JP2004146702A - 光学特性計測方法、露光方法及びデバイス製造方法 - Google Patents
光学特性計測方法、露光方法及びデバイス製造方法 Download PDFInfo
- Publication number
- JP2004146702A JP2004146702A JP2002311936A JP2002311936A JP2004146702A JP 2004146702 A JP2004146702 A JP 2004146702A JP 2002311936 A JP2002311936 A JP 2002311936A JP 2002311936 A JP2002311936 A JP 2002311936A JP 2004146702 A JP2004146702 A JP 2004146702A
- Authority
- JP
- Japan
- Prior art keywords
- area
- pattern
- image
- exposure
- wafer
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images











Landscapes
- Exposure And Positioning Against Photoresist Photosensitive Materials (AREA)
- Exposure Of Semiconductors, Excluding Electron Or Ion Beam Exposure (AREA)
Abstract
【課題】短時間で確実に、かつ精度及び再現性良く投影光学系の光学特性を計測する。
【解決手段】異なる条件下で計測用パターンが転写された複数の区画領域を含む全体として矩形のウエハ上の領域の撮像データに基づき、矩形の領域の外枠の一部の辺を検出対象とし、窓領域を検出対象の辺にほぼ直交して走査し、該走査中に窓領域内のピクセルデータに基づいて検出対象の辺の位置を検出する(ステップ504〜508)。次いで、その辺の位置の検出結果を利用し、外枠内部の一部の区画領域を算出し(ステップ516)、該区画領域における像の形成状態を、客観的かつ定量的な像のコントラストなどを用いて短時間で検出する。そして、その検出結果に基づいて投影光学系の光学特性を求める。この場合、計測用パターンの転写の際の露光条件が区画領域によって異なることを利用して光学特性が求められることとなる。
【選択図】 図10
Description
【0001】
【発明の属する技術分野】
本発明は、光学特性計測方法、露光方法及びデバイス製造方法に係り、更に詳しくは、投影光学系の光学特性を計測する光学特性計測方法、該光学特性計測方法によって計測された光学特性を考慮して調整された投影光学系を用いて露光を行う露光方法、及び該露光方法を利用したデバイスの製造方法に関する。
【0002】
【従来の技術】
従来より、半導体素子、液晶表示素子等を製造するためのリソグラフィ工程では、マスク又はレチクル(以下、「レチクル」と総称する)に形成されたパターンを投影光学系を介してレジスト等が塗布されたウエハ又はガラスプレート等の基板(以下、適宜「ウエハ」ともいう)上に転写する露光装置が用いられている。この種の装置としては、近年では、スループットを重視する観点から、ステップ・アンド・リピート方式の縮小投影露光装置(いわゆる「ステッパ」)や、このステッパを改良したステップ・アンド・スキャン方式の走査型露光装置などの逐次移動型の露光装置が、比較的多く用いられている。
【0003】
また、半導体素子(集積回路)等は年々高集積化しており、これに伴い半導体素子等の製造装置である投影露光装置には、一層の高解像力、すなわちより微細なパターンを精度良く転写できることが要求されるようになってきた。投影露光装置の解像力を向上させるためには、投影光学系の光学特性を向上させることが必要であり、従って投影光学系の光学特性(結像特性を含む)を正確に計測し、評価することが重要となっている。
【0004】
投影光学系の光学特性、例えばパターンの像面の正確な計測は、投影光学系の視野内の各評価点(計測点)における最適なフォーカス位置(最良フォーカス位置)を正確に計測できることが前提となる。
【0005】
従来の投影露光装置における最良フォーカス位置の計測方法としては、主として以下の2つが知られている。
【0006】
1つは、いわゆるCD/フォーカス法として知られている計測方法である。ここでは、所定のレチクルパターン(例えば、ラインアンドスペースパターン等)をテストパターンとして、このテストパターンを投影光学系の光軸方向に関する複数のウエハ位置でテスト用ウエハに転写する。そして、そのテスト用ウエハを現像して得られるレジスト像(転写されたパターンの像)の線幅値を走査型電子顕微鏡(SEM)等を用いて計測し、その線幅値と投影光学系の光軸方向に関するウエハ位置(以下、適宜「フォーカス位置」ともいう)との相関関係に基づいて最良フォーカス位置を判断する。
【0007】
他の1つは、いわゆるSMPフォーカス計測法として知られている計測方法である。ここでは、複数のフォーカス位置で、くさび形マークのレジスト像をウエハ上に形成し、フォーカス位置の違いによるレジスト像の線幅値の変化を長手方向の寸法変化に増幅させて置き換え、ウエハ上のマークを検出するアライメント系などのマーク検出系を用いてレジスト像の長手方向の長さを計測する。そして、フォーカス位置とレジスト像の長さとの相関関係を示す近似曲線の極大値近傍を所定のスライスレベルでスライスし、得られたフォーカス位置の範囲の中点を最良フォーカス位置と判断する。
【0008】
そして、種々のテストパターンについて、このようにして得られた最良フォーカス位置に基づいて、投影光学系の光学特性である非点収差や像面湾曲等を計測している。
【0009】
しかし、上述したCD/フォーカス法では、例えばレジスト像の線幅値をSEMで計測するために、SEMのフォーカス合わせを厳密に行う必要があり、1点当たりの計測時間が非常に長く、多数点での計測をするためには数時間から数十時間が必要とされていた。また、投影光学系の光学特性を計測するためのテスト用パターンも微細化するとともに、投影光学系の視野内での評価点の数も増加することが予想される。従って、SEMを用いた従来の計測方法では、計測結果が得られるまでのスループットが大幅に低下するという不都合があった。また、測定誤差や測定結果の再現性についても、より高いレベルが要求されるようになり、従来の計測方法ではその対応が困難となってきた。さらに、フォーカス位置と線幅値の相関関係を示す近似曲線は、誤差を小さくするために4次以上の近似曲線が用いられており、それには、評価点毎に少なくとも5種類のフォーカス位置に関する線幅値が求められなければならないという制約があった。また、最良フォーカス位置からずれたフォーカス位置(投影光学系の光軸方向に関する+方向と−方向との両方を含む)での線幅値と最良フォーカス位置での線幅値との差は、誤差を小さくするために10%以上であることが要求されているが、この条件を満足させることが困難となってきた。
【0010】
また、上述したSMPフォーカス計測法では、通常、計測を単色光で行うために、レジスト像の形状の違いにより干渉の影響が異なり、それが計測誤差(寸法オフセット)につながることが考えられる。さらに、画像処理にてくさび形マークのレジスト像の長さ計測を行うには、レジスト像の最も細くなる長手方向の両端部分までの情報を詳細に取り込む必要が有り、現状の画像取り込み機器(CCDカメラ等)の分解能では未だ十分ではないという問題点がある。また、テストパターンが大きいために、投影光学系の視野内での評価点の数を増加させることが困難であった。
【0011】
この他、主として上述のCD/フォーカス法の欠点を改善するものとして、測定用感応基板(以下、ウエハと呼ぶ)の投影光学系の光軸方向に関する位置又は露光エネルギ量を変化させつつ、測定用パターンをウエハ上に順次転写して測定用パターンの像が転写された複数の区画領域がマトリクス状に配置された矩形の領域を形成し、そのウエハを現像後にウエハ上の矩形の領域に形成される測定用パターンのレジスト像を撮像し、その撮像データを用いて所定のテンプレートとのパターンマッチングを行い、その結果に基づいて最良フォーカス位置などの最良露光条件を決定する発明が、知られている(特許文献1、特許文献2等参照)。これらの特許文献に開示される発明によると、SMP計測法のような現状の画像取り込み機器(CCDカメラ等)の分解能不足や、投影光学系の視野内での評価点の数の増加が困難であるという不都合もない。
【0012】
【特許文献1】
特開平11−233434号公報
【特許文献2】
国際公開第02/29870号パンフレット
【0013】
【発明が解決しようとする課題】
テンプレートマッチング法を採用して、かつこれを自動化する場合には、そのテンプレートマッチングを容易にするためにパターンとともにマッチングの基準となる枠(パターン)がウエハ上に形成されるのが通常である。
【0014】
しかしながら、上述のようなテンプレートマッチングを用いた最良露光条件の決定方法にあっては、多種多用なプロセス条件の中にはパターンの近傍に形成されるテンプレートマッチングの基準となる枠の存在により、画像処理方式のウエハアライメント系、例えばFIA(field image alignment)系のアライメントセンサなどで画像取り込みを行った場合に、パターン部のコントラストが著しく低下して計測が不可能になる場合があった。
【0015】
かかる不都合を改善するための手法として、テンプレートマッチングによらず、各区画領域の画像データの代表値(例えば、コントラスト値)などに基づいて各区画領域の像の形成状態(例えば像の有無など)を検出することにより、投影光学系の光学特性あるいは最良露光条件などを決定することも考えられる。この場合、各区画領域の位置を正確に検出することが重要となり、そのための一つの方法として、前述の矩形領域の輪郭を検出し、必要な区画領域の位置をその輪郭の一部を基準として設計値に基づいて算出する方法を採用しても良い。このようにすると、上記の輪郭さえ検出すれば任意の区画領域の位置を求めることが可能となる。
【0016】
ところで、前述の測定用感応基板としては、ベアシリコンの表面に反射防止膜(ARC:Antireflection Coating)を下地として形成し、その上にレジスト(感光剤)を塗布したウエハが一般的に用いられている。しかるに、現実には、多種多様なレジストとレジストの下地として形成される反射防止膜(BARK(Bottom ARC);以下、「バーク」と呼ぶ)との組み合わせがあり、これらの組み合わせの全ての場合で、理想的な信号を得て、前述の外枠を正確かつ確実に検出することは容易なことではなく、この結果、レジストとバークとの組み合わせによっては、投影光学系の光学特性を正確に計測できなくなる蓋然性が高くなっている。
【0017】
本発明は、かかる事情の下になされたものであり、その第1の目的は、短時間で確実に、かつ精度及び再現性良く投影光学系の光学特性を計測することができる光学特性計測方法を提供することにある。
【0018】
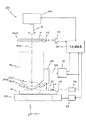
また、本発明の第2の目的は、高精度な露光を実現できる露光方法を提供することにある。
【0019】
また、本発明の第3の目的は、高集積度のデバイスの生産性を向上させることができるデバイス製造方法を提供することにある。
【0020】
【課題を解決するための手段】
請求項1に記載の発明は、第1面上のパターンを第2面上に投影する投影光学系(PL)の光学特性を計測する光学特性計測方法であって、異なる露光条件下で前記投影光学系を介して物体(WT)上に転写された計測用パターンの転写領域から成る複数の区画領域(DAi,j)を含みその輪郭の少なくとも一部が直線部である所定の領域(DBn)を撮像する第1工程と;前記撮像により得られた撮像データに基づき、前記所定の領域の輪郭から成る外枠を構成する前記直線部を検出対象とし、所定大きさの窓領域(WD1、WD2等)を前記検出対象の直線部にほぼ直交する走査方向に走査し、該走査中に前記窓領域内のピクセルデータに基づいて前記検出対象の直線部の位置を検出する第2工程と;前記第2工程における前記検出対象の直線部の位置の検出結果を利用し、前記複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、前記撮像データを用いて検出する第3工程と;前記第3工程における検出結果に基づいて前記投影光学系の光学特性を求める第4工程と;を含む光学特性計測方法である。
【0021】
本明細書において、「露光条件」とは、照明条件(マスクの種別を含む)、像面上における露光ドーズ量等狭義の露光条件の他、投影光学系の光学特性など露光に関連する全ての構成部分の設定条件を含む広義の露光条件を意味する。
【0022】
これによれば、異なる露光条件下で前記投影光学系を介して物体上に転写された計測用パターンの転写領域から成る複数の区画領域を含みその輪郭の少なくとも一部が直線部である所定の領域を撮像する(第1工程)。
【0023】
次いで、撮像により得られた撮像データに基づき、所定の領域の輪郭から成る外枠を構成する前記直線部を検出対象とし、所定大きさの窓領域を検出対象の直線部にほぼ直交する走査方向に走査し、該走査中に窓領域内のピクセルデータに基づいて検出対象の直線部の位置を検出する(第2工程)。
【0024】
ここで、外枠の部分のピクセルデータは、その他の部分のピクセルデータと明らかにピクセル値(画素値)が異なるので、例えば窓領域の走査方向の位置が1画素ずつ変化するのに応じた窓領域内のピクセルデータの変化に基づき、検出対象の直線部(外枠の一部)の位置が確実に検出される。
【0025】
次に、第2工程における前記検出対象の直線部の位置の検出結果を利用し、前記複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、撮像データを用いて検出する(第3工程)。この場合、外枠を構成する任意の直線部と、像の形成状態を検出すべき複数の区画領域(以下、「検出対象領域」とも記述する)との設計上の位置関係は既知であるから、その位置関係を考慮することにより、検出対象領域を見つけることができ、見つけた検出対象領域のそれぞれについて、撮像データを用いて画像処理を行うことにより、検出対象領域の像の形成状態を検出することができる。
【0026】
ここで、像の形成状態の検出は、物体が感光物体である場合に、その物体を現像することなく物体上に形成された潜像に対して行っても良いし、上記像が形成された物体を現像した後、物体上に形成されたレジスト像、あるいはレジスト像が形成された物体をエッチング処理して得られる像(エッチング像)などに対して行っても良い。ここで、物体上における像の形成状態を検出するための感光層は、フォトレジストに限らず、光(エネルギ)の照射によって像(潜像及び顕像)が形成されるものであれば良い。例えば、感光層は、光記録層、光磁気記録層などであっても良く、従って、感光層が形成される物体もウエハ又はガラスプレート等に限らず、光記録層、光磁気記録層が形成可能な板等であっても良い。
【0027】
例えば、像の形成状態の検出をレジスト像、エッチング像などに対して行う場合には、SEMなどの顕微鏡は勿論、例えば露光装置のアライメント検出系、例えばアライメントマークの像を撮像素子上に結像する画像処理方式のアライメント検出系、いわゆるFIA(Field Image Alignment)系のアライメントセンサを用いることができる。また、像の形成状態の検出を潜像に対して行う場合には、FIA系などを用いることができる。
【0028】
いずれにしても、前述の如く、外枠の少なくとも一部の直線部の位置を確実に検出し、その検出結果を利用して検出対象の複数の区画領域における像の形成状態を画像処理の手法で検出することができ、例えばそれぞれの区画領域における像のコントラストなどを検出することにより、パターン像の形成状態を短時間で検出することが可能になる。
【0029】
そして、その検出結果に基づいて投影光学系の光学特性を求める(第4工程)。ここでは、客観的かつ定量的な像のコントラストなどを用いた検出結果に基づいて光学特性が求められるために、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。
【0030】
また、従来の寸法を計測する方法に比べて、計測用パターンを小さくすることができるため、マスクのパターン領域内に多くの計測用パターンを配置することが可能となる。従って、評価点の数を増加させることができるとともに、各評価点間の間隔を狭くすることができ、結果的に光学特性計測の測定精度を向上させることが可能となる。
【0031】
従って、請求項1に記載の光学特性計測方法によれば、短時間で、確実にかつ精度及び再現性良く投影光学系の光学特性を計測することができる。
【0032】
上記請求項1に記載の光学特性計測方法において、請求項2に記載の光学特性計測方法の如く、前記走査方向は、前記外枠の内側から外側に向かう方向であることとすることができる。かかる場合には、最初に前述の窓領域内のピクセルデータに対応するピクセル値のピークが求められたとき、その位置が外枠の位置に確実に一致するので、外枠検出をより確実に行うことができる。
【0033】
上記請求項1に記載の光学特性計測方法において、請求項3に記載の光学特性計測方法の如く、前記所定の領域は、その輪郭に少なくとも一組の相互に平行な直線部を含む場合、前記第2工程では、前記撮像データに基づき、前記外枠の設計値に応じた所定距離だけ離れて配置された一組の所定大きさの窓領域を、前記外枠を構成する相互に平行な組の直線部のそれぞれを検出対象として該検出対象の直線部にほぼ直交する走査方向に同時に走査し、該走査中に前記一組の窓領域内のピクセルデータに基づいて前記検出対象の直線部の位置を検出することとすることができる。
【0034】
上記請求項1〜3に記載の各光学特性計測方法において、請求項4に記載の光学特性計測方法の如く、前記第2工程では、前記窓領域内のピクセルデータの代表値が最大又は最小となる位置を、前記検出対象の辺の位置として検出することとすることができる。
【0035】
この場合において、請求項5に記載の光学特性計測方法の如く、前記窓領域のサイズは、前記ピクセルデータの代表値が検出対象である外枠上と前記所定の領域内とで、その差が所定値以上となるようなサイズに設定されていることとすることができる。例えば、ピクセルデータの代表値として、窓領域内のピクセルデータに対応するピクセル値の分散を用いる場合、外枠上で十分分散が大きくなり、パターン部で分散が小さくなるように窓領域のサイズを設定しても良い。
【0036】
上記請求項4及び5に記載の各光学特性計測方法において、ピクセルデータの代表値としては、種々の値を用いることができ、例えば請求項6に記載の光学特性計測方法の如く、前記ピクセルデータの代表値は前記窓領域内の中心を含む少なくとも一部の領域内のピクセルデータに対応するピクセル値の分散、標準偏差、加算値、及び微分総和値のいずれかであることとすることができる。
【0037】
上記請求項1〜6に記載の各光学特性計測方法において、請求項7に記載の光学特性計測方法の如く、前記撮像データは、2より大きい複数ビットのデータであり、前記第2工程では、前記複数ビットのデータから最上位2ビットを含む上位複数ビット以外の下位ビットのデータを0又は1にしたデータを前記ピクセルデータとして用いることとすることができる。
【0038】
請求項1〜7に記載の各光学特性計測方法において、請求項8に記載の光学特性計測方法の如く、前記第1工程に先立って、少なくとも1つの露光条件を変更しながら、矩形枠状のパターンと該矩形枠状のパターンの内部に位置する前記計測用パターンとを含む対象パターンを前記第1面上に配置し、かつ前記投影光学系の第2面側に配置された物体を所定のステップピッチで順次移動して前記対象パターンを前記物体上に順次転写することにより、マトリックス状配置の複数の区画領域を前記物体上に形成する工程を含む、転写工程を、更に含むこととすることができる。
【0039】
ここで、「矩形枠状のパターン」は、文字通りの矩形の枠のような形状をしたパターンのみならず、外形線が矩形の枠となるパターン、例えば外縁の形状が矩形状と成る遮光パターン、内縁の形状が矩形状となる遮光パターンの内部に形成された開口パターンなどを含む概念である。
【0040】
この場合において、請求項9に記載の光学特性計測方法の如く、前記ステップピッチは、前記矩形枠状のパターンのサイズに対応する距離以下に設定されていることとすることができる。かかる場合には、物体上には、区画領域相互間の境界に従来のような枠線が存在しない複数のマトリックス状配置の複数の区画領域(計測用パターンの像が投影された領域)が形成される。また、この場合、前記所定の領域を構成する複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を画像処理の手法により検出する際に、隣接する区画領域間に枠線が存在しない。このため、検出対象領域(主として計測用パターンの像の残存する区画領域)において、計測用パターンの像のコントラストが枠線の存在により低下することがない。このため、それらの複数の検出対象領域の撮像データとしてパターン部と非パターン部のS/N比の良好なデータを得ることができ、これらのデータを用いてコントラスト検出法あるいはテンプレートマッチング法などの画像処理の手法により、像の形成状態を精度良く検出することができる。
【0041】
請求項8に記載の光学特性計測方法において、請求項10に記載の光学特性計測方法の如く、前記所定の領域は、前記複数の区画領域のみから成る場合、前記転写工程では、前記所定の領域内の最外周部に位置する複数の区画領域の少なくとも一部の特定の複数の区画領域が過露光の領域となるように前記露光条件の一部として前記物体上に照射されるエネルギビームのエネルギ量を変更することとすることができる。かかる場合には、前述の外枠の検出に際してのS/N比が向上し、外枠の検出を高精度に行うことが可能となる。
【0042】
上記請求項1〜10に記載の各光学特性計測方法において、請求項11に記載の光学特性計測方法の如く、前記計測用パターンは、マルチバーパターンを含み、前記複数の区画領域のそれぞれに転写された前記マルチバーパターンとこれに隣接するパターンとが、前記マルチバーパターンの像のコントラストが前記隣接するパターンによる影響を受けない距離L以上離れていることとすることができる。
【0043】
ここで、マルチバーパターンは、複数本のバーパターン(ラインパターン)が所定間隔で配置されたパターンを意味する。また、マルチバーパターンに隣接するパターンは、該マルチバーパターンが形成された区画領域の境界に存在する枠パターン、及び隣接する区画領域のマルチバーパターンのいずれをも含む。
【0044】
かかる場合には、各区画領域に転写されたマルチバーパターンとこれに隣接するパターンとが、マルチバーパターンの像のコントラストが隣接するパターンによる影響を受けない距離L以上離れているので、それぞれの区画領域に転写されたマルチバーパターンの像のS/N比が良好な撮像信号を得ることができ、この撮像信号に基づいて、コントラスト検出、あるいはテンプレートマッチングなどの画像処理手法により各区画領域に形成されたマルチバーパターンの像の形成状態を精度良く検出することができる。
【0045】
例えば、テンプレートマッチングによる場合には、客観的、定量的な相関値の情報が区画領域毎に得られ、コントラスト検出の場合には、客観的、定量的なコントラスト値の情報が区画領域毎に得られるので、いずれにしても、得られた情報を、それぞれの閾値と比較することにより、マルチバーパターンの像の形成状態を二値化情報(像の有無情報)に変換することにより、各区画領域毎のマルチバーパターンの形成状態を精度、再現性良く検出することが可能となる。
【0046】
上記請求項1〜11に記載の各光学特性計測方法において、請求項12に記載の光学特性計測方法の如く、前記第3工程は、前記検出対象の直線部の位置の検出結果に基づいて、その検出された外枠部分を基準として前記所定の領域を構成する少なくとも一部の複数の区画領域それぞれの位置を算出する工程を含むこととすることができる。
【0047】
上記請求項1〜12に記載の各光学特性計測方法において、請求項13に記載の光学特性計測方法の如く、前記所定の領域は、その輪郭が直線部のみから成る領域であることとすることができる。
【0048】
上記請求項12に記載の光学特性計測方法において、この場合において、請求項14に記載の光学特性計測方法の如く、前記所定の領域は、その輪郭が4つの直線部から成る矩形領域であり、前記第3工程は、前記算出する工程に先立って、前記検出対象の直線部である辺の位置の検出結果に基づいて、前記矩形の外枠を構成する第1辺から第4辺の各辺上でそれぞれ少なくとも2点を求め、前記求めた少なくとも8点に基づいて前記外枠を算出する外枠算出工程を更に含み、前記算出する工程では、既知の区画領域の配列情報を用いて前記外枠の内部領域を等分割して、前記所定の領域を構成する複数の区画領域それぞれの位置を算出することとすることができる。
【0049】
この場合において、請求項15に記載の光学特性計測方法の如く、前記外枠算出工程では、前記求めた第1ないし第4辺上の各2点の点に基づいて定まる4本の直線同士の交点として矩形領域である前記所定の領域の4頂点を求め、前記求めた4頂点に基づいて最小二乗法による長方形近似を行い、回転を含めた前記所定の領域の矩形の外枠を算出することとすることができる。
【0050】
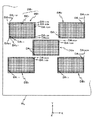
上記請求項1〜15に記載の各光学特性計測方法において、請求項16に記載の光学特性計測方法の如く、前記第3工程における、前記少なくとも一部の複数の区画領域における像の形成状態の検出は、各区画領域のピクセルデータに関する代表値を判定値として行われることとすることができる。
【0051】
この場合において、各区画領域のピクセルデータに関する代表値は種々考えられ、例えば請求項17に記載の光学特性計測方法の如く、前記代表値は、各区画領域内の少なくとも一部の範囲内におけるピクセルデータに対応するピクセル値の加算値、微分総和値、分散及び標準偏差のいずれかであることとすることができる。あるいは、請求項18に記載の光学特性計測方法の如く、前記代表値は、平均値として前記計測用パターンの像が残存しないと予想される任意の区画領域内におけるピクセル値の平均値を用いて求められた、前記各区画領域内の少なくとも一部の範囲内におけるピクセルデータに対応するピクセル値の分散及び標準偏差のいずれかであることとすることができる。
【0052】
なお、本明細書において、上記の代表値として用いられるピクセル値の加算値微分総和値、分散あるいは標準偏差などを、適宜、「スコア」あるいは「コントラストの指標値」などとも呼ぶものとする。
【0053】
上記請求項1〜15に記載の各光学特性計測方法において、請求項19に記載の光学特性計測方法の如く、前記第3工程における、前記少なくとも一部の複数の区画領域における像の形成状態の検出は、テンプレートマッチングの手法により行われることとすることができる。
【0054】
上記請求項1〜19に記載の各光学特性計測方法において、請求項20に記載の光学特性計測方法の如く、前記露光条件は、前記投影光学系の光軸方向に関する前記物体の位置及び前記物体上に照射されるエネルギビームのエネルギ量の少なくとも一方を含むこととすることができる。
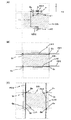
【0055】
上記請求項1〜20に記載の各光学特性計測方法において、請求項21に記載の光学特性計測方法の如く、前記露光条件は、前記投影光学系の光軸方向に関する前記物体の位置と前記物体上に照射されるエネルギビームのエネルギ量とを含み、前記物体上に形成されたマトリックス状配置の複数の区画領域は、前記露光条件を変更しながら前記投影光学系を介して前記物体上に順次転写された計測用パターンの転写領域から成り、前記第3工程における、像の形成状態の検出は、前記検出対象の区画領域における前記計測用パターンの像の有無の検出であり、前記第4工程では、その像が検出された複数の区画領域に対応する前記エネルギビームのエネルギ量と前記投影光学系の光軸方向に関する前記物体の位置との相関関係により最良フォーカス位置を決定することとすることができる。
【0056】
かかる場合には、計測用パターンの転写に際しては、2つの露光条件、すなわち投影光学系の光軸方向に関する物体の位置と物体上に照射されるエネルギビームのエネルギ量を変更しながら計測用パターンの像を物体上の複数の領域に順次転写する。この結果、物体上の各領域には、それぞれ転写時の投影光学系の光軸方向に関する物体の位置及び物体上に照射されるエネルギビームのエネルギ量が異なる計測用パターンの像が転写される。そして、像の形成状態の検出に際しては、物体上の前記少なくとも一部の複数の区画領域について、例えば投影光学系の光軸方向に関する位置毎に計測用パターンの像の有無を検出する。この結果、投影光学系の光軸方向に関する位置毎に、その像が検出されたエネルギビームのエネルギ量を求めることができる。
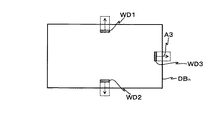
【0057】
そこで、前記光学特性を求めるに際しては、その像が検出されたエネルギビームのエネルギ量と投影光学系の光軸方向に関する位置との相関関係を示す近似曲線を求め、例えば、その近似曲線の極値から最良フォーカス位置を求めることができる。
【0058】
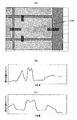
請求項22に記載の発明は、第1面上のパターンを第2面上に投影する投影光学系の光学特性を計測する光学特性計測方法であって、少なくとも1つの露光条件を変更しながら、前記第1面上に配置された計測用パターンを前記投影光学系の第2面側に配置された物体上の複数の領域に順次転写する第1工程と;前記計測用パターンが異なる露光条件で転写された前記物体上の複数の区画領域のうちの少なくとも一部の複数の区画領域から成る所定形状の領域を含む領域を撮像し、その撮像データ中の前記所定形状の領域の所定方向のピクセル列毎のピクセルデータの加算値の分布状況を検出する第2工程と;前記検出結果に基づいて前記投影光学系の光学特性を求める第3工程と;を含む光学特性計測方法である。
【0059】
これによれば、少なくとも1つの露光条件を変更しながら、第1面上に配置された計測用パターンを投影光学系の第2面側に配置された物体上の複数の領域に順次転写する(第1工程)。この結果、物体上には、計測用パターンが異なる露光条件で転写された複数の区画領域が形成される。
【0060】
次に、計測用パターンが異なる露光条件で転写された物体上の複数の区画領域のうちの少なくとも一部の複数の区画領域から成る所定形状の領域を含む領域を撮像し、その撮像データ中の前記所定形状の領域の所定方向のピクセル列毎のピクセルデータの加算値の分布状況を検出する(第2工程)。ここで、所定方向は、所定形状の領域を構成する一部の区画領域の配列方向などに定められ、例えば、分布状況に基づいて、分布曲線のデータが得られる。この場合、所定方向のピクセル列毎のピクセルデータの加算値の分布状況を算出するという簡単な画像処理により、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果と実質的に等価な分布状況のデータを得ることができる。従って、客観的かつ定量的な撮像データを用いて、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果を得る場合と同程度の検出精度及び再現性で、より簡易な手法により像の形成状態を検出することができる。
【0061】
そして、上記の分布状況のデータに基づいて投影光学系の光学特性を求める(第3工程)。ここでは、客観的かつ定量的な撮像データを用いた検出結果に基づいて光学特性が求められるため、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。
【0062】
請求項23に記載の発明は、露光用のエネルギビームをマスクに照射し、前記マスクに形成されたパターンを投影光学系を介して物体上に転写する露光方法であって、請求項1〜22のいずれか一項に記載の光学特性計測方法によって計測された前記光学特性を考慮して前記投影光学系を調整する工程と;前記調整された投影光学系を介して前記マスクに形成されたパターンを前記物体上に転写する工程と;を含む露光方法である。
【0063】
これによれば、請求項1〜22に記載の各光学特性計測方法によって計測された投影光学系の光学特性を考慮して最適な転写が行えるように投影光学系が調整され、その調整された投影光学系を介してマスクに形成されたパターンを物体上に転写するので、微細パターンを物体上に高精度に転写することができる。
【0064】
請求項24に記載の発明は、リソグラフィ工程を含むデバイス製造方法であって、前記リソグラフィ工程では、請求項23に記載の露光方法を用いることを特徴とするデバイス製造方法である。
【0065】
これによれば、リソグラフィ工程で、請求項23に記載の露光方法により微細パターンを物体上に精度良く転写することができるので、結果的に高集積度のデバイスの生産性(歩留まりを含む)を向上させることが可能となる。
【0066】
【発明の実施の形態】
以下、本発明の一実施形態を図1〜図23に基づいて説明する。
【0067】
図1には、本発明に係る光学特性計測方法及び露光方法を実施するのに好適な一実施形態に係る露光装置100の概略的な構成が示されている。この露光装置100は、ステップ・アンド・スキャン方式の縮小投影露光装置(いわゆるスキャニング・ステッパ(スキャナーとも呼ばれる))である。
【0068】
この露光装置100は、照明系IOP、マスクとしてのレチクルRを保持するレチクルステージRST、レチクルRに形成されたパターンの像を感光剤(フォトレジスト)が塗布された物体としてのウエハW上に投影する投影光学系PL、ウエハWを保持して2次元平面(XY平面内)を移動するXYステージ20、XYステージ20を駆動する駆動系22、及びこれらの制御系等を備えている。この制御系は装置全体を統括制御するマイクロコンピュータ(あるいはワークステーション)などから成る主制御装置28を中心として構成されている。
【0069】
前記照明系IOPは、図2に示されるように、光源1、ビーム整形光学系2、エネルギ粗調器3、オプティカルインテグレータ(ホモジナイザ)4、照明系開口絞り板5、ビームスプリッタ6、第1リレーレンズ7A、第2リレーレンズ7B、視野絞りとしてのレチクルブラインド8(本実施形態では固定レチクルブラインド8Aと可動レチクルブラインド8Bとを含む)、及び光路折り曲げ用のミラーM等を備えている。なお、オプティカルインテグレータ4としては、フライアイレンズ、ロッド型(内面反射型)インテグレータ、あるいは回折光学素子などを用いることができる。本実施形態では、オプティカルインテグレータ4としてフライアイレンズが用いられているので、以下では、フライアイレンズ4とも呼ぶ。
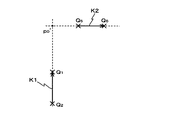
【0070】
ここで、この照明系IOPの上記構成各部について説明する。光源1としては、KrFエキシマレーザ(発振波長248nm)やArFエキシマレーザ(発振波長193nm)等が使用される。光源1は、実際には、露光装置本体が設置されるクリーンルーム内の床面、あるいは該クリーンルームとは別のクリーン度の低い部屋(サービスルーム)等に設置され、不図示の引き回し光学系を介してビーム整形光学系2の入射端に接続されている。
【0071】
前記ビーム整形光学系2は、光源1からパルス発光されたレーザビームLBの断面形状を、該レーザビームLBの光路後方に設けられたフライアイレンズ4に効率よく入射するように整形するもので、例えばシリンダレンズやビームエキスパンダ(いずれも図示省略)等で構成される。
【0072】
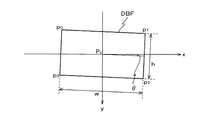
前記エネルギ粗調器3は、ビーム整形光学系2後方のレーザビームLBの光路上に配置され、ここでは、回転板31の周囲に透過率(=1−減光率)の異なる複数個(例えば6個)のNDフィルタ(図2ではその内の2個のNDフィルタ32A、32Dのみが示されている)を配置し、その回転板31を駆動モータ33で回転することにより、入射するレーザビームLBに対する透過率を100%から等比級数的に複数段階で切り換えることができるようになっている。駆動モータ33は、主制御装置28によって制御される。
【0073】
前記フライアイレンズ4は、エネルギ粗調器3後方のレーザビームLBの光路上に配置され、レチクルRを均一な照度分布で照明するためにその射出側焦点面に多数の点光源(光源像)から成る面光源、すなわち2次光源を形成する。この2次光源から射出されるレーザビームを以下においては、「照明光IL」と呼ぶものとする。
【0074】
前記フライアイレンズ4の射出側焦点面の近傍に、円板状部材から成る照明系開口絞り板5が配置されている。この照明系開口絞り板5には、ほぼ等角度間隔で、例えば通常の円形開口より成る開口絞り、小さな円形開口より成りコヒーレンスファクタであるσ値を小さくするための開口絞り(小σ絞り)、輪帯照明用の輪帯状の開口絞り(輪帯絞り)、及び変形光源法用に複数の開口を偏心させて配置して成る変形開口絞り(図2ではこのうちの2種類の開口絞りのみが図示されている)等が配置されている。この照明系開口絞り板5は、主制御装置28により制御されるモータ等の駆動装置51により回転されるようになっており、これによりいずれかの開口絞りが照明光ILの光路上に選択的に設定される。なお、開口絞り板5の代わりに、あるいはそれと組み合わせて、例えば照明光学系内に交換して配置される複数の回折光学素子、照明光学系の光軸に沿って可動なプリズム(円錐プリズム、多面体プリズムなど)、及びズーム光学系の少なくとも1つを含む光学ユニットを、光源1(具体的にはエネルギ粗調器3)とオプティカルインテグレータ4との間に配置し、オプティカルインテグレータ4がフライアイレンズであるときはその入射面上での照明光ILの強度分布、オプティカルインテグレータ4が内面反射型インテグレータであるときはその入射面に対する照明光ILの入射角度範囲などを可変とすることで、照明光学系の瞳面上での照明光ILの光量分布(2次光源の大きさや形状)、すなわち照明条件の変更に伴なう光量損失を抑えることが望ましい。
【0075】
照明系開口絞り板5後方の照明光ILの光路上に、反射率が小さく透過率の大きなビームスプリッタ6が配置され、更にこの後方の光路上に、前述のレチクルブラインド8を介在させて第1リレーレンズ7A及び第2リレーレンズ7Bから成るリレー光学系が配置されている。
【0076】
前記レチクルブラインド8を構成する固定レチクルブラインド8Aは、レチクルRのパターン面に対する共役面から僅かにデフォーカスした面に配置され、レチクルR上で照明領域を規定する矩形開口が形成されている。また、この固定レチクルブラインド8Aの近傍に走査方向(本実施形態では、図1及び図2における紙面内左右方向であるY軸方向とする)に対応する方向の位置及び幅が可変の開口部を有する可動レチクルブラインド8Bが配置され、走査露光の開始時及び終了時にその可動レチクルブラインド8Bを介して照明領域を更に制限することによって、不要な部分の露光が防止されるようになっている。さらに、可動レチクルブラインド8Bは走査方向と直交する非走査方向に対応する方向に関しても開口部の幅が可変であり、ウエハ上に転写すべきレチクルRのパターンに応じて照明領域の非走査方向の幅を調整できるようになっている。
【0077】
リレー光学系を構成する第2リレーレンズ7B後方の照明光ILの光路上には、当該第2リレーレンズ7Bを通過した照明光ILをレチクルRに向けて反射する折り曲げミラーMが配置されている。
【0078】
一方、ビームスプリッタ6による反射光路上には、集光レンズ52を介して光電変換素子よりなるインテグレータセンサ53が配置されている。このインテグレータセンサ53としては、例えば遠紫外域で感度があり、且つ光源ユニット1のパルス発光を検出するために高い応答周波数を有するPIN型のフォトダイオード等が使用できる。このインテグレータセンサ53の出力DPと、ウエハW表面上での照明光ILの照度(強度)との相関係数(又は相関関数)は予め求められて、主制御装置28内部のメモリ内に記憶されている。
【0079】
このようにして構成された照明系IOPの作用を簡単に説明すると、光源1からパルス発光されたレーザビームLBは、ビーム整形光学系2に入射して、ここで後方のフライアイレンズ4に効率よく入射するようにその断面形状が整形された後、エネルギ粗調器3に入射する。そして、このエネルギ粗調器3のいずれかのNDフィルタを透過したレーザビームLBは、フライアイレンズ4に入射する。これにより、フライアイレンズ4の射出側焦点面に前述の2次光源が形成される。この2次光源から射出された照明光ILは、照明系開口絞り板5上のいずれかの開口絞りを通過した後、透過率が大きく反射率が小さなビームスプリッタ6に至る。このビームスプリッタ6を透過した照明光ILは、第1リレーレンズ7Aを経てレチクルブラインド8の開口部を通過した後、第2リレーレンズ7Bを通過してミラーMによって光路が垂直下方に折り曲げられた後、レチクルステージRST上に保持されたレチクルR上の矩形の照明領域を均一な照度分布で照明する。
【0080】
一方、ビームスプリッタ6で反射された照明光ILは、集光レンズ52を介してインテグレータセンサ53で受光され、インテグレータセンサ53の光電変換信号が、不図示のピークホールド回路及びA/D変換器を介して出力DP(digit/pulse)として主制御装置28に供給される。
【0081】
図1に戻り、前記レチクルステージRSTは、照明系IOPの図1における下方に配置されている。このレチクルステージRST上にレチクルRが載置され、不図示のバキュームチャック等を介して吸着保持されている。レチクルステージRSTは、不図示のレチクルステージ駆動部によって、水平面(XY平面)内で微小駆動可能であるとともに、走査方向(ここでは図1の紙面左右方向であるY軸方向とする)に所定ストローク範囲で走査されるようになっている。この走査中のレチクルステージRSTの位置は、レチクルステージRST上に固定された移動鏡12を介して外部のレーザ干渉計14によって計測され、このレーザ干渉計14の計測値が主制御装置28に供給されるようになっている。なお、レチクルステージRSTの端面を鏡面加工してレーザ干渉計14の反射面(前述の移動鏡12の反射面に相当)を形成しても良い。
【0082】
前記投影光学系PLは、レチクルステージRSTの図1における下方に、その光軸AXpの方向がXY面に直交するZ軸方向となるように配置されている。この投影光学系PLとしては、ここでは両側テレセントリックな縮小系であって、Z軸方向の共通の光軸AXpを有する複数枚のレンズエレメント(図示省略)から成る屈折光学系が用いられている。レンズエレメントのうちの特定の複数枚は、主制御装置28からの指令に基づいて、図示しない結像特性補正コントローラによって制御され、投影光学系PLの光学特性(結像特性を含む)、例えば倍率、ディストーション、コマ収差、及び像面湾曲などを調整できるようになっている。
【0083】
この投影光学系PLの投影倍率は、例えば1/4(あるいは1/5)などとされている。このため、前述の如く照明光ILによりレチクルRが均一な照度で照明されると、レチクルRのパターンが投影光学系PLにより縮小されて、フォトレジストが塗布されたウエハW上に投影され、ウエハW上の被露光領域(照明領域に共役な領域)にパターンの縮小像が形成される。
【0084】
前記XYステージ20は、実際には不図示のベース上をY軸方向に移動するYステージと、このYステージ上をX軸方向に移動するXステージとで構成されているが、図1ではこれらが代表的にXYステージ20として示されている。このXYステージ20上にウエハテーブル18が搭載され、このウエハテーブル18上に不図示のウエハホルダを介してウエハWが真空吸着等によって保持されている。
【0085】
前記ウエハテーブル18は、ウエハWを保持するウエハホルダをZ軸方向及びXY面に対する傾斜方向に微小駆動するもので、Z・チルトステージとも称される。このウエハテーブル18の上面には、移動鏡24が設けられており、この移動鏡24にレーザビームを投射して、その反射光を受光することにより、ウエハテーブル18のXY面内の位置を計測するレーザ干渉計26が移動鏡24の反射面に対向して設けられている。なお、実際には、移動鏡はX軸に直交する反射面を有するX移動鏡と、Y軸に直交する反射面を有するY移動鏡とが設けられ、これに対応してレーザ干渉計もX方向位置計測用のXレーザ干渉計とY方向位置計測用のYレーザ干渉計とが設けられているが、図1ではこれらが代表して移動鏡24、レーザ干渉計26として図示されている。なお、Xレーザ干渉計及びYレーザ干渉計は測長軸を複数有する多軸干渉計であり、ウエハテーブル18のX、Y位置の他、回転(ヨーイング(Z軸回りの回転であるθz回転)、ピッチング(X軸回りの回転であるθx回転)、ローリング(Y軸回りの回転であるθy回転))も計測可能となっている。従って、以下の説明ではレーザ干渉計26によって、ウエハテーブル18のX、Y、θz、θy、θxの5自由度方向の位置が計測されるものとする。また、移動鏡24の代わりにウエハテーブル18の端面を鏡面加工して反射面として用いても良い。
【0086】
レーザ干渉計26の計測値は主制御装置28に供給され、主制御装置28はこのレーザ干渉計26の計測値に基づいて駆動系22を介してXYステージ20を制御することにより、ウエハテーブル18のXY面内の位置(θz回転を含む)を制御する。
【0087】
また、ウエハW表面のZ軸方向の位置及び傾斜量は、例えば特開平6−283403号公報等に開示される送光系50a及び受光系50bを有する斜入射方式の多点焦点位置検出系から成るフォーカスセンサAFSによって計測されるようになっている。このフォーカスセンサAFSの計測値も主制御装置28に供給されており、主制御装置28は、フォーカスセンサAFSの計測値に基づいて駆動系22を介してウエハテーブル18をZ方向、θx方向及びθy方向に駆動して、投影光学系PLの光軸方向に関するウエハWの位置及び傾きを制御するようになっている。
【0088】
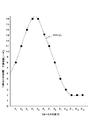
このようにしてウエハテーブル18を介してウエハWがX、Y、Z、θx、θyの5自由度方向の位置及び姿勢制御がなされるようになっている。なお、残りのθz(ヨーイング)の誤差については、レーザ干渉計26で計測されたウエハテーブル18のヨーイング情報に基づいてレチクルステージRSTとウエハテーブル18との少なくとも一方を回転させることによって補正される。
【0089】
また、ウエハテーブル18上には、その表面がウエハWの表面と同じ高さになるような基準板FPが固定されている。この基準板FPの表面には、後述するアライメント検出系のいわゆるベースライン計測等に用いられる基準マークを含む各種の基準マークが形成されている。
【0090】
更に、本実施形態では、投影光学系PLの側面に、ウエハWに形成されたアライメントマークを検出するマーク検出系としてのオフ・アクシス方式のアライメント検出系ASが設けられている。このアライメント検出系ASとしては、一例としてハロゲンランプ等のブロードバンド(広帯域)光でマークを照明し、このマーク画像を画像処理することによってマーク位置を計測する画像処理方式の結像式アライメントセンサの一種であるFIA(Field Image Alignment)系が用いられており、基準板FP上の基準マーク及びウエハ上のアライメントマークのX、Y2次元方向の位置計測を行なうことが可能である。
【0091】
アライメント制御装置16は、アライメント検出系ASからの情報DSをA/D変換し、このデジタル化された波形信号を演算処理してマーク位置を検出する。この結果は、アライメント制御装置16から主制御装置28に供給されるようになっている。
【0092】
なお、アライメント検出系ASは、上述のFIA系の他、コヒーレントな検出光を対象に照射し、その対象から発生する散乱光又は回折光を検出するアライメントセンサや、その対象から発生する2つの回折光(例えば同次数)を干渉させて検出するアライメントセンサなどの各種のアライメントセンサを、単独で、あるいは適宜組み合わせて用いることもできる。
【0093】
さらに、本実施形態の露光装置100では、図示が省略されているが、レチクルRの上方に、例えば特開平7−176468号公報等に開示される、投影光学系PLを介してレチクルR上のレチクルマーク又はレチクルステージRST上の基準マーク(共に図示省略)と基準板FP上のマークとを同時に観察するための露光波長の光を用いたTTR(Through The Reticle)アライメント系から成る一対のレチクルアライメント検出系が設けられている。これらのレチクルアライメント検出系の検出信号は、アライメント制御装置16を介して主制御装置28に供給されるようになっている。
【0094】
次に、本発明に係る投影光学系の光学特性を計測するのに用いられるレチクルの一例について説明する。
【0095】
図3には、投影光学系の光学特性を計測するのに用いられるレチクルRTの一例が示されている。この図3は、レチクルRTをパターン面側(図1における下面側)から見た平面図である。この図3に示されるように、レチクルRTは、ほぼ長方形のマスク基板としてのガラス基板42の中央に、クロム等の遮光部材から成るパターン領域PAが形成されている。このパターン領域PAの中心(すなわちレチクルRTの中心(レチクルセンタ)に一致)及びパターン領域PAのY軸方向の中央部に位置する仮想の矩形領域IAR’内部の4隅の部分の合計5箇所に、例えば20μm角の開口パターン(透過領域)AP1〜AP5が形成され、当該各開口パターンの中央部にラインアンドスペースパターン(L/Sパターン)から成る計測用パターンMP1〜MP5がそれぞれ形成されている。なお、矩形領域IAR’は、前述の照明領域IARにほぼ一致する大きさ及び形状となっている。
【0096】
計測用パターンMPn(n=1〜5)のそれぞれは、一例としてX軸方向を周期方向とし、線幅約1.3μm、長さ約12μm程度の5本のラインパターンが、ピッチ約2.6μmで配列されたマルチバーパターンによって構成されている。このため、本実施形態では、開口パターンAPnと中心を同じくする、該各開口パターンAPnの約60%の縮小領域部分に計測用パターンMPnがそれぞれ配置されている。
【0097】
また、前述のレチクルセンタを通るパターン領域PAのX軸方向の両側には、一対のレチクルアライメントマークRM1,RM2が形成されている。
【0098】
次に、本実施形態の露光装置100における投影光学系PLの光学特性の計測方法について、主制御装置28内のCPUの処理アルゴリズムを簡略化して示す図4及び図5のフローチャートに沿って、かつ適宜他の図面を用いて説明する。
【0099】
先ず、図4のステップ402において、不図示のレチクルローダを介してレチクルステージRST上にレチクルRTをロードするとともに、不図示のウエハローダを介してウエハWTをウエハテーブル18上にロードする。
【0100】
次のステップ404において、レチクルRTの投影光学系PLに対する位置合わせ、レチクルブラインドの設定などの所定の準備作業を行う。具体的には、まず、ウエハテーブル18上に設けられた基準板FPの表面に形成されている一対の基準マーク(不図示)の中点が投影光学系PLの光軸とほぼ一致するように、レーザ干渉計26の計測結果をモニタしつつ駆動系22を介してXYステージ20を移動する。次いで、レチクルRTの中心(レチクルセンタ)が投影光学系PLの光軸とほぼ一致するように、レーザ干渉計14の計測値に基づいて、レチクルステージRSTの位置を不図示のレチクルステージ駆動部を介して調整する。このとき、例えば、前述のレチクルアライメント検出系(不図示)により投影光学系PLを介してレチクルアライメントマークRM1,RM2と対応する前記基準マークとの相対位置を検出する。そして、レチクルアライメント検出系によって検出された前記相対位置の検出結果に基づいてレチクルアライメントマークRM1,RM2と対応する前記基準マークとの相対位置誤差がともに最小となるように不図示のレチクルステージ駆動部を介してレチクルステージRSTのXY面内の位置を調整する。これにより、レチクルRTの中心(レチクルセンタ)が投影光学系PLの光軸と正確にほぼ一致するとともにレチクルRTの回転角もレーザ干渉計26の測長軸で規定される直交座標系の座標軸に正確に一致する。
【0101】
また、例えば照明光ILの照射領域が非走査方向に関してレチクルRTのパターン領域PAにほぼ一致するように、照明系IOP内の可動レチクルブラインド8Bの非走査方向の開口幅を調整する。
【0102】
このようにして、所定の準備作業が終了すると、次のステップ406に移行して、後述する第1領域の露光終了判定用のフラグFを立てる(F←1)。
【0103】
次のステップ408では、露光エネルギ量の目標値を初期化する。すなわち、カウンタjに初期値「1」を設定して露光エネルギ量の目標値PjをP1に設定する(j←1)。本実施形態では、カウンタjは、露光エネルギ量の目標値の設定とともに、露光の際のウエハWTの行方向の移動目標位置の設定にも用いられる。なお、本実施形態では、ウエハWTの表面にポジ型レジストが塗布され、例えばポジ型レジストに関する既知の最適露光量を中心として、露光エネルギ量をP1からΔP刻みでPN(一例としてN=23)まで変化させる(Pj=P1〜P23)。
【0104】
次のステップ410では、ウエハWTのフォーカス位置(Z軸方向の位置)の目標値を初期化する。すなわち、カウンタiに初期値「1」を設定してウエハWTのフォーカス位置の目標値ZiをZ1に設定する(i←1)。本実施形態では、カウンタiは、ウエハWTのフォーカス位置の目標値の設定とともに、露光の際のウエハWTの列方向の移動目標位置の設定にも用いられる。なお、本実施形態では、例えば投影光学系PLに関する既知の最良フォーカス位置(設計値など)を中心として、ウエハWTのフォーカス位置をZ1からΔZ刻みでZM(一例としてM=13)まで変化させる(Zi=Z1〜Z13)。
【0105】
従って、本実施形態では、投影光学系PLの光軸方向に関するウエハWTの位置とウエハWT上に照射される照明光ILのエネルギ量をそれぞれ変更しながら、計測用パターンMPn(n=1〜5)をウエハWT上に順次転写するための、N×M(一例として23×13=299)回の露光が行われることになる。投影光学系PLの視野内の各評価点に対応するウエハWT上の領域(以下「評価点対応領域」という)DB1〜DB5の内の後述する第1領域DC1〜DC5(図7及び図8参照)には、N×M個の計測用パターンMPnが転写されることとなる。
【0106】
ここで、評価点対応領域DBn(n=1〜5)内の第1領域DCnとしているのは、本実施形態では、各評価点対応領域DBnは、上記のN×M個の計測用パターンMPnが転写される矩形の第1領域DCnと、該第1領域を囲む矩形枠状の第2領域DDnとによって構成されるからである(図8参照)。
【0107】
なお、この評価点対応領域DBn(すなわち第1領域DCn)は、投影光学系PLの視野内でその光学特性を検出すべき複数の評価点に対応している。
【0108】
ここで、説明は前後するが、便宜上、後述する露光によって、計測用パターンMPnが転写されるウエハWT上の各第1領域DCnについて、図6を用いて説明する。この図6に示されるように、本実施形態では、M行N列(13行23列)のマトリックス状に配置されたM×N(=13×23=299)個の仮想の区画領域DAi,j(i=1〜M、j=1〜N)に計測用パターンMPnがそれぞれ転写され、これら計測用パターンMPnがそれぞれ転写されたM×N個の区画領域DAi,jから成る第1領域DCnがウエハWT上に形成される。なお、仮想の区画領域DAi,jは、図6に示されるように、+X方向が行方向(jの増加方向)となり、+Y方向が列方向(iの増加方向)となるように配列されている。また、以下の説明において用いられる添え字i,j、及びM,Nは、上述と同じ意味を有するものとする。
【0109】
図4に戻り、次のステップ412では、ウエハWT上の各評価点対応領域DBn内の仮想の区画領域DAi,j(ここではDA1,1(図7参照))に計測用パターンMPnの像がそれぞれ転写される位置に、レーザ干渉計26の計測値をモニタしつつ駆動系22を介してXYステージ20(ウエハWT)を移動する。
【0110】
次のステップ414では、ウエハWTのフォーカス位置が設定された目標値Zi(この場合Z1)と一致するように、フォーカスセンサAFSからの計測値をモニタしながらウエハテーブル18をZ軸方向及び傾斜方向に微少駆動する。
【0111】
次のステップ416では、露光を実行する。このとき、ウエハWT上の一点における露光エネルギ量(積算露光量)が設定された目標値(この場合P1)となるように、露光量制御を行う。この露光エネルギ量の制御方法としては、例えば、次の第1〜第3の方法を、単独で、あるいは適宜組み合わせて用いることができる。
【0112】
すなわち、第1の方法として、パルスの繰り返し周波数を一定に維持し、エネルギ粗調器3を用いてレーザビームLBの透過率を変化させ像面(ウエハ面)に与えられる照明光ILのエネルギ量を調整する。第2の方法として、パルスの繰り返し周波数を一定に維持し、光源1に指示を与えてレーザビームLBの1パルス当たりのエネルギを変化させることにより像面(ウエハ面)に与えられる照明光ILのエネルギ量を調整する。第3の方法として、レーザビームLBの透過率及びレーザビームLBの1パルス当たりのエネルギを一定に維持し、パルスの繰り返し周波数を変更することによって、像面(ウエハ面)に与えられる照明光ILのエネルギ量を調整する。
【0113】
これにより、図7に示されるように、ウエハWT上の各第1領域DCnの区画領域DA1,1にそれぞれ計測用パターンMPn及び開口パターンAPnの像が転写される。
【0114】
図4に戻り、上記ステップ416の露光が終了すると、ステップ418において、前述のフラグFが立っているか、すなわちF=1であるか否かを判断する。この場合、前述したステップ406でフラグFが立てられているので、ここでの判断は肯定され、次のステップ420に移行する。
【0115】
ステップ420では、ウエハWTのフォーカス位置の目標値がZM以上であるか否かを判断することにより、所定のZ範囲での露光が終了したか否かを判断する。ここでは、最初の目標値Z1での露光が終了しただけなので、ステップ422に移行し、カウンタiを1インクリメントする(i←i+1)とともに、ウエハWTのフォーカス位置の目標値にΔZを加算する(Zi←Z+ΔZ)。ここでは、フォーカス位置の目標値をZ2(=Z1+ΔZ)に変更した後、ステップ412に戻る。このステップ412において、ウエハWT上の各第1領域DCnの区画領域DA2,1に計測用パターンMPnの像がそれぞれ転写される位置にウエハWTが位置決めされるように、XYステージ20を所定のステップピッチSPだけXY面内で所定方向(この場合−Y方向)に移動する。ここで、本実施形態では、上記のステップピッチSPが、各開口パターンAPnのウエハWT上の投影像の寸法とほぼ一致する約5μmに設定されている。なお、ステップピッチSPは、約5μmに限らないが、5μmすなわち各開口パターンAPnのウエハWT上の投影像の寸法以下であることが望ましい。この理由については後述する。
【0116】
次のステップ414では、ウエハWTのフォーカス位置が目標値(この場合Z2)と一致するように、ウエハテーブル18をΔZだけ光軸AXpの方向にステップ移動し、ステップ416において前述と同様にして露光を行い、ウエハWT上の各第1領域DCnの区画領域DA2,1に計測用パターンMPn及び開口パターンAPnをそれぞれ転写する。但し、ステップピッチSPが開口パターンAPnのウエハWT上の投影像の寸法以下となっているので、各第1領域DCnの区画領域DA2,1と区画領域DA2,1との境界部分に開口パターンAPnの像の一部によって形成される枠線は存在しない。
【0117】
以後、ステップ420における判断が肯定されるまで、すなわちそのとき設定されているウエハWTのフォーカス位置の目標値がZMであると判断されるまで、ステップ418→420→422→412→414→416のループの処理(判断を含む)を繰り返す。これにより、ウエハWT上の各第1領域DCnの区画領域DAi,1(i=3〜M)に計測用パターンMPn及び開口パターンAPnがそれぞれ転写される。但し、この場合も、隣接する区画領域間の境界には、前述と同様の理由により枠線が存在しない。
【0118】
一方、区画領域DAM,1に対する露光が終了し、上記ステップ420における判断が肯定されると、ステップ424に移行し、そのとき設定されている露光エネルギ量の目標値がPN以上であるか否かを判断する。ここでは、そのとき設定されている露光エネルギ量の目標値はP1であるため、このステップ424における判断は、否定され、ステップ426に移行する。
【0119】
ステップ426では、カウンタjを1インクリメントする(j←j+1)とともに、露光エネルギ量の目標値にΔPを加算する(Pj←Pj+ΔP)。ここでは、露光エネルギ量の目標値をP2(=P1+ΔP)に変更した後、ステップ410に戻る。
【0120】
その後、ステップ410においてウエハWTのフォーカス位置の目標値が初期化された後、ステップ412→414→416→418→420→422のループの処理(判断を含む)を繰り返す。このループの処理は、ステップ420における判断が肯定されるまで、すなわち露光エネルギ量の目標値P2での、所定のウエハWTのフォーカス位置範囲(Z1〜ZM)についての露光が終了するまで、繰り返される。これにより、ウエハWT上の各第1領域DCnの区画領域DAi,2(i=1〜M)に計測用パターンMPn及び開口パターンAPnがそれぞれ転写される。但し、この場合も、隣接する区画領域間の境界には、前述と同様の理由により枠線が存在しない。
【0121】
一方、露光エネルギ量の目標値P2での、所定のウエハWTのフォーカス位置範囲(Z1〜ZM)についての露光が終了すると、ステップ420における判断が肯定され、ステップ424に移行し、設定されている露光エネルギ量の目標値がPN以上であるか否かを判断する。この場合、露光エネルギ量の目標値はP2であるため、このステップ424における判断は、否定され、ステップ426に移行する。ステップ426において、カウンタjを1インクリメントするとともに、露光エネルギ量の目標値にΔPを加算する(Pj←Pj+ΔP)。ここでは、露光エネルギ量の目標値をP3に変更した後、ステップ410に戻る。以後、上記と同様の処理(判断を含む)を繰り返す。
【0122】
このようにして、所定の露光エネルギ量の範囲(P1〜PN)についての露光が終了すると、ステップ424における判断が肯定され、図5のステップ428に移行する。これにより、ウエハWT上の各第1領域DCnには、図7に示されるように、それぞれ露光条件が異なるN×M(一例として23×13=299)個の計測用パターンMPnの転写像(潜像)が形成される。なお、実際には、上述のようにして、ウエハWT上に計測用パターンMPnの転写像(潜像)が形成されたN×M(一例として23×13=299)個の区画領域が形成された段階で、各第1領域DCnが形成されるのであるが、上記の説明では、説明を分かり易くするために、第1領域DCnが予めウエハWT上にあるかのような説明方法を採用したものである。
【0123】
図5のステップ428では、前述のフラグFが降ろされているか、すなわちF=0であるか否かを判断する。ここでは、前記ステップ406においてフラグFが立てられているので、このステップ428における判断は否定され、ステップ430に移行して、カウンタi、jをそれぞれ1インクリメントする(i←i+1、j←j+1)。これにより、カウンタi=M+1、J=N+1となり、露光対象の領域が、図8に示される区画領域DAM+1、N+1=DA14,24となる。
【0124】
次のステップ432では、フラグFを降ろし(F←0)、図4のステップ412に戻る。ステップ412では、ウエハWT上の各第1領域DCnの区画領域DAM+1、N+1=DA14,24に計測用パターンMPnの像がそれぞれ転写される位置にウエハWTを位置決めし、次のステップ414に進む。但し、このとき、ウエハWTのフォーカス位置の目標値はZMのままなので、特に動作を行うことなく、ステップ416に進んで、区画領域DA14,24に対する露光を行う。このとき露光エネルギ量Pは、最大露光量PNで露光が行われる。
【0125】
次のステップ418では、フラグF=0となっているので、ステップ420、424をスキップして、ステップ428に移行する。このステップ428では、フラグFが降ろされているか否かを判断するが、ここでは、F=0であるので、この判断は肯定され、ステップ434に移行する。
【0126】
ステップ434では、カウンタi=M+1、かつカウンタj>0を満足するか否かが判断されるが、このとき、i=M+1、j=N+1であるので、ここでの判断は肯定され、ステップ436に移行して、カウンタjを1デクリメントし(j←j−1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→436のループの処理(判断を含む)を、ステップ434における判断が否定されるまで、繰り返し行う。これにより、図8に示される区画領域DA14,23からDA14,0まで前述の最大露光量での露光が順次行われる。
【0127】
そして、区画領域DA14,0に対する露光が終了すると、i=M+1(=14)、j=0となるので、ステップ434における判断が否定され、ステップ438に移行する。このステップ438では、カウンタi>0、かつカウンタj=0を満足するか否かを判断するが、このとき、i=M+1、j=0であるので、ここでの判断は肯定され、ステップ440に移行して、カウンタiを1デクリメントし(i←i−1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→438→440のループの処理(判断を含む)を、ステップ438における判断が否定されるまで、繰り返し行う。これにより、図8の区画領域DA13,0からDA0,0まで前述の最大露光量で露光が順次行われる。
【0128】
そして、区画領域DA0,0に対する露光が終了すると、i=0、j=0となるので、ステップ438における判断が否定され、ステップ442に移行する。このステップ442では、カウンタj=N+1であるか否かが判断されるが、このとき、j=0であるので、ここでの判断は否定され、ステップ444に移行して、カウンタjをインクリメントし(j←j+1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→438→442→444のループの処理(判断を含む)を、ステップ442における判断が肯定されるまで、繰り返し行う。これにより、図8の区画領域DA0,1からDA0,24まで前述の最大露光量で露光が順次行われる。
【0129】
そして、区画領域DA0,24に対する露光が終了すると、j=N+1(=24)となるので、ステップ442における判断が肯定され、ステップ446に移行する。このステップ446では、カウンタi=Mであるか否かが判断されるが、このとき、i=0であるので、ここでの判断は否定され、ステップ448に移行して、カウンタiを1インクリメントし(i←i+1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→438→442→446→448のループの処理(判断を含む)を、ステップ446における判断が肯定されるまで、繰り返し行う。これにより、図8の区画領域DA1,24からDA13,24まで前述の最大露光量で露光が順次行われる。
【0130】
そして、区画領域DA13,24に対する露光が終了すると、i=M(=23)となるので、ステップ446における判断が肯定され、これにより、ウエハWTに対する露光が終了する。これにより、ウエハWT上には、図8に示されるような矩形(長方形)の第1領域DCnと、これを取り囲む矩形枠状の第2領域DDnとから成る、評価点対応領域DBn(n=1〜5)の潜像が形成される。この場合、第2領域DDnを構成する各区画領域は、明らかに過露光(オーバードーズ)状態となっている。
【0131】
このようにしてウエハWTに対する露光が終了すると、図5のステップ450に移行する。このステップ450では、不図示のウエハアンローダを介してウエハWTをウエハテーブル18上からアンロードするとともに不図示のウエハ搬送系を用いてウエハWTを露光装置100にインラインにて接続されている不図示のコータ・デベロッパに搬送する。
【0132】
上記のコータ・デベロッパに対するウエハWTの搬送後に、ステップ452に進んでウエハWTの現像が終了するのを待つ。このステップ452における待ち時間の間に、コータ・デベロッパによってウエハWTの現像が行われる。この現像の終了により、ウエハWT上には、図8に示されるような矩形(長方形)の第1領域DCnと、これを取り囲む矩形枠状の第2領域DDnとから成る、評価点対応領域DBn(n=1〜5)のレジスト像が形成され、このレジスト像が形成されたウエハWTが投影光学系PLの光学特性を計測するための試料となる。図9には、ウエハWT上に形成された評価点対応領域DB1のレジスト像の一例が示されている。
【0133】
この図9では、評価点対応領域DB1は、(N+2)×(M+2)=25×15=375個の区画領域DAi,j(i=0〜M+1、j=0〜N+1)によって構成され、隣接する区画領域相互間に仕切りの枠のレジスト像が存在するかのように図示されているが、これは個々の区画領域を分かり易くするためにこのようにしたものである。しかし、実際には、隣接する区画領域相互間に仕切りの枠のレジスト像は存在しない。このように枠を無くすことにより、従来問題となっていた、FIA系のアライメントセンサなどによる画像取り込みに際して、枠による干渉に起因してパターン部のコントラスト低下が生じるのを防止できる。このため、本実施形態では、前述のステップピッチSPを、各開口パターンAPnのウエハWT上の投影像の寸法以下となるように設定したのである。
【0134】
また、この場合、隣接する区画領域間のマルチバーパターンから成る計測用パターンMPnのレジスト像同士の距離をLとすると、この距離Lは、一方の計測用パターンMPnの像のコントラストに他方の計測用パターンMPnの像の存在が影響を与えない程度の距離とされている。この距離Lは、区画領域を撮像する撮像装置(本実施形態の場合、アライメント検出系AS(FIA系のアライメントセンサ))の解像度をRf、計測用パターンの像のコントラストをCf、レジストの反射率、屈折率などを含むプロセスによって定まるプロセスファクタをPf、アライメント検出系AS(FIA系のアライメントセンサ)の検出波長をλfとした場合に、一例として、L=f(Cf、Rf、Pf、λf)なる関数で表すことができる。
【0135】
なお、プロセスファクタPfは、像のコントラストに影響を与えるので、プロセスファクタを含まない関数L’=f’(Cf、Rf、λf)なる関数によって距離Lを規定しても良い。
【0136】
また、図9からもわかるように、矩形(長方形)の第1領域DC1を取り囲む矩形枠状の第2領域DD1には、パターン残存領域が見当たらない。これは、前述の如く、第2領域DD1を構成する各区画領域の露光の際に過露光となる露光エネルギを設定したためである。このようにしたのは、後述する外枠検出の際にその外枠部のコントラストを向上させ、検出信号のS/N比を高くするためである。
【0137】
上記ステップ452の待ち状態で、不図示のコータ・デベロッパの制御系からの通知によりウエハWTの現像が終了したことを確認すると、ステップ454に移行し、不図示のウエハローダに指示を出して、前述のステップ402と同様にしてウエハWTをウエハテーブル18上に再度ロードした後、ステップ456の投影光学系の光学特性を算出するサブルーチン(以下、「光学特性計測ルーチン」とも呼ぶ)に移行する。
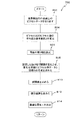
【0138】
この光学特性計測ルーチンでは、まず、図10のステップ502において、カウンタnを参照して、ウエハWT上の評価点対応領域DBnのレジスト像がアライメント検出系ASで検出可能となる位置にウエハWTを移動する。この移動、すなわち位置決めは、レーザ干渉計26の計測値をモニタしつつ、駆動系22を介してXYステージ20を制御することにより行う。ここで、カウンタnは、n=1に初期化されているものとする。従って、ここでは、図9に示されるウエハWT上の評価点対応領域DB1のレジスト像がアライメント検出系ASで検出可能となる位置にウエハWTが位置決めされる。なお、以下の光学特性計測ルーチンの説明では、評価点対応領域DBnのレジスト像を、適宜「評価点対応領域DBn」と略述するものとする。
【0139】
次のステップ504では、ウエハWT上の評価点対応領域DBn(ここでは、DB1)のレジスト像をアライメント検出系ASを用いて撮像し、その撮像データを取り込む。なお、アライメント検出系ASは、レジスト像を自身の有する撮像素子(CCD等)のピクセル単位に分割し、ピクセル毎に対応するレジスト像の濃淡を8ビットのデジタルデータ(ピクセルデータ)として主制御装置28に供給するようになっている。すなわち、前記撮像データは、複数のピクセルデータで構成されている。なお、ここでは、レジスト像の濃度が高くなる(黒に近くなる)につれてピクセルデータの値は大きくなるものとする。
【0140】
次のステップ506では、アライメント検出系ASからの評価点対応領域DBn(ここでは、DB1)に形成されたレジスト像の撮像データを整理し、撮像データファイルを作成する。
【0141】
次のステップ508〜ステップ516では、以下に説明するようにして、評価点対応領域DBn(ここでは、DB1)の外縁である長方形(矩形)の外枠を検出する。図14(A)〜図14(C)及び図15(A)、図15(B)には、外枠検出の様子が順番に示されている。これらの図において、符号DBnが付された矩形領域が、外枠検出の対象となる評価点対応領域DBnに相当する。
【0142】
まず、ステップ508において、次のようにして、評価点対応領域DBnの上辺及び下辺の大まかな位置を検出する。
【0143】
すなわち、このステップ508では、図14(A)に示されるように、評価点対応領域DBn(ここでは、DB1)の設計値に基づいて、該評価点対応領域DBn(ここでは、DB1)の上辺及び下辺の設計上の位置をそれぞれ含むY軸方向の長さSL(SLは例えば20μm)かつX軸方向の長さB(Bは例えば10μm)の検出領域を設定し、一組の窓領域WD1,WD2を、矢印A1、A2でそれぞれ示されるように−Y方向(外枠の上辺、下辺とほぼ直交する方向)にスキャン(走査)する。窓領域WD1,WD2は、スキャン方向の長さT(Tは例えば3μm)かつ非スキャン方向の長さBとなっている。また、窓領域WD1,WD2相互の間隔LLは、評価点対応領域DBn上辺、下辺間の設計上の距離に等しく定められている。
【0144】
そして、上記の窓領域WD1,WD2のスキャン中に、窓領域WD1,WD2内のピクセルデータの代表値、例えばそれぞれの窓領域WD1、WD2内のピクセル値の分散(又は標準偏差)の加算値を、所定のサンプリング間隔、例えば窓領域WD1、WD2のスキャン方向の位置が1ピクセル変化する毎に、順次算出し、各算出結果を、窓領域WD1、WD2のスキャン方向の位置と対応させてメモリに記憶する。そして、スキャン終了後に、前記の算出結果が最大となる窓領域WD1、WD2のスキャン方向の位置(Y軸方向の位置)を、評価点対応領域DBn(この場合評価点対応領域DB1)の上辺、下辺の概略位置として検出する。これは、外枠部分が窓領域WD1、WD2内に完全に含まれたときに、各窓領域内のピクセル値の分散及び標準偏差が最も大きくなり、かつ、一方の窓領域WD1は外枠の外側から内側に向かってスキャンされ、他方の窓領域WD2は外枠の内側から外側に向かってスキャンされるので、窓領域WD1、WD2内のピクセル値の分散(又は標準偏差)の加算値が最大となる窓領域WD1、WD2のスキャン方向の位置は、外枠の上辺、下辺の位置の近傍であることは間違いないからである。
【0145】
但し、窓領域は、2つ同時にスキャンさせる必要は必ずしもなく、図14(A)と同様の検出領域を個別に設定して、窓領域WD1、WD2を別々にスキャンしても良い。この場合には、窓領域WD1、WD2それぞれについて、領域内のピクセル値の分散(又は標準偏差)がそれぞれ最大となる窓領域WD1、WD2のスキャン方向の位置(Y軸方向の位置)を、評価点対応領域DBn(この場合評価点対応領域DB1)の上辺、下辺の概略位置として検出すれば良い。この場合において、本実施形態では、前述の如く評価点対応領域DBnの最外周に過露光の第2領域DDn(すなわち、パターンの残存しない領域)が存在していることを考慮すれば、窓領域WD1、WD2の両者を、図16に簡略化して示されるように、評価点対応領域DBn(この場合評価点対応領域DB1)の外枠に対して内側から外側にスキャンすることとしても良い。このようにすると、スキャンの途中で、ピクセル値の分散(又は標準偏差)のピークが最初に検出された位置を、外枠の上辺、下辺の概略位置として検出することができる。その理由は、窓領域WD1、WD2ともに、スキャンの開始直後には、窓領域が過露光の第2領域DDnに完全に含まれているので、窓領域内のピクセル値の分散(又は標準偏差)はほぼ零であり、その後窓領域が外枠に掛かるまでその状態が続く。そして、窓領域が外枠に掛かった時点で分散(又は標準偏差)が大きくなり、窓領域内に外枠が完全に含まれた時点で分散(又は標準偏差)がピークになるからである。このようにすることにより、外枠の位置検出に要する時間を短縮することができる。
【0146】
さらに、図16に示されるように、窓領域WD1、WD2と同一サイズで90°回転させたような窓領域WD3を、矢印A3で示されるように図16中の左から右に向かって走査することにより、評価点対応領域DB1の外枠の右辺の概略位置を前述と同様にして検出しても良い。また、この外枠の上辺、下辺、及び右辺のうちの少なくとも1辺の概略位置検出に際し、その辺上の複数箇所で窓領域を前述と同様にスキャンして、同一辺上の複数の点の概略位置を検出することも勿論可能である。
【0147】
いずれにしても、窓領域WD1、WD2などの大きさは、スキャン中に窓領域内のピクセル値の分散(又は標準偏差)が、評価点対応領域DB1の外枠上とそれ以外の場所とで、差が所定値以上となるように、シミュレーション又は実験等に基づいて定めることが重要である。本実施形態では、このようにして、前述のサイズを定めている。なお、本実施形態では外枠の各辺とほぼ平行な方向を長手方向とする窓領域WD1〜WD3を設定するものとしたが、これらの窓領域WD1〜WD3は各辺とほぼ直交する方向を長手方向とする矩形領域としても良い。
【0148】
図17(A)〜図18(D)には、発明者が行った実験結果の一例が示されている。図17(A)には、1つの評価点対応領域DBkの外枠の4辺を検出するためにそれぞれ設定された4つの検出領域が示されている。
【0149】
図17(B)には、一組の窓領域を図17(A)中の右から左に(+X側から−X側に)同時に設定された検出領域内でスキャンした際に得られたピクセル値の分散信号の和信号が横軸をX位置として示されている。また、図17(C)には、本実施形態と同様に、一組の窓領域を図17(A)中の上から下に(+Y側から−Y側に)同時に設定された検出領域内でスキャンした際に得られたピクセル値の分散信号の和信号が横軸をY位置として示されている。
【0150】
また、図18(A)には、外枠の上辺を検出対象として、窓領域を図17(A)中の下から上に(−Y側から+Y側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をY位置として示されている。同様に、図18(B)には、外枠の下辺を検出対象として、窓領域を図17(A)中の下から上に(−Y側から+Y側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をY位置として示されている。
【0151】
また、図18(C)には、外枠の右辺を検出対象として、窓領域を図17(A)中の右から左に(+X側から−X側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をX位置として示されている。同様に、図18(D)には、外枠の左辺を検出対象として、窓領域を図17(A)中の左から右に(−X側から+X側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をX位置として示されている。
【0152】
例えば、図18(A)の場合には、スキャン方向が、窓領域が外枠の内側から外側に向かって移動する方向に定められていることから、分散信号の最初のピークの位置が、外枠の位置にほぼ一致しているので、この位置を外枠の概略位置として検出できる。これに対して、図18(B)の場合には、スキャン方向が、窓領域が外枠の外側から内側に向かって移動する方向に定められていることから、分散信号の最初のピークの位置が外枠の概略位置と一致していないので、その位置を外枠の概略位置として検出することができない。このように、実際の実験結果からも、前述したように、窓領域WD1、WD2の両者を、評価点対応領域DBnの外枠に対して内側から外側にスキャンする方が、外枠の概略位置をより短時間で検出できることが裏付けられている。
【0153】
発明者は、ウエハ上に下地として形成されたバークと、その上に塗布されたレジストとの組み合わせが異なる種々のウエハについて、上述と同様の手順で、評価点対応領域を形成後、上述した窓領域のスキャン方法により評価点対応領域の外枠の概略位置検出(ラフ検出)の実験を行った所、殆ど全ての場合に、支障なく評価点対応領域の外枠の概略位置を検出できることが確認された。
【0154】
上述の如くして、評価点対応領域DBn(この場合評価点対応領域DB1)の上辺、下辺の概略位置を検出すると、図10のステップ510に戻る。このステップ510では、図14(B)に示されるように、上記ステップ508で求めた上辺より少し下側の横方向(X軸方向にほぼ平行な方向)の直線LH1上のピクセル列、及び、求めた下辺より少し上側の横方向の直線LH2上のピクセル列を用いて、境界検出を行い、評価点対応領域DBnの左辺及び右辺上の点を各2点、合計4点求めるサブルーチンの処理を行う。なお、図14(B)中には、このステップ510で境界検出に用いられる、上記直線LH1上のピクセル列データのピクセル値に対応する波形データPD1、上記直線LH2上のピクセル列データのピクセル値に対応する波形データPD2がそれぞれ示されている。
【0155】
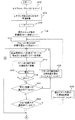
サブルーチン510では、まず、図12のステップ701において、上記ステップ508で求めた上辺の概略位置に基づいて、その位置より僅かに下側のピクセル列、例えば図14(B)に示される直線LH1に沿う直線状のピクセル列を、第1番目の境界検出用のピクセル列として決定した後、ステップ702の閾値tを決定する処理を行うサブルーチンに移行する。
【0156】
このサブルーチン702では、まず、図13のステップ802において、上記ステップ701で決定された、直線LH1に沿う直線状のピクセル列のデータ(ピクセル列データ)を前述の撮像データファイルの中から抽出する。これにより、例えば図14(B)中の波形データPD1に対応するピクセル値を有するピクセル列データが得られたものとする。
【0157】
次のステップ804では、そのピクセル列のピクセル値(ピクセルデータの値)の平均値と標準偏差(又は分散)を求める。
【0158】
次のステップ806では、求めた平均値と標準偏差とに基づいて閾値(スレッショルドレベルライン)SLの振り幅を設定する。
【0159】
次のステップ808では、図19に示されるように、上で設定した振り幅で閾値(スレッショルドレベルライン)SLを所定ピッチで変化させ、変化位置毎に波形データPD1と閾値(スレッショルドレベルライン)SLとの交点数を求め、その処理結果の情報(各閾値の値と交点数)を不図示の記憶装置に記憶する。
【0160】
次のステップ810では、上記ステップ808で記憶した上記処理結果の情報に基づいて、求めた交点数が、対象パターン(この場合は、評価点対応領域DBn)によって定まる交点数に一致する閾値(仮閾値と呼ぶ)t0を求める。
【0161】
次のステップ812では、上記仮閾値t0を含み、交点数が同じである閾値範囲を求める。
【0162】
次のステップ814では、上記ステップ812で求めた閾値範囲の所定値(本実施形態では、例えば中心とする)を最適な閾値tとして決定した後、図12のステップ704にリターンする。
【0163】
なお、ここでは、高速化を目的としてピクセル列のピクセル値の平均値と標準偏差(又は分散)を基に、離散的に(所定ステップピッチで)閾値を変化させているが、閾値の変化方法は、これに限定されるものではなく、例えば連続的に変化させるなどしても良いことは勿論である。
【0164】
図12のステップ704では、上で決定した閾値(スレッショルドレベルライン)tと、前述の波形データPD1との交点(すなわち、閾値tが波形データPD1を横切る点)を求める。なお、この交点の検出は、図19中に矢印A、A’で示されるように、実際にはピクセル列を外側から内側に走査することによって行われる。従って、交点は、少なくとも2点検出される。
【0165】
図12に戻り、次のステップ706では、求めた各交点の位置からそれぞれ双方向にピクセル列を走査し、各交点の近傍のピクセル値の極大値及び極小値を、それぞれ求める。
【0166】
次のステップ708では、求めた極大値及び極小値の平均値を算出し、これを新たな閾値t’とする。この場合、交点が少なくとも2点あるので、新たな閾値t’も交点毎に求められることになる。
【0167】
次のステップ710では、上記ステップ708で求めた交点毎の、極大値と極小値との間で、閾値t’と波形データPD1との交点(すなわち、閾値t’が波形データPD1を横切る点)をそれぞれ求め、その求めた2点(ピクセル)の位置をそれぞれ境界点とする。すなわち、このようにして境界点(この場合、評価点対応領域DBnの左辺及び右辺上の点)を算出した後、ステップ712に進んで境界点を4点検出したか否かを判断する。ここでは、境界点は、2点検出したのみなので、ここでの判断は否定され、ステップ718に移行し、上記ステップ508で求めた下辺の概略位置に基づいて、その位置より僅かに上側のピクセル列、例えば14(B)に示される直線LH2に沿う直線状のピクセル列を、第2番目の境界検出用のピクセル列として決定した後、ステップ702のサブルーチンに戻る。このサブルーチン702では、まず、図13の802において、上記ステップ718で決定された、直線LH2に沿う直線状のピクセル列のデータ(ピクセル列データ)を前述の撮像データファイルの中から抽出する。これにより、例えば図14(B)中の波形データPD2に対応するピクセル値を有するピクセル列データが得られたものとする。その後、波形データPD2に対応するピクセル値を有するピクセル列データを用いて、前述したステップ804〜814の処理を行い、最適な閾値tを決定した後、ステップ704にリターンする。その後、ステップ704〜ステップ710の処理を前述と同様にして行い、閾値t’と波形データPD1との2点の交点(すなわち、閾値t’が波形データPD2を横切る点)をそれぞれ求め、その求めた2点(ピクセル)の位置をそれぞれ境界点とする。
【0168】
次のステップ712で、境界点を4点検出したか否かを再度判断するが、ここでは、境界点を4点検出しているので、ここでの判断は肯定され、図10のステップ510にリターンする。図14(B)中には、上記ステップ510で求められた4点の境界点Q1〜Q4が併せて示されている。
【0169】
図10に戻り、次のステップ512では、図14(C)に示されるように、上記ステップ510で求めた左辺上の2点Q1、Q2より少し右側の縦方向の直線LV1上のピクセル列、及び、求めた右辺上の2点Q3、Q4より少し左側の縦方向の直線LV2上のピクセル列を用いて、前述のステップ508と同様の手法で境界検出を行い、評価点対応領域DBnの上辺及び下辺上の境界点を各2点、合計4点求める。図14(C)中には、このステップ512における境界検出に用いられる、上記直線LV1上のピクセル列データのピクセル値に対応する波形データPD3、上記直線LV2上のピクセル列データのピクセル値に対応する波形データPD4がそれぞれ示されている。また、この図14(C)中には、ステップ512で求められた境界点Q5〜Q8も併せて示されている。
【0170】
ところで、評価点対応領域DBn(この場合DB1)の低ドーズ(低露光量)側の境界点、例えば境界点Q5、Q7の検出に際して、ウエハWT上のバークとレジストとの組み合わせによっては、境界点Q5、Q7の候補点がそれぞれ複数点検出される場合が起こり得る。このような場合、本実施形態では、前述のステップ508において、評価点対応領域DBn(この場合DB1)の外枠の上辺、下辺の概略位置(ピクセル単位)を、前述の窓領域WD1、WD2のスキャンにより検出しているので、この値に最も近い点を、候補点の中から択一的に選択することにより、境界点Q5、Q7を確実に検出することができる。この意味では、ステップ508において、外枠の左辺及び右辺の少なくとも一方、例えば評価点対応領域DBn(この場合DB1)の低ドーズ側に相当する左辺の概略位置(ピクセル単位)を、前述と同様に、窓領域のスキャンにより求めておくこととしても良い。このようにすると、レジスト像においてパターンが残存し、場合によってはその候補点が複数出現することが予想される、境界点Q1、Q2についても、前述と同様にして確実に検出することが可能となる。
【0171】
図10に戻り、次のステップ514では、図15(A)に示されるように、上記ステップ510、512においてそれぞれ求めた、評価点対応領域DBnの左辺、右辺、上辺及び下辺上の各2点(Q1,Q2)、(Q3,Q4)、(Q5,Q6)、(Q7,Q8)に基づいて、各辺上の2点で決まる直線同士の交点として、矩形領域(長方形領域)である評価点対応領域DBnの外枠の4頂点p0’、p1’、p2’、p3’を求める。ここで、この頂点の算出方法について、頂点p0’を算出する場合を例にとって、図20に基づいて詳述する。
【0172】
図17に示されるように、頂点p0’が、境界位置Q2からQ1へ向かうベクトルK1のα倍(α>0)の位置にあり、同時にQ5からQ6へ向かうベクトルK2のβ倍(β<0)の位置にあるとするとき、次の連立方程式(1)が成り立つ。(ここで、添え字x,yは、それぞれ各点のx座標、y座標を表す。)
【0173】
【数1】
 【0174】
上記の連立方程式(1)を解けば、頂点p0’の位置(p0x’,p0y’)が求められる。
【0175】
残りの頂点p1’、p2’、p3’についても、同様の連立方程式を立て、それを解くことにより、それぞれの位置を求めることができる。
【0176】
図10に戻り、次のステップ516では、図15(B)に示されるように、上で求めた4頂点p0’〜p3’の座標値に基づいて、最小二乗法による長方形近似を行い、回転を含めた評価点対応領域DBnの外枠DBFを算出する。
【0177】
ここで、このステップ516における処理を、図21に基づいて詳述する。すなわち、このステップ516では、4頂点p0〜p3の座標値を用いて、最小二乗法による長方形近似を行い、評価点対応領域DBnの外枠DBFの幅w、高さh、及び回転量θを求めている。なお、図21において、y軸は紙面の下側が正となっている。
【0178】
中心pcの座標を(pcx,pcy)とすると、長方形の4頂点(p0,pl,p2,p3)はそれぞれ次式(2)〜(5)のように表せる。
【0179】
【数2】
【0180】
上記ステップ514で求めた4頂点p0’,pl’,p2’,p3’の各点とそれぞれ対応する上式(2)〜(5)でそれぞれ表される頂点p0,pl,p2,p3との距離の総和を誤差Epとする。誤差Epは、次式(6)、(7)で表せる。
【0181】
【数3】
【0182】
上記式(6)、(7)を、未知変数pcx,pcy,w,h,θでそれぞれ偏微分し、その結果が0になるように連立方程式を立て、その連立方程式を解くことによって長方形近似結果が得られる。
【0183】
この結果、評価点対応領域DBnの外枠DBFが求められた様子が、図15(B)に実線にて示されている。
【0184】
図10に戻り、次のステップ518では、上で検出した評価点対応領域DBnの外枠DBFを、既知の区画領域の縦方向の数=(M+2)=15、区画領域の横方向の数=(N+2)=25を用いて、等分割し、各区画領域DAi,j(i=0〜14、j=0〜24)を求める。すなわち、外枠DBFを基準として、各区画領域(位置情報)を求める。
【0185】
図15(C)には、このようにして求められた、第1領域DCnを構成する各区画領域DAi,j(i=1〜13、j=1〜23)が示されている。
【0186】
図10に戻り、次のステップ520では、各区画領域DAi,j(i=1〜M、j=1〜N)について、ピクセルデータに関する代表値(以下、適宜「スコア」とも呼ぶ)を算出する。
【0187】
以下、スコアEi,j(i=1〜M、j=1〜N)の算出方法について詳述する。
【0188】
通常、撮像された計測対象において、パターン部分と非パターン部分にはコントラスト差がある。パターンが消失した領域内には非パターン領域輝度をもつピクセルだけが存在し、一方、パターンが残存する領域内にはパターン領域輝度をもつピクセルと非パターン領域輝度を持つピクセルとが混在する。従って、パターン有無判別を行うための代表値(スコア)として、各区画領域内でのピクセル値のばらつきを用いることができる。
【0189】
本実施形態では、一例として、区画領域内の指定範囲のピクセル値の分散(又は標準偏差)を、スコアEとして採用するものとする。
【0190】
指定範囲内のピクセルの総数をS、k番目のピクセルの輝度値をIkとすると、スコアEは次式(8)で表せる。
【0191】
【数4】
【0192】
本実施形態の場合、前述の如く、レチクルRT上で、開口パターンAPn(n=1〜5)と中心を同じくする、該各開口パターンの約60%の縮小領域部分に計測用パターンMPnがそれぞれ配置されている。また、前述の露光の際のステップピッチSPが、各開口パターンAPnのウエハWT上への投影像の寸法とほぼ一致する約5μmに設定されている。従って、パターン残存区画領域において、計測用パターンMPnは、区画領域DAi,jと中心を同じくし、該区画領域DAi,jをほぼ60%に縮小した範囲(領域)に存在することとなる。
【0193】
かかる点を考慮すると、上記の指定範囲として、例えば区画領域DAi,j(i=1〜M、j=1〜N)と中心を同じくし、その領域を縮小した範囲をスコア算出に用いることができる。但し、その縮小率A(%)は以下のように制限される。
【0194】
まず、下限については、範囲が狭すぎるとスコア算出に用いる領域が、パターン部分のみになってしまい、そうするとパターン残存部でもばらつきが小さくなってパターン有無判別には利用できなくなる。この場合には、上述のパターンの存在範囲から明らかなように、A>60%である必要がある。また、上限については、当然100%以下だが、検出誤差などを考慮して100%より小さい比率にすべきである。これより、縮小率Aは、60%<A<100%に定める必要がある。
【0195】
本実施形態の場合、パターン部が区画領域の約60%を占めているため、スコア算出に用いる領域(指定範囲)の区画領域に対する比を上げるほどS/N比が上がるものと予想される。
【0196】
しかるに、スコア算出に用いる領域内でのパターン部と非パターン部の領域サイズが同じになれば、パターン有無判別のS/N比を最大にすることができる。本実施形態では、幾つかの比率を実験的に確認した結果、例えばA=90%の場合に最も安定した結果が得られたので、A=90%という比率を採用するものとする。勿論Aは、90%に限定されるものではなく、計測用パターンMPnと開口パターンAPnとの関係、及びステップピッチSPによって決定されるウエハ上の区画領域を考慮して、区画領域に対する計測用パターンMPnの像が占める割合を考慮して定めれば良い。また、スコア算出に用いる指定範囲は、区画領域と中心を同じくする領域に限定されるものではなく、計測用パターンMPnの像が区画領域内のどの位置に存在するかを考慮して定めれば良い。
【0197】
ところで、ウエハWT上のバークとレジストとの組み合わせによっては、上述した式(8)で表されるスコアEが、一部の区画領域では、パターン有無判別を行うためのスコアとして必ずしも適当でない場合があり得る。そこで、パターンが消失した領域内には非パターン領域輝度をもつピクセルだけが存在することに着目し、上式(8)の一部を変更した、次式(9)で表される各区画領域の指定範囲内におけるピクセル値のばらつきの指標を、スコアE’として採用しても良い。
【0198】
【数5】
【0199】
上式(9)において、I*は、計測用パターンの像が残存しない(消失した)と予想される任意の区画領域内におけるピクセル値の平均値である。従って、上式(9)で表されるスコアE’は、平均値としてI*を用いて求められた、各区画領域内の指定範囲におけるピクセルデータに対応するピクセル値の分散であると言える。
【0200】
従って、ステップ520では、前記撮像データファイルから、各区画領域DAi,jの前記指定範囲内の撮像データを抽出し、上式(8)又は(9)を用いて、各区画領域DAi,j(i=1〜M、j=1〜N)のスコアEi,j又はE’i,j(i=1〜M、j=1〜N)を算出する。
【0201】
上記の方法で求めたスコアE又はE’は、パターンの有無具合を数値として表しているので、所定の閾値で二値化することによってパターン有無の判別を自動的にかつ安定して行うことが可能である。
【0202】
そこで、次のステップ522(図11)において、区画領域DAi,j毎に上で求めたスコアEi,j又はE’i,jと所定の閾値SHとを比較して、各区画領域DAi,jにおける計測用パターンMPの像の有無を検出し、検出結果としての判定値Fi,j(i=1〜M、j=1〜N)を図示しない記憶装置に保存する。すなわち、このようにして、スコアEi,j又はE’i,jに基づいて、区画領域DAi,j毎に計測用パターンMPnの像の形成状態を検出する。なお、像の形成状態としては、種々のものが考えられるが、本実施形態では、上述の如く、スコアE又はE’がパターンの有無具合を数値として表すものであるという点に基づいて、区画領域内にパターンの像が形成されているか否かに着目することとしたものである。
【0203】
ここでは、スコアEi,j又はE’i,jが閾値SH以上の場合には、計測用パターンMPnの像が形成されていると判断し、検出結果としての判定値Fi,jを「0」とする。一方、スコアEi,j又はE’i,jが閾値SH未満の場合には、計測用パターンMPnの像が形成されていないと判断し、検出結果としての判定値Fi,jを「1」とする。図22には、この検出結果の一例がテーブルデータとして示されている。この図22は、前述の図9に対応するものである。
【0204】
図22において、例えば、F12,16は、ウエハWTのZ軸方向の位置がZ12で、露光エネルギ量がP16のときに転写された計測用パターンMPnの像の形成状態の検出結果を意味し、一例として、図22の場合には、F12,16は、「1」という値になっており、計測用パターンMPnの像が形成されていないと判断されたことを示している。
【0205】
なお、閾値SHは、予め設定されている値であり、オペレータが図示しない入出力装置を用いて変更することも可能である。
【0206】
次のステップ524では、上述の検出結果に基づいて、フォーカス位置毎にパターンの像が形成されている区画領域の数を求める。すなわち、フォーカス位置毎に判定値「0」の区画領域が何個あるかを計数し、その計数結果をパターン残存数Ti(i=1〜M)とする。この際に、周囲の領域と異なる値を持ついわゆる跳び領域は無視する。例えば、図22の場合には、ウエハWTのフォーカス位置がZ1ではパターン残存数T1=8、Z2ではT2=11、Z3ではT3=14、Z4ではT4=16、Z5ではT5=16、Z6ではT6=13、Z7ではT7=11、Z8ではT8=8、Z9ではT9=5、Z10ではT10=3、Z11ではT11=2、Z12ではT12=2、Z13ではT13=2である。このようにして、フォーカス位置とパターン残存数Tiとの関係を求めることができる。
【0207】
なお、上記の跳び領域が生ずる原因として、計測時の誤認識、レーザのミスファイヤ、ゴミ、ノイズ等が考えられるが、このようにして生じた跳び領域がパターン残存数Tiの検出結果に与える影響を軽減するために、フィルタ処理を行っても良い。このフィルタ処理としては、例えば評価する区画領域を中心とする3×3の区画領域のデータ(判定値Fi,j)の平均値(単純平均値又は重み付け平均値)を求めることが考えられる。なお、フィルタ処理は、形成状態の検出処理前のデータ(スコアEi,j又はE’i,j)に対して行っても勿論良く、この場合には、より有効に跳び領域の影響を軽減できる。
【0208】
次のステップ526では、パターン残存数からベストフォーカス位置を算出するためのn次の近似曲線(例えば4〜6次曲線)を求める。
【0209】
具体的には、上記ステップ524で検出されたパターンの残存数を、横軸をフォーカス位置とし、縦軸をパターン残存数Tiとする座標系上にプロットする。この場合、図23に示されるようになる。ここで、本実施形態の場合、ウエハWTの露光にあっては、各区画領域DAi,jを同一の大きさとし、かつ、行方向で隣接する区画領域間の露光エネルギの差を一定値(=ΔP)とし、列方向で隣接する区画領域間のフォーカス位置の差を一定値(=ΔZ)としたので、パターン残存数Tiが露光エネルギ量に比例するものとして扱うことができる。すなわち、図23において、縦軸は露光エネルギ量Pであると考えることもできる。
【0210】
上記のプロット後、各プロット点をカーブフィットすることによりn次の近似曲線(最小自乗近似曲線)を求める。これにより、例えば図23に点線で示されるような曲線P=f(Z)が求められる。
【0211】
図11に戻り、次のステップ528では、上記曲線P=f(Z)の極値(極大値又は極小値)の算出を試みるとともに、その結果に基づいて極値が存在するか否かを判断する。そして、極値が算出できた場合には、ステップ530に移行して極値におけるフォーカス位置を算出して、その算出結果を光学特性の一つである最良フォーカス位置とするとともに、該最良フォーカス位置を図示しない記憶装置に保存する。
【0212】
一方、上記ステップ528において、極値が算出されなかった場合には、ステップ532に移行して、ウエハWの位置変化(Zの変化)に対応する曲線P=f(Z)の変化量が最も小さいフォーカス位置の範囲を算出し、その範囲の中間の位置を最良フォーカス位置として算出し、その算出結果を最良フォーカス位置とするとともに、該最良フォーカス位置を図示しない記憶装置に保存する。すなわち、曲線P=f(Z)の最も平坦な部分に基づいてフォーカス位置を算出する。
【0213】
ここで、このステップ532のようなベストフォーカス位置の算出ステップを設けたのは、計測用パターンMPnの種類やレジストの種類その他の露光条件によっては、例外的に上述の曲線P=f(Z)が明確なピークを持たないような場合がある。このような場合にも、ベストフォーカス位置をある程度の精度で算出できるようにしたものである。
【0214】
次のステップ534において、前述のカウンタnを参照して、全ての評価点対応領域DB1〜DB5について処理が終了したか否かを判断する。ここでは、評価点対応領域DB1についての処理が終了しただけであるため、このステップ534における判断は否定され、ステップ536に進んでカウンタnをインクリメント(n←n+1)した後、図10のステップ502に戻り、評価点対応領域DB2がアライメント検出系ASで検出可能となる位置に、ウエハWTを位置決めする。
【0215】
そして、上述したステップ504〜534までの処理(判断を含む)を再度行い、上述した評価点対応領域DB1の場合と同様にして、評価点対応領域DB2について最良フォーカス位置を求める。
【0216】
そして、評価点対応領域DB2について最良フォーカス位置の算出が終了すると、ステップ534で全ての評価点対応領域DB1〜DB5について処理が終了したか否かを再度判断するが、ここでの判断は否定される。以後、ステップ534における判断が肯定されるまで、上記ステップ502〜536の処理(判断を含む)が繰り返される。これにより、他の評価点対応領域DB3〜DB5について、前述した評価点対応領域DB1の場合と同様にして、それぞれ最良フォーカス位置が求められることとなる。
【0217】
このようにして、ウエハWT上の全ての評価点対応領域DB1〜DB5について最良フォーカス位置の算出、すなわち投影光学系PLに関して照明領域IAR’と共役な被露光領域内で5つの計測用パターンMP1〜MP5の投影位置となる前述した各評価点での最良フォーカス位置の算出がなされると、ステップ534での判断が肯定され、ステップ538に移行して、上で求めた最良フォーカス位置データに基づいて他の光学特性を算出する。
【0218】
例えば、このステップ538では、一例として、評価点対応領域DB1〜DB5における最良フォーカス位置のデータに基づいて、投影光学系PLの像面湾曲を算出する。また、前述した被露光領域内の各評価点での焦点深度などを求めても良い。
【0219】
ここで、本実施形態では、説明の簡略化のため、投影光学系PLの視野内の各評価点に対応するレチクルRT上の領域に計測用パターンとして前述のパターンMPnのみが形成されていることを前提として、説明を行った。しかし、本発明がこれに限定されないことは勿論である。例えば、レチクルRT上に、例えば各評価点に対応するレチクルRT上の領域の近傍に、前述したステップピッチSPの整数倍、例えば8倍、12倍などの間隔で複数の開口パターンAPnを配置し、各開口パターンAPnの内部に、周期方向が異なるL/Sパターンや、ピッチが異なるL/Sパターンなど複数種類の計測用パターンをそれぞれ配置しても良い。このようにすると、例えば、各評価点に対応する位置に近接して配置された周期方向が直交する1組のL/Sパターンを計測用パターンとして得られた最良フォーカス位置から各評価点における非点収差を求めることができる。さらに、投影光学系PLの視野内の各評価点について、上述のようにして算出された非点収差に基づいて最小二乗法による近似処理を行うことにより非点収差面内均一性を求めるとともに、非点収差面内均一性と像面湾曲とから総合焦点差を求めることも可能となる。
【0220】
そして、上述のようにして求められた投影光学系PLの光学特性データは、図示しない記憶装置に保存されるとともに、不図示の表示装置の画面上に表示される。これにより、図11のステップ538の処理、すなわち図5のステップ456の処理を終了し、一連の光学特性の計測処理を終了する。
【0221】
次に、デバイス製造の場合における、本実施形態の露光装置100による露光動作を説明する。
【0222】
前提として、上述のようにして決定された最良フォーカス位置の情報、あるいはこれに加えて像面湾曲の情報が、不図示の入出力装置を介して主制御装置28に入力されているものとする。
【0223】
例えば、像面湾曲の情報が入力されている場合には、主制御装置28は、露光に先立って、この光学特性データに基づいて、図示しない結像特性補正コントローラに指示し、例えば投影光学系PLの少なくとも1つの光学素子(本実施形態では、レンズエレメント)の位置(他の光学素子との間隔を含む)あるいは傾斜などを変更することにより、その像面湾曲が補正されるように投影光学系PLの結像特性を可能な範囲で補正する。なお、投影光学系PLの結像特性の調整に用いる光学素子は、レンズエレメントなどの屈折光学素子だけでなく、例えば凹面鏡などの反射光学素子、あるいは投影光学系PLの収差(ディストーション、球面収差など)、特にその非回転対称成分を補正する収差補正板などでも良い。さらに、投影光学系PLの結像特性の補正方法は光学素子の移動に限られるものではなく、例えば光源1を制御して照明光ILの中心波長を僅かにシフトさせる方法、又は投影光学系PLの一部で屈折率を変化させる方法などを単独、あるいは光学素子の移動との組み合わせで採用しても良い。
【0224】
そして、主制御装置28からの指示に応じて、不図示のレチクルローダにより転写対象となる所定の回路パターン(デバイスパターン)が形成されたレチクルRがレチクルステージRST上にロードされる。同様に、不図示のウエハローダにより、ウエハWがウエハテーブル18上にロードされる。
【0225】
次に、主制御装置28により、不図示のレチクルアライメント検出系、ウエハテーブル18上の基準マーク板FP、アラインメント検出系AS等を用いて、レチクルアラインメント、ベースライン計測などの準備作業が所定の手順で行われ、これに続いてEGA(エンハンスト・グローバル・アラインメント)方式などのウエハアライメントが行われる。なお、上記のレチクルアライメント、ベースライン計測等の準備作業については、例えば特開平7−176468号公報(対応米国特許第5,646,413号)に詳細に開示され、また、これに続くEGAについては、特開昭61−44429号公報(対応米国特許第4,780,617号)に詳細に開示されているので、ここではこれ以上の詳細説明は省略する。
【0226】
上記のウエハアライメントが終了すると、以下のようにしてステップ・アンド・スキャン方式の露光動作が行われる。
【0227】
まず、主制御装置28は、レチクルRとウエハW、すなわちレチクルステージRSTとXYステージ20とのY軸方向の相対走査を開始する。両ステージRST、20がそれぞれの目標走査速度に達し、等速同期状態に達すると、照明系IOPからの紫外パルス光によってレチクルRのパターン領域が照明され始め、走査露光が開始される。上記の相対走査は、主制御装置28が、前述したレーザ干渉計26及びレーザ干渉計14の計測値をモニタしつつ、レチクルステージ駆動部(不図示)及び駆動系22を制御することにより行われる。
【0228】
主制御装置28は、特に上記の走査露光時には、レチクルステージRSTのY軸方向の移動速度VrとXYステージ20のY軸方向の移動速度Vwとが、投影光学系PLの投影倍率(1/4倍あるいは1/5倍)に応じた速度比に維持されるように同期制御を行う。また、主制御装置28は、走査露光中に、フォーカスセンサAFSによって検出されたウエハWのZ軸方向の位置情報に基づき、前述した光学特性補正後の投影光学系PLの像面の焦点深度の範囲内にウエハW(ショット領域)表面の露光領域が収まるように、駆動系22を介してウエハテーブル18をZ軸方向及び傾斜方向に駆動し、ウエハWのフォーカス・レベリング制御を行う。なお、本実施形態では、ウエハWの露光動作に先立って、前述した各評価点における最良フォーカス位置に基づいて投影光学系PLの像面を算出し、この像面がフォーカスセンサAFSの検出基準となるようにフォーカスセンサAFSの光学的なキャリブレーション(例えば、受光系50b内に配置される平行平面板の傾斜角度の調整など)が行われている。勿論、光学的なキャリブレーションを必ずしも行う必要はなく、例えば先に算出した像面とフォーカスセンサAFSの検出基準との偏差に応じたオフセットを考慮して、フォーカスセンサAFSの出力に基づいてウエハW表面を像面に一致させるフォーカス動作(及びレベリング動作)を行うようにしても良い。
【0229】
そして、レチクルRのパターン領域の異なる領域が紫外パルス光で逐次照明され、パターン領域全面に対する照明が完了することにより、ウエハW上の第1ショット領域の走査露光が終了する。これにより、レチクルRのパターンが投影光学系PLを介して第1ショット領域に縮小転写される。
【0230】
上述のようにして、第1ショット領域の走査露光が終了すると、主制御装置28により、駆動系22を介してXYステージ20がX、Y軸方向にステップ移動され、第2ショット領域の露光のための走査開始位置(加速開始位置)に移動される。
【0231】
そして、主制御装置28により、上述と同様に各部の動作が制御され、ウエハW上の第2ショット領域に対して上記と同様の走査露光が行われる。
【0232】
このようにして、ウエハW上のショット領域の走査露光とショット間のステッピング動作とが繰り返し行われ、ウエハW上の露光対象ショットの全てにレチクルRのパターンが順次転写される。
【0233】
ウエハW上の全露光対象ショットへのパターン転写が終了すると、次のウエハと交換され、上記と同様にアライメント、露光動作が繰り返される。
【0234】
以上詳細に説明したように、本実施形態に係る露光装置における、投影光学系PLの光学特性計測方法によると、矩形枠状の開口パターンAPnと該開口パターンAPnの内部に位置する計測用パターンMPnとが形成されたレチクルRTを、投影光学系の物体面側に配置されたレチクルステージRST上に搭載し、投影光学系PLの像面側に配置されたウエハWTの投影光学系PLの光軸方向に関する位置(Z)とウエハWT上に照射される照明光ILのエネルギ量Pをそれぞれ変更しながら、ウエハWTを開口パターンAPnのサイズに対応する距離、すなわち開口パターンAPnのウエハWT上への投影像のサイズ以下のステップピッチで順次XY面内で移動して計測用パターンMPnをウエハWT上に順次転写する。これにより、ウエハWT上には、マトリックス状に配置された複数の区画領域DAi,j(i=0〜M+1、j=0〜N+1)から成る全体として矩形の評価点対応領域DBnが形成される。この場合、前述した理由により、ウエハWT上には、区画領域相互間の境界に従来のような枠線が存在しない複数のマトリックス状配置の複数の区画領域(計測用パターンの像が投影された領域)が形成される。
【0235】
そして、ウエハWTの現像後に、主制御装置28が、FIA系のアライメントセンサから成るアライメント検出系ASを用いてウエハWT上の評価点対応領域DBnを撮像する。次いで、主制御装置28は、取り込んだレジスト像の撮像データに基づき、評価点対応領域DBnの輪郭から成る矩形の外枠DBFを構成する少なくとも1辺、例えば上辺、下辺を検出対象とし、所定大きさの窓領域WD1、WD2をそれぞれの検出対象の辺にほぼ直交する走査方向に走査し、該走査中に窓領域WD1、WD2それぞれの内部のピクセルデータの代表値、すなわちピクセル値の分散(又は標準偏差)がそれぞれ最大となる位置を、それぞれの検出対象の辺である上辺、下辺の位置として検出する。すなわち、本実施形態では、このようにして、外枠DBFの一部のラフ検出が行われる。
【0236】
ここで、検出領域は、検出対象の辺の設計値に基づいて、その辺が必ず含まれるように容易に設定することができる。また、外枠DBFの部分は、その他の部分と明らかにピクセル値(画素値)が異なるので、窓領域WD1、WD2内のピクセル値の分散(又は標準偏差)の大小に基づき、検出対象の辺(外枠の一部)の位置が確実に検出される。
【0237】
次に、主制御装置28は、前記撮像データに基づき、前記検出対象の辺、すなわち上辺及び下辺の位置の検出結果(ラフ検出の結果)を利用して、上辺より僅かに下のピクセル列データのピクセル値に対応する波形データPD1、下辺より僅かに上のピクセル列データのピクセル値に対応する波形データPD2を用いて、左辺、右辺上の境界点を各2点検出することによって左辺、右辺を検出する。次いで、主制御装置28は、検出した左辺の僅かに右側のピクセル列データのピクセル値に対応する波形データPD3、右辺の僅かに左側のピクセル列データのピクセル値に対応する波形データPD4を用いて、上辺、下辺上の境界点を各2点検出することによって上辺、下辺(の詳細位置)を検出する。
【0238】
次に、主制御装置28は、検出した外枠部分(上辺、下辺、左辺、右辺)を基準として評価点対応領域DBnを構成する複数の区画領域のうち、第2領域DDnを除く第1領域DCnを構成するM×N個の区画領域それぞれの位置を算出する。この算出は、外枠内の区画領域の数及び配置の情報に基づいて行われる。
【0239】
次いで、前記撮像データに基づき、第1領域DCnを構成するM×N個の区画領域における像の形成状態を画像処理の手法、すなわち前述の各区画領域DAi,jのスコア(Ei,j又はE’i,j)と閾値SHとを比較した二値化の手法により検出する。
【0240】
いずれにしても、前述の如く、外枠の少なくとも1辺の位置をラフ検出し、その検出結果を利用して外枠DBFの詳細位置を検出するという、2段階の検出により外枠の少なくとも一部の位置を確実にかつ精度良く検出することができ、その検出した外枠部分を基準として設計値に基づき少なくとも一部の複数の区画領域の位置を算出するので、その複数の区画領域のほぼ正確な位置を求めることが可能となる。
【0241】
また、本実施形態の場合、隣接する区画領域間に枠線が存在しないので、像形成状態の検出対象である複数の区画領域(主として計測用パターンの像の残存する区画領域)において、計測用パターンの像のコントラストが枠線の干渉に起因して低下することがない。このため、それらの複数の区画領域の撮像データとしてパターン部と非パターン部のS/N比の良好なデータを得ることができる。従って、区画領域毎の計測用パターンMPnの形成状態を精度、再現性良く検出することが可能となる。しかも、像の形成状態を客観的、定量的なスコア(Ei,j又はE’i,j)を閾値SHと比較してパターンの有無情報(二値化情報)に変換して検出するので、区画領域毎の計測用パターンMPnの形成状態を、再現性良く検出することができるとともに、パターン有無の判別を自動的にかつ安定して行うことができる。従って、本実施形態では、二値化に際して、閾値は一つだけで足り、複数の閾値を設定しておいて閾値毎にパターンの有無具合を判別するような場合に比べて、像の形成状態の検出に要する時間を短縮することができるとともに、その検出アルゴリズムも簡略化することができる。
【0242】
また、主制御装置28は、上述した区画領域毎の像の形成状態の検出結果、すなわち客観的かつ定量的な上記のスコア(Ei,j又はE’i,j)、すなわち画像のコントラストの指標値を用いた検出結果に基づいて最良フォーカス位置などの投影光学系PLの光学特性を求めている。このため、短時間で精度良く最良フォーカス位置などを求めることが可能となる。従って、この最良フォーカス位置に基づいて決定される光学特性の測定精度及び測定結果の再現性を向上させることができるとともに、結果的に光学特性計測のスループットを向上させることが可能となる。
【0243】
また、本実施形態では、上述の如く、像の形成状態をパターンの有無情報(二値化情報)に変換して検出するので、レチクルRTのパターン領域PA内に計測用パターンMPn以外のパターン(例えば、比較用の基準パターンや、位置決め用マークパターン等)を配置する必要がない。また、従来の寸法を計測する方法(CD/フォーカス法、SMPフォーカス計測法など)に比べて、計測用パターンを小さくすることができる。このため、評価点の数を増加させることができるとともに、評価点間の間隔を狭くすることが可能となる。結果的に、光学特性の測定精度及び測定結果の再現性を向上させることができる。
【0244】
また、本実施形態では、ウエハWT上に形成される隣接する区画領域間に枠線が存在しないことに鑑み、各評価点対応領域DBnの外周縁である外枠DBFを基準として各区画領域DAi,jの位置を算出する手法を採用している。そして、各評価点対応領域DBn内の最外周部に位置する複数の区画領域から成る第2領域DDnを構成する各区画領域が過露光の領域となるように露光条件の一部としてウエハWT上に照射される照明光ILのエネルギ量を変更している。これにより、前述の外枠DBFの検出に際してのS/N比が向上し、外枠DBFの検出を高精度に行うことができ、この結果、これを基準として各第1領域DCnを構成する各区画領域DAi,j(i=1〜M、j=1〜N)の位置を精度良く検出することができる。
【0245】
また、本実施形態に係る光学特性計測方法によると、統計処理による近似曲線の算出という客観的、かつ確実な方法を基礎として最良フォーカス位置を算出しているので、安定して高精度かつ確実に光学特性を計測することができる。なお、近似曲線の次数によっては、その変曲点、あるいはその近似曲線と所定のスライスレベルとの複数の交点等に基づいて最良フォーカス位置を算出することは可能である。
【0246】
また、本実施形態の露光装置によると、前述の光学特性計測方法により精度良く計測された投影光学系PLの光学特性を考慮して最適な転写が行えるように投影光学系PLが露光に先立って調整され、その調整された投影光学系PLを介してレチクルRに形成されたパターンがウエハW上に転写される。更に、上述のようにして決定された最良フォーカス位置を考慮して露光の際のフォーカス制御目標値の設定が行われるので、デフォーカスによる色むらの発生を効果的に抑制することができる。従って、本実施形態に係る露光方法によると、微細パターンをウエハ上に高精度に転写することが可能となる。
【0247】
なお、上記実施形態では、投影光学系PLの光学特性の計測方法の一部として、矩形枠状の開口パターンAPnと該開口パターンAPnの内部に位置する計測用パターンMPnとが形成されたレチクルRTを、投影光学系の物体面側に配置されたレチクルステージRST上に搭載し、投影光学系PLの像面側に配置されたウエハWTの投影光学系PLの光軸方向に関する位置(Z)とウエハWT上に照射される照明光ILのエネルギ量Pをそれぞれ変更しながら、ウエハWTを所定のステップピッチで移動して、計測用パターンMPnをウエハWT上に順次転写する転写工程が含まれるものとしたが、本発明がこれに限定されるものではない。すなわち、異なる露光条件下で投影光学系PLを介して転写された計測用パターンの転写領域から成るマトリックス状配置の複数の区画領域を含む全体として矩形の所定の領域が予め形成されたウエハなどの物体を予め用意し、このウエハに対して、前述の実施形態と同様にアライメント検出系ASによる撮像処理以後の各処理を行うことによっても、マトリックス状配置の複数の区画領域が異なる露光条件下で投影光学系PLを介して転写された計測用パターンの転写領域である限り、換言すれば、区画領域に形成された像が、投影光学系PLの光学特性の影響を受けた像を含む限り、上記実施形態と同様に投影光学系の光学特性を計測することができる。
【0248】
従って、第2領域、すなわち矩形枠状の領域、あるいはその一部の領域を形成する方法は、上記実施形態で説明した計測用パターンを過露光の状態でウエハ上に転写する、ステップ・アンド・リピート方式の露光方法以外の方法を採用しても良い。例えば、露光装置100のレチクルステージRST上に例えば矩形枠状の開口パターン(第2領域DDnと同様の形状のパターン)、あるいはその一部のパターンなどが形成されたレチクルを搭載し、そのレチクルのパターンを1回の走査露光で、投影光学系PLの像面側に配置されたウエハ上に転写して、過露光の第2領域をウエハ上に形成することとしても良い。この他、前述した開口パターンAPnと同様の開口パターンが形成されたレチクルをレチクルステージRST上に搭載して、ステップ・アンド・リピート方式又はステップ・アンド・スキャン方式で、その開口パターンを過露光の露光エネルギ量でウエハ上に転写することにより、過露光の第2領域をウエハ上に形成することとしても良い。また、例えば上記の開口パターンを用いてステップ・アンド・スティッチ方式で露光を行い、ウエハ上に開口パターンの複数の像を隣接してあるいは繋ぎ合わせて形成することによって、過露光の第2領域をウエハ上に形成しても良い。この他、レチクルステージRSTを静止させた状態でそのレチクルステージRST上に搭載されたレチクルに形成された開口パターンを照明光で照明しながらウエハW(ウエハテーブル18)を所定方向に移動して過露光の第2領域を形成しても良い。いずれにしても、上記実施形態と同様に、過露光の第2領域の存在により、その第2領域の外縁をS/N比の良好な検出信号に基づいて精度良く検出することが可能となる。
【0249】
これらの場合において、マトリックス状に配置された複数の区画領域DAi,jから成る全体として矩形の第1領域DCnをウエハWT上に形成する工程と、第1領域の周囲の少なくとも一部のウエハ上の領域に過露光の第2領域(例えばDDnなど)を形成する工程とは、上記実施形態の場合と反対であっても良い。特に、像形成状態の検出の対象となる第1区画領域の形成のための露光を、後で行うようにした場合には、例えば感光剤として、化学増幅型レジストなどの高感度レジストを用いる場合に、計測用パターンの像の形成(転写)から現像までの時間を短くできるので、特に好適である。
【0250】
なお、上記実施形態では、評価点対応領域DBnの外枠DBFの概略位置検出に際して、窓領域WD1,WD2内のピクセルデータの代表値として、例えばそれぞれの窓領域WD1、WD2内のピクセルデータに対応するピクセル値の分散(又は標準偏差)、又は2つの窓領域WD1、WD2を同時にスキャンする場合には、それらの加算値を用いる場合について説明した。しかし、これに限らず、前記ピクセルデータの代表値は前記窓領域内の中心を含む一部の領域内のピクセルデータに対応するピクセル値の分散又は標準偏差、又は2つの窓領域WD1、WD2を同時にスキャンする場合には、それらの加算値であっても良い。あるいは、上記各場合において、ピクセル値の分散又は標準偏差に代えて、ピクセル値の加算値又は微分総和値を用いても良い。加算値又は微分総和値などを用いる場合、ピクセル値の定義の仕方に応じて、その加算値又は微分総和値が最大又は最小となる位置を、外枠の概略位置として検出することになる。いずれにしても、窓領域内のピクセルデータに基づいて、外枠の概略位置を検出すれば良い。
【0251】
なお、上記実施形態では、計測用パターンMPnの像の形成状態を、スコア(Ei,j又はE’i,j)と閾値SHとを比較してパターンの有無情報(二値化情報)に変換して検出する場合について説明したが、本発明がこれに限定されるものではない。上記実施形態では、評価点対応領域DBnの外枠DBFを精度良く検出し、この外枠を基準として各区画領域DAi,jを演算により算出するので、各区画領域の位置を正確に求めることができる。従って、この正確に求められた各区画領域に対してテンプレートマッチングを行うこととしても良い。このようにすれば、短時間にテンプレートマッチングを行うことができる。この場合、テンプレートパターンとして、例えば像が形成された区画領域あるいは像が形成されなかった区画領域の撮像データを用いることができる。このようにしても、客観的、定量的な相関値の情報が区画領域毎に得られるので、得られた情報を、所定の閾値と比較することにより、計測用パターンMPnの形成状態を二値化情報(像の有無情報)に変換することにより、上記実施形態と同様に像の形成状態を精度、再現性良く検出することができる。
【0252】
また、上記実施形態では、評価点対応領域DBnを構成する第2領域が正確な矩形枠状である場合について説明したが、本発明がこれに限定されるものではない。すなわち、第2領域は、その外縁が少なくとも第1領域を構成する各区画領域の位置算出の基準にできれば良いので、矩形枠状の区画領域の一部の例えばコ字状(U字状)部分、あるいはL字状部分であっても良い。この場合、第1領域とその外側の第2領域とで構成される評価点対応領域は、全体として矩形の領域となる。
【0253】
また、過露光の第2領域は、必ずしもなくても良い。かかる場合であっても、第1領域の輪郭が矩形の外枠となり、第1領域内の最外周部に位置する区画領域(以下、「外縁部区画領域」と呼ぶ)の一部には、パターン像が形成されない領域が存在するので、上記実施形態と同様の手法により、その外枠の一部、すなわち第1領域とその外側の領域の境界線をS/N比良く検出することが可能となり、その境界線を基準として設計値に基づき他の区画領域(第1領域を構成する各区画領域)の位置を算出することができ、他の区画領域のほぼ正確な位置を求めることが可能である。同様に、過露光の第2領域は、上記実施形態のような矩形枠状あるいはその一部のような形状に限定されるものではない。例えば、第2領域の形状は、第1領域との境界線(内縁)のみが矩形枠状の形状を有し、外縁は任意形状であっても良い。かかる場合であっても、第1領域の外側に過露光の第2領域(パターン像が形成されない領域)が存在するので、外縁部区画領域の像の形成状態の検出の際に、隣接する外側の領域のパターン像の存在によりその外縁部区画領域の像のコントラストが低下するのが防止される。従って、前記外縁部区画領域と第2領域の境界線をS/N比良く検出することが可能となり、その境界線を基準として設計値に基づき他の区画領域(第1領域を構成する各区画領域)の位置を算出することができ、他の区画領域のほぼ正確な位置を求めることが可能である。
【0254】
従って、これらの場合にも、第1領域内の複数の区画領域それぞれの位置をほぼ正確に知ることができるので、例えばそれぞれの区画領域に対して、上記実施形態と同様のスコア(像のコントラストの指標値)を用いた方法、あるいはテンプレートマッチング法を適用して像の形成状態を検出することにより、上記実施形態と同様に、パターン像の形成状態を短時間で検出することが可能になる。
【0255】
そして、その検出結果に基づいて投影光学系の光学特性を求めることにより、客観的かつ定量的な像のコントラスト又は相関値を用いた検出結果に基づいて光学特性を求めることができる。従って、上記実施形態と同等の効果を得ることができる。
【0256】
また、上記実施形態では、各区画領域の検出の基準となる外枠DBFの検出、及び各区画領域の像の形成状態の検出にFIA系のアライメントセンサを用いるものとしたが、本発明がこれに限定されるものではない。すなわち、外枠DBFあるいは上述した前記外縁部区画領域と第2領域の境界線の検出、及び各区画領域の像の形成状態の検出の少なくとも一方に、SEM(走査型電子顕微鏡)などの他の撮像装置(画像計測装置)を用いても良い。かかる場合であっても、第2領域の外枠又は内縁部を基準として、第1領域内の各区画領域の位置を精度良く求めることが可能である。
【0257】
また、上記実施形態と同様に、各評価点対応領域を第1領域とその周囲の第2領域とで形成する場合には、前述のステップピッチSPを、前述した開口パターンAPnの投影領域サイズ以下に必ずしも設定しなくても良い。その理由は、これまでに説明した方法で、第2領域の一部を基準として、第1領域を構成する各区画領域の位置がほぼ正確に求まるので、その位置の情報を用いることにより、例えばテンプレートマッチングや、上記実施形態の場合を含むコントラスト検出をある程度の精度でかつ短時間で行うことができるからである。
【0258】
一方、前述のステップピッチSPを、前述した開口パターンAPnの投影領域サイズ以下に設定する場合において、第1領域の外側に前述の第2領域を必ずしも形成しなくても良い。かかる場合であっても、上記実施形態と同様にして第1領域の外枠を検出することが可能であり、この検出した外枠を基準として第1領域内の各区画領域の位置を正確に求めることが可能だからである。そして、このようにして求められた各区画領域の位置の情報を用いて、例えばテンプレートマッチングや、上記実施形態のようなスコアを用いた検出(コントラスト検出)により像形成状態を検出する場合に、枠の干渉に起因するパターン部と非パターン部のコントラスト低下のないS/N比の良好な画像データを用いて像形成状態を精度良く検出することが可能となる。
【0259】
但し、この場合には、第1領域内の最外周の区画領域でパターンが残っている区画領域が並ぶ辺上では境界の誤検出を起こし易くなる。このため、誤検出を起こし難い境界の検出情報を用いて、誤検出を起こし易い境界の検出範囲を限定することによって対処することが望ましい。上記実施形態に則して説明すれば、誤検出を起こし難い区画領域が並ぶ右辺で検出した境界の情報を基に、誤検出を起こし易い区画領域が並ぶ左辺上の境界位置の検出範囲を限定する。また、第1領域の上下辺上の境界検出では、誤検出を起こし難い右側の検出情報を用いて左側の境界位置の検出範囲を限定することとすれば良い(図9参照)。
【0260】
また、この場合、8ビットの撮像データの内の例えば最上位2ビット以外の下位ビットのデータを0クリアしたデータ(又は全て「1」にしたデータ)を前記ピクセルデータとして用いて、前述の実施形態と同様の手法により外枠を検出しても良い。例えば、外枠の上辺及び右辺を検出対象の辺とする場合を考えると、例えば図9の第1領域DC1を見るとわかるように、検出対象の辺近傍の外枠の内側はパターンの像が残存していない露光済みの領域であるのに対し、検出対象の辺近傍の外枠の外側はレジストがそのまま残存する未露光領域となる。従って、外枠内の各区画領域のピクセル値は、零に近い一定値以下であり、外枠の外側の領域のピクセル値はある一定値以上となっている。従って、これら2つの領域の撮像データにおける最上位2ビット以外の下位ビットのデータを0クリアしたデータは、外枠内の各区画領域の画素のピクセル値が零、外部の領域では全ての画素のピクセル値が27+26=192となる。このため、外枠を境界として、外側と内側でピクセル値が大きく異なるので、前述と同様の窓領域のスキャンその他の方法により、外枠を構成する検出対象の辺の概略位置検出をより確実に行うことが可能となる。
【0261】
同様に、上述の実施形態においても、8ビットの撮像データの内の例えば最上位2ビット以外の下位ビットのデータを0クリアしたデータを前記ピクセルデータとして用いて、前述と同様の手法により外枠を検出しても良い。この場合には、図9から明らかなように、外枠DBFの全周に渡ってその内側に過露光の第2領域DD1が存在するので、外枠のいずれの辺を検出対象の辺とする場合にも、外枠内の各区画領域の画素のピクセル値が零、外部の領域では全ての画素のピクセル値が192となる。このため、外枠のいずれの辺を検出対象の辺としてもその概略位置を確実に検出することができる。
【0262】
また、上記実施形態では、全体として矩形の第1領域を構成するN×M個の区画領域を全て露光するものとしたが、N×M個の区画領域の少なくとも1個、すなわち曲線P=f(Z)の決定に明らかに寄与しない露光条件が設定される区画領域(例えば、図9で右上隅及び右下隅に位置する区画領域など)についてはその露光を行わなくても良い。すなわち、計測用パターンMPnを転写すべき複数の区画領域(ショット領域)は全体として矩形(マトリックス)となっていなくても良い。このとき、第1領域の外側に形成される第2領域はその形状が矩形でなくその一部に凹凸を持つ、換言すればN×M個の区画領域のうち露光された区画領域のみを囲む、あるいはその周囲の一部のみに第2領域を形成しても良い。
【0263】
なお、上記実施形態では、ウエハWTのステップピッチSPを、通常より狭く設定することにより、ウエハWT上に形成された評価点対応領域を構成する区画領域間に枠が残存しないようにして、枠の干渉によるパターン部のコントラスト低下を防止する場合について説明した。しかし、枠の存在によるパターン部のコントラスト低下は、以下のようにしても防止することができる。
【0264】
すなわち、前述の計測用パターンMPnと同様にマルチバーパターンを含む計測用パターンが形成されたレチクルを用意し、該レチクルをレチクルステージRST上に搭載し、ステップ・アンド・リピート方式などで前記計測用パターンをウエハ上に転写し、これにより、隣接する複数の区画領域から成り、各区画領域に転写されたマルチバーパターンとこれに隣接するパターンとが、マルチバーパターンの像のコントラストが前記隣接するパターンによる影響を受けない距離L以上離れている所定の領域をウエハ上に形成することとしても良い。
【0265】
この場合、各区画領域に転写されたマルチバーパターンとこれに隣接するパターンとが、マルチバーパターンの像のコントラストが隣接するパターンによる影響を受けない距離L以上離れているので、前記所定の領域を構成する複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、画像処理の手法、テンプレートマッチング、あるいはスコア検出を含むコントラスト検出などの画像処理手法により検出する際に、それぞれの区画領域に転写されたマルチバーパターンの像のS/N比が良好な撮像信号を得ることができる。従って、この撮像信号に基づいて、テンプレートマッチング、あるいはスコア検出を含むコントラスト検出などの画像処理手法により各区画領域に形成されたマルチバーパターンの像の形成状態を精度良く検出することができる。
【0266】
例えば、テンプレートマッチングによる場合には、客観的、定量的な相関値の情報が区画領域毎に得られ、コントラスト検出の場合には、客観的、定量的なコントラスト値の情報が区画領域毎に得られるので、いずれにしても、得られた情報を、それぞれの閾値と比較することにより、マルチバーパターンの像の形成状態を二値化情報(像の有無情報)に変換することにより、各区画領域毎のマルチバーパターンの形成状態を精度、再現性良く検出することが可能となる。
【0267】
従って、かかる場合にも上記実施形態と同様に、上記の検出結果に基づいて投影光学系の光学特性を求めることにより、客観的かつ定量的な相関値、コントラストなどを用いた検出結果に基づいて光学特性が求められる。従って、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。また、評価点の数を増加させることができるとともに、各評価点間の間隔を狭くすることができ、結果的に光学特性計測の測定精度を向上させることが可能となる。
【0268】
なお、上記実施形態では、レチクルRT上の計測用パターンMPnとして開口パターンAPn内の中央部に配置された1種類のL/Sパターン(マルチバーパターン)を用いる場合について説明したが、本発明がこれに限定されないことは言うまでもない。計測用パターンとしては、周期方向が異なる少なくとも2種類のL/Sパターンや、孤立線やコンタクトホールなどを用いても良い。計測用パターンMPnとしてL/Sパターンを用いる場合には、デューティ比及び周期方向は、任意で良い。また、計測用パターンMPnとして周期パターンを用いる場合、その周期パターンは、L/Sパターンだけではなく、例えばドットマークを周期的に配列したパターンでも良い。これは、像の線幅等を計測する従来の方法とは異なり、像の形成状態をスコア(コントラスト)で検出しているからである。
【0269】
また、上記実施形態では、1種類のスコアに基づいて最良フォーカス位置を求めているが、これに限らず、複数種類のスコアを設定しこれらに基づいて、それぞれ最良フォーカス位置を求めても良く、あるいはこれらの平均値(あるいは重み付け平均値)に基づいて最良フォーカス位置を求めても良い。
【0270】
また、上記実施形態では、ピクセルデータを抽出するエリアを矩形としているが、これに限定されるものではなく、例えば、円形や楕円形、あるいは三角形などであっても良い。また、その大きさも任意に設定することができる。すなわち、計測用パターンMPnの形状に合わせて抽出エリアを設定することによりノイズを減少させ、S/N比を高くすることが可能である。
【0271】
また、上記実施形態では、像の形成状態の検出に1種類の閾値を用いているが、これに限らず、複数の閾値を用いても良い。複数の閾値を求める場合、それぞれの閾値を、スコアと比較することで、区画領域の像の形成状態を検出することとしても良い。この場合、例えば第1の閾値での検出結果から最良フォーカス位置が算出困難な場合に、第2の閾値での形成状態の検出を行い、その検出結果から最良フォーカス位置を求めることなどが可能となる。
【0272】
また、予め複数の閾値を設定しておき、閾値毎に最良フォーカス位置を求め、それらの平均値(単純平均値あるいは重み付け平均値)を最良フォーカス位置としても良い。例えば、各閾値に応じて、露光エネルギ量Pが極値を示すときのフォーカス位置を順次算出する。そして、各フォーカス位置の平均値を最良フォーカス位置とする。なお、露光エネルギ量Pとフォーカス位置Zとの関係を示す近似曲線と適当なスライスレベル(露光エネルギ量)との2つの交点(フォーカス位置)を求め、両交点の平均値を、各閾値毎に算出し、それらの平均値(単純平均値あるいは重み付け平均値)を最良フォーカス位置としても良い。
【0273】
あるいは、各閾値毎に最良フォーカス位置を算出し、閾値と最良フォーカス位置との関係において、閾値の変動に対して、最良フォーカス位置の変化が最も小さい区間における最良フォーカス位置の平均値(単純平均値あるいは重み付け平均値)を最良フォーカス位置としても良い。
【0274】
また、上記実施形態では、予め設定されている値を閾値として用いているが、これに限定されるものではない。例えば、ウエハWT上の計測用パターンMPnが転写されていない領域を撮像し、得られたスコアを閾値としても良い。
【0275】
さらに、例えば前述の第1領域と第2領域とで、アライメント検出系ASによる画像の取り込み回数を異ならせても良く、このようにすることにより計測時間の短縮などを図ることができる。
【0276】
なお、上記実施形態の露光装置100では、主制御装置28は、図示しない記憶装置に格納されている処理プログラムに従って、前述した投影光学系の光学特性の計測を行うことにより、計測処理の自動化を実現することができる。勿論、この処理プログラムは、他の情報記録媒体(CD−ROM、MO等)に保存されていても良い。さらに、計測を行う時に、図示しないサーバから処理プログラムをダウンロードしても良い。また、計測結果を、図示しないサーバに送付したり、インターネットやイントラネットを介して電子メール及びファイル転送により、外部に通知することも可能である。
【0277】
なお、上記実施形態では、計測用パターンMPnをウエハWT上の各区画領域DAi,jに転写した後、現像後にウエハWT上の各区画領域DAi,jに形成されるレジスト像をアライメント検出系ASによって撮像し、その撮像データに対して画像処理を行う場合について説明したが、本発明に係る光学特性の計測方法はこれに限定されるものではない。例えば、撮像の対象は、露光の際にレジストに形成された潜像であっても良く、上記像が形成されたウエハを現像し、さらにそのウエハをエッチング処理して得られる像(エッチング像)などに対して行っても良い。また、ウエハなどの物体上における像の形成状態を検出するための感光層は、フォトレジストに限らず、光(エネルギ)の照射によって像(潜像及び顕像)が形成されるものであれば良い。例えば、感光層は、光記録層、光磁気記録層などであっても良く、従って、感光層が形成される物体もウエハ又はガラスプレート等に限らず、光記録層、光磁気記録層などが形成可能な板等であっても良い。
【0278】
また、オペレータなどが介在することなく、前述の計測結果(最良フォーカス位置など)に基づいて投影光学系PLの光学特性を調整することができる。すなわち、露光装置に自動調整機能を持たせることが可能となる。
【0279】
また、上記実施形態では、パターンの転写の際に変更される露光条件が、投影光学系の光軸方向に関するウエハWTの位置及びウエハWTの面上に照射されるエネルギビームのエネルギ量(露光ドーズ量)である場合について説明したが、本発明がこれに限定されるものではない。例えば、照明条件(マスクの種別を含む)、投影光学系の結像特性など露光に関連する全ての構成部分の設定条件などの何れかであれば良く、また、必ずしも2種類の露光条件を変更しながら露光を行う必要もない。すなわち、一種類の露光条件、例えば投影光学系の光軸方向に関するウエハWTの位置のみを変更しながら、計測用マスクのパターンを感光物体上の複数の領域に転写し、その転写像の形成状態を検出する場合であっても、上記実施形態と同様のスコアを用いたコントラスト計測、あるいはテンプレートマッチングの手法により、その検出を迅速に行うことができるという効果がある。
【0280】
また、上記実施形態において、最良フォーカス位置とともに最良露光量を決定することができる。すなわち、露光エネルギ量を低エネルギ量側にも設定して、上記実施形態と同様の処理を行い、露光エネルギ量毎に、その像が検出されたフォーカス位置の幅を求め、該幅が最大となるときの露光エネルギ量を算出し、その場合の露光量を最良露光量とする。
【0281】
また、上記実施形態では、一例として、区画領域内の指定範囲のピクセル値の分散(又は標準偏差)を、スコアEとして採用するものとしたが、本発明がこれに限定されるものではなく、区画領域内又はその一部(例えば、前述の指定範囲)のピクセル値の加算値、微分総和値をスコアEとしても良い。また、上記実施形態中で説明した外枠検出のアルゴリズムは一例であって、これに限らず、例えば前述した境界検出と同様の手法により、評価点対応領域DBnの4辺(上辺、下辺、左辺及び右辺)でそれぞれ少なくとも2点を検出することとしても良い。このようにしても、検出された少なくとも8点に基づいて例えば前述と同様の頂点検出、長方形近似などが可能である。また、上記実施形態では、図3に示されるように、開口パターンの内部に遮光部によって計測用パターンMPnが形成された場合について説明したが、これに限らず、図3の場合と反対に、遮光部内に光透過性のパターンから成る計測用パターンを形成しても良い。さらに、上記実施形態ではレチクルのパターン領域PAを遮光部としたが、パターン領域PAは光透過部でも良く、この場合は前述の計測用パターンMPnを設けるだけでも良いし、あるいは計測用パターンMPnを囲む遮光性の枠状パターンを一緒に形成しても良い。また、ウエハに塗布するレジストはポジ型に限られるものではなくネガ型でも良い。
【0282】
また、上記実施形態では、各区画領域DAi,jの計測用パターンの像の有無を、スコアを閾値と比較することで検出するものとしたが、この代わりに、次のようにして、前述の図23の曲線P=f(Z)と同様の近似曲線を算出しても良い。
【0283】
すなわち、前述の外枠検出及びその検出結果を利用した各区画領域の位置の算出により、撮像データ上における第1領域DCnの範囲を容易に求めることができる。そして、この第1領域DCnに対応する撮像データの所定方向、例えば前述のマトリックスの行方向(X軸方向)のピクセル列毎のピクセルデータの加算値(X軸方向の走査線上の輝度値の積算信号)の分布状況を検出する。図24には、このようにして得られた図9の第1領域DC1の撮像データにおけるピクセル列毎のピクセルデータ(ピクセル値)の加算値Gの分布曲線G=g(Z)の一例が示されている。そこで、この曲線G=g(Z)における各ピーク点(図24中に●で示される)を、カーブフィットすることによりn次の近似曲線(最小自乗近似曲線)を求める。これにより、例えば図24に点線で示されるような曲線G=h(Z)が求められる。この曲線G=h(Z)と前述の曲線P=f(Z)とを比べると明からなように、両者はほぼ同様の形状をしていることがわかる。この場合、所定方向のピクセル列毎のピクセルデータの加算値の分布状況を算出するという簡単な画像処理により、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果と実質的に等価な分布状況のデータを得ることができる。従って、客観的かつ定量的な撮像データを用いて、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果を得る場合と同程度の検出精度及び再現性で、より簡易な手法により像の形成状態を検出することができる。
【0284】
そして、上記の曲線G=h(Z)を用いて、上記実施形態と同様の処理を行うことにより、投影光学系PLの光学特性、例えばベストフォーカス位置などを求めることとすれば良い。このようにしても、上記実施形態と同様に、客観的かつ定量的な撮像データを用いた検出結果に基づいて光学特性が求められるため、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。
【0285】
さらに、上記実施形態では、結像特性補正コントローラを介して投影光学系PLの結像特性を調整するものとしたが、例えば、結像特性補正コントローラだけでは結像特性を所定の許容範囲内に制御することができないときなどは、投影光学系PLの少なくとも一部を交換しても良いし、あるいは投影光学系PLの少なくとも1つの光学素子を再加工(非球面加工など)しても良い。また、特に光学素子がレンズエレメントであるときはその偏芯を変更したり、あるいは光軸を中心として回転させても良い。このとき、露光装置100のアライメントセンサを用いてレジスト像などを検出する場合、主制御装置28はディスプレイ(モニタ)への警告表示、あるいはインターネット又は携帯電話などによって、オペレータなどにアシストの必要性を通知しても良いし、投影光学系PLの交換箇所や再加工すべき光学素子など、投影光学系PLの調整に必要な情報を一緒に通知すると良い。これにより、光学特性の計測などの作業時間だけでなく、その準備期間も短縮でき、露光装置の停止期間の短縮、すなわち稼働率の向上を図ることが可能となる。また、本実施形態では計測用パターンを静止露光方式でウエハに転写するものとしたが、静止露光方式の代わりに、あるいはそれに加えて走査露光方式で、上記実施形態と全く同様に少なくとも1つの露光条件を変えながら計測用パターンをウエハに転写することでダイナミックな光学特性を求めるようにしても良い。
【0286】
さらに、本発明が適用される露光装置の光源は、KrFエキシマレーザやArFエキシマレーザに限らず、F2レーザ(波長157nm)、あるいは他の真空紫外域のパルスレーザ光源であっても良い。この他、露光用照明光として、例えば、DFB半導体レーザ又はファイバーレーザから発振される赤外域、又は可視域の単一波長レーザ光を、例えばエルビウム(又はエルビウムとイッテルビウムの両方)がドープされたファイバーアンプで増幅し、非線形光学結晶を用いて紫外光に波長変換した高調波を用いても良い。また、紫外域の輝線(g線、i線等)を出力する超高圧水銀ランプ等を用いても良い。この場合には、ランプ出力制御、NDフィルタ等の減光フィルタ、光量絞り等によって露光エネルギの調整を行えば良い。また、EUV光、X線、あるいは電子線及びイオンビームなどの荷電粒子線を露光ビームとして用いる露光装置に本発明を適用しても良い。
【0287】
なお、上記実施形態では、本発明がステップ・アンド・スキャン方式の縮小投影露光装置に適用された場合について説明したが、本発明の適用範囲がこれに限定されないのは勿論である。すなわち、ステップ・アンド・リピート方式、ステップ・アンド・スティッチ方式又はプロキシミティ方式などの露光装置、あるいはミラープロジェクション・アライナー、及びフォトリピータなどにも好適に適用することができる。
【0288】
さらに、投影光学系PLは、屈折系、反射屈折系、及び反射系のいずれでもよいし、縮小系、等倍系、及び拡大系のいずれでも良い。
【0289】
さらに、本発明は、半導体素子の製造に用いられる露光装置だけでなく、液晶表示素子、プラズマディスプレイなどを含むディスプレイの製造に用いられる、デバイスパターンをガラスプレート上に転写する露光装置、薄膜磁気へッドの製造に用いられる、デバイスパターンをセラミックウエハ上に転写する露光装置、撮像素子(CCDなど)、マイクロマシン、及びDNAチップなどの製造、さらにはマスク又はレチクルの製造に用いられる露光装置などにも適用することができる。
【0290】
《デバイス製造方法》
次に、上記説明した露光装置及び方法を使用したデバイスの製造方法の実施形態を説明する。
【0291】
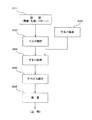
図25には、デバイス(ICやLSI等の半導体チップ、液晶パネル、CCD、薄膜磁気ヘッド、DNAチップ、マイクロマシン等)の製造例のフローチャートが示されている。図25に示されるように、まず、ステップ301(設計ステップ)において、デバイスの機能・性能設計(例えば、半導体デバイスの回路設計等)を行い、その機能を実現するためのパターン設計を行う。引き続き、ステップ302(マスク製作ステップ)において、設計した回路パターンを形成したマスクを製作する。一方、ステップ303(ウエハ製造ステップ)において、シリコン等の材料を用いてウエハを製造する。
【0292】
次に、ステップ304(ウエハ処理ステップ)において、ステップ301〜ステップ303で用意したマスクとウエハを使用して、後述するように、リソグラフィ技術によってウエハ上に実際の回路等を形成する。次いで、ステップ305(デバイス組立ステップ)において、ステップ304で処理されたウエハを用いてデバイス組立を行う。このステップ305には、ダイシング工程、ボンディング工程、及びパッケージング工程(チップ封入)等の工程が必要に応じて含まれる。
【0293】
最後に、ステップ306(検査ステップ)において、ステップ305で作製されたデバイスの動作確認テスト、耐久性テスト等の検査を行う。こうした工程を経た後にデバイスが完成し、これが出荷される。
【0294】
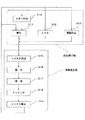
図26には、半導体デバイスの場合における、上記ステップ304の詳細なフロー例が示されている。図26において、ステップ311(酸化ステップ)においてはウエハの表面を酸化させる。ステップ312(CVDステップ)においてはウエハ表面に絶縁膜を形成する。ステップ313(電極形成ステップ)においてはウエハ上に電極を蒸着によって形成する。ステップ314(イオン打込みステップ)においてはウエハにイオンを打ち込む。以上のステップ311〜ステップ314それぞれは、ウエハ処理の各段階の前処理工程を構成しており、各段階において必要な処理に応じて選択されて実行される。
【0295】
ウエハプロセスの各段階において、上述の前処理工程が終了すると、以下のようにして後処理工程が実行される。この後処理工程では、まず、ステップ315(レジスト形成ステップ)において、ウエハに感光剤を塗布する。引き続き、ステップ316(露光ステップ)において、上記各実施形態の露光装置及び露光方法によってマスクの回路パターンをウエハに転写する。次に、ステップ317(現像ステップ)においては露光されたウエハを現像し、ステップ318(エッチングステップ)において、レジストが残存している部分以外の部分の露出部材をエッチングにより取り去る。そして、ステップ319(レジスト除去ステップ)において、エッチングが済んで不要となったレジストを取り除く。
【0296】
これらの前処理工程と後処理工程とを繰り返し行うことによって、ウエハ上に多重に回路パターンが形成される。
【0297】
以上のような、本実施形態のデバイス製造方法を用いれば、露光ステップで、上記実施形態の露光装置及び露光方法が用いられるので、前述した光学特性計測方法で精度良く求められた光学特性を考慮して調整された投影光学系を介して高精度な露光が行われ、高集積度のデバイスを生産性良く製造することが可能となる。
【0298】
【発明の効果】
以上説明したように、本発明に係る光学特性計測方法によれば、短時間で、精度及び再現性良く投影光学系の光学特性を求めることができるという効果がある。
【0299】
また、本発明に係る露光方法によれば、高精度な露光を実現できるという効果がある。
【0300】
また、本発明に係るデバイス製造方法によれば、高集積度のデバイスを製造することができるという効果がある。
【図面の簡単な説明】
【図1】本発明の一実施形態の露光装置の概略構成を示す図である。
【図2】図1の照明系IOPの具体的構成の一例を説明するための図である。
【図3】投影光学系の光学特性の計測に用いられるレチクルの一例を示す図である。
【図4】光学特性の計測方法を説明するためのフローチャート(その1)である。
【図5】光学特性の計測方法を示すフローチャート(その2)である。
【図6】区画領域の配列を説明するための図である。
【図7】ウエハWT上に第1領域DCnが形成された状態を示す図である。
【図8】ウエハWT上に評価点対応領域DBnが形成された状態を示す図である。
【図9】ウエハWTを現像後にウエハWT上に形成された評価点対応領域DB1のレジスト像の一例を示す図である。
【図10】図5のステップ456(光学特性の算出処理)の詳細を示すフローチャート(その1)である。
【図11】図5のステップ456(光学特性の算出処理)の詳細を示すフローチャート(その2)である。
【図12】図10のステップ510の詳細を示すフローチャートである。
【図13】図12のステップ702の詳細を示すフローチャートである。
【図14】図14(A)は、ステップ508の処理を説明するための図、図14(B)は、ステップ510の処理を説明するための図、図14(C)はステップ512の処理を説明するための図である。
【図15】図15(A)は、ステップ514の処理を説明するための図、図15(B)は、ステップ516の処理を説明するための図、図15(C)は、ステップ518の処理を説明するための図である。
【図16】窓領域の評価点対応領域DB1の外枠に対するスキャン方向の他の例を簡略化して示す図である。
【図17】図17(A)は、1つの評価点対応領域DBkの外枠の4辺を検出するためにそれぞれ設定された4つの検出領域を示す図、図17(B)は、一組の窓領域を図17(A)中の右から左に、図17(C)は一組の窓領域を図17(A)中の上から下に、同時に設定された検出領域内でスキャンした際に得られたピクセル値の分散信号の和信号をそれぞれ示す図である。
【図18】また、図18(A)は、外枠の上辺を検出対象として、窓領域を図17(A)中の下から上に、図18(B)は、外枠の下辺を検出対象として、窓領域を図17(A)中の下から上に、図18(C)は、外枠の右辺を検出対象として、窓領域を図17(A)中の右から左に、図18(D)は、外枠の左辺を検出対象として、窓領域を図17(A)中の左から右に、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号を、それぞれ示す図である。
【図19】外枠検出における境界検出処理を説明するための図である。
【図20】ステップ514の頂点検出を説明するための図である。
【図21】ステップ516の長方形検出を説明するための図である。
【図22】検出結果の一例を示すテーブルデータ形式の図である。
【図23】パターン残存数(露光エネルギ量)とフォーカス位置との関係を示す図である。
【図24】図9の第1領域DC1の撮像データにおけるピクセル列毎のピクセルデータ(ピクセル値)の加算値Gの分布曲線の一例を示す図である。
【図25】本発明に係るデバイス製造方法の実施形態を説明するためのフローチャートである。
【図26】図25のステップ304における処理のフローチャートである。
【符号の説明】
MPn…計測用パターン、DBn…評価点対応領域(所定領域)、DCn…第1領域、DDn…第2領域、PL…投影光学系、W…ウエハ(物体)、WT…ウエハ(物体)。
【発明の属する技術分野】
本発明は、光学特性計測方法、露光方法及びデバイス製造方法に係り、更に詳しくは、投影光学系の光学特性を計測する光学特性計測方法、該光学特性計測方法によって計測された光学特性を考慮して調整された投影光学系を用いて露光を行う露光方法、及び該露光方法を利用したデバイスの製造方法に関する。
【0002】
【従来の技術】
従来より、半導体素子、液晶表示素子等を製造するためのリソグラフィ工程では、マスク又はレチクル(以下、「レチクル」と総称する)に形成されたパターンを投影光学系を介してレジスト等が塗布されたウエハ又はガラスプレート等の基板(以下、適宜「ウエハ」ともいう)上に転写する露光装置が用いられている。この種の装置としては、近年では、スループットを重視する観点から、ステップ・アンド・リピート方式の縮小投影露光装置(いわゆる「ステッパ」)や、このステッパを改良したステップ・アンド・スキャン方式の走査型露光装置などの逐次移動型の露光装置が、比較的多く用いられている。
【0003】
また、半導体素子(集積回路)等は年々高集積化しており、これに伴い半導体素子等の製造装置である投影露光装置には、一層の高解像力、すなわちより微細なパターンを精度良く転写できることが要求されるようになってきた。投影露光装置の解像力を向上させるためには、投影光学系の光学特性を向上させることが必要であり、従って投影光学系の光学特性(結像特性を含む)を正確に計測し、評価することが重要となっている。
【0004】
投影光学系の光学特性、例えばパターンの像面の正確な計測は、投影光学系の視野内の各評価点(計測点)における最適なフォーカス位置(最良フォーカス位置)を正確に計測できることが前提となる。
【0005】
従来の投影露光装置における最良フォーカス位置の計測方法としては、主として以下の2つが知られている。
【0006】
1つは、いわゆるCD/フォーカス法として知られている計測方法である。ここでは、所定のレチクルパターン(例えば、ラインアンドスペースパターン等)をテストパターンとして、このテストパターンを投影光学系の光軸方向に関する複数のウエハ位置でテスト用ウエハに転写する。そして、そのテスト用ウエハを現像して得られるレジスト像(転写されたパターンの像)の線幅値を走査型電子顕微鏡(SEM)等を用いて計測し、その線幅値と投影光学系の光軸方向に関するウエハ位置(以下、適宜「フォーカス位置」ともいう)との相関関係に基づいて最良フォーカス位置を判断する。
【0007】
他の1つは、いわゆるSMPフォーカス計測法として知られている計測方法である。ここでは、複数のフォーカス位置で、くさび形マークのレジスト像をウエハ上に形成し、フォーカス位置の違いによるレジスト像の線幅値の変化を長手方向の寸法変化に増幅させて置き換え、ウエハ上のマークを検出するアライメント系などのマーク検出系を用いてレジスト像の長手方向の長さを計測する。そして、フォーカス位置とレジスト像の長さとの相関関係を示す近似曲線の極大値近傍を所定のスライスレベルでスライスし、得られたフォーカス位置の範囲の中点を最良フォーカス位置と判断する。
【0008】
そして、種々のテストパターンについて、このようにして得られた最良フォーカス位置に基づいて、投影光学系の光学特性である非点収差や像面湾曲等を計測している。
【0009】
しかし、上述したCD/フォーカス法では、例えばレジスト像の線幅値をSEMで計測するために、SEMのフォーカス合わせを厳密に行う必要があり、1点当たりの計測時間が非常に長く、多数点での計測をするためには数時間から数十時間が必要とされていた。また、投影光学系の光学特性を計測するためのテスト用パターンも微細化するとともに、投影光学系の視野内での評価点の数も増加することが予想される。従って、SEMを用いた従来の計測方法では、計測結果が得られるまでのスループットが大幅に低下するという不都合があった。また、測定誤差や測定結果の再現性についても、より高いレベルが要求されるようになり、従来の計測方法ではその対応が困難となってきた。さらに、フォーカス位置と線幅値の相関関係を示す近似曲線は、誤差を小さくするために4次以上の近似曲線が用いられており、それには、評価点毎に少なくとも5種類のフォーカス位置に関する線幅値が求められなければならないという制約があった。また、最良フォーカス位置からずれたフォーカス位置(投影光学系の光軸方向に関する+方向と−方向との両方を含む)での線幅値と最良フォーカス位置での線幅値との差は、誤差を小さくするために10%以上であることが要求されているが、この条件を満足させることが困難となってきた。
【0010】
また、上述したSMPフォーカス計測法では、通常、計測を単色光で行うために、レジスト像の形状の違いにより干渉の影響が異なり、それが計測誤差(寸法オフセット)につながることが考えられる。さらに、画像処理にてくさび形マークのレジスト像の長さ計測を行うには、レジスト像の最も細くなる長手方向の両端部分までの情報を詳細に取り込む必要が有り、現状の画像取り込み機器(CCDカメラ等)の分解能では未だ十分ではないという問題点がある。また、テストパターンが大きいために、投影光学系の視野内での評価点の数を増加させることが困難であった。
【0011】
この他、主として上述のCD/フォーカス法の欠点を改善するものとして、測定用感応基板(以下、ウエハと呼ぶ)の投影光学系の光軸方向に関する位置又は露光エネルギ量を変化させつつ、測定用パターンをウエハ上に順次転写して測定用パターンの像が転写された複数の区画領域がマトリクス状に配置された矩形の領域を形成し、そのウエハを現像後にウエハ上の矩形の領域に形成される測定用パターンのレジスト像を撮像し、その撮像データを用いて所定のテンプレートとのパターンマッチングを行い、その結果に基づいて最良フォーカス位置などの最良露光条件を決定する発明が、知られている(特許文献1、特許文献2等参照)。これらの特許文献に開示される発明によると、SMP計測法のような現状の画像取り込み機器(CCDカメラ等)の分解能不足や、投影光学系の視野内での評価点の数の増加が困難であるという不都合もない。
【0012】
【特許文献1】
特開平11−233434号公報
【特許文献2】
国際公開第02/29870号パンフレット
【0013】
【発明が解決しようとする課題】
テンプレートマッチング法を採用して、かつこれを自動化する場合には、そのテンプレートマッチングを容易にするためにパターンとともにマッチングの基準となる枠(パターン)がウエハ上に形成されるのが通常である。
【0014】
しかしながら、上述のようなテンプレートマッチングを用いた最良露光条件の決定方法にあっては、多種多用なプロセス条件の中にはパターンの近傍に形成されるテンプレートマッチングの基準となる枠の存在により、画像処理方式のウエハアライメント系、例えばFIA(field image alignment)系のアライメントセンサなどで画像取り込みを行った場合に、パターン部のコントラストが著しく低下して計測が不可能になる場合があった。
【0015】
かかる不都合を改善するための手法として、テンプレートマッチングによらず、各区画領域の画像データの代表値(例えば、コントラスト値)などに基づいて各区画領域の像の形成状態(例えば像の有無など)を検出することにより、投影光学系の光学特性あるいは最良露光条件などを決定することも考えられる。この場合、各区画領域の位置を正確に検出することが重要となり、そのための一つの方法として、前述の矩形領域の輪郭を検出し、必要な区画領域の位置をその輪郭の一部を基準として設計値に基づいて算出する方法を採用しても良い。このようにすると、上記の輪郭さえ検出すれば任意の区画領域の位置を求めることが可能となる。
【0016】
ところで、前述の測定用感応基板としては、ベアシリコンの表面に反射防止膜(ARC:Antireflection Coating)を下地として形成し、その上にレジスト(感光剤)を塗布したウエハが一般的に用いられている。しかるに、現実には、多種多様なレジストとレジストの下地として形成される反射防止膜(BARK(Bottom ARC);以下、「バーク」と呼ぶ)との組み合わせがあり、これらの組み合わせの全ての場合で、理想的な信号を得て、前述の外枠を正確かつ確実に検出することは容易なことではなく、この結果、レジストとバークとの組み合わせによっては、投影光学系の光学特性を正確に計測できなくなる蓋然性が高くなっている。
【0017】
本発明は、かかる事情の下になされたものであり、その第1の目的は、短時間で確実に、かつ精度及び再現性良く投影光学系の光学特性を計測することができる光学特性計測方法を提供することにある。
【0018】
また、本発明の第2の目的は、高精度な露光を実現できる露光方法を提供することにある。
【0019】
また、本発明の第3の目的は、高集積度のデバイスの生産性を向上させることができるデバイス製造方法を提供することにある。
【0020】
【課題を解決するための手段】
請求項1に記載の発明は、第1面上のパターンを第2面上に投影する投影光学系(PL)の光学特性を計測する光学特性計測方法であって、異なる露光条件下で前記投影光学系を介して物体(WT)上に転写された計測用パターンの転写領域から成る複数の区画領域(DAi,j)を含みその輪郭の少なくとも一部が直線部である所定の領域(DBn)を撮像する第1工程と;前記撮像により得られた撮像データに基づき、前記所定の領域の輪郭から成る外枠を構成する前記直線部を検出対象とし、所定大きさの窓領域(WD1、WD2等)を前記検出対象の直線部にほぼ直交する走査方向に走査し、該走査中に前記窓領域内のピクセルデータに基づいて前記検出対象の直線部の位置を検出する第2工程と;前記第2工程における前記検出対象の直線部の位置の検出結果を利用し、前記複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、前記撮像データを用いて検出する第3工程と;前記第3工程における検出結果に基づいて前記投影光学系の光学特性を求める第4工程と;を含む光学特性計測方法である。
【0021】
本明細書において、「露光条件」とは、照明条件(マスクの種別を含む)、像面上における露光ドーズ量等狭義の露光条件の他、投影光学系の光学特性など露光に関連する全ての構成部分の設定条件を含む広義の露光条件を意味する。
【0022】
これによれば、異なる露光条件下で前記投影光学系を介して物体上に転写された計測用パターンの転写領域から成る複数の区画領域を含みその輪郭の少なくとも一部が直線部である所定の領域を撮像する(第1工程)。
【0023】
次いで、撮像により得られた撮像データに基づき、所定の領域の輪郭から成る外枠を構成する前記直線部を検出対象とし、所定大きさの窓領域を検出対象の直線部にほぼ直交する走査方向に走査し、該走査中に窓領域内のピクセルデータに基づいて検出対象の直線部の位置を検出する(第2工程)。
【0024】
ここで、外枠の部分のピクセルデータは、その他の部分のピクセルデータと明らかにピクセル値(画素値)が異なるので、例えば窓領域の走査方向の位置が1画素ずつ変化するのに応じた窓領域内のピクセルデータの変化に基づき、検出対象の直線部(外枠の一部)の位置が確実に検出される。
【0025】
次に、第2工程における前記検出対象の直線部の位置の検出結果を利用し、前記複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、撮像データを用いて検出する(第3工程)。この場合、外枠を構成する任意の直線部と、像の形成状態を検出すべき複数の区画領域(以下、「検出対象領域」とも記述する)との設計上の位置関係は既知であるから、その位置関係を考慮することにより、検出対象領域を見つけることができ、見つけた検出対象領域のそれぞれについて、撮像データを用いて画像処理を行うことにより、検出対象領域の像の形成状態を検出することができる。
【0026】
ここで、像の形成状態の検出は、物体が感光物体である場合に、その物体を現像することなく物体上に形成された潜像に対して行っても良いし、上記像が形成された物体を現像した後、物体上に形成されたレジスト像、あるいはレジスト像が形成された物体をエッチング処理して得られる像(エッチング像)などに対して行っても良い。ここで、物体上における像の形成状態を検出するための感光層は、フォトレジストに限らず、光(エネルギ)の照射によって像(潜像及び顕像)が形成されるものであれば良い。例えば、感光層は、光記録層、光磁気記録層などであっても良く、従って、感光層が形成される物体もウエハ又はガラスプレート等に限らず、光記録層、光磁気記録層が形成可能な板等であっても良い。
【0027】
例えば、像の形成状態の検出をレジスト像、エッチング像などに対して行う場合には、SEMなどの顕微鏡は勿論、例えば露光装置のアライメント検出系、例えばアライメントマークの像を撮像素子上に結像する画像処理方式のアライメント検出系、いわゆるFIA(Field Image Alignment)系のアライメントセンサを用いることができる。また、像の形成状態の検出を潜像に対して行う場合には、FIA系などを用いることができる。
【0028】
いずれにしても、前述の如く、外枠の少なくとも一部の直線部の位置を確実に検出し、その検出結果を利用して検出対象の複数の区画領域における像の形成状態を画像処理の手法で検出することができ、例えばそれぞれの区画領域における像のコントラストなどを検出することにより、パターン像の形成状態を短時間で検出することが可能になる。
【0029】
そして、その検出結果に基づいて投影光学系の光学特性を求める(第4工程)。ここでは、客観的かつ定量的な像のコントラストなどを用いた検出結果に基づいて光学特性が求められるために、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。
【0030】
また、従来の寸法を計測する方法に比べて、計測用パターンを小さくすることができるため、マスクのパターン領域内に多くの計測用パターンを配置することが可能となる。従って、評価点の数を増加させることができるとともに、各評価点間の間隔を狭くすることができ、結果的に光学特性計測の測定精度を向上させることが可能となる。
【0031】
従って、請求項1に記載の光学特性計測方法によれば、短時間で、確実にかつ精度及び再現性良く投影光学系の光学特性を計測することができる。
【0032】
上記請求項1に記載の光学特性計測方法において、請求項2に記載の光学特性計測方法の如く、前記走査方向は、前記外枠の内側から外側に向かう方向であることとすることができる。かかる場合には、最初に前述の窓領域内のピクセルデータに対応するピクセル値のピークが求められたとき、その位置が外枠の位置に確実に一致するので、外枠検出をより確実に行うことができる。
【0033】
上記請求項1に記載の光学特性計測方法において、請求項3に記載の光学特性計測方法の如く、前記所定の領域は、その輪郭に少なくとも一組の相互に平行な直線部を含む場合、前記第2工程では、前記撮像データに基づき、前記外枠の設計値に応じた所定距離だけ離れて配置された一組の所定大きさの窓領域を、前記外枠を構成する相互に平行な組の直線部のそれぞれを検出対象として該検出対象の直線部にほぼ直交する走査方向に同時に走査し、該走査中に前記一組の窓領域内のピクセルデータに基づいて前記検出対象の直線部の位置を検出することとすることができる。
【0034】
上記請求項1〜3に記載の各光学特性計測方法において、請求項4に記載の光学特性計測方法の如く、前記第2工程では、前記窓領域内のピクセルデータの代表値が最大又は最小となる位置を、前記検出対象の辺の位置として検出することとすることができる。
【0035】
この場合において、請求項5に記載の光学特性計測方法の如く、前記窓領域のサイズは、前記ピクセルデータの代表値が検出対象である外枠上と前記所定の領域内とで、その差が所定値以上となるようなサイズに設定されていることとすることができる。例えば、ピクセルデータの代表値として、窓領域内のピクセルデータに対応するピクセル値の分散を用いる場合、外枠上で十分分散が大きくなり、パターン部で分散が小さくなるように窓領域のサイズを設定しても良い。
【0036】
上記請求項4及び5に記載の各光学特性計測方法において、ピクセルデータの代表値としては、種々の値を用いることができ、例えば請求項6に記載の光学特性計測方法の如く、前記ピクセルデータの代表値は前記窓領域内の中心を含む少なくとも一部の領域内のピクセルデータに対応するピクセル値の分散、標準偏差、加算値、及び微分総和値のいずれかであることとすることができる。
【0037】
上記請求項1〜6に記載の各光学特性計測方法において、請求項7に記載の光学特性計測方法の如く、前記撮像データは、2より大きい複数ビットのデータであり、前記第2工程では、前記複数ビットのデータから最上位2ビットを含む上位複数ビット以外の下位ビットのデータを0又は1にしたデータを前記ピクセルデータとして用いることとすることができる。
【0038】
請求項1〜7に記載の各光学特性計測方法において、請求項8に記載の光学特性計測方法の如く、前記第1工程に先立って、少なくとも1つの露光条件を変更しながら、矩形枠状のパターンと該矩形枠状のパターンの内部に位置する前記計測用パターンとを含む対象パターンを前記第1面上に配置し、かつ前記投影光学系の第2面側に配置された物体を所定のステップピッチで順次移動して前記対象パターンを前記物体上に順次転写することにより、マトリックス状配置の複数の区画領域を前記物体上に形成する工程を含む、転写工程を、更に含むこととすることができる。
【0039】
ここで、「矩形枠状のパターン」は、文字通りの矩形の枠のような形状をしたパターンのみならず、外形線が矩形の枠となるパターン、例えば外縁の形状が矩形状と成る遮光パターン、内縁の形状が矩形状となる遮光パターンの内部に形成された開口パターンなどを含む概念である。
【0040】
この場合において、請求項9に記載の光学特性計測方法の如く、前記ステップピッチは、前記矩形枠状のパターンのサイズに対応する距離以下に設定されていることとすることができる。かかる場合には、物体上には、区画領域相互間の境界に従来のような枠線が存在しない複数のマトリックス状配置の複数の区画領域(計測用パターンの像が投影された領域)が形成される。また、この場合、前記所定の領域を構成する複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を画像処理の手法により検出する際に、隣接する区画領域間に枠線が存在しない。このため、検出対象領域(主として計測用パターンの像の残存する区画領域)において、計測用パターンの像のコントラストが枠線の存在により低下することがない。このため、それらの複数の検出対象領域の撮像データとしてパターン部と非パターン部のS/N比の良好なデータを得ることができ、これらのデータを用いてコントラスト検出法あるいはテンプレートマッチング法などの画像処理の手法により、像の形成状態を精度良く検出することができる。
【0041】
請求項8に記載の光学特性計測方法において、請求項10に記載の光学特性計測方法の如く、前記所定の領域は、前記複数の区画領域のみから成る場合、前記転写工程では、前記所定の領域内の最外周部に位置する複数の区画領域の少なくとも一部の特定の複数の区画領域が過露光の領域となるように前記露光条件の一部として前記物体上に照射されるエネルギビームのエネルギ量を変更することとすることができる。かかる場合には、前述の外枠の検出に際してのS/N比が向上し、外枠の検出を高精度に行うことが可能となる。
【0042】
上記請求項1〜10に記載の各光学特性計測方法において、請求項11に記載の光学特性計測方法の如く、前記計測用パターンは、マルチバーパターンを含み、前記複数の区画領域のそれぞれに転写された前記マルチバーパターンとこれに隣接するパターンとが、前記マルチバーパターンの像のコントラストが前記隣接するパターンによる影響を受けない距離L以上離れていることとすることができる。
【0043】
ここで、マルチバーパターンは、複数本のバーパターン(ラインパターン)が所定間隔で配置されたパターンを意味する。また、マルチバーパターンに隣接するパターンは、該マルチバーパターンが形成された区画領域の境界に存在する枠パターン、及び隣接する区画領域のマルチバーパターンのいずれをも含む。
【0044】
かかる場合には、各区画領域に転写されたマルチバーパターンとこれに隣接するパターンとが、マルチバーパターンの像のコントラストが隣接するパターンによる影響を受けない距離L以上離れているので、それぞれの区画領域に転写されたマルチバーパターンの像のS/N比が良好な撮像信号を得ることができ、この撮像信号に基づいて、コントラスト検出、あるいはテンプレートマッチングなどの画像処理手法により各区画領域に形成されたマルチバーパターンの像の形成状態を精度良く検出することができる。
【0045】
例えば、テンプレートマッチングによる場合には、客観的、定量的な相関値の情報が区画領域毎に得られ、コントラスト検出の場合には、客観的、定量的なコントラスト値の情報が区画領域毎に得られるので、いずれにしても、得られた情報を、それぞれの閾値と比較することにより、マルチバーパターンの像の形成状態を二値化情報(像の有無情報)に変換することにより、各区画領域毎のマルチバーパターンの形成状態を精度、再現性良く検出することが可能となる。
【0046】
上記請求項1〜11に記載の各光学特性計測方法において、請求項12に記載の光学特性計測方法の如く、前記第3工程は、前記検出対象の直線部の位置の検出結果に基づいて、その検出された外枠部分を基準として前記所定の領域を構成する少なくとも一部の複数の区画領域それぞれの位置を算出する工程を含むこととすることができる。
【0047】
上記請求項1〜12に記載の各光学特性計測方法において、請求項13に記載の光学特性計測方法の如く、前記所定の領域は、その輪郭が直線部のみから成る領域であることとすることができる。
【0048】
上記請求項12に記載の光学特性計測方法において、この場合において、請求項14に記載の光学特性計測方法の如く、前記所定の領域は、その輪郭が4つの直線部から成る矩形領域であり、前記第3工程は、前記算出する工程に先立って、前記検出対象の直線部である辺の位置の検出結果に基づいて、前記矩形の外枠を構成する第1辺から第4辺の各辺上でそれぞれ少なくとも2点を求め、前記求めた少なくとも8点に基づいて前記外枠を算出する外枠算出工程を更に含み、前記算出する工程では、既知の区画領域の配列情報を用いて前記外枠の内部領域を等分割して、前記所定の領域を構成する複数の区画領域それぞれの位置を算出することとすることができる。
【0049】
この場合において、請求項15に記載の光学特性計測方法の如く、前記外枠算出工程では、前記求めた第1ないし第4辺上の各2点の点に基づいて定まる4本の直線同士の交点として矩形領域である前記所定の領域の4頂点を求め、前記求めた4頂点に基づいて最小二乗法による長方形近似を行い、回転を含めた前記所定の領域の矩形の外枠を算出することとすることができる。
【0050】
上記請求項1〜15に記載の各光学特性計測方法において、請求項16に記載の光学特性計測方法の如く、前記第3工程における、前記少なくとも一部の複数の区画領域における像の形成状態の検出は、各区画領域のピクセルデータに関する代表値を判定値として行われることとすることができる。
【0051】
この場合において、各区画領域のピクセルデータに関する代表値は種々考えられ、例えば請求項17に記載の光学特性計測方法の如く、前記代表値は、各区画領域内の少なくとも一部の範囲内におけるピクセルデータに対応するピクセル値の加算値、微分総和値、分散及び標準偏差のいずれかであることとすることができる。あるいは、請求項18に記載の光学特性計測方法の如く、前記代表値は、平均値として前記計測用パターンの像が残存しないと予想される任意の区画領域内におけるピクセル値の平均値を用いて求められた、前記各区画領域内の少なくとも一部の範囲内におけるピクセルデータに対応するピクセル値の分散及び標準偏差のいずれかであることとすることができる。
【0052】
なお、本明細書において、上記の代表値として用いられるピクセル値の加算値微分総和値、分散あるいは標準偏差などを、適宜、「スコア」あるいは「コントラストの指標値」などとも呼ぶものとする。
【0053】
上記請求項1〜15に記載の各光学特性計測方法において、請求項19に記載の光学特性計測方法の如く、前記第3工程における、前記少なくとも一部の複数の区画領域における像の形成状態の検出は、テンプレートマッチングの手法により行われることとすることができる。
【0054】
上記請求項1〜19に記載の各光学特性計測方法において、請求項20に記載の光学特性計測方法の如く、前記露光条件は、前記投影光学系の光軸方向に関する前記物体の位置及び前記物体上に照射されるエネルギビームのエネルギ量の少なくとも一方を含むこととすることができる。
【0055】
上記請求項1〜20に記載の各光学特性計測方法において、請求項21に記載の光学特性計測方法の如く、前記露光条件は、前記投影光学系の光軸方向に関する前記物体の位置と前記物体上に照射されるエネルギビームのエネルギ量とを含み、前記物体上に形成されたマトリックス状配置の複数の区画領域は、前記露光条件を変更しながら前記投影光学系を介して前記物体上に順次転写された計測用パターンの転写領域から成り、前記第3工程における、像の形成状態の検出は、前記検出対象の区画領域における前記計測用パターンの像の有無の検出であり、前記第4工程では、その像が検出された複数の区画領域に対応する前記エネルギビームのエネルギ量と前記投影光学系の光軸方向に関する前記物体の位置との相関関係により最良フォーカス位置を決定することとすることができる。
【0056】
かかる場合には、計測用パターンの転写に際しては、2つの露光条件、すなわち投影光学系の光軸方向に関する物体の位置と物体上に照射されるエネルギビームのエネルギ量を変更しながら計測用パターンの像を物体上の複数の領域に順次転写する。この結果、物体上の各領域には、それぞれ転写時の投影光学系の光軸方向に関する物体の位置及び物体上に照射されるエネルギビームのエネルギ量が異なる計測用パターンの像が転写される。そして、像の形成状態の検出に際しては、物体上の前記少なくとも一部の複数の区画領域について、例えば投影光学系の光軸方向に関する位置毎に計測用パターンの像の有無を検出する。この結果、投影光学系の光軸方向に関する位置毎に、その像が検出されたエネルギビームのエネルギ量を求めることができる。
【0057】
そこで、前記光学特性を求めるに際しては、その像が検出されたエネルギビームのエネルギ量と投影光学系の光軸方向に関する位置との相関関係を示す近似曲線を求め、例えば、その近似曲線の極値から最良フォーカス位置を求めることができる。
【0058】
請求項22に記載の発明は、第1面上のパターンを第2面上に投影する投影光学系の光学特性を計測する光学特性計測方法であって、少なくとも1つの露光条件を変更しながら、前記第1面上に配置された計測用パターンを前記投影光学系の第2面側に配置された物体上の複数の領域に順次転写する第1工程と;前記計測用パターンが異なる露光条件で転写された前記物体上の複数の区画領域のうちの少なくとも一部の複数の区画領域から成る所定形状の領域を含む領域を撮像し、その撮像データ中の前記所定形状の領域の所定方向のピクセル列毎のピクセルデータの加算値の分布状況を検出する第2工程と;前記検出結果に基づいて前記投影光学系の光学特性を求める第3工程と;を含む光学特性計測方法である。
【0059】
これによれば、少なくとも1つの露光条件を変更しながら、第1面上に配置された計測用パターンを投影光学系の第2面側に配置された物体上の複数の領域に順次転写する(第1工程)。この結果、物体上には、計測用パターンが異なる露光条件で転写された複数の区画領域が形成される。
【0060】
次に、計測用パターンが異なる露光条件で転写された物体上の複数の区画領域のうちの少なくとも一部の複数の区画領域から成る所定形状の領域を含む領域を撮像し、その撮像データ中の前記所定形状の領域の所定方向のピクセル列毎のピクセルデータの加算値の分布状況を検出する(第2工程)。ここで、所定方向は、所定形状の領域を構成する一部の区画領域の配列方向などに定められ、例えば、分布状況に基づいて、分布曲線のデータが得られる。この場合、所定方向のピクセル列毎のピクセルデータの加算値の分布状況を算出するという簡単な画像処理により、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果と実質的に等価な分布状況のデータを得ることができる。従って、客観的かつ定量的な撮像データを用いて、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果を得る場合と同程度の検出精度及び再現性で、より簡易な手法により像の形成状態を検出することができる。
【0061】
そして、上記の分布状況のデータに基づいて投影光学系の光学特性を求める(第3工程)。ここでは、客観的かつ定量的な撮像データを用いた検出結果に基づいて光学特性が求められるため、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。
【0062】
請求項23に記載の発明は、露光用のエネルギビームをマスクに照射し、前記マスクに形成されたパターンを投影光学系を介して物体上に転写する露光方法であって、請求項1〜22のいずれか一項に記載の光学特性計測方法によって計測された前記光学特性を考慮して前記投影光学系を調整する工程と;前記調整された投影光学系を介して前記マスクに形成されたパターンを前記物体上に転写する工程と;を含む露光方法である。
【0063】
これによれば、請求項1〜22に記載の各光学特性計測方法によって計測された投影光学系の光学特性を考慮して最適な転写が行えるように投影光学系が調整され、その調整された投影光学系を介してマスクに形成されたパターンを物体上に転写するので、微細パターンを物体上に高精度に転写することができる。
【0064】
請求項24に記載の発明は、リソグラフィ工程を含むデバイス製造方法であって、前記リソグラフィ工程では、請求項23に記載の露光方法を用いることを特徴とするデバイス製造方法である。
【0065】
これによれば、リソグラフィ工程で、請求項23に記載の露光方法により微細パターンを物体上に精度良く転写することができるので、結果的に高集積度のデバイスの生産性(歩留まりを含む)を向上させることが可能となる。
【0066】
【発明の実施の形態】
以下、本発明の一実施形態を図1〜図23に基づいて説明する。
【0067】
図1には、本発明に係る光学特性計測方法及び露光方法を実施するのに好適な一実施形態に係る露光装置100の概略的な構成が示されている。この露光装置100は、ステップ・アンド・スキャン方式の縮小投影露光装置(いわゆるスキャニング・ステッパ(スキャナーとも呼ばれる))である。
【0068】
この露光装置100は、照明系IOP、マスクとしてのレチクルRを保持するレチクルステージRST、レチクルRに形成されたパターンの像を感光剤(フォトレジスト)が塗布された物体としてのウエハW上に投影する投影光学系PL、ウエハWを保持して2次元平面(XY平面内)を移動するXYステージ20、XYステージ20を駆動する駆動系22、及びこれらの制御系等を備えている。この制御系は装置全体を統括制御するマイクロコンピュータ(あるいはワークステーション)などから成る主制御装置28を中心として構成されている。
【0069】
前記照明系IOPは、図2に示されるように、光源1、ビーム整形光学系2、エネルギ粗調器3、オプティカルインテグレータ(ホモジナイザ)4、照明系開口絞り板5、ビームスプリッタ6、第1リレーレンズ7A、第2リレーレンズ7B、視野絞りとしてのレチクルブラインド8(本実施形態では固定レチクルブラインド8Aと可動レチクルブラインド8Bとを含む)、及び光路折り曲げ用のミラーM等を備えている。なお、オプティカルインテグレータ4としては、フライアイレンズ、ロッド型(内面反射型)インテグレータ、あるいは回折光学素子などを用いることができる。本実施形態では、オプティカルインテグレータ4としてフライアイレンズが用いられているので、以下では、フライアイレンズ4とも呼ぶ。
【0070】
ここで、この照明系IOPの上記構成各部について説明する。光源1としては、KrFエキシマレーザ(発振波長248nm)やArFエキシマレーザ(発振波長193nm)等が使用される。光源1は、実際には、露光装置本体が設置されるクリーンルーム内の床面、あるいは該クリーンルームとは別のクリーン度の低い部屋(サービスルーム)等に設置され、不図示の引き回し光学系を介してビーム整形光学系2の入射端に接続されている。
【0071】
前記ビーム整形光学系2は、光源1からパルス発光されたレーザビームLBの断面形状を、該レーザビームLBの光路後方に設けられたフライアイレンズ4に効率よく入射するように整形するもので、例えばシリンダレンズやビームエキスパンダ(いずれも図示省略)等で構成される。
【0072】
前記エネルギ粗調器3は、ビーム整形光学系2後方のレーザビームLBの光路上に配置され、ここでは、回転板31の周囲に透過率(=1−減光率)の異なる複数個(例えば6個)のNDフィルタ(図2ではその内の2個のNDフィルタ32A、32Dのみが示されている)を配置し、その回転板31を駆動モータ33で回転することにより、入射するレーザビームLBに対する透過率を100%から等比級数的に複数段階で切り換えることができるようになっている。駆動モータ33は、主制御装置28によって制御される。
【0073】
前記フライアイレンズ4は、エネルギ粗調器3後方のレーザビームLBの光路上に配置され、レチクルRを均一な照度分布で照明するためにその射出側焦点面に多数の点光源(光源像)から成る面光源、すなわち2次光源を形成する。この2次光源から射出されるレーザビームを以下においては、「照明光IL」と呼ぶものとする。
【0074】
前記フライアイレンズ4の射出側焦点面の近傍に、円板状部材から成る照明系開口絞り板5が配置されている。この照明系開口絞り板5には、ほぼ等角度間隔で、例えば通常の円形開口より成る開口絞り、小さな円形開口より成りコヒーレンスファクタであるσ値を小さくするための開口絞り(小σ絞り)、輪帯照明用の輪帯状の開口絞り(輪帯絞り)、及び変形光源法用に複数の開口を偏心させて配置して成る変形開口絞り(図2ではこのうちの2種類の開口絞りのみが図示されている)等が配置されている。この照明系開口絞り板5は、主制御装置28により制御されるモータ等の駆動装置51により回転されるようになっており、これによりいずれかの開口絞りが照明光ILの光路上に選択的に設定される。なお、開口絞り板5の代わりに、あるいはそれと組み合わせて、例えば照明光学系内に交換して配置される複数の回折光学素子、照明光学系の光軸に沿って可動なプリズム(円錐プリズム、多面体プリズムなど)、及びズーム光学系の少なくとも1つを含む光学ユニットを、光源1(具体的にはエネルギ粗調器3)とオプティカルインテグレータ4との間に配置し、オプティカルインテグレータ4がフライアイレンズであるときはその入射面上での照明光ILの強度分布、オプティカルインテグレータ4が内面反射型インテグレータであるときはその入射面に対する照明光ILの入射角度範囲などを可変とすることで、照明光学系の瞳面上での照明光ILの光量分布(2次光源の大きさや形状)、すなわち照明条件の変更に伴なう光量損失を抑えることが望ましい。
【0075】
照明系開口絞り板5後方の照明光ILの光路上に、反射率が小さく透過率の大きなビームスプリッタ6が配置され、更にこの後方の光路上に、前述のレチクルブラインド8を介在させて第1リレーレンズ7A及び第2リレーレンズ7Bから成るリレー光学系が配置されている。
【0076】
前記レチクルブラインド8を構成する固定レチクルブラインド8Aは、レチクルRのパターン面に対する共役面から僅かにデフォーカスした面に配置され、レチクルR上で照明領域を規定する矩形開口が形成されている。また、この固定レチクルブラインド8Aの近傍に走査方向(本実施形態では、図1及び図2における紙面内左右方向であるY軸方向とする)に対応する方向の位置及び幅が可変の開口部を有する可動レチクルブラインド8Bが配置され、走査露光の開始時及び終了時にその可動レチクルブラインド8Bを介して照明領域を更に制限することによって、不要な部分の露光が防止されるようになっている。さらに、可動レチクルブラインド8Bは走査方向と直交する非走査方向に対応する方向に関しても開口部の幅が可変であり、ウエハ上に転写すべきレチクルRのパターンに応じて照明領域の非走査方向の幅を調整できるようになっている。
【0077】
リレー光学系を構成する第2リレーレンズ7B後方の照明光ILの光路上には、当該第2リレーレンズ7Bを通過した照明光ILをレチクルRに向けて反射する折り曲げミラーMが配置されている。
【0078】
一方、ビームスプリッタ6による反射光路上には、集光レンズ52を介して光電変換素子よりなるインテグレータセンサ53が配置されている。このインテグレータセンサ53としては、例えば遠紫外域で感度があり、且つ光源ユニット1のパルス発光を検出するために高い応答周波数を有するPIN型のフォトダイオード等が使用できる。このインテグレータセンサ53の出力DPと、ウエハW表面上での照明光ILの照度(強度)との相関係数(又は相関関数)は予め求められて、主制御装置28内部のメモリ内に記憶されている。
【0079】
このようにして構成された照明系IOPの作用を簡単に説明すると、光源1からパルス発光されたレーザビームLBは、ビーム整形光学系2に入射して、ここで後方のフライアイレンズ4に効率よく入射するようにその断面形状が整形された後、エネルギ粗調器3に入射する。そして、このエネルギ粗調器3のいずれかのNDフィルタを透過したレーザビームLBは、フライアイレンズ4に入射する。これにより、フライアイレンズ4の射出側焦点面に前述の2次光源が形成される。この2次光源から射出された照明光ILは、照明系開口絞り板5上のいずれかの開口絞りを通過した後、透過率が大きく反射率が小さなビームスプリッタ6に至る。このビームスプリッタ6を透過した照明光ILは、第1リレーレンズ7Aを経てレチクルブラインド8の開口部を通過した後、第2リレーレンズ7Bを通過してミラーMによって光路が垂直下方に折り曲げられた後、レチクルステージRST上に保持されたレチクルR上の矩形の照明領域を均一な照度分布で照明する。
【0080】
一方、ビームスプリッタ6で反射された照明光ILは、集光レンズ52を介してインテグレータセンサ53で受光され、インテグレータセンサ53の光電変換信号が、不図示のピークホールド回路及びA/D変換器を介して出力DP(digit/pulse)として主制御装置28に供給される。
【0081】
図1に戻り、前記レチクルステージRSTは、照明系IOPの図1における下方に配置されている。このレチクルステージRST上にレチクルRが載置され、不図示のバキュームチャック等を介して吸着保持されている。レチクルステージRSTは、不図示のレチクルステージ駆動部によって、水平面(XY平面)内で微小駆動可能であるとともに、走査方向(ここでは図1の紙面左右方向であるY軸方向とする)に所定ストローク範囲で走査されるようになっている。この走査中のレチクルステージRSTの位置は、レチクルステージRST上に固定された移動鏡12を介して外部のレーザ干渉計14によって計測され、このレーザ干渉計14の計測値が主制御装置28に供給されるようになっている。なお、レチクルステージRSTの端面を鏡面加工してレーザ干渉計14の反射面(前述の移動鏡12の反射面に相当)を形成しても良い。
【0082】
前記投影光学系PLは、レチクルステージRSTの図1における下方に、その光軸AXpの方向がXY面に直交するZ軸方向となるように配置されている。この投影光学系PLとしては、ここでは両側テレセントリックな縮小系であって、Z軸方向の共通の光軸AXpを有する複数枚のレンズエレメント(図示省略)から成る屈折光学系が用いられている。レンズエレメントのうちの特定の複数枚は、主制御装置28からの指令に基づいて、図示しない結像特性補正コントローラによって制御され、投影光学系PLの光学特性(結像特性を含む)、例えば倍率、ディストーション、コマ収差、及び像面湾曲などを調整できるようになっている。
【0083】
この投影光学系PLの投影倍率は、例えば1/4(あるいは1/5)などとされている。このため、前述の如く照明光ILによりレチクルRが均一な照度で照明されると、レチクルRのパターンが投影光学系PLにより縮小されて、フォトレジストが塗布されたウエハW上に投影され、ウエハW上の被露光領域(照明領域に共役な領域)にパターンの縮小像が形成される。
【0084】
前記XYステージ20は、実際には不図示のベース上をY軸方向に移動するYステージと、このYステージ上をX軸方向に移動するXステージとで構成されているが、図1ではこれらが代表的にXYステージ20として示されている。このXYステージ20上にウエハテーブル18が搭載され、このウエハテーブル18上に不図示のウエハホルダを介してウエハWが真空吸着等によって保持されている。
【0085】
前記ウエハテーブル18は、ウエハWを保持するウエハホルダをZ軸方向及びXY面に対する傾斜方向に微小駆動するもので、Z・チルトステージとも称される。このウエハテーブル18の上面には、移動鏡24が設けられており、この移動鏡24にレーザビームを投射して、その反射光を受光することにより、ウエハテーブル18のXY面内の位置を計測するレーザ干渉計26が移動鏡24の反射面に対向して設けられている。なお、実際には、移動鏡はX軸に直交する反射面を有するX移動鏡と、Y軸に直交する反射面を有するY移動鏡とが設けられ、これに対応してレーザ干渉計もX方向位置計測用のXレーザ干渉計とY方向位置計測用のYレーザ干渉計とが設けられているが、図1ではこれらが代表して移動鏡24、レーザ干渉計26として図示されている。なお、Xレーザ干渉計及びYレーザ干渉計は測長軸を複数有する多軸干渉計であり、ウエハテーブル18のX、Y位置の他、回転(ヨーイング(Z軸回りの回転であるθz回転)、ピッチング(X軸回りの回転であるθx回転)、ローリング(Y軸回りの回転であるθy回転))も計測可能となっている。従って、以下の説明ではレーザ干渉計26によって、ウエハテーブル18のX、Y、θz、θy、θxの5自由度方向の位置が計測されるものとする。また、移動鏡24の代わりにウエハテーブル18の端面を鏡面加工して反射面として用いても良い。
【0086】
レーザ干渉計26の計測値は主制御装置28に供給され、主制御装置28はこのレーザ干渉計26の計測値に基づいて駆動系22を介してXYステージ20を制御することにより、ウエハテーブル18のXY面内の位置(θz回転を含む)を制御する。
【0087】
また、ウエハW表面のZ軸方向の位置及び傾斜量は、例えば特開平6−283403号公報等に開示される送光系50a及び受光系50bを有する斜入射方式の多点焦点位置検出系から成るフォーカスセンサAFSによって計測されるようになっている。このフォーカスセンサAFSの計測値も主制御装置28に供給されており、主制御装置28は、フォーカスセンサAFSの計測値に基づいて駆動系22を介してウエハテーブル18をZ方向、θx方向及びθy方向に駆動して、投影光学系PLの光軸方向に関するウエハWの位置及び傾きを制御するようになっている。
【0088】
このようにしてウエハテーブル18を介してウエハWがX、Y、Z、θx、θyの5自由度方向の位置及び姿勢制御がなされるようになっている。なお、残りのθz(ヨーイング)の誤差については、レーザ干渉計26で計測されたウエハテーブル18のヨーイング情報に基づいてレチクルステージRSTとウエハテーブル18との少なくとも一方を回転させることによって補正される。
【0089】
また、ウエハテーブル18上には、その表面がウエハWの表面と同じ高さになるような基準板FPが固定されている。この基準板FPの表面には、後述するアライメント検出系のいわゆるベースライン計測等に用いられる基準マークを含む各種の基準マークが形成されている。
【0090】
更に、本実施形態では、投影光学系PLの側面に、ウエハWに形成されたアライメントマークを検出するマーク検出系としてのオフ・アクシス方式のアライメント検出系ASが設けられている。このアライメント検出系ASとしては、一例としてハロゲンランプ等のブロードバンド(広帯域)光でマークを照明し、このマーク画像を画像処理することによってマーク位置を計測する画像処理方式の結像式アライメントセンサの一種であるFIA(Field Image Alignment)系が用いられており、基準板FP上の基準マーク及びウエハ上のアライメントマークのX、Y2次元方向の位置計測を行なうことが可能である。
【0091】
アライメント制御装置16は、アライメント検出系ASからの情報DSをA/D変換し、このデジタル化された波形信号を演算処理してマーク位置を検出する。この結果は、アライメント制御装置16から主制御装置28に供給されるようになっている。
【0092】
なお、アライメント検出系ASは、上述のFIA系の他、コヒーレントな検出光を対象に照射し、その対象から発生する散乱光又は回折光を検出するアライメントセンサや、その対象から発生する2つの回折光(例えば同次数)を干渉させて検出するアライメントセンサなどの各種のアライメントセンサを、単独で、あるいは適宜組み合わせて用いることもできる。
【0093】
さらに、本実施形態の露光装置100では、図示が省略されているが、レチクルRの上方に、例えば特開平7−176468号公報等に開示される、投影光学系PLを介してレチクルR上のレチクルマーク又はレチクルステージRST上の基準マーク(共に図示省略)と基準板FP上のマークとを同時に観察するための露光波長の光を用いたTTR(Through The Reticle)アライメント系から成る一対のレチクルアライメント検出系が設けられている。これらのレチクルアライメント検出系の検出信号は、アライメント制御装置16を介して主制御装置28に供給されるようになっている。
【0094】
次に、本発明に係る投影光学系の光学特性を計測するのに用いられるレチクルの一例について説明する。
【0095】
図3には、投影光学系の光学特性を計測するのに用いられるレチクルRTの一例が示されている。この図3は、レチクルRTをパターン面側(図1における下面側)から見た平面図である。この図3に示されるように、レチクルRTは、ほぼ長方形のマスク基板としてのガラス基板42の中央に、クロム等の遮光部材から成るパターン領域PAが形成されている。このパターン領域PAの中心(すなわちレチクルRTの中心(レチクルセンタ)に一致)及びパターン領域PAのY軸方向の中央部に位置する仮想の矩形領域IAR’内部の4隅の部分の合計5箇所に、例えば20μm角の開口パターン(透過領域)AP1〜AP5が形成され、当該各開口パターンの中央部にラインアンドスペースパターン(L/Sパターン)から成る計測用パターンMP1〜MP5がそれぞれ形成されている。なお、矩形領域IAR’は、前述の照明領域IARにほぼ一致する大きさ及び形状となっている。
【0096】
計測用パターンMPn(n=1〜5)のそれぞれは、一例としてX軸方向を周期方向とし、線幅約1.3μm、長さ約12μm程度の5本のラインパターンが、ピッチ約2.6μmで配列されたマルチバーパターンによって構成されている。このため、本実施形態では、開口パターンAPnと中心を同じくする、該各開口パターンAPnの約60%の縮小領域部分に計測用パターンMPnがそれぞれ配置されている。
【0097】
また、前述のレチクルセンタを通るパターン領域PAのX軸方向の両側には、一対のレチクルアライメントマークRM1,RM2が形成されている。
【0098】
次に、本実施形態の露光装置100における投影光学系PLの光学特性の計測方法について、主制御装置28内のCPUの処理アルゴリズムを簡略化して示す図4及び図5のフローチャートに沿って、かつ適宜他の図面を用いて説明する。
【0099】
先ず、図4のステップ402において、不図示のレチクルローダを介してレチクルステージRST上にレチクルRTをロードするとともに、不図示のウエハローダを介してウエハWTをウエハテーブル18上にロードする。
【0100】
次のステップ404において、レチクルRTの投影光学系PLに対する位置合わせ、レチクルブラインドの設定などの所定の準備作業を行う。具体的には、まず、ウエハテーブル18上に設けられた基準板FPの表面に形成されている一対の基準マーク(不図示)の中点が投影光学系PLの光軸とほぼ一致するように、レーザ干渉計26の計測結果をモニタしつつ駆動系22を介してXYステージ20を移動する。次いで、レチクルRTの中心(レチクルセンタ)が投影光学系PLの光軸とほぼ一致するように、レーザ干渉計14の計測値に基づいて、レチクルステージRSTの位置を不図示のレチクルステージ駆動部を介して調整する。このとき、例えば、前述のレチクルアライメント検出系(不図示)により投影光学系PLを介してレチクルアライメントマークRM1,RM2と対応する前記基準マークとの相対位置を検出する。そして、レチクルアライメント検出系によって検出された前記相対位置の検出結果に基づいてレチクルアライメントマークRM1,RM2と対応する前記基準マークとの相対位置誤差がともに最小となるように不図示のレチクルステージ駆動部を介してレチクルステージRSTのXY面内の位置を調整する。これにより、レチクルRTの中心(レチクルセンタ)が投影光学系PLの光軸と正確にほぼ一致するとともにレチクルRTの回転角もレーザ干渉計26の測長軸で規定される直交座標系の座標軸に正確に一致する。
【0101】
また、例えば照明光ILの照射領域が非走査方向に関してレチクルRTのパターン領域PAにほぼ一致するように、照明系IOP内の可動レチクルブラインド8Bの非走査方向の開口幅を調整する。
【0102】
このようにして、所定の準備作業が終了すると、次のステップ406に移行して、後述する第1領域の露光終了判定用のフラグFを立てる(F←1)。
【0103】
次のステップ408では、露光エネルギ量の目標値を初期化する。すなわち、カウンタjに初期値「1」を設定して露光エネルギ量の目標値PjをP1に設定する(j←1)。本実施形態では、カウンタjは、露光エネルギ量の目標値の設定とともに、露光の際のウエハWTの行方向の移動目標位置の設定にも用いられる。なお、本実施形態では、ウエハWTの表面にポジ型レジストが塗布され、例えばポジ型レジストに関する既知の最適露光量を中心として、露光エネルギ量をP1からΔP刻みでPN(一例としてN=23)まで変化させる(Pj=P1〜P23)。
【0104】
次のステップ410では、ウエハWTのフォーカス位置(Z軸方向の位置)の目標値を初期化する。すなわち、カウンタiに初期値「1」を設定してウエハWTのフォーカス位置の目標値ZiをZ1に設定する(i←1)。本実施形態では、カウンタiは、ウエハWTのフォーカス位置の目標値の設定とともに、露光の際のウエハWTの列方向の移動目標位置の設定にも用いられる。なお、本実施形態では、例えば投影光学系PLに関する既知の最良フォーカス位置(設計値など)を中心として、ウエハWTのフォーカス位置をZ1からΔZ刻みでZM(一例としてM=13)まで変化させる(Zi=Z1〜Z13)。
【0105】
従って、本実施形態では、投影光学系PLの光軸方向に関するウエハWTの位置とウエハWT上に照射される照明光ILのエネルギ量をそれぞれ変更しながら、計測用パターンMPn(n=1〜5)をウエハWT上に順次転写するための、N×M(一例として23×13=299)回の露光が行われることになる。投影光学系PLの視野内の各評価点に対応するウエハWT上の領域(以下「評価点対応領域」という)DB1〜DB5の内の後述する第1領域DC1〜DC5(図7及び図8参照)には、N×M個の計測用パターンMPnが転写されることとなる。
【0106】
ここで、評価点対応領域DBn(n=1〜5)内の第1領域DCnとしているのは、本実施形態では、各評価点対応領域DBnは、上記のN×M個の計測用パターンMPnが転写される矩形の第1領域DCnと、該第1領域を囲む矩形枠状の第2領域DDnとによって構成されるからである(図8参照)。
【0107】
なお、この評価点対応領域DBn(すなわち第1領域DCn)は、投影光学系PLの視野内でその光学特性を検出すべき複数の評価点に対応している。
【0108】
ここで、説明は前後するが、便宜上、後述する露光によって、計測用パターンMPnが転写されるウエハWT上の各第1領域DCnについて、図6を用いて説明する。この図6に示されるように、本実施形態では、M行N列(13行23列)のマトリックス状に配置されたM×N(=13×23=299)個の仮想の区画領域DAi,j(i=1〜M、j=1〜N)に計測用パターンMPnがそれぞれ転写され、これら計測用パターンMPnがそれぞれ転写されたM×N個の区画領域DAi,jから成る第1領域DCnがウエハWT上に形成される。なお、仮想の区画領域DAi,jは、図6に示されるように、+X方向が行方向(jの増加方向)となり、+Y方向が列方向(iの増加方向)となるように配列されている。また、以下の説明において用いられる添え字i,j、及びM,Nは、上述と同じ意味を有するものとする。
【0109】
図4に戻り、次のステップ412では、ウエハWT上の各評価点対応領域DBn内の仮想の区画領域DAi,j(ここではDA1,1(図7参照))に計測用パターンMPnの像がそれぞれ転写される位置に、レーザ干渉計26の計測値をモニタしつつ駆動系22を介してXYステージ20(ウエハWT)を移動する。
【0110】
次のステップ414では、ウエハWTのフォーカス位置が設定された目標値Zi(この場合Z1)と一致するように、フォーカスセンサAFSからの計測値をモニタしながらウエハテーブル18をZ軸方向及び傾斜方向に微少駆動する。
【0111】
次のステップ416では、露光を実行する。このとき、ウエハWT上の一点における露光エネルギ量(積算露光量)が設定された目標値(この場合P1)となるように、露光量制御を行う。この露光エネルギ量の制御方法としては、例えば、次の第1〜第3の方法を、単独で、あるいは適宜組み合わせて用いることができる。
【0112】
すなわち、第1の方法として、パルスの繰り返し周波数を一定に維持し、エネルギ粗調器3を用いてレーザビームLBの透過率を変化させ像面(ウエハ面)に与えられる照明光ILのエネルギ量を調整する。第2の方法として、パルスの繰り返し周波数を一定に維持し、光源1に指示を与えてレーザビームLBの1パルス当たりのエネルギを変化させることにより像面(ウエハ面)に与えられる照明光ILのエネルギ量を調整する。第3の方法として、レーザビームLBの透過率及びレーザビームLBの1パルス当たりのエネルギを一定に維持し、パルスの繰り返し周波数を変更することによって、像面(ウエハ面)に与えられる照明光ILのエネルギ量を調整する。
【0113】
これにより、図7に示されるように、ウエハWT上の各第1領域DCnの区画領域DA1,1にそれぞれ計測用パターンMPn及び開口パターンAPnの像が転写される。
【0114】
図4に戻り、上記ステップ416の露光が終了すると、ステップ418において、前述のフラグFが立っているか、すなわちF=1であるか否かを判断する。この場合、前述したステップ406でフラグFが立てられているので、ここでの判断は肯定され、次のステップ420に移行する。
【0115】
ステップ420では、ウエハWTのフォーカス位置の目標値がZM以上であるか否かを判断することにより、所定のZ範囲での露光が終了したか否かを判断する。ここでは、最初の目標値Z1での露光が終了しただけなので、ステップ422に移行し、カウンタiを1インクリメントする(i←i+1)とともに、ウエハWTのフォーカス位置の目標値にΔZを加算する(Zi←Z+ΔZ)。ここでは、フォーカス位置の目標値をZ2(=Z1+ΔZ)に変更した後、ステップ412に戻る。このステップ412において、ウエハWT上の各第1領域DCnの区画領域DA2,1に計測用パターンMPnの像がそれぞれ転写される位置にウエハWTが位置決めされるように、XYステージ20を所定のステップピッチSPだけXY面内で所定方向(この場合−Y方向)に移動する。ここで、本実施形態では、上記のステップピッチSPが、各開口パターンAPnのウエハWT上の投影像の寸法とほぼ一致する約5μmに設定されている。なお、ステップピッチSPは、約5μmに限らないが、5μmすなわち各開口パターンAPnのウエハWT上の投影像の寸法以下であることが望ましい。この理由については後述する。
【0116】
次のステップ414では、ウエハWTのフォーカス位置が目標値(この場合Z2)と一致するように、ウエハテーブル18をΔZだけ光軸AXpの方向にステップ移動し、ステップ416において前述と同様にして露光を行い、ウエハWT上の各第1領域DCnの区画領域DA2,1に計測用パターンMPn及び開口パターンAPnをそれぞれ転写する。但し、ステップピッチSPが開口パターンAPnのウエハWT上の投影像の寸法以下となっているので、各第1領域DCnの区画領域DA2,1と区画領域DA2,1との境界部分に開口パターンAPnの像の一部によって形成される枠線は存在しない。
【0117】
以後、ステップ420における判断が肯定されるまで、すなわちそのとき設定されているウエハWTのフォーカス位置の目標値がZMであると判断されるまで、ステップ418→420→422→412→414→416のループの処理(判断を含む)を繰り返す。これにより、ウエハWT上の各第1領域DCnの区画領域DAi,1(i=3〜M)に計測用パターンMPn及び開口パターンAPnがそれぞれ転写される。但し、この場合も、隣接する区画領域間の境界には、前述と同様の理由により枠線が存在しない。
【0118】
一方、区画領域DAM,1に対する露光が終了し、上記ステップ420における判断が肯定されると、ステップ424に移行し、そのとき設定されている露光エネルギ量の目標値がPN以上であるか否かを判断する。ここでは、そのとき設定されている露光エネルギ量の目標値はP1であるため、このステップ424における判断は、否定され、ステップ426に移行する。
【0119】
ステップ426では、カウンタjを1インクリメントする(j←j+1)とともに、露光エネルギ量の目標値にΔPを加算する(Pj←Pj+ΔP)。ここでは、露光エネルギ量の目標値をP2(=P1+ΔP)に変更した後、ステップ410に戻る。
【0120】
その後、ステップ410においてウエハWTのフォーカス位置の目標値が初期化された後、ステップ412→414→416→418→420→422のループの処理(判断を含む)を繰り返す。このループの処理は、ステップ420における判断が肯定されるまで、すなわち露光エネルギ量の目標値P2での、所定のウエハWTのフォーカス位置範囲(Z1〜ZM)についての露光が終了するまで、繰り返される。これにより、ウエハWT上の各第1領域DCnの区画領域DAi,2(i=1〜M)に計測用パターンMPn及び開口パターンAPnがそれぞれ転写される。但し、この場合も、隣接する区画領域間の境界には、前述と同様の理由により枠線が存在しない。
【0121】
一方、露光エネルギ量の目標値P2での、所定のウエハWTのフォーカス位置範囲(Z1〜ZM)についての露光が終了すると、ステップ420における判断が肯定され、ステップ424に移行し、設定されている露光エネルギ量の目標値がPN以上であるか否かを判断する。この場合、露光エネルギ量の目標値はP2であるため、このステップ424における判断は、否定され、ステップ426に移行する。ステップ426において、カウンタjを1インクリメントするとともに、露光エネルギ量の目標値にΔPを加算する(Pj←Pj+ΔP)。ここでは、露光エネルギ量の目標値をP3に変更した後、ステップ410に戻る。以後、上記と同様の処理(判断を含む)を繰り返す。
【0122】
このようにして、所定の露光エネルギ量の範囲(P1〜PN)についての露光が終了すると、ステップ424における判断が肯定され、図5のステップ428に移行する。これにより、ウエハWT上の各第1領域DCnには、図7に示されるように、それぞれ露光条件が異なるN×M(一例として23×13=299)個の計測用パターンMPnの転写像(潜像)が形成される。なお、実際には、上述のようにして、ウエハWT上に計測用パターンMPnの転写像(潜像)が形成されたN×M(一例として23×13=299)個の区画領域が形成された段階で、各第1領域DCnが形成されるのであるが、上記の説明では、説明を分かり易くするために、第1領域DCnが予めウエハWT上にあるかのような説明方法を採用したものである。
【0123】
図5のステップ428では、前述のフラグFが降ろされているか、すなわちF=0であるか否かを判断する。ここでは、前記ステップ406においてフラグFが立てられているので、このステップ428における判断は否定され、ステップ430に移行して、カウンタi、jをそれぞれ1インクリメントする(i←i+1、j←j+1)。これにより、カウンタi=M+1、J=N+1となり、露光対象の領域が、図8に示される区画領域DAM+1、N+1=DA14,24となる。
【0124】
次のステップ432では、フラグFを降ろし(F←0)、図4のステップ412に戻る。ステップ412では、ウエハWT上の各第1領域DCnの区画領域DAM+1、N+1=DA14,24に計測用パターンMPnの像がそれぞれ転写される位置にウエハWTを位置決めし、次のステップ414に進む。但し、このとき、ウエハWTのフォーカス位置の目標値はZMのままなので、特に動作を行うことなく、ステップ416に進んで、区画領域DA14,24に対する露光を行う。このとき露光エネルギ量Pは、最大露光量PNで露光が行われる。
【0125】
次のステップ418では、フラグF=0となっているので、ステップ420、424をスキップして、ステップ428に移行する。このステップ428では、フラグFが降ろされているか否かを判断するが、ここでは、F=0であるので、この判断は肯定され、ステップ434に移行する。
【0126】
ステップ434では、カウンタi=M+1、かつカウンタj>0を満足するか否かが判断されるが、このとき、i=M+1、j=N+1であるので、ここでの判断は肯定され、ステップ436に移行して、カウンタjを1デクリメントし(j←j−1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→436のループの処理(判断を含む)を、ステップ434における判断が否定されるまで、繰り返し行う。これにより、図8に示される区画領域DA14,23からDA14,0まで前述の最大露光量での露光が順次行われる。
【0127】
そして、区画領域DA14,0に対する露光が終了すると、i=M+1(=14)、j=0となるので、ステップ434における判断が否定され、ステップ438に移行する。このステップ438では、カウンタi>0、かつカウンタj=0を満足するか否かを判断するが、このとき、i=M+1、j=0であるので、ここでの判断は肯定され、ステップ440に移行して、カウンタiを1デクリメントし(i←i−1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→438→440のループの処理(判断を含む)を、ステップ438における判断が否定されるまで、繰り返し行う。これにより、図8の区画領域DA13,0からDA0,0まで前述の最大露光量で露光が順次行われる。
【0128】
そして、区画領域DA0,0に対する露光が終了すると、i=0、j=0となるので、ステップ438における判断が否定され、ステップ442に移行する。このステップ442では、カウンタj=N+1であるか否かが判断されるが、このとき、j=0であるので、ここでの判断は否定され、ステップ444に移行して、カウンタjをインクリメントし(j←j+1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→438→442→444のループの処理(判断を含む)を、ステップ442における判断が肯定されるまで、繰り返し行う。これにより、図8の区画領域DA0,1からDA0,24まで前述の最大露光量で露光が順次行われる。
【0129】
そして、区画領域DA0,24に対する露光が終了すると、j=N+1(=24)となるので、ステップ442における判断が肯定され、ステップ446に移行する。このステップ446では、カウンタi=Mであるか否かが判断されるが、このとき、i=0であるので、ここでの判断は否定され、ステップ448に移行して、カウンタiを1インクリメントし(i←i+1)、ステップ412に戻る。以後、ステップ412→414→416→418→428→434→438→442→446→448のループの処理(判断を含む)を、ステップ446における判断が肯定されるまで、繰り返し行う。これにより、図8の区画領域DA1,24からDA13,24まで前述の最大露光量で露光が順次行われる。
【0130】
そして、区画領域DA13,24に対する露光が終了すると、i=M(=23)となるので、ステップ446における判断が肯定され、これにより、ウエハWTに対する露光が終了する。これにより、ウエハWT上には、図8に示されるような矩形(長方形)の第1領域DCnと、これを取り囲む矩形枠状の第2領域DDnとから成る、評価点対応領域DBn(n=1〜5)の潜像が形成される。この場合、第2領域DDnを構成する各区画領域は、明らかに過露光(オーバードーズ)状態となっている。
【0131】
このようにしてウエハWTに対する露光が終了すると、図5のステップ450に移行する。このステップ450では、不図示のウエハアンローダを介してウエハWTをウエハテーブル18上からアンロードするとともに不図示のウエハ搬送系を用いてウエハWTを露光装置100にインラインにて接続されている不図示のコータ・デベロッパに搬送する。
【0132】
上記のコータ・デベロッパに対するウエハWTの搬送後に、ステップ452に進んでウエハWTの現像が終了するのを待つ。このステップ452における待ち時間の間に、コータ・デベロッパによってウエハWTの現像が行われる。この現像の終了により、ウエハWT上には、図8に示されるような矩形(長方形)の第1領域DCnと、これを取り囲む矩形枠状の第2領域DDnとから成る、評価点対応領域DBn(n=1〜5)のレジスト像が形成され、このレジスト像が形成されたウエハWTが投影光学系PLの光学特性を計測するための試料となる。図9には、ウエハWT上に形成された評価点対応領域DB1のレジスト像の一例が示されている。
【0133】
この図9では、評価点対応領域DB1は、(N+2)×(M+2)=25×15=375個の区画領域DAi,j(i=0〜M+1、j=0〜N+1)によって構成され、隣接する区画領域相互間に仕切りの枠のレジスト像が存在するかのように図示されているが、これは個々の区画領域を分かり易くするためにこのようにしたものである。しかし、実際には、隣接する区画領域相互間に仕切りの枠のレジスト像は存在しない。このように枠を無くすことにより、従来問題となっていた、FIA系のアライメントセンサなどによる画像取り込みに際して、枠による干渉に起因してパターン部のコントラスト低下が生じるのを防止できる。このため、本実施形態では、前述のステップピッチSPを、各開口パターンAPnのウエハWT上の投影像の寸法以下となるように設定したのである。
【0134】
また、この場合、隣接する区画領域間のマルチバーパターンから成る計測用パターンMPnのレジスト像同士の距離をLとすると、この距離Lは、一方の計測用パターンMPnの像のコントラストに他方の計測用パターンMPnの像の存在が影響を与えない程度の距離とされている。この距離Lは、区画領域を撮像する撮像装置(本実施形態の場合、アライメント検出系AS(FIA系のアライメントセンサ))の解像度をRf、計測用パターンの像のコントラストをCf、レジストの反射率、屈折率などを含むプロセスによって定まるプロセスファクタをPf、アライメント検出系AS(FIA系のアライメントセンサ)の検出波長をλfとした場合に、一例として、L=f(Cf、Rf、Pf、λf)なる関数で表すことができる。
【0135】
なお、プロセスファクタPfは、像のコントラストに影響を与えるので、プロセスファクタを含まない関数L’=f’(Cf、Rf、λf)なる関数によって距離Lを規定しても良い。
【0136】
また、図9からもわかるように、矩形(長方形)の第1領域DC1を取り囲む矩形枠状の第2領域DD1には、パターン残存領域が見当たらない。これは、前述の如く、第2領域DD1を構成する各区画領域の露光の際に過露光となる露光エネルギを設定したためである。このようにしたのは、後述する外枠検出の際にその外枠部のコントラストを向上させ、検出信号のS/N比を高くするためである。
【0137】
上記ステップ452の待ち状態で、不図示のコータ・デベロッパの制御系からの通知によりウエハWTの現像が終了したことを確認すると、ステップ454に移行し、不図示のウエハローダに指示を出して、前述のステップ402と同様にしてウエハWTをウエハテーブル18上に再度ロードした後、ステップ456の投影光学系の光学特性を算出するサブルーチン(以下、「光学特性計測ルーチン」とも呼ぶ)に移行する。
【0138】
この光学特性計測ルーチンでは、まず、図10のステップ502において、カウンタnを参照して、ウエハWT上の評価点対応領域DBnのレジスト像がアライメント検出系ASで検出可能となる位置にウエハWTを移動する。この移動、すなわち位置決めは、レーザ干渉計26の計測値をモニタしつつ、駆動系22を介してXYステージ20を制御することにより行う。ここで、カウンタnは、n=1に初期化されているものとする。従って、ここでは、図9に示されるウエハWT上の評価点対応領域DB1のレジスト像がアライメント検出系ASで検出可能となる位置にウエハWTが位置決めされる。なお、以下の光学特性計測ルーチンの説明では、評価点対応領域DBnのレジスト像を、適宜「評価点対応領域DBn」と略述するものとする。
【0139】
次のステップ504では、ウエハWT上の評価点対応領域DBn(ここでは、DB1)のレジスト像をアライメント検出系ASを用いて撮像し、その撮像データを取り込む。なお、アライメント検出系ASは、レジスト像を自身の有する撮像素子(CCD等)のピクセル単位に分割し、ピクセル毎に対応するレジスト像の濃淡を8ビットのデジタルデータ(ピクセルデータ)として主制御装置28に供給するようになっている。すなわち、前記撮像データは、複数のピクセルデータで構成されている。なお、ここでは、レジスト像の濃度が高くなる(黒に近くなる)につれてピクセルデータの値は大きくなるものとする。
【0140】
次のステップ506では、アライメント検出系ASからの評価点対応領域DBn(ここでは、DB1)に形成されたレジスト像の撮像データを整理し、撮像データファイルを作成する。
【0141】
次のステップ508〜ステップ516では、以下に説明するようにして、評価点対応領域DBn(ここでは、DB1)の外縁である長方形(矩形)の外枠を検出する。図14(A)〜図14(C)及び図15(A)、図15(B)には、外枠検出の様子が順番に示されている。これらの図において、符号DBnが付された矩形領域が、外枠検出の対象となる評価点対応領域DBnに相当する。
【0142】
まず、ステップ508において、次のようにして、評価点対応領域DBnの上辺及び下辺の大まかな位置を検出する。
【0143】
すなわち、このステップ508では、図14(A)に示されるように、評価点対応領域DBn(ここでは、DB1)の設計値に基づいて、該評価点対応領域DBn(ここでは、DB1)の上辺及び下辺の設計上の位置をそれぞれ含むY軸方向の長さSL(SLは例えば20μm)かつX軸方向の長さB(Bは例えば10μm)の検出領域を設定し、一組の窓領域WD1,WD2を、矢印A1、A2でそれぞれ示されるように−Y方向(外枠の上辺、下辺とほぼ直交する方向)にスキャン(走査)する。窓領域WD1,WD2は、スキャン方向の長さT(Tは例えば3μm)かつ非スキャン方向の長さBとなっている。また、窓領域WD1,WD2相互の間隔LLは、評価点対応領域DBn上辺、下辺間の設計上の距離に等しく定められている。
【0144】
そして、上記の窓領域WD1,WD2のスキャン中に、窓領域WD1,WD2内のピクセルデータの代表値、例えばそれぞれの窓領域WD1、WD2内のピクセル値の分散(又は標準偏差)の加算値を、所定のサンプリング間隔、例えば窓領域WD1、WD2のスキャン方向の位置が1ピクセル変化する毎に、順次算出し、各算出結果を、窓領域WD1、WD2のスキャン方向の位置と対応させてメモリに記憶する。そして、スキャン終了後に、前記の算出結果が最大となる窓領域WD1、WD2のスキャン方向の位置(Y軸方向の位置)を、評価点対応領域DBn(この場合評価点対応領域DB1)の上辺、下辺の概略位置として検出する。これは、外枠部分が窓領域WD1、WD2内に完全に含まれたときに、各窓領域内のピクセル値の分散及び標準偏差が最も大きくなり、かつ、一方の窓領域WD1は外枠の外側から内側に向かってスキャンされ、他方の窓領域WD2は外枠の内側から外側に向かってスキャンされるので、窓領域WD1、WD2内のピクセル値の分散(又は標準偏差)の加算値が最大となる窓領域WD1、WD2のスキャン方向の位置は、外枠の上辺、下辺の位置の近傍であることは間違いないからである。
【0145】
但し、窓領域は、2つ同時にスキャンさせる必要は必ずしもなく、図14(A)と同様の検出領域を個別に設定して、窓領域WD1、WD2を別々にスキャンしても良い。この場合には、窓領域WD1、WD2それぞれについて、領域内のピクセル値の分散(又は標準偏差)がそれぞれ最大となる窓領域WD1、WD2のスキャン方向の位置(Y軸方向の位置)を、評価点対応領域DBn(この場合評価点対応領域DB1)の上辺、下辺の概略位置として検出すれば良い。この場合において、本実施形態では、前述の如く評価点対応領域DBnの最外周に過露光の第2領域DDn(すなわち、パターンの残存しない領域)が存在していることを考慮すれば、窓領域WD1、WD2の両者を、図16に簡略化して示されるように、評価点対応領域DBn(この場合評価点対応領域DB1)の外枠に対して内側から外側にスキャンすることとしても良い。このようにすると、スキャンの途中で、ピクセル値の分散(又は標準偏差)のピークが最初に検出された位置を、外枠の上辺、下辺の概略位置として検出することができる。その理由は、窓領域WD1、WD2ともに、スキャンの開始直後には、窓領域が過露光の第2領域DDnに完全に含まれているので、窓領域内のピクセル値の分散(又は標準偏差)はほぼ零であり、その後窓領域が外枠に掛かるまでその状態が続く。そして、窓領域が外枠に掛かった時点で分散(又は標準偏差)が大きくなり、窓領域内に外枠が完全に含まれた時点で分散(又は標準偏差)がピークになるからである。このようにすることにより、外枠の位置検出に要する時間を短縮することができる。
【0146】
さらに、図16に示されるように、窓領域WD1、WD2と同一サイズで90°回転させたような窓領域WD3を、矢印A3で示されるように図16中の左から右に向かって走査することにより、評価点対応領域DB1の外枠の右辺の概略位置を前述と同様にして検出しても良い。また、この外枠の上辺、下辺、及び右辺のうちの少なくとも1辺の概略位置検出に際し、その辺上の複数箇所で窓領域を前述と同様にスキャンして、同一辺上の複数の点の概略位置を検出することも勿論可能である。
【0147】
いずれにしても、窓領域WD1、WD2などの大きさは、スキャン中に窓領域内のピクセル値の分散(又は標準偏差)が、評価点対応領域DB1の外枠上とそれ以外の場所とで、差が所定値以上となるように、シミュレーション又は実験等に基づいて定めることが重要である。本実施形態では、このようにして、前述のサイズを定めている。なお、本実施形態では外枠の各辺とほぼ平行な方向を長手方向とする窓領域WD1〜WD3を設定するものとしたが、これらの窓領域WD1〜WD3は各辺とほぼ直交する方向を長手方向とする矩形領域としても良い。
【0148】
図17(A)〜図18(D)には、発明者が行った実験結果の一例が示されている。図17(A)には、1つの評価点対応領域DBkの外枠の4辺を検出するためにそれぞれ設定された4つの検出領域が示されている。
【0149】
図17(B)には、一組の窓領域を図17(A)中の右から左に(+X側から−X側に)同時に設定された検出領域内でスキャンした際に得られたピクセル値の分散信号の和信号が横軸をX位置として示されている。また、図17(C)には、本実施形態と同様に、一組の窓領域を図17(A)中の上から下に(+Y側から−Y側に)同時に設定された検出領域内でスキャンした際に得られたピクセル値の分散信号の和信号が横軸をY位置として示されている。
【0150】
また、図18(A)には、外枠の上辺を検出対象として、窓領域を図17(A)中の下から上に(−Y側から+Y側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をY位置として示されている。同様に、図18(B)には、外枠の下辺を検出対象として、窓領域を図17(A)中の下から上に(−Y側から+Y側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をY位置として示されている。
【0151】
また、図18(C)には、外枠の右辺を検出対象として、窓領域を図17(A)中の右から左に(+X側から−X側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をX位置として示されている。同様に、図18(D)には、外枠の左辺を検出対象として、窓領域を図17(A)中の左から右に(−X側から+X側に)、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号が横軸をX位置として示されている。
【0152】
例えば、図18(A)の場合には、スキャン方向が、窓領域が外枠の内側から外側に向かって移動する方向に定められていることから、分散信号の最初のピークの位置が、外枠の位置にほぼ一致しているので、この位置を外枠の概略位置として検出できる。これに対して、図18(B)の場合には、スキャン方向が、窓領域が外枠の外側から内側に向かって移動する方向に定められていることから、分散信号の最初のピークの位置が外枠の概略位置と一致していないので、その位置を外枠の概略位置として検出することができない。このように、実際の実験結果からも、前述したように、窓領域WD1、WD2の両者を、評価点対応領域DBnの外枠に対して内側から外側にスキャンする方が、外枠の概略位置をより短時間で検出できることが裏付けられている。
【0153】
発明者は、ウエハ上に下地として形成されたバークと、その上に塗布されたレジストとの組み合わせが異なる種々のウエハについて、上述と同様の手順で、評価点対応領域を形成後、上述した窓領域のスキャン方法により評価点対応領域の外枠の概略位置検出(ラフ検出)の実験を行った所、殆ど全ての場合に、支障なく評価点対応領域の外枠の概略位置を検出できることが確認された。
【0154】
上述の如くして、評価点対応領域DBn(この場合評価点対応領域DB1)の上辺、下辺の概略位置を検出すると、図10のステップ510に戻る。このステップ510では、図14(B)に示されるように、上記ステップ508で求めた上辺より少し下側の横方向(X軸方向にほぼ平行な方向)の直線LH1上のピクセル列、及び、求めた下辺より少し上側の横方向の直線LH2上のピクセル列を用いて、境界検出を行い、評価点対応領域DBnの左辺及び右辺上の点を各2点、合計4点求めるサブルーチンの処理を行う。なお、図14(B)中には、このステップ510で境界検出に用いられる、上記直線LH1上のピクセル列データのピクセル値に対応する波形データPD1、上記直線LH2上のピクセル列データのピクセル値に対応する波形データPD2がそれぞれ示されている。
【0155】
サブルーチン510では、まず、図12のステップ701において、上記ステップ508で求めた上辺の概略位置に基づいて、その位置より僅かに下側のピクセル列、例えば図14(B)に示される直線LH1に沿う直線状のピクセル列を、第1番目の境界検出用のピクセル列として決定した後、ステップ702の閾値tを決定する処理を行うサブルーチンに移行する。
【0156】
このサブルーチン702では、まず、図13のステップ802において、上記ステップ701で決定された、直線LH1に沿う直線状のピクセル列のデータ(ピクセル列データ)を前述の撮像データファイルの中から抽出する。これにより、例えば図14(B)中の波形データPD1に対応するピクセル値を有するピクセル列データが得られたものとする。
【0157】
次のステップ804では、そのピクセル列のピクセル値(ピクセルデータの値)の平均値と標準偏差(又は分散)を求める。
【0158】
次のステップ806では、求めた平均値と標準偏差とに基づいて閾値(スレッショルドレベルライン)SLの振り幅を設定する。
【0159】
次のステップ808では、図19に示されるように、上で設定した振り幅で閾値(スレッショルドレベルライン)SLを所定ピッチで変化させ、変化位置毎に波形データPD1と閾値(スレッショルドレベルライン)SLとの交点数を求め、その処理結果の情報(各閾値の値と交点数)を不図示の記憶装置に記憶する。
【0160】
次のステップ810では、上記ステップ808で記憶した上記処理結果の情報に基づいて、求めた交点数が、対象パターン(この場合は、評価点対応領域DBn)によって定まる交点数に一致する閾値(仮閾値と呼ぶ)t0を求める。
【0161】
次のステップ812では、上記仮閾値t0を含み、交点数が同じである閾値範囲を求める。
【0162】
次のステップ814では、上記ステップ812で求めた閾値範囲の所定値(本実施形態では、例えば中心とする)を最適な閾値tとして決定した後、図12のステップ704にリターンする。
【0163】
なお、ここでは、高速化を目的としてピクセル列のピクセル値の平均値と標準偏差(又は分散)を基に、離散的に(所定ステップピッチで)閾値を変化させているが、閾値の変化方法は、これに限定されるものではなく、例えば連続的に変化させるなどしても良いことは勿論である。
【0164】
図12のステップ704では、上で決定した閾値(スレッショルドレベルライン)tと、前述の波形データPD1との交点(すなわち、閾値tが波形データPD1を横切る点)を求める。なお、この交点の検出は、図19中に矢印A、A’で示されるように、実際にはピクセル列を外側から内側に走査することによって行われる。従って、交点は、少なくとも2点検出される。
【0165】
図12に戻り、次のステップ706では、求めた各交点の位置からそれぞれ双方向にピクセル列を走査し、各交点の近傍のピクセル値の極大値及び極小値を、それぞれ求める。
【0166】
次のステップ708では、求めた極大値及び極小値の平均値を算出し、これを新たな閾値t’とする。この場合、交点が少なくとも2点あるので、新たな閾値t’も交点毎に求められることになる。
【0167】
次のステップ710では、上記ステップ708で求めた交点毎の、極大値と極小値との間で、閾値t’と波形データPD1との交点(すなわち、閾値t’が波形データPD1を横切る点)をそれぞれ求め、その求めた2点(ピクセル)の位置をそれぞれ境界点とする。すなわち、このようにして境界点(この場合、評価点対応領域DBnの左辺及び右辺上の点)を算出した後、ステップ712に進んで境界点を4点検出したか否かを判断する。ここでは、境界点は、2点検出したのみなので、ここでの判断は否定され、ステップ718に移行し、上記ステップ508で求めた下辺の概略位置に基づいて、その位置より僅かに上側のピクセル列、例えば14(B)に示される直線LH2に沿う直線状のピクセル列を、第2番目の境界検出用のピクセル列として決定した後、ステップ702のサブルーチンに戻る。このサブルーチン702では、まず、図13の802において、上記ステップ718で決定された、直線LH2に沿う直線状のピクセル列のデータ(ピクセル列データ)を前述の撮像データファイルの中から抽出する。これにより、例えば図14(B)中の波形データPD2に対応するピクセル値を有するピクセル列データが得られたものとする。その後、波形データPD2に対応するピクセル値を有するピクセル列データを用いて、前述したステップ804〜814の処理を行い、最適な閾値tを決定した後、ステップ704にリターンする。その後、ステップ704〜ステップ710の処理を前述と同様にして行い、閾値t’と波形データPD1との2点の交点(すなわち、閾値t’が波形データPD2を横切る点)をそれぞれ求め、その求めた2点(ピクセル)の位置をそれぞれ境界点とする。
【0168】
次のステップ712で、境界点を4点検出したか否かを再度判断するが、ここでは、境界点を4点検出しているので、ここでの判断は肯定され、図10のステップ510にリターンする。図14(B)中には、上記ステップ510で求められた4点の境界点Q1〜Q4が併せて示されている。
【0169】
図10に戻り、次のステップ512では、図14(C)に示されるように、上記ステップ510で求めた左辺上の2点Q1、Q2より少し右側の縦方向の直線LV1上のピクセル列、及び、求めた右辺上の2点Q3、Q4より少し左側の縦方向の直線LV2上のピクセル列を用いて、前述のステップ508と同様の手法で境界検出を行い、評価点対応領域DBnの上辺及び下辺上の境界点を各2点、合計4点求める。図14(C)中には、このステップ512における境界検出に用いられる、上記直線LV1上のピクセル列データのピクセル値に対応する波形データPD3、上記直線LV2上のピクセル列データのピクセル値に対応する波形データPD4がそれぞれ示されている。また、この図14(C)中には、ステップ512で求められた境界点Q5〜Q8も併せて示されている。
【0170】
ところで、評価点対応領域DBn(この場合DB1)の低ドーズ(低露光量)側の境界点、例えば境界点Q5、Q7の検出に際して、ウエハWT上のバークとレジストとの組み合わせによっては、境界点Q5、Q7の候補点がそれぞれ複数点検出される場合が起こり得る。このような場合、本実施形態では、前述のステップ508において、評価点対応領域DBn(この場合DB1)の外枠の上辺、下辺の概略位置(ピクセル単位)を、前述の窓領域WD1、WD2のスキャンにより検出しているので、この値に最も近い点を、候補点の中から択一的に選択することにより、境界点Q5、Q7を確実に検出することができる。この意味では、ステップ508において、外枠の左辺及び右辺の少なくとも一方、例えば評価点対応領域DBn(この場合DB1)の低ドーズ側に相当する左辺の概略位置(ピクセル単位)を、前述と同様に、窓領域のスキャンにより求めておくこととしても良い。このようにすると、レジスト像においてパターンが残存し、場合によってはその候補点が複数出現することが予想される、境界点Q1、Q2についても、前述と同様にして確実に検出することが可能となる。
【0171】
図10に戻り、次のステップ514では、図15(A)に示されるように、上記ステップ510、512においてそれぞれ求めた、評価点対応領域DBnの左辺、右辺、上辺及び下辺上の各2点(Q1,Q2)、(Q3,Q4)、(Q5,Q6)、(Q7,Q8)に基づいて、各辺上の2点で決まる直線同士の交点として、矩形領域(長方形領域)である評価点対応領域DBnの外枠の4頂点p0’、p1’、p2’、p3’を求める。ここで、この頂点の算出方法について、頂点p0’を算出する場合を例にとって、図20に基づいて詳述する。
【0172】
図17に示されるように、頂点p0’が、境界位置Q2からQ1へ向かうベクトルK1のα倍(α>0)の位置にあり、同時にQ5からQ6へ向かうベクトルK2のβ倍(β<0)の位置にあるとするとき、次の連立方程式(1)が成り立つ。(ここで、添え字x,yは、それぞれ各点のx座標、y座標を表す。)
【0173】
【数1】
上記の連立方程式(1)を解けば、頂点p0’の位置(p0x’,p0y’)が求められる。
【0175】
残りの頂点p1’、p2’、p3’についても、同様の連立方程式を立て、それを解くことにより、それぞれの位置を求めることができる。
【0176】
図10に戻り、次のステップ516では、図15(B)に示されるように、上で求めた4頂点p0’〜p3’の座標値に基づいて、最小二乗法による長方形近似を行い、回転を含めた評価点対応領域DBnの外枠DBFを算出する。
【0177】
ここで、このステップ516における処理を、図21に基づいて詳述する。すなわち、このステップ516では、4頂点p0〜p3の座標値を用いて、最小二乗法による長方形近似を行い、評価点対応領域DBnの外枠DBFの幅w、高さh、及び回転量θを求めている。なお、図21において、y軸は紙面の下側が正となっている。
【0178】
中心pcの座標を(pcx,pcy)とすると、長方形の4頂点(p0,pl,p2,p3)はそれぞれ次式(2)〜(5)のように表せる。
【0179】
【数2】
上記ステップ514で求めた4頂点p0’,pl’,p2’,p3’の各点とそれぞれ対応する上式(2)〜(5)でそれぞれ表される頂点p0,pl,p2,p3との距離の総和を誤差Epとする。誤差Epは、次式(6)、(7)で表せる。
【0181】
【数3】
上記式(6)、(7)を、未知変数pcx,pcy,w,h,θでそれぞれ偏微分し、その結果が0になるように連立方程式を立て、その連立方程式を解くことによって長方形近似結果が得られる。
【0183】
この結果、評価点対応領域DBnの外枠DBFが求められた様子が、図15(B)に実線にて示されている。
【0184】
図10に戻り、次のステップ518では、上で検出した評価点対応領域DBnの外枠DBFを、既知の区画領域の縦方向の数=(M+2)=15、区画領域の横方向の数=(N+2)=25を用いて、等分割し、各区画領域DAi,j(i=0〜14、j=0〜24)を求める。すなわち、外枠DBFを基準として、各区画領域(位置情報)を求める。
【0185】
図15(C)には、このようにして求められた、第1領域DCnを構成する各区画領域DAi,j(i=1〜13、j=1〜23)が示されている。
【0186】
図10に戻り、次のステップ520では、各区画領域DAi,j(i=1〜M、j=1〜N)について、ピクセルデータに関する代表値(以下、適宜「スコア」とも呼ぶ)を算出する。
【0187】
以下、スコアEi,j(i=1〜M、j=1〜N)の算出方法について詳述する。
【0188】
通常、撮像された計測対象において、パターン部分と非パターン部分にはコントラスト差がある。パターンが消失した領域内には非パターン領域輝度をもつピクセルだけが存在し、一方、パターンが残存する領域内にはパターン領域輝度をもつピクセルと非パターン領域輝度を持つピクセルとが混在する。従って、パターン有無判別を行うための代表値(スコア)として、各区画領域内でのピクセル値のばらつきを用いることができる。
【0189】
本実施形態では、一例として、区画領域内の指定範囲のピクセル値の分散(又は標準偏差)を、スコアEとして採用するものとする。
【0190】
指定範囲内のピクセルの総数をS、k番目のピクセルの輝度値をIkとすると、スコアEは次式(8)で表せる。
【0191】
【数4】
本実施形態の場合、前述の如く、レチクルRT上で、開口パターンAPn(n=1〜5)と中心を同じくする、該各開口パターンの約60%の縮小領域部分に計測用パターンMPnがそれぞれ配置されている。また、前述の露光の際のステップピッチSPが、各開口パターンAPnのウエハWT上への投影像の寸法とほぼ一致する約5μmに設定されている。従って、パターン残存区画領域において、計測用パターンMPnは、区画領域DAi,jと中心を同じくし、該区画領域DAi,jをほぼ60%に縮小した範囲(領域)に存在することとなる。
【0193】
かかる点を考慮すると、上記の指定範囲として、例えば区画領域DAi,j(i=1〜M、j=1〜N)と中心を同じくし、その領域を縮小した範囲をスコア算出に用いることができる。但し、その縮小率A(%)は以下のように制限される。
【0194】
まず、下限については、範囲が狭すぎるとスコア算出に用いる領域が、パターン部分のみになってしまい、そうするとパターン残存部でもばらつきが小さくなってパターン有無判別には利用できなくなる。この場合には、上述のパターンの存在範囲から明らかなように、A>60%である必要がある。また、上限については、当然100%以下だが、検出誤差などを考慮して100%より小さい比率にすべきである。これより、縮小率Aは、60%<A<100%に定める必要がある。
【0195】
本実施形態の場合、パターン部が区画領域の約60%を占めているため、スコア算出に用いる領域(指定範囲)の区画領域に対する比を上げるほどS/N比が上がるものと予想される。
【0196】
しかるに、スコア算出に用いる領域内でのパターン部と非パターン部の領域サイズが同じになれば、パターン有無判別のS/N比を最大にすることができる。本実施形態では、幾つかの比率を実験的に確認した結果、例えばA=90%の場合に最も安定した結果が得られたので、A=90%という比率を採用するものとする。勿論Aは、90%に限定されるものではなく、計測用パターンMPnと開口パターンAPnとの関係、及びステップピッチSPによって決定されるウエハ上の区画領域を考慮して、区画領域に対する計測用パターンMPnの像が占める割合を考慮して定めれば良い。また、スコア算出に用いる指定範囲は、区画領域と中心を同じくする領域に限定されるものではなく、計測用パターンMPnの像が区画領域内のどの位置に存在するかを考慮して定めれば良い。
【0197】
ところで、ウエハWT上のバークとレジストとの組み合わせによっては、上述した式(8)で表されるスコアEが、一部の区画領域では、パターン有無判別を行うためのスコアとして必ずしも適当でない場合があり得る。そこで、パターンが消失した領域内には非パターン領域輝度をもつピクセルだけが存在することに着目し、上式(8)の一部を変更した、次式(9)で表される各区画領域の指定範囲内におけるピクセル値のばらつきの指標を、スコアE’として採用しても良い。
【0198】
【数5】
上式(9)において、I*は、計測用パターンの像が残存しない(消失した)と予想される任意の区画領域内におけるピクセル値の平均値である。従って、上式(9)で表されるスコアE’は、平均値としてI*を用いて求められた、各区画領域内の指定範囲におけるピクセルデータに対応するピクセル値の分散であると言える。
【0200】
従って、ステップ520では、前記撮像データファイルから、各区画領域DAi,jの前記指定範囲内の撮像データを抽出し、上式(8)又は(9)を用いて、各区画領域DAi,j(i=1〜M、j=1〜N)のスコアEi,j又はE’i,j(i=1〜M、j=1〜N)を算出する。
【0201】
上記の方法で求めたスコアE又はE’は、パターンの有無具合を数値として表しているので、所定の閾値で二値化することによってパターン有無の判別を自動的にかつ安定して行うことが可能である。
【0202】
そこで、次のステップ522(図11)において、区画領域DAi,j毎に上で求めたスコアEi,j又はE’i,jと所定の閾値SHとを比較して、各区画領域DAi,jにおける計測用パターンMPの像の有無を検出し、検出結果としての判定値Fi,j(i=1〜M、j=1〜N)を図示しない記憶装置に保存する。すなわち、このようにして、スコアEi,j又はE’i,jに基づいて、区画領域DAi,j毎に計測用パターンMPnの像の形成状態を検出する。なお、像の形成状態としては、種々のものが考えられるが、本実施形態では、上述の如く、スコアE又はE’がパターンの有無具合を数値として表すものであるという点に基づいて、区画領域内にパターンの像が形成されているか否かに着目することとしたものである。
【0203】
ここでは、スコアEi,j又はE’i,jが閾値SH以上の場合には、計測用パターンMPnの像が形成されていると判断し、検出結果としての判定値Fi,jを「0」とする。一方、スコアEi,j又はE’i,jが閾値SH未満の場合には、計測用パターンMPnの像が形成されていないと判断し、検出結果としての判定値Fi,jを「1」とする。図22には、この検出結果の一例がテーブルデータとして示されている。この図22は、前述の図9に対応するものである。
【0204】
図22において、例えば、F12,16は、ウエハWTのZ軸方向の位置がZ12で、露光エネルギ量がP16のときに転写された計測用パターンMPnの像の形成状態の検出結果を意味し、一例として、図22の場合には、F12,16は、「1」という値になっており、計測用パターンMPnの像が形成されていないと判断されたことを示している。
【0205】
なお、閾値SHは、予め設定されている値であり、オペレータが図示しない入出力装置を用いて変更することも可能である。
【0206】
次のステップ524では、上述の検出結果に基づいて、フォーカス位置毎にパターンの像が形成されている区画領域の数を求める。すなわち、フォーカス位置毎に判定値「0」の区画領域が何個あるかを計数し、その計数結果をパターン残存数Ti(i=1〜M)とする。この際に、周囲の領域と異なる値を持ついわゆる跳び領域は無視する。例えば、図22の場合には、ウエハWTのフォーカス位置がZ1ではパターン残存数T1=8、Z2ではT2=11、Z3ではT3=14、Z4ではT4=16、Z5ではT5=16、Z6ではT6=13、Z7ではT7=11、Z8ではT8=8、Z9ではT9=5、Z10ではT10=3、Z11ではT11=2、Z12ではT12=2、Z13ではT13=2である。このようにして、フォーカス位置とパターン残存数Tiとの関係を求めることができる。
【0207】
なお、上記の跳び領域が生ずる原因として、計測時の誤認識、レーザのミスファイヤ、ゴミ、ノイズ等が考えられるが、このようにして生じた跳び領域がパターン残存数Tiの検出結果に与える影響を軽減するために、フィルタ処理を行っても良い。このフィルタ処理としては、例えば評価する区画領域を中心とする3×3の区画領域のデータ(判定値Fi,j)の平均値(単純平均値又は重み付け平均値)を求めることが考えられる。なお、フィルタ処理は、形成状態の検出処理前のデータ(スコアEi,j又はE’i,j)に対して行っても勿論良く、この場合には、より有効に跳び領域の影響を軽減できる。
【0208】
次のステップ526では、パターン残存数からベストフォーカス位置を算出するためのn次の近似曲線(例えば4〜6次曲線)を求める。
【0209】
具体的には、上記ステップ524で検出されたパターンの残存数を、横軸をフォーカス位置とし、縦軸をパターン残存数Tiとする座標系上にプロットする。この場合、図23に示されるようになる。ここで、本実施形態の場合、ウエハWTの露光にあっては、各区画領域DAi,jを同一の大きさとし、かつ、行方向で隣接する区画領域間の露光エネルギの差を一定値(=ΔP)とし、列方向で隣接する区画領域間のフォーカス位置の差を一定値(=ΔZ)としたので、パターン残存数Tiが露光エネルギ量に比例するものとして扱うことができる。すなわち、図23において、縦軸は露光エネルギ量Pであると考えることもできる。
【0210】
上記のプロット後、各プロット点をカーブフィットすることによりn次の近似曲線(最小自乗近似曲線)を求める。これにより、例えば図23に点線で示されるような曲線P=f(Z)が求められる。
【0211】
図11に戻り、次のステップ528では、上記曲線P=f(Z)の極値(極大値又は極小値)の算出を試みるとともに、その結果に基づいて極値が存在するか否かを判断する。そして、極値が算出できた場合には、ステップ530に移行して極値におけるフォーカス位置を算出して、その算出結果を光学特性の一つである最良フォーカス位置とするとともに、該最良フォーカス位置を図示しない記憶装置に保存する。
【0212】
一方、上記ステップ528において、極値が算出されなかった場合には、ステップ532に移行して、ウエハWの位置変化(Zの変化)に対応する曲線P=f(Z)の変化量が最も小さいフォーカス位置の範囲を算出し、その範囲の中間の位置を最良フォーカス位置として算出し、その算出結果を最良フォーカス位置とするとともに、該最良フォーカス位置を図示しない記憶装置に保存する。すなわち、曲線P=f(Z)の最も平坦な部分に基づいてフォーカス位置を算出する。
【0213】
ここで、このステップ532のようなベストフォーカス位置の算出ステップを設けたのは、計測用パターンMPnの種類やレジストの種類その他の露光条件によっては、例外的に上述の曲線P=f(Z)が明確なピークを持たないような場合がある。このような場合にも、ベストフォーカス位置をある程度の精度で算出できるようにしたものである。
【0214】
次のステップ534において、前述のカウンタnを参照して、全ての評価点対応領域DB1〜DB5について処理が終了したか否かを判断する。ここでは、評価点対応領域DB1についての処理が終了しただけであるため、このステップ534における判断は否定され、ステップ536に進んでカウンタnをインクリメント(n←n+1)した後、図10のステップ502に戻り、評価点対応領域DB2がアライメント検出系ASで検出可能となる位置に、ウエハWTを位置決めする。
【0215】
そして、上述したステップ504〜534までの処理(判断を含む)を再度行い、上述した評価点対応領域DB1の場合と同様にして、評価点対応領域DB2について最良フォーカス位置を求める。
【0216】
そして、評価点対応領域DB2について最良フォーカス位置の算出が終了すると、ステップ534で全ての評価点対応領域DB1〜DB5について処理が終了したか否かを再度判断するが、ここでの判断は否定される。以後、ステップ534における判断が肯定されるまで、上記ステップ502〜536の処理(判断を含む)が繰り返される。これにより、他の評価点対応領域DB3〜DB5について、前述した評価点対応領域DB1の場合と同様にして、それぞれ最良フォーカス位置が求められることとなる。
【0217】
このようにして、ウエハWT上の全ての評価点対応領域DB1〜DB5について最良フォーカス位置の算出、すなわち投影光学系PLに関して照明領域IAR’と共役な被露光領域内で5つの計測用パターンMP1〜MP5の投影位置となる前述した各評価点での最良フォーカス位置の算出がなされると、ステップ534での判断が肯定され、ステップ538に移行して、上で求めた最良フォーカス位置データに基づいて他の光学特性を算出する。
【0218】
例えば、このステップ538では、一例として、評価点対応領域DB1〜DB5における最良フォーカス位置のデータに基づいて、投影光学系PLの像面湾曲を算出する。また、前述した被露光領域内の各評価点での焦点深度などを求めても良い。
【0219】
ここで、本実施形態では、説明の簡略化のため、投影光学系PLの視野内の各評価点に対応するレチクルRT上の領域に計測用パターンとして前述のパターンMPnのみが形成されていることを前提として、説明を行った。しかし、本発明がこれに限定されないことは勿論である。例えば、レチクルRT上に、例えば各評価点に対応するレチクルRT上の領域の近傍に、前述したステップピッチSPの整数倍、例えば8倍、12倍などの間隔で複数の開口パターンAPnを配置し、各開口パターンAPnの内部に、周期方向が異なるL/Sパターンや、ピッチが異なるL/Sパターンなど複数種類の計測用パターンをそれぞれ配置しても良い。このようにすると、例えば、各評価点に対応する位置に近接して配置された周期方向が直交する1組のL/Sパターンを計測用パターンとして得られた最良フォーカス位置から各評価点における非点収差を求めることができる。さらに、投影光学系PLの視野内の各評価点について、上述のようにして算出された非点収差に基づいて最小二乗法による近似処理を行うことにより非点収差面内均一性を求めるとともに、非点収差面内均一性と像面湾曲とから総合焦点差を求めることも可能となる。
【0220】
そして、上述のようにして求められた投影光学系PLの光学特性データは、図示しない記憶装置に保存されるとともに、不図示の表示装置の画面上に表示される。これにより、図11のステップ538の処理、すなわち図5のステップ456の処理を終了し、一連の光学特性の計測処理を終了する。
【0221】
次に、デバイス製造の場合における、本実施形態の露光装置100による露光動作を説明する。
【0222】
前提として、上述のようにして決定された最良フォーカス位置の情報、あるいはこれに加えて像面湾曲の情報が、不図示の入出力装置を介して主制御装置28に入力されているものとする。
【0223】
例えば、像面湾曲の情報が入力されている場合には、主制御装置28は、露光に先立って、この光学特性データに基づいて、図示しない結像特性補正コントローラに指示し、例えば投影光学系PLの少なくとも1つの光学素子(本実施形態では、レンズエレメント)の位置(他の光学素子との間隔を含む)あるいは傾斜などを変更することにより、その像面湾曲が補正されるように投影光学系PLの結像特性を可能な範囲で補正する。なお、投影光学系PLの結像特性の調整に用いる光学素子は、レンズエレメントなどの屈折光学素子だけでなく、例えば凹面鏡などの反射光学素子、あるいは投影光学系PLの収差(ディストーション、球面収差など)、特にその非回転対称成分を補正する収差補正板などでも良い。さらに、投影光学系PLの結像特性の補正方法は光学素子の移動に限られるものではなく、例えば光源1を制御して照明光ILの中心波長を僅かにシフトさせる方法、又は投影光学系PLの一部で屈折率を変化させる方法などを単独、あるいは光学素子の移動との組み合わせで採用しても良い。
【0224】
そして、主制御装置28からの指示に応じて、不図示のレチクルローダにより転写対象となる所定の回路パターン(デバイスパターン)が形成されたレチクルRがレチクルステージRST上にロードされる。同様に、不図示のウエハローダにより、ウエハWがウエハテーブル18上にロードされる。
【0225】
次に、主制御装置28により、不図示のレチクルアライメント検出系、ウエハテーブル18上の基準マーク板FP、アラインメント検出系AS等を用いて、レチクルアラインメント、ベースライン計測などの準備作業が所定の手順で行われ、これに続いてEGA(エンハンスト・グローバル・アラインメント)方式などのウエハアライメントが行われる。なお、上記のレチクルアライメント、ベースライン計測等の準備作業については、例えば特開平7−176468号公報(対応米国特許第5,646,413号)に詳細に開示され、また、これに続くEGAについては、特開昭61−44429号公報(対応米国特許第4,780,617号)に詳細に開示されているので、ここではこれ以上の詳細説明は省略する。
【0226】
上記のウエハアライメントが終了すると、以下のようにしてステップ・アンド・スキャン方式の露光動作が行われる。
【0227】
まず、主制御装置28は、レチクルRとウエハW、すなわちレチクルステージRSTとXYステージ20とのY軸方向の相対走査を開始する。両ステージRST、20がそれぞれの目標走査速度に達し、等速同期状態に達すると、照明系IOPからの紫外パルス光によってレチクルRのパターン領域が照明され始め、走査露光が開始される。上記の相対走査は、主制御装置28が、前述したレーザ干渉計26及びレーザ干渉計14の計測値をモニタしつつ、レチクルステージ駆動部(不図示)及び駆動系22を制御することにより行われる。
【0228】
主制御装置28は、特に上記の走査露光時には、レチクルステージRSTのY軸方向の移動速度VrとXYステージ20のY軸方向の移動速度Vwとが、投影光学系PLの投影倍率(1/4倍あるいは1/5倍)に応じた速度比に維持されるように同期制御を行う。また、主制御装置28は、走査露光中に、フォーカスセンサAFSによって検出されたウエハWのZ軸方向の位置情報に基づき、前述した光学特性補正後の投影光学系PLの像面の焦点深度の範囲内にウエハW(ショット領域)表面の露光領域が収まるように、駆動系22を介してウエハテーブル18をZ軸方向及び傾斜方向に駆動し、ウエハWのフォーカス・レベリング制御を行う。なお、本実施形態では、ウエハWの露光動作に先立って、前述した各評価点における最良フォーカス位置に基づいて投影光学系PLの像面を算出し、この像面がフォーカスセンサAFSの検出基準となるようにフォーカスセンサAFSの光学的なキャリブレーション(例えば、受光系50b内に配置される平行平面板の傾斜角度の調整など)が行われている。勿論、光学的なキャリブレーションを必ずしも行う必要はなく、例えば先に算出した像面とフォーカスセンサAFSの検出基準との偏差に応じたオフセットを考慮して、フォーカスセンサAFSの出力に基づいてウエハW表面を像面に一致させるフォーカス動作(及びレベリング動作)を行うようにしても良い。
【0229】
そして、レチクルRのパターン領域の異なる領域が紫外パルス光で逐次照明され、パターン領域全面に対する照明が完了することにより、ウエハW上の第1ショット領域の走査露光が終了する。これにより、レチクルRのパターンが投影光学系PLを介して第1ショット領域に縮小転写される。
【0230】
上述のようにして、第1ショット領域の走査露光が終了すると、主制御装置28により、駆動系22を介してXYステージ20がX、Y軸方向にステップ移動され、第2ショット領域の露光のための走査開始位置(加速開始位置)に移動される。
【0231】
そして、主制御装置28により、上述と同様に各部の動作が制御され、ウエハW上の第2ショット領域に対して上記と同様の走査露光が行われる。
【0232】
このようにして、ウエハW上のショット領域の走査露光とショット間のステッピング動作とが繰り返し行われ、ウエハW上の露光対象ショットの全てにレチクルRのパターンが順次転写される。
【0233】
ウエハW上の全露光対象ショットへのパターン転写が終了すると、次のウエハと交換され、上記と同様にアライメント、露光動作が繰り返される。
【0234】
以上詳細に説明したように、本実施形態に係る露光装置における、投影光学系PLの光学特性計測方法によると、矩形枠状の開口パターンAPnと該開口パターンAPnの内部に位置する計測用パターンMPnとが形成されたレチクルRTを、投影光学系の物体面側に配置されたレチクルステージRST上に搭載し、投影光学系PLの像面側に配置されたウエハWTの投影光学系PLの光軸方向に関する位置(Z)とウエハWT上に照射される照明光ILのエネルギ量Pをそれぞれ変更しながら、ウエハWTを開口パターンAPnのサイズに対応する距離、すなわち開口パターンAPnのウエハWT上への投影像のサイズ以下のステップピッチで順次XY面内で移動して計測用パターンMPnをウエハWT上に順次転写する。これにより、ウエハWT上には、マトリックス状に配置された複数の区画領域DAi,j(i=0〜M+1、j=0〜N+1)から成る全体として矩形の評価点対応領域DBnが形成される。この場合、前述した理由により、ウエハWT上には、区画領域相互間の境界に従来のような枠線が存在しない複数のマトリックス状配置の複数の区画領域(計測用パターンの像が投影された領域)が形成される。
【0235】
そして、ウエハWTの現像後に、主制御装置28が、FIA系のアライメントセンサから成るアライメント検出系ASを用いてウエハWT上の評価点対応領域DBnを撮像する。次いで、主制御装置28は、取り込んだレジスト像の撮像データに基づき、評価点対応領域DBnの輪郭から成る矩形の外枠DBFを構成する少なくとも1辺、例えば上辺、下辺を検出対象とし、所定大きさの窓領域WD1、WD2をそれぞれの検出対象の辺にほぼ直交する走査方向に走査し、該走査中に窓領域WD1、WD2それぞれの内部のピクセルデータの代表値、すなわちピクセル値の分散(又は標準偏差)がそれぞれ最大となる位置を、それぞれの検出対象の辺である上辺、下辺の位置として検出する。すなわち、本実施形態では、このようにして、外枠DBFの一部のラフ検出が行われる。
【0236】
ここで、検出領域は、検出対象の辺の設計値に基づいて、その辺が必ず含まれるように容易に設定することができる。また、外枠DBFの部分は、その他の部分と明らかにピクセル値(画素値)が異なるので、窓領域WD1、WD2内のピクセル値の分散(又は標準偏差)の大小に基づき、検出対象の辺(外枠の一部)の位置が確実に検出される。
【0237】
次に、主制御装置28は、前記撮像データに基づき、前記検出対象の辺、すなわち上辺及び下辺の位置の検出結果(ラフ検出の結果)を利用して、上辺より僅かに下のピクセル列データのピクセル値に対応する波形データPD1、下辺より僅かに上のピクセル列データのピクセル値に対応する波形データPD2を用いて、左辺、右辺上の境界点を各2点検出することによって左辺、右辺を検出する。次いで、主制御装置28は、検出した左辺の僅かに右側のピクセル列データのピクセル値に対応する波形データPD3、右辺の僅かに左側のピクセル列データのピクセル値に対応する波形データPD4を用いて、上辺、下辺上の境界点を各2点検出することによって上辺、下辺(の詳細位置)を検出する。
【0238】
次に、主制御装置28は、検出した外枠部分(上辺、下辺、左辺、右辺)を基準として評価点対応領域DBnを構成する複数の区画領域のうち、第2領域DDnを除く第1領域DCnを構成するM×N個の区画領域それぞれの位置を算出する。この算出は、外枠内の区画領域の数及び配置の情報に基づいて行われる。
【0239】
次いで、前記撮像データに基づき、第1領域DCnを構成するM×N個の区画領域における像の形成状態を画像処理の手法、すなわち前述の各区画領域DAi,jのスコア(Ei,j又はE’i,j)と閾値SHとを比較した二値化の手法により検出する。
【0240】
いずれにしても、前述の如く、外枠の少なくとも1辺の位置をラフ検出し、その検出結果を利用して外枠DBFの詳細位置を検出するという、2段階の検出により外枠の少なくとも一部の位置を確実にかつ精度良く検出することができ、その検出した外枠部分を基準として設計値に基づき少なくとも一部の複数の区画領域の位置を算出するので、その複数の区画領域のほぼ正確な位置を求めることが可能となる。
【0241】
また、本実施形態の場合、隣接する区画領域間に枠線が存在しないので、像形成状態の検出対象である複数の区画領域(主として計測用パターンの像の残存する区画領域)において、計測用パターンの像のコントラストが枠線の干渉に起因して低下することがない。このため、それらの複数の区画領域の撮像データとしてパターン部と非パターン部のS/N比の良好なデータを得ることができる。従って、区画領域毎の計測用パターンMPnの形成状態を精度、再現性良く検出することが可能となる。しかも、像の形成状態を客観的、定量的なスコア(Ei,j又はE’i,j)を閾値SHと比較してパターンの有無情報(二値化情報)に変換して検出するので、区画領域毎の計測用パターンMPnの形成状態を、再現性良く検出することができるとともに、パターン有無の判別を自動的にかつ安定して行うことができる。従って、本実施形態では、二値化に際して、閾値は一つだけで足り、複数の閾値を設定しておいて閾値毎にパターンの有無具合を判別するような場合に比べて、像の形成状態の検出に要する時間を短縮することができるとともに、その検出アルゴリズムも簡略化することができる。
【0242】
また、主制御装置28は、上述した区画領域毎の像の形成状態の検出結果、すなわち客観的かつ定量的な上記のスコア(Ei,j又はE’i,j)、すなわち画像のコントラストの指標値を用いた検出結果に基づいて最良フォーカス位置などの投影光学系PLの光学特性を求めている。このため、短時間で精度良く最良フォーカス位置などを求めることが可能となる。従って、この最良フォーカス位置に基づいて決定される光学特性の測定精度及び測定結果の再現性を向上させることができるとともに、結果的に光学特性計測のスループットを向上させることが可能となる。
【0243】
また、本実施形態では、上述の如く、像の形成状態をパターンの有無情報(二値化情報)に変換して検出するので、レチクルRTのパターン領域PA内に計測用パターンMPn以外のパターン(例えば、比較用の基準パターンや、位置決め用マークパターン等)を配置する必要がない。また、従来の寸法を計測する方法(CD/フォーカス法、SMPフォーカス計測法など)に比べて、計測用パターンを小さくすることができる。このため、評価点の数を増加させることができるとともに、評価点間の間隔を狭くすることが可能となる。結果的に、光学特性の測定精度及び測定結果の再現性を向上させることができる。
【0244】
また、本実施形態では、ウエハWT上に形成される隣接する区画領域間に枠線が存在しないことに鑑み、各評価点対応領域DBnの外周縁である外枠DBFを基準として各区画領域DAi,jの位置を算出する手法を採用している。そして、各評価点対応領域DBn内の最外周部に位置する複数の区画領域から成る第2領域DDnを構成する各区画領域が過露光の領域となるように露光条件の一部としてウエハWT上に照射される照明光ILのエネルギ量を変更している。これにより、前述の外枠DBFの検出に際してのS/N比が向上し、外枠DBFの検出を高精度に行うことができ、この結果、これを基準として各第1領域DCnを構成する各区画領域DAi,j(i=1〜M、j=1〜N)の位置を精度良く検出することができる。
【0245】
また、本実施形態に係る光学特性計測方法によると、統計処理による近似曲線の算出という客観的、かつ確実な方法を基礎として最良フォーカス位置を算出しているので、安定して高精度かつ確実に光学特性を計測することができる。なお、近似曲線の次数によっては、その変曲点、あるいはその近似曲線と所定のスライスレベルとの複数の交点等に基づいて最良フォーカス位置を算出することは可能である。
【0246】
また、本実施形態の露光装置によると、前述の光学特性計測方法により精度良く計測された投影光学系PLの光学特性を考慮して最適な転写が行えるように投影光学系PLが露光に先立って調整され、その調整された投影光学系PLを介してレチクルRに形成されたパターンがウエハW上に転写される。更に、上述のようにして決定された最良フォーカス位置を考慮して露光の際のフォーカス制御目標値の設定が行われるので、デフォーカスによる色むらの発生を効果的に抑制することができる。従って、本実施形態に係る露光方法によると、微細パターンをウエハ上に高精度に転写することが可能となる。
【0247】
なお、上記実施形態では、投影光学系PLの光学特性の計測方法の一部として、矩形枠状の開口パターンAPnと該開口パターンAPnの内部に位置する計測用パターンMPnとが形成されたレチクルRTを、投影光学系の物体面側に配置されたレチクルステージRST上に搭載し、投影光学系PLの像面側に配置されたウエハWTの投影光学系PLの光軸方向に関する位置(Z)とウエハWT上に照射される照明光ILのエネルギ量Pをそれぞれ変更しながら、ウエハWTを所定のステップピッチで移動して、計測用パターンMPnをウエハWT上に順次転写する転写工程が含まれるものとしたが、本発明がこれに限定されるものではない。すなわち、異なる露光条件下で投影光学系PLを介して転写された計測用パターンの転写領域から成るマトリックス状配置の複数の区画領域を含む全体として矩形の所定の領域が予め形成されたウエハなどの物体を予め用意し、このウエハに対して、前述の実施形態と同様にアライメント検出系ASによる撮像処理以後の各処理を行うことによっても、マトリックス状配置の複数の区画領域が異なる露光条件下で投影光学系PLを介して転写された計測用パターンの転写領域である限り、換言すれば、区画領域に形成された像が、投影光学系PLの光学特性の影響を受けた像を含む限り、上記実施形態と同様に投影光学系の光学特性を計測することができる。
【0248】
従って、第2領域、すなわち矩形枠状の領域、あるいはその一部の領域を形成する方法は、上記実施形態で説明した計測用パターンを過露光の状態でウエハ上に転写する、ステップ・アンド・リピート方式の露光方法以外の方法を採用しても良い。例えば、露光装置100のレチクルステージRST上に例えば矩形枠状の開口パターン(第2領域DDnと同様の形状のパターン)、あるいはその一部のパターンなどが形成されたレチクルを搭載し、そのレチクルのパターンを1回の走査露光で、投影光学系PLの像面側に配置されたウエハ上に転写して、過露光の第2領域をウエハ上に形成することとしても良い。この他、前述した開口パターンAPnと同様の開口パターンが形成されたレチクルをレチクルステージRST上に搭載して、ステップ・アンド・リピート方式又はステップ・アンド・スキャン方式で、その開口パターンを過露光の露光エネルギ量でウエハ上に転写することにより、過露光の第2領域をウエハ上に形成することとしても良い。また、例えば上記の開口パターンを用いてステップ・アンド・スティッチ方式で露光を行い、ウエハ上に開口パターンの複数の像を隣接してあるいは繋ぎ合わせて形成することによって、過露光の第2領域をウエハ上に形成しても良い。この他、レチクルステージRSTを静止させた状態でそのレチクルステージRST上に搭載されたレチクルに形成された開口パターンを照明光で照明しながらウエハW(ウエハテーブル18)を所定方向に移動して過露光の第2領域を形成しても良い。いずれにしても、上記実施形態と同様に、過露光の第2領域の存在により、その第2領域の外縁をS/N比の良好な検出信号に基づいて精度良く検出することが可能となる。
【0249】
これらの場合において、マトリックス状に配置された複数の区画領域DAi,jから成る全体として矩形の第1領域DCnをウエハWT上に形成する工程と、第1領域の周囲の少なくとも一部のウエハ上の領域に過露光の第2領域(例えばDDnなど)を形成する工程とは、上記実施形態の場合と反対であっても良い。特に、像形成状態の検出の対象となる第1区画領域の形成のための露光を、後で行うようにした場合には、例えば感光剤として、化学増幅型レジストなどの高感度レジストを用いる場合に、計測用パターンの像の形成(転写)から現像までの時間を短くできるので、特に好適である。
【0250】
なお、上記実施形態では、評価点対応領域DBnの外枠DBFの概略位置検出に際して、窓領域WD1,WD2内のピクセルデータの代表値として、例えばそれぞれの窓領域WD1、WD2内のピクセルデータに対応するピクセル値の分散(又は標準偏差)、又は2つの窓領域WD1、WD2を同時にスキャンする場合には、それらの加算値を用いる場合について説明した。しかし、これに限らず、前記ピクセルデータの代表値は前記窓領域内の中心を含む一部の領域内のピクセルデータに対応するピクセル値の分散又は標準偏差、又は2つの窓領域WD1、WD2を同時にスキャンする場合には、それらの加算値であっても良い。あるいは、上記各場合において、ピクセル値の分散又は標準偏差に代えて、ピクセル値の加算値又は微分総和値を用いても良い。加算値又は微分総和値などを用いる場合、ピクセル値の定義の仕方に応じて、その加算値又は微分総和値が最大又は最小となる位置を、外枠の概略位置として検出することになる。いずれにしても、窓領域内のピクセルデータに基づいて、外枠の概略位置を検出すれば良い。
【0251】
なお、上記実施形態では、計測用パターンMPnの像の形成状態を、スコア(Ei,j又はE’i,j)と閾値SHとを比較してパターンの有無情報(二値化情報)に変換して検出する場合について説明したが、本発明がこれに限定されるものではない。上記実施形態では、評価点対応領域DBnの外枠DBFを精度良く検出し、この外枠を基準として各区画領域DAi,jを演算により算出するので、各区画領域の位置を正確に求めることができる。従って、この正確に求められた各区画領域に対してテンプレートマッチングを行うこととしても良い。このようにすれば、短時間にテンプレートマッチングを行うことができる。この場合、テンプレートパターンとして、例えば像が形成された区画領域あるいは像が形成されなかった区画領域の撮像データを用いることができる。このようにしても、客観的、定量的な相関値の情報が区画領域毎に得られるので、得られた情報を、所定の閾値と比較することにより、計測用パターンMPnの形成状態を二値化情報(像の有無情報)に変換することにより、上記実施形態と同様に像の形成状態を精度、再現性良く検出することができる。
【0252】
また、上記実施形態では、評価点対応領域DBnを構成する第2領域が正確な矩形枠状である場合について説明したが、本発明がこれに限定されるものではない。すなわち、第2領域は、その外縁が少なくとも第1領域を構成する各区画領域の位置算出の基準にできれば良いので、矩形枠状の区画領域の一部の例えばコ字状(U字状)部分、あるいはL字状部分であっても良い。この場合、第1領域とその外側の第2領域とで構成される評価点対応領域は、全体として矩形の領域となる。
【0253】
また、過露光の第2領域は、必ずしもなくても良い。かかる場合であっても、第1領域の輪郭が矩形の外枠となり、第1領域内の最外周部に位置する区画領域(以下、「外縁部区画領域」と呼ぶ)の一部には、パターン像が形成されない領域が存在するので、上記実施形態と同様の手法により、その外枠の一部、すなわち第1領域とその外側の領域の境界線をS/N比良く検出することが可能となり、その境界線を基準として設計値に基づき他の区画領域(第1領域を構成する各区画領域)の位置を算出することができ、他の区画領域のほぼ正確な位置を求めることが可能である。同様に、過露光の第2領域は、上記実施形態のような矩形枠状あるいはその一部のような形状に限定されるものではない。例えば、第2領域の形状は、第1領域との境界線(内縁)のみが矩形枠状の形状を有し、外縁は任意形状であっても良い。かかる場合であっても、第1領域の外側に過露光の第2領域(パターン像が形成されない領域)が存在するので、外縁部区画領域の像の形成状態の検出の際に、隣接する外側の領域のパターン像の存在によりその外縁部区画領域の像のコントラストが低下するのが防止される。従って、前記外縁部区画領域と第2領域の境界線をS/N比良く検出することが可能となり、その境界線を基準として設計値に基づき他の区画領域(第1領域を構成する各区画領域)の位置を算出することができ、他の区画領域のほぼ正確な位置を求めることが可能である。
【0254】
従って、これらの場合にも、第1領域内の複数の区画領域それぞれの位置をほぼ正確に知ることができるので、例えばそれぞれの区画領域に対して、上記実施形態と同様のスコア(像のコントラストの指標値)を用いた方法、あるいはテンプレートマッチング法を適用して像の形成状態を検出することにより、上記実施形態と同様に、パターン像の形成状態を短時間で検出することが可能になる。
【0255】
そして、その検出結果に基づいて投影光学系の光学特性を求めることにより、客観的かつ定量的な像のコントラスト又は相関値を用いた検出結果に基づいて光学特性を求めることができる。従って、上記実施形態と同等の効果を得ることができる。
【0256】
また、上記実施形態では、各区画領域の検出の基準となる外枠DBFの検出、及び各区画領域の像の形成状態の検出にFIA系のアライメントセンサを用いるものとしたが、本発明がこれに限定されるものではない。すなわち、外枠DBFあるいは上述した前記外縁部区画領域と第2領域の境界線の検出、及び各区画領域の像の形成状態の検出の少なくとも一方に、SEM(走査型電子顕微鏡)などの他の撮像装置(画像計測装置)を用いても良い。かかる場合であっても、第2領域の外枠又は内縁部を基準として、第1領域内の各区画領域の位置を精度良く求めることが可能である。
【0257】
また、上記実施形態と同様に、各評価点対応領域を第1領域とその周囲の第2領域とで形成する場合には、前述のステップピッチSPを、前述した開口パターンAPnの投影領域サイズ以下に必ずしも設定しなくても良い。その理由は、これまでに説明した方法で、第2領域の一部を基準として、第1領域を構成する各区画領域の位置がほぼ正確に求まるので、その位置の情報を用いることにより、例えばテンプレートマッチングや、上記実施形態の場合を含むコントラスト検出をある程度の精度でかつ短時間で行うことができるからである。
【0258】
一方、前述のステップピッチSPを、前述した開口パターンAPnの投影領域サイズ以下に設定する場合において、第1領域の外側に前述の第2領域を必ずしも形成しなくても良い。かかる場合であっても、上記実施形態と同様にして第1領域の外枠を検出することが可能であり、この検出した外枠を基準として第1領域内の各区画領域の位置を正確に求めることが可能だからである。そして、このようにして求められた各区画領域の位置の情報を用いて、例えばテンプレートマッチングや、上記実施形態のようなスコアを用いた検出(コントラスト検出)により像形成状態を検出する場合に、枠の干渉に起因するパターン部と非パターン部のコントラスト低下のないS/N比の良好な画像データを用いて像形成状態を精度良く検出することが可能となる。
【0259】
但し、この場合には、第1領域内の最外周の区画領域でパターンが残っている区画領域が並ぶ辺上では境界の誤検出を起こし易くなる。このため、誤検出を起こし難い境界の検出情報を用いて、誤検出を起こし易い境界の検出範囲を限定することによって対処することが望ましい。上記実施形態に則して説明すれば、誤検出を起こし難い区画領域が並ぶ右辺で検出した境界の情報を基に、誤検出を起こし易い区画領域が並ぶ左辺上の境界位置の検出範囲を限定する。また、第1領域の上下辺上の境界検出では、誤検出を起こし難い右側の検出情報を用いて左側の境界位置の検出範囲を限定することとすれば良い(図9参照)。
【0260】
また、この場合、8ビットの撮像データの内の例えば最上位2ビット以外の下位ビットのデータを0クリアしたデータ(又は全て「1」にしたデータ)を前記ピクセルデータとして用いて、前述の実施形態と同様の手法により外枠を検出しても良い。例えば、外枠の上辺及び右辺を検出対象の辺とする場合を考えると、例えば図9の第1領域DC1を見るとわかるように、検出対象の辺近傍の外枠の内側はパターンの像が残存していない露光済みの領域であるのに対し、検出対象の辺近傍の外枠の外側はレジストがそのまま残存する未露光領域となる。従って、外枠内の各区画領域のピクセル値は、零に近い一定値以下であり、外枠の外側の領域のピクセル値はある一定値以上となっている。従って、これら2つの領域の撮像データにおける最上位2ビット以外の下位ビットのデータを0クリアしたデータは、外枠内の各区画領域の画素のピクセル値が零、外部の領域では全ての画素のピクセル値が27+26=192となる。このため、外枠を境界として、外側と内側でピクセル値が大きく異なるので、前述と同様の窓領域のスキャンその他の方法により、外枠を構成する検出対象の辺の概略位置検出をより確実に行うことが可能となる。
【0261】
同様に、上述の実施形態においても、8ビットの撮像データの内の例えば最上位2ビット以外の下位ビットのデータを0クリアしたデータを前記ピクセルデータとして用いて、前述と同様の手法により外枠を検出しても良い。この場合には、図9から明らかなように、外枠DBFの全周に渡ってその内側に過露光の第2領域DD1が存在するので、外枠のいずれの辺を検出対象の辺とする場合にも、外枠内の各区画領域の画素のピクセル値が零、外部の領域では全ての画素のピクセル値が192となる。このため、外枠のいずれの辺を検出対象の辺としてもその概略位置を確実に検出することができる。
【0262】
また、上記実施形態では、全体として矩形の第1領域を構成するN×M個の区画領域を全て露光するものとしたが、N×M個の区画領域の少なくとも1個、すなわち曲線P=f(Z)の決定に明らかに寄与しない露光条件が設定される区画領域(例えば、図9で右上隅及び右下隅に位置する区画領域など)についてはその露光を行わなくても良い。すなわち、計測用パターンMPnを転写すべき複数の区画領域(ショット領域)は全体として矩形(マトリックス)となっていなくても良い。このとき、第1領域の外側に形成される第2領域はその形状が矩形でなくその一部に凹凸を持つ、換言すればN×M個の区画領域のうち露光された区画領域のみを囲む、あるいはその周囲の一部のみに第2領域を形成しても良い。
【0263】
なお、上記実施形態では、ウエハWTのステップピッチSPを、通常より狭く設定することにより、ウエハWT上に形成された評価点対応領域を構成する区画領域間に枠が残存しないようにして、枠の干渉によるパターン部のコントラスト低下を防止する場合について説明した。しかし、枠の存在によるパターン部のコントラスト低下は、以下のようにしても防止することができる。
【0264】
すなわち、前述の計測用パターンMPnと同様にマルチバーパターンを含む計測用パターンが形成されたレチクルを用意し、該レチクルをレチクルステージRST上に搭載し、ステップ・アンド・リピート方式などで前記計測用パターンをウエハ上に転写し、これにより、隣接する複数の区画領域から成り、各区画領域に転写されたマルチバーパターンとこれに隣接するパターンとが、マルチバーパターンの像のコントラストが前記隣接するパターンによる影響を受けない距離L以上離れている所定の領域をウエハ上に形成することとしても良い。
【0265】
この場合、各区画領域に転写されたマルチバーパターンとこれに隣接するパターンとが、マルチバーパターンの像のコントラストが隣接するパターンによる影響を受けない距離L以上離れているので、前記所定の領域を構成する複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、画像処理の手法、テンプレートマッチング、あるいはスコア検出を含むコントラスト検出などの画像処理手法により検出する際に、それぞれの区画領域に転写されたマルチバーパターンの像のS/N比が良好な撮像信号を得ることができる。従って、この撮像信号に基づいて、テンプレートマッチング、あるいはスコア検出を含むコントラスト検出などの画像処理手法により各区画領域に形成されたマルチバーパターンの像の形成状態を精度良く検出することができる。
【0266】
例えば、テンプレートマッチングによる場合には、客観的、定量的な相関値の情報が区画領域毎に得られ、コントラスト検出の場合には、客観的、定量的なコントラスト値の情報が区画領域毎に得られるので、いずれにしても、得られた情報を、それぞれの閾値と比較することにより、マルチバーパターンの像の形成状態を二値化情報(像の有無情報)に変換することにより、各区画領域毎のマルチバーパターンの形成状態を精度、再現性良く検出することが可能となる。
【0267】
従って、かかる場合にも上記実施形態と同様に、上記の検出結果に基づいて投影光学系の光学特性を求めることにより、客観的かつ定量的な相関値、コントラストなどを用いた検出結果に基づいて光学特性が求められる。従って、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。また、評価点の数を増加させることができるとともに、各評価点間の間隔を狭くすることができ、結果的に光学特性計測の測定精度を向上させることが可能となる。
【0268】
なお、上記実施形態では、レチクルRT上の計測用パターンMPnとして開口パターンAPn内の中央部に配置された1種類のL/Sパターン(マルチバーパターン)を用いる場合について説明したが、本発明がこれに限定されないことは言うまでもない。計測用パターンとしては、周期方向が異なる少なくとも2種類のL/Sパターンや、孤立線やコンタクトホールなどを用いても良い。計測用パターンMPnとしてL/Sパターンを用いる場合には、デューティ比及び周期方向は、任意で良い。また、計測用パターンMPnとして周期パターンを用いる場合、その周期パターンは、L/Sパターンだけではなく、例えばドットマークを周期的に配列したパターンでも良い。これは、像の線幅等を計測する従来の方法とは異なり、像の形成状態をスコア(コントラスト)で検出しているからである。
【0269】
また、上記実施形態では、1種類のスコアに基づいて最良フォーカス位置を求めているが、これに限らず、複数種類のスコアを設定しこれらに基づいて、それぞれ最良フォーカス位置を求めても良く、あるいはこれらの平均値(あるいは重み付け平均値)に基づいて最良フォーカス位置を求めても良い。
【0270】
また、上記実施形態では、ピクセルデータを抽出するエリアを矩形としているが、これに限定されるものではなく、例えば、円形や楕円形、あるいは三角形などであっても良い。また、その大きさも任意に設定することができる。すなわち、計測用パターンMPnの形状に合わせて抽出エリアを設定することによりノイズを減少させ、S/N比を高くすることが可能である。
【0271】
また、上記実施形態では、像の形成状態の検出に1種類の閾値を用いているが、これに限らず、複数の閾値を用いても良い。複数の閾値を求める場合、それぞれの閾値を、スコアと比較することで、区画領域の像の形成状態を検出することとしても良い。この場合、例えば第1の閾値での検出結果から最良フォーカス位置が算出困難な場合に、第2の閾値での形成状態の検出を行い、その検出結果から最良フォーカス位置を求めることなどが可能となる。
【0272】
また、予め複数の閾値を設定しておき、閾値毎に最良フォーカス位置を求め、それらの平均値(単純平均値あるいは重み付け平均値)を最良フォーカス位置としても良い。例えば、各閾値に応じて、露光エネルギ量Pが極値を示すときのフォーカス位置を順次算出する。そして、各フォーカス位置の平均値を最良フォーカス位置とする。なお、露光エネルギ量Pとフォーカス位置Zとの関係を示す近似曲線と適当なスライスレベル(露光エネルギ量)との2つの交点(フォーカス位置)を求め、両交点の平均値を、各閾値毎に算出し、それらの平均値(単純平均値あるいは重み付け平均値)を最良フォーカス位置としても良い。
【0273】
あるいは、各閾値毎に最良フォーカス位置を算出し、閾値と最良フォーカス位置との関係において、閾値の変動に対して、最良フォーカス位置の変化が最も小さい区間における最良フォーカス位置の平均値(単純平均値あるいは重み付け平均値)を最良フォーカス位置としても良い。
【0274】
また、上記実施形態では、予め設定されている値を閾値として用いているが、これに限定されるものではない。例えば、ウエハWT上の計測用パターンMPnが転写されていない領域を撮像し、得られたスコアを閾値としても良い。
【0275】
さらに、例えば前述の第1領域と第2領域とで、アライメント検出系ASによる画像の取り込み回数を異ならせても良く、このようにすることにより計測時間の短縮などを図ることができる。
【0276】
なお、上記実施形態の露光装置100では、主制御装置28は、図示しない記憶装置に格納されている処理プログラムに従って、前述した投影光学系の光学特性の計測を行うことにより、計測処理の自動化を実現することができる。勿論、この処理プログラムは、他の情報記録媒体(CD−ROM、MO等)に保存されていても良い。さらに、計測を行う時に、図示しないサーバから処理プログラムをダウンロードしても良い。また、計測結果を、図示しないサーバに送付したり、インターネットやイントラネットを介して電子メール及びファイル転送により、外部に通知することも可能である。
【0277】
なお、上記実施形態では、計測用パターンMPnをウエハWT上の各区画領域DAi,jに転写した後、現像後にウエハWT上の各区画領域DAi,jに形成されるレジスト像をアライメント検出系ASによって撮像し、その撮像データに対して画像処理を行う場合について説明したが、本発明に係る光学特性の計測方法はこれに限定されるものではない。例えば、撮像の対象は、露光の際にレジストに形成された潜像であっても良く、上記像が形成されたウエハを現像し、さらにそのウエハをエッチング処理して得られる像(エッチング像)などに対して行っても良い。また、ウエハなどの物体上における像の形成状態を検出するための感光層は、フォトレジストに限らず、光(エネルギ)の照射によって像(潜像及び顕像)が形成されるものであれば良い。例えば、感光層は、光記録層、光磁気記録層などであっても良く、従って、感光層が形成される物体もウエハ又はガラスプレート等に限らず、光記録層、光磁気記録層などが形成可能な板等であっても良い。
【0278】
また、オペレータなどが介在することなく、前述の計測結果(最良フォーカス位置など)に基づいて投影光学系PLの光学特性を調整することができる。すなわち、露光装置に自動調整機能を持たせることが可能となる。
【0279】
また、上記実施形態では、パターンの転写の際に変更される露光条件が、投影光学系の光軸方向に関するウエハWTの位置及びウエハWTの面上に照射されるエネルギビームのエネルギ量(露光ドーズ量)である場合について説明したが、本発明がこれに限定されるものではない。例えば、照明条件(マスクの種別を含む)、投影光学系の結像特性など露光に関連する全ての構成部分の設定条件などの何れかであれば良く、また、必ずしも2種類の露光条件を変更しながら露光を行う必要もない。すなわち、一種類の露光条件、例えば投影光学系の光軸方向に関するウエハWTの位置のみを変更しながら、計測用マスクのパターンを感光物体上の複数の領域に転写し、その転写像の形成状態を検出する場合であっても、上記実施形態と同様のスコアを用いたコントラスト計測、あるいはテンプレートマッチングの手法により、その検出を迅速に行うことができるという効果がある。
【0280】
また、上記実施形態において、最良フォーカス位置とともに最良露光量を決定することができる。すなわち、露光エネルギ量を低エネルギ量側にも設定して、上記実施形態と同様の処理を行い、露光エネルギ量毎に、その像が検出されたフォーカス位置の幅を求め、該幅が最大となるときの露光エネルギ量を算出し、その場合の露光量を最良露光量とする。
【0281】
また、上記実施形態では、一例として、区画領域内の指定範囲のピクセル値の分散(又は標準偏差)を、スコアEとして採用するものとしたが、本発明がこれに限定されるものではなく、区画領域内又はその一部(例えば、前述の指定範囲)のピクセル値の加算値、微分総和値をスコアEとしても良い。また、上記実施形態中で説明した外枠検出のアルゴリズムは一例であって、これに限らず、例えば前述した境界検出と同様の手法により、評価点対応領域DBnの4辺(上辺、下辺、左辺及び右辺)でそれぞれ少なくとも2点を検出することとしても良い。このようにしても、検出された少なくとも8点に基づいて例えば前述と同様の頂点検出、長方形近似などが可能である。また、上記実施形態では、図3に示されるように、開口パターンの内部に遮光部によって計測用パターンMPnが形成された場合について説明したが、これに限らず、図3の場合と反対に、遮光部内に光透過性のパターンから成る計測用パターンを形成しても良い。さらに、上記実施形態ではレチクルのパターン領域PAを遮光部としたが、パターン領域PAは光透過部でも良く、この場合は前述の計測用パターンMPnを設けるだけでも良いし、あるいは計測用パターンMPnを囲む遮光性の枠状パターンを一緒に形成しても良い。また、ウエハに塗布するレジストはポジ型に限られるものではなくネガ型でも良い。
【0282】
また、上記実施形態では、各区画領域DAi,jの計測用パターンの像の有無を、スコアを閾値と比較することで検出するものとしたが、この代わりに、次のようにして、前述の図23の曲線P=f(Z)と同様の近似曲線を算出しても良い。
【0283】
すなわち、前述の外枠検出及びその検出結果を利用した各区画領域の位置の算出により、撮像データ上における第1領域DCnの範囲を容易に求めることができる。そして、この第1領域DCnに対応する撮像データの所定方向、例えば前述のマトリックスの行方向(X軸方向)のピクセル列毎のピクセルデータの加算値(X軸方向の走査線上の輝度値の積算信号)の分布状況を検出する。図24には、このようにして得られた図9の第1領域DC1の撮像データにおけるピクセル列毎のピクセルデータ(ピクセル値)の加算値Gの分布曲線G=g(Z)の一例が示されている。そこで、この曲線G=g(Z)における各ピーク点(図24中に●で示される)を、カーブフィットすることによりn次の近似曲線(最小自乗近似曲線)を求める。これにより、例えば図24に点線で示されるような曲線G=h(Z)が求められる。この曲線G=h(Z)と前述の曲線P=f(Z)とを比べると明からなように、両者はほぼ同様の形状をしていることがわかる。この場合、所定方向のピクセル列毎のピクセルデータの加算値の分布状況を算出するという簡単な画像処理により、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果と実質的に等価な分布状況のデータを得ることができる。従って、客観的かつ定量的な撮像データを用いて、前述の区画領域毎の像の形成状態(例えば有無検出)の検出結果を得る場合と同程度の検出精度及び再現性で、より簡易な手法により像の形成状態を検出することができる。
【0284】
そして、上記の曲線G=h(Z)を用いて、上記実施形態と同様の処理を行うことにより、投影光学系PLの光学特性、例えばベストフォーカス位置などを求めることとすれば良い。このようにしても、上記実施形態と同様に、客観的かつ定量的な撮像データを用いた検出結果に基づいて光学特性が求められるため、従来の方法と比較して光学特性を精度及び再現性良く計測することができる。
【0285】
さらに、上記実施形態では、結像特性補正コントローラを介して投影光学系PLの結像特性を調整するものとしたが、例えば、結像特性補正コントローラだけでは結像特性を所定の許容範囲内に制御することができないときなどは、投影光学系PLの少なくとも一部を交換しても良いし、あるいは投影光学系PLの少なくとも1つの光学素子を再加工(非球面加工など)しても良い。また、特に光学素子がレンズエレメントであるときはその偏芯を変更したり、あるいは光軸を中心として回転させても良い。このとき、露光装置100のアライメントセンサを用いてレジスト像などを検出する場合、主制御装置28はディスプレイ(モニタ)への警告表示、あるいはインターネット又は携帯電話などによって、オペレータなどにアシストの必要性を通知しても良いし、投影光学系PLの交換箇所や再加工すべき光学素子など、投影光学系PLの調整に必要な情報を一緒に通知すると良い。これにより、光学特性の計測などの作業時間だけでなく、その準備期間も短縮でき、露光装置の停止期間の短縮、すなわち稼働率の向上を図ることが可能となる。また、本実施形態では計測用パターンを静止露光方式でウエハに転写するものとしたが、静止露光方式の代わりに、あるいはそれに加えて走査露光方式で、上記実施形態と全く同様に少なくとも1つの露光条件を変えながら計測用パターンをウエハに転写することでダイナミックな光学特性を求めるようにしても良い。
【0286】
さらに、本発明が適用される露光装置の光源は、KrFエキシマレーザやArFエキシマレーザに限らず、F2レーザ(波長157nm)、あるいは他の真空紫外域のパルスレーザ光源であっても良い。この他、露光用照明光として、例えば、DFB半導体レーザ又はファイバーレーザから発振される赤外域、又は可視域の単一波長レーザ光を、例えばエルビウム(又はエルビウムとイッテルビウムの両方)がドープされたファイバーアンプで増幅し、非線形光学結晶を用いて紫外光に波長変換した高調波を用いても良い。また、紫外域の輝線(g線、i線等)を出力する超高圧水銀ランプ等を用いても良い。この場合には、ランプ出力制御、NDフィルタ等の減光フィルタ、光量絞り等によって露光エネルギの調整を行えば良い。また、EUV光、X線、あるいは電子線及びイオンビームなどの荷電粒子線を露光ビームとして用いる露光装置に本発明を適用しても良い。
【0287】
なお、上記実施形態では、本発明がステップ・アンド・スキャン方式の縮小投影露光装置に適用された場合について説明したが、本発明の適用範囲がこれに限定されないのは勿論である。すなわち、ステップ・アンド・リピート方式、ステップ・アンド・スティッチ方式又はプロキシミティ方式などの露光装置、あるいはミラープロジェクション・アライナー、及びフォトリピータなどにも好適に適用することができる。
【0288】
さらに、投影光学系PLは、屈折系、反射屈折系、及び反射系のいずれでもよいし、縮小系、等倍系、及び拡大系のいずれでも良い。
【0289】
さらに、本発明は、半導体素子の製造に用いられる露光装置だけでなく、液晶表示素子、プラズマディスプレイなどを含むディスプレイの製造に用いられる、デバイスパターンをガラスプレート上に転写する露光装置、薄膜磁気へッドの製造に用いられる、デバイスパターンをセラミックウエハ上に転写する露光装置、撮像素子(CCDなど)、マイクロマシン、及びDNAチップなどの製造、さらにはマスク又はレチクルの製造に用いられる露光装置などにも適用することができる。
【0290】
《デバイス製造方法》
次に、上記説明した露光装置及び方法を使用したデバイスの製造方法の実施形態を説明する。
【0291】
図25には、デバイス(ICやLSI等の半導体チップ、液晶パネル、CCD、薄膜磁気ヘッド、DNAチップ、マイクロマシン等)の製造例のフローチャートが示されている。図25に示されるように、まず、ステップ301(設計ステップ)において、デバイスの機能・性能設計(例えば、半導体デバイスの回路設計等)を行い、その機能を実現するためのパターン設計を行う。引き続き、ステップ302(マスク製作ステップ)において、設計した回路パターンを形成したマスクを製作する。一方、ステップ303(ウエハ製造ステップ)において、シリコン等の材料を用いてウエハを製造する。
【0292】
次に、ステップ304(ウエハ処理ステップ)において、ステップ301〜ステップ303で用意したマスクとウエハを使用して、後述するように、リソグラフィ技術によってウエハ上に実際の回路等を形成する。次いで、ステップ305(デバイス組立ステップ)において、ステップ304で処理されたウエハを用いてデバイス組立を行う。このステップ305には、ダイシング工程、ボンディング工程、及びパッケージング工程(チップ封入)等の工程が必要に応じて含まれる。
【0293】
最後に、ステップ306(検査ステップ)において、ステップ305で作製されたデバイスの動作確認テスト、耐久性テスト等の検査を行う。こうした工程を経た後にデバイスが完成し、これが出荷される。
【0294】
図26には、半導体デバイスの場合における、上記ステップ304の詳細なフロー例が示されている。図26において、ステップ311(酸化ステップ)においてはウエハの表面を酸化させる。ステップ312(CVDステップ)においてはウエハ表面に絶縁膜を形成する。ステップ313(電極形成ステップ)においてはウエハ上に電極を蒸着によって形成する。ステップ314(イオン打込みステップ)においてはウエハにイオンを打ち込む。以上のステップ311〜ステップ314それぞれは、ウエハ処理の各段階の前処理工程を構成しており、各段階において必要な処理に応じて選択されて実行される。
【0295】
ウエハプロセスの各段階において、上述の前処理工程が終了すると、以下のようにして後処理工程が実行される。この後処理工程では、まず、ステップ315(レジスト形成ステップ)において、ウエハに感光剤を塗布する。引き続き、ステップ316(露光ステップ)において、上記各実施形態の露光装置及び露光方法によってマスクの回路パターンをウエハに転写する。次に、ステップ317(現像ステップ)においては露光されたウエハを現像し、ステップ318(エッチングステップ)において、レジストが残存している部分以外の部分の露出部材をエッチングにより取り去る。そして、ステップ319(レジスト除去ステップ)において、エッチングが済んで不要となったレジストを取り除く。
【0296】
これらの前処理工程と後処理工程とを繰り返し行うことによって、ウエハ上に多重に回路パターンが形成される。
【0297】
以上のような、本実施形態のデバイス製造方法を用いれば、露光ステップで、上記実施形態の露光装置及び露光方法が用いられるので、前述した光学特性計測方法で精度良く求められた光学特性を考慮して調整された投影光学系を介して高精度な露光が行われ、高集積度のデバイスを生産性良く製造することが可能となる。
【0298】
【発明の効果】
以上説明したように、本発明に係る光学特性計測方法によれば、短時間で、精度及び再現性良く投影光学系の光学特性を求めることができるという効果がある。
【0299】
また、本発明に係る露光方法によれば、高精度な露光を実現できるという効果がある。
【0300】
また、本発明に係るデバイス製造方法によれば、高集積度のデバイスを製造することができるという効果がある。
【図面の簡単な説明】
【図1】本発明の一実施形態の露光装置の概略構成を示す図である。
【図2】図1の照明系IOPの具体的構成の一例を説明するための図である。
【図3】投影光学系の光学特性の計測に用いられるレチクルの一例を示す図である。
【図4】光学特性の計測方法を説明するためのフローチャート(その1)である。
【図5】光学特性の計測方法を示すフローチャート(その2)である。
【図6】区画領域の配列を説明するための図である。
【図7】ウエハWT上に第1領域DCnが形成された状態を示す図である。
【図8】ウエハWT上に評価点対応領域DBnが形成された状態を示す図である。
【図9】ウエハWTを現像後にウエハWT上に形成された評価点対応領域DB1のレジスト像の一例を示す図である。
【図10】図5のステップ456(光学特性の算出処理)の詳細を示すフローチャート(その1)である。
【図11】図5のステップ456(光学特性の算出処理)の詳細を示すフローチャート(その2)である。
【図12】図10のステップ510の詳細を示すフローチャートである。
【図13】図12のステップ702の詳細を示すフローチャートである。
【図14】図14(A)は、ステップ508の処理を説明するための図、図14(B)は、ステップ510の処理を説明するための図、図14(C)はステップ512の処理を説明するための図である。
【図15】図15(A)は、ステップ514の処理を説明するための図、図15(B)は、ステップ516の処理を説明するための図、図15(C)は、ステップ518の処理を説明するための図である。
【図16】窓領域の評価点対応領域DB1の外枠に対するスキャン方向の他の例を簡略化して示す図である。
【図17】図17(A)は、1つの評価点対応領域DBkの外枠の4辺を検出するためにそれぞれ設定された4つの検出領域を示す図、図17(B)は、一組の窓領域を図17(A)中の右から左に、図17(C)は一組の窓領域を図17(A)中の上から下に、同時に設定された検出領域内でスキャンした際に得られたピクセル値の分散信号の和信号をそれぞれ示す図である。
【図18】また、図18(A)は、外枠の上辺を検出対象として、窓領域を図17(A)中の下から上に、図18(B)は、外枠の下辺を検出対象として、窓領域を図17(A)中の下から上に、図18(C)は、外枠の右辺を検出対象として、窓領域を図17(A)中の右から左に、図18(D)は、外枠の左辺を検出対象として、窓領域を図17(A)中の左から右に、設定された検出領域内でスキャンした際に得られたピクセル値の分散信号を、それぞれ示す図である。
【図19】外枠検出における境界検出処理を説明するための図である。
【図20】ステップ514の頂点検出を説明するための図である。
【図21】ステップ516の長方形検出を説明するための図である。
【図22】検出結果の一例を示すテーブルデータ形式の図である。
【図23】パターン残存数(露光エネルギ量)とフォーカス位置との関係を示す図である。
【図24】図9の第1領域DC1の撮像データにおけるピクセル列毎のピクセルデータ(ピクセル値)の加算値Gの分布曲線の一例を示す図である。
【図25】本発明に係るデバイス製造方法の実施形態を説明するためのフローチャートである。
【図26】図25のステップ304における処理のフローチャートである。
【符号の説明】
MPn…計測用パターン、DBn…評価点対応領域(所定領域)、DCn…第1領域、DDn…第2領域、PL…投影光学系、W…ウエハ(物体)、WT…ウエハ(物体)。
Claims (24)
- 第1面上のパターンを第2面上に投影する投影光学系の光学特性を計測する光学特性計測方法であって、
異なる露光条件下で前記投影光学系を介して物体上に転写された計測用パターンの転写領域から成る複数の区画領域を含みその輪郭の少なくとも一部が直線部である所定の領域を撮像する第1工程と;
前記撮像により得られた撮像データに基づき、前記所定の領域の輪郭から成る外枠を構成する前記直線部を検出対象とし、所定大きさの窓領域を前記検出対象の直線部にほぼ直交する走査方向に走査し、該走査中に前記窓領域内のピクセルデータに基づいて前記検出対象の直線部の位置を検出する第2工程と;
前記第2工程における前記検出対象の直線部の位置の検出結果を利用し、前記複数の区画領域の少なくとも一部の複数の区画領域における像の形成状態を、前記撮像データを用いて検出する第3工程と;
前記第3工程における検出結果に基づいて前記投影光学系の光学特性を求める第4工程と;を含む光学特性計測方法。 - 前記走査方向は、前記外枠の内側から外側に向かう方向であることを特徴とする請求項1に記載の光学特性計測方法。
- 前記所定の領域は、その輪郭に少なくとも一組の相互に平行な直線部を含み、
前記第2工程では、前記撮像データに基づき、前記外枠の設計値に応じた所定距離だけ離れて配置された一組の所定大きさの窓領域を、前記外枠を構成する相互に平行な一組の直線部のそれぞれを検出対象として該検出対象の直線部にほぼ直交する走査方向に同時に走査し、該走査中に前記一組の窓領域内のピクセルデータに基づいて前記検出対象の直線部の位置を検出することを特徴とする請求項1に記載の光学特性計測方法。 - 前記第2工程では、前記窓領域内のピクセルデータの代表値が最大又は最小となる位置を、前記検出対象の直線部の位置として検出することを特徴とする請求項1〜3のいずれか一項に記載の光学特性計測方法。
- 前記窓領域のサイズは、前記ピクセルデータの代表値が検出対象である外枠上と前記所定の領域内とで、その差が所定値以上となるようなサイズに設定されていることを特徴とする請求項4に記載の光学特性計測方法。
- 前記ピクセルデータの代表値は前記窓領域内の中心を含む少なくとも一部の領域内のピクセルデータに対応するピクセル値の分散、標準偏差、加算値、及び微分総和値のいずれかであることを特徴とする請求項4又は5に記載の光学特性計測方法。
- 前記撮像データは、2より大きい複数ビットのデータであり、
前記第2工程では、前記複数ビットのデータから最上位2ビットを含む上位複数ビット以外の下位ビットのデータを0又は1にしたデータを前記ピクセルデータとして用いることを特徴とする請求項1〜6のいずれか一項に記載の光学特性計測方法。 - 前記第1工程に先立って、少なくとも1つの露光条件を変更しながら、矩形枠状のパターンと該矩形枠状のパターンの内部に位置する前記計測用パターンとを含む対象パターンを前記第1面上に配置し、かつ前記投影光学系の第2面側に配置された物体を所定のステップピッチで順次移動して前記対象パターンを前記物体上に順次転写することにより、前記複数の区画領域を前記物体上に形成する工程を含む、転写工程を、更に含むことを特徴とする請求項1〜7のいずれか一項に記載の光学特性計測方法。
- 前記ステップピッチは、前記矩形枠状のパターンのサイズに対応する距離以下に設定されていることを特徴とする請求項8に記載の光学特性計測方法。
- 前記所定の領域は、前記複数の区画領域のみから成り、前記転写工程では、前記所定の領域内の最外周部に位置する複数の区画領域の少なくとも一部の特定の複数の区画領域が過露光の領域となるように前記露光条件の一部として前記物体上に照射されるエネルギビームのエネルギ量を変更することを特徴とする請求項8に記載の光学特性計測方法。
- 前記計測用パターンは、マルチバーパターンを含み、
前記複数の区画領域のそれぞれに転写された前記マルチバーパターンとこれに隣接するパターンとが、前記マルチバーパターンの像のコントラストが前記隣接するパターンによる影響を受けない距離L以上離れていることを特徴とする請求項1〜10のいずれか一項に記載の光学特性計測方法。 - 前記第3工程は、前記検出対象の直線部の位置の検出結果に基づいて、その検出された外枠部分を基準として前記所定の領域を構成する少なくとも一部の複数の区画領域それぞれの位置を算出する工程を含むことを特徴とする請求項1〜11のいずれか一項に記載の光学特性計測方法。
- 前記所定の領域は、その輪郭が直線部のみから成る領域であることを特徴とする請求項1〜12のいずれか一項に記載の光学特性計測方法。
- 前記所定の領域は、その輪郭が4つの直線部から成る矩形領域であり、
前記第3工程は、前記算出する工程に先立って、前記検出対象の直線部である辺の位置の検出結果に基づいて、前記矩形の外枠を構成する第1辺から第4辺の各辺上でそれぞれ少なくとも2点を求め、前記求めた少なくとも8点に基づいて前記外枠を算出する外枠算出工程を更に含み、
前記算出する工程では、既知の区画領域の配列情報を用いて前記外枠の内部領域を等分割して、前記所定の領域を構成する複数の区画領域それぞれの位置を算出することを特徴とする請求項12に記載の光学特性計測方法。 - 前記外枠算出工程では、前記求めた第1ないし第4辺上の各2点の点に基づいて定まる4本の直線同士の交点として矩形領域である前記所定の領域の4頂点を求め、前記求めた4頂点に基づいて最小二乗法による長方形近似を行い、回転を含めた前記所定の領域の矩形の外枠を算出することを特徴とする請求項14に記載の光学特性計測方法。
- 前記第3工程における、前記少なくとも一部の複数の区画領域における像の形成状態の検出は、各区画領域のピクセルデータに関する代表値を判定値として行われることを特徴とする請求項1〜15のいずれか一項に記載の光学特性計測方法。
- 前記代表値は、各区画領域内の少なくとも一部の範囲内におけるピクセルデータに対応するピクセル値の加算値、微分総和値、分散及び標準偏差のいずれかであることを特徴とする請求項16に記載の光学特性計測方法。
- 前記代表値は、平均値として前記計測用パターンの像が残存しないと予想される任意の区画領域内におけるピクセル値の平均値を用いて求められた、前記各区画領域内の少なくとも一部の範囲内におけるピクセルデータに対応するピクセル値の分散及び標準偏差のいずれかであることを特徴とする請求項16に記載の光学特性計測方法。
- 前記第3工程における、前記少なくとも一部の複数の区画領域における像の形成状態の検出は、テンプレートマッチングの手法により行われることを特徴とする請求項1〜15のいずれか一項に記載の光学特性計測方法。
- 前記露光条件は、前記投影光学系の光軸方向に関する前記物体の位置及び前記物体上に照射されるエネルギビームのエネルギ量の少なくとも一方を含むことを特徴とする請求項1〜19のいずれか一項に記載の光学特性計測方法。
- 前記露光条件は、前記投影光学系の光軸方向に関する前記物体の位置と前記物体上に照射されるエネルギビームのエネルギ量とを含み、
前記物体上に形成された複数の区画領域は、前記露光条件を変更しながら前記投影光学系を介して前記物体上に順次転写された計測用パターンの転写領域から成り、
前記第3工程における、像の形成状態の検出は、前記検出対象の区画領域における前記計測用パターンの像の有無の検出であり、
前記第4工程では、その像が検出された複数の区画領域に対応する前記エネルギビームのエネルギ量と前記投影光学系の光軸方向に関する前記物体の位置との相関関係により最良フォーカス位置を決定することを特徴とする請求項1〜20のいずれか一項に記載の光学特性計測方法。 - 第1面上のパターンを第2面上に投影する投影光学系の光学特性を計測する光学特性計測方法であって、
少なくとも1つの露光条件を変更しながら、前記第1面上に配置された計測用パターンを前記投影光学系の第2面側に配置された物体上の複数の領域に順次転写する第1工程と;
前記計測用パターンが異なる露光条件で転写された前記物体上の複数の区画領域のうちの少なくとも一部の複数の区画領域から成る所定形状の領域を含む領域を撮像し、その撮像データ中の前記所定形状の領域の所定方向のピクセル列毎のピクセルデータの加算値の分布状況を検出する第2工程と;
前記検出結果に基づいて前記投影光学系の光学特性を求める第3工程と;を含む光学特性計測方法。 - 露光用のエネルギビームをマスクに照射し、前記マスクに形成されたパターンを投影光学系を介して物体上に転写する露光方法であって、
請求項1〜22のいずれか一項に記載の光学特性計測方法によって計測された前記光学特性を考慮して前記投影光学系を調整する工程と;
前記調整された投影光学系を介して前記マスクに形成されたパターンを前記物体上に転写する工程と;を含む露光方法。 - リソグラフィ工程を含むデバイス製造方法であって、
前記リソグラフィ工程では、請求項23に記載の露光方法を用いることを特徴とするデバイス製造方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002311936A JP2004146702A (ja) | 2002-10-25 | 2002-10-25 | 光学特性計測方法、露光方法及びデバイス製造方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002311936A JP2004146702A (ja) | 2002-10-25 | 2002-10-25 | 光学特性計測方法、露光方法及びデバイス製造方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004146702A true JP2004146702A (ja) | 2004-05-20 |
Family
ID=32456973
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002311936A Withdrawn JP2004146702A (ja) | 2002-10-25 | 2002-10-25 | 光学特性計測方法、露光方法及びデバイス製造方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004146702A (ja) |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2007043535A1 (ja) * | 2005-10-07 | 2007-04-19 | Nikon Corporation | 光学特性計測方法、露光方法及びデバイス製造方法、並びに検査装置及び計測方法 |
| US7948616B2 (en) | 2007-04-12 | 2011-05-24 | Nikon Corporation | Measurement method, exposure method and device manufacturing method |
| US20130271945A1 (en) | 2004-02-06 | 2013-10-17 | Nikon Corporation | Polarization-modulating element, illumination optical apparatus, exposure apparatus, and exposure method |
| US9341954B2 (en) | 2007-10-24 | 2016-05-17 | Nikon Corporation | Optical unit, illumination optical apparatus, exposure apparatus, and device manufacturing method |
| US9423698B2 (en) | 2003-10-28 | 2016-08-23 | Nikon Corporation | Illumination optical apparatus and projection exposure apparatus |
| US9678332B2 (en) | 2007-11-06 | 2017-06-13 | Nikon Corporation | Illumination apparatus, illumination method, exposure apparatus, and device manufacturing method |
| US9678437B2 (en) | 2003-04-09 | 2017-06-13 | Nikon Corporation | Illumination optical apparatus having distribution changing member to change light amount and polarization member to set polarization in circumference direction |
| US9885872B2 (en) | 2003-11-20 | 2018-02-06 | Nikon Corporation | Illumination optical apparatus, exposure apparatus, and exposure method with optical integrator and polarization member that changes polarization state of light |
| US9891539B2 (en) | 2005-05-12 | 2018-02-13 | Nikon Corporation | Projection optical system, exposure apparatus, and exposure method |
| US10101666B2 (en) | 2007-10-12 | 2018-10-16 | Nikon Corporation | Illumination optical apparatus, exposure apparatus, and device manufacturing method |
| CN116136449A (zh) * | 2021-11-17 | 2023-05-19 | 舜宇光学(浙江)研究院有限公司 | 一种近眼显示性能检测方法、装置及设备 |
-
2002
- 2002-10-25 JP JP2002311936A patent/JP2004146702A/ja not_active Withdrawn
Cited By (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9885959B2 (en) | 2003-04-09 | 2018-02-06 | Nikon Corporation | Illumination optical apparatus having deflecting member, lens, polarization member to set polarization in circumference direction, and optical integrator |
| US9678437B2 (en) | 2003-04-09 | 2017-06-13 | Nikon Corporation | Illumination optical apparatus having distribution changing member to change light amount and polarization member to set polarization in circumference direction |
| US9423698B2 (en) | 2003-10-28 | 2016-08-23 | Nikon Corporation | Illumination optical apparatus and projection exposure apparatus |
| US9760014B2 (en) | 2003-10-28 | 2017-09-12 | Nikon Corporation | Illumination optical apparatus and projection exposure apparatus |
| US9885872B2 (en) | 2003-11-20 | 2018-02-06 | Nikon Corporation | Illumination optical apparatus, exposure apparatus, and exposure method with optical integrator and polarization member that changes polarization state of light |
| US10281632B2 (en) | 2003-11-20 | 2019-05-07 | Nikon Corporation | Illumination optical apparatus, exposure apparatus, and exposure method with optical member with optical rotatory power to rotate linear polarization direction |
| US10007194B2 (en) | 2004-02-06 | 2018-06-26 | Nikon Corporation | Polarization-modulating element, illumination optical apparatus, exposure apparatus, and exposure method |
| US20130271945A1 (en) | 2004-02-06 | 2013-10-17 | Nikon Corporation | Polarization-modulating element, illumination optical apparatus, exposure apparatus, and exposure method |
| US10241417B2 (en) | 2004-02-06 | 2019-03-26 | Nikon Corporation | Polarization-modulating element, illumination optical apparatus, exposure apparatus, and exposure method |
| US10234770B2 (en) | 2004-02-06 | 2019-03-19 | Nikon Corporation | Polarization-modulating element, illumination optical apparatus, exposure apparatus, and exposure method |
| US9891539B2 (en) | 2005-05-12 | 2018-02-13 | Nikon Corporation | Projection optical system, exposure apparatus, and exposure method |
| WO2007043535A1 (ja) * | 2005-10-07 | 2007-04-19 | Nikon Corporation | 光学特性計測方法、露光方法及びデバイス製造方法、並びに検査装置及び計測方法 |
| JPWO2007043535A1 (ja) * | 2005-10-07 | 2009-04-16 | 株式会社ニコン | 光学特性計測方法、露光方法及びデバイス製造方法、並びに検査装置及び計測方法 |
| US7948616B2 (en) | 2007-04-12 | 2011-05-24 | Nikon Corporation | Measurement method, exposure method and device manufacturing method |
| US10101666B2 (en) | 2007-10-12 | 2018-10-16 | Nikon Corporation | Illumination optical apparatus, exposure apparatus, and device manufacturing method |
| US9857599B2 (en) | 2007-10-24 | 2018-01-02 | Nikon Corporation | Optical unit, illumination optical apparatus, exposure apparatus, and device manufacturing method |
| US9341954B2 (en) | 2007-10-24 | 2016-05-17 | Nikon Corporation | Optical unit, illumination optical apparatus, exposure apparatus, and device manufacturing method |
| US9678332B2 (en) | 2007-11-06 | 2017-06-13 | Nikon Corporation | Illumination apparatus, illumination method, exposure apparatus, and device manufacturing method |
| CN116136449A (zh) * | 2021-11-17 | 2023-05-19 | 舜宇光学(浙江)研究院有限公司 | 一种近眼显示性能检测方法、装置及设备 |
| CN116136449B (zh) * | 2021-11-17 | 2025-06-10 | 舜宇光学(浙江)研究院有限公司 | 一种近眼显示性能检测方法、装置及设备 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2002091440A1 (ja) | 光学特性計測方法、露光方法及びデバイス製造方法 | |
| US6706456B2 (en) | Method of determining exposure conditions, exposure method, device manufacturing method, and storage medium | |
| US7948616B2 (en) | Measurement method, exposure method and device manufacturing method | |
| US20080208499A1 (en) | Optical characteristics measurement method, exposure method and device manufacturing method, and inspection apparatus and measurement method | |
| JPWO2008038751A1 (ja) | 線幅計測方法、像形成状態検出方法、調整方法、露光方法及びデバイス製造方法 | |
| US20110242520A1 (en) | Optical properties measurement method, exposure method and device manufacturing method | |
| JPWO2005008754A1 (ja) | フレア計測方法、露光方法、及びフレア計測用のマスク | |
| JPWO2005038885A1 (ja) | 光学特性計測装置及び光学特性計測方法、露光装置及び露光方法、並びにデバイス製造方法 | |
| US20100296074A1 (en) | Exposure method, and device manufacturing method | |
| JP2005030963A (ja) | 位置検出方法 | |
| JP2005337912A (ja) | 位置計測装置、露光装置、及びデバイスの製造方法 | |
| JP2004207521A (ja) | 光学特性計測方法、露光方法及びデバイス製造方法 | |
| JP2008016828A (ja) | 露光装置およびデバイス製造方法 | |
| JP2004146703A (ja) | 光学特性計測方法、露光方法及びデバイス製造方法 | |
| JP2004165307A (ja) | 像検出方法、光学特性計測方法、露光方法及びデバイス製造方法 | |
| JP2004163313A (ja) | 輪郭検出方法及び装置、位置検出方法及び装置、並びに露光装置 | |
| JP2007281126A (ja) | 位置計測方法、位置計測装置及び露光装置 | |
| JP2002260986A (ja) | 光学特性計測方法、露光方法及びデバイス製造方法 | |
| JP2004158670A (ja) | 光学特性計測方法、露光方法及びデバイス製造方法 | |
| JP2006120660A (ja) | 位置補正方法及び位置補正装置、露光装置、並びにデバイス製造方法 | |
| JP2003021914A (ja) | 光学特性測定方法、光学特性測定装置、及び露光装置 | |
| JP2006313815A (ja) | 結像性能シミュレーション方法及び装置、並びに露光方法及び装置 | |
| JP2000091219A (ja) | 位置検出装置及びそれを用いた露光装置 | |
| JP2005123427A (ja) | 光学性能測定方法、露光方法、露光装置、及びマスク | |
| JP2003338445A (ja) | データ処理方法及びその装置、性能評価方法及び露光装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050606 |
|
| A761 | Written withdrawal of application |
Free format text: JAPANESE INTERMEDIATE CODE: A761 Effective date: 20061003 |