JP2004160797A - 記録装置 - Google Patents
記録装置 Download PDFInfo
- Publication number
- JP2004160797A JP2004160797A JP2002328362A JP2002328362A JP2004160797A JP 2004160797 A JP2004160797 A JP 2004160797A JP 2002328362 A JP2002328362 A JP 2002328362A JP 2002328362 A JP2002328362 A JP 2002328362A JP 2004160797 A JP2004160797 A JP 2004160797A
- Authority
- JP
- Japan
- Prior art keywords
- recording
- paper
- feed roller
- paper feed
- recording paper
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images



Landscapes
- Handling Of Sheets (AREA)
Abstract
【課題】記録紙が給紙ローラを離れる時の画像劣化を軽減でき、記録紙の印字保証領域を拡大できる。
【解決手段】記録紙の有無を検知するセンサが有りから無しになったらLFモータの駆動パルス数をカウントし、この値から記録紙が給紙ローラを離れる位置を予測し、その位置の前で記録紙送りを停止させ、この状態から記録紙が給紙ローラを離れて更に排紙ローラにより記録紙送りが行われる量だけLFする手段を行う。
以上の制御により、蹴飛ばしが発生する位置でLFが止まることを防ぐことが出来、位置が不定な状態で印字することを回避する。
【選択図】 図1
【解決手段】記録紙の有無を検知するセンサが有りから無しになったらLFモータの駆動パルス数をカウントし、この値から記録紙が給紙ローラを離れる位置を予測し、その位置の前で記録紙送りを停止させ、この状態から記録紙が給紙ローラを離れて更に排紙ローラにより記録紙送りが行われる量だけLFする手段を行う。
以上の制御により、蹴飛ばしが発生する位置でLFが止まることを防ぐことが出来、位置が不定な状態で印字することを回避する。
【選択図】 図1
Description
【0001】
【発明の属する技術分野】
キャリッジの走査、記録紙送りすることにより記録を行う記録装置に関する。
【0002】
【従来の技術】
シリアル記録装置において、給紙された記録紙が印字ヘッドの下でたわみ等が生じて、印字ヘッドと接触して記録紙を汚したり、記録ヘッドの走査を妨害することがある。この対策として、排紙ローラを記録ヘッドを挟んで給紙ローラとは反対側に設け、記録ヘッドの前後で記録紙を固定していた。更には、排紙ローラを給紙ローラに対して僅かに増速して記録紙にテンションをかけることで、記録紙のたわみを抑制していた。
【0003】
しかしながら、常に記録紙にテンションがかかってるため、記録紙の後端が給紙ローラから離れる瞬間に排紙ローラ方向へはじけてしまい、正確な紙送りが出来ない。このため印字される画像に乱れが生じる。
【0004】
従来はこの対策として、記録紙が給紙されて記録紙の先端が排紙ローラに到達するまでの間、及び記録紙の後端が給紙ローラを離れて記録ヘッド部を通過するまでの間は「印字可能領域」と称して「印字保証領域」と区別し、ユーザに対して「印字可能領域」での印字を推奨していなかった。
【0005】
【発明が解決しようとする課題】
しかしながら、前記従来例では次のような問題点があった。
【0006】
1.記録紙の印字保証領域が狭くなる。
【0007】
2.近年スループット向上等のため、印字ヘッドのノズル数が増大し、印字ヘッドが巨大化している。これに伴い、上記の給紙ローラと排紙ローラの間隔も拡がり、「印字保証領域」は益々狭くなる。
【0008】
本実施例では、上記問題点を解決する。
【0009】
【課題を解決するための手段】
動作の制御を行うCPU、制御手順を格納したROM、データを一時的に格納するRAM、記録紙の搬送を行う手段からなる記録装置において、記録紙が給紙ローラを離れる位置を検知する手段、記録紙の有無を検知するセンサを用いて記録紙が給紙ローラを離れる位置を検知する手段、記録紙の有無を検知するセンサが有りから無しになった時からLFモータの駆動パルス数をカウントし、この値から記録紙が給紙ローラを離れる位置を検知する手段、記録紙が給紙ローラを離れる位置を予測し、この位置の前でLF量を制御する手段、記録紙が給紙ローラを離れる位置よりも1パルス以上前、且つ通常のLF量以下の位置で記録紙送りが停止するように制御する手段、記録紙が給紙ローラから離れる位置よりも前で停止している状態から、記録紙が給紙ローラを離れて排紙ローラにより更に記録紙が行われる量だけLFする手段、記録紙が給紙ローラを離れてからは排紙ローラが記録紙の搬送、及び位置の制御を行う手段、を有する。
【0010】
(作用)
記録紙が給紙ローラを離れる時の画像劣化を軽減でき、記録紙の印字保証領域を拡大できる。
【0011】
【発明の実施の形態】
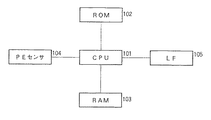
図1に本実施例の基本構成を示す。101は動作の制御を行うCPU、102は動作手順が格納してあるROM、103はデータを一時的に格納するRAM、104は記録紙の有無を検知する手段、105は紙送りモータである。
【0012】
図2は本発明の実施例にかかわる記録装置の構成例を示す。
【0013】
図2において、205はカートリッジであり、記録ヘッドHとインク供給源たるインクタンクとを一体としたものである。このヘッドカートリッジ205は、押さえ部材202によりキャリッジ206の上に固定されており、これらはシャフト211にそって長手方向に往復運動可能となっている。記録ヘッドより吐出されたインクは、記録ヘッドHと微小間隔をおいて、プラテン210に記録面を規制された記録媒体209に到達し、画像を形成する。
【0014】
記録ヘッドHにはケーブル207及びこれに結合する端子を介して適宜のデータ供給源より画像データに応じた吐出信号が供給されるヘッドカートリッジは、用いるインク色等に応じて、1ないし複数個(図示例では2個)を設けることができる。208はキャリッジ206をシャフト211に沿って走査させるためのパルスモータ、203はモータ208の駆動力をキャリッジ206に伝達するためのワイヤである。また、201はプラテンローラ210に結合して記録媒体209を搬送させるためのフィードモータ、204はキャリッジ206の位置を検出するHP(ポジション)センサである。
【0015】
図3を用いて記録紙の蹴飛ばし発生の概略を説明する。
【0016】
図3において、301は記録を記録ヘッド、302はプラテン、304は記録紙308の排紙を行う排紙ローラ、303は排紙動作を補助する拍車、305は記録紙308の給紙を行う給紙ローラ、306は給紙動作を補助するピンチローラ、307は記録紙の有無を検知するPEセンサである。
【0017】
ASF等に搭載されている記録紙は、印字の際、給紙ローラにより印字ヘッド301の位置まで搬送される。更にそのまま搬送され、排紙ローラに到達すると記録紙の先端部が排紙ローラ304と拍車303により固定され、排紙ローラ304と給紙ローラ305により両端を固定されている部分は均一な平面となり、高品位な印字を可能にする。更に、均一な平面をより確実なものにするために、給紙ローラの速度に対して排紙ローラの僅かに増速して、記録紙にテンションをかける。このとき、給紙ローラとピンチローラ間の圧力を拍車と排紙ローラ間の圧力より高くし、排紙ローラ側は常にスリップするようにすることで、記録紙の送りを給紙ローラで制御できる。
【0018】
この構成に置いて、印字が進んで記録紙後端が給紙ローラから離れる瞬間を考察する。前述のように排紙ローラは給紙ローラに対して増速されているため記録紙には排紙ローラ方向へテンションがかかっている。通常は記録紙の一端が給紙ローラに固定されているため、記録紙の送りは給紙ローラに制限されるが、記録紙の後端が給紙ローラを離れると給紙ローラによる制限が無くなる。よって、記録紙の後端が給紙ローラを離れる瞬間は、排紙ローラにより生じているテンションにより排紙ローラ側へはじける。以後、これを蹴飛ばしと表現する。この蹴飛ばし量は不定であるが、排紙ローラ側のメカ的なガタ分以内である。
【0019】
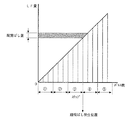
蹴飛ばし発生のタイミングと紙送りの関係を図4を用いて説明する。
【0020】
図に置いて、横軸は給紙ローラを駆動するLFモータの駆動パルス数、縦軸は給紙ローラの回転量を示すLF量である。本実施例では給紙ローラの駆動は、LFモータの3パルス分を1ステップとしている。
【0021】
1行印字を行う毎に給紙ローラは1ステップづつ駆動されるが、図では3ステップ目を駆動したところで給紙ローラから記録紙は離れ、蹴飛ばしが発生する。蹴飛ばし量は不定であるが、これは前述の通りメカのガタ分以内である。ここでメカのガタについて述べる。
【0022】
排紙ローラはLFモータで駆動されるが、LFモータはパルスモータを用いることで、励磁をしていれば停止状態でも保持できる。よってモータから排紙ローラまでの間のメカ的なガタが蹴飛ばし量となる。排紙ローラは給紙ローラに対して増速され、且つ記録紙に対する保持力は給紙ローラの方が高いので、排紙ローラは常に給紙ローラ側へ押しつけられている。この状態で記録紙の後端が給紙ローラから離れると、排紙ローラは給紙ローラの反対側へはじける。但しその量はLFモータの1パルス分以内となる。これは、排紙ローラもLFモータで駆動されており、LFモータを励磁することで、1パルス分以上の蹴飛ばしは生じない。
【0023】
以上が蹴飛ばし発生の概略である。
【0024】
次に図5を用いた蹴飛ばしによる画像不良を防ぐ方法を述べる。
【0025】
前述の通り蹴飛ばしは、給紙ローラのステップが、記録紙が給紙ローラを離れる瞬間に重なった場合であり、また蹴飛ばし量はLFモータの1パルス分以内である。よって、蹴飛ばしが発生しても更に排紙ローラにより記録紙が搬送されれば、排紙ローラのガタは一方向に安定するため、位置の制御が可能となる。このことから、給紙ローラのステップ中に蹴飛ばしが生じ、且つ更に排紙ローラにより搬送される様にすれば、蹴飛ばしによる位置不定の状態を無くすことが出来る。
【0026】
図5にこの制御の概略を示す。
【0027】
図4と同様に横軸はLFモータのパルス数、縦軸はLF量である。通常のLF量をLFモータの3パルス分とすると、図では3ステップ駆動したところで蹴飛ばしが発生する。しかし3ステップ目の駆動を2パルスとすると、4ステップ目を駆動中に蹴飛ばしの発生、及び蹴飛ばし発生後に排紙ローラによる搬送が行われ、蹴飛ばしによる位置不定の状態を無くすことが出来る。
【0028】
本制御を行うためには蹴飛ばし発生位置の予測が必要であるが、前述の通り蹴飛ばしは給紙ローラを離れる瞬間に生じるから、記録紙の後端が給紙ローラを離れる位置を検知すればよい。通常シリアル記録装置では記録紙の有無を検知するためのPEセンサが設置されており、これを用いれば予測が可能である。PEセンサの位置と給紙ローラの位置はメカ的に固定であるから、両者間の距離は固定である。よってPEセンサが記録紙無しを検知、即ち記録紙の後端を検知してから記録紙の後端が給紙ローラを離れる位置に到達するまでのパルス数を管理することで、蹴飛ばしが発生する位置を予測できる。
【0029】
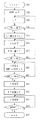
図6に本実施例のフローチャートを示す。
【0030】
まず、後端を検知してからの制御で用いるカウンタCONTをクリアする(602)。印字命令がきたらPEセンサが記録紙を検知するまでLFを行う(603,604)。記録紙を検知したら(604)、更にヘッド部まで搬送する(605)。この量は、PEセンサからヘッド部までの距離は固定であるから、予めROM102に記憶しておけばよい。ヘッド部まで記録紙が到達したら、1行印字と通常量の紙送り(606,607)を、PEセンサが記録紙の後端を検知(608)するまで行う。記録紙の後端を検知しても記録ヘッド部分には記録紙は存在するので、さらに印字を行う。このとき、蹴飛ばし発生位置を予測するために、カウンタCONTを印字を行う毎にカウントアップする(609)。カウンタCONTがCONTendに達したら(610)次のステップで蹴飛ばしが発生すると判断し、一行印字を行ってから蹴飛ばし発生位置を通り過ぎ更に排紙ローラにより搬送される量のKTBだけ搬送する。以後は印字が終了するまで印字を行う(613,614)。
【0031】
なお以上の制御において、画像をシフトして印字ヘッド中の使用するノズルを変更して記録紙の送りの精度を確保する等の後端処理を行っても、同様である。
【0032】
更に、本実施例では蹴飛ばし発生位置の予測をPEセンサを用いて行ったが、専用のセンサを用いる等しても同様である。
【0033】
以上の制御を行うことで、記録紙が給紙ローラを離れる時の画像劣化を軽減でき、記録紙の印字保証領域を拡大できる。
【0034】
【発明の効果】
記録紙が給紙ローラを離れる時の画像劣化を軽減でき、記録紙の印字保証領域を拡大できる。
【図面の簡単な説明】
【図1】本発明の基本構成を示すブロック図である。
【図2】本発明に係わるシリアル記録装置の構成例を示す図である。
【図3】実施例の構成の概要を示す図である。
【図4】実施例の動作の概要を示す図である。
【図5】実施例の動作の概要を示す図である。
【図6】実施例のフローチャートを示す図である。
Claims (7)
- 動作の制御を行うCPU、制御手順を格納したROM、データを一時的に格納するRAM、記録紙の搬送を行う手段からなる記録装置において、
記録紙が給紙ローラを離れる位置を検知する手段を有することを特徴とする記録装置。 - 上記請求項1の記録装置において、記録紙の有無を検知するセンサを用いて記録紙が給紙ローラを離れる位置を検知する手段を有することを特徴とする記録装置。
- 上記請求項2の記録装置において、記録紙の有無を検知するセンサが、記録紙が有りから無しになった時からLFモータの駆動パルス数をカウントし、この値から記録紙が給紙ローラを離れる位置を予測する手段を有することを特徴とする記録装置。
- 上記請求項3の記録装置において、記録紙が給紙ローラを離れる位置を予測し、この位置の前でLF量を制御することを特徴とする記録装置。
- 上記請求項4の記録装置において、記録紙が給紙ローラを離れる位置よりも1パルス以上前、且つ通常のLF量以下の位置で記録紙送りが停止するように制御することを特徴とする記録装置。
- 上記請求項5の記録装置において、記録紙が給紙ローラを離れる位置よりも前で停止している状態から、記録紙が給紙ローラを離れる位置から排紙ローラにより更に記録紙搬送が行われる量だけLFすることを特徴とする記録装置。
- 上記請求項6の記録装置において、記録紙が給紙ローラを離れてからは排紙ローラが記録紙の搬送、及び位置の制御を行うことを特徴とする記録装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002328362A JP2004160797A (ja) | 2002-11-12 | 2002-11-12 | 記録装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002328362A JP2004160797A (ja) | 2002-11-12 | 2002-11-12 | 記録装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004160797A true JP2004160797A (ja) | 2004-06-10 |
Family
ID=32806688
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002328362A Withdrawn JP2004160797A (ja) | 2002-11-12 | 2002-11-12 | 記録装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004160797A (ja) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007196617A (ja) * | 2006-01-30 | 2007-08-09 | Brother Ind Ltd | 画像形成装置および画像形成装置の制御プログラム |
| JP2008050083A (ja) * | 2006-08-23 | 2008-03-06 | Canon Inc | 搬送装置及び該装置の制御方法 |
| JP2008229886A (ja) * | 2007-03-16 | 2008-10-02 | Seiko Epson Corp | 液体噴射装置、液体噴射方法、液体噴射装置の検査方法 |
| KR100910695B1 (ko) | 2007-12-06 | 2009-08-04 | 윤점채 | 반도체 자재 크리닝 시스템과 그 방법 |
| JP2010046935A (ja) * | 2008-08-22 | 2010-03-04 | Canon Inc | 記録装置および記録制御方法 |
| JP2018144905A (ja) * | 2017-03-01 | 2018-09-20 | キヤノン株式会社 | 搬送装置 |
| JP2021194897A (ja) * | 2020-06-18 | 2021-12-27 | セイコーエプソン株式会社 | 記録装置および記録装置における制御方法 |
| US12539708B2 (en) | 2022-02-24 | 2026-02-03 | Canon Kabushiki Kaisha | Printing apparatus, control method, and non-transitory computer-readable storage medium |
-
2002
- 2002-11-12 JP JP2002328362A patent/JP2004160797A/ja not_active Withdrawn
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007196617A (ja) * | 2006-01-30 | 2007-08-09 | Brother Ind Ltd | 画像形成装置および画像形成装置の制御プログラム |
| US8020985B2 (en) | 2006-01-30 | 2011-09-20 | Brother Kogyo Kabushiki Kaisha | Image-forming device |
| US8333467B2 (en) | 2006-01-30 | 2012-12-18 | Brother Kogyo Kabushiki Kaisha | Image-forming device |
| JP2008050083A (ja) * | 2006-08-23 | 2008-03-06 | Canon Inc | 搬送装置及び該装置の制御方法 |
| JP2008229886A (ja) * | 2007-03-16 | 2008-10-02 | Seiko Epson Corp | 液体噴射装置、液体噴射方法、液体噴射装置の検査方法 |
| KR100910695B1 (ko) | 2007-12-06 | 2009-08-04 | 윤점채 | 반도체 자재 크리닝 시스템과 그 방법 |
| JP2010046935A (ja) * | 2008-08-22 | 2010-03-04 | Canon Inc | 記録装置および記録制御方法 |
| JP2018144905A (ja) * | 2017-03-01 | 2018-09-20 | キヤノン株式会社 | 搬送装置 |
| JP2021194897A (ja) * | 2020-06-18 | 2021-12-27 | セイコーエプソン株式会社 | 記録装置および記録装置における制御方法 |
| JP7524626B2 (ja) | 2020-06-18 | 2024-07-30 | セイコーエプソン株式会社 | 記録装置および記録装置における制御方法 |
| US12539708B2 (en) | 2022-02-24 | 2026-02-03 | Canon Kabushiki Kaisha | Printing apparatus, control method, and non-transitory computer-readable storage medium |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8033541B2 (en) | Image forming apparatus and method of feeding a sheet | |
| CN102935766B (zh) | 印刷装置的控制方法和印刷装置 | |
| US8662659B2 (en) | Recording apparatus and recording/cutting control method | |
| CN101468557B (zh) | 记录装置中的介质进给方法及记录装置 | |
| JP4845429B2 (ja) | インクジェット記録装置 | |
| JP4539737B2 (ja) | シート搬送装置、画像記録装置、搬送量補正方法 | |
| JP3809772B2 (ja) | 給紙制御装置、給紙制御方法 | |
| US20110076082A1 (en) | Image recording apparatus | |
| JP6705260B2 (ja) | インクジェット記録装置 | |
| JP3805174B2 (ja) | 記録媒体後端検出方法及び記録装置 | |
| JP7115024B2 (ja) | 液体吐出装置 | |
| JP2005096450A (ja) | 記録装置及び該装置における記録媒体の搬送制御方法 | |
| JP7222211B2 (ja) | 画像記録装置 | |
| JP3949659B2 (ja) | インクジェットプリンタの白線補正装置及びその制御方法。 | |
| JP4371193B2 (ja) | 記録制御装置、インクジェット式記録装置 | |
| JP2005153147A (ja) | 記録媒体搬送機構及びインクジェット記録装置 | |
| US7764389B2 (en) | Apparatus and method for controlling recording and sheet conveying based on recording scans and sheet position | |
| US20240326474A1 (en) | Recording system and post-processing device | |
| JP3837997B2 (ja) | 記録装置及びその制御方法 | |
| JP2009262381A (ja) | 制御装置、印刷装置、制御装置の制御方法、及び、制御装置の制御プログラム | |
| JP2002331717A (ja) | インクジェット記録装置 | |
| JP2022080533A (ja) | 画像形成装置 | |
| KR100209523B1 (ko) | 드럼 피드형 잉크젯 프린터 | |
| JP2004306377A (ja) | 印刷装置の制御方法および印刷装置 | |
| JP3812200B2 (ja) | シリアルプリンタ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Withdrawal of application because of no request for examination |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20060207 |