JP2004163302A - 光学式エンコーダ - Google Patents
光学式エンコーダ Download PDFInfo
- Publication number
- JP2004163302A JP2004163302A JP2002330391A JP2002330391A JP2004163302A JP 2004163302 A JP2004163302 A JP 2004163302A JP 2002330391 A JP2002330391 A JP 2002330391A JP 2002330391 A JP2002330391 A JP 2002330391A JP 2004163302 A JP2004163302 A JP 2004163302A
- Authority
- JP
- Japan
- Prior art keywords
- grating
- moving
- phase
- light
- origin position
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
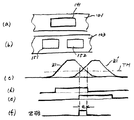
Links
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01D—MEASURING NOT SPECIALLY ADAPTED FOR A SPECIFIC VARIABLE; ARRANGEMENTS FOR MEASURING TWO OR MORE VARIABLES NOT COVERED IN A SINGLE OTHER SUBCLASS; TARIFF METERING APPARATUS; MEASURING OR TESTING NOT OTHERWISE PROVIDED FOR
- G01D5/00—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable
- G01D5/26—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable characterised by optical transfer means, i.e. using infrared, visible, or ultraviolet light
- G01D5/32—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable characterised by optical transfer means, i.e. using infrared, visible, or ultraviolet light with attenuation or whole or partial obturation of beams of light
- G01D5/34—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable characterised by optical transfer means, i.e. using infrared, visible, or ultraviolet light with attenuation or whole or partial obturation of beams of light the beams of light being detected by photocells
- G01D5/347—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable characterised by optical transfer means, i.e. using infrared, visible, or ultraviolet light with attenuation or whole or partial obturation of beams of light the beams of light being detected by photocells using displacement encoding scales
- G01D5/34707—Scales; Discs, e.g. fixation, fabrication, compensation
- G01D5/34715—Scale reading or illumination devices
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01P—MEASURING LINEAR OR ANGULAR SPEED, ACCELERATION, DECELERATION, OR SHOCK; INDICATING PRESENCE, ABSENCE, OR DIRECTION, OF MOVEMENT
- G01P3/00—Measuring linear or angular speed; Measuring differences of linear or angular speeds
- G01P3/42—Devices characterised by the use of electric or magnetic means
- G01P3/44—Devices characterised by the use of electric or magnetic means for measuring angular speed
- G01P3/48—Devices characterised by the use of electric or magnetic means for measuring angular speed by measuring frequency of generated current or voltage
- G01P3/481—Devices characterised by the use of electric or magnetic means for measuring angular speed by measuring frequency of generated current or voltage of pulse signals
- G01P3/486—Devices characterised by the use of electric or magnetic means for measuring angular speed by measuring frequency of generated current or voltage of pulse signals delivered by photo-electric detectors
-
- H—ELECTRICITY
- H03—ELECTRONIC CIRCUITRY
- H03M—CODING; DECODING; CODE CONVERSION IN GENERAL
- H03M1/00—Analogue/digital conversion; Digital/analogue conversion
- H03M1/12—Analogue/digital converters
- H03M1/22—Analogue/digital converters pattern-reading type
- H03M1/24—Analogue/digital converters pattern-reading type using relatively movable reader and disc or strip
- H03M1/28—Analogue/digital converters pattern-reading type using relatively movable reader and disc or strip with non-weighted coding
- H03M1/30—Analogue/digital converters pattern-reading type using relatively movable reader and disc or strip with non-weighted coding incremental
- H03M1/308—Analogue/digital converters pattern-reading type using relatively movable reader and disc or strip with non-weighted coding incremental with additional pattern means for determining the absolute position, e.g. reference marks
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Theoretical Computer Science (AREA)
- Optical Transform (AREA)
Abstract
【課題】原点位置を精度良く検出可能な3枚格子の理論による投影型エンコーダを実現すること。
【解決手段】投影型リニアエンコーダ1の移動格子板6には原点位置検出用のホトダイオード群5が形成され、反射格子板9には原点位置検出用の反射格子群8が形成されている。原点位置検出用のホトダイオード群5は、乱数を用いてパターン化した配列パターンに従って配列されたホトダイオード5Z、5Z1、5Z’、5Z1’を含み、原点位置検出用の反射格子群8は、同じく乱数を用いてパターン化した配列パターンに従って配列されたA、B相信号検出用の格子よりも広幅の反射格子81および非反射格子82を含む。ホトダイオード5Zとホトダイオード5Z’の差動信号と、これらと90°位相の異なるホトダイオード5Z1、5Z1’の差動信号とに基づき、移動格子板6の原点位置を精度良く検出できる。
【選択図】 図3
Description
【0001】
【発明の属する技術分野】
本発明は3枚格子の理論に基づく投影型エンコーダなどの光学式エンコーダに関し、特に、位置検出のための原点位置信号を精度良く生成可能な小型でコンパクトに構成された光学式エンコーダに関するものである。
【0002】
【従来の技術】
光学式のロータリエンコーダおよびリニアエンコーダにおいては、一般に、原点位置を検出するためのZ相と呼ばれる信号が出力されるようになっている。図7には一般的な出力信号であるA相およびB相の信号出力波形とZ相の信号出力波形の例を示してある。原点位置は、A、B、Z相の信号関係から絶対的な位置を検出する必要があるので、Z相のパルス幅eはA、B相信号1パルス幅T程度の幅であることが要求される。
【0003】
Z相信号を検出するために、例えば、ロータリエンコーダの場合には、1回転当たり1箇所のスリットを設け、ここを通過する光を検出すればよい。図8にはその原理を示してある。図8(a)に示すように、回転ディスク101に作られた1回転1箇所のスリット102が固定ディスク103のスリット104に一致すると、LED105の光がホトダイオード106に至り、図8(b)に示すような信号が発生する。この出力信号は、例えば、コンパレータに入力され、そのしきい値THと比較することにより、Z相の矩形波出力を得ることができる。また、信号幅eは、しきい値電圧を上下することによって変えることができる。
【0004】
【発明が解決しようとする課題】
ここで、Z相の信号幅eと、A、B相の信号幅Tをほぼ等しくするためには、Z相のスリット幅をA、B相のスリット幅と等しくなるように設定する必要がある。しかしながら、エンコーダの分解能が高くなると、スリット幅が狭くなるので、Z相を検出するのに充分な受光量を確保することが困難になる。特に、回転ディスクと固定ディスクの間隔を広くした場合には、幅の狭いスリット光像がぼけてしまい、Z相信号を精度良く検出することが困難になる。
【0005】
本発明の課題は、この点に鑑みて、格子幅が狭く、格子板の間隔が広い場合においてもZ相信号を精度良く発生可能な原点位置検出機構を備えた光学式エンコーダを提案することにある。
【0006】
【課題を解決するための手段】
上記の課題を解決するために、本発明は、発光素子と、一定のピッチで配列された所定幅の移動側透過格子を備えた移動格子板と、一定のピッチで配列された所定幅の固定側透過格子を備えた固定格子板と、前記光源から射出されて前記移動側透過格子および前記固定側透過格子を通過した光を受光する受光素子群とを有する透過型の光学式エンコーダにおいて、
前記移動格子板の原点位置を検出するための原点位置検出機構を有しており、
この原点位置検出機構は、前記移動格子板に形成された原点位置検出用の移動側格子領域と、前記固定格子板に形成された原点位置検出用の固定側格子領域と、前記受光素子群に含まれている原点位置検出用受光素子群とを備えており、
前記移動側格子領域および前記固定側格子領域には、それぞれ、例えば、M系列の配列パターンあるいは乱数配置に従って、前記移動側透過格子および固定側透過格子よりも広い幅で、原点検出用透過格子および原点検出用非透過格子が配列されており、
前記原点位置検出用受光素子群は、例えば、M系列の配列パターンあるいは乱数配置に従って配列されたZ相信号を発生するZ相受光素子群と、当該Z相信号とは位相がずれているZ’相信号を発生するZ’相受光素子群とを含み、
前記Z相信号と前記Z’相信号に基づき、前記移動格子板の原点位置が検出されることを特徴としている。
【0007】
本発明では、M系列の配列パターンあるいは乱数配置に従って原点位置検出用透過格子を複数配列し、また、原点位置検出用透過格子の幅を、A、B相信号発生用の透過格子幅よりも広くしているので、A、B相信号生成用の透過格子の幅が狭い場合(分解能が高い場合)においてもZ相受光素子群が全体として充分な受光量を確保できる。さらに、位相のずれた、例えば90°位相のずれたZ相およびZ’相信号を生成しているので、これらの信号を用いることにより、A、B相信号のパルス幅に等しいパルス幅を有するZ相信号を簡単に生成できる。
【0008】
ここで、前記受光素子群に、前記Z相信号の反転信号である反転Z相信号を発生する反転Z相受光素子群と、前記Z’相信号の反転信号である反転Z’相信号を発生する反転Z’相受光素子群とを含め、前記Z相信号および前記反転Z相信号の差動信号と、前記Z’相信号および前記反転Z’相信号の差動信号とに基づき、前記移動格子板の原点位置を検出することが望ましい。このように差動信号を用いることにより、より高い精度で原点位置を検出できる。
【0009】
次に、本発明は反射型の光学式エンコーダにも同様に適用できる。すなわち、本発明は、発光素子と、一定のピッチで配列された所定幅の移動側反射格子を備えた移動格子板と、一定のピッチで配列された所定幅の固定側透過格子を備えた固定格子板と、前記光源から射出されて前記移動側反射格子で反射され前記固定側透過格子を通過した光を受光する受光素子群とを有する反射型の光学式エンコーダにおいて、
前記移動格子板の原点位置を検出するための原点位置検出機構を有しており、
この原点位置検出機構は、前記移動格子板に形成された原点位置検出用の移動側格子領域と、前記固定格子板に形成された原点位置検出用の固定側格子領域と、前記受光素子群に含まれている原点位置検出用の受光素子群とを備えており、
前記移動側格子領域および前記固定側格子領域には、それぞれ、M系列の配列パターンあるいは乱数配置に従って、前記移動側反射格子および固定側透過格子よりも広い幅で、原点検出用反射格子および原点検出用非反射格子が配列され、
前記固定側格子領域には、M系列の配列パターンあるいは乱数配置に従って、前記移動側反射格子および固定側透過格子よりも広い幅で、原点検出用透過格子および原点検出用非透過格子が配列され、
前記原点位置検出用受光素子群は、M系列の配列パターンあるいは乱数配置に従って配列されたZ相信号を発生するZ相受光素子群と、当該Z相信号とは位相がずれているZ’相信号を発生するZ’相受光素子群とを含み、
前記Z相信号と前記Z’相信号に基づき、前記移動格子板の原点位置が検出されることを特徴としている。
【0010】
この場合においても、前記受光素子群に、前記Z相信号の反転信号である反転Z相信号を発生する反転Z相受光素子群と、前記Z’相信号の反転信号である反転Z’相信号を発生する反転Z’相受光素子群とを含め、前記Z相信号および前記反転Z相信号の差動信号と、前記Z’相信号および前記反転Z’相信号の差動信号とに基づき、前記移動格子板の原点位置を検出することが望ましい。
【0011】
【発明の実施の形態】
以下に、図面を参照して、本発明を適用した光学式エンコーダを説明する。
【0012】
(検出原理)
最初に、本発明の光学式エンコーダによる原点位置の検出原理について説明する。まず、Z相を検出するための受光量を充分に確保するために、図8(a)に示す光学式エンコーダにおいて、Z相検出用のスリットを複数設け、これらのスリットを、M系列パターンに従って配列した構成を採用することが望ましい。本願人は特願2002−042478号の明細書、図面において、M系列配列パターンに従ってZ相信号検出用のスリットを配列した構成を提案している。この構成により、Z相検出用受光素子による受光量を確保できる。
【0013】
図9(a)、(b)にはM系列の配列パターンに従って、図8(a)に示す光学式エンコーダの回転ディスク101に形成したZ相検出用のスリット121、122および固定ディスク103に形成したZ相検出用のスリット131、132を示してある。これらのスリットを通過した光を受光するための受光素子も、スリット131に対峙した位置およびスリット132に対峙した位置にそれぞれ配置されている。
【0014】
この場合、固定ディスク103および回転ディスク110の相対回転に伴って、図9(c)に示すように受光素子の受光量(スリットの透過光量)が変化する。このように、単一のZ相検出用のスリットを用いる場合に比べて、より急峻でレベルの高いピーク波形を得ることができる。従って、この受光素子から出力される光電変換信号(Z相検出信号)を、コンパレータで所定のしきい値THと比較することにより、A、B相信号のパルス幅と同一のパルス幅を備えたZ相信号を生成することができる。
【0015】
ここで、反射型あるいは投影型の光学式エンコーダの場合には、回転ディスクと固定ディスクの間隔が大きい。従って、平行光型の光学式エンコーダのように、A、B相のスリットのパターンピッチを基準としてZ相のスリットパターンを形成しても、スリット幅が狭いので得られるスリット光像の輪郭がぼけてしまい、精度の高い信号を得ることができない場合がある。
【0016】
そこで、図10(a)、(b)に示すように、A、B相信号生成用のスリットに比べて、幅の広いZ相信号生成用のスリット141を回転ディスク1に形成し、固定ディスク103には位相のずれた信号、例えば90°位相のずれた信号を生成できるように、2つの広幅のスリット151、152を形成する。このようにスリットを形成しておき、各スリット151、152に対峙した位置に受光素子を配置しておく。各受光素子からは、図10(c)に示すように、90°位相のずれたZ1信号およびZ1’信号が得られる。これらの信号をそれぞれコンパレータによって予め定めたしきい値THと比較し、コンパレータ出力(図10(d)、(e))のアンドを取ることにより、所定幅eのZ相信号(図10(f))を得ることができる。
【0017】
しかしながら、投影型エンコーダの場合には、回転ディスクと固定ディスクの間隔を2mm以上広くして使用しているので、図9に示す方法、あるいは、図10に示す方法によってもZ相信号を精度良く検出できない場合がある。すなわち、図10に示す方法では、固定ディスク103の開口部(スリット)151、152を大きくするのに限度があり(Z1、Z1’の位相差を小さくしながら開口部を大きくすることができないので)、ディスク101、103の間隔を広くすると、光の漏れが大きくなり、S/N比が低下してしまうからである。また、図9に示すM系列の配列パターンを採用する方法では、Z相検出用の受光素子による受光量を増加でき、S/N比を改善できるが、スリットのピッチが小さい場合には、光源としてインコヒーレント光を用いると、受光素子に結ぶ像が干渉し、S/N比が低下してしまう。
【0018】
本発明では、これら図9に示す方法および図10に示す方法を組み合わせて用いると共に、Z相検出用スリットの幅をA、B相検出用スリットの幅よりも充分に大きくした構成を採用している。本発明によれば、特に、反射型あるいは投影型の光学式エンコーダのように、格子間の間隔が広い場合においても、コントラストの高い高出力のZ相信号を得ることができる。
【0019】
(実施例)
図1は本例の投影型リニアエンコーダを示す概略構成図であり、図2はその主要部分の側面構成図である。これらの図に示すように、投影型リニアエンコーダ1は、LED、ハロゲンランプなどの光源2と、透過格子群3およびホトダイオード群4、5が作り込まれている半導体基板からなる移動格子板6と、反射格子群7、8が表面に形成されている反射格子板(固定格子板)9と、制御回路部10から基本的に構成されている。光源2からの射出光は、移動格子板6に形成されている透過格子群3を透過して、反射格子板9の反射格子群7、8を照射する。この反射格子群7、8で反射された反射光像がホトダイオード群4、5で受光され、各ホトダイオード群4、5の検出信号が制御回路部10に供給される。
【0020】
制御回路部10は、ホトダイオード群4、5の検出信号に基づき、1/4λだけ位相のずれたA相信号およびB相信号、並びに移動格子板6の原点位置を示すZ相信号を形成する信号処理部11と、これらA相、B相信号およびZ相信号に基づき移動格子板6の移動速度、移動方向、移動位置等の移動情報を演算するための演算部12と、演算結果を表示する表示部13と、光源2の駆動をフィードバック制御するランプ駆動部14とを備えている。
【0021】
図3(a)は反射格子板9の表面に形成されている反射格子の配列パターンを示す説明図である。反射格子板9の表面9aは光源2からの射出光の光軸Lに垂直に配置されていると共に移動格子板6の移動方向Rに平行となるように配置されている。この表面9aにおける、移動方向Rに直交する方向の一方の表面部分(図において上側部分)に、一定幅の反射格子71(A、B相反射部)が一定のピッチで移動方向Rに配列されている。また、表面9aにおける他方の表面部分(図の下側部分)には、乱数を用いてパターン化した配列パターンに従って一定幅の反射格子81および非反射格子82が配列されている。本例では、反射格子板9をガラスなどの透明基板から形成してあり、従って、その表面に反射格子81を規定しているクロムなどの反射膜が形成されているのみであり、図において想像線で示す非反射格子82は理解を容易にするために便宜上、描いたものである。
【0022】
本例では、A、B相信号生成用の反射格子71の幅は20ミクロンであり、40ミクロンのピッチで配列されている。これに対して、Z相信号生成用の反射格子81、非反射格子82の幅は80ミクロンであり、240ミクロンピッチで配列されている。
【0023】
図4は、反射格子板9に対峙している移動格子板6に形成されている透過格子群3、ホトダイオード群4、5を示す説明図である。この図に示すように、移動格子板6には、その移動方向Rに直交する方向における中央部分に光透過領域30が形成されており、この光透過領域30は、一定幅の透過格子31が一定のピッチで移動方向Rに配列された透過格子群3から構成されている。この光透過領域30を挟み、一方の側(図における上側)にはA相信号およびB相信号検出用のホトダイオード群4からなる受光領域40が形成されている。本例のホトダイオード群4は、A相信号検出用のホトダイオード4Aと、B相信号検出用のホトダイオード4Bと、A相信号の反転信号であるA’相信号検出用のホトダイオード4A’と、B相信号の反転信号であるB’信号検出用のホトダイオード4B’を含んでいる。これらのホトダイオードは同一幅であり同一のピッチで移動方向Rに配列されている。
【0024】
透過格子31の反対側(図における下側)には、Z相信号検出用のホトダイオード群5からなる原点位置検出用受光素子領域50が形成されている。図3(b)に示すように、本例のホトダイオード群5は、ホトダイオード5Zと、その反転信号を検出するホトダイオード5Z1と、ホトダイオード5Zの検出信号に対して位相のずれた信号、例えば90°位相のずれた信号を検出するホトダイオード5Z’と、当該ホトダイオード5Z’の反転信号を検出するホトダイオード5Z1’を含んでいる。これらのホトダイオード5Z、5Z1、5Z’、5Z1’はM系列の配列パターンに従って配列されている。
【0025】
次に、図5は移動格子板6の中央部分に形成されている光透過領域30の拡大部分断面図である。この図から分かるように、本例の光透過領域30は、移動格子板6の裏面側からウエットエッチングを施すことにより形成された薄膜部分61に、ICP等のドライエッチングにより一定のピッチで一定幅の透過格子31としてのスリットを形成した構成とされている。
【0026】
図6は、移動格子板6の受光領域40に作り込まれているホトダイオード群4に含まれているホトダイオード4A、4Bを示す拡大部分断面図である。ホトダイオード群5も同様である。この図から分かるように、シリコン基板からなる移動格子板6の表面からボロンをドープすることにより形成したボロンドープ層62を備えたpn接合のホトダイオード4A、4Bが作り込まれている。各ホトダイオード4A、4Bのボロンドープ層62にはアルミニウム製の電極配線層63、64が接続されており、移動格子板6のn層の側にはアルミニウム製の共通電極層65が接続されている。電極配線層63、64と移動格子板6の間はシリコン酸化膜からなる絶縁層66により絶縁されている。また、移動格子板6の露出表面は耐久性を確保するためにシリコン酸化膜67によって覆われている。同様に、ボロンドープ層62の表面もシリコン酸化膜68によって覆われている。
【0027】
次に、本例の投影型リニアエンコーダ1における原点位置信号(Z相信号)を検出するための原点位置検出機構は、上述した移動格子板6の原点位置検出用受光素子領域50に形成されているホトダイオード群5(ホトダイオード5Z、5Z1、5Z’、5Z1’)と、反射格子板9の原点位置検出用反射格子領域80に形成されている反射格子81および非反射格子82と、信号処理部11とを含んでいる。
【0028】
本例では、原点位置検出のために乱数を用いてパターン化した配列パターンを利用している。例えば、図3(a)、(b)に示す状態においては、反射格子81がホトダイオード5Zに対峙して、最も受光量が多くなる。M系列の配列パターンを用いても良い。いずれによせ、移動格子板の移動に伴って、原点位置検出用受光素子による受光量に一つのピークが現れるような配列パターンを採用すればよい。
【0029】
このように構成された本例の投影型リニアエンコーダ1では、移動格子板6を測定対象物(図示せず)と一体化させて、光軸Lに直交する方向であって、スリットおよびホトダイオードの配列方向に移動させる。光源2からの出射光は、まず、移動格子板6の背面を照射し、当該移動格子板6に形成されている光透過格子群3を透過して固定した位置に配置されている反射格子板9を格子縞状に照射する。反射格子板9にも一定ピッチで同一幅の反射格子群7、8が形成されているので、当該反射格子板9を照射した光のうち各反射格子7、8に照射した成分のみが反射される。反射格子像は再び移動格子板6を照射し、ホトダイオード群4、5によって受光される。
【0030】
移動板6に形成された縦縞状の透過格子群3とホトダイオード4とが2枚の格子板として機能する。従って、反射格子群7を用いた3枚格子の理論に基づき、ホトダイオード群4においては、固定側の反射格子群7と移動側の透過格子群3の相対移動に対応して受光量が正弦波状に変化する。よって、ホトダイオード群4の光電流に基づき相対移動速度に対応したパルス信号を得ることができ、当該パルス信号のパルスレートに基づき相対移動速度を演算できる。
【0031】
また、ホトダイオード4A、4A’の差動出力に基づき、精度良くA相信号を得ることができ、ホトダイオード4B、4B’の差動出力に基づき、精度良くB相信号を得ることができる。これらの2相の信号に基づき、移動格子板6の移動方向も判別できる。
【0032】
さらに、本例の投影型リニアエンコーダ1では、A相信号、B相信号と共に、移動格子板6の原点位置を検出するための原点信号も得られる。移動格子板6が移動すると、ホトダイオード5Z、5Z’から検出信号が得られる。移動格子板6が原点位置(図3参照)に到ると、ホトダイオード5Z、5Z’の差動信号は最大レベルとなる。同様に、ホトダイオード5Z1、5Z1’の差動信号は最大レベルとなる。図10を参照して説明した場合と同様に、信号処理部11では、これらの差動信号を、それぞれコンパレータにおいて予め定めたしきい値THと比較し、各コンパレータ出力のアンドを取ることにより、原点信号を得ることができる。
【0033】
(その他の実施の形態)
上記の例では、反射格子が形成されている反射格子板を固定側としてあるが、当該反射格子板の側を移動側とし、移動板の側を固定側としてもよい。
【0034】
また、光源としては、LED、レーザー光源、ハロゲンランプなどの各種の光源を利用することができる。
【0035】
さらに、上記の例はリニアエンコーダに関するものであるが、ロータリーエンコーダに対しても本発明を同様に適用可能である。この場合には、光透過格子とホトダイオードを、円周方向に向けて一定の角度間隔で形成すればよい。
【0036】
これに加えて、本発明は一般的な反射型あるいは透過型の光学式エンコーダにも適用できることは勿論である。
【0037】
【発明の効果】
以上説明したように、本発明では、M系列の配列パターンなどに従って複数の原点信号検出用の透過格子あるいは反射格子と、受光素子を配列し、これら透過格子あるいは反射格子の幅をA、B相信号検出用の透過格子あるいは反射格子の幅よりも広くしてある。従って、格子ピッチが狭い場合においても、原点信号検出用の受光素子において充分な受光量を確保できる。また、原点信号検出用の受光素子群から90°位相のずれた信号を発生させ、これらの信号に基づき、所定幅のZ相信号を生成している。
【0038】
従って、本発明によれば、特に、反射型あるいは投影型の光学式エンコーダのように、格子間の間隔が広い場合においても、コントラストの高い高出力のZ相信号を得ることができる。
【図面の簡単な説明】
【図1】本発明を適用した3枚格子の理論に基づく投影型リニアエンコーダを示す概略構成図である。
【図2】図1の移動格子板、反射格子板および光源の配置関係を示す側面構成図である。
【図3】図1の反射格子板に形成されている反射格子の配列パターンおよび移動格子板に形成されているZ相信号発生用のホトダイオードの配列パターンを示す説明図である。
【図4】図1の移動格子板に形成されている透過格子、ホトダイオード群の配列パターンを示す説明図である。
【図5】図1の移動格子板における透過格子の形成部分を示す拡大部分断面図である。
【図6】図1の移動格子板に形成されているホトダイオードの部分を示す拡大部分断面図である。
【図7】光学式エンコーダにおけるA、B、Z相の信号波形を示す波形図である。
【図8】(a)は光学式ロータリエンコーダの一般的な構成を示す説明図であり、(b)はその原点位置検出用の受光素子から得られる検出信号およびZ相信号を示す信号波形図である。
【図9】M系列の配列パターンに従って配列したスリットに基づき原点信号を検出する原理を示す説明図である。
【図10】90°位相の異なる原点位置検出用の信号を生成するスリット、および生成された信号から原点信号を生成する原理を示す説明図である。
【符号の説明】
1 投影型リニアエンコーダ
2 光源
3 透過格子
4、5 ホトダイオード群
4A、4A’、4B、4B’ ホトダイオード
5Z、5Z’、5Z1、5Z1’ ホトダイオード
40 受光領域
50 原点位置検出用受光素子領域
6 移動格子板
7、8 反射格子群
71、81 反射格子
82 非反射格子
80 原点位置検出用反射格子領域
9 反射格子板
10 制御回路部
11 信号処理部
12 演算部
13 表示部
14 ランプ駆動部
Claims (6)
- 発光素子と、一定のピッチで配列された所定幅の移動側透過格子を備えた移動格子板と、一定のピッチで配列された所定幅の固定側透過格子を備えた固定格子板と、前記光源から射出されて前記移動側透過格子および前記固定側透過格子を通過した光を受光する受光素子群とを有する透過型の光学式エンコーダにおいて、
前記移動格子板の原点位置を検出するための原点位置検出機構を有しており、
この原点位置検出機構は、前記移動格子板に形成された原点位置検出用の移動側格子領域と、前記固定格子板に形成された原点位置検出用の固定側格子領域と、前記受光素子群に含まれている原点位置検出用受光素子群とを備えており、
前記移動側格子領域および前記固定側格子領域には、それぞれ、前記移動側透過格子および固定側透過格子よりも広い幅で、原点検出用透過格子および原点検出用非透過格子が配列されており、
前記原点位置検出用受光素子群は、Z相信号を発生するZ相受光素子群と、当該Z相信号とは位相がずれているZ’相信号を発生するZ’相受光素子群とを含み、
前記移動側格子領域および前記固定側格子領域の格子の配列パターン、並びに前記Z相受光素子群および前記Z’相受光素子の配列パターンは、前記移動格子板の移動に伴って、前記Z相受光素子群および前記Z’相受光素子群により受光される受光量に、それぞれ一つのピークが現れるように定められており、
前記Z相信号と前記Z’相信号に基づき、前記移動格子板の原点位置が検出されることを特徴とする光学式エンコーダ。 - 発光素子と、一定のピッチで配列された所定幅の移動側透過格子を備えた移動格子板と、一定のピッチで配列された所定幅の固定側透過格子を備えた固定格子板と、前記光源から射出されて前記移動側透過格子および前記固定側透過格子を通過した光を受光する受光素子群とを有する透過型の光学式エンコーダにおいて、
前記移動格子板の原点位置を検出するための原点位置検出機構を有しており、
この原点位置検出機構は、前記移動格子板に形成された原点位置検出用の移動側格子領域と、前記固定格子板に形成された原点位置検出用の固定側格子領域と、前記受光素子群に含まれている原点位置検出用受光素子群とを備えており、
前記移動側格子領域および前記固定側格子領域には、それぞれ、M系列の配列パターンに従って、前記移動側透過格子および固定側透過格子よりも広い幅で、原点検出用透過格子および原点検出用非透過格子が配列されており、
前記原点位置検出用受光素子群は、前記M系列の配列パターンに従って配列されたZ相信号を発生するZ相受光素子群と、当該Z相信号とは位相がずれているZ’相信号を発生するZ’相受光素子群とを含み、
前記Z相信号と前記Z’相信号に基づき、前記移動格子板の原点位置が検出されることを特徴とする光学式エンコーダ。 - 請求項1または2において、
前記受光素子群には、前記Z相信号の反転信号である反転Z相信号を発生する反転Z相受光素子群と、前記Z’相信号の反転信号である反転Z’相信号を発生する反転Z’相受光素子群とが含まれており、
前記Z相信号および前記反転Z相信号の差動信号と、前記Z’相信号および前記反転Z’相信号の差動信号とに基づき、前記移動格子板の原点位置が検出されることを特徴とする光学式エンコーダ。 - 発光素子と、一定のピッチで配列された所定幅の移動側反射格子を備えた移動格子板と、一定のピッチで配列された所定幅の固定側透過格子を備えた固定格子板と、前記光源から射出されて前記移動側反射格子で反射され前記固定側透過格子を通過した光を受光する受光素子群とを有する反射型の光学式エンコーダにおいて、
前記移動格子板の原点位置を検出するための原点位置検出機構を有しており、
この原点位置検出機構は、前記移動格子板に形成された原点位置検出用の移動側格子領域と、前記固定格子板に形成された原点位置検出用の固定側格子領域と、前記受光素子群に含まれている原点位置検出用の受光素子群とを備えており、
前記移動側格子領域および前記固定側格子領域には、それぞれ、前記移動側反射格子および固定側透過格子よりも広い幅で、原点検出用反射格子および原点検出用非反射格子が配列され、
前記固定側格子領域には、前記移動側反射格子および固定側透過格子よりも広い幅で、原点検出用透過格子および原点検出用非透過格子が配列され、
前記原点位置検出用受光素子群は、Z相信号を発生するZ相受光素子群と、当該Z相信号とは位相がずれているZ’相信号を発生するZ’相受光素子群とを含み、
前記移動側格子領域および前記固定側格子領域の格子の配列パターン、並びに前記Z相受光素子群および前記Z’相受光素子の配列パターンは、前記移動格子板の移動に伴って、前記Z相受光素子群および前記Z’相受光素子群により受光される受光量に、それぞれ一つのピークが現れるように定められており、
前記Z相信号と前記Z’相信号に基づき、前記移動格子板の原点位置が検出されることを特徴とする光学式エンコーダ。 - 発光素子と、一定のピッチで配列された所定幅の移動側反射格子を備えた移動格子板と、一定のピッチで配列された所定幅の固定側透過格子を備えた固定格子板と、前記光源から射出されて前記移動側反射格子で反射され前記固定側透過格子を通過した光を受光する受光素子群とを有する反射型の光学式エンコーダにおいて、
前記移動格子板の原点位置を検出するための原点位置検出機構を有しており、
この原点位置検出機構は、前記移動格子板に形成された原点位置検出用の移動側格子領域と、前記固定格子板に形成された原点位置検出用の固定側格子領域と、前記受光素子群に含まれている原点位置検出用の受光素子群とを備えており、
前記移動側格子領域および前記固定側格子領域には、それぞれ、M系列の配列パターンに従って、前記移動側反射格子および固定側透過格子よりも広い幅で、原点検出用反射格子および原点検出用非反射格子が配列され、
前記固定側格子領域には、前記M系列の配列パターンに従って、前記移動側反射格子および固定側透過格子よりも広い幅で、原点検出用透過格子および原点検出用非透過格子が配列され、
前記原点位置検出用受光素子群は、前記M系列の配列パターンに従って配列されたZ相信号を発生するZ相受光素子群と、当該Z相信号とは位相がずれているZ’相信号を発生するZ’相受光素子群とを含み、
前記Z相信号と前記Z’相信号に基づき、前記移動格子板の原点位置が検出されることを特徴とする光学式エンコーダ。 - 請求項4または5において、
前記受光素子群には、前記Z相信号の反転信号である反転Z相信号を発生する反転Z相受光素子群と、前記Z’相信号の反転信号である反転Z’相信号を発生する反転Z’相受光素子群とが含まれており、
前記Z相信号および前記反転Z相信号の差動信号と、前記Z’相信号および前記反転Z’相信号の差動信号とに基づき、前記移動格子板の原点位置が検出されることを特徴とする光学式エンコーダ。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002330391A JP2004163302A (ja) | 2002-11-14 | 2002-11-14 | 光学式エンコーダ |
| US10/697,322 US20050052729A1 (en) | 2002-11-14 | 2003-10-31 | Optical encoder |
| DE10353065A DE10353065A1 (de) | 2002-11-14 | 2003-11-13 | Optischer Codierer |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002330391A JP2004163302A (ja) | 2002-11-14 | 2002-11-14 | 光学式エンコーダ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004163302A true JP2004163302A (ja) | 2004-06-10 |
Family
ID=32212036
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002330391A Pending JP2004163302A (ja) | 2002-11-14 | 2002-11-14 | 光学式エンコーダ |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20050052729A1 (ja) |
| JP (1) | JP2004163302A (ja) |
| DE (1) | DE10353065A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2025134320A1 (ja) * | 2023-12-21 | 2025-06-26 | 日清紡マイクロデバイス株式会社 | 位置検出システムおよび方法 |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102010002902A1 (de) * | 2010-03-16 | 2011-09-22 | Dr. Johannes Heidenhain Gmbh | Abtasteinheit für eine optische Positionsmesseinrichtung |
| US8879137B2 (en) * | 2011-03-31 | 2014-11-04 | Lawrence Livermore National Security, Llc | Ultrafast transient grating radiation to optical image converter |
| TWI659196B (zh) * | 2018-11-02 | 2019-05-11 | 國立交通大學 | 光學編碼裝置 |
| JP2024053373A (ja) * | 2022-10-03 | 2024-04-15 | 株式会社ミツトヨ | 光学式エンコーダ |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2952106C2 (de) * | 1979-12-22 | 1982-11-04 | Dr. Johannes Heidenhain Gmbh, 8225 Traunreut | Lichtelektrische inkrementale Längen- oder Winkelmeßeinrichtung |
| DE3007311C2 (de) * | 1980-02-27 | 1985-11-28 | Dr. Johannes Heidenhain Gmbh, 8225 Traunreut | Digitales lichtelektrisches Längen- oder Winkelmeßsystem |
| DE3104972C2 (de) * | 1981-02-12 | 1985-06-20 | Dr. Johannes Heidenhain Gmbh, 8225 Traunreut | Lichtelektrische inkrementale Positioniereinrichtung |
| US5117105A (en) * | 1989-07-07 | 1992-05-26 | Kabushiki Kaisha Yaskawa Denki Seisakusho | Absolute encoder |
| JP3400485B2 (ja) * | 1993-03-23 | 2003-04-28 | 株式会社ワコム | 光学式位置検出装置および光学式座標入力装置 |
| JP2695623B2 (ja) * | 1994-11-25 | 1998-01-14 | 株式会社ミツトヨ | 光学式エンコーダ |
| JPH11101660A (ja) * | 1997-09-26 | 1999-04-13 | Mitsutoyo Corp | 光学式変位検出装置 |
| JP3506613B2 (ja) * | 1998-09-21 | 2004-03-15 | 株式会社ミツトヨ | 原点検出方式 |
| JP3622960B2 (ja) * | 2002-02-20 | 2005-02-23 | 株式会社ハーモニック・ドライブ・システムズ | 投影型エンコーダ |
-
2002
- 2002-11-14 JP JP2002330391A patent/JP2004163302A/ja active Pending
-
2003
- 2003-10-31 US US10/697,322 patent/US20050052729A1/en not_active Abandoned
- 2003-11-13 DE DE10353065A patent/DE10353065A1/de not_active Ceased
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2025134320A1 (ja) * | 2023-12-21 | 2025-06-26 | 日清紡マイクロデバイス株式会社 | 位置検出システムおよび方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20050052729A1 (en) | 2005-03-10 |
| DE10353065A1 (de) | 2004-05-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6312505B2 (ja) | 光学式エンコーダおよびこれを備えた装置 | |
| JP4266834B2 (ja) | 光学エンコーダ | |
| US7098446B2 (en) | Photoelectric encoder | |
| EP0801724B1 (en) | Opto-electronic rotary encoder | |
| JP5974329B2 (ja) | 光電式エンコーダ | |
| EP2889586B1 (en) | Optical encoder | |
| CN111006699A (zh) | 部分遮蔽光二极管的光学式编码器 | |
| JP4834141B2 (ja) | 光電式エンコーダ | |
| JP5943238B2 (ja) | エンコーダ、エンコーダ付きモータ、サーボシステム | |
| JP3622960B2 (ja) | 投影型エンコーダ | |
| JP6684087B2 (ja) | 光エンコーダ | |
| JP7475973B2 (ja) | 光学式エンコーダ及び制御装置 | |
| JP2000321097A (ja) | 光学式エンコーダ | |
| US7679533B2 (en) | Photodiode array for an optical encoder, photodiode detection system, and optical encoder | |
| JP3198789B2 (ja) | 光学式エンコーダ | |
| JP3738742B2 (ja) | 光学式絶対値エンコーダ及び移動装置 | |
| US20050052729A1 (en) | Optical encoder | |
| CN220708412U (zh) | 一种狭缝部、光电编码器、伺服电机和伺服系统 | |
| KR102695811B1 (ko) | 광학식 로터리 인코더, 서보모터 및 액추에이터 | |
| JP4667653B2 (ja) | 光学式エンコーダ | |
| JP2014134540A (ja) | 差分インデックスを有するシングルトラック・スリーチャネル・エンコーダ | |
| JP2003279383A (ja) | 光学式エンコーダ | |
| CN118089801A (zh) | 一种狭缝部、光电编码器、伺服电机和伺服系统 | |
| JP4667629B2 (ja) | 光学式エンコーダ | |
| JP2004029019A (ja) | 光学位置感知装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050902 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20090302 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090305 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20090730 |