JP2004166558A - インキュベータ - Google Patents
インキュベータ Download PDFInfo
- Publication number
- JP2004166558A JP2004166558A JP2002334594A JP2002334594A JP2004166558A JP 2004166558 A JP2004166558 A JP 2004166558A JP 2002334594 A JP2002334594 A JP 2002334594A JP 2002334594 A JP2002334594 A JP 2002334594A JP 2004166558 A JP2004166558 A JP 2004166558A
- Authority
- JP
- Japan
- Prior art keywords
- microplate
- chamber
- motor
- incubator
- axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000012546 transfer Methods 0.000 claims description 41
- 230000007613 environmental effect Effects 0.000 claims description 19
- 238000009833 condensation Methods 0.000 claims description 16
- 230000005494 condensation Effects 0.000 claims description 16
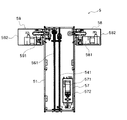
- 238000012258 culturing Methods 0.000 claims description 4
- 238000007599 discharging Methods 0.000 claims description 4
- 230000007246 mechanism Effects 0.000 description 32
- 238000000034 method Methods 0.000 description 23
- 238000003780 insertion Methods 0.000 description 16
- 230000037431 insertion Effects 0.000 description 16
- FMINYZXVCTYSNY-UHFFFAOYSA-N Methyldymron Chemical compound C=1C=CC=CC=1N(C)C(=O)NC(C)(C)C1=CC=CC=C1 FMINYZXVCTYSNY-UHFFFAOYSA-N 0.000 description 14
- 230000008569 process Effects 0.000 description 11
- 238000012545 processing Methods 0.000 description 11
- 230000003028 elevating effect Effects 0.000 description 7
- 230000005540 biological transmission Effects 0.000 description 6
- 238000010586 diagram Methods 0.000 description 6
- 238000012423 maintenance Methods 0.000 description 5
- 229910001220 stainless steel Inorganic materials 0.000 description 4
- 239000010935 stainless steel Substances 0.000 description 4
- 230000007723 transport mechanism Effects 0.000 description 4
- 230000003750 conditioning effect Effects 0.000 description 3
- 230000001737 promoting effect Effects 0.000 description 3
- 238000003384 imaging method Methods 0.000 description 2
- 238000002347 injection Methods 0.000 description 2
- 239000007924 injection Substances 0.000 description 2
- 238000009434 installation Methods 0.000 description 2
- 238000005259 measurement Methods 0.000 description 2
- 230000008901 benefit Effects 0.000 description 1
- 238000007664 blowing Methods 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 244000005700 microbiome Species 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 239000011295 pitch Substances 0.000 description 1
- 230000002265 prevention Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 1
Images












Classifications
-
- C—CHEMISTRY; METALLURGY
- C12—BIOCHEMISTRY; BEER; SPIRITS; WINE; VINEGAR; MICROBIOLOGY; ENZYMOLOGY; MUTATION OR GENETIC ENGINEERING
- C12M—APPARATUS FOR ENZYMOLOGY OR MICROBIOLOGY; APPARATUS FOR CULTURING MICROORGANISMS FOR PRODUCING BIOMASS, FOR GROWING CELLS OR FOR OBTAINING FERMENTATION OR METABOLIC PRODUCTS, i.e. BIOREACTORS OR FERMENTERS
- C12M41/00—Means for regulation, monitoring, measurement or control, e.g. flow regulation
- C12M41/12—Means for regulation, monitoring, measurement or control, e.g. flow regulation of temperature
- C12M41/14—Incubators; Climatic chambers
-
- C—CHEMISTRY; METALLURGY
- C12—BIOCHEMISTRY; BEER; SPIRITS; WINE; VINEGAR; MICROBIOLOGY; ENZYMOLOGY; MUTATION OR GENETIC ENGINEERING
- C12M—APPARATUS FOR ENZYMOLOGY OR MICROBIOLOGY; APPARATUS FOR CULTURING MICROORGANISMS FOR PRODUCING BIOMASS, FOR GROWING CELLS OR FOR OBTAINING FERMENTATION OR METABOLIC PRODUCTS, i.e. BIOREACTORS OR FERMENTERS
- C12M23/00—Constructional details, e.g. recesses, hinges
- C12M23/02—Form or structure of the vessel
- C12M23/12—Well or multiwell plates
-
- C—CHEMISTRY; METALLURGY
- C12—BIOCHEMISTRY; BEER; SPIRITS; WINE; VINEGAR; MICROBIOLOGY; ENZYMOLOGY; MUTATION OR GENETIC ENGINEERING
- C12M—APPARATUS FOR ENZYMOLOGY OR MICROBIOLOGY; APPARATUS FOR CULTURING MICROORGANISMS FOR PRODUCING BIOMASS, FOR GROWING CELLS OR FOR OBTAINING FERMENTATION OR METABOLIC PRODUCTS, i.e. BIOREACTORS OR FERMENTERS
- C12M23/00—Constructional details, e.g. recesses, hinges
- C12M23/48—Holding appliances; Racks; Supports
Landscapes
- Health & Medical Sciences (AREA)
- Chemical & Material Sciences (AREA)
- Wood Science & Technology (AREA)
- Organic Chemistry (AREA)
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Bioinformatics & Cheminformatics (AREA)
- Zoology (AREA)
- Biomedical Technology (AREA)
- Sustainable Development (AREA)
- Microbiology (AREA)
- Biotechnology (AREA)
- Biochemistry (AREA)
- General Engineering & Computer Science (AREA)
- General Health & Medical Sciences (AREA)
- Genetics & Genomics (AREA)
- Clinical Laboratory Science (AREA)
- Physics & Mathematics (AREA)
- Thermal Sciences (AREA)
- Analytical Chemistry (AREA)
- Apparatus Associated With Microorganisms And Enzymes (AREA)
Abstract
【解決手段】本発明に係るインキュベータにおいては、チャンバー内に、複数のマイクロプレート収容部を有するスタッカーが配備されると共に、チャンバー内にてマイクロプレートを搬送するマイクロプレート搬送装置5が配備され、該マイクロプレート搬送装置5の動力源となる複数のモータユニット58、59は、マイクロプレート搬送装置5の本体部分と一体にチャンバー内に配置されている。
【選択図】 図6
Description
【発明の属する技術分野】
本発明は、所定の環境条件に調整されたチャンバーの内部にてマイクロプレート上の試料を培養するインキュベータに関するものである。
【0002】
【従来の技術】
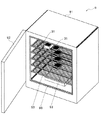
従来、各種の微生物や細胞を培養するために、図32に示す如きインキュベータ(9)が用いられている。該インキュベータ(9)は、開閉扉(92)によって開口(90)を開閉することが可能なチャンバー(91)の内部に、複数段の棚(93)を設け、各棚(93)に複数のマイクロプレート(31)を収容することが可能となっている。チャンバー(91)には、チャンバー(91)内の温度、湿度、CO2濃度等の環境条件を調整するための環境調整装置(図示省略)が設けられており、適切な環境条件を設定することによって、マイクロプレート(31)上の試料の培養が行なわれる。
【0003】
この様なインキュベータ(9)においては、培養中の試料の状態を確認するために、チャンバー(91)からマイクロプレート(31)を取り出して、顕微鏡などによる試料の観察や分析が行なわれるが、その際にチャンバー(91)の開閉扉(92)を開く必要があるため、これによってチャンバー(11)内の環境条件が大きく変化する問題があった。
【0004】
そこで、チャンバーに開設したマイクロプレート挿入口とチャンバー内の各マイクロプレート収容部との間で、マイクロプレートの搬送を可能として、各マイクロプレート収容部に対するマイクロプレートの出し入れを自動化したインキュベータが提案されている(例えば特許文献1参照)。
該インキュベータによれば、チャンバーに小さなマイクロプレート挿入口を開設すればよいので、マイクロプレートの出し入れ時にチャンバー内の環境条件が大きく変化することはない。
【0005】
【特許文献1】
特開平11−89559号公報
【0006】
【発明が解決しようとする課題】
しかしながら、上記インキュベータにおいては、チャンバー内にてマイクロプレートを搬送するための搬送装置のモータが、チャンバーの外部に配置され、該モータの出力軸がチャンバーの壁面を貫通して、チャンバー内の機構部分に繋がっているので、搬送装置のメンテナンス時には、チャンバーからモータを取り外すと共に、チャンバー内に収容されている搬送装置本体をある程度まで分解する必要があり、このために作業が煩雑となる問題があった。
又、チャンバーの壁面をモータの出力軸が貫通しているので、該貫通部には、気密性の高い滑り軸受けを装備する必要があり、これによってチャンバーの構造が複雑となる問題があった。
【0007】
そこで本発明の目的は、マイクロプレート搬送装置を分解することなくチャンバーから取り外すことが可能であり、然も、従来よりもチャンバーの構造が簡易となるインキュベータを提供することである。
【0008】
【課題を解決する為の手段】
本発明に係るインキュベータは、環境調整装置(6)によって環境条件が調整されるチャンバー(11)の内部にて、マイクロプレート(31)上の試料を培養するものであって、チャンバー(11)内には、複数のマイクロプレート収容部を有するマイクロプレート収容棚が配備されると共に、チャンバー(11)内にてマイクロプレート(31)を搬送するマイクロプレート搬送装置(5)が配備され、該マイクロプレート搬送装置(5)の動力源となるモータは、マイクロプレート搬送装置(5)の本体部分と一体にチャンバー(11)の内部に配置されている。
【0009】
上記本発明のインキュベータにおいては、マイクロプレート搬送装置(5)のモータが本体部分と一体にチャンバー(11)の内部に配置されて、モータの出力軸がチャンバー(11)の壁面を貫通していないので、マイクロプレート搬送装置(5)を殆ど分解することなくチャンバー(11)から取り外すことが出来る。又、チャンバー(11)には、モータの出力軸を支持すべき軸受けを装備する必要はないので、チャンバー(11)の構成が従来よりも簡易となる。
【0010】
具体的構成において、マイクロプレート搬送装置(5)の動力源となるモータは、内部が密閉されたモータケースに収容され、該モータケースには、モータケース内に空気を導入するための空気導入ホース(588)と、モータケース内の空気を排出するための空気排出ホース(589)とが接続され、モータケースの内部を空気が循環している。
従って、モータケースの内部は、常に一定の温度と湿度に保たれることになり、何らかの原因でチャンバー(11)内の温度が急激に低下したとしても、モータケース内に結露が発生する虞はなく、これによって、湿気によるモータの損傷が防止される。
【0011】
又、具体的構成において、マイクロプレート搬送装置(5)の動力源となるモータは駆動制御装置(18)に接続されて、駆動電流及び回転数制御信号の供給を受けており、該駆動制御装置(18)は、マイクロプレート(31)の搬送動作が停止している状態で、適時に、マイクロプレート搬送装置(5)のモータに回転数ゼロの制御信号と駆動電流を供給し、通電によってモータを結露の生じない温度に維持する。
従って、例えばマイクロプレート搬送装置(5)のメンテナンス等のために環境調整装置(6)の運転を停止する場合においても、その時点で、マイクロプレート搬送装置(5)のモータに回転数ゼロの制御信号と駆動電流を供給することにより、モータは回転することなく、通電によって温度が結露の生じない温度に維持される。
この結果、チャンバー(11)内の温度が急激に低下したとして、モータケース内に結露が発生する虞はなく、これによって、湿気によるモータの損傷が防止される。
【0012】
更に具体的には、駆動制御装置(18)は、環境調整装置(6)の運転停止から一定期間、モータに回転数ゼロの制御信号と駆動電流を供給する。
前記一定期間の経過時点では、マイクロプレート搬送装置(5)がメンテナンス等のためにチャンバー(11)から外部に取り出されているので、モータに結露が発生する虞はない。
【0013】
【発明の効果】
本発明に係るインキュベータによれば、マイクロプレート搬送装置を分解することなくチャンバーから取り外すことが可能であり、然も、従来よりもチャンバーの構造が簡易となる。
【0014】
【発明の実施の形態】
以下、本発明の実施の形態につき、図面に沿って具体的に説明する。
全体構成
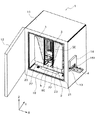
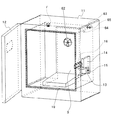
図1及び図2に示す如く、本発明に係るインキュベータ(1)は、前面に開口(10)が形成されると共に該開口(10)を開閉扉(12)によって開閉することが可能なチャンバー(11)を具え、該チャンバー(11)の内部には、インキュベータユニット(2)が収容されると共に、該チャンバー(11)の側壁に開設したマイクロプレート挿入口(13)には、マイクロプレート搬入機構(4)が接続されている。
【0015】
チャンバー(11)には、図3に示す如く奥部に、チャンバー内の温度、湿度及びCO2濃度を調整するための環境調整装置(6)が配備されており、チャンバー(11)の奥方の壁面には、環境調整装置(6)から得られる環境調整のためのガスをチャンバー内の中央空間へ向けて吹き出すためのファンを具えた吹き出し口(62)が開設されている。
チャンバー(11)の内壁には、環境調整装置(6)のセンサー部を構成する温度計(63)、CO2計(64)及び湿度計(65)が取り付けられている。又、チャンバー(11)の天井壁には、カメラ(7)が設置されている。
【0016】
チャンバー(11)の側壁には、マイクロプレート挿入口(13)を開閉するためのシャッター機構(14)が配備されると共に、マイクロプレート挿入口(13)に空気流のカーテンを形成するためのエアーカーテン機構(16)が配備されている。
又、チャンバー(11)には、マイクロプレート挿入口(13)を通過するマイクロプレートに付けられているバーコードを読み取るためのバーコードセンサー(151)が、マイクロプレート挿入口(13)へ向けて取り付けられている。
【0017】
インキュベータユニット(2)は、図4に示す如く、ベース(21)上に、マイクロプレートの搬送テーブル(50)を具えたマイクロプレート搬送装置(5)を設置すると共に、該マイクロプレート搬送装置(5)の両側に左右一対のスタッカーホルダー(23)(23)を配備して構成されており、各スタッカーホルダー(23)には、マイクロプレートを収容するための複数のスタッカー(3)が、前後方向に配列されて保持されている。
図2に示す如く開閉扉(12)を開いた状態で、引出し台(22)を開口(10)から引き出すことによって、該引出し台(22)上の複数のスタッカー(3)を開口(10)の外側へ脱出させることが可能であり、更に各スタッカー(3)をスタッカーホルダー(23)から引き抜くことが可能である。
これによって、スタッカー(3)を容易に交換することが出来、使用後のスタッカー(3)を洗浄することが可能である。
【0018】
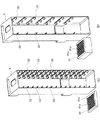
スタッカー(3)は、図5(a)(b)に示す如く複数の試料注入凹部(31a)が形成されたマイクロプレート(31)を複数段に収容するものであって、マイクロプレート(31)を水平姿勢で受け止めるための一対の受け止め片(32)(32)が、複数段に突設されている。
尚、図示の如く高さの異なる複数種類のマイクロプレート(31)が存在するため、受け止め片(32)の配列ピッチが異なる複数種類のスタッカー(3)が用意されている。
【0019】
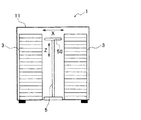
図1に示す如く、チャンバー(11)内にインキュベータユニット(2)が収容された状態で、マイクロプレート搬送装置(5)は、チャンバー(11)内の空間の中央部に位置し、その両側の空間にそれぞれ複数のスタッカー(3)が配列されることになる。
尚、インキュベータユニット(2)の下方には、チャンバー(11)内の空気に湿気を与えるための貯水パン(60)が配置されている。
【0020】
本発明のインキュベータ(1)においては、図1に示す如く、チャンバー(11)内のマイクロプレート搬送装置(5)の両側に、それぞれ複数のスタッカー(3)が左右対称的に配備されているので、マイクロプレート搬送装置の片側にのみマイクロプレート収容棚が設置されていた従来のインキュベータに比べて、チャンバー(11)内には数多くのスタッカー(3)を設置することが出来、これによって収容可能なマイクロプレート(31)の枚数が増加する。
【0021】
マイクロプレート搬送装置 ( 5 )
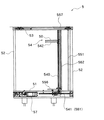
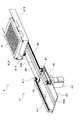
マイクロプレート搬送装置(5)は、図6及び図7に示す如く、ベース(51)上に4本の支柱(52)〜(52)を介して上板(53)を支持してなる枠体を具え、該枠体には、搬送テーブル(50)を左右方向、即ちX軸方向に駆動するためのX軸搬送部(54)と、搬送テーブル(50)を前後方向、即ちY軸方向に駆動するためのY軸搬送部(55)と、搬送テーブル(50)を上下方向、即ちZ軸方向に駆動するためのZ軸搬送部(56)とが配備されている。
【0022】
ベース(51)には、図8に示す如く、前記X軸搬送部(54)を駆動するX軸モータユニット(57)と、前記Y軸搬送部(55)を駆動するY軸モータユニット(58)と、前記Z軸搬送部(56)を駆動するZ軸モータユニット(59)とが取り付けられている。X軸モータユニット(57)は、モータケース(572)内にX軸モータ(571)を収容して構成され、Y軸モータユニット(58)は、モータケース(582)内にY軸モータ(581)を収容して構成され、Z軸モータユニット(59)は、モータケース(592)内にZ軸モータ(591)を収容して構成されている。
尚、X軸モータ(571)、Y軸モータ(581)及びZ軸モータ(591)はそれぞれ、ステッピングモータによって構成されている。
【0023】
Y軸搬送部 (55)
図6に示す如く、ベース(51)上には、Y軸方向に伸びる2本の下ガイドレール(554)(554)が設置され、両下ガイドレール(554)(554)には、下スライド板(556)が摺動可能に係合している。又、上板(53)上には、Y軸方向に伸びる1本の上ガイドレール(555)が設置され、該上ガイドレール(555)には、上スライド板(557)が摺動可能に係合している。そして、下スライド板(556)と上スライド板(557)は垂直桿(558)によって互いに連結され、Y軸方向に往復移動可能な往復移動体を構成している。
【0024】
ベース(51)上には、下ガイドレール(554)に沿ってステンレス鋼製のY軸駆動ラダーチェーン(552)が張設されると共に、上板(53)上には、上ガイドレール(555)に沿ってステンレス鋼製のY軸駆動ラダーチェーン(553)が張設されている。そして、下方のY軸駆動ラダーチェーン(552)の一端には下スライド板(556)が連結され、上方のY軸駆動ラダーチェーン(553)の一端には上スライド板(557)が連結されている。
又、ベース(51)と上板(53)には、Y軸モータユニット(58)によって駆動されるY軸駆動シャフト(551)が垂直に架設されており、該Y軸駆動シャフト(551)の回転によって、Y軸駆動ラダーチェーン(552)とY軸駆動ラダーチェーン(553)が駆動される。
この結果、下スライド板(556)及び上スライド板(557)が下ガイドレール(554)(554)及び上ガイドレール(555)に沿ってY軸方向に往復移動し、これに伴って垂直桿(558)がY軸方向に往復移動することになる。
【0025】
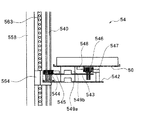
図9に示す如く、垂直桿(558)には、Z軸方向に伸びるガイドレール(563)が取り付けられており、該ガイドレール(563)にZ軸スライダー(564)が摺動可能に係合している。そして、該Z軸スライダー(564)によって昇降板(542)が支持され、該昇降板(542)上に搬送テーブル(50)が設置されている。
【0026】
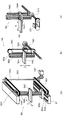
斯くして、搬送テーブル(50)をY軸方向に駆動するY軸搬送部(55)が構成される。図11(a)はY軸搬送部(55)の動力伝達経路を表わしたものであって、Y軸モータ(581)の回転がY軸駆動ラダーチェーン(552)(553)に伝えられて、下スライド板(556)及び上スライド板(557)がY軸方向に往復移動し、これに伴って昇降板(542)がY軸方向に往復移動する。この結果、搬送テーブル(50)がY軸方向に往復移動するのである。
【0027】
上記Y軸搬送部(55)においては、下スライド板(556)、上スライド板(557)及び垂直桿(558)からなる往復移動体が、下スライド板(556)及び上スライド板(557)を下ガイドレール(554)(554)及び上ガイドレール(555)によってガイドされているので、搬送テーブル(50)を安定した姿勢でY軸方向へ移動させることが出来る。
【0028】
Z軸搬送部 (56)
図8に示す如く、ベース(51)には、Z軸モータユニット(59)によって駆動されるZ軸駆動シャフト(561)が、Y軸方向に設置されている。又、図6に示す如く、下スライド板(556)と上スライド板(557)の間にはステンレス鋼製のZ軸駆動ラダーチェーン(562)が張設されており、該Z軸駆動ラダーチェーン(562)の一端に、昇降板(542)が連結されている。該Z軸駆動ラダーチェーン(562)には、Z軸駆動シャフト(561)の回転が伝えられる。
【0029】
斯くして、搬送テーブル(50)をZ軸方向に駆動するZ軸搬送部(56)が構成される。図11(b)は、Z軸搬送部(56)の動力伝達経路を表わしたものであって、Z軸モータ(591)によってZ軸駆動シャフト(561)が駆動され、これによってZ軸駆動ラダーチェーン(562)が駆動されると、昇降板(542)がZ軸方向に往復移動する。この結果、搬送テーブル(50)がZ軸方向に往復移動するのである。
【0030】
X軸搬送部 (54)
図9に示す如く、Z軸スライダー(564)に突設された昇降板(542)上には、下段スライダー(549a)が、X軸方向の往復移動が可能に設置され、該下段スライダー(549a)の上面に中間スライド板(543)が固定されている。該中間スライド板(543)上には、上段スライダー(549b)が、X軸方向の往復移動が可能に設置され、該上段スライダー(549b)の上面に搬送テーブル(50)が固定されている。
【0031】
図8に示す如く、ベース(51)には、Y軸方向に伸びる水平X軸駆動シャフト(541)が設置されており、該水平X軸駆動シャフト(541)の端部に、X軸モータユニット(57)の回転が伝えられる。
又、図7に示す如く、下スライド板(556)と上スライド板(557)の間には、Z軸方向に伸びる垂直X軸駆動シャフト(540)が架設されており、該垂直X軸駆動シャフト(540)の下端部に、水平X軸駆動シャフト(541)の回転が伝えられる。
【0032】
図9に示す如く、垂直X軸駆動シャフト(540)には、第1のピニオン(544)が相対回転不能且つ軸方向の摺動が可能に係合する一方、中間スライド板(543)上には第1のラック(545)が配備され、第1のピニオン(544)と第1のラック(545)とが互いに噛合している。
又、中間スライド板(543)上には第2のピニオン(546)が配備される一方、昇降板(542)上には第2のラック(547)が配備され、第2のピニオン(546)と第2のラック(547)とが互いに噛合している。
【0033】
斯くして、搬送テーブル(50)をX軸方向に駆動するX軸搬送部(54)が構成される。図11(c)は、X軸搬送部(54)の動力伝達経路を表わしたものであって、X軸モータ(571)の回転が、水平X軸駆動シャフト(541)及び垂直X軸駆動シャフト(540)を介して、ピニオン(544)に伝わり、該ピニオン(544)の回転によって搬送テーブル(50)がX軸方向に駆動される。
【0034】
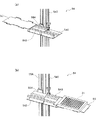
上記X軸搬送部(54)においては、図10(a)(b)に示す如く、垂直X軸駆動シャフト(540)の正逆の回転によって、昇降板(542)上の搬送テーブル(50)が、昇降板(542)と重なる位置を基準位置として、図10(a)に示す如く左方の移動端まで移動して、左方のスタッカーの内部へ侵入し、或いは図10(a)(b)に示す如く右方の移動端まで移動して、右方のスタッカーの内部まで侵入することになる。
【0035】
マイクロプレート搬入機構 ( 4 )
図12〜図14に示す如く、マイクロプレート搬入機構(4)は、往復搬送部(41)と、該往復搬送部(41)を駆動するモータユニット(42)とから構成される。
往復搬送部(41)においては、ベース(43)上に、X軸方向に伸びるガイドレール(44a)が形成されて、該ガイドレール(44a)に上段スライダー(40a)が摺動可能に係合し、該上段スライダー(40a)の上面に中間スライド板(48)が固定されている。該中間スライド板(48)上には、X軸方向に伸びるガイドレール(44b)が形成されて、該ガイドレール(44b)に下段スライダー(40b)が摺動可能に係合し、該下段スライダー(40b)の上面にマイクロプレート設置台(410)が固定されている。
【0036】
ベース(43)には、モータケース内にステッピングモータを内蔵してなる搬入用モータユニット(42)が取り付けられている。
又、ベース(43)には、モータユニット(42)によって同時に駆動される第1及び第2のピニオン(45)(47)が取り付けられる一方、中間スライド板(48)には第1のラック(49)が取り付けられ、第1のピニオン(45)と第1のラック(49)とが互いに噛合可能に対向すると共に、第2のピニオン(47)と第1のラック(49)とが互いに噛合している。又、中間スライド板(48)には、第3のピニオン(412)が取り付けられる一方、ベース(43)には、第2のラック(411)が取り付けられ、第3のピニオン(412)と第2のラック(411)とが互いに噛合している。更に、中間スライド板(48)には第4のピニオン(413)が取り付けられる一方、マイクロプレート設置台(410)の裏面には第3のラック(414)が取り付けられ、第4のピニオン(413)と第3のラック(414)とが互いに噛合している。
【0037】
従って、図12に示す状態から、搬入用モータユニット(42)によって第1及び第2のピニオン(45)(47)が時計方向に回転駆動されると、中間スライド板(48)がX軸方向に駆動されると同時に、該中間スライド板(48)上のマイクロプレート設置台(410)がX軸方向に駆動されて、図14に示す如く、マイクロプレート設置台(410)はベース(43)から大きく突出することになる。
又、図14に示す状態から、搬入用モータユニット(42)によって第1及び第2のピニオン(45)(47)が反時計方向に回転駆動されると、マイクロプレート設置台(410)は図12に示す如く元の位置に戻ることになる。
【0038】
本発明のインキュベータ(1)においては、上述の如くマイクロプレート搬入機構(4)及びマイクロプレート搬送装置(5)の動力伝達機構として、ステンレス鋼製のラダーチェーンを採用しているので、チャンバー(11)内の湿気によって動力伝達機構が酸化腐食することはない。
【0039】
モータユニット構造
上述の如く、X軸モータユニット(57)、Y軸モータユニット(58)、Z軸モータユニット(59)及び搬入用モータユニット(42)はそれぞれ、モータケース内にモータを内蔵して構成されており、更に具体的には、図15にY軸モータユニット(58)についての構造例を示す様に、モータの結露を防止するための構成が採用されている。
即ち、Y軸モータユニット(58)においては、図15に示す如くケース本体(583)と蓋体(584)からモータケース(582)が構成されており、該モータケース(582)の内部が気密化されている。該モータケース(582)の内部にはY軸モータ(581)が収容され、該モータの出力軸(586)は、モータケース(582)に取り付けられた滑り軸受け(585)を気密状態で貫通し、モータケース(582)から出力軸(586)の先端部を突出させている。
【0040】
モータケース(582)の蓋体(584)には、モータケース(582)内に空気を導入するための空気導入ホース(588)と、モータケース(582)内の空気を排出するための空気排出ホース(589)とが接続され、これによってモータケース(582)内の空気を循環させている。又、モータケース(582)の蓋体(584)には、Y軸モータ(581)に電力と制御信号を供給するためのケーブル(587)が接続されている。
【0041】
上記モータユニット構造によれば、モータケース(582)内が気密化されると共に、モータケース(582)内の空気を循環させているので、モータユニット(58)の周囲の温度が低下したとしても、モータケース(582)内で結露が生じることはない。
X軸モータユニット(57)、Z軸モータユニット(59)及び搬入用モータユニット(42)についても、Y軸モータユニット(58)と同じ構造が採用されて、結露が防止されている。
【0042】
撮影系
更に、本発明に係るインキュベータ(1)においては、図16に示す如くチャンバー(11)の天井壁にカメラ(7)が設置され、該カメラ(7)は、所定のスタッカー(3)の最上段に設けられた撮影用マイクロプレート収容部に向けられて、該撮影用マイクロプレート収容部に収容されたマイクロプレートの撮影が可能となっている。
カメラ(7)は、カメラ駆動機構(71)によってX軸方向及びY軸方向の駆動が可能である。カメラ(7)及びカメラ駆動機構(71)は、分析装置(72)と接続されており、該分析装置(72)によってカメラ(7)の移動が制御されると共に、カメラ(7)から得られる画像データに対して、試料分析のための画像処理と演算処理が施される。
【0043】
カメラ(7)によるマイクロプレート(31)の撮影に際しては、マイクロプレート搬送装置(5)によって、撮影の対象となるマイクロプレート(31)を前記撮影用マイクロプレート収容部まで搬送する。
そして、カメラ駆動機構(71)によってカメラ(7)をX軸方向及びY軸方向に駆動しつつ、マイクロプレート(31)上の試料を撮影し、その画像を分析装置(72)に供給する。
【0044】
制御系
図17は、上記本発明のインキュベータ(1)における制御系の構成を表わしている。
マイクロプレート搬入機構(4)及びマイクロプレート搬送装置(5)は、モータ制御部(181)、搬送機構制御部(182)及びテーブル記憶部(183)からなる駆動制御装置(18)に接続されて、マイクロプレートの搬入出、並びにチャンバー内での搬送が制御されている。
又、環境調整装置(6)は、センサー部となる温度計(63)、CO2計(64)及び湿度計(65)と、該センサー部による検出値に基づいて動作すべき温度調整部(66)及びCO2調整部(67)を具え、データ処理部(68)及び環境制御部(69)からなる環境調整回路(61)によって動作が制御されている。
【0045】
カメラ(7)及びカメラ駆動機構(71)は、カメラ駆動制御部(73)、画像処理部(74)及び細胞カウント部(75)から構成される分析装置(72)に接続され、カメラ駆動制御部(73)によってカメラ(7)の駆動が制御されると共に、画像処理部(74)によって、カメラ(7)から得られる画像データに必要な画像処理が施され、更に細胞カウント部(75)によって、マイクロプレート上の試料の細胞数がカウントされる。
【0046】
駆動制御装置(18)、環境調整回路(61)及びカメラ駆動制御部(73)には、表示部(171)及び操作部(172)からなる操作パネル(17)が接続されており、操作部(172)の操作によって各種の動作指令を与えることが出来ると共に、動作状態を表示部(171)によってモニターすることが出来る。
更に、駆動制御装置(18)には、各マイクロプレート(31)に付けられたバーコードを読み取るための第1のバーコードリーダ(15)が接続されると共に、各スタッカーに付けられたバーコードを読み取るための第2のバーコードリーダ(19)が接続されている。第1のバーコードリーダ(15)は、前述の如くマイクロプレート挿入口(13)に取り付けられたバーコードセンサー(151)にバーコード処理部(152)を接続して構成される。又、第2のバーコードリーダ(19)は、バーコードセンサー(191)とバーコード処理部(192)をユニット化したものであって、手に保持してスタッカー(3)のバーコードを読み取ることが出来る。
【0047】
インキュベータ ( 1 ) の動作
上記本発明のインキュベータ(1)においては、図18及び図19に示す如く、チャンバー(11)内に複数のスタッカー(3)を設置した状態で、マイクロプレート搬送装置(5)の動作によって、搬送テーブル(50)をX軸方向、Y軸方向及びZ軸方向に移動させることにより、任意のスタッカー(3)の任意のマイクロプレート収容部に対して、マイクロプレートの出し入れが行なわれる。
【0048】
例えば、ある1つのマイクロプレート収容部にマイクロプレートを収容する場合、先ずマイクロプレート搬入機構(4)によってチャンバー(11)内に該マイクロプレートを搬入する。この際、図14に示す様に、マイクロプレート搬入機構(4)を動作させて、マイクロプレート設置台(410)をチャンバー(11)のマイクロプレート挿入口(13)から外側に突出せしめる(図1参照)。
そして、該マイクロプレート設置台(410)上にマイクロプレート(31)を載置した後、図12に示す様に、マイクロプレート搬入機構(4)を動作させて、マイクロプレート設置台(410)をチャンバー(11)内に移動させる。
【0049】
又、マイクロプレート搬送装置(5)のY軸搬送部(55)及びZ軸搬送部(56)を動作させて、搬送テーブル(50)をマイクロプレート挿入口(13)との対向位置まで移動させ、更にX軸搬送部(54)をマイクロプレート挿入口(13)側へ動作させて、基準位置の搬送テーブル(50)を、マイクロプレート搬入機構(4)のマイクロプレート設置台(410)とマイクロプレート(31)の間へ移動させる。
その後、Z軸搬送部(56)の動作によって搬送テーブル(50)を僅かに上昇させ、搬送テーブル(50)上にマイクロプレート(31)を搭載した後、X軸搬送部(54)の動作によって、搬送テーブル(50)を基準位置に復帰させる。
【0050】
続いて、マイクロプレート搬送装置(5)のY軸搬送部(55)及びZ軸搬送部(56)を動作させて、搬送テーブル(50)を所定のスタッカー(3)の所定のマイクロプレート収容部との対向位置まで移動させた後、X軸搬送部(54)を動作させて、搬送テーブル(50)を基準位置から該マイクロプレート収容部の内部まで移動させる。その後、Z軸搬送部(56)の動作によって搬送テーブル(50)を僅かに降下させ、搬送テーブル(50)上のマイクロプレート(31)を該マイクロプレート収容部に引き渡した後、X軸搬送部(54)の動作によって、搬送テーブル(50)を基準位置まで復帰させる。
【0051】
チャンバー(11)内のある1つのスタッカー(3)の、ある1つのマイクロプレート収容部に収容されているマイクロプレート(31)を、チャンバー(11)の外側に排出する場合は、上記の搬入、搬送動作と逆の動作が実行される。
即ち、マイクロプレート搬送装置(5)のY軸搬送部(55)及びZ軸搬送部(56)の動作によって、搬送テーブル(50)を所定のマイクロプレート収容部との対向位置まで移動させ、その後、所定のマイクロプレート収容部がその左側に位置するか、或いは右側に位置するかに応じて、X軸搬送部(54)を左方若しくは右方に動作させて、搬送テーブル(50)を該マイクロプレート収容部の内部へ移動させて、搬送テーブル(50)上にマイクロプレート(31)を搭載する。
【0052】
その後、マイクロプレート搬送装置(5)の動作によって、搬送テーブル(50)上のマイクロプレート(31)をチャンバー(11)のマイクロプレート挿入口(13)まで搬送した後、搬送テーブル(50)上のマイクロプレート(31)をマイクロプレート搬入機構(4)のマイクロプレート設置台(410)に引き渡し、該マイクロプレート搬入機構(4)の動作によって、マイクロプレート設置台(410)上のマイクロプレート(31)をチャンバー(11)から排出するのである。
【0053】
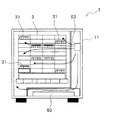
上記本発明のインキュベータ(1)においては、図20及び図21に示す如くチャンバー(11)の背部の壁面に、環境調整装置(6)からのガスの吹き出し口(62)が設けられて、マイクロプレート搬送装置(5)の設置空間へ向けられており、該吹き出し口(62)を中心として、左右にスタッカー(3)(3)が配備されているので、吹き出し口(62)から吹き出されたガスは、図中に矢印で示す様に、チャンバー(11)内の中央部から周囲に向けて均一に分散し、チャンバー(11)内を大きな偏りなく流れる。
この結果、チャンバー(11)内は、位置によって大きな差違のない均等な環境条件に保たれ、スタッカー(3)に収容されている各マイクロプレート(31)上の試料は所定の環境条件で培養されることになる。
【0054】
又、チャンバー(11)のマイクロプレート挿入口(13)は、シャッター機構(14)によってマイクロプレート(31)の搬入出時にのみ開かれると共に、該マイクロプレート挿入口(13)には、エアーカーテン機構(16)から吹き出される空気流によってエアーカーテンが形成されるので、チャンバー(11)内の環境条件は一定に保たれる。
【0055】
マイクロプレート上の試料の観察及び分析
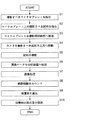
図16に示すカメラ(7)によってマイクロプレート(31)上の試料を観察し、その育成状態を分析する場合には、分析装置(72)によって図22に示す手続きが実行される。
先ずステップS1にて、撮影すべきマイクロプレート(31)が指示されると共に、ステップS2にて、マイクロプレート(31)上の撮影すべき試料が指示されると、ステップS3では、マイクロプレート搬送装置(5)が該マイクロプレート(31)を撮影用マイクロプレート収容部へ搬送する。
続いてステップS4では、図23の如くカメラ駆動機構(71)の駆動によってカメラ(7)をX軸方向及びY軸方向に移動させて、カメラ(7)の光学軸をマイクロプレート(31)上の所定の試料注入凹部(31a)に合致せしめる。
その後、図22のステップS5では、カメラ(7)によってマイクロプレート(31)上の試料を撮影し、ステップS6にて、撮影により得られた画像データを分析装置(72)へ転送する。
続いて、ステップS7では、分析装置(72)が前記画像データに対して所定の画像処理を実行し、ステップS8では、試料の細胞の数をカウントする。そしてステップS9にて、培養前の細胞個数と比較して培養率を算出し、ステップS10にて、算出された培養率を表示部に表示し、メモリに保存する。
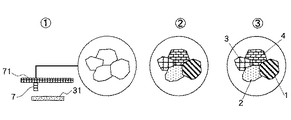
【0056】
図24は、カメラ(7)から得られる画像データに対する画像処理の一連のプロセスを表わしている。先ず、プロセス▲1▼にて各細胞の輪郭を抽出し、プロセス▲2▼では、前記輪郭に基づいて各細胞を分別し、プロセス▲3▼では、前記分別結果に基づいて細胞の数をカウントする。最後に、細胞のカウント値を培養開始前のカウント値で除算することにより、培養率を算出する。
【0057】
環境条件の均一化
本発明に係るインキュベータ(1)においては、チャンバー(11)内の雰囲気を更に均一な環境条件に整えるために、予め決められたタイミングでマイクロプレート搬送装置(5)をY軸方向及びZ軸方向に動作させて、図26の▲1▼〜▲5▼に示す如く搬送テーブル(50)を周回移動させ、これによってチャンバー(11)内の空気の循環を促進させることが行なわれる。
【0058】
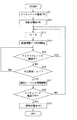
図25は、チャンバー(11)内の空気の循環を促進するために駆動制御装置(18)が実行する手続きを表わしている。
先ずステップS11にてインキュベータ(1)の電源がオンとなり、ステップS12にて駆動系の電源がオンとなると、ステップS13にて経過時間のタイマーt1を初期化した後、ステップS14では、経過時間t1の計測を開始する。その後、ステップS15では、マイクロプレート(31)の搬送中であるかどうかを判断し、ここでイエスと判断されたときはステップS13に戻って、タイマーt1を初期化する。
ステップS15にてノーと判断されたときは、ステップS16に移行して、経過時間t1が所定時間Tを過ぎたかどうかを判断し、ノーと判断されたときはステップS15の判断を繰り返す。
【0059】
その後、経過時間t1が所定時間Tを過ぎて、ステップS16にてイエスと判断されたときは、ステップS17に移行し、マイクロプレート搬送装置(5)をY軸方向及びZ軸方向に動作させて、搬送テーブル(50)をチャンバー(11)内にて周回移動させる(図26参照)。
次に、ステップS18にて、インキュベータの電源がオフとなったかどうかを判断し、ここでノーと判断されたときはステップS13に戻って、ステップS13〜ステップS17を繰り返す。
その後、インキュベータの電源がオフとなって、ステップS18にてイエスと判断されたときは、ステップS19に移行して、駆動系の電源をオフとし、手続きを終了する。
【0060】
上記手続きによれば、搬送テーブル(50)の搬送が終了した後も、一定時間の間隔をおいて搬送テーブル(50)が周回駆動されるので、該搬送テーブル(50)の移動に伴ってチャンバー(11)内の空気が攪拌され、これによってチャンバー(11)内が常に均一な環境条件に保たれることになる。
【0061】
モータ結露の防止
本発明のインキュベータ(1)においては、スタッカー(3)の入れ替え時などにおいて、環境調整装置(6)の運転を停止した場合、チャンバー(11)内の温度が急激に低下して、チャンバー(11)内に結露が発生するが、仮に結露によって生じた水分がモータユニット(57)(58)(59)(42)内に侵入した場合においても、モータ(571)(581)(591)(421)の保護を図るべく、環境調整装置(6)の運転停止後から一定時間は、モータ(571)(581)(591)(421)を回転ステップ数ゼロで通電し、モータ(571)(581)(591)(421)の温度を結露の生じない温度(例えば37℃)に維持することが行なわれる。
【0062】
図27は上記モータ通電制御の手続きを表わしている。先ずステップS41では、環境調整装置がオフとなったかどうかを判断し、ここでイエスと判断されたときは、ステップS42にて、回転ステップ数ゼロにてモータ(571)(581)(591)(421)に通電を開始する。そして、ステップS43にてタイマーt2を初期化し、ステップS44にて経過時間t2の計測を開始する。
続いて、ステップS45では、経過時間t2が所定時間T′を越えたかどうかを判断し、ここでノーと判断されたときはステップS44の時間計測を続行する。その後、経過時間t2が所定時間T′を越えてステップS45にてイエスと判断されたときは、ステップS46に移行して、モータの通電を停止する。
【0063】
上記モータ通電制御によれば、スタッカー(3)の入れ替え時などにおいて、環境調整装置(6)の運転を停止した場合、チャンバー(11)内の温度が急激に低下して、チャンバー(11)内に結露が発生するが、環境調整装置(6)の運転停止後から一定時間はモータ(571)(581)(591)(421)が通電によって高温に維持されるので、周囲温度が低下したとしても、モータユニット(57)(58)(59)(42)内に結露が生じることはない。
尚、スタッカー(3)の入れ替えやマイクロプレート搬送装置(5)のメンテナンスなどのためにチャンバー(11)の開閉扉(12)を開くことによって、チャンバー(11)内の湿度は外気の湿度まで低下することになり、それ以降はモータユニット(57)(58)(59)(42)内に結露が生じることはないので、モータ(571)(581)(591)(421)に対する通電は、環境調整装置(6)の運転停止から一定時間だけ継続すればよい。
【0064】
スタッカー及びマイクロプレートの管理システム
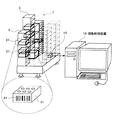
更に本発明のインキュベータ(1)においては、図28に示す如く、各スタッカー(3)の側面に、スタッカー(3)を識別するためのバーコード(33)が付けられており、インキュベータ(1)のベース(21)上にスタッカー(3)を設置する際、該スタッカー(3)のバーコード(33)をバーコードリーダ(19)によって読み取ることにより、該スタッカー(3)の種類が認識され、該スタッカー(3)の種類とベース(21)上の位置が、駆動制御装置(18)のテーブル記憶部(183)にスタッカー管理テーブルとして登録される。
【0065】
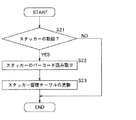
図29は、スタッカー管理テーブルの更新手続きを表わしており、先ずユーザが、ステップS21にてスタッカーを新設するかどうかを判断し、スタッカーを新設する場合には、ステップS22にて、前記バーコードリーダ(19)によって、新設せんとするスタッカーのバーコードを読み取る。これに応じて、駆動制御装置(18)の搬送機構制御部(182)は、ステップS23にて、読み取ったバーコードを解読し、その結果に基づいてテーブル記憶部(183)のスタッカー管理テーブルを更新する。
【0066】
又、図30に示す如く、各マイクロプレート(31)の側面には、マイクロプレート(31)を識別するためのバーコード(34)が付けられており、チャンバー(11)のマイクロプレート挿入口(13)を通過するマイクロプレート(31)のバーコード(34)をバーコードリーダ(15)によって読み取ることにより、該マイクロプレート(31)の識別番号が認識され、該マイクロプレート(31)の識別番号、搬入日時、収容せんとするスタッカー位置等が、駆動制御装置(18)のテーブル記憶部(183)にマイクロプレート管理テーブルとして登録される。
【0067】
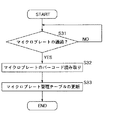
図31は、マイクロプレート管理テーブルの更新手続きを表わしており、駆動制御装置(18)の搬送機構制御部(182)は、先ずステップS31にてマイクロプレートがマイクロプレート挿入口を通過するかどうかを判断し、ここでイエスと判断されたときは、ステップS32にて、前記バーコードリーダ(15)によって、該マイクロプレートのバーコードを読み取った後、ステップS33にて、読み取ったバーコードを解読し、その結果に基づいてテーブル記憶部(183)のマイクロプレート管理テーブルを更新する。
【0068】
この様にして更新されたスタッカー管理テーブル及びマイクロプレート管理テーブルに基づいて、駆動制御装置(18)の搬送機構制御部(182)がマイクロプレート搬送装置(5)の動作を制御する。
例えば、新たにマイクロプレート(31)をインキュベータ(1)内に設置せんとする場合、そのマイクロプレート(31)の厚さに応じて、適当なスタッカー(3)を選択し、そのスタッカー(3)の空いているマイクロプレート収容部へ向けて、該マイクロプレート(31)を搬送する。又、インキュベータ(1)内の特定のマイクロプレート(31)を排出せんとする場合、そのマイクロプレート(31)が設置されているマイクロプレート収容部の位置を認識し、その位置へ向けて搬送テーブル(50)を移動させる。
【0069】
上述の如く、本発明に係るインキュベータ(1)によれば、マイクロプレート(31)の搬送を自動的に行なうことが出来ると共に、チャンバー(11)内に多数のマイクロプレート(31)を収容することが可能であり、然もチャンバー(11)内を均一な環境条件に保つことが出来る。
【0070】
又、本発明に係るインキュベータ(1)においては、チャンバー(11)内にインキュベータユニット(2)の駆動機構を構成する全てのモータ(571)(581)(591)(421)が収容されているので、これらのモータをチャンバー(11)の外部に配備した構成と比べて、チャンバー(11)の構成を簡易化すると共に、チャンバー(11)の気密性を高く保つことが出来る。然も、チャンバー(11)とインキュベータユニット(2)とが独立に構成されているので、例えばメンテナンスのためにマイクロプレート搬送装置(5)を分解することなくチャンバー(11)から容易に取り出すことが出来、これによって作業の効率化が図られると共に、インキュベータユニット(2)の構成に高い汎用性が得られる。
【0071】
更に、本発明に係るインキュベータ(1)においては、チャンバー(11)内に、マイクロプレート(31)上の試料を撮影するためのカメラ(7)が設置されているので、マイクロプレート(31)をチャンバー(11)の外側に取り出すことなく、試料の観察及び分析が可能である。
従って、チャンバー(11)内の環境条件を一定に保つことが出来ると同時に、分析作業の効率化を図ることが出来る。
【0072】
尚、本発明の各部構成は上記実施の形態に限らず、特許請求の範囲に記載の技術的範囲内で種々の変形が可能である。例えば、マイクロプレート搬入機構(4)は、チャンバー(11)の側部に限らず、例えばチャンバー(11)の背部に設置することも可能である。
【図面の簡単な説明】
【図1】本発明に係るインキュベータの外観を示す斜視図である。
【図2】チャンバーからスタッカーを引き出した状態を示す斜視図である。
【図3】チャンバーの斜視図である。
【図4】インキュベータユニットの斜視図である
【図5】高さの異なる2種類のマイクロプレートと段数の異なる2種類のスタッカーを表わす斜視図である。
【図6】マイクロプレート搬送装置の斜視図である。
【図7】マイクロプレート搬送装置の側面図である。
【図8】マイクロプレート搬送装置に配備される3つのモータの位置を示す平面図である。
【図9】X軸搬送部の側面図である。
【図10】X軸搬送部の動作を表わす斜視図である。
【図11】Y軸搬送部、Z軸搬送部及びX軸搬送部の動力伝達経路を表わす斜視図である。
【図12】マイクロプレート搬入機構の斜視図である。
【図13】マイクロプレート搬入機構の側面図である。
【図14】マイクロプレート搬入機構の動作を表わす斜視図である。
【図15】Y軸モータユニットの分解斜視図である。
【図16】チャンバーにカメラが配備されている構成を表わす図である。
【図17】本発明に係るインキュベータの制御ブロックを表わす図である。
【図18】本発明に係るインキュベータにおけるマイクロプレート搬送装置の動作方向を表わす正面図である。
【図19】同上の側面図である。
【図20】吹き出し口から吹き出されるガスの流れを説明する正面図である。
【図21】同上の側面図である。
【図22】本発明に係るインキュベータの試料分析手続きを表わすフローチャートである。
【図23】カメラ駆動機構によるカメラの駆動方向を説明する図である。
【図24】画像処理のプロセスを説明する図である。
【図25】チャンバー内の空気の循環を促進させるための手続きを表わすフローチャートである。
【図26】チャンバー内の空気の循環を促進させるためのマイクロプレート搬送装置の一連の動作を表わす側面図である。
【図27】モータの結露を防止するための通電制御の手続きを表わすフローチャートである。
【図28】スタッカーに付けられたバーコードに基づくスタッカー管理を説明する図である。
【図29】スタッカー管理テーブルの更新手続きを表わすフローチャートである。
【図30】マイクロプレートに付けられたバーコードに基づくマイクロプレート管理を説明する図である。
【図31】マイクロプレート管理テーブルの更新手続きを表わすフローチャートである。
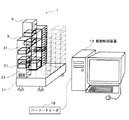
【図32】従来のインキュベータの斜視図である。
【符号の説明】
(1) インキュベータ
(11) チャンバー
(10) 開口
(12) 開閉扉
(13) マイクロプレート挿入口
(14) シャッター機構
(15) バーコードリーダ
(16) エアーカーテン機構
(2) インキュベータユニット
(22) 引出し台
(23) スタッカーホルダー
(3) スタッカー
(31) マイクロプレート
(4) マイクロプレート搬入機構
(41) 往復搬送部
(42) 搬入用モータユニット
(5) マイクロプレート搬送装置
(50) 搬送テーブル
(54) X軸搬送部
(55) Y軸搬送部
(56) Z軸搬送部
(57) X軸モータユニット
(571) X軸モータ
(572) モータケース
(58) Y軸モータユニット
(581) Y軸モータ
(582) モータケース
(59) Z軸モータユニット
(591) Z軸モータ
(592) モータケース
(6) 環境調整装置
(62) 吹き出し口
(7) カメラ
(71) カメラ駆動機構
(72) 分析装置
Claims (4)
- 環境調整装置(6)によって環境条件が調整されるチャンバー(11)の内部にて、マイクロプレート(31)上の試料を培養するインキュベータにおいて、チャンバー(11)内には、複数のマイクロプレート収容部を有するマイクロプレート収容棚が配備されると共に、チャンバー(11)内にてマイクロプレート(31)を搬送するマイクロプレート搬送装置(5)が配備され、該マイクロプレート搬送装置(5)の動力源となるモータは、マイクロプレート搬送装置(5)の本体部分と一体にチャンバー(11)の内部に配置されていることを特徴とするインキュベータ。
- マイクロプレート搬送装置(5)の動力源となるモータは、内部が密閉されたモータケースに収容され、該モータケースには、モータケース内に空気を導入するための空気導入ホース(588)と、モータケース内の空気を排出するための空気排出ホース(589)とが接続され、モータケースの内部を空気が循環している請求項1に記載のインキュベータ。
- マイクロプレート搬送装置(5)の動力源となるモータは駆動制御装置(18)に接続されて、駆動電流及び回転数制御信号の供給を受けており、該駆動制御装置(18)は、マイクロプレート(31)の搬送動作が停止している状態で、適時に、マイクロプレート搬送装置(5)のモータに回転数ゼロの制御信号と駆動電流を供給し、通電によってモータを結露の生じない温度に維持する請求項1又は請求項2に記載のインキュベータ。
- 駆動制御装置(18)は、環境調整装置(6)の運転停止から一定期間、モータに回転数ゼロの制御信号と駆動電流を供給する請求項3に記載のインキュベータ。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002334594A JP2004166558A (ja) | 2002-11-19 | 2002-11-19 | インキュベータ |
| TW092132243A TWI249574B (en) | 2002-11-19 | 2003-11-18 | Preserving device |
| US10/715,127 US7326565B2 (en) | 2002-11-19 | 2003-11-18 | Storage apparatus |
| CN200310124092.6A CN1502412B (zh) | 2002-11-19 | 2003-11-19 | 保管装置 |
| CN201010156206.5A CN101823008B (zh) | 2002-11-19 | 2003-11-19 | 保管装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002334594A JP2004166558A (ja) | 2002-11-19 | 2002-11-19 | インキュベータ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004166558A true JP2004166558A (ja) | 2004-06-17 |
Family
ID=32698933
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002334594A Pending JP2004166558A (ja) | 2002-11-19 | 2002-11-19 | インキュベータ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004166558A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008086278A (ja) * | 2006-10-04 | 2008-04-17 | Yokogawa Electric Corp | インキュベーター |
| WO2020098958A1 (en) * | 2018-11-16 | 2020-05-22 | Aixinno Limited | Lab-ware and handling system to handle lab-ware in a cell culture process |
| JP2022528426A (ja) * | 2019-04-08 | 2022-06-10 | モレキュラー デバイシーズ, エルエルシー | 自動化された細胞の培養および試験のためのインキュベーションシステムおよび方法 |
| US12105106B2 (en) | 2018-11-16 | 2024-10-01 | Aixinno Limited | Process module for an automated biology system |
| US12372546B2 (en) | 2018-11-16 | 2025-07-29 | Aixinno Ltd. | Module for an automated biology laboratory system with an interface to transfer microplates or lab-ware |
-
2002
- 2002-11-19 JP JP2002334594A patent/JP2004166558A/ja active Pending
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008086278A (ja) * | 2006-10-04 | 2008-04-17 | Yokogawa Electric Corp | インキュベーター |
| WO2020098958A1 (en) * | 2018-11-16 | 2020-05-22 | Aixinno Limited | Lab-ware and handling system to handle lab-ware in a cell culture process |
| US12105106B2 (en) | 2018-11-16 | 2024-10-01 | Aixinno Limited | Process module for an automated biology system |
| US12372546B2 (en) | 2018-11-16 | 2025-07-29 | Aixinno Ltd. | Module for an automated biology laboratory system with an interface to transfer microplates or lab-ware |
| JP2022528426A (ja) * | 2019-04-08 | 2022-06-10 | モレキュラー デバイシーズ, エルエルシー | 自動化された細胞の培養および試験のためのインキュベーションシステムおよび方法 |
| US12000848B2 (en) | 2019-04-08 | 2024-06-04 | Molecular Devices, Llc | Incubation system and method for automated cell culture and testing |
| JP7631216B2 (ja) | 2019-04-08 | 2025-02-18 | モレキュラー デバイシーズ, エルエルシー | 自動化された細胞の培養および試験のためのインキュベーションシステムおよび方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US7326565B2 (en) | Storage apparatus | |
| US7141413B2 (en) | Incubator | |
| US6475776B1 (en) | Incubator, and method for making atmosphere uniform in incubator storage box | |
| CN101308070B (zh) | 检样处理系统 | |
| JP5701312B2 (ja) | 自動冷蔵試料在庫管理システム | |
| US8128870B2 (en) | Drug discovery screening apparatus | |
| US8192983B2 (en) | Incubator | |
| KR20080071983A (ko) | 배양장치 | |
| JP4597244B2 (ja) | インキュベータ | |
| JP5097618B2 (ja) | インキュベータ | |
| JP4248512B2 (ja) | 保管装置 | |
| JP2004166555A (ja) | インキュベータ | |
| CN118056095A (zh) | 洁净室设施 | |
| JP2004166556A (ja) | インキュベータ | |
| CN117487661A (zh) | 一种自动化培养箱 | |
| JP2004166554A (ja) | インキュベータ | |
| JP3758423B2 (ja) | インキュベータ | |
| JP4739663B2 (ja) | 保管装置 | |
| JP2006034256A (ja) | 保管装置 | |
| JP2004166557A (ja) | インキュベータ | |
| JP2001299325A (ja) | インキュベータ | |
| JP2005278570A (ja) | 保管装置 | |
| CN223866625U (zh) | 一种微生物智能孵化系统 | |
| JP2005102569A (ja) | 保管装置 | |
| JPS6016587A (ja) | 自動培養装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050905 |
|
| A131 | Notification of reasons for refusal |
Effective date: 20081021 Free format text: JAPANESE INTERMEDIATE CODE: A131 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20081125 |
|
| A131 | Notification of reasons for refusal |
Effective date: 20090408 Free format text: JAPANESE INTERMEDIATE CODE: A131 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20090729 |