JP2004197842A - クラッチ制御装置 - Google Patents
クラッチ制御装置 Download PDFInfo
- Publication number
- JP2004197842A JP2004197842A JP2002367082A JP2002367082A JP2004197842A JP 2004197842 A JP2004197842 A JP 2004197842A JP 2002367082 A JP2002367082 A JP 2002367082A JP 2002367082 A JP2002367082 A JP 2002367082A JP 2004197842 A JP2004197842 A JP 2004197842A
- Authority
- JP
- Japan
- Prior art keywords
- clutch
- start position
- clutch disk
- actuator
- wear
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Hydraulic Clutches, Magnetic Clutches, Fluid Clutches, And Fluid Joints (AREA)
Abstract
【課題】できるだけ精度良くクラッチディスクの摩耗量を推定できるクラッチ制御装置を提供すること。
【解決手段】クラッチディスク23とフライホイール21とが係合を開始する時点におけるロッド31のストローク位置に基づいて係合開始位置stbstrを検出するとともに、この係合開始位置stbstrを利用してクラッチディスク23の摩耗量を推定するクラッチ制御回路40を備えるクラッチ制御装置。
【選択図】 図7
【解決手段】クラッチディスク23とフライホイール21とが係合を開始する時点におけるロッド31のストローク位置に基づいて係合開始位置stbstrを検出するとともに、この係合開始位置stbstrを利用してクラッチディスク23の摩耗量を推定するクラッチ制御回路40を備えるクラッチ制御装置。
【選択図】 図7
Description
【0001】
【発明の属する技術分野】
本発明は、アクチュエータを駆動制御して該クラッチディスクと該ホイールとの係合状態を変化させるクラッチ制御装置に関するものである。
【0002】
【従来の技術】
従来、既存のマニュアルトランスミッションにアクチュエータを取り付け、運転者の意志若しくは車両状態により一連の変速操作(クラッチの断接、ギヤシフト、セレクト)を自動的に行うシステムが知られている。
【0003】
こうしたシステムが備える摩擦クラッチは、クラッチフェーシング(クラッチディスク)の摩耗に伴ってダイヤフラムスプリングの姿勢が変化するため、同クラッチを非係合状態にするために必要な操作力、すなわちクラッチのレリーズ荷重が増加する。このため、クラッチフェーシングの摩耗を補償する機構部を備えたものも提案されている。
【0004】
ところで、この摩耗補償を好適に行うためには、クラッチフェーシングの摩耗量を的確に把握する必要がある。摩耗量を把握するためにこれを実測することが好ましいが、コストの面から困難であるのが実情である。
【0005】
そこで、クラッチの非係合状態からアクチュエータの電動モータに所定の電流を所定時間供給して係合側へと変位させ、工場出荷時の初期状態での停止位置と推定時での停止位置との偏差により上記摩耗量を推定することが知られている(例えば、特許文献1参照。)。
【0006】
【特許文献1】
特開2001−182756号公報(第8頁、第11図)
【0007】
【発明が解決しようとする課題】
しかしながら、これら両停止位置の偏差による摩耗量の推定では、マニュアルトランスミッションやアクチュエータ(ダイヤフラムスプリング、モータトルク特性、アシストスプリングなど)の個体差及び経年変化のばらつきが吸収されないために推定される摩耗量が大きくばらつくこともあり得る。
【0008】
そこで本発明は、できるだけ精度良くクラッチディスクの摩耗量を推定できるクラッチ制御装置を提供することを技術的課題とする。
【0009】
【課題を解決するための手段】
上記課題を解決するために請求項1の発明は、駆動源の出力軸と一体的に回転するフライホイール及び該フライホイールに対向するとともに変速機の入力軸と一体的に回転するクラッチディスクとを有する摩擦クラッチと、その作動によって前記クラッチディスクと前記フライホイールとの係合状態を変化させるアクチュエータとを備えるクラッチ制御装置において、前記クラッチディスクと前記フライホイールとが係合を開始する時点における前記アクチュエータ或いは前記アクチュエータによって変位される部材の位置に基づいて係合開始位置を検出或いは算出するとともに、該係合開始位置を利用して前記クラッチディスクの摩耗量を推定する推定手段を備えるクラッチ制御装置とした。
【0010】
クラッチが摩耗するとクラッチディスクの厚さが徐々に薄くなるため、クラッチディスクとフライホイールとが係合を開始する時点におけるアクチュエータ或いはアクチュエータによって変位される部材の位置は、クラッチの摩耗に伴って係合方向へと推移する。さらに、クラッチディスクとフライホイールとが係合を開始する時点におけるアクチュエータ或いはアクチュエータによって変位される部材の位置は、アクチュエータ等の各構成の個体差や経年変化によるばらつきが加味されている。
【0011】
従って、請求項1によると、クラッチディスクとフライホイールとが係合を開始するときの係合開始位置からクラッチの摩耗量が推定されるので、個体差や経年変化によりばらつきが生じる場合であっても、これらのばらつきが吸収された状態で摩耗量が推定される。
【0012】
請求項2の発明は、請求項1において、前記推定手段が、クラッチ制御装置の組付け初期状態における前記係合開始位置を基準係合開始位置として記憶し、該基準係合開始位置からの前記係合開始位置の変化量に基づいて、前記クラッチディスクの摩耗量を推定することである。
【0013】
請求項2によると、組付け初期状態での係合開始位置を基準とする基準係合開始位置からの変化量に基づくことで、信頼性の高いクラッチディスクの摩耗量が推定される。
【0014】
請求項3の発明は、請求項1或いは請求項2において、前記推定手段が、検出或いは算出された係合開始位置になまし処理を施した処理後係合開始位置に基づいて、前記クラッチディスクの摩耗量を推定することである。
【0015】
請求項3によると、なまし処理した処理後係合開始位置に基づき、推定ばらつきの抑制されたクラッチディスクの摩耗量が安定して推定される。
【0016】
請求項4の発明は、請求項1から請求項3において、前記推定手段は、前記基準係合開始位置からの前記係合開始位置の変化量と判定閾値とを大小比較し、前記変化量が前記判定閾値を超えた回数を計数し、該計数値が所定値を超えたときに前記クラッチディスクの摩耗が進行したと判定することである。
【0017】
請求項4によると、係合開始位置の変化量が閾値を超える回数を計数し、この計数値が所定値を超えたときにクラッチディスクの摩耗が進行したと判定される。従って、係合開始位置の変化量が判定閾値の付近でばらついていても、摩耗進行の誤判定が抑制される。
【0018】
請求項5の発明は、請求項4において、前記摩擦クラッチは、前記アクチュエータの駆動によって前記クラッチディスクの摩耗を自動的に補償する自動摩耗補償機構付の摩擦クラッチであり、前記推定手段により前記クラッチディスクの摩耗が進行したと判定された場合には、前記クラッチディスクの摩耗を補償するべく前記アクチュエータを駆動させることである。
【0019】
請求項5によると、クラッチディスクの摩耗が進行したと判定された場合にはクラッチディスクの摩耗が補償される。これにより、摩擦クラッチを係合・解放するのに要するアクチュエータの駆動力が、クラッチディスクの摩耗の進行に伴って大きくなることがなくなる。従って、アクチュエータの体格を大きくする必要がなくなる。さらに、アクチュエータ或いはアクチュエータによって変位される部材の位置に対するクラッチディスクの位置が大きくずれることがなくなり、好適である。
【0020】
請求項6の発明は、請求項1から請求項5において、前記推定手段が、前記クラッチディスクが実質的に回転していない状態から前記クラッチディスクを係合方向に変位させて前記フライホイールの回転を前記クラッチディスクに伝達し、前記クラッチディスクの回転数が所定回転数に達した時点のクラッチディスクの位置から、前記係合開始位置を得ることである。
【0021】
請求項6によると、クラッチディスクの回転数の変化を検知するだけで係合開始位置を得ることができる。従って、比較的簡単に係合開始位置を得ることができる。
【0022】
請求項7の発明は、請求項6における所定回転数を具体的に説明したものであり、前記所定回転数を、検出或いは算出可能な前記クラッチディスクの最小回転数としたことである。
【0023】
請求項7によると、検出或いは算出可能なクラッチディスクの最小回転数を所定回転数としたことで、クラッチディスクとフライホイールとが接触し始めた時点、つまり、クラッチディスクとフライホイールとが実際に係合し始める時点に略近似した位置を係合開始位置とすることができ、信頼性の高いクラッチディスクの摩耗推定に有利である。
【0024】
請求項8の発明は、請求項6或いは請求項7において、前記推定手段が、前記クラッチディスクが実質的に回転していない状態から前記所定回転数に達した時点の前記アクチュエータ或いは前記アクチュエータによって変位される部材の位置に対して、所定量だけ前記クラッチディスクの解放方向に変位された位置を係合開始位置とすることである。
【0025】
ここで、クラッチディスクが回転を開始した時点をクラッチディスクの回転数を検出或いは算出することで検知する場合、回転数の検出精度或いは算出精度により、クラッチディスクが実際に回転し始めた時点、つまりクラッチディスクの回転数が0より大きくなり始めた時点を正確に得ることは困難である。そこで、請求項7のように、所定回転数に達したことが検出或いは算出された時点におけるアクチュエータ或いはアクチュエータによって変位される部材の位置から、所定量だけ解放方向に変位された位置を係合開始位置とすることで、より信頼性の高いクラッチディスクの摩耗推定が可能になる。
【0026】
請求項9の発明は、請求項1から請求項8において、前記クラッチディスクが、フライホイール側に形成される第1クラッチフェーシングと、前記アクチュエータの作動に応じて前記クラッチディスクを前記フライホイール側に押圧するプレッシャプレート側に形成される第2クラッチフェーシングと、前記第1クラッチフェーシングと前記第2クラッチフェーシングの間に配設され前記第1クラッチフェーシングと前記第2クラッチフェーシングとを互いに軸方向に関して離間する方向に付勢するクッショニングプレートとを備え、前記推定手段は、前記クラッチディスクの摩耗量を推定する際に、前記クッショニングプレートの劣化を考慮することである。
【0027】
クッショニングプレートは、摩擦クラッチの係合・解放の繰り返し回数や経年変化等によってそのクッショニング特性が劣化することが考えられるが、請求項8によると、推定手段がこの劣化を考慮してクラッチディスクの摩耗量を推定するため、より精度の高い摩耗量の推定ができる。
【0028】
請求項10の発明は、請求項1から請求項9において、前記アクチュエータは、駆動源と、該駆動源の駆動に応じて変位するとともに該変位に伴って前記クラッチディスクを係合方向或いは解放方向に変位させるロッドを備え、前記推定手段は、前記クラッチディスクと前記フライホイールとが係合を開始するときの前記ロッドの位置を前記係合開始位置とすることであり、請求項1から請求項8におけるアクチュエータを具体的に説明したものである。
【0029】
また、請求項11は、請求項10を更に具体的に説明したものであり、前記アクチュエータの駆動源が電気モータであって、前記ロッドは前記電気モータの駆動に基づいて軸方向に変位されるようにしたことである。
【0030】
【発明の実施の形態】
以下、本発明を具体化した一実施形態を図1〜図13に従って説明する。図1に概略的に示された本クラッチ制御装置は、駆動源としてのエンジン10と変速機11との間に配設される摩擦クラッチ20を制御するものであり、同クラッチ20を操作するアクチュエータ30と、このアクチュエータ30に駆動指令信号を出力するクラッチ制御回路40とを含んで構成されている。
【0031】
図2に詳細を示したように、摩擦クラッチ20は、フライホイール21、クラッチカバー22、クラッチディスク23、プレッシャプレート24、ダイヤフラムスプリング25、レリーズベアリング26、レリーズフォーク27、変速機ケース11aに固定されたピボット支持部材28、及びアジャストウェッジ部材29を主たる構成要素として備えている。なお、プレッシャプレート24、ダイヤフラムスプリング25、及びレリーズフォーク27等はクラッチカバー22に一体的に組み付けられるため、これらをクラッチカバー組立体(アッセンブリ)と称することがある。また、摩擦クラッチ20は、アクチュエータ30の駆動によってクラッチディスク23の摩耗を自動的に補償する自動摩耗補償機構付の摩擦クラッチである。
【0032】
フライホイール21は、鋳鉄製の円板であり、エンジン10のクランクシャフト(駆動源の出力軸)10aにボルト固定されていて、同クランクシャフト10aと一体的に回転するようになっている。
【0033】
クラッチカバー22は、略円筒形状であって、円筒部22aと、円筒部22aの内周側に形成されたフランジ部22bと、円筒部22aの内周縁に周方向に等間隔で形成された複数の保持部22cと、円筒部22aから内周側に向けて屈曲されたプレッシャプレートストッパ部22dとを含んでなり、円筒部22aの外周部にてフライホイール21にボルト固定されて同フライホイール21と一体的に回転するようになっている。
【0034】
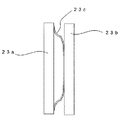
クラッチディスク23は、エンジン10の動力を変速機11に伝達する摩擦板であって、フライホイール21とプレッシャプレート24との間に配設され、中央部にて変速機11の入力軸とスプライン連結されることにより軸方向に移動できるようになっている。また、クラッチディスク23の外周部の両面には、摩擦材からなる第1クラッチフェーシング23aおよび第2クラッチフェーシング23bがリベットにより張り付け固定されている。そして、図9に示すように、第1クラッチフェーシング23aと第2クラッチフェーシング23bの間には、両クラッチフェーシング23a、23bを互いに軸方向に関して離間する方向に付勢するクッショニングプレート23cが配設されている。
【0035】
プレッシャプレート24は、クラッチディスク23をフライホイール21側に押圧してフライホイール21との間に挟み込み、クラッチディスク23をフライホイール21と係合させて一体的に回転させるものである。このプレッシャプレート24は、クラッチカバー22の回転に伴って回転するように、ストラップ24aにより同クラッチカバー22と連結されている。
【0036】
ストラップ24aは、積層された複数枚の薄い板ばね材から構成されていて、図3にも示したように、その一端がリベットR1によりクラッチカバー22の外周部に固定されるとともに、その他端がリベットR2によりプレッシャプレート24の外周部に設けられた突起部に固定されている。これにより、ストラップ24aは、プレッシャプレート24がフライホイール21から離間し得るように、同プレッシャプレート24に対して軸方向の付勢力を付与している。
【0037】
図2及び図4に示したように、プレッシャプレート24の最外周部には、同プレッシャプレート24がダイヤフラムスプリング25側に所定距離だけ移動したときに、クラッチカバー22のプレッシャプレートストッパ部22dと当接する当接部24bが設けられている。この当接部24bの内周側には、ダイヤフラムスプリング25側に向けガイド部24cが立設されている。図5に示したように、ガイド部24cの内周側には、鋸歯状のテーパ部24dがダイヤフラムスプリング25に向けて立設されている。
【0038】
図3にも示したように、ダイヤフラムスプリング25は、クラッチカバー22の円筒部22aの内周に沿って放射状に配置された複数(12本)の弾発性の板材(以下、「レバー部材25a」と称する。)から構成されている。図2に示したように、各レバー部材25aは、クラッチカバー22の保持部22cに、各レバー部材25aの軸方向両側に配置された一対のリング状の支点部材25b,25cを介して挟持されている。これにより、レバー部材25aは、クラッチカバー22に対し支点部材25b,25cを支点としたピボット運動をすることができるようになっている。
【0039】
上記プレッシャプレート24のテーパ部24dと、上記ダイヤフラムスプリング25の外周部との間には、アジャストウェッジ部材29が配設されている。このアジャストウェッジ部材29は、リング状の部材であって、図5に示したように、テーパ部24dと同一形状のウェッジ側テーパ部29aを有している。そして、ウェッジ側テーパ部29aとテーパ部24dとはテーパ面TPにて互いに当接している。また、アジャストウェッジ部材29のダイヤフラムスプリング25側(図5において上側)は、平坦とされている。このアジャストウェッジ部材29は、プレッシャプレート24とダイヤフラムスプリング25との間の力の伝達経路を形成し、ダイヤフラムスプリング25に付与される力及び同ダイヤフラムスプリング25に発生する力をプレッシャプレート24に伝達する。
【0040】
アジャストウェッジ部材29のダイヤフラムスプリング25側の適宜の位置には切り欠き29bが設けられ、プレッシャプレート24のテーパ部24dの適宜の位置には貫通孔24eが設けられている。そして、切り欠き29bと貫通孔24eの各々には、引張されたコイルスプリングCSの各端部が係止されている。これにより、プレッシャプレート24とアジャストウェッジ部材29は、テーパ部24dの各頂部とウェッジ側テーパ部29aの各頂部とが近づく方向に相対回転するように付勢されている。
【0041】
レリーズベアリング26は、変速機11の入力軸の外周を包囲するように変速機ケース11aに支持された支持スリーブ11bに対し摺動可能に支持されている。そして、レリーズベアリング26は、レバー部材25aの内端部(ダイヤフラムスプリング25の中央部)をフライホイール21側に押動するための力点部26aを構成している。
【0042】
レリーズフォーク27(フォーク部材)は、アクチュエータ30の作動に応じてレリーズベアリング26を軸方向に摺動させるためのものである。このレリーズフォーク27は、一端がレリーズベアリング26と当接し、他端がアクチュエータ30のロッド31の先端部と当接部27aにて当接している。また、レリーズフォーク27は、変速機ケース11aに固定されたスプリング27cによりピボット支持部材28に組みつけられていて、同レリーズフォーク27の略中央部27bにて同ピボット支持部材28を支持点として揺動するようになっている。
【0043】
アクチュエータ30は、前述したロッド31を進退移動させるものであって、直流駆動の電動モータ32と、この電動モータ32を支持するとともに車両の適宜個所に固定されたハウジング33とを備えている。ハウジング33内には、電動モータ32により回転駆動される回転軸34と、側面視にて扇型をなしハウジング33に揺動可能に支持されたセクタギヤ35と、アシストスプリング36とが収容されている。
【0044】
前記回転軸34にはウオームが形成され、前記セクタギヤ35の円弧部と歯合している。また、ロッド31の基端部(レリーズフォーク27と当接している先端部と反対側の端部)は、セクタギヤ35に回動可能に支持されている。これらにより、電動モータ32が回転するとセクタギヤ35が回転し、ロッド31がハウジング33に対して進退移動するようになっている。
【0045】
前記アシストスプリング36は、セクタギヤ35の揺動範囲内において圧縮されている。アシストスプリング36の一端はハウジング33の後端部に係止され、他端はセクタギヤ35に係止されている。これにより、アシストスプリング36は、セクタギヤ35が図2において時計回転方向に所定角度以上回動すると、同セクタギヤ35を時計回転方向に付勢し、これにより、ロッド31を右方向へ付勢して電動モータ32によるロッド31の右方向への移動を補助している。
【0046】
再び図1を参照すると、クラッチ制御回路40は、CPU(マイクロコンピュータ)41、インターフェース42〜44、電源回路45、及び駆動回路46等から構成されている。CPU41は、後述するプログラム及びマップ等を記憶したROM、RAM及びEEPROM等を内蔵している。
【0047】
インターフェース42は、バスを介してCPU41に接続されるとともに、変速機のシフトレバーが操作されたときに生じる荷重(シフトレバー荷重)を検出するシフトレバー荷重センサ51、車速Vを検出する車速センサ52、実際の変速段を検出するギヤ位置センサ53、変速機11の入力軸11cの回転数を検出する変速機入力軸回転数センサ54、及びアクチュエータ30に固定されセクタギヤ35の揺動角度を検知してロッド31のストローク(以下、「クラッチストロークST」という)を検出するストロークセンサ37と接続されていて、CPU41に対し各センサの検出信号を供給するようになっている。
【0048】
インターフェース43は、バスを介してCPU41に接続されるとともに、エンジン制御装置60と双方向の通信が可能となるように接続されている。これにより、クラッチ制御回路40のCPU41は、エンジン制御装置60が入力しているスロットル開度センサ55及びエンジン回転数センサ56の情報を取得し得るようになっている。
【0049】
インターフェース44は、バスを介してCPU41に接続されるとともに、電源回路45のOR回路45aの一方の入力端子と駆動回路46とに接続されていて、CPU41からの指令に基づきこれらに所定の信号を送出するようになっている。
【0050】
電源回路45は、前記OR回路45aと、同OR回路45aの出力端子がベースに接続されたパワートランジスタTrと、定電圧回路45bとを備えている。パワートランジスタTrのコレクタは車両に搭載されたバッテリ70のプラス端子と接続され、エミッタは定電圧回路45bと駆動回路46と接続されていて、パワートランジスタTrがオン状態とされたとき、それぞれに電源を供給するようになっている。定電圧回路45bは、バッテリ電圧を所定の一定電圧(5V)に変換するもので、CPU41、及びインターフェース42〜44に接続されていて、各々に電源を供給するようになっている。OR回路45aの他方の入力端子には、運転者によりオン状態及びオフ状態に操作されるイグニッションスイッチ71の一端が接続されている。このイグニッションスイッチ71の他端は、バッテリ70のプラス端子に接続されている。また、イグニッションスイッチ71の前記一端はインターフェース42にも接続されていて、CPU41はイグニッションスイッチ71の状態を検出し得るようになっている。
【0051】
駆動回路46は、インターフェース44からの指令信号によりオン又はオフする4個のスイッチング素子(図示省略)を内蔵している。これらのスイッチング素子は、周知のブリッジ回路を構成し、選択的に導通状態とされるとともに導通時間が制御され、電動モータ32に所定方向及び同所定方向とは逆方向の任意の大きさの電流を流すようになっている。即ち、電動モータ32は、CPU41からの指示値(以下、「モータ指示電流値clti」という)に基づく駆動回路46を介した指令信号により、所要の電流が供給されて駆動制御される。
【0052】
エンジン制御装置60は、図示しないマイクロコンピュータを主として構成され、エンジン10の燃料噴射量及び点火時期等を制御するものであり、前述したようにエンジン10のスロットル開度TAを検出するスロットル開度センサ55と、同エンジン10の回転数NEを検出するエンジン回転数センサ56等と接続され、それぞれのセンサからの信号を入力・処理するようになっている。
【0053】
上記のように構成されたクラッチ制御装置においては、従来の運転者によるクラッチペダル操作に代わり、アクチュエータ30がクラッチ断接操作を自動的に行う。即ち、断接操作は、CPU41が、例えば(1)車両が走行している状態から停止する状態に移行していることを検出した場合(変速機入力軸回転数が所定値以下に低下した場合)、(2)シフトレバー荷重センサ51の検出する荷重が所定値以上となったことを検出した場合(ドライバーの変速意思が確認された場合)、(3)車両が停止している状態において、アクセルペダルが踏込まれたことを検出した場合、等において実行される。
【0054】
このクラッチ制御装置において、クラッチを接(係合)状態とし、エンジン10の動力を変速機11に伝達する場合の作動について説明すると、先ず、クラッチ制御回路40からの指令信号により駆動回路46が電動モータ32に所定の電流を流し、電動モータ32を回転駆動する。これにより、セクタギヤ35が図2において反時計回転方向に回転し、ロッド31が左方向に移動する。
【0055】
一方、レリーズベアリング26は、ダイヤフラムスプリング25により、フライホイール21から離間する方向(図2における右方向)に力を受けている。この力は、レリーズベアリング26を介してレリーズフォーク27に伝達されるため、レリーズフォーク27は、ピボット支持部材28を中心として図2において反時計回転方向に回動する力を受けている。従って、ロッド31が図2において左方向に移動すると、レリーズフォーク27は反時計回転方向に回動するとともにダイヤフラムスプリング25の中央部はフライホイール21から離間する方向に移動する。
【0056】
このとき、ダイヤフラムスプリング25は支点部材25b,25cを中心に揺動(姿勢変化)し、同ダイヤフラムスプリング25の外周部と当接するアジャストウェッジ部材29をフライホイール21側に押動する。この結果、プレッシャプレート24はテーパ部24dにてフライホイール21に向かう力を受け、クラッチディスク23を同フライホイール21との間で挟み込む。これにより、クラッチディスク23は、フライホイール21と係合して同フライホイール21と一体的に回転するようになり、変速機11にエンジン10の動力を伝達する。
【0057】
次に、クラッチを断(非係合)状態とし、エンジン10の動力を変速機11に伝達しない状態とする場合について説明すると、先ず、電動モータ32を回転駆動してセクタギヤ35を図2において時計回転方向に回転させる。これにより、ロッド31が図2において右方向に移動し、レリーズフォーク27に対し当接部27aにて右方向の力を与えるため、同レリーズフォーク27はピボット支持部材28を支持点として図2において時計回転方向に回動し、レリーズベアリング26をフライホイール21側に押動する。
【0058】
このため、ダイヤフラムスプリング25は力点部26aにてフライホイール21に向う力を受け、支点部材25b,25cを中心に揺動(姿勢変化)する。そして、ダイヤフラムスプリング25の外周部はフライホイール21から離間する方向に移動し、アジャストウェッジ部材29を介してプレッシャプレート24をフライホイール21側に押圧していた力は減少する。一方、プレッシャプレート24は、ストラップ24aによりクラッチカバー22と接続されていて、フライホイール21から離間する方向に常に付勢されているため、この付勢力によりクラッチディスク23から僅かに離れる。この結果、クラッチディスク23はフリー状態となって、エンジン10の動力が変速機11に伝達されない状態となる。
【0059】
なお、通常の運転時においてクラッチを断状態とする場合は、図4(A)に示したように、プレッシャプレート24の当接部24bと、クラッチカバー22のプレッシャプレートストッパ部22dとが所定の距離Yを維持して当接することがないように、クラッチストロークSTを予め定めた値ST0に制御する。
【0060】
次に、第1クラッチフェーシング23aおよび第2クラッチフェーシング23b(クラッチディスク23)の摩耗の推定態様について説明する。本実施形態では、両クラッチフェーシング23a,23bの摩耗を、工場出荷時に検出・登録された基準となるクラッチディスク23の係合開始位置に基づいて推定している。即ち、この基準となる基準係合開始位置は、クラッチディスク23が実質的に回転していない状態(変速機入力軸回転数センサ54による入力軸11cの回転数の検出値が0である状態であり、入力軸11cが変速機入力軸回転数センサ54の分解能より小さい回転数で回転している場合であっても、実質的に回転していないとみなす)からロッドを係合方向に変位させることでクラッチディスク23を係合方向に変位させてフライホイール21の回転をクラッチディスク23に伝達し、変速機入力軸回転数センサ54の検出値が所定回転数γに達した時点のロッドのストローク位置であって、出荷後の使用時に検出される後述の係合開始位置と比較されて、当該時のクラッチフェーシング23a,23bの摩耗の推定に供される。なお、本実施形態における所定回転数γは、変速機入力軸回転数センサ54が検出可能な最小の回転数(本実施形態では、 rpm)に設定されている。
【0061】
先ず、工場においてアクチュエータ30等の組み付け後に実行される基準係合開始位置、および出荷後の使用時に実行される係合開始位置の検出・登録態様について図6のフローチャートを参照して説明する。なお、工場におけるアクチュエータ30の組み付け直後においては、ロッド31の実ストローク(クラッチストローク)はレリーズフォーク27(当接部27a)を介して若干の荷重を加える状態(位置)に設定されている。従って、工場での組み付け直後では、クラッチディスク23はフライホイール21に略完全に係合され、フライホイール21と一体的に回転可能となっている。そして、このルーチンが起動するよりも前の段階でクラッチストロークSTが検出され、このクラッチストロークSTが原点(値「0」)となる完全係合点としてEEPROMに設定・登録されるようになっている。換言すると、CPU41は、この完全係合点を絶対基準としてその後のクラッチストローク及び係合開始位置を制御する。図6に示す処理を実行するにあたり、完全係合点がEEPROMに登録された後、アクチュエータ30を駆動させてロッド31を進退移動させることでクラッチディスク23がフライホイール21から完全に解放させておく。
【0062】
処理がこのルーチンに移行すると、ステップ101においてCPU41は、各種データを初期化する。次に、CPU41はステップ102に移行して、エンジン回転数Neが所定の回転数範囲内(αより大きく且つβより小さい範囲内)にあるか否かを判定する。なお、所定の回転数範囲を規定するαはアイドリング回転数(本実施形態では、 rpm)、βはエンジンの振動が車両の振動に大きな影響を与えない程度の回転数(本実施形態では、 rpm)にそれぞれ設定されている。
【0063】
上記のステップ102にてエンジン回転数が所定の回転数範囲内であると判定されると、次に、CPU41はステップ103に移行して変速機11の変速段がニュートラルか否かを判定する。変速段がニュートラルであると、CPU41はステップ104に移行して入力軸11cの回転数Niが実質的に0であるか否かを判定する。変速機入力軸回転数センサ54の検出値が0、つまりクラッチディスク23が実質的に回転していない場合には、CPU41はステップ105に移行して、プレッシャプレート24がクラッチディスク23をフライホイール21側に押圧する方向へと徐々に変位するように、アクチュエータ30の電動モータ32を一定速度で回動させてロッド31を徐々に進退移動させる。
【0064】
上記のステップ105によりロッド31を進退移動させると、CPU41はステップ106に移行し、入力軸11cの回転数Niが所定回転数γ以上であるか否かを判定する。ステップ105で回転数Niが所定回転数γに達していないと判定される場合には、再びステップ105に移行して、アクチュエータ30の駆動を継続する。
【0065】
ロッド31の進退移動が進んでクラッチディスク23が係合し始めると、エンジンの回転が変速機の入力軸11cに伝達されて入力軸11cが回転し始める。これによって回転数Niが上昇し、変速機入力軸回転数センサ54により回転数Niが所定回転数γに達したことが検出されると、CPU41はステップ107に移行して回転数Niが所定回転数γ以上に達してからの経過時間Tが所定時間Ts(本実施形態では、 sec)以上であるか否かを判定する。回転数Niが所定回転数γ以上の状態が所定時間Ts継続すると、ステップ108に移行して係合開始位置stbstrを算出する。この係合開始位置stbstrの算出は、具体的には、ステップ107からステップ108に移行した時点においてストロークセンサ37により検出されたロッド31のストローク位置から所定ストローク量ΔSTだけ解放側に変位したストローク位置を係合開始位置stbstrとするものである。
【0066】
ステップ108にて係合開始位置stbstrが算出されると、CPU41はステップ109に移行して、工場出荷時における基準係合開始位置の学習(初期学習)が済んでいるか否かを判定する。つまり、基準係合開始位置が学習されたか否かを判定する。工場出荷時は、ステップ109で初期学習が済んでいないと判定されるので、CPU41はステップ110に移行して、この時点での係合開始位置stbstr(つまり、ステップ108で算出された係合開始位置stbstr)を基準係合開始位置st_stbstrとし、ステップ111に移行してこの基準係合開始位置st_stbstrをEEPROMに登録する。
【0067】
ここで、工場出荷後の使用時、つまり上記のステップ110が既に実行されて基準係合開始位置がEEPROMに登録されている場合には、CPU41はステップ109からステップ110を実行することなくステップ111へと移行して、ステップ108にて算出された係合開始位置stbstrをEEPROMに登録する。
【0068】
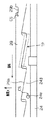
上記の如く登録された係合開始位置stbstrおよび基準係合開始位置st_stbstrに基づき、図7に示すフローチャートに従ってクラッチディスクの摩耗推定を実行する。なお、この摩耗推定は、クラッチディスク23の摩耗の進行を判断
先ず、ステップ201にてCPU41は、登録された係合開始位置stbstrおよび基準係合開始位置st_stbstrを読み込む。そして、ステップ202に移行して、読み込んだ係合開始位置stbstrに対してなまし処理を実行する。具体的には、CPU41は下式に従って係合開始位置stbstrの処理後係合開始位置st_filを求める。これは、係合開始位置stbstrに含まれる算出時のノイズ成分を除去するためであり、算出されたそれぞれの係合開始位置stbstrに対し、温度や外乱等によるばらつきを除去するものである。
【0069】
st_fil(n)=st_fil(n-1)+(STBSTR(n)-st_fil(n-1))×G1
但し、n、n−1は今回および前回での各対応するデータを示す。また、G1は当該なまし処理を好適にするために実験的に求めたゲイン(0<G1<1)である。
【0070】
図8(a)は、係合開始位置の算出回数nと算出された係合開始位置stbstrとの関係を実験的に求めたグラフである。この図から明らかなように、係合開始位置stbstrは、温度等の外乱の影響を受けて推定ごとにばらつきが発生している。一方、図8(b)は、係合開始位置の算出回数となまし処理された処理後係合開始位置とst_filの関係を実験的に求めたグラフである。この図から明らかなように、なまし処理された係合開始位置st_filではばらつきが除去されている。これにより、推定ばらつきが抑制され安定した摩耗推定が可能となる。
【0071】
次に、CPU41はステップ203に移行して、工場出荷時の初期学習に対する係合開始位置stbstrの変化量d_stbを演算する。具体的には、ステップ202で求めた処理後係合開始位置st_filから基準係合開始位置st_stbstrを減算して得られた値を変化量d_stbとしている。なお、この変化量はクラッチフェーシングの摩耗量に比例するものである。そして、CPU41はステップ204に進み、クッショニングプレート23cの劣化による係合開始位置の変化量を補正する。具体的には、クッショニングプレート23cの劣化によりクッショニング力が減少するのに伴って、対向するクラッチフェーシング23a、23b間の軸方向距離が徐々に短縮されるので、クッショニングプレート23cの劣化による係合開始位置のずれを補正するため、走行距離や摩擦クラッチ20の係合・解放の繰り返し回数等からクッショニングプレート23cのクッショニング特性の変化を実験的に補正量M(s)を求めておき、変化量d_stbから補正量M(s)を減算することで、補正後の変化量re_d_stbを算出する。この補正は、より信頼性の高い摩耗量の推定を行うためのものである。
【0072】
このようにして得られた係合開始位置の変化量re_d_stbは、ステップ205にて判定閾値s_ltdより大きいか否かが判定される。補正後の変化量re_d_stbが判定閾値s_ltd以上であると判定された場合には、CPU41はステップ206に移行して摩耗進行判定カウンタの計数値s_cntを1だけインクリメントする。そして、ステップ207に移行して摩耗進行判定カウンタの計数値s_cntが所定値cnt_ltdより大きいか否かを判定する。また、変化量re_d_stbが判定閾値s_ldt以下と判定された場合には、CPU41はステップ210に移行して摩耗進行判定カウンタの計数値s_cntがゼロであるか否かを判定する。計数値s_cntがゼロと判定されると、CPU41はそのままその後の処理を終了し、計数値s_cntがゼロでないと判定されると、CPU41はステップ211に移行して摩耗進行判定カウンタの計数値s_cntを1だけデクリメントして、その後の処理を終了する。
【0073】
ステップ207で摩耗進行判定カウンタの計数値s_cntが所定値cnt_ltdより大きいと判定されると、CPU41はステップ208に移行して摩耗進行判定フラグL_flagをオンする。次に、ステップ209に移行して摩耗進行判定カウンタの計数値s_cntをクリアしてその後の処理を終了する。また、ステップ207にて摩耗進行判定カウンタの計数値s_cntが所定値cnt_ltd以下と判定されると、CPU41はそのままその後の処理を終了する。この摩耗進行判定フラグL_flagは、アジャスト実行ルーチンにおいて読み込まれ、クラッチディスク23の摩耗に対する補償動作(以下、「アジャスト動作」という)の必要性判定に供される。このように摩耗の進行を判定することで、変化量re_d_stbが判定閾値s_ltd付近でばらついても、アジャスト動作の必要性判定をより信頼性の高い状態で行うことができる。
【0074】
次に、アジャスト動作の概略について説明する。このアジャスト動作は、摩耗進行判定フラグL_flagがオンであり、且つ、他の実行条件を満足していることを前提に行われる。
【0075】
他の実行条件としては、例えば摩擦クラッチ20が係合状態でないことがある。これは、摩擦クラッチ20の係合状態において、アジャスト動作を実行できないからである。また、エンジン回転数NEが所定の下限値及び上限値の範囲にあることがある。これは、エンジン10が停止した駐車状態において所定の変速ギヤが係合されるいわゆるギヤ駐車時に、摩擦クラッチ20を非係合状態にするアジャスト動作を実行することは好ましくないためである。また、エンジン10の振動が小さく、摩擦クラッチ20が共振等しない状態でアジャスト動作を行い、誤調整を防止するためである。
【0076】
さらに、車速Vが「0」であることがある。これは、車両の走行に伴う振動による誤調整を防止するためである。こうした前提条件を満足するとCPU41は、アクチュエータ30を駆動制御してアジャスト動作を実行する。具体的には、CPU41はアジャスト動作の必要量に対応して設定されている目標クラッチストロークにクラッチストロークSTが一致するように制御する。このときの動作について図4を併せ参照して説明する。
【0077】
まず、アジャスト動作の開始直後では、摩擦クラッチ20が非係合状態になることでクラッチストロークSTはST0となる。図4(A)に示されるように、この段階ではプレッシャプレート24の当接部24bと、クラッチカバー22のプレッシャプレートストッパ部22dとが所定の距離Yを維持する。
【0078】
アクチュエータ30の駆動により更にクラッチストロークSTを増大させると、ダイヤフラムスプリング25は、図4(A)に示した状態から図4(B)に示した状態へと姿勢変化する。即ち、ダイヤフラムスプリング25は力点部26aにてフライホイール21に向う力を受け、支点部材25b,25cを中心に揺動(姿勢変化)し、プレッシャプレート24の当接部24bと、クラッチカバー22のプレッシャプレートストッパ部22dとが当接する。
【0079】
そして、アクチュエータ30の駆動により更にクラッチストロークSTを上記設定されている目標クラッチストロークまで増大させると、ダイヤフラムスプリング25は、図4(B)に示した状態から図4(C)に示した状態へと更に姿勢変化する。このとき、プレッシャプレート24の当接部24bは、クラッチカバー22のプレッシャプレートストッパ部22dに当接しているため、プレッシャプレート24は、それ以上の移動が規制されている。この結果、ダイヤフラムスプリング25の外周端部とプレッシャプレート24のテーパ部24dとが距離Xだけ離隔されるため、図5に示したようにアジャストウェッジ部材29がコイルスプリングCSの作用によって回転する。そして、アジャストウェッジ部材29のテーパ部29aとプレッシャプレート24のテーパ部24dとがより高い部分同士で当接し、これにより同アジャストウェッジ部材29の平坦部がダイヤフラムスプリング25の外周端部の移動に追従する。この段階で、アジャスト動作は終了する。そして、このアジャスト動作の終了に合わせて摩耗進行判定フラグL_flagはオフに設定される。
【0080】
以上により、ダイヤフラムスプリング25とプレッシャプレート24との距離はアジャスト動作の必要量である距離Xだけ大きくなる。この結果、クラッチディスク23が完全係合状態となったときのダイヤフラムスプリング25の位置を初期の位置(クラッチディスク23が新品であって摩耗がない場合に設定されていた位置)に戻すことができるため、クラッチ操作時の荷重変化を低減することができる。
【0081】
このように、本実施形態によると、クラッチディスク23とフライホイール21とが係合を開始するときの係合開始位置stbstrの変化に基づいてクラッチディスク23の摩耗量を推定しているので、摩擦クラッチ20やアクチュエータ30の個体差や経年変化により個々でのばらつきが生じる場合であっても、これらのばらつきが吸収された状態でクラッチディスク23の摩耗量を推定することができる。組付け初期状態での係合開始位置を基準とする基準係合開始位置からの変化量に基づくことで、信頼性の高いクラッチディスク23の摩耗量が推定される。
【0082】
【発明の効果】
本発明によると、クラッチディスクとフライホイールとが係合を開始するときの係合開始位置からクラッチの摩耗量が推定されるので、個体差や経年変化によりばらつきが生じる場合であっても、これらのばらつきが吸収された状態で摩耗量が推定される。
【図面の簡単な説明】
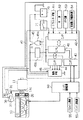
【図1】本発明によるクラッチ制御装置の概略を示す全体図である。
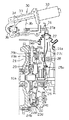
【図2】図1に示したクラッチの概略断面図である。
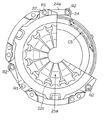
【図3】図1に示したクラッチの正面図である。
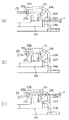
【図4】図1に示したクラッチの作動を説明するための図である。
【図5】図1に示したクラッチの作動を説明するための図である。
【図6】図1に示したCPUが実行するプログラムを示したフローチャートである。
【図7】図1に示したCPUが実行するプログラムを示したフローチャートである。
【図8】なまし処理の有無に応じた係合開始位置を示すグラフである。
【図9】クラッチディスクの詳細を示す図である。
【符号の説明】
10・・・エンジン(駆動源)
20 ・・・摩擦クラッチ
21・・・フライホイール
23・・・クラッチディスク
23a・・・第1クラッチフェーシング
23b・・・第2クラッチフェーシング
23c・・・クッショニングプレート
30・・・アクチュエータ
31・・・ロッド
32・・・電気モータ
40・・・クラッチ制御回路(推定手段)
【発明の属する技術分野】
本発明は、アクチュエータを駆動制御して該クラッチディスクと該ホイールとの係合状態を変化させるクラッチ制御装置に関するものである。
【0002】
【従来の技術】
従来、既存のマニュアルトランスミッションにアクチュエータを取り付け、運転者の意志若しくは車両状態により一連の変速操作(クラッチの断接、ギヤシフト、セレクト)を自動的に行うシステムが知られている。
【0003】
こうしたシステムが備える摩擦クラッチは、クラッチフェーシング(クラッチディスク)の摩耗に伴ってダイヤフラムスプリングの姿勢が変化するため、同クラッチを非係合状態にするために必要な操作力、すなわちクラッチのレリーズ荷重が増加する。このため、クラッチフェーシングの摩耗を補償する機構部を備えたものも提案されている。
【0004】
ところで、この摩耗補償を好適に行うためには、クラッチフェーシングの摩耗量を的確に把握する必要がある。摩耗量を把握するためにこれを実測することが好ましいが、コストの面から困難であるのが実情である。
【0005】
そこで、クラッチの非係合状態からアクチュエータの電動モータに所定の電流を所定時間供給して係合側へと変位させ、工場出荷時の初期状態での停止位置と推定時での停止位置との偏差により上記摩耗量を推定することが知られている(例えば、特許文献1参照。)。
【0006】
【特許文献1】
特開2001−182756号公報(第8頁、第11図)
【0007】
【発明が解決しようとする課題】
しかしながら、これら両停止位置の偏差による摩耗量の推定では、マニュアルトランスミッションやアクチュエータ(ダイヤフラムスプリング、モータトルク特性、アシストスプリングなど)の個体差及び経年変化のばらつきが吸収されないために推定される摩耗量が大きくばらつくこともあり得る。
【0008】
そこで本発明は、できるだけ精度良くクラッチディスクの摩耗量を推定できるクラッチ制御装置を提供することを技術的課題とする。
【0009】
【課題を解決するための手段】
上記課題を解決するために請求項1の発明は、駆動源の出力軸と一体的に回転するフライホイール及び該フライホイールに対向するとともに変速機の入力軸と一体的に回転するクラッチディスクとを有する摩擦クラッチと、その作動によって前記クラッチディスクと前記フライホイールとの係合状態を変化させるアクチュエータとを備えるクラッチ制御装置において、前記クラッチディスクと前記フライホイールとが係合を開始する時点における前記アクチュエータ或いは前記アクチュエータによって変位される部材の位置に基づいて係合開始位置を検出或いは算出するとともに、該係合開始位置を利用して前記クラッチディスクの摩耗量を推定する推定手段を備えるクラッチ制御装置とした。
【0010】
クラッチが摩耗するとクラッチディスクの厚さが徐々に薄くなるため、クラッチディスクとフライホイールとが係合を開始する時点におけるアクチュエータ或いはアクチュエータによって変位される部材の位置は、クラッチの摩耗に伴って係合方向へと推移する。さらに、クラッチディスクとフライホイールとが係合を開始する時点におけるアクチュエータ或いはアクチュエータによって変位される部材の位置は、アクチュエータ等の各構成の個体差や経年変化によるばらつきが加味されている。
【0011】
従って、請求項1によると、クラッチディスクとフライホイールとが係合を開始するときの係合開始位置からクラッチの摩耗量が推定されるので、個体差や経年変化によりばらつきが生じる場合であっても、これらのばらつきが吸収された状態で摩耗量が推定される。
【0012】
請求項2の発明は、請求項1において、前記推定手段が、クラッチ制御装置の組付け初期状態における前記係合開始位置を基準係合開始位置として記憶し、該基準係合開始位置からの前記係合開始位置の変化量に基づいて、前記クラッチディスクの摩耗量を推定することである。
【0013】
請求項2によると、組付け初期状態での係合開始位置を基準とする基準係合開始位置からの変化量に基づくことで、信頼性の高いクラッチディスクの摩耗量が推定される。
【0014】
請求項3の発明は、請求項1或いは請求項2において、前記推定手段が、検出或いは算出された係合開始位置になまし処理を施した処理後係合開始位置に基づいて、前記クラッチディスクの摩耗量を推定することである。
【0015】
請求項3によると、なまし処理した処理後係合開始位置に基づき、推定ばらつきの抑制されたクラッチディスクの摩耗量が安定して推定される。
【0016】
請求項4の発明は、請求項1から請求項3において、前記推定手段は、前記基準係合開始位置からの前記係合開始位置の変化量と判定閾値とを大小比較し、前記変化量が前記判定閾値を超えた回数を計数し、該計数値が所定値を超えたときに前記クラッチディスクの摩耗が進行したと判定することである。
【0017】
請求項4によると、係合開始位置の変化量が閾値を超える回数を計数し、この計数値が所定値を超えたときにクラッチディスクの摩耗が進行したと判定される。従って、係合開始位置の変化量が判定閾値の付近でばらついていても、摩耗進行の誤判定が抑制される。
【0018】
請求項5の発明は、請求項4において、前記摩擦クラッチは、前記アクチュエータの駆動によって前記クラッチディスクの摩耗を自動的に補償する自動摩耗補償機構付の摩擦クラッチであり、前記推定手段により前記クラッチディスクの摩耗が進行したと判定された場合には、前記クラッチディスクの摩耗を補償するべく前記アクチュエータを駆動させることである。
【0019】
請求項5によると、クラッチディスクの摩耗が進行したと判定された場合にはクラッチディスクの摩耗が補償される。これにより、摩擦クラッチを係合・解放するのに要するアクチュエータの駆動力が、クラッチディスクの摩耗の進行に伴って大きくなることがなくなる。従って、アクチュエータの体格を大きくする必要がなくなる。さらに、アクチュエータ或いはアクチュエータによって変位される部材の位置に対するクラッチディスクの位置が大きくずれることがなくなり、好適である。
【0020】
請求項6の発明は、請求項1から請求項5において、前記推定手段が、前記クラッチディスクが実質的に回転していない状態から前記クラッチディスクを係合方向に変位させて前記フライホイールの回転を前記クラッチディスクに伝達し、前記クラッチディスクの回転数が所定回転数に達した時点のクラッチディスクの位置から、前記係合開始位置を得ることである。
【0021】
請求項6によると、クラッチディスクの回転数の変化を検知するだけで係合開始位置を得ることができる。従って、比較的簡単に係合開始位置を得ることができる。
【0022】
請求項7の発明は、請求項6における所定回転数を具体的に説明したものであり、前記所定回転数を、検出或いは算出可能な前記クラッチディスクの最小回転数としたことである。
【0023】
請求項7によると、検出或いは算出可能なクラッチディスクの最小回転数を所定回転数としたことで、クラッチディスクとフライホイールとが接触し始めた時点、つまり、クラッチディスクとフライホイールとが実際に係合し始める時点に略近似した位置を係合開始位置とすることができ、信頼性の高いクラッチディスクの摩耗推定に有利である。
【0024】
請求項8の発明は、請求項6或いは請求項7において、前記推定手段が、前記クラッチディスクが実質的に回転していない状態から前記所定回転数に達した時点の前記アクチュエータ或いは前記アクチュエータによって変位される部材の位置に対して、所定量だけ前記クラッチディスクの解放方向に変位された位置を係合開始位置とすることである。
【0025】
ここで、クラッチディスクが回転を開始した時点をクラッチディスクの回転数を検出或いは算出することで検知する場合、回転数の検出精度或いは算出精度により、クラッチディスクが実際に回転し始めた時点、つまりクラッチディスクの回転数が0より大きくなり始めた時点を正確に得ることは困難である。そこで、請求項7のように、所定回転数に達したことが検出或いは算出された時点におけるアクチュエータ或いはアクチュエータによって変位される部材の位置から、所定量だけ解放方向に変位された位置を係合開始位置とすることで、より信頼性の高いクラッチディスクの摩耗推定が可能になる。
【0026】
請求項9の発明は、請求項1から請求項8において、前記クラッチディスクが、フライホイール側に形成される第1クラッチフェーシングと、前記アクチュエータの作動に応じて前記クラッチディスクを前記フライホイール側に押圧するプレッシャプレート側に形成される第2クラッチフェーシングと、前記第1クラッチフェーシングと前記第2クラッチフェーシングの間に配設され前記第1クラッチフェーシングと前記第2クラッチフェーシングとを互いに軸方向に関して離間する方向に付勢するクッショニングプレートとを備え、前記推定手段は、前記クラッチディスクの摩耗量を推定する際に、前記クッショニングプレートの劣化を考慮することである。
【0027】
クッショニングプレートは、摩擦クラッチの係合・解放の繰り返し回数や経年変化等によってそのクッショニング特性が劣化することが考えられるが、請求項8によると、推定手段がこの劣化を考慮してクラッチディスクの摩耗量を推定するため、より精度の高い摩耗量の推定ができる。
【0028】
請求項10の発明は、請求項1から請求項9において、前記アクチュエータは、駆動源と、該駆動源の駆動に応じて変位するとともに該変位に伴って前記クラッチディスクを係合方向或いは解放方向に変位させるロッドを備え、前記推定手段は、前記クラッチディスクと前記フライホイールとが係合を開始するときの前記ロッドの位置を前記係合開始位置とすることであり、請求項1から請求項8におけるアクチュエータを具体的に説明したものである。
【0029】
また、請求項11は、請求項10を更に具体的に説明したものであり、前記アクチュエータの駆動源が電気モータであって、前記ロッドは前記電気モータの駆動に基づいて軸方向に変位されるようにしたことである。
【0030】
【発明の実施の形態】
以下、本発明を具体化した一実施形態を図1〜図13に従って説明する。図1に概略的に示された本クラッチ制御装置は、駆動源としてのエンジン10と変速機11との間に配設される摩擦クラッチ20を制御するものであり、同クラッチ20を操作するアクチュエータ30と、このアクチュエータ30に駆動指令信号を出力するクラッチ制御回路40とを含んで構成されている。
【0031】
図2に詳細を示したように、摩擦クラッチ20は、フライホイール21、クラッチカバー22、クラッチディスク23、プレッシャプレート24、ダイヤフラムスプリング25、レリーズベアリング26、レリーズフォーク27、変速機ケース11aに固定されたピボット支持部材28、及びアジャストウェッジ部材29を主たる構成要素として備えている。なお、プレッシャプレート24、ダイヤフラムスプリング25、及びレリーズフォーク27等はクラッチカバー22に一体的に組み付けられるため、これらをクラッチカバー組立体(アッセンブリ)と称することがある。また、摩擦クラッチ20は、アクチュエータ30の駆動によってクラッチディスク23の摩耗を自動的に補償する自動摩耗補償機構付の摩擦クラッチである。
【0032】
フライホイール21は、鋳鉄製の円板であり、エンジン10のクランクシャフト(駆動源の出力軸)10aにボルト固定されていて、同クランクシャフト10aと一体的に回転するようになっている。
【0033】
クラッチカバー22は、略円筒形状であって、円筒部22aと、円筒部22aの内周側に形成されたフランジ部22bと、円筒部22aの内周縁に周方向に等間隔で形成された複数の保持部22cと、円筒部22aから内周側に向けて屈曲されたプレッシャプレートストッパ部22dとを含んでなり、円筒部22aの外周部にてフライホイール21にボルト固定されて同フライホイール21と一体的に回転するようになっている。
【0034】
クラッチディスク23は、エンジン10の動力を変速機11に伝達する摩擦板であって、フライホイール21とプレッシャプレート24との間に配設され、中央部にて変速機11の入力軸とスプライン連結されることにより軸方向に移動できるようになっている。また、クラッチディスク23の外周部の両面には、摩擦材からなる第1クラッチフェーシング23aおよび第2クラッチフェーシング23bがリベットにより張り付け固定されている。そして、図9に示すように、第1クラッチフェーシング23aと第2クラッチフェーシング23bの間には、両クラッチフェーシング23a、23bを互いに軸方向に関して離間する方向に付勢するクッショニングプレート23cが配設されている。
【0035】
プレッシャプレート24は、クラッチディスク23をフライホイール21側に押圧してフライホイール21との間に挟み込み、クラッチディスク23をフライホイール21と係合させて一体的に回転させるものである。このプレッシャプレート24は、クラッチカバー22の回転に伴って回転するように、ストラップ24aにより同クラッチカバー22と連結されている。
【0036】
ストラップ24aは、積層された複数枚の薄い板ばね材から構成されていて、図3にも示したように、その一端がリベットR1によりクラッチカバー22の外周部に固定されるとともに、その他端がリベットR2によりプレッシャプレート24の外周部に設けられた突起部に固定されている。これにより、ストラップ24aは、プレッシャプレート24がフライホイール21から離間し得るように、同プレッシャプレート24に対して軸方向の付勢力を付与している。
【0037】
図2及び図4に示したように、プレッシャプレート24の最外周部には、同プレッシャプレート24がダイヤフラムスプリング25側に所定距離だけ移動したときに、クラッチカバー22のプレッシャプレートストッパ部22dと当接する当接部24bが設けられている。この当接部24bの内周側には、ダイヤフラムスプリング25側に向けガイド部24cが立設されている。図5に示したように、ガイド部24cの内周側には、鋸歯状のテーパ部24dがダイヤフラムスプリング25に向けて立設されている。
【0038】
図3にも示したように、ダイヤフラムスプリング25は、クラッチカバー22の円筒部22aの内周に沿って放射状に配置された複数(12本)の弾発性の板材(以下、「レバー部材25a」と称する。)から構成されている。図2に示したように、各レバー部材25aは、クラッチカバー22の保持部22cに、各レバー部材25aの軸方向両側に配置された一対のリング状の支点部材25b,25cを介して挟持されている。これにより、レバー部材25aは、クラッチカバー22に対し支点部材25b,25cを支点としたピボット運動をすることができるようになっている。
【0039】
上記プレッシャプレート24のテーパ部24dと、上記ダイヤフラムスプリング25の外周部との間には、アジャストウェッジ部材29が配設されている。このアジャストウェッジ部材29は、リング状の部材であって、図5に示したように、テーパ部24dと同一形状のウェッジ側テーパ部29aを有している。そして、ウェッジ側テーパ部29aとテーパ部24dとはテーパ面TPにて互いに当接している。また、アジャストウェッジ部材29のダイヤフラムスプリング25側(図5において上側)は、平坦とされている。このアジャストウェッジ部材29は、プレッシャプレート24とダイヤフラムスプリング25との間の力の伝達経路を形成し、ダイヤフラムスプリング25に付与される力及び同ダイヤフラムスプリング25に発生する力をプレッシャプレート24に伝達する。
【0040】
アジャストウェッジ部材29のダイヤフラムスプリング25側の適宜の位置には切り欠き29bが設けられ、プレッシャプレート24のテーパ部24dの適宜の位置には貫通孔24eが設けられている。そして、切り欠き29bと貫通孔24eの各々には、引張されたコイルスプリングCSの各端部が係止されている。これにより、プレッシャプレート24とアジャストウェッジ部材29は、テーパ部24dの各頂部とウェッジ側テーパ部29aの各頂部とが近づく方向に相対回転するように付勢されている。
【0041】
レリーズベアリング26は、変速機11の入力軸の外周を包囲するように変速機ケース11aに支持された支持スリーブ11bに対し摺動可能に支持されている。そして、レリーズベアリング26は、レバー部材25aの内端部(ダイヤフラムスプリング25の中央部)をフライホイール21側に押動するための力点部26aを構成している。
【0042】
レリーズフォーク27(フォーク部材)は、アクチュエータ30の作動に応じてレリーズベアリング26を軸方向に摺動させるためのものである。このレリーズフォーク27は、一端がレリーズベアリング26と当接し、他端がアクチュエータ30のロッド31の先端部と当接部27aにて当接している。また、レリーズフォーク27は、変速機ケース11aに固定されたスプリング27cによりピボット支持部材28に組みつけられていて、同レリーズフォーク27の略中央部27bにて同ピボット支持部材28を支持点として揺動するようになっている。
【0043】
アクチュエータ30は、前述したロッド31を進退移動させるものであって、直流駆動の電動モータ32と、この電動モータ32を支持するとともに車両の適宜個所に固定されたハウジング33とを備えている。ハウジング33内には、電動モータ32により回転駆動される回転軸34と、側面視にて扇型をなしハウジング33に揺動可能に支持されたセクタギヤ35と、アシストスプリング36とが収容されている。
【0044】
前記回転軸34にはウオームが形成され、前記セクタギヤ35の円弧部と歯合している。また、ロッド31の基端部(レリーズフォーク27と当接している先端部と反対側の端部)は、セクタギヤ35に回動可能に支持されている。これらにより、電動モータ32が回転するとセクタギヤ35が回転し、ロッド31がハウジング33に対して進退移動するようになっている。
【0045】
前記アシストスプリング36は、セクタギヤ35の揺動範囲内において圧縮されている。アシストスプリング36の一端はハウジング33の後端部に係止され、他端はセクタギヤ35に係止されている。これにより、アシストスプリング36は、セクタギヤ35が図2において時計回転方向に所定角度以上回動すると、同セクタギヤ35を時計回転方向に付勢し、これにより、ロッド31を右方向へ付勢して電動モータ32によるロッド31の右方向への移動を補助している。
【0046】
再び図1を参照すると、クラッチ制御回路40は、CPU(マイクロコンピュータ)41、インターフェース42〜44、電源回路45、及び駆動回路46等から構成されている。CPU41は、後述するプログラム及びマップ等を記憶したROM、RAM及びEEPROM等を内蔵している。
【0047】
インターフェース42は、バスを介してCPU41に接続されるとともに、変速機のシフトレバーが操作されたときに生じる荷重(シフトレバー荷重)を検出するシフトレバー荷重センサ51、車速Vを検出する車速センサ52、実際の変速段を検出するギヤ位置センサ53、変速機11の入力軸11cの回転数を検出する変速機入力軸回転数センサ54、及びアクチュエータ30に固定されセクタギヤ35の揺動角度を検知してロッド31のストローク(以下、「クラッチストロークST」という)を検出するストロークセンサ37と接続されていて、CPU41に対し各センサの検出信号を供給するようになっている。
【0048】
インターフェース43は、バスを介してCPU41に接続されるとともに、エンジン制御装置60と双方向の通信が可能となるように接続されている。これにより、クラッチ制御回路40のCPU41は、エンジン制御装置60が入力しているスロットル開度センサ55及びエンジン回転数センサ56の情報を取得し得るようになっている。
【0049】
インターフェース44は、バスを介してCPU41に接続されるとともに、電源回路45のOR回路45aの一方の入力端子と駆動回路46とに接続されていて、CPU41からの指令に基づきこれらに所定の信号を送出するようになっている。
【0050】
電源回路45は、前記OR回路45aと、同OR回路45aの出力端子がベースに接続されたパワートランジスタTrと、定電圧回路45bとを備えている。パワートランジスタTrのコレクタは車両に搭載されたバッテリ70のプラス端子と接続され、エミッタは定電圧回路45bと駆動回路46と接続されていて、パワートランジスタTrがオン状態とされたとき、それぞれに電源を供給するようになっている。定電圧回路45bは、バッテリ電圧を所定の一定電圧(5V)に変換するもので、CPU41、及びインターフェース42〜44に接続されていて、各々に電源を供給するようになっている。OR回路45aの他方の入力端子には、運転者によりオン状態及びオフ状態に操作されるイグニッションスイッチ71の一端が接続されている。このイグニッションスイッチ71の他端は、バッテリ70のプラス端子に接続されている。また、イグニッションスイッチ71の前記一端はインターフェース42にも接続されていて、CPU41はイグニッションスイッチ71の状態を検出し得るようになっている。
【0051】
駆動回路46は、インターフェース44からの指令信号によりオン又はオフする4個のスイッチング素子(図示省略)を内蔵している。これらのスイッチング素子は、周知のブリッジ回路を構成し、選択的に導通状態とされるとともに導通時間が制御され、電動モータ32に所定方向及び同所定方向とは逆方向の任意の大きさの電流を流すようになっている。即ち、電動モータ32は、CPU41からの指示値(以下、「モータ指示電流値clti」という)に基づく駆動回路46を介した指令信号により、所要の電流が供給されて駆動制御される。
【0052】
エンジン制御装置60は、図示しないマイクロコンピュータを主として構成され、エンジン10の燃料噴射量及び点火時期等を制御するものであり、前述したようにエンジン10のスロットル開度TAを検出するスロットル開度センサ55と、同エンジン10の回転数NEを検出するエンジン回転数センサ56等と接続され、それぞれのセンサからの信号を入力・処理するようになっている。
【0053】
上記のように構成されたクラッチ制御装置においては、従来の運転者によるクラッチペダル操作に代わり、アクチュエータ30がクラッチ断接操作を自動的に行う。即ち、断接操作は、CPU41が、例えば(1)車両が走行している状態から停止する状態に移行していることを検出した場合(変速機入力軸回転数が所定値以下に低下した場合)、(2)シフトレバー荷重センサ51の検出する荷重が所定値以上となったことを検出した場合(ドライバーの変速意思が確認された場合)、(3)車両が停止している状態において、アクセルペダルが踏込まれたことを検出した場合、等において実行される。
【0054】
このクラッチ制御装置において、クラッチを接(係合)状態とし、エンジン10の動力を変速機11に伝達する場合の作動について説明すると、先ず、クラッチ制御回路40からの指令信号により駆動回路46が電動モータ32に所定の電流を流し、電動モータ32を回転駆動する。これにより、セクタギヤ35が図2において反時計回転方向に回転し、ロッド31が左方向に移動する。
【0055】
一方、レリーズベアリング26は、ダイヤフラムスプリング25により、フライホイール21から離間する方向(図2における右方向)に力を受けている。この力は、レリーズベアリング26を介してレリーズフォーク27に伝達されるため、レリーズフォーク27は、ピボット支持部材28を中心として図2において反時計回転方向に回動する力を受けている。従って、ロッド31が図2において左方向に移動すると、レリーズフォーク27は反時計回転方向に回動するとともにダイヤフラムスプリング25の中央部はフライホイール21から離間する方向に移動する。
【0056】
このとき、ダイヤフラムスプリング25は支点部材25b,25cを中心に揺動(姿勢変化)し、同ダイヤフラムスプリング25の外周部と当接するアジャストウェッジ部材29をフライホイール21側に押動する。この結果、プレッシャプレート24はテーパ部24dにてフライホイール21に向かう力を受け、クラッチディスク23を同フライホイール21との間で挟み込む。これにより、クラッチディスク23は、フライホイール21と係合して同フライホイール21と一体的に回転するようになり、変速機11にエンジン10の動力を伝達する。
【0057】
次に、クラッチを断(非係合)状態とし、エンジン10の動力を変速機11に伝達しない状態とする場合について説明すると、先ず、電動モータ32を回転駆動してセクタギヤ35を図2において時計回転方向に回転させる。これにより、ロッド31が図2において右方向に移動し、レリーズフォーク27に対し当接部27aにて右方向の力を与えるため、同レリーズフォーク27はピボット支持部材28を支持点として図2において時計回転方向に回動し、レリーズベアリング26をフライホイール21側に押動する。
【0058】
このため、ダイヤフラムスプリング25は力点部26aにてフライホイール21に向う力を受け、支点部材25b,25cを中心に揺動(姿勢変化)する。そして、ダイヤフラムスプリング25の外周部はフライホイール21から離間する方向に移動し、アジャストウェッジ部材29を介してプレッシャプレート24をフライホイール21側に押圧していた力は減少する。一方、プレッシャプレート24は、ストラップ24aによりクラッチカバー22と接続されていて、フライホイール21から離間する方向に常に付勢されているため、この付勢力によりクラッチディスク23から僅かに離れる。この結果、クラッチディスク23はフリー状態となって、エンジン10の動力が変速機11に伝達されない状態となる。
【0059】
なお、通常の運転時においてクラッチを断状態とする場合は、図4(A)に示したように、プレッシャプレート24の当接部24bと、クラッチカバー22のプレッシャプレートストッパ部22dとが所定の距離Yを維持して当接することがないように、クラッチストロークSTを予め定めた値ST0に制御する。
【0060】
次に、第1クラッチフェーシング23aおよび第2クラッチフェーシング23b(クラッチディスク23)の摩耗の推定態様について説明する。本実施形態では、両クラッチフェーシング23a,23bの摩耗を、工場出荷時に検出・登録された基準となるクラッチディスク23の係合開始位置に基づいて推定している。即ち、この基準となる基準係合開始位置は、クラッチディスク23が実質的に回転していない状態(変速機入力軸回転数センサ54による入力軸11cの回転数の検出値が0である状態であり、入力軸11cが変速機入力軸回転数センサ54の分解能より小さい回転数で回転している場合であっても、実質的に回転していないとみなす)からロッドを係合方向に変位させることでクラッチディスク23を係合方向に変位させてフライホイール21の回転をクラッチディスク23に伝達し、変速機入力軸回転数センサ54の検出値が所定回転数γに達した時点のロッドのストローク位置であって、出荷後の使用時に検出される後述の係合開始位置と比較されて、当該時のクラッチフェーシング23a,23bの摩耗の推定に供される。なお、本実施形態における所定回転数γは、変速機入力軸回転数センサ54が検出可能な最小の回転数(本実施形態では、 rpm)に設定されている。
【0061】
先ず、工場においてアクチュエータ30等の組み付け後に実行される基準係合開始位置、および出荷後の使用時に実行される係合開始位置の検出・登録態様について図6のフローチャートを参照して説明する。なお、工場におけるアクチュエータ30の組み付け直後においては、ロッド31の実ストローク(クラッチストローク)はレリーズフォーク27(当接部27a)を介して若干の荷重を加える状態(位置)に設定されている。従って、工場での組み付け直後では、クラッチディスク23はフライホイール21に略完全に係合され、フライホイール21と一体的に回転可能となっている。そして、このルーチンが起動するよりも前の段階でクラッチストロークSTが検出され、このクラッチストロークSTが原点(値「0」)となる完全係合点としてEEPROMに設定・登録されるようになっている。換言すると、CPU41は、この完全係合点を絶対基準としてその後のクラッチストローク及び係合開始位置を制御する。図6に示す処理を実行するにあたり、完全係合点がEEPROMに登録された後、アクチュエータ30を駆動させてロッド31を進退移動させることでクラッチディスク23がフライホイール21から完全に解放させておく。
【0062】
処理がこのルーチンに移行すると、ステップ101においてCPU41は、各種データを初期化する。次に、CPU41はステップ102に移行して、エンジン回転数Neが所定の回転数範囲内(αより大きく且つβより小さい範囲内)にあるか否かを判定する。なお、所定の回転数範囲を規定するαはアイドリング回転数(本実施形態では、 rpm)、βはエンジンの振動が車両の振動に大きな影響を与えない程度の回転数(本実施形態では、 rpm)にそれぞれ設定されている。
【0063】
上記のステップ102にてエンジン回転数が所定の回転数範囲内であると判定されると、次に、CPU41はステップ103に移行して変速機11の変速段がニュートラルか否かを判定する。変速段がニュートラルであると、CPU41はステップ104に移行して入力軸11cの回転数Niが実質的に0であるか否かを判定する。変速機入力軸回転数センサ54の検出値が0、つまりクラッチディスク23が実質的に回転していない場合には、CPU41はステップ105に移行して、プレッシャプレート24がクラッチディスク23をフライホイール21側に押圧する方向へと徐々に変位するように、アクチュエータ30の電動モータ32を一定速度で回動させてロッド31を徐々に進退移動させる。
【0064】
上記のステップ105によりロッド31を進退移動させると、CPU41はステップ106に移行し、入力軸11cの回転数Niが所定回転数γ以上であるか否かを判定する。ステップ105で回転数Niが所定回転数γに達していないと判定される場合には、再びステップ105に移行して、アクチュエータ30の駆動を継続する。
【0065】
ロッド31の進退移動が進んでクラッチディスク23が係合し始めると、エンジンの回転が変速機の入力軸11cに伝達されて入力軸11cが回転し始める。これによって回転数Niが上昇し、変速機入力軸回転数センサ54により回転数Niが所定回転数γに達したことが検出されると、CPU41はステップ107に移行して回転数Niが所定回転数γ以上に達してからの経過時間Tが所定時間Ts(本実施形態では、 sec)以上であるか否かを判定する。回転数Niが所定回転数γ以上の状態が所定時間Ts継続すると、ステップ108に移行して係合開始位置stbstrを算出する。この係合開始位置stbstrの算出は、具体的には、ステップ107からステップ108に移行した時点においてストロークセンサ37により検出されたロッド31のストローク位置から所定ストローク量ΔSTだけ解放側に変位したストローク位置を係合開始位置stbstrとするものである。
【0066】
ステップ108にて係合開始位置stbstrが算出されると、CPU41はステップ109に移行して、工場出荷時における基準係合開始位置の学習(初期学習)が済んでいるか否かを判定する。つまり、基準係合開始位置が学習されたか否かを判定する。工場出荷時は、ステップ109で初期学習が済んでいないと判定されるので、CPU41はステップ110に移行して、この時点での係合開始位置stbstr(つまり、ステップ108で算出された係合開始位置stbstr)を基準係合開始位置st_stbstrとし、ステップ111に移行してこの基準係合開始位置st_stbstrをEEPROMに登録する。
【0067】
ここで、工場出荷後の使用時、つまり上記のステップ110が既に実行されて基準係合開始位置がEEPROMに登録されている場合には、CPU41はステップ109からステップ110を実行することなくステップ111へと移行して、ステップ108にて算出された係合開始位置stbstrをEEPROMに登録する。
【0068】
上記の如く登録された係合開始位置stbstrおよび基準係合開始位置st_stbstrに基づき、図7に示すフローチャートに従ってクラッチディスクの摩耗推定を実行する。なお、この摩耗推定は、クラッチディスク23の摩耗の進行を判断
先ず、ステップ201にてCPU41は、登録された係合開始位置stbstrおよび基準係合開始位置st_stbstrを読み込む。そして、ステップ202に移行して、読み込んだ係合開始位置stbstrに対してなまし処理を実行する。具体的には、CPU41は下式に従って係合開始位置stbstrの処理後係合開始位置st_filを求める。これは、係合開始位置stbstrに含まれる算出時のノイズ成分を除去するためであり、算出されたそれぞれの係合開始位置stbstrに対し、温度や外乱等によるばらつきを除去するものである。
【0069】
st_fil(n)=st_fil(n-1)+(STBSTR(n)-st_fil(n-1))×G1
但し、n、n−1は今回および前回での各対応するデータを示す。また、G1は当該なまし処理を好適にするために実験的に求めたゲイン(0<G1<1)である。
【0070】
図8(a)は、係合開始位置の算出回数nと算出された係合開始位置stbstrとの関係を実験的に求めたグラフである。この図から明らかなように、係合開始位置stbstrは、温度等の外乱の影響を受けて推定ごとにばらつきが発生している。一方、図8(b)は、係合開始位置の算出回数となまし処理された処理後係合開始位置とst_filの関係を実験的に求めたグラフである。この図から明らかなように、なまし処理された係合開始位置st_filではばらつきが除去されている。これにより、推定ばらつきが抑制され安定した摩耗推定が可能となる。
【0071】
次に、CPU41はステップ203に移行して、工場出荷時の初期学習に対する係合開始位置stbstrの変化量d_stbを演算する。具体的には、ステップ202で求めた処理後係合開始位置st_filから基準係合開始位置st_stbstrを減算して得られた値を変化量d_stbとしている。なお、この変化量はクラッチフェーシングの摩耗量に比例するものである。そして、CPU41はステップ204に進み、クッショニングプレート23cの劣化による係合開始位置の変化量を補正する。具体的には、クッショニングプレート23cの劣化によりクッショニング力が減少するのに伴って、対向するクラッチフェーシング23a、23b間の軸方向距離が徐々に短縮されるので、クッショニングプレート23cの劣化による係合開始位置のずれを補正するため、走行距離や摩擦クラッチ20の係合・解放の繰り返し回数等からクッショニングプレート23cのクッショニング特性の変化を実験的に補正量M(s)を求めておき、変化量d_stbから補正量M(s)を減算することで、補正後の変化量re_d_stbを算出する。この補正は、より信頼性の高い摩耗量の推定を行うためのものである。
【0072】
このようにして得られた係合開始位置の変化量re_d_stbは、ステップ205にて判定閾値s_ltdより大きいか否かが判定される。補正後の変化量re_d_stbが判定閾値s_ltd以上であると判定された場合には、CPU41はステップ206に移行して摩耗進行判定カウンタの計数値s_cntを1だけインクリメントする。そして、ステップ207に移行して摩耗進行判定カウンタの計数値s_cntが所定値cnt_ltdより大きいか否かを判定する。また、変化量re_d_stbが判定閾値s_ldt以下と判定された場合には、CPU41はステップ210に移行して摩耗進行判定カウンタの計数値s_cntがゼロであるか否かを判定する。計数値s_cntがゼロと判定されると、CPU41はそのままその後の処理を終了し、計数値s_cntがゼロでないと判定されると、CPU41はステップ211に移行して摩耗進行判定カウンタの計数値s_cntを1だけデクリメントして、その後の処理を終了する。
【0073】
ステップ207で摩耗進行判定カウンタの計数値s_cntが所定値cnt_ltdより大きいと判定されると、CPU41はステップ208に移行して摩耗進行判定フラグL_flagをオンする。次に、ステップ209に移行して摩耗進行判定カウンタの計数値s_cntをクリアしてその後の処理を終了する。また、ステップ207にて摩耗進行判定カウンタの計数値s_cntが所定値cnt_ltd以下と判定されると、CPU41はそのままその後の処理を終了する。この摩耗進行判定フラグL_flagは、アジャスト実行ルーチンにおいて読み込まれ、クラッチディスク23の摩耗に対する補償動作(以下、「アジャスト動作」という)の必要性判定に供される。このように摩耗の進行を判定することで、変化量re_d_stbが判定閾値s_ltd付近でばらついても、アジャスト動作の必要性判定をより信頼性の高い状態で行うことができる。
【0074】
次に、アジャスト動作の概略について説明する。このアジャスト動作は、摩耗進行判定フラグL_flagがオンであり、且つ、他の実行条件を満足していることを前提に行われる。
【0075】
他の実行条件としては、例えば摩擦クラッチ20が係合状態でないことがある。これは、摩擦クラッチ20の係合状態において、アジャスト動作を実行できないからである。また、エンジン回転数NEが所定の下限値及び上限値の範囲にあることがある。これは、エンジン10が停止した駐車状態において所定の変速ギヤが係合されるいわゆるギヤ駐車時に、摩擦クラッチ20を非係合状態にするアジャスト動作を実行することは好ましくないためである。また、エンジン10の振動が小さく、摩擦クラッチ20が共振等しない状態でアジャスト動作を行い、誤調整を防止するためである。
【0076】
さらに、車速Vが「0」であることがある。これは、車両の走行に伴う振動による誤調整を防止するためである。こうした前提条件を満足するとCPU41は、アクチュエータ30を駆動制御してアジャスト動作を実行する。具体的には、CPU41はアジャスト動作の必要量に対応して設定されている目標クラッチストロークにクラッチストロークSTが一致するように制御する。このときの動作について図4を併せ参照して説明する。
【0077】
まず、アジャスト動作の開始直後では、摩擦クラッチ20が非係合状態になることでクラッチストロークSTはST0となる。図4(A)に示されるように、この段階ではプレッシャプレート24の当接部24bと、クラッチカバー22のプレッシャプレートストッパ部22dとが所定の距離Yを維持する。
【0078】
アクチュエータ30の駆動により更にクラッチストロークSTを増大させると、ダイヤフラムスプリング25は、図4(A)に示した状態から図4(B)に示した状態へと姿勢変化する。即ち、ダイヤフラムスプリング25は力点部26aにてフライホイール21に向う力を受け、支点部材25b,25cを中心に揺動(姿勢変化)し、プレッシャプレート24の当接部24bと、クラッチカバー22のプレッシャプレートストッパ部22dとが当接する。
【0079】
そして、アクチュエータ30の駆動により更にクラッチストロークSTを上記設定されている目標クラッチストロークまで増大させると、ダイヤフラムスプリング25は、図4(B)に示した状態から図4(C)に示した状態へと更に姿勢変化する。このとき、プレッシャプレート24の当接部24bは、クラッチカバー22のプレッシャプレートストッパ部22dに当接しているため、プレッシャプレート24は、それ以上の移動が規制されている。この結果、ダイヤフラムスプリング25の外周端部とプレッシャプレート24のテーパ部24dとが距離Xだけ離隔されるため、図5に示したようにアジャストウェッジ部材29がコイルスプリングCSの作用によって回転する。そして、アジャストウェッジ部材29のテーパ部29aとプレッシャプレート24のテーパ部24dとがより高い部分同士で当接し、これにより同アジャストウェッジ部材29の平坦部がダイヤフラムスプリング25の外周端部の移動に追従する。この段階で、アジャスト動作は終了する。そして、このアジャスト動作の終了に合わせて摩耗進行判定フラグL_flagはオフに設定される。
【0080】
以上により、ダイヤフラムスプリング25とプレッシャプレート24との距離はアジャスト動作の必要量である距離Xだけ大きくなる。この結果、クラッチディスク23が完全係合状態となったときのダイヤフラムスプリング25の位置を初期の位置(クラッチディスク23が新品であって摩耗がない場合に設定されていた位置)に戻すことができるため、クラッチ操作時の荷重変化を低減することができる。
【0081】
このように、本実施形態によると、クラッチディスク23とフライホイール21とが係合を開始するときの係合開始位置stbstrの変化に基づいてクラッチディスク23の摩耗量を推定しているので、摩擦クラッチ20やアクチュエータ30の個体差や経年変化により個々でのばらつきが生じる場合であっても、これらのばらつきが吸収された状態でクラッチディスク23の摩耗量を推定することができる。組付け初期状態での係合開始位置を基準とする基準係合開始位置からの変化量に基づくことで、信頼性の高いクラッチディスク23の摩耗量が推定される。
【0082】
【発明の効果】
本発明によると、クラッチディスクとフライホイールとが係合を開始するときの係合開始位置からクラッチの摩耗量が推定されるので、個体差や経年変化によりばらつきが生じる場合であっても、これらのばらつきが吸収された状態で摩耗量が推定される。
【図面の簡単な説明】
【図1】本発明によるクラッチ制御装置の概略を示す全体図である。
【図2】図1に示したクラッチの概略断面図である。
【図3】図1に示したクラッチの正面図である。
【図4】図1に示したクラッチの作動を説明するための図である。
【図5】図1に示したクラッチの作動を説明するための図である。
【図6】図1に示したCPUが実行するプログラムを示したフローチャートである。
【図7】図1に示したCPUが実行するプログラムを示したフローチャートである。
【図8】なまし処理の有無に応じた係合開始位置を示すグラフである。
【図9】クラッチディスクの詳細を示す図である。
【符号の説明】
10・・・エンジン(駆動源)
20 ・・・摩擦クラッチ
21・・・フライホイール
23・・・クラッチディスク
23a・・・第1クラッチフェーシング
23b・・・第2クラッチフェーシング
23c・・・クッショニングプレート
30・・・アクチュエータ
31・・・ロッド
32・・・電気モータ
40・・・クラッチ制御回路(推定手段)
Claims (11)
- 駆動源の出力軸と一体的に回転するフライホイール及び該フライホイールに対向するとともに変速機の入力軸と一体的に回転するクラッチディスクとを有する摩擦クラッチと、その作動によって前記クラッチディスクと前記フライホイールとの係合状態を変化させるアクチュエータとを備えるクラッチ制御装置において、
前記クラッチディスクと前記フライホイールとが係合を開始する時点における前記アクチュエータ或いは前記アクチュエータによって変位される部材の位置に基づいて係合開始位置を検出或いは算出するとともに、該係合開始位置を利用して前記クラッチディスクの摩耗量を推定する推定手段を備えることを特徴とする、クラッチ制御装置。 - 前記推定手段は、クラッチ制御装置の組付け初期状態における前記係合開始位置を基準係合開始位置として記憶し、該基準係合開始位置からの前記係合開始位置の変化量に基づいて、前記クラッチディスクの摩耗量を推定することを特徴とする、請求項1に記載のクラッチ制御装置。
- 前記推定手段は、検出或いは算出された係合開始位置になまし処理を施した処理後係合開始位置に基づいて、前記クラッチディスクの摩耗量を推定することを特徴とする、請求項1或いは請求項2に記載のクラッチ制御装置。
- 前記推定手段は、前記基準係合開始位置からの前記係合開始位置の変化量と判定閾値とを大小比較し、前記変化量が前記判定閾値を超えた回数を計数し、該計数値が所定値を超えたときに前記クラッチディスクの摩耗が進行したと判定することを特徴とする、請求項1から請求項3に記載のクラッチ制御装置。
- 前記摩擦クラッチは、前記アクチュエータの駆動によって前記クラッチディスクの摩耗を自動的に補償する自動摩耗補償機構付の摩擦クラッチであり、
前記推定手段により前記クラッチディスクの摩耗が進行したと判定された場合には、前記クラッチディスクの摩耗を補償するべく前記アクチュエータを駆動させることを特徴とする、請求項4に記載のクラッチ制御装置。 - 前記推定手段は、前記クラッチディスクが実質的に回転していない状態から前記クラッチディスクを係合方向に変位させて前記フライホイールの回転を前記クラッチディスクに伝達し、前記クラッチディスクの回転数が所定回転数に達した時点のクラッチディスクの位置から、前記係合開始位置を得ることを特徴とする、請求項1から請求項5に記載のクラッチ制御装置。
- 前記所定回転数は、検出或いは算出可能な前記クラッチディスクの最小回転数に相当する回転数であることを特徴とする、請求項6に記載のクラッチ制御装置。
- 前記推定手段は、前記クラッチディスクが実質的に回転していない状態から前記所定回転数に達した時点の前記アクチュエータ或いは前記アクチュエータによって変位される部材の位置に対して、所定量だけ前記クラッチディスクの解放方向に変位された位置を係合開始位置とすることを特徴とする、請求項6或いは請求項7に記載のクラッチ制御装置。
- 前記クラッチディスクは、フライホイール側に形成される第1クラッチフェーシングと、前記アクチュエータの作動に応じて前記クラッチディスクを前記フライホイール側に押圧するプレッシャプレート側に形成される第2クラッチフェーシングと、前記第1クラッチフェーシングと前記第2クラッチフェーシングの間に配設され前記第1クラッチフェーシングと前記第2クラッチフェーシングとを互いに軸方向に関して離間する方向に付勢するクッショニングプレートとを備え、
前記推定手段は、前記クラッチディスクの摩耗量を推定する際に、前記クッショニングプレートの劣化を考慮することを特徴とする、請求項1から請求項8に記載のクラッチ制御装置。 - 前記アクチュエータは、駆動源と、該駆動源の駆動に応じて変位するとともに該変位に伴って前記クラッチディスクを係合方向或いは解放方向に変位させるロッドを備え、
前記推定手段は、前記クラッチディスクと前記フライホイールとが係合を開始するときの前記ロッドの位置を前記係合開始位置とすることを特徴とする、請求項1から請求項9に記載のクラッチ制御装置。 - 前記アクチュエータの駆動源が電気モータであって、前記ロッドは前記電気モータの駆動に基づいて軸方向に変位されることを特徴とする、請求項10に記載のクラッチ制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002367082A JP2004197842A (ja) | 2002-12-18 | 2002-12-18 | クラッチ制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002367082A JP2004197842A (ja) | 2002-12-18 | 2002-12-18 | クラッチ制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004197842A true JP2004197842A (ja) | 2004-07-15 |
Family
ID=32764090
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002367082A Pending JP2004197842A (ja) | 2002-12-18 | 2002-12-18 | クラッチ制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004197842A (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007040452A (ja) * | 2005-08-04 | 2007-02-15 | Hino Motors Ltd | クラッチ摩耗自動調整機構 |
| EP2105625A1 (en) | 2008-03-28 | 2009-09-30 | Honda Motor Co., Ltd. | Clutch control device |
| WO2009122841A1 (ja) | 2008-03-31 | 2009-10-08 | 本田技研工業株式会社 | クラッチ制御装置およびμ補正係数算出方法 |
| EP2159440A1 (en) | 2008-09-01 | 2010-03-03 | Honda Motor Co., Ltd | Clutch control device and clutch control correction amount calculating method |
| JP2010164159A (ja) * | 2009-01-16 | 2010-07-29 | Toyota Motor Corp | アクチュエータの制御装置 |
| WO2011096540A1 (ja) | 2010-02-05 | 2011-08-11 | 本田技研工業株式会社 | クラッチ制御装置 |
| JP2014009766A (ja) * | 2012-06-29 | 2014-01-20 | Mitsubishi Heavy Ind Ltd | 遠心クラッチおよびそれを用いた冷凍・空調装置 |
| CN103807321A (zh) * | 2012-11-09 | 2014-05-21 | 现代自动车株式会社 | 搜索离合器的接触点的方法 |
| KR101406554B1 (ko) * | 2012-11-09 | 2014-06-11 | 기아자동차주식회사 | 클러치 액츄에이터의 마모 보상 장치 제어방법 |
| US8788169B2 (en) | 2008-05-27 | 2014-07-22 | Honda Motor Co., Ltd. | Clutch control device |
| JP2015054579A (ja) * | 2013-09-11 | 2015-03-23 | トヨタ自動車株式会社 | 車両の制御装置 |
| KR20170052792A (ko) * | 2015-11-04 | 2017-05-15 | 현대자동차주식회사 | 차량용 클러치의 스턱 방지방법 |
| KR101787278B1 (ko) | 2016-08-18 | 2017-10-19 | 현대오트론 주식회사 | 클러치 포지션 제어 방법 및 이를 실행하는 장치 |
| JP2017535729A (ja) * | 2014-11-19 | 2017-11-30 | デーナ、オータモウティヴ、システィムズ、グループ、エルエルシー | クラッチパックにおけるクラッチ力の制御方法 |
-
2002
- 2002-12-18 JP JP2002367082A patent/JP2004197842A/ja active Pending
Cited By (21)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007040452A (ja) * | 2005-08-04 | 2007-02-15 | Hino Motors Ltd | クラッチ摩耗自動調整機構 |
| EP2105625A1 (en) | 2008-03-28 | 2009-09-30 | Honda Motor Co., Ltd. | Clutch control device |
| US8272994B2 (en) | 2008-03-28 | 2012-09-25 | Honda Motor Co., Ltd. | Clutch control device |
| WO2009122841A1 (ja) | 2008-03-31 | 2009-10-08 | 本田技研工業株式会社 | クラッチ制御装置およびμ補正係数算出方法 |
| US8612104B2 (en) | 2008-03-31 | 2013-12-17 | Honda Motor Co., Ltd. | Clutch control device and μ correction coefficient calculating method |
| US8788169B2 (en) | 2008-05-27 | 2014-07-22 | Honda Motor Co., Ltd. | Clutch control device |
| EP2159440A1 (en) | 2008-09-01 | 2010-03-03 | Honda Motor Co., Ltd | Clutch control device and clutch control correction amount calculating method |
| US8406976B2 (en) | 2008-09-01 | 2013-03-26 | Honda Motor Co., Ltd. | Clutch control device and clutch control correction amount calculating method |
| JP2010164159A (ja) * | 2009-01-16 | 2010-07-29 | Toyota Motor Corp | アクチュエータの制御装置 |
| WO2011096540A1 (ja) | 2010-02-05 | 2011-08-11 | 本田技研工業株式会社 | クラッチ制御装置 |
| JP2014009766A (ja) * | 2012-06-29 | 2014-01-20 | Mitsubishi Heavy Ind Ltd | 遠心クラッチおよびそれを用いた冷凍・空調装置 |
| CN103807321A (zh) * | 2012-11-09 | 2014-05-21 | 现代自动车株式会社 | 搜索离合器的接触点的方法 |
| KR101406625B1 (ko) * | 2012-11-09 | 2014-06-11 | 기아자동차주식회사 | 클러치의 터치포인트 탐색 방법 |
| KR101406554B1 (ko) * | 2012-11-09 | 2014-06-11 | 기아자동차주식회사 | 클러치 액츄에이터의 마모 보상 장치 제어방법 |
| US8972134B2 (en) | 2012-11-09 | 2015-03-03 | Hyundai Motor Company | Method of searching for touch point of clutch |
| JP2015054579A (ja) * | 2013-09-11 | 2015-03-23 | トヨタ自動車株式会社 | 車両の制御装置 |
| JP2017535729A (ja) * | 2014-11-19 | 2017-11-30 | デーナ、オータモウティヴ、システィムズ、グループ、エルエルシー | クラッチパックにおけるクラッチ力の制御方法 |
| US10087998B2 (en) | 2014-11-19 | 2018-10-02 | Dana Automotive Systems Group, Llc | Method to control clutch force in a clutch pack |
| KR20170052792A (ko) * | 2015-11-04 | 2017-05-15 | 현대자동차주식회사 | 차량용 클러치의 스턱 방지방법 |
| KR101865999B1 (ko) * | 2015-11-04 | 2018-06-11 | 현대자동차주식회사 | 차량용 클러치의 스턱 방지방법 |
| KR101787278B1 (ko) | 2016-08-18 | 2017-10-19 | 현대오트론 주식회사 | 클러치 포지션 제어 방법 및 이를 실행하는 장치 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4178865B2 (ja) | クラッチ制御装置 | |
| JP2002221240A (ja) | アクチュエータの制御装置 | |
| JP3557378B2 (ja) | クラッチ制御装置 | |
| JP4178863B2 (ja) | クラッチ制御装置 | |
| WO2017051733A1 (ja) | 車両用駆動装置 | |
| JP3609675B2 (ja) | クラッチ装置 | |
| EP1375950B1 (en) | Clutch control apparatus | |
| JP4617526B2 (ja) | クラッチの制御装置 | |
| JP2005273875A (ja) | クラッチ制御装置 | |
| US4890711A (en) | Clutch control system for an automobile vehicle, and a clutch release bearing therefor | |
| JP2004150513A (ja) | クラッチ制御装置 | |
| JP3840997B2 (ja) | クラッチの制御装置 | |
| JP5136605B2 (ja) | クラッチの制御装置 | |
| JP2002295517A (ja) | クラッチの制御装置 | |
| JP4910852B2 (ja) | 車両の制御装置 | |
| JP4189191B2 (ja) | クラッチ制御装置 | |
| JP2002357230A (ja) | クラッチの制御装置 | |
| JP4412153B2 (ja) | クラッチ装置 | |
| EP1245850B1 (en) | Clutch control apparatus | |
| JP4517825B2 (ja) | クラッチの制御装置 | |
| JP2002295518A (ja) | クラッチの制御装置 | |
| JP2001263376A (ja) | クラッチの制御装置 |