JP2004199524A - 制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品 - Google Patents
制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品 Download PDFInfo
- Publication number
- JP2004199524A JP2004199524A JP2002368982A JP2002368982A JP2004199524A JP 2004199524 A JP2004199524 A JP 2004199524A JP 2002368982 A JP2002368982 A JP 2002368982A JP 2002368982 A JP2002368982 A JP 2002368982A JP 2004199524 A JP2004199524 A JP 2004199524A
- Authority
- JP
- Japan
- Prior art keywords
- ladder
- component
- pattern
- connection pattern
- management unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images









Landscapes
- Programmable Controllers (AREA)
Abstract
【解決手段】実際の設備単位に部品化されたラダープログラムからなりI/F種別を属性に持つラダー部品と、それを接続する接続パターンを用意し、ラダー部品管理部11,接続パターン管理部12に格納する。ラダー部品管理部11にアクセスし、利用するラダー部品に関する情報を取得し、利用部品情報管理部14に格納する。接続パターン情報取得部15は、前記利用するラダー部品の入力I/Fに接続可能な接続パターンを、前記接続パターン管理部から読み出し、ユーザの選択を待って使用する接続パターンを決定する。それら取得された利用されるラダー部品と、それに接続される接続パターンを、ラダー生成部18が合成することにより、制御プログラムを生成する。
【選択図】 図11
Description
【発明の属する技術分野】
この発明は、制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品に関するもので、より具体的には、制御システムにおける部品化された制御プログラムを、設計情報を基に自動合成する方式に関する。
【0002】
【発明の背景】
良く知られているように、各種の生産現場に設置されるファクトリーオートメーション(以下、「FA」と称する)においては、プログラマブルコントローラ(以下、「PLC」と称する)に直接或いはネットワークを介してI/O機器が接続される。PLCは、係るI/O機器の一種であるスイッチやセンサなどの入力機器からの情報を入力データとして取得し、予め組み込まれたユーザプログラムに従って、係る取得した入力データを用いて演算処理を実行してI/O機器の一種である出力機器への制御内容を決定し、その制御内容に対応する制御データをバルブやアクチュエータ、モータなどの出力機器へ出力することにより、FAシステム全体の制御を行うようになっている。
【0003】
FAシステムの制御の基幹となるPLCは、入力ユニットに接続された入力機器から入力した信号をCPUユニットのI/Oメモリに取り込み(INリフレッシュ)、予め登録されたラダー言語で組まれたユーザプログラムに基づき論理演算をし(演算実行)、その演算実行結果をI/Oメモリに書き込んで出力ユニットに送り出し(OUTリフレッシュ)、それにより出力ユニットは出力機器を駆動や停止する制御を行い、その後、通信ネットワークを介して通信処理するようないわゆる周辺処理を行う。このようにPLCは、INリフレッシュ,演算実行,OUTリフレッシュ,周辺処理をサイクリックに繰り返し処理する。
【0004】
そして、上記したラダー言語で組まれたユーザプログラムは、シーケンスプログラムであり、入力機器からの信号に基づく、アクチュエータをON/OFFするためのロジックや、動作状態や異常発生中といった監視盤への表示データを生成するためのロジックが記述される。つまり、システムを構成する部品数,制御対象の機器,監視情報などが増えるほど、ラダー言語で記述される接続ロジックも多くなり、ラダー作成工数も多くなり、多大な労力と時間が必要となる。
【0005】
さらに、ラダー言語は特殊なプログラムであり、専門的な知識が必要となり、習熟度の高いプログラム設計者がプログラミングする必要がある。熟練度によっても、完成までの時間が左右される。
【0006】
一方、FAシステムの設置現場となる生産工場を立ち上げる場合、その工場に設置,使用する生産ラインの設計→各装置(制御プログラムを含む)の開発→立ち上げを順次実行するようになる。製造業においては、係る生産ラインの設計/開発/立ち上げの期間が長期化すると生産コストが高くなるので、いかに早く立ち上げまで完了するかが大きな課題となっている。そして、ラダー言語によるプログラム開発に要する期間の短縮・労力軽減は、上記した早期立ち上げを図るために重要な要因の1つとなっている。
【0007】
そこで、効率の良いプログラム作成方法・支援システムの開発が望まれている。また、生産工程の統一化が増えているので、新製品,或いは増産時において生産設備や生産手順が大きく変わることは少ない。従って、現在或いは過去に作成したプログラムの再利用が行えると、作成期間の短縮が期待できる。
【0008】
現在のプログラム再利用方法として、過去に作成した同種のシステム・機器に対する制御のためのプログラム部分を見つけだすとともに、該当部分をコピー&ペーストすることで組み合わせていくことがある。しかし、現実には、同種の機器であっても、システムの機器構成によって、インターロックなどの他機器とのやりとりを行うロジックが異なるため、再利用しようとしてコピー&ペーストしたプログラムを修正しなければならない場合がほとんどである。また機器構成が複雑になるとこれらのロジックも複雑になり、修正が困難になるとともに、修正期間も増大する。また、コピー&ペーストしたプログラムにはPLC実アドレスも記述されており、再利用する場合には、ラダーに記述されたPLC実アドレスを全て実際のシステム用のアドレスに手動で変更する必要がある。
【0009】
この発明は、制御プログラムを制御機器ごとに部品化して再利用することで、システムを構築するイメージでラダープログラムを開発することができ、しかも、ラダー言語に対する習熟した知識が無くても信頼性の高いプログラムを開発することができる制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品を提供することを目的とする。また、部品間の接続プログラムロジックをパターン化することで部品間接続設計を簡単に行える手法を提供することを目的とする。
【0010】
【課題を解決するための手段】
この発明による制御プログラム生成方法では、ラダープログラムで記述された制御プログラムを生成する制御プログラム生成装置におけるプログラム生成方法である。
【0011】
そして、まず、予め操作者(ユーザ)によって登録されたラダー部品及び部品I/Fデータ情報が格納されたラダー部品管理部から、設計中の設備システムで利用するためユーザが指定したラダー部品に関する情報を取得するとともに利用部品情報管理部に格納する処理を行う。また、ラダー部品以外にシステム全体で共通の状態変数などが存在し、ユーザが設定した場合、同時に利用部品情報管理部へ登録する。次いで、部品間のデータ接続を行う。予めユーザによってパターン化された部品間接続ロジック(接続パターン)を格納する接続パターン管理部をアクセスし、前記利用部品情報管理部に格納された前記利用する接続データ入力先ラダー部品の入力I/F変数に接続可能な接続パターンを取得する処理を行う。その後、取得した接続パターンの各変数と、接続データ入力基となる前記利用部品情報管理部に格納されたラダー部品の出力I/Fデータのリンクをとって合成することにより制御プログラムを生成するようにした。このとき前記各ラダー部品の入力I/F変数に接続可能なパターンを識別するためのパターン種別を属性として持たせ、また、接続パターンにも同様のパターン種別の属性を持たせ、上記接続パターン管理部をアクセスするとき、入力I/F変数のパターン属性に一致するラダー部品入力I/F変数に接続可能なパターンのみ取得するようにした。このときラダー部品以外のシステム共通の状態変数については、部品入力I/F変数と同様に接続パターン設定を行うと同時に、部品出力I/F変数のように接続パターンの変数とのリンクを取ることが可能である。
【0012】
また、この発明による制御プログラム生成装置では、パターン種別を各入力I/Fを属性に持つラダー部品を格納するラダー部品管理部と、前記ラダー部品を接続するための部品接続ロジックをパターン化し、パターン種別を属性として持たせた接続パターンを格納する接続パターン管理部と、前記ラダー部品管理部に格納されたラダー部品のうち、利用するラダー部品に関する情報を格納する利用部品情報管理部と、前記利用部品情報管理部に格納された前記利用するラダー部品の入力I/Fに接続可能な接続パターンを、前記属性に基づいて取得する接続パターン情報取得部と、前記利用部品情報管理部に格納された前記ラダー部品と、それに接続される接続パターンを合成するラダー生成部を備えて構成した。
【0013】
そして、前記接続パターンの各変数と、前記ラダー部品の出力I/F変数に接続変数種別の属性を設け、接続パターンに接続可能な前記出力I/F変数を自動的に抽出する機能を備えると良い。さらに、ある入力I/F変数に対して接続パターンが設定されたとき、他の入力I/Fで同一のI/F種別を持つものに対して同じ接続パターンを自動的に割付けるパターン自動割付部を備えると良い。但し、これらの機能は必ずしもなくても良い。
【0014】
上記した各発明によれば、利用するラダー部品を選択すると、そのラダー部品に接続される,或いは接続可能な接続パターンが自動的に取得される。そして、操作者(ユーザ)は、接続パターンが複数取得された場合には、所望の接続パターンを選択することにより特定できるが、この場合でも、多数の接続パターンの中から、接続可能なもののみが抽出されるので、選択対象が限られるので容易に選択できる。そして、結合するラダー部品と接続パターンが決まると、接続パターンの各変数と部品出力I/F変数とのリンク設定を行うことにより、制御プログラムが生成される。
【0015】
よって、ラダー部品や接続パターンにおけるラダープログラム部分は、予め用意しておくことにより、ユーザ(操作者)は、ラダープログラミングを行う必要が無いため、ラダー技術者以外の人でもシステムのラダーを構築することができる。
【0016】
さらに、システム全体の変数の数が多くなった場合でも、接続可能な変数候補が自動的に選択されるため部品間接続設計工数の削減並びに部品間接続の誤りの減少が可能となる
さらに、I/F種別属性によりパターンが自動割付されるため、構成部品が多くなってパターン割付を行うI/Fの数が多い場合もラダー作成の工数がさほど増加しない。
【0017】
さらに、前記ラダー部品は、例えばロボットやコンベヤといったシステムに導入される制御機器単位に部品化されたラダープログラムとするとよい。このようにすると、製造設備はメカの作成を担当するメカ設計者とラダープログラムの作成を担当するソフト設計者により作られているので、設備単位に部品化されたラダープログラムを、設備のメカ部品を組み合わせるのと同様に、そのラダープログラム部品を繋ぎ合わせることにより、設備の実稼動プログラムを生成することができる。これにより、ラダープログラミングにおける習熟度を排除し、上流設計工程において実稼動プログラムの作成ができる。
【0018】
また、本発明に係るプログラム製品は、ラダープログラムで記述された制御プログラムを生成するためのプログラム製品であって、I/F種別を属性に持つラダー部品を格納するラダー部品管理部から、利用するラダー部品に関する情報を取得するとともに利用部品情報管理部に格納する処理と、前記利用部品情報管理部に格納された前記利用するラダー部品に接続される接続するパターンを、前記ラダー部品を接続するための部品接続ロジックをパターン化し、パターン種別を属性として持たせた接続パターンを格納する接続パターン管理部から取得する処理と、前記利用部品情報管理部に格納された前記ラダー部品と、それに接続される接続パターンの変数のリンクをとって合成して制御プログラムを生成する処理を含むようにした。
【0019】
【発明の実施の形態】
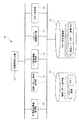
図11は、本発明の好適な一実施の形態を示している。まず本実施の形態では、本システムを利用する前に、ラダープログラムを制御機器単位に部品化してラダー部品(ラダープログラム部品)を作成しラダー部品管理部11に登録しておく必要がある。また、このときラダープログラム部品とともに、ラダープログラムで使用する変数のリストと部品へのデータ入力,出力,入出力などの部品I/Fを登録する。そして、このラダー部品は、少なくとも制御機器の種類に相当するものを用意する。さらに、ラダー部品同士を接続するための接続パターン、つまり、部品間接続ロジックをパターン化したプログラム部品をラダー言語を用いて作成したものを用意し接続パターン管理部12へ登録しておく。そして、設備システムのラダープログラム作成時には、実際の設備のメカ部品を組み合わせるのと同様に、使用するラダー部品を組み合わせ、部品間を接続パターンを用いて繋ぎ合わせることにより、設備システム全体の制御プログラムを生成するようにしている。
【0020】
そして、本実施の形態で用いるラダー部品は、制御機器と1:1に対応したロジックからなり、部品へのデータ入力,出力,入出力などのI/F変数が定義されたものであり、実際に制御機器とやりとりする信号データの変数は部品内部に隠蔽されている。なお、これらI/F変数において、入力I/F変数に対して接続可能な接続パターンを識別可能にするための接続パターン種別を属性として持たせることにより、接続パターンと結合する際には、接続パターン種別が、入力I/Fの属性と接続パターンの属性とで一致することを条件として結合可能としている。なお、このラダー部品並びに接続パターンの詳細な構成は、具体例をあげつつ後述する。
【0021】
上記したラダー部品と接続パターンを適宜用いて最終的なラダー言語で記述された制御プログラムを生成するためのツール10としては、以下のような構成を採っている。すなわち、まずデータベースとして、ラダー部品を格納するラダー部品管理部11と、接続パターンを格納する接続パターン管理部12を備えている。
【0022】
そして、これら各データベースに格納された各種情報を読み出して、プログラムを作成するツールの本体構成は、ラダー部品の選択や各ラダー部品が持つ部品I/Fへの接続パターン割付及び割付パターンと他のラダー部品との接続のための設定を行う接続情報入力部13と、利用するラダー部品のリスト情報を管理する利用部品情報管理部14と、部品入力I/F変数への接続可能パターン候補としてI/F変数に定義された接続パターン種別と同一種別の接続パターンを接続パターン管理部12から取得する接続パターン情報取得部15と、部品の入力I/Fリストと各I/Fの接続パターン種別の取得及びパターン変数へのリンク可能な変数候補としてパターン変数に定義された接続変数種別と同一種別の他部品の出力I/Fリストをラダー部品管理部から取得するI/F変数情報取得部16と、同一I/F種別を持つ全ての部品I/Fに同一パターンを割り付けるパターン自動割付部17と、設計情報とラダー部品,接続パターンを基にラダー言語で記述される制御プログラム(システムラダー)を構築するとともに物理アドレスの自動割付を行うラダー生成部18を備えている。整理すると、次の表のようになる。
【0023】
【表1】
ラダー部品管理部11は、ラダーと、変数リストと、部品I/F情報の3つの要素を関連付けたものを1つの部品とし、全部品を管理、つまり格納・保管するする。部品名は、部品を識別するための任意の名称であり、例えば、「コンベヤ」、「ピッキングロボット」、「ペイントロボット」のように実際の制御機器名に対応する名称を付すと、わかりやすいので好ましい。もちろん、それ以外の名称を付すのも自由である。
【0025】
ラダーは、部品化されたラダープログラムを格納するものである。また、変数リストは部品化されたラダープログラムで用いられている変数のリストであり、論理名、データ型などを格納する。
【0026】
また、部品I/F情報は部品の入力I/F、出力I/F、入出力I/Fの情報を格納するものである。入力I/F情報は、変数リストのうち部品の入力I/Fとなる変数のリストであり、入力I/F変数の名称である「入力I/F変数名」と、パターン情報のパターン型に対応付けられる接続可能なパターンの種別である「接続パターン種別」の2項目を“,”で区切り記述する。また、出力部品I/F情報は、変数リストのうち部品の出力I/Fとなる変数のリストであり、出力I/F変数の名称である「出力I/F変数名」と、接続パターンラダーにおける各変数とリンク設定可能とするための種別である「接続変数種別」の2項目を“,”で区切り記述する。具体的には、図19に示すようなデータ構造となる。部品名称と、部品を識別するための任意の名称を書くと、下記表2のようになる。
【0027】
【表2】
接続パターン管理部12は、部品間の接続ロジックをパターン化したものを管理、つまり格納・保管する。つまり、パターン情報とラダーの2つの要素を関連付けたものを1パターンとし、全パターンを管理する。ここで、パターン情報とは、パターン名とパターン属性を含む。より具体的には、パターンを識別するための任意の名称であるパターン名と、部品入力I/Fの「接続パターン種別」と対応した接続可能な部品入力I/Fを識別するための「パターン種別」と、パターンが接続可能とする入力I/Fのデータ型を有する。ラダーは、パターンロジックをラダーで記述したものである。このとき、パターン内変数の接続変数種別は、プログラム内で記述する。そして、具体的な一例を示すと、図18のようになる。そして、ここでの項目は表3に説明する。
【0029】
【表3】
次に、図1のような設備システムの制御ラダープログラムを、本システムを用いて作成する際の実際の動作を説明する。図1はワークを塗装する設備(ライン)の構成を表したものであり、各設備名は、表4のようになっていて、設備全体の動作は図2に表したフローチャートのようになっている。なお、この図1のような設備システムにとって、従来作成されていたラダープログラム(部品化前のラダープログラム)は、図3のようになっていた。この図3を見るとわかるように、ラダープログラムは設備ごとに制御ロジックをまとめて記述する。また、同一設備機種においては、出力制御データ項目は同じである。しかし、同一設備機種においても、起動要件などの制御ロジックがデバイスごとに異なる事情はある(これは、ラダーの切り貼りだけの再利用は不可能であることを意味している)。そして、PLCアドレスがラダープログラムに直接記述されている(これは、もし再利用するとすれば、その都度PLCアドレスを割り付け直さなければならないということを意味する)。
【0031】
【表4】
まず、ワーク投入ロボット21でワーク22がメインコンベヤ23に投入される。ワーク投入ロボット21から作業完了信号を受け取ること、または投入位置検出センサ28の検出領域にワーク22をセンシングすることでワーク22が投入されたことを検知し、メインコンベヤ23が搬送を開始する。次に、塗装位置検出センサ24によりワーク22が塗装位置まで到着したことを検知し、メインコンベヤ23が停止するとともに二色ペイントロボット25が塗装を開始する。塗装が完了すると、再度メインコンベヤ23が搬送を開始する。次に、排出位置検出センサ26によりワーク22が排出位置まで到着したことを検知し、メインコンベヤ23が停止するとともにワーク排出ロボット27が排出作業を開始する。ワーク排出ロボット27が作業を完了するとワーク22は図示されているように所定位置に置かれた状態になる。以上の作業を、運転開始時に設定されたワーク数分の塗装が完了するまで繰り返す。なお、図中符号29は、メインコンベヤ23上を搬送されるワーク22の機種を検知するワーク機種読み取りセンサであり、符号30は操作盤である。
【0033】
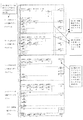
このようなシステムの制御プログラムを作成するにあたり、ラダー部品管理部11へ、図4で示すような「ピッキングロボット」と、図5で示すような「塗装ロボット」部品と、図6で示すような「コンベヤ」部品を予め登録しておく必要がある。図4のピッキングロボット向けに制御されるラダー部品としてプログラミングされている中身は、作動フラグを受信しワーク移動を開始すること,移動完了時に作業完了信号をPLCへ送信すること,原位置戻フラグを受信しロボット原姿勢へ戻ること,作業停止信号を受信した場合にロボット作動を停止すること,ロボット異常発生時に異常発生信号をPLCへ送信することなどである。なお、その詳細は下記の表5の通りである。
【0034】
【表5】
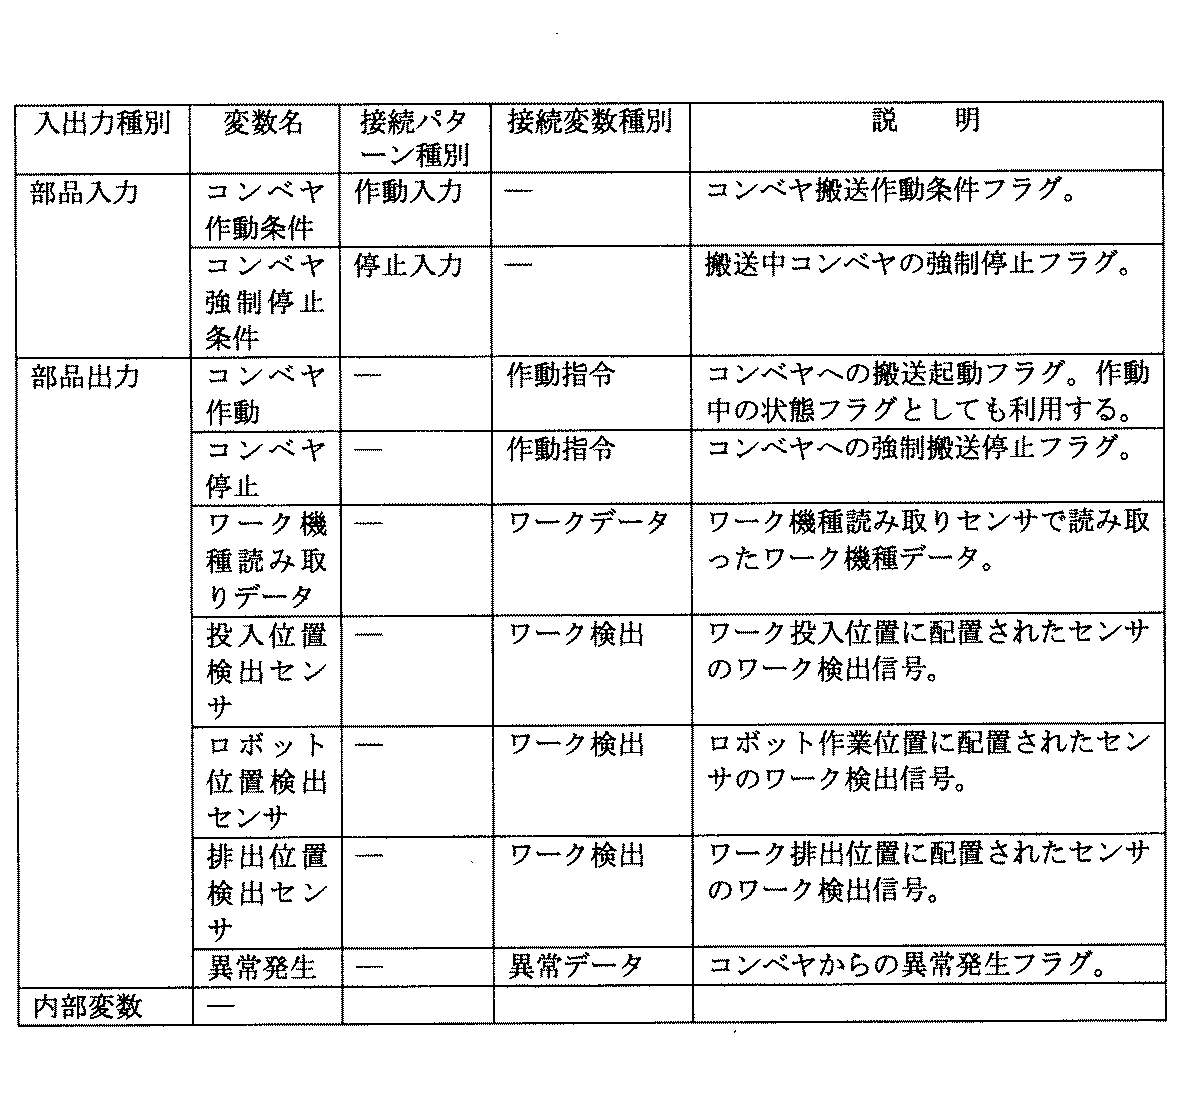
また、図5で示したのは、「塗装ロボット」で制御されるラダー部品である。これは、ワークを塗装するためのロボット部品であり、そこでプログラミングされた内容は、作動フラグを受信し塗装を開始すること,塗装完了時(ロボット原位置戻完了時)に作業完了信号をPLCへ送信すること,作業停止信号を受信した場合にロボット作動を停止すること,ロボット異常発生時は異常発生信号をPLCへ送信することなどである。部品入力と部品出力の詳細は表6の通りである。
【0036】
【表6】
また、図6で示したのは「コンベヤ」を制御するためのラダー部品である。これは、ワークを搬送するための「コンベヤ部品」であり、そこでプログラミングされている内容は、コンベヤ作動フラグを受信しワーク搬送を開始すること、ロボット位置検出センサまたは搬出位置検出センサ検知時に搬送を停止すること、コンベヤ異常発生時に異常発生信号をPLCへ送信することなどである。同様に表にまとめると次のようになる。
【0038】
【表7】
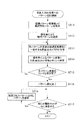
次に、実際の動作を説明しながら、各部の詳細な機能の説明をする。図14は、ラダー部品並びに接続パターンを選択し、接続する処理機能を説明するフローチャートである。
【0040】
図14に示すように、まずユーザから入力された利用部品登録要求を受け付ける(ST1)。この要求は、図示省略する入力装置から与えられるもので、使用する部品名等により特定される。つまり、ツールは、パソコンに所定のプログラムをインストールすることにより生成されるので、そのパソコンに用意されたキーボードやポインティングデバイスその他の入力装置を用い、ユーザが係る利用部品の部品名を登録する。このとき、ラダー部品を設備単位に部品化するとともに、その部品名を実際の装置の名称に対応するように設定しておくと、実際のシステムを構成する制御機器が決定すると、その装置の名称を登録することにより、ラダー言語に対する習熟した知識がない人であっても、利用部品の登録が簡単に行える。よって、製造設備におけるメカの作成を担当するメカ設計者が、この利用部品の登録をすることも可能となる。
【0041】
なおここで、本設備システムを構築するにあたり、ラダー部品管理部11に登録されているラダー部品のうち、「ピッキングロボット」部品を2つ、「塗装ロボット」部品を1つ、「コンベヤ」部品を1つ、インスタンスとして利用するようにユーザから要求を受けるものとする。ここでインスタンス名を「ピッキングロボット」部品に対してそれぞれ「ワーク投入ロボット」、「ワーク排出ロボット」とし、「塗装ロボット」部品に対して「二色ペイントロボット」とし、「コンベヤ」部品に対して「メインコンベヤ」とする。さらに、システム共通の状態変数として塗装すべき残りのワーク数を示す「ワーク残」と、システム全体における異常発生状態を示す「異常発生中」の2つをユーザから登録要求があるものとする。
【0042】
そして、このようにユーザから入力された利用部品登録要求は、利用部品情報管理部14に渡される。利用部品情報管理部14は、受け取った部品名にしたがってラダー部品管理部11にアクセスし、該当するラダー部品を取得し、利用部品情報管理部14に格納する(ST2,ST3)。これにより、利用部品情報管理部14には、制御プログラムの作成対象となるシステムを構成する機器に対応するラダー部品(部品I/F情報,ラダー,変数リスト)が登録される。なお、この説明では、利用部品情報管理部14が必要なラダー部品を読み出す(取得する)機能と、その取得したラダー部品の情報を記憶保持する機能を持たせたが、取得する機能は別途用意しても良い。
【0043】
上記ステップ1から3の処理は、接続表示要求があるまで行われる(ST4)。すなわち、ユーザは、利用部品登録要求を順次行い、利用する全ての部品登録が完了するまで上記のステップ1〜3が繰り返される。そして、全ての登録要求が済むと、接続情報入力部13を介して接続情報表示要求を入力するようにしている。
【0044】
この接続情報表示要求に従い、登録部品,部品I/F情報を取得するとともに画面に表示する(ST5)。具体的には、接続情報入力部13は、登録部品つまり利用部品情報管理部14に格納されているラダー部品(部品I/F情報含む)を取得するとともに、ツール(パソコン)の表示装置の画面に部品I/Fリストを表示する。
【0045】
この部品I/Fリストは、例えば図20に示すような表形式で表示することができる。もちろん、表示形式はこれに限ることはない。そして、ここでの表示例は、「登録部品名」,「部品I/F入力変数」,「データ型」,「I/F接続パターン」,「パターン接続元変数」並びに「パターン接続先変数」を関連づけたデータ構造となっている。そして、「登録部品名」は、「利用するために登録した部品のインスタンス名」であり、「部品I/F入力変数」は、「各部品の入力I/Fのリスト」であり、「データ型」は、「入力I/Fのデータ型(BOOL、CHANNELなど)」である。そして、ステップ5の実行により表示されるのは、この「登録部品名」,「部品I/F入力変数」並びに「データ型」の3種類のデータであり、それ以外の項目は実際には空欄となる。例えば、「ワーク投入ロボット」は入力I/F変数として「原位置戻条件」,「作業停止条件」,「作動条件」をもつことを示している。なお、「I/F接続パターン」は、入力I/Fに割り付けられた接続パターン名であり、割付完了後に表示内容が更新される。同様に、「パターン接続元変数」は、接続パターンラダー内の変数名であり、「パターン接続先変数」は、パターン接続元変数名とデータがリンクするよう設定された他部品の出力I/F変数名である。これらの項目名と具体的な説明の関係を表にまとめると下記表8のようになる。
【0046】
【表8】
次いで、ユーザからパターン設定要求が入力されるのを待つ(ST6)。このパターン設定要求は、例えば、図20に示した部品I/Fリストのうちの「部品I/F入力変数」の処理対象の欄をクリックすることにより行われる。
【0048】
そして、係る要求を受けると(ステップ6でYes)、部品入力I/Fへのパターン割付処理が実行され(ST7)、指定されたラダー部品同士の結合処理、つまり、所望の接続パターンを決定するとともに、その接続パターンを用いてラダー部品同士を連結する処理を実行する(詳細は後述する)。
【0049】
そして、ステップ7を実行して決定された情報を、部品入力I/Fリストに反映して、処理を終了する(ST8)。つまり、図20に示すように、部品入力リスト画面に設定されたパターン情報を表示する。これにより、ステップ5の状態では空欄であった「I/F接続パターン」以降の欄が図20に示すように設定された状態となる。例えば、「ワーク投入ロボット」の入力I/F「原位置戻条件」に対して接続パターン「アップタイミング」が割り付けられており、パターン変数「取得基信号」と「ワーク投入ロボット」インスタンスの出力I/F変数「作業完了」がリンク設定されていることを示している。
【0050】
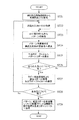
一方、上記したステップ7の部品入力I/Fへのパターン割付処理は、接続情報入力部13,接続パターン情報取得部15,I/F変数情報取得部16,パターン自動割付部17が適宜動作して実行されるもので、具体的には図15に示すフローチャートを実施するようになる。
【0051】
まず、接続パターン情報取得部15が、接続パターン管理部12にアクセスし、処理対象のラダー部品に接続可能な接続パターンを取得する(ST11)。つまり、処理対象のラダー部品の入力I/F変数の接続パターン属性と同じ属性を持つ接続パターンを検出する。そして、該当する接続パターンが複数存在する場合には、その複数の接続パターンを全て取得する。そして、モニタ画面に全て表示する。このときの表示画面の一例としては、例えば図21に示す接続パターン設定画面とすることができる。
【0052】
この接続パターン設定画面は、「部品名」,「I/F名」,「データ型」,「パターン」,「コメント」,「プログラム」並びに「変数接続定義」の欄が用意されている。これらの各国項目の具体的な内容は、下記表9の通りである。
【0053】
【表9】
すなわち、各欄に記述される内容は、「部品名」は、パターンを割り付けるI/Fの部品名が表示される。また、「I/F名」には、パターンを割り付けるI/F名が表示される。「データ型」は、I/Fのデータ型が表示される。「パターン」の欄は、割付可能なパターンが表示される領域であり、プルダウンメニュー方式で割り付け可能なパターンリストが表示され、そのリストから所望のパターンをユーザが選択する(図示の場合は、「作業停止条件」が選択されている)。
【0055】
さらに、「コメント」は、上記プルダウンメニューの中から選択されたパターンについて付されているコメントが表示される。さらに、「プログラム」の欄には、上記選択されたパターンのラダープログラムが表示される。このラダープログラムは、その欄外に用意された「編集ボタン」をクリックすることで編集可能となる。これにより、類似するラダープログラムを持つパターンを呼び出し、一部を修正することにより、より適した接続パターンを作成することができる。さらに、「変数接続定義」は、パターンラダーにおける変数のリスト各変数と他部品の出力I/Fとのリンク設定状況を表示する領域である。そして、その欄外の「変数割付ボタン」をクリックすることで他部品の出力I/F変数とのリンク設定を行うようになる。
【0056】
すなわち、プルダウンメニューから操作者による割付けパターンの選択が行われると(ST12)、I/F変数情報取得部16が、パターン内変数の接続変数属性と一致する他部品の出力I/Fリストをラダー部品管理部の部品I/F情報から取得し、画面へリスト表示する(ST13)。
【0057】
すると、表示されたリストに対し、操作者が関連付けるパターン変数と他部品出力I/F変数を指定するので、係る指定に伴い、それらに対するリンクを設定する(ST14)。そして、係るリンク設定を全てのパターン変数に対して行うまで、ステップ13,14の処理を繰り返し実行する(ST15)。
【0058】
このようにして、全てのパターン内変数に対してリンク設定が行われるとパターン設定完了となる(ST16)。さらに、全部品の入力I/F変数に対して、パターンを割付けた入力I/F変数と同じ接続パターン種別の属性を持つ変数があった場合、設定されたパターンをその変数にも設定する(ST17,ST18)。この自動的に行う設定は、登録されている部品で同じI/F種別をもつI/Fに対して同じパターンを割り付ける機能を持つパターン自動割付部17が行う。
【0059】
例えば「ワーク投入ロボット」の「作業停止条件」と「ワーク排出ロボット」の「作業停止条件」と「メインコンベヤ」の「コンベヤ停止条件」は、同じ接続パターン種別「停止条件」を持つため、「ワーク投入ロボット」の「作業停止条件」に対して接続パターンが設定された時点で、同じ接続パターンが前記他部品の入力I/F変数に対しても割り付ける。
【0060】
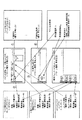
上記した接続パターンの選択並びに入出力I/Fのリンクの設定処理は、実際には例えば図13,図12に示すようになる。なお、図13は、図12の一部を拡大して示している。そして、利用部品情報管理部14には、ラダー部品「ピッキングロボット」が2つ,「塗装ロボット」,「コンベヤ」が1つずつ登録されている。インスタンス名はそれぞれ「ワーク投入ロボット」,「ワーク排出ロボット」,「塗装ロボット」,「メインコンベヤ」となっている。そして、部品「ワーク投入ロボット」は、入力I/Fとして「作動条件」(接続パターン種別:作動条件),「原位置戻条件」(作動条件),「作業停止条件」(停止条件)を持ち、各I/Fに対してパターンを割り付ける。そして、具体的な割付処理は、いかのとおりである。
【0061】
(1)まず、入力I/F変数「作動条件」の接続パターン種別「作動条件」の属性と同じパターン種別を持つ接続パターンを、接続パターン管理部12から取得し、ユーザが「ロボット作動(ワーク残チェック有)」の接続パターンを選択する(図13中▲1▼)。
【0062】
(2)接続パターン「ロボット作動(ワーク残チェック有)」内の変数「排出ロボット停止中」の接続変数種別「運転状態」と同じ接続変数種別を持つほか部品の出力I/F変数を表示し、その中から部品「ワーク排出ロボット」の出力I/F変数「作業完了」を選択し、リンク設定を行う(図13中▲2▼)。
【0063】
(3)上記した(2)の手順でパターン内の全ての変数に対してリンク設定を行い、接続パターンと他部品間のリンク設定を完了する(図13中▲3▼)。
【0064】
(4)上記した(1)〜(3)の手順で部品「ワーク投入ロボット」の各入力I/Fに対して接続パターン設定を行い、「ワーク投入ロボット」に対する接続パターン設定を完了する(図13中▲4▼)。このとき「ワーク投入ロボット」の入力I/F「作業停止条件」と、「ワーク排出ロボット」の入力I/F「作業停止条件」と、「二色ペイントロボット」の入力I/F「作業停止条件」と、「メインコンベヤ」の入力I/F「コンベヤ停止条件」の接続パターン種別が、「停止入力」で同じであり、「ワーク投入ロボット」の入力I/F「作業停止条件」への接続パターン設定が完了したときに、パターン自動割付部17がこれら入力I/Fに対しても同じ接続パターンを設定する。
【0065】
(5)上記した(1)〜(4)の手順で他部品「ワーク排出ロボット」、「二色ペイントロボット」、「メインコンベヤ」の入力I/F、及びシステム共通の状態変数に対してパターン設定を行い、全設定を完了する。このとき(4)で同じ接続パターン種別で自動的に接続パターンが割り付けられた入力I/Fに対して、接続パターンの変更やリンク内容の変更を行うことも可能である。
【0066】
なお、実際の接続パターンの例を図7から図10に示す。図7は、ワーク投入ロボット用作動入力用パターンであり、図13の中央上の位置にある接続パターンである。これは、関連する設備が停止中で加工ワークに残りがある場合のみ作動するロジックである。図7中のパターン変数名、接続変数種別、変数の説明は、表10のとおりである。
【0067】
【表10】
他の接続パターンとして、図8のワーク排出ロボット用作動入力パターンがある。これは、ロボット作動のひとつで、ワークが到着した状態で、前工程ロボット(塗装ロボット)が作業停止中の場合に作動するロジックである。各パターン変数名の具体的な中身は、下記の表11に示すようになっている。
【0069】
【表11】
さらに他の接続パターンとして、ワーク機種設定パターンがある。これは、ロボットに対してワーク機種データを設定するためのパターンであり、設定タイミングがOFFからONになったタイミングで設定する。各パターン変数名の具体的な中身は、下記の表12に示すようになっている。
【0071】
【表12】
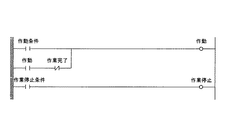
他の接続パターンとして、作業停止条件パターンがある。これは図13の中央位置に示されたものと同じものである。これは、ロボットへの強制作業停止入力用パターンであり、異常発生中もしくは操作者からの緊急停止入力があった場合に作動する。各パターン変数名の具体的な中身は、下記の表13に示すようになっている。
【0073】
【表13】
上記した各処理を実施することにより、ラダー部品とそれを接続する接続パターンが決定されるとともに、各入出力I/Fのリンクを設定したならば、ラダー生成部18がラダー部品とパターンからシステムのラダープログラムを構築する。つまり、設計情報とラダー部品,接続パターンを基にラダー言語で記述される制御プログラム(システムラダー)を構築するとともに物理アドレスの自動割付を行う。そして、具体的には図16に示すフローチャートを実施するようになる。
【0075】
すなわち、まず、ユーザが登録した利用部品のリストを利用部品情報登録部14から取得する(ST21)。次いで、各ラダー部品について入力I/Fのリストを利用部品情報登録部14から取得する(ST22)。さらに、取得したリストにある各入力I/Fについて割り付けられたパターン情報を、接続パターン情報取得部15から取得する(ST23)。
【0076】
次に、パターン内変数名をリンク設定された他部品出力I/F変数名に置き換える(ST24)。また、部品入力I/Fへの受け渡しデータとなる接続パターンの出力変数(Out_Pattern変数)を割付先の部品入力I/F変数名に置き換える。
【0077】
その後、ラダー生成結果として、作成したパターンラダーをラダープログラムファイルに格納する(ST25)。そして、上記した処理をラダー部品の全ての入力I/Fについて行う(ST26)。
【0078】
一方、全ての入力I/Fに対して処理が完了したならば(ステップ26でYes)、ラダー部品管理部11からラダー部品を取得し、生成ラダーファイルへ保存する(ST27)。すなわち、部品のラダーをラダー部品管理部11より取得し、そのままラダープログラムファイルへ出力する。そして、上記した処理を登録された全てのラダー部品の全て行う(ST28)。
【0079】
次いで、部品ラダーの全変数について物理アドレス自動割付を行う。すなわち、割付結果を生成ラダーファイルへ保存する。そして、部品ラダーで使われる全変数について物理アドレスを自動で割り付け、割付結果をラダープログラムファイルへ出力する(ST29)。
【0080】
これにより、パターン入力/出力変数名を接続設定された他部品のI/F変数名へ名称変更する方法により合成時のリンクを解決する。そして、係るラダー生成を行い、最終的に生成された制御プログラムの一例を示すと、図17のようになる。
【0081】
すなわち、部品ごとに接続パターン(ラダー)を配置する。そして、接続パターンで入力変数(接点変数)を、設定されたパターン接続先の他部品(ラダー部品)の出力I/F変数に置き換える(▲1▼)。次いで、パターン出力変数(コイル変数)をパターンを割り付けたラダー部品の入力I/F変数へ置き換える(▲2▼)。また、パターン内独自変数(パターン内でのみ使われる変数)はそのまま用いる(▲3▼)。そして、全ての入力I/Fに対するパターンを配置した後、ラダー部品自体のラダーを配置する(▲4▼)。なお、部品ラダーの変更は行わずそのまま配置する。以後、上記処理を繰り返すことにより、全ての部品のラダープログラムを作成することができる。
【0082】
【発明の効果】
以上のように、この発明では、ラダー部品とそれを接続する接続パターンを用意し、ユーザは、利用するラダー部品を選ぶことにより、自動的或いは半自動的(リストアップされた候補の中から選択する)に接続パターンや、変数のリンク設定等がなされるので、生産設備、及びその制御プログラムを適切な単位で部品化して再利用することかでき、効率的な開発が行え、信頼性の高いプログラムを作成することができる。
【図面の簡単な説明】
【図1】本発明を説明するためのシステム例である。
【図2】図1のシステムのワークフローを示したフローチャートである。
【図3】図1のシステムをこれまでの方法で作成したラダープログラムの一例である。
【図4】本発明で使用するラダー部品「ピッキングロボット」のラダープログラムである。
【図5】本発明で使用するラダー部品「塗装ロボット」のラダープログラムである。
【図6】本発明で使用するラダー部品「コンベヤ」のラダープログラムである。
【図7】本発明で使用する接続パターン「ロボット作動(ワーク残チェック有)」のラダープログラムである。
【図8】本発明で使用する接続パターン「ロボット作動(ワーク到着/前ロボット停止)」のラダープログラムである。
【図9】本発明で使用する接続パターン「ワーク機種設定」のラダープログラムである。
【図10】本発明で使用する接続パターン「作業停止条件1」のラダープログラムである。
【図11】本発明の好適な一実施の形態を示す図である。
【図12】入出力I/Fのリンクの設定処理の一例を示す図である。
【図13】図12を詳細に示した図である。
【図14】ラダー部品並びに接続パターンを選択し、接続する処理機能を説明するフローチャートである。
【図15】図4に示すステップ7の部品入力I/Fへのパターン割付処理の具体的なアルゴリズムを示すフローチャートである。
【図16】プログラム生成部の機能を示すフローチャートである。
【図17】本発明の方法で作成したラダープログラムの具体例である。
【図18】接続パターン管理部のデータ構造の一例を示す図である。
【図19】ラダー部品管理部のデータ構造の一例を示す図である。
【図20】部品I/Fリストの一例を示す図である。
【図21】接続パターン設定画面の基となるデータの構成を示す図である。
【符号の説明】
10 ツール(制御プログラム作成装置)
11 ラダー部品管理部
12 接続パターン管理部
13 接続情報入力部
14 利用部品情報管理部
15 接続パターン情報取得部
16 I/F変数情報取得部
17 パターン自動割付部
18 ラダー生成部
Claims (6)
- 各入力I/F変数に接続ラダーパターン種別を、各出力I/F変数に接続変数種別を属性に持つラダー部品を格納するラダー部品管理部と、
前記ラダー部品を接続するための部品接続ロジックをパターン化し、パターン種別を属性として持たせた接続パターンを格納する接続パターン管理部と、
前記ラダー部品管理部に格納されたラダー部品のうち、利用するラダー部品に関する情報を格納する利用部品情報管理部と、
前記利用部品情報管理部に格納された前記利用するラダー部品の入力I/Fに接続可能な接続パターンを、前記属性に基づいて取得する接続パターン情報取得部と、
前記利用部品情報管理部に格納された前記ラダー部品と、それに接続される接続パターンを合成するラダー生成部を持つ制御プログラム生成装置。 - 前記接続パターンの各変数と、前記ラダー部品の出力I/F変数に種別を設け、
接続パターンに接続可能な前記出力I/F変数を自動的に抽出する機能を備えたことを特徴とする請求項1に記載の制御プログラム生成装置。 - ある入力I/F変数に対して接続パターンが設定されたとき、他の入力I/Fで同一のI/F種別を持つものに対して同じ接続パターンを自動的に割付けるパターン自動割付部を備えたことを特徴とする請求項1または2に記載の制御プログラム生成装置。
- 前記ラダー部品は、実際の設備単位に部品化されたラダープログラムであることを特徴とする請求項1から3の何れか1項に記載の制御プログラム生成装置。
- ラダープログラムで記述された制御プログラムを生成する制御プログラム生成装置におけるプログラム生成方法であって、
I/F種別を属性に持つラダー部品を格納するラダー部品管理部から、利用するラダー部品に関する情報を取得するとともに利用部品情報管理部に格納する処理を行い、
前記ラダー部品を接続するための部品接続ロジックをパターン化し、パターン種別を属性として持たせた接続パターンを格納する接続パターン管理部にアクセスし、前記利用部品情報管理部に格納された前記利用するラダー部品に接続可能な接続パターンを取得する処理を行い、
次いで、前記利用部品情報管理部に格納された前記ラダー部品と、それに接続される接続パターンの変数のリンクをとって合成して制御プログラムを生成することを特徴とする制御プログラム生成方法。 - ラダープログラムで記述された制御プログラムを生成するためのプログラム製品であって、
I/F種別を属性に持つラダー部品を格納するラダー部品管理部から、利用するラダー部品に関する情報を取得するとともに利用部品情報管理部に格納する処理、
前記利用部品情報管理部に格納された前記利用するラダー部品に接続される接続するパターンを、前記ラダー部品を接続するための部品接続ロジックをパターン化し、パターン種別を属性として持たせた接続パターンを格納する接続パターン管理部から取得する処理、
前記利用部品情報管理部に格納された前記ラダー部品と、それに接続される接続パターンの変数のリンクをとって合成して制御プログラムを生成する処理を含むことを特徴とするプログラム製品。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002368982A JP2004199524A (ja) | 2002-12-19 | 2002-12-19 | 制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002368982A JP2004199524A (ja) | 2002-12-19 | 2002-12-19 | 制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004199524A true JP2004199524A (ja) | 2004-07-15 |
Family
ID=32765387
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002368982A Pending JP2004199524A (ja) | 2002-12-19 | 2002-12-19 | 制御プログラム生成装置及び制御プログラム生成方法並びにプログラム製品 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004199524A (ja) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007299204A (ja) * | 2006-04-28 | 2007-11-15 | Keyence Corp | 制御プログラム作成装置及び編集プログラム |
| JP2012014561A (ja) * | 2010-07-02 | 2012-01-19 | Mitsubishi Electric Corp | ラダープログラム作成装置 |
| JP2017084321A (ja) * | 2015-10-27 | 2017-05-18 | 株式会社リコー | シーケンス制御装置 |
| JP2017091458A (ja) * | 2015-11-17 | 2017-05-25 | ファナック株式会社 | シーケンス制御プログラミング装置、シーケンス制御プログラミング方法及び作業システム |
| JP6452916B1 (ja) * | 2018-03-28 | 2019-01-16 | 三菱電機株式会社 | プログラミング支援装置、プログラミング支援方法およびプログラム |
| JP2022102816A (ja) * | 2020-12-25 | 2022-07-07 | 株式会社日立製作所 | アドレス割当システム、方法、およびプログラム |
| JP2023526182A (ja) * | 2020-04-25 | 2023-06-21 | ムシッチ・ゴラン | 設備制御部をプログラミングするための方法 |
-
2002
- 2002-12-19 JP JP2002368982A patent/JP2004199524A/ja active Pending
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007299204A (ja) * | 2006-04-28 | 2007-11-15 | Keyence Corp | 制御プログラム作成装置及び編集プログラム |
| JP2012014561A (ja) * | 2010-07-02 | 2012-01-19 | Mitsubishi Electric Corp | ラダープログラム作成装置 |
| JP2017084321A (ja) * | 2015-10-27 | 2017-05-18 | 株式会社リコー | シーケンス制御装置 |
| US10324438B2 (en) | 2015-11-17 | 2019-06-18 | Fanuc Corporation | Sequence-control programming apparatus, sequence-control programming method, and operating system |
| JP2017091458A (ja) * | 2015-11-17 | 2017-05-25 | ファナック株式会社 | シーケンス制御プログラミング装置、シーケンス制御プログラミング方法及び作業システム |
| WO2019186820A1 (ja) * | 2018-03-28 | 2019-10-03 | 三菱電機株式会社 | プログラミング支援装置、プログラミング支援方法およびプログラム |
| JP6452916B1 (ja) * | 2018-03-28 | 2019-01-16 | 三菱電機株式会社 | プログラミング支援装置、プログラミング支援方法およびプログラム |
| CN110546583A (zh) * | 2018-03-28 | 2019-12-06 | 三菱电机株式会社 | 编程辅助装置、编程辅助方法及程序 |
| US10935950B2 (en) | 2018-03-28 | 2021-03-02 | Mitsubishi Electric Corporation | Programming supporting apparatus, programming supporting method, and recording medium |
| CN110546583B (zh) * | 2018-03-28 | 2021-05-25 | 三菱电机株式会社 | 编程辅助装置及编程辅助方法 |
| JP2023526182A (ja) * | 2020-04-25 | 2023-06-21 | ムシッチ・ゴラン | 設備制御部をプログラミングするための方法 |
| JP7715734B2 (ja) | 2020-04-25 | 2025-07-30 | ムシッチ・ゴラン | 設備制御部をプログラミングするための方法 |
| JP2022102816A (ja) * | 2020-12-25 | 2022-07-07 | 株式会社日立製作所 | アドレス割当システム、方法、およびプログラム |
| JP7510871B2 (ja) | 2020-12-25 | 2024-07-04 | 株式会社日立製作所 | アドレス割当システム、方法、およびプログラム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11951631B2 (en) | Object marking to support tasks by autonomous machines | |
| JP4973867B2 (ja) | Plc制御プログラム開発装置及びプログラム | |
| JP2005327237A (ja) | 制御システム設定装置および制御システム設定方法ならびに設定プログラム | |
| JP5039428B2 (ja) | プログラマブルコントローラ及びplcシステム | |
| WO2018176025A1 (en) | System and method for engineering autonomous systems | |
| US11281650B2 (en) | Control system, controller, and control method | |
| JP7853054B2 (ja) | 情報処理装置、情報処理方法、プログラム、記録媒体、物品の製造方法 | |
| JP2003108220A (ja) | 制御プログラム開発支援方法及び装置 | |
| US11604446B2 (en) | Method and system for validating a control program | |
| JP2006302297A (ja) | 制御システム設定装置および制御システム設定方法ならびに設定プログラム | |
| JP4850556B2 (ja) | プログラム作成支援装置およびその方法 | |
| JP2002268730A (ja) | フィールドデバイスのメンテナンス装置 | |
| CN110968051B (zh) | 用于规划自动化系统的方法和工程系统 | |
| KR101085114B1 (ko) | 피엘씨 소프트웨어 개발환경 제공 시스템 | |
| JP5978775B2 (ja) | プログラマブルコントローラ、その支援装置、プログラム、プログラム転送方法 | |
| JP5123502B2 (ja) | ポストプロセッサ開発支援システム及びそれを用いたcamシステム | |
| JP2025100865A (ja) | プログラム作成支援装置 | |
| EP4261678A1 (en) | Generation of a technical instruction | |
| JP2006099639A (ja) | プログラム作成装置,制御装置及びコンピュータプログラム | |
| EP1775667A2 (en) | Automatic qualification of plant equipment | |
| JP4462426B2 (ja) | Plc用ツール装置 | |
| JP2003529835A (ja) | 機構および技術システムの制御方法、制御装置および制御ソフトウェア | |
| JP7052620B2 (ja) | サポート装置およびサポートプログラム | |
| JP3598732B2 (ja) | 分散制御システムの構成管理方法およびこれに用いるデータ | |
| JP4778312B2 (ja) | データ処理装置、プログラム、エディタ装置および記録媒体 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050621 |
|
| A977 | Report on retrieval |
Effective date: 20071218 Free format text: JAPANESE INTERMEDIATE CODE: A971007 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071225 |
|
| A521 | Written amendment |
Effective date: 20080225 Free format text: JAPANESE INTERMEDIATE CODE: A523 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080318 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080519 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20080701 |