JP2004208409A - 車両用動力制御装置 - Google Patents
車両用動力制御装置 Download PDFInfo
- Publication number
- JP2004208409A JP2004208409A JP2002374325A JP2002374325A JP2004208409A JP 2004208409 A JP2004208409 A JP 2004208409A JP 2002374325 A JP2002374325 A JP 2002374325A JP 2002374325 A JP2002374325 A JP 2002374325A JP 2004208409 A JP2004208409 A JP 2004208409A
- Authority
- JP
- Japan
- Prior art keywords
- control device
- rotating electric
- electric machine
- circuit
- traveling
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
【課題】走行用回転電機の種々が必要とする種々の動作モードに良好に対応しつつ損失低減が可能な車両用動力制御装置を提供すること。
【解決手段】バッテリ5の電圧をDC−DCコンバータ回路4で昇圧してからインバータ回路3により交流電圧に変換し、走行用回転電機2を駆動する。コントローラ7は、走行用回転電機2の消費電力に基づいて低電力駆動時に昇圧比を低下させる。これにより、回路損失を低減することができる。
【選択図】図1
【解決手段】バッテリ5の電圧をDC−DCコンバータ回路4で昇圧してからインバータ回路3により交流電圧に変換し、走行用回転電機2を駆動する。コントローラ7は、走行用回転電機2の消費電力に基づいて低電力駆動時に昇圧比を低下させる。これにより、回路損失を低減することができる。
【選択図】図1
Description
【0001】
【発明の属する技術分野】
本発明は車両用動力制御装置に関し、特に、走行用回転電機を駆動する昇圧型双方向直交変換回路を有する車両用動力制御装置に関する。
【0002】
【従来の技術及び発明が解決しようとする課題】
従来のハイブリッド車や燃料電池車用では、エンジン始動やトルクアシストや回生制動などを行う回転電機(以下、走行用回転電機ともいう)が用いられる。この種の走行用回転電機としては構造が簡単で耐久性に優れ、損失が少ない交流回転電機特に同期機を用いるのが通常である。
【0003】
バッテリや燃料電池などの直流電源により交流回転電機特に同期機を駆動するためには、直流電源と同期機(すなわち走行用回転電機)との間に直交変換回路を介在させる必要があることは周知事項である。
【0004】
直交変換回路の一例として、下記の特許文献1、2は直流電源の電圧を昇圧した後、交流電圧に変換する昇圧型直交変換回路を提案している。この昇圧型直交変換回路は、直流電源の電圧を昇圧する昇圧型双方向DC−DCコンバータ回路(以下、単にDC−DCコンバータ回路ともいう)と、このDC−DCコンバータ回路により昇圧された直流電圧を交流電圧に変換するインバータ回路とにより構成される。この昇圧型直交変換回路を用いれば、直流電源よりも高圧、小電流で走行用回転電機を駆動することができるため、回転電機の小型化を期待できる。
【0005】
更に詳しく説明すると、特許文献1では、昇圧型DC−DCコンバータ回路の昇圧比は一定とされており、走行用回転電機が消費する負荷電力の調整はPWM制御されるインバータ回路のデューティ比を制御してなされていた。また、特許文献2は、走行用回転電機又は内燃機関の回転数が所定値以下となる場合に昇圧型DC−DCコンバータ回路を運転を停止する(昇圧比を1に減らす)ことを提案している。
【0006】
なお、上記した走行用回転電機及び昇圧型直交変換回路を用いる車両用動力装置では、車両制動時時に走行用回転電機を発電駆動させて回生電力を直流電源に回収するのが一般的であり、この場合、DC−DCコンバータ回路及びインバータ回路は双方向電力移動可能に構成されるのが通常である。
【0007】
【特許文献1】特開2001−271729号公報
【特許文献2】特開2002−171606号公報
【0008】
【発明が解決しようとする課題】
しかしながら、車両の走行には、以下に示すような多数の走行状態があり、これらの走行状態に応じて走行用回転電機は多数の動作モードをもつ。たとえば、通常走行時や高速巡航時においては走行動力を発生する走行用回転電機は高速低トルクで電動動作し、坂道登坂時やエンジン始動時や交差点発進時では低速大トルクで電動動作し、坂道降板時や制動時には回生制動動作する。
【0009】
すなわち、走行用回転電機が必要とする負荷電力の発生状態からみれば、大電動電力発生状態からほとんど0に近い小電動電力発生状態、さらには電流の流れが反対となる発電電力発生状態まで広範囲に変動する。また、走行用回転電機の回転数からみれば、高速回転状態からほとんど0に近い低速回転状態まで広範囲に変化する。つまり、走行用回転電機特有の必要条件として、このような回転数及び電力の大幅な変動に対応する必要がある点が挙げられる。
【0010】
しかるに、上記した特許文献1記載の昇圧型直交変換回路では、このような走行用回転電機のトルク(電流)及び回転数の大幅な変更にかかわらずDC−DCコンバータ回路の昇圧比が常に一定であるために、インバータ回路でのスイッチング電圧が常に大きな値になりインバータ回路のスイッチング損失がモータの発生動力に対して相対的に増大し、低効率運転を余儀なくされてしまうという問題があった。
【0011】
これに対して、上記した特許文献2記載の昇圧型直交変換回路では、走行用回転電機又は内燃機関の回転数が所定値以下である状態(以下、低速状態という)において昇圧型DC−DCコンバータ回路の運転を停止するので、上記低速状態における昇圧型DC−DCコンバータ回路のスイッチング損失を0とすることができる。
【0012】
しかしながら、既述したように走行用回転電機は、坂道登坂時やエンジン始動時や交差点発進時など、低速大トルクで運転される場合があり、特許文献2が記載するようにこのような低回転数状態において昇圧型DC−DCコンバータ回路の作動を停止してしまうと、インバータ回路に印加される直流電圧が低下してしまい、その結果として走行用回転電機に流れる電流が減少して必要なトルクを発生できないという問題があった。
【0013】
本発明は上記問題点に鑑みなされたものであり、走行用回転電機の種々が必要とする種々の動作モードに良好に対応しつつ損失低減が可能な車両用動力制御装置を提供することをその目的としている。
【0014】
【課題を解決するための手段】
第一発明の車両用動力制御装置は、車両に搭載されて走行動力を発生及び回収する交流駆動の走行用回転電機と、直流電源と前記走行用回転電機との間の双方向の電力移動を行う双方向直交変換回路と、車両の運転操作に応じて前記双方向直交変換回路を制御して前記電力移動を制御する制御装置とを備え、前記双方向直交変換回路は、前記走行用回転電機に交流電圧を印加して前記走行用回転電機を駆動するインバータ回路と、前記直流電源からの印加電圧を所定の電圧に昇圧して前記インバータ回路に印加するDC−DCコンバータ回路とを有する車両用動力制御装置において、
前記制御装置は、入力されるか又は演算した前記走行用回転電機の消費電力量に関連する情報に基づいて、昇圧電圧を設定することを特徴としている。これにより、走行用回転電機の種々の動作モードに良好に対応しつつ損失低減が可能な車両用動力制御装置を実現することができる。
【0015】
すなわち、この発明によれば、走行用回転電機を小トルク駆動する際に、DC−DCコンバータ回路の昇圧比を低下させ、昇圧比の低下はインバータ回路の電源電圧の低下をもたらすが、この電源電圧の低下によるモータ電流の減少はインバータ回路のPWMデューティ比の増大により補償されるためモータ動作に問題は生じない。
【0016】
インバータ回路へ供給される電源電圧の低下により、インバータ回路内の電力スイッチング素子がスイッチングする際に発生するスイッチング損失の低減を実現する事ができる。
【0017】
好適な態様において、前記制御装置は、前記情報として入力されるアクセル踏み量に基づいて現在より前記走行用回転電機の消費電力が減少すると判定した場合に、現在の昇圧電圧より低い昇圧電圧に設定する。
【0018】
加速時や坂道登坂時や発進時など大トルクが要求される場合にはアクセル踏み量が大きくなるので、アクセル踏み量が大きい場合に昇圧によりインバータ回路の出力電流を増大して走行用回転電機の出力トルクを十分に確保することができるうえ、アクセル踏み量が小さい場合にはすなわち必要電流が小さい場合にはDC−DCコンバータ回路の出力電圧を低くしてインバータ回路の損失を低減することができる。このようにすれば簡単な回路構成により、小トルク運転時の損失を低減することができる。
【0019】
好適な態様において、前記制御装置は、入力されるか演算した前記走行用回転電機の消費電力に関連する情報に基づいて、現在より前記走行用回転電機の消費電力が減少する場合に、DC−DCコンバータ回路の停止による電流の減少を前記インバータ回路のPWMデューティ比の増大で補償できる範囲内で前記DC−DCコンバータ回路を停止させる。このようにすれば、小トルク運転時の損失を最小とすることができる。
【0020】
好適な態様において、前記制御装置は、現在より大きな前記走行用回転電機の消費電力の発生が要求されない場合であっても、前記走行用回転電機の回転数が所定値以上の場合には前記回転数が前記所定値未満の場合に比較して前記昇圧比を増加する。
【0021】
この構成によれば、高速走行時など走行用回転電機の回転数が非常に高く、走行用回転電機の逆起電力が大きい場合に昇圧比の低下を抑止するので、必要な電流を走行用回転電機に流して要求トルクを発生することができる。
好適な態様において、前記制御装置は、入力される要求トルク値及び要求回転数値に関連するデータを、あらかじめ記憶する前記データと前記双方向直交変換回路の昇圧比及び前記双方向直交変換回路の効率と前記走行用回転電機の効率と前記DC−DCコンバータ回路の効率との関係に代入して、全体の効率が最良となるようにが少なくなるよう前記昇圧比を決定する。なお、ここで言う全体の効率とは、双方向直交変換回路の効率と走行用回転電機の効率との積、又はそれに更に他の効率を掛けたものを意味する者とする。
【0022】
つまり、この発明では、入力されるトルク、回転数においてシステム全体の損失が最小となるように昇圧比を決定する。この時、昇圧比の減少はそれを補償するインバータ回路のデューティ比(平均デューティ比)の増大が可能な範囲で行われる。このようにすればシステム全体の損失低減により高効率の走行用回転電機の制御が可能となる。
【0023】
第二発明の車両用動力制御装置は、車両に搭載されて走行動力を発生及び回収する交流駆動の走行用回転電機と、直流電源と前記走行用回転電機との間の双方向の電力移動を行う双方向直交変換回路と、車両の運転操作に応じて前記双方向直交変換回路を制御して前記電力移動を制御する制御装置とを備え、前記双方向直交変換回路は、前記走行用回転電機に交流電圧を印加して前記走行用回転電機を駆動するインバータ回路と、前記直流電源からの印加電圧を昇圧して前記インバータ回路に印加するDC−DCコンバータ回路とを有する車両用動力制御装置において、
前記双方向直交変換回路は、単一の前記DC−DCコンバータ回路から給電されて異なる前記走行用回転電機に個別に交流電圧を印加する複数の前記インバータ回路を有し、前記制御装置は、前記各走行用回転電機ごとの消費電力量に関する情報の比較により、最も高い必要電圧に応じて前記DC−DCコンバータ回路の昇圧比を決定することを特徴としている。
【0024】
すなわち、この発明は、たとえば2つの走行用回転電機を異なるインバータ回路により個別に駆動制御する場合に適用される。本発明によれば、各インバータ回路を共通のDC−DCコンバータ回路から給電するので回路構成を簡素化できるうえ、最も必要電圧が大きいモータに合わせて昇圧電圧を設定するので、モータのトルク不足を招くことなく、直交変換回路の損失低減を実現することができる。
【0025】
【発明の実施の形態】
本発明の本発明の車両用動力制御装置の好適な態様を以下の実施例により説明する。
【0026】
(全体構成)
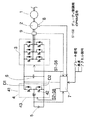
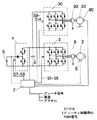
図1はこの実施例の車両用動力制御装置を用いるハイブリッド車の一例を示すブロック回路図である。
【0027】
1はエンジン、2は三相同期機からなる発電電動機(本発明でいう走行用回転電機)、3はインバータ回路、4はDC−DCコンバータ回路、5はバッテリ、6は平滑用のコンデンサ、7はコントローラ(本発明で言う制御装置)、8は回転角センサ、9は電流センサである。
【0028】
エンジン1は発電電動機2と直結されるとともに図示しないギヤ装置など
を通じて図示しない車輪を駆動している。なお、ハイブリッド車における発電電動機2とエンジン1との接続形態は上記の他、種々知られており、上記形態に限定されないことはもちろんである。また、この実施例では走行動力を発電電動機2とエンジン1とで発生するハイブリッド車への本発明の適用を説明するが、電気自動車や燃料電池車などエンジンを搭載せず、すべての走行動力を発電電動機2のみで発生することも可能である。
【0029】
発電電動機2は、インバータ回路3とDC−DCコンバータ回路4とからなる双方向直交変換回路を介してバッテリ5と電力授受している。発電電動機2として用いる同期機としては各種の形式が公知であるが、いずれの形式でもよく、更には交流回転電機として一種としての誘導機を採用してもよい。
【0030】
更に説明すると、バッテリ5の電圧はDC−DCコンバータ回路4により所定の昇圧比にて昇圧された後、インバータ回路3に直流電源電圧として印加され、インバータ回路3は三相交流電圧を形成して発電電動機2のステータコイルに印加する。インバータ回路3は各アームがIGBTとダイオードとを並列接続してなり通常の三相インバータ回路であり、周知であるためこれ以上の説明は省略する。DC−DCコンバータ回路4は、インバータ回路を構成する上アーム側IGBT41、それと逆並列接続されたダイオードD1、下アーム側IGBT42、それと逆並列接続されたダイオードD2、及び、リアクトル43からなる。この種のチョッッパ型DC−DCコンバータ回路は周知であり、詳細説明は省略する。なお、DC−DCコンバータ回路4として、図1に示すチョッッパ型DC−DCコンバータ回路の代わりに、たとえば上アーム側IGBT41を省略したものなど各種形式のチョッッパ型DC−DCコンバータ回路を採用することができる。その他、DC−DCコンバータ回路4として、単相インバータ回路と昇圧トランスと整流回路とによりトランス昇圧型のDC−DCコンバータ回路を採用してもよい。
【0031】
平滑用のコンデンサ6は、DC−DCコンバータ回路4の出力電圧を平滑してインバータ回路3に電源電圧として給電する。
【0032】
この実施例において、コントローラ7には、ブレーキペダルの踏み量(ブレーキ信号)、アクセルペダルの踏み量(アクセル信号)などが入力される。また、回転角センサ8はモータ2の回転角を、電流センサ9は三相モータ電流をコントローラ7に入力する。
【0033】
コントローラ7によるインバータ回路3の制御としては、通常採用される電流フィードバック制御方式の他、オープン制御方式を採用してもよい。具体的に説明すれば、電流センサ9が検出した三相交流電流と、上記アクセル信号から求められたトルク目標値に対応する目標電流とを比較してトルク目標値に相当する電流を発生する三相交流電圧を形成し、この三相交流電圧を発生させるためのデューティ比を決定し、検出された回転角によりロータの磁極と同期した位相、周波数にて所定のPWMキャリヤ周波数にて上記デューティ比を平均のデューティ比としてもつ三相PWMパルス電圧を形成し、各相PWMパルス電圧をインバータ回路3の各対応するアームのIGBTのゲート電極に印加すればよい。この種の三相交流モータのPWM制御自体は周知であるので、これ以上の説明は省略する。これにより、発電電動機2は必要なトルクを発生する。
【0034】
コントローラ7によるDC−DCコンバータ回路4の制御としては、通常採用されている電圧フィードバック制御方式が好適である。この電圧フィードバック制御方式では、DC−DCコンバータ回路4の出力電圧を検出し、あらかじめ記憶する目標電圧とこの出力電圧との差が0となるようにDC−DCコンバータ回路4の下アーム側のIGBT42のデューティ比を制御すればよい。なお、上アーム側のIGBT41は下アーム側のIGBT42に対して略逆動作させればよい。これにより、モータの負荷トルクが増大してモータ電流が増加し、インバータ回路3の電源電圧が低下すればDC−DCコンバータ回路4の昇圧デューティ比が増加してその出力電圧が増大し、電源電圧を一定化する。
【0035】
(動作説明)
上記説明した車両用動力制御装置の動作のうち、この実施例の特徴部分である電動動作時の昇圧比変更制御について説明する。
【0036】
この実施例では、入力されるか又は演算して得た消費電力量に関連する情報に基づいて、昇圧電圧を設定して、小トルク駆動時における直交変換回路の損失を低減する。
【0037】
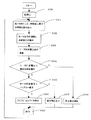
このモータ要求トルクに基づく昇圧比の切り替え制御を図2に示すフローチャートを参照して具体的に説明する。
【0038】
まず、IGスイッチのオンによりコントローラ7などを初期化し(S100)、次にモータのトルク、回転数に関する情報を読み込み(S101)、読み込んだ情報をもとにモータ効率を算出しモータの消費電力を演算する(S102)。演算された消費電力をもとにモータへ印加する電圧を演算する(S103)。現在の印加電圧と演算した印加電圧の比較を行い(S104)、演算された印加電圧のほうが現在の印加電圧より低い場合は、演算された印加電圧とバッテリー電圧の比較を行ない(S105)、演算された印加電圧のほうがバッテリー電圧より低い場合はDC―DCコンバータ回路を停止する。
また、S105において演算された印加電圧がバッテリー電圧より高い場合は、出力する昇圧電圧を減少させる。S104において演算された印加電圧が現在の印加電圧より高い場合は出力する昇圧電圧を増加させる。
以上により決定された昇圧電圧になるようにDC−DCコンバータ回路のIGBTに印加するチョッピング用PWM電圧のデューティー比を決定し出力する(S109)。
【0039】
(変形態様)
ステップS101におけるモータに関するデータとして、アクセルペダルの踏み量(アクセル信号)を用いることができる。すなわち、アクセルペダルの踏み量(アクセル信号)を読み込みS102においてモータ回転数とトルクに変換すればよい。その他、目標とするトルクと読み込んだ回転数からモータ出力電力を決定し、目標とするトルクに対応する目標モータ電流値と、上記モータ出力電力とからモータに印加すべき電圧を決定し、この電圧を上記した電動トルクに連動するデータとして用いてもよい。
(変形態様)
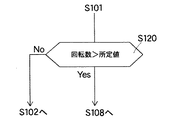
この変形態様では、発電電動機2の回転数により昇圧比を変更する。すなわち、発電電動機2の電動トルクが小さくても、発電電動機2が非常な高い回転数で回転している場合、その逆起電力が大きくなるため、昇圧比を低下したり、DC−DCコンバータ回路4を停止したりすると、必要なモータ電流を供給できない可能性が生じる。このため、この変形態様では、図3に示すように、発電電動機2の回転数が所定値を超過しているかどうかを判定し(S120)、超過していればステップS108に進んで昇圧電圧が低下したり(S107)、あるいはDC−DCコンバータ回路4が停止したり(S106)のを防止する。これにより、上記問題を解決することができる。
(変形態様)
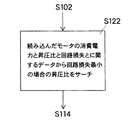
この変形態様は、図2において、ステップS102〜S108の代わりに、図4に示すステップを用いるものである。すなわち、あらかじめシステム全体の回路損失が最小となる場合の発電電動機2の消費電力(又は発電電動機の電動トルクとしてもよい。)と昇圧比との関係をマップとしてあらかじめ記憶しておく。そして、ステップS102で求めた読み込んだ発電電動機2の消費電力(又はステップS101で求めた発電電動機の電動トルクでもよい)を上記マップに代入して回路損失が最小となる昇圧比を求め(S122)、この昇圧比でのDC−DCコンバータ回路4の運転を指令する(S109)。このようにすれば、内蔵メモリの必要記憶容量は大きくなるが、回路損失を最小化することができる。従って、ステップS122にて発電電動機の電動トルクをマップに代入して回路損失が最小となる昇圧比を求める場合には、この電動トルクは、本発明でいう消費電力に関連する情報に相当する。
【0040】
【実施例2】
実施例2の車両用動力制御装置を図5に示すブロック回路図を参照して以下に説明する。
【0041】
図5の回路は、上記説明した図1の回路において、インバータ回路30、電流センサ90、回転角センサ80付きの発電電動機20を、増設したものである。インバータ回路30はコントローラ7によりインバータ回路3とは独立に制御され、これによりインバータ回路30により駆動制御される発電電動機20は、発電電動機2とは独立に駆動される。ただし、この実施例では、インバータ回路30はインバータ回路3と並列にDC−DCコンバータ回路4から給電され、回路構成が簡素化されている。
【0042】
ただし、この場合には、電動トルク又はそれに連動するデータとして2つの異なる値がコントローラ7に入力され、発電電動機2のみの消費電力のみのを用いる実施例1の制御により昇圧比を減少し、発電電動機20が大トルクを発生する必要がある場合、発電電動機20は大トルクを発生できない可能性が生じる。
【0043】
そこで、この実施例では、図2のステップS101において、二つの発電電動機2、20の必要トルク、又はそれに連動するデータを読み込み、あるいは演算し、得た各発電電動機2、20の消費電力の比較を行いもっとも高い必要電圧を真値としてS104、S105の比較に用いる。これにより、上記問題を解決することができる。
【図面の簡単な説明】
【図1】本発明の車両用動力制御装置の一例を示すブロック回路図である。
【図2】図1の装置の制御動作を示すフローチャートである。
【図3】図2の制御動作の変形態様を示すフローチャートである。
【図4】図2の制御動作の変形態様を示すフローチャートである。
【図5】本発明の車両用動力制御装置の他例を示すブロック回路図である。
【符号の説明】
1 エンジン
2 発電電動機
3 インバータ
4 DC−DCコンバータ回路
5 バッテリ
6 コンデンサ
7 コントローラ(制御装置)
8 回転センサ
9 電流センサ
Claims (6)
- 車両に搭載されて走行動力を発生及び回収する交流駆動の走行用回転電機と、直流電源と前記走行用回転電機との間の双方向の電力移動を行う双方向直交変換回路と、車両の運転操作に応じて前記双方向直交変換回路を制御して前記電力移動を制御する制御装置とを備え、
前記双方向直交変換回路は、前記走行用回転電機に交流電圧を印加して前記走行用回転電機を駆動するインバータ回路と、前記直流電源からの印加電圧を所定の電圧に昇圧して前記インバータ回路に印加するDC−DCコンバータ回路とを有する車両用動力制御装置において、
前記制御装置は、
入力されるか又は演算した前記走行用回転電機の消費電力に関連する情報に基づいて、昇圧電圧を設定することを特徴とする車両用動力制御装置。 - 請求項1記載の車両用動力制御装置において、
前記制御装置は、
前記情報として入力されるアクセル踏み量に基づいて現在より前記走行用回転電機の消費電力が減少すると判定した場合に、現在の昇圧電圧より低い昇圧電圧に設定することを特徴とする車両用動力制御装置。 - 請求項1記載の車両用動力制御装置において、
前記制御装置は、
現在より大きな前記走行用回転電機の消費電力の発生が要求されない場合であっても、前記走行用回転電機の回転数が所定値以上の場合には前記回転数が前記所定値未満の場合に比較して前記昇圧電圧を増加することを特徴とすることを特徴とする車両用動力制御装置。 - 請求項1乃至3のいずれか記載の車両用動力制御装置において、
前記制御装置は、
入力される要求トルク値及び要求回転数値に関連するデータを、あらかじめ記憶する前記データと前記双方向直交変換回路の昇圧比及び前記双方向直交変換回路の効率と前記走行用回転電機の効率と前記DC−DCコンバータ回路の効率との関係に代入して、全体の効率が最良となるように前記昇圧電圧を決定することを特徴とする車両用動力制御装置。 - 請求項1乃至4のいずれか記載の車両用動力制御装置において、
前記制御装置は、
入力される前記走行用回転電機の消費電力量に関連する情報に基づいて、現在より前記走行用回転電機の消費電力が減少する場合に、DC−DCコンバータ回路の停止による電流の減少を前記インバータ回路のPWMデューティ比の増大で補償できる範囲内で前記DC−DCコンバータ回路を停止させることを特徴とする車両用動力制御装置。 - 車両に搭載されて走行動力を発生及び回収する交流駆動の走行用回転電機と、直流電源と前記走行用回転電機との間の双方向の電力移動を行う双方向直交変換回路と、車両の運転操作に応じて前記双方向直交変換回路を制御して前記電力移動を制御する制御装置とを備え、
前記双方向直交変換回路は、前記走行用回転電機に交流電圧を印加して前記走行用回転電機を駆動するインバータ回路と、前記直流電源からの印加電圧を昇圧して前記インバータ回路に印加するDC−DCコンバータ回路とを有する車両用動力制御装置において、
前記双方向直交変換回路は、単一の前記DC−DCコンバータ回路から給電されて異なる前記走行用回転電機に個別に交流電圧を印加する複数の前記インバータ回路を有し、
前記制御装置は、
前記各走行用回転電機ごとの消費電力量に関する情報の比較により、最も高い必要電圧に応じて前記DC−DCコンバータ回路の昇圧電圧を決定することを特徴とする車両用動力制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002374325A JP2004208409A (ja) | 2002-12-25 | 2002-12-25 | 車両用動力制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002374325A JP2004208409A (ja) | 2002-12-25 | 2002-12-25 | 車両用動力制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004208409A true JP2004208409A (ja) | 2004-07-22 |
Family
ID=32812380
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002374325A Pending JP2004208409A (ja) | 2002-12-25 | 2002-12-25 | 車両用動力制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004208409A (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2006123843A2 (en) | 2005-05-20 | 2006-11-23 | Toyota Jidosha Kabushiki Kaisha | Voltage control of upconverter in a motored vehicle drive |
| JP2007159214A (ja) * | 2005-12-02 | 2007-06-21 | Toyota Motor Corp | 電気自動車 |
| WO2007126038A1 (ja) | 2006-04-24 | 2007-11-08 | Toyota Jidosha Kabushiki Kaisha | 負荷駆動装置、それを備えた車両、および負荷駆動装置の制御方法 |
| JP2007325351A (ja) * | 2006-05-30 | 2007-12-13 | Toyota Motor Corp | 電動機駆動制御システム |
| JP2007325397A (ja) * | 2006-05-31 | 2007-12-13 | Honda Motor Co Ltd | 電動機の制御装置 |
| WO2008029489A1 (fr) | 2006-09-08 | 2008-03-13 | Toyota Jidosha Kabushiki Kaisha | Dispositif de commande de corps mobile |
| WO2008093687A1 (ja) * | 2007-02-01 | 2008-08-07 | Toyota Jidosha Kabushiki Kaisha | 電動車両制御装置 |
| JPWO2006095497A1 (ja) * | 2005-03-09 | 2008-08-14 | トヨタ自動車株式会社 | 負荷駆動装置、車両、および負荷駆動装置における異常処理方法 |
| JP2012030318A (ja) * | 2010-07-30 | 2012-02-16 | Hitachi Koki Co Ltd | 電動工具 |
| JP2014166104A (ja) * | 2013-02-27 | 2014-09-08 | Honda Motor Co Ltd | 電力システム及び燃料電池車両 |
| EP1990910A4 (en) * | 2006-02-06 | 2014-10-01 | Toyota Motor Co Ltd | ENGINE DRIVE DEVICE, THIS HYBRID VEHICLE AND STOP / CONTROL METHOD FOR A MEANS FOR CONVERTING ELECTRICAL PERFORMANCE |
| CN109981019A (zh) * | 2017-12-27 | 2019-07-05 | 日本电产东测株式会社 | 电机控制装置 |
| CN113165525A (zh) * | 2018-11-29 | 2021-07-23 | 三菱电机株式会社 | 旋转电机的驱动装置 |
| CN117833705A (zh) * | 2023-12-29 | 2024-04-05 | 江苏科曜能源科技有限公司 | 一种隔离双向三电平四桥臂储能装置及系统 |
-
2002
- 2002-12-25 JP JP2002374325A patent/JP2004208409A/ja active Pending
Cited By (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7834578B2 (en) | 2005-03-09 | 2010-11-16 | Toyota Jidosha Kabushiki Kaisha | Load driving apparatus, vehicle, and abnormality processing method at load driving apparatus |
| JP4737195B2 (ja) * | 2005-03-09 | 2011-07-27 | トヨタ自動車株式会社 | 負荷駆動装置、車両、および負荷駆動装置における異常処理方法 |
| JPWO2006095497A1 (ja) * | 2005-03-09 | 2008-08-14 | トヨタ自動車株式会社 | 負荷駆動装置、車両、および負荷駆動装置における異常処理方法 |
| EP1858152A4 (en) * | 2005-03-09 | 2009-07-15 | Toyota Motor Co Ltd | LOAD DRIVE DEVICE, VEHICLE AND ERROR TREATMENT METHOD IN A LOAD DRIVE DEVICE |
| JP2006325374A (ja) * | 2005-05-20 | 2006-11-30 | Toyota Motor Corp | 負荷駆動装置およびそれを搭載した電動車両 |
| WO2006123843A3 (en) * | 2005-05-20 | 2007-03-22 | Toyota Motor Co Ltd | Voltage control of upconverter in a motored vehicle drive |
| US7923945B2 (en) | 2005-05-20 | 2011-04-12 | Toyota Jidosha Kabushiki Kaisha | Voltage control of upconverter in a motored vehicle drive |
| CN101180191B (zh) * | 2005-05-20 | 2011-03-23 | 丰田自动车株式会社 | 负荷驱动设备和安装有该设备的电动车辆 |
| WO2006123843A2 (en) | 2005-05-20 | 2006-11-23 | Toyota Jidosha Kabushiki Kaisha | Voltage control of upconverter in a motored vehicle drive |
| KR100958710B1 (ko) * | 2005-05-20 | 2010-05-18 | 도요타 지도샤(주) | 부하구동장치 및 이를 탑재한 자동차 |
| JP2007159214A (ja) * | 2005-12-02 | 2007-06-21 | Toyota Motor Corp | 電気自動車 |
| EP1990910A4 (en) * | 2006-02-06 | 2014-10-01 | Toyota Motor Co Ltd | ENGINE DRIVE DEVICE, THIS HYBRID VEHICLE AND STOP / CONTROL METHOD FOR A MEANS FOR CONVERTING ELECTRICAL PERFORMANCE |
| WO2007126038A1 (ja) | 2006-04-24 | 2007-11-08 | Toyota Jidosha Kabushiki Kaisha | 負荷駆動装置、それを備えた車両、および負荷駆動装置の制御方法 |
| US7821214B2 (en) | 2006-04-24 | 2010-10-26 | Toyota Jidosha Kabushiki Kaisha | Load driving apparatus, vehicle incorporating the same, and control method for load driving apparatus |
| CN101421141B (zh) * | 2006-04-24 | 2012-06-06 | 丰田自动车株式会社 | 负载驱动装置、具备该装置的车辆、及负载驱动装置的控制方法 |
| JP2007325351A (ja) * | 2006-05-30 | 2007-12-13 | Toyota Motor Corp | 電動機駆動制御システム |
| JP2007325397A (ja) * | 2006-05-31 | 2007-12-13 | Honda Motor Co Ltd | 電動機の制御装置 |
| WO2008029489A1 (fr) | 2006-09-08 | 2008-03-13 | Toyota Jidosha Kabushiki Kaisha | Dispositif de commande de corps mobile |
| US8311691B2 (en) | 2006-09-08 | 2012-11-13 | Toyota Jidosha Kabushiki Kaisha | Control device for mobile unit |
| EP2110280A4 (en) * | 2007-02-01 | 2016-01-13 | Toyota Motor Co Ltd | ELECTRIC VEHICLE CONTROL DEVICE |
| US8082073B2 (en) | 2007-02-01 | 2011-12-20 | Toyota Jidosha Kabushiki Kaisha | Electric vehicle control device |
| CN101568445B (zh) * | 2007-02-01 | 2012-05-23 | 丰田自动车株式会社 | 电动车辆控制装置 |
| WO2008093687A1 (ja) * | 2007-02-01 | 2008-08-07 | Toyota Jidosha Kabushiki Kaisha | 電動車両制御装置 |
| JP2012030318A (ja) * | 2010-07-30 | 2012-02-16 | Hitachi Koki Co Ltd | 電動工具 |
| JP2014166104A (ja) * | 2013-02-27 | 2014-09-08 | Honda Motor Co Ltd | 電力システム及び燃料電池車両 |
| CN109981019A (zh) * | 2017-12-27 | 2019-07-05 | 日本电产东测株式会社 | 电机控制装置 |
| US10727776B2 (en) | 2017-12-27 | 2020-07-28 | Nidec Tosok Corporation | Motor control device |
| CN109981019B (zh) * | 2017-12-27 | 2022-09-06 | 日本电产东测株式会社 | 电机控制装置 |
| CN113165525A (zh) * | 2018-11-29 | 2021-07-23 | 三菱电机株式会社 | 旋转电机的驱动装置 |
| CN113165525B (zh) * | 2018-11-29 | 2024-02-23 | 三菱电机株式会社 | 旋转电机的驱动装置 |
| CN117833705A (zh) * | 2023-12-29 | 2024-04-05 | 江苏科曜能源科技有限公司 | 一种隔离双向三电平四桥臂储能装置及系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US7400104B2 (en) | Voltage converting device, computer readable recording medium with program recorded thereon for causing computer to execute failure processing, and failure processing method | |
| JP3797361B2 (ja) | モータ駆動制御装置 | |
| CN100536295C (zh) | 电压转换设备、动力输出设备以及电压转换器的控制方法 | |
| US7400116B2 (en) | Pre-charging system for smoothing capacitor | |
| JP5447520B2 (ja) | コンバータ制御装置及び多相コンバータ | |
| JP4236870B2 (ja) | 車両用回転電機の制御装置および制御法 | |
| JP5365586B2 (ja) | 電力変換装置 | |
| CN101027203B (zh) | 电动机驱动设备 | |
| US7379313B2 (en) | Voltage conversion device | |
| EP2031749B1 (en) | On-vehicle rotary electric machine operating on two modes of rectification | |
| JP2008017682A (ja) | 負荷駆動装置およびそれを備える車両 | |
| JP2000125411A (ja) | モータ駆動装置 | |
| JP5862918B2 (ja) | 多相コンバータおよび多相コンバータの設計方法 | |
| JP2004336836A (ja) | モータ駆動装置 | |
| JP2002171606A (ja) | ハイブリッド車用インバータシステム | |
| US7675192B2 (en) | Active DC bus filter for fuel cell applications | |
| JP2011019338A (ja) | コンバータ制御装置 | |
| JP3931734B2 (ja) | 電気負荷駆動装置 | |
| JP2004166370A (ja) | 電圧変換装置 | |
| JP2022024297A (ja) | 燃料電池システム | |
| JP5755583B2 (ja) | 電力制御システム | |
| JP2010288366A (ja) | コンバータ制御装置 | |
| JP2010220306A (ja) | モータの制御装置 | |
| Reshma et al. | Power factor correction in brushless DC motor dual drive using bridgeless canonical switching cell converter | |
| US9712100B2 (en) | Electric rotating machine and control method therefor |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050216 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060531 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060606 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20061020 |