JP2004234797A - ヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置 - Google Patents
ヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置 Download PDFInfo
- Publication number
- JP2004234797A JP2004234797A JP2003025165A JP2003025165A JP2004234797A JP 2004234797 A JP2004234797 A JP 2004234797A JP 2003025165 A JP2003025165 A JP 2003025165A JP 2003025165 A JP2003025165 A JP 2003025165A JP 2004234797 A JP2004234797 A JP 2004234797A
- Authority
- JP
- Japan
- Prior art keywords
- head
- command
- disk
- power consumption
- low power
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Moving Of The Head To Find And Align With The Track (AREA)
- Moving Of Head For Track Selection And Changing (AREA)
Abstract
【課題】シーケンシャルアクセス等において低消費電力化のために特定の低消費電力モードに遷移しても、パフォーマンス低下を招かずに済むようにする。
【解決手段】CPUは、ホストからのコマンドが時間T1を超えて途切れた場合にHDDを特定の低消費電力モード(アクティブアイドルモード)に設定する(S6)。このモードの期間、CPUは、ヘッドを直前に実行されたコマンドで指定された目標トラックに位置し続けさせるのに必要な電流をボイスコイルモータに供給させる。またCPUは、上記モードの期間、サーボ情報に従う閉ループ制御を停止すると共に、信号処理回路への電源を遮断する。CPUは、アクティブアイドルモードの期間が時間T2を経過する前にホストから次のコマンドが与えられた場合、アクティブアイドルモードを解除して、当該次のコマンドで指定された目標トラックにヘッドを移動させるシーク動作を行う(S1)。
【選択図】 図2
Description
【0001】
【発明の属する技術分野】
本発明は、ディスクに記録されているサーボ情報に従う閉ループ制御によってヘッドをホストからのコマンドの指定するディスク上の目標トラックに位置付けるディスク記憶装置に係り、特に、ホストからのコマンドの実行後、次のコマンドが当該ホストから与えられるまでの間のパワーセーブに好適な、ヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置に関する。
【0002】
【従来の技術】
ヘッドによりデータの読み出し/書き込みが行われるディスク記憶装置として磁気ディスク装置(HDD)が知られている。ヘッドは、当該ヘッドをディスク媒体の半径方向に移動するアクチュエータにより支持されている。アクチュエータは、当該アクチュエータの駆動源となるボイスコイルモータ(VCM)を有している。アクチュエータは、このVCMに電流(VCM電流)を供給して当該VCMを駆動することにより駆動される。
【0003】
さて、最近のHDDの多くはランプロード方式を適用している。ランプロード方式のHDDでは、ホストから当該HDDに対するコマンドが一定時間(第1の時間)以上途切れたとき、当該HDDは特定の低消費電力モード(以下、アクティブアイドルモードと称する)に遷移する(例えば、特許文献1参照)。従来、このアクティブアイドルモード(アクティブアイドル状態)では、低消費電力化(パワーセーブ)のために、ディスクに記録されたサーボ情報に基づいてヘッドを目標トラックに位置付ける閉ループ制御(フィードバック制御)、いわゆるサーボ制御を完全に止めている。したがって、ヘッドはディスクの中周付近で、ヘッドと接続された配線パターンを有するフレキシブルプリント回路基板(FPC)などのメカニカルな力(例えば弾性力)に相当するオフセット(DCオフセット)とVCM電流による駆動力とが釣り合うトラックで停止している。この状態で、ホストから新たにコマンドが発行されると、アクティブアイドル状態におけるヘッド位置から当該コマンドで指定されたアクセス先のトラックにヘッドを移動させるシーク動作が行われる。また、アクティブアイドル状態が一定時間(第2の時間)続いても、ホストからコマンドが発行されない場合には、ヘッドはディスクから外れた位置にアンロード(リトラクト)される。
【0004】
【特許文献1】
特表平3−503101号公報(段落0094乃至段落0099、図11A乃至図11C)
【0005】
【発明が解決しようとする課題】
しかしながら、上記した従来技術においては、例えば第1コマンドに従ってアクセスされたトラックと次の第2コマンドに従ってアクセスされるトラックとが、例えばディスクの外周側のほぼ同じ位置である場合でも、アクティブアイドルモードからの復帰時に、ディスクの中周から外周にヘッドを移動させるシーク動作が発生する。その理由は、第1コマンドと次の第2コマンドとの間でアクティブアイドルモードに遷移した場合、当該アクティブアイドルモードではヘッドはディスクの中周に止まっていることによる。このためシーケンシャルアクセス(シーケンシャルリードまたはシーケンシャルライト)においてコマンド間でアクティブアイドルモード(特定の低消費電力モード)に遷移する状態が発生すると、HDDのパフォーマンスが低下する。
【0006】
本発明は上記事情を考慮してなされたものでその目的は、シーケンシャルアクセス等において低消費電力化のために特定の低消費電力モードに遷移しても、パフォーマンス低下を招かずに済むヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置を提供することにある。
【0007】
【課題を解決するための手段】
本発明の1つの観点によれば、ヘッドをディスクの半径方向に移動可能に支持するアクチュエータを上記ディスクに記録されているサーボ情報に従う閉ループ制御によって駆動することにより、当該ヘッドをホストからのコマンドの指定するディスク上の目標トラックに位置付けるディスク記憶装置において、ホストからのコマンドの実行後に実行されるヘッド位置制御を伴うパワーセーブ方法が提供される。この方法は、ホストからのコマンドが予め定められた第1の時間を超えて途切れた場合に、ディスク装置を特定の低消費電力モードに設定するステップと、上記特定の低消費電力モードの期間、ヘッドを直前に実行されたコマンドで指定された目標トラックに位置し続けさせるのに必要な電流をアクチュエータの駆動源をなすボイスコイルモータに供給するステップと、上記特定の低消費電力モードの期間、サーボ情報に従う閉ループ制御を停止すると共に、ヘッドによりディスクから読み出されたサーボ信号を増幅・デコードする信号処理回路への電源を遮断するステップと、上記特定の低消費電力モードの期間が予め定められた第2の時間を経過する前にホストから次のコマンドが与えられた場合に、上記特定の低消費電力モードを解除して、当該次のコマンドで指定された目標トラックにヘッドを移動させるシーク動作を行うステップとから構成される。
【0008】
このような構成によれば、上記特定の低消費電力モードにおいて、ヘッドが直前のコマンドでアクセスされたトラックに止められることから、シーケンシャルアクセス中の連続するコマンドの間で当該低消費電力モードに遷移しても、ディスク装置のパフォーマンスの低下を防ぐことができる。
【0009】
ここで、上記特定の低消費電力モードにおいて、ヘッドが直前のコマンドでアクセスされたトラックから大きく外れるのを防止するために、当該トラックを目標トラックとするシーク動作を間欠的に行うならば、低消費電力化を極力維持しながら、ヘッドを直前のコマンドでアクセスされたトラック付近に止めることができる。
【0010】
【発明の実施の形態】
以下、本発明を磁気ディスク装置に適用した実施の形態につき図面を参照して説明する。図1は本発明の一実施形態に係る磁気ディスク装置(HDD)の構成を示すブロック図である。図1において、ディスク(磁気ディスク媒体)11の例えば上側のディスク面はデータが磁気記録される記録面をなしている。このディスク11の記録面に対応してヘッド(磁気ヘッド)12が配置されている。ヘッド12は、ディスク11へのデータ書き込み(データ記録)及びディスク11からのデータ読み出し(データ再生)に用いられる。なお、ディスク11の下側のディスク面も記録面をなし、その記録面に対応してヘッド12と同様のヘッドが配置されているが一般的である。図1の構成では、単一枚のディスク11を備えたHDDを想定している。しかし、ディスク11が複数枚積層配置されたHDDであっても構わない。
【0011】
ディスク11の各記録面には、複数のサーボ領域110がディスク11の半径方向に放射状に、且つディスク11の円周方向に等間隔で離散的に配置されている。各サーボ領域110には、ヘッド12のシーク・位置決め制御に必要な位置情報を含むサーボ情報が記録されている。隣接するサーボ領域110の間は、ユーザデータ領域となっており、当該データ領域にはデータセクタが複数個配置されている。また、ディスク11の記録面には、同心円状の多数のトラック111が形成されている。
【0012】
ディスク11はスピンドルモータ(以下、SPMと称する)13により高速に回転する。ヘッド12はヘッド移動機構としてのアクチュエータ(キャリッジ)14に取り付けられている。ヘッド12は、アクチュエータ14の回動に従ってディスク11の半径方向に移動する。これにより、ヘッド12は、目標トラック上にシーク・位置決めされる。アクチュエータ14は、当該アクチュエータ14の駆動源となるボイスコイルモータ(以下、VCMと称する)15を有しており、当該VCM15により駆動される。
【0013】
ディスク11の外周側には、当該ディスク11から外れた位置にランプ16が配置されている。ランプ16は、HDDが特定の非動作状態に移行する際に、ヘッド12をディスク11から離間した位置にリトラクトさせておくのに用いられる。ここでランプ16上には、ヘッド12ではなくて、当該ヘッド12を支持するアクチュエータ14の先端部に形成されたタブ141が位置する。しかし、煩雑な表現を避けるため、ヘッド12がランプ16にリトラクト(アンロード)されると表現することもある。HDDの特定の非動作状態とは、ディスク11の回転が停止している状態の他に、ディスク11は回転していても一定期間(後述するT1+T2)以上ホストからのコマンドの発行(アクセス要求)がない状態も含むものとする。
【0014】
SPM13及びVCM15は、ドライバIC17からそれぞれ供給される駆動電流(SPM電流及びVCM電流)により駆動される。ドライバIC17は、SPMドライバ171と、VCMドライバ172とを含む。SPMドライバ171は、後述するCPU23から指定された量のSPM電流をSPM13に対して供給する。VCMドライバ172はCPU23から指定された量のVCM電流をVCM15に対して供給する。
【0015】
ヘッド12は図示せぬフレキシブルプリント回路基板(以下、FPCと称する)に形成された配線パターンを介してヘッドIC(ヘッドアンプ回路)20と接続されている。ヘッドIC20は、ヘッド12により読み出されたリード信号を増幅するリードアンプ、及びライトデータをライト電流に変換するライトアンプ(いずれも図示せず)を有する信号処理回路である。ヘッドIC20は、リード/ライトIC(リード/ライトチャネル)21と接続されている。リード/ライトIC21は、ヘッドIC20により増幅されたリード信号に対するA/D(アナログ/ディジタル)変換処理、ライトデータの符号化処理、リードデータの復号化処理、A/D変換後のデータからサーボ情報を抽出するサーボ検出(サーボデコード)処理等の各種の信号処理を実行する信号処理回路である。なお、ヘッドIC20がFPC上に実装される構成であっても構わない。この場合には、ヘッドIC20とリード/ライトIC21とがFPCを介して接続されることになる。
【0016】
リード/ライトIC21はディスクコントローラ(以下、HDCと称する)22及びCPU23と接続されている。HDC22は、ホスト(ホストシステム)及びCPU23と接続されている。ホストは図1のHDDを利用するパーソナルコンピュータ等のデジタル機器である。HDC23は、ホストとの間のコマンド(ライトコマンド、リードコマンド等)及びデータの通信と、リード/ライトIC21を介して行われるディスク11との間のデータ転送の制御等を司る。
【0017】
CPU23は、ROM(Read Only Memory)231とRAM(Random Access Memory)232とを含む。ROM231は、CPU23により実行される制御プログラムが予め格納された不揮発性メモリである。この制御プログラムは、ホストからのコマンドの実行後、次のコマンドがホストから与えられるまでの間のパワーセーブのための処理ルーチン(パワーセーブルーチン)を含む。このルーチンは、ヘッド12の位置を制御するルーチンを含む。RAM232の記憶領域の一部は、CPU23のワーク領域として用いられる。
【0018】
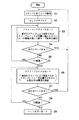
次に、図1のHDDにおけるヘッド位置(アクチュエータ)制御を伴うパワーセーブ処理について、2つのコマンド間でアクティブアイドルモードへの遷移が発生する場合を例に、図2のフローチャートを参照して説明する。まず、CPU23は、ホストからディスク11をアクセスするためのリードコマンドまたはライトコマンド(以下、第1コマンドと称する)が与えられた場合、ディスク11上の、当該コマンドで指定されるアドレスのトラック(つまり目標トラック)へヘッド12を移動させるシーク制御を行う(ステップS1)。このシーク制御には、リード/ライトIC21により次のようにして抽出されるサーボ情報が用いられる。
【0019】
ディスク11がSPM13により所定の回転速度で回転させられている状態では、ヘッド12はディスク11から僅かに浮上している。この状態で、ヘッド12がディスク11の記録面に配置されたサーボ領域110上を通過する場合、当該サーボ領域110に記録されているサーボ情報がヘッド12により読み取られる。ヘッド12によりディスク11から読み取られた信号(ここではサーボ情報)は、ヘッドIC20(内のリードアンプ)により増幅されてリード/ライトIC21に出力される。リード/ライトIC21は、ヘッドIC20により増幅された信号(リード信号)を例えば一定レベルに増幅し、更にノイズを除去した後、デジタルデータ(リードデータ)に変換する。リード/ライトIC21は、このリードデータから(サーボデコーダにより)サーボ情報を抽出する。
【0020】
サーボ情報は、シリンダコード(シリンダ番号)と位置誤差信号(PES)とを含む。シリンダコードは、対応するサーボ情報が書き込まれているディスク11上のシリンダ(トラック)位置を示す。位置誤差信号は、対応するサーボ情報が書き込まれているシリンダにおけるヘッドの相対的な位置情報(位置誤差)を示すバースト信号である。シリンダコード及び位置誤差信号は、ヘッド12をディスク11上の目標位置に位置付けるのに用いられる位置情報である。更に具体的に述べるならば、シリンダコードは、上記ステップS1でのシーク動作、即ちヘッド12をディスク11上の目標トラックに移動させるシーク制御に用いられる位置情報である。位置誤差信号は、目標トラックに移動させられたヘッド12を当該目標トラックの目標範囲内に整定するためのトラッキング制御(位置制御)に用いられる位置情報である。
【0021】
CPU23は、リード/ライトIC21により抽出されるサーボ情報中のシリンダコードの示すトラック位置が目標トラックに一致するように、ドライバIC17内のVCMドライバ172を介してVCM15を制御する閉ループ制御(フィードバック制御)により、ヘッド12を目標トラックに移動させる。
【0022】
CPU23は、ヘッド12が目標トラックに移動され(つまり、シーク動作が完了し)、更にヘッド12が目標トラックの目標範囲に整定されると、HDC22に対してディスクアクセスを許可する。するとHDC22は、上記目標トラック上の、上記第1コマンドで指定されたセクタを検出し、当該セクタを対象とするディスクアクセス制御を実行する(ステップS2)。
【0023】
CPU23は、第1コマンドに従うディスクアクセスが終了すると、HDDをパフォーマンスアイドルモードに設定する(ステップS3)。このパフォーマンスアイドルモードでは、CPU23は、直前に実行された第1コマンドにより指定されたトラックにヘッド12が正しく位置し続けるように、リード/ライトIC21により抽出されるサーボ情報を用いた閉ループ制御を実行する。この点で、ディスク11の中周にヘッド12を移動させる、従来技術におけるパフォーマンスアイドルモードとは異なる。
【0024】
次にCPU23は、ホストから図1のHDDに対して次のコマンド(以下、第2コマンドと称する)が発行されているか否かを調べる(ステップS4)。第2コマンドが発行されているならば、CPU23はステップS1に戻って、そのコマンドに従う処理を開始する。これに対し、第2コマンドが発行されていないならば、CPU23はパフォーマンスアイドルモードの期間が予め定められた第1の時間T1を経過しているか否かを判定する(ステップS5)。時間T1を経過していないならば、CPU23はステップS3に戻り、パフォーマンスアイドルモードを継続する。
【0025】
これに対し、パフォーマンスアイドルモードの期間が時間T1を経過しているならば、CPU23はHDDの低消費電力化のために、当該HDDを(パフォーマンスアイドルモードから)アクティブアイドルモードに設定(切り替え設定)する(ステップS6)。このアクティブアイドルモードでは、直前に実行された第1コマンドにより指定されたトラック(つまりパフォーマンスアイドルモードからアクティブアイドルモードへの遷移時にヘッド12が位置していたトラック)にヘッド12を位置付けるのに必要なVCM電流が、ドライバIC17内のVCMドライバ172からVCM15に供給される。そのため、CPU23は、このVCM電流の出力を指定する値を、VCMドライバ172に設定する。この点で、ディスク11の中周にヘッド12を位置付けるのに必要なVCM電流がVCMに供給される、従来技術におけるパフォーマンスアイドルモードとは異なる。
【0026】
さて、アクティブアイドルモードにおいて、ドライバIC17からVCM15に供給されるVCM電流の値には、パフォーマンスアイドルモードからアクティブアイドルモードへの遷移時のVCM電流の値が用いられる。これにより、アクティブアイドルモードの期間、VCM15には、直前に実行された第1コマンドにより指定されたトラックの位置で、アクチュエータ14に働くDCオフセットとバランスが保たれる値のVCM電流が供給される。ここではCPU23により、サーボ情報を用いた閉ループ制御が止められ、ヘッドIC20及びリード/ライトIC21(つまり信号処理回路)への電源供給も遮断される。これにより、HDDでの消費電力が低減される。
【0027】
次にCPU23は、ホストから図1のHDDに対して次の第2コマンドが発行されているか否かを調べる(ステップS7)。第2コマンドが発行されているならば、CPU23はステップS1に戻って、そのコマンドに従う処理を開始する。これに対し、第2コマンドが発行されていないならば、CPU23はアクティブアイドルモードの期間が予め定められた第2の時間T2(例えば数秒程度)を経過しているか否かを判定する(ステップS8)。時間T2を経過していないならば、CPU23はステップS6に戻り、アクティブアイドルモードを継続する。
【0028】
これに対し、アクティブアイドルモードの期間が時間T2を経過しているならば、CPU23はHDDの更なる低消費電力化のために、ヘッド12をランプ16にアンロードさせる(ステップS9)。
【0029】
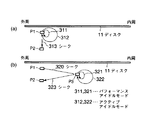
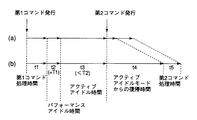
次に、上記した図2のフローチャートに従うパワーセーブ処理におけるヘッド位置制御の特徴を、第1コマンドに従ってアクセスすべきセクタのトラックと第2コマンドに従ってアクセスすべきセクタのトラックとが同一のシーケンシャルアクセスで且つディスク11の外周側にある場合を例に、図3及び図4を参照して従来技術と比較して説明する。なお、図3はヘッド位置制御に伴うヘッド位置の変化を従来技術と対比して示す図、図4はヘッド位置制御時の個々の処理時間を従来技術と対比して示す図である。
【0030】
まず、従来技術では、第1コマンドに従って位置P1のトラックへのアクセス(第1コマンド処理)を実行した後、ディスク11上の所定トラック位置(中周位置)P3へのシーク320を実行する。そして、この位置P3でパフォーマンスアイドルモード321に遷移し、時間T1が経過しても第2コマンドが発行されないときは、位置P3でアクティブアイドルモード322に遷移する。ここでは、サーボ情報に従う閉ループ制御が止められ、ヘッドIC20及びリード/ライトIC21への電源供給も遮断される。このアクティブアイドルモード322の期間に、第2コマンドが発行されると、その際のヘッド位置(P3にほぼ一致する中周位置)から第2コマンドの指定する位置P2(ここではP2=P1)のトラックへのシーク323が実行される。そして、第2コマンドに従って位置P2(=P1)のトラックへのアクセス(第2コマンド処理)が実行される。このように、従来技術においては、第2コマンドに従う、P3にほぼ一致する中周位置から位置P2へのシーク323のために、アクティブアイドルモードから第2コマンドを処理可能な状態となるまでに要する時間(アクティブアイドルモードからの復帰時間)t4が長くなる。
【0031】
これに対して本実施形態では、第1コマンドに従って位置P1のトラックへのアクセス(第1コマンド処理)を実行した後、この位置P1でパフォーマンスアイドルモード311に遷移し、ヘッド12は依然としてP1に位置付けられる。パフォーマンスアイドルモード311におい時間T1が経過しても第2コマンドが発行されないときは、位置P1でアクティブアイドルモード312に遷移し、ヘッド12は当該位置P1に止められる。このアクティブアイドルモード312の期間に、第2コマンドが発行されると、当該アクティブアイドルモードから抜けて、その際のヘッド位置から第2コマンドの指定する位置P2(=P1)のトラックへのシーク313が実行される。しかし、アクティブアイドルモードから抜ける際のヘッド位置はほぼP1に一致するため、従来技術とは異なって、アクティブアイドルモードからの復帰時間t4は短くて済む。なお、シーケンシャルアクセスでは、P1とP2とが1トラックだけ異なる場合もあるが、この場合でも上記復帰時間t4は従来技術に比べて短くて済む。
【0032】
[第1の変形例]
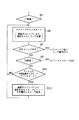
次に本発明の一実施形態の第1の変形例について図5のフローチャートを参照して説明する。なお、図2のフローチャートと同一部分には同一符号を付してある。
前記したように、アクティブアイドルモードでは、VCM15に対し、第1コマンドにより指定されたトラックの位置P1で、アクチュエータ14に働くDCオフセットとバランスが保たれる値のVCM電流が供給される。しかし、この方法では、数秒も経つとヘッド12がP1からずれてくる。
【0033】
そこで第1の変形例では、CPU23は、図5のフローチャートに示すように、アクティブアイドルモードを継続しようとする際に(ステップS8)、当該モードはディスク11がN回転(Nは例えば10)する期間継続したか否かを判定する(ステップS11)。もし、ディスク11がN回転する期間アクティブアイドルモードが継続したならば、CPU23はアクティブアイドルモードを一時停止して、第1コマンドにより指定されたトラックの位置P1にヘッド12を移動させるシーク動作を行う(ステップS12)。このシーク動作の後、CPU23はアクティブアイドルモードを再開する(ステップS6)。これにより、アクティブアイドルモードでヘッド12がP1からずれるのを、低消費電力化を極力維持しながら防止できる。
【0034】
[第2の変形例]
次に本発明の一実施形態の第2の変形例について図6のフローチャートを参照して説明する。
上記実施形態では、シーケンシャルアクセス(シーケンシャルリードまたはシーケンシャルライト)を前提としている。ところが、ランダムアクセス(ランダムリードまたはランダムライト)の場合、第1コマンドの指定するトラックの位置P1と第2コマンドの指定するトラックの位置P2とが大きく異なる可能性がある。この場合、上記実施形態では、第2コマンドに従うシーク動作に長時間要することもあり得る。但し、HDDでのアクセスは、殆どがシーケンシャルアクセスであることから、上記実施形態の方が有利である。しかし、第1コマンドの実行後にパフォーマンスアイドルモードに遷移するに際し、シーケンシャルアクセスであったか否かが判別可能ならば、次の第2コマンドがシーケンシャルアクセスであるか否かを推定できる。もし、シーケンシャルアクセスならば、上記実施形態と同様のヘッド位置制御を行い、ランダムアクセスならば、従来技術と同様のヘッド位置制御を行えばよい。
【0035】
そこで、第2の変形例では、CPU23は、コマンドに従うディスクアクセスを実行すると(ステップS22)、そのコマンド(実行コマンド)の情報、例えばリード/ライトの種別とアドレスをRAM232内に確保された特別の領域(実行コマンド履歴領域)に時系列を保って格納する(ステップS22a)。そしてCPU23は、RAM232に格納されている実行コマンド履歴をもとに、シーケンシャルアクセスであるかランダムアクセスであるかを判別する(ステップS22b)。
【0036】
もし、シーケンシャルアクセスならば、CPU23は次もシーケンシャルアクセスが続くものとして、上記実施形態と同様の処理、即ち図2中のステップS3〜S5に相当する処理(ステップS23〜S25)、更には図2中のステップS6〜S8に相当する処理(ステップS26〜S28)を実行する。これに対し、ランダムアクセスならば、CPU23は次もランダムアクセスが続くものとして従来技術と同様の処理、即ちステップS33〜S35、更にはステップS36〜S38を実行する。
【0037】
上記実施形態においては、本発明を磁気ディスク装置(HDD)に適用した場合について説明した。しかし本発明は、光磁気ディスク装置など、ヘッドをディスクの半径方向に移動可能に支持するアクチュエータを前記ディスクに記録されているサーボ情報に従う閉ループ制御によって駆動することにより、当該ヘッドをホストからのコマンドの指定するディスク上の目標トラックに位置付けるディスク記憶装置全般に適用することができる。
【0038】
なお、本発明は、上記実施形態に限定されるものではなく、実施段階ではその要旨を逸脱しない範囲で種々に変形することが可能である。更に、上記実施形態には種々の段階の発明が含まれており、開示される複数の構成要件における適宜な組み合わせにより種々の発明が抽出され得る。例えば、実施形態に示される全構成要件から幾つかの構成要件が削除されても、発明が解決しようとする課題の欄で述べた課題が解決でき、発明の効果の欄で述べられている効果が得られる場合には、この構成要件が削除された構成が発明として抽出され得る。
【0039】
【発明の効果】
以上詳述したように本発明によれば、ホストからのコマンドが予め定められた時間を超えて途切れた場合に設定される低消費電力モード、つまりサーボ情報に従う閉ループ制御が停止されると共に信号処理回路への電源が遮断される低消費電力モードにおいて、ヘッドを直前のコマンドでアクセスされたトラックに止めるようにしたので、シーケンシャルアクセス中の連続するコマンドの間で当該低消費電力モードに遷移しても、ディスク装置のパフォーマンスの低下を防ぐことができる。
【図面の簡単な説明】
【図1】本発明の一実施形態に係る磁気ディスク装置(HDD)の構成を示すブロック図。
【図2】同実施形態におけるヘッド位置制御を伴うパワーセーブ処理を説明するためのフローチャート。
【図3】同実施形態におけるヘッド位置制御に伴うヘッド位置の変化を従来技術と対比して示す図。
【図4】同実施形態におけるヘッド位置制御を伴うパワーセーブ処理時の個々の処理時間を従来技術と対比して示す図。
【図5】同実施形態の第1の変形例を説明するためフローチャートを示す図。
【図6】同実施形態の第2の変形例を説明するためフローチャートを示す図。
【符号の説明】
11…ディスク、12…ヘッド、14…アクチュエータ、15…VCM(ボイスコイルモータ)、17…ドライバIC(モータドライバ)、20…ヘッドIC(信号処理回路)、21…リード/ライトIC(信号処理回路)、23…CPU、172…VCMドライバ。
Claims (5)
- ヘッドをディスクの半径方向に移動可能に支持するアクチュエータを前記ディスクに記録されているサーボ情報に従う閉ループ制御によって駆動することにより、当該ヘッドをホストからのコマンドの指定するディスク上の目標トラックに位置付けるディスク記憶装置において、前記ホストからのコマンドの実行後に実行されるヘッド位置制御を伴うパワーセーブ方法であって、
前記ホストからのコマンドが予め定められた第1の時間を超えて途切れた場合に、前記ディスク装置を特定の低消費電力モードに設定するステップと、
前記特定の低消費電力モードの期間、前記ヘッドを直前に実行されたコマンドで指定された目標トラックに位置し続けさせるのに必要な電流を前記アクチュエータの駆動源をなすボイスコイルモータに供給するステップと、
前記特定の低消費電力モードの期間、前記サーボ情報に従う閉ループ制御を停止すると共に、前記ヘッドにより前記ディスクから読み出されたサーボ信号を増幅・デコードする信号処理回路への電源を遮断するステップと、
前記特定の低消費電力モードの期間が予め定められた第2の時間を経過する前に前記ホストから次のコマンドが与えられた場合に、前記特定の低消費電力モードを解除して、当該次のコマンドで指定された目標トラックに前記ヘッドを移動させるシーク動作を行うステップと
を具備することを特徴とするヘッド位置制御を伴うパワーセーブ方法。 - 前記特定の低消費電力モードを間欠的に一時停止させ、その間に、前記サーボ情報に従う閉ループ制御により前記ヘッドを前記直前に実行されたコマンドで指定された目標トラックに位置付けるステップを更に具備することを特徴とする請求項1記載のヘッド位置制御を伴うパワーセーブ方法。
- 実行されたコマンドの情報を記憶手段に格納するステップと、
前記記憶手段に格納された実行コマンドの情報の履歴をもとに、シーケンシャルアクセスであるかランダムアクセスであるかを判別するステップとを更に具備し、
前記ホストからのコマンドが前記第1の時間を超えて途切れ、且つ前記シーケンシャルアクセスであると判別された場合に、前記ディスク記憶装置を前記特定の低消費電力モードに設定することを特徴とする請求項2記載のヘッド位置制御を伴うパワーセーブ方法。 - 前記ランダムアクセスであると判別された場合には、前記サーボ情報に従う閉ループ制御により前記ヘッドを前記ディスク上の予め定められた特定トラックに位置付ける第1のモードに前記ディスク記憶装置を設定するステップと、
前記第1のモードの期間が前記第1の時間を経過しても前記ホストから次のコマンドが与えられなかった場合、前記ディスク装置を前記特定の低消費電力モードとは異なる別の低消費電力モードに設定するステップと、
前記別の低消費電力モードの期間、前記ヘッドを前記特定トラックに位置し続けさせるのに必要な電流を前記ボイスコイルモータに供給するステップと、
前記別の低消費電力モードの期間、前記サーボ情報に従う閉ループ制御を停止すると共に、前記信号処理回路への電源を遮断するステップと、
前記別の低消費電力モードの期間が前記第2の時間を経過する前に前記ホストから次のコマンドが与えられた場合に、前記別の低消費電力モードを解除して、当該次のコマンドで指定された目標トラックに前記ヘッドを移動させるシーク動作を行うステップと
を更に具備することを特徴とする請求項3記載のヘッド位置制御を伴うパワーセーブ方法。 - 位置情報を含むサーボ情報が記録されたディスクと、
前記ディスクに記録された、前記サーボ情報を含む情報の読み出しと前記ディスクへのデータの書き込みが可能なヘッドと、
前記ヘッドを前記ディスクの半径方向に移動可能に支持するアクチュエータと、
前記アクチュエータの駆動源をなすボイスコイルモータと、
前記ボイスコイルモータに電流を供給することにより当該ボイスコイルモータを駆動するボイスコイルモータドライバと、
前記ヘッドにより前記ディスクから読み出されたサーボ信号を増幅・デコードする信号処理回路と、
ホストからのコマンドが予め定められた第1の時間を超えて途切れた場合に、前記ディスク装置を特定の低消費電力モードに設定し、前記特定の低消費電力モードの期間が予め定められた第2の時間を経過する前に前記ホストから次のコマンドが与えられた場合に、前記特定の低消費電力モードを解除する手段と、
前記特定の低消費電力モードの期間、前記ヘッドを直前に実行されたコマンドで指定された目標トラックに位置し続けさせるのに必要な電流を、前記ボイスコイルモータモータドライバから前記ボイスコイルモータに供給させる手段と、
前記特定の低消費電力モードの期間、前記ディスクに記録されているサーボ情報に基づいて前記ヘッドを目標トラックに位置付けるための閉ループ制御を停止させると共に、前記信号処理回路への電源を遮断する手段と
を具備することを特徴とするディスク記憶装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003025165A JP2004234797A (ja) | 2003-01-31 | 2003-01-31 | ヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003025165A JP2004234797A (ja) | 2003-01-31 | 2003-01-31 | ヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004234797A true JP2004234797A (ja) | 2004-08-19 |
Family
ID=32953514
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003025165A Pending JP2004234797A (ja) | 2003-01-31 | 2003-01-31 | ヘッド位置制御を伴うパワーセーブ方法及びディスク記憶装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004234797A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8120944B2 (en) | 2009-03-13 | 2012-02-21 | Sharp Kabushiki Kaisha | Control circuit for forming process on nonvolatile variable resistive element and control method for forming process |
| JP2019200830A (ja) * | 2018-05-18 | 2019-11-21 | キヤノン株式会社 | 電気機器及び電気機器の制御方法 |
-
2003
- 2003-01-31 JP JP2003025165A patent/JP2004234797A/ja active Pending
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8120944B2 (en) | 2009-03-13 | 2012-02-21 | Sharp Kabushiki Kaisha | Control circuit for forming process on nonvolatile variable resistive element and control method for forming process |
| JP2019200830A (ja) * | 2018-05-18 | 2019-11-21 | キヤノン株式会社 | 電気機器及び電気機器の制御方法 |
| JP7146445B2 (ja) | 2018-05-18 | 2022-10-04 | キヤノン株式会社 | 電気機器及び電気機器の制御方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6714371B1 (en) | Method and disk drive for shock estimation and write termination control | |
| JP3046529B2 (ja) | 磁気記録装置 | |
| JP2002298530A (ja) | 電源遮断時のヘッドリトラクト方法及び磁気ディスク装置 | |
| US6819513B2 (en) | Low power hard disk drive using multiple, individually controllable actuators | |
| JP3668639B2 (ja) | 磁気ディスク装置 | |
| JP2002298307A (ja) | データ記憶装置、書き込み電流制御回路および書き込み電流の制御方法 | |
| JPH1125625A (ja) | ディスクドライブ装置、ロード・アンロード装置及びその制御方法 | |
| US7277251B2 (en) | Data reliability improvement at low temperature | |
| US6922299B2 (en) | Power saving method and apparatus for driving a spindle motor and voice coil motor in a disk drive | |
| KR930008150B1 (ko) | 절전형 자기기록 재생장치 | |
| US7375917B1 (en) | Idle seek calibration method for magnetic disk drive and magnetic disk drive with an intermission calibration | |
| JP2008010101A (ja) | サーボ書込み方法及びディスク記憶装置 | |
| US6747832B2 (en) | Disk apparatus and head position control method | |
| KR100734293B1 (ko) | 하드디스크 드라이브의 보이스 코일 모터 구동 방법, 이에적합한 헤드 언로드 장치 및 기록 매체 | |
| JP2001202728A (ja) | ディスク記憶装置、同記憶装置を搭載したシステム、及び同記憶装置を搭載した車両 | |
| US8125729B2 (en) | Disk drive and error-recovery processing method | |
| KR920006297B1 (ko) | 하드 디스크 드라이버의 액츄에이터 제어 방법 | |
| JP2000298917A (ja) | 記憶装置 | |
| JP3561255B2 (ja) | ディスク記憶装置における結露検知時のディスクアクセス制御方法及び装置 | |
| JP2753139B2 (ja) | データ記録再生装置 | |
| JPH0322665B2 (ja) | ||
| JPH04335271A (ja) | 磁気デイスク駆動装置 | |
| JPH08203192A (ja) | 光ディスク装置 | |
| JP2004234806A (ja) | ヘッドアンロード制御方法及びディスク記憶装置 | |
| JP2007018576A (ja) | 磁気ディスク装置 |