JP2004271993A - スキャナ装置 - Google Patents
スキャナ装置 Download PDFInfo
- Publication number
- JP2004271993A JP2004271993A JP2003063823A JP2003063823A JP2004271993A JP 2004271993 A JP2004271993 A JP 2004271993A JP 2003063823 A JP2003063823 A JP 2003063823A JP 2003063823 A JP2003063823 A JP 2003063823A JP 2004271993 A JP2004271993 A JP 2004271993A
- Authority
- JP
- Japan
- Prior art keywords
- armature
- scanner
- mirror
- fine movement
- galvano
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 239000004020 conductor Substances 0.000 claims description 2
- 230000003287 optical effect Effects 0.000 abstract description 9
- 238000010586 diagram Methods 0.000 description 16
- 238000001514 detection method Methods 0.000 description 15
- 238000006073 displacement reaction Methods 0.000 description 15
- 230000004044 response Effects 0.000 description 6
- 230000001133 acceleration Effects 0.000 description 5
- 239000000758 substrate Substances 0.000 description 5
- 230000008859 change Effects 0.000 description 4
- 238000005553 drilling Methods 0.000 description 4
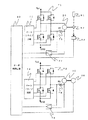
- 230000007246 mechanism Effects 0.000 description 4
- 238000000034 method Methods 0.000 description 3
- 230000008569 process Effects 0.000 description 3
- 238000004080 punching Methods 0.000 description 3
- RYGMFSIKBFXOCR-UHFFFAOYSA-N Copper Chemical compound [Cu] RYGMFSIKBFXOCR-UHFFFAOYSA-N 0.000 description 2
- 229910052802 copper Inorganic materials 0.000 description 2
- 239000010949 copper Substances 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 230000006872 improvement Effects 0.000 description 2
- 239000000696 magnetic material Substances 0.000 description 2
- 230000007935 neutral effect Effects 0.000 description 2
- 230000004907 flux Effects 0.000 description 1
- 230000001678 irradiating effect Effects 0.000 description 1
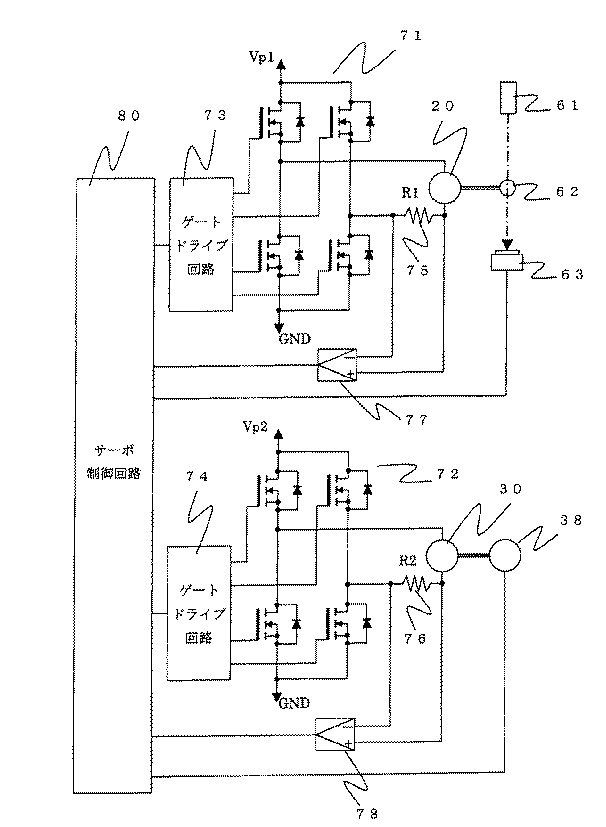
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000002250 progressing effect Effects 0.000 description 1
- 230000004043 responsiveness Effects 0.000 description 1
- 238000004904 shortening Methods 0.000 description 1
Images




Landscapes
- Mechanical Optical Scanning Systems (AREA)
Abstract
【解決手段】電機子25と永久磁石26の間に発生する電磁駆動力により電機子25に固定されたミラー21を揺動させ、ミラー21に入射する光を偏向させるようにしたガルバノスキャナ20において、電機子25の極数を4極以上とて大きなトルクを発生せ、あるいは、電機子25に抵抗値が電機子25の抵抗値の1/2以上の大きさの抵抗を直列に接続し、電機子25と接続した抵抗の両端に電機子25の定格電圧の1.5倍以上の電圧を供給して電気的時定数を短くし、あるいは、磁気回路にショーテッドターン28を設ける。
【選択図】 図1
Description
【発明の属する技術分野】
本発明は、電磁駆動力によりミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置に関する。
【0002】
【従来の技術】
レーザを走査する機能を持つレーザ装置の一例であるプリント基板穴明け用のレーザ加工機は、レーザをパルス状にプリント基板に照射して、プリント基板の導体層間を接続するための穴を明ける装置である。このようなプリント基板穴明け用レーザ加工機を図面により説明する。
【0003】
図7は、従来のプリント基板穴明け用のレーザ加工機の光学系の構成図、図8は、従来のガルバノスキャナ(スキャナ装置)の構造図であり、(a)は正面断面図、(b)は(a)のA−A断面図である。また、図9はガルバノスキャナの駆動回路図である。
【0004】
図8に示すように、ミラー31は、ガルバノスキャナ30のスキャナ軸32に固定されている。スキャナ軸32は、軸受33によってアウターヨーク兼ハウジング34に揺動(回転)可能に支持されている。スキャナ軸32には、四角の枠状に巻かれた電機子コイル35が串刺し状に固定されており、コイル35の2つの長辺が永久磁石36と磁性材であるインナーヨーク37により形成される円周状の磁気ギャップ部を回転できる構造になっている。そして、電機子コイル35に電流を供給すると、電機子コイル35の2つの長辺にローレンツ力が偶力として作用し、電機子コイル35が固定されているスキャナ軸32を揺動させる。スキャナ軸32には回転角検出器38が取り付けられており、ミラー31の傾き角を電気信号として得ることができる。なお、固定子をコイル、回転子を永久磁石とするガルバノスキャナもある。
【0005】
図9に示すように、ガルバノスキャナ30は、正電源Vp2とアースGNDに接続されたFETブリッジ回路72により駆動される。ガルバノスキャナ30の揺動角は、回転角検出器38により電圧信号として検出され、サーボ制御回路80にフィードバックされる。また、ガルバノスキャナ30の電機子コイル35に流れる電流は、直列に挿入された抵抗76と、抵抗76の端子電圧を検出する差動増幅器78により電圧信号として検出され、サーボ制御回路80にフィードバックされる。サーボ制御回路80は、ゲートドライブ回路74を介してFETブリッジ72を動作させることによりガルバノスキャナ30を駆動する。
【0006】
電源Vp2の大きさは、ガルバノスキャナ30の定格値に基づいて定められ、電流検出用抵抗76の値R2はガルバノスキャナ30の電機子コイル35の抵抗に比べて十分小さい値に設定されている。
【0007】
図7に示すように、レーザ発振器10からパルス状に出力されるレーザビーム11は、コリメータ光学系12を経由してミラー13aにより反射され、アパーチャ14により外形を整形される。そして、ミラー13bにより反射されてガルバノミラー30aのミラー31aに入射し、ミラー31aの角度に応じて進行方向を変えられた後、ガルバノミラー30bのミラー31bに入射し、ミラー31bの角度に応じて進行方向を変えられてFθレンズ41に入射し、XYテーブル53に支持されたプリント基板51に垂直に入射して、穴を加工する。XYテーブル53は、モータによりボールねじを介して直線運動するテーブルを駆動する機構を、運動方向を90゜変えて重ねた構造になっている。
【0008】
ガルバノミラーを制御するガルバノミラーサーボ機構は、質量が小さいミラーを駆動するものであるため、応答周波数は高い。しかし、ガルバノミラーがレーザビームを走査できる領域はプリント基板のサイズに比べて小さい。一方、XYテーブルを制御するXYテーブルサーボ機構は、質量が大きいXYテーブルを駆動するものであるため、応答周波数は低い。しかし、レーザビームを走査できる領域は大きい。
【0009】
そこで、プリント基板の穴加工を行う際には、XYテーブルを駆動して加工すべき対象領域をガルバノミラーの走査可能範囲に位置決めした後、ガルバノミラーの位置決めとレーザビームの照射を繰り返して加工を行う。対象領域の加工が終了すると、次の加工対象領域がガルバノミラーの走査可能範囲に来るように、XYテーブルを駆動してプリント基板を位置決めし直す。以上を繰り返してプリント基板全面の加工を行う。
【0010】
このようなプリント基板穴明け用のレーザ加工機は、例えば特開2000−210786号に示されている。
【0011】
【特許文献1】
特開2000―210786号公報
【0012】
【発明が解決しようとする課題】
近年、電子機器の小型高機能化の進展に伴い、プリント基板の多層化、パターンの微細化が進んでいる一方で、常に生産効率の向上が求められており、レーザ加工機のビーム位置決めを行うガルバノミラーサーボ機構も、高速高精度化を求められている。実基板の穴加工では、加工対象領域間の移動に要する時間に比べ、領域内でのビームの位置決めに要する時間の比率がはるかに大きい。特に、比較的短いストロークでのビーム位置決めの頻度が高く、この領域での応答性の向上が強く求められていた。
【0013】
本発明の目的は、短ストロークの走査を速やかに行うことができ、ビーム位置決め時間を短縮することができるスキャナ装置を提供するにある。
【0014】
【課題を解決するための手段】
上記目的を達成するため、請求項1の発明は、電機子と永久磁石の内の一方を回転子、他方を固定子として両者の間に発生する電磁駆動力により前記回転子に固定されたミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置において、前記電機子の極数を4極以上とし、揺動範囲は小さいが大きなトルクを発生できるようにしたことを特徴とする。
【0015】
また、請求項2の発明は、電機子と永久磁石の内の一方を回転子、他方を固定子として両者の間に発生する電磁駆動力により前記回転子に固定されたミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置において、前記電機子に抵抗値が前記電機子の抵抗値の1/2以上の大きさの抵抗を直列に接続し、前記電機子と前記抵抗を接続したものの両端に前記電機子の定格電圧の1.5倍以上の電圧を供給することにより、前記電機子電流の立ち上がりを速くすることを特徴とする。
【0016】
また、請求項3の発明は、電機子と永久磁石の内の一方を回転子、他方を固定子として両者の間に発生する電磁駆動力により前記回転子に固定されたミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置において、磁気回路に筒状の薄い導体(ショートリング)を設けることを特徴とする。
【0017】
【発明の実施の形態】
以下、本発明を図示の実施の形態に基づいて説明する。
【0018】
図1は本発明に係るガルバノスキャナ(以下、「微動スキャナ」という。)の構造図であり、(a)は正面断面図、(b)は(a)のB−B断面図である。また、図2はミラーの揺動角度を検出する検出手段の説明図である。
【0019】
図1(a)に示すように、ミラー21は、微動スキャナ20のスキャナ軸22に固定されており、スキャナ軸22の揺動に応じて向きを変える。スキャナ軸22は、軸受23によってアウターヨーク兼ハウジング24に揺動可能に支持されている。このスキャナ軸22には、円筒面に沿って4つの四角の枠状に巻かれた電機子コイル25が串刺し状に固定されており、このコイルの4つの長辺が、永久磁石26と磁性材であるインナーヨーク27により形成される円筒状の磁気ギャップ部を回転できる構造になっている。また、この磁気ギャップ部の永久磁石26の表面には、起動速度を速くするため、薄い銅板を素材とする筒状のショートリング28が貼り付けられている。このショートリングには、電機子コイル25の電流の変化に伴ってうず電流が発生する。このうず電流は、電機子コイル25の電流により発生する磁束の変化を妨げる効果を持つので、見かけ上のインダクタンスを相殺し、速やかな電流の立上がりを可能とする。
【0020】
図1(b)に示すように、微動スキャナ20は4極構造を持ち、4つの永久磁石26は、隣接する永久磁石同士が反対の極性になるように配置されている。微動スキャナ20はガルバノスキャナ30に比べて揺動角は小さくなるが、極数が倍になっているため、得られる駆動トルクは大きいので応答速度が速い。
【0021】
電機子コイル25に電流を供給すると、電機子コイル25の4つの長辺部分にローレンツ力が作用し、向かい合う2辺同士の力が偶力として作用することにより、スキャナ軸22が揺動する。
【0022】
図2に示すように、ミラー21は、ミラーマウント211によって、微動スキャナ20のシャフト22に固定されている。ミラーマウント211の裏側には、角度検出用の小型ミラー62が取り付けられており、検出用レーザ61から出た検出用レーザビーム60は、この小型ミラー62で反射されてビーム位置検出器63に入射する。検出用レーザビーム60の反射方向はシャフト22の揺動角(回転角)に応じて変化し、これに伴ってビーム位置検出器63上でのレーザスポット位置も変化するため、ミラー21の揺動角を電気信号として得ることができる。
【0023】
このようにミラーマウント部に反射ミラーを配置すると、ミラー倒れ振動の影響を小さく抑えることができるので、位置決め精度を向上させることができる。
【0024】
なお、ここでは4極構造の微動スキャナとしたが、極数をさらに増やしたものでもよいし、固定子を電機子コイル、回転子を永久磁石にしてもよい。
【0025】
また、ショートリングを永久磁石26に設けたが、インナーヨーク27に設けてもよい。この場合は、インナーヨーク27の外周円筒面に薄い筒状の銅板を貼りつけることになる。
【0026】
次に、本発明に基づく微動スキャナ(スキャナ装置)をプリント基板穴明け用のレーザ加工機に適用した場合について説明する。
【0027】
図3は、図1に示す微動スキャナを適用するのに好適なレーザ加工機の光学系の構成図、図4は、ガルバノスキャナの駆動回路図、図5はサーボ制御回路の演算内容を示すブロック線図、図6はビーム走査制御系のブロック線図である。
【0028】
図3において、レーザ発振器10から出力されたレーザビーム11は、ミラー13a、ミラー13bを介して、コリメータ12やアパーチャ14等で構成される光学的ビーム処理系を経て整形され、さらにミラー13c、ミラー13dを介して2つの微動走査手段に入射する。この微動手段は上記図2により説明した微動スキャナ20が採用されている。
【0029】
第一の微動スキャナ20(図3における符号20a。以下、添字a、bを付して区別する。)は、基板上の走査方向がガルバノスキャナ30aの基板上の走査方向と同一になるように配置されており、図中奥方向から入射するビームをミラーで反射して図中下方向へと導くが、入射ビームと反射ビームの光路を含む平面内で、反射後のビームの方向を微小量ながら高速に偏向させる。すなわち、反射後のビームは図中前後方向、XYテーブル上におけるスポット位置では図中左右方向(Y軸方向)、に進路を変えられる。ビームの方向変化量を計測するため、第一の検出用レーザ61aと、これから照射されて微動スキャナ20aのミラーマウント部の背面側に設けられたミラーで反射されたビームの位置を計測するセンサ63aが設けられている。
【0030】
第一の微動スキャナ20aを通過したビームは、次に、第二の微動スキャナ20bに入射する。第二の微動スキャナ20bは、基板上の走査方向がガルバノスキャナ30bの基板上の走査方向と同一になるように配置されており、図中上方向から入射するビームをミラーで反射して図中左方向へと導くが、入射ビームと反射ビームの光路を含む平面内で、反射後のビームの方向を微小量ながら高速に偏向させる。すなわち、反射後のビームは図中上下方向、XYテーブル上でのスポット位置では図中前後方向(X軸方向)、に進路を変えることができる。ビームの方向変化量を計測するため、第二の検出用レーザ61bと、これから照射されて微動走査手段21bのミラーマウント部の背面側で反射されたビームの位置を計測するセンサ63bが設けられている。
【0031】
第二の微動走査手段を通過したビームは、次に第一のガルバノスキャナ30aのミラー31aに入射する。ミラー31aは中立位置のときに図中右方向からの入射ビームを図中前方向に反射するが、角度を変えることにより、反射ビームの進路を図中水平面内、すなわちXYテーブル上のスポット位置では図中左右方向(Y軸方向)に変化させる。
【0032】
ミラー31aで反射されたビームは、次に第二のガルバノスキャナ30bのミラーに入射する。このミラーは中立位置のときに図中奥方向からの入射ビームを図中下方向に反射するが、角度を変えることにより、反射ビームの進路を図中前後方向の垂直面内、すなわちXYテーブル上のスポット位置では図中前後方向(X軸方向)に変化させる。ミラー31bで反射されたビームは、Fθレンズ41を介して、XYテーブル53上に載置されたプリント基板51に垂直に入射する。なお、XYテーブル53はベッド54の上に搭載されている。
【0033】
ここで、微動スキャナ20a、20bがミラー21a、21bを揺動させる角度範囲は、ガルバノスキャナ30a、30bがミラー31a、31bを揺動させる角度範囲に比べて狭い範囲である。
【0034】
以上の構成では、プリント基板51に入射するレーザビームは、微動スキャナ20aとガルバノスキャナ30a(または微動スキャナ20bとガルバノスキャナ30b)のミラー揺動角の和に応じてある線に沿って変位するので、2つのミラーの揺動角をコントロールすることによってレーザビームを目的の位置に照射することができる。
【0035】
次に、制御回路について説明する。
【0036】
図4に示すように、微動スキャナ20は、正電源Vp1とアースGNDに接続されたFETブリッジ回路71により駆動される。スキャナ20の揺動角は、図3で説明した構造の、検出用レーザ61、小型ミラー62、ビーム位置検出器63からなる検出系により、電圧信号として検出され、サーボ制御回路80にフィードバックされる。また、微動スキャナ20の電機子に流れる電流は、直列に挿入された抵抗75と、この抵抗の端子電圧を検出する差動増幅器77により電圧信号として検出され、サーボ制御回路80にフィードバックされる。
【0037】
サーボ制御回路80は、後述する制御演算処理を行って1軸毎(1方向毎)に設けられた微動スキャナ20とガルバノスキャナ30を協調駆動する操作量信号を算出し、ゲートドライブ回路73を介してFETブリッジ71を動作させて微動スキャナ20を、また、ゲートドライブ回路74を介してFETブリッジ72を動作させてガルバノスキャナ30を駆動する。
【0038】
ここで、ガルバノスキャナ30は上記従来の場合と同様に、電源Vp2の大きさはガルバノスキャナ30の定格値に基づいて定められ、電流検出用抵抗76の値R2は、ガルバノスキャナ30の電機子の抵抗に比べて十分小さい値に設定されている。
【0039】
一方、微動スキャナ20側の電流検出用抵抗75の値は、電機子の抵抗Rs1と同等な値に設定され、電源電圧Vp1は、微動スキャナ30の定格値に対し、(Rs1+R1)/Rs1倍にされている。このようにすると、微動スキャナ20の電機子のインダクタンスをLとすると、微動スキャナ20の電機子の持つ電気的時定数をL/Rs1からL/(Rs1+R1)に引き下げることができ、電流の立ち上がりを速めて、迅速な加減速特性を得ることができる。
【0040】
図5は、本発明に基づく、微動スキャナ及びガルバノスキャナの動作を協調させる制御系を示すブロック線図であり、サーボ制御回路80における演算処理内容に対応する。
【0041】
目標軌道は目標変位r、これに対応する目標速度r’及び目標加速度r’’として軌道生成部410で生成される。このうち、目標変位rは、低速位置決め系となるガルバノスキャナサーボ系の目標値となり、ガルバノスキャナ30によるビームスポット変位量y2と演算されて偏差e2が算出される。偏差e2はガルバノスキャナサーボ系の補償要素471に入力され、操作量に変換されて制御対象472の入力電圧信号として与えられる。制御対象472はガルバノスキャナ30の動特性を含んでおり、出力はガルバノスキャナ30によるビームスポット変位量y2と電機子コイル35を流れる電流i2である。ガルバノスキャナ30によるビームスポット変位量y2はガルバノスキャナ30の備えている検出器38により検出され、電流i2は直列抵抗76あるいは電流検出器78により検出される。
【0042】
偏差e2は微動スキャナ20のサーボ系の目標値となり、微動スキャナ20によるビームスポット変位量y1と比較されて偏差e1が算出される。
【0043】
偏差e1はI−PD動作を行う補償要素421で処理されて、制御対象422の電圧信号入力となる。微動スキャナ20とアンプとを合わせた制御対象の伝達特性は、ほぼ1次遅れ特性と積分特性の積となり、制御対象の出力が微動走査手段によるビームスポット変位量y1となる。状態推定手段441は、制御対象である微動スキャナ20の変位量信号と電流信号を入力して推定速度信号y1’を出力する。この微動スキャナサーボ系の伝達特性は式1で表される。この微動スキャナによるビームスポット変位量y1と、前述のガルバノスキャナ30によるビームスポット変位量y2との和が、結果として生じるビームスポット変位量yになる。
【0044】
【数1】
【0045】
【数2】
【0046】
なお、以上述べた制御系の構成は、アナログ回路とロジック回路を用いてもよいし、ディジタルプロセッサを用いても構成してもよい。
【0047】
図6に示すように、数値制御装置90から与えられる移動指令に応じて、加工機制御装置91が、スキャナ装置、XYテーブル、レーザ発振器等の要素を動作させる。中でも、スキャナ装置の制御を行うスキャナ制御装置92は、スキャナ系に対する移動指令に応じて、2つのガルバノスキャナ及び2つの微動スキャナを制御してビームを走査する。ガルバノスキャナ30a、30bは、スキャナ制御装置92からの信号に応じて、それぞれ駆動回路311、321により駆動される。ガルバノスキャナ30a、30bは位置検出器を備えており、各々のミラー角度は、それぞれ検出回路312、322により信号に変換されてスキャナ制御装置92にフィードバックされる。一方、微動走査手段である微動ミラー20a、20bは、スキャナ制御装置92からの信号に応じて、それぞれ駆動回路251、261により駆動される。各々のミラー角度は、それぞれセンサ63a、63bにより検出され、検出回路252、262により信号に変換されてスキャナ制御装置92にフィードバックされる。
【0048】
【発明の効果】
以上説明したように、本発明によれば、スキャナ装置の応答速度を速くすることができるので、走査能率を向上させることができ、例えば、従来用いられているX軸あるいはY軸方向にビームを走査するガルバノスキャナに、本発明に係る短ストロークではあるが応答速度が速いガルバノスキャナをもう一段加え、両者の走査方向を同じ方向にして協調動作させることにより、作業能率を向上させることができる。
【図面の簡単な説明】
【図1】図1は本発明に係るガルバノスキャナの構造図である。
【図2】ミラーの揺動角度を検出する検出手段の説明図である。
【図3】図1に示す微動スキャナを適用したレーザ加工機の光学系の構成図である。
【図4】本発明に係るガルバノスキャナの駆動回路図である。
【図5】本発明に係るサーボ制御回路の演算内容を示すブロック線図である。
【図6】本発明に係るビーム走査制御系のブロック線図である。
【図7】従来のプリント基板穴明け用のレーザ加工機の光学系の構成図である。
【図8】従来のガルバノスキャナの構造図である。
【図9】従来のガルバノスキャナの駆動回路図である。
【符号の説明】
20 ガルバノスキャナ
21 ミラー
25 電機子
26 永久磁石
28 ショートリング
Claims (3)
- 電機子と永久磁石の内の一方を回転子、他方を固定子として両者の間に発生する電磁駆動力により前記回転子に固定されたミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置において、
前記電機子の極数を4極以上としたことを特徴とする。 - 電機子と永久磁石の内の一方を回転子、他方を固定子として両者の間に発生する電磁駆動力により前記回転子に固定されたミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置において、
前記電機子に抵抗値が前記電機子の抵抗値の1/2以上の大きさの抵抗を直列に接続し、前記電機子と前記抵抗を接続したものの両端に前記電機子の定格電圧の1.5倍以上の電圧を供給することを特徴とするスキャナ装置。 - 電機子と永久磁石の内の一方を回転子、他方を固定子として両者の間に発生する電磁駆動力により前記回転子に固定されたミラーを揺動させ、前記ミラーに入射する光を偏向させるようにしたスキャナ装置において、
磁気回路に筒状の薄い導体を設けることを特徴とするスキャナ装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003063823A JP2004271993A (ja) | 2003-03-10 | 2003-03-10 | スキャナ装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003063823A JP2004271993A (ja) | 2003-03-10 | 2003-03-10 | スキャナ装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004271993A true JP2004271993A (ja) | 2004-09-30 |
Family
ID=33125308
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003063823A Pending JP2004271993A (ja) | 2003-03-10 | 2003-03-10 | スキャナ装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004271993A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008064506A (ja) * | 2006-09-05 | 2008-03-21 | Mitsubishi Electric Corp | 直流モータの電流検出装置およびガルバノスキャナシステム |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS63121914A (ja) * | 1986-11-11 | 1988-05-26 | Kobe Steel Ltd | 電磁作動装置の制御装置 |
| JPS6423754A (en) * | 1987-07-16 | 1989-01-26 | Minebea Kk | Brushless dc motor |
| JPH01198263A (ja) * | 1988-01-30 | 1989-08-09 | Minebea Kk | ブラシレスdcモータのステータ |
| JPH01302219A (ja) * | 1988-05-30 | 1989-12-06 | Seiko Epson Corp | 揺動機構 |
| JPH0453072A (ja) * | 1990-06-19 | 1992-02-20 | Hitachi Ltd | ロータリー型ヘッド位置決め装置 |
| JPH05284714A (ja) * | 1992-03-30 | 1993-10-29 | Shicoh Eng Co Ltd | 揺動ブラシレスアクチュエ−タ |
-
2003
- 2003-03-10 JP JP2003063823A patent/JP2004271993A/ja active Pending
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS63121914A (ja) * | 1986-11-11 | 1988-05-26 | Kobe Steel Ltd | 電磁作動装置の制御装置 |
| JPS6423754A (en) * | 1987-07-16 | 1989-01-26 | Minebea Kk | Brushless dc motor |
| JPH01198263A (ja) * | 1988-01-30 | 1989-08-09 | Minebea Kk | ブラシレスdcモータのステータ |
| JPH01302219A (ja) * | 1988-05-30 | 1989-12-06 | Seiko Epson Corp | 揺動機構 |
| JPH0453072A (ja) * | 1990-06-19 | 1992-02-20 | Hitachi Ltd | ロータリー型ヘッド位置決め装置 |
| JPH05284714A (ja) * | 1992-03-30 | 1993-10-29 | Shicoh Eng Co Ltd | 揺動ブラシレスアクチュエ−タ |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008064506A (ja) * | 2006-09-05 | 2008-03-21 | Mitsubishi Electric Corp | 直流モータの電流検出装置およびガルバノスキャナシステム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR100242923B1 (ko) | 스테이지장치 및 리니어모터와, 상기 스테이지장치를사용한 노광장치 및 디바이스생산방법 | |
| KR101080101B1 (ko) | 갈바노 스캐너의 제어 방법 및 갈바노 스캐너 및 레이저가공기 | |
| JP2007333873A (ja) | ビームスキャナ | |
| JP2006087208A (ja) | モータ装置および光学走査装置 | |
| JP2004020956A (ja) | ビームスキャナ | |
| US7262535B2 (en) | Rotor shaft for limited rotation motors and method of manufacture thereof | |
| JP2003043405A (ja) | スキャナ装置 | |
| JP2828871B2 (ja) | トレパニングヘッド | |
| JP4914264B2 (ja) | 電磁アクチュエータ及びレーザ加工機 | |
| JP2001290100A (ja) | ミラースキャナ | |
| JP4184640B2 (ja) | レーザ加工方法及びレーザ加工装置 | |
| JP3395142B2 (ja) | 光学系駆動装置 | |
| JP3850308B2 (ja) | ガルバノスキャナのデジタル制御方法及び装置 | |
| JP3491680B2 (ja) | X/yステージ | |
| JP3469114B2 (ja) | 有限回転電動機およびその駆動制御方法 | |
| JP2002196275A (ja) | ガルバノスキャナの制御方法及び装置 | |
| US20040263935A1 (en) | Scanner | |
| JP2000065970A (ja) | Xyステージ | |
| JP5888224B2 (ja) | レーザ加工装置 | |
| JPH11113239A (ja) | リニアモータ、これを用いたステージ装置や露光装置、ならびにデバイス製造方法 | |
| JP2006227415A (ja) | スキャナ装置およびレーザ加工機 | |
| JPH05284714A (ja) | 揺動ブラシレスアクチュエ−タ | |
| JP4137091B2 (ja) | ステージ装置およびリニアモータ、ならびに前記ステージ装置を用いた露光装置およびデバイス製造方法 | |
| JP2004233825A (ja) | ガルバノスキャナ及びレーザ加工機 | |
| JP2002196274A (ja) | ガルバノスキャナの制御方法及び装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20050830 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20080930 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20081007 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20081208 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20091027 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20091228 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20100316 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20100914 |