JP2004356193A - 露光装置及び露光方法 - Google Patents
露光装置及び露光方法 Download PDFInfo
- Publication number
- JP2004356193A JP2004356193A JP2003149196A JP2003149196A JP2004356193A JP 2004356193 A JP2004356193 A JP 2004356193A JP 2003149196 A JP2003149196 A JP 2003149196A JP 2003149196 A JP2003149196 A JP 2003149196A JP 2004356193 A JP2004356193 A JP 2004356193A
- Authority
- JP
- Japan
- Prior art keywords
- position detection
- wafer
- optical system
- detection mark
- illumination
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images






Classifications
-
- G—PHYSICS
- G03—PHOTOGRAPHY; CINEMATOGRAPHY; ANALOGOUS TECHNIQUES USING WAVES OTHER THAN OPTICAL WAVES; ELECTROGRAPHY; HOLOGRAPHY
- G03F—PHOTOMECHANICAL PRODUCTION OF TEXTURED OR PATTERNED SURFACES, e.g. FOR PRINTING, FOR PROCESSING OF SEMICONDUCTOR DEVICES; MATERIALS THEREFOR; ORIGINALS THEREFOR; APPARATUS SPECIALLY ADAPTED THEREFOR
- G03F9/00—Registration or positioning of originals, masks, frames, photographic sheets or textured or patterned surfaces, e.g. automatically
- G03F9/70—Registration or positioning of originals, masks, frames, photographic sheets or textured or patterned surfaces, e.g. automatically for microlithography
- G03F9/7003—Alignment type or strategy, e.g. leveling, global alignment
- G03F9/7023—Aligning or positioning in direction perpendicular to substrate surface
- G03F9/7026—Focusing
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Exposure And Positioning Against Photoresist Photosensitive Materials (AREA)
- Exposure Of Semiconductors, Excluding Electron Or Ion Beam Exposure (AREA)
Abstract
【解決手段】第1物体のパターンを第2物体上に露光する露光装置において、光源からの光を前記第2物体上に形成された位置検出マークに照射し、前記位置検出マークからの光を光学系を介して検出することにより前記位置検出マークの位置を検出する位置検出手段と、前記位置検出マークに応じたデフォーカス特性を測定する測定手段と、露光される前記第2物体の位置検出マークの前記デフォーカス特性と同一な特性を記憶した記憶手段とを有することを特徴とする。
【選択図】 図1
Description
【発明の属する技術分野】
本発明は、IC、LSI、CCD、液晶パネル、磁気ヘッド等の各種半導体デバイスの製造に用いられる露光装置に関する。特に、物体の位置を高精度に検出できる位置検出手段を備えた露光装置に関する。
【0002】
【従来の技術】
最近では、半導体素子の製造技術の進展は目覚ましく、又それに伴う微細加工技術の進展も著しい。特に光加工技術はサブミクロンの解像力を有する縮小投影露光装置、通称ステッパー又はスキャナーが主流であり、更なる解像力向上に向けて光学系の開口数(NA)の拡大や、露光波長の短波長化が図られている。
【0003】
露光波長の短波長化に伴って、露光光源もg線、i線の高圧水銀ランプからKrF更にArFのエキシマレーザーに変移してきている。
【0004】
一方、投影パターンの解像力の向上に伴って、投影露光装置に於けるウエハとマスク(レチクル)を相対的位置合わせするアライメントについても高精度化が必要とされている。投影露光装置は高解像度の露光装置であると同時に高精度な位置検出装置としての機能も要求されている。
【0005】
その為、ウエハ又はステージ等の上に構成されたマークを検出する位置検出装置、所謂アライメントスコープ自体の性能も高精度化が要求されている。
【0006】
アライメント方式の形態として、大きく2つの方法が提案、使用されている。一つは、投影光学系を介さず投影光学系とは別個にアライメントスコープを構成し、これを使用してアライメントマークを検出する所謂オフアクシスアライメント方式(Off−Axis Auto Alignment)がある。以下この方式に用いられる位置検出系を「OA検出系」と呼ぶ。
【0007】
もう一つのアライメント方式として、TTL方式、TTL−AA(Through the Lens Auto Alignment)と呼ばれる方式がある。この方式は、投影光学系を介して、ウエハ上のアライメントマークを検出する、つまり位置検出系の一部に投影光学系が含まれる方式である。
【0008】
現在、何れの検出系に於いても、観察対象となるアライメントマークの像(画像データ)を光電変換素子により電気的な信号に変換し、その電気信号に基づいて、位置算出する方法が精度上、或いは様々な半導体プロセスに対する柔軟性から主流となって来ている。
【0009】
従来のOA検出系を備えた投影露光装置について、図4に示す概略図を用いて解説する。
【0010】
露光光源を含む露光照明光学系1(光源としては水銀ランプ、KrFエキシマレーザー、ArFエキシマレーザー等)から出射した光ILは、パターンが形成されたマスク(レチクル)2を照明する。この時レチクル2は、レチクル2上方(或いは下方)に配置されたアライメント検出系11によって投影露光光学系3の光軸AXとレチクルパターンの中心が一致するように、レチクルフォルダー12,12’に予め位置決めされている。
【0011】
レチクルパターンを通った光によって、投影露光光学系3によりその像をウエハステージ8上に保持されたウエハ6に所定の倍率で転写する。尚、レチクル上方から照射光を照射し、投影露光光学系を介して、固定位置でレチクルパターンをウエハ6上に順次露光するのがステッパーと呼ばれ、レチクル及びウエハが相対的に駆動(レチクルの駆動量はウエハ駆動量の投影倍率を乗じた分)する露光装置をスキャナー(走査型露光装置)と呼ぶ。
【0012】
一方、ウエハ6にはセカンドウエハと呼ばれる既にパターンが形成されている種類のものが有り、このウエハに次のパターンを形成する場合には、予めウエハの位置を検出しておかなければならない。その位置検出方法に上記のオフアクシスアライメント方式方式やTTL方式がある(図4はオフアクシスアライメント方式の場合である)。
【0013】
OA検出系4は投影露光光学系3とは別個に構成されており、ウエハステージ8は横方向(ウエハステージと平行な方向)距離を計測出来るレーザ干渉計9に基づいて駆動し、OA検出系4の観察領域にウエハ6を位置決めする。レーザ干渉計9によって位置決めされたウエハ6に対して、ウエハ6上に形成されたアライメントマークをOA検出系4で位置検出し、ウエハ6上に形成されたチップ(素子)の配列情報を得ることが出来る。
【0014】
次に、このチップ(素子)の配列情報に基づいて、ウエハ6を投影露光光学系3の露光領域(レチクルの転写領域)にウエハステージ8を駆動して、順次露光を行っていく。
【0015】
ここで、通常、投影露光光学系3の露光領域には、投影露光光学系3のフォーカス位置にウエハ6を合わせるために、投影露光光学系の光軸方向のウエハ6の位置を計測するフォーカス検出系5(501〜508)が構成されている。このフォーカス検出系5の構成は、照明光源501から出射した光が照明レンズ502を介してスリットパターン503を照明する。スリットパターン503を透過した光で照明光学系504、ミラー505によってウエハ6上にスリットパターンを結像する。
【0016】
ウエハ6上に投影されたスリットパターンはウエハ表面上で反射し、照明系と反対側に構成されたミラー506、検出光学系507に入射する。検出光学系507はウエハ6上に形成されたスリット像を光電変換素子508上に再結像させる。ウエハ6が上下する事で、光電変換素子508上のスリット像が移動し、その移動量からウエハ6のフォーカス方向(投影露光光学系の光軸方向)の移動量を測定できる。通常は、このスリットを複数(ウエハ6上の多点)用意しておき、それぞれのフォーカス位置を検出する事(ウエハ6上の多点計測)で、ウエハ6のフォーカス方向の移動量に加え、ウエハ6の投影露光光学系3のレチクル像の像面に対するウエハの傾きを計測する事も出来る。
【0017】
以上の様な投影露光装置に於いて、ウエハ6上に構成されるアライメントマークAMは、マークの幅や段差の高さ、プロセスの積層条件といったマーク構造が実プロセスウエハでは異なっている。更に、アライメント検出系として、それら様々なアライメントマークに対しても、高精度な検出が可能なように、検出波長やNAといった照明条件(以下「照明モード」)を可変にする事が出来る形態を取っている。
【0018】
更に、OA検出系下に対するウエハの高さ(OA検出系の光軸方向の位置)を測定する不図示のOA検出系専用のAF系(以下「OA−AF系」)が構成されている。このOA−AF系により、ウエハ6上のアライメントマークに対して、ベストフォーカス位置を算出したり、アライメントマークのコントラスト変化vs.Z位置の検出に利用される。
【0019】
尚、TTL−AA方式についての説明はここでは割愛するが、基本的にはOA検出系とは投影光学系3を介してウエハ上を観察する構成にしている点が異なっているだけで、様々なアライメントマークに対して照明条件を変えて検出できる同様な構成を取っている。
【0020】
ところで、このOA検出系4等のアライメント計測誤差成分として、アライメントマークの計測値が検出系の光軸方向の位置であるフォーカスZ位置に依存して、光軸と水平方向の検出位置が変動すると言う現象がある(以下、「デフォーカス特性」と呼ぶ)。
【0021】
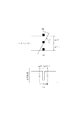
図9はこのデフォーカス特性の原理を説明する模式図を示す。図9(a)は、アライメントマークAMをフォーカスZ方向にベストフォーカス位置に対して、±△Z分だけ変化させた様子を示し、且つOA検出系4の検出光軸(或いは照明光軸)MLが傾いている事を表している。この様に検出光軸(或いは照明光軸)が傾いた状態で、アライメントマークAMをデフォーカスさせた時のアライメントマークAMの位置を示しているのが図9(b)であり、この様に検出光軸が傾いている為、アライメントマークAMは計測方向Xの横ズレ(△D(±))として現れてしまう。
【0022】
こうしたデフォーカス特性を持った状態でアライメントマークAMを計測すると、アライメントマークAMのZ方向位置のばらつきが計測方向のばらつきになってしまい、計測再現性の劣化を発生してしまう。その為に、特許文献1に示す如く、従来では検出光軸の調整や照明光軸の調整などを行い、極力デフォーカス特性が発生しないようにしている。
【0023】
特許文献1では、基準となる調整マークに対し、デフォーカス特性の調整を行い、実際に位置合わせをするマークに対しては、調整マークと同等のデフォーカス特性を有するという前提で位置検出を行っている。
【0024】
【特許文献1】
特開平10−022211号公報
【0025】
【発明が解決しようとする課題】
ところが、実際の検出系を考えた場合、どうしても多少のデフォーカス特性が残存してしまう場合や、観察するアライメントマークAMの種類や構造、或いは上記の照明モードによってデフォーカス特性が変化してしまい、全てのウエハに対して、常にデフォーカス特性を小さくする事が出来ない事が判ってきた。
【0026】
その為、あるウエハ(特に、プロセスが異なるウエハ)に対しては、残存のデフォーカス特性とアライメントマークAMのZ方向位置にばらつきにより、アライメント計測精度の劣化が発生し、結果としてオーバーレイ精度が悪化すると言う問題点が発生した。
【0027】
【課題を解決するための手段】
本発明は、上記課題を解決する為、第1物体のパターンを第2物体上に露光する露光装置において、光源からの光を前記第2物体上に形成された位置検出マークに照射し、前記位置検出マークからの光を光学系を介して検出することにより前記位置検出マークの位置を検出する位置検出手段と、前記位置検出マークの前記光学系の光軸方向の前記位置検出マークの位置と、前記光軸方向と直交する方向の前記位置検出マークの検出位置との関係に関する情報を測定する測定手段と、露光される前記第2物体の位置検出マークの前記情報と同一な情報を記憶した記憶手段とを有することを特徴とする。
【0028】
【発明の実施の形態】
【実施例】
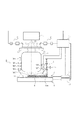
以下、本発明を実施例に基づいて説明する。本実施例は、オフアクシスアライメント方式に本発明を適用した場合のものである。まず、本実施例のOA検出について、図1概略図を用いて説明する。このOA検出系は、図4に示した投影露光装置に構成されているOA検出系(アライメント検出系)4に相当するものである。
【0029】
図1に於いて、照明光源400(ファイバー等)から導光された光は、照明リレー光学系401、401’を通過する。照明リレー光学系401、401’によって、ファイバー端面が後述する回転開口絞り415上に結像するように構成されている。尚、ここで、ファイバー端面と開口絞り415は後述する対物レンズ405の瞳位置PL(対物絞り)と共役な関係となっている。回転開口絞り415を通過した特定の光は、更に照明瞳位置補正光学系406及び光学系402を通過した後、偏光ビームスプリッタ403に導かれる。尚、照明瞳位置補正光学系406の詳細については、後述する。偏光ビームスプリッタ403によって反射された紙面垂直なS偏光は、リレーレンズ404、λ/4板409を通過した後、円偏光に変換され、対物レンズ405を通ってウエハ6上に形成されたアライメントマークAMをケーラー照明する。
【0030】
アライメントマークAMから発生した反射光、回折光、散乱光は、再度対物レンズ405、λ/4板409、リレーレンズ404を戻り、今度は紙面平行なP偏光に変換され、偏光ビームスプリッタ403を通過し、結像光学系410によって、アライメントマークAMの像を光電変換素子411(例えばCCDカメラ)上に形成する。光電変換されたアライメントマーク像の電気信号に基づき、アライメントマークAMの位置、更にはウエハ6の位置を検出する。
【0031】
以上が本実施例のOA検出系の基本構成で、401、401’、415、406、402、403、404、409、PL、405でアライメントマークAMに光源からの光を照射する照明光学系を構成し、405、PL、409、404、403、410でアライメントマークAMのマーク像を光電変換素子411上に結像させる検出光学系を構成している。
【0032】
この時、ウエハ6上のアライメントマークAMを精度良く検出する為には、アライメントマークAMの像が光電変換素子411上に鮮明に検出されなければならない。つまり、OA検出系4のピントがアライメントマークAMに合っていなければならない。
【0033】
その為に、一般的にはOA検出系のフォーカス位置を測定する不図示のOA−AF検出系が構成されており、その検出結果に基づいて、アライメントマークAMをOA検出系のベストフォーカス面に駆動して、アライメントマークAMの検出を行っている。
【0034】
ここでOA検出系4にとってのベストフォーカス位置の算出方法について、図10を用いて説明する。アライメントマークAMがOA検出系4の観察領域に駆動された後、アライメントマークAMのZ方向の位置が不図示のOA−AF系にて測定される。そのOA−AF系の結果を基に、所定のZ位置に駆動し、アライメントマークAMの像を検出する。そこで、アライメントマークAMのコントラストを算出する。ウエハの複数のZ位置に対して、アライメントマークAMのコントラストを算出する事で、コントラストの一番高い部分をベストフォーカス位置として決定する。図10には横軸にZ位置(OA−AF系の測定値)、縦軸にアライメントマークAM像のコントラスト値を示している。この様に、コントラストの一番高いZ位置をベストフォーカス位置として求める。(以下、この測定を「イメージオートフォーカス計測」と呼ぶ。)尚、コントラストの定義は、アライメントマークAM信号の最大強度と最低強度の差分としても良いし、信号強度の微分値から算出する等、様々であっても良い。複数枚の同一プロセスウエハを露光する際には、例えば1枚目のウエハについて、ベストフォーカス位置をイメージオートフォーカス計測のOA−AF系にて算出しておき、2枚目以降のウエハに対しては、OA−AF系の計測値のみをみる事で、イメージオートフォーカス計測のように時間の掛かる計測が不要になる。従って、スループットを落とさずに、常にコントラストの高いアライメントマーク像として検出が可能となる。
【0035】
次に、回転開口絞り415の役割を図2を用いて詳細に解説する。図2は回転開口絞り415であり、特定の光が通過する空間的な絞りが複数構成されている。この回転開口絞り415は、回転駆動系420に接続されており、制御系421の指令に基づき、回転することで光路上に様々な絞り形状(415−a〜f)を交換、挿入する事が出来る。尚、本図に於いては、白抜き部分が光を透過する領域で、斜線領域が遮光領域である。回転開口絞り415は、メカ的な板で構成しても良いし、ガラスにクロムのパターンが構成されている形状等でも良い。更に各絞り(415−a〜f)の大きさは、上記対物絞りPLの位置に換算した場合、対物絞りPLの大きさと等しいか又は小さいものである。また、各絞り(415−a〜f)に対するファイバー端面の大きさの関係は、ファイバー端面を回転開口絞り上に換算した時にファイバー端面の方が大きくなる様に構成されている。
【0036】
また、これら開口絞り415は、その形状を異ならせるだけではなく、例えば、同じ形状でも一方には拡散板の様な光強度の面内分布を均一化する部材を構成しても良い。
【0037】
以上の様な構成で、回転開口絞り415の各絞り(415−a〜f)を選択する事ができ、検出系にとっての所謂照明σ或いは変形照明を可変にする事が出来る。照明σとは、照明光のNAと検出系のNAとの比率であり、この場合、照明光のNAは回転開口絞り415の開口の大きさ(経)を結像倍率を考慮しPL上に換算した値、検出系のNAはPLの大きさ(経)のことである。照明σを変更する効果については別途以下に解説する。
【0038】
尚、絞り415−aは、対物絞りの大きさと同じ大きさに相当し、このときの照明σをσ1と呼び、415−bは対物絞りPLよりも小さく(中σと呼ぶ)、415−cは更に小さい(小σと呼ぶ)。また、415−dは4重極照明、415−eはリング照明1、415−fはリング照明2として構成している。尚、各絞りの形状は上記の構成に限定されておらず、検出系にとって最適な様々な形態を取ることができる。
【0039】
上記では、照明光源400(ファイバー)には、波長選択できる機構は記載されていないが、不図示の波長切替えフィルタを構成する事で、検出系にとっての波長を選択する事が出来る。
【0040】
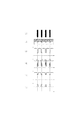
波長及び照明σを可変にする効果を図7、図8を用いて更に解説する。図7、8の(a)は、2種類のアライメントマークを上から観察した模式図であり、計測方向は紙面横方法になる。(b)はそれらアライメントマークの断面構造を示しており、積層しているプロセスは同じもの(同一の半導体製造プロセスを経ている)と考える。また、斜線部はアライメント波長に対して、透明な層であると仮定している。各(c)から(f)は照明σ及び使用波長を変更した場合に得られるアライメントマーク信号を表している。以下、照明σと使用波長の組み合わせを「照明モード」と呼ぶ。
【0041】
(c)は、ある第1の中心波長を持つσ1で観察したアライメント信号、(d)は同じ波長で照明σ値を小σで観察した場合である。(e)、(f)は、σ1で波長を第2、3の中心波長を持つ場合のアライメント信号を示している。以上の様に、照明モードを変更することで、同じアライメントマークに対しても異なる検出信号が得られる事がわかる。更に、同じ照明モードでもアライメントマークの形状が変わることで、やはり得られる検出信号が変化する。
【0042】
尚、アライメント検出系は、本図1の構成そのものに限定されず、例えば、照明系の導光位置が異なる、或いは結像光学系410、光電変換素子411が複数構成されると言った検出系に対しても、本発明は適用可能である。
【0043】
また、本実施例では、投影光学系とは別構成になっているOA検出系について説明したが、本発明はこれに限定されるものではなく、投影光学系を介してウエハ上のアライメントマークを観察するTTL方式でも同様な構成は可能で、本発明の適用は可能である。
【0044】
以上の様に、本実施例のOA検出系は、照明モードと呼ぶ異なる光学条件が選択可能になっており、ウエハ上のアライメントマークAMの構造によって最適な光学条件が使用される。
【0045】
一方、前述したように、アライメント検出系はデフォーカス特性と言う問題を保有している。特に上記の様に照明モードが切換可能になっていると、照明モードによってデフォーカス特性が異なる場合がある。デフォーカス特性が存在している状態でアライメント計測を行うと、OA−AF系の計測誤差によって、デフォーカス特性とOA−AF系計測誤差の積の分だけ、マーク位置の計測誤差が発生する。例えば、デフォーカス特性が、10mradある状態でOA−AF系の精度が0.5μmとした場合、10mrad×0.5μm=5nmとなり、より高精度なアライメント精度を要求されている現状に対しては、問題になってくる。
【0046】
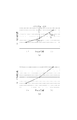
デフォーカス特性が発生している状態を示すグラフの一例を図5(a)、(b)に表す。図5の何れに対しても横軸はアライメントマークAMのOA検出系に対するフォーカス方向(Z方向)の位置を示し、ベストフォーカス位置は、既述のイメージオートフォーカス計測にて測定された位置である。縦軸は、各フォーカス位置でのアライメントマークAMの計測方向の位置を示しており、デフォーカス特性が存在している状態では、Z位置に依存して計測値が変化する。尚、フォーカスのプラス側の傾きT(+)と、マイナス側の傾きT(−)が異なっているが、この現象はOA検出系に残存のコマ収差がある場合等で発生する現象である。従来、この様なデフォーカス特性に対して、特定のアライメントマーク(調整用マーク)に対して、調整されてきている。調整は照明系の瞳の位置(415の光軸と垂直方向の位置)等を使用している。しかし、特定のアライメントマーク、特定の照明モードに対してのみに着目して調整した場合、アライメントマークの構造が変わった場合や照明モードが変わった場合、必ずしもデフォーカス特性は0にはならない事が判った。
【0047】
図5(a)と(b)の違いはこれらT(+)とT(−)が異なっている場合を示しており、上記の様な同じOA検出系にも関わらず、測定条件の相違によってデフォーカス特性が異なることを表現している。
【0048】
そこで本実施例では、この傾き成分T(+)、T(−)をアライメントマークの種類、照明モードに応じて予め測定し、デフォーカス特性を記憶しておき、更にウエハの露光時には補正手段を用いてデフォーカス特性を補正した状態で位置合わせを行い、その後ウエハの露光を行う事を提案する。
【0049】
まず、図1に戻りデフォーカス特性の調整機構に関して説明をする。デフォーカス特性はアライメントマークAMに対する照明光の傾き(垂直性)を変化させる事で調整出来る。照明光の傾きとは、照明光の強度分布の重心の傾きをさす。本図に於いては、開口絞り415とアライメントマークAMの位置はフーリエ変換の関係(ケーラー照明)になっている為、開口絞り415である。
【0050】
回転開口絞り415は回転駆動系420に取り付けられている。この回転駆動系420はパルスモーターであり、回転開口絞り415の回転位置を高精度に決定できるものとする。そして、所望の照明σが制御系421より選択され、紙面垂直方向から挿入される。この時、パルスモーターの送り量を調整する事で紙面垂直方向(ウエハ上X方向)の位置を可変に出来る。つまり、回転開口絞り415のパルスモーターの送り量を調整する事で、照明光学系の瞳の位置を偏芯させることができ、アライメントマークAMへの照明光の傾きを調整でき、その結果デフォーカス特性が調整出来る。
【0051】
次に、ウエハ上Yマークの調整について、図1及び図3にて説明する。
【0052】
図1中の照明瞳位置補正光学系406はガラスの平行平面板で構成されており、不図示の駆動系にて紙面垂直軸(X軸)周りに回転可能になっている。尚、不図示の駆動系は制御系421に接続しており、制御系421の指令に基づいて駆動する様になっている。この照明瞳位置補正光学系406の役割について更に図3を用いて説明する。
【0053】
図3に於いては、説明を簡略化する為に図1に構成されていた対物レンズ405、リレーレンズ404、照明光学系402のみを抽出して示している。回転開口絞り415を通過した光は、近傍に配置された照明瞳位置補正光学系406を通過する。この照明瞳位置補正光学系406は図3に示す破線のように傾動可能になっている。この様に照明瞳位置補正光学系406を傾けると光軸がずれる為、結果回転開口絞り415をZ方向に移動させるのと同等の効果を持つ。従って、実線の光路ではアライメントマークAM上の照明光は垂直になっていたが、照明瞳位置補正光学系406を傾けることで、照明光を傾ける事が可能となる。
【0054】
以上の様に図1に於いて、アライメントマークAM上の照明光の傾きについて、X方向は回転開口絞り415の回転位置(駆動系420)、Y方向については照明瞳位置補正光学系406の傾け角を調整する事で制御が可能となる。つまり、上記の駆動系にてデフォーカス特性が調整出来る。
【0055】
尚、上記の例では回転開口絞り415の回転位置等を使用して調整する事を説明したが、本発明はこれに限定されるものではない。つまり、XY軸それぞれに対して独立に駆動出来る駆動系に構成されていても良く、アライメントマークAM上の照明光の傾きを調整出来る機構を持っていれば、これらに限定されるものではない。
【0056】
以上の様な照明光の傾きを調整出来る構成のもと、デフォーカス特性の調整手順について解説する。先に解説したように、図5(a)、若しくは(b)の様にデフォーカス特性が測定されると、T(+)、T(−)からそれらの平均値を算出する。(T(Ave)=(T(+)+T(−))/2を算出。)次に予め求めている回転開口絞り415、又は照明瞳位置補正光学系406のデフォーカス特性敏感度より、T(Ave)が最小になる位置を算出する。その最適位置になるようにこれら補正系を用いて調整する事で、図6に示す様にデフォーカス特性がプラス側デフォーカスとマイナス側デフォーカスに対して、振り分けの状態にする事が可能である。つまり照明条件、アライメントマークAMの構造等の違いによって発生するデフォーカス特性も上記の駆動系にて調整可能である。
【0057】
次に、上記の補正系を用いて、デフォーカス特性を自動補正する機能を有した露光装置の露光シーケンスついて図11を用いて解説する。
【0058】
ある特定のプロセスウエハが複数枚露光処理されるシーケンスが開始される(S11)。1枚目のウエハが搬入され(S12)、メカニカルを含めたプリアライメント(粗精度アライメント)が行われる(S13)。このプリアライメントが行われる事で、以降のグローバルアライメント計測(高精度アライメント)の計測範囲にアライメントマークAMが駆動される。そのマークに対してイメージオートフォーカス計測及びデフォーカス特性計測が既にこのウエハ種で完了したかの判断を行う(S14)。この時点では1枚目のウエハであり、イメージオートフォーカス計測及びデフォーカス特性計測はまだ行われていないので、工程(S15)に移行する。S15ではプリアライメントが完了しているので、ファイン計測用のアライメントマークAMの1つ目(1ショット目)がOA検出系の検出範囲内に駆動され、イメージオートフォーカス計測及びデフォーカス特性計測を同時に実施する(詳細は後述する)。
【0059】
次に、通常グローバルアライメントを考慮した場合、ウエハ内の複数のショットでアライメントマークを計測する必要がある為、所定のサンプルショットについて、イメージオートフォーカス計測及びデフォーカス特性の測定が完了したかの判断を行う(S16)。例えば、4ショットの計測が設定されていて、今は1つ目のショットである為、S15に戻ると同時に、2つ目のショットに駆動し、同様にイメージオートフォーカス計測及びデフォーカス特性計測を行う。以上のS15、S16で所定のショットでイメージオートフォーカス計測及びデフォーカス特性計測が完了すると、それら複数ショットのイメージオートフォーカス計測の平均値、デフォーカス特性の平均値を算出する(S17)。算出されたデフォーカス特性は不図示の記憶手段に記憶される。続いて、算出された複数ショットのデフォーカス特性の平均値に基づいて、既述の最適デフォーカス特性調整条件を算出し、照明系の瞳位置を調整、つまり、デフォーカス特性の補正を行う(S18)。続いて所定のファイン計測用のアライメントマークAMに対して、上記の補正したデフォーカス特性状態及び最適(平均)イメージオートフォーカス位置でグローバルアライメント計測(ファイン計測)が行われ、高精度なショットレイアウト算出される(S19)。そのショットレイアウト情報を基準に順次露光が開始される(S20)。1枚目のウエハの露光が完了するとウエハが搬出され(S21)、所定のウエハ枚数の露光が完了したかを判断する(S22)。ここでは1枚目のウエハである為、S12まで戻り、2枚目以降のウエハが搬入され同様なシーケンスが開始される。但し、S14では既に1枚目でイメージオートフォーカス計測及びデフォーカス特性の最適値が算出されている為、S15からS17までは割愛し、1枚目の測定条件下でグローバルアライメント計測(S19)を行う。この様に2枚目以降のウエハに対して、イメージオートフォーカス計測やデフォーカス特性計測が割愛できるのは、同一プロセスであり、マーク構造や照明モードが同じである為である。従って、そうした計測を割愛する事でスループットの向上を図る事が可能である。逆に、各ウエハに対して最適条件を求め直すと、最終的なオーバーレイ精度が悪かった場合、装置起因なのかプロセス起因なのかの判断が難しくなる可能性がある。以上の様に、2枚目以降のウエハ全てに対して露光が完了する(S23)。
【0060】
尚、ここではウエハシーケンスが開始される度に、最初の1枚だけはイメージオートフォーカス計測、デフォーカス特性計測を行う事を説明したがこれに限定されるものではなく、オペレーターの意思によっては、ある特定のデフォーカス特性状態でウエハを露光し続ける事も可能であるし、一定の枚数のウエハを露光する毎にイメージオートフォーカス計測、デフォーカス特性計測を行うように設定することも可能である。そうした計測を実行するか否かのスイッチを装置側に用意してある。
【0061】
尚、上記実施例では1枚目のウエハについて、サンプルショットのデフォーカス特性を測定し、その平均的な補正量を算出、補正を行う事を開示しているが、これに限定されるものではない。
【0062】
つまり、デフォーカス特性のショット間差がウエハ間で安定している様な場合、各サンプルショットで補正値を異ならせて、デフォーカス特性を各ショットで補正しても良い。そうすることで、よりデフォーカス特性の小さな状態での計測が可能となる。
【0063】
これまでは、ウエハを露光する大きな流れについて解説して来たが、次にイメージオートフォーカス計測及びデフォーカス特性計測(S15)について、詳細に図12を基に説明する。
【0064】
(S111)では図11の(S15)が開始される。OA検出系の検出領域にはアライメントマークAMが駆動されている状態である。そのマークに対して、OA−AF系にてウエハ(アライメントマーク)の高さが測定される(S112)。基本的には予めOA検出系のベストフォーカス近傍の値が求められており、その位置から多少デフォーカスしたZ位置にアライメントマークAMを駆動する(S113)。再度、OA−AF系にて測定が行われ、アライメントマークAMの画像信号を取り込む事で、既述のアライメントマークAM像のコントラスト及び計測位置が求められる。光軸方向のあるZ位置ZiでのコントラストC(Zi)、計測値M(Zi)を算出する(S115)。ベストフォーカス位置を算出する為には、ベストフォーカスを挟んで複数のZ位置でのコントラスト値が必要になる。そのため、所定のフォーカス範囲が決められており、その所定のフォーカス範囲に対して、C(Zi)及びM(Zi)が求められたかを判断する(S116)。完了していない場合、S113に戻りフォーカス位置を変更して、S114からS115を同様に行う。以上を繰り替えし、所定のフォーカス範囲でコントラストC(Zi)及びM(Zi)を算出し終わると、コントラストC(Zi)の変化からベストフォーカス位置Zpを算出する(S117)。図10参照。次に、求められたベストフォーカス位置Zpに対して、所定のデフォーカスした位置での先に検出されていているマーク位置計測値M(Zp−j):マイナス側デフォーカス計測値とM(Zp+j):プラス側デフォーカス計測値、及びベストフォーカス位置での計測値M(Zp)を用いて、デフォーカス特性を算出する。
【0065】
尚、マイナス側、ベストフォーカス、プラス側の3点の計測値からデフォーカス特性を算出しても良いし、更に複数点の計測値から近似関数を用いて、傾き成分Tを算出しても良い。従来からこの様なシーケンスのイメージオートフォーカス計測は提唱されており、本実施例に於いて、コントラスト値を算出するのと同時にマーク位置も算出する。画像の取り込みを再度行わない為、実質スループットの低下は発生していないと言える。
【0066】
尚、以上までにシーケンスを言及して来たが、これらは一例に過ぎず、これに限定されるものではない。つまり、ウエハの搬入タイミングやイメージオートフォーカス計測順などの細部に限定されるものではない事は明白である。
【0067】
以上ではデフォーカス特性の傾き成分Tを各プロセスウエハに対して、最適条件下で測定する事を説明してきたが、更に高精度な補正を考えた場合、図6に示す様なマイナス側とプラス側の傾きの差分△T=T(−)−T(+)も補正する事が望ましい。この様に測定される原因としては、既述したように検出系が持っているコマ収差の影響が大きい。従って、例えば検出光学系内の対物レンズやリレーレンズの一部を光軸に対して、偏心駆動出来る機構を設けておき、それにより△T成分が小さくなるように各プロセスウエハに対して、最適化する事も可能である。尚、対物レンズ、リレーレンズに限定されず、検出光学系の光路中にコマ収差を制御できる機構で調整できれば、これに限定されるものではない。
【0068】
尚、これまでは一方向の計測に関する説明をしてきたが、実際にはXYの2方向の測定が必要となる。しかしこれは今までの検出を2方向に対して行えば良い事は明白であろう。
【0069】
又、本実施例では投影光学系を介さないオフアクシス方式のOA検出系を例に説明してきたが、投影光学系を介して検出するTTL方式への適用も可能である。更に、本検出方式はアライメントマークAMの像を検出して位置を算出手法について言及してきたが、これに関しても限定される事ではない。例えば、レーザービームをマークに対してスキャンを行い、戻り光から位置を算出する手法や干渉性を利用した方法への適用も可能である。本実施例の本質は、アライメントマークAMのZ位置に依存して変化する計測誤差(デフォーカス特性)を各プロセスウエハに対して予め測定し、そのプロセスウエハに対して、最適になるデフォーカス特性(デフォーカス特性がない状態)でアライメント計測を行う事にある。
【0070】
次に、上記実施例で説明したアライメント検出系を備えた露光装置を利用したデバイスの製造方法の実施例を説明する。
【0071】
図13は半導体装置(ICやLSI等の半導体チップ、液晶パネルやCCD)の製造フローを示す。ステップ1(回路設計)では半導体装置の回路設計を行う。ステップ2(マスク製作)では設計した回路パターンを形成したマスク(レチクル)を製作する。一方、ステップ3(ウエハ製造)ではシリコン等の材料を用いてウエハを製造する。ステップ4(ウエハプロセス)は前工程と呼ばれ、上記用意したマスクとウエハとを用いて、リソグラフィー技術によってウエハ上に実際の回路を形成する。次のステップ5(組み立て)は後工程と呼ばれ、ステップ4によって作成されたウエハを用いてチップ化する工程であり、アッセンブリ工程(ダイシング、ボンディング)、パッケージング工程(チップ封入)等の工程を含む。ステップ6(検査)ではステップ5で作成された半導体装置の動作確認テスト、耐久性テスト等の検査を行う。こうした工程を経て半導体装置が完成し、これが出荷(ステップ7)される。
【0072】
図14は上記ウエハプロセスの詳細なフローを示す。ステップ11(酸化)ではウエハの表面を酸化させる。ステップ12ではウエハの表面に絶縁膜を形成する。ステップ13(電極形成)ではウエハ上に電極を蒸着によって形成する。ステップ14(イオン打ち込み)ではウエハにイオンを打ち込む。ステップ15(レジスト処理)ではウエハにレジスト(感材)を塗布する。ステップ16(露光)では上記投影露光装置によってマスクの回路パタ−ンの像でウエハを露光する。ステップ17(現像)では露光したウエハを現像する。ステップ18(エッチング)では現像したレジスト以外の部分を削り取る。ステップ19(レジスト剥離)ではエッチングが済んで不要となったレジストを取り除く。これらステップを繰り返し行うことによりウエハ上に回路パターンが形成される。
【0073】
本実施例の製造方法を用いれば、従来は難しかった高集積度のデバイスを製造することが可能になる。
【0074】
【発明の効果】
本発明によれば以上のように、物体の位置を高精度に検出することが可能となった。
【図面の簡単な説明】
【図1】本実施例の位置検出装置の概略図
【図2】本実施例での照明σを変更できる回転開口絞りの模式図
【図3】平行平板406の構成を説明する模式図
【図4】露光装置全体を示す概略図
【図5】異なる条件下でのデフォーカス特性を示すグラフ
【図6】デフォーカス特性を最小にした時のグラフ
【図7】照明モードの違いから発生するアライメントマーク信号の模式図1
【図8】照明モードの違いから発生するアライメントマーク信号の模式図2
【図9】デフォーカス特性の発生メカニズムを説明する模式図
【図10】イメージオートフォーカス計測時のZ方向位置に対するコントラスト変化のグラフ
【図11】ウエハ露光シーケンス
【図12】イメージオートフォーカス計測のシーケンス
【図13】本発明の半導体デバイスの製造方法のフローチャート
【図14】本発明の半導体デバイスの製造方法のフローチャート
【符号の説明】
1 投影露光照明系
2 レチクル
3 投影露光光学系
4 OA検出系
5 AF検出系
6 ウエハ
7 干渉計ミラー
8 ウエハステージ
9 干渉計
10 ステージ制御部
11 レチクルアライメント検出系
12,12’ レチクルフォルダー
13 基準マーク
14 制御部
400 光源(ファイバー)
401 照明リレー光学系
402 照明光学系
403 偏光ビームスプリッタ
404 リレーレンズ
405 対物レンズ
406 照明瞳位置補正光学系
409 λ/4板
410 結像光学系
411 光電変換素子(検出面)
415 回転開口絞り
420 回転駆動系
421 制御系
Claims (7)
- 第1物体のパターンを第2物体上に露光する露光装置において、光源からの光を前記第2物体上に形成された位置検出マークに照射し、前記位置検出マークからの光を光学系を介して検出することにより前記位置検出マークの位置を検出する位置検出手段と、前記位置検出マークの前記光学系の光軸方向の前記位置検出マークの位置と、前記光軸方向と直交する方向の前記位置検出マークの検出位置との関係に関する情報を測定する測定手段と、露光される前記第2物体の位置検出マークの前記情報と同一な情報を記憶した記憶手段とを有することを特徴とする露光装置。
- 前記情報に基づいて前記位置検出手段により検出される前記位置検出マークの位置を補正する補正手段を有することを特徴とする請求項1に記載の露光装置。
- 前記光源からの光を前記位置検出マークに照射する照明光学系を有し、前記補正手段は前記照明光学系の開口絞りの開口の位置を前記照明光学系に対して偏芯させる手段であることを特徴とする請求項2に記載の露光装置。
- 前記光源からの光を前記位置検出マークに照射する照明光学系を有し、前記補正手段は前記照明光学系の光路中に配置された平行平板であることを特徴とする請求項2に記載の露光装置。
- 前記記憶手段は、更に前記第2物体上の複数個の位置検出マークの前記情報の平均値を記憶することを特徴とする請求項1に記載の露光装置。
- 前記第2物体はウエハであり、前記デフォーカス特性は、連続して露光される同一の半導体製造プロセスを経た複数のウエハの最初に露光されるウエハ上に形成された位置検出マークの特性であることを特徴とする請求項1から5のいずれか1項に記載の露光装置。
- 請求項1から6のいずれか1項に記載の露光装置を用いて製造された半導体デバイス。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003149196A JP2004356193A (ja) | 2003-05-27 | 2003-05-27 | 露光装置及び露光方法 |
| US10/853,988 US20050002035A1 (en) | 2003-05-27 | 2004-05-25 | Exposure apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003149196A JP2004356193A (ja) | 2003-05-27 | 2003-05-27 | 露光装置及び露光方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004356193A true JP2004356193A (ja) | 2004-12-16 |
| JP2004356193A5 JP2004356193A5 (ja) | 2006-06-22 |
Family
ID=33549134
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003149196A Pending JP2004356193A (ja) | 2003-05-27 | 2003-05-27 | 露光装置及び露光方法 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US20050002035A1 (ja) |
| JP (1) | JP2004356193A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009016761A (ja) * | 2007-07-09 | 2009-01-22 | Canon Inc | 位置検出装置の調整方法、露光装置及びデバイス製造方法 |
| WO2010125813A1 (ja) * | 2009-04-30 | 2010-11-04 | 株式会社ニコン | 露光方法及びデバイス製造方法、並びに重ね合わせ誤差計測方法 |
| US8149423B2 (en) | 2009-03-24 | 2012-04-03 | Canon Kabushiki Kaisha | Position detection apparatus, exposure apparatus, and method of manufacturing device |
| JP2017054046A (ja) * | 2015-09-10 | 2017-03-16 | キヤノン株式会社 | リソグラフィ装置、パターン形成方法、および物品の製造方法 |
| WO2021235439A1 (ja) * | 2020-05-19 | 2021-11-25 | 株式会社ニコン | パターン形成装置 |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008053618A (ja) * | 2006-08-28 | 2008-03-06 | Canon Inc | 露光装置及び方法並びに該露光装置を用いたデバイス製造方法 |
| JP5084239B2 (ja) * | 2006-12-06 | 2012-11-28 | キヤノン株式会社 | 計測装置、露光装置並びにデバイス製造方法 |
| CN101799273B (zh) * | 2010-03-29 | 2011-08-24 | 华中科技大学 | 一种纳米级尺寸结构测量方法及装置 |
| WO2015006233A1 (en) * | 2013-07-09 | 2015-01-15 | Kla-Tencor Corporation | Aperture alignment in scatterometry metrology systems |
| US9726984B2 (en) * | 2013-07-09 | 2017-08-08 | Kla-Tencor Corporation | Aperture alignment in scatterometry metrology systems |
| JP7238041B2 (ja) * | 2021-07-29 | 2023-03-13 | キヤノン株式会社 | 計測装置、計測方法、基板処理装置、および物品の製造方法 |
| US12591184B2 (en) * | 2021-12-29 | 2026-03-31 | Asml Netherlands B.V. | Enhanced alignment for a photolithographic apparatus |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR950033689A (ko) * | 1994-03-02 | 1995-12-26 | 오노 시게오 | 노광장치 및 이를 이용한 회로패턴 형성방법 |
| US5754299A (en) * | 1995-01-13 | 1998-05-19 | Nikon Corporation | Inspection apparatus and method for optical system, exposure apparatus provided with the inspection apparatus, and alignment apparatus and optical system thereof applicable to the exposure apparatus |
| US5706091A (en) * | 1995-04-28 | 1998-01-06 | Nikon Corporation | Apparatus for detecting a mark pattern on a substrate |
| JP3327781B2 (ja) * | 1995-10-13 | 2002-09-24 | キヤノン株式会社 | 位置検出装置及びその検定方法と調整方法 |
| US5798838A (en) * | 1996-02-28 | 1998-08-25 | Nikon Corporation | Projection exposure apparatus having function of detecting intensity distribution of spatial image, and method of detecting the same |
| KR970072024A (ko) * | 1996-04-09 | 1997-11-07 | 오노 시게오 | 투영노광장치 |
| JPH11265847A (ja) * | 1998-01-16 | 1999-09-28 | Canon Inc | 位置検出方法及び位置検出装置 |
| US6975399B2 (en) * | 1998-08-28 | 2005-12-13 | Nikon Corporation | mark position detecting apparatus |
| JP3927774B2 (ja) * | 2000-03-21 | 2007-06-13 | キヤノン株式会社 | 計測方法及びそれを用いた投影露光装置 |
| US6501534B1 (en) * | 2001-04-30 | 2002-12-31 | Advanced Micro Devices, Inc. | Automated periodic focus and exposure calibration of a lithography stepper |
| JP4046961B2 (ja) * | 2001-09-03 | 2008-02-13 | キヤノン株式会社 | 位置検出方法、位置検出装置、露光装置及び露光方法 |
| JP3615181B2 (ja) * | 2001-11-06 | 2005-01-26 | 株式会社東芝 | 露光装置の検査方法、焦点位置を補正する露光方法、および半導体装置の製造方法 |
| JP4677174B2 (ja) * | 2003-02-03 | 2011-04-27 | キヤノン株式会社 | 位置検出装置 |
| JP2005166785A (ja) * | 2003-12-01 | 2005-06-23 | Canon Inc | 位置検出装置及び方法、並びに、露光装置 |
-
2003
- 2003-05-27 JP JP2003149196A patent/JP2004356193A/ja active Pending
-
2004
- 2004-05-25 US US10/853,988 patent/US20050002035A1/en not_active Abandoned
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009016761A (ja) * | 2007-07-09 | 2009-01-22 | Canon Inc | 位置検出装置の調整方法、露光装置及びデバイス製造方法 |
| US8149423B2 (en) | 2009-03-24 | 2012-04-03 | Canon Kabushiki Kaisha | Position detection apparatus, exposure apparatus, and method of manufacturing device |
| US8259310B2 (en) | 2009-03-24 | 2012-09-04 | Canon Kabushiki Kaisha | Position detection apparatus, exposure apparatus, and method of manufacturing device |
| WO2010125813A1 (ja) * | 2009-04-30 | 2010-11-04 | 株式会社ニコン | 露光方法及びデバイス製造方法、並びに重ね合わせ誤差計測方法 |
| JP2017054046A (ja) * | 2015-09-10 | 2017-03-16 | キヤノン株式会社 | リソグラフィ装置、パターン形成方法、および物品の製造方法 |
| WO2021235439A1 (ja) * | 2020-05-19 | 2021-11-25 | 株式会社ニコン | パターン形成装置 |
| JPWO2021235439A1 (ja) * | 2020-05-19 | 2021-11-25 | ||
| KR20230004748A (ko) * | 2020-05-19 | 2023-01-06 | 가부시키가이샤 니콘 | 패턴 형성 장치 |
| JP7384283B2 (ja) | 2020-05-19 | 2023-11-21 | 株式会社ニコン | パターン形成装置 |
| JP2024012562A (ja) * | 2020-05-19 | 2024-01-30 | 株式会社ニコン | パターン形成装置 |
| JP7563555B2 (ja) | 2020-05-19 | 2024-10-08 | 株式会社ニコン | パターン形成装置 |
| KR102883047B1 (ko) | 2020-05-19 | 2025-11-07 | 가부시키가이샤 니콘 | 패턴 형성 장치 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20050002035A1 (en) | 2005-01-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101247898B1 (ko) | 위치 검출 장치, 노광 장치, 디바이스 제조 방법, 위치 검출 방법 및 노광 방법 | |
| JP3927774B2 (ja) | 計測方法及びそれを用いた投影露光装置 | |
| US6706456B2 (en) | Method of determining exposure conditions, exposure method, device manufacturing method, and storage medium | |
| JP5203675B2 (ja) | 位置検出器、位置検出方法、露光装置及びデバイス製造方法 | |
| JP5219534B2 (ja) | 露光装置及びデバイスの製造方法 | |
| JP5036429B2 (ja) | 位置検出装置、露光装置、デバイス製造方法及び調整方法 | |
| KR100517159B1 (ko) | 노광장치 및 방법 | |
| US20130321811A1 (en) | Measuring method, and exposure method and apparatus | |
| JP4692862B2 (ja) | 検査装置、該検査装置を備えた露光装置、およびマイクロデバイスの製造方法 | |
| JP2005166785A (ja) | 位置検出装置及び方法、並びに、露光装置 | |
| US20050002035A1 (en) | Exposure apparatus | |
| JP2007250947A (ja) | 露光装置および像面検出方法 | |
| US8345221B2 (en) | Aberration measurement method, exposure apparatus, and device manufacturing method | |
| JP2009224523A (ja) | 露光方法、露光装置及びデバイス製造方法 | |
| US7106419B2 (en) | Exposure method and apparatus | |
| JP2002231616A (ja) | 位置計測装置及び方法、露光装置及び方法、並びにデバイス製造方法 | |
| US7221434B2 (en) | Exposure method and apparatus | |
| JP2006269669A (ja) | 計測装置及び計測方法、露光装置並びにデバイス製造方法 | |
| KR100819240B1 (ko) | 노광장치의 조명광학계의 유효광원분포 측정장치 및 그것을 가지는 노광장치 | |
| US20060146304A1 (en) | Method of manufacturing a miniaturized device | |
| JP2006030021A (ja) | 位置検出装置及び位置検出方法 | |
| JPH1041219A (ja) | 投影露光装置及びそれを用いたデバイスの製造方法 | |
| JP2004279166A (ja) | 位置検出装置 | |
| JP2002015992A (ja) | リソグラフィ・プロセス及びリソグラフィ・システムの評価方法、基板処理装置の調整方法、リソグラフィ・システム、露光方法及び装置、並びに感光材料の状態の測定方法 | |
| JP2004273861A (ja) | 露光装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060428 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20060428 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20090114 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090127 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090309 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20090804 |