JP2005149231A - 交差点事故防止システム、交差点事故防止装置、交差点事故防止方法、およびプログラム - Google Patents
交差点事故防止システム、交差点事故防止装置、交差点事故防止方法、およびプログラム Download PDFInfo
- Publication number
- JP2005149231A JP2005149231A JP2003387088A JP2003387088A JP2005149231A JP 2005149231 A JP2005149231 A JP 2005149231A JP 2003387088 A JP2003387088 A JP 2003387088A JP 2003387088 A JP2003387088 A JP 2003387088A JP 2005149231 A JP2005149231 A JP 2005149231A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- intersection
- wireless communication
- accident prevention
- signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images
Landscapes
- Traffic Control Systems (AREA)
Abstract
【課題】 信号機が設置してある交差点での事故を未然に防止することのできる交差点事故防止システムを提供する。
【解決手段】 交差点における事故を防止するシステムであり、信号機の設置してある交差点周囲に存在する対象物の移動状況を検知するレーダーと、上記信号機の点灯状態の変化を検出する手段と、上記レーダーおよび上記検出手段に接続され、上記レーダーによって検知された対象物の移動状況と上記検出装置によって検出された上記信号機の点灯状態とから、危険車両の存在を特定する特定手段と、上記特定手段に接続され、上記交差点周囲の車両に対して、上記危険車両の存在を知らせる無線通信手段とを備えたことを特徴とする。
【選択図】 図2
【解決手段】 交差点における事故を防止するシステムであり、信号機の設置してある交差点周囲に存在する対象物の移動状況を検知するレーダーと、上記信号機の点灯状態の変化を検出する手段と、上記レーダーおよび上記検出手段に接続され、上記レーダーによって検知された対象物の移動状況と上記検出装置によって検出された上記信号機の点灯状態とから、危険車両の存在を特定する特定手段と、上記特定手段に接続され、上記交差点周囲の車両に対して、上記危険車両の存在を知らせる無線通信手段とを備えたことを特徴とする。
【選択図】 図2
Description
本発明は、信号機が設置してある交差点での事故を、未然に防止する交差点事故防止システムに関する。
近年、運転者の高齢化や無謀な運転者の増加によって、交差点における事故が多発している。特に、運転者が交通法規を遵守していても、交通法規に違反する運転者による運転により事故に巻き込まれるケースもあり、安心して運転を行える環境が整っているとはいえない状況にある。
具体的には、赤信号を無視して交差点を通過しようとする違反車が、青信号を信じて通行している車両に衝突するケースや、通行中の車両が交差点付近での事故に気づかずそれに巻き込まれるケース等が発生している。
このような状況で、交差点における危険をリアルタイムに運転者に報知する交差点情報システムが提案されている。たとえば、特許文献1に記載されている技術では、交差点に入る車両の画像を取得して、その画像から危険な車両を認識し、状況表示手段に表示するシステムが提案されている。
また、特許文献2に記載されている技術では、交差点手前の路地の両側に移動体検出手段を設置し、その路地を走行する車両に対して、適正速度を超過している場合には、交差点に設置した情報表示板で警告するシステムが提案されている。
更に、特許文献3に記載されている技術では、車両同士が相互に位置情報を通信することでドライバ―に警報信号を発するシステムが提案されている。
特開2002−329291号公報
特開平10−302200公報
特開2002−150482号公報
しかしながら、特許文献1に記載されている技術では、画像を解析することにより危険な車両を認識している。従って、常時危険を検知するためには、大容量の画像データに対する情報処理を繰り返し実行する必要があり、高性能な処理装置を必要とする。さらに、リアルタイムに処理するためには、そのような処理装置を交差点ごとに設置する必要があり、大量のコンピュータ資源を必要とする。さらにまた、危険と判断されたときにその内容が交差点に設置された交差点情報装置において表示されるに過ぎない。したがって、交差点情報装置が危険と判断して表示しても、その危険を被る可能性のある車両のドライバがその表示を見落とす可能性があり、交通事故の防止処置として十分ではない。
一方、特許文献2に記載されている技術は、優先道路に交差する路地を対象としており、そのままでは信号機を備えた交差点の事故の防止に利用することはできない。すなわち、この技術では、交差点手前の所定の距離の位置に設置された移動体検出手段により交差点に向かってくる自動車等を検知する。したがって、すでに交差点に停止している車両が急発進するような場合の危険を検知できない。
更に、特許文献3に記載されている技術では、位置情報を送信しない車両に対応できないので、少なくとも現状では十分な効果は期待できない。
本発明は、上記課題を鑑みてなされたものであり、信号機が設置してある交差点での事故を未然に防止することのできる交差点事故防止システムを提供することを目的とする。
本発明は、上記課題を鑑みてなされたものであり、信号機が設置してある交差点での事故を未然に防止することのできる交差点事故防止システムを提供することを目的とする。
本発明は上記課題を解決するために、以下の手段を採用した。すなわち、本発明は、交差点における事故を防止するシステムであり、信号機の設置してある交差点周囲に存在する対象物の移動状況を検知するレーダーと、上記信号機の点灯状態の変化を検出する手段と、上記レーダーおよび上記検出手段に接続され、上記レーダーによって検知された対象物の移動状況と上記検出装置によって検出された上記信号機の点灯状態とから、危険車両の存在を特定する特定手段と、上記特定手段に接続され、上記交差点周囲の車両に対して、上記危険車両の存在を知らせる無線通信手段とを備えたことを特徴とする。
本発明によれば、レーダーによって検知された交差点周囲に存在する対象物の移動状況と、信号機の点灯状態とから、危険車両の存在を特定し、交差点周囲の車両に対して、上記危険車両の存在を無線信号で知らせることができる。
好ましくは、上記特定手段は、上記信号機が赤信号を表示する方向に進行する対象物の位置または速度の少なくとも一方が所定の条件を満たした場合にその対象物を危険車両として特定するようにしてもよい。
また、本発明は、車両の内部に設けられる事故防止装置であって、交差点に設置され危険車両の存在を知らせる警報信号を無線通信で送信する車両検知装置から、上記警報信号を受信する無線通信手段と、上記無線通信手段が警報信号を受信した場合に、当該車両のドライバに注意を促す手段とを備えたことを特徴とする。
また、本発明は、車両の内部に設けられる事故防止装置であって、交差点に設置され危険車両の存在を知らせる警報信号を無線通信で送信する車両検知装置から、上記警報信号を受信する無線通信手段と、上記無線通信手段が警報信号を受信した場合に、当該車両の走行を停止させる手段とを備えたことを特徴とする。
本発明によれば、上記危険車両の存在を知らせる警報信号を受信したときに当該車両のドライバに注意を促すので事故を防止できる。また、警報信号を受信したときに当該車両の走行を停止させることで、当該車両と上記危険車両の事故を防止することもできる。
上記交差点事故防止システムによって、信号機が設置してある交差点での事故を未然に防止することができる。
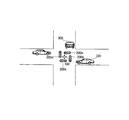
以下、本発明による交差点事故防止システムの実施形態について、図面を参照して詳細に説明する。図1は、本発明による交差点事故防止システムがどのように機能するかを説明する図である。ここでは説明のため、交差点の2つの進行方向を、夫々、上下方向(図で上下方向)および左右方向(図で左右方向)と呼ぶこととする。
今、交差点の左右方向の信号機200dおよび200bが青に変わったとする。すると左右方向で信号待ちをしていた車両はゆっくりと交差点を通過しようとする。ところが、交差点の上下方向からスピードを落とすことなく信号無視の車両が突っ込んでくるとする。ゆっくりと交差点を通過しようとする車両は、そのような信号無視の車両を予想してい
ないので交差点中央で衝突事故を起こす。このような状況において、本発明の実施形態による交差点事故防止システムでは、以下のように、衝突事故が回避される。
ないので交差点中央で衝突事故を起こす。このような状況において、本発明の実施形態による交差点事故防止システムでは、以下のように、衝突事故が回避される。
上記と同様、左右方向で信号待ちをしていた車両301が、ゆっくりと交差点を通過しようとするとき、交差点の上下方向からスピードを落とすことなく信号無視の車両302が突っ込んでくる。しかし、交差点に設置してある車両検知装置100は、レーダーにより、信号無視の車両の距離、方位、移動速度等を測定しており、所定の計算により、衝突事故の危険性があると判断する。そして、無線通信により交差点の左右方向の車両に対して、危険性を警告する信号を送信する。交差点の左右方向の車両は、この信号を受けて直ちに停止する。その結果、衝突事故は回避される。
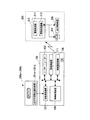
以下、本発明の実施形態による交差点事故防止システムを、より詳細に説明する。図2は、本発明による交差点事故防止システムの構成図である。この交差点事故防止システムは、信号機200a〜200dと、信号機200a〜200dと連携して危険車両を検知する車両検知装置100とを備えている。また、車両検知装置100は、レーザー・レーダー103、情報処理装置105、有線通信装置107、無線通信装置109および警報発信器111を備えている。
車両検知装置100のレーザー・レーダー103は、交差点の上下方向および左右方向に対して、レーザー・パルスを送信し、その反射波によって、車両等の移動体を検出し、その距離、移動速度等を計算する。このレーザー・レーダー103からの検出結果は、情報処理装置105によって処理される。情報処理装置105は、レーザー・レーダー103の設置方向から移動体の進行方向、位置、速度を特定する。さらに、情報処理装置105は、信号機200a〜200dの夫々の点灯状態と、移動体の移動状況、すなわち、位置、移動方向、または速度とから、衝突事故の可能性を判断する。
なお、情報処理装置105は、速度の時間変化から加速度を算出し、移動体の加速度に基づいて衝突事故の可能性を推定してもよい。また、位置、移動方向、速度、または加速度のいずれか1以上を組み合わせて衝突事故の可能性を推定してもよい。また、ここでは、レーザー・レーダー103を用いたが、本発明の実施は、このような構成には限定されない。例えば、レーザー・レーダー103の代わりに、ミリ波レーダを用いてもよい。
なお、情報処理装置105は、速度の時間変化から加速度を算出し、移動体の加速度に基づいて衝突事故の可能性を推定してもよい。また、位置、移動方向、速度、または加速度のいずれか1以上を組み合わせて衝突事故の可能性を推定してもよい。また、ここでは、レーザー・レーダー103を用いたが、本発明の実施は、このような構成には限定されない。例えば、レーザー・レーダー103の代わりに、ミリ波レーダを用いてもよい。
また、信号機200a〜200dの夫々には、点灯状態の変化を検出する機能と、その点灯状態の変化を送信する有線通信機能を備えた点灯状態検出通信装置201a〜201dを有しており、有線通信装置107と有線で接続している。なお、信号機200a〜200dは、点灯状態の変化を情報処理装置105に対して通知する。この通知は、上記の通り、情報処理装置105で利用される。
信号機200a〜200dの位置によっては、車両検知装置100を、信号機200a〜200dのいずれか1つに内蔵して、その1つの点灯状態のみを検出するようにしても良い。その場合には、1つの信号機の点灯状態から他の信号機の点灯状態を推定すればよい。しかし、好ましくは、信号機200a〜200dのすべての点灯状態を検出するようにした方が、信頼性が高い。
また、車両300にも、事故防止車載器310が設けられている。この事故防止車載器310には、無線通信機能を有する警報受信器311および情報処理装置312が備えられており、警報装置303および走行制御装置305と接続している。この警報受信器311に対して、無線通信装置109から、後に説明する付帯情報と共に、危険車両の存在を示す警報が送信される。
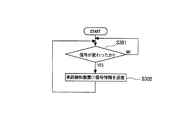
図3は、通信機能を有する信号機200a〜200dの動作を説明するフローチャート
である。この処理は、図2示した点灯状態検出通信装置201a〜201dで実行すればよい。ステップS301では信号が変わったか否かを検出する。信号が変わっていなければ、変わるまでステップS301を繰り返して待つ。信号が変わった場合には、車両検知装置100に対して、信号の変化の情報を示す信号情報を送信する。
である。この処理は、図2示した点灯状態検出通信装置201a〜201dで実行すればよい。ステップS301では信号が変わったか否かを検出する。信号が変わっていなければ、変わるまでステップS301を繰り返して待つ。信号が変わった場合には、車両検知装置100に対して、信号の変化の情報を示す信号情報を送信する。
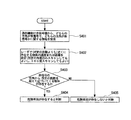
図4は、衝突事故の可能性判断を行う危険車両存在検知アルゴリズムのフローチャートである。この処理は、情報処理装置105で行われる。まず、ステップS401では、信号機200a〜200dから、どちらの方角が青信号で、どちらの方角が赤信号かという情報を受信する。ステップS402では、レーザー・レーダーから、交差点に近づく物体(車両)の速度および距離を受信する。ステップS403では、その物体が赤信号で所定の距離を越えて近づいてくるか否かを確認する。
その物体が赤信号で所定の距離を越えて近づいてくれば、ステップS404で危険車両が存在すると判断する。その物体が所定の距離を越えて近づいてこなければ、ステップS405で危険車両は存在しないと判断する。
この判断では、赤信号で、例えば、交差点領域の端部(交差する相手側道路の手前側縁)からの距離が1m以内なら速度が0の物体でも、危険車両と判断し、交差点領域の端部からの距離が1m以上5m以内なら速度が10km/h以上の物体を危険車両と判断し、交差点領域の端部からの距離が5m以上10m以内なら速度が20km/h以上の物体を危険車両と判断するような処理を実行すればよい。また、交差点領域の端部からの距離と物体の加速度との関係により、危険車両を判断してもよい。
ステップS404で危険車両が存在すると判断した場合には、その判断結果は、無線通信装置109から交差点の全車両に対して送信される。具体的には、警報発信器111によって、各車両に危険車両の存在が送信される。
上記フローチャートで、ステップS401とステップS402との間には、この場合、特に依存関係はないので、どちらが先でも構わない。状況に応じて前後関係が変化するような実装も可能である。
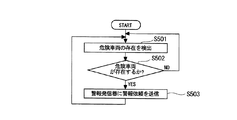
図5は、本発明の実施の形態による車両検知装置100の動作を説明する図である。まず、ステップS501では、危険車両の有無が検出される。ステップS502では、危険車両が存在しない場合にステップS501に戻り、危険車両が存在する場合にステップS503に進む分岐処理が行われる。そして、危険車両が存在する場合、ステップS503において、各車両の警報発信器111に危険車両の存在を送信することにより、警報依頼を行う。
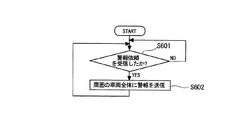
図6は、本発明の実施の形態による警報発信器111の動作を説明する図である。まず、ステップS601では、警報依頼を受信したか否かを確認する。警報依頼を受信していなければ、警報依頼を受信するまでステップS601において確認を繰り返す。警報依頼を受信していれば、無線通信装置109を介して、交差点の左右方向の車両に警報を送信する。
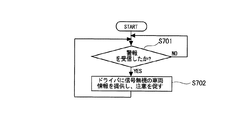
図7は、本発明の実施の形態による警報受信器311の動作を説明する図である。まず、ステップS701では、警報を受信したか否かを確認する。警報依頼を受信していなければ、警報を受信するまでステップS701において確認を繰り返す。警報を受信していれば、情報処理装置312および警報装置303によって、各車両のドライバに、信号無視等の危険車両に関する情報を知らせる。具体例としては、警報装置303はスピーカーであり、危険に対して「右側から信号無視の車両が進入します。直ちに回避してください
」等と音声で通知が行われる。これを聞いて、ドライバは、クラクションで周りに危険を通知した上で、脇へ車両を退避させる等の、事故防止行動を取ることができる。
」等と音声で通知が行われる。これを聞いて、ドライバは、クラクションで周りに危険を通知した上で、脇へ車両を退避させる等の、事故防止行動を取ることができる。
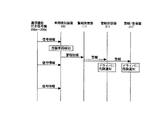
図8は、本発明の実施形態による交差点事故防止システムにおける、信号処理の流れを説明する図である。通信機能を有する信号機200a〜200dからは、車両検知装置100に対して、信号の切り替えに関する情報が逐一送信されている。車両検知装置100では、危険車両の存在を監視しており、危険車両が検知されれば警報発信器111に対して、警報依頼を行う。それに応答して、警報発信器111では、各車両の警報受信器311、311’に対して警報を送信して、ドライバに危険を通知する。
本発明による交差点事故防止システムにおいて、レーザー・レーダーは車両までの距離およびその移動速度をリアルタイムで正確に測定する。そのため、例えば、赤信号で停車している車両が、突然急発進したとする。このような場合でも、レーザー・レーダーによって、常に車両の距離と移動速度が測定され、車両検知装置100は、衝突事故の可能性を推定する。その場合に、加速度を求めて、衝突事故の可能性を推定してもよい。したがって、距離に対して移動速度が大きい場合、所定以内の距離から急発進した場合には、車両検知装置100は、衝突が発生する可能性があると判断する。そして、車両検知装置100は、各車両の警報受信器311に対して危険を通知することができる。
本発明による交差点事故防止システムにおいて、警報発信器111と警報受信器311との通信には、無線通信が用いられる。具体的には、警報発信器111は、無線LANのパケットをブロードキャストで警報発信器111へ送信する。警報発信器111では、常に、このパケットを監視しており、パケットを受信すると、図7あるいは、図9に示した事故防止処理を実行する。無線LANとしては、IEEE802.11b等、既存のものが利用できる。また、Bluetooth等、その他の無線通信方式、あるいは、その他のアドホック通信を利用してもよい。また、FM(Frequency Modulation)によるVICS(Vehicle Information and Communication System)を用いてもよい。路側機からのビーコンによるVICSを用いてもよい。
無線LANを用いた場合、単純に危険車両の存在を示すだけではなく、各種の付帯情報も共に、送信することができる。具体的には、危険の度合い、周囲の状況、危険車両の種類等である。
その他、無線通信の方法として、ETCや商用車管理システム等の路車間通信に用いられているDSRC(Dedicated Short Range Communication)を採用することもできる。
また、付帯情報としては、車両の走行制御装置305を制御する為の制御信号を含めてもよい。つまり、緊急度が高い場合、各車両の警報受信器311は車両の走行制御装置305を制御して、車両を停止させるといったことができる。その場合、付帯情報に危険度のレベルを示す情報を含め、危険度のレベルに応じて、車両を制御するようにしてもよい。危険度が所定値以上の場合には、車両を停止させ、危険度が所定値に達しない場合には、車両内でドライバに警告を発する等である。ただし、そのような付帯情報なしに、警報を受信したら車両を停止するような制御としてもよい。
また、付帯情報としては、車両の走行制御装置305を制御する為の制御信号を含めてもよい。つまり、緊急度が高い場合、各車両の警報受信器311は車両の走行制御装置305を制御して、車両を停止させるといったことができる。その場合、付帯情報に危険度のレベルを示す情報を含め、危険度のレベルに応じて、車両を制御するようにしてもよい。危険度が所定値以上の場合には、車両を停止させ、危険度が所定値に達しない場合には、車両内でドライバに警告を発する等である。ただし、そのような付帯情報なしに、警報を受信したら車両を停止するような制御としてもよい。
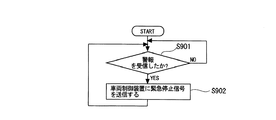
図9は、車両の走行制御を行った場合の、本発明の実施の形態による警報受信器311の動作を説明する図である。まず、ステップS901では、警報を受信したか否かを確認する。警報依頼を受信していなければ、警報を受信するまでステップS901において確認を繰り返す。警報を受信していれば、ステップS902で、車両の走行制御装置305に緊急停止信号を送信して、車両を停止させる。
また、レーザー・レーダーは、交差点の1つの方向における全車両の状況を短時間で検
知できるので、各車両とその後方の車両との関係に応じて危険を検知し、衝突事故の防止処理を実行してもよい。例えば、停止中の車両に対して後方の車両が衝突する危険が検知された場合に、停止中の車両のリアランプを短周期で点滅される制御を実行してもよい。また、そのような衝突の可能性が推定される危険車両の周囲に警報を発信し、その危険車両およびその危険車両の周囲の車両の走行を停止させるようにしてもよい。
知できるので、各車両とその後方の車両との関係に応じて危険を検知し、衝突事故の防止処理を実行してもよい。例えば、停止中の車両に対して後方の車両が衝突する危険が検知された場合に、停止中の車両のリアランプを短周期で点滅される制御を実行してもよい。また、そのような衝突の可能性が推定される危険車両の周囲に警報を発信し、その危険車両およびその危険車両の周囲の車両の走行を停止させるようにしてもよい。
以上、本発明の実施の形態について、その実施の形態に基づき具体的に説明したが、これに限定されるものではなく、その要旨を逸脱しない範囲で種々変更可能である。
たとえば、上記実施の形態では、情報処理装置105には、有線通信装置107と無線通信装置109が別々に設けられているが、信号機200a〜200dに無線通信装置を設けることにより、無線通信装置109が有線通信装置107の機能をも兼ねるようにしてもよい。
たとえば、上記実施の形態では、情報処理装置105には、有線通信装置107と無線通信装置109が別々に設けられているが、信号機200a〜200dに無線通信装置を設けることにより、無線通信装置109が有線通信装置107の機能をも兼ねるようにしてもよい。
100 車両検知装置
103 レーダー
105 情報処理装置
107 有線通信装置
109 無線通信装置
111 警報発信器
200a〜200d 信号機
201a〜201d 点灯状態検出通信装置
300、301、302 車両
303 警報装置
305 走行制御装置
310 事故防止車載器
311 警報受信器
312 情報処理装置
103 レーダー
105 情報処理装置
107 有線通信装置
109 無線通信装置
111 警報発信器
200a〜200d 信号機
201a〜201d 点灯状態検出通信装置
300、301、302 車両
303 警報装置
305 走行制御装置
310 事故防止車載器
311 警報受信器
312 情報処理装置
Claims (10)
- 信号機の設置してある交差点周囲に存在する対象物の移動状況を検知するレーダーと、
前記信号機の点灯状態の変化を検出する手段と、
前記レーダーおよび前記検出手段に接続され、前記レーダーによって検知された対象物の移動状況と前記検出装置によって検出された前記信号機の点灯状態とから、危険車両の存在を特定する特定手段と、
前記特定手段に接続され、前記交差点周囲の車両に対して、前記危険車両の存在を知らせる無線通信手段とを備えたことを特徴とする交差点事故防止システム。 - 前記特定手段は、前記信号機が赤信号を表示する方向に進行する対象物の位置または速度の少なくとも一方が所定の条件を満たした場合にその対象物を危険車両として特定する請求項1に記載の交差点事故防止システム。
- 車両の内部に設けられる事故防止装置であって、
交差点に設置され危険車両の存在を知らせる警報信号を無線通信で送信する車両検知装置から、前記警報信号を受信する無線通信手段と、
前記無線通信手段が警報信号を受信した場合に、当該車両のドライバに注意を促す手段とを備えたことを特徴とする事故防止装置。 - 車両の内部に設けられる事故防止装置であって、
交差点に設置され危険車両の存在を知らせる警報信号を無線通信で送信する車両検知装置から、前記警報信号を受信する無線通信手段と、
前記無線通信手段が警報信号を受信した場合に、当該車両の走行を停止させる手段と
を備えたことを特徴とする事故防止装置。 - レーダーと信号機と無線通信装置とに接続されるコンピュータが、前記レーダーの測定信号に基づき前記信号機の設置してある交差点周囲に存在する対象物の移動状況を検知するステップと、
前記信号機の点灯状態の変化を検出するステップと、
前記検知された対象物の移動状況と前記検出された前記信号機の点灯状態とから、危険車両の存在を特定する特定ステップと、
前記交差点周囲の車両に対して、前記無線通信装置を介して前記危険車両の存在を知らせるステップとを実行する交差点事故防止方法。 - 前記特定ステップでは、前記信号機が赤信号を表示する方向に進行する対象物の位置または速度の少なくとも一方が所定の条件を満たした場合にその対象物が危険車両として特定される請求項5に記載の交差点事故防止方法。
- レーダーと信号機と無線通信装置とに接続されるコンピュータに、前記レーダーの測定信号に基づき前記信号機の設置してある交差点周囲に存在する対象物の移動状況を検知するステップと、
前記信号機の点灯状態の変化を検出するステップと、
前記検知された対象物の移動状況と前記検出された前記信号機の点灯状態とから、危険車両の存在を特定する特定ステップと、
前記交差点周囲の車両に対して、前記無線通信装置を介して前記危険車両の存在を知らせるステップとを実行させるプログラム。 - 前記特定ステップでは、前記信号機が赤信号を表示する方向に進行する対象物の位置または速度の少なくとも一方が所定の条件を満たした場合にその対象物が危険車両として特
定される請求項7に記載のプログラム。 - 車両に搭載されるコンピュータに、
交差点に設置され危険車両の存在を知らせる警報信号を無線通信で送信する車両検知装置から、前記警報信号を受信する無線通信ステップと、
前記警報信号を受信した場合に、当該車両の走行を停止させるステップと
を実行させるプログラム。 - 車両に搭載されるコンピュータに、
交差点に設置され危険車両の存在を知らせる警報信号を無線通信で送信する車両検知装置から、前記警報信号を受信する無線通信ステップと、
前記警報信号を受信した場合に、当該車両のドライバに注意を促すステップと
を実行させるプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003387088A JP2005149231A (ja) | 2003-11-17 | 2003-11-17 | 交差点事故防止システム、交差点事故防止装置、交差点事故防止方法、およびプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2003387088A JP2005149231A (ja) | 2003-11-17 | 2003-11-17 | 交差点事故防止システム、交差点事故防止装置、交差点事故防止方法、およびプログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2005149231A true JP2005149231A (ja) | 2005-06-09 |
Family
ID=34694582
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2003387088A Withdrawn JP2005149231A (ja) | 2003-11-17 | 2003-11-17 | 交差点事故防止システム、交差点事故防止装置、交差点事故防止方法、およびプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2005149231A (ja) |
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008198162A (ja) * | 2007-01-15 | 2008-08-28 | Mitsubishi Electric Corp | 情報提供判定装置、車載装置および電子化交差点システム |
| JP2011118519A (ja) * | 2009-12-01 | 2011-06-16 | Hitachi Kokusai Electric Inc | 衝突防止装置、衝突防止方法、衝突防止プログラム、および衝突防止システム |
| KR101388268B1 (ko) * | 2011-04-11 | 2014-04-23 | 주식회사 만도 | 차량 관제를 위한 방법, 장치 및 시스템 |
| JP2015207177A (ja) * | 2014-04-21 | 2015-11-19 | 日本信号株式会社 | 信号制御システム |
| JP2016224505A (ja) * | 2015-05-27 | 2016-12-28 | 株式会社 ミックウェア | 事故防止情報出力装置、事故防止情報受信装置、事故防止情報出力方法、事故防止情報受信方法、およびプログラム |
| KR20170056233A (ko) * | 2015-11-13 | 2017-05-23 | 현대모비스 주식회사 | 차량의 회전 주행 제어 장치 및 방법 |
| WO2018096970A1 (ja) * | 2016-11-22 | 2018-05-31 | 京セラ株式会社 | 電子機器、車両、制御装置、制御プログラム及び電子機器の動作方法 |
| JP2018106352A (ja) * | 2016-12-26 | 2018-07-05 | 京セラ株式会社 | 電子機器、車両、制御装置、制御プログラム及び電子機器の動作方法 |
| JP2020149268A (ja) * | 2019-03-13 | 2020-09-17 | オムロン株式会社 | 走行支援システム、走行支援方法、および走行支援プログラム |
| JP2020149517A (ja) * | 2019-03-15 | 2020-09-17 | オムロン株式会社 | 走行車両情報収集システム、走行車両情報収集方法 |
| WO2023210105A1 (ja) * | 2022-04-27 | 2023-11-02 | 住友電気工業株式会社 | インフラ電波センサ |
| WO2026061204A1 (zh) * | 2024-09-19 | 2026-03-26 | 锐凌无线有限责任公司 | 车辆预警方法、装置、电子设备及可读介质 |
-
2003
- 2003-11-17 JP JP2003387088A patent/JP2005149231A/ja not_active Withdrawn
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008198162A (ja) * | 2007-01-15 | 2008-08-28 | Mitsubishi Electric Corp | 情報提供判定装置、車載装置および電子化交差点システム |
| JP2011118519A (ja) * | 2009-12-01 | 2011-06-16 | Hitachi Kokusai Electric Inc | 衝突防止装置、衝突防止方法、衝突防止プログラム、および衝突防止システム |
| KR101388268B1 (ko) * | 2011-04-11 | 2014-04-23 | 주식회사 만도 | 차량 관제를 위한 방법, 장치 및 시스템 |
| JP2015207177A (ja) * | 2014-04-21 | 2015-11-19 | 日本信号株式会社 | 信号制御システム |
| JP2016224505A (ja) * | 2015-05-27 | 2016-12-28 | 株式会社 ミックウェア | 事故防止情報出力装置、事故防止情報受信装置、事故防止情報出力方法、事故防止情報受信方法、およびプログラム |
| KR102378051B1 (ko) | 2015-11-13 | 2022-03-24 | 현대모비스 주식회사 | 차량의 회전 주행 제어 장치 및 방법 |
| KR20170056233A (ko) * | 2015-11-13 | 2017-05-23 | 현대모비스 주식회사 | 차량의 회전 주행 제어 장치 및 방법 |
| WO2018096970A1 (ja) * | 2016-11-22 | 2018-05-31 | 京セラ株式会社 | 電子機器、車両、制御装置、制御プログラム及び電子機器の動作方法 |
| US11165904B2 (en) | 2016-11-22 | 2021-11-02 | Kyocera Corporation | Electronic apparatus, control device, computer-readable non-transitory storage medium, and operation method of electronic apparatus |
| JP2018106352A (ja) * | 2016-12-26 | 2018-07-05 | 京セラ株式会社 | 電子機器、車両、制御装置、制御プログラム及び電子機器の動作方法 |
| JP2020149268A (ja) * | 2019-03-13 | 2020-09-17 | オムロン株式会社 | 走行支援システム、走行支援方法、および走行支援プログラム |
| JP7156109B2 (ja) | 2019-03-13 | 2022-10-19 | オムロン株式会社 | 走行支援システム、走行支援方法、および走行支援プログラム |
| JP2020149517A (ja) * | 2019-03-15 | 2020-09-17 | オムロン株式会社 | 走行車両情報収集システム、走行車両情報収集方法 |
| WO2023210105A1 (ja) * | 2022-04-27 | 2023-11-02 | 住友電気工業株式会社 | インフラ電波センサ |
| WO2026061204A1 (zh) * | 2024-09-19 | 2026-03-26 | 锐凌无线有限责任公司 | 车辆预警方法、装置、电子设备及可读介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11840221B2 (en) | Method for alerting danger situations of moving object and apparatus for the same | |
| KR101399026B1 (ko) | 차선 변경 시 위험 알림 시스템 및 그 방법 | |
| CN114694414B (zh) | 信息处理装置、信息处理方法以及存储介质 | |
| JP5867518B2 (ja) | 運転支援装置 | |
| EP2463678B1 (en) | Moving body anti-collision device and a moving body with the same | |
| KR101581188B1 (ko) | 차선변경 경보 장치 | |
| US8362922B2 (en) | Intersection driving support apparatus | |
| JP2022544533A (ja) | 危険車両および道路状態を通信するためのシステム | |
| KR101362706B1 (ko) | 차량의 직진 주행성 확보 시스템 및 그 방법 | |
| JP7150246B2 (ja) | 車両用警報システム | |
| CN106097775A (zh) | 一种基于导航的预警方法、终端设备及服务器 | |
| CN106683465A (zh) | 生成及发送车辆避让提醒的方法、装置 | |
| CN119895476A (zh) | 车辆数字警报系统 | |
| KR101929555B1 (ko) | 급제동 경고 방법 및 장치 | |
| US11763681B2 (en) | ECU and lane departure warning system | |
| JP2009087249A (ja) | 車載用渋滞警報装置 | |
| KR20220030231A (ko) | 교차로 신호위반 차량 경고 장치 및 방법 | |
| JP2004252718A (ja) | 赤信号停車システム | |
| JP6972885B2 (ja) | 情報処理装置および車両システム | |
| KR101403014B1 (ko) | 차량 탑재 장치 및 그것을 이용한 교통 정보 처리 방법 및 시스템 | |
| JP2006099453A (ja) | 運転支援装置 | |
| JP5664129B2 (ja) | 車両位置情報出力装置及びこの装置を備えた路側装置 | |
| KR20130120695A (ko) | 역주행 차량 경보 제어 장치 및 방법 | |
| JP4752464B2 (ja) | 車両用運転支援装置 | |
| JP2006323666A (ja) | 歩行者飛び出し警報システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Withdrawal of application because of no request for examination |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20070206 |