JP2005257530A - 車両用接近検知装置 - Google Patents
車両用接近検知装置 Download PDFInfo
- Publication number
- JP2005257530A JP2005257530A JP2004070750A JP2004070750A JP2005257530A JP 2005257530 A JP2005257530 A JP 2005257530A JP 2004070750 A JP2004070750 A JP 2004070750A JP 2004070750 A JP2004070750 A JP 2004070750A JP 2005257530 A JP2005257530 A JP 2005257530A
- Authority
- JP
- Japan
- Prior art keywords
- output
- vehicle
- optical sensor
- processing circuit
- sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Landscapes
- Photometry And Measurement Of Optical Pulse Characteristics (AREA)
- Geophysics And Detection Of Objects (AREA)
Abstract
【課題】車両に搭載する光センサ(赤外線センサを含む)を利用した人接近検出装置の検出精度を向上する。路面に対するセンサを搭載した車両の動きと、路面に対する人の動きをともに消去できる検出装置を実現する。
【解決手段】センサの検出出力について時間軸上で2階微分演算を実行してから、正負のレベル判定を実行する。これに所定値を越える出力があるときに車両近辺に人が居ることを警報する。
【選択図】図3
【解決手段】センサの検出出力について時間軸上で2階微分演算を実行してから、正負のレベル判定を実行する。これに所定値を越える出力があるときに車両近辺に人が居ることを警報する。
【選択図】図3
Description
本発明は、車両に搭載され、その車両に人または動物など動く物体が接近していることを検知するための装置として利用する。本発明は、光センサ、とくに赤外線センサを利用して、車両に人が接近していることを検知し運転者に対して警報を発生する装置に関する。
自動車その他車両に光センサを取付け、運転者の死角にある障害物を検出し、運転席に警報を発生する装置はさまざまな形態のものが知られている。原理的に大別して、車両側に発光体を取付け運転者の死角になる方向を照射しその反射光を受光検出するもの、車両側には発光体はなく人体から放射される赤外線を受光検出するものがある。発光体を利用しその反射光を検出する原理の装置は、光は必ずしも赤外線である必要はなく、可視光あるいは紫外線でも利用することができる。
車両用ではなく固定的な装置であるが、人体から放射されている赤外線を検出することにより、ゲートなどを人が通過したことを検出する装置が知られている。従来技術として、下記[特許文献1](松下)には、赤外線センサの有効な感度領域をそのゲートを通過する人の流れにいくぶん平行な向きに配置し、その検出出力について時間微分を演算して、センサ出力が増大したか減少したかを識別することにより、そのゲートを通過して入場した人と退場した人とを区別することができる装置が説明されている。
これも車両用ではなく固定的な装置であるが、下記[特許文献2](三菱)の段落[0020]他には、センサ検出出力の傾きを検出することにより、その検出精度を向上する旨の記載がある。この文献には「時間微分」との用語による説明はないが、信号出力の傾きを検出することが繰り返し説明されていて、これは信号出力強度を時間軸上で微分演算し評価することに相当するものと考えられる。また同文献の段落[0030]には、焦電型の赤外線センサを利用することにより、出力信号の増減が検出できる旨の記載がある。焦電型の赤外線センサは受光した赤外線の増減に応じて出力を発生するセンサであり、実質的に一般の赤外線センサの時間微分値を出力することに相当するものと理解することができる。
下記[非特許文献1]は、アマチュア向けの工作記事であり、これも赤外線センサの出力信号を時間微分するとの用語での表現はないが、焦電型の赤外線センサを利用した微分型人体検知装置についての説明がある(同文献の109頁右欄)。とくに同文献の図12−3およびその説明には、焦電型赤外線センサの出力により検出出力の微分波形が得られ、これを利用することにより識別が安定する旨の説明がある。
特開平11−6764号公報(出願人、松下電工)
特開平8−271645号公報(出願人、三菱電機)
島田義人著「人体検知器の製作」、雑誌「トランジスタ技術」,2003年12月号109−114頁
上記のように、さまざまに知られている光センサまたは赤外線センサを利用した固定的な人検出装置は、検出素子の位置が固定されていない車両用の人検出装置として、そのまま車両に搭載しても期待する作用は得られない。すなわち上記従来例装置のように、路上を移動する人を検出するためにセンサの検出出力に時間微分演算を施しても、車両そのものが路面に対して移動しているから、路面に静止する数々の物体が移動しているように検出されて、人だけを的確に検出することができないためと考えられる。
本発明は、このような背景に行われたものであって、検出装置を取付けた物体そのものが移動する場合にも、すなわち車両に検出装置を取付けた場合にも、路上または車両の周囲を移動する人を識別することができる人検出装置を提供することを目的とする。本発明は、車両の移動に伴い発生する検出出力の雑音を適正にかつ原理的に除去することができる人検出装置を提供することを目的とする。
本発明は車両に取付けた光センサ(赤外線センサを含む)により検出される検出出力に、時間軸上で2階微分の演算を施して、その検出出力を利用することを最も主要な特徴とする。検出出力に時間軸上で2階微分演算を施すことにより、車両の路面に対する動き、および検出対象である人の路面に対する動きがそれぞれ実質的に消去され、人の車両に対する動きを正負の振幅値として検出することができるようになるものと考えられる。したがって、この2階微分の時定数は、車両の路面に対する動きに対応する値、および人の路面に対する動きに対応する値に、それぞれ近似させて設定することが望ましい。
本発明は車両に光源(赤外線光源を含む)を設けてその反射光を検出する装置、車両に光源を設けることなく、人体が体温として発生する赤外線を検出する装置のいずれの形態にも実施することができる。本発明の「人の動き」は路上を歩行する人の動きのほかに、路上を自転車またはバイクに乗って移動する人の動きも含む構成とすることができる。これは人の動きに対応する微分時定数の有効な範囲をどのような範囲に設定するかにより定めることができる。
さらに焦電型の赤外線センサを利用する場合には、焦電型センサの出力に得られる信号は基本的に時間微分された信号に相当するものであるから、その出力にさらに時間軸上で施す微分演算は1階微分演算でよいことになる。
すなわち本発明は、車体に運転者の死角となる位置を検知するように取付けられた光センサと、この光センサの出力電気信号を処理する処理回路と、その処理回路の出力にしたがって検知出力を発生する手段とを備えた車両用接近検知装置において、前記処理回路は、前記光センサの継続的な出力電気信号に対して時間軸上で2階微分の演算を実行する手段と、この手段の出力信号をレベル判定する手段とを含むことを特徴とする。前記処理回路は、前記2階微分の演算結果について符号反転を検出する手段を含む構成とすることが望ましい。
前記光センサは赤外線センサとして人体が体温により発生する赤外線を受光するように構成することができる。また、車体に発光体を取付け、光センサはこの発光体の出力反射光を受光するように設定することもできる。
車体に取付けられた光センサと、この光センサの出力電気信号を処理する処理回路と、その処理回路の出力にしたがって運転席に検知出力を発生する手段とを備えた車両用接近検知装置において、前記光センサは焦電型赤外線センサであり、前記処理回路はその赤外線センサの継続的な出力電気信号に対して時間軸上で微分演算を実行する手段と、この手段の出力にしたがって検知出力を発生する手段とを含むことを特徴とする。すなわち赤外線センサとして焦電型のセンサを利用するときには、そのセンサの出力がすでに微分波形であるから、信号処理を行う演算回路では2階微分を行う必要がなく、1階微分により同等の効果が得られる。
本発明の装置では、光センサにより検出される検出信号に、2階微分を施すことにより、車両の路面に対する変化および人の路面に対する変化をそれぞれ実質的に消去して、人の車両に対する動きを検出することができる。
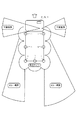
図1は本発明実施例装置が搭載される車両の平面見取り図である。車両は大型車両であり、側方および後方については直接視界は物理的にきわめて限られる。運転席の窓外の左右にはバックミラーが装備され、左後方および右後方はミラーによりカバーされる。それぞれ有効視界範囲を扇形の図形により例示する。この車両には、赤外線に感応する赤外線センサ1がその両側方および後方に計7個取付けられている。その各々の感度の有効範囲は3〜4メートルでる。図1に赤外線センサ1の有効範囲を円弧により表示する。
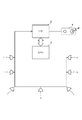
図2は本発明実施例装置の電気回路についてのハードウエア構成図である。赤外線センサ1の検出出力は入出力回路2に接続される。この赤外線センサ1は人の体温により発生する赤外線を検出する素子であり、赤外線を発生するための光源を備えたものではない。入出力回路2には、入力信号をディジタル回路である演算回路3に供給するとともに、演算回路3のディジタル出力をアナログ信号に変換して表示器4に供給するためのインターフエイス回路を備える。インターフエイス回路は、入力するアナログ信号を適当なレベルに増幅する演算増幅器、その演算増幅器の出力信号をディジタル信号に変換するアナログ・ディジタル変換器、演算回路3の出力信号を表示信号として翻訳するディジタル・アナログ変換器その他を含む。このような入出力回路はよく知られた回路であり詳しい説明を省略する。
演算回路3は、ディジタル信号処理回路でありプログラム制御される。演算回路3の出力は運転席に設けられた表示器4に表示される。表示器4は音響的な警報(例、チャイム音)および光学的な警報(例、ランプ表示)を発生する。
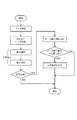
図3に、このディジタル信号処理回路の動作のうち、本発明に係る特徴ある部分について動作フローチャートを示す。すなわち、赤外線センサ1の出力をデータとして取込み、ノイズ除去のための平均処理を実行した後に、時間軸上で2階微分演算を実行する。2階微分演算の結果に所定の短い時間内に符号反転が検出されるとき、前記微分演算のピーク値を検出しその値を取込む。そのピーク値か一定幅内に含まれるかを識別し、一定幅内にあるとき車両に人が接近していると判定して、警報出力を送信する。
ここで図3に示す2階微分の演算が、その1階は車両の路面に対する動きを出力信号の中に見えなくするための演算であり、残りの1階は人の路面に対する動きを出力信号の中で見えなくするための演算である。この2階微分の演算により人の車両に対する動きを検出することができる。したがって車両の路面に対する動きを見えなくするための微分演算には、その時定数を車速に対応して変化させることが有効である。すなわち演算回路3に自車両の車速情報を取込み、この車速情報にしたがって1階の微分演算の時定数をその車速情報に対応して可変的に設定することができる。
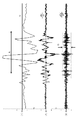
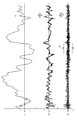
図4および図5に本発明実施例装置の試験結果を示す。これは路側を通行している歩行者がいるとき、本発明実施例装置を搭載した車両がその歩行者の近くを通過したとき、その歩行者の有無を識別することができるかを試験したものである。図4(1)は赤外線センサ1に検出された信号波形である。横軸は時間軸であり、縦軸は信号レベルを表す。図4に矢印Aで示す時間領域に当該車両が歩行者の脇を通過したことを表す。
図4(2)は赤外線センサ1に検出された信号に時間軸上で1階微分演算を施した波形である。図4(2)の縦軸は図4(1)の縦軸に対して約4倍に拡大されている。横軸は図4(1)と等しく設定されている。図4(3)は同(2)に示す信号にさらに時間軸上で1階微分を施した値、すなわち赤外線センサ1の検出出力信号に時間軸上で2階微分を施した信号波形である。図4(3)も横軸は図4(1)と等しく設定されている。
図5は試験結果の比較例である。すなわちこの比較例は車両の側方に歩行者がない場合について、図4と同等の試験を行った結果である。図3(1)、同(2)および同(3)は、それぞれ図4(1)、同(2)および同(3)に対応する。
すなわち図4で図4(3)についてレベルQで信号レベル判定を行うと、数回の検出出力が識別できる。これに対して図5では、同様にレベルQで判定を行っても、検出出力はないことになる。これは1階微分を行った図4(2)または図5(2)で判定を行うよりはるかに正確であることが理解できる。すなわち図5に示されるように、1階微分では人が存在したか否かを十分に認識することができないところ、2階微分を行うことにより相当程度に確かに人の存在を確認することができることが分かる。
すでに説明したとおり、赤外線センサとして焦電型の赤外線センサを利用する場合には、図3に示す2階微分は1階微分として装置を構成する。すなわち焦電型の赤外線センサから発生する電気信号は、受光感度の時間的な変化を表す信号であり、これは通常の赤外線センサの出力信号の1階時間微分値に相当する信号であるから、あらためて2階微分を演算する必要はない。
1 赤外線センサ
2 入出力回路
3 演算回路
4 表示器
2 入出力回路
3 演算回路
4 表示器
Claims (5)
- 車体に取付けられた光センサと、この光センサの出力電気信号を処理する処理回路と、その処理回路の出力にしたがって検知出力を発生する手段とを備えた車両用接近検知装置において、
前記処理回路は、前記光センサの継続的な出力電気信号に対して時間軸上で2階微分の演算を実行する手段と、この手段の出力信号をレベル判定する手段とを含むことを特徴とする車両用接近検知装置。 - 前記処理回路は、前記2階微分の演算結果について符号反転を検出する手段を含む請求項1記載の車両用接近検知装置。
- 前記光センサは赤外線センサである請求項1記載の車両用接近検知装置。
- 発光体が車体に取付けられ、前記光センサはこの発光体の出力反射光を受光するように設定された請求項2記載の車両用接近検知装置。
- 車体に取付けられた光センサと、この光センサの出力電気信号を処理する処理回路と、その処理回路の出力にしたがって運転席に検知出力を発生する手段とを備えた車両用接近検知装置において、
前記光センサは焦電型赤外線センサであり、前記処理回路はその赤外線センサの継続的な出力電気信号に対して時間軸上で微分演算を実行する手段と、この手段の出力にしたがって検知出力を発生する手段とを含むことを特徴とする車両用接近検知装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004070750A JP2005257530A (ja) | 2004-03-12 | 2004-03-12 | 車両用接近検知装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004070750A JP2005257530A (ja) | 2004-03-12 | 2004-03-12 | 車両用接近検知装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2005257530A true JP2005257530A (ja) | 2005-09-22 |
Family
ID=35083383
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004070750A Pending JP2005257530A (ja) | 2004-03-12 | 2004-03-12 | 車両用接近検知装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2005257530A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2009130959A1 (ja) * | 2008-04-22 | 2009-10-29 | 株式会社村田製作所 | 赤外線検知装置及び電子機器 |
| JP2018121157A (ja) * | 2017-01-24 | 2018-08-02 | オムロン株式会社 | センサ、およびセンサのしきい値設定方法 |
-
2004
- 2004-03-12 JP JP2004070750A patent/JP2005257530A/ja active Pending
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2009130959A1 (ja) * | 2008-04-22 | 2009-10-29 | 株式会社村田製作所 | 赤外線検知装置及び電子機器 |
| JP5321584B2 (ja) * | 2008-04-22 | 2013-10-23 | 株式会社村田製作所 | 赤外線検知装置及び電子機器 |
| JP2018121157A (ja) * | 2017-01-24 | 2018-08-02 | オムロン株式会社 | センサ、およびセンサのしきい値設定方法 |
| DE102017124971B4 (de) | 2017-01-24 | 2024-02-22 | Omron Corporation | Sensor und verfahren zum einstellen einer schwelle für den sensor |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111868560B (zh) | 取决于脉冲类型选择lidar脉冲检测器 | |
| CN106537175B (zh) | 用于运载工具的周围环境对象的声学检查的设备和方法 | |
| CN107031501B (zh) | 用于安静车辆的增强声音生成 | |
| JP5423724B2 (ja) | ドライバ状態判定装置 | |
| WO2008075961A3 (en) | Imaging apparatus and method | |
| KR960032262A (ko) | 차량의 주행 안전 시스템 | |
| JPWO2011114624A1 (ja) | 車両の周辺監視装置 | |
| KR20160021553A (ko) | 차량의 경적음 출력 제어 장치 및 방법 | |
| SE9901411D0 (sv) | Detektionssystem för sömnig förare | |
| TWI918810B (zh) | 確定用於判定車輛速度之數據的裝置、評估裝置及為此目的之方法 | |
| JP2009123223A (ja) | 不充分な通過可能高さ又は不充分な通過可能幅を持つ障害物を警告する方法及び装置 | |
| WO2005081200A3 (de) | Erfassungsvorrichtung für ein kraftfahrzeug | |
| JP5736399B2 (ja) | 車両接近報知装置 | |
| JP4219173B2 (ja) | 自動車の目視不能スポットにおける物体の存在を検出するための装置 | |
| ATE495517T1 (de) | Verfahren zur kollisionsvermeidung von fahrzeugen mit objekten | |
| US9216688B2 (en) | System and method for blindzone object detection | |
| TWI682861B (zh) | 車用警示裝置及其操作方法 | |
| JP2009122917A (ja) | 車両走行支援装置 | |
| DE59909638D1 (de) | Verfahren und Einrichtung zur Erfassung von Hindernissen | |
| JP2015230501A (ja) | 制御装置 | |
| KR20240133196A (ko) | 도로 소음을 조절하는 차량 및 그 제어 방법 | |
| KR20240119436A (ko) | 스티어링 휠의 핸즈 온/오프 감지 장치 및 방법 | |
| KR20150086901A (ko) | 야간 차량 주행중 보행자 인식 지원 시스템 및 방법 | |
| JPH10160856A (ja) | 焦電型人体検知装置 | |
| JP2007514921A (ja) | 自動車の死角内の物体の存在を磁気的に検出するシステム及び方法 |