JP2005268486A - マーキング方法及びマーキング装置並びに検査装置 - Google Patents
マーキング方法及びマーキング装置並びに検査装置 Download PDFInfo
- Publication number
- JP2005268486A JP2005268486A JP2004077896A JP2004077896A JP2005268486A JP 2005268486 A JP2005268486 A JP 2005268486A JP 2004077896 A JP2004077896 A JP 2004077896A JP 2004077896 A JP2004077896 A JP 2004077896A JP 2005268486 A JP2005268486 A JP 2005268486A
- Authority
- JP
- Japan
- Prior art keywords
- stage
- circuit
- substrate
- marking
- position information
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000000034 method Methods 0.000 title claims description 14
- 239000000758 substrate Substances 0.000 claims abstract description 64
- 238000007689 inspection Methods 0.000 claims description 44
- 230000002950 deficient Effects 0.000 claims description 36
- 230000003287 optical effect Effects 0.000 claims description 10
- 238000003384 imaging method Methods 0.000 description 8
- 239000000523 sample Substances 0.000 description 5
- 230000003028 elevating effect Effects 0.000 description 3
- 239000004065 semiconductor Substances 0.000 description 3
- 238000011179 visual inspection Methods 0.000 description 3
- 238000001514 detection method Methods 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 239000011521 glass Substances 0.000 description 2
- 229920005989 resin Polymers 0.000 description 2
- 239000011347 resin Substances 0.000 description 2
- 229920001342 Bakelite® Polymers 0.000 description 1
- 239000004637 bakelite Substances 0.000 description 1
- 230000015572 biosynthetic process Effects 0.000 description 1
- 239000000919 ceramic Substances 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 239000003822 epoxy resin Substances 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 229920000647 polyepoxide Polymers 0.000 description 1
- 229910052710 silicon Inorganic materials 0.000 description 1
- 239000010703 silicon Substances 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
Images


Landscapes
- Testing Or Measuring Of Semiconductors Or The Like (AREA)
- Investigating Materials By The Use Of Optical Means Adapted For Particular Applications (AREA)
Abstract
【課題】 基板上の特定位置に対して、大きさが均一なマークをすみやかに付けることを目的とする。
【解決手段】 検査装置は、顕微鏡1と、マーキング装置2とを有し、マーキング装置2は、複数の回路W2が形成された基板W1を保持するステージ21と、不良と判定された回路W2にマークを付けるインク塗布手段22と、ステージ21及びインク塗布手段22を制御する制御装置24とを有する。制御装置24は、顕微鏡検査によって不良と判定された回路W2のステージ21の位置を記憶し、この位置に応じてインク塗布手段22とステージ21の位置とを制御する。
【選択図】 図1
【解決手段】 検査装置は、顕微鏡1と、マーキング装置2とを有し、マーキング装置2は、複数の回路W2が形成された基板W1を保持するステージ21と、不良と判定された回路W2にマークを付けるインク塗布手段22と、ステージ21及びインク塗布手段22を制御する制御装置24とを有する。制御装置24は、顕微鏡検査によって不良と判定された回路W2のステージ21の位置を記憶し、この位置に応じてインク塗布手段22とステージ21の位置とを制御する。
【選択図】 図1
Description
本発明は、特定の検査対象に対してマーキングを行うマーキング方法及びマーキング装置、並びにそのようなマーキング装置を含む検査装置に関する。
半導体回路の製造工程などでは、その最終工程において、ウエハ上に形成した回路に対して、電気的な検査や、目視による検査が行われ、不良と判断された回路には、インクによってマークが付けられる。このようにしてマークを付けると、ウエハ表面の画像処理によって良品と不良品との選別が可能になるので、ウエハを回路ごとに切断した後に、チップマウンターで良品のみを自動で取り出すことが可能になる。
ここで、画像処理による選別を確実にするためには、マークの大きさや形状が均一であることが望ましい。また、インクの量が多いと、検査後にウエハをベーキングしたときに、インク垂れが生じて、他の回路にインクが付着してしまうことがある。また、インクの量が少ないと、画像処理によって識別できずに、不良品が良品にされてしまう可能性がある。このため、従来のマーキング装置では、回路にインクを打点するインカーに圧力センサを設け、複数の回路に対して同じ接触圧でマーキングを行うように制御するものがある(例えば、特許文献1参照)。また、電気検査用のプローブと、インカーとを備える装置において、撮像手段を設け、検査時のプローブを撮像し、その焦点が合う撮像条件を記憶し、マーキング時には、その撮像条件でインカーの焦点が合うように、インカーを移動させるものがある(例えば、特許文献2参照)。
特開2000‐269274号公報(段落0011〜0013)
特開平7‐297242号公報(段落0016〜0020)
しかしながら、インカーと回路との接触圧を検出するためには、圧力検出用の新たな機構が必要となるという問題を有する。さらに、接触圧とマークの大きさとの相関を予め調整する必要がある。また、ウエハは、回路形成によって反ったり、保持条件によって撓んだりすることがあるが、このような反りや、撓みが大きい場合には、接触圧を正しく測定できなくなる可能性がある。
一方、撮像手段を設ける場合には、新たな撮像手段が必要になる。また、撮像条件に基づいてステージと、プローブと、インカーとの位置を演算しなければならず、処理に時間がかかる。さらに、ウエハに反りや撓みがある場合には、回路ごとに位置の調整をすることが困難であった。
この発明は、このような問題を鑑みてなされたものであり、その目的とするところは、基板上の特定位置に対して、大きさが均一なマークを速やかに付すことである。
一方、撮像手段を設ける場合には、新たな撮像手段が必要になる。また、撮像条件に基づいてステージと、プローブと、インカーとの位置を演算しなければならず、処理に時間がかかる。さらに、ウエハに反りや撓みがある場合には、回路ごとに位置の調整をすることが困難であった。
この発明は、このような問題を鑑みてなされたものであり、その目的とするところは、基板上の特定位置に対して、大きさが均一なマークを速やかに付すことである。
上記の課題を解決する本発明の請求項1に係る発明は、複数の回路が形成された基板をステージに保持し、回路を検査した結果に基づいて、不良と判定した特定の回路にマークを付すにあたり、前記特定の回路を検査したときの前記ステージの位置情報を記憶し、前記特定の回路にマークを付す際には、前記特定の回路についての前記位置情報に基づいて、前記基板の位置を調整した後に、マークを付すことを特徴とするマーキング方法とした。
請求項2に係る発明は、請求項1に記載のマーキング方法において、先に検査した基板について測定した位置情報に基づいて、後に検査した基板の位置を調整することを特徴とする。
請求項3に係る発明は、基板上に形成された複数の回路を検査した結果に基づいて、不良と判定された特定の回路にマークを付すマーキング装置において、前記基板を保持し、移動可能に設けられたステージと、前記ステージを用いて前記基板上の回路を検査する際に、前記特定の回路を検査したときの前記ステージの位置情報を記憶する記憶手段と、前記特定の回路にマークを付すインク塗布手段と、マークを付すにあたり、前記位置情報に基づいて前記ステージの位置を調整する制御装置とを備えることを特徴とするマーキング装置とした。
請求項4に係る発明は、基板上に形成された複数の回路を検査し、不良と判定された特定の回路にマークを付す検査装置において、前記基板を保持し、移動可能に設けられたステージと、前記ステージを利用して回路を検査する検査手段と、前記ステージを用いて前記基板上の回路を検査する際に、前記特定の回路を検査した時の前記ステージの位置情報を記憶する記憶手段と、前記特定の回路にマークを付すインク塗布手段と、マークを付すにあたり、前記位置情報に基づいて前記ステージの位置を調整する制御装置とを備えることを特徴とする検査装置とした。
請求項5に係る発明は、請求項4に記載の検査装置において、前記検査手段は、光学観察装置であり、前記記憶手段は、前記光学観察装置の焦点位置に相当する前記ステージの位置を記憶することを特徴とする。
このマーキング方法によれば、マーキングの必要がある回路について、その検査時のステージの位置を記憶し、この位置に基づいてマーキング位置を調整するので、基板の高さが位置によって変化する場合であっても、マークの形状や大きさを均一にすることができる。ここにおいて、同様の基板を連続して検査する際に、位置の情報、特に高さ方向の情報を共用すると、検査時間を短縮できる。
また、このマーキング装置によれば、マーキングの必要がある回路について、その検査時のステージの位置情報を記憶し、この位置情報に基づいてマーキング位置を調整するようにしたので、基板の高さが位置によって異なる場合でも、回路からインク塗布手段までの距離を一定にすることができる。したがって、インク塗布手段で回路にマークを付けたときに、そのマークの形状及び大きさが均一になる。
さらに、この検査装置によれば、検査とマーキングとを同じステージを用いて行うので、検査とマーキングとを連続して行えるようになる。特に、検査の結果、不良と判定された回路に、速やかにマークを付すことが可能になる。この際に、検査時のステージの位置情報に基づいてマーキング位置を調整するようにしたので、マークの形状及び大きさが均一になる。ここにおいて、検査手段を光学観察装置とすると、焦点合わせの位置情報に基づいて光学的にマーキング位置が調整されることになるので、既存のオートフォーカス機構を流用できる。
発明を実施するための最良の形態について図面を参照しながら詳細に説明する。
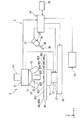
図1に示すように、検査装置は、基板W1上に形成された複数の回路W2を目視で検査するために用いる顕微鏡1と、不良と判定された回路W2にマークを付けるマーキング装置2とを含んでいる。ここで、基板W1としては、シリコンなどの半導体ウエハや、ガラス基板、ガラスエポキシ樹脂やベークライト樹脂などの樹脂基板、セラミックス基板があげられる。また、回路W2は、基板W1上に所定の半導体プロセスや、印刷技術を用いて作製される配線や、素子などを含んで構成される。そして、回路W2は、1つの基板W1上に複数形成されている。図1においては、一例として9つの回路W21〜W29が図示されている。なお、後の工程では、基板W1が回路W2ごとにダイシングされ、複数の回路基板、つまりチップとなる
図1に示すように、検査装置は、基板W1上に形成された複数の回路W2を目視で検査するために用いる顕微鏡1と、不良と判定された回路W2にマークを付けるマーキング装置2とを含んでいる。ここで、基板W1としては、シリコンなどの半導体ウエハや、ガラス基板、ガラスエポキシ樹脂やベークライト樹脂などの樹脂基板、セラミックス基板があげられる。また、回路W2は、基板W1上に所定の半導体プロセスや、印刷技術を用いて作製される配線や、素子などを含んで構成される。そして、回路W2は、1つの基板W1上に複数形成されている。図1においては、一例として9つの回路W21〜W29が図示されている。なお、後の工程では、基板W1が回路W2ごとにダイシングされ、複数の回路基板、つまりチップとなる
検査手段である顕微鏡1は、本体11を有し、本体11には複数の対物レンズ12が装着されたレボルバ13が回転自在に取り付けられている。さらに、本体11には、回路W2を観察する接眼レンズ14が取り付けられている。なお、この顕微鏡1は、接眼レンズ14の代わりに、CCD(Charged Coupled Device)などの撮像手段(不図示)を備えても良いし、接眼レンズ14と撮像手段とを両方備えても良い。これらの場合の顕微鏡1は、撮像手段の像を表示するモニタも備える。つまり、検査手段は、光学観察装置であれば良く、より好ましくは自動焦点合わせ機構を有することが望ましい。
マーキング装置2は、基板W1を下側から保持するステージ21と、特定の回路W2にマークを付けるインク塗布手段22と、入力手段23と、制御装置24と、記憶手段25とを含んで構成されている。なお、この実施の形態において、ステージ21は、顕微鏡1と共用されるようになっている。
ステージ21は、基板W1を吸着して保持する基板保持部31と、基板保持部31を上下方向(図1におけるZ方向)に移動させる昇降部32と、昇降部32を上下方向に直交する2方向(図1におけるX方向とY方向)に移動させる水平移動部33とを有している。なお、Z方向とは、顕微鏡1において、焦点を調整する光軸の方向である。
ステージ21は、基板W1を吸着して保持する基板保持部31と、基板保持部31を上下方向(図1におけるZ方向)に移動させる昇降部32と、昇降部32を上下方向に直交する2方向(図1におけるX方向とY方向)に移動させる水平移動部33とを有している。なお、Z方向とは、顕微鏡1において、焦点を調整する光軸の方向である。
インク塗布手段22は、インクを貯溜するカートリッジ34を有し、カートリッジ34の下端には、筒状のノズル35が取り付けられている。このノズル35内には、ニードル36が挿入されている。ニードル36は、その一部がカートリッジ34内にも挿入されている。さらに、ニードル36は、ソレノイドコイルなどからなる駆動部37によって、ノズル35の先端から進退自在になっている。
入力手段23は、マーキングする回路W2を制御装置24に入力するための装置で、例えば、作業者が指で操作する押しボタンなどを含む。また、検査時にステージ21をX方向、Y方向、Z方向に移動させる際に用いるスイッチなども含む。
入力手段23は、マーキングする回路W2を制御装置24に入力するための装置で、例えば、作業者が指で操作する押しボタンなどを含む。また、検査時にステージ21をX方向、Y方向、Z方向に移動させる際に用いるスイッチなども含む。
制御装置24は、顕微鏡1と、ステージ21の昇降部32及び水平移動部33と、インク塗布手段22の駆動部37と、記憶手段25とに接続されている。この制御装置24は、CPU(中央演算装置)や、メモリなどから構成されており、基板W1の位置調整や、インク塗布のタイミングなどを制御する。
記憶手段25は、顕微鏡1で回路W2を検査するときの基板位置の情報(位置情報)を記憶する。ここで、位置情報は、ステージ21のX方向の位置(X座標)と、Y方向の位置(Y座標)と、Z方向の位置(Z座標)とからなる。各座標は、制御装置24がステージ21の移動を指令する際に出力する信号から得られる。また、ステージ21の位置をフィードバック制御するときには、昇降部32及び水平移動部33に取り付けられた位置検出センサ(不図示)の測定データから得られる。ここで、X座標とY座標とは、基板W1の中心を基準にした値である。このようにすることで、X座標とY座標とによって、回路W2を特定することができる。なお、一般的に、マーキングは、回路(ダイシング後のチップ)W2の中心位置に対して行われるので、X座標及びY座標としては、その回路W2の中心位置が記憶される。
記憶手段25は、顕微鏡1で回路W2を検査するときの基板位置の情報(位置情報)を記憶する。ここで、位置情報は、ステージ21のX方向の位置(X座標)と、Y方向の位置(Y座標)と、Z方向の位置(Z座標)とからなる。各座標は、制御装置24がステージ21の移動を指令する際に出力する信号から得られる。また、ステージ21の位置をフィードバック制御するときには、昇降部32及び水平移動部33に取り付けられた位置検出センサ(不図示)の測定データから得られる。ここで、X座標とY座標とは、基板W1の中心を基準にした値である。このようにすることで、X座標とY座標とによって、回路W2を特定することができる。なお、一般的に、マーキングは、回路(ダイシング後のチップ)W2の中心位置に対して行われるので、X座標及びY座標としては、その回路W2の中心位置が記憶される。
次に、この実施の形態の作用について、図1から図4を参照して説明する。
最初に、図1に示すように、複数の回路W2を形成した基板W1を、基板W1の中心と、ステージ21の中心とが一致するように、ステージ21に吸着保持させる。このときのステージ21及び基板W1の中心のX座標及びY座標は、共にゼロである。
最初に、図1に示すように、複数の回路W2を形成した基板W1を、基板W1の中心と、ステージ21の中心とが一致するように、ステージ21に吸着保持させる。このときのステージ21及び基板W1の中心のX座標及びY座標は、共にゼロである。
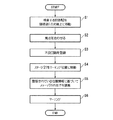
この状態で、図2に示すように、ステージ21をX方向及びY方向に移動させながら、検査しようとする回路W2が顕微鏡1の光軸上にくるように移動させる(ステップS1)。例えば、図3に示すように、回路W22を検査する際には、ステージ21をX方向でマイナス側に移動させ、対物レンズ12の光軸上に回路W22を配置させる。
ステージ21の移動が終わったら、検査者は、顕微鏡1の不図示の準焦部を操作し、回路W22に顕微鏡1の焦点を合わせる(ステップS2)。
ここで、回路W22に、配線が欠けているなどの欠陥が発見された場合には、検査者は、入力手段23を操作して、回路W22を不良回路として登録する(ステップS3)。これにより、ステージ21のX座標と、Y座標と、Z座標とが、ステージ21から制御装置24に入力される。制御装置24では、入力手段23からの情報を入手したら、不良の回路W2の位置情報として、そのときのステージ21のX座標、Y座標及びZ座標を記憶手段25に記憶させる。
ステージ21の移動が終わったら、検査者は、顕微鏡1の不図示の準焦部を操作し、回路W22に顕微鏡1の焦点を合わせる(ステップS2)。
ここで、回路W22に、配線が欠けているなどの欠陥が発見された場合には、検査者は、入力手段23を操作して、回路W22を不良回路として登録する(ステップS3)。これにより、ステージ21のX座標と、Y座標と、Z座標とが、ステージ21から制御装置24に入力される。制御装置24では、入力手段23からの情報を入手したら、不良の回路W2の位置情報として、そのときのステージ21のX座標、Y座標及びZ座標を記憶手段25に記憶させる。
そして、他の回路W2の検査が終了し、かつ不良回路(例えば、回路W22)の登録が終了したら、マーキング工程に移行する。すなわち、ステージ21を水平移動させて、図1に示すような観察位置から、マーキングが可能な位置まで移動させる(ステップS4)。例えば、図4に示すように、ステージ21をX方向のプラス側に移動させ、インク塗布手段22のニードル36の下方に回路W22を配置させる。このときのステージ21の移動量は、制御装置24によって演算される。すなわち、制御装置24は、記録手段38に記憶されている回路W22の位置情報を読み出し、ニードル36の先端のX座標及びY座標から、回路W22のX座標及びY座標をそれぞれ差し引いて、その差分に相当する距離だけステージ21を移動させる。
ニードル36の下方に、マーキングをすべき特定の回路(回路W22)を移動させたら、制御装置24は、位置情報に含まれるZ座標を読み出し、昇降部32を上下方向に移動させて、ステージ21の高さを調整する(ステップS5)。このようにして、X方向、Y方向、及びZ方向の位置合わせが終了したら、制御装置24は、インク塗布手段22に駆動信号を出力する。そして、インク塗布手段22は、ニードル36を予め決められた量だけ突出させる。このときに、ニードル36の先端は、位置が調整された回路W22に所定の接触圧で接触し、その表面にインクが塗布される。その後、ニードル36がノズル35内に引き戻され、回路W22にマークが形成される(ステップS6)。
ここでは、マークを付すべき特定の回路として、1つの回路W22のみとしたが、不良の回路が複数ある場合には、すべての不良回路についての位置情報が記憶手段25に登録される。そして、マーキング時には、制御装置24が一番目に登録された位置情報から順番に読み出して、ステージ21の位置を不良回路ごとに調整し、すべての不良回路について順番に、マーキングを行う。そして、必要なマーキングをすべて終了したら、ここでの処理を終了する。なお、検査が終了した基板W1は、回路W2ごとにダイシングされ、良品のみが取り出される。
この実施の形態によれば、顕微鏡1で回路W2の検査を行う際に、不良と判定された回路W2の位置を、高さ方向の位置も含めて記憶手段25に記憶させ、この位置に基づいてマーキング位置を調整するようにしたので、基板W1に反りや、撓みがある場合でも、インク塗布手段22から回路W2までの距離を略一定に調整することができる。したがって、マークの形状及び大きさを略一定に制御することが可能になる。特に、基板W1に対してステージ21の基板保持部31の径が小さく、基板W1が撓みやすい場合であっても、不良回路に均一にマークを付すことが可能になる。
また、インク塗布手段22に圧力センサなどの特別な機構を設けることなく、均一にマーキングが行える。さらに、不良の回路W2が多数ある場合でも、速やかにマーキングが行える。
そして、インク塗布手段22と回路W2との間の距離を、回路W2ごとに調整するにあたり、調整に用いる位置情報を、顕微鏡1の焦点位置(作動距離)としたので、機械的にステージ21の位置を測定する場合に比べて、簡単に精度の良い情報を得ることができる。
さらに、検査とマーキングとでステージを共有するので、外観検査による不良回路の判定からマーキングまでの工程を速やかに行うことができる。
また、インク塗布手段22に圧力センサなどの特別な機構を設けることなく、均一にマーキングが行える。さらに、不良の回路W2が多数ある場合でも、速やかにマーキングが行える。
そして、インク塗布手段22と回路W2との間の距離を、回路W2ごとに調整するにあたり、調整に用いる位置情報を、顕微鏡1の焦点位置(作動距離)としたので、機械的にステージ21の位置を測定する場合に比べて、簡単に精度の良い情報を得ることができる。
さらに、検査とマーキングとでステージを共有するので、外観検査による不良回路の判定からマーキングまでの工程を速やかに行うことができる。
次に、この発明の第2の実施の形態について説明する。なお、第1の実施の形態と同一の構成要素には、同じ符号を付してある。また、重複する説明は省略する。
この実施の形態は、図1に示す構成を有する検査装置において、基板に反りや撓みがないか、殆ど無視できる場合に、基板の一直線に沿って位置情報を取得し、この位置情報に基づいてマーキングの位置調整を行うことを特徴とする。
この実施の形態は、図1に示す構成を有する検査装置において、基板に反りや撓みがないか、殆ど無視できる場合に、基板の一直線に沿って位置情報を取得し、この位置情報に基づいてマーキングの位置調整を行うことを特徴とする。
以下に、基板W1が円形状の場合について、図5のフローチャートを主に参照して説明する。
最初に、基板W1の一半径上の回路W2の位置情報を取得する(ステップS11)。例えば、図1に示すように、基板W1の中心とステージ21の中心とが一致するように保持した状態から、ステージ21をX方向に移動させて、回路W21〜W25の焦点合わせを順番に行う。そして、各回路W21〜W25において、焦点合わせをしたときにステージ21の位置を、第一の位置情報として入力手段23から記憶手段25に記憶させる。
基板W1の一半径に沿った第一の位置情報を取得したら、次に、ステージ21の水平移動部33を稼動させ、検査する回路W2を顕微鏡1の光軸上に移動させる(ステップS12)。さらに、ステージ21の昇降部32を稼動させ、検査する回路W2に焦点を合わせる(ステップS13)。そして、顕微鏡1による目視の結果、視野内の回路W2を不良と判定したら、その回路W2のX座標とY座標とを入力手段23を用いて記憶手段25に登録する(ステップS14)。記憶手段25は、X座標及びY座標を、不良回路の位置情報(第二の位置情報)として記憶する。
そして、すべての不良の回路についての位置情報の登録が終了したら、ステージ21をマーキング位置に移動させて、不良回路に対してマーキングを行う。この際に、不良回路を特定する第二の位置情報には、Z座標の情報が含まれないので、制御装置24は、基板W1の一半径に沿って取得した第一の位置情報に基づいて、不良回路のZ座標を設定する。例えば、図1に示す回路W27が不良回路であった場合には、基板W1の中心から回路W27までの距離を第二の位置情報から算出する。そして、基板W1の一半径に沿って取得した第一の位置情報のうち、この距離に近い位置情報のZ座標を抽出し、この座標をその不良回路のZ座標とする。
この実施の形態によれば、すべての不良回路のZ座標を登録しなくても、特定の不良回路ごとに位置を調整することができるので、均一な大きさのマークを付すことが可能になる。また、同様の構成を有する複数の基板W1を連続して検査するに際に、先に検査をした基板W1の情報を用いて、後から検査する基板W1のマーキング位置を調整することが可能になるので、検査を速やかに行うことが可能になる。ここで、半径に沿って位置情報を取得する基板W1は、位置情報を測定するために用意された基板であっても良い。
なお、この発明は、前記の実施の形態に限定されずに広く応用することができる。
例えば、インク塗布手段22は、ニードルを回路W2に接触させてマーキングを行う手段の代わりに、吐出ノズルからインクを吐出してマーキングを行う手段としても良い。インクを吐出する際には、吐出ノズルから回路W2までの距離が変化すると、マークの大きさも変化してしまうが、前記の実施の形態のように顕微鏡1の焦点を調整したときの位置情報を取得し、この位置情報に基づいて吐出ノズルの先端から回路W2までの距離が一定になるように制御することで、マークの大きさや形状を均一にすることができる。
また、顕微鏡1とマーキング装置2とを別体で構成しても良い。制御装置24と記憶手段25とを一体的に構成しても良い。
さらに、検査装置が備える検査手段は、目視検査用の顕微鏡1の代わりに、電気的な検査を行うプローブ装置でも良い。この場合は、プローブが回路W2の所定位置に当接するときのX座標、Y座標及びZ座標を位置情報として記憶する。
また、回路W2を1つ検査するごとにマーキングを行っても良いし、近接する所定数の回路を検査するごとにマーキングを行っても良い。
さらに、マーキング位置を調整する際に、位置情報に補正をしても良い。例えば、顕微鏡を検査手段とする場合には、対物レンズ12の倍率によって焦点距離(作動距離)が異なるので、制御装置24は、検査に使用している対物レンズ12の倍率の情報を取得し、対物レンズ12の倍率に応じてZ座標を補正する。
そして、多数の回路W2が形成された状態で検査する代わり、ダイシング後のチップの状態で検査を行っても良い。この場合には、ステージ21は、チップを保持するために用いられる。
さらに、マーキング位置を調整する際に、位置情報に補正をしても良い。例えば、顕微鏡を検査手段とする場合には、対物レンズ12の倍率によって焦点距離(作動距離)が異なるので、制御装置24は、検査に使用している対物レンズ12の倍率の情報を取得し、対物レンズ12の倍率に応じてZ座標を補正する。
そして、多数の回路W2が形成された状態で検査する代わり、ダイシング後のチップの状態で検査を行っても良い。この場合には、ステージ21は、チップを保持するために用いられる。
1 顕微鏡(検出手段)
2 マーキング装置
21 ステージ
22 インク塗布手段
24 制御装置
25 記憶手段
W1 基板
W2 回路(特定の回路)
2 マーキング装置
21 ステージ
22 インク塗布手段
24 制御装置
25 記憶手段
W1 基板
W2 回路(特定の回路)
Claims (5)
- 複数の回路が形成された基板をステージに保持し、回路を検査した結果に基づいて、不良と判定した特定の回路にマークを付すにあたり、
前記特定の回路を検査したときの前記ステージの位置情報を記憶し、前記特定の回路にマークを付す際には、前記特定の回路についての前記位置情報に基づいて、前記基板の位置を調整した後に、マークを付すことを特徴とするマーキング方法。 - 先に検査した基板について測定した位置情報に基づいて、後に検査した基板の位置を調整することを特徴とする請求項1に記載のマーキング方法。
- 基板上に形成された複数の回路を検査した結果に基づいて、不良と判定された特定の回路にマークを付すマーキング装置において、
前記基板を保持し、移動可能に設けられたステージと、前記ステージを用いて前記基板上の回路を検査する際に、前記特定の回路を検査したときの前記ステージの位置情報を記憶する記憶手段と、前記特定の回路にマークを付すインク塗布手段と、マークを付すにあたり、前記位置情報に基づいて前記ステージの位置を調整する制御装置とを備えることを特徴とするマーキング装置。 - 基板上に形成された複数の回路を検査し、不良と判定された特定の回路にマークを付す検査装置において、
前記基板を保持し、移動可能に設けられたステージと、前記ステージを利用して回路を検査する検査手段と、前記ステージを用いて前記基板上の回路を検査する際に、前記特定の回路を検査したときの前記ステージの位置情報を記憶する記憶手段と、前記特定の回路にマークを付すインク塗布手段と、マークを付すにあたり、前記位置情報に基づいて前記ステージの位置を調整する制御装置とを備えることを特徴とする検査装置。 - 前記検査手段は、光学観察装置であり、前記記憶手段は、前記光学観察装置の焦点位置に相当する前記ステージの位置を記憶することを特徴とする請求項4に記載の検査装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004077896A JP2005268486A (ja) | 2004-03-18 | 2004-03-18 | マーキング方法及びマーキング装置並びに検査装置 |
| CN 200510055195 CN1670939A (zh) | 2004-03-18 | 2005-03-16 | 标记方法及标记装置和检查装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004077896A JP2005268486A (ja) | 2004-03-18 | 2004-03-18 | マーキング方法及びマーキング装置並びに検査装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2005268486A true JP2005268486A (ja) | 2005-09-29 |
Family
ID=35042092
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004077896A Withdrawn JP2005268486A (ja) | 2004-03-18 | 2004-03-18 | マーキング方法及びマーキング装置並びに検査装置 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2005268486A (ja) |
| CN (1) | CN1670939A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104889964A (zh) * | 2015-05-11 | 2015-09-09 | 池州华钛半导体有限公司 | 一种半导体检验自动标记装置 |
| JP2016178189A (ja) * | 2015-03-19 | 2016-10-06 | 三菱電機株式会社 | マーキング装置、マーキング方法 |
| JP2017508142A (ja) * | 2014-02-04 | 2017-03-23 | エヌエスケイ アメリカズ インコーポレイテッド | 中間長さ部が支持された状態のステアリングコラム組立体の検査装置及び方法 |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN100436145C (zh) * | 2005-10-31 | 2008-11-26 | 京元电子股份有限公司 | 多轴式打墨器 |
| JP5927431B2 (ja) * | 2012-08-21 | 2016-06-01 | パナソニックIpマネジメント株式会社 | 部品実装装置および部品実装方法 |
| JP6643072B2 (ja) * | 2015-12-10 | 2020-02-12 | キヤノン株式会社 | 顕微鏡システムおよびその制御方法 |
| CN106053488B (zh) * | 2016-07-06 | 2019-02-05 | 康代影像科技(苏州)有限公司 | 一种可扩展的打点标记方法及打点标记装置 |
| WO2019180278A1 (en) * | 2018-03-23 | 2019-09-26 | Ge Healthcare Bio-Sciences Corp. | Microscope stage and stage movement mechanism |
| CN108598028A (zh) * | 2018-07-10 | 2018-09-28 | 无锡元捷自动化设备有限公司 | 一种芯片涂印机 |
| CN113837209A (zh) * | 2020-06-23 | 2021-12-24 | 乐达创意科技股份有限公司 | 改良机器学习使用数据进行训练的方法及系统 |
-
2004
- 2004-03-18 JP JP2004077896A patent/JP2005268486A/ja not_active Withdrawn
-
2005
- 2005-03-16 CN CN 200510055195 patent/CN1670939A/zh active Pending
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017508142A (ja) * | 2014-02-04 | 2017-03-23 | エヌエスケイ アメリカズ インコーポレイテッド | 中間長さ部が支持された状態のステアリングコラム組立体の検査装置及び方法 |
| JP2016178189A (ja) * | 2015-03-19 | 2016-10-06 | 三菱電機株式会社 | マーキング装置、マーキング方法 |
| CN104889964A (zh) * | 2015-05-11 | 2015-09-09 | 池州华钛半导体有限公司 | 一种半导体检验自动标记装置 |
| CN104889964B (zh) * | 2015-05-11 | 2018-09-28 | 池州华宇电子科技有限公司 | 一种半导体检验自动标记装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN1670939A (zh) | 2005-09-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101285865B (zh) | 探针针尖位置检测方法及装置、对准方法以及探针装置 | |
| EP1666185B1 (en) | Laser processing machine and method with image acquisition and processing means | |
| US20170148759A1 (en) | Bonding apparatus and bonding method | |
| KR101962888B1 (ko) | 와이어 본딩 장치 및 와이어 본딩 방법 | |
| CN101611324A (zh) | 利用光学基准的方法和器件 | |
| JP2019029531A (ja) | 検査装置、検査方法及び記憶媒体 | |
| CN112204384B (zh) | 切割芯片检查装置 | |
| JP4646271B1 (ja) | 半導体測定装置及び方法 | |
| JP4033468B2 (ja) | ノズル先端位置計測装置とそれを用いたスポッティング装置 | |
| JP2008078227A (ja) | 位置合わせ対象物の再登録方法及びその方法を記録した記録媒体 | |
| JP3248136B1 (ja) | プローブ方法及びプローブ装置 | |
| JP2003294419A (ja) | 微小寸法測定装置 | |
| JP2002057196A (ja) | プローブ方法及びプローブ装置 | |
| CN1670939A (zh) | 标记方法及标记装置和检查装置 | |
| JP2007010671A (ja) | 被験体を電気的に検査する方法および装置ならびに検査時に使用される接触装置の製造方法 | |
| JPH0194631A (ja) | ウエハプローバ | |
| JP2913609B2 (ja) | プロービング装置、プロービング方法およびプローブカード | |
| KR100820752B1 (ko) | 평판표시소자의 프로브 검사장치 및 이를 이용한 프로브검사방법 | |
| JP2003152037A (ja) | ウェハ検査方法、検査装置及び検査用赤外線撮像装置 | |
| US20240120219A1 (en) | Bonding apparatus and bonding method | |
| JP4384446B2 (ja) | オートフォーカス方法及びその装置 | |
| JPH01119036A (ja) | ウエハプローバ | |
| JPH09326426A (ja) | ウェーハの検査装置および方法 | |
| JP2016178189A (ja) | マーキング装置、マーキング方法 | |
| JP2006308484A (ja) | 自動外観検査装置及び自動外観検査方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Withdrawal of application because of no request for examination |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20070605 |