JP2005305584A - アーム機構運動解析装置 - Google Patents
アーム機構運動解析装置 Download PDFInfo
- Publication number
- JP2005305584A JP2005305584A JP2004124666A JP2004124666A JP2005305584A JP 2005305584 A JP2005305584 A JP 2005305584A JP 2004124666 A JP2004124666 A JP 2004124666A JP 2004124666 A JP2004124666 A JP 2004124666A JP 2005305584 A JP2005305584 A JP 2005305584A
- Authority
- JP
- Japan
- Prior art keywords
- arm
- arm mechanism
- cross
- sectional
- moment
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Landscapes
- Manipulator (AREA)
Abstract
【解決手段】 パラメータ入力部102において、アームのヤング率Eと、アームの断面2次モーメントIと、アーム長Lと、負荷の質量mと、アームの質量maとをパラメータとして入力し、これを用いて固有振動数演算部104が固有振動数fを計算する。つまり、負荷の重心回りの慣性モーメントJ0と、アームの重心回りの慣性モーメントJaとを削除したJaLL=mL2+ma(L/2)2の数式から等価質量JaLLを求め、この等価質量JaLLと、kθ=4EI/3Lのバネ定数kθとを、f=(1/2π)√(kθ/JaLL)の数式に当てはめて固有振動数fを計算する。
【選択図】 図1
Description
この種の従来の解析装置として、例えば非特許文献1に記載のものがある。
広島県立東部工業技術センター研究報告No.13(2000)「機械の動的評価と信頼性技術に関する研究」
本発明は、このような課題に鑑みてなされたものであり、負荷が取り付け可能で且つ柔軟な構成部材から成るアーム機構の運動を、誰もが経験や勘に頼らず、必要最小限のパラメータを入力することにより、より少ない演算量で有限要素法と同等の解析精度にて解析することができ、これによって解析時の資源と時間の無駄使いを防止することができるアーム機構運動解析装置を提供することを目的としている。
また、アーム機構運動解析に必要となる入力値を経験不要な項目に絞り込んで入力することができるので、シミュレーションツールであるアーム機構運動解析装置を使用する解析者のスキルによらずに、誰でも簡単に簡易的モデルでの解析が可能となる。
この構成においても、シミュレーションツールであるアーム機構運動解析装置を使用する解析者のスキルによらずに、誰でも簡単に簡易的モデルでの解析が可能となる。
この構成によれば、アーム機構運動解析に必要となる断面2次モーメントを、該当アームの断面形状と断面形状寸法とを指定することによって断面2次モーメントを入力することができるので、アーム機構運動解析のためのパラメータ入力が容易となる。
この構成によれば、アーム機構運動解析に必要となる断面2次モーメントを、該当アームの断面形状を指定することによって断面2次モーメントを入力することができるので、アーム機構運動解析のためのパラメータ入力がより容易となる。
この構成によれば、アーム機構運動解析に必要となるヤング率を直接入力するので、アーム機構運動解析のためのパラメータ入力が容易となる。
この構成によれば、アーム機構運動解析に必要となるヤング率を、該当アームの材料名を入力することによって選択可能としたので、アーム機構運動解析のためのパラメータ入力がより容易となる。
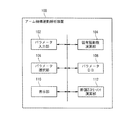
図1は、本発明の実施の形態に係るアーム機構運動解析装置の構成を示すブロック図である。
図1に示すアーム機構運動解析装置100は、パラメータ入力部(入力手段又は指定手段)102と、固有振動数演算部(演算手段)104と、パラメータ選択部(第1及び第2の選択手段)106と、パラメータDB(データベース:第1及び第2の記憶手段)108と、表示部(表示手段)110とを備え、これら要素をバス接続して構成したシミュレーションツールである。
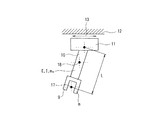
図2に示すアーム機構50は、ベース12に矢印13で示すように移動自在に取り付けられた移動手段の一例であるステージ11と、このステージ11に一端が可動自在に取り付けられた柔軟な棒状の構成部材から成るアーム10と、このアーム10の先端に取り付けられたコ字形状の負荷9とから構成され、ベース12に対するステージ11の移動によってアーム10が作業空間を移動できるようになっている。
そこで、本実施の形態では、上記の柔軟な構成部材から成るアーム10のモデルを、図4に示すように1つのバネ16で剛体10a,10bを連結して構成し、このバネ特性によってアーム機構50の振動特性のモデル化を図っている。
ここでは、アーム機構50の振動特性を表す重要なパラメータであるアーム機構50の固有振動数の解析に関して説明する。
固有振動数f=(1/2π)√(kθ/JaLL) …(1)
バネ定数kθ=4EI/3L
等価質量JaLL=J0+Ja+mL2+ma(L/2)2
ここで、
E:アームのヤング率
I:アームの断面2次モーメント(アーム断面の形状によって変わる曲げ・たわみ等の変形し易さの度合を数値的に表現したもの)
L:アーム長
J0:負荷の重心17回りの慣性モーメント
Ja:アームの重心18回りの慣性モーメント
m:負荷の質量
ma:アームの質量
である。
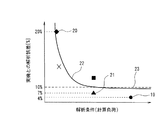
図中、点19は、等価質量をJaLL=J0+Ja+mL2+ma(L/2)2とした厳密解の場合を示しており、計算負荷は最も高いが、解析誤差は4%程度と最も小さくなる。また、点20はアーム質量maのみを考慮して等価質量をJaLL=maとした場合を示しており、計算負荷は最も低いが、解析誤差は20%程度と最も大きくなる。
固有振動数演算部104は、各パラメータからバネ定数のkθ=4EI/3Lと、等価質量のJaLL=mL2+ma(L/2)2とを計算し、この計算されたkθとJaLLとを上式(1)に当てはめることによって、アーム機構50の固有振動数fを計算する。これによって、上述のように計算負荷(計算時間)、解析誤差ともに実用的なレベルを満足しながら固有振動数fが求められる。
まず、解析者がパラメータ入力部102を操作することによって、パラメータDB108に記憶された各種断面形状を表示部110に表示させながら、該当アーム10の断面形状を指定する。次に、解析者がパラメータ入力部102を操作することによって、表示部110に表示させた当該断面形状の寸法を入力する。
方法3について説明する。パラメータDB108には、各種アームの断面形状と、当該断面形状の断面2次モーメントIとが対応付けられて記憶されている。
後者の方法について説明する。パラメータDB108には、各種アームの構成材料である鉄、銅、アルミニュウムなどの材料名と、当該材料のヤング率Eとが対応付けられて記憶されている。
なお、上記では、アームの材料名と当該材料のヤング率Eとが対応付けられて記憶されている場合を示したが、各メーカ標準のアームの形式等に対応付けて当該アームの材料のヤング率EをパラメータDB108に記憶させておき、パラメータ入力部102を操作してメーカ名やアーム形式名を指定し、ヤング率Eをパラメータ選択部106によってパラメータDB108から選択し、固有振動数演算部104へ出力されるようにしてもよい。
これによって、アーム機構運動解析に必要となる入力値を経験不要な項目に絞り込んで入力することができるので、シミュレーションツールであるアーム機構運動解析装置100を使用する解析者のスキルによらずに、誰でも簡単に簡易的モデルでの解析が可能となる。
また、パラメータDB108に、各種アームの各種断面形状を記憶しておき、各種断面形状を表示部110に表示させながら断面形状を指定し、この指定された断面形状の寸法をパラメータ入力部102から入力し、断面2次モーメント演算部112が、その指定された断面形状と入力された断面形状の寸法に基づいて断面2次モーメントIを計算するようにした。これによっても、断面2次モーメントIを容易な入力にて求めることができる。
つまり、アーム機構運動解析に必要となるヤング率Eを、該当アームの材料名を入力することによって選択可能としたので、アーム機構運動解析のためのパラメータ入力がより容易となる。また、ヤング率Eを直接入力する方法でもパラメータ入力を容易とすることができる。
10a,10b 剛体
11 ステージ
12 ベース
16 バネ
50 アーム機構
100 アーム機構運動解析装置
102 パラメータ入力部
104 固有振動数演算部
106 パラメータ選択部
108 パラメータDB(データベース)
110 表示部
112 断面2次モーメント演算部
Claims (6)
- 移動自在な移動手段に一端が可動自在に取り付けられた柔軟な機構部材から成るアームと、このアームの先端に取り付けられた負荷とから構成され、移動手段の移動によって振動するアーム機構の固有振動数を演算するアーム機構運動解析装置において、
アーム機構材料特性と、アーム機構断面形状特性と、アーム機構長さと、アーム負荷質量とを入力して前記固有振動数を演算する
ことを特徴とするアーム機構運動解析装置。 - 前記アーム機構断面形状特性としてアーム機構の断面2次モーメントを用い、断面2次モーメントを直接入力する
ことを特徴とする請求項1に記載のアーム機構運動解析装置。 - 前記アーム機構断面形状特性としてアーム機構の断面2次モーメントを用い、入力されたアームの断面形状と断面形状寸法とから断面2次モーメントを求める
ことを特徴とする請求項1に記載のアーム機構運動解析装置。 - 前記アーム機構断面形状特性としてアーム機構の断面2次モーメントを用い、各種アームの断面形状と当該断面形状の断面2次モーメントとを対応付けて記憶しておき、指定された断面形状に対応付けられた断面2次モーメントを選択する
ことを特徴とする請求項1に記載のアーム機構運動解析装置。 - 前記アーム機構材料特性としてアーム機構材料のヤング率を用い、ヤング率を直接入力する
ことを特徴とする請求項1に記載のアーム機構運動解析装置。 - 前記アーム機構材料特性としてアーム機構材料のヤング率を用い、各種アームの材料名と当該材料のヤング率とを対応付けて記憶しておき、指定された材料名に対応付けられたヤング率を選択する
ことを特徴とする請求項1に記載のアーム機構運動解析装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004124666A JP2005305584A (ja) | 2004-04-20 | 2004-04-20 | アーム機構運動解析装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004124666A JP2005305584A (ja) | 2004-04-20 | 2004-04-20 | アーム機構運動解析装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2005305584A true JP2005305584A (ja) | 2005-11-04 |
Family
ID=35434927
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004124666A Pending JP2005305584A (ja) | 2004-04-20 | 2004-04-20 | アーム機構運動解析装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2005305584A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008012222A (ja) * | 2006-07-10 | 2008-01-24 | Yokohama Rubber Co Ltd:The | スウィングシミュレーション方法およびゴルフクラブの設計方法 |
| AT507257B1 (de) * | 2008-09-10 | 2011-08-15 | Engel Austria Gmbh | Handlingteil für spritzgiessmaschine mit aktiver dämpfung |
| EP2762829A1 (en) * | 2013-02-05 | 2014-08-06 | Hexagon Technology Center GmbH | Variable modelling of a measuring device |
| WO2018029910A1 (ja) * | 2016-08-08 | 2018-02-15 | 三菱電機株式会社 | パラレルリンク機構の制御装置 |
| CN113821927A (zh) * | 2021-09-24 | 2021-12-21 | 华北电力科学研究院有限责任公司 | 旋转机械外伸段不稳定振动影响评估方法及装置 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH07295650A (ja) * | 1994-04-21 | 1995-11-10 | Ricoh Co Ltd | 多関節型ロボットの制御方法 |
| JP2000215218A (ja) * | 1999-01-21 | 2000-08-04 | Toshiba Corp | 振動解析支援システム |
| JP2000237932A (ja) * | 1999-02-18 | 2000-09-05 | Amada Eng Center Co Ltd | 機械加工振動解析方法及び機械加工振動解析プログラムを記録した記録媒体 |
| JP2004118266A (ja) * | 2002-09-24 | 2004-04-15 | Mitsubishi Heavy Ind Ltd | マニピュレータの設計支援方法及び設計支援システム |
-
2004
- 2004-04-20 JP JP2004124666A patent/JP2005305584A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH07295650A (ja) * | 1994-04-21 | 1995-11-10 | Ricoh Co Ltd | 多関節型ロボットの制御方法 |
| JP2000215218A (ja) * | 1999-01-21 | 2000-08-04 | Toshiba Corp | 振動解析支援システム |
| JP2000237932A (ja) * | 1999-02-18 | 2000-09-05 | Amada Eng Center Co Ltd | 機械加工振動解析方法及び機械加工振動解析プログラムを記録した記録媒体 |
| JP2004118266A (ja) * | 2002-09-24 | 2004-04-15 | Mitsubishi Heavy Ind Ltd | マニピュレータの設計支援方法及び設計支援システム |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008012222A (ja) * | 2006-07-10 | 2008-01-24 | Yokohama Rubber Co Ltd:The | スウィングシミュレーション方法およびゴルフクラブの設計方法 |
| AT507257B1 (de) * | 2008-09-10 | 2011-08-15 | Engel Austria Gmbh | Handlingteil für spritzgiessmaschine mit aktiver dämpfung |
| EP2762829A1 (en) * | 2013-02-05 | 2014-08-06 | Hexagon Technology Center GmbH | Variable modelling of a measuring device |
| CN103968790A (zh) * | 2013-02-05 | 2014-08-06 | 赫克斯冈技术中心 | 测量装置的可变建模 |
| US9797700B2 (en) | 2013-02-05 | 2017-10-24 | Hexagon Technology Center Gmbh | Variable modelling of a measuring device |
| WO2018029910A1 (ja) * | 2016-08-08 | 2018-02-15 | 三菱電機株式会社 | パラレルリンク機構の制御装置 |
| JPWO2018029910A1 (ja) * | 2016-08-08 | 2018-11-08 | 三菱電機株式会社 | パラレルリンク機構の制御装置 |
| CN113821927A (zh) * | 2021-09-24 | 2021-12-21 | 华北电力科学研究院有限责任公司 | 旋转机械外伸段不稳定振动影响评估方法及装置 |
| CN113821927B (zh) * | 2021-09-24 | 2024-05-28 | 华北电力科学研究院有限责任公司 | 旋转机械外伸段不稳定振动影响评估方法及装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3882014B2 (ja) | 構造物の振動試験装置およびその振動試験方法 | |
| US10394969B2 (en) | Dynamics calculation method, program and recording medium | |
| JP3618235B2 (ja) | 振動試験装置 | |
| JP2000215218A (ja) | 振動解析支援システム | |
| JP2010176573A (ja) | 金型設計装置およびその方法 | |
| JP4254680B2 (ja) | 可動機構振動解析装置及び可動機構振動解析パラメータ入力方法 | |
| JP3852871B2 (ja) | 床振動解析方法および装置 | |
| Barjuei et al. | Predictive control of spatial flexible mechanisms | |
| Aschauer et al. | Realtime-capable finite element model of railway catenary dynamics in moving coordinates | |
| JP2006099658A (ja) | 搬送機構運動解析装置 | |
| JP2002149713A (ja) | 6自由度シミュレーション方法 | |
| Wąsik et al. | Model‐Based Dynamic Structural Modification of Machine Tools | |
| Yang | Comparisons of implicit and explicit time integration methods in finite element analysis for linear elastic material and quasi-brittle material in dynamic problems | |
| Tekeste | Real-Time Hybrid Simulation Including a Shaking Table: Development and Application to Soil-Structure Interaction | |
| JP3418114B2 (ja) | 試験装置および方法 | |
| CN119635715A (zh) | 机械臂的性能分析方法、装置、电子设备及存储介质 | |
| JP2021164978A (ja) | 情報処理方法、情報処理装置、プログラム及び記録媒体 | |
| JP2011123558A (ja) | 機構解析支援システム | |
| Martínez et al. | On the shaking force balancing of compliant mechanisms | |
| JP2006098355A (ja) | 架台機構振動解析装置 | |
| JP2017027559A (ja) | 送電線挙動解析装置、送電線挙動解析方法、送電線挙動解析プログラムおよび送電線システム | |
| EP4382764A1 (en) | Motion system with a configurable feedforward control | |
| JP3852874B2 (ja) | 床振動解析方法および装置 | |
| Wandke | Physics-based finite element simulation of the dynamics of soft robots | |
| Hadas et al. | Model-based design of testing electromagnetic shaker with flexible beam |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20070215 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20080919 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20080919 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20080919 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20081008 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20081111 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090108 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20091201 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20100406 |