JP2006176331A - 自動倉庫における二重格納防止方法及び二重格納防止装置 - Google Patents
自動倉庫における二重格納防止方法及び二重格納防止装置 Download PDFInfo
- Publication number
- JP2006176331A JP2006176331A JP2004374362A JP2004374362A JP2006176331A JP 2006176331 A JP2006176331 A JP 2006176331A JP 2004374362 A JP2004374362 A JP 2004374362A JP 2004374362 A JP2004374362 A JP 2004374362A JP 2006176331 A JP2006176331 A JP 2006176331A
- Authority
- JP
- Japan
- Prior art keywords
- load
- storage unit
- storage
- carriage
- work
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images
Landscapes
- Warehouses Or Storage Devices (AREA)
- Forklifts And Lifting Vehicles (AREA)
Abstract
【課題】収納する荷の形状、材質、色等の違いがあっても収納効率を落とさずに二重格納を防止又は抑制する。
【解決手段】自動倉庫は昇降キャリッジ10上にフォーク装置11を装備したスタッカクレーン7により枠組棚2aの収納部4に対して荷の搬入・搬出を行う。フォーク装置11のフォーク11a下面には反射式のセンサ12が設けられている。制御装置は昇降キャリッジ10をフォーク装置11が荷Wの移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、センサ12が当該収納部4内の荷Wの検出に適した位置を経るように走行モータ等を制御して昇降キャリッジ10を移動させる。荷Wの検出に適した位置においてセンサ12が荷Wを検出しない場合、フォーク装置11は作業位置において荷の移載作業を行う。
【選択図】 図2
【解決手段】自動倉庫は昇降キャリッジ10上にフォーク装置11を装備したスタッカクレーン7により枠組棚2aの収納部4に対して荷の搬入・搬出を行う。フォーク装置11のフォーク11a下面には反射式のセンサ12が設けられている。制御装置は昇降キャリッジ10をフォーク装置11が荷Wの移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、センサ12が当該収納部4内の荷Wの検出に適した位置を経るように走行モータ等を制御して昇降キャリッジ10を移動させる。荷Wの検出に適した位置においてセンサ12が荷Wを検出しない場合、フォーク装置11は作業位置において荷の移載作業を行う。
【選択図】 図2
Description
本発明は、自動倉庫における二重格納防止方法及び二重格納防止装置に関する。
一般に自動倉庫は荷を収納する収納部(棚)を複数段、複数連備えた枠組棚(ラック)と、入出庫される荷を一時的に載置する荷受台と、荷受台及び収納部との間で荷の搬送及び移載作業を行うスタッカクレーン(以下、単にクレーンと記載する場合もある)とを備えている。この自動倉庫における入出庫作業は、クレーンが荷受台又は収納部と対応する位置で停止して荷を移載装置上に移載する荷移載動作と、その荷を搬送して所望の収納部又は荷受台と対応する位置で停止して荷を移載する降ろし動作とからなる。
従来、収納部に荷が格納されているか否かの格納情報は制御装置に記憶されているが、空として記憶されている収納部に荷が存在する場合がある。従って、制御装置の格納情報に基づいて機械的に荷の収納作業を行うと二重格納が発生する。二重格納は格納情報等の誤り等によって起こる。そのため、クレーンが収納部に荷を収納する際に、格納先に荷が存在するか否か検出して、二重格納を防止する必要があり、荷を降ろす位置にてセンサを使用して荷の存在を確認している。
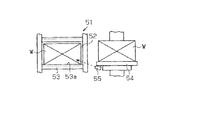
収納部が、荷をその左右両端で支持する一対の支持部を備えた構造の自動倉庫においては、前記移載装置は幅が前記一対の支持部間の間隔より狭いフォークを使用して荷を支承する構成である。このような構成の自動倉庫では、荷の収納効率を上げるため、図7に示すように、枠組棚51に設けられた収納部52の支持部53の上面53aと、フォーク54の上面との間隔を極力狭くする必要がある。そのため、荷を検出する光反射式の検出センサ55をフォーク54の下面に取り付ける場合は、図7に示すように、斜め上方へ向けて光を出射する状態に取り付けられる。この場合、検出センサ55は斜めに出射されて荷Wで反射された反射光を受光するため、収納部52に収納されている荷Wの形状、材質(例えば、スポンジや布)、色等の条件によっては荷Wが存在するにも拘わらず、荷Wを検出できない場合がある。
自動倉庫の棚内荷検出装置として、入庫側クレーンと出庫側クレーン間に搬送棚を設置した自動倉庫における棚内荷検出装置が特許文献1に提案されている。この棚内荷検出装置は、入庫側クレーン荷台に設置され、棚方向に向けた投・受光器を有する入庫側センサと、棚に設置され入庫側センサに向けて反射する反射板を備えた入庫側検出手段とを備えている。また、出庫側クレーン荷台に設置され、棚方向に向けた投・受光器を有する出庫側センサと、棚に設置され出庫側センサに向けて反射する反射板を備えた出庫側検出手段とを備えている。各反射板は荷が反射板の上を通過可能な退避位置と、入庫側センサ又は出庫側センサからの出射光を反射可能な位置とに移動可能に配置されている。棚に荷がない状態では、入庫側センサからの出射光は、棚に設置された反射板で反射されて入庫側センサで受光されるため、荷のないことが確実に検出される。
特開平10−265008号公報(明細書の段落[0012]〜[0017]、図1,2)
光反射式の検出センサ55を使用する場合、荷Wからの反射光を受光するか否かで荷Wの有無を検出する代わりに、収納部52に反射板を設けて反射板からの反射光を受光するか否かで荷Wの有無を検出する構成を採用した場合は、検出精度は向上する。しかし、各収納部52に反射板を設ける必要があり、部品点数が増えるとともに製造コストも高くなる。また、検出センサ55を斜めに取り付ける構成では、荷Wの形状によっては荷Wが存在するにも拘わらず、検出できない場合がある。
特許文献1に記載された棚内荷検出装置に用いられている反射板のように、荷が収納部に収納された状態で退避位置に移動可能な構成のものを各収納部に設けるとともに、図7に鎖線で示すように、検出センサ55をフォーク54の上面近くに設けるとにより、検出精度が向上する。しかし、反射板を退避位置と反射位置とに移動可能な構成にすると構造が複雑になり、製造コストがより高くなる。
本発明は、前記の問題に鑑みてなされたものであって、その目的は、収納する荷の形状、材質、色等の違いがあっても収納効率を落とさずに二重格納を防止又は抑制することができる自動倉庫における二重格納防止方法及び二重格納防止装置を提供することにある。
前記の目的を達成するため、請求項1に記載の発明は、昇降キャリッジ上に荷の移載装置を装備し、かつ昇降キャリッジ又は前記移載装置に反射式の荷検出手段を備えたクレーンにより枠組棚の収納部に対して荷の搬入・搬出を行う自動倉庫における二重格納防止方法である。前記クレーンを荷の搬入を行うべき収納部と対向する位置で停止させ、前記昇降キャリッジを前記移載装置が荷の移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、当該収納部内に荷が存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置において前記荷検出手段により荷の有無を検出する。そして、荷が存在しない場合に前記昇降キャリッジを前記作業位置に停止させて、荷の移載作業を行う。ここで、「反射式の荷検出手段」とは投光器及び受光器を備えた光反射式のセンサだけでなく、超音波センサも含む。
この発明では、荷検出手段から荷に向けて出射した光(又は超音波)の荷における反射光(又は反射波)を荷検出手段が受光(又は受波)し易い位置で荷の検出が行われるため、荷の検出精度が高くなる。従って、収納する荷の形状、材質、色等の違いがあっても収納効率を落とさずに二重格納を防止することができる。
請求項2に記載の発明は、請求項1に記載の発明において、前記荷検出手段による荷の有無の検出は、前記昇降キャリッジが前記荷の搬入を行うべき収納部と対向する位置まで移動する間に行う。この発明では、搬入すべき収納部に荷がなければ、当該収納部と対応する作業位置に昇降キャリッジが停止すると、直ちに荷の搬入作業を開始できる。
請求項3に記載の発明は、昇降キャリッジ上に荷の移載装置を装備したクレーンにより枠組棚の収納部に対して荷の搬入・搬出を行う自動倉庫における二重格納防止装置であり、前記昇降キャリッジ又は前記移載装置上に設けられて、前記収納部に収納された荷を検出する反射式の荷検出手段を備えている。また、前記昇降キャリッジを前記移載装置が荷の移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、当該収納部内に荷が存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置まで又は前記検出するのに適した位置を経るように昇降キャリッジを移動させるとともに、前記検出するのに適した位置において前記荷検出手段に荷の有無を検出させ、荷が存在しない場合に前記作業位置に前記昇降キャリッジを停止させて、荷の移載作業を行うように前記昇降キャリッジ、前記移載装置及び前記荷検出手段の制御を行う制御手段を備えている。従って、この発明では請求項1に記載の発明の自動倉庫における二重格納防止方法を実施することができる。
請求項4に記載の発明は、請求項3に記載の発明において、前記荷検出手段による荷の有無の検出を、前記昇降キャリッジが前記荷の搬入を行うべき収納部と対向する位置まで移動する間に行う。この発明では、請求項2に記載の発明の自動倉庫における二重格納防止方法を実施することができる。
本発明によれば、収納する荷の形状、材質、色等の違いがあっても収納効率を落とさずに二重格納を防止又は抑制することができる。
(第1の実施形態)
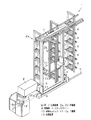
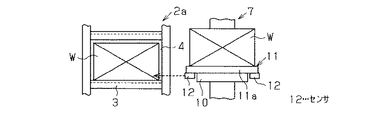
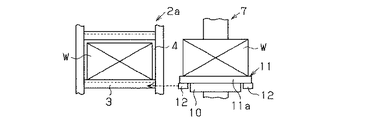
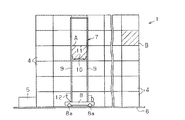
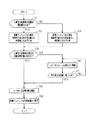
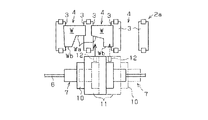
以下、本発明を具体化した第1の実施形態を図1〜図5にしたがって説明する。図1は自動倉庫の概略斜視図、図2及び図3は作用を説明する模式図、図4は作用を説明するためのスタッカクレーンと枠組棚との関係を示す模式図、図5は作用を説明するためのフローチャートである。
以下、本発明を具体化した第1の実施形態を図1〜図5にしたがって説明する。図1は自動倉庫の概略斜視図、図2及び図3は作用を説明する模式図、図4は作用を説明するためのスタッカクレーンと枠組棚との関係を示す模式図、図5は作用を説明するためのフローチャートである。
図1に示すように、自動倉庫1は通路を挟んで左右両側に枠組棚(ラック)2a,2bが並設されている。枠組棚2a,2bには各一対の支持部としての棚3によって構成された収納部4が通路の長手方向(連方向)及び高さ方向(段方向)にそれぞれ複数ずつ配設されている。通路の第1端部には入出庫口(入出庫部)としての荷受台5が配設されている。荷受台5は枠組棚2aの最下段に位置する収納部4と同じ高さにおいて、荷Wを載置可能に構成されている。なお、片側の枠組棚2bは第1端部の枠のみを図示している。
通路の床面にはその長手方向に沿って走行レール6が敷設され、走行レール6上にはクレーンとしてのスタッカクレーン7が走行可能に配備されている。スタッカクレーン7は走行輪8a(図4に図示)を有する走行台8と、その上に立設された一対のマスト9と、マスト9間に上下動可能に配設された昇降キャリッジ10とを備えている。昇降キャリッジ10上には移載装置としてのフォーク装置11が設けられ、フォーク装置11は昇降キャリッジ10上において水平に左右方向(スタッカクレーン7の走行方向と直交方向)に移動可能なフォーク11aを備えている。
図2,3に示すように、フォーク装置11は反射式の荷検出手段として投受光式のセンサ12を備えている。センサ12はフォーク11aの下面に、光(図2,3に点線の矢印で図示)が水平方向に出射されるように取り付けられている。従って、図3に示すように、昇降キャリッジ10が荷の搬入作業位置に停止した状態では、センサ12の位置は、収納部4に格納されている荷W即ち収納済みの荷Wを検出不能な位置となる。
スタッカクレーン7にはマスト9の下部と対応する位置に制御手段としての制御装置13が配設されている。制御装置13は通路の第1端部に配設されたクレーンコントローラ14からの指令信号に基づいて走行用モータ、昇降キャリッジ10の駆動用モータ及びフォーク装置11の駆動用モータ等を制御するようになっている。
スタッカクレーン7及びクレーンコントローラ14は、制御装置13とクレーンコントローラ14との間で無線により信号の授受を行う送受信装置15a,15bを備えている。クレーンコントローラ14は、図示しない在庫管理コンピュータから入出庫指令を受信するとスタッカクレーン7に入庫先の収納部4あるいは出庫元の収納部4の位置を指令する。入出庫作業には、収納部4と荷受台5との間における荷Wの搬送だけでなく、収納部4間における荷Wの搬送、即ち出庫元の収納部4からWを搬出(出庫)して入庫先の収納部4へ荷Wを搬入(入庫)する作業もある。その場合、クレーンコントローラ14はスタッカクレーン7に入庫先の収納部4及び出庫元の収納部4の位置を指令する。
制御装置13は、クレーンコントローラ14の指令に基づいて、入庫作業又は出庫作業を行うように、スタッカクレーン7の走行用モータ、昇降キャリッジ10の駆動用モータ及びフォーク装置11の駆動用モータ等を制御する。制御装置13は、コンピュータ及びメモリを備え、メモリに記憶された所定のプログラムデータに従って各種の処理を実行する。メモリにはスタッカクレーン7、昇降キャリッジ10及びフォーク装置11の制御プログラム等が記憶されている。
プログラムデータには、昇降キャリッジ10をフォーク装置11が荷Wの移載作業を行う作業位置に停止させて荷Wの移載作業を開始する前に、当該収納部4内に荷Wが存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置を経るように昇降キャリッジ10を移動させるためのプログラムデータがある。
プログラムデータには、前記荷Wを検出するのに適した位置においてセンサ12に荷の有無を検出させ、荷Wが存在しない場合に前記作業位置に停止させて、荷Wの移載作業を行うように昇降キャリッジ10、フォーク装置11及びセンサ12の制御を行うためのプログラムデータがある。また、プログラムデータには、荷Wがある場合は昇降キャリッジ10を当該収納部4と対応する位置で待機させ、クレーンコントローラ14に入庫不能なことを送信するためのプログラムデータがある。
スタッカクレーン7には昇降キャリッジ10の位置を検出する位置検出手段が設けられている。位置検出手段には公知のものが使用されている。昇降キャリッジ10の位置は、スタッカクレーン7が荷受台5と対応する位置に配置され、昇降キャリッジ10が最下降位置に配置された位置を原点とし、原点からの水平方向(連方向)の距離をX座標、垂直方向(段方向)の距離をY座標として表されるようになっている。制御装置13は位置検出手段からの信号に基づいて昇降キャリッジ10の現在位置を判断(認識)可能になっている。
次に前記のように構成された自動倉庫1の作用を説明する。
制御装置13はクレーンコントローラ14からの入出庫指令を送受信装置15aを介して入力し、その指令に従ってスタッカクレーン7を制御する。スタッカクレーン7は入庫時には荷受台5と対応する位置で停止して、フォーク装置11に荷Wを移載し、指令された収納部4と対応する位置まで走行した後、当該収納部4にフォーク装置11から荷Wを降ろす。出庫時には指令された収納部4と対応する位置まで走行して当該位置で停止し、フォーク装置11に荷Wを移載する。その後、荷受台5と対応する位置まで走行して当該位置で停止し、荷受台5にフォーク装置11から荷Wを降ろす。また、自動倉庫1内での収納部4間における荷Wの移動の場合は、スタッカクレーン7は出庫元の収納部4と対応する位置まで走行して当該位置で停止し、フォーク装置11に荷Wを移載する。その後、入庫先の収納部4と対応する位置まで走行して当該位置で停止し、当該収納部4にフォーク装置11から荷Wを降ろす。スタッカクレーン7は荷Wの収納部4又は荷受台5上への移載が完了すると、その位置で停止して次の指令を待つ。
制御装置13はクレーンコントローラ14からの入出庫指令を送受信装置15aを介して入力し、その指令に従ってスタッカクレーン7を制御する。スタッカクレーン7は入庫時には荷受台5と対応する位置で停止して、フォーク装置11に荷Wを移載し、指令された収納部4と対応する位置まで走行した後、当該収納部4にフォーク装置11から荷Wを降ろす。出庫時には指令された収納部4と対応する位置まで走行して当該位置で停止し、フォーク装置11に荷Wを移載する。その後、荷受台5と対応する位置まで走行して当該位置で停止し、荷受台5にフォーク装置11から荷Wを降ろす。また、自動倉庫1内での収納部4間における荷Wの移動の場合は、スタッカクレーン7は出庫元の収納部4と対応する位置まで走行して当該位置で停止し、フォーク装置11に荷Wを移載する。その後、入庫先の収納部4と対応する位置まで走行して当該位置で停止し、当該収納部4にフォーク装置11から荷Wを降ろす。スタッカクレーン7は荷Wの収納部4又は荷受台5上への移載が完了すると、その位置で停止して次の指令を待つ。
センサ12はフォーク装置11の下面に水平に取り付けられているため、図3に示すように、昇降キャリッジ10がフォーク装置11による荷Wの移載位置(作業位置)に配置された状態では、センサ12により収納部4に収納されている荷Wの検出を行うことはできない。そのため、昇降キャリッジ10が作業位置に停止する前の移動途中においてセンサ12による荷Wの検出作業が行われる。
制御装置13は、図5のフローチャートに従って昇降キャリッジ10を現位置(現在位置)からフォーク装置11が移載作業を行う作業位置まで移動させるように制御を行う。次に、昇降キャリッジ10の現位置が、図4にAで示す収納部4に対する作業位置で、その位置において収納部4から出庫(搬出)した荷Wを図4にBで示す収納部4に入庫(搬入)する場合を例にして説明する。なお、図4においては、各収納部4の連方向の長さ(幅)と段方向の長さ(高さ)の比は、図示の都合上、図1とは異なっている。また、荷Wの図示を省略している。
制御装置13は、ステップS1で入庫先の収納部4の段方向(上下方向)位置が現位置以上か否かを判断する。入庫先の収納部4の段方向位置が現位置以上であればステップS2に進み、昇降キャリッジ10を入庫先の収納部4の段方向位置より所定量上方まで上昇させる。入庫先の収納部4の段方向位置が現位置より下側であればステップS3に進み、昇降キャリッジ10を入庫先の収納部4の段方向位置より所定量上方まで下降させる。図4にBで示す収納部4は現位置より上側のため、昇降キャリッジ10は上昇移動される。
所定量上方とは、昇降キャリッジ10の位置が入庫作業を行うべき収納部4の連方向(水平方向)位置と同じ状態で、その位置から作業位置まで昇降キャリッジ10が下降する間に、センサ12が当該収納部4内に荷Wが存在するか否かを検出するのに適した位置を経て作業位置に到達する高さを意味する。
次に制御装置13は、ステップS4に進み、入庫先の収納部4の連方向位置が現位置と同じか否かを判断する。同じであればステップS5に進み、センサ12による荷Wの検出作業を開始する。一方、ステップS4で入庫先の収納部4の連方向位置が現位置と同じでなければ、ステップS6に進み、スタッカクレーン7を入庫先の収納部4の連方向位置側へ移動させるように走行モータを制御する。次にステップS7で入庫先の収納部4の連方向位置に達したか否かを判断し、連方向位置に達するまでスタッカクレーン7を連方向へ移動させる。ステップS7で、スタッカクレーン7が入庫先の収納部4の連方向位置に達したと判断すると、制御装置13はステップS5に進み、センサ12による荷Wの検出作業を開始する。
制御装置13は、ステップS5で荷Wの検出作業を開始した後、ステップS8に進み、昇降キャリッジ10を作業位置まで下降させて、一連の移動動作が終了する。そして、センサ12による荷Wの検出作業で荷Wが検出されなかった場合、移載作業が開始される。また、荷Wが検出された場合は、制御装置13は二重格納を防止するため、移載作業を開始せずに、クレーンコントローラ14に入庫先の収納部4に荷Wが存在することを報告する。
出庫作業の場合には、制御装置13は、図5のフローチャートにおいて、入庫を出庫と変更したフローチャートに従って前記と同様に、昇降キャリッジ10をクレーンコントローラ14から指令された収納部4に対する作業位置まで移動させる。そして、センサ12による荷Wの検出作業で荷Wが検出された場合、移載作業(出庫作業)が開始される。また、荷Wが検出されなかった場合は、制御装置13は、移載作業を開始せずに、クレーンコントローラ14に出庫元の収納部4に荷Wが存在しないことを報告する。
この実施形態では以下の効果を有する。
(1)昇降キャリッジ10をフォーク装置11が荷の移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、当該収納部4内に荷Wが存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置においてセンサ12(荷検出手段)により荷の有無を検出する。従って、センサ12による荷Wの検出精度が高くなり、収納する荷の形状、材質、色等の違いがあっても収納効率を落とさずに二重格納を防止又は抑制することができる。また、出庫作業の場合は、荷Wがない状態で移載作業を行う無駄を回避することができる。
(1)昇降キャリッジ10をフォーク装置11が荷の移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、当該収納部4内に荷Wが存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置においてセンサ12(荷検出手段)により荷の有無を検出する。従って、センサ12による荷Wの検出精度が高くなり、収納する荷の形状、材質、色等の違いがあっても収納効率を落とさずに二重格納を防止又は抑制することができる。また、出庫作業の場合は、荷Wがない状態で移載作業を行う無駄を回避することができる。
(2)センサ12は水平に取り付けられるため、従来のようにセンサを斜めに取り付ける場合に比較して、センサ12を選定する際の自由度が高くなるとともに、取付位置の調整が簡単になる。
(3)荷検出手段として投受光式(反射式)のセンサ12が使用されているため、従来使用されているセンサをそのまま使用することができる。また、超音波センサに比較して構成が簡単になる。
(4)センサ12による荷Wの有無の検出は、昇降キャリッジ10が荷Wの搬入(入庫)を行うべき収納部4と対応する作業位置まで移動する間に行われる。従って、当該収納部4に荷Wがなければ、当該収納部4と対応する作業位置に昇降キャリッジ10が停止すると、直ちに荷Wの搬入作業を開始できる。その結果、スタッカクレーン7の稼働率が向上する。
(第2の実施形態)
次に第2の実施形態を図6に従って説明する。図6は収納部4に収納された荷Wと、フォーク装置11に設けられたセンサ12との位置関係を示す模式平面図である。
次に第2の実施形態を図6に従って説明する。図6は収納部4に収納された荷Wと、フォーク装置11に設けられたセンサ12との位置関係を示す模式平面図である。
この実施形態では収納部4に収納される荷Wの形状が直方体や立方体に限らず、スタッカクレーン7の通路側が通路に平行な一つの面で構成された形状でない場合においても荷Wの有無の検出を第1の実施形態と同じセンサ12を使用して良好に行えるようにした点が第1の実施形態と異なる。具体的には、荷Wを検出する際、昇降キャリッジ10を上下方向に移動させ、その間に荷Wの検出に適した位置をセンサ12が通過することで荷の検出精度を高める代わりに、荷Wの検出に適した高さにおいて昇降キャリッジ10を水平方向に移動させる点が異なる。即ち、昇降キャリッジ10をフォーク装置11が荷Wの移載作業を行う作業位置に停止させて荷Wの移載作業を開始する前に、当該収納部4内に荷Wが存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置を経るように昇降キャリッジ10を移動させるためのプログラムデータが異なる。その他の構成は前記第1の実施形態と同じであり、第1の実施形態と同様の構成部分は同一符号を付して説明を省略又は簡略する。なお、図6においては、フォーク装置11の片側に設けられたセンサ12のみを図示している。
この実施形態においては、制御装置13は、入庫先又は出庫元の収納部4内に荷Wが存在するか否かを検出するのに適した高さで、かつ当該収納部4の連方向の一端と対応する状態にセンサ12が配置される位置に昇降キャリッジ10を移動させるように制御する。そして、センサ12が当該収納部4の連方向の他端と対応する状態になるまで昇降キャリッジ10をその位置から水平に移動させて、その間にセンサ12により荷Wの検出を行う。その後、制御装置13は、昇降キャリッジ10を作業位置まで移動させ、収納部4内の荷Wの状態が入庫作業又は出庫作業に適した状態であれば、フォーク装置11に移載作業を開始させる。
センサ12の選定は、投光が荷Wの通路側で通路と平行な端面で反射する場合を想定して行われるため、図6に示すように、荷Wの平面形状が長方形や正方形でない場合、収納部4に荷Wが存在しても、センサ12が荷Wの通路から遠い端面Waと対向する状態(図6に破線で示す状態)では検出できない場合がある。しかし、この実施形態では、昇降キャリッジ10が連方向に移動される間に、センサ12が荷Wの通路から近い端面Wbと対向する状態(図6に鎖線で示す状態)となり、荷Wを検出することができる。
従って、この実施形態においては、前記第1の実施形態の効果(1)〜(4)と同様の効果を有する他に次の効果を有する。
(5)荷Wを検出する際、荷Wの検出に適した高さにおいて昇降キャリッジ10を水平方向に移動させる。従って、収納部4に収納される荷Wの形状が直方体や立方体に限らず、スタッカクレーン7の通路側が通路に平行な一つの面で構成された形状でない場合においても荷Wの有無の検出を良好に行うことができる。
(5)荷Wを検出する際、荷Wの検出に適した高さにおいて昇降キャリッジ10を水平方向に移動させる。従って、収納部4に収納される荷Wの形状が直方体や立方体に限らず、スタッカクレーン7の通路側が通路に平行な一つの面で構成された形状でない場合においても荷Wの有無の検出を良好に行うことができる。
(6)作業位置で移載作業を開始する前に、昇降キャリッジ10が移動する経路を変更した制御プログラムを設けるだけで、機械的構成は同じでソフトを変更することにより対応することができる。
実施形態は前記に限定されるものではなく、例えば、次のように具体化してもよい。
○ フォーク装置11に対するセンサ12の取付位置は、フォーク装置11の下面のスタッカクレーン7走行方向中央に限らず、一端寄りであってもよい。
○ フォーク装置11に対するセンサ12の取付位置は、フォーク装置11の下面のスタッカクレーン7走行方向中央に限らず、一端寄りであってもよい。
○ センサ12をフォーク装置11に取り付ける代わりに、昇降キャリッジ10に取り付けてもよい。センサ12を昇降キャリッジ10に取り付ける場合、センサ12がフォーク11a上に載置された荷Wより高い位置になるように、昇降キャリッジ10にブラケットを介して取り付けてもよい。センサ12を前記荷Wより高い位置に取り付けた場合、荷Wの検出に適正な位置は当該収納部4に対する作業位置より下方に昇降キャリッジ10が移動された位置となる。従って、図5のフローチャートにおいて、ステップS2,S3における「所定量上方」は「所定量下方」に変更され、ステップS8における「作業位置まで下降」は「作業位置まで上昇」に変更される。
○ センサ12による荷Wの検出を昇降キャリッジ10が荷Wの搬入を行うべき収納部4と対向する位置まで移動する間に行う場合、制御装置13は図5に示すフローチャートのように、昇降キャリッジ10の上昇と、スタッカクレーン7の連方向への移動とを順次行う構成に限らない。昇降キャリッジ10の上昇と、スタッカクレーン7の連方向への移動とを並行して行うようにしてもよい。荷Wの搬出を行う場合も同様である。
○ 荷検出手段による荷Wの有無の検出は、昇降キャリッジ10が荷Wの搬入を行うべき収納部4と対向する位置まで移動する間に行う構成に限らない。例えば、先ず昇降キャリッジ10をフォーク装置11が荷Wの移載作業を行う作業位置に停止させた後、収納部4内に荷が存在するか否かを検出するのに適した位置まで昇降キャリッジ10を移動させて荷Wの検出を行うようにしてもよい。
○ 荷検出手段は投受光式のセンサ12に限らず、超音波センサであってもよい。荷Wが透明や黒色の場合、投受光式のセンサ12では感度が鈍くなるが、超音波センサでは荷Wが透明や黒色の場合でも感度は殆ど変わらない。
○ 自動倉庫1は、奥行方向に荷を2個収納可能に手前棚と奥棚が配置された枠組棚を備えたダブルリーチ式自動倉庫であってもよい。この場合、1個のセンサ12で手前棚に収納された荷Wと、奥棚に収納された荷Wとを検出する構成としてもよいが、手前棚に収納された荷専用のセンサと、奥棚に収納された荷専用のセンサとを設ける方が好ましい。
○ 自動倉庫は、収納部が荷Wをその左右両端で支持する一対の支持部を備えた構成に限らず、枠組棚の柱を少なくして平坦な棚板の上に荷を載置させる平棚構造の収納部が設けられた構成であってもよい。この平棚構造では、スタッカクレーンには移載装置として、例えば、所謂サイドピッキング式のものが装備される。
○ 自動倉庫1は、スタッカクレーン7が通路に面した片側の枠組棚に対してのみ荷Wの入出庫を行う構成であってもよい。
○ 自動倉庫1は、スタッカクレーン7の通路の左右両側に設けられた枠組棚2a,2bに対して、1台のスタッカクレーン7で入出庫を行う構成に限らない。例えば、特許文献1に記載された自動倉庫のように、入庫用クレーンと出庫用クレーンとが別に設けられ、棚には一方の側からのみ入庫が行われ、他方の側からのみ出庫が行われる構成であってもよい。
○ 自動倉庫1は、スタッカクレーン7の通路の左右両側に設けられた枠組棚2a,2bに対して、1台のスタッカクレーン7で入出庫を行う構成に限らない。例えば、特許文献1に記載された自動倉庫のように、入庫用クレーンと出庫用クレーンとが別に設けられ、棚には一方の側からのみ入庫が行われ、他方の側からのみ出庫が行われる構成であってもよい。
以下の技術的思想(発明)は前記実施形態から把握できる。
(1)請求項1〜請求項4のいずれか一項に記載の発明において、前記収納部は荷をその左右両端で支持する一対の支持部を備えた構造であり、前記移載装置は幅が前記一対の支持部間の間隔より狭いフォークを使用して荷を支承する構成である。
(1)請求項1〜請求項4のいずれか一項に記載の発明において、前記収納部は荷をその左右両端で支持する一対の支持部を備えた構造であり、前記移載装置は幅が前記一対の支持部間の間隔より狭いフォークを使用して荷を支承する構成である。
(2)請求項3、請求項4及び前記技術的思想(1)のいずれか一項に記載の発明において、前記荷検出手段は水平方向に光を出射するとともに荷で反射した反射光を受光して荷を検出する光センサである。
W…荷、1…自動倉庫、2a,2b…枠組棚、4…収納部、7…クレーンとしてのスタッカクレーン、10…昇降キャリッジ、11…移載装置としてのフォーク装置、12…荷検出手段としてのセンサ、13…制御手段としての制御装置。
Claims (4)
- 昇降キャリッジ上に荷の移載装置を装備し、かつ昇降キャリッジ又は前記移載装置に反射式の荷検出手段を備えたクレーンにより枠組棚の収納部に対して荷の搬入・搬出を行う自動倉庫において、
前記クレーンを荷の搬入を行うべき収納部と対向する位置で停止させ、前記昇降キャリッジを前記移載装置が荷の移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、当該収納部内に荷が存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置において前記荷検出手段により荷の有無を検出し、荷が存在しない場合に前記昇降キャリッジを前記作業位置に停止させて、荷の移載作業を行う自動倉庫における二重格納防止方法。 - 前記荷検出手段による荷の有無の検出は、前記昇降キャリッジが前記荷の搬入を行うべき収納部と対向する位置まで移動する間に行う請求項1に記載の自動倉庫における二重格納防止方法。
- 昇降キャリッジ上に荷の移載装置を装備したクレーンにより枠組棚の収納部に対して荷の搬入・搬出を行う自動倉庫における二重格納防止装置であって、
前記昇降キャリッジ又は前記移載装置上に設けられて、前記収納部に収納された荷を検出する反射式の荷検出手段と、
前記昇降キャリッジを前記移載装置が荷の移載作業を行う作業位置に停止させて荷の移載作業を開始する前に、当該収納部内に荷が存在するか否かを検出するのに適し、かつ前記作業位置と異なる位置まで又は前記検出するのに適した位置を経るように昇降キャリッジを移動させるとともに、前記検出するのに適した位置において前記荷検出手段に荷の有無を検出させ、荷が存在しない場合に前記作業位置に前記昇降キャリッジを停止させて、荷の移載作業を行うように前記昇降キャリッジ、前記移載装置及び前記荷検出手段の制御を行う制御手段と
を備えた自動倉庫における二重格納防止装置。 - 前記荷検出手段による荷の有無の検出を、前記昇降キャリッジが前記荷の搬入を行うべき収納部と対向する位置まで移動する間に行う請求項3に記載の自動倉庫における二重格納防止装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004374362A JP2006176331A (ja) | 2004-12-24 | 2004-12-24 | 自動倉庫における二重格納防止方法及び二重格納防止装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2004374362A JP2006176331A (ja) | 2004-12-24 | 2004-12-24 | 自動倉庫における二重格納防止方法及び二重格納防止装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2006176331A true JP2006176331A (ja) | 2006-07-06 |
Family
ID=36730803
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2004374362A Withdrawn JP2006176331A (ja) | 2004-12-24 | 2004-12-24 | 自動倉庫における二重格納防止方法及び二重格納防止装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2006176331A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008247558A (ja) * | 2007-03-30 | 2008-10-16 | Daifuku Co Ltd | 物品搬送装置 |
| JP2012046327A (ja) * | 2010-08-27 | 2012-03-08 | Murata Machinery Ltd | 移載装置および先入品判断方法 |
| CN114873130A (zh) * | 2022-05-31 | 2022-08-09 | 江苏国范智能科技有限公司 | 一种仓储物流系统用堆垛机 |
-
2004
- 2004-12-24 JP JP2004374362A patent/JP2006176331A/ja not_active Withdrawn
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008247558A (ja) * | 2007-03-30 | 2008-10-16 | Daifuku Co Ltd | 物品搬送装置 |
| JP2012046327A (ja) * | 2010-08-27 | 2012-03-08 | Murata Machinery Ltd | 移載装置および先入品判断方法 |
| CN114873130A (zh) * | 2022-05-31 | 2022-08-09 | 江苏国范智能科技有限公司 | 一种仓储物流系统用堆垛机 |
| CN114873130B (zh) * | 2022-05-31 | 2024-04-12 | 江苏国范智能科技有限公司 | 一种仓储物流系统用堆垛机 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8550762B2 (en) | Article transporting apparatus | |
| EP1741644B1 (en) | Article storage facility | |
| JP4458164B2 (ja) | 自動倉庫 | |
| JP2009179454A (ja) | 自動倉庫および自動倉庫の制御方法 | |
| JP4947359B2 (ja) | 物品搬送装置 | |
| JP2009035407A (ja) | 自動倉庫及びその入庫方法 | |
| KR20230081607A (ko) | 자동 창고 시스템 및 자동 창고의 제어 방법 | |
| JPH08217246A (ja) | パレット段積み装置 | |
| JP2004099208A (ja) | スタッカクレーンの荷位置の異常検出方法 | |
| JP4973927B2 (ja) | 物品搬送装置 | |
| JP5445399B2 (ja) | 移載装置および先入品判断方法 | |
| JP6795361B2 (ja) | 搬送設備 | |
| JPH09202408A (ja) | 自動修復機能を備える物品保管装置 | |
| JP5487614B2 (ja) | 自動倉庫 | |
| JP5252084B2 (ja) | 自動倉庫及び物品確認制御方法 | |
| JP2007055720A (ja) | 物品格納装置 | |
| JP2023180591A (ja) | 搬送システム、および搬送システム制御方法 | |
| JP5348480B2 (ja) | 物品搬送設備 | |
| JP4023205B2 (ja) | 自動倉庫 | |
| JP4399737B2 (ja) | 物品移載装置 | |
| JP3761012B2 (ja) | 物品保管設備 | |
| JP4257590B2 (ja) | 昇降式の物品搬送装置 | |
| JP2007182278A (ja) | 物品搬送装置 | |
| JPH07144714A (ja) | スタッカクレーンの昇降制御装置 | |
| JP2012086955A (ja) | 物品搬送装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20061228 |
|
| A761 | Written withdrawal of application |
Effective date: 20090417 Free format text: JAPANESE INTERMEDIATE CODE: A761 |