JP2006193152A - 車線逸脱防止装置 - Google Patents
車線逸脱防止装置 Download PDFInfo
- Publication number
- JP2006193152A JP2006193152A JP2006034025A JP2006034025A JP2006193152A JP 2006193152 A JP2006193152 A JP 2006193152A JP 2006034025 A JP2006034025 A JP 2006034025A JP 2006034025 A JP2006034025 A JP 2006034025A JP 2006193152 A JP2006193152 A JP 2006193152A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- departure
- lane
- inter
- control
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images





Landscapes
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Regulating Braking Force (AREA)
Abstract
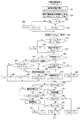
【課題】車間距離制御手段を備えた車両において、車間距離制御手段が作動状態となったときに、車線逸脱回避制御処理における逸脱回避処理の開始タイミングを早めたり、逸脱回避制御を制限する。
【解決手段】車間距離制御が作動状態となると、逸脱推定値XSの逸脱判断閾値となる横変位限界値XC を初期値XC0より目標車間距離選択値LXj * に応じた減少量だけ小さい値に設定することにより(ステップS35)、逸脱判断フラグFLDを早めに"1"又は"−1"に設定することで(ステップS56,S58)、目標ヨーモーメントMsを算出し、これに応じた目標制動液圧PsFL〜PsRRを算出し、これらに基づいてホイールシリンダに供給する液圧を制御することにより、逸脱方向と逆方向のヨーモーメントを発生させて逸脱回避を行う。
【選択図】図4
【解決手段】車間距離制御が作動状態となると、逸脱推定値XSの逸脱判断閾値となる横変位限界値XC を初期値XC0より目標車間距離選択値LXj * に応じた減少量だけ小さい値に設定することにより(ステップS35)、逸脱判断フラグFLDを早めに"1"又は"−1"に設定することで(ステップS56,S58)、目標ヨーモーメントMsを算出し、これに応じた目標制動液圧PsFL〜PsRRを算出し、これらに基づいてホイールシリンダに供給する液圧を制御することにより、逸脱方向と逆方向のヨーモーメントを発生させて逸脱回避を行う。
【選択図】図4
Description
本発明は、走行中に自車両が走行車線から逸脱しそうになったときに、その逸脱を防止する車線逸脱防止装置に関し、特に先行車との車間距離を制御する車間距離制御手段を有する車両に適用して好適なものである。
従来、このような車線逸脱防止装置としては、例えば追従開始スイッチがONされて追従走行制御が開始されたとき、道路逸脱防止のための操舵制御が行われていると、その操舵制御が中止され、前走車を見失って追従走行制御が中止されたとき、操舵制御の中止中であれば操舵制御が再開され、また操舵制御の中止中でなければ、再び前走車を発見したときに追従走行制御が再開されるようにした車両制御装置が記載されている(例えば、特許文献1参照)。
特開平8−263791号公報
上記従来例にあっては、操舵トルク又は車速を制御することにより車線からの逸脱を防止する逸脱防止制御機能と、先行車への追従制御機能の両方を備えているものであるが、単に、先行車が存在して追従制御を行っている場合は、逸脱制御を中止し、先行車がいなくなると逸脱制御を開始するものであり、比較的交通量がある道路では、先行車が走行している頻度が高く、その間は常に逸脱制御が作動しなくなり、逸脱制御効果を発揮するシーンが大幅に少なくなるという未解決の課題がある。
そこで、本発明は、上記従来例の未解決の課題に着目してなされたものであり、追従制御中に常に逸脱制御を中止する必要はなく、逸脱制御が作動すると違和感などの問題が発生する場合のみ、中止すればよく、むしろ、追従制御を運転者が作動させている場合は、運転者は運転負荷を小さくしたいと考えている場合であり、運転者の運転操作の遅れ等を補助する逸脱制御はより積極的に作動することで、運転者の安心感が大きくなるという点を考慮して、追従走行制御と車線逸脱防止制御とを両立させるようにした車線逸脱防止装置を提供することを目的としている。
上記目的を達成するために、本発明のうち請求項1に係る車線逸脱防止装置は、車間制御対象物との車間距離を検出する車間距離検出手段と、該車間距離検出手段で検出した車間距離を目標車間距離に合わせるように制御する車間距離制御手段と、自車両の走行状態を検出する走行状態検出手段と、該走行状態検出手段で検出された走行状態から自車両が走行車線から逸脱する可能性があることを判断する逸脱判断手段と、該逸脱判断手段で自車両が走行車線から逸脱する可能性があることが検出されたときに、前記走行状態検出手段で検出された走行状態に応じて、自車両の走行車線からの逸脱を回避する方向に車両を制御する逸脱回避制御手段とを備えた車線逸脱防止装置において、前記車間距離制御手段が制御中であることを検出する車間距離制御状態検出手段と、該車間距離制御状態検出手段で前記車間距離制御手段が制御中であることを検出したときに、前記逸脱回避制御手段で前記逸脱判断手段の逸脱判断結果に基づく逸脱回避制御の開始タイミングを当該車間距離制御手段が非制御状態である場合の開始タイミングより早めに変更する制御開始タイミング変更手段とを備えていることを特徴としている。
また、請求項2に係る車線逸脱防止装置は、請求項1に係る発明において、前記車間距離制御手段は、目標車間距離の設定を手動で選択する目標車間距離選択手段を有し、前記制御開始タイミング変更手段は、前記目標車間距離選択手段で選択された目標車間距離に応じて逸脱回避制御の開始タイミングを設定するように構成されていることを特徴としている。
さらに、請求項3に係る車線逸脱防止装置は、車間制御対象物との車間距離を検出する車間距離検出手段と、該車間距離検出手段で検出した車間距離を目標車間距離に合わせるように制御する車間距離制御手段と、自車両の走行状態を検出する走行状態検出手段と、該走行状態検出手段で検出された走行状態から自車両が走行車線から逸脱する可能性があることを検出する逸脱判断手段と、該逸脱判断手段で自車両が走行車線から逸脱する可能性があることが検出されたときに、前記走行状態検出手段で検出された走行状態に応じて、自車両の走行車線からの逸脱を回避する方向に車両を制御する逸脱回避制御手段とを備えた車線逸脱防止装置において、前記車間距離検出手段で検出した車間距離に応じて前記逸脱回避制御手段による逸脱回避制御を制限する逸脱回避制御制限手段を備えていることを特徴としている。
さらにまた、請求項4に係る車線逸脱防止装置は、請求項3に係る発明において、前記車間距離制御手段は、目標車間距離の設定を手動で選択する目標車間距離選択手段を有し、前記逸脱回避制御制限手段は、前記目標車間距離選択手段で選択した目標車間距離に応じて逸脱回避を制限する車間距離を変更するように構成されていることを特徴としている。
なおさらに、請求項5に係る車線逸脱防止装置は、請求項1〜4の何れかの発明において、前記逸脱回避制御手段は、前記逸脱判断手段により自車両が走行車線から逸脱する可能性があると判断された場合に、前記走行状態検出手段により検出された走行状態に応じて車線逸脱を回避する方向にヨーモーメントを発生するように左右輪の制駆動力制御量を算出する制駆動力制御量算出手段と、該制駆動力制御量算出手段で算出した制駆動力制御量に応じて各輪への制駆動力の配分を調整する各輪配分調整手段とを有する制駆動力制御手段で構成されていることを特徴としている。
また、請求項6に係る車線逸脱防止装置は、請求項1〜5の何れかの発明において、前記逸脱回避制御手段は逸脱回避制御の作動開始を手動で行う逸脱回避制御開始スイッチを有し、且つ前記車間距離制御手段は車間距離制御の作動開始を手動で行う車間距離制御開始スイッチを有し、前記逸脱回避制御開始スイッチは前記車間距離制御開始スイッチを作動状態としたときに自動的に作動状態となるように構成されていることを特徴としている。
さらに、請求項7に係る車線逸脱防止装置は、請求項1〜6の何れかに係る発明において、前記逸脱判断手段は、前記走行状態検出手段で検出した、少なくとも自車両の車速、走行車線に対する車両ヨー角、横変位、前方走行車線の曲率に基づいて将来の自車両の車線中央からの横変位を推定し、推定した横変位推定値から逸脱方向と逸脱可能性とを推定し、前記横変位推定値が横変位限界値以上となった場合に車線逸脱と判断するように構成されていることを特徴としている。
さらにまた、請求項8に係る車線逸脱防止装置は、請求項1〜6の何れかに係る発明において、前記制駆動力制御量算出手段は、前記走行状態検出手段で検出した、少なくとも自車両の車速、走行車線に対する車両ヨー角、横変位、前方走行車線の曲率に基づいて将来の自車両の車線中央からの横変位を推定し、推定した横変位推定値と横変位限界値との偏差に応じて車両に発生させる目標ヨーモーメントを算出し、該目標ヨーモーメントに応
じて左右輪に発生させる制駆動力を制御するように構成されていることを特徴としている。
じて左右輪に発生させる制駆動力を制御するように構成されていることを特徴としている。
なおさらに、請求項9に係る車線逸脱防止装置は、請求項5〜8の何れかに係る発明において、前記制駆動力制御手段は、各輪の制動力を運転者の制動操作によらず任意に制御できるように構成されていることを特徴としている。
また、請求項10に係る車線逸脱防止装置は、請求項1〜4の何れかに係る発明において、前記逸脱回避制御手段は、前記逸脱判断手段により自車両が走行車線から逸脱する可能性があることが判断された場合に、操舵装置に逸脱を回避する方向に操舵トルクを発生させる操舵トルク指令を出力するように構成されていることを特徴としている。
また、請求項10に係る車線逸脱防止装置は、請求項1〜4の何れかに係る発明において、前記逸脱回避制御手段は、前記逸脱判断手段により自車両が走行車線から逸脱する可能性があることが判断された場合に、操舵装置に逸脱を回避する方向に操舵トルクを発生させる操舵トルク指令を出力するように構成されていることを特徴としている。
請求項1に係る車線逸脱防止装置によれば、車間距離制御を行っているときには、先行車の有無にかかわらず、車線逸脱制御の作動タイミングを追従制御を行っていないときの作動タイミングより早くすることで、運転負荷を少なくして楽な運転操作を行いたいと考えている運転者の安心感を大きくすることができるという効果が得られる。
また、請求項2に係る車線逸脱防止装置によれば、車間距離制御手段が車間距離の設定を手動で選択できる車間距離選択手段を有する場合に、逸脱回避制御手段による車線逸脱回避制御を早めに変更する制御開始タイミング変更手段は車間距離選択手段の選択に応じて作動タイミングを変更するようにしているので、より運転者の希望に応じた車線逸脱制御の設定が可能となり、例えば運転者が車間距離選択手段で長い車間距離を選択したときには、運転者が先行車との車間距離を長くとり、より安全サイドで走行することを望んでいるので、車線逸脱制御の作動タイミングも早めに変更してより安全サイドに設定することができるという効果が得られる。
また、請求項2に係る車線逸脱防止装置によれば、車間距離制御手段が車間距離の設定を手動で選択できる車間距離選択手段を有する場合に、逸脱回避制御手段による車線逸脱回避制御を早めに変更する制御開始タイミング変更手段は車間距離選択手段の選択に応じて作動タイミングを変更するようにしているので、より運転者の希望に応じた車線逸脱制御の設定が可能となり、例えば運転者が車間距離選択手段で長い車間距離を選択したときには、運転者が先行車との車間距離を長くとり、より安全サイドで走行することを望んでいるので、車線逸脱制御の作動タイミングも早めに変更してより安全サイドに設定することができるという効果が得られる。
さらに、請求項3に係る車線逸脱防止装置によれば、車間距離制御を作動させている場合に、先行車が存在し、その先行車との車間距離に応じて車線逸脱回避制御の作動開始を制限するようにしたので、運転者が先行車への接近を回避するために方向指示器を操作することなく車線変更するときに、車線逸脱回避制御が車線変更の妨げとなることを確実に防止することができるという効果が得られる。
さらにまた、請求項4に係る車線逸脱防止装置によれば、車間距離制御手段が車間距離の設定を手動で選択できる車間距離選択手段を有する場合に、逸脱回避制御手段による車線逸脱回避の制御作動を制限する制御作動制限手段が車間距離選択手段の選択に応じて制御作動を制限するようにしたので、より運転者の運転スタイルに応じた制御設定が可能となり、例えば運転者が短い車間距離を選択したときには、運転者の好みが先行車との車間距離を短くして走行する運転スタイルを所望していると考えられるが、車線逸脱制御の制御作動を制限する車間距離も短くすることで、車線逸脱制御の作動が制限される時間を短くすることができるという効果が得られる。
なおさらに、請求項5に係る車線逸脱防止装置によれば、自車両が走行車線から逸脱しそうになることを判断し、逸脱の可能性があると判断した場合には、逸脱を回避する方向にヨーモーメントを発生するように各輪の制駆動力を制御する車線逸脱回避制御を行うので、適切な制御量で逸脱防止制御を行うことができると共に、逸脱回避手段として制動力制御装置を用いることで、運転者との操舵操作とは無関係に逸脱回避制御を行うことができるという効果が得られる。
また、請求項6に係る車線逸脱防止装置によれば、逸脱回避制御手段と、車間距離制御手段との双方が作動開始を手動で行う制御開始スイッチを有する場合に、車間距離制御開始スイッチによって車間距離制御手段が制御開始されたときには、逸脱回避制御手段を自
動的に制御開始させるので、運転者が車間距離制御により運転負荷を少なくして走行したいと考えている場合に、常に車線逸脱制御が作動するので、運転者の安心感を大きくすることができると共に、車間距離制御開始スイッチ及び逸脱回避制御開始スイッチの双方を操作する手間を省くことができるという効果が得られる。
動的に制御開始させるので、運転者が車間距離制御により運転負荷を少なくして走行したいと考えている場合に、常に車線逸脱制御が作動するので、運転者の安心感を大きくすることができると共に、車間距離制御開始スイッチ及び逸脱回避制御開始スイッチの双方を操作する手間を省くことができるという効果が得られる。
さらに、請求項7に係る車線逸脱防止装置によれば、自車両の車速、走行車線に対する車両ヨー角、横変位、前方走行車線の曲率に基づいて将来の自車両の車線中央からの横変位を推定し、推定した横変位推定値が横変位限界値以上となった場合に車線逸脱と判断するようにしたので、車両の車線逸脱状態を正確に判断することができるという効果が得られる。
さらにまた、請求項8に係る車線逸脱防止装置によれば、横変位推定値と横変位限界値との偏差に応じて車両に発生させる目標ヨーモーメントを算出し、算出した目標ヨーモーメントに応じて左右輪で発生させる制駆動力を制御するようにしたので、将来の自車両の車線逸脱傾向の大きさに応じて目標ヨーモーメントを算出し、これに基づいて各車輪の制駆動力制御量を算出することにより、車線逸脱傾向を適切に回避することが可能となるという効果が得られる。
また、請求項9に係る車線逸脱防止装置によれば、各輪の制動力を運転者の制動動作によらず任意に制御できるように構成されているので、各車輪の制動力制御を正確に行うことができるという効果が得られる。
さらに、請求項10に係る車線逸脱防止装置によれば、逸脱防止制御手段として、操舵装置に操舵トルクを発生させる操舵トルク指令を出力するように構成したので、操舵装置の形式によっては新たな装置を追加することなく、逸脱防止制御を行うことができるという効果が得られる。
さらに、請求項10に係る車線逸脱防止装置によれば、逸脱防止制御手段として、操舵装置に操舵トルクを発生させる操舵トルク指令を出力するように構成したので、操舵装置の形式によっては新たな装置を追加することなく、逸脱防止制御を行うことができるという効果が得られる。
以下、本発明における車線逸脱防止装置の実施の形態を図面について説明する。
図1は、本発明による車線逸脱防止装置を一実施形態を例を示す車両概略構成図である。この車両は、自動変速機及びコンベンショナルディファレンシャルギヤを搭載した後輪駆動車両であり、制動装置は、前後輪とも、左右輪の制動力を独立に制御可能としている。
図1は、本発明による車線逸脱防止装置を一実施形態を例を示す車両概略構成図である。この車両は、自動変速機及びコンベンショナルディファレンシャルギヤを搭載した後輪駆動車両であり、制動装置は、前後輪とも、左右輪の制動力を独立に制御可能としている。
図中、1はブレーキペダル、2はブースタ、3はマスタシリンダ、4はリザーバであり、通常は、運転者によるブレーキペダル1の踏込み量に応じ、マスタシリンダ3で昇圧された制動流体圧が、各車輪5FL〜5RRの各ホイールシリンダ6FL〜6RRに供給されるが、このマスタシリンダ3と各ホイールシリンダ6FL〜6RRとの間には制動流体圧制御回路7が介装されており、この制動流体圧制御回路7内で、各ホイールシリンダ6FL〜6RRの制動流体圧を個別に制御することが可能となっている。
前記制動流体圧制御回路7は、例えばアンチスキッド制御やトラクション制御に用いられる制動流体圧制御回路を利用したものであり、この実施形態では、各ホイールシリンダ6FL〜6RRの制動流体圧を、単独で増減圧することができるように構成されている。この制動流体圧制御回路7は、後述する制駆動力コントロールユニット8からの制動流体圧指令値に応じて各ホイールシリンダ6FL〜6RRの制動流体圧を制御する。
また、車両は、エンジン9の運転状態、自動変速機10の選択変速比、並びにスロットルバルブ11のスロットル開度を制御することにより、駆動輪である後輪5RL、5RRへの駆動トルクを制御する駆動トルクコントロールユニット12が設けられている。エンジン9の運転状態制御は、例えば燃料噴射量や点火時期を制御することによって制御する
ことができるし、同時にスロットル開度を制御することによっても制御することができる。なお、この駆動トルクコントロールユニット12は、単独で、駆動輪である後輪5RL、5RRの駆動トルクを制御することも可能であるが、前述した制駆動力コントロールユニット8から駆動トルクの指令値が入力されたときには、その駆動トルク指令値を参照しながら駆動輪トルクを制御する。
ことができるし、同時にスロットル開度を制御することによっても制御することができる。なお、この駆動トルクコントロールユニット12は、単独で、駆動輪である後輪5RL、5RRの駆動トルクを制御することも可能であるが、前述した制駆動力コントロールユニット8から駆動トルクの指令値が入力されたときには、その駆動トルク指令値を参照しながら駆動輪トルクを制御する。
また、車両には、自車両の走行車線逸脱防止判断用に走行車線内の自車両の位置を検出するための外界認識センサとして、CCDカメラ13及びカメラコントローラ14を備えている。このカメラコントローラ14では、CCDカメラ13で捉えた自車両前方の撮像画像から、例えば白線等のレーンマーカを検出して走行車線を検出すると共に、その走行車線に対する自車両のヨー角φ、走行車線中央からの横変位X、走行車線の曲率β、走行車線幅LY 等を算出することができるように構成されている。ここで、自車前方の白線が消えかかっているときや雪などにより見えにくくなっているとき等白線認識が確実にできない場合は、ヨー角φ、横変位X、曲率β、走行車線幅L等の各検知パラメータはこれらの値が"0"に設定されて出力される。ただし、白線認識ができている状態から、ノイズや障害物などにより、短時間のみ白線認識ができないなどの場合には、各検知パラメータは前回値を保持する等の対策がなされている。
また、この車両には、自車両に発生する前後加速度Xg及び横加速度Ygを検出する加速度センサ15、自車両に発生するヨーレートφ′を検出するヨーレートセンサ16、前記マスタシリンダ3の出力圧、所謂マスタシリンダ圧Pm を検出するマスタシリンダ圧センサ17、アクセルペダルの踏込み量即ちアクセル開度Accを検出するアクセル開度センサ18、ステアリングホイール19aの操舵角δを検出する操舵角センサ19、方向指示器による方向指示操作を検出する方向指示スイッチ20、運転席の前方に配置した車線逸脱を運転者に警告するための音声やブザー音を発生するスピーカを内蔵した警告用モニタ21、各車輪5FL〜5RRの回転速度即ち所謂車輪速度Vwi (i=FL〜RR)を検出する車輪速度センサ22FL〜22RR及び運転席近傍に配置された逸脱回避制御開始スイッチ23が備えられ、それらの検出信号は制駆動力コントロールユニット8に出力される。
また、前記カメラコントローラ14で検出された走行車線に対する自車両のヨー角φ、走行車線中央からの横変位X、走行車線の曲率β、走行車線幅LY 等や、駆動トルクコントロールユニット12で制御された駆動トルクTwも合わせて制駆動力コントロールユニット8に出力される。なお、検出された車両の走行状態データに左右の方向性がある場合には、何れも左方向を正方向とし、右方向を負方向とする。すなわち、ヨーレートφ′や横加速度Yg、操舵角δ、ヨー角φは、左旋回時に正値となり、右旋回時に負値となり、横変位Xは、走行車線中央から左方にずれているときに正値となり、右方にずれているときに負値となる。
さらに、車両前方にミリ波レーダ等で構成される先行車との車間距離LX を検出する車間距離センサ24が配設され、この車間距離センサ25で検出した車間距離Lが制駆動力コントロールユニット8に出力される。また、運転席近傍に車間距離制御開始スイッチ25及び運転者の好みによって「短」、「中」及び「長」の目標車間距離LXS * 、LXM * 及びLXL * を選択する目標車間距離選択手段としての目標車間距離選択スイッ26が配設され、この車間距離制御開始スイッチ25のスイッチ信号SWL 及び目標車間距離選択スイッチ26で選択した目標車間距離選択値LXj * (j=S,M,L)が制駆動力コントロールユニット8に出力される。
次に、前記制駆動力コントロールユニット8で行われる車線逸脱防止制御処理について、図2及び図3のフローチャートに従って説明する。この車線逸脱防止制御処理は、例え
ば10msec毎のタイマ割込処理によって実行される。
この演算処理では、まずステップS1で、前記各センサやコントローラ、コントロールユニットからの各種データを読込む。具体的には、前記各センサで検出された前後加速度Xg、横加速度Yg、ヨーレートφ′、各車輪速度Vwi 、アクセル開度Acc、マスタシリンダ圧Pm 、操舵角δ、方向指示スイッチ信号WS、また駆動トルクコントロールユニット12からの駆動トルクTw、カメラコントローラ14からの走行車線に対する自車両のヨー角φ、走行車線中央からの横変位X、走行車線の曲率β、走行車線幅LY 、さらに車間距離センサ24からの車間距離LX 、逸脱回避制御開始スイッチ23のスイッチ信号SWD 、車間距離制御開始スイッチ25のスイッチ信号SWL 及び車間距離選択スイッチ26で選択した目標車間距離選択値LXj * を読込む。
次いで、ステップS2に移行して、車間距離制御開始スイッチ25のスイッチ信号SWL がオン状態であるか否かを判定し、スイッチ信号SWL がオン状態であるときにはステップS3に移行して、車間距離制御作動フラグFACを"1"にセットしてからステップS5に移行し、スイッチ信号SWL がオフ状態であるときにはステップS4に移行して、車間距離制御作動フラグFACを"0"にリセットしてからステップS5に移行する。
ステップS5では、逸脱回避制御開始スイッチ23のスイッチ信号SWD がオン状態であるか否かを判定し、スイッチ信号SWD がオン状態であるときにはステップS6に移行して、車間距離制御作動フラグFACが"1"から"0"に変化したか否かを判定し、車間距離制御作動フラグFACが"1"又は"0"を継続してるか又は"0"から"1"に変化したときにはステップS7に移行して逸脱回避制御作動スタンバイフラグFSBを"1"にセットしてからステップS10に移行する。
一方、前記ステップS5の判定結果が、逸脱回避制御開始スイッチ23のスイッチ信号SWD がオフ状態であるときにはステップS8に移行して、車間距離制御作動フラグFACが"1"であるか否かを判定し、FAC="0"であるときにはステップS9に移行して、逸脱回避制御作動スタンバイフラグFSBを"0"にリセットしてからステップS10に移行し、FAC="1"であるときには前記ステップS7に移行する。
ステップS10では、前記ステップS1で読込んだ各車輪速度VwFL〜VwRRのうち、非駆動輪である前左右輪速度VwFL、VwFRの平均値から自車両の車速(=(VwFL+VwFR)/2)を算出する。この場合、車速Vは非駆動輪の車輪速度の平均値に限らずアンチロックブレーキ制御装置を搭載した車両においては、アンチロックブレーキ制御装置で推定される推定車体速を用いるようにしてもよく、さらには、変速機の出力軸の回転速度等から簡易的に算出するようにしてもよい。
次いで、ステップS11に移行して、車間距離制御作動フラグFACが"1"にセットされているか否かを判定し、FAC="1"であるときにはステップS12に移行して、車間距離制御処理を実行してからステップS13に移行し、FAC="0"であるときには直接ステップS13に移行する。ステップS13では、逸脱回避制御作動スタンバイフラグFSBが"1"である否かを判定し、FLD="1"であるときにはステップS14に移行して、車線逸脱回避制御処理を実行してからタイマ割込処理を終了し、FLD="0"であるときにはそのままタイマ割込処理を終了する。
そして、ステップS12の車間距離制御処理は、図3に示すように、先ず、ステップS21で、車速Vに基づいて下記(1)式の演算を行って目標車間距離LX * を算出する。
LX * =KV1・V+KV2 …………(1)
ここで、KV1,KV2は車間距離設定スイッチ26で選択した目標車間距離LXj *に応じて変化する制御定数であり、目標車間距離がLXS * 、LXM * 、LXL * と大きな値に変化する
従い大きな値となるように設定されている。
LX * =KV1・V+KV2 …………(1)
ここで、KV1,KV2は車間距離設定スイッチ26で選択した目標車間距離LXj *に応じて変化する制御定数であり、目標車間距離がLXS * 、LXM * 、LXL * と大きな値に変化する
従い大きな値となるように設定されている。
次いで、ステップS22に移行して、運転者が設定した設定車速Vc、車間距離LX 、目標車間距離LX * 、車間距離LX を微分した先行車との相対速度LX′、自車速Vとに基づいて下記(2)式の演算を行って目標車速V* を算出する。
V* =min(Vc、V+KLP・(LX −LX * )+KLD・LX ′)…(2)
ここで、KLP,KLDは制御ゲインである。min(a,b)はa,bの最小値をとる関数である。
V* =min(Vc、V+KLP・(LX −LX * )+KLD・LX ′)…(2)
ここで、KLP,KLDは制御ゲインである。min(a,b)はa,bの最小値をとる関数である。
次いで、ステップS23に移行して、自車速V、目標車速V* に基づいて下記(3)式の演算を行って加速側を正とする目標加速度GL * を算出してから処理を終了して図2のステップS16に移行する。
GL * =Kp・ε+Ki・∫εdt+Kd・dε/dt …………(3)
ε=V* −V
一方、ステップS14の車線逸脱回避制御処理は、図4及び図5に示すように、先ず、ステップS31で、将来の推定横変位即ち逸脱推定値XSを算出する。具体的には、前記ステップS1で読込んだ自車両の走行車線に対するヨー角φ、走行車線中央からの横変位X、走行車線の曲率β及び前記ステップS2で算出した自車両の車速Vを用い、下記(4)式に従って将来の横変位推定値となる逸脱推定値XSを算出する。
GL * =Kp・ε+Ki・∫εdt+Kd・dε/dt …………(3)
ε=V* −V
一方、ステップS14の車線逸脱回避制御処理は、図4及び図5に示すように、先ず、ステップS31で、将来の推定横変位即ち逸脱推定値XSを算出する。具体的には、前記ステップS1で読込んだ自車両の走行車線に対するヨー角φ、走行車線中央からの横変位X、走行車線の曲率β及び前記ステップS2で算出した自車両の車速Vを用い、下記(4)式に従って将来の横変位推定値となる逸脱推定値XSを算出する。
XS=Tt×V×(φ+Tt×V×β)+X ………(4)
ここで、Ttは前方注視距離算出用の車頭時間であり、車頭時間Ttに自車両の走行速度Vを乗じると前方注視距離になる。つまり、車頭時間Tt後の走行車線中央からの横変位推定値が将来の推定横変位即ち逸脱推定値XSとなる。後述するように、本実施形態では、この逸脱推定値XSが所定の横変位限界値以上となるときに自車両は走行車線を逸脱する可能性がある、或いは逸脱傾向にあると判断することができる。そして、逸脱可能性又は逸脱傾向が左方向であるときに逸脱推定値XSが正値となり、右方向であるときに逸脱推定値XSが負値となる。また、自車前方の白線が消えかかっている場合や雪などにより見えにくくなっている場合など白線認識が確実にできない場合はカメラコントローラ14から出力されるヨー角φ、横変位X、曲率β、走行車線幅LY 等の各検知パラメータが"0"となるので、逸脱推定値XSも"0"となる。
ここで、Ttは前方注視距離算出用の車頭時間であり、車頭時間Ttに自車両の走行速度Vを乗じると前方注視距離になる。つまり、車頭時間Tt後の走行車線中央からの横変位推定値が将来の推定横変位即ち逸脱推定値XSとなる。後述するように、本実施形態では、この逸脱推定値XSが所定の横変位限界値以上となるときに自車両は走行車線を逸脱する可能性がある、或いは逸脱傾向にあると判断することができる。そして、逸脱可能性又は逸脱傾向が左方向であるときに逸脱推定値XSが正値となり、右方向であるときに逸脱推定値XSが負値となる。また、自車前方の白線が消えかかっている場合や雪などにより見えにくくなっている場合など白線認識が確実にできない場合はカメラコントローラ14から出力されるヨー角φ、横変位X、曲率β、走行車線幅LY 等の各検知パラメータが"0"となるので、逸脱推定値XSも"0"となる。
次いで、ステップS32に移行して、逸脱判断閾値となる横変位限界値XC の初期値XC0を下記(5)式に従って算出する。
XC0=min(LY /2−LC /2、0.8m) …………(5)
ここで、LC は本実施形態の装置を装着する車両の車幅である。また、min(a、b)はa、bの最小値をとる関数である。定数0.8は日本国内であれば、高速道路の車幅3.35から、例えば0.8mなどに設定する。また、今後、道路のインフラストラクチャーが整備された場合に、インフラストラクチャー側からの所謂路車間通信により、車線幅が与えられた場合には、その情報を用いると共に、逸脱方向の車線までの距離LY /2−XSがインフラストラクチャー(例えば道路に埋め込まれたマーカー)からの情報により分かる場合は、当然、その情報を用いることにする。
次に、ステップS33に移行して、車間距離制御作動フラグFACを読込み、これが"0"であるか否かを判定し、FAC="0"であるときには車間距離制御が非作動時であると判断してステップS34に移行し、前記ステップS32で算出した初期値XC0を横変位限界値XC として設定してからステップS36に移行し、FAC="1"であるときには車間距離制御が作動中であると判断してステップS35に移行して、初期値XC0、目標車間距離選択値LXj * に基づいて下記(6)の演算を行って横変位限界値XC を算出する。
XC =XC0−ΔXC ・LXj * …………(6)
ここで、ΔXC はあらかじめ設定した所定値であって、目標車間距離選択値LXj * に従う変化代を決定する値である。この所定値ΔXC は目標車間距離選択値LXS * 、LXM * 及びLXL * に応じて変更するようにしてもよい。次いで、ステップS36に移行して、操舵角センサ19で検出した操舵角δ及び前記ステップS10で算出した車速Vをもとに図6に示す目標ヨーレート算出マップを参照して目標ヨーレートφREF ′を算出する。
ここで、ΔXC はあらかじめ設定した所定値であって、目標車間距離選択値LXj * に従う変化代を決定する値である。この所定値ΔXC は目標車間距離選択値LXS * 、LXM * 及びLXL * に応じて変更するようにしてもよい。次いで、ステップS36に移行して、操舵角センサ19で検出した操舵角δ及び前記ステップS10で算出した車速Vをもとに図6に示す目標ヨーレート算出マップを参照して目標ヨーレートφREF ′を算出する。
ここで、目標ヨーレート算出マップは、図6に示すように、車速Vをパラメータとして操舵角δと目標ヨーレートφREF ′との関係が表され、低車速であるときに、操舵角δが"0"であるときに目標ヨーレートφREF ′も"0"となり、操舵角δが増加するに応じて目標ヨーレートφREF ′が初期状態は急峻に増加するがその後緩やかに増加するように放物線の特性曲線L0 が設定され、車速Vが増加するに応じて操舵角δに対する目標ヨーレートφREF ′が小さくなるように特性曲線L1 〜L4 が設定されている。
次いで、ステップS37に移行して、横加速度YG の絶対値|YG |が予め設定した横加速度設定値YGSを超え且つヨーレートφ′の絶対値|φ′|がステップS36で算出した目標ヨーレートφREF ′を超えている急旋回状態であるか否かを判定する。この判定結果が、|YG |>YGS且つ|φ′|>φREF ′であるときには急旋回状態であり、車両が不安定であると判断してステップS38に移行し、車両不安定フラグFCSを"1"にセットしてからステップS40に移行する。また、判定結果が、|YG |≦YGS且つ|φ′|≦φREF ′であるときには急旋回状態ではなく車両が安定しているものと判断してステップS39に移行し、車両不安定フラグFCSを"0"にリセットしてからステップS40に移行する。
ステップS40では、方向指示スイッチ20がオン状態であるか否かを判定し、これがオン状態であるときにはステップS41に移行して、方向指示スイッチ信号WSの符号と逸脱推定値XSの符号とが一致するか否かを判定し、両者の符号が一致するときには車線変更であると判断してステップS42に移行し、車線変更フラグFLCを"1"にセットしてから後述するステップS50に移行し、両者の符号が一致しないときには車線変更ではないものと判断してステップS43に移行して、車線変更フラグFLCを"0"にリセットしてから後述するステップS50に移行する。
一方、前記ステップS40の判定結果が、方向指示スイッチ20がオフ状態であるときには、ステップS44に移行して、方向指示スイッチ20かオン状態からオフ状態に切り換わったか否かを判定し、オン状態からオフ状態に切り換わったときには、車線変更直後であると判断してステップS45に移行する。このステップS45では、所定時間(例えば4秒程度)が経過したか否かを判定し、所定時間が経過してないときにはこれが経過するまで待機し、所定時間が経過したときにはステップS46に移行して、車線変更フラグFLCを"0"にリセットしてから後述するステップS50に移行する。
また、前記ステップS44の判定結果が、方向指示スイッチ20がオン状態からオフ状態に切り換わったものではないときにはステップS47に移行して、操舵角δが予め設定した操舵角設定値δS 以上で且つ操舵角変化量Δδが予め設定した変化量設定値ΔδS 以上であるか否かを判定し、δ≧δS 且つΔδ≧ΔδSであるときには、運転者が車線変更をする意志があるものと判断してステップS48に移行し、車線変更判断フラグFLCを"1"にセットしてから後述するステップS18に移行し、δ<δS 又はΔδ<ΔδS であるときには運転者が車線変更を行う意志がないものと判断してステップS48に移行し、車線変更フラグFLCを"0"にリセットしてからステップS50に移行する。
ステップS50では、逸脱推定値XSの絶対値|XS|が、横変位限界値XCから警報
が作動してから逸脱防止制御が作動するまでのマージン(定数)XM を減算して算出される警報判断閾値XW (=XC −XM )以上であるか否かを判定し、|XS|≧XW であるときには車線逸脱状態であると判断してステップS51に移行して警報信号ALを警報装置21に出力してからステップS55に移行する。
が作動してから逸脱防止制御が作動するまでのマージン(定数)XM を減算して算出される警報判断閾値XW (=XC −XM )以上であるか否かを判定し、|XS|≧XW であるときには車線逸脱状態であると判断してステップS51に移行して警報信号ALを警報装置21に出力してからステップS55に移行する。
一方、前記ステップS50の判定結果が、|XS|<XW であるときには車線逸脱状態ではないと判断してステップS52に移行して、警報装置21が作動中であるか否かを判定し、これが作動中であるときにはステップS53に移行して、逸脱推定値XSの絶対値|XS|が警報判断閾値XW に警報のハンチングを回避するためのヒステリシス値XH を加算した値(XW +XH )より大きいか否かを判定し、|XS|>XW +XH であるときにはステップS54に移行して、警報装置21に対する警報信号ALの出力を停止してからステップS55に移行し、|XS|≦XW +XH であるときには警報を継続するものと判断して前記ステップS51に移行する。
ステップS55では、逸脱推定値XSがステップS34又はS35で設定した横変位限界値XC 以上であるか否かを判定し、XS≧XC であるときには左に車線逸脱すると判断してステップS56に移行し、逸脱判断フラグFLDを"1"に設定してから後述する図5に示すステップS60に移行し、XS<XC であるときにはステップS57に移行して、逸脱推定値XSが横変位限界値XC の負値−XC 以下であるか否かを判定し、XS≦−XC であるときには右に車線逸脱すると判断してステップS58に移行して逸脱判断フラグFLDを"−1"に設定してから図5に示す後述するステップS60に移行し、XS>−XC であるときには車線逸脱が予測されないものと判断してステップS59に移行し、逸脱判断フラグFLDを"0"に設定してから図5に示すステップS60に移行する。
ステップS60では、車両不安定フラグFCSが"1"にセットされているか否かを判定し、これが"1"にセットされているときにはステップS61に移行して、逸脱判断フラグFLDを"0"にリセットしてからステップS63に移行し、車両不安定フラグFCSが"0"にリセットされているときにはステップS62に移行して、車線変更フラグFLCが"1"にセットされているか否かを判定し、これが"1"にセットされているときには前記ステップS61に移行し、車線変更フラグFLCが"0"にリセットされているときにはそのままステップS63に移行する。
ステップS63では、逸脱判断フラグFLDが"0"以外であるか否かを判定し、FLD≠0であるときには、ステップ64に移行して、下記(7)式の演算を行って目標ヨーモーメントMsを算出してからステップS66に移行する。
Ms=−K1×K2×(XS−XC ) …………(7)
ここで、K1は車両諸元によって定まる定数である。K2は車速応じて変動するゲインであり、車速Vをもとに図6に示すゲイン算出マップを参照して算出する。このゲイン算出マップは、車速が"0"から低速側の所定値VS1までの間はゲインK2が比較的大きな値KH に固定され、車速Vが所定値VS1を超えて高速側の所定値VS2に達するまでの間は車速Vの増加に応じてゲインK2が減少し、車速Vが所定値VS2を超えると比較的小さい値KL に固定されるように特性線L2が設定されている。
Ms=−K1×K2×(XS−XC ) …………(7)
ここで、K1は車両諸元によって定まる定数である。K2は車速応じて変動するゲインであり、車速Vをもとに図6に示すゲイン算出マップを参照して算出する。このゲイン算出マップは、車速が"0"から低速側の所定値VS1までの間はゲインK2が比較的大きな値KH に固定され、車速Vが所定値VS1を超えて高速側の所定値VS2に達するまでの間は車速Vの増加に応じてゲインK2が減少し、車速Vが所定値VS2を超えると比較的小さい値KL に固定されるように特性線L2が設定されている。
また、ステップS66の判定結果がFLD=0であるときにはステップS65に移行して、目標ヨーモーメントMsを"0"に設定してからステップS66に移行する。ステップS66では、車間距離制御処理で算出した目標加速度GL * が負値であるか否かを判定し、GL * <0であるときにはステップS67に移行して、下記(8)式の演算を行って基本制動液圧Psi0 (i=FL,FR,RL,RR)を算出してからステップS69に移行する。
Psi0 =max(Kxi*GL * 、Kb*Pm) …………(8)
ここで、Kxi、Kbはブレーキ諸元(各輪のパッド摩擦係数μ、ホイールシリンダ面積、ロータ有効径、タイヤ有効径)より求まる係数である。max(a、b)はa、bの最大値をとる関数である。
また、ステップS66の判定結果が、GL * ≧0 であるときにはステップS68に移行して、下記(9)式の演算を行って基本制動液圧Psi0 を算出してからステップS69に移行する。
ここで、Kxi、Kbはブレーキ諸元(各輪のパッド摩擦係数μ、ホイールシリンダ面積、ロータ有効径、タイヤ有効径)より求まる係数である。max(a、b)はa、bの最大値をとる関数である。
また、ステップS66の判定結果が、GL * ≧0 であるときにはステップS68に移行して、下記(9)式の演算を行って基本制動液圧Psi0 を算出してからステップS69に移行する。
Psi0 =max(0、Kb*Pm) …………(9)
ステップS69では、逸脱判断フラグFLDが"0"であるか否かを判定し、FLD=0であるときにはステップS70に移行して、下記(10)式に示すように、前左輪の目標液圧PsFL及び前右輪の目標液圧PsFRを基本制動液圧Psi0に設定すると共に、下記(11)式に示すように、後左輪の目標液圧PsRL及び後右輪の目標液圧PsRRを基本制動液圧Psi0 から算出される前後配分を考慮した後輪用基本制動液圧Psir0 に設定してから後述するステップS77に移行する。
ステップS69では、逸脱判断フラグFLDが"0"であるか否かを判定し、FLD=0であるときにはステップS70に移行して、下記(10)式に示すように、前左輪の目標液圧PsFL及び前右輪の目標液圧PsFRを基本制動液圧Psi0に設定すると共に、下記(11)式に示すように、後左輪の目標液圧PsRL及び後右輪の目標液圧PsRRを基本制動液圧Psi0 から算出される前後配分を考慮した後輪用基本制動液圧Psir0 に設定してから後述するステップS77に移行する。
PsFL=PsFR=Psi0 …………(10)
PsRL=PsRR=Psir0 …………(11)
また、ステップS69の判定結果が、FLD≠0であるときにはステップS71に移行して、目標ヨーモーメントMsの絶対値|Ms|が設定値Ms1より小さいか否かを判定し、|Ms|<Ms1であるときにはステップS72に移行して、前輪側の目標制動液圧差ΔPsF を下記(12)式に示すように"0"に設定すると共に、後輪側の目標制動液圧差ΔPsR を下記(13)式に示すように2・KBR・|Ms|/Tに設定してからステップS74に移行する。
PsRL=PsRR=Psir0 …………(11)
また、ステップS69の判定結果が、FLD≠0であるときにはステップS71に移行して、目標ヨーモーメントMsの絶対値|Ms|が設定値Ms1より小さいか否かを判定し、|Ms|<Ms1であるときにはステップS72に移行して、前輪側の目標制動液圧差ΔPsF を下記(12)式に示すように"0"に設定すると共に、後輪側の目標制動液圧差ΔPsR を下記(13)式に示すように2・KBR・|Ms|/Tに設定してからステップS74に移行する。
ΔPsF =0 …………(12)
ΔPsR =2・KBR・|Ms|/T …………(13)
一方、ステップS71の判定結果が|Ms|≧Ms1であるときにはステップS73に移行して、前輪側の目標制動液圧差ΔPsF を下記(14)式に示すように2・KBF・(|Ms|−Ms1)/Tに設定すると共に、後輪側の目標制動液圧差ΔPsR を下記(15)式に示すように2・KBR・Ms1/Tに設定してからステップS74に移行する。
ΔPsR =2・KBR・|Ms|/T …………(13)
一方、ステップS71の判定結果が|Ms|≧Ms1であるときにはステップS73に移行して、前輪側の目標制動液圧差ΔPsF を下記(14)式に示すように2・KBF・(|Ms|−Ms1)/Tに設定すると共に、後輪側の目標制動液圧差ΔPsR を下記(15)式に示すように2・KBR・Ms1/Tに設定してからステップS74に移行する。
ΔPsF =2・KBF・(|Ms|−Ms1)/T ……(14)
ΔPsR =2・KBR・Ms1/T …………(15)
ここで、Tはトレッドを示し、簡単のため前後のトレッドは一致するものとする。また、KBF及びKBRは制動力を制動液圧に換算する場合の換算係数であり、ブレーキ諸元により定まる。このステップS73で前輪側のみで制動力差を発生させるようにしてΔPsF =2・KBF・|Ms|/Tに設定するようにしてもよい。
ΔPsR =2・KBR・Ms1/T …………(15)
ここで、Tはトレッドを示し、簡単のため前後のトレッドは一致するものとする。また、KBF及びKBRは制動力を制動液圧に換算する場合の換算係数であり、ブレーキ諸元により定まる。このステップS73で前輪側のみで制動力差を発生させるようにしてΔPsF =2・KBF・|Ms|/Tに設定するようにしてもよい。
ステップS74では、目標ヨーモーメントMsが負即ち左方向に車線逸脱しようとしているか否かを判定し、Ms<0であるときにはステップS75に移行して、前左輪の目標制動圧PsFLを下記(16)式に示すように基本制動液圧Psi0 に設定し、前右輪の目標制動圧PsFRを下記(17)式に示すように基本制動液Psi0 に目標制動液圧差ΔPsF を加算した値に設定し、後左輪の目標制動圧PsRLを下記(17)式に示すように後輪側基本制動液圧Psir0 に設定し、後右輪の目標制動圧PsRRを下記(18)式に示すように後輪側基本制動液圧Psir0 に後輪側目標制動液圧差ΔPsR を加算した値に設定してからステップS46に移行する。
PsFL=Psi0 …………(16)
PsFR=Psi0 +ΔPsF …………(17)
PsRL=Psir0 …………(18)
PsRR=Psir0 +ΔPsR …………(19)
一方、ステップS74の判定結果がMs≧0であるときにはステップS76に移行して、前左輪の目標制動圧PsFLを下記(20)式に示すように基本制動液圧Psi0 に前輪側目標制動液圧差ΔPsF を加算した値に設定し、前右輪の目標制動圧PsFRを下記(21)式に示すように基本制動液圧Psi0 に設定し、後左輪の目標制動圧PsRLを下記(22)式に示すように後輪側基本制動液圧Psir0 に後輪側目標制動液圧差ΔPsR を加算した値に設定し、後右輪の目標制動圧PsRRを下記(23)式に示すように後輪側基本制動液圧Psir0 に設定してからステップS77に移行する。
PsFL=Psi0 +ΔPsF …………(20)
PsFR=Psi0 …………(21)
PsRL=Psir0 +ΔPsR …………(22)
PsRR=Psir0 …………(23)
ステップS77では、車間距離制御処理で算出した目標加速度GL * が負値であるか否かを判定し、GL * <0であるときにはステップS78に移行して、下記(24)式の演算を行って基準駆動トルクTrq0 を算出してからステップS80に移行する。
PsFR=Psi0 …………(21)
PsRL=Psir0 +ΔPsR …………(22)
PsRR=Psir0 …………(23)
ステップS77では、車間距離制御処理で算出した目標加速度GL * が負値であるか否かを判定し、GL * <0であるときにはステップS78に移行して、下記(24)式の演算を行って基準駆動トルクTrq0 を算出してからステップS80に移行する。
Trq0 =max(0、Ka*Acc) …………(24)
また、ステップS77の判定結果が、GL * ≧0であるときにはステップS79に移行して、下記(25)式の演算を行って基準駆動トルクTrq0 を算出してからステップS80に移行する。
Trq0 =max(Kt*GL * 、Ka*Acc) …………(25)
ステップS80では、逸脱判断フラグFLDが"0"以外の値であるか否かを判定し、FLD≠0であるときにはステップS81に移行して、下記(26)式に従って目標駆動トルクTrq* を算出してからステップS83に移行する。
また、ステップS77の判定結果が、GL * ≧0であるときにはステップS79に移行して、下記(25)式の演算を行って基準駆動トルクTrq0 を算出してからステップS80に移行する。
Trq0 =max(Kt*GL * 、Ka*Acc) …………(25)
ステップS80では、逸脱判断フラグFLDが"0"以外の値であるか否かを判定し、FLD≠0であるときにはステップS81に移行して、下記(26)式に従って目標駆動トルクTrq* を算出してからステップS83に移行する。
Trq=Trq0 −g(Ps) …………(26)
ここで、Psは逸脱防止制御により発生させる目標制動液圧差ΔPsF 及びΔPsR の和である(Ps=ΔPsF +ΔPsR )。また、g(Ps)は制動液圧により発生が予想される制動トルクを算出する関数である。
また、ステップS80の判定結果がFLD=0であるときにはステップS82に移行して、下記(27)式に従って基本駆動トルクTrq0 を目標駆動トルクTrq* として算出してからステップS83に移行する。
ここで、Psは逸脱防止制御により発生させる目標制動液圧差ΔPsF 及びΔPsR の和である(Ps=ΔPsF +ΔPsR )。また、g(Ps)は制動液圧により発生が予想される制動トルクを算出する関数である。
また、ステップS80の判定結果がFLD=0であるときにはステップS82に移行して、下記(27)式に従って基本駆動トルクTrq0 を目標駆動トルクTrq* として算出してからステップS83に移行する。
Trq=Trq0 …………(27)
ステップS83では、ステップS70、S75又はS76で算出した目標制動圧PsFL〜PsRRを制動流体制御回路7に出力すると共に、ステップS81又はS82で算出した目標駆動トルクTrq* を駆動トルクコントロールユニット12に出力してからタイマ割込処理を終了して所定のメインプログラムに復帰する。
ステップS83では、ステップS70、S75又はS76で算出した目標制動圧PsFL〜PsRRを制動流体制御回路7に出力すると共に、ステップS81又はS82で算出した目標駆動トルクTrq* を駆動トルクコントロールユニット12に出力してからタイマ割込処理を終了して所定のメインプログラムに復帰する。
これら図2〜図5の処理において、ステップS1及びS10の処理とCCDカメラ13、カメラコントローラ14、加速度センサ15及びヨーレートセンサ16とが走行状態検出手段に対応し、ステップS15及び図3の処理が車間距離制御手段に対応し、ステップS2〜S9、S13及びS14の処理と図4及び図5の処理とが逸脱回避制御手段に対応し、ステップS33〜S35の処理が制御開始タイミング変更手段に対応し、図4及び図5の処理のうち、ステップS55〜S61の処理が逸脱判断手段に対応し、ステップS63〜S65の処理が目標ヨーモーメント算出手段に対応し、ステップS66〜S82の処理が制駆動力制御量算出手段に対応し、さらに、ステップS83の処理と制動流体制御回路7及び駆動トルクコントロールユニット12とで各輪配分調整手段に対応し、目標ヨーモーメント算出手段、制駆動力制御量算出手段及び各輪配分調整手段で制駆動力制御手段を構成している。
したがって、今、車両が非制動状態で走行しており、車間距離制御開始スイッチ25がオフ状態であって、そのスイッチ信号SWL がオフ状態である場合には、図2の処理において、ステップS2からステップS4に移行して、車間距離制御作動フラグFACが"0"にリセットされるので、ステップS11からステップS12に移行することなくステップS13に移行し、車間距離制御処理が実行されることない。
この状態で、運転者が逸脱回避制御開始スイッチ23をオン状態とすると、そのスイッチ信号SWD がオン状態となることにより、ステップS5からステップS6に移行し、車間距離制御作動フラグFACが"0"にリセットされているので、ステップS7に移行し、逸脱回避制御作動スタンバイフラグFSBを"1"にセットする。このため、ステップS13からステップS14に移行して、図4及び図5に示す逸脱回避制御処理が実行開始される。
このとき、車両が、直進路の走行車線の略中央を直進走行しているものとすると、カメラコントローラ14から出力されるヨー角φ、走行車線中央からの横変位X及び走行車線の曲率βも略"0"であり、加速度センサ15で検出される横加速度YG 及びヨーレートセンサ16で検出されるヨーレートφ′も略"0"であるので、ステップS31で算出される逸脱推定値XSも略"0"となる(ステップS31)。
また、車線幅LY が3.35mで、車両幅LC が1.75m未満の車両では、LY /2−LC /2の値が0.8mより大きい値となるので、横変位限界値の初期値XC0が0.8mに設定されるが、車両幅LC が1.75m以上の車両では、LY /2−LC /2の値が0.8mより小さい値となるので、LY /2−LC /2の値が横変位限界値の初期値XC0として設定される(ステップS32)。
さらに、横加速度YG 及びヨーレートφ′が共に略"0"であるので、ステップS37からステップS39に移行して、車両不安定フラグFCSが"0"にリセットされ、運転者が車線変更を意図せず、方向指示スイッチ20がオフ状態であり、操舵角δが中立位置を表す略"0"、操舵角速度Δδも略"0"であるものとすると、ステップS40からS44、S47を経てステップS49に移行して、車線変更フラグFLCも"0"にリセットされ、さらに逸脱推定値XSが略"0"であるので、ステップS50からS52、S54、S55、S57を経てステップS59に移行して、逸脱判断フラグFLDが"0"に設定される。
このため、図5のステップS60、S62を経てS63に移行し、逸脱判断フラグFLDが"0"であることにより、ステップS65に移行して、目標ヨーモーメントMsが"0"に設定される。
そして、車間距離制御処理が実行されていないので、目標加速度GL * が"0"となっており、ステップS66からS68に移行して、非制動状態であるので、マスタシリンダ圧Pmも"0"であるので、制動液圧初期値Psi0 が"0"に設定される。
そして、車間距離制御処理が実行されていないので、目標加速度GL * が"0"となっており、ステップS66からS68に移行して、非制動状態であるので、マスタシリンダ圧Pmも"0"であるので、制動液圧初期値Psi0 が"0"に設定される。
次いで、ステップS69に移行して、逸脱判断フラグFLDが"0"であるので、ステップS70に移行し、"0"の制動圧初期値Psi0 及びPsir0 が各輪の目標制動液圧PsFL〜PsRRとして設定され、次いでステップS77に移行して、目標加速度GL * が"0"であるので、ステップS79に移行して、基本駆動トルクとしてKa*Accが選択される。
次いで、ステップS80に移行して、逸脱判断フラグFLDが"0"に設定されているので、ステップS82に移行して、基本駆動トルクTrq0 が目標駆動トルクTrq* として設定されて、ステップS83で算出された目標制動圧PsFL〜PsRRが制動流体制御回路7に出力されると共に、目標駆動トルクTrqが駆動トルクコントロールユニット12に
出力される。
出力される。
このため、制動流体制御回路7で、各ホイールシリンダ6FL〜6RRに対する制動液圧が共に"0"となり、非制動状態を継続し、駆動トルクコントロールユニット12でアクセル開度Accに応じたエンジン制御が行われる。
この車線逸脱を生じていない走行状態から、運転者の意志による車線変更が行われる場合には、方向指示スイッチ20で左(又は右)をオン状態とし、この状態で、ステアリングホイール19aを左(又は右)操舵して車線変更を開始すると、これに応じてカメラコントローラ14から出力されるヨー角φが"0"から正(又は負)方向に増加すると共に、横変位Xが正(又は負)方向に増加することにより、車両の左側車輪5FLが左側車線を超える前に、先ず、ステップS31で算出される逸脱推定値XSがステップS32で設定される横変位限界値の初期値XC0に基づいて算出される警報判断閾値XW (=XC −XM )以上となることにより、警報装置21で警報が発せられ、その後に逸脱推定値XSが横変位限界値XC (=XC0)以上となると、逸脱判断フラグFLDが"1"にセットされる(ステップS56)。
この車線逸脱を生じていない走行状態から、運転者の意志による車線変更が行われる場合には、方向指示スイッチ20で左(又は右)をオン状態とし、この状態で、ステアリングホイール19aを左(又は右)操舵して車線変更を開始すると、これに応じてカメラコントローラ14から出力されるヨー角φが"0"から正(又は負)方向に増加すると共に、横変位Xが正(又は負)方向に増加することにより、車両の左側車輪5FLが左側車線を超える前に、先ず、ステップS31で算出される逸脱推定値XSがステップS32で設定される横変位限界値の初期値XC0に基づいて算出される警報判断閾値XW (=XC −XM )以上となることにより、警報装置21で警報が発せられ、その後に逸脱推定値XSが横変位限界値XC (=XC0)以上となると、逸脱判断フラグFLDが"1"にセットされる(ステップS56)。
ところが、この運転者の意志による車線変更である場合には、車線変更フラグFLCが"1"にセットされていることにより、ステップS62からステップS61に移行して、逸脱判断フラグFLDが"0"にリセットされることにより、目標制動液圧PsFL〜PsRRが"0"の制動液圧初期値Psi0 及びPsir0 に設定されることにより、逸脱回避を行うためのヨーモーメントが発生されることはなく、円滑な車線変更を行うことができる。
また、車両が左コーナー及び右コーナーが連続するワインディングロード等を走行している場合には、横加速度YG 及びヨーレートφ′が共に大きな値となることにより、車両不安定フラグFCSが"1"にセットされ(ステップS38)、このため、図5のステップS60からステップS61に移行して、逸脱判断フラグFLDが"0"にリセットされることにより、ワインディングロード等を走行する際にも不必要に逸脱回避のためのヨーモーメントが発生されることがなく、円滑な操舵を行うことができる。
一方、運転者の意志による車線変更やワインディングロードの走行ではなく、車線変更フラグFLC及び車両不安定フラグFCSが"0"にリセットされている状態で、例えば左側の車線逸脱方向に操舵されるか、道路が右コーナーにさしかかって操舵が遅れることにより、車両が左側車線逸脱方向に走行する状態となると、逸脱推定値XSが正方向に増加し、この状態を継続すると、逸脱推定値XSが警報作動閾値XW 以上となった時点で警報装置21から警報が発せられ、さらに逸脱推定値XSが横変位限界値XC (=XC0)以上となると、ステップS55からステップS56に移行して、逸脱判断フラグFが"1"にセットされる。
このため、ステップS63からステップS64に移行して、負の目標ヨーモーメントMsが算出されると共に、ステップS69からステップS71に移行し、目標ヨーモーメントMsの大きさによって後輪側のみの制動液圧差ΔPsR 又は前後輪側の制動液圧差ΔPsF ,ΔPsR が算出され、目標ヨーモーメントMsが負値であるので、ステップS75に移行して、右側における前後の目標制動液圧PsFR及びPsRRが"0"に設定される左側における前後の目標制動液圧PsFL及びPsRLに比較して大きな値となり、車両を右側に時計方向に回頭させるヨーモーメントが発生されて、車両を車線逸脱方向から回避させて車線内に戻すことができる。
この車線逸脱回避制御が作動中に、運転者が車間距離制御開始スイッチ車間距離制御開始スイッチ25をオン状態として、そのスイッチ信号SWL がオン状態となると、図2の処理でステップS2からステップS3に移行して、車間距離制御作動フラグFACが"1"に
セットされる。このため、ステップS11からステップS12に移行して、図3の車間距離制御処理が実行開始され、目標車間距離選択スイッチ26で選択した目標車間距離選択値LXj * に基づいて目標車間距離LX * が算出され、先行車との間で目標車間距離LX * を維持するように目標加速度GL * が算出される。すなわち、車間距離センサ24で検出される車間距離LX が目標車間距離LX * より大きいときには、正値の目標加速度GL * が算出されて車両が加速制御され、逆に車間距離LX が目標車間距離LX * より小さいときには負値の目標加速度GL * が算出されて車両が減速制御される。
セットされる。このため、ステップS11からステップS12に移行して、図3の車間距離制御処理が実行開始され、目標車間距離選択スイッチ26で選択した目標車間距離選択値LXj * に基づいて目標車間距離LX * が算出され、先行車との間で目標車間距離LX * を維持するように目標加速度GL * が算出される。すなわち、車間距離センサ24で検出される車間距離LX が目標車間距離LX * より大きいときには、正値の目標加速度GL * が算出されて車両が加速制御され、逆に車間距離LX が目標車間距離LX * より小さいときには負値の目標加速度GL * が算出されて車両が減速制御される。
このように、車間距離制御作動フラグFACが"1"にセットされると、図4の車線逸脱回避制御処理でステップS33からステップS35に移行し、横変位限界値XC がステップS32で算出される横変位限界値の初期値XC0から目標車間距離選択スイッチ26で選択した目標車間距離選択値LXj * に所定値ΔXC を乗算した減少量ΔXC ・LXj * だけ減少される。
このため、前述したように、直進路で直進走行状態からステアリングホイール19aを左切りして左側車線側に向かって走行するか、右コーナーに差しかかって直進走行を維持したりすること等により、左側車線方向の逸脱傾向となると、これに応じてステップS31で算出される逸脱推定値XSが正方向に増加する。
このとき、横変位限界値XC が、横変位限界値の初期値XC0に設定される前述した車間距離制御が実行されていないときに比較して減少量ΔXC ・LXj * だけ小さい値に設定されているので、車間距離制御が実行されていないときに比較して小さい逸脱推定値XSで警報装置21から警報が発せられると共に、車間距離制御が実行されていないときに比較して早いタイミングで逸脱判断フラグFLDが"1"にセットされることになる。
このとき、横変位限界値XC が、横変位限界値の初期値XC0に設定される前述した車間距離制御が実行されていないときに比較して減少量ΔXC ・LXj * だけ小さい値に設定されているので、車間距離制御が実行されていないときに比較して小さい逸脱推定値XSで警報装置21から警報が発せられると共に、車間距離制御が実行されていないときに比較して早いタイミングで逸脱判断フラグFLDが"1"にセットされることになる。
このため、ステップS64で早めに目標ヨーモーメントMsが算出され、これに基づいてステップS71〜S75で目標制動液圧PsFL〜PsRRが算出されて、これに基づいて右側のホイールシリンダ6FR及び6RRで制動力が発生されて車両に時計方向のヨーモーメントが発生され、車両を車線逸脱傾向から早めに回避することができる。
この状態で、車間距離制御開始スイッチ25をオフ状態とすると、そのスイッチ信号SWL がオフ状態となることにより、車間距離制御作動フラグFACがステップS4で"0"にリセットされて車間距離制御が終了されると共に、逸脱回避制御スイッチ23はオン状態を継続しているので、ステップS5からステップS6に移行し、車間距離制御作動フラグFACが"1"から"0"に変化したことにより、ステップS8を経てステップS9に移行し、逸脱回避制御作動スタンバイフラグFSBが"0"にリセットされて車線逸脱回避制御も終了される。
この状態で、車間距離制御開始スイッチ25をオフ状態とすると、そのスイッチ信号SWL がオフ状態となることにより、車間距離制御作動フラグFACがステップS4で"0"にリセットされて車間距離制御が終了されると共に、逸脱回避制御スイッチ23はオン状態を継続しているので、ステップS5からステップS6に移行し、車間距離制御作動フラグFACが"1"から"0"に変化したことにより、ステップS8を経てステップS9に移行し、逸脱回避制御作動スタンバイフラグFSBが"0"にリセットされて車線逸脱回避制御も終了される。
一方、逸脱回避制御開始スイッチ23がオフ状態で、車間距離制御開始スイッチ25がオフ状態であって、車線逸脱回避制御及び車間距離制御が実行されていない状態で、運転者によって車間距離制御開始スイッチ25のみがオン状態に操作されると、そのスイッチ信号SWL がオン状態となることにより、ステップS3に移行して、車間距離作動フラグFACが"1"にセットされる。このとき、逸脱回避制御開始スイッチ23はオフ状態を継続しており、ステップS5からステップS8に移行し、車間距離作動フラグFACが"1"であるので、ステップS7に移行し、逸脱回避制御作動スタンバイフラグFSBを"1"にセットする。
したがって、ステップS15に移行して、車間距離制御が開始されると共に、ステップS17に移行して車線逸脱回避制御が開始され、運転者が自身の負荷を軽減させる目的で、車間距離制御を開始すると、これに連動して車線逸脱回避制御が開始されるので、より運転者の負荷を軽減して安定走行を確保することができる。
この状態で、車間距離制御開始スイッチ25をオフ状態とすると、これに応じて車間距離制御作動フラグFACが"0"にリセットされることにより、ステップS8からステップS9に移行して、逸脱回避制御スタンバイフラグFSBが"0"にリセットされて、車間距離制御及び車線逸脱回避制御が共に終了される。
この状態で、車間距離制御開始スイッチ25をオフ状態とすると、これに応じて車間距離制御作動フラグFACが"0"にリセットされることにより、ステップS8からステップS9に移行して、逸脱回避制御スタンバイフラグFSBが"0"にリセットされて、車間距離制御及び車線逸脱回避制御が共に終了される。
また、車両が右側車線側に逸脱傾向となったときには、上記とは逆に左側のホイールシリンダ5FL及び5RLの制動液圧が高められて、車両を左方向に回頭させるヨーモーメントを発生させて、車線逸脱を回避する。
次に、本発明の第2の実施形態を図8〜図10について説明する。
この第2の実施形態は、車間距離制御を実行している場合に、先行車が存在し、その先行車との車間距離に応じて車線逸脱回避制御の作動を制限するようにしたものである。
次に、本発明の第2の実施形態を図8〜図10について説明する。
この第2の実施形態は、車間距離制御を実行している場合に、先行車が存在し、その先行車との車間距離に応じて車線逸脱回避制御の作動を制限するようにしたものである。
すなわち、第2の実施形態では、図8に示すように、前述した図2におけるステップS14の車線逸脱回避制御処理が図8及び図9に示すように、前述した第1の実施形態における図4及び図5の処理において、ステップS32の処理が前記(5)式の演算を行って横変位限界値XC を算出するように変更されていると共に、ステップS33〜S35の処理が省略され、これらに代えて、ステップS42、S43、S46、S48、S49とステップS50との間に運転者がステアリングホイール19aの操舵による回避動作を行う可能性があるか否かを判断する回避動作可能性判断処理が介挿され、さらに図9のステップS62の次に後述する回避可能性判断フラグFAVが"1"にセットされているか否かを判定するステップS100が介挿され、この判定結果が、FAV="1"であるときには前記前記ステップS61に移行し、FAV="0"であるときには前記ステップS63に移行するように構成されていることを除いては図4及び図5と同様の処理を行い、図4及び図5との対応する処理には同一ステップ番号を付し、その詳細説明はこれを省略する。
ここで、回避動作可能性判断処理は、ステップS42、S43、S46、S48、S49の次に、ステップS90に移行して、車速Vに基づいて図10に示す回避可能性判断閾値算出マップを参照して回避可能性判断閾値ΔVLMを算出してからステップS91に移行する。この回避可能性判断閾値算出マップは、図10に示すように、車速Vが"0"から比較的低速の設定値V1までの間は比較的小さい負値ΔVLM1を維持するが、車速Vが設定値V1から比較的高速の設定値V2までの間は車速Vの増加に応じて回避可能性判断閾値ΔVLMが負方向増加し、車速Vが設定値V2以上となると、比較的大きな負値ΔVLM2を維持するように特性線が設定されている。
ステップS91では、後述する回避可能性判断フラグFAVが"1"にセットされているか否かを判定し、これが"0"にリセットされているときには運転者のステアリングホイール19aの操舵による回避行動が行われていないものと判断してステップS92に移行する。
このステップS92では、車間距離制御処理で算出した車間距離LX 、目標車間距離LX * 及び相対速度LX ′に基づいて下記(28)式を満足するか否かを判定する。
このステップS92では、車間距離制御処理で算出した車間距離LX 、目標車間距離LX * 及び相対速度LX ′に基づいて下記(28)式を満足するか否かを判定する。
ΔVLM≧Kv1(LX −LX * )+Kv2・LX ′ …………(28)
このステップS92の判定結果が(28)式を満足するときには、自車両が先行車に近づいたり、先行車に接近する相対速度が大きく運転者がステアリングホイール19aを操舵して回避操作を行う可能性が高いものと判断してステップS93に移行し、運転者のステアリングホイール19aの操作による回避可能性が高いか否かを表す回避可能性判断フラグFAVを回避操作の可能性が高いことを表す"1"にセットしてから前記ステップS50に移行し、判定結果が(28)式を満足しない場合には、運転者のステアリングホイール19aの操作による回避可能性が低いものと判断して、ステップS94に移行し、回避可能性判断フラグFAVを"0"にリセットしてから前記ステップS50に移行する。
このステップS92の判定結果が(28)式を満足するときには、自車両が先行車に近づいたり、先行車に接近する相対速度が大きく運転者がステアリングホイール19aを操舵して回避操作を行う可能性が高いものと判断してステップS93に移行し、運転者のステアリングホイール19aの操作による回避可能性が高いか否かを表す回避可能性判断フラグFAVを回避操作の可能性が高いことを表す"1"にセットしてから前記ステップS50に移行し、判定結果が(28)式を満足しない場合には、運転者のステアリングホイール19aの操作による回避可能性が低いものと判断して、ステップS94に移行し、回避可能性判断フラグFAVを"0"にリセットしてから前記ステップS50に移行する。
また、前記ステップS91の判定結果が、回避可能性判断フラグFAVが"1"にセットされているときには、ステップS95に移行して、前記ステップS92と同様に、車間距離制御処理で算出した車間距離LX 、目標車間距離LX * 及び相対速度LX ′に基づいて下記(29)式を満足するか否かを判定する。
ΔVLM−ΔVOF≧Kv1(LX −LX * )+Kv2・LX ′…………(29)
ここで、ΔVOFは、ハンチングを防止するためのオフセット値である。
ΔVLM−ΔVOF≧Kv1(LX −LX * )+Kv2・LX ′…………(29)
ここで、ΔVOFは、ハンチングを防止するためのオフセット値である。
このステップS95の判定結果が、(29)式を満足するときには回避操作の可能性が高いものと判断してそのまま前記ステップS50に移行し、(29)式を満足しないときには先行車との車間距離に余裕があるか先行車に接近する相対速度が小さく運転者のステアリングホイール19aの操作による回避可能性が低いものと判断してステップS96に移行し、回避可能性判断フラグFAVを"0"にリセットしてから前記ステップS50に移行する。
この図8及び図9の処理で、ステップS31〜S61の処理が逸脱判断手段に対応し、ステップS90〜S96の処理が逸脱回避制限手段に対応し、ステップS63〜S82の処理が逸脱回避制御手段に対応し、このうちステップS63〜S65の処理が目標ヨーモーメント算出手段に対応し、ステップS66〜S82の処理が制駆動力制御量算出手段に対応し、さらに、ステップS83の処理と制動流体制御回路7及び駆動トルクコントロールユニット12とで各輪配分調整手段に対応し、目標ヨーモーメント算出手段、制駆動力制御量算出手段及び各輪配分調整手段で制駆動力制御手段を構成している。
この第2の実施形態によると、運転者が少なくとも車間距離制御開始スイッチ25をオン状態として車間距離制御を作動状態とすると共に、逸脱回避制御処理を作動状態とし、さらに回避可能性判断フラグFAVが"0"にリセットされている状態で、先行車との車間距離LX が目標車間距離LX * に略等しく、相対車速LX ′が略"0"であって、自車両が先行車に適正車間距離を保って追従している状態では、ステップS90で算出される開始可能性判断閾値ΔVLMが図10に示すように車速Vにかかわらず負値であり、運転者が先行車との関係でステアリングホイール19aを操舵して回避動作を行う可能性は少なく、前記(28)での右辺の値が略"0"となるのでΔVLM<0となり、(28)式を満足しないので、ステップS94に移行して、回避可能性判断フラグFAVが"0"にリセットされた状態を維持する。
このため、図9のステップS100でステップS61に移行することはないので、逸脱判断フラグFLDの状態に応じた逸脱回避制御が実行されて、逸脱推定値XSが横変位限界値XC 以上となって自車両が車線から逸脱する可能性があるときに、前述した第1の実施形態と同様に、その逸脱を回避する方向のヨーモーメントが発生されて、自車両の車線からの逸脱が回避される。
ところが、先行車が車間距離制御処理での発生減速度以上の大きな減速度で急制動を行ったり、先行車と自車両との間に隣接車線から割込車が割込むことにより、車間距離LX が急激に小さくなったり、先行車又は割込車に接近する相対速度LX ′(負値)が大きいときには、前記(28)式の右辺が負値となり、これが回避可能性判断閾値ΔVLM以下となって、(28)式を満足する状態となると、ステップS93に移行して、回避可能性判断フラグFAVが"1"にセットされる。
このため、車両不安定フラグFCS、車線変更フラグFLCが共に"0"にリセットされている場合であっても、図9のステップS100からステップS61に移行して、逸脱判断フラグFLDが"0"にリセットされる。したがって、車線逸脱回避制御が中止されることにな
り、運転者が先行車との急接近を回避するために、方向指示器を操作することなくステアリングホイール19aを左又は右方向に操舵した場合に、逸脱回避制御が操舵による回避に影響を与えることを確実に防止して、円滑な操舵回避動作を行うことができる。
り、運転者が先行車との急接近を回避するために、方向指示器を操作することなくステアリングホイール19aを左又は右方向に操舵した場合に、逸脱回避制御が操舵による回避に影響を与えることを確実に防止して、円滑な操舵回避動作を行うことができる。
そして、回避可能性判断フラグFAVが"1"にセットされると、次回からは、図8の処理において、ステップS91からステップS95に移行して、前記(29)式に示す回避可能性判断閾値ΔVLMからオフセット値ΔVOF分を減算した値よりKv1(LX −L* )+Kv2・LX ′が大きい値となるまでの間は回避可能性判断フラグFAVが"1"に維持され、(29)式を満足しなくなったときに回避可能性判断フラグFAVが"0"にリセットされるので、回避可能性判断フラグFAVが"1"にセットされてからKv1(LX −L* )+Kv2・LX ′がわずかに大きな値となっても回避可能性判断フラグFAVが"1"に維持され、ハンチングを確実に防止することができる。
その後、(29)式を満足しなくなると、回避可能性判断フラグFAVが"0"にリセットされて、逸脱判断フラグFLDが強制的に"0"にリセットされない状態となるので、逸脱回避制御が再開される。
また、車速Vが高くなると、車間距離制御における目標車間距離LX * も長くなることから、運転者の操舵による回避動作を行う可能性が少なくなり、この分回避可能性判断閾値ΔVLMが車速Vが早くなるほど負値の大きな値となるので、車速Vが高くなるに従って(28)式を満足する可能性が少なくなり、逸脱回避制御が制限される割合が減少する。
また、車速Vが高くなると、車間距離制御における目標車間距離LX * も長くなることから、運転者の操舵による回避動作を行う可能性が少なくなり、この分回避可能性判断閾値ΔVLMが車速Vが早くなるほど負値の大きな値となるので、車速Vが高くなるに従って(28)式を満足する可能性が少なくなり、逸脱回避制御が制限される割合が減少する。
なお、上記第2の実施形態においては、車間距離LX 、目標車間距離LX * 及び相対速度LX ′に基づいて運転者の操舵による回避可能性が高いか否かを判断するようにした場合について説明したが、これに限定されるものではなく、相対速度LX ′のみに基づいて操舵回避の可能性を判断するようにしてもよい。
次に、本発明の第3の実施形態を図11及び図12について説明する。
次に、本発明の第3の実施形態を図11及び図12について説明する。
この第3の実施形態は、車線逸脱防止制御を制動圧制御に代えて操舵装置を操舵制御することにより行うようにしたものである。
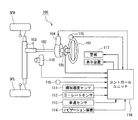
すなわち、第3の実施形態では、図11に示すように、ステアリングホイール101がステアリングシャフト102がステアリングギヤ103を介して前左輪5FL及び前右輪5FRに連結され、このステアリングシャフト102に操舵補助力を発生する操舵アクチュエータ104を取付けると共に、操舵角を検出する操舵角センサ105を取付けた操舵装置106を有し、この操舵装置106の操舵アクチュエータ104を、操舵角センサ105、前方路面を撮像する撮像装置110、横加速度センサ111、ヨーレートセンサ112、車速センサ113、ナビゲーション装置114、方向指示スイッチ115の各検出信号が入力される操舵制御コントロールユニット116で制御するように構成されている。なお、117は警報装置である。
すなわち、第3の実施形態では、図11に示すように、ステアリングホイール101がステアリングシャフト102がステアリングギヤ103を介して前左輪5FL及び前右輪5FRに連結され、このステアリングシャフト102に操舵補助力を発生する操舵アクチュエータ104を取付けると共に、操舵角を検出する操舵角センサ105を取付けた操舵装置106を有し、この操舵装置106の操舵アクチュエータ104を、操舵角センサ105、前方路面を撮像する撮像装置110、横加速度センサ111、ヨーレートセンサ112、車速センサ113、ナビゲーション装置114、方向指示スイッチ115の各検出信号が入力される操舵制御コントロールユニット116で制御するように構成されている。なお、117は警報装置である。
操舵制御コントロールユニット116では、図4及び図12に示す車線逸脱防止制御処理を実行し、車線逸脱状態であるときに操舵装置106を制御して車線逸脱防止制御を行う。
この図12の車線逸脱防止制御処理は、前述した第1の実施形態における図5の処理において、ステップS64〜S83の処理が省略され、これらに代えて下記の処理が追加されている。
この図12の車線逸脱防止制御処理は、前述した第1の実施形態における図5の処理において、ステップS64〜S83の処理が省略され、これらに代えて下記の処理が追加されている。
すなわち、ステップS63の判定結果が逸脱判断フラグFLDが"0"以外に設定されているときにステップS101に移行して、下記(30)式の演算を行って、目標付加操舵トルクTSTを算出してから前記ステップS103に移行する。
TST=mid(−TSTMAX ,−KLS(XS−XC ),TSTMAX )……(30)
ここで、TSTMAX は付加操舵トルクの制限値であり、KLSは車両諸元によって定まる定数
であり、mid(a,b,c) はa,b,cの中間値を選択する関数である。
TST=mid(−TSTMAX ,−KLS(XS−XC ),TSTMAX )……(30)
ここで、TSTMAX は付加操舵トルクの制限値であり、KLSは車両諸元によって定まる定数
であり、mid(a,b,c) はa,b,cの中間値を選択する関数である。
ステップS63の判定結果が逸脱判断フラグFLDが"0"であるときにはステップS102に移行して、目標付加操舵トルクTSTを"0"に設定してから前記ステップS103に移行する。
ステップS103では、車間距離制御処理で算出した目標加速度GL * が負値であるか否かを判定し、GL * <0であるときにはステップS104に移行して、下記(31)式の演算を行って目標駆動トルクTrq* を算出してからステップS106に移行し、GL * ≧0であるときにはステップS105に移行して、下記(32)式の演算を行って目標駆動トルクTrq* を算出してからステップS106に移行する。
ステップS103では、車間距離制御処理で算出した目標加速度GL * が負値であるか否かを判定し、GL * <0であるときにはステップS104に移行して、下記(31)式の演算を行って目標駆動トルクTrq* を算出してからステップS106に移行し、GL * ≧0であるときにはステップS105に移行して、下記(32)式の演算を行って目標駆動トルクTrq* を算出してからステップS106に移行する。
Trq* =max(0、Ka*Acc) …………(31)
Trq* =max(Kt*GL * 、Ka*Acc) …………(32)
ステップS106では、ステップS101又はステップS102で算出した目標付加操舵トルクTSTに応じて操舵装置106の操舵アクチュエータ104を制御する駆動信号を出力すると共に、ステップS78又はステップS79で算出した目標駆動トルクTrq* を駆動トルクコントローラ12に出力してからタイマ割込処理を終了して所定のメインプログラムに復帰する。
Trq* =max(Kt*GL * 、Ka*Acc) …………(32)
ステップS106では、ステップS101又はステップS102で算出した目標付加操舵トルクTSTに応じて操舵装置106の操舵アクチュエータ104を制御する駆動信号を出力すると共に、ステップS78又はステップS79で算出した目標駆動トルクTrq* を駆動トルクコントローラ12に出力してからタイマ割込処理を終了して所定のメインプログラムに復帰する。
この図12の処理において、ステップS63、S101及びS102の処理が逸脱回避制御手段に対応している。
この第3の実施形態によると、前述した第1の実施形態と同様に、車間距離作動フラグFACが"1"にセットされて車間距離制御処理が作動されると、前述した図4の処理において、ステップS35に移行して横変位限界値XC が横変位限界値の初期値XC0から所定値ΔXC を乗算した値を減算した値に設定されることにより、逸脱制御の開始タイミングが早めに設定される。
この第3の実施形態によると、前述した第1の実施形態と同様に、車間距離作動フラグFACが"1"にセットされて車間距離制御処理が作動されると、前述した図4の処理において、ステップS35に移行して横変位限界値XC が横変位限界値の初期値XC0から所定値ΔXC を乗算した値を減算した値に設定されることにより、逸脱制御の開始タイミングが早めに設定される。
このとき、逸脱判断フラグFLDが"0"に設定されている状態では、ステップS63からステップS102に移行して、目標付加操舵トルクTSTが"0"に設定される。このため、操舵装置106の操舵アクチュエータ104に対して車線逸脱防止制御を行うための付加操舵トルクを発生させない駆動信号が供給されて、車線逸脱回避制御が停止される。
しかしながら、車間距離制御処理が作動中に、車両が例えば左(又は右)車線側に逸脱傾向となって、逸脱推定値XSが横変位限界値XC (=XC0−ΔXC ・LXj * )以上(又は横変位限界値−Xc以下)となると図4のステップS56で逸脱判断フラグFLDが"1"(又は"−1")にセットされ、ステップS63からステップS101に移行し、逸脱推定値XSに応じた右(又は左)方向の操舵付加トルクTSTが算出され、これに応じて操舵装置106の操舵アクチュエータ104で右(又は左)方向の操舵付加トルクTSTが発生され、逸脱方向とは反対側に操舵制御が行われることにより、車両が車間距離制御を行っていない場合に比較して早めに車線内に戻される。
しかしながら、車間距離制御処理が作動中に、車両が例えば左(又は右)車線側に逸脱傾向となって、逸脱推定値XSが横変位限界値XC (=XC0−ΔXC ・LXj * )以上(又は横変位限界値−Xc以下)となると図4のステップS56で逸脱判断フラグFLDが"1"(又は"−1")にセットされ、ステップS63からステップS101に移行し、逸脱推定値XSに応じた右(又は左)方向の操舵付加トルクTSTが算出され、これに応じて操舵装置106の操舵アクチュエータ104で右(又は左)方向の操舵付加トルクTSTが発生され、逸脱方向とは反対側に操舵制御が行われることにより、車両が車間距離制御を行っていない場合に比較して早めに車線内に戻される。
なお、上記第3の実施形態においては、第1の実施形態に対応する車線逸脱防止制御を行う場合について説明したが、これに限定されるものではなく、第2の実施形態に対応した車線逸脱回避制御を行うこともできる。
また、上記第1〜第3の実施形態においては、車両の安定状態を判断する場合に、横加速度YG の絶対値|YG |が設定値YGSを超え且つヨーレートの絶対値|φ′|が目標ヨーレートφREF ′を超えているか否かを判定する場合について説明したが、これに限定されるものではなく、横加速度YG の絶対値|YG |が設定値YGSを超えているか否かを判定することにより、車両の不安定状態及び安定状態を判断するようにしてもよい。
また、上記第1〜第3の実施形態においては、車両の安定状態を判断する場合に、横加速度YG の絶対値|YG |が設定値YGSを超え且つヨーレートの絶対値|φ′|が目標ヨーレートφREF ′を超えているか否かを判定する場合について説明したが、これに限定されるものではなく、横加速度YG の絶対値|YG |が設定値YGSを超えているか否かを判定することにより、車両の不安定状態及び安定状態を判断するようにしてもよい。
さらに、上記第1〜第3実施形態においては、横変位限界値の初期値XC0を前記(5)式に従って算出する場合について説明したが、これに限定されるものではなく、初期値XC0を固定値に設定したり、車線幅Lをカメラ13からの画像を処理することで算出したり、ナビゲーションシステムの情報により、車両の位置における地図データから車線幅の情報を取り込むことで、走行する道路に応じて変更するようにしてもよい。
6FL〜6RRはホイールシリンダ
7は制動流体圧制御回路
8は制駆動力コントロールユニット
9はエンジン
12は駆動トルクコントロールユニット
13はCCDカメラ
14はカメラコントローラ
15は加速度センサ
16はヨーレートセンサ
17はマスタシリンダ圧センサ
18はアクセル開度センサ
19は操舵角センサ
20は方向指示スイッチ
21はモニタ
22はFL〜22RRは車輪速度センサ
23は逸脱回避制御開始スイッチ
24は車間距離センサ
25は車間距離制御開始スイッチ
26は目標車間距離選択スイッチ
104は操舵アクチュエータ
106は操舵装置
110は撮像装置
111は横加速度センサ
112はヨーレートセンサ
113は車速センサ
116は操舵制御コントロールユニット
117は警報装置
Claims (10)
- 車間制御対象物との車間距離を検出する車間距離検出手段と、該車間距離検出手段で検出した車間距離を目標車間距離に合わせるように制御する車間距離制御手段と、自車両の走行状態を検出する走行状態検出手段と、該走行状態検出手段で検出された走行状態から自車両が走行車線から逸脱する可能性があることを判断する逸脱判断手段と、該逸脱判断手段で自車両が走行車線から逸脱する可能性があることが検出されたときに、前記走行状態検出手段で検出された走行状態に応じて、自車両の走行車線からの逸脱を回避する方向に車両を制御する逸脱回避制御手段とを備えた車線逸脱防止装置において、前記車間距離制御手段が制御中であることを検出する車間距離制御状態検出手段と、該車間距離制御状態検出手段で前記車間距離制御手段が制御中であることを検出したときに、前記逸脱回避制御手段で前記逸脱判断手段の逸脱判断結果に基づく逸脱回避制御の開始タイミングを当該車間距離制御手段が非制御状態である場合の開始タイミングより早めに変更する制御開始タイミング変更手段とを備えていることを特徴とする車線逸脱防止装置。
- 前記車間距離制御手段は、目標車間距離の設定を手動で選択する目標車間距離選択手段を有し、前記制御開始タイミング変更手段は、前記目標車間距離選択手段で選択された目標車間距離に応じて逸脱回避制御の開始タイミングを設定するように構成されていることを特徴とする請求項1記載の車線逸脱防止装置。
- 車間制御対象物との車間距離を検出する車間距離検出手段と、該車間距離検出手段で検出した車間距離を目標車間距離に合わせるように制御する車間距離制御手段と、自車両の走行状態を検出する走行状態検出手段と、該走行状態検出手段で検出された走行状態から自車両が走行車線から逸脱する可能性があることを検出する逸脱判断手段と、該逸脱判断手段で自車両が走行車線から逸脱する可能性があることが検出されたときに、前記走行状態検出手段で検出された走行状態に応じて、自車両の走行車線からの逸脱を回避する方向に車両を制御する逸脱回避制御手段とを備えた車線逸脱防止装置において、前記車間距離検出手段で検出した車間距離に応じて前記逸脱回避制御手段による逸脱回避制御を制限する逸脱回避制御制限手段を備えていることを特徴とする車線逸脱防止装置。
- 前記車間距離制御手段は、目標車間距離の設定を手動で選択する目標車間距離選択手段を有し、前記逸脱回避制御制限手段は、前記目標車間距離選択手段で選択した目標車間距離に応じて逸脱回避を制限する車間距離を変更するように構成されていることを特徴とする請求項3に記載の車線逸脱防止装置。
- 前記逸脱回避制御手段は、前記逸脱判断手段により自車両が走行車線から逸脱する可能性があると判断された場合に、前記走行状態検出手段により検出された走行状態に応じて車線逸脱を回避する方向にヨーモーメントを発生するように左右輪の制駆動力制御量を算出する制駆動力制御量算出手段と、該制駆動力制御量算出手段で算出した制駆動力制御量に応じて各輪への制駆動力の配分を調整する各輪配分調整手段とを有する制駆動力制御手段で構成されていることを特徴とする請求項1乃至4の何れかに記載の車線逸脱防止装置。
- 前記逸脱回避制御手段は逸脱回避制御の作動開始を手動で行う逸脱回避制御開始スイッチを有し、且つ前記車間距離制御手段は車間距離制御の作動開始を手動で行う車間距離制御開始スイッチを有し、前記逸脱回避制御開始スイッチは前記車間距離制御開始スイッチを作動状態としたときに自動的に作動状態となるように構成されていることを特徴とする請求項1乃至5の何れかに記載の車線逸脱防止装置。
- 前記逸脱判断手段は、前記走行状態検出手段で検出した、少なくとも自車両の車速、走
行車線に対する車両ヨー角、横変位、前方走行車線の曲率に基づいて将来の自車両の車線中央からの横変位を推定し、推定した横変位推定値から逸脱方向と逸脱可能性とを推定し、前記横変位推定値が横変位限界値以上となった場合に車線逸脱と判断するように構成されていることを特徴とする請求項1乃至6の何れかに記載の車線逸脱防止装置。 - 前記制駆動力制御量算出手段は、前記走行状態検出手段で検出した、少なくとも自車両の車速、走行車線に対する車両ヨー角、横変位、前方走行車線の曲率に基づいて将来の自車両の車線中央からの横変位を推定し、推定した横変位推定値と横変位限界値との偏差に応じて車両に発生させる目標ヨーモーメントを算出し、該目標ヨーモーメントに応じて左右輪に発生させる制駆動力を制御するように構成されていることを特徴とする請求項1乃至6の何れかに記載の車線逸脱防止装置。
- 前記制駆動力制御手段は、各輪の制動力を運転者の制動操作によらず任意に制御できるように構成されていることを特徴とする請求項5乃至8の何れかに記載の車線逸脱防止装置。
- 前記逸脱回避制御手段は、前記逸脱判断手段により自車両が走行車線から逸脱する可能性があることが判断された場合に、操舵装置に逸脱を回避する方向に操舵トルクを発生させる操舵トルク指令を出力するように構成されていることを特徴とする請求項1乃至4の何れかに記載の車線逸脱防止装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006034025A JP2006193152A (ja) | 2006-02-10 | 2006-02-10 | 車線逸脱防止装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006034025A JP2006193152A (ja) | 2006-02-10 | 2006-02-10 | 車線逸脱防止装置 |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001395209A Division JP3820984B2 (ja) | 2001-12-26 | 2001-12-26 | 車線逸脱防止装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2006193152A true JP2006193152A (ja) | 2006-07-27 |
Family
ID=36799545
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006034025A Pending JP2006193152A (ja) | 2006-02-10 | 2006-02-10 | 車線逸脱防止装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2006193152A (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008280011A (ja) * | 2007-05-14 | 2008-11-20 | Fuji Heavy Ind Ltd | 車両の運転支援装置 |
| JP2010036756A (ja) * | 2008-08-06 | 2010-02-18 | Fuji Heavy Ind Ltd | 車線逸脱防止制御装置 |
| JP2010036757A (ja) * | 2008-08-06 | 2010-02-18 | Fuji Heavy Ind Ltd | 車線逸脱防止制御装置 |
| JP2012116374A (ja) * | 2010-12-02 | 2012-06-21 | Hitachi Automotive Systems Ltd | ブレーキ制御装置 |
| JP2012532056A (ja) * | 2009-06-29 | 2012-12-13 | ボルボ ラストバグナー アーベー | 車両の軌道を変更するための方法及びシステム |
| KR20210077052A (ko) * | 2019-12-16 | 2021-06-25 | 현대자동차주식회사 | 자율주행 차량의 운행 제어 시스템 및 방법 |
-
2006
- 2006-02-10 JP JP2006034025A patent/JP2006193152A/ja active Pending
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008280011A (ja) * | 2007-05-14 | 2008-11-20 | Fuji Heavy Ind Ltd | 車両の運転支援装置 |
| JP2010036756A (ja) * | 2008-08-06 | 2010-02-18 | Fuji Heavy Ind Ltd | 車線逸脱防止制御装置 |
| JP2010036757A (ja) * | 2008-08-06 | 2010-02-18 | Fuji Heavy Ind Ltd | 車線逸脱防止制御装置 |
| JP2012532056A (ja) * | 2009-06-29 | 2012-12-13 | ボルボ ラストバグナー アーベー | 車両の軌道を変更するための方法及びシステム |
| JP2012116374A (ja) * | 2010-12-02 | 2012-06-21 | Hitachi Automotive Systems Ltd | ブレーキ制御装置 |
| KR20210077052A (ko) * | 2019-12-16 | 2021-06-25 | 현대자동차주식회사 | 자율주행 차량의 운행 제어 시스템 및 방법 |
| KR102834135B1 (ko) | 2019-12-16 | 2025-07-15 | 현대자동차주식회사 | 자율주행 차량의 운행 제어 시스템 및 방법 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3820984B2 (ja) | 車線逸脱防止装置 | |
| JP3642310B2 (ja) | 車線逸脱防止装置 | |
| JP4005483B2 (ja) | 車線逸脱防止装置 | |
| JP3982483B2 (ja) | 車線逸脱防止装置 | |
| JP3823924B2 (ja) | 車両挙動制御装置 | |
| EP1298021B1 (en) | Lane-keep control system for vehicle | |
| JP4534754B2 (ja) | 車線逸脱防止装置 | |
| JP4391304B2 (ja) | 減速制御装置 | |
| US8090516B2 (en) | Lane deviation prevention device and method | |
| JP2001310719A (ja) | 車線逸脱防止装置 | |
| JP4466360B2 (ja) | 車線逸脱防止制御装置 | |
| JP3800087B2 (ja) | 車線逸脱防止装置 | |
| JP2012035794A (ja) | 車両制御装置 | |
| JP3864892B2 (ja) | 車線逸脱防止装置 | |
| JP4517854B2 (ja) | 車線逸脱防止装置及び車線逸脱防止方法 | |
| JP4396514B2 (ja) | 車線逸脱防止装置 | |
| JP2006175979A (ja) | 車線逸脱防止装置 | |
| JP2007030696A (ja) | 運転者車線変更意思判定方法及び車線逸脱防止装置 | |
| JP4911131B2 (ja) | 車線逸脱防止装置 | |
| JP4501967B2 (ja) | 車線逸脱防止装置 | |
| JP3945489B2 (ja) | 車線逸脱防止装置 | |
| JP3979393B2 (ja) | 車線逸脱防止装置 | |
| JP4601946B2 (ja) | 車線逸脱防止装置 | |
| JP3912323B2 (ja) | 車線逸脱防止装置 | |
| JP4385751B2 (ja) | 車線逸脱防止装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070626 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070823 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20071204 |