JP2006236255A - 人物追跡装置および人物追跡システム - Google Patents
人物追跡装置および人物追跡システム Download PDFInfo
- Publication number
- JP2006236255A JP2006236255A JP2005053627A JP2005053627A JP2006236255A JP 2006236255 A JP2006236255 A JP 2006236255A JP 2005053627 A JP2005053627 A JP 2005053627A JP 2005053627 A JP2005053627 A JP 2005053627A JP 2006236255 A JP2006236255 A JP 2006236255A
- Authority
- JP
- Japan
- Prior art keywords
- person
- image
- authentication
- flow line
- shooting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Landscapes
- Closed-Circuit Television Systems (AREA)
- Image Analysis (AREA)
- Image Processing (AREA)
Abstract
【課題】 高精度に人物を追跡する人物追跡装置を提供する。
【解決手段】 本発明の人物追跡装置は、撮影エリアと撮影時刻が特定された撮影画像を取得記録する撮影画像記録手段22と、撮影画像から人物像を検出して人物画像を作成する人物像検出手段24と、人物画像から特徴量を抽出する特徴量抽出手段28と、2つの特徴量を照合して判定することにより、該特徴量が抽出された2つの人物画像の人物を同一または他人とする人物認証手段30と、同一とされた人物の各人物画像に対応する撮影エリアと撮影時刻に基づいて、人物認証手段の同一認証結果について正否を判定する認証結果判定手段32と、認証結果判定手段が正しいとした同一認証結果における、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻に基づき該人物の動線を算出する動線算出手段38とを有する。
【選択図】図1
Description
本発明は、複数のカメラを用いて移動する人物を追跡する人物追跡装置に関する。
ある領域において移動する人物を追跡する場合、該領域内の異なる所定の場所をそれぞれ撮影している複数のカメラが使用される。被追跡者は複数のカメラに撮影され、カメラの撮影画像に被追跡者が映る。被追跡者が映る撮影画像により、該被追跡者が、該被追跡者が映る撮影画像の撮影エリアを映る時刻順に移動したことが分かる。
このとき、複数のカメラの各撮影画像に映る人物において被追跡者(同一人物)が特定される。あるカメラの撮影画像に映る人物と別のカメラの人物が同一であるか否かは、所定の判定方法、例えば人物の特徴を示す特徴量を画像から抽出して該特徴量の差で判定される。特徴量の差が所定の範囲内にある場合に同一と判定され、それ以外は他人と判定される。このように、複数の撮影画像に映る複数の人物において、同一人物を特定する(逆説的に言えば、他人同士と特定する)ことを認証という。複数のカメラの撮影画像に映る人物の中から同一人物を認証し、同一人物を追跡する装置として、例えば特許文献1のものがある。これは、移動する人物を追跡して該人物の移動軌跡(以下、「動線」と称する。)の情報を取得するものである。例えば、スーパーなどで実施され、顧客の購買傾向や移動パターンを知るために、顧客の動線情報が取得される。
特開2003−263641公報
しかしながら、人物の追跡精度や取得した動線の正しさは、当然ながら認証結果に依存する。他人を被追跡者と認証した場合や被追跡者を他人と認証した場合、人物追跡装置は、誤った認証結果に基づいて、被追跡者以外の人物を追跡し、誤った動線を導出することがある。
そこで、本発明は、被追跡者を精度よく追跡するとともに該被追跡者の正確な動線を導出することができる人物追跡装置を提供することを目的とする。
本発明に係る人物追跡装置は、複数の撮影エリアで得られた撮影画像に映る同一人物を追跡して動線を算出する人物追跡装置であって、
撮影エリアと撮影時刻が特定された撮影画像を取得して記録する撮影画像記録手段と、
撮影画像から人物像を検出し、該撮影画像の撮影エリアと撮影時刻の情報が対応付けされた人物画像を作成する人物像検出手段と、
人物画像から特徴量を抽出する特徴量抽出手段と、
2つの特徴量を照合して所定の判定方法で判定することにより、該特徴量が抽出された2つの人物画像それぞれの人物を同一または他人とする認証を行う人物認証手段と、
同一と認証された人物の2つの人物画像それぞれに対応する撮影エリアと撮影時刻の情報に基づいて、人物認証手段が同一と認証した同一認証結果について正しいか否かを判定する認証結果判定手段と、
認証結果判定手段によって正しいと判定された同一認証結果における、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻に基づいて、該人物の動線を算出する動線算出手段とを有することを特徴とする。
本発明によれば、認証結果判定手段によって正しいと判定された同一認証結果はより正しいものになり、該同一認証結果に基づいて導出される動線もより正確なものとなる。
本発明に係る人物追跡装置は、ある領域、例えばビル内において移動する人物(被追跡者)を、該領域内の所定の場所(撮影エリア)をそれぞれ撮影している複数のカメラで追跡するものである。
本発明に係る人物追跡装置において、「追跡」とは、被追跡者の所在を特定することをいう。所在を特定される範囲はカメラの撮影エリアである。例えば、過去に撮影した複数のカメラの被追跡者が映る撮影画像により、該被追跡者の過去の所在が特定できる。また、あるカメラの撮影画像に被追跡者がフレームイン(カメラの撮影画像に現れる)したとき、該カメラの撮影エリアに該被追跡者が存在することが特定される。
実施の形態1.
本発明の実施の形態1に係る人物追跡装置を図1に示す。人物追跡システム10は、ある領域内においてそれぞれ所定のエリアを撮影する複数のカメラ12−1〜12−M(Mは整数)と、カメラの撮影画像に基づいて該領域を移動する人物を追跡する人物追跡装置14から構成される。
本発明の実施の形態1に係る人物追跡装置を図1に示す。人物追跡システム10は、ある領域内においてそれぞれ所定のエリアを撮影する複数のカメラ12−1〜12−M(Mは整数)と、カメラの撮影画像に基づいて該領域を移動する人物を追跡する人物追跡装置14から構成される。
人物追跡装置14は、人物追跡装置14全体を制御する制御部16と、撮影画像などが表示されるディスプレイなどの出力部18と、装置14を利用するユーザ(例えば、被追跡者を監視する者)から指令を受けるためのキーボードなどの入力部20を有する。
人物追跡装置14の制御部16は、複数のカメラ12−1〜12−Mの撮影画像を取得して記録する撮影画像記録部22と、撮影画像から人物領域(人物像)を検出して人物画像を作成する人物像検出部24と、人物像に対して画像処理を行う画像処理部26と、人物画像から特徴量を抽出する特徴量抽出部28と、特徴量に基づいて2つの人物画像それぞれの人物を同一または他人と認証する人物認証部30と、人物認証部30が同一と認証した認証結果(以下、「同一認証結果」と称する。)の正誤を判定する認証結果判定部32と、人物画像や特徴量など被追跡者に関する情報(データ)を記録する被追跡者情報記録部34を有する。
また、制御部16は、認証結果判定部32によって正しいと判定された同一認証結果における、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻に基づいて、人物の動線(移動軌跡)を算出する動線算出部36と、算出された動線の情報を記録する動線情報記録部38とを有する。
以下、人物追跡システム10の各構成要素を、一実施例を挙げながら説明する。一実施例において、人物追跡システム10は、図2に示すような1つの入口Eと3つの丁字路T1〜T3からなる通路を有するビルBに設けられている。
複数のカメラ12−1〜12−Mは、被追跡者を追跡するために、被追跡者の移動し得る場所(被追跡者が移動し得る経路の一部)が撮影エリアとなるように配置される。図2に示す実施例において、カメラC1は通路の入口Eを撮影し、カメラC2〜C4は丁字路T1〜T3を撮影している。図2には、カメラC1〜C4の撮影画像P1〜P4が示されている。
また、複数のカメラ12−1〜12−Mは、被追跡者が移動し得る経路において、分岐路、入口、出口が撮影エリアとなるように配置される。
分岐路を撮影エリアとするカメラは、分岐先が撮影画像に映るように配置されている。例えば、実施例において、カメラC2〜C4は、丁字路の合流する通路と撮影方向が一致するように配置されている。例えば、図3に示すように、カメラC2の撮影画像P2には、撮影画像P2の左辺LS2から通路R2がフレームアウト(撮影画像から消える)し、上辺US2から通路R3がフレームアウトし、右辺RS2から通路R1がフレームアウトした状態で丁字路T1が映されている。
入口や出口を撮影エリアとするカメラにおいて、入口用カメラは入口を介して入場する人物の正面が撮影画像に映るように配置され、出口用カメラは出口を介して退場する人物の正面が撮影画像に映るように配置される(実施例においては、退場する人物の正面を撮影するカメラは配置されていない。)。例えば、図4に示すように、カメラC1の撮影画像P1には、入口EがビルB内から撮影されている。
複数のカメラ12−1〜12−Mの各撮影画像は、撮影エリアと撮影時刻の情報が対応付けされて人物追跡装置14の撮影画像記録部22に記録される。
人物追跡装置14の制御部16は、被追跡者を追跡する機能(追跡に必要な構成要素)を有するとともに、例えば、複数のカメラ12−1〜12−Mの撮影画像や人物画像などの被追跡者に関する情報を出力部18(ディスプレイ)に表示したり、また、ユーザからの入力部20を介する指示(例えば、記録されている人物画像を表示するなど被追跡者に関する情報を出力する指示)を受け取るなどの役割をする。
出力部18は、ディスプレイなどの表示装置であって、複数のカメラ12−1〜12−Mの撮影画像や人物画像、また、後述するように動線など追跡に関する情報を表示するように構成されている。
入力部20は、キーボードなどのユーザからの指示が入力されるものであって、出力部18に画像を表示させる指示など追跡に関する指示が入力されるように構成されている。
撮影画像記録部22には、撮影エリアと撮影時刻の情報が対応付けされた撮影画像が記録されている。
人物像検出部24は、撮影画像から人物像を検出するように構成されている。ここで言う「検出」とは、撮影画像において人物の領域を特定することをいう。画像から人物像を検出する方法として、例えば、画像内において時系列に沿って変化する領域を移動する物体の像として検出する方法がある。移動する物体の像は、予め用意された多種の人型の像(例えば、体型や姿勢が異なる人型の像)と比較して類似する場合、移動する人物のものとされる。例えば、図3に示すカメラC2の撮影画像P2から人物H1の像が検出される。
人物像検出部24によって検出される人物像は人物の全体像であってもよいし、人物の顏像でもよい。画像から顏像(顏領域)を検出する方法として、例えば、上述するように画像から人物像を検出し、人体の輪郭や構造から人物像における頭部分を検出する。さらに、検出された頭部像において、色の濃淡から目や口部分を特定して顏部分(顏像)を検出する。
人物像検出部24は、全体像と顏像両方を検出するのが好ましい。人物像検出部24が検出した人物像は、後述するように人物認証部30が行う認証に使用される。例えば、全体像のみで認証を行う場合は、類似の服装を着る他人の2つの人物を同一と認証する可能性がある。また、撮影画像において、カメラと人物の位置関係から顏像が映らない場合もある。人物全体像と顏像の両方を用いて認証できるように、人物像検出部24は全体像と顏像を検出するのが好ましい。
人物像検出部24は、検出した人物像を、検出元の撮影画像の撮影エリアと撮影時刻の情報を対応付けた人物画像として被追跡者情報記録部34に記録する。例えば、図3に示す実施例においては、人物H1の人物画像が、撮影エリアT1とその撮影時刻t1が対応付けされて記録される。
画像処理部26は、人物画像に対して画像処理を行う。撮影画像に映る人物は、常に同じ撮影条件、例えば撮影方向(アングル)や撮影距離、明るさなどで撮影されるとは限らない。従って、同一人物の複数の人物画像から抽出される後述する特徴量は当然異なることになる。例えば、2つの同一人物の人物画像があって特徴量が大きく異なる場合、2つの人物画像の人物は他人と認証される場合がある。画像処理部26は、撮影条件の違いによって同一人物の人物画像にもかかわらず該人物画像の人物が他人と認証されることを防止するために、人物画像に対して撮影条件が略等しくなるような画像処理を行う。
具体的に言うと、画像処理部26が行う画像処理は、簡単な処理として、例えば、人物画像の大きさを所定の大きさに揃える処理、人物画像の明るさやコントラストを所定の値に揃える処理などがある。また、高度な処理としては、人物像のアングル補正、例えば、左前方から撮影された人物像を正面から撮影されたような人物像に補正する処理などがある。人物のカメラに対するアングルは、撮影画像における目のライン(2つの目を結ぶライン)の傾きから求めることができる(例えば、正面から撮影されている場合、目のラインは画像の水平方向と略一致する。)。
特徴量抽出部28は、画像処理された人物画像から特徴量を抽出する。特徴量は、カメラの撮影画像に映る人物の固有の値であり、認証において使用される。例えば、特徴量は、人物画像が全体像である場合には該全体像の形状(体型)や配色パターン(服装の配色パターン)などを予め定義された算出方法によって数値化したものであり、顏像である場合には目、鼻、口の配置パターン(目の間隔など)や顔の輪郭(顎の形状)などを数値化したものである。特徴量抽出部28は、後述するように、特徴量に基づいて行われる認証の精度を高めるために(認証において複数の特徴量が使用できるように)、1つの人物画像から複数種類の特徴量を抽出する。
特徴量抽出部28は、抽出した特徴量を、抽出元の人物画像の情報と対応付けて被追跡者情報記録部34に記録する。
人物認証部30は、特徴量抽出部28が抽出した特徴量に基づいて認証を行う。1つの任意の人物画像の人物に対して行う認証において、該任意の人物画像から抽出された特徴量と別の人物画像から抽出された特徴量とを照合し、所定の判定方法、例えばその特徴量の差が所定の範囲内であるとき、該任意の人物画像の人物を、該別の人物画像の人物と同一と認証し、一方、範囲外であるとき、他人と認証する。所定の範囲は、明らかに他人同士(例えば、大人と子供)であることを判定するための範囲であり、言い換えれば、特徴量差が範囲内にある場合は、厳密に言えば同一人物の可能性が高いことを意味する。そのために、1つの任意の人物画像の人物に対して行う認証において、特徴量の差が所定の範囲内にある別の人物画像が複数存在する(言い換えると、複数の同一認証結果が導出される)。
具体例を言うと、人物認証部30は、複数のカメラ12−1〜12−Mの撮影エリアのいずれかに人物が出現したとき(各撮影画像のいずれかに人物がフレームインしたとき)、該人物の人物画像(以下、「認証対象画像」と称する。)の特徴量に対して照合を行う。例えば、図3に示すように、カメラC2の撮影画像P2に現れた人物H1の人物画像の特徴量に対して照合を行う。
まず、人物像検出部24が認証対象画像となる像を検出し、次に、特徴量抽出部28が認証対象画像から特徴量を抽出する。認証対象画像の特徴量と、被追跡者情報記録部34に記録されている複数の人物画像(以下、「認証先画像」と称する。)の特徴量を人物認証部28は照合する。
照合の結果、例えば、認証対象画像の特徴量との差が所定の範囲内である特徴量を有する認証先画像が被追跡者情報記録部34に記録されていると、人物認証部30は、認証対象画像の人物を、該認証先画像の人物と同一と認証する。例えば、図3に示す撮影画像P2に映る人物H1が、図4に示す撮影画像P1に映る人物H2と同一と認証される。
人物認証部30は、複数種類の特徴量、例えば、全体像から抽出した体型や配色パターンの特徴量や顏像から抽出した目鼻の配置パターンや輪郭の特徴量に基づいて判定を行うのが好ましい。複数の特徴量それぞれについて判定を行った認証結果は、1つの特徴量について判定を行った結果に比べて当然ながら正しいものとなる。
確認のために、人物認証部30は、一人に特定して同一認証を行うわけでない。例えば、人物画像ha、hb、hgそれぞれの人物を人物1と認証し、人物画像hc、hfそれぞれの人物2と認証し、人物画像hd、heそれぞれを人物3というように、全ての人物画像の人物について誰かを特定するように認証を行う。
認証結果判定部32は、人物認証部30が同一と認証した同一認証結果を正しいか否かを判定する。人物像認証部30の同一認証結果は、認証対象画像の人物を、例えば、その特徴量との差が所定の範囲内にある特徴量を有する認証先画像の人物と同一としている。それにより、認証対象画像の撮影エリアに存在した人物と認証先画像の撮影エリアに存在した人物を同一と認証している。しかしながら、人物認証部30が行う認証は、厳密に言うと人物画像の認証であるため、確実に人物を認証したとは言い難く、認証結果は保証されたものでない(そのため、従来の画像による認証では、認証結果に誤りがある場合があった。)。認証結果判定部32は、人物認証部30の同一認証結果の正誤を判定し、同一認証結果の正しさを証明するために機能する。
認証結果判定部32は、同一と認証された人物の2つの人物画像それぞれに対応する(対応付けされている)撮影エリアと撮影時刻の情報を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、人物認証部30が同一と認証した同一認証結果について正しいか否かを判定する。認証結果判定部32によって正しいと判定されて、同一認証結果の人物は、同一の人物と確定される。
具体的に言うと、複数の撮影エリア中の2つの撮影エリアAx、Ayにおいて、人物認証部30が、時刻txに撮影エリアAxの撮影画像に映る人物Hxを、時刻tyに撮影エリアAyの撮影画像に映る人物Hyと同一と認証した結果を、2つの撮影エリアAxとAyの間の空間的制約と時刻tx、tyとの間の時間的制約に基づいて正しいか否かを判定する。なお、本明細書において、x、yの添え字が付されている符合は、任意であることを示す。
時間的制約に基づく判定の一例として、認証結果判定部32は、同時刻(tx=ty)において、図2示す実施例で言うと、撮影エリアT1とT2の撮影画像P2とP3に映る人物を同一と認証した人物認証部30の同一認証結果を誤りと判定する。同時刻に同一人物が異なる撮影エリアに現れることは不可能である。
空間的制約に基づく判定の一例として、認証結果判定部32は、2つの撮影エリアがあってその間が移動不可能である場合、該2つの撮影エリアの撮影画像の人物を同一とする同一認証結果を誤りと判定する。移動不可能な2つの撮影エリアに同一人物が現れることは不可能である。
また、空間的制約に基づく判定の一例として、認証結果判定部32は、人物認証部30により同一と認証された人物の2つの人物画像それぞれに対応する撮影画像を参照し、一方の撮影画像に映る該人物のフレームイン位置/フレームアウト位置と他方の撮影画像に映る該人物のフレームアウト位置/フレームイン位置とが対応するか否かを判定し、対応する場合に人物認証部30の同一認証結果を正しいと判定する。フレームイン位置は、撮影画像において最初に人物が現れる位置であり、フレームアウト位置は、最後に人物が映る位置である。
具体的に言うと、認証結果判定部32は、時刻txの撮影エリアAxの撮影画像の人物Hxを時刻tyの撮影エリアAyの撮影画像の人物Hyと同一と認証した人物認証部30の同一認証結果を、人物Hxのフレームイン位置と人物Hyのフレームアウト位置とが対応する、または人物Hxのフレームアウト位置と人物Hyのフレームイン位置とが対応する場合に人物像認証部30の同一認証結果を正しいと判定する。
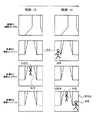
例を挙げて説明する。図5は、図2に示すカメラC1〜C4の時刻t3、t4の撮影画像P1〜P4を示している。特徴量が略同一な(人物認証部30が同一と認証しうる)人物H3〜H6が撮影画像に映っている。時刻t3の撮影画像P3に映る人物H3を追跡するとする。
時刻t3の撮影画像P3に映る人物H3が、撮影画像P3の上辺US3近傍から消えたとする(上辺USからフレームアウトしたとする。)。上辺US3がフレームアウト位置となる。続いて、時間が経過して時刻t4において、カメラC2の撮影画像P2に人物H4が現れる(人物H4がフレームインする)とともに、カメラC4の撮影画像P4に人物H5、H6とが略同時に現れ、人物像認証部30が人物H4〜H6のいずれかを、H3と同一と認証したとする。
これに対し、認証結果判定部32は、人物H3のフレームアウト位置US3と対応するフレームイン位置、すなわち、撮影画像P4のフレームイン位置US4から出現した人物H5を、人物H3と同一と認証した結果を正しいと判定する。それに対し、人物認証部30が人物H4、H6を人物H3と同一と認証している場合、その認証結果を誤りと判定する。
図2示すように、人物H3は、通路R4に向かうときに、撮影画像P3の上辺US3からフレームアウトする。人物H3が通路R4に沿って移動すると、次に現れる撮影エリアはT3である。従って、撮影エリアT1の撮影画像P2に現れた人物H4は他人であることがわかる。
また、人物H6は、撮影映像P4に現れてはいるが、フレームアウト位置US3と対応していない右辺RS4からフレームインしている。右辺RS4からフレームインするには、図2に示すように、通路R5を移動してこなければならない。したがって、通路R4を移動してきた人物H3と人物H6は他人であることがわかる。
認証結果判定部32は、上述の例のように、同一と認証された人物の2つの人物画像それぞれに対応する撮影エリアと撮影時刻の情報に基づいて正しいと判定した同一認証結果の情報を、認証対象の人物画像と関連付けして被追跡者情報記憶部34に記録する。
人物認証部30は、認証結果判定部32によって誤りと判定された同一認証結果の認証において認証対象画像の人物と同一と認証された人物の認証先画像を除いて(誤りと判定された同一認証結果を再び導出しないように)再認証を行うように構成されている。言い換えると、人物認証部は、全ての人物画像の人物に対する同一認証結果を修正する。
人物認証部30が誤りと判定された同一認証結果を再び導出しないように再認証し、再認証で修正された全ての同一認証結果に対して認証結果判定部が正誤の判定を行うというルーチンを繰り返すことにより、全ての人物画像の人物に対する同一認証結果が正しいものとなる。言い換えると、全ての人物画像の人物に対する同一認証結果が正しくなるように人物認証部と認証結果判定部が機能している。
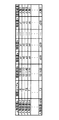
被追跡者情報記録部34には、人物像検出部24に記録された撮影エリアと撮影時刻が対応付けされた人物画像と、特徴量抽出部28に記録された人物画像に対応付けされた特徴量と、認証結果判定部32に記録された人物画像に対応付けされた認証結果の情報が記録されている。これらの対応付けを示す表を図6に示す。図6に示すように、人物画像に対し、その撮影エリアと撮影時刻、特徴量、および認証結果が対応付けられている。例えば、異なる撮影エリアの人物画像h1、h4、h99は、同一の人物1の画像であることが示されている。
動線算出部36は、被追跡者情報記録部34を参照して同一人物の動線を算出する。図6に示す例によれば、人物1のE、T1、T3の順の動線が算出される。算出された動線は、動線情報記録部38に記録される。
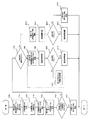
以上、本発明の一実施形態に係る人物追跡装置の構成要素を説明した。次に、図7に示す人物追跡装置の同一人物認証に関する動作のフローの一例を説明する。ここでは、時刻tmに撮影画像Pmに人物Hmが映り始まる認証に関する動作フローを説明する。
ステップ100において、人物像検出部24が、時刻tmの撮影画像Pmに映る人物Hmの像を検出する。
ステップ110において、人物Hmの像が人物画像hmとして被追跡者情報記録部34に記録される。
ステップ120において、画像処理部26が、人物画像hmを画像処理する。
ステップ130において、特徴量抽出部28が、人物画像hmから特徴量am〜zmを抽出する。
ステップ140において、人物認証部30が、被追跡者情報記録部34に記録されている人物画像と人物画像hmとの特徴量am〜zmを照合する。
ステップ150において、ステップ140における照合の結果、特徴量の差が所定の範囲である人物画像が記録されている(存在する)か否かが判定される。存在しない場合は、ステップ160に進む。存在する場合は、ステップ170に進む。
ステップ160において、人物認証部30は、時刻tmの撮影画像Pmに映る人物Hmを、新たな人物として認証する。
ステップ170において、ステップ140における照合の結果、特徴量の差が所定の範囲である人物画像が複数存在するか否か判定される。複数の場合、ステップ180に進む。複数でない場合、ステップ230に進む。
ステップ180において、人物認証部30は、時刻tmの撮影画像Pmに映る人物Hmを、複数の人物画像中、特徴量差が最小の人物画像の人物と同一と認証する。
ステップ190において、認証結果判定部32が、ステップ180における同一認証結果を正しいか否かを判定する。
ステップ200において、ステップ190における判定結果において認証結果が正しい場合は、ステップ210に進む。誤りとされた同一認証結果がある場合は、ステップ220に進む。
ステップ210において、認証結果判定部32が、ステップ180における同一認証結果を正しいと保証する。
ステップ220において、人物認証部30は、誤りと判定された同一認証結果において時刻tmの撮影画像Pmに映る人物Hmと同一と認証された人物の人物画像を削除する。ステップ170に戻る。
ステップ230において、人物認証部30は、時刻tmの撮影画像Pmに映る人物Hmを、その特徴量の差が所定の範囲である人物画像の人物と同一と認証する。
ステップ240において、ステップ190と同様に、認証結果判定部32が、ステップ230における認証結果を正しいか否か判定する。
ステップ250において、ステップ240における判定結果において認証結果が正しい場合は、ステップ260に進む。誤りの場合は、ステップ270に進む。
ステップ260において、認証結果判定部32が、ステップ240における認証結果を正しいと保証する。
ステップ270において、人物認証部30は、時刻tmの撮影画像Pmに映る人物Hmを、新たな人物として認証する。
以上の認証に関する動作フローにより、時刻tmの撮影画像Pmに映る人物Hmは、他のいずれかの撮影画像に移る人物と同一と確定される、または、新たな人物として確定される。このフローからもわかるように、人物認証部30による特徴量差が最小な2つの人物画像の人物を同一の可能性が高いと認証した結果、言い換えると、人物画像のみで同一の可能性が高いと認証した結果が、認証結果判定部32によって誤りとされることがある。これにより、従来の人物画像のみの人物認証で同一の可能性が最も高い人物を同一と認証することにより発生していた誤認証が抑制され、被追跡者を精度よく追跡するとともに該被追跡者の正確な動線を導出することができる。
実施の形態2.
本実施形態の人物追跡装置は、実施の形態1の改良の形態である。異なる点は、認証結果判定部である。これのみ説明する。
本実施形態の人物追跡装置は、実施の形態1の改良の形態である。異なる点は、認証結果判定部である。これのみ説明する。
本実施形態の認証結果判定部は、同一認証結果において同一と認証されている人物の2つの人物画像Pu、Pwそれぞれに対応する撮影エリアAu、Awと撮影時刻tu、twの情報を参照し、各撮影エリアAu、Awでの各撮影時刻tu、twの間に存在する時間的制約と各撮影エリアAu、Awの間に存在する空間的制約に基づいて、該人物が一方の撮影時刻tuに対応する一方の撮影エリアAuに存在するとともに他方の撮影時刻twに対応する他方の撮影エリアAwに存在することの時間的または/および空間的な不確からしさを示す矛盾量(認証矛盾量)を算出し、該認証矛盾量が小さい同一認証結果を正しいと判定する。なお、本明細書において、u、wの添え字が付されている符合は、任意であることを示す。
具体的に言うと、人物認証部の認証において、時刻tuに撮影エリアAuに存在する人物Hu(人物画像Puに映る人物)を、時刻twに撮影エリアAwに存在する人物Hwを同一と認証したとする。このとき、認証結果判定部は、人物Huが、時刻twに撮影エリアAwに存在することに対する時間的または/および空間的な不確からしさを示す認証矛盾量を算出する。認証矛盾量は、同一認証結果の不確からしさ、言い換えると正しくない確率を示している。認証結果判定部は、認証矛盾量が小さい同一認証結果、言い換えると、最も確からしい同一認証結果を正しいと判定する。以下、時間的な不確からしさを時間的矛盾量、空間的な不確からしさを空間的矛盾量と称する。
なお、実施の形態1において同一認証結果は正誤で判断されているが、これも認証矛盾量としてみなすことができる。正を最小の認証矛盾量に、誤を最大の認証矛盾量にすることにより対応することができる。
認証矛盾量の一例を説明する。図8は、図2に示すカメラC1〜C4の時刻t5、t6の撮影画像P1〜P4を示している。特徴量が略同一な(人物認証部30が同一人物と認証しうる)人物H7、H8が撮影画像に映っている。時刻t5の撮影画像P1に映る人物H7を追跡するとする。
撮影画像P1に映る人物H7が、時刻t5に撮影画像P1から消えたとする(時刻t5をフレームアウト時刻とする。)。続いて、時刻t6(t5に対して未来の時刻で、フレームイン時刻とする。)にカメラC2の撮影画像P2に人物H8が現れ、人物認証部が同一と認証したとする。
これに対し、認証結果判定部は、人物H7とH8が映るカメラC1とC2の撮影エリアEとT1の間の空間的制約と時刻t5とt6の間の時間的制約に基づいて、認証矛盾量を計算する。
例えば、撮影エリアEとT1の間の距離(通路R1)が10mであるとする。フレームアウト時刻t5とフレームイン時刻t6の差が1秒未満であるときはその間に人物の移動は不可能であるため、この場合の同一認証結果に対する認証矛盾量を100とする。ここでは、認証矛盾量は、最大100とする。
フレームアウト時刻t5とフレームイン時刻t6の差が1〜2秒の場合、走れば可能であるため、この場合の同一認証結果に対する認証矛盾量は70とする。また、t5とt6の差が2〜10秒の場合は、通常の人間の歩行速度に対応しているため、この場合の同一認証結果に対する認証矛盾量を10とする。さらに、10秒以上の場合は、遅い速度で歩行している可能性があるとして、この場合の同一認証結果に対する認証矛盾量を30とする。このように予め所定の撮影エリア間において認証矛盾量を定義しておく。
人物H7が時刻t5に撮影画像P1から消え、カメラC2の撮影画像P2に複数の人物が現れたとき、認証矛盾量が最小な人物(例えば、t5から1秒も経過せずに現れた人物と、t5から1.5秒後に現れた人物と、t5から12秒後に現れた人物が存在する場合、この中、認証矛盾量が小さいt5から12秒後に現れた人物)を同一とする人物認証部の同一認証結果を正しいと判定する。
上述の例における認証矛盾量は、上述のように時間の範囲で定義してもよいし、人物の標準の歩行速度と撮影エリア間の距離から時間を算出し、この算出時間とのずれに応じて認証矛盾量を求めてもよい。また、歩行速度は、体型の特徴量によって決定してもよい。例えば、体型の特徴量から人物が小人と特定できる場合、小人の歩行速度で認証矛盾量を求めてもよい。
認証結果判定部は、認証矛盾量が大きい同一認証結果を正しくないと判定する。
人物認証部は、認証結果判定部によって正しくないと判定された同一認証結果に対応する認証対象画像の人物と同一と認証された人物の認証先画像を除いて(正しくないと判定された同一認証結果を再び導出しないように)再認証を行うように構成されている。言い換えると、人物認証部は、全ての人物画像の人物に対する同一認証結果を修正する。
人物認証部が正しくないと判定された同一認証結果を再び導出しないように再認証し、再認証で修正された全ての同一認証結果に対して認証結果判定部が認証矛盾量を求めて大きい場合に正しいとする判定を行うというルーチンを繰り返すことにより、全ての人物画像の人物に対する同一認証結果の認証矛盾量が小さいものとなる。言い換えると、全ての人物画像の人物に対する同一認証結果の認証矛盾量の合計が最小になるように人物認証部と認証結果判定部が機能している。
このように、認証結果判定部は、認証矛盾量を用いることにより、最も確からしい同一認証結果を正しいと判定することができる。したがって、本実施の形態の人物追跡装置は被追跡者を精度よく追跡するとともに該被追跡者の正確な動線を導出することができる。
上述において認証矛盾量は、空間的矛盾量と時間的矛盾量によって示される。代わりとして、人物認証部における同一認証の正確さ(例えば、特徴量差の小ささ)を示す同一認証結果スコアと、時間的矛盾量と、空間的矛盾量が定数係数で重み付けられた値の総和で認証矛盾量を構成してもよい。
実施の形態3.
上述の実施形態の人物追跡装置では、認証結果判定部によって正しいとされた同一認証結果に基づいて、同一認証結果に対応する人物の動線を形成していた。本実施形態では、人物認証部が認証した同一認証結果に基づいて動線を作成し、その動線が正しいか否かを判定し、正しいと判定された動線を同一認証結果に対応する人物の動線とする。
上述の実施形態の人物追跡装置では、認証結果判定部によって正しいとされた同一認証結果に基づいて、同一認証結果に対応する人物の動線を形成していた。本実施形態では、人物認証部が認証した同一認証結果に基づいて動線を作成し、その動線が正しいか否かを判定し、正しいと判定された動線を同一認証結果に対応する人物の動線とする。
本実施の形態に係る人物追跡装置を図9に示す。図に示す人物追跡装置110において、実施の形態1の構成要素と同一の構成要素には、実施の形態1の構成要素の符号の数字に100を加えた数字の符号を付している。実施の形態1と異なる構成要素は、人物認証部140と、動線算出部142と、動線判定部144である。これらを中心に説明する。
人物認証部140は、実施の形態1の人物認証部30と同様に、特徴量抽出部128が抽出した特徴量に基づいて認証を行う。1つの任意の人物画像の人物に対して行う認証において、該任意の人物画像から抽出された特徴量と別の人物画像から抽出された特徴量とを照合し、所定の判定方法、例えばその特徴量の差が所定の範囲内であるとき、該任意の人物画像の人物を、該別の人物画像の人物と同一と認証し、一方、範囲外であるとき、他人と認証する。
動線算出部142は、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻に基づいて、該人物の動線を算出する。具体的には、同一と認証された人物の複数の人物画像に対応する撮影エリアと撮影時刻から、撮影エリアを撮影時刻順に移動するような動線を算出する。
動線判定部144は、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻および複数の撮影エリアの位置関係を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、動線が正しいか否かを判定する。人物認証部140の同一認証結果は人物画像のみの認証結果であるため、動線算出部142は、同一認証結果において同一と認証されている人物の2つの人物画像の各撮影エリア間に存在する空間的制約または/および各撮影時刻間に存在する時間的制約を無視して動線を作成している。したがって、算出された動線内において、撮影エリア間に空間的制約、撮影エリアでの撮影時刻間に時間的制約が含まれている場合がある。その場合、当然ながら動線には不都合がある。動線判定部144は、動線の不都合の有無を検出し、動線について正しいか否かを判定する。
動線の不都合例として、例えば、順にAa、Ab、Ac、Adという動線において連続する2つの撮影エリアAbとAcが実際には移動不可能なことがある。この場合、2つの撮影エリアAb、Acのいずれかに存在する人物を他人もかかわらず人物認証部140が同一と誤認証していることになる。
別の動線の不都合例として、動線における撮影エリアの連続性に不都合が存在することがある。例えば、図2に示すような建物Bから、順に、撮影エリアE、T2、T3、T1、Eという動線が算出されたとする。この場合、建物Bにおける複数の撮影エリアの位置関係から、動線のEとT2の間にT1が存在している必要がある。この場合、撮影エリアEに対応する撮影時刻と撮影エリアT2に対応する撮影時刻の間の時刻に、撮影エリアT1に存在する人物を同一にもかかわらず人物認証部140が他人と誤認証していることになる。
動線判定部144は、動線において上述の例のような不都合がない場合に動線を正しいと判定する。また、正しいと判定した動線を動線情報記録部138に記憶する。
動線判定部144は、動線において上述の例のような不都合がある場合、動線を誤りと判定する。
人物認証部140は、誤りと判定された動線の不都合部分の撮影エリア(上述例では、撮影エリアAbとAcまたはT1)や撮影時刻(上述例では、撮影エリアEに対応する撮影時刻と撮影エリアT2に対応する撮影時刻)に関する同一認証結果を再び導出しないように再認証を行うように構成されている。言い換えると、人物認証部140は、全ての人物画像の人物に対する同一認証結果を修正する。
人物認証部140が再認証し、再認証により修正された全ての同一認証結果に基づき動線算出部142は新たな動線を算出し、動線判定部144が新たな動線について正しいか否かを判定するというルーチンを繰り返すことにより、全ての人物画像の人物に対する動線が正しいものとなる。言い換えると、全ての人物画像の人物に対する動線が正しくなるように人物認証部140、動線算出部142、および認証結果判定部144が機能している。
これにより、従来の人物画像のみの人物認証で同一の可能性が最も高い人物を同一と認証することにより発生した動線の誤りが抑制される。
実施の形態4.
本実施形態の人物追跡装置は、実施の形態3の改良の形態である。異なる点は、動線判定部である。これのみ説明する。
本実施形態の人物追跡装置は、実施の形態3の改良の形態である。異なる点は、動線判定部である。これのみ説明する。
本実施の携帯の動線判定部は、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻および複数の撮影エリアの位置関係を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、動線に対応する人物が算出された動線に従って移動することの時間的または/および空間的な不確からしさを示す動線矛盾量を算出し、動線矛盾量が小さい動線を正しいと判定する。以下、時間的な不確からしさを時間的矛盾量、空間的な不確からしさを空間的矛盾量と称する。
一例として、動線判定部は、算出された動線内のある連続する撮影エリアの撮影時刻間の時間が、人物の移動速度に適さない場合、大きい動線矛盾量を算出し、一方適する場合は小さい動線矛盾量を算出する。また、一例として、動線において最初の撮影エリアに対する撮影時刻と、最後の撮影エリアに対する撮影時刻と間の時間に対応して動線矛盾量を算出してもよい。
また別例として、動線判定部は、予め定義された動線に対するずれ量から動線矛盾量を算出してもよい。例えば、絵画の展覧会などでは展覧ルートが設定されており、そのため人物の動線はある程度決定される。展覧ルートのように予め定義可能な動線からのずれ量に応じて動線判定部は、動線算出部が算出した動線に対する動線矛盾量を算出する。
動線判定部は、動線矛盾量が小さい動線を正しいと判定する。また、正しいと判定した動線を動線情報記録部に記憶する。
動線判定部は、動線矛盾量が大きい動線を誤りと判定する。
人物認証部は、誤りと判定された動線の矛盾部分(例えば、上述の例では、対応する撮影時刻間の時間が短い2つの撮影エリア、または、予め定義された動線に対して最もずれ量が大きい部分など)に関する同一認証結果を再び導出しないように再認証を行うように構成されている。言い換えると、人物認証部は、全ての人物画像の人物に対する同一認証結果を修正する。
人物認証部が再認証し、再認証により修正された全ての同一認証結果に基づき動線算出部は新たな動線を算出し、動線判定部が新たな動線について正しいか否かを判定するというルーチンを繰り返すことにより、全ての人物画像の人物に対する動線の動線矛盾量が小さいものとなる。言い換えると、全ての人物画像の人物に対する動線の動線矛盾量の合計が最小になるように人物認証部、動線算出部、および認証結果判定部が機能している。
このように、動線判定部は、動線矛盾量を用いることにより、最も確からしい動線を正しいと判定することができる。したがって、本実施の形態の人物追跡装置は被追跡者を精度よく追跡するとともに該被追跡者の正確な動線を導出することができる。
上述において動線矛盾量は、空間的矛盾量と時間的矛盾量によって示されている。代わりとして、人物認証部における同一認証の正確さ(例えば、特徴量差の小ささ)を示す同一認証結果スコアと、時間的矛盾量と、空間的矛盾量が定数係数で重み付けられた値の総和で動線矛盾量を構成してもよい。
以上、4つの実施形態を挙げて本発明に係る人物追跡装置(システム)を説明したが、本発明は上述の実施形態に限定されるわけではない。様々な変更例(改良例)が存在する。
一例として、撮影カメラの撮影エリアは、分岐路、入口、出口に限定されるわけでなく、例えば、図2に示すような分岐路と分岐路をつなぐ通路に設けても良い。
別例として、本発明に係る人物追跡装置は、リアルタイムな追跡(撮影画像に人物が移るたびに、該人物を特定していく追跡)も過去における追跡(過去の撮影画像に移る人物の追跡)も可能なのは明らかである。過去における追跡の場合、他の装置(例えば、複数の監視カメラを用いる監視システム)で撮影された撮影エリアと撮影時刻が特定された複数の撮影画像から、該撮影画像に映る人物を追跡することが可能である。この場合、撮影画像を外部から受け取り、該撮影画像を撮影画像記録部に入力するための撮影画像入力部を人物追跡装置に設ければよい。
また、画像処理は、人物像検出部によって作成された人物画像全てに対して行わずに、人物認証部による認証において新たな人物と認証された認証対象の人物画像に対して行っても良い(言い換えると、認証対象の人物画像の人物と同一の人物の人物画像が存在しない場合に行う。)。これは、画像処理前の認証対象の人物画像であっても、該認証対象の人物画像の人物と同一と認証される人物の人物画像が被追跡者情報記録部に存在する可能性があるためである。
この場合、画像処理部は、人物認証部による認証において他人と認証された認証対象の人物画像に画像処理をおこない、人物認証部は、画像処理された認証対象の人物画像に対して再度認証を行う。これにより、人物像検出部によって作成された人物画像全てに画像処理をおこなう必要がなくなり、認証に関して要する時間が削減される。さらにこの場合において、画像処理として複数の処理がなされる場合、複数の処理を一度に行うのではなく、認証対象の人物画像に対して1つの処理をおこない、1つの処理が実施された認証対象の人物画像の人物が人物認証部によって新たな人物と認証された場合に次の処理を行うような画像処理をおこなってもよい。
さらに、被追跡者情報記録部に記録されている人物画像と照合するだけでなく、他の人物画像と照合してもよい。例えば、予め用意した人物画像(例えば、指名手配写真などの要注意人物画像)と、入口用カメラの撮影画像(例えば、図2に示すカメラC1の撮影画像P1)に映る人物の人物画像とを照合する。要注意人物画像の要注意人物と同一と認証された入口用カメラ撮影画像に映る人物を追跡すれば、要注意人物を追跡できる。この場合、要注意人物画像を人物追跡装置に入力する人物画像入力装置(例えば、スキャナなど)と要注意人物情報記憶部を設け、人物認証部が要注意人物情報記憶部の要注意人物画像との照合を行うように構成すればよい。
さらにまた、実施の形態1または2の動線算出部から算出された動線または実施の形態3または4の動線判定部が正しいと判定した動線を用いて異常行動をする不審者を特定してもよい。例えば、予め定義された異常な動線、例えば、同一の撮影エリア間を行き来する動線などの異常動線と算出された動線(対象動線)とを照合し、異常動線と合致した場合に対象動線に対応する人物を不審者としてその人物画像と動線を出力部である表示装置に表示する。これにより、人物追跡装置のユーザは、全ての動線を確認することなく、異常行動を行う人物とその行動を知ることができる。この場合、対象動線と予め定義された異常動線とを照合し、合致する場合に動線に関する情報、例えば、対応する人物画像やその動線情報を出力部に出力する異常動線判定部を人物追跡装置に設ければよい。
加えて、ユーザが指定する人物のみの追跡を行うようにしてもよい。例えば、制御部が出力部である表示装置に複数のカメラの各撮影画像を表示し、ユーザが入力部を介して1つの撮影画像に映る人物を指定(例えば、マウスで人物をクリックする)と、該指定人物のみを追跡する(例えば、制御部が、指定人物が映る撮影画像のみを表示装置に表示する。)。これにより、ユーザは、一人の人物に注目することができる。
加えてまた、被追跡者情報記録部に記録されている人物画像を出力部の表示装置にサムネイル表示し、ユーザが入力部を介して1つの人物画像を指定したとき、該人物画像に関する情報、例えば該人物画像の人物が映る撮影画像や対応する動線を表示するように制御部を構成してもよい。
さらに加えて、撮影画像から人物がフレームアウトし、所定時間、人物が撮影画像にフレームインしなければ、その人物の人物画像を出力部の表示装置に表示するように制御部を構成してもよい。ユーザは、撮影エリア間(撮影されていない場所)で所定時間行動する人物を知ることができる。
10 人物追跡システム、 12 カメラ、 14 人物追跡装置、 16 制御部、 18 出力部、 20 入力部、 22 撮影画像記録部、 24 人物像検出部、 26 画像処理部、 28 特徴量抽出部、 30 人物認証部、 32 認証結果判定部、 34 被追跡者情報記録部、 36 動線算出部、 38 動線情報記録部、
110 人物追跡システム、 112 カメラ、 114 人物追跡装置、 116 制御部、 118 出力部、 120 入力部、 122 撮影画像記録部、 124 人物像検出部、 126 画像処理部、 128 特徴量抽出部、 134 追跡者情報記録部、 138 動線情報記録部、 140 人物認証部、 142 動線算出部、 144 動線判定部
110 人物追跡システム、 112 カメラ、 114 人物追跡装置、 116 制御部、 118 出力部、 120 入力部、 122 撮影画像記録部、 124 人物像検出部、 126 画像処理部、 128 特徴量抽出部、 134 追跡者情報記録部、 138 動線情報記録部、 140 人物認証部、 142 動線算出部、 144 動線判定部
Claims (12)
- 複数の撮影エリアで得られた撮影画像に映る同一人物を追跡して動線を算出する人物追跡装置であって、
撮影エリアと撮影時刻が特定された撮影画像を取得して記録する撮影画像記録手段と、
撮影画像から人物像を検出し、該撮影画像の撮影エリアと撮影時刻の情報が対応付けされた人物画像を作成する人物像検出手段と、
人物画像から特徴量を抽出する特徴量抽出手段と、
2つの特徴量を照合して所定の判定方法で判定することにより、該特徴量が抽出された2つの人物画像それぞれの人物を同一または他人とする認証を行う人物認証手段と、
同一と認証された人物の2つの人物画像それぞれに対応する撮影エリアと撮影時刻の情報に基づいて、人物認証手段が同一と認証した同一認証結果について正しいか否かを判定する認証結果判定手段と、
認証結果判定手段によって正しいと判定された同一認証結果における、同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻に基づいて、該人物の動線を算出する動線算出手段とを有することを特徴とする人物追跡装置。 - 認証結果判定手段は、
同一と認証された人物の2つの人物画像それぞれに対応する撮影エリアと撮影時刻の情報を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、該人物が一方の撮影時刻に対応する一方の撮影エリアに存在するとともに他方の撮影時刻に対応する他方の撮影エリアに存在することの時間的または/および空間的な不確からしさを示す認証矛盾量を算出し、
認証矛盾量が小さい同一認証結果を正しいと判定すること特徴とする請求項1に記載の人物追跡装置。 - 認証結果判定手段は、
同一と認証された人物の2つの人物画像それぞれに対応する撮影エリアと撮影時刻の情報を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、該人物が一方の撮影時刻に対応する一方の撮影エリアに存在するとともに他方の撮影時刻に対応する他方の撮影エリアに存在することの時間的または/および空間的な不確からしさを示す認証矛盾量を算出し、認証矛盾量が大きい同一認証結果を正しくないと判定し、
人物認証手段は、
認証結果判定手段が同一認証結果を正しくないと判定する度に、
全ての人物画像の人物に対する同一認証結果の認証矛盾量の合計が最小となるように全ての認証結果を修正することを特徴とする請求項1に記載の人物追跡装置。 - 認証矛盾量は、
人物認証手段の同一認証の正確さを示す同一認証スコアと、時間的不確からしさを示す時間的矛盾量と、空間的不確からしさを示す空間的矛盾量が定数係数で重み付けられた値の総和で構成されることを特徴とする請求項2または3のいずれかに記載の人物追跡装置。 - 複数の撮影エリアで得られた撮影画像に映る同一人物を追跡して動線を算出する人物追跡装置であって、
撮影エリアと撮影時刻が特定された撮影画像を取得して記録する撮影画像記録手段と、
撮影画像から人物像を検出し、該撮影画像の撮影エリアと撮影時刻の情報が対応付けされた人物画像を作成する人物像検出手段と、
人物画像から特徴量を抽出する特徴量抽出手段と、
2つの特徴量を照合して所定の判定方法で判定することにより、該特徴量が抽出された2つの人物画像それぞれの人物を同一または他人とする認証を行う人物認証手段と、
同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻に基づいて、該人物の動線を算出する動線算出手段と、
同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻および複数の撮影エリアの位置関係に基づいて、動線について正しいか否かを判定する動線判定手段とを有することを特徴とする人物追跡装置。 - 動線判定手段は、
同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻および複数の撮影エリアの位置関係を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、動線に対応する人物が該動線に従って移動することの時間的または/および空間的な不確からしさを示す動線矛盾量を算出し、動線矛盾量が小さい動線を正しいと判定することを特徴とする請求項5に記載の人物追跡装置。 - 動線判定手段は、
同一と認証された人物の人物画像に対応する撮影エリアと撮影時刻および複数の撮影エリアの位置関係を参照し、各撮影エリアでの各撮影時刻の間に存在する時間的制約と各撮影エリア間に存在する空間的制約に基づいて、動線に対応する人物が該動線に従って移動することの時間的または/および空間的な不確からしさを示す動線矛盾量を算出し、動線矛盾量が大きい動線を正しくないと判定し、
人物認証手段は、
認証結果判定手段が同一認証結果を正しくないと判定する度に、
全ての人物画像の人物に対する動線の動線矛盾量の合計が最小となるように認証結果を修正することを特徴とする請求項5に記載の人物追跡装置。 - 動線矛盾量は、
人物認証手段の同一認証の正確さを示す同一認証スコアと、時間的不確からしさを示す時間的矛盾量と、空間的不確からしさを示す空間的矛盾量が定数係数で重み付けられた値の総で構成されることを特徴とする請求項6または7のいずれかに記載の人物追跡装置。 - 人物画像に対して所定の画像処理を行う画像処理手段を有し、
特徴量抽出手段が画像処理された人物画像から特徴量を抽出することを特徴とする請求項1〜8のいずれか一に記載の人物追跡装置。 - 人物像抽出手段が人物像として顏像を抽出し、
特徴量抽出手段が顏像から特徴量を抽出することを特徴とする請求項1〜9のいずれか一に記載の人物追跡装置。 - 動線算出手段が算出した動線または動線判定手段が正しいと判定した動線と予め定義された異常動線とを照合して判定する異常動線判定手段と、異常動線判定手段の判定結果を出力する出力手段を有することを特徴とする請求項1〜10のいずれか一に記載の人物追跡装置。
- それぞれに所定の撮影エリアを撮影して撮影エリアと撮影時刻の情報を付加した撮影画像を作成する複数のカメラと、
上記請求項1〜11のいずれか一に記載の人物追跡装置とを有する人物追跡システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005053627A JP2006236255A (ja) | 2005-02-28 | 2005-02-28 | 人物追跡装置および人物追跡システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005053627A JP2006236255A (ja) | 2005-02-28 | 2005-02-28 | 人物追跡装置および人物追跡システム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2006236255A true JP2006236255A (ja) | 2006-09-07 |
Family
ID=37043797
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005053627A Pending JP2006236255A (ja) | 2005-02-28 | 2005-02-28 | 人物追跡装置および人物追跡システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2006236255A (ja) |
Cited By (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008109347A (ja) * | 2006-10-25 | 2008-05-08 | Konica Minolta Opto Inc | 監視システム |
| WO2008139529A1 (ja) * | 2007-04-27 | 2008-11-20 | Honda Motor Co., Ltd. | 車両周辺監視装置、車両周辺監視用プログラム、車両周辺監視方法 |
| JP2009055443A (ja) * | 2007-08-28 | 2009-03-12 | Toshiba Corp | 画像検索システム |
| JP2009110408A (ja) * | 2007-10-31 | 2009-05-21 | Toshiba Tec Corp | 動線編集装置及び動線編集プログラム |
| JP2009193424A (ja) * | 2008-02-15 | 2009-08-27 | Nec Corp | 動線捕捉装置及び動線捕捉方法並びにプログラム |
| JP2011014059A (ja) * | 2009-07-06 | 2011-01-20 | Nippon Telegr & Teleph Corp <Ntt> | 行動分析システムおよび行動分析方法 |
| JP2011128107A (ja) * | 2009-12-21 | 2011-06-30 | Mitsubishi Electric Corp | 移動体管理装置 |
| JP2011165008A (ja) * | 2010-02-10 | 2011-08-25 | Canon Inc | 画像認識装置および方法 |
| JP2011170563A (ja) * | 2010-02-17 | 2011-09-01 | Toshiba Tec Corp | 動線連結方法,装置及び動線連結プログラム |
| JP2011170564A (ja) * | 2010-02-17 | 2011-09-01 | Toshiba Tec Corp | 動線連結方法,装置及び動線連結プログラム |
| WO2012090629A1 (ja) * | 2010-12-28 | 2012-07-05 | オムロン株式会社 | 監視装置および方法、並びにプログラム |
| JP2012134638A (ja) * | 2010-12-20 | 2012-07-12 | Hitachi Building Systems Co Ltd | エレベーターの監視画像記録装置 |
| US8411145B2 (en) | 2007-04-27 | 2013-04-02 | Honda Motor Co., Ltd. | Vehicle periphery monitoring device, vehicle periphery monitoring program and vehicle periphery monitoring method |
| WO2014045670A1 (ja) * | 2012-09-19 | 2014-03-27 | 日本電気株式会社 | 画像処理システム、画像処理方法及びプログラム |
| WO2014175356A1 (ja) * | 2013-04-26 | 2014-10-30 | 日本電気株式会社 | 情報処理システム、情報処理方法及びプログラム |
| JP2015090579A (ja) * | 2013-11-06 | 2015-05-11 | 株式会社日立ソリューションズ | 行動分析システム |
| JP2016178543A (ja) * | 2015-03-20 | 2016-10-06 | 国立大学法人岐阜大学 | 画像処理装置及び画像処理プログラム |
| JP2017027628A (ja) * | 2016-11-07 | 2017-02-02 | 株式会社バッファロー | 画像処理装置及びプログラム |
| JP2018082408A (ja) * | 2016-11-18 | 2018-05-24 | 株式会社東芝 | 移動体追跡装置、表示装置および移動体追跡方法 |
| JP2019087841A (ja) * | 2017-11-06 | 2019-06-06 | 京セラドキュメントソリューションズ株式会社 | 監視システム |
| JP2021508900A (ja) * | 2018-06-01 | 2021-03-11 | 深▲セン▼市商湯科技有限公司Shenzhen Sensetime Technology Co.,Ltd. | 目標対象物追跡方法及び装置、電子機器並びに記憶媒体 |
| WO2021093375A1 (zh) * | 2019-11-15 | 2021-05-20 | 北京市商汤科技开发有限公司 | 检测同行人的方法及装置、系统、电子设备和存储介质 |
| US11321948B2 (en) | 2019-03-27 | 2022-05-03 | Nec Corporation | Appearance detection threshold apparatus, method, and non-transitory storage medium |
| JP2022117996A (ja) * | 2018-03-27 | 2022-08-12 | 日本電気株式会社 | 情報処理装置、データ生成方法、及びプログラム |
| JP2023076762A (ja) * | 2015-01-15 | 2023-06-01 | 日本電気株式会社 | 情報出力装置、情報処理方法及びプログラム |
| WO2024039168A1 (ko) * | 2022-08-16 | 2024-02-22 | 한화비전 주식회사 | 적어도 하나의 카메라를 이용하여 투숙객의 이용 현황을 모니터링하기 위한 방법 및 이를 지원하는 장치 |
-
2005
- 2005-02-28 JP JP2005053627A patent/JP2006236255A/ja active Pending
Cited By (44)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008109347A (ja) * | 2006-10-25 | 2008-05-08 | Konica Minolta Opto Inc | 監視システム |
| US8126210B2 (en) | 2007-04-27 | 2012-02-28 | Honda Motor Co., Ltd. | Vehicle periphery monitoring device, vehicle periphery monitoring program, and vehicle periphery monitoring method |
| WO2008139529A1 (ja) * | 2007-04-27 | 2008-11-20 | Honda Motor Co., Ltd. | 車両周辺監視装置、車両周辺監視用プログラム、車両周辺監視方法 |
| JPWO2008139529A1 (ja) * | 2007-04-27 | 2010-07-29 | 本田技研工業株式会社 | 車両周辺監視装置、車両周辺監視用プログラム、車両周辺監視方法 |
| US8411145B2 (en) | 2007-04-27 | 2013-04-02 | Honda Motor Co., Ltd. | Vehicle periphery monitoring device, vehicle periphery monitoring program and vehicle periphery monitoring method |
| JP2009055443A (ja) * | 2007-08-28 | 2009-03-12 | Toshiba Corp | 画像検索システム |
| JP2009110408A (ja) * | 2007-10-31 | 2009-05-21 | Toshiba Tec Corp | 動線編集装置及び動線編集プログラム |
| JP2009193424A (ja) * | 2008-02-15 | 2009-08-27 | Nec Corp | 動線捕捉装置及び動線捕捉方法並びにプログラム |
| JP2011014059A (ja) * | 2009-07-06 | 2011-01-20 | Nippon Telegr & Teleph Corp <Ntt> | 行動分析システムおよび行動分析方法 |
| JP2011128107A (ja) * | 2009-12-21 | 2011-06-30 | Mitsubishi Electric Corp | 移動体管理装置 |
| JP2011165008A (ja) * | 2010-02-10 | 2011-08-25 | Canon Inc | 画像認識装置および方法 |
| JP2011170564A (ja) * | 2010-02-17 | 2011-09-01 | Toshiba Tec Corp | 動線連結方法,装置及び動線連結プログラム |
| JP2011170563A (ja) * | 2010-02-17 | 2011-09-01 | Toshiba Tec Corp | 動線連結方法,装置及び動線連結プログラム |
| JP2012134638A (ja) * | 2010-12-20 | 2012-07-12 | Hitachi Building Systems Co Ltd | エレベーターの監視画像記録装置 |
| WO2012090629A1 (ja) * | 2010-12-28 | 2012-07-05 | オムロン株式会社 | 監視装置および方法、並びにプログラム |
| JP2012141773A (ja) * | 2010-12-28 | 2012-07-26 | Omron Corp | 監視装置および方法、並びにプログラム |
| US9141849B2 (en) | 2010-12-28 | 2015-09-22 | Omron Corporation | Monitoring apparatus, method, and program |
| WO2014045670A1 (ja) * | 2012-09-19 | 2014-03-27 | 日本電気株式会社 | 画像処理システム、画像処理方法及びプログラム |
| JPWO2014175356A1 (ja) * | 2013-04-26 | 2017-02-23 | 日本電気株式会社 | 情報処理システム、情報処理方法及びプログラム |
| US10854057B2 (en) * | 2013-04-26 | 2020-12-01 | Nec Corporation | Information processing system, method and computer readable medium for determining whether moving bodies appearing in first and second videos are the same or not |
| US11367330B2 (en) | 2013-04-26 | 2022-06-21 | Nec Corporation | Information processing system, method and computer readable medium for determining whether moving bodies appearing in first and second videos are the same or not using histogram |
| WO2014175356A1 (ja) * | 2013-04-26 | 2014-10-30 | 日本電気株式会社 | 情報処理システム、情報処理方法及びプログラム |
| JP2021048617A (ja) * | 2013-04-26 | 2021-03-25 | 日本電気株式会社 | 情報処理システム、情報処理方法及びプログラム |
| JP7131599B2 (ja) | 2013-04-26 | 2022-09-06 | 日本電気株式会社 | 情報処理システム、情報処理方法及びプログラム |
| US20190180584A1 (en) * | 2013-04-26 | 2019-06-13 | Nec Corporation | Information processing system, method and computer readable medium for determining whether moving bodies appearing in first and second videos are the same or not |
| US10347100B2 (en) | 2013-04-26 | 2019-07-09 | Nec Corporation | Information processing system, method and computer readable medium for determining whether moving bodies appearing in first and second videos are the same or not |
| JP2019186955A (ja) * | 2013-04-26 | 2019-10-24 | 日本電気株式会社 | 情報処理システム、情報処理方法及びプログラム |
| US10854056B2 (en) | 2013-04-26 | 2020-12-01 | Nec Corporation | Information processing system, method and computer readable medium for determining whether moving bodies appearing in first and second videos are the same or not |
| JP2015090579A (ja) * | 2013-11-06 | 2015-05-11 | 株式会社日立ソリューションズ | 行動分析システム |
| US12463945B2 (en) | 2015-01-15 | 2025-11-04 | Nec Corporation | Information output device, camera, information output system, information output method, and program |
| US12177191B2 (en) | 2015-01-15 | 2024-12-24 | Nec Corporation | Information output device, camera, information output system, information output method, and program |
| JP2023076763A (ja) * | 2015-01-15 | 2023-06-01 | 日本電気株式会社 | 情報出力装置、情報出力方法及びプログラム |
| JP2023076762A (ja) * | 2015-01-15 | 2023-06-01 | 日本電気株式会社 | 情報出力装置、情報処理方法及びプログラム |
| JP2016178543A (ja) * | 2015-03-20 | 2016-10-06 | 国立大学法人岐阜大学 | 画像処理装置及び画像処理プログラム |
| JP2017027628A (ja) * | 2016-11-07 | 2017-02-02 | 株式会社バッファロー | 画像処理装置及びプログラム |
| US10672133B2 (en) | 2016-11-18 | 2020-06-02 | Kabushiki Kaisha Toshiba | Moving object tracking device, display device, and moving object tracking method |
| JP2018082408A (ja) * | 2016-11-18 | 2018-05-24 | 株式会社東芝 | 移動体追跡装置、表示装置および移動体追跡方法 |
| JP2019087841A (ja) * | 2017-11-06 | 2019-06-06 | 京セラドキュメントソリューションズ株式会社 | 監視システム |
| JP2022117996A (ja) * | 2018-03-27 | 2022-08-12 | 日本電気株式会社 | 情報処理装置、データ生成方法、及びプログラム |
| JP7073527B2 (ja) | 2018-06-01 | 2022-05-23 | 深▲セン▼市商湯科技有限公司 | 目標対象物追跡方法及び装置、電子機器並びに記憶媒体 |
| JP2021508900A (ja) * | 2018-06-01 | 2021-03-11 | 深▲セン▼市商湯科技有限公司Shenzhen Sensetime Technology Co.,Ltd. | 目標対象物追跡方法及び装置、電子機器並びに記憶媒体 |
| US11321948B2 (en) | 2019-03-27 | 2022-05-03 | Nec Corporation | Appearance detection threshold apparatus, method, and non-transitory storage medium |
| WO2021093375A1 (zh) * | 2019-11-15 | 2021-05-20 | 北京市商汤科技开发有限公司 | 检测同行人的方法及装置、系统、电子设备和存储介质 |
| WO2024039168A1 (ko) * | 2022-08-16 | 2024-02-22 | 한화비전 주식회사 | 적어도 하나의 카메라를 이용하여 투숙객의 이용 현황을 모니터링하기 위한 방법 및 이를 지원하는 장치 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8144929B2 (en) | Human pursuit system, human pursuit apparatus and human pursuit program | |
| JP6365671B2 (ja) | 顔認証装置、顔認証方法および顔認証プログラム | |
| CN110379050A (zh) | 一种闸机控制方法、装置及系统 | |
| JP6265592B2 (ja) | 顔特徴抽出装置および顔認証システム | |
| JP4811259B2 (ja) | 視線方向推定装置及び視線方向推定方法 | |
| KR20180032400A (ko) | 다중 카메라 영상의 객체 정보 기반 다중 객체 추적 장치 및 그 방법 | |
| JP6868061B2 (ja) | 人物追跡方法、装置、機器及び記憶媒体 | |
| JP4700477B2 (ja) | 移動体監視システムおよび移動体特徴量算出装置 | |
| US10496874B2 (en) | Facial detection device, facial detection system provided with same, and facial detection method | |
| US20150161435A1 (en) | Frontal face detection apparatus and method using facial pose | |
| US10863142B2 (en) | Monitoring device and monitoring system | |
| JP2015138449A (ja) | 個人認証装置、個人認証方法及びプログラム | |
| WO2020179730A1 (ja) | 情報処理装置、情報処理方法、およびプログラム | |
| JP2009003866A (ja) | 顔認証装置 | |
| JP6117089B2 (ja) | 人物検出装置 | |
| JP6387877B2 (ja) | 着席判定装置、着席判定方法、及びプログラム | |
| JP2012185769A (ja) | 認証装置、認証方法、および認証プログラム、並びに記録媒体 | |
| JP6406044B2 (ja) | カメラ校正ユニット、カメラ校正方法、およびカメラ校正プログラム | |
| JP6289308B2 (ja) | 情報処理装置およびプログラム | |
| US11048915B2 (en) | Method and a device for detecting fraud by examination using two different focal lengths during automatic face recognition | |
| JP2010122078A (ja) | 身長検出システムおよびこれを用いた自動改札機 | |
| JP2019096062A (ja) | 物体追跡装置、物体追跡方法、および、物体追跡プログラム | |
| JP2017147689A (ja) | 映像編集装置、映像編集方法及び映像編集用コンピュータプログラム | |
| JP7605218B2 (ja) | 画像処理装置、画像処理方法、プログラム | |
| JP5871764B2 (ja) | 顔認証装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20061220 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090908 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20100105 |