JP2006308577A - 自動車ホイール用の軸受及び荷重測定方法 - Google Patents
自動車ホイール用の軸受及び荷重測定方法 Download PDFInfo
- Publication number
- JP2006308577A JP2006308577A JP2006099195A JP2006099195A JP2006308577A JP 2006308577 A JP2006308577 A JP 2006308577A JP 2006099195 A JP2006099195 A JP 2006099195A JP 2006099195 A JP2006099195 A JP 2006099195A JP 2006308577 A JP2006308577 A JP 2006308577A
- Authority
- JP
- Japan
- Prior art keywords
- load
- peripheral portion
- displacement
- inner peripheral
- race
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Landscapes
- Force Measurement Appropriate To Specific Purposes (AREA)
- Rolling Contact Bearings (AREA)
Abstract
【解決手段】ハブボルト261を係合するフランジ部26を有するインナーレース2と、インナーレース2の軸芯方向に配列された2列のベアリングボール列40を介してインナーレース2に外挿されるアウターレース3とを有する自動車ホイール用の軸受1。アウターレース3は、各ベアリングボール列40に接触する内周部31と、内周部31の外周側に配置されると共に、内周部31を弾性的に保持する外周部32とを有している。外周部32と内周部31との間の少なくとも一箇所には、内周部31と外周部32との間に生じる歪を計測するための歪計測用センサ(荷重センサ5)を配置してある。
【選択図】図1
Description
しかしながら、上記従来の荷重測定装置は、車軸の前後方向或いは上下方向の荷重を測定することはできても、車軸を傾斜させる回転力に対応するモーメントを測定することができないという問題がある。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間の少なくとも一箇所には、上記内周部と上記外周部との間に生じる歪を計測するための歪計測用センサを配置してあることを特徴とする自動車ホイール用の軸受にある。
本発明の自動車ホイール用の軸受においては、上記インナーレースを軸支する上記アウターレースの内周部と、該内周部を弾性的に保持する上記外周部との間に、上記歪計測用センサを配置してある。そのため、該歪計測用センサにより、上記内周部と上記外周部との間に生じる歪を計測することができ、この歪を基に、上記インナーレースのフランジ部に作用する車輪の荷重を間接的に計測することができる。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部から上記外周部に作用する荷重を計測するための荷重センサを配置してあり、
該荷重センサは、上記インナーレースの回転軸に対して鉛直上方及び下方における上記内周部の外周面上に、軸芯方向に配設ピッチL1にて2個ずつ並列配置してあり、
上側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz1を、遠い側の荷重センサにより荷重fz2をそれぞれ検出し、下側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz3を、遠い側の荷重センサにより荷重fz4をそれぞれ検出し、
これらの荷重fz1、fz2、fz3、fz4を基に、車輪に作用した鉛直方向の荷重Fz=k1{(fz1+fz2)−(fz3+fz4)}〔k1:係数〕、及び、前後軸回りのモーメントMx=k2{(fz1+fz4)−(fz2+fz3)}×L1〔k2:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法にある。
また、上記荷重センサは、軸芯方向に2個並列配置してある。そのため、車軸を傾斜させる回転力に対応するモーメントを計測することができる。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部から上記外周部に作用する荷重を計測するための荷重センサを配置してあり、
該荷重センサは、上記インナーレースの回転軸に対して水平前方及び後方における上記内周部の外周面上に、軸芯方向に配設ピッチL2にて2個ずつ並列配置してあり、
前側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx1を、遠い側の荷重センサにより荷重fx2をそれぞれ検出し、後側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx3を、遠い側の荷重センサにより荷重fx4をそれぞれ検出し、
これらの荷重fx1、fx2、fx3、fx4を基に、車輪に作用した前後方向の荷重Fx=k3{(fx1+fx2)−(fx3+fx4)}〔k3:係数〕、及び、鉛直軸回りのモーメントMz=k4{(fx1+fx4)−(fx2+fx3)}×L2〔k4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法にある。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部から上記外周部に作用する荷重を計測するための荷重センサを配置してあり、
該荷重センサは、上記インナーレースの回転軸に対して鉛直上方、下方、水平前方、後方における上記内周部の外周面上に、軸芯方向に配設ピッチLにて2個ずつ並列配置してあり、
上側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz1を、遠い側の荷重センサにより荷重fz2をそれぞれ検出し、下側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz3を、遠い側の荷重センサにより荷重fz4をそれぞれ検出し、
これらの荷重fz1、fz2、fz3、fz4を基に、車輪に作用した鉛直方向の荷重Fz=k1{(fz1+fz2)−(fz3+fz4)}〔k1:係数〕、及び、前後軸回りのモーメントMx=k2{(fz1+fz4)−(fz2+fz3)}×L〔k2:係数〕を求め、
前側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx1を、遠い側の荷重センサにより荷重fx2をそれぞれ検出し、後側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx3を、遠い側の荷重センサにより荷重fx4をそれぞれ検出し、
これらの荷重fx1、fx2、fx3、fx4を基に、車輪に作用した前後方向の荷重Fx=k3{(fx1+fx2)−(fx3+fx4)}〔k3:係数〕、及び、鉛直軸回りのモーメントMz=k4{(fx1+fx4)−(fx2+fx3)}×L〔k4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法にある。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部と上記外周部との間の変位を計測するための変位センサを配置してあり、
該変位センサは、上記インナーレースの回転軸に対して鉛直上方及び下方における上記内周部の外周面上に、軸芯方向に配設ピッチL1にて2個ずつ並列配置してあり、
上側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz1を、遠い側の変位センサにより変位hz2をそれぞれ検出し、下側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz3を、遠い側の変位センサにより変位hz4をそれぞれ検出し、
これらの変位hz1、hz2、hz3、hz4を基に、車輪に作用した鉛直方向の荷重Fz=j1{(hz1+hz2)−(hz3+hz4)}〔j1:係数〕、及び、前後軸回りのモーメントMx=j2{(hz1+hz4)−(hz2+hz3)}×L1〔j2:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。
また、上記変位センサは、軸芯方向に2個並列配置してある。そのため、それぞれの変位センサによって計測される2箇所の変位を基に、車軸を傾斜させる回転力に対応するモーメントを計測することができる。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部と上記外周部との間の変位を計測するための変位センサを配置してあり、
該変位センサは、上記インナーレースの回転軸に対して水平前方及び後方における上記内周部の外周面上に、軸芯方向に配設ピッチL2にて2個ずつ並列配置してあり、
前側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx1を、遠い側の変位センサにより変位hx2をそれぞれ検出し、後側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx3を、遠い側の変位センサにより変位hx4をそれぞれ検出し、
これらの変位hx1、hx2、hx3、hx4を基に、車輪に作用した前後方向の変位Fx=j3{(hx1+hx2)−(hx3+hx4)}〔j3:係数〕、及び、鉛直軸回りのモーメントMz=j4{(hx1+hx4)−(hx2+hx3)}×L2〔j4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法にある。
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部と上記外周部との間の変位を計測するための変位センサを配置してあり、
該変位センサは、上記インナーレースの回転軸に対して鉛直上方、下方、水平前方、後方における上記内周部の外周面上に、軸芯方向に配設ピッチLにて2個ずつ並列配置してあり、
上側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz1を、遠い側の変位センサにより変位hz2をそれぞれ検出し、下側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz3を、遠い側の変位センサにより変位hz4をそれぞれ検出し、
これらの変位hz1、hz2、hz3、hz4を基に、車輪に作用した鉛直方向の荷重Fz=j1{(hz1+hz2)−(hz3+hz4)}〔j1:係数〕、及び、前後軸回りのモーメントMx=j2{(hz1+hz4)−(hz2+hz3)}×L〔j2:係数〕を求め、
前側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx1を、遠い側の変位センサにより変位hx2をそれぞれ検出し、後側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx3を、遠い側の変位センサにより変位hx4をそれぞれ検出し、
これらの変位hx1、hx2、hx3、hx4を基に、車輪に作用した前後方向の荷重Fx=j3{(hx1+hx2)−(hx3+hx4)}〔j3:係数〕、及び、鉛直軸回りのモーメントMz=j4{(hx1+hx4)−(hx2+hx3)}×L〔j4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法にある。
この場合には、車輪にかかる鉛直方向の荷重、及び前後軸の回りのモーメントを容易に計測することができる。
なお、上記歪計測用センサは、上下双方に配置してあることが好ましい。
この場合には、車輪にかかる前後方向の荷重、及び鉛直軸回りのモーメントを容易に計測することができる。
なお、上記歪計測用センサは、前後双方に配置してあることが好ましい。
この場合には、上記貫通孔に面する上記内周部の剛性を適度に抑制して、該内周部から作用する荷重のセンシングに適した弾性変形を、該内周部において生じ易くすることができる。
そして、上記内周部と上記外周部との間に配置した上記歪計測用センサによって、上記インナーレースから上記内周部に作用した荷重に基づく内周部と外周部との間の歪みを、精度良く計測することができる。
この場合には、上記内周部から上記外周部に作用する荷重を検出して、これに基づき、上記インナーレースのフランジ部に作用する車輪の荷重及びモーメントを容易に計測することができる。
また、上記荷重センサは、軸芯方向に2個並列配置してあるため、車軸を傾斜させる回転力に対応するモーメントを計測することができる。即ち、例えば、軸芯方向に直交する荷重が上記フランジ部に作用すると、インナーレース全体を回転させようとするモーメントが生じる。このとき、アウターレースの外周部と内周部との間に応力がかかるが、その応力は、軸芯方向の位置によって異なる。この応力の差異を基に、上記モーメントを求めることができる。従って、並列配置した2個の荷重センサにより応力を計測すれば、モーメントの計測を容易に行うことができる。
この場合には、上記荷重センサにかかる負の荷重に対しても、計測が可能となる。また、小荷重の範囲まで精度良く計測することができる。
この場合には、高剛性であって、かつ、荷重に対する変形量が小さいという特徴を有する上記セラミックセンサを用いて、上記外周部に対して上記内周部を剛性高く支持しながら、両者間に作用する荷重を精度良く計測できる。
高剛性な上記セラミックセンサによれば、上記内周部を剛性高く支持することにより、上記アウターレース全体の剛性を高く維持することができる。
好適な力学量センサ材料としては、例えば、電気絶縁性セラミック材料よりなるマトリックスに圧力抵抗効果材料を電気的に連続につながるように分散させた材料がある。この力学量センサ材料では、セラミック材料という強度的に優れた材料に対し圧力抵抗効果を発揮させるための材料を分散させている。
また、ガラスからなるマトリックスに導電粒子としてRuO2を分散してなる感圧体を用いたセンサ素子を、上記荷重センサとして用いることもできる。
また、この圧力抵抗効果材料は、球状、楕円状、繊維状等の様々な粒子形態とすることができる。
また、この力学量センサ材料では、セラミック材料の内部で、上記の圧力抵抗効果材料が連続してつながるように存在するため、各圧力抵抗効果材料は電気的に連続状態にある。
そして、この力学量センサ材料では、圧力抵抗効果材料のみで構成された通常のセンサ材料と同様に、圧力や荷重を加えることで電気抵抗値が変化するという特性を発揮し得る。
そして、このようなセラミックセンサによれば、荷重計測用のセンサとして利用できるほか、機械部品等の構造部材の一部として活用できる。すなわち、上記外周部に対して上記内周部を剛性高く支持することで、上記アウターレース全体の剛性を向上することができる。
この場合には、上記内周部と上記外周部との間の変位を検出して、これに基づき、上記インナーレースのフランジ部に作用する車輪の荷重及びモーメントを容易に計測することができる。
車輪に軸芯方向の車体と反対側への荷重がかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加するよう構成されており、
上記荷重fx1、fx2、fx3、fx4、fz1、fz2、fz3、fz4を基に、上記車輪にかかる軸芯方向の荷重Fy=k5{(fz1+fz3+fx1+fx3)−(fz2+fz4+fx2+fx4)}〔k5:係数〕を求めることが好ましい。
即ち、軸芯方向の車体側に荷重Fyがかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少する。これにより、フランジ部に近い側の荷重センサにかかる荷重fz1、fz3、fx1、fx3が増加し、遠い側の荷重センサにかかる荷重fz2、fz4、fx2、fx4が減少する。
従って、フランジ部に近い側の荷重センサにかかる荷重の総計と、遠い側の荷重センサにかかる荷重の総計との差分を求めることにより、軸芯方向の荷重の部分荷重を測定することが可能となる。
車輪に軸芯方向の車体と反対側への荷重がかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加するよう構成されており、
上記変位hx1、hx2、hx3、hx4、hz1、hz2、hz3、hz4を基に、上記車輪にかかる軸芯方向の荷重Fy=j5{(hz1+hz3+hx1+hx3)−(hz2+hz4+hx2+hx4)}〔j5:係数〕を求めることが好ましい。
即ち、軸芯方向の車体側に荷重Fyがかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少する。これにより、フランジ部に近い側の変位センサにおいて計測される変位hz1、hz3、hx1、hx3が増加し、遠い側の変位センサにおいて計測される変位hz2、hz4、hx2、hx4が減少する。
従って、フランジ部に近い側の変位センサにおいて計測される変位の総計と、遠い側の変位センサにおいて計測される変位の総計との差分を求め、この差分に係数j5をかけることにより、軸芯方向の荷重を測定することが可能となる。
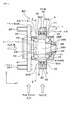
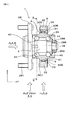
本発明の実施例にかかる自動車ホイール用の軸受及び荷重測定方法につき、図1〜図11を用いて説明する。
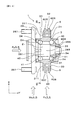
本例の自動車ホイール用の軸受1は、図1〜図3に示すごとく、ハブボルト261を係合するフランジ部26を有するインナーレース2と、該インナーレース2の軸芯方向(Y軸方向)に配列された2列のベアリングボール列40を介して上記インナーレース2に外挿されるアウターレース3とを有する。
そして、外周部32と内周部31との間の4箇所に、内周部31から外周部32に作用する荷重を計測するための荷重センサ5を、軸芯方向に2個並列配置してある。
なお、本例の軸受1においては、車輪にかかる荷重のうちの一部が荷重センサ5にかかるように構成されており、荷重の大半はアウターレース3自体において吸収される。
また、荷重センサ5は、予め予荷重が印加されている。この予荷重は、各荷重センサ5に対して50MPaである。
また、上記荷重センサ5は、セラミックセンサである。
なお、本例においては、ベアリングボール列40を複数の球体の転動ボール41によって構成しているが、転動ボール41に代えて、円錐ころを使用することもできる。
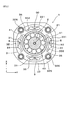
そして、内周部31と外周部32との間には、周方向に等間隔な4箇所に、軸芯方向に貫通する貫通孔33を設けてある。また、周方向に隣り合う貫通孔33の間隙には、内周部31と外周部32とを連結するブリッジ部35を形成してある。
そして、この貫通孔33は、全体として略円弧状の断面形状を呈するように形成してある。
そして、略円弧状の貫通孔33に面する内周部31は、薄肉の円弧状に形成され、弾性変形を生じ易いように構成されている。
すなわち、本例のアウターレース3では、上記インナーレース2から伝達された荷重により上記薄肉円弧状の内周部31が弾性的に変形し、外周部32に対して内周部31が微小に相対移動し得るように構成されている。
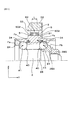
そして、内周部31の外周面に当接させた荷重センサ5によれば、内周部31から外周部32に作用した荷重を、直接的に計測することができる。
ここで、本例では、貫通孔33内に収容した荷重センサ5に対しては、それぞれ50MPaの予荷重が印加されるように、貫通孔33、センサユニット50や荷重センサ5等、各部の寸法等を設計してある。さらに、各荷重センサ5で計測した予荷重の値に基づいて、予め、各荷重センサ5のゼロ点補正を実施し、寸法誤差等が予荷重に与える影響を抑制してある。
そして、図5(a)に示すごとく、縦2mm、横2mmの荷重計測面を有する厚さ2mmのセラミック製のブロックの両端面に、リード線518を接続する電極519を形成して荷重センサ5としてある。
なお、本例では、100MPaの縦方向への荷重に対して、約1μmの変位を生じるように荷重センサ5を構成してある。
そのため、本例のアウターレース3によれば、荷重センサ5で計測した荷重に基づいて、車輪の鉛直上下方向及び水平前後方向に作用する荷重を、精度良く計測することができる。
また、図2に示すごとく、上記外周部32における上記インナーレース2のフランジ部26の反対側にある端面には、車体側の取付け部材、例えば懸架装置から延設されたナックルアームを取り付けるための車体側フランジ部325を形成してある。さらに、該車体側フランジ部325には、ナックルアームを固定するためのボルト孔326を穿設してある。
なお、同図に示すごとく、一部の圧力抵抗効果材料513は電気的に連続することなく、孤立してセラミック511材料中に存在するものもある。
本例では、電気絶縁性セラミック材料としては、12mol%のCeO2を添加したZrO2を用い、圧力抵抗効果材料としては、La0.8Sr0.2MnO3を用いた。
また、ガラスからなるマトリックスに導電粒子としてRuO2を分散してなる感圧体を用いたセンサ素子を、上記荷重センサ5として用いることもできる。
該フランジ部26におけるハブボルト261が突出する側の端面は、図示しないブレーキディスクを取付けるための取付け面である。そしてさらに、フランジ部26には、該フランジ部26に係合するハブボルト261により、上記ブレーキディスクを介して図示しない車輪を取り付けるように構成してある。
そして、内側軌道面24は、上記内周部31に形成した外側軌道面34との間に、ベアリングボール列40の転動ボール41を転動自在に保持するように構成してある。
そこで、両者の荷重の差分を基に、軸芯方向(Y軸方向)の荷重を計測することが可能となる(後述する式5参照)。
この場合も、両者の荷重の差分を基に、軸芯方向(Y軸方向)の荷重を計測することが可能となる。
荷重センサ5は、インナーレース2の回転軸21に対して鉛直上方、下方、水平前方、後方における内周部31の外周面上に、軸芯方向に配設ピッチLにて2個ずつ並列配置してある(図4参照)。この配設ピッチLが下記のモーメントMx、Mzのモーメントアームとなる。
Fz=k1{(fz1+fz2)−(fz3+fz4)}・・・・・(式1)
Mx=k2{(fz1+fz4)−(fz2+fz3)}×L・・・(式2)
Fx=k3{(fx1+fx2)−(fx3+fx4)}・・・・・・(式3)
Mz=k4{(fx1+fx4)−(fx2+fx3)}×L・・・・(式4)
Fy=k5{(fz1+fz3+fx1+fx3)−(fz2+fz4+fx2+fx4)}・・・・・(式5)
また、上記荷重センサ5は、圧縮されたときに+の出力を出す。
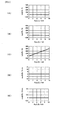
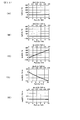
図1、図3に示すごとく、Fx、Fy、Fzの荷重を主軸成分として入力した場合、荷重センサ5により計測される荷重及びモーメントは、それぞれ図7、図8、図9に示すとおりであった。
また、主軸成分の荷重Fyに対しては、図8(B)に示すごとく、部分荷重fyが出力される。そして、fyとFyとは、略線形の関係を有し、fy=0.04Fyの関係を有する。即ち、式5における係数k5がk5=1/0.04となる。
また、主軸成分の荷重Fzに対しては、図9(C)に示すごとく、部分荷重fzが出力される。そして、fzとFzとは、略線形の関係を有し、fz=0.03Fzの関係を有する。即ち、式1における係数k1がk1=1/0.03となる。
また、オフセット入力した荷重Fz、Mxに対しては、図11(A)、(E)に示すごとく、部分荷重fzと部分モーメントmxとが出力される。そして、Mxとmxとの関係は、略線形の関係を有し、Mx=0.003mxの関係を有する。即ち、式2における係数k2がk2=1/0.003となる。
また、出力において、クロストークによる誤差が生じているが、このクロストークは線形であるため、線形マトリックス補正を行うことにより容易に補正することができる。
本例の自動車ホイール用の軸受1においては、インナーレース2を軸支するアウターレース3の内周部31と、該内周部31を弾性的に保持する外周部32との間に、上記荷重センサ5を配置してある。そのため、該荷重センサ5により、内周部31と外周部32との間に作用する荷重を計測することができ、インナーレース2のフランジ部26に作用する車輪の荷重を間接的に計測することができる。
また、図2、図3に示すごとく、上記荷重センサ5は、インナーレース2の回転軸21に対して水平方向の前後双方における内周部31の外周面上に配置してある。そのため、車輪にかかる前後方向(X軸方向)の荷重Fx、及び鉛直軸(Z軸)の回りのモーメントMzを容易に計測することができる。
そして、内周部31と外周部32との間に配置した荷重センサ5によって、インナーレース2から内周部31に作用した荷重を、精度良く計測することができる。
高剛性な上記セラミックセンサによれば、内周部31を剛性高く支持することにより、アウターレース3全体の剛性を高く維持することができる。
従って、フランジ部26に近い側の荷重センサ501、503、505、507にかかる荷重の総計(fz1+fz3+fx1+fx3)と、遠い側の荷重センサ502、504、506、508にかかる荷重の総計(fz2+fz4+fx2+fx4)との差分を求めることにより、軸芯方向の荷重の部分荷重fyを測定することが可能となる。
そして、この部分荷重fyに係数k5(=1/0.04)をかけることにより、車輪にかかる軸芯方向の荷重Fyを求めることができる(上記式5参照)。
本例は、図12、図13に示すごとく、アウターレース3における内周部31と外周部32との間に変位センサ6を配設した例である。
即ち、本例の自動車ホイール用の軸受1は、上記実施例1における荷重センサ5の代わりに変位センサ6を配設してなる。
その他の構成は、実施例1と同様である。
変位センサ6は、インナーレース2の回転軸21に対して鉛直上方、下方、水平前方、後方における内周部31の外周面上に、軸芯方向に配設ピッチLにて2個ずつ並列配置してある(図4参照)。この配設ピッチLが下記のモーメントMx、Mzのモーメントアームとなる。
Fz=j1{(hz1+hz2)−(hz3+hz4)}・・・・・(式6)
Mx=j2{(hz1+hz4)−(hz2+hz3)}×L・・・(式7)
Fx=j3{(hx1+hx2)−(hx3+hx4)}・・・・・・(式8)
Mz=j4{(hx1+hx4)−(hx2+hx3)}×L・・・・(式9)
Fy=j5{(hz1+hz3+hx1+hx3)−(hz2+hz4+hx2+hx4)}・・・・・(式10)
また、上記変位センサ6は、内周部31と外周部32との間が圧縮されたときに+(プラス)の出力を出し、引き延ばされたときに−(マイナス)の出力を出す。
なお、上記の鉛直反対側の力が作用したときには、上記の変位出力の極性は反対になる。
そして、これらの変位出力hz1、hz2、hz3、hz4を上記式6に当てはめることにより、荷重Fzを求めることができる。
なお、上記の水平反対側の力が作用したときには、上記の変位出力の極性は反対になる。
そして、これらの変位出力hx1、hx2、hx3、hx4を上記式8に当てはめることにより、荷重Fxを求めることができる。
なお、車輪に軸芯方向の車体と反対側への荷重がかかったときは、上記の変位出力の極性が反対になる。
そして、これらの変位出力hx1、hx2、hx3、hx4、hz1、hz2、hz3、hz4を上記式10に当てはめることにより、荷重Fyを求めることができる。
そして、フランジ26から遠い側のベアリングボール列40を介したインナーレース2からアウターレース3の内周部31への押圧力が増加する。そのため、変位センサ602の変位出力hz2はプラスとなる。
なお、上記の反対側の前後軸周りのモーメントが加わったときは、上記の変位出力の極性は反対になる。
そして、これらの変位出力hz1、hz2、hz3、hz4を上記式7に当てはめることにより、モーメントMxを求めることができる。
そして、フランジ26から遠い側のベアリングボール列40を介したインナーレース2からアウターレース3の内周部31への押圧力が減少する。そのため、変位センサ606の変位出力hx2はマイナスとなる。
そして、フランジ26から遠い側のベアリングボール列40を介したインナーレース2からアウターレース3の内周部31への押圧力が増加する。そのため、変位センサ608の変位出力hx4はプラスとなる。
なお、上記の反対側の鉛直軸周りのモーメントが加わったときは、上記の変位出力の極性は反対になる。
そして、これらの変位出力hx1、hx2、hx3、hx4を上記式9に当てはめることにより、モーメントMzを求めることができる。
その他、実施例1と同様の作用効果を有する。
Claims (16)
- ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間の少なくとも一箇所には、上記内周部と上記外周部との間に生じる歪を計測するための歪計測用センサを配置してあることを特徴とする自動車ホイール用の軸受。 - 請求項1において、上記歪計測用センサは、上記インナーレースの回転軸に対して鉛直方向の上下いずれか一方又は双方における上記内周部の外周面上に配置してあることを特徴とする自動車ホイール用の軸受。
- 請求項1又は2において、上記歪計測用センサは、上記インナーレースの回転軸に対して水平方向の前後いずれか一方又は双方における上記内周部の外周面上に配置してあることを特徴とする自動車ホイール用の軸受。
- 請求項1〜3のいずれか一項において、上記アウターレースは、上記外周部と上記内周部とを一体的に一部品として形成してあり、上記外周部と上記内周部との間には、軸芯方向に貫通する貫通孔を穿設してあり、該貫通孔に上記歪計測用センサを配置してあることを特徴とする自動車ホイール用の軸受。
- 請求項1〜4のいずれか一項において、上記歪計測用センサは、上記内周部から上記外周部に作用する荷重を計測する荷重センサからなり、軸芯方向に2個並列配置してあることを特徴とする自動車ホイール用の軸受。
- 請求項5において、上記荷重センサは、予め予荷重が印加されていることを特徴とする自動車ホイール用の軸受。
- 請求項5又は6において、上記荷重センサは、セラミックセンサであることを特徴とする自動車ホイール用の軸受。
- 請求項1〜4のいずれか一項において、上記歪計測用センサは、上記内周部と上記外周部との間の変位を計測する変位センサからなり、軸芯方向に2個並列配置してあることを特徴とする自動車ホイール用の軸受。
- ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部から上記外周部に作用する荷重を計測するための荷重センサを配置してあり、
該荷重センサは、上記インナーレースの回転軸に対して鉛直上方及び下方における上記内周部の外周面上に、軸芯方向に配設ピッチL1にて2個ずつ並列配置してあり、
上側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz1を、遠い側の荷重センサにより荷重fz2をそれぞれ検出し、下側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz3を、遠い側の荷重センサにより荷重fz4をそれぞれ検出し、
これらの荷重fz1、fz2、fz3、fz4を基に、車輪に作用した鉛直方向の荷重Fz=k1{(fz1+fz2)−(fz3+fz4)}〔k1:係数〕、及び、前後軸回りのモーメントMx=k2{(fz1+fz4)−(fz2+fz3)}×L1〔k2:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部から上記外周部に作用する荷重を計測するための荷重センサを配置してあり、
該荷重センサは、上記インナーレースの回転軸に対して水平前方及び後方における上記内周部の外周面上に、軸芯方向に配設ピッチL2にて2個ずつ並列配置してあり、
前側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx1を、遠い側の荷重センサにより荷重fx2をそれぞれ検出し、後側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx3を、遠い側の荷重センサにより荷重fx4をそれぞれ検出し、
これらの荷重fx1、fx2、fx3、fx4を基に、車輪に作用した前後方向の荷重Fx=k3{(fx1+fx2)−(fx3+fx4)}〔k3:係数〕、及び、鉛直軸回りのモーメントMz=k4{(fx1+fx4)−(fx2+fx3)}×L2〔k4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部から上記外周部に作用する荷重を計測するための荷重センサを配置してあり、
該荷重センサは、上記インナーレースの回転軸に対して鉛直上方、下方、水平前方、後方における上記内周部の外周面上に、軸芯方向に配設ピッチLにて2個ずつ並列配置してあり、
上側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz1を、遠い側の荷重センサにより荷重fz2をそれぞれ検出し、下側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fz3を、遠い側の荷重センサにより荷重fz4をそれぞれ検出し、
これらの荷重fz1、fz2、fz3、fz4を基に、車輪に作用した鉛直方向の荷重Fz=k1{(fz1+fz2)−(fz3+fz4)}〔k1:係数〕、及び、前後軸回りのモーメントMx=k2{(fz1+fz4)−(fz2+fz3)}×L〔k2:係数〕を求め、
前側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx1を、遠い側の荷重センサにより荷重fx2をそれぞれ検出し、後側に配置した2個の荷重センサのうち上記フランジ部に近い側の荷重センサにより荷重fx3を、遠い側の荷重センサにより荷重fx4をそれぞれ検出し、
これらの荷重fx1、fx2、fx3、fx4を基に、車輪に作用した前後方向の荷重Fx=k3{(fx1+fx2)−(fx3+fx4)}〔k3:係数〕、及び、鉛直軸回りのモーメントMz=k4{(fx1+fx4)−(fx2+fx3)}×L〔k4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - 請求項11において、上記自動車ホイール用の軸受は、車輪に軸芯方向の車体側への荷重がかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少し、
車輪に軸芯方向の車体と反対側への荷重がかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加するよう構成されており、
上記荷重fx1、fx2、fx3、fx4、fz1、fz2、fz3、fz4を基に、上記車輪にかかる軸芯方向の荷重Fy=k5{(fz1+fz3+fx1+fx3)−(fz2+fz4+fx2+fx4)}〔k5:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部と上記外周部との間の変位を計測するための変位センサを配置してあり、
該変位センサは、上記インナーレースの回転軸に対して鉛直上方及び下方における上記内周部の外周面上に、軸芯方向に配設ピッチL1にて2個ずつ並列配置してあり、
上側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz1を、遠い側の変位センサにより変位hz2をそれぞれ検出し、下側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz3を、遠い側の変位センサにより変位hz4をそれぞれ検出し、
これらの変位hz1、hz2、hz3、hz4を基に、車輪に作用した鉛直方向の荷重Fz=j1{(hz1+hz2)−(hz3+hz4)}〔j1:係数〕、及び、前後軸回りのモーメントMx=j2{(hz1+hz4)−(hz2+hz3)}×L1〔j2:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部と上記外周部との間の変位を計測するための変位センサを配置してあり、
該変位センサは、上記インナーレースの回転軸に対して水平前方及び後方における上記内周部の外周面上に、軸芯方向に配設ピッチL2にて2個ずつ並列配置してあり、
前側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx1を、遠い側の変位センサにより変位hx2をそれぞれ検出し、後側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx3を、遠い側の変位センサにより変位hx4をそれぞれ検出し、
これらの変位hx1、hx2、hx3、hx4を基に、車輪に作用した前後方向の変位Fx=j3{(hx1+hx2)−(hx3+hx4)}〔j3:係数〕、及び、鉛直軸回りのモーメントMz=j4{(hx1+hx4)−(hx2+hx3)}×L2〔j4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - ハブボルトを係合するフランジ部を有するインナーレースと、該インナーレースの軸芯方向に配列された2列のベアリングボール列を介して上記インナーレースに外挿されるアウターレースとを有する自動車ホイール用の軸受において、
上記アウターレースは、上記各ベアリングボール列に接触する内周部と、
該内周部の外周側に配置されると共に、該内周部を弾性的に保持する外周部とを有しており、
上記外周部と上記内周部との間には、上記内周部と上記外周部との間の変位を計測するための変位センサを配置してあり、
該変位センサは、上記インナーレースの回転軸に対して鉛直上方、下方、水平前方、後方における上記内周部の外周面上に、軸芯方向に配設ピッチLにて2個ずつ並列配置してあり、
上側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz1を、遠い側の変位センサにより変位hz2をそれぞれ検出し、下側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hz3を、遠い側の変位センサにより変位hz4をそれぞれ検出し、
これらの変位hz1、hz2、hz3、hz4を基に、車輪に作用した鉛直方向の荷重Fz=j1{(hz1+hz2)−(hz3+hz4)}〔j1:係数〕、及び、前後軸回りのモーメントMx=j2{(hz1+hz4)−(hz2+hz3)}×L〔j2:係数〕を求め、
前側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx1を、遠い側の変位センサにより変位hx2をそれぞれ検出し、後側に配置した2個の変位センサのうち上記フランジ部に近い側の変位センサにより変位hx3を、遠い側の変位センサにより変位hx4をそれぞれ検出し、
これらの変位hx1、hx2、hx3、hx4を基に、車輪に作用した前後方向の荷重Fx=j3{(hx1+hx2)−(hx3+hx4)}〔j3:係数〕、及び、鉛直軸回りのモーメントMz=j4{(hx1+hx4)−(hx2+hx3)}×L〔j4:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。 - 請求項15において、上記自動車ホイール用の軸受は、車輪に軸芯方向の車体側への荷重がかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少し、
車輪に軸芯方向の車体と反対側への荷重がかかったとき、上記フランジ部に近い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が減少し、上記フランジ部から遠い側の上記ベアリングボール列を介した上記インナーレースから上記アウターレースの上記内周部への押圧力が増加するよう構成されており、
上記変位hx1、hx2、hx3、hx4、hz1、hz2、hz3、hz4を基に、上記車輪にかかる軸芯方向の荷重Fy=j5{(hz1+hz3+hx1+hx3)−(hz2+hz4+hx2+hx4)}〔j5:係数〕を求めることを特徴とする自動車ホイール用の荷重測定方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006099195A JP5306577B2 (ja) | 2005-03-31 | 2006-03-31 | 自動車ホイール用の軸受及び荷重測定方法 |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005102391 | 2005-03-31 | ||
| JP2005102391 | 2005-03-31 | ||
| JP2006099195A JP5306577B2 (ja) | 2005-03-31 | 2006-03-31 | 自動車ホイール用の軸受及び荷重測定方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2006308577A true JP2006308577A (ja) | 2006-11-09 |
| JP5306577B2 JP5306577B2 (ja) | 2013-10-02 |
Family
ID=37475605
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006099195A Expired - Fee Related JP5306577B2 (ja) | 2005-03-31 | 2006-03-31 | 自動車ホイール用の軸受及び荷重測定方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5306577B2 (ja) |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008215424A (ja) * | 2007-03-01 | 2008-09-18 | Ntn Corp | センサ付車輪用軸受 |
| JP2008275509A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008275507A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008275506A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008275508A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008298583A (ja) * | 2007-05-31 | 2008-12-11 | Honda Motor Co Ltd | 軸荷重計測装置 |
| JP2009075054A (ja) * | 2007-09-25 | 2009-04-09 | Ntn Corp | センサ付車輪用軸受 |
| JP2009288048A (ja) * | 2008-05-29 | 2009-12-10 | Jtekt Corp | センサ付き転がり軸受装置 |
| US8167499B2 (en) | 2007-05-01 | 2012-05-01 | Jtekt Corporation | Rolling bearing device with sensor |
| CN113532717A (zh) * | 2020-03-31 | 2021-10-22 | 现代自动车株式会社 | 测量车辆的路面输入载荷的系统及方法 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55132926A (en) * | 1979-03-22 | 1980-10-16 | Lechler Gerhard | Power measuring apparatus |
| JPH03209016A (ja) * | 1989-12-04 | 1991-09-12 | Skf Nova Ab | ハブ軸受ユニット |
| JP2004142577A (ja) * | 2002-10-24 | 2004-05-20 | Nsk Ltd | 車輪用転がり軸受ユニット |
| JP2004514900A (ja) * | 2000-11-30 | 2004-05-20 | エスケイエフ エンジニアリング アンド リサーチ センター ビーブイ | 半径方向そして/又は軸方向荷重を測定するための測定装置 |
| JP2004360782A (ja) * | 2003-06-04 | 2004-12-24 | Toyoda Mach Works Ltd | 自動車ホイール用の軸受 |
| JP2005049159A (ja) * | 2003-07-31 | 2005-02-24 | Koyo Seiko Co Ltd | センサ付きハブユニット |
-
2006
- 2006-03-31 JP JP2006099195A patent/JP5306577B2/ja not_active Expired - Fee Related
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55132926A (en) * | 1979-03-22 | 1980-10-16 | Lechler Gerhard | Power measuring apparatus |
| JPH03209016A (ja) * | 1989-12-04 | 1991-09-12 | Skf Nova Ab | ハブ軸受ユニット |
| JP2004514900A (ja) * | 2000-11-30 | 2004-05-20 | エスケイエフ エンジニアリング アンド リサーチ センター ビーブイ | 半径方向そして/又は軸方向荷重を測定するための測定装置 |
| JP2004142577A (ja) * | 2002-10-24 | 2004-05-20 | Nsk Ltd | 車輪用転がり軸受ユニット |
| JP2004360782A (ja) * | 2003-06-04 | 2004-12-24 | Toyoda Mach Works Ltd | 自動車ホイール用の軸受 |
| JP2005049159A (ja) * | 2003-07-31 | 2005-02-24 | Koyo Seiko Co Ltd | センサ付きハブユニット |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008215424A (ja) * | 2007-03-01 | 2008-09-18 | Ntn Corp | センサ付車輪用軸受 |
| JP2008275509A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008275507A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008275506A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| JP2008275508A (ja) * | 2007-05-01 | 2008-11-13 | Jtekt Corp | センサ付き転がり軸受装置 |
| US8167499B2 (en) | 2007-05-01 | 2012-05-01 | Jtekt Corporation | Rolling bearing device with sensor |
| JP2008298583A (ja) * | 2007-05-31 | 2008-12-11 | Honda Motor Co Ltd | 軸荷重計測装置 |
| JP2009075054A (ja) * | 2007-09-25 | 2009-04-09 | Ntn Corp | センサ付車輪用軸受 |
| JP2009288048A (ja) * | 2008-05-29 | 2009-12-10 | Jtekt Corp | センサ付き転がり軸受装置 |
| CN113532717A (zh) * | 2020-03-31 | 2021-10-22 | 现代自动车株式会社 | 测量车辆的路面输入载荷的系统及方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5306577B2 (ja) | 2013-10-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6832512B2 (en) | Wheel action force detector for detecting axle forces absent brake torque | |
| KR20080022138A (ko) | 센서 장치를 포함하는 볼-앤드-소켓 조인트, 부하를측정하기 위한 방법, 그리고 마모를 측정하기 위한 방법 | |
| CN1782450B (zh) | 带传感器滚动轴承装置 | |
| US8887581B2 (en) | Load-measuring bearing unit | |
| US6802208B2 (en) | Vehicle wheel bearing and method for controlling a vehicle | |
| KR102641681B1 (ko) | 토크 전달 샤프트에 인가되는 힘 및/또는 토크를 결정하기 위한 측정 시스템 및 방법 | |
| JP5306577B2 (ja) | 自動車ホイール用の軸受及び荷重測定方法 | |
| JP4687739B2 (ja) | 荷重センサ | |
| WO2007105367A1 (ja) | センサ付車輪用軸受 | |
| JP2004360782A (ja) | 自動車ホイール用の軸受 | |
| WO2007066593A1 (ja) | センサ付車輪用軸受 | |
| JP2007292158A (ja) | センサ付車輪用軸受 | |
| CN101326430B (zh) | 带有传感器的车轮用轴承 | |
| JP4889324B2 (ja) | センサ付車輪用軸受 | |
| JP2009248595A (ja) | 車輪用転がり軸受装置の予圧すきま測定方法 | |
| US7819026B2 (en) | Sensor-equipped wheel support bearing assembly | |
| US20080211293A1 (en) | Wheel End with Load Sensing Capabilities | |
| JPH02163627A (ja) | 測定装置 | |
| US7819017B2 (en) | Dynamometer element | |
| JP2002213438A (ja) | 複列アンギュラ軸受 | |
| JP2008298583A (ja) | 軸荷重計測装置 | |
| JP4223300B2 (ja) | 自動車ホイール用の軸受 | |
| JP2007271005A (ja) | センサ付き転がり軸受装置 | |
| JP4887754B2 (ja) | センサ付き転がり軸受装置 | |
| JP2006226683A (ja) | センサ付きハブユニット |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20081024 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20110712 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110907 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120626 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120803 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20130326 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130516 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20130527 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130625 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130626 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 5306577 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |