JP2006322500A - 軸受装置 - Google Patents
軸受装置 Download PDFInfo
- Publication number
- JP2006322500A JP2006322500A JP2005145362A JP2005145362A JP2006322500A JP 2006322500 A JP2006322500 A JP 2006322500A JP 2005145362 A JP2005145362 A JP 2005145362A JP 2005145362 A JP2005145362 A JP 2005145362A JP 2006322500 A JP2006322500 A JP 2006322500A
- Authority
- JP
- Japan
- Prior art keywords
- bearing
- shaft
- peripheral surface
- electroformed
- bearing member
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000002093 peripheral effect Effects 0.000 claims abstract description 52
- 238000005323 electroforming Methods 0.000 claims description 8
- 239000011347 resin Substances 0.000 abstract description 19
- 229920005989 resin Polymers 0.000 abstract description 19
- 238000001746 injection moulding Methods 0.000 abstract description 2
- 239000000243 solution Substances 0.000 abstract description 2
- 230000000873 masking effect Effects 0.000 description 12
- 239000000463 material Substances 0.000 description 11
- 238000000465 moulding Methods 0.000 description 7
- 229910052751 metal Inorganic materials 0.000 description 6
- 239000002184 metal Substances 0.000 description 6
- 238000000926 separation method Methods 0.000 description 6
- 239000008151 electrolyte solution Substances 0.000 description 4
- 230000000694 effects Effects 0.000 description 3
- 239000012530 fluid Substances 0.000 description 3
- 239000010935 stainless steel Substances 0.000 description 3
- 229910001220 stainless steel Inorganic materials 0.000 description 3
- 229920000106 Liquid crystal polymer Polymers 0.000 description 2
- 239000004977 Liquid-crystal polymers (LCPs) Substances 0.000 description 2
- 239000004734 Polyphenylene sulfide Substances 0.000 description 2
- 238000010438 heat treatment Methods 0.000 description 2
- 229910021645 metal ion Inorganic materials 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 238000005192 partition Methods 0.000 description 2
- 239000004033 plastic Substances 0.000 description 2
- 229920000069 polyphenylene sulfide Polymers 0.000 description 2
- 239000007787 solid Substances 0.000 description 2
- 239000000126 substance Substances 0.000 description 2
- 229910000838 Al alloy Inorganic materials 0.000 description 1
- OKTJSMMVPCPJKN-UHFFFAOYSA-N Carbon Chemical compound [C] OKTJSMMVPCPJKN-UHFFFAOYSA-N 0.000 description 1
- 229910000599 Cr alloy Inorganic materials 0.000 description 1
- YCKRFDGAMUMZLT-UHFFFAOYSA-N Fluorine atom Chemical compound [F] YCKRFDGAMUMZLT-UHFFFAOYSA-N 0.000 description 1
- 229910000861 Mg alloy Inorganic materials 0.000 description 1
- 229910000990 Ni alloy Inorganic materials 0.000 description 1
- 229930182556 Polyacetal Natural products 0.000 description 1
- 230000002411 adverse Effects 0.000 description 1
- 229910052799 carbon Inorganic materials 0.000 description 1
- 239000000919 ceramic Substances 0.000 description 1
- 239000000788 chromium alloy Substances 0.000 description 1
- 239000011248 coating agent Substances 0.000 description 1
- 238000000576 coating method Methods 0.000 description 1
- 239000006258 conductive agent Substances 0.000 description 1
- 238000001816 cooling Methods 0.000 description 1
- 229910052802 copper Inorganic materials 0.000 description 1
- 238000005260 corrosion Methods 0.000 description 1
- 230000007797 corrosion Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000005611 electricity Effects 0.000 description 1
- 239000000945 filler Substances 0.000 description 1
- 229910052731 fluorine Inorganic materials 0.000 description 1
- 239000011737 fluorine Substances 0.000 description 1
- 230000002706 hydrostatic effect Effects 0.000 description 1
- 238000002347 injection Methods 0.000 description 1
- 239000007924 injection Substances 0.000 description 1
- 239000000314 lubricant Substances 0.000 description 1
- 230000001050 lubricating effect Effects 0.000 description 1
- 239000011553 magnetic fluid Substances 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000002844 melting Methods 0.000 description 1
- 230000008018 melting Effects 0.000 description 1
- 239000007769 metal material Substances 0.000 description 1
- 229910052759 nickel Inorganic materials 0.000 description 1
- PXHVJJICTQNCMI-UHFFFAOYSA-N nickel Substances [Ni] PXHVJJICTQNCMI-UHFFFAOYSA-N 0.000 description 1
- KERTUBUCQCSNJU-UHFFFAOYSA-L nickel(2+);disulfamate Chemical compound [Ni+2].NS([O-])(=O)=O.NS([O-])(=O)=O KERTUBUCQCSNJU-UHFFFAOYSA-L 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000000704 physical effect Effects 0.000 description 1
- 229920006122 polyamide resin Polymers 0.000 description 1
- 229920000642 polymer Polymers 0.000 description 1
- 229920006324 polyoxymethylene Polymers 0.000 description 1
- 239000000843 powder Substances 0.000 description 1
- 230000001376 precipitating effect Effects 0.000 description 1
- 230000002265 prevention Effects 0.000 description 1
- 238000010791 quenching Methods 0.000 description 1
- 230000000171 quenching effect Effects 0.000 description 1
- 239000012779 reinforcing material Substances 0.000 description 1
- CVHZOJJKTDOEJC-UHFFFAOYSA-N saccharin Chemical compound C1=CC=C2C(=O)NS(=O)(=O)C2=C1 CVHZOJJKTDOEJC-UHFFFAOYSA-N 0.000 description 1
- 229940081974 saccharin Drugs 0.000 description 1
- 235000019204 saccharin Nutrition 0.000 description 1
- 239000000901 saccharin and its Na,K and Ca salt Substances 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
- 238000004381 surface treatment Methods 0.000 description 1
Images




Landscapes
- Sliding-Contact Bearings (AREA)
- Injection Moulding Of Plastics Or The Like (AREA)
- Motor Or Generator Frames (AREA)
Abstract
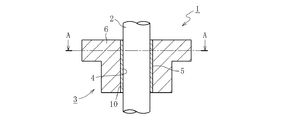
【解決手段】 電鋳部5をインサート部品とする樹脂の射出成形品で、かつ電鋳部5の内周面に軸受面4を設けた軸受部材3と、軸受部材3の内周面4に挿入される軸部材2とで軸受装置1を構成する。軸受部材3の内周面4に内接する仮想円P1の半径r1と、軸部材2の外周面10に外接する仮想円P2の半径r2との差をr1>r2に設定すると共に、電鋳部5の軸受面4の真円度と軸部材2の外周面の真円度との和を4μm以下に設定する。
【選択図】 図5
Description
2 軸部材
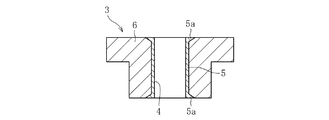
3 軸受部材
4 内周面(軸受面)
5 電鋳部
6 樹脂部
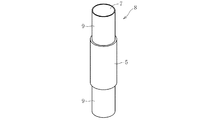
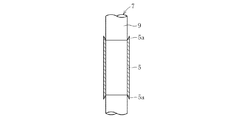
7 マスター軸
8 電鋳軸
9 マスキング部
11 固定型
12 可動型
21 モータ
22 軸部材
23 スラストプレート
24 ロータ(ディスクハブ)
25 ステータコイル
26 ロータマグネット
27 ブラケット
P1、P2、P3、P4 仮想円
δr 最小クリアランス
R ラジアル軸受部
T スラスト軸受部
Claims (3)
- 電鋳部をインサート部品とする型成形品で、かつ電鋳部の内周面に軸受面を設けた軸受部材と、軸受部材の内周面に挿入される軸部材とを備え、
半径方向断面において、電鋳部の軸受面に内接する仮想円半径r1と、軸部材の外周面に外接する仮想円半径r2とがr1>r2で、かつ、電鋳部の軸受面の真円度と軸部材の外周面の真円度との和が4μm以下であることを特徴とする軸受装置。 - 軸部材が電鋳加工時に使用したマスターである請求項1記載の軸受装置。
- 請求項1に記載した軸受装置を備えるモータ。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005145362A JP2006322500A (ja) | 2005-05-18 | 2005-05-18 | 軸受装置 |
| KR1020077016103A KR101414110B1 (ko) | 2005-05-18 | 2006-05-15 | 베어링 장치 |
| CN2006800172872A CN101203685B (zh) | 2005-05-18 | 2006-05-15 | 流体动态轴承装置 |
| US11/795,410 US20080212908A1 (en) | 2005-05-18 | 2006-05-15 | Fluid Dynamic Bearing Device |
| PCT/JP2006/309640 WO2006123602A1 (ja) | 2005-05-18 | 2006-05-15 | 動圧軸受装置 |
| US13/435,915 US8931175B2 (en) | 2005-05-18 | 2012-03-30 | Fluid dynamic bearing device |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005145362A JP2006322500A (ja) | 2005-05-18 | 2005-05-18 | 軸受装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2006322500A true JP2006322500A (ja) | 2006-11-30 |
Family
ID=37542340
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005145362A Pending JP2006322500A (ja) | 2005-05-18 | 2005-05-18 | 軸受装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2006322500A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008138279A (ja) * | 2006-12-05 | 2008-06-19 | Ntn Corp | 軸受部材、およびその製造方法 |
| EP2316632A1 (fr) * | 2009-10-29 | 2011-05-04 | Bollhoff Otalu S.A. | Insert taraudé à surmouler et procédé de surmoulage |
| US8556560B2 (en) | 2011-01-24 | 2013-10-15 | Bollhoff Otalu S.A. | Tapped insert to be insert moulded and insert moulding method |
| US8931175B2 (en) | 2005-05-18 | 2015-01-13 | Ntn Corporation | Fluid dynamic bearing device |
| JP2015100917A (ja) * | 2013-11-20 | 2015-06-04 | トヨタ自動車株式会社 | インサート成形品、インサート成形品用金型、およびインサート成形品製造方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003056552A (ja) * | 2001-08-09 | 2003-02-26 | Akutowan:Kk | 樹脂製軸受部品及びその製造方法 |
| JP2003056569A (ja) * | 2001-08-09 | 2003-02-26 | Akutowan:Kk | 樹脂製軸受部品及びその製造方法 |
-
2005
- 2005-05-18 JP JP2005145362A patent/JP2006322500A/ja active Pending
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003056552A (ja) * | 2001-08-09 | 2003-02-26 | Akutowan:Kk | 樹脂製軸受部品及びその製造方法 |
| JP2003056569A (ja) * | 2001-08-09 | 2003-02-26 | Akutowan:Kk | 樹脂製軸受部品及びその製造方法 |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8931175B2 (en) | 2005-05-18 | 2015-01-13 | Ntn Corporation | Fluid dynamic bearing device |
| JP2008138279A (ja) * | 2006-12-05 | 2008-06-19 | Ntn Corp | 軸受部材、およびその製造方法 |
| EP2316632A1 (fr) * | 2009-10-29 | 2011-05-04 | Bollhoff Otalu S.A. | Insert taraudé à surmouler et procédé de surmoulage |
| FR2951988A1 (fr) * | 2009-10-29 | 2011-05-06 | Bollhoff Otalu Sa | Insert taraude a surmouler et procede de surmoulage |
| US8556560B2 (en) | 2011-01-24 | 2013-10-15 | Bollhoff Otalu S.A. | Tapped insert to be insert moulded and insert moulding method |
| JP2015100917A (ja) * | 2013-11-20 | 2015-06-04 | トヨタ自動車株式会社 | インサート成形品、インサート成形品用金型、およびインサート成形品製造方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8876386B2 (en) | Fluid dynamic bearing device | |
| US8931175B2 (en) | Fluid dynamic bearing device | |
| US8562219B2 (en) | Fluid dynamic bearing device | |
| US8419281B2 (en) | Bearing member and method for manufacturing the same, and bearing unit having bearing member and method for manufacturing the same | |
| US7687951B2 (en) | Fluid dynamic bearing device and motor equipped with the same | |
| JP4987248B2 (ja) | 軸受装置、および該軸受装置を有するモータ | |
| JP2007232140A (ja) | 流体軸受装置 | |
| JP4794922B2 (ja) | 流体軸受装置およびこれを有するモータ | |
| JP4896429B2 (ja) | 軸受、軸受装置、モータ、および軸受の製造方法 | |
| JP2006322522A (ja) | 軸受装置および軸受部材の製造方法 | |
| JP4896430B2 (ja) | 軸受装置および軸受装置を用いたモータ | |
| JP5058516B2 (ja) | 流体軸受装置 | |
| JP4794964B2 (ja) | 軸受装置及びこれを備えたモータ | |
| JP2006322523A (ja) | 軸受装置 | |
| JP4584093B2 (ja) | 滑り軸受 | |
| JP4794966B2 (ja) | 軸受装置、これを備えたモータ、及び軸受装置の製造方法 | |
| JP2006342912A (ja) | 軸受装置 | |
| JP4633591B2 (ja) | 滑り軸受 | |
| JP4804894B2 (ja) | 軸受装置およびその製造方法 | |
| JP4896428B2 (ja) | 流体軸受装置およびこれを有するモータ | |
| JP4948825B2 (ja) | 軸受部材およびその製造方法 | |
| JP2007092845A (ja) | 軸受装置 | |
| JP2006322502A (ja) | 軸受部材およびその製造方法 | |
| JP4901171B2 (ja) | 軸受装置及びこれを備えたモータ | |
| JP4937675B2 (ja) | 流体軸受装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A711 Effective date: 20070613 |
|
| A521 | Written amendment |
Effective date: 20070613 Free format text: JAPANESE INTERMEDIATE CODE: A821 |
|
| A621 | Written request for application examination |
Effective date: 20080428 Free format text: JAPANESE INTERMEDIATE CODE: A621 |
|
| RD04 | Notification of resignation of power of attorney |
Effective date: 20091106 Free format text: JAPANESE INTERMEDIATE CODE: A7424 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20110128 |
|
| A521 | Written amendment |
Effective date: 20110328 Free format text: JAPANESE INTERMEDIATE CODE: A523 |
|
| A02 | Decision of refusal |
Effective date: 20110630 Free format text: JAPANESE INTERMEDIATE CODE: A02 |
|
| A521 | Written amendment |
Effective date: 20110930 Free format text: JAPANESE INTERMEDIATE CODE: A523 |
|
| A911 | Transfer of reconsideration by examiner before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20111007 |
|
| A912 | Removal of reconsideration by examiner before appeal (zenchi) |
Effective date: 20111209 Free format text: JAPANESE INTERMEDIATE CODE: A912 |