JP2007011685A - パラメータ設定装置、パラメータ設定方法およびプログラム - Google Patents
パラメータ設定装置、パラメータ設定方法およびプログラム Download PDFInfo
- Publication number
- JP2007011685A JP2007011685A JP2005191631A JP2005191631A JP2007011685A JP 2007011685 A JP2007011685 A JP 2007011685A JP 2005191631 A JP2005191631 A JP 2005191631A JP 2005191631 A JP2005191631 A JP 2005191631A JP 2007011685 A JP2007011685 A JP 2007011685A
- Authority
- JP
- Japan
- Prior art keywords
- parameter
- output result
- determining
- parameter value
- parameter setting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B17/00—Systems involving the use of models or simulators of said systems
- G05B17/02—Systems involving the use of models or simulators of said systems electric
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B13/00—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion
- G05B13/02—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion electric
- G05B13/04—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion electric involving the use of models or simulators
- G05B13/042—Adaptive control systems, i.e. systems automatically adjusting themselves to have a performance which is optimum according to some preassigned criterion electric involving the use of models or simulators in which a parameter or coefficient is automatically adjusted to optimise the performance
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Health & Medical Sciences (AREA)
- Artificial Intelligence (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Evolutionary Computation (AREA)
- Medical Informatics (AREA)
- Software Systems (AREA)
- Feedback Control In General (AREA)
Abstract
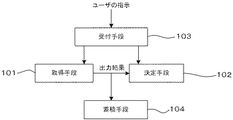
【解決手段】 取得手段101は、パラメータのパラメータ値を変化させつつ出力結果を取得する。決定手段102は、取得手段101により取得された出力結果に基づいて、最適なパラメータ値を決定する。受付手段103は、取得手段101による出力結果の取得手順、および決定手段102による最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付ける。蓄積手段104は、取得手段101により取得された出力結果を蓄積する。このパラメータ設定装置によれば、出力結果の取得手順、および決定手段による最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付けるので、パラメータ値の最適化のための作業負担を低減しつつ種々のシステムに対応できる。
【選択図】図1
Description
前記取得手段による前記出力結果の取得手順、および前記決定手段による最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付ける受付手段を備えることを特徴とする。
このパラメータ設定方法によれば、出力結果の取得手順、および決定手段による最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付けるので、パラメータ値の最適化のための作業負担を低減しつつ種々のシステムに対応できる。
このプログラムによれば、出力結果の取得手順、および決定手段による最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付けるので、パラメータ値の最適化のための作業負担を低減しつつ種々のシステムに対応できる。
蓄積手段104は、取得手段101により取得された出力結果を蓄積する。
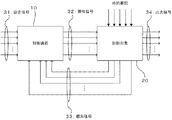
41 記憶装置(蓄積手段)
42 端末装置(受付手段)
101 取得手段
102 決定手段
103 受付手段
104 蓄積手段
Claims (15)
- パラメータのパラメータ値を変化させつつ出力結果を取得する取得手段と、
前記取得手段により取得された前記出力結果に基づいて、最適なパラメータ値を決定する決定手段と、
を備え、前記パラメータに応じて前記出力結果が変動するシステムで用いられるパラメータ設定装置において、
前記取得手段による前記出力結果の取得手順、および前記決定手段による最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付ける受付手段を備えることを特徴とするパラメータ設定装置。 - 前記受付手段はユーザによる機能ブロック線図の入力を受け付け、前記決定手法はその機能ブロック線図により規定されることを特徴とする請求項1に記載のパラメータ設定装置。
- 前記取得手段により取得された前記出力結果を蓄積する蓄積手段を備え、
前記決定手段は前記蓄積手段に蓄積された前記出力結果を用いることを特徴とする請求項1または2に記載のパラメータ設定装置。 - 前記システムは、前記パラメータを制御パラメータとする制御対象であることを特徴とする請求項1〜3のいずれか1項に記載のパラメータ設定装置。
- 前記システムは、前記パラメータをモデルパラメータとするモデルであることを特徴とする請求項1〜3のいずれか1項に記載のパラメータ設定装置。
- パラメータに応じて出力結果が変動するシステムで用いられる、前記パラメータのパラメータ値を変化させつつ前記出力結果を取得するステップと、
前記取得手段により取得された前記出力結果に基づいて、最適なパラメータ値を決定するステップと、
を備えるパラメータ設定方法において、
前記取得するステップにおける前記出力結果の取得手順、および前記決定するステップにおける最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付けるステップを備えることを特徴とするパラメータ設定方法。 - 前記指示を受け付けるステップではユーザによる機能ブロック線図の入力を受け付け、前記決定手法はその機能ブロック線図により規定されることを特徴とする請求項6に記載のパラメータ設定方法。
- 前記取得するステップにより取得された前記出力結果を蓄積するステップを備え、
前記決定するステップでは、蓄積された前記出力結果を用いることを特徴とする請求項6または7に記載のパラメータ設定方法。 - 前記システムは、前記パラメータを制御パラメータとする制御対象であることを特徴とする請求項6〜8のいずれか1項に記載のパラメータ設定方法。
- 前記システムは、前記パラメータをモデルパラメータとするモデルであることを特徴とする請求項6〜8のいずれか1項に記載のパラメータ設定方法。
- コンピュータに、
パラメータに応じて出力結果が変動するシステムで用いられる、前記パラメータのパラメータ値を変化させつつ前記出力結果を取得するステップと、
前記取得手段により取得された前記出力結果に基づいて、最適なパラメータ値を決定するステップと、
を実行させるプログラムにおいて、
コンピュータに、
前記取得するステップにおける前記出力結果の取得手順、および前記決定するステップにおける最適なパラメータ値の決定手法を定めるためのユーザの指示を受け付けるステップを実行させることを特徴とするプログラム。 - 前記指示を受け付けるステップではユーザによる機能ブロック線図の入力を受け付け、前記決定手法はその機能ブロック線図により規定されることを特徴とする請求項11に記載のプログラム。
- コンピュータに、
前記取得するステップにより取得された前記出力結果を蓄積するステップを実行させ、
前記決定するステップでは、蓄積された前記出力結果を用いることを特徴とする請求項11または12に記載のプログラム。 - 前記システムは、前記パラメータを制御パラメータとする制御対象であることを特徴とする請求項11〜13のいずれか1項に記載のプログラム。
- 前記システムは、前記パラメータをモデルパラメータとするモデルであることを特徴とする請求項11〜13のいずれか1項に記載のプログラム。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005191631A JP2007011685A (ja) | 2005-06-30 | 2005-06-30 | パラメータ設定装置、パラメータ設定方法およびプログラム |
| DE102006028247A DE102006028247A1 (de) | 2005-06-30 | 2006-06-20 | Parametereinstellvorrichtung, Parametereinstellverfahren und -programm |
| US11/475,168 US20070038312A1 (en) | 2005-06-30 | 2006-06-27 | Parameter setting device, parameter setting method and program |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005191631A JP2007011685A (ja) | 2005-06-30 | 2005-06-30 | パラメータ設定装置、パラメータ設定方法およびプログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2007011685A true JP2007011685A (ja) | 2007-01-18 |
Family
ID=37562716
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005191631A Pending JP2007011685A (ja) | 2005-06-30 | 2005-06-30 | パラメータ設定装置、パラメータ設定方法およびプログラム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20070038312A1 (ja) |
| JP (1) | JP2007011685A (ja) |
| DE (1) | DE102006028247A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12105479B2 (en) | 2016-07-25 | 2024-10-01 | Apple Inc. | Force-detecting input structure |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102011051162B4 (de) * | 2011-06-17 | 2021-04-01 | Hexagon Technology Center Gmbh | Verfahren zur Ermittlung von Parametervorgaben für einen Herstellungsprozess |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6151547A (en) * | 1999-02-24 | 2000-11-21 | Engelhard Corporation | Air/fuel ratio manipulation code for optimizing dynamic emissions |
| US7462354B2 (en) * | 1999-12-28 | 2008-12-09 | Pharmexa Inc. | Method and system for optimizing minigenes and peptides encoded thereby |
| JP3922980B2 (ja) * | 2001-07-25 | 2007-05-30 | 本田技研工業株式会社 | 制御装置 |
| AU2003286856A1 (en) * | 2002-11-07 | 2004-06-03 | Snap-On Technologies, Inc. | Vehicle data stream pause on data trigger value |
| JP4125251B2 (ja) * | 2004-02-13 | 2008-07-30 | キヤノン株式会社 | 情報処理方法および装置 |
-
2005
- 2005-06-30 JP JP2005191631A patent/JP2007011685A/ja active Pending
-
2006
- 2006-06-20 DE DE102006028247A patent/DE102006028247A1/de not_active Withdrawn
- 2006-06-27 US US11/475,168 patent/US20070038312A1/en not_active Abandoned
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12105479B2 (en) | 2016-07-25 | 2024-10-01 | Apple Inc. | Force-detecting input structure |
Also Published As
| Publication number | Publication date |
|---|---|
| US20070038312A1 (en) | 2007-02-15 |
| DE102006028247A1 (de) | 2007-01-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5016002B2 (ja) | プロセス制御システムにおける統合型モデル予測制御および最適化 | |
| JP4722388B2 (ja) | 統合型モデル予測制御機能ブロックおよびオプチマイザ機能ブロックのための設定および閲覧用表示画面 | |
| Gao | Scaling and bandwidth-parameterization based controller tuning | |
| JP6008898B2 (ja) | プロセス制御システムにおけるオンライン適応モデル予測制御 | |
| US7272454B2 (en) | Multiple-input/multiple-output control blocks with non-linear predictive capabilities | |
| US10409232B2 (en) | Engineering tool and method for parameterizing a model-based predictive controller | |
| JP6946654B2 (ja) | 制御装置、制御方法、および、制御プログラム | |
| CA2678820A1 (en) | Two-stage model predictive control technique | |
| JP2005070940A (ja) | Pidパラメータ調整装置 | |
| GB2432682A (en) | A method of performing control and optimising of a process system | |
| JP5930655B2 (ja) | 制御問題を解決するための方法 | |
| US9448546B2 (en) | Deterministic optimization based control system and method for linear and non-linear systems | |
| US20140297002A1 (en) | System and method for implementing model predictive control in plc | |
| JP2019185742A (ja) | 制御装置及び制御方法 | |
| CN107742004B (zh) | 一种基于历史数据的数控机床主轴数据仿真方法 | |
| US11086277B2 (en) | System and method for determining the parameters of a controller | |
| JP2006011729A (ja) | 設計最適化支援システムおよび設計最適化支援方法 | |
| JP2009169771A (ja) | プラント運転支援装置 | |
| JP2002367875A (ja) | プロセス工程管理システムおよびプロセス工程管理方法 | |
| JP4485896B2 (ja) | Pid制御装置 | |
| US20070038312A1 (en) | Parameter setting device, parameter setting method and program | |
| EP2753991B1 (en) | Arrangement and method for system identification of an industrial plant or process | |
| GB2430764A (en) | Online adaptive model predictive control in a process control system | |
| JP2005258717A (ja) | 制御装置のパラメータ設定方法及び装置並びにプログラム | |
| JP2586300B2 (ja) | 設計システムの実行制御方式 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20071211 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20090729 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20090804 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20090907 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20091013 |