JP2007155394A - 燃料棒検査装置 - Google Patents

燃料棒検査装置 Download PDF

Info

Publication number
JP2007155394A
JP2007155394A JP2005348151A JP2005348151A JP2007155394A JP 2007155394 A JP2007155394 A JP 2007155394A JP 2005348151 A JP2005348151 A JP 2005348151A JP 2005348151 A JP2005348151 A JP 2005348151A JP 2007155394 A JP2007155394 A JP 2007155394A
Authority
JP
Japan
Prior art keywords
fuel rod
inspection
image
moving
head
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2005348151A
Other languages
English (en)
Inventor
Tetsuo Aikawa
徹郎 相川
Takashi Butsuen
隆 仏円
Yoshinori Sato
美徳 佐藤
Kazuhiro Utsunomiya
一博 宇都宮
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Toshiba Corp
Toshiba Plant Systems and Services Corp
Original Assignee
Toshiba Corp
Toshiba Plant Systems and Services Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Toshiba Corp, Toshiba Plant Systems and Services Corp filed Critical Toshiba Corp
Priority to JP2005348151A priority Critical patent/JP2007155394A/ja
Publication of JP2007155394A publication Critical patent/JP2007155394A/ja
Pending legal-status Critical Current

Links

Images

Classifications

    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02E—REDUCTION OF GREENHOUSE GAS [GHG] EMISSIONS, RELATED TO ENERGY GENERATION, TRANSMISSION OR DISTRIBUTION
    • Y02E30/00—Energy generation of nuclear origin
    • Y02E30/30—Nuclear fission reactors

Landscapes

  • Monitoring And Testing Of Nuclear Reactors (AREA)

Abstract

【課題】駆動装置の精度に依存せずに、安価で容易に燃料棒全体を高精度に検査できる燃料棒検査装置を提供することを目的とする。
【解決手段】被検査体である燃料棒100を撮影する検査ヘッド4と、燃料棒100または検査ヘッド4を移動させる移動手段と、検査ヘッド4で撮影した燃料棒100の外観画像から外観寸法検査または欠陥検査をする燃料棒検査制御装置6とを有する。
【選択図】 図1

Description

本発明は、燃料棒集合体に収納される燃料棒を検査する燃料棒検査装置に関する。
燃料棒は、長さ約4mの被覆管内に燃料ペレットを封入し、被覆管の両端に端栓を溶接し密閉したものである。この燃料棒は、幾つかの製造工程を経て作られるため、製造工程の途中で被覆管の外表面を損傷してしまう可能性がある。このような損傷の有無は、安全性を確保するために厳正な検査を行う必要がある。
従来の燃料棒の外観検査においては、検査員による目視検査や渦流法を用いた検査などが行われている。目視検査には、検査員の目で直接観察して判定を行う直接目視と、TVカメラで撮影した映像をモニタ上に映し出して検査する間接目視の方法とがある。
一般的に目視検査では、検査を行う人間の観察力や判断力などに依存する割合が高いため、検査員の熟練度により検査結果にバラツキが生じてしまうことが指摘されている。また、同一検査員による目視検査においても、長時間による目視検査により疲労を伴う場合、検査結果に影響を及ぼす可能性がある。
特に燃料棒のような長尺円筒形状の被検体を検査する場合、直接目視検査に要する時間および検査員の疲労の程度は甚大である。このため、検査員の体調などにより検査結果が左右されてしまうことがあり、また、TVカメラなどによる間接目視検査においても、微細な傷をモニタ上で視認できるように拡大撮影する必要があるため、直接目視と同様の問題が生じることとなる。
一方、渦流法を用いた検査方法は、JEAG4204により指針化されている。しかし、渦流法による検査では、金属表面の渦電流の変化、すなわちインピーダンス変化を捉える必要があるため、燃料棒表面にプローブ(センサ)を接触あるいは近接させて傷の有無を検査しなければならない。このため、燃料棒付近における空間的な制約が問題となる。
また、使用済燃料棒においては放射線の放出があり、MOX(混合酸化物)燃料については新燃料棒の時点で既に放射線の放出があるため、放射線被ばく防護の観点から検査員が近づくことができず、遠隔非接触で検査を行う必要がある。
これらの問題を解決する非接触の燃料棒検査装置が、特許文献1にて提案されている。特許文献1によれば、駆動装置にて燃料棒もしくはカメラを移動させて燃料棒の全面を順次カメラで撮影していき、撮影した複数の画像をつなぎ合わせた展開画像を作成する。この展開画像に画像処理を施し、燃料棒表面の欠陥を自動検出する。
特開2005−164301号公報
燃料棒を撮影した複数の画像をつなぎ合わせる方法では、駆動装置の移動制御情報を基に画像のつなぎ合わせを行っているため、画像のつなぎ合わせを正確に行うには、駆動装置の移動精度や、駆動時の機器の位置ずれなどを含めた精度を、画像の画素分解能よりも高精度にする必要がある。
また、燃料棒の検査においては微細な欠陥を検出するため、画像の画素分解能を高精度にする必要があり、燃料棒を撮影した複数の画像をつなぎ合わせる方法では、移動制御が高く高価な駆動装置を用いなければならず、要求される精度によっては実現し難いことが想定される。
さらに、燃料棒を撮影した複数の画像をつなぎ合わせる方法では、駆動装置の移動精度に見合う精度で各機器を設置する必要があるため、機器の設置作業には相当な時間と高度な技術力が必要とされる。
本発明は、上記の問題点を鑑みなされたものであり、駆動装置の精度に依存せずに、安価で容易に燃料棒全体を高精度に効率よく検査できる燃料棒検査装置を提供することを目的とする。
上記課題を解決するために、本発明に係る燃料棒検査装置は、請求項1及び2に記載したように、被検査体である燃料棒を撮影する検査ヘッドと、燃料棒または検査ヘッドを移動させる移動手段と、検査ヘッドで撮影した燃料棒の外観画像から外観寸法検査または欠陥検査をする燃料棒検査制御装置とを有することを特徴とする。
また、請求項9及び10に記載したように、被検査体である燃料棒の周囲において燃料棒の長手方向の所定の位置における全外周を撮影可能な位置に設置された複数の検査ヘッドと、燃料棒または複数の検査ヘッドを燃料棒の長手方向に沿って移動させる移動装置と、検査ヘッドで撮影した燃料棒の外観画像から外観寸法検査または欠陥検査をする燃料棒検査制御装置とを有することを特徴とする。
本発明に係る燃料棒検査装置によると、燃料棒検査を行う際に、駆動装置の精度に依存せず高精度に、安価に、且つ効率よく行うことが可能になった。
本発明に係る燃料棒検査装置の実施形態について、添付図面に基づいて説明する。
〔第1実施形態〕
図1〜図9は、本発明に係る燃料棒検査装置の第1実施形態について示す図である。
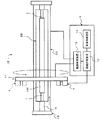
図1に示すように、第1実施形態の燃料棒検査装置1は、被検査体である燃料棒100を保持する燃料棒保持装置2と、燃料棒100を軸廻りに回転させる回転装置3(移動手段)と、燃料棒100を撮影する検査ヘッド4及び燃料棒100を燃料棒100の長手方向において相対移動させる移動装置5(移動手段)と、回転装置3による回転駆動や移動装置5による移動駆動の制御や、検査ヘッド4で撮影した燃料棒100の外観画像から外観寸法検査及び欠陥検査を行う燃料棒検査制御装置6とから構成される。
燃料棒保持装置2は、燃料棒100を例えば両端から挟み込むようにして両持ち保持する燃料棒保持部7を有する。
回転装置3は、燃料棒100を軸周りに回転させる回転駆動装置(図示せず)を内蔵する回転駆動部8と、回転駆動部8による燃料棒100の回転を案内する回転ガイド部9とを有する。
検査ヘッド4は、被検査体である燃料棒100に光(照明)を照射する照明装置(図示せず)や、燃料棒100の外観を撮影する光学レンズ及びカメラ(図示せず)で構成される。
移動装置5は、検査ヘッド4を燃料棒100の長手方向に沿って移動させる平行移動駆動部10を有する。平行移動駆動部10は、検査ヘッド4の移動を案内する平行移動ガイド部11を有し、内蔵する移動駆動装置(図示せず)により検査ヘッド4を平行移動ガイド部11に沿って移動させる。
検査ヘッド4は、平行移動駆動部10の平行移動ガイド部11に、検査ヘッド4が移動する際にカメラが常に燃料棒100と対面するように設置される。また、検査ヘッド4のカメラの水平方向または垂直方向を燃料棒100の長手方向と平行にして設置することで、撮影画像において燃料棒100の長手方向が水平方向または垂直方向になるようにする。
燃料棒検査制御装置6は、回転装置3の回転駆動や移動装置5の平行移動駆動を制御する駆動制御装置12と、検査ヘッド4で撮影された燃料棒100の外観画像から回転装置3及び移動装置5の移動情報を画像処理にて画像計測する画像計測装置13と、検査ヘッド4の外観画像から画像処理にて外観寸法検査および欠陥検査を行う画像検査装置14とから構成される。
燃料棒検査装置1は、燃料棒100を回転装置3により回転させつつ、検査ヘッド4を移動装置5で燃料棒100の長手方向に沿って移動させて、燃料棒100の外観画像を撮影する。
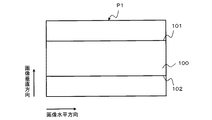
図2に、検査ヘッド4のカメラの水平方向を燃料棒100の長手方向に一致させた場合の、燃料棒100の外観画像P1を示す。
外観画像P1を撮影する際に、外観画像P1における燃料棒100の上縁101及び下縁102が検査ヘッド4のカメラの撮影範囲内に収まるように検査ヘッド4の光学レンズを選定するとともに、検査ヘッド4と燃料棒100との相対距離を調整する。
また、検査ヘッド4の光学レンズとして、燃料棒100からの光を平行光に変換するテレセントリックレンズを用いることで、近くの物体は大きく撮影され、遠くのものは小さく撮影されるといった距離への依存性がなくなる。
これにより、回転装置3による燃料棒100の回転時や、移動装置5による検査ヘッド4の移動時に各装置間に位置ずれなどが発生し、燃料棒100と検査ヘッド4との距離が変わった場合でも、一定の燃料棒100が検査ヘッド4のカメラに撮影される際の撮影範囲を一定に確保でき、燃料棒100を一定の画素分解能で撮影できる。
すなわち、燃料棒検査制御装置6に燃料棒100及び検査ヘッド4間の距離を計測する3次元計測を設置する必要がなくなった分、処理が簡素化される。また、3次元計測を必要としないことから3次元計測時の計測誤差を省くことができ、検査性能を向上させることが可能となる。
次に、燃料棒検査装置1を用いて燃料棒100の検査を行う際の手順を説明する。
燃料棒100は、燃料棒保持装置2の燃料棒保持部7に、軸廻りにおいて回転自在に保持される。また、検査ヘッド4は、移動装置5の平行移動ガイド部11に移動自在に設置される。
回転装置3は、駆動制御装置12で制御されて燃料棒100を回転させる。また、検査ヘッド4は、駆動制御装置12に制御されて燃料棒100の長手方向に沿って移動しながら燃料棒100の外観画像を連続的に撮影する。このとき、回転装置3の回転及び移動装置5の移動は、連続する外観画像の一部が重なり合うように駆動制御装置12で制御される。
まず、検査ヘッド4を定位置に静止させて燃料棒100を軸廻りに回転させながら、燃料棒100の撮影を行う。
画像計測装置13では、検査ヘッド4により連続的に撮影した外観画像から、回転装置3により回転させた燃料棒100の回転角度と回転時の燃料棒100の位置ずれとを、画像処理にて計測する。
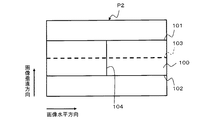
図3及び図4に示す外観画像P2及びP3は、連続的に撮影された2枚の外観画像を示していて、位置合わせの際の目安となり得る特徴的構造位置104が撮影されている。外観画像P2及びP3から、燃料棒100の回転時に燃料棒100の位置ずれが発生し、燃料棒100の撮影位置が画像垂直方向及び水平方向にずれていることこがわかる。
まず、燃料棒100の垂直方向の位置ずれを補正する。画像計測装置13は、線分を検出する手法として一般的に用いられるハフ変換等の画像処理を行って、外観画像における燃料棒100の上縁101、下縁102を抽出し、上縁101、下縁102から外観画像における燃料棒100の長手方向の中央線103を求める。この中央線103の位置を一致させるように外観画像P2またはP3を垂直方向に移動させることで、燃料棒100の垂直方向の位置ずれを補正することができる。
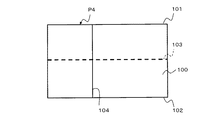
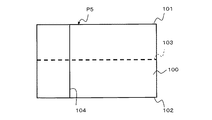
次に、燃料棒100の水平方向の位置ずれを補正する。画像計測装置13は、中央線103を頂点として、外観画像における燃料棒100の上縁101、下縁102間を円柱展開する。図5及び図6に、燃料棒100の外観画像P2及びP3をそれぞれ展開した円柱展開画像P4及びP5を示している。
画像計測装置13は、この円柱展開画像P4及びP5において、例えば特徴的構造位置104に基づいてマッチング処理を実行し、円柱展開画像P4及びP5間の位置合わせを行い、図7に示すような円柱展開画像P4及びP5の合成画像P6を作成し、画像間の垂直ずれ量D1と水平ずれ量D2とを求める。
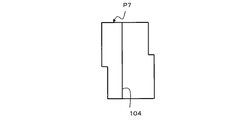
画像計測装置13は、垂直ずれ量D1から燃料棒100の回転角度を計算するとともに、水平ずれ量D2から燃料棒100の水平方向の位置ずれを補正する。また、画像計測装置13は、円柱展開画像P4及びP5を合成させて、図8に示すような周方向展開画像P7を作成する。なお、周方向展開画像とは、燃料棒100を複数の周方向から連続的に撮影した画像を合成して、燃料棒100の全外周分の展開画像としたものである。
外観画像P1及びP2にはハレーション領域(白く飽和した領域)が発生する可能性がある。すなわち、燃料棒100のような円柱をカメラで撮影した場合、撮影した画像の一定の位置にハレーション領域(白く飽和した領域)が発生し、画像検査が不可能なことがある。
しかしながら、燃料棒100を周方向の異なった角度から撮影した複数の円柱展開画像を利用して、ハレーション領域を除いた周方向展開画像を作成することができる。すなわち、周方向展開画像P7を作成する際にハレーション領域を除いて円柱展開画像P4及びP5を合成することで、ハレーション領域のない周方向展開画像P7を作成することができる。
また、外観画像P2及びP3および円柱展開画像P4及びP5を拡大した後で、中央線103の計測やマッチング処理を行うことで、1画素以下の計測値が得られ高精度な位置ずれ補正や回転角度計測が可能となる。
周方向展開画像P7を得るために、燃料棒100を軸廻りに1周以上回転させるか、または、画像計測装置13で計算した回転角度が1周以上になるまで順次繰り返す。
次に、移動装置5にて検査ヘッド4を燃料棒100の長手方向に沿って移動させる。移動装置5は、検査ヘッド4により撮影された連続する外観画像の一部が燃料棒100の長手方向において重なり合うように、駆動制御装置12で制御される。
移動装置5により検査ヘッド4を移動させた後、検査ヘッド4を静止させ、回転装置3にて燃料棒100を回転させ周方向展開画像を作成する処理を行う。得られた周方向展開画像は、燃料棒100の撮影位置が画像の垂直方向と水平方向においてずれる。
垂直方向のずれは、検査ヘッド4の移動時に発生した検査ヘッド4の位置ずれによるもので、水平方向のずれは、検査ヘッド4の位置ずれと検査ヘッド4の移動によるものである。
図9に示した周方向展開画像P8は、検査ヘッド4を燃料棒100の長手方向に沿って移動させるとともに燃料棒100を軸廻りに回転させて得られたものである。画像計測装置13は、図9に示すように、周方向展開画像P7とP8間でマッチング処理を実行し、画像間の位置合わせを行って水平ずれ量D3を求める。そして、画像計測装置13は、検査ヘッド4の位置ずれを含めた検査ヘッド4の移動量を水平ずれ量D3から計算する。
また、画像計測装置13は、周方向展開画像P8に対応した外観画像から求めた燃料棒100の中央線を水平ずれ量D3の分だけシフトさせ、この中央線と周方向展開画像P7の外観画像から求めた中央線103が交わるように垂直方向にシフトさせる。これにより、検査ヘッド4の移動時の垂直方向の位置ずれを補正することが可能である。
この際、画像計測装置13は、図9のP8のP7に対して画像垂直方向にはみ出た領域R1を、周方向において一回転させた位置にはめ合わせて、図10に示すような周方向展開画像P7とP8とを合成した周方向展開画像P9を作成する。
そして、周方向展開画像を作成する処理を、駆動制御装置12にて移動装置5を制御して燃料棒100の両端部間繰り返すか、または、画像計測装置13で計算した移動量が燃料棒100の両端部間の長さになるまで順次繰り返す。
これにより、回転装置3の回転精度と移動装置5の移動精度とが外観画像の画素分解能よりも低い場合や、移動時に機器の位置ずれが発生した場合においても、外観画像の画素分解能と同等以上の精度で外観画像の位置合わせや位置補正が可能となる。
次に、画像検査装置14が、周方向展開画像を作成する処理で得られた外観画像及び展開画像に画像処理を施し、外観寸法検査と欠陥検査とを行う。
始めに外観寸法検査について説明する。画像検査装置14は、燃料棒100の位置ずれを補正した後の外観画像における燃料棒100の上縁101及び下縁102の位置を、燃料棒100の回転角度により、図11に示すように3次元空間(x,y,z)にプロットする。
画像検査装置14は、図12に示すように、3次元空間にプロットしたデータについて、検査ヘッド4の位置ずれを補正した後の検査ヘッド4の移動量D4を基に合成する。この合成を燃料棒100の一方の端から他方の端まで繰り返すことにより、図13に示すように、燃料棒100の3次元形状を復元することができる。
画像検査装置14では、この3次元の外観形状を用いて、例えば燃料棒の長さD5、直径L、曲がりD6などの寸法を計測し、寸法が規定内であるかの寸法検査を行う。
次に欠陥検査について図14のフローチャートに基づいて説明する。画像検査装置14は、展開画像に画像処理を施し燃料棒100の外観に発生した欠陥を認識し検出する。
画像検査装置14は、まず欠陥の輪郭線を求めるために濃淡(階調)の変化量を求める微分処理(S1)を施す。そして、画像検査装置14は、微分処理によって求められた微分成分の大きさが予め設定された閾値以上である(S2)場合は、その領域を抽出する2値化処理(S3)を行う。
2値化処理にて抽出した領域は、欠陥の輪郭線であるため輪郭線で囲まれた領域を欠陥領域とする閉領域埋込み処理(S4)を行う。
閉領域埋込み処理にて抽出された領域の面積が予め設定された閾値以上である(S5)場合には、この抽出された領域を欠陥領域として選択する欠陥領域選択処理(S6)を実行する。このようにして、画像検査装置14は欠陥領域を抽出する。
第1実施形態の燃料棒検査装置1によれば、外観画像から駆動装置の移動量および各機器の位置ずれを補正することにより、外観画像の画素分解能よりも位置精度の低い駆動装置を用いた場合においても、外観画像の画素分解能と同じ精度で燃料棒の外観寸法検査と欠陥検査を行うことが可能となる。
また、燃料棒100の軸廻りの回転時、あるいは検査ヘッド4の燃料棒100の長手方向に沿った移動時に、各機器に位置ずれが発生した場合でも、外観画像の画素分解能と同じ精度で燃料棒の外観寸法検査と欠陥検査を行うことが可能となる。
〔第2実施形態〕
本発明に係る燃料棒検査装置の第2実施形態について図15に基づいて説明する。なお、第1実施形態と同一の構成には同一の符号を付し、重複する説明を省略する。
第2実施形態の燃料棒検査装置1Aは、第1実施形態の燃料棒検査装置1において、検査ヘッド4の代わりに燃料棒100を燃料棒100の長手方向に沿って移動させるようにしたものである。
すなわち、図15に示すように、燃料棒検査装置1Aは、燃料棒100を保持する燃料棒保持装置2Aと、燃料棒100を軸廻りに回転させる回転装置3(移動手段)と、燃料棒100を撮影する検査ヘッド4及び燃料棒100を燃料棒100の長手方向に沿って相対移動させる移動装置5Aと、回転装置3の回転駆動や移動装置5Aの移動駆動の制御や、検査ヘッド4で撮影した燃料棒100の外観画像から外観寸法検査及び欠陥検査を行う燃料棒検査制御装置6とから構成される。
燃料棒保持装置2Aは、燃料棒100を保持する燃料棒保持部7を有する。
回転装置3は、燃料棒100を軸廻りに回転させる駆動装置(図示せず)を内蔵する回転駆動部8と、回転駆動部8による燃料棒100の回転を案内する回転ガイド部9とを有する。
移動装置5Aは、燃料棒100を長手方向に沿って移動させる平行移動駆動部15を有する。平行移動駆動部15は、燃料棒100を保持する燃料棒保持装置2Aの移動を、燃料棒100の長手方向に沿って案内する平行移動ガイド部16を有し、内蔵する駆動装置(図示せず)により燃料棒保持装置2Aを平行移動ガイド部16に沿って移動させる。
燃料棒検査制御装置6は、第1実施形態の場合と同様に、回転装置3の回転駆動や移動装置5Aの水平駆動を制御する駆動制御装置12と、検査ヘッド4で撮影された燃料棒100の外観画像から回転装置3及び移動装置5Aの移動情報を画像処理にて画像計測する画像計測装置13と、検査ヘッド4の外観画像から画像処理にて外観寸法検査および欠陥検査を行う画像検査装置14とから構成される。
第2実施形態の燃料棒検査装置1Aは、燃料棒100を軸廻りに回転させる回転装置3、及び、燃料棒100を保持した燃料棒保持装置2Aを燃料棒100の長手方向に沿って移動させる移動装置5Aを用いるとともに、検査ヘッド4をカメラが燃料棒100に常に対面する位置に固定して、燃料棒100の外観画像を撮影する。
そして、第1実施形態の場合と同様に、撮影された外観画像から燃料棒検査制御装置6にて燃料棒100の外観寸法検査、欠陥検査を行う。
第2実施形態の燃料棒検査装置1Aによれば、回転装置3と移動装置5Aとを用いて燃料棒を回転及び平行移動させることにより、外観画像の画素分解能よりも位置精度の低い駆動装置を用いた場合においても、外観画像の画素分解能と同じ精度で燃料棒の外観寸法検査と欠陥検査を行うことが可能となる。
〔第3実施形態〕
次に、本発明に係る燃料棒検査装置の第3実施形態について図16及び図17に基づいて説明する。なお、第1実施形態及び第2実施形態と同一の構成には同一の符号を付し、重複する説明を省略する。
第3実施形態の燃料棒検査装置1Bは、第2実施形態の燃料棒検査装置1Aにおいて、燃料棒100を軸廻りに回転させる代わりに、検査ヘッド4を燃料棒100の軸廻りに回転させるようにしたものである。
すなわち、図16に示すように、燃料棒検査装置1Bは、燃料棒100を固定した状態で保持する燃料棒保持装置2Bと、燃料棒保持装置2Bを燃料棒100の長手方向に沿って移動させる移動装置5B(移動手段)と、被検査体である燃料棒100を撮影する検査ヘッド4と、検査ヘッド4を燃料棒100の周囲において燃料棒100の軸廻りに回転させる検査ヘッド回転装置17(移動手段)と、検査ヘッド回転装置17の回転や移動装置5Bの移動の制御や、検査ヘッド4で撮影した燃料棒100の外観画像から外観寸法検査及び欠陥検査を行う燃料棒検査制御装置6とから構成される。
燃料棒保持装置2Bは、燃料棒100を保持する燃料棒保持部7を有する。
移動装置5Bは、燃料棒保持装置2Bを燃料棒100の長手方向に沿って移動させる平行移動駆動部15を有する。平行移動駆動部15は、燃料棒100を保持する燃料棒保持装置2Bの移動を、燃料棒100の長手方向に沿って案内する平行移動ガイド部16を有し、内蔵する駆動モータ(図示せず)により燃料棒保持装置2Bを平行移動ガイド部16に沿って平行移動させる。
検査ヘッド回転装置17は、図17に示すように、燃料棒100の長手方向を中心軸とした円環状に形成され、燃料棒100の長手方向を回転軸として回転する。また、検査ヘッド回転装置17の外周上に、検査ヘッド4が検査ヘッド回転装置17の回転の際に常に燃料棒100と対面するように設置される。
燃料棒検査制御装置6は、検査ヘッド回転装置17の回転駆動や移動装置5Bの平行移動駆動を制御する駆動制御装置12と、検査ヘッド4で撮影された燃料棒100の外観画像から検査ヘッド回転装置17及び移動装置5Bの移動情報を画像処理にて画像計測する画像計測装置13と、検査ヘッド4の外観画像から画像処理にて外観寸法検査および欠陥検査を行う画像検査装置14とから構成される。
第3実施形態の燃料棒検査装置1Bは、検査ヘッド回転装置17を用いて、検査ヘッド4を燃料棒100の中心軸を回転軸として回転させ、移動装置5Bを用いて燃料棒保持装置2Bに保持された燃料棒100を長手方向に沿って移動させて、燃料棒100の全検査面の外観画像を撮影する。
そして、第1実施形態の場合と同様に、撮影された外観画像から燃料棒制御装置4にて燃料棒100の外観寸法検査、欠陥検査を行う。
第3実施形態によれば、燃料棒100を長手方向に沿って移動させ、検査ヘッド4を燃料棒100の長手方向を回転軸として回転させることにより、外観画像の画素分解能よりも位置精度の低い駆動装置を用いた場合においても、外観画像の画素分解能と同じ精度で燃料棒の外観寸法検査と欠陥検査を行うことが可能となる。
なお、第3実施形態では、燃料棒保持装置2Bを燃料棒100の長手方向に沿って移動させたが、検査ヘッド4を移動させるようにしてもよい。
〔第4実施形態〕
次に、本発明に係る燃料棒検査装置の第4実施形態について図18及び図19に基づいて説明する。なお、第1実施形態〜第3実施形態と同一の構成には同一の符号を付し、重複する説明を省略する。
第4実施形態の燃料棒検査装置1Cは、第3実施形態の燃料棒検査装置1Bにおいて、検査ヘッド4を燃料棒100の長手方向を回転軸として回転させる代わりに、燃料棒100の周囲に複数の検査ヘッド4A〜4Dを設けたものである。
すなわち、図18に示すように、燃料棒検査装置1Cは、燃料棒100を固定した状態で保持する燃料棒保持装置2Cと、燃料棒100を長手方向に沿って移動させる移動装置5C(移動手段)と、被検査体である燃料棒100を撮影する複数の検査ヘッド4と、移動装置5Cの移動の制御や、検査ヘッド4A〜4Dで撮影した燃料棒100の外観画像から外観寸法検査及び欠陥検査を行う燃料棒検査制御装置6とから構成される。
燃料棒保持装置2Cは、燃料棒100を保持する燃料棒保持部7を有する。
移動装置5Cは、燃料棒保持装置2を燃料棒100の長手方向に沿って移動させる平行移動駆動部15を有する。平行移動駆動部15は、燃料棒100を保持する燃料棒保持装置2Cの移動を、燃料棒100の長手方向に沿って案内する平行移動ガイド部16を有し、内蔵する駆動モータ(図示せず)により燃料棒保持装置2Cを平行移動ガイド部16に沿って平行移動させる。
また、図19に示すように、複数の、例えば4体の検査ヘッド4A〜4Dを、検査ヘッド4A〜4Dにより燃料棒100の長手方向の所定の位置において全周囲を撮影できるように、燃料棒100の周囲を取り囲むように設置する。このとき、検査ヘッド4A〜4Dは、各々が燃料棒100に対して等距離となる位置に設置されるとよい。そして、移動装置5Cにより燃料棒保持装置2に保持された燃料棒100を長手方向に沿って移動させながら、燃料棒100全体の外観画像を撮影する。
第4実施形態では、4台の検査ヘッド4A〜4Dを使用しているが、3台以上の検査ヘッドを設置すれば全検査面の外観画像が得られ、欠陥検査が可能である。
第4実施形態の燃料棒検査装置1Cは、周方向に対して燃料棒100が曲がった場合でも、曲がりD6の寸法検査が可能である。
ここで、第1実施形態〜第3実施形態では、周方向展開画像の作成時にハレーションが発生した箇所を、燃料棒100、または検査ヘッド4を回転させて得られた外観画像から補うことができるが、第4実施形態では、燃料棒100、検査ヘッド4A〜4Dが共に回転しないために、ハレーション領域を補うことが不可能である。
そこで、第4実施形態では、各検査ヘッド4A〜4Dが備えた照明装置を切り替えて外観画像を撮影する。
すなわち、検査ヘッド4Aで撮影する際には、始めに検査ヘッド4Aの証明をONにし、その他の検査ヘッド4B〜4Dの照明をOFFにして、外観画像を撮影する。次に、検査ヘッド17Cの照明をONにし、その他の検査ヘッド4A、4B、4Dの照明をOFFにして、外観画像を撮影する。最後に、検査ヘッド4Dの照明をONにし、その他の検査ヘッド4A〜4Cの照明をOFFにして検査ヘッド4Aで外観画像を撮影する。
そして、検査ヘッド4B〜4Dで撮影する際にも、同様の手法を用いて、燃料棒100の外観画像を撮影する。
このように照明を切り替えることで、ハレーションが発生する箇所を変更することができる。証明を切り替えて撮影された外観画像を用いて、相互にハレーション領域を補うことで、ハレーション領域のない外観画像を作成することができる。
検査ヘッド4B〜4Dについても同様に証明を切り替えて外観画像を撮影し、外観画像から燃料棒100の外観寸法検査及び欠陥検査を行う。
第4実施形態によれば、燃料棒100を長手方向に沿って移動するとともに燃料棒の周囲に複数の検査ヘッド4A〜4Dを設置し、燃料棒検査の際の回転移動を省略することにより、回転時の機器の位置ずれと回転角度を計測する必要がなくなり燃料棒検査の処理を簡素化できる。
なお、第4実施形態では、燃料棒保持装置2Cを燃料棒100の長手方向に沿って移動させたが、複数の検査ヘッド4A〜4Dを移動させるようにしてもよい。
本発明に係る燃料棒検査装置の第1実施形態を示す構成図。 第1実施形態における燃料棒の外観画像を示す図。 第1実施形態における燃料棒の外観画像を示す図。 第1実施形態における燃料棒の外観画像を示す図。 第1実施形態における燃料棒の円柱展開画像を示す図。 第1実施形態における燃料棒の円柱展開画像を示す図。 第1実施形態における燃料棒の周方向展開画像を示す図。 第1実施形態における燃料棒の周方向展開画像を示す図。 第1実施形態における燃料棒の周方向展開画像を示す図。 第1実施形態における燃料棒の周方向展開画像を示す図。 第1実施形態における外観寸法検査を示す説明図。 第1実施形態における外観寸法検査を示す説明図。 第1実施形態における外観寸法検査を示す説明図。 第1実施形態における欠陥検査のフローチャート。 本発明に係る燃料棒検査装置の第2実施形態を示す構成図。 本発明に係る燃料棒検査装置の第3実施形態を示す構成図。 第3実施形態における検査ヘッド回転装置を示す説明図。 本発明に係る燃料棒検査装置の第4実施形態を示す構成図。 第4実施形態における複数の検査ヘッドを示す説明図。
符号の説明
1、1A〜1C 燃料棒検査装置
2、2A〜2C 燃料棒保持装置
3 回転装置
4、4A〜4D 検査ヘッド
5、5A〜5C 移動装置
6 燃料棒検査制御装置
7 燃料棒保持部
8 回転駆動部
9 回転ガイド部
10、15 平行移動駆動部
11、16 平行移動ガイド部
12 駆動制御装置
13 画像計測装置
14 画像検査装置
17 検査ヘッド回転装置
100 外観画像における燃料棒
101 外観画像における燃料棒の上縁
102 外観画像における燃料棒の下縁
103 外観画像における燃料棒の中央線
104 外観画像における燃料棒の特徴的構造位置
P1〜P9 画像

Claims (12)

  1. 被検査体である燃料棒を撮影する検査ヘッドと、
    燃料棒または検査ヘッドを移動させる移動手段と、
    検査ヘッドで撮影した燃料棒の外観画像から外観寸法検査をする燃料棒検査制御装置とを有することを特徴とする燃料棒検査装置。
  2. 被検査体である燃料棒を撮影する検査ヘッドと、
    燃料棒または検査ヘッドを移動させる移動手段と、
    検査ヘッドで撮影した燃料棒の外観画像から欠陥検査をする燃料棒検査制御装置とを有することを特徴とする燃料棒検査装置。
  3. 前記移動手段は、燃料棒または検査ヘッドを燃料棒の軸廻りに回転させる回転装置であることを特徴とする請求項1または2記載の燃料棒検査装置。
  4. 前記移動手段は、燃料棒または検査ヘッドを燃料棒の長手方向に沿って移動させる移動装置であることを特徴とする請求項1または2記載の燃料棒検査装置。
  5. 前記移動手段は、燃料棒を軸廻りに回転させる回転装置と、検査ヘッドを燃料棒の長手方向に沿って移動させる移動装置とを有する請求項1または2記載の燃料棒検査装置。
  6. 前記移動手段は、燃料棒を軸廻りに回転させる回転装置と、燃料棒を燃料棒の長手方向に沿って移動させる移動装置とを有する請求項1または2記載の燃料棒検査装置。
  7. 前記移動手段は、検査ヘッドを燃料棒の軸廻りに回転させる回転装置と、燃料棒を燃料棒の長手方向に沿って移動させる移動装置とを有する請求項1または2記載の燃料棒検査装置。
  8. 前記移動手段は、検査ヘッドを燃料棒の軸廻りに回転させる回転装置と、検査ヘッドを燃料棒の長手方向に沿って移動させる移動装置とを有する請求項1または2記載の燃料棒検査装置。
  9. 被検査体である燃料棒の周囲において燃料棒の長手方向の所定の位置における全外周を撮影可能な位置に設置された複数の検査ヘッドと、
    燃料棒または複数の検査ヘッドを燃料棒の長手方向に沿って移動させる移動装置と、
    検査ヘッドで撮影した燃料棒の外観画像から外観寸法検査をする燃料棒検査制御装置とを有することを特徴とする燃料棒検査装置。
  10. 被検査体である燃料棒の周囲において燃料棒の長手方向の所定の位置における全外周を撮影可能な位置に設置された複数の検査ヘッドと、
    燃料棒または複数の検査ヘッドを燃料棒の長手方向に沿って移動させる移動装置と、
    検査ヘッドで撮影した燃料棒の外観画像から欠陥検査をする燃料棒検査制御装置とを有することを特徴とする燃料棒検査装置。
  11. 燃料棒に照明を照らす複数の照明装置を備え、前記複数の照明装置のON・OFF切り替えにより照明を照らす位置を変えながら複数の検査ヘッドにて燃料棒を撮影することを特徴とする請求項9または10記載の燃料棒検査装置。
  12. 検査ヘッドが燃料棒からの光を平行光に変換するレンズを備えたことを特徴とする請求項1〜11のいずれか記載の燃料棒検査装置。
JP2005348151A 2005-12-01 2005-12-01 燃料棒検査装置 Pending JP2007155394A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005348151A JP2007155394A (ja) 2005-12-01 2005-12-01 燃料棒検査装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2005348151A JP2007155394A (ja) 2005-12-01 2005-12-01 燃料棒検査装置

Publications (1)

Publication Number Publication Date
JP2007155394A true JP2007155394A (ja) 2007-06-21

Family

ID=38239979

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005348151A Pending JP2007155394A (ja) 2005-12-01 2005-12-01 燃料棒検査装置

Country Status (1)

Country Link
JP (1) JP2007155394A (ja)

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2018509619A (ja) * 2015-03-24 2018-04-05 ウェスティングハウス エレクトリック スウェーデン アーベー 燃料棒の圧力を制御する方法
JP2020034316A (ja) * 2018-08-28 2020-03-05 フロンティアシステム株式会社 管状体又は棒状体の検査装置

Citations (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS63195296A (ja) * 1987-02-09 1988-08-12 Nippon Steel Corp 着色表面処理鋼板の製造方法
JPH04301798A (ja) * 1991-03-29 1992-10-26 Nuclear Fuel Ind Ltd カメラによる被検体の外観と寸法検査方法
JPH06281786A (ja) * 1993-03-29 1994-10-07 Nuclear Fuel Ind Ltd 少なくとも直交2面同時検査可能な燃料集合体外観検査装置
JPH08122482A (ja) * 1994-10-19 1996-05-17 Nuclear Fuel Ind Ltd 燃料集合体の外観検査装置
JPH08262180A (ja) * 1995-03-24 1996-10-11 Toshiba Eng Co Ltd 燃料集合体の外観検査装置
JPH10246793A (ja) * 1997-03-04 1998-09-14 Japan Nuclear Fuel Co Ltd<Jnf> 原子燃料棒端栓溶接部検査方法及び同装置
JP2000258583A (ja) * 1999-03-05 2000-09-22 Nuclear Fuel Ind Ltd 沸騰水型核燃料集合体の燃料棒ギャップ測定装置
JP2005164301A (ja) * 2003-11-28 2005-06-23 Toshiba Corp 原子炉用燃料棒自動検査装置

Patent Citations (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS63195296A (ja) * 1987-02-09 1988-08-12 Nippon Steel Corp 着色表面処理鋼板の製造方法
JPH04301798A (ja) * 1991-03-29 1992-10-26 Nuclear Fuel Ind Ltd カメラによる被検体の外観と寸法検査方法
JPH06281786A (ja) * 1993-03-29 1994-10-07 Nuclear Fuel Ind Ltd 少なくとも直交2面同時検査可能な燃料集合体外観検査装置
JPH08122482A (ja) * 1994-10-19 1996-05-17 Nuclear Fuel Ind Ltd 燃料集合体の外観検査装置
JPH08262180A (ja) * 1995-03-24 1996-10-11 Toshiba Eng Co Ltd 燃料集合体の外観検査装置
JPH10246793A (ja) * 1997-03-04 1998-09-14 Japan Nuclear Fuel Co Ltd<Jnf> 原子燃料棒端栓溶接部検査方法及び同装置
JP2000258583A (ja) * 1999-03-05 2000-09-22 Nuclear Fuel Ind Ltd 沸騰水型核燃料集合体の燃料棒ギャップ測定装置
JP2005164301A (ja) * 2003-11-28 2005-06-23 Toshiba Corp 原子炉用燃料棒自動検査装置

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2018509619A (ja) * 2015-03-24 2018-04-05 ウェスティングハウス エレクトリック スウェーデン アーベー 燃料棒の圧力を制御する方法
JP2020034316A (ja) * 2018-08-28 2020-03-05 フロンティアシステム株式会社 管状体又は棒状体の検査装置

Similar Documents

Publication Publication Date Title
ES2661736T3 (es) Dispositivo de examen visual y método de examen visual
US8483444B2 (en) Apparatus for inspecting and measuring object to be measured
EP2508871A1 (en) Inspection apparatus, measurement method for three-dimensional shape, and production method for structure
JP5997989B2 (ja) 画像測定装置、その制御方法及び画像測定装置用のプログラム
CN113302650B (zh) 用于检查难以触及的部件的方法和设备
JP2002236100A (ja) 非破壊検査方法およびその装置
US20100157043A1 (en) System and method for inspecting the interior surface of a pipeline
JP2015219014A (ja) 物体診断装置
JP2017151094A (ja) 視認物体の深度測定において関心点を自動的に識別する方法および装置
JP6748803B2 (ja) タンク内溶接痕検査用光切断装置
JP5051493B2 (ja) 三次元計測用マーカとこれを用いた三次元計測方法
JP4799088B2 (ja) 遠隔検査における作業位置計測方法およびその装置
US8379081B2 (en) Appearance inspection apparatus and appearance inspection method
CN113518911B (zh) 用于内孔窥视仪检查的方法和设备
WO2015008373A1 (ja) 情報処理装置、検査範囲の計算方法、及びプログラム
JP7291027B2 (ja) 外観検査装置
WO2014167784A1 (ja) 形状検査装置
JP4724056B2 (ja) 検査装置
JP2007240342A (ja) 探傷検査装置及び方法
JP4739044B2 (ja) 外観検査装置
JP2000009880A (ja) 燃料集合体検査装置及び検査方法
JP2005164301A (ja) 原子炉用燃料棒自動検査装置
JP7667259B2 (ja) 自動検査計画に基づく検出
JP2007292699A (ja) 部材の表面検査方法
JP2003057218A (ja) 打音診断結果表示システム

Legal Events

Date Code Title Description
A711 Notification of change in applicant

Free format text: JAPANESE INTERMEDIATE CODE: A711

Effective date: 20080807

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20080808

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A821

Effective date: 20080808

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20100709

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20110621

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20111108