JP2007237285A - 巻取温度制御装置および制御方法 - Google Patents
巻取温度制御装置および制御方法 Download PDFInfo
- Publication number
- JP2007237285A JP2007237285A JP2006066879A JP2006066879A JP2007237285A JP 2007237285 A JP2007237285 A JP 2007237285A JP 2006066879 A JP2006066879 A JP 2006066879A JP 2006066879 A JP2006066879 A JP 2006066879A JP 2007237285 A JP2007237285 A JP 2007237285A
- Authority
- JP
- Japan
- Prior art keywords
- temperature
- control
- cooling
- code
- correction
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images










Landscapes
- Control Of Metal Rolling (AREA)
Abstract
【解決手段】直近、冷却された鋼板の施されたダイナミック制御の操作量に着目した演算で、次回鋼板の巻取り温度目標値を鋼板先端部と定常部に着目して補正する適応制御手段を備えた。プリセット制御手段は、補正された目標巻取り温度にしたがってプリセット計算して制御コードを算出し、ヘッダーパターン変換手段で、この制御コードをヘッダーパターンに変換してプリセット指令とする。
【選択図】図1
Description
32024号公報に示される技術では、学習係数を圧延材長手方向に分割した多数のセクションについてそれぞれ付与するため、実績データが含む外乱や不確かさの影響で、圧延部位や制御状況,温度域に応じたつじつま合せの係数が付与される恐れがあった。
156で計測された温度を目標温度に一致させることである。本実施例で目標温度は、コイル長手方向の各部位に応じて異なった値を設定する場合を例に説明するが、部位にかかわらず一定でも良い。
151が巻取冷却装置153で冷却されるのに先立って、各冷却ヘッダー160の開閉パターンに対応した制御コードを算出するプリセット制御手段110,鋼板151が巻取冷却装置153で冷却されているときに、冷却制御中にミル出側温度計155,巻取り温度計156の測定温度等の実績をリアルタイムに取り込んで、制御コードを変更するダイナミック制御手段120,制御コードを各冷却ヘッダー160の開閉パターンに変換するヘッダーパターン変換手段140を備えている。さらにプリセット制御手段110で使用した定数のうち、必要なものをダイナミック制御手段120に出力するプリセット情報伝達手段118から構成される。プリセット情報伝達手段118は、少なくとも鋼板の目標巻取り温度,鋼板の速度スケジュール,ミル出側板温を、ダイナミック制御手段120に出力する。
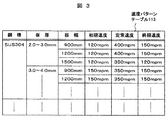
157から鋼板151の先端が払い出されて、ダウンコイラ154に巻き取られるまでの速度(初期速度)、その後、急加速された後の定常速度、鋼板151の後端がミル157から払いだされる直前に急減速され、ダウンコイラ154で巻き取られるまでの速度(終期速度)が層別されている。プリセット制御手段110は該当コイルの鋼種,板厚、板幅を判定して、速度パターンテーブル113から対応する速度パターンを抽出する。たとえば鋼種がSUS304、板厚3.0〜4.0mm、板幅が1200mmのときには、初期速度
150mpm,定常速度150mpm,終期速度150mpmが設定されることを示している。
Saccp=Lmd
ただし Lmd:ミル157からダウンコイラ154までの距離
Saccq=Saccp+(Smid−Sstart)*(Smid+Sstart)/(Saccrate*2)
ただし Sstart:鋼板151の初期速度
Smid:鋼板151の定常速度
Saccrate:鋼板151の初期速度から定常速度までの加速レート
Sdccp=Lstrip−(Smid−Send)*(Smid+Send)/(Sdccrate*2)−Lmargin
ただし Lstrip:鋼板151の長さ
Send:鋼板151の終期速度
Sdccrate:鋼板151の定常速度から終期速度までの減速レート
Lmargin:鋼板151の尻抜けのどれくらい前で減速を完了するかのマー ジン
Sdccq=Lstrip−Lmargin
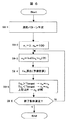
算出した速度パターンにしたがって、S6−2以降で、目標巻取り温度を実現するヘッダーパターンの時間変化を板温推定モデル115を用いた演算で算出する。本実施例では線形逆補間法にしたがって、ヘッダーパターンを算出する例を示す。
Ttargetの場合は、n0とnLの間に解があるので、n0を新たにnHとおく。逆に
Tc0<Ttargetの場合は、n0とnHの間に解があるので、n0を新たにnLとおく。S6−6でアルゴリズムの終了条件を判定し、満足していない時はS6−3〜S6−5の実行を繰り返す。アルゴリズムの終了は、
・S5−3〜S5−5の一定回数以上の繰り返しを完了
・巻取り温度推定値Tcと目標巻取り温度Ttargetの偏差が一定値以下
・n0がnH,nLのいずれかと一致
等を条件に、判定すれば良い。
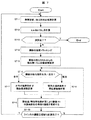
151を長手方向および厚み方向に分割し、一定刻みΔで時間を進めて計算する、いわゆる前進差分法の例を示す。S7−1で計算時刻を更新し、さらに図6のS6−1で生成した速度パターンから、該当時刻の板速Vtを計算する。S7−2で、算出した板速を用いて、ミル払い出し長さを計算する。払い出し長さLnとは、圧延を終えてミルから払い出された鋼板の長さで、下式で計算できる。ただしLn−1は、前時刻の払い出し長さである。
Ln=Ln−1+Δ・Vt
S7−3で演算の完了を判定する。ミル払い出し長さLnが、鋼板151の全長とミル157〜ダウンコイラ154距離の和より大きくなった時、コイル1本に対応した巻取り温度予測計算がすべて終了しているので、演算完了となる。演算が完了していない場合には、S7−4で鋼板の温度トラッキングを行う。すなわち、前時刻の鋼板の位置に対して、Δだけ時間が経過した後に鋼板がどれだけ進むかがLnとLn−1の関係から分かるので、鋼板の温度分布を対応した距離だけ移動する処理を行う。S7−5でΔの間にミルから排出された鋼板151に冷却前の鋼板温度の推定値を設定する。S7−6で鋼板151の各部位に対応したヘッダーの開閉の情報から、各部位が水冷か空冷かを判定する。水冷の場合はS7−7で、例えば数〔数6〕にしたがって熱伝達係数を計算する。
hw=9.72*105*ω0.355*{(2.5−1.15*logTw)*D/(pl
*pc)}0.646/(Tsu−Tw)
ただし ω:水量密度
Tw:水温
D:ノズル直径
pl:ライン方向のノズルピッチ
pc:ラインと直行方向のノズルピッチ
Tsu:鋼板151の表面温度
〔数6〕は、いわゆるラミナー冷却の場合の熱伝達係数である。水冷方法としてはこの他にスプレー冷却等、種々あり、いくつかの熱伝達係数の計算式が知られている。
hr=σ・ε[{(273+Tsu)/100}4−{(273+Ta)/100}4]
/(Tsu−Ta)
ただし σ:ステファンボルツマン定数(=4.88)
ε:放射率
Ta:空気温度(℃)
Tsu:鋼板151の表面温度
〔数6〕と〔数7〕は、鋼板151の表と裏について、それぞれ計算する。そしてS7−9で鋼板151の各部位の温度を、Δ経過する前の温度をもとに、Δ間の熱量の移動を加減算することで、計算する。鋼板151の厚み方向の熱移動を無視する場合であれば、鋼板151の長手方向の各部位について〔数8〕のように計算できる。
Tn=Tn−1−(ht+hb)*Δ/(ρ*C*B)
ただし Tn:現在の板温
Tn−1:Δ前の板温
ht:鋼板表面の熱伝達係数
hb:鋼板裏面の熱伝達係数
ρ:鋼板の密度
C:鋼板の比熱
B:鋼板の厚み
また鋼板151の厚み方向の熱伝導を考慮する必要がある場合には、良く知られる熱方程式を解くことで計算できる。熱方程式は〔数9〕で表され、これを計算機で差分計算する方法は、種々の文献で公開されている。
∂T/∂t={λ/(ρ*C)}(∂2T/∂t2)
ただし λ:熱伝導率
T:材料温度
そしてS7−10でミル157からダウンコイラ154までの、ライン内の鋼板151の全領域で計算が完了するまで、S6−6〜S7−9を繰り返す。またS7−1〜S7−9を、S7−3で演算の終了を判定されるまで、繰り返す。
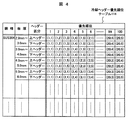
2回目に示すように、先端部,後端部は、1回目の処理のS6−5でnL=50,nH=100に更新された結果、制御コードはその平均である75に更新されている。一方、中央部は1回目の処理のS6−5でnL=0,nH=50に更新された結果、制御コードは25に更新されている。このようにして、図6のS6−3〜6−6を繰り返すことで、制御コードが順次更新される。
Δn1=G1・{1/(∂Tc/Δn)}・ΔTc
ただし Δn1:巻取り温度FB制御による制御コード変更量
G1:定数(巻取り温度FB制御ゲイン)
(∂Tc/Δn):第1の影響係数テーブル1001から抽出した該当層 別の影響係数
ΔTc:巻取り温度偏差
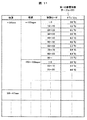
一方、冷却前温度偏差補正手段122も同様に一定周期で起動され、冷却前温度偏差フィードフォワード制御を行う。すなわち冷却前温度偏差補正手段122は、プリセット計算時に想定した冷却前温度と、ミル出側温度計155で検出されたミル出側実績温度の偏差の大きさに対して適切な制御コードの変更量を計算する冷却前温度偏差補正量算出手段1005と、計算結果を鋼板151の長手方向のどの部位に適用するかを決定する適用部位特定手段1008を備えている。冷却前温度偏差補正量算出手段1005は、セットアップで想定したTfとミル出側温度計155で計測したTfの差分ΔTfを取り込み、さらに第1の影響係数テーブル1001と第3の影響係数テーブル1003から、現在の状態に該当した層別の影響係数(∂Tc/Δn),(∂Tc/∂Tf)を取り込み、下記の演算により、制御コードの変更量を計算する。
Δn2=G2・(Δn/∂Tf)・ΔTf
=G2・{1/(∂Tc/Δn)}・(∂Tc/∂Tf)・ΔTf
ただし Δn2:冷却前温度偏差FF制御による制御コード変更量
G2:定数(冷却前温度FF制御ゲイン)
(∂Tc/∂Tf):第3の影響係数テーブル1103から抽出した該当 層別の影響係数
ΔTf:ミル出側温度偏差
計算されたΔn2は、適用部位特定手段1008に出力される。
Δn3=G3・(Δn/∂V)・ΔV
=G3・{1/(∂Tc/Δn)}・(∂Tc/∂V)・ΔV
ただし Δn3:板速偏差FF制御による制御コード変更量
G3:定数(板速偏差FF制御ゲイン)
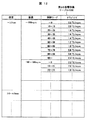
(∂Tc/∂V):第2の影響係数テーブル1002から抽出した該当層 別の影響係数
ΔV:板速偏差
計算されたΔn3は、適用部位特定手段1109に出力される。
Ri=(i−I1)/(I2−I1)
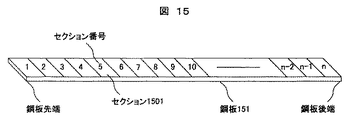
ただし I1:冷却装置排出位置の鋼板セクション番号
I2:冷却装置進入位置の鋼板セクション番号
そしてS17−3で、速度偏差補正量算出手段1006の出力Δn3を取り込む。S16−4で、Δn3とS16−2で算出した補正比とから、各セクションの制御コード補正量を計算し、該当セクション番号に登録する。鋼板セクション番号iの補正量(Δn3)iは下式で算出できる。
Δnri=Δn3×Ri
次に、操作量合成手段125の処理を説明する。操作量合成手段125は巻取り温度偏差補正手段121で計算したΔn1,(Δn2)i,(Δn3)iを加算して、各鋼板セクションの操作量を算出する。具体的には、鋼板セクションiに関するダイナミック制御手段120の出力Ndiを、
Ndi={Δn1+(Δn2)i+(Δn3)i}
で計算する。ダイナミック制御手段120は計算した補正量を出力し、この値にしたがって、プリセット制御手段110が出力した制御コードが修正される。
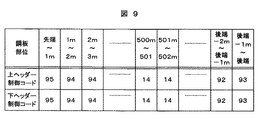
120が補正したときの、補正結果の例を示す。図では鋼板部位5m〜6mの制御コードが、12から10に補正されている。本実施例では、各補正量算出手段1004〜1006は一定周期で起動されたが、起動方法としては鋼板151がミル157から一定長払い出されたタイミング毎に起動する等、種々、考えられる。
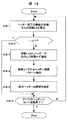
Δnadap1を算出する。
Δnadap1=(G3−1)・Δn3+(G2−1)・Δn2+Δn1/G1
ただし G3:速度FFゲイン
G2:ミル出側温度FFゲイン
G1:巻取り温度FBゲイン
適応制御量Δnadap1 は、鋼板先端部の巻取り制御誤差を、ヘッダー数に換算した値である。ここで、右辺3項は巻取り温度誤差を解消するための操作ヘッダー数を巻取り温度
FBゲインで除した値、これに対して第1項は、速度変化の影響のうち速度FF制御で補償しなかった割合に相当し、この結果、巻取り温度FB制御で補償することになったヘッダー数相当の適応操作量である。また第2項は、ミル出側温度の影響のうちミル出側温度
FF制御で補償しなかった割合に相当し、この結果、巻取り温度FB制御で補償することになったヘッダー数相当の適応操作量である。〔数16〕よりΔnadap1 は、巻取り温度の偏差のうち、鋼板の速度変化とミル出側板温変動の影響を除外した値に相当するヘッダー数である。したがって鋼板先端部において、板温推定モデルが実際の冷却現象を模擬していない度合いにしたがって生じるプリセット制御誤差に相当するヘッダー数であり、次回のプリセット制御でこの値を補償すれば、プリセット制御精度を向上できる。S20−4では、Δnadap2 と影響係数テーブルに蓄えられている(∂Tc/∂n)を用いて、巻取り温度に換算した適応制御量ΔTc1を算出する。
ΔTc1=(∂Tc/∂n)・Δnadap1+Δ1
ただし Δ1:直近の鋼板に施されている先端部適応量
(ΔTc1の前回の計算値)
ΔTc1が、先端部の目標温度に加減算される先端目標温度補正量である。
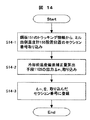
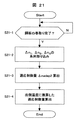
151の巻取り完了後、S21−2で操作量合成手段125から、鋼板の定常部において施した巻取り温度偏差補正手段1004,冷却前温度偏差補正手段1005,速度偏差補正手段1006の操作量、Δn1,Δn2,Δn3、の制御系列を取り込む。さらにS21−3で、適応制御量Δnadap2を算出する。
Δnadap2=(1/N)Σ{(G3−1)・Δn3+(G2−1)・Δn2+Δn1}
ただし G3:速度FFゲイン
G2:ミル出側温度FFゲイン
N:取り込んだ制御系列のサンプル数
適応制御量Δnadap2 は、鋼板の定常部の巻取り制御誤差を、ヘッダー数に換算した値である。ここで、右辺3項は巻取り温度誤差を解消するために操作したヘッダー数、これに対して第1項は、速度変化の影響のうち速度FF制御で補償しなかった割合に相当し、この結果、巻取り温度FB制御で補償することになったヘッダー数相当の適応操作量である。また第2項は、ミル出側温度の影響のうちミル出側温度FF制御で補償しなかった割合に相当し、この結果、巻取り温度FB制御で補償することになったヘッダー数相当の適応操作量である。定常部は鋼板長手方向の広域に及ぶため、適当なサンプリングでΔn1,Δn2,Δn3を複数採取し、平均することで、適応制御の尤度を高める。〔数18〕では採取した数をNとした。またサンプリング処理として、一定時間間隔でデータを取り込んでも良いし、鋼板長手方向の一定長毎にデータを取り込んでも良い。また鋼板151長手方向の定常部としては、図2の目標温度パターンで、鋼板中央と対応付けられている範囲で定義すればよい。〔数18〕よりΔnadap2 は、巻取り温度の偏差のうち、鋼板の速度変化とミル出側板温変動の影響を除外した値に相当するヘッダー数である。したがって鋼板定常部において、板温推定モデルが実際の冷却現象を模擬していない度合いにしたがって生じるプリセット制御誤差に相当するヘッダー数であり、次回のプリセット制御でこの値を補償すれば、プリセット制御精度を向上できる。S21−4では、Δnadap2 と影響係数テーブルに蓄えられている(∂Tc/∂n)を用いて、巻取り温度に換算した適応制御量ΔTc2を算出する。
ΔTc2=(∂Tc/∂n)・Δnadap2+Δ2
ただし Δ2:直近の鋼板に施されている先端部適応量
(ΔTc2の前回の計算値)
ΔTc2が、定常部の目標温度に加減算される先端目標温度補正量である。
ΔTc*=α・ΔTc1+(1−α)・ΔTc2
ただし α:按分比(0≦α≦1)
次回の鋼板に対してプリセット制御手段110が行うプリセット計算には、目標温度補正手段117で合成された目標温度パターンが使用される。
130…影響係数テーブル、140…ヘッダーパターン変換手段、150…制御対象、
153…巻取冷却装置、1001…第1の影響係数テーブル、1002…第2の影響係数テーブル、1003…第3の影響係数テーブル、1901…先端適応制御手段、1902…定常適応制御手段、1903…補正温度合成手段、2201…制御コード修正手段。
Claims (14)
- 熱間圧延機で圧延されてダウンコイラで巻取られる鋼板を、前記熱間圧延機の出側に備えられた複数のヘッダーで冷却する巻取り温度制御装置において、
目標巻取温度と鋼板速度に関する情報とから、前記冷却ヘッダーの開閉情報をコードで示す制御コードを演算するプリセット制御手段と、
前記鋼板の状態である観測結果に応じて、前記制御コードを補正するコード補正情報を演算するダイナミック制御手段と、
前記コード補正情報で補正された制御コードをヘッダーパターンに変換してヘッダー制御装置に出力するヘッダーパターン変換手段と、
前記コード補正情報に応じて温度補正情報を演算する適応制御手段と、
前記温度補正情報に応じて、前記ダウンコイラで巻き取られる次回以降のいずれかの鋼板における、前記目標巻取温度を補正する目標温度補正手段を含んで構成されること
を特徴とする巻取り温度制御装置。 - 請求項1において、冷却装置に備えられた多数の冷却ヘッダーの開放順序の優先関係を格納している冷却ヘッダー優先順位テーブルと、該鋼板の巻取り温度を推定するための板温推定モデルを有し、前記制御コードは、前記板温推定モデルを用いて巻取り温度を推定し、推定結果を用いて目標巻取り温度を実現するように演算され、さらに、前記制御コードは、冷却ヘッダーの開閉の組み合わせであるヘッダーパターンを該優先順位テーブルの情報を用いて生成したものであることを特徴とする巻取り温度制御装置。
- 熱間圧延機で圧延されてダウンコイラで巻取られる鋼板を、前記熱間圧延機の出側に備えられた複数のヘッダーで冷却する巻取り温度制御装置において、
目標巻取温度と鋼板速度に関する情報とから、前記冷却ヘッダーの開閉情報をコードで示す制御コードを演算するプリセット制御手段と、
前記鋼板の状態である観測結果に応じて、前記制御コードを補正するコード補正情報を演算するダイナミック制御手段と、
前記コード補正情報で補正された制御コードをヘッダーパターンに変換してヘッダー制御装置に出力するヘッダーパターン変換手段と、
前記コード補正情報に応じて、前記ダウンコイラで巻き取られる次回以降のいずれかの鋼板に用いられる、コード補正情報を演算する適応制御手段を含んで構成されること
を特徴とする巻取り温度制御装置。 - 請求項3において、冷却装置に備えられた多数の冷却ヘッダーの開放順序の優先関係を格納している冷却ヘッダー優先順位テーブルと、該鋼板の巻取り温度を推定するための板温推定モデルを有し、前記制御コードは、前記板温推定モデルを用いて巻取り温度を推定し、推定結果を用いて目標巻取り温度を実現するように演算され、さらに、前記制御コードは、冷却ヘッダーの開閉の組み合わせであるヘッダーパターンを該優先順位テーブルの情報を用いて生成したものであることを特徴とする巻取り温度制御装置。
- 請求項1乃至4において、前記制御コードはすべてのヘッダーが開した状態を最大値、すべてのヘッダーが閉した状態を最小値とし、制御コードの増加に伴い、前記巻取り温度の推定値が単調に減少するように対応づけられていることを特徴とする巻取り温度制御装置。
- 請求項1乃至4において、前記制御コードはすべてのヘッダーが開した状態を最小値、すべてのヘッダーが閉した状態を最大値とし、制御コードの増加に伴い、前記巻取り温度の推定値が単調に増加するように対応づけられていることを特徴とする巻取り温度制御装置。
- 請求項1,2,5乃至6において、前記ダイナミック制御手段は、目標巻取り温度と冷却制御中に鋼板から検出した巻取り温度の偏差を補償するためのヘッダーの開閉を前記制御コードの補正量として算出する巻取り温度偏差補正手段と、
プリセット制御時に想定した鋼板の冷却前温度と冷却制御中に鋼板から検出した冷却前温度の偏差を補償するためのヘッダーの開閉を前記制御コードの補正量として算出する冷却前温度偏差補正手段と、
プリセット制御時に想定した鋼板速度と冷却制御中の鋼板速度の偏差を補償するためのヘッダーの開閉を前記制御コードの補正量として算出する速度偏差補正手段を備え、
前記適応制御手段は、該巻取り温度偏差補正手段が算出した制御コードの補正量と、該冷却前温度偏差補正手段が算出した制御コードの補正量と、該冷却前温度偏差補正手段が算出した制御コードの補正量とを用いた演算から、次回以降のいずれかの冷却する鋼板の目標温度に対する補正温度を算出すること
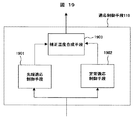
を特徴とする巻取り温度制御装置。 - 請求項1,2,5乃至7において、前記適応制御手段は、前記鋼板先端部の目標温度に対する補正温度を算出する先端適応制御手段と、前記鋼板中央部の目標温度に対する補正温度を算出する定常適応制御手段と、先端適応制御手段と定常適応制御手段の出力から目標温度に対する鋼板長手方向全域の補正温度を最終的に決定する補正温度合成手段を備えたこと
を特徴とする巻取り温度制御装置。 - 請求項1,2,5乃至8において、前記先端適応制御手段は、前記鋼板を冷却し始めてから最初に巻取り温度偏差補正手段が起動されるタイミングで、前記巻取り温度偏差補正手段が算出した制御コードの補正量と、前記冷却前温度偏差補正手段が算出した制御コードの補正量と、前記冷却前温度偏差補正手段が算出した制御コードの補正量とを取り込み、鋼板先端部の目標温度に対する補正温度を算出し、
前記定常適応制御手段は、前記鋼板の中央部を冷却中の、前記巻取り温度偏差補正手段が算出した制御コードの補正量と、前記冷却前温度偏差補正手段が算出した制御コードの補正量と、前記冷却前温度偏差補正手段が算出した制御コードの補正量とを取り込み、鋼板中央部の目標温度に対する補正温度を算出すること
を特徴とする巻取り温度制御装置。 - 請求項3乃至6記載において、前記ダイナミック制御手段は、目標巻取り温度と冷却制御中に鋼板から検出した巻取り温度の偏差を補償するためのヘッダーの開閉を前記制御コードの補正量として算出する巻取り温度偏差補正手段と、
プリセット制御時に想定した鋼板の冷却前温度と冷却制御中に鋼板から検出した冷却前温度の偏差を補償するためのヘッダーの開閉を前記制御コードの補正量として算出する冷却前温度偏差補正手段と、
プリセット制御時に想定した鋼板速度と冷却制御中の鋼板速度の偏差を補償するためのヘッダーの開閉を前記制御コードの補正量として算出する速度偏差補正手段を備え、
前記適応制御手段は、該巻取り温度偏差補正手段が算出した制御コードの補正量と、該冷却前温度偏差補正手段が算出した制御コードの補正量と、該冷却前温度偏差補正手段が算出した制御コードの補正量とを用いた演算から、次回冷却する鋼板の制御コードに対する修正量を算出すること
を特徴とする巻取り温度制御装置。 - 請求項3乃至6,10において、前記適応制御手段は、前記鋼板先端部の制御コードに対する修正量を算出する先端適応制御手段と、前記鋼板中央部の制御コードに対する修正量を算出する定常適応制御手段と、先端適応制御手段と定常適応制御手段の出力から鋼板長手方向全域の制御コードに対する修正量を最終的に決定する巻取り温度補正量合成手段を備えたこと
を特徴とするの巻取り温度制御装置。 - 請求項3乃至6,10,11において、前記先端適応制御手段は、前記鋼板を冷却し始めてから最初に巻取り温度偏差補正手段が起動されるタイミングで、前記巻取り温度偏差補正手段が算出した制御コードの変更量と、前記冷却前温度偏差補正手段が算出した制御コードの変更量と、前記冷却前温度偏差補正手段が算出した制御コードの変更量とを取り込み、鋼板先端部の制御コードに対する修正量を算出し、
前記定常適応制御手段は、前記鋼板の中央部を冷却中の、前記巻取り温度偏差補正手段が算出した制御コードの補正量と、前記冷却前温度偏差補正手段が算出した制御コードの補正量と、前記冷却前温度偏差補正手段が算出した制御コードの補正量とを取り込み、鋼板中央部の制御コードに対する修正量を算出すること
を特徴とする巻取り温度制御装置。 - 目標巻取温度と鋼板速度に関する情報とから、前記冷却ヘッダーの開閉情報をコードで示す制御コードを演算し、
前記鋼板の状態である観測結果に応じて、前記制御コードを補正するコード補正情報を演算し、
前記コード補正情報で補正された制御コードをヘッダーパターンに変換してヘッダー制御装置に出力し、
前記コード補正情報に応じて温度補正情報を演算し、
前記温度補正情報に応じて、前記ダウンコイラで巻き取られる次回以降のいずれかの鋼板における、前記目標巻取温度を補正する、
巻取り温度制御方法。 - 目標巻取温度と鋼板速度に関する情報とから、前記冷却ヘッダーの開閉情報をコードで示す制御コードを演算し、
前記鋼板の状態である観測結果に応じて、前記制御コードを補正するコード補正情報を演算し、
前記コード補正情報で補正された制御コードをヘッダーパターンに変換してヘッダー制御装置に出力し、
前記コード補正情報に応じて、前記ダウンコイラで巻き取られる次回以降のいずれかの鋼板に用いられる、コード補正情報を演算する
巻取り温度制御方法。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006066879A JP4605054B2 (ja) | 2006-03-13 | 2006-03-13 | 巻取温度制御装置および制御方法 |
| KR1020060103751A KR100912153B1 (ko) | 2005-10-26 | 2006-10-25 | 권취 온도 제어 장치 및 제어 방법 |
| CN201110032823.9A CN102172641B (zh) | 2005-10-26 | 2006-10-26 | 卷绕温度控制装置和控制方法 |
| CN2006101424410A CN1954931B (zh) | 2005-10-26 | 2006-10-26 | 卷绕温度控制装置和控制方法 |
| CN2007100073905A CN101168173B (zh) | 2005-10-26 | 2006-10-26 | 卷绕温度控制装置和控制方法 |
| KR1020070011450A KR100922459B1 (ko) | 2005-10-26 | 2007-02-05 | 권취 온도 제어 장치 및 제어 방법 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006066879A JP4605054B2 (ja) | 2006-03-13 | 2006-03-13 | 巻取温度制御装置および制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2007237285A true JP2007237285A (ja) | 2007-09-20 |
| JP4605054B2 JP4605054B2 (ja) | 2011-01-05 |
Family
ID=38583323
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006066879A Expired - Fee Related JP4605054B2 (ja) | 2005-10-26 | 2006-03-13 | 巻取温度制御装置および制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4605054B2 (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009148809A (ja) * | 2007-12-21 | 2009-07-09 | Hitachi Ltd | 巻取り温度制御装置および制御方法 |
| JP2013116506A (ja) * | 2013-03-21 | 2013-06-13 | Hitachi Ltd | 巻取り温度制御装置およびその制御方法 |
| JP2013215770A (ja) * | 2012-04-09 | 2013-10-24 | Nippon Steel & Sumitomo Metal Corp | 熱延鋼板の冷却方法及び製造方法 |
| JP2017051969A (ja) * | 2015-09-08 | 2017-03-16 | 株式会社日立製作所 | 巻取温度制御装置および巻取温度制御方法 |
| JP2021533995A (ja) * | 2019-07-31 | 2021-12-09 | 首鋼京唐鋼鉄聯合有限責任公司Shougang Jingtang Iron & Steel Co., Ltd. | 帯鋼巻取り温度制御方法、装置及び帯鋼加工システム |
| CN119327878A (zh) * | 2023-07-19 | 2025-01-21 | 宝山钢铁股份有限公司 | 一种精轧调速情况下热轧层冷温度控制方法 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS501947A (ja) * | 1973-05-10 | 1975-01-10 | ||
| JPH06179010A (ja) * | 1992-12-11 | 1994-06-28 | Nippon Steel Corp | 連続熱間圧延の冷却制御方法 |
| JPH0732024A (ja) * | 1993-06-28 | 1995-02-03 | Mitsubishi Electric Corp | 熱延鋼材の温度制御方法 |
| JPH0919712A (ja) * | 1995-06-30 | 1997-01-21 | Nippon Steel Corp | 鋼板の冷却制御装置 |
-
2006
- 2006-03-13 JP JP2006066879A patent/JP4605054B2/ja not_active Expired - Fee Related
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS501947A (ja) * | 1973-05-10 | 1975-01-10 | ||
| JPH06179010A (ja) * | 1992-12-11 | 1994-06-28 | Nippon Steel Corp | 連続熱間圧延の冷却制御方法 |
| JPH0732024A (ja) * | 1993-06-28 | 1995-02-03 | Mitsubishi Electric Corp | 熱延鋼材の温度制御方法 |
| JPH0919712A (ja) * | 1995-06-30 | 1997-01-21 | Nippon Steel Corp | 鋼板の冷却制御装置 |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009148809A (ja) * | 2007-12-21 | 2009-07-09 | Hitachi Ltd | 巻取り温度制御装置および制御方法 |
| JP2013215770A (ja) * | 2012-04-09 | 2013-10-24 | Nippon Steel & Sumitomo Metal Corp | 熱延鋼板の冷却方法及び製造方法 |
| JP2013116506A (ja) * | 2013-03-21 | 2013-06-13 | Hitachi Ltd | 巻取り温度制御装置およびその制御方法 |
| JP2017051969A (ja) * | 2015-09-08 | 2017-03-16 | 株式会社日立製作所 | 巻取温度制御装置および巻取温度制御方法 |
| JP2021533995A (ja) * | 2019-07-31 | 2021-12-09 | 首鋼京唐鋼鉄聯合有限責任公司Shougang Jingtang Iron & Steel Co., Ltd. | 帯鋼巻取り温度制御方法、装置及び帯鋼加工システム |
| JP7061683B2 (ja) | 2019-07-31 | 2022-04-28 | 首鋼京唐鋼鉄聯合有限責任公司 | 帯鋼巻取り温度制御方法、装置及び帯鋼加工システム |
| CN119327878A (zh) * | 2023-07-19 | 2025-01-21 | 宝山钢铁股份有限公司 | 一种精轧调速情况下热轧层冷温度控制方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP4605054B2 (ja) | 2011-01-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4958761B2 (ja) | 巻取り温度制御装置および制御方法 | |
| KR100922459B1 (ko) | 권취 온도 제어 장치 및 제어 방법 | |
| JP4966826B2 (ja) | 巻取温度制御装置および制御方法 | |
| Zheng et al. | Distributed model predictive control for plant-wide hot-rolled strip laminar cooling process | |
| KR100944314B1 (ko) | 권취 온도 제어 장치 및 제어 방법 | |
| JP2000167615A (ja) | 巻取温度制御方法及び制御装置 | |
| JP6399985B2 (ja) | 巻取温度制御装置および巻取温度制御方法 | |
| JP5196379B2 (ja) | 制御装置、制御モデル調整装置及び制御モデル調整方法 | |
| JP2019048322A (ja) | 連続鋳造機の2次冷却制御装置、連続鋳造機の2次冷却制御方法、およびプログラム | |
| JP6165566B2 (ja) | 巻取り温度制御装置および制御方法 | |
| JP5679914B2 (ja) | 鋼板の温度予測方法 | |
| JP2019141893A (ja) | 連続鋳造機の2次冷却制御装置、連続鋳造機の2次冷却制御方法、およびプログラム | |
| CN101745550B (zh) | 卷取温度控制装置及其控制方法 | |
| CN1954931B (zh) | 卷绕温度控制装置和控制方法 | |
| JP4605054B2 (ja) | 巻取温度制御装置および制御方法 | |
| JP4340659B2 (ja) | 巻取り温度制御装置および制御方法 | |
| JP2011220708A (ja) | 鋼材の材質予測装置 | |
| JP4714061B2 (ja) | 圧延材の冷却装置 | |
| JP2023030272A (ja) | 鋼材の温度予測装置、冷却制御装置、方法及びプログラム | |
| JP2744415B2 (ja) | 熱延鋼材の巻取温度制御装置 | |
| JP2006122987A (ja) | 金属板の冷却制御装置及び冷却制御方法 | |
| JP7806905B2 (ja) | 鋼帯の板温予測方法、鋼帯の板温制御方法、鋼帯の製造方法及び鋼帯の板温予測モデルの生成方法 | |
| JP2017177172A (ja) | 冷却制御方法及び冷却装置 | |
| JP2014213347A (ja) | 鋼板の製造装置およびその制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20080128 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20100902 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20100907 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20100920 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 4605054 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131015 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |