JP2008024178A - ハイブリッド車両の駆動力制御装置 - Google Patents
ハイブリッド車両の駆動力制御装置 Download PDFInfo
- Publication number
- JP2008024178A JP2008024178A JP2006199666A JP2006199666A JP2008024178A JP 2008024178 A JP2008024178 A JP 2008024178A JP 2006199666 A JP2006199666 A JP 2006199666A JP 2006199666 A JP2006199666 A JP 2006199666A JP 2008024178 A JP2008024178 A JP 2008024178A
- Authority
- JP
- Japan
- Prior art keywords
- torque
- target
- motor
- generator
- engine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/62—Hybrid vehicles
Landscapes
- Combined Controls Of Internal Combustion Engines (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Hybrid Electric Vehicles (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
Abstract
【課題】動力源としてエンジンおよびモータ/ジェネレータを具えたハイブリッド車両において、目標駆動力に対する応答性を高める。
【解決手段】ハイブリッド車両の駆動力を制御する統合コントローラ20に、エンジン1およびモータ/ジェネレータ5を具えたパワートレーンの外乱トルクの影響を推定し該影響に応じて目標駆動トルクtTwを補正するための補正トルクTcを演算する補正トルク演算部300と、この目標駆動トルクtTwを算出する基礎となる変速機出力回転数Noから所定値以上の周波数成分を除去ないし軽減するフィルタ処理部100とを設けた。
【選択図】図5
【解決手段】ハイブリッド車両の駆動力を制御する統合コントローラ20に、エンジン1およびモータ/ジェネレータ5を具えたパワートレーンの外乱トルクの影響を推定し該影響に応じて目標駆動トルクtTwを補正するための補正トルクTcを演算する補正トルク演算部300と、この目標駆動トルクtTwを算出する基礎となる変速機出力回転数Noから所定値以上の周波数成分を除去ないし軽減するフィルタ処理部100とを設けた。
【選択図】図5
Description
本発明は、動力源として内燃機関たるエンジンと回転電機たるモータとを組み合わせたハイブリッド車両の駆動力制御に関し、目標駆動トルクに対する実際の駆動トルクの追従性、別な言い方をすればモータトルクおよびエンジントルクの応答性、を向上させる技術に係わる。
本願出願人は、ハイブリッド車両の駆動力を制御する発明として、特許文献1に記載のごときものを既に提案している。
特許文献1に記載の技術は、エンジンとモータとを回転2自由度系の動力伝達機構(遊星歯車機構など)で駆動結合し、エンジン回転数とモータ回転数との差分を制御することにより変速比を変化させるパワートレーン系を具えたハイブリッド車両において、
このハイブリッド車両の駆動力を制御する装置が、
アクセル開度および車速に基づいて目標駆動動力および目標駆動トルクを生成する目標駆動力生成手段と、
この目標駆動動力から目標エンジン回転速度を演算する目標エンジン回転速度演算手段と、
前記目標駆動トルクに対する実際の駆動トルクの過不足が生じないようにすると共に、前記目標エンジン回転速度に対する実際のエンジン回転速度の偏差が減少するように、目標モータトルクおよび目標エンジントルクを設定する目標トルク演算手段と、を具えたものである。
特許文献1に記載の制御装置によれば、変速比が変化する変速操作中であっても、この変速操作が消費するトルクを演算することができるため、変速操作しながら加速走行する際には、目標駆動トルクを精度良く実現することが可能となり、運転者の希望する加速感覚を得ることができる。
特開2004−248410号公報
特許文献1に記載の技術は、エンジンとモータとを回転2自由度系の動力伝達機構(遊星歯車機構など)で駆動結合し、エンジン回転数とモータ回転数との差分を制御することにより変速比を変化させるパワートレーン系を具えたハイブリッド車両において、
このハイブリッド車両の駆動力を制御する装置が、
アクセル開度および車速に基づいて目標駆動動力および目標駆動トルクを生成する目標駆動力生成手段と、
この目標駆動動力から目標エンジン回転速度を演算する目標エンジン回転速度演算手段と、
前記目標駆動トルクに対する実際の駆動トルクの過不足が生じないようにすると共に、前記目標エンジン回転速度に対する実際のエンジン回転速度の偏差が減少するように、目標モータトルクおよび目標エンジントルクを設定する目標トルク演算手段と、を具えたものである。
特許文献1に記載の制御装置によれば、変速比が変化する変速操作中であっても、この変速操作が消費するトルクを演算することができるため、変速操作しながら加速走行する際には、目標駆動トルクを精度良く実現することが可能となり、運転者の希望する加速感覚を得ることができる。
ところで、ハイブリッド車両には、変速操作がモータトルクやエンジントルクを消費するというパワートレーン系の事情の他にも、パワートレーン外からパワートレーン系に入力される外乱トルクの影響がある。また、上述した目標駆動動力および目標駆動トルクを生成する際に周波数成分が混入したり、これら目標駆動動力および目標駆動トルクに基づき目標モータトルクおよび目標エンジントルクを設定する際に周波数成分が混入したりするという制御系の事情がある。このため、これら外乱トルクおよび周波数成分が制御系にとって無視し得ないほど大きいものであったり、周波数成分が制御上好ましくない帯域であったりすると、実際のモータトルクおよびエンジントルクを上述した目標モータトルクおよび目標エンジントルクに追従させる際に、応答性が悪化する懸念があることを本願出願人は見出した。
本発明は、ハイブリッド車両の駆動力制御において、上述した応答性の悪化の懸念を解消する制御装置を提案することを目的とする。
この目的のため、本発明によるハイブリッド車両の駆動力制御装置は、請求項1に記載のごとく、 動力源としてエンジンおよびモータ/ジェネレータを具えたパワートレーンに設けられ、走行状態および運転状態に応じた目標駆動トルクを算出し、該目標駆動トルクに追従するよう前記エンジンおよびモータ/ジェネレータの駆動力を制御するハイブリッド車両の駆動力制御装置において、
前記パワートレーンの外乱トルクの影響を推定し該影響に応じて目標駆動トルクを補正するための補正トルクを演算する補正トルク演算手段と、
該補正トルク演算手段によって算出された補正トルク、前記目標駆動トルク、該目標駆動トルクを算出する基礎となる走行状態および運転状態の情報値の少なくとも1から所定値以上の周波数成分を除去ないし軽減する高周波数除去手段とを具えたことを特徴としたものである。
前記パワートレーンの外乱トルクの影響を推定し該影響に応じて目標駆動トルクを補正するための補正トルクを演算する補正トルク演算手段と、
該補正トルク演算手段によって算出された補正トルク、前記目標駆動トルク、該目標駆動トルクを算出する基礎となる走行状態および運転状態の情報値の少なくとも1から所定値以上の周波数成分を除去ないし軽減する高周波数除去手段とを具えたことを特徴としたものである。
かかる本発明のハイブリッド車両の駆動力制御装置によれば、目標駆動トルク補正手段が外乱トルクの影響を排除するため、実際のモータトルクおよびエンジントルクが目標モータトルクおよび目標エンジントルクに良好に追従させることが可能となり、応答性が向上する。また、目標駆動トルクの周波数特性から離れた制御上好ましくない高周波成分を除去するため、応答性が向上する。
以下、本発明の実施の形態を、図面に示す実施例に基づき詳細に説明する。
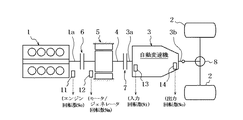
図1は、本発明の伝動状態切り替え制御装置を適用可能なハイブリッド駆動装置を具えたフロントエンジン・リヤホイールドライブ式ハイブリッド車両のパワートレーンを示し、1はエンジン、2は駆動車輪(後輪)である。
図1に示すハイブリッド車両のパワートレーンにおいては、通常の後輪駆動車と同様にエンジン1の車両前後方向後方に自動変速機3をタンデムに配置し、エンジン1(クランクシャフト1a)からの回転を自動変速機3の入力軸3aへ伝達する軸4に結合してモータ/ジェネレータ5を設ける。
図1は、本発明の伝動状態切り替え制御装置を適用可能なハイブリッド駆動装置を具えたフロントエンジン・リヤホイールドライブ式ハイブリッド車両のパワートレーンを示し、1はエンジン、2は駆動車輪(後輪)である。
図1に示すハイブリッド車両のパワートレーンにおいては、通常の後輪駆動車と同様にエンジン1の車両前後方向後方に自動変速機3をタンデムに配置し、エンジン1(クランクシャフト1a)からの回転を自動変速機3の入力軸3aへ伝達する軸4に結合してモータ/ジェネレータ5を設ける。
モータ/ジェネレータ5は、モータとして作用したり、ジェネレータ(発電機)として作用したりするもので、エンジン1および自動変速機3間に配置する。
このモータ/ジェネレータ5およびエンジン1間に、より詳しくは、軸4とエンジンクランクシャフト1aとの間に第1クラッチ6を介挿し、この第1クラッチ6によりエンジン1およびモータ/ジェネレータ5間を切り離し可能に結合する。
ここで第1クラッチ6は、伝達トルク容量を連続的または段階的に変更可能なものとし、例えば、比例ソレノイドでクラッチ作動油流量およびクラッチ作動油圧を連続的に制御して伝達トルク容量を変更可能な湿式多板クラッチで構成する。
このモータ/ジェネレータ5およびエンジン1間に、より詳しくは、軸4とエンジンクランクシャフト1aとの間に第1クラッチ6を介挿し、この第1クラッチ6によりエンジン1およびモータ/ジェネレータ5間を切り離し可能に結合する。
ここで第1クラッチ6は、伝達トルク容量を連続的または段階的に変更可能なものとし、例えば、比例ソレノイドでクラッチ作動油流量およびクラッチ作動油圧を連続的に制御して伝達トルク容量を変更可能な湿式多板クラッチで構成する。
モータ/ジェネレータ5および自動変速機3間に、より詳しくは、軸4と変速機入力軸3aとの間に第2クラッチ7を介挿し、この第2クラッチ7によりモータ/ジェネレータ5および自動変速機3間を切り離し可能に結合する。
第2クラッチ7も第1クラッチ6と同様、伝達トルク容量を連続的または段階的に変更可能なものとし、例えば、比例ソレノイドでクラッチ作動油流量およびクラッチ作動油圧を連続的に制御して伝達トルク容量を変更可能な湿式多板クラッチで構成する。
第2クラッチ7も第1クラッチ6と同様、伝達トルク容量を連続的または段階的に変更可能なものとし、例えば、比例ソレノイドでクラッチ作動油流量およびクラッチ作動油圧を連続的に制御して伝達トルク容量を変更可能な湿式多板クラッチで構成する。
自動変速機3は、2003年1月、日産自動車(株)発行「スカイライン新型車(CV35型車)解説書」第C−9頁〜第C−22頁に記載されたと同じものとし、複数の変速摩擦要素(クラッチやブレーキ等)を選択的に締結したり解放することで、これら変速摩擦要素の締結・解放組み合わせにより伝動経路(変速段)を決定するものとする。
従って自動変速機3は、入力軸3aからの回転を選択変速段に応じたギヤ比で変速して出力軸3bに出力する。
この出力回転は、ディファレンシャルギヤ装置8により駆動車輪たる左右後輪2へ分配して伝達され、車両の走行に供される。
但し自動変速機3は、上記したような有段式のものに限られず、無段変速機であってもよいのは言うまでもない。
従って自動変速機3は、入力軸3aからの回転を選択変速段に応じたギヤ比で変速して出力軸3bに出力する。
この出力回転は、ディファレンシャルギヤ装置8により駆動車輪たる左右後輪2へ分配して伝達され、車両の走行に供される。
但し自動変速機3は、上記したような有段式のものに限られず、無段変速機であってもよいのは言うまでもない。
上記した自動変速機3を具える図1のパワートレーンにおいては、停車状態からの発進時などを含む低負荷・低車速時に用いられる電気走行(EV)モードが要求される場合、第1クラッチ6を解放し、第2クラッチ7を締結し、自動変速機3を動力伝達状態にする。
この状態でモータ/ジェネレータ5を駆動すると、当該モータ/ジェネレータ5からの出力回転のみが変速機入力軸3aに達することとなり、自動変速機3が当該入力軸3aへの回転を、選択中の変速段に応じ変速して変速機出力軸3bより出力する。
変速機出力軸3bからの回転はその後、ディファレンシャルギヤ装置8を経て後輪2に至り、車両をモータ/ジェネレータ5のみによって電気走行(EV走行)させることができる。
変速機出力軸3bからの回転はその後、ディファレンシャルギヤ装置8を経て後輪2に至り、車両をモータ/ジェネレータ5のみによって電気走行(EV走行)させることができる。
高速走行時や、大負荷走行時や、バッテリの持ち出し可能電力が少ない時などで用いられるハイブリッド走行(HEV走行)モードが要求される場合、第1クラッチ6および第2クラッチ7をともに締結し、自動変速機3を動力伝達状態にする。
この状態では、エンジン1からの出力回転、または、エンジン1からの出力回転およびモータ/ジェネレータ5からの出力回転の双方が変速機入力軸3aに達することとなり、自動変速機3が当該入力軸3aへの回転を、選択中の変速段に応じ変速して、変速機出力軸3bより出力する。
変速機出力軸3bからの回転はその後、ディファレンシャルギヤ装置8を経て後輪2に至り、車両をエンジン1およびモータ/ジェネレータ5の双方によってハイブリッド走行(HEV走行)させることができる。
この状態では、エンジン1からの出力回転、または、エンジン1からの出力回転およびモータ/ジェネレータ5からの出力回転の双方が変速機入力軸3aに達することとなり、自動変速機3が当該入力軸3aへの回転を、選択中の変速段に応じ変速して、変速機出力軸3bより出力する。
変速機出力軸3bからの回転はその後、ディファレンシャルギヤ装置8を経て後輪2に至り、車両をエンジン1およびモータ/ジェネレータ5の双方によってハイブリッド走行(HEV走行)させることができる。
かかるHEV走行中において、エンジン1を最適燃費で運転させるとエネルギーが余剰となる場合、この余剰エネルギーによりモータ/ジェネレータ5を発電機として作動させることで余剰エネルギーを電力に変換し、この発電電力をモータ/ジェネレータ5のモータ駆動に用いるよう蓄電しておくことでエンジン1の燃費を向上させることができる。
なお図1では、モータ/ジェネレータ5および駆動車輪2を切り離し可能に結合する第2クラッチ7を、モータ/ジェネレータ5および自動変速機3間に介在させたが、
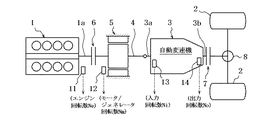
図2に示すように、第2クラッチ7を自動変速機3およびディファレンシャルギヤ装置8間に介在させても、同様に機能させることができる。
図2に示すように、第2クラッチ7を自動変速機3およびディファレンシャルギヤ装置8間に介在させても、同様に機能させることができる。
また、図1および図2では第2クラッチ7として専用のものを自動変速機3の前、若しくは、後に追加することとしたが、
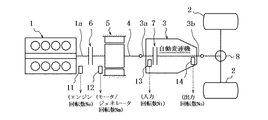
この代わりに第2クラッチ7として、図3に示すごとく自動変速機3内に既存する前進変速段選択用の変速摩擦要素または後退変速段選択用の変速摩擦要素を流用するようにしてもよい。
この代わりに第2クラッチ7として、図3に示すごとく自動変速機3内に既存する前進変速段選択用の変速摩擦要素または後退変速段選択用の変速摩擦要素を流用するようにしてもよい。
図1〜3に示すハイブリッド車両のパワートレーンを成すエンジン1、モータ/ジェネレータ5、第1クラッチ6、および第2クラッチ7は、図4に示すようなシステムにより制御する。
なお以下では、パワートレーンが図3に示すようなものである(第2クラッチ7として自動変速機3内に既存の変速摩擦要素を流用したもの)である場合につき説明を展開するものとする。
なお以下では、パワートレーンが図3に示すようなものである(第2クラッチ7として自動変速機3内に既存の変速摩擦要素を流用したもの)である場合につき説明を展開するものとする。
図4の制御システムは、パワートレーンの動作点を統合制御する統合コントローラ20を具え、パワートレーンの動作点を、目標エンジントルクtTeと、目標モータ/ジェネレータトルクtTmと、第1クラッチ6の目標伝達トルク容量tTc1(第1クラッチ指令圧tPc1)と、第2クラッチ7の目標伝達トルク容量tTc2(第2クラッチ指令圧tPc2)とで規定する。
統合コントローラ20には、上記パワートレーンの動作点を決定するために、
エンジン回転数Neを検出するエンジン回転センサ11からの信号と、
モータ/ジェネレータ回転数Nmを検出するモータ/ジェネレータ回転センサ12からの信号と、
変速機入力回転数Niを検出する入力回転センサ13からの信号と、
変速機出力回転数Noを検出する出力回転センサ14からの信号と、
エンジン1の要求負荷状態を表すアクセルペダル踏み込み量(アクセル開度APO)を検出するアクセル開度センサ15からの信号と、
モータ/ジェネレータ5用の電力を蓄電しておくバッテリ9の蓄電状態SOC(持ち出し可能電力)を検出する蓄電状態センサ16からの信号とを入力する。
エンジン回転数Neを検出するエンジン回転センサ11からの信号と、
モータ/ジェネレータ回転数Nmを検出するモータ/ジェネレータ回転センサ12からの信号と、
変速機入力回転数Niを検出する入力回転センサ13からの信号と、
変速機出力回転数Noを検出する出力回転センサ14からの信号と、
エンジン1の要求負荷状態を表すアクセルペダル踏み込み量(アクセル開度APO)を検出するアクセル開度センサ15からの信号と、
モータ/ジェネレータ5用の電力を蓄電しておくバッテリ9の蓄電状態SOC(持ち出し可能電力)を検出する蓄電状態センサ16からの信号とを入力する。
なお、上記したセンサのうち、エンジン回転センサ11、モータ/ジェネレータ回転センサ12、入力回転センサ13、および出力回転センサ14はそれぞれ、図1〜3に示すように配置することができる。
統合コントローラ20は、上記入力情報のうち運転状態に関するアクセル開度APO、バッテリ蓄電状態SOC、および走行状態に関する変速機出力回転数No(車速VSP)から、運転者が希望している車両の駆動力を実現可能な運転モード(EVモード、HEVモード)を選択すると共に、目標エンジントルクtTe、目標モータ/ジェネレータトルクtTm、目標第1クラッチ伝達トルク容量tTc1(第1クラッチ指令圧tPc1)、および目標第2クラッチ伝達トルク容量tTc2(第2クラッチ指令圧tPc2)をそれぞれ演算する。
目標エンジントルクtTeはエンジンコントローラ21に供給され、目標モータ/ジェネレータトルクtTmはモータ/ジェネレータコントローラ22に供給される。
目標エンジントルクtTeはエンジンコントローラ21に供給され、目標モータ/ジェネレータトルクtTmはモータ/ジェネレータコントローラ22に供給される。
エンジンコントローラ21は、エンジントルクTeが目標エンジントルクtTeとなるようエンジン1を制御し、
モータ/ジェネレータコントローラ22はモータ/ジェネレータ5のトルクTm(または回転数Nm)が目標モータ/ジェネレータトルクtTmとなるよう、バッテリ9およびインバータ10を介してモータ/ジェネレータ5を制御する。
統合コントローラ20は、目標第1クラッチ伝達トルク容量tTc1(第1クラッチ指令圧tPc1)および目標第2クラッチ伝達トルク容量tTc2(第2クラッチ指令圧tPc2)に対応したソレノイド電流を第1クラッチ6および第2クラッチ7の油圧制御ソレノイド(図示せず)に供給し、第1クラッチ6の伝達トルク容量Tc1(第1クラッチ圧Pc1)が目標伝達トルク容量tTc1(第1クラッチ指令圧tPc1)に一致するよう、また、第2クラッチ7の伝達トルク容量Tc2(第2クラッチ圧Pc2)が目標第2クラッチ伝達トルク容量tTc2(第2クラッチ指令圧tPc2)に一致するよう、第1クラッチ6および第2クラッチ7を個々に締結力制御する。
また統合コントローラ20は、上記した運転モード(EVモード、HEVモード)の選択、そして目標エンジントルクtTe、目標モータ/ジェネレータトルクtTm、目標第1クラッチ伝達トルク容量tTc1(第1クラッチ指令圧tPc1)、および目標第2クラッチ伝達トルク容量tTc2(第2クラッチ指令圧tPc2)を演算する制御を行う。
図5は、統合コントローラ20における上述した制御を示すブロック図である。
図5に沿って説明すると、フィルタ処理部100は、ハイカットフィルタ(ローパスフィルタともいう)を用いて、車速VSPに相当する変速機出力回転数Noの信号から、この信号に含まれる所定値以上の周波数、つまり高周波成分、を低減ないし除去する処理を行い、処理済の信号Nofを目標駆動力演算部200に出力する。
図5に沿って説明すると、フィルタ処理部100は、ハイカットフィルタ(ローパスフィルタともいう)を用いて、車速VSPに相当する変速機出力回転数Noの信号から、この信号に含まれる所定値以上の周波数、つまり高周波成分、を低減ないし除去する処理を行い、処理済の信号Nofを目標駆動力演算部200に出力する。
目標駆動力演算部200は、上記の処理済変速機出力回転数Nofの信号およびアクセル開度APOの信号に基づき図6に示すマップを参照して駆動車輪2の目標駆動トルクtTwを算出し、算出した目標駆動トルクtTwを補正トルク演算部300および目標値生成部400に出力する。
補正トルク演算部300には車速VSPに相当する変速機出力回転数Noの信号および上記の目標駆動トルクtTwの信号が入力される。補正トルク演算部300は、変速機出力回転数Noに基づき目標駆動トルクtTwを補正するためのトルクTcを算出し、この補正トルクTcを目標値生成部400に入力する。この補正トルクTcを求める処理については後述する。
目標値生成部400は、上述した補正トルクTcと、目標駆動トルクtTwと、エンジントルクTeと、自動変速機3の変速比Grとに基づき、目標エンジントルクtTeおよび目標モータ/ジェネレータトルクtTmをそれぞれ演算して、これらの演算結果を出力する。これらの値Tc,tTw,tTe,tTm,およびGrの間には、以下の式に示す関係が成立する。
Tc+tTw=(tTe+tTm)×Gr ・・・・(1)
Grは、前述したように自動変速機3の変速比であり、例えばシフトポジションより算出する。
Tc+tTw=(tTe+tTm)×Gr ・・・・(1)
Grは、前述したように自動変速機3の変速比であり、例えばシフトポジションより算出する。
ここで総合コントローラ20は、エンジントルクTeの算出に際し、図示しないエンジンのスロットル開度と、車速VSPおよび車両伝動系の総合変速比から求めた基準エンジン回転数と実エンジン回転数Neとの間におけるエンジン回転偏差と、から求めることができる。
図7は前述した図5に示す制御を示すフローチャートである。統合コントローラ20は例えば10msの定時間隔毎に図7に示す制御を実行する。図7に示すフローチャートに沿って説明すると、最初のステップS1では、検出したアクセル開度APOと、検出した変速機出力回転数Noと、求めたエンジントルクTeを読み込む。変速機出力回転数Noを読み込む代わりに、駆動車輪2の車輪速を検出し、この検出値にディファレンシャルギヤ装置8の固定変速比を乗じた値を読み込んでもよい。
次のステップS2では、読み込んだ変速機出力回転数Noから高周波数領域の振動を低減ないし除去した処理済変速機出力回転数Nofを算出する。例えば変速機出力回転数Noに対して、以下の式に示すローパスフィルタ処理を施す。
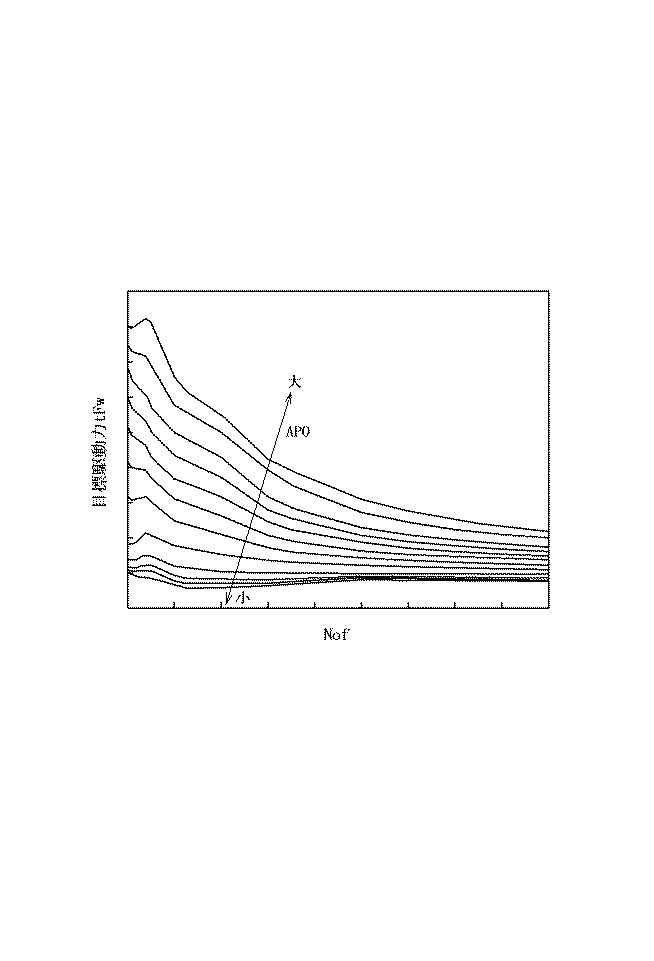
次のステップS3では、上記ステップS2で算出した処理済変速機出力回転数Nofと、上記ステップS1で読み込んだアクセル開度APOと、に基づき図6に示すマップを参照して目標駆動トルクtTwを求める。この処理済変速機出力回転数Nofは車速VSPに相当する。
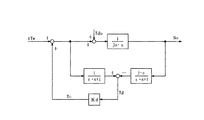
次のステップS4では、補正トルクを算出する。補正トルクの算出手段として例えば、図8に示す外乱オブザーバの制御手段を利用する。
ここで、図8に示す制御について説明すると、Joは(図1〜)図3に示す駆動系の慣性モーメント、Jは駆動系の慣性モーメントの推定値、τはオブザーバ時定数、Tdoは実際に生じる不可避な外乱トルク、Tdは推定外乱トルク、Kdは推定外乱トルクTdに応じて求めた補正ゲイン、Tcは補正トルクである。
補正ゲインKdは、推定外乱トルクTdに基づき図9に示す特性図を参照して求める。推定外乱トルクTdの絶対値が閾値Td1以下であれば、補正ゲインKdは一定値Kd1である。推定外乱トルクTdの絶対値が、閾値Td1以上かつ閾値Td2以下であれば、閾値Td1よりも大きくなるに従って、補正ゲインKdはKd1よりも大きくなる。推定外乱トルクTdの絶対値が閾値Td2以上であれば、補正ゲインKdは一定値Kd2である。このように、補正ゲインKdは一定値Kd2ではなく、推定外乱トルクTdの絶対値が小さい領域では小さい値をとる特性としてあるのは、離散化して微分フィルタを実現することと、センサの特性、ビットレートで、多少の誤差があることを考慮し、算出した外乱トルクにより制御系が破綻しないようにする保護および調整項目とすることを意図したものである。
説明を図7に戻す。次のステップs5では、上記ステップS1で読み込んだエンジントルクTeと、上記ステップS3で求めた目標駆動トルクtTwと、上記ステップS4で求めた補正トルクTcと、に基づき、以下に示す式を用いて目標エンジントルクtTeおよび目標モータ/ジェネレータトルクtTmを生成する。
tTe = tTw / Gr ・・・(3)
tTm =(tTe−Te)+Tc/Gr ・・・(4)
ステップS5で目標エンジントルクtTeおよび目標モータ/ジェネレータトルクtTmを算出すると、本制御を抜ける。
tTe = tTw / Gr ・・・(3)
tTm =(tTe−Te)+Tc/Gr ・・・(4)
ステップS5で目標エンジントルクtTeおよび目標モータ/ジェネレータトルクtTmを算出すると、本制御を抜ける。
ところで、上記した本実施例によれば、動力源としてエンジン1およびモータ/ジェネレータ5を具えたパワートレーンに設けられ、走行状態(車速VSP)に相当する変速機出力回転数Noおよび運転状態の相当するアクセル開度APOに応じた目標駆動トルクtTwを算出し、目標駆動トルクtTwに追従するよう、つまりエンジン1のトルクTeが目標エンジントルクtTeに追従するようモータ/ジェネレータ5のトルクTmが目標モータ/ジェネレータトルクtTmに追従するようを制御するハイブリッド車両の駆動力制御装置において、
パワートレーンの外乱トルクの影響を推定し該影響に応じて目標駆動トルクtTwを補正するための補正トルクTcを演算する補正トルク演算部300と、
目標駆動トルクtTwを算出する基礎となる走行状態の情報値Noから所定値以上の高周波数帯域にある周波数成分を除去するフィルタ処理部100とを具えたことから、
目標エンジントルクtTeに追従するようエンジンコントローラ21を制御する場合と、目標モータ/ジェネレータトルクtTmに追従するようモータ/ジェネレータコントローラ22を制御する場合とで、低周波の外乱トルクの影響を確実に排除し、かつ、高周波成分の影響をも確実に排除することが可能になる。このような本実施例によれば低周波成分の影響および低周波成分の影響を個々に排除できることから、外乱等で目標加速度が得られないことを補償し得て、目標駆動トルクtTwに対する実駆動トルクの応答が向上し、運転者の希望する加速感覚を得ることができる。
つまりパワートレーンに生じる特性上不可避な外乱トルクは、低周波領域の振動であるから、この振動を解消するよう目標駆動トルクtTwを補正する手段(補正トルク演算部300)を設けることにより、パワートレーンとしての応答性を効果的に向上させることができる。
また図5に示す制御系に生じるノイズは高低周波領域の振動であるから、この振動を軽減ないし除去する手段(フィルタ処理部100)を設けることにより、制御系としての応答性を効果的に向上させることができる。
また図5に示す制御系に生じるノイズは高低周波領域の振動であるから、この振動を軽減ないし除去する手段(フィルタ処理部100)を設けることにより、制御系としての応答性を効果的に向上させることができる。
なお、本実施例では図5に示すように、ブロック図中矢印の上流側にフィルタ処理部100を設け、目標駆動トルクtTwを算出する基礎となる走行状態の情報値すなわち変速機出力回転数Noから高周波数成分を除去ないし軽減するものである。この他にも図には示さなかったが、目標駆動トルクtTw から高周波数成分を除去ないし軽減するものであってもよいし、補正トルクTcから高周波数成分を除去ないし軽減するものであってもよいし、コスト上許容されるのならば、これらNo,tTw,Tcのうちの複数から高周波数成分を除去ないし軽減するものであってもよい。
また本実施例においては、図1〜図3に示すようにエンジン1とモータ/ジェネレータ5とを駆動結合し、モータ/ジェネレータ5と駆動車輪2とを駆動結合したことから、
このような構成のハイブリッド車両において、目標駆動トルクtTwに対する応答性が向上し、運転者の希望する加速感覚を得ることができる。
このような構成のハイブリッド車両において、目標駆動トルクtTwに対する応答性が向上し、運転者の希望する加速感覚を得ることができる。
また本実施例においては、図1〜図3に示すようにモータ/ジェネレータ5よりも駆動車輪2側の駆動伝達経路に自動変速機3を挿置したことから、
図1〜図3のような駆動系を構成するハイブリッド車両において、推定エンジントルクと目標エンジントルクとの差を目標モータトルクに上乗せすることにより、エンジントルクの応答遅れを補償することができる。したがって、目標駆動トルクtTwに対する実際のエンジントルクTeの応答性およびモータ/ジェネレータトルクTmの応答性が向上し、運転者の希望する加速感覚を得ることができる。
図1〜図3のような駆動系を構成するハイブリッド車両において、推定エンジントルクと目標エンジントルクとの差を目標モータトルクに上乗せすることにより、エンジントルクの応答遅れを補償することができる。したがって、目標駆動トルクtTwに対する実際のエンジントルクTeの応答性およびモータ/ジェネレータトルクTmの応答性が向上し、運転者の希望する加速感覚を得ることができる。
なお、上述したのはあくまでも本発明の一実施例であり、本発明はその主旨に逸脱しない範囲において種々変更が加えられうるものである。
1 エンジン
2 駆動車輪(後輪)
3 自動変速機
4 伝動軸
5 モータ/ジェネレータ
6 第1クラッチ
7 第2クラッチ
8 ディファレンシャルギヤ装置
9 バッテリ
10 インバータ
11 エンジン回転センサ
12 モータ/ジェネレータ回転センサ
13 変速機入力回転センサ
14 変速機出力回転センサ
15 アクセル開度センサ
16 バッテリ蓄電状態センサ
20 統合コントローラ
21 エンジンコントローラ
22 モータ/ジェネレータコントローラ
2 駆動車輪(後輪)
3 自動変速機
4 伝動軸
5 モータ/ジェネレータ
6 第1クラッチ
7 第2クラッチ
8 ディファレンシャルギヤ装置
9 バッテリ
10 インバータ
11 エンジン回転センサ
12 モータ/ジェネレータ回転センサ
13 変速機入力回転センサ
14 変速機出力回転センサ
15 アクセル開度センサ
16 バッテリ蓄電状態センサ
20 統合コントローラ
21 エンジンコントローラ
22 モータ/ジェネレータコントローラ
Claims (3)
- 動力源としてエンジンおよびモータ/ジェネレータを具えたパワートレーンに設けられ、走行状態および運転状態に応じた目標駆動トルクを算出し、該目標駆動トルクに追従するよう前記エンジンおよびモータ/ジェネレータの駆動力を制御するハイブリッド車両の駆動力制御装置において、
前記パワートレーンの外乱トルクの影響を推定し該影響に応じて目標駆動トルクを補正するための補正トルクを演算する補正トルク演算手段と、
該補正トルク演算手段によって算出された補正トルク、前記目標駆動トルク、該目標駆動トルクを算出する基礎となる走行状態および運転状態の情報値の少なくとも1から所定値以上の周波数成分を除去ないし軽減する高周波数除去手段とを具えたことを特徴とする、ハイブリッド車両の駆動力制御装置。 - 請求項1に記載のハイブリッド車両の駆動力制御装置において、
前記エンジンと前記モータ/ジェネレータを駆動結合し、該モータ/ジェネレータと駆動車輪とを駆動結合したことを特徴とするハイブリッド車両の駆動力制御装置。 - 請求項2に記載のハイブリッド車両の駆動力制御装置において、
前記パワートレーンは、前記モータ/ジェネレータよりも前記駆動車輪側の駆動伝達経路に変速機を具えたことを特徴とするハイブリッド車両の駆動力制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006199666A JP2008024178A (ja) | 2006-07-21 | 2006-07-21 | ハイブリッド車両の駆動力制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006199666A JP2008024178A (ja) | 2006-07-21 | 2006-07-21 | ハイブリッド車両の駆動力制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2008024178A true JP2008024178A (ja) | 2008-02-07 |
Family
ID=39115255
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006199666A Pending JP2008024178A (ja) | 2006-07-21 | 2006-07-21 | ハイブリッド車両の駆動力制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2008024178A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013151197A (ja) * | 2012-01-24 | 2013-08-08 | Aisin Aw Co Ltd | 制御装置 |
| JP2014131902A (ja) * | 2013-01-07 | 2014-07-17 | Denso Corp | ハイブリッド車のモータ制御装置 |
| JP2016094112A (ja) * | 2014-11-14 | 2016-05-26 | 株式会社アドヴィックス | 車両の走行制御装置 |
| CN120927320A (zh) * | 2025-10-14 | 2025-11-11 | 江西五十铃汽车有限公司 | 一种混动车辆测试方法及系统 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000217209A (ja) * | 1999-01-22 | 2000-08-04 | Toyota Motor Corp | 電動機を駆動力源とした車両の制振装置 |
-
2006
- 2006-07-21 JP JP2006199666A patent/JP2008024178A/ja active Pending
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000217209A (ja) * | 1999-01-22 | 2000-08-04 | Toyota Motor Corp | 電動機を駆動力源とした車両の制振装置 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013151197A (ja) * | 2012-01-24 | 2013-08-08 | Aisin Aw Co Ltd | 制御装置 |
| JP2014131902A (ja) * | 2013-01-07 | 2014-07-17 | Denso Corp | ハイブリッド車のモータ制御装置 |
| JP2016094112A (ja) * | 2014-11-14 | 2016-05-26 | 株式会社アドヴィックス | 車両の走行制御装置 |
| CN120927320A (zh) * | 2025-10-14 | 2025-11-11 | 江西五十铃汽车有限公司 | 一种混动车辆测试方法及系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR100772314B1 (ko) | 하이브리드 차량의 제어 장치 | |
| KR100846532B1 (ko) | 하이브리드 차량의 엔진 시동 제어 장치 | |
| JP5088058B2 (ja) | ハイブリッド車両のモード切り替え制御装置 | |
| KR101447844B1 (ko) | 차량의 구동력 제어 장치 | |
| JP5098338B2 (ja) | ハイブリッド車両 | |
| KR101293014B1 (ko) | 차량의 유압 제어 장치 | |
| JP5109467B2 (ja) | ハイブリッド車両の駆動制御装置 | |
| US9050970B2 (en) | Driving torque control device for hybrid vehicle | |
| US9061681B2 (en) | Control device | |
| US7469169B2 (en) | Method for control of input power distribution in a motor vehicle with hybrid engine drive | |
| JP5169433B2 (ja) | ハイブリッド車両の発電制御方法 | |
| KR20070049068A (ko) | 하이브리드 차량의 제어 장치 | |
| JP4967671B2 (ja) | ハイブリッド車両のエンジン失火検出制御装置 | |
| CN109720334B (zh) | 混合动力车辆 | |
| JP2007126092A (ja) | ハイブリッド車両のコースティング走行時制動力制御装置 | |
| KR20130081298A (ko) | 하이브리드 차량의 제어 장치 | |
| JP2010143423A (ja) | ハイブリッド車両のエンジン始動・停止制御装置 | |
| JP6493020B2 (ja) | ハイブリッド車両のエンジントルク補正装置 | |
| JP2012086738A (ja) | ハイブリッド車両のモード切り替え制御装置 | |
| JP2007314066A (ja) | ハイブリッド車両のクラッチ締結制御装置 | |
| JP4935268B2 (ja) | 車両の制御装置 | |
| JP2007331599A (ja) | ハイブリッド車両の伝動状態切り替え制御装置 | |
| JP2012091573A (ja) | トルク制御装置及びトルク制御方法 | |
| JP7013715B2 (ja) | ハイブリッド車両の駆動トルク制御装置および駆動トルク制御方法 | |
| JP5678570B2 (ja) | 車両の駆動力制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20090326 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20101109 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20110308 |