JP2009100603A - 電気車制御装置 - Google Patents
電気車制御装置 Download PDFInfo
- Publication number
- JP2009100603A JP2009100603A JP2007271878A JP2007271878A JP2009100603A JP 2009100603 A JP2009100603 A JP 2009100603A JP 2007271878 A JP2007271878 A JP 2007271878A JP 2007271878 A JP2007271878 A JP 2007271878A JP 2009100603 A JP2009100603 A JP 2009100603A
- Authority
- JP
- Japan
- Prior art keywords
- speed
- adhesion
- torque
- tangential force
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/64—Electric machine technologies in electromobility
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
【課題】空転中に車輪とレール間の粘着条件が好転し、自然再粘着する。この再粘着過程で、車輪、駆動装置歯車、電動機回転子に蓄積された余分な回転エネルギーを放出するため、車両の正規の加速に必要な接線力を超える接線力が発生し、車両ショックを生じることがある。
【解決手段】車輪とレールのすべり速度に相当する車両速度と電動機回転速度の差速度を検知し、この値が所定値以下の間は通常のトルク制御を行い、所定のトルク指令値のままでは差速度の拡大が止まらない場合に、差速度の制限目標値との偏差に応じたトルク低減特性を付加した電気車制御装置に対して、再粘着時に短時間だけトルク低減制御を行う。再粘着時(接線力が増大するタイミングに合わせて)、トルク制御系が制御するトルクを低減する。これにより再粘着時に接線力が過大になることを抑制し、乗り心地を改善できる。
【選択図】図1
【解決手段】車輪とレールのすべり速度に相当する車両速度と電動機回転速度の差速度を検知し、この値が所定値以下の間は通常のトルク制御を行い、所定のトルク指令値のままでは差速度の拡大が止まらない場合に、差速度の制限目標値との偏差に応じたトルク低減特性を付加した電気車制御装置に対して、再粘着時に短時間だけトルク低減制御を行う。再粘着時(接線力が増大するタイミングに合わせて)、トルク制御系が制御するトルクを低減する。これにより再粘着時に接線力が過大になることを抑制し、乗り心地を改善できる。
【選択図】図1
Description
本発明は鉄道車両用の電気車制御装置に関するものであり、特に空転制御に関する。
鉄道車両の推進制御装置として可変電圧可変周波数のインバータ装置で多相交流電動機を駆動する方式が一般化しつつある。鉄道車両では推進システムの如何に関わらず、いわゆる接線力の低下する現象によって空転や滑走が起き、一時的に推進力や制動力が得られないときがある。鉄道車両の推進制御装置はトルク制御系で構成するのが一般的であり、接線力が低下して空転状態になると車輪の回転速度および駆動源である電動機の回転速度が急激に上昇する。接線力は動輪とレールとの間に作用する推進力であり、通常の粘着状態では動輪の周速度と車両速度とは概略一致する。
しかしレールと車輪の接触面に雨滴や雪等が介在し、粘着状態が保てなくなると、駆動源の電動機のトルクがレールに伝達されず、動輪周速度だけが上昇し、車両速度と動輪周速度に大きな差速度(すべり速度)の生じる、いわゆる空転状態となる。
滑走の場合は車両速度に対して、動輪周速度だけが下降することであるが、以下の説明では簡素化のために空転側だけで記述する。
滑走の場合は車両速度に対して、動輪周速度だけが下降することであるが、以下の説明では簡素化のために空転側だけで記述する。
従来の交流電動機駆動システムでは、電動機の回転速度の変化率等から空転を空転開始直後に検知し、指令トルクを速やかに低減して電動機および車輪の回転速度が発散することを防止するのが通例であるが、接線力を可能な限り獲得する制御方式として、我々はある程度のすべり速度では指令トルクを引き下げない空転制御方式を提案している。
図2に我々の提案する粘着制御方式を適用した電気車制御装置の一例をブロック図で示す。電気車制御装置1が交流電動機21,22を駆動するシステムの例である。インバータ制御部103は交流電動機のトルク分電流偏差と励磁分電流偏差とをそれぞれ極小になるように独立に制御する。各偏差は偏差演算部105および106で各指令値と実電流との偏差をそれぞれ演算したものである。トルク分電流指令と励磁分電流指令は電流指令発生部102の出力であり、トルク指令100と磁束指令101の指令入力から演算する。トルク指令100は電流指令発生部102に入力する手前で係数乗算部110を通過する。係数乗算部110は、空転発散防止部111の出力である低減係数値をトルク指令に乗じてトルク指令の低減操作を行う。
電流演算部104はインバータ制御部103から出力電圧の位相情報を得て、インバータ出力電流から実トルク分電流と実励磁分電流とにベクトル分解した各電流成分を出力する。すべり速度演算部109は車両速度信号4と動輪周速度との差速度を演算する。インバータ制御部103はトルク分電流偏差と励磁分電流偏差情報の他に、電動機の回転速度をインバータ出力周波数に換算した入力情報が必要である。
速度検出器31,32が電動機回転速度を検出し、速度演算部107は前記速度検出器31,32の出力信号の単位時間当りのパルス数等の検出量をインバータ出力周波数に換算する。電動機の回転速度の単位は通常[rad/sec]で表すがインバータ出力周波数に換算した場合の単位は[Hz]、後述するがこれを動輪周速度に換算する場合は[km/h]とする。速度演算部107の出力は様々に利用されるが、すべて比例関係にあり、各参照部でそれぞれの比例係数を乗じて用いるものとし、説明上はいずれも電動機実回転速度信号108とする。
すべり速度信号はすべり速度演算部109の出力であるが、電動機実回転速度信号108から求めた動輪周速度と車両速度信号4との差である。
空転発散防止部111はすべり速度信号が小さい間は、指令トルクを低減しないよう、出力の低減係数値を1.0とする。すべり速度が拡大して、より大きな接線力を期待できない領域に至った時点で、すべり速度に応じて空転発散防止部111は出力の低減係数値を1.0以下に下げ、接線力と電動機の出力トルクとのバランス状態を得て、すべり速度の発散を防止する。
空転発散防止部111はすべり速度信号が小さい間は、指令トルクを低減しないよう、出力の低減係数値を1.0とする。すべり速度が拡大して、より大きな接線力を期待できない領域に至った時点で、すべり速度に応じて空転発散防止部111は出力の低減係数値を1.0以下に下げ、接線力と電動機の出力トルクとのバランス状態を得て、すべり速度の発散を防止する。
すべり速度に応じた低減係数値とは 座標標記(すべり速度,低減係数値)に従えば、例えば図3に示すように、(S0,1.0)(S1,0.0)の2点を通る直線で表すような低減特性である。この制御方式はすべり速度と接線力との関係が図4のようになる調査結果に基づくものである。
特開平6−335106号公報
空転中に車輪とレール間の粘着条件が好転し、すべり速度に対する接線力の関係が図4で示すレベルより遥かに大きくなると、空転している車輪が急激に自然再粘着する。この再粘着過程で微小すべり領域にある接線力ピークを通過しながら、車輪、駆動装置歯車、電動機回転子に蓄積された余分な回転エネルギーを放出するため、車両の正規の加速に必要な接線力を超える接線力が発生し、車両ショックを生じることがある。
請求項1の発明によれば、誘導電動機を駆動する電気車制御装置であって、車輪とレールのすべり速度に相当する車両速度と電動機回転速度の差速度を検知し、該差速度この値が所定値以下の間は通常のトルク制御を行い、所定のトルク指令値のままでは前記差速度の拡大が止まらない場合に、前記差速度の制限目標値との偏差に応じたトルク低減特性を付加した該電気車制御装置に対して、再粘着時に短時間だけトルク低減制御を行うことを特徴とする。
請求項2の発明によれば、誘導電動機を駆動する請求項1記載の電気車制御装置であって、再粘着の検知を電動機回転速度の変化率で行うことを特徴とする。
大きいすべり速度の空転状態から車輪とレール間の粘着条件の好転に伴って自然再粘着が起きると、再粘着時に正規の接線力より大きな接線力が瞬間的に発生し、車両ショックとなり乗り心地が損なわれることがある。本特許は再粘着時(接線力が増大するタイミングに合わせて)、トルク制御系が制御するトルクを低減する。これにより再粘着時に接線力が過大になることを抑制し、乗り心地を改善できる。
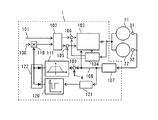
図1に本発明の粘着制御方式を適用した電気車制御装置のブロック図を示す。
図1は我々の提案する図2の制御方式に対して、制御ブロックの時間低減係数発生部120、再粘着検知部121、低位優先選択部122を新たに加えたものである。
再粘着検知部121は電動機実回転速度信号108の変化率を演算し、再粘着時の急激な速度変化を予め設定する検知レベルと比較して、再粘着検知信号を時間低減係数発生部120へ出力する。検知レベルは空転再粘着に対しては速度の減少方向の変化率であり、滑走再粘着に対しては速度の増加方向の変化率を設定する。
再粘着検知部121は電動機実回転速度信号108の変化率を演算し、再粘着時の急激な速度変化を予め設定する検知レベルと比較して、再粘着検知信号を時間低減係数発生部120へ出力する。検知レベルは空転再粘着に対しては速度の減少方向の変化率であり、滑走再粘着に対しては速度の増加方向の変化率を設定する。
時間低減係数発生部120は再粘着検知信号を受けて、一定時間幅だけ引下げ係数を発生するものである。図4に車輪速度の変化に対応する低減係数値の操作状況を示す。そして、この実施例のバリエーションとして、再粘着検知信号に対する引下げ係数の変化タイミングを可変する(通常は遅らせる)ことも考えられるが、制御を再粘着タイミングに合わせるという目的の一実施例となる。
低位優先信号選択部122はすべり速度の空転発散防止部111の出力と時間低減係数発生部120の出力を合成した低減係数値を生成する。合成とはこの場合は、空転発散防止部111の出力と時間低減係数発生部120の出力の低位優先である。
再粘着検知部121は上記のように電動機実回転速度信号108の変化率を用いずとも構成できる。一例として、電動機実回転速度信号108と車両速度信号4の差速度が所定値以下になったこと、別の一例として、前例と同様の差速度を車両速度信号4で除した値(すべり率)が所定値以下になったことを比較器で検知する方法である。この方法の場合は、前記、再粘着のタイミング合わせは必要ない。
従来の鉄道車両の推進装置における再粘着制御が、空転発生時点の近傍の検知タイミングで発動する際粘着アルゴリズムであるのに対して、本発明はすべり速度を許容して接線力を獲得しようとする制御方式の装置で、再粘着時にトルク指令を処置することを特徴とする。したがって、すべり速度が増大した状態から微少すべり速度状態、すなわち粘着状態に遷移する際の余分な回転エネルギーが車両運動エネルギーに移行することによる推進力変動を軽減させるものであり、並列駆動を前提にする誘導電動機システムに対しても、個別制御が前提になる同期電動機システムに対しても実施可能である。
1 電気車制御装置
21 交流電動機
22 交流電動機
31 速度検出器
32 速度検出器
4 車両速度信号
100 トルク指令
101 磁束指令
102 電流指令発生部
103 インバータ制御部
104 電流演算部
105 トルク分電流偏差演算部
106 磁束分電流偏差演算部
107 速度演算部
108 電動機実回転速度信号
109 すべり速度演算部
110 係数乗算部
111 空転発散防止部
120 時間低減係数発生部
121 再粘着検知部
122 低位優先信号選択器
21 交流電動機
22 交流電動機
31 速度検出器
32 速度検出器
4 車両速度信号
100 トルク指令
101 磁束指令
102 電流指令発生部
103 インバータ制御部
104 電流演算部
105 トルク分電流偏差演算部
106 磁束分電流偏差演算部
107 速度演算部
108 電動機実回転速度信号
109 すべり速度演算部
110 係数乗算部
111 空転発散防止部
120 時間低減係数発生部
121 再粘着検知部
122 低位優先信号選択器
Claims (2)
- 誘導電動機を駆動する電気車制御装置であって、車輪とレールのすべり速度に相当する車両速度と電動機回転速度の差速度を検知し、該差速度が所定値以下の間は通常のトルク制御を行い、所定のトルク指令値のままでは前記差速度の拡大が止まらない場合に、前記差速度の制限目標値との偏差に応じたトルク低減特性を付加した該電気車制御装置に対して、再粘着時に短時間だけトルク低減制御を行うことを特徴とする電気車制御装置。
- 誘導電動機を駆動する電気車制御装置であって、再粘着の検知を電動機回転速度の変化率で行うことを特徴とする請求項1記載の電気車制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007271878A JP2009100603A (ja) | 2007-10-19 | 2007-10-19 | 電気車制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007271878A JP2009100603A (ja) | 2007-10-19 | 2007-10-19 | 電気車制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2009100603A true JP2009100603A (ja) | 2009-05-07 |
Family
ID=40703097
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007271878A Pending JP2009100603A (ja) | 2007-10-19 | 2007-10-19 | 電気車制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2009100603A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2010119832A1 (ja) | 2009-04-17 | 2010-10-21 | 日本電気株式会社 | フェムトセル用基地局、通信制御装置、通信システム、制御方法及びプログラム |
| JP2017204956A (ja) * | 2016-05-12 | 2017-11-16 | 東洋電機製造株式会社 | 空転・滑走安定化装置 |
| WO2021205711A1 (ja) * | 2020-04-10 | 2021-10-14 | 日立Astemo株式会社 | 駆動制御装置および駆動制御方法 |
-
2007
- 2007-10-19 JP JP2007271878A patent/JP2009100603A/ja active Pending
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2010119832A1 (ja) | 2009-04-17 | 2010-10-21 | 日本電気株式会社 | フェムトセル用基地局、通信制御装置、通信システム、制御方法及びプログラム |
| JP2017204956A (ja) * | 2016-05-12 | 2017-11-16 | 東洋電機製造株式会社 | 空転・滑走安定化装置 |
| WO2021205711A1 (ja) * | 2020-04-10 | 2021-10-14 | 日立Astemo株式会社 | 駆動制御装置および駆動制御方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4413931B2 (ja) | 自動車及び自動車の制御装置 | |
| EP2097290B1 (en) | Method and apparatus for controlling motor for skid mode of electric vehicle | |
| KR101165554B1 (ko) | 전기차의 제어 장치 | |
| CA2157424C (en) | Control apparatus for electric vehicles | |
| EP2191998B1 (en) | Controller for electric vehicle | |
| JP4636994B2 (ja) | 車両駆動装置 | |
| JP5391456B2 (ja) | 電動機制御方法及び電動機制御装置 | |
| JP2008289237A (ja) | 電動機制御装置及び再粘着制御方法 | |
| JP5063274B2 (ja) | 電気車制御装置 | |
| JP4903740B2 (ja) | 電動機制御方法及び電動機制御装置 | |
| JP4818244B2 (ja) | 電動機制御装置及び再粘着制御方法 | |
| JP6730057B2 (ja) | 電気車制御装置 | |
| JP2011172472A (ja) | 電動機制御方法及び電動機制御装置 | |
| JP2012075293A (ja) | モータ制御装置 | |
| JP4969411B2 (ja) | 電気車制御装置 | |
| JP7105608B2 (ja) | 電動機制御方法及び電動機制御装置 | |
| EP4380039B1 (en) | Electric motor drive device, and electric motor drive method | |
| JP5828452B2 (ja) | 電気車制御装置 | |
| JP2008148445A (ja) | 鉄道車両の駆動制御装置 | |
| JP2008289238A (ja) | 電動機制御装置及び再粘着制御方法 | |
| JP2000125406A (ja) | 電気車制御装置 | |
| JP6738751B2 (ja) | 電動機制御方法および制御装置 | |
| JP2000224708A (ja) | 電気車制御装置 | |
| JP6990112B2 (ja) | 再粘着制御方法および電動機制御装置 | |
| JP2000295705A (ja) | 電気車の制御装置 |