以下の各実施形態では、本発明の浮遊粒子測定システムの一例として、火災の発生の有無を判断する目的で監視空間の煙粒子の濃度を測定するものを例示するが、この例に限らず、本発明の浮遊粒子測定システムは、監視空間の種々の浮遊粒子(煙粒子、粉塵、湯気など)の濃度の測定に用いることができる。
(実施形態1)
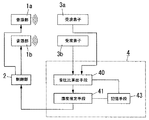
本実施形態の浮遊粒子測定システムは、図2に示すように、超音波を送波可能な一対の音源部1a,1b(以下、両音源部1a,1bを特に区別しないときは音源部1という)と、音源部1a,1bを制御する制御部2と、各音源部1a,1bから送波された超音波の音圧を検出する一対の受波素子3a,3b(以下、両受波素子3a,3bを特に区別しないときは受波素子3という)と、各受波素子3a,3bの出力に基づいて音源部1と受波素子3との間の監視空間に存在する浮遊粒子の濃度を測定する信号処理部4とを備えている。なお、ここでは超音波を送受波する音源部1および受波素子3を採用しているが、音源部1および受波素子3は、超音波に限らず音波を送受波するものであればよい。
ここにおいて、音源部1と受波素子3とは、第1の音源部1aと第1の受波素子3aとを組とし、第2の音源部1bと第2の受波素子3bとを組として、円盤状のプリント基板からなる回路基板5(図17参照)の一表面側に、各組を成す音源部1a,1bと受波素子3a,3bとが互いに離間して対向配置されている。回路基板5には制御部2および信号処理部4が設けられている。また、回路基板5の上記一表面には、音源部1から送波された超音波の反射を防止する吸音層(図示せず)が設けられているので、音源部1から送波された超音波が回路基板5で反射して受波素子3に入射するのを防止することができて、反射波の干渉を防止することができ、特に、音源部1から送波させる超音波として連続波を用いる場合に有効である。
本実施形態では、音源部1として、後述のように空気に熱衝撃を与えることで超音波を発生させる音波発生素子を用いることで、圧電素子に比べて残響時間が短い超音波を送波するようにし、且つ、受波素子として、共振特性のQ値が圧電素子に比べて十分に小さく受波信号に含まれる残響成分の発生期間が短い静電容量型のマイクロホンを用いている。
ここにおいて、音源部1は、図3に示すように、単結晶のp形のシリコン基板からなるベース基板11の一表面(図3における上面)側に多孔質シリコン層からなる熱絶縁層(断熱層)12が形成され、熱絶縁層12の表面側に発熱体部として金属薄膜からなる発熱体層13が形成され、ベース基板11の上記一表面側に発熱体層13と電気的に接続された一対のパッド14,14が形成されている。なお、ベース基板11の平面形状は矩形状であって、熱絶縁層12、発熱体層13それぞれの平面形状も矩形状に形成してある。また、ベース基板11の上記一表面側において熱絶縁層12が形成されていない部分の表面にはシリコン酸化膜からなる絶縁膜(図示せず)が形成されている。
上述の音源部1では、発熱体層13の両端のパッド14,14間に通電して発熱体層13に急激な温度変化を生じさせると、発熱体層13に接触している空気(媒質)に急激な温度変化(熱衝撃)が生じる(つまり、発熱体層13に接触している空気に熱衝撃が与えられる)。したがって、発熱体層13に接触している空気は、発熱体層13の温度上昇時には膨張し発熱体層13の温度下降時には収縮するから、発熱体層13への通電を適宜に制御することによって空気中を伝播する超音波を発生させることができる。要するに、音源部1を構成する音波発生素子は、発熱体層13への通電に伴う発熱体層13の急激な温度変化を媒質の膨張収縮に変換することにより媒質を伝播する超音波を発生するので、圧電素子のように機械的振動により超音波を発生する場合に比べて、残響の少ない単パルス状の超音波を送波させることができる。
上述の音源部1は、ベース基板11としてp形のシリコン基板を用いており、熱絶縁層12を多孔度が略60〜略70%の多孔質シリコン層からなる多孔質層により構成しているので、ベース基板11として用いるシリコン基板の一部をフッ化水素水溶液とエタノールとの混合液からなる電解液中で陽極酸化処理することにより熱絶縁層12となる多孔質シリコン層を形成することができる(ここで、陽極酸化処理により形成された多孔質シリコン層は、結晶粒径がナノメータオーダの微結晶シリコンからなるナノ結晶シリコンを多数含んでいる)。多孔質シリコン層は、多孔度が高くなるにつれて熱伝導率および熱容量が小さくなるので、熱絶縁層12の熱伝導率および熱容量をベース基板11の熱伝導率および熱容量に比べて小さくし、熱絶縁層12の熱伝導率と熱容量との積をベース基板11の熱伝導率と熱容量との積に比べて十分に小さくすることにより、発熱体層13の温度変化を空気に効率よく伝達することができ発熱体層13と空気との間で効率的な熱交換が起こり、且つ、ベース基板11が熱絶縁層12からの熱を効率よく受け取って熱絶縁層12の熱を逃がすことができて発熱体層13からの熱が熱絶縁層12に蓄積されるのを防止することができる。なお、熱伝導率が148W/(m・K)、熱容量が1.63×106J/(m3・K)の単結晶のシリコン基板を陽極酸化して形成される多孔度が60%の多孔質シリコン層は、熱伝導率が1W/(m・K)、熱容量が0.7×106J/(m3・K)であることが知られている。本実施形態では、熱絶縁層12を多孔度が略70%の多孔質シリコン層により構成してあり、熱絶縁層12の熱伝導率が0.12W/(m・K)、熱容量が0.5×106J/(m3・K)となっている。
発熱体層13は、高融点金属の一種であるタングステンにより形成してあるが、発熱体層13の材料はタングステンに限らず、たとえば、タンタル、モリブデン、イリジウム、アルミニウムなどを採用してもよい。また、上述の音源部1では、ベース基板11の厚さを300〜700μm、熱絶縁層12の厚さを1〜10μm、発熱体層13の厚さを20〜100nm、各パッド14の厚さを0.5μmとしてあるが、これらの厚さは一例であって特に限定するものではない。また、ベース基板11の材料としてSiを採用しているが、ベース基板11の材料はSiに限らず、たとえば、Ge、SiC、GaP、GaAs、InPなどの陽極酸化処理による多孔質化が可能な他の半導体材料でもよく、いずれの場合にも、ベース基板11の一部を多孔質化することで形成した多孔質層を熱絶縁層12とすることができる。
上述のように音源部1は、一対のパッド14,14を介した発熱体層13への通電に伴う発熱体層13の温度変化に伴って超音波を発生するものであり、発熱体層13へ与える駆動電圧波形あるいは駆動電流波形からなる駆動入力波形をたとえば周波数がf1の正弦波波形とした場合、理想的には、発熱体層13で生じる温度振動の周波数が駆動入力波形の周波数f1の2倍の周波数f2となり、駆動入力波形f1の略2倍の周波数の超音波を発生させることができる。すなわち、上述の音源部1は、平坦な周波数特性を有しており、発生させる超音波の周波数を広範囲にわたって変化させることができる。また、上述の音源部1では、たとえば正弦波波形の半周期の孤立波を駆動入力波形として一対のパッド14,14間へ与えることによって、残響の少ない略1周期の単パルス状の超音波を発生させることができる。このような単パルス状の超音波を用いることにより、反射による干渉が起こりにくくなるので、上記吸音層を不要にすることもできる。また、音源部1は、熱絶縁層12が多孔質層により構成されているので、熱絶縁層12が非多孔質層(たとえば、SiO2膜など)からなる場合に比べて、熱絶縁層12の断熱性が向上して超音波発生効率が高くなり、低消費電力化を図れる。
音源部1を制御する制御部2は、図示していないが、音源部1に駆動入力波形を与えて音源部1を駆動する駆動回路と、当該駆動回路を制御するマイクロコンピュータからなる制御回路とで構成されており、音源部1から超音波が間欠的に送波されるように音源部1を間欠的に駆動する。
また、上述の受波素子3を構成する静電容量型のマイクロホンは、図4に示すように、シリコン基板に厚み方向に貫通する窓孔31aを設けることで形成された矩形枠状のフレーム31と、フレーム31の一表面側においてフレーム31の対向する2つの辺に跨る形で配置されるカンチレバー型の受圧部32とを備えている。ここにおいて、フレーム31の一表面側には熱酸化膜35と熱酸化膜35を覆うシリコン酸化膜36とシリコン酸化膜36を覆うシリコン窒化膜37とが形成されており、受圧部32の一端部がシリコン窒化膜37を介してフレーム31に支持され、他端部が上記シリコン基板の厚み方向においてシリコン窒化膜37に対向している。また、シリコン窒化膜37における受圧部32の他端部との対向面に金属薄膜(たとえば、クロム膜など)からなる固定電極33aが形成され、受圧部32の他端部におけるシリコン窒化膜37との対向面とは反対側に金属薄膜(たとえば、クロム膜など)からなる可動電極33bが形成されている。なお、フレーム31の他表面にはシリコン窒化膜38が形成されている。また、受圧部32は、上記各シリコン窒化膜37,38とは別工程で形成されるシリコン窒化膜により構成されている。
図4に示した構成の静電容量型のマイクロホンからなる受波素子3では、固定電極33aと可動電極33bとを電極とするコンデンサが形成されるから、受圧部32が疎密波の圧力を受けることにより固定電極33aと可動電極33bとの間の距離が変化し、固定電極33aと可動電極33bとの間の静電容量が変化する。したがって、固定電極33aおよび可動電極33bに設けたパッド(図示せず)間に直流バイアス電圧を印加しておけば、パッドの間には超音波の音圧に応じて微小な電圧変化が生じるから、超音波の音圧を電気信号に変換することができる。
ここにおいて、音源部1a,1bと受波素子3a,3bとは各組ごとに両者間の距離が異なるように配置されており、本実施形態では、第1の音源部1aと第1の受波素子3aとの離間距離に比べて、第2の音源部1bと第2の受波素子3bとの離間距離が長くなる配置を採用している。これにより、図1(a)に示すように、第1の音源部1aから送波された超音波Sw1と第2の音源部1bから送波された超音波Sw2とは、音源部1と受波素子3との間の監視空間のうち経路長の異なる伝播経路を通して、それぞれと組を成す受波素子3a,3bに伝播されることとなる。つまり、第1の音源部1aから送波され第1の受波素子3aで受波される超音波Sw1の伝播経路は、第1の音源部1aと第1の受波素子3aとの離間距離を経路長L1として有し、一方、第2の音源部1bから送波され第2の受波素子3bで受波される超音波Sw2の伝播経路は、第2の音源部1bと第2の受波素子3bとの離間距離を経路長L2として有することとなる。なお、各音源部1a,1bからの超音波Sw1,Sw2が互いに干渉することがないように両伝播経路を隔てる隔壁を設けてもよい。
本実施形態においては、両音源部1a,1bに同一特性のものを用いるとともに、両受波素子3a,3bに同一特性のものを用い、さらに、両音源部1a,1bを同一の条件(たとえば、送波させる超音波の音圧、周波数)で駆動するとともに、両受波素子3a,3bを同一の条件(たとえば、直流バイアス電圧)で使用している。ここに、浮遊粒子測定システムの周囲環境(たとえば、温度、湿度、大気圧)が所定の状態に設定され、且つ音源部1や受波素子3に経時変化が生じておらず(たとえば、出荷前)、監視空間に浮遊粒子(煙粒子を含む)の侵入がない状態では、図1(a)のように各音源部1a,1bからの超音波Sw1,Sw2は、上述のように異なる経路長L1,L2を持つ伝播経路をそれぞれ通ることにより、各受波素子3a,3bにおいて受波される際には音圧P10,P20(第1の受波素子3aで受波される超音波Sw1の音圧をP10、第2の受波素子3bで受波される超音波Sw2の音圧をP20とする)が互いに異なるものとなる。つまり、音源部1から送波された超音波は監視空間を伝播する際の伝播経路の経路長に応じて音圧が減衰することとなるので、経路長L2の伝播経路を通して第2の音源部1bから第2の受波素子3bに伝わる超音波Sw2の音圧P20は、経路長L1(<L2)の伝播経路を通して第1の音源部1aから第1の受波素子3aに伝わる超音波Sw1の音圧P10に比べて低くなる。なお、制御部2は両音源部1a,1bを同時に駆動する必要はないものの、超音波の送波時間の累計が両音源部1a,1bで同一となるようにそれぞれを制御する。
ところで、信号処理部4は、図2に示すように、第1の受波素子3aと第2の受波素子3bとのそれぞれで受波される超音波Sw1,Sw2間の音圧比を算出する音圧比算出手段40と、音圧比算出手段40で算出される音圧比の初期値からの変化量に基づいて音源部1と受波素子3との間の監視空間の浮遊粒子の濃度を推定する濃度推定手段41と、音圧比算出手段40で算出された音圧比を記憶する記憶手段43とを有している。信号処理部4は、マイクロコンピュータにより構成されており、上記各手段は、上記マイクロコンピュータに適宜のプログラムを搭載することにより実現されている。また、信号処理部4には、受波素子3の出力信号をアナログ−ディジタル変換するA/D変換器なども設けられている。
ここでは、音圧比算出手段40は、経路長L2の伝播経路を通して第2の音源部1bから第2の受波素子3bに伝わる超音波Sw2の音圧を、経路長L1(<L2)の伝播経路を通して第1の音源部1aから第1の受波素子3aに伝わる超音波Sw1の音圧で除したものを音圧比として算出する。音圧比の初期値は、上述のように浮遊粒子測定システムの周囲環境が所定の状態に設定され、且つ音源部1や受波素子3に経時変化が生じておらず、さらに監視空間への浮遊粒子の侵入がない図1(a)の状態で、音源部1から受波素子3に超音波を送波することにより音圧比算出手段40で算出される音圧比R0(=P20/P10)であって、あらかじめ記憶手段43に記憶される。また、このように算出した音圧比R0を初期値とするのではなく、設計段階で同等の初期値を設定(プログラム上で設定)するようにしてもよい。
濃度推定手段41は、音圧比算出手段40で算出される音圧比RSと、あらかじめ記憶手段43に記憶された音圧比の初期値R0とを比較して、両者の差(つまり初期値R0からの音圧比RSの変化量)に基づいて監視空間の浮遊粒子の濃度を推定するものである。詳しくは後述するが、音圧比算出手段40で算出される音圧比RSの初期値R0からの変化量は、監視空間の浮遊粒子の濃度に略比例して増加するので、あらかじめ測定した浮遊粒子の濃度と前記変化量との関係データに基づいて浮遊粒子の濃度と前記変化量との関係式を求めて記憶手段43に記憶しておけば、上記関係式を用いて前記変化量から浮遊粒子の濃度を推定することができる。
上述した構成によれば、音源部1や受波素子3の経時変化や周囲環境の変化に起因して音源部1や受波素子3に特性変化が生じた場合、図1(b)に示すように第1の受波素子3aで受波される超音波Sw1の音圧P11と、第2の受波素子3bで受波される超音波Sw2の音圧P21のそれぞれは図1(a)の各値(P10,P20)から変動(ここでは低下)するものの、音圧比算出手段40で算出される音圧比R1(=P21/P11)に関しては図1(a)の状態で算出される初期値R0(=P20/P10)と略同一となる(つまりR1=R0)。ただし、図1(b)の例では監視空間への浮遊粒子(煙粒子を含む)の侵入はないものとする。すなわち、音源部1の経時変化や周囲環境の変化に起因した音源部1の特性変化は、第1および第2の両音源部1a,1bにおいて同様に生じ、また、受波素子3の経時変化や周囲環境の変化に起因した受波素子3の特性変化は、第1および第2の両受波素子3a,3bにおいて同様に生じるから、これらの特性変化が、音圧比算出手段40で算出される音圧比R1に影響することはない。
一方、音源部1と受波素子3との間の監視空間に煙粒子等の浮遊粒子が侵入すると、図1(c)に示すように第1の受波素子3aで受波される超音波Sw1の音圧P1Sと、第2の受波素子3bで受波される超音波Sw2の音圧P2Sのそれぞれが図1(a)の各値(P10,P20)から変動(ここでは低下)するだけでなく、音圧比算出手段40で算出される音圧比RS(=P2S/P1S)に関しても図1(a)の状態で算出される初期値R0(=P20/P10)から変化する(つまり、RS≠R0)。すなわち、監視空間に浮遊粒子が入り込むと、音源部1からの超音波は受波素子3に到達するまでに音圧が低下するが、このときの音圧の減衰量は監視空間中を超音波が伝播した距離と監視空間の浮遊粒子の濃度との両方に依存するから、音圧比RSは、音源部1aおよび受波素子3a間の伝播経路の経路長L1と音源部1bおよび受波素子3b間の伝播経路の経路長L2との差(L2−L1)、および監視空間の浮遊粒子の濃度に応じた分だけ初期値R0から変化することとなる。
具体的に説明すると、減光式煙濃度計(減光式煙感知器)での評価での監視空間の浮遊粒子(煙粒子)の濃度をC〔%/m〕、浮遊粒子の濃度1〔%/m〕に対する1〔m〕当たりの超音波の減衰率をα、第1の音源部1aから送波され第1の受波素子3aで受波される超音波Sw1の伝播経路の経路長をL1〔m〕、第2の音源部1bから送波され第2の受波素子3bで受波される超音波Sw2の伝播経路の経路長をL2〔m〕とした場合、第1の受波素子3aで受波される超音波Sw1の音圧P1SはP1S≒P10(1−αCL1)で表され、第2の受波素子3bで受波される超音波Sw2の音圧P2SはP2S≒P20(1−αCL2)で表される。ここで、P10,P20は図1(a)の例において各受波素子3a,3bでそれぞれ受波される超音波Sw1,Sw2の音圧を表しており、L1,L2についてはL1<L2<1と仮定している。上式で表されるP1SおよびP2Sと、音圧比の初期値R0=P20/P10とを用いれば、音圧P1SとP2Sとの音圧比RS(=P2S/P1S)の初期値R0からの変化量(つまり、R0−RS)は次式で表される。
R0−RS=R0αC(L2−L1)/(1−αL1)
ここにおいてαL1が1よりも十分に小さければ、R0−RS=R0αC(L2−L1)となり、音圧比RSの初期値R0からの変化量(R0−RS)は、経路長の差(L2−L1)および監視空間の浮遊粒子の濃度Cに比例する形で表されることとなる。したがって、α、L1、L2が既知であれば、音圧比RSの初期値R0からの変化量(R0−RS)に基づいて監視空間の浮遊粒子の濃度C〔%/m〕を推定することができる。
また、濃度推定手段41は、音圧比RSにおける初期値R0からの変化量を初期値R0で除した変化率(R0−RS)/R0に基づいて監視空間の浮遊粒子の濃度を推定するようにしてもよい。音圧比の変化率においては、製造過程で生じた音源部1や受波素子3の特性のばらつきなどにより浮遊粒子測定システム間で生じる初期値R0のばらつきの影響が除去されているので、監視空間の浮遊粒子の濃度が同一であれば、初期値R0によらず浮遊粒子の濃度の推定結果を一律に揃えることができる。したがって、浮遊粒子の濃度への換算が容易になる。
なお、上述した条件下では、監視空間に浮遊粒子が流入することで音圧比RSが初期値R0より大きくなること(つまりR0−RSが負の値になること)はないから、万一、濃度推定手段41から負の値が出力されても、誤検出と判断して監視空間への浮遊粒子の侵入はないと判断するものとする。
以上説明した本実施形態の浮遊粒子測定システムによれば、経路長L1,L2の異なる複数の伝播経路を通して各音源部1a,1bから各受波素子3a,3bにそれぞれ伝播された複数の超音波Sw1,Sw2間の音圧比RSを音圧比算出手段40において算出し、濃度推定手段41が、音圧比算出手段40で算出される音圧比RSの初期値R0からの変化量に基づいて監視空間の浮遊粒子の濃度を推定するので、経時変化や周囲環境の変化に応じて音源部1から送波される音波の音圧が変化したり受波素子3の感度が変化したりすることがあっても、これらの特性変化は前記複数の超音波Sw1,Sw2に一律に影響するため、前記複数の超音波Sw1,Sw2の音圧比RSの変化に基づいて濃度推定手段41で推定される浮遊粒子の濃度が前記特性変化の影響を受けることはない。結果的に、音源部1や受波素子3に生じる前記特性変化の影響で、監視空間における浮遊粒子の濃度の測定に関する確度が低下することはなく、浮遊粒子(煙粒子)の濃度の測定結果から火災の有無を破断する場合に非火災報や失報を生じることはないという利点がある。
(実施形態2)
本実施形態の浮遊粒子測定システムは、基本構成が実施形態1と略同じであり、各1個ずつの音源部1と受波素子3との間に経路長の異なる複数の伝播経路を択一的に形成可能とした点が実施形態1の浮遊粒子測定システムと相違する。なお、実施形態1と同様の構成要素には同一の符号を付して説明を適宜省略する。
本実施形態では、浮遊粒子測定システムに音源部1と受波素子3との間の超音波の伝播経路を経路長の異なる複数の伝播経路の中から択一的に選択する経路選択部を設け、音圧比算出手段40が、経路選択部により経路長の異なる伝播経路が選択された各状態でそれぞれ音源部1から受波素子3に伝播された複数の超音波間の音圧比を算出する。ここで、制御部2は、経路長の異なる伝播経路が選択された各状態で音源部1から超音波が送波されるように、音源部1を間欠的に駆動する。
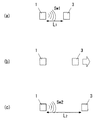
本実施形態の一例として、図5に示すように音源部1と受波素子3との間の直線距離を可変とする構成が考えられる。図5の例では、図示しない移動機構によって受波素子3を音源部1に接離する方向に移動可能としており、この移動機構が経路選択部として機能する。なお、この場合に音源部1を受波素子3に対して移動させるようにしてもよい。
すなわち、図5(a)のように音源部1と受波素子3との間の距離をL1に設定した状態で音源部1から1回目の超音波Sw1の送波を行った後、図5(b)のように移動機構で受波素子3を音源部1から離れる向きに移動させることにより、図5(c)のように音源部1と受波素子3との間の距離をL2(>L1)に設定した状態で音源部1から2回目の超音波Sw2の送波を行う。しかして、音源部1からの1回目の超音波Sw1については、経路長L1の伝播経路を通って受波素子3に伝播されるのに対して、音源部1からの2回目の超音波Sw2については、経路長L2の伝播経路を通って受波素子3に伝播されることになる。その後、音圧比算出手段40でこれらの超音波Sw1,Sw2間の音圧比が算出される。
また、本実施形態の他の例として、図6に示すように内部空間に形成された超音波の伝播経路の経路長が異なる複数種類の筒体6a,6bを、択一的に選択して音源部1と受波素子3との間に介在させる構成が考えられる。図6の例では、図示しない入替機構によって2種類の筒体6a,6bを入れ替えており、この入替機構が経路選択部として機能する。
すなわち、図6(a)のように音源部1と受波素子3との間に直管状であって管長さL1の筒体6aを挿入した状態で音源部1から1回目の超音波Sw1の送波を行った後、図6(b)のように入替機構で筒体6a,6bを入れ替えることにより、図6(c)のように音源部1と受波素子3との間に湾曲した形であって管長さL2(>L1)の筒体6bを挿入した状態で音源部1から2回目の超音波Sw2の送波を行う。しかして、音源部1からの1回目の超音波Sw1については、管長さL1の筒体6aの内部空間(経路長L1の伝播経路)を通って受波素子3に伝播されるのに対して、音源部1からの2回目の超音波Sw2については、管長さL2の筒体6bの内部空間(経路長L2の伝播経路)を通って受波素子3に伝播されることになる。その後、音圧比算出手段40でこれらの超音波Sw1,Sw2間の音圧比が算出される。
ここで、図6の構成によれば、音源部1と受波素子3との間に筒体6a,6bを設けたことにより、音源部1から送波される超音波は、筒体6a,6bの内部空間を通ることで拡散が抑制され、音源部1と受波素子3との間における超音波の拡散による音圧の低下を抑制することができるので、監視空間中に浮遊粒子がない状態において受波素子3で受波される超音波の音圧を高く維持でき、浮遊粒子の濃度の変化量に対する受波素子3の出力の変化量が比較的大きくなり、その結果、SN比が向上するという効果がある。
なお、図6の例では、筒体6a,6bの各開口端面に音源部1および受波素子3がそれぞれ突き合わされるように配置されており、各筒体6a,6bの内部が監視空間となるので、たとえば筒体6a,6bの長手方向に沿う側面には内部に煙粒子等の浮遊粒子を案内する孔(図示せず)が形成される。
以上説明した本実施形態の浮遊粒子測定システムでは、単一の音源部1から送波された超音波を経路長の異なる伝播経路を通して単一の受波素子3に伝播させることができるので、単一の音源部1から送波され単一の受波素子3で受波される複数の超音波間の音圧比を算出することができる。したがって、音圧比算出手段40で算出される音圧比は複数の音源部1間に生じる特性変化のばらつきの影響や、複数の受波素子3間に生じる特性変化のばらつきの影響を受けることがなく、音圧比の算出精度の向上につながる。
なお、その他の構成および機能は実施形態1と同様である。
(実施形態3)
本実施形態の浮遊粒子測定システムは、基本構成が実施形態1と略同じであり、各1個ずつの音源部1と受波素子3との間に経路長の異なる複数の伝播経路を形成した点が実施形態1の浮遊粒子測定システムと相違する。なお、実施形態1と同様の構成要素には同一の符号を付して説明を適宜省略する。
本実施形態では、音源部1から送波された超音波が経路長の異なる複数の伝播経路に分岐され、各伝播経路を通して受波素子3に伝播されることとなる。ここで、音圧比算出手段40は、経路長の異なる伝播経路を通して受波素子3に到達した複数の超音波間の音圧比を算出する。
本実施形態の一例として、図7(a)に示すように内部空間に形成された超音波の伝播経路の経路長が異なる複数種類の筒体6a,6bを、音源部1と受波素子3との間に並列に介在させる構成が考えられる。すなわち、図7(a)のように音源部1と受波素子3との間に、直管状であって管長さL1の筒体6aと、湾曲した形であって管長さL2(>L1)の筒体6bとを、音源部1および受波素子3の対向する方向に直交する面内で並ぶように配設し、音源部1からの超音波が両筒体6a,6bに分岐されて各筒体6a,6bの内部空間を通るようにする。しかして、音源部1から送波される超音波は、両筒体6a,6bの入り口(図7(a)では左端面)で第1および第2の超音波Sw1,Sw2に分岐され、第1の超音波Sw1が管長さL1の筒体6aの内部空間(経路長L1の伝播経路)を通って受波素子3に伝播されるとともに、第2の超音波Sw2が管長さL2の筒体6bの内部空間(経路長L2の伝播経路)を通って受波素子3に伝播されることになる。その後、音圧比算出手段40でこれらの超音波Sw1,Sw2間の音圧比が算出される。
ここにおいて、各超音波Sw1,Sw2が受波素子3に到達するタイミングには、図7(b)に示すように伝播経路の経路長L1,L2の差に応じた時間差Tdが生じる。この時間差Tdは、経路長L1,L2の差を音速で除することにより求められる。受波素子3において各超音波Sw1,Sw2を区別するためには、受波素子3で各超音波Sw1,Sw2をそれぞれ受波する期間を前記時間差Td内に収める必要がある。
つまり、たとえば音速が340m/sで、音源部1から送波される超音波の周波数が100kHzである場合、超音波は周期10μs、波長3.4mmとなるので、経路長L1,L2の差を68mmにすると、超音波の波数が20波を超えれば超音波同士の重なりが生じ、受波素子3で各超音波Sw1,Sw2を区別できなくなる。そこで、経路長L1,L2の差と音源部1から1回に送波する超音波の波数とを調整することにより、超音波同士の重なりが生じないようにする。浮遊粒子測定システムを小型化するために経路長L1,L2の差を小さくする場合などには、実施形態1で説明したように、発熱体層13への通電に伴う発熱体層13の温度変化により空気に熱衝撃を与えることで超音波を発生する構成であって、残響の少ない単パルス状の超音波を送波可能な音源部1を採用することが有用である。
さらに、図7(a)の構成によれば、音源部1と受波素子3との間に筒体6a,6bを設けたことにより、音源部1から送波される超音波は、筒体6a,6bの内部空間を通ることで拡散が抑制され、音源部1と受波素子3との間における超音波の拡散による音圧の低下を抑制することができるので、監視空間中に浮遊粒子がない状態において受波素子3で受波される超音波の音圧を高く維持でき、浮遊粒子の濃度の変化量に対する受波素子3の出力の変化量が比較的大きくなり、その結果、SN比が向上するという効果がある。
なお、図7の例では、筒体6a,6bの各開口端面に音源部1および受波素子3がそれぞれ突き合わされるように配置されており、各筒体6a,6bの内部が監視空間となるので、たとえば筒体6a,6bの長手方向に沿う側面には内部に煙粒子等の浮遊粒子を案内する孔(図示せず)が形成される。
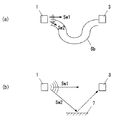
また、本実施形態の他の例として、図8(a)に示すように一方の筒体6aを省略して、音源部1から受波素子3に直接伝わる超音波を第1の超音波Sw1とする構成や、図8(b)に示すように音源部1と受波素子3とが並ぶ方向に沿った反射面7を音源部1および受波素子3の側方に形成し、音源部1から受波素子3に直接伝わる超音波を第1の超音波Sw1とするとともに、音源部1から送波された後に反射面7で反射されて受波素子3に伝わる超音波を第2の超音波Sw2とする構成も考えられる。
以上説明した本実施形態の浮遊粒子測定システムでは、単一の音源部1から送波された超音波を経路長の異なる伝播経路を通して単一の受波素子3に伝播させることができるので、単一の音源部1から送波され単一の受波素子3で受波される複数の超音波間の音圧比を算出することができる。したがって、音圧比算出手段40で算出される音圧比は複数の音源部1間に生じる特性変化のばらつきの影響や、複数の受波素子3間に生じる特性変化のばらつきの影響を受けることがなく、音圧比の算出精度の向上につながる。しかも、音源部1から同一タイミングで送波された超音波について音圧比を算出するので、算出される音圧比は音源部1の駆動タイミングによって生じる音圧のばらつきの影響を受けることもない。
なお、その他の構成および機能は実施形態1と同様である。
(実施形態4)
本実施形態の浮遊粒子測定システムは、基本構成が実施形態1と略同じであり、各1個ずつの音源部1と受波素子3との間に経路長の異なる複数の伝播経路を形成するために、音源部1から送波された超音波を反射する一対の反射面を設けた点が実施形態1の浮遊粒子測定システムと相違する。なお、実施形態1と同様の構成要素には同一の符号を付して説明を適宜省略する。
本実施形態では、図9に示すように第1および第2の反射面7a,7bが音源部1から送波された超音波の進行方向(図9の左右方向)において互いに対向するように配置されている。各反射面7a,7bはそれぞれ超音波を反射するものであって、受波素子3は第1の反射面7a上に、音源部1は第2の反射面7b上にそれぞれ配設される。ここで、音圧比算出手段40は、音源部1から受波素子3に伝播されるまでに反射面7a,7bで反射された回数の異なる複数の超音波間の音圧比を算出する。
すなわち、図9のように音源部1から受波素子3に直接伝わる超音波を第1の超音波Sw1とするとともに、音源部1から送波された後に第1の反射面7aで反射され、さらに第2の反射面7bで反射されることによって受波素子3に伝わる超音波を第2の超音波Sw2とする。しかして、反射面7a,7bでの反射回数が0回の第1の超音波Sw1と、反射面7a,7bでの反射回数が2回の第2の超音波Sw2とでは、伝播経路の経路長が異なることとなり、音圧比算出手段40ではこれらの超音波Sw1,Sw2の音圧比が算出される。ここにおいて、受波素子3で各超音波Sw1,Sw2を区別可能とするため、各超音波Sw1,Sw2の経路長の差と音源部1から1回に送波する超音波の波数とを調整することにより超音波同士の重なりが生じないようにする点は、実施形態3と同様である。
ところで、本実施形態では、各反射面7a,7bが反射波を他方の反射面7a,7b上に集音する形に湾曲した凹型の曲面からなる。さらに、音源部1と受波素子3とは各反射面7a,7b上において、他方の反射面7a,7bに平面波として入射し反射された超音波が焦点を結ぶ位置に配置されている。
要するに、図10(a)に示すように第2の反射面7b上に配置された音源部1から放射状に広がりながら受波素子3側の第1の反射面7aに到達した超音波は、第1の反射面7aで反射されることによって図10(b)に示すように音源部1側の第2の反射面7bに対する平行波となり、その後、第2の反射面7bで反射されることによって図10(c)に示すように第1の反射面7a上の受波素子3の位置で焦点を結ぶこととなる。そのため、反射面7a,7bでの反射を繰り返しても超音波は拡散しにくく、且つ直線状に伝播する超音波と放射状に伝播する超音波とに関して伝播経路の経路長は同じになり、焦点での位相ずれによる干渉も生じない。したがって、音源部1と受波素子3との間における超音波の拡散による音圧の低下を抑制することができる。その結果、浮遊粒子の濃度の変化量に対する受波素子3の出力の変化量が比較的大きくなり、SN比が向上する。
以上説明した構成によれば、単一の音源部1から送波された超音波を経路長の異なる伝播経路を通して単一の受波素子3に伝播させることができるので、単一の音源部1から送波され単一の受波素子3で受波される複数の超音波間の音圧比を算出することができる。したがって、音圧比算出手段40で算出される音圧比は複数の音源部1間に生じる特性変化のばらつきの影響や、複数の受波素子3間に生じる特性変化のばらつきの影響を受けることがなく、音圧比の算出精度の向上につながる。しかも、音源部1から同一タイミングで送波された超音波について音圧比を算出するので、算出される音圧比は音源部1の駆動タイミングによって生じる音圧のばらつきの影響を受けることもない。
なお、その他の構成および機能は実施形態1と同様である。
ところで、上記各実施形態の浮遊粒子測定システムは、音源部1からの超音波の拡散範囲を狭める拡散防止部材を備えるものであってもよい。すなわち、図6や図7の例では音源部1と受波素子3との間に設けられた筒体6a,6bが拡散防止部材として機能しているが、筒体6a,6b以外の拡散防止部材を適用してもよい。たとえば、実施形態4の構成においては、図11に示すように音源部1からの超音波の拡散範囲を狭める拡散防止部材として一対の拡散防止板6’を用いることができる。
各拡散防止板6’はそれぞれ平面視矩形状の平板からなり、一対の拡散防止板6’は一表面同士を対向させるように略平行に配設される。ここで、一対の拡散防止板6’は、音源部1からの超音波を互いに対向する前記一表面間の空間に通すことで当該超音波の拡散範囲を狭めるものであって、対向する前記一表面間の空間を通して音源部1からの超音波を伝搬させるように、前記一表面の間に音源部1と受波素子3とを挟みこむ形で配設される。このように拡散防止板6’を設けたことにより、音源部1から送波される超音波は、拡散防止板6’の前記一表面で囲まれた監視空間を通ることで拡散が抑制され、したがって音源部1と受波素子3との間における超音波の拡散による音圧の低下を抑制することができる。
(実施形態5)
本実施形態の浮遊粒子測定システムは、基本構成が実施形態1と略同じであり、図12に示すように制御部2および信号処理部4の構成が相違する。なお、実施形態1と同様の構成要素には同一の符号を付して説明を適宜省略する。
ところで、本願発明者らは、音源部1と受波素子3との間の監視空間の浮遊粒子の種別に応じて図13に示すように音源部1の出力周波数と音圧比の単位変化率との関係が異なるという知見を得た。ここで、監視空間に浮遊粒子が存在しない状態で各受波素子3a,3bにて受波される超音波間の音圧比(以下、初期音圧比という)をR0、減光式煙濃度計(減光式煙感知器)での評価でs〔%/m〕となる濃度の浮遊粒子が監視空間に存在する状態で各受波素子3a,3bにて受波される超音波間の音圧比をRSとしたときに、(R0−RS)/R0で表される値を音圧比の変化率と定義し、特にs=1のときの前記変化率を単位変化率と定義する。ここにおいて、初期音圧比R0と音圧比RSとは、監視空間における浮遊粒子の有無を除いては同一の条件で算出されるものとする。図13中の「イ」は浮遊粒子が黒煙の煙粒子である場合の出力周波数と音圧比の単位変化率との関係を示す近似曲線(黒丸が測定データ)、「ロ」は浮遊粒子が白煙の煙粒子である場合の出力周波数と音圧比の単位変化率との関係を示す近似曲線(黒四角が測定データ)、「ハ」は浮遊粒子が湯気の粒子である場合の出力周波数と音圧比の単位変化率との関係を示す近似曲線(黒三角が測定データ)であり、ここに示す単位変化率は、音源部1aおよび受波素子3a間の超音波の伝播経路の経路長L1と音源部1bおよび受波素子3b間の超音波の伝播経路の経路長L2との差(L2−L1)を30cmに設定したときの各出力周波数ごとのデータである。また、図13における右端の各データは、出力周波数が82kHzのときのデータであり、出力周波数が82kHzのときのデータを1として各出力周波数の単位変化率を規格化した結果を図14に示す。要するに、図14は、横軸が出力周波数、縦軸が相対的単位変化率となっている。また、白煙の煙粒子のサイズは800nm程度、黒煙の煙粒子のサイズは200nm程度、湯気の粒子のサイズは数μm〜20μm程度である。
上述の知見に基づいて、本実施形態では、制御部2が、音源部1から周波数の異なる複数種の超音波が順次送波されるように音源部1を制御するようにし、信号処理部4は、少なくとも各出力周波数ごとの初期音圧比R0、上記監視空間に存在する浮遊粒子の種別および浮遊粒子濃度に応じた音源部1の出力周波数と音圧比の相対的単位変化率との関係データ(上述の図14より抽出されるデータ)、各浮遊粒子に関して特定周波数(たとえば、82kHz)における音圧比の単位変化率(上述の図13より抽出されるデータ)を記憶手段43に記憶するとともに、音源部1から送波された各周波数の超音波ごとに音圧比算出手段40の出力(各受波素子3a,3bにて受波される超音波間の音圧比RS)と記憶手段43に記憶されている関係データとを用いて上記監視空間に浮遊している粒子の種別を推定する粒子種別推定手段44を有するようにしてある。ここでは、信号処理部4で測定される浮遊粒子の濃度を火災の有無の判断に用いるため、濃度推定手段41は、粒子種別推定手段44にて推定された粒子が煙粒子のときに、特定周波数(たとえば、82kHz)の超音波に対する音圧比算出手段40の出力の初期音圧比R0からの変化量に基づいて上記監視空間の浮遊粒子の濃度を推定する。
以下に、本実施形態の浮遊粒子測定システムの動作例を図15のフローチャートを参照して説明する。まず、音源部1から複数種の超音波を順次送波させ、各種の超音波に関して、各受波素子3a,3bにて受波される超音波間の音圧比RSを音圧比算出手段40で算出する(ステップS11)。粒子種別推定手段44は、各出力周波数ごとに算出された音圧比RSの初期音圧比R0からの変化率を求め(ステップS12)、出力周波数が82kHzでの音圧比の変化率に対する20kHzでの音圧比の変化率の比を算出する(ステップS13)。記憶手段43には、音源部1の出力周波数と音圧比の相対的単位変化率との上記関係データとして、出力周波数が82kHzでの相対的単位変化率に対する20kHzでの相対的単位変化率の比(図14の場合、白煙が0、黒煙が0.2、湯気が0.5となる)が記憶されており、粒子種別推定手段44は、算出した変化率の比を記憶手段43に記憶されている関係データと比較し、関係データの中で変化率の比が最も近い種別の粒子を監視空間に浮遊している粒子と推定する(ステップS14)。ここで、推定された粒子が煙粒子であれば濃度推定手段41での処理に移行する(ステップS15)。ここにおいて、白煙の場合には図16に示すように減光式煙濃度計で計測される浮遊粒子の濃度と音圧比の変化率との関係は直線で示すことのできるデータであり、他の粒子においても同様であるから、濃度推定手段41は、推定された粒子種別について特定周波数(たとえば、82kHz)の超音波に対する音圧比の変化率に関し記憶手段43内の単位変化率に対する比を算出し、その比の値がyの場合に監視空間の煙濃度が減光式煙濃度計での評価における浮遊粒子の濃度y〔%/m〕に相当すると推定する(ステップS16)。ステップS16で推定された浮遊粒子の濃度と所定の閾値(たとえば、減光式煙濃度計での評価で10%/mとなる浮遊粒子の濃度)とを比較し、推定された浮遊粒子の濃度が上記閾値未満の場合には「火災無し」と判断する一方で、上記閾値以上の場合には「火災有り」と判断する。
上述の例では、粒子種別推定手段44は出力周波数が82kHzのときの音圧比の変化率と20kHzのときの音圧比の変化率とを用いているが、これらの出力周波数の組み合わせに限定するものではなく、異なる組み合わせの出力周波数を用いてもよい。さらに、より多くの出力周波数に対する音圧比の変化率を用いてもよく、その場合は粒子種別の推定の確度を向上させることができる。また、本実施形態では、濃度推定手段41が特定周波数として1周波数を対象としているが、特定周波数として複数の周波数を対象とし、各特定周波数ごとに推定した浮遊粒子の濃度の平均値を求めるようにしてもよく、この場合、浮遊粒子の濃度の推定の確度が向上する。なお、信号処理部4は、マイクロコンピュータにより構成されており、粒子種別推定手段44は上記マイクロコンピュータに適宜のプログラムを搭載することにより実現されている。
本実施形態では、各音源部1a,1bとして実施形態1にて説明した音波発生素子をそれぞれ用いており、上述の制御部2は、各音源部1a,1bへ与える駆動入力波形の周波数を順次変化させることにより、各音源部1a,1bから周波数の異なる複数種の超音波を順次送波させる。ここにおいて、制御部2は、音源部1から送波させる超音波の周波数を所定の周波数範囲(たとえば、20kHz〜82kHz)の下限周波数(たとえば、20kHz)から上限周波数(たとえば、82kHz)まで変化させる。なお、本実施形態では、音源部1から周波数の異なる4種類の超音波が順次送波されるように制御部2が音源部1を制御するように構成してあるが、音源部1から送波させる超音波の周波数は4種類に限らず複数種類であればよく、たとえば、2種類とすれば、3種類以上の超音波を順次送波させる場合に比べて、制御部2および信号処理部4の負担を軽減できるとともに制御部2および信号処理部4の簡略化を図れる。本実施形態では、上述のように各音源部1a,1bとして実施形態1にて説明した音波発生素子をそれぞれ用いることで、順次送波する超音波をそれぞれ周波数の異なる超音波とすることができるので、各音源部1a,1bとして共振周波数の異なる複数の圧電素子をそれぞれ用いて各圧電素子から連続波の超音波を送波させる場合に比べて低コスト化を図れる。
なお、本実施形態では、音源部1の出力周波数と音圧比の相対的単位変化率との関係データを記憶手段43に記憶した例を示したが、そもそも監視空間に存在する浮遊粒子の種別に応じて音源部1の出力周波数ごとに変化するのは音圧比RSの初期音圧比R0からの変化量(R0−RS)であるから、記憶手段43に記憶する上記関係データは、音源部1の出力周波数と音圧比RSの初期音圧比R0からの変化量との関係を示すデータであればよく、上述の相対的単位変化率に代えて、たとえば、音圧比RSの初期音圧比R0からの変化量や、音圧比RSの初期音圧比R0からの変化量を初期音圧比R0で除した変化率、あるいは単位変化率を採用した関係データを記憶手段43に記憶するようにしてもよい。
以上説明した本実施形態の浮遊粒子測定システムでは、粒子種別推定手段44において、音源部1から送波された各周波数の超音波ごとの音圧比と記憶手段43に記憶されている関係データとを用いて上記監視空間に浮遊している粒子の種別を推定し、粒子種別推定手段44にて推定された粒子が煙粒子のときに、濃度推定手段41において、特定周波数の超音波に対する音圧比の初期音圧比からの変化量に基づいて上記監視空間の浮遊粒子の濃度を推定するので、粒子種別推定手段44において上記監視空間に浮遊している粒子の種別を推定することで煙粒子と湯気とを識別可能となり、湯気に起因した非火災報を低減することが可能となって、台所や浴室での使用にも適する。また、粒子種別推定手段44において白煙の煙粒子と黒煙の煙粒子とを識別可能となるから、火災の性状の識別に役立てることも可能となる。また、浮遊粒子測定システムを設置している室内の掃除や天井裏の電気工事などの際に浮遊する粉塵と煙粒子との識別も可能になるから、粉塵などに起因した非火災報を低減することも可能となる。
ところで、本実施形態では各音源部1a,1bをそれぞれ単一の音波発生素子により構成し、制御部2が各音源部1a,1bへ与える駆動入力波形の周波数を順次変化させることにより、各音源部1a,1bから周波数の異なる複数種の超音波を順次送波させるようにしているが、互いに出力周波数の異なる複数の音波発生素子で各音源部1a,1bをそれぞれ構成してもよい。この場合には、各音波発生素子として圧電素子のように機械的振動により超音波を発生する素子を用い、各音波発生素子をそれぞれの共振周波数で駆動することにより、音源部1から送波される超音波の音圧を高めてSN比の向上に寄与することができる。また、各音波発生素子を順次駆動して複数種の超音波を順次送波させるだけでなく、複数の音波発生素子を一斉に駆動して複数種の超音波を同時に送波させることも可能になる。
また、各受波素子3a,3bにおいても各種の超音波に対してそれぞれ個別の受波素子を設けるようにしてもよく、この場合には、各受波素子として共振特性のQ値が比較的大きな圧電素子などを用い、各受波素子をそれぞれの共振周波数の超音波の受波に用いることにより、受波素子の感度を向上させることができる。さらに、各音源部1a,1bを構成する複数の音波発生素子を一斉に駆動して各音源部1a,1bからそれぞれ複数種の超音波を同時に送波させれば、複数種の超音波について音圧比の変化量を同時に検出することができ、監視空間の経時的変化(たとえば浮遊粒子の濃度変化)の影響を受けることなく複数種の超音波について音圧比の変化量を検出して、浮遊粒子の種別や濃度を精度よく推定することができる。また、音源部1を構成する音波発生素子を受波素子3に兼用することも考えられ、この場合、音波発生素子から送波される超音波を当該音波発生素子に向けて反射する反射面が必要であるものの、素子数の低減による低コスト化を図ることができる。
なお、その他の構成および機能は実施形態1と同様であり、実施形態2ないし4のいずれかの構成と組み合わせることで音源部1と受波素子3とを各1個ずつとしてもよい。
ところで、上記各実施形態では、音源部1と制御部2と受波素子3と信号処理部4とを1枚の回路基板5に設けて図示しない器体内に収納してあるが、音源部1と制御部2とを備えた音源側ユニットと、受波素子3と信号処理部4とを備えた受波側ユニットとを別体として互いに対向配置する分離型の浮遊粒子測定システムを構成するようにしてもよい。また、音源部1は上述の図3に示した構成の音波発生素子に限らず、たとえば、アルミニウム製の薄板を発熱体部として当該発熱体部への通電に伴う発熱体部の急激な温度変化による熱衝撃によって音波を発生させるものでもよい。
また、上記各実施形態において、制御部2が、音源部1から防虫効果のある周波数の超音波を送波させるようにすれば、上記監視空間に虫が侵入するのを防止することができ、虫に起因した浮遊粒子の濃度の誤測定を低減できる。ここで、制御部2は、浮遊粒子の濃度を推定するために音源部1から送波させる周波数の超音波とは別に、防虫効果のある周波数の超音波を定期的に送波させるようにしてもよいし、浮遊粒子の濃度を推定するために音源部1から送波する超音波の周波数を防虫効果のある周波数に設定するようにしてもよい。