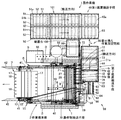
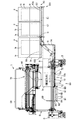
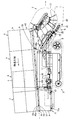
本発明の農作業機の一実施の形態を図面を参照して説明する。
図1ないし図4において、1は農作業機で、この農作業機1は、圃場上を前方(図中、矢印方向)に移動しながら、圃場の畝aの土中で生育した収穫物である農作物Wを畝aの土中から収穫して搬送して収容体である上面開口状のコンテナb内に収容する自走式の収穫機である。なお、圃場の農作物Wは、例えば畝aに生育した玉葱である。
農作業機1は、クローラ部3を左右両側の下部に有する自走式の作業機本体2を備えている。
作業機本体2には、持上コンベヤ装置等にて構成された前低後高の傾斜状の搬送手段5が搬送手段5の搬送終端側の左右方向の軸6を中心として搬送始端側が昇降するように上下回動可能に設けられている。搬送手段5の搬送始端側には、掻込コンベヤ装置等にて構成された掻込手段7が設けられている。
また、作業機本体2と搬送手段5との間には、搬送手段5を軸6を中心として回動させて搬送手段5の傾斜角度を設定する角度設定手段8が設けられている。この角度設定手段8は、シリンダ本体9およびこのシリンダ本体9内に出入りするロッド10を有する油圧式のシリンダ装置11にて構成され、ロッド10の先端部が搬送手段5の被取付部5aに回動可動に取り付けられ、シリンダ本体9の基端部が作業機本体2の被取付部2aに回動可能に取り付けられている。
掻込手段7は、圃場の農作物Wを掻き込んで後方に送り搬送手段5の搬送始端部とともに農作物Wを上斜め後方に搬送するもので、搬送手段5の搬送始端部の上方に配設されている。
掻込手段7は、互いに離間対向する回行可能な左右対をなす無端体であるチェーン13を有している。チェーン13は、複数の回転体であるスプロケット14に掛け渡され、図示しない動力源であるエンジン側からの動力を伝達する動力伝達手段15によって所定方向に略楕円の軌跡を描くように回行する。
両チェーン13間には、チェーン13の回行方向に等間隔をおいて並ぶ複数の支持体16が架設されている。各支持体16には、チェーン13の回行時にチェーン13とともに前後方向にやや長手状の略楕円を描くように回行しながら、農作物Wを掻き込んで後方に送る弾性変形可能な板状の掻込弾性体である掻込弾性板17が取り付けられている。掻込弾性板17の先端部には、複数の切欠凹部18が形成されている。
搬送手段5は、掻込手段7の掻込弾性板17との協働により農作物Wを畝aの土中から掘り取って受け入れこの受け入れた農作物Wを上斜め後方に所望位置まで載置搬送するものである。
搬送手段5は、掻込弾性板17との協働により農作物Wを受け入れて上斜め後方に載置搬送する前低後高の傾斜状の搬送部21と、この搬送部21のうち掻込手段7の下方に位置してこの掻込弾性板17の先端部と近接対向する部分である搬送始端部を上下に振動させる振動部22とを有している。
搬送部21は、図6および図7に示されるように、互いに離間対向する回行可能な左右対をなす無端体であるチェーン23を有している。チェーン23は、複数の回転体であるスプロケット24に掛け渡されかつ支持体25にて支持されている。そして、チェーン23は、エンジン側からの動力を伝達する動力伝達手段20によって所定方向に回行する。
両チェーン23間には、チェーン23の回行方向に等間隔をおいて並ぶ左右方向に細長い棒状の複数の搬送体26が架設されている。すなわち、両チェーン23間には、チェーン23の回行時にチェーン23とともに回行しながら、掻込弾性板17からの農作物Wを受け入れて上斜め後方に載置搬送する複数の搬送体26が設けられている。また、回行方向に隣り合う搬送体26間には間隙27があり、農作物Wの搬送時にその間隙27から土、石、茎葉くず等が圃場上に落下する。
なお、図6に示されるように、チェーン23は互いに回動自在に連結された複数のチェーン構成部材28にて構成されており、所定の一のチェーン構成部材28には1本の搬送体26の端部が連結され、所定の他のチェーン構成部材28には2本の搬送体26の端部が連結されている。
振動部22は、搬送部21のうち掻込手段7の下方に位置する搬送始端部の一部を上下に振動させるもので、図6および図7に示されるように、搬送部21の左右の各チェーン23の上側部分である往路部23aの上方に左右方向の軸31aを中心として回転可能に配設された上側回転体31と、各チェーン23の往路部23aの下方に左右方向の軸32aを中心として回転可能に配設され上側回転体31との間でチェーン23の往路部23aを上下から挟持して往路部23aの一部が凹凸状になるように往路部23aを折り曲げる下側回転体32とを有している。つまりこれら上側回転体31と下側回転体32とでチェーン23の往路部23aが挟持されて凹凸状になると、その往路部23aの凹凸状の部分では搬送体26が上下動し、この搬送体26の上下動により搬送部21の搬送始端部の一部が上下に振動する。
上側回転体31は、例えばスプロケットにて構成されている。そして、上側回転体31の下部がチェーン23の往路部23aに係合して接触し、この上側回転体31はチェーン23に追従して従動回転する。
下側回転体32は、上側回転体31より前方に配設され上側回転体31との間でチェーン23の往路部23aを挟持して曲げる前下側回転部材33と、上側回転体31より後方に配設され上側回転体31との間でチェーン23の往路部23aを挟持して曲げる後下側回転部材34とにて構成されている。そして、下側回転体32が前後の下側回転部材33,34にて構成されているため、各チェーン23の往路部23aがそれぞれ2箇所で挟持されて凹凸状になり、この凹凸状の部分で搬送体26が上下動し、この搬送体26の上下動により搬送部21の搬送始端部の一部が上下振動する。
前下側回転部材33および後下側回転部材34は、いずれも同じボールベアリングにて構成されている。そして、各下側回転部材33,34の上部がチェーン23の往路部23aに係合して接触し、この各下側回転部材33,34はチェーン23に追従して従動回転する。
なお、1つの上側回転体(スプロケット)31とこの上側回転体31より外径寸法が小さい2つの前後の下側回転部材(ボールベアリング)33,34とにて、振動回転部35が構成されている。この振動回転部35は搬送部21の搬送始端部の左右両側にそれぞれ配設されている。
また、前低後高の傾斜状の搬送部21の側方部は側板41にて覆われ、側板41の前端部にはガイド板42が取り付けられ、このガイド板42の案内作用により作業機本体2が畝aに沿って移動するようになっている。
また、図1および図2に示されるように、作業機本体2には、搬送手段5の搬送部21の搬送終端部からの農作物Wを受け入れて下斜め後方に案内しその農作物Wを案内終端部からコンテナb内に向けて落下させるスクリーン手段44が設けられている。すなわち、搬送手段5から搬出された農作物Wをこの農作物Wが自重で転がり落ちるように下斜め後方に案内して案内終端部からコンテナb内に落下させるとともに、搬送手段5から搬出された土、石、茎葉くず等の不要物を不要物落下用の間隙部44aから圃場上に落下させる略櫛状のスクリーン手段44が作業機本体2の後側上部に設けられている。
このスクリーン手段44は、左右の両支持側板61にて揺動可能に支持され、コンテナb側つまり後方に向って下り傾斜する前高後低の傾斜状態を維持しつつ可動つまり揺動して農作物Wを下斜め後方に案内して後端部である案内終端部からコンテナb内に落下させる可動スクリーン体63を有している。すなわち前端側である案内始端側が左右方向の回転中心軸線を中心として回転運動しかつ後端側である案内終端側が水平方向である前後方向に往復直線運動するように全体が上下前後に揺動しながら農作物Wを下斜め後方に案内する可動スクリーン体63が両支持側板61間に設けられている。この可動スクリーン体63は、エンジン側からの動力を伝達する動力伝達手段によって可動するようになっている。また、可動スクリーン体63は、左右方向に間隔をおいて並ぶ複数本、例えば4本の棒状部材64を有し、各棒状部材64の外周面は弾性部材にて覆われている。
そして、掻込手段7、搬送手段5およびスクリーン手段44にて、圃場の農作物Wを圃場の畝aから収穫して後方に搬送してコンテナb内に収容する農作物搬送手段70が構成されている。
また、図1、図3および図4に示すように、作業機本体2の左右いずれかの側部である右側部(進行方向右側部)には、複数個のコンテナbが複数段(例えば上下2段)でかつ前後方向に複数列(例えば2列)で並ぶように搬送面45a上に載置されこの載置されたコンテナbを傾斜状の搬送面45aで下斜め後方に向けて載置搬送する第1コンテナ搬送台等の第1載置搬送手段45が設けられている。この第1載置搬送手段45は、前後方向にやや長手状で、農作物搬送手段70の右側方に配設されている。
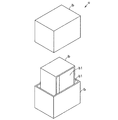
なお、第1載置搬送手段45の搬送面45a上には、空の24個のコンテナb、つまり8組(前後に4組、左右に2組で、合計8組)のコンテナセットcが載置可能となっている。各組のコンテナセットcは、3個のコンテナbからなるもので、すなわち図5に示すように、開口部b1が上方に向いた一のコンテナbと、この一のコンテナbの上端部上に載置され開口部b1が下方を向いた他のコンテナbと、これら2個のコンテナ内に入れられ開口部b1が側方を向いたさらに他のコンテナbとにて構成されている。
第1載置搬送手段45は、図4に示されるように、搬送面45a上のコンテナbが自重で下斜め後方に搬送されるように全体が後方に向って下り傾斜する傾斜状に配設され、第1載置搬送手段45の傾斜角度αつまり搬送面45aの傾斜角度αが調整可能になっている。すなわち例えば作業機本体2のフレーム部46の後端部に第1載置搬送手段45が左右方向の軸47を中心として回動可能に取り付けられている。フレーム部46の前端部には、複数の孔部48aが形成された回動支持部材48が左右方向の軸49を中心として回動可能に取り付けられ、この回動支持部材48の孔部48aに挿入された脱着ピン50にて第1載置搬送手段45が支持されている。脱着ピン50を挿入する孔部48aを変更することにより第1載置搬送手段45の傾斜角度αが調整可能である。なお、回動支持部材48および脱着ピン50等にて調整手段54が構成されている。
第1載置搬送手段45は、搬送方向に間隔をおいて配設され前後方向に沿って2列に並ぶ複数本の搬送ローラ51を備えており、これら複数本の搬送ローラ51にて搬送面45aが構成されている。各搬送ローラ51は、フリーローラからなるもので、互いに離間対向する前後対をなす両支持板52にて支持され農作業機1の左右水平方向に軸方向を有するローラ軸部51aと、このローラ軸部51aの外周側に回転自在に嵌合された円筒状のローラ部51bとを有している。また、第1載置搬送手段45は、コンテナbが搬送面45a上から落下するのを防止する矩形環状の落下防止板53を外周端部に備えている。
さらに、作業機本体2の後部には、複数個のコンテナbが左右方向に並ぶように搬送面71a上に載置されこの載置されたコンテナbを水平状の搬送面71aで第1載置搬送手段45側とは反対の左右いずれかの側方である左方向に向けて載置搬送する第2コンテナ搬送台等の第2載置搬送手段71が設けられている。コンテナ搬送手段である第2載置搬送手段71は、左右方向にやや長手状で、農作物搬送手段70の後方に配設されている。
また、第2載置搬送手段71は、第1載置搬送手段45より低い高さ位置に水平状に配設されている。第1載置搬送手段45の搬送面45aと第2載置搬送手段71の搬送面71aとの高低差は、コンテナbの高さ寸法と略同じである。
そして、第1載置搬送手段45の後端部と第2載置搬送手段71の第1載置搬送手段側の端部である右端部との間には、コンテナbを第1載置搬送手段45の搬送面45a上から第2載置搬送手段71の搬送面71a上に載せ換えるための載せ換え作業用空間部80が形成されている。すなわち図1に示すように、第1載置搬送手段45の後端部と第2載置搬送手段71の右端部とは離間距離Lをもって平面視で互いに離間しており、これらの間に載せ換え作業用空間部80がある。この載せ換え作業用空間部80があるため、作業者による搬送面45a上から搬送面71a上へのコンテナbの載せ換え作業が容易となる。
なお、第2載置搬送手段71の搬送面71a上には空の3個のコンテナbが載置可能となっている。図3に示されるように、搬送面71a上に左右方向に並ぶように載置され開口部b1が上方を向いた3個のコンテナbのうち左側のコンテナbがスクリーン手段44の案内終端部の下方に位置し、この左側のコンテナb内に向ってスクリーン手段44の案内終端部から搬出された農作物Wが落下する。
第2載置搬送手段71は、搬送方向に間隔をおいて配設され水平な搬送面71aを構成する水平状の複数本の横送りローラである搬送ローラ72を備えている。各搬送ローラ72は、フリーローラからなるもので、互いに離間対向する前後対をなす両支持板73にて水平状に支持され農作業機1の前後水平方向に軸方向を有するローラ軸部72aと、このローラ軸部72aの外周側に回転自在に嵌合された円筒状のローラ部72bとを有している。
第2載置搬送手段71は、搬送面71aの搬送方向に沿った両端部から上方に向って突出し互いに離間対向しコンテナbを搬送方向に案内する板状のガイド74を備えている。
また、第2載置搬送手段71の下流には、第2載置搬送手段71の搬送方向に沿った軸方向を有し互いに平行で異なる高さ位置に配設され第2載置搬送手段71の搬送面71aの搬送終端部から搬出されたコンテナbつまり農作物Wが満杯に収容されたコンテナbを受け入れて下斜め後方に案内する複数、例えば2本の排出ローラである案内ローラ81,82が配設されている。つまり第2載置搬送手段71の左側方には、左右方向に軸方向を有する案内ローラ81,82が段違い状態に配設されている。
一方の案内ローラ81である前側の案内ローラ81は、第2載置搬送手段71の搬送面71aと同じ高さ位置で、かつ、搬送面71a上に載置されたコンテナbの所定方向中央位置である前後方向中央位置より若干前側の位置に配設されている。他方の案内ローラ82である後側の案内ローラ82は、第2載置搬送手段71の搬送面71aより低い高さ位置で、かつ、搬送面71a上に載置されたコンテナbの前後方向中央位置より若干後側の位置に配設されている。
各案内ローラ81,82は、フリーローラからなるもので、互いに離間対向する左右対をなす両支持板83にて水平状に支持され農作業機1の左右水平方向に軸方向を有するローラ軸部84と、このローラ軸部84の外周側に回転自在に嵌合された円筒状のローラ部85とを有している。なお、案内ローラ81,82の軸方向長さ寸法は、搬送面71a上のコンテナbの左右方向長さ寸法と略同じである。
また、一方の支持板である左側の支持板83の上部には、コンテナbとの当接によりコンテナbを一方の案内ローラ81上の所定位置に停止させる落下防止用のストッパである固定ストッパ86が固着されている。
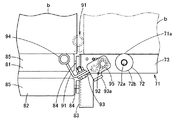
さらに、コンテナ搬送手段71の搬送終端部には、図8に示すように、一方向への上方回動により作用状態になり他方向への下方回動により非作用状態になるストッパである回動ストッパ91が前後方向の支軸92を中心として上下方向に回動可能に設けられている。
回動ストッパ91は、一方の支持板である前側の支持板73に取り付けられた支軸92にて回動可能に支持された回動本体部93と、この回動本体部93に固設され搬送面71a上のコンテナbの左側面における前側下部に当接する外周面が円筒面状をなす当接部94とを有している。また、回動ストッパ91の回動本体部93と第2載置搬送手段71の支持板73との間には、回動ストッパ91をこの回動ストッパ91が上方回動して作用状態になるように付勢する付勢体であるばね95が架設されている。すなわち例えばねじりばねであるばね95の一端部が支持板73に連結され、ばね95の他端部が回動本体部93のばね連結板部93aに連結されている。
なお、第2載置搬送手段71、案内ローラ81,82、固定ストッパ86、回動ストッパ91およびばね95等にて、収容体搬送部であるコンテナ搬送部99が構成されている。
そして、回動ストッパ91は、図9(a)および(b)に示すように、搬送面71a上に進出した作用状態時には第2載置搬送手段71の搬送ローラ72上つまり搬送面71a上に載置されたコンテナbとの当接係合により、このコンテナbの案内ローラ81,82側への移動つまり左方向である左側方への移動を規制し、その結果、搬送面71a上のコンテナbは、スクリーン手段44の案内終端部の下方の所定位置である農作物落下位置に位置決めされる。
また、回動ストッパ91は、作業者が農作物Wで満杯になったコンテナbを左方向へ押して動かすと、そのコンテナbにて押されてばね95の付勢力に抗して支軸92を中心として下方回動して非作用状態になる。
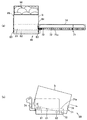
そして、この搬送面71a上から退避した非作用状態時には、回動ストッパ91は、図10(a)および(b)に示すように、第2載置搬送手段71の搬送面71a上に載置されたコンテナbの左方向への移動を許容し、その結果、コンテナbは搬送面71a上から一方の案内ローラ81上に乗り移る。
すると、一方の案内ローラ81がコンテナbの前後方向中央位置よりも前側の位置に配設されていることから、農作物Wで満杯のコンテナbの重心が一方の案内ローラ81より後方に位置するため、農作物Wで満杯のコンテナbは、図11(a)および(b)に示すように、その自重に基づいて一方の案内ローラ81を中心として他方の案内ローラ82に当接するまで下方回動し、その後、従動回転する両案内ローラ81,82にて下斜め後方に案内される。
すなわち、農作物Wで満杯のコンテナbは、従動回転する両案内ローラ81,82にて下斜め後方へ搬送案内され、圃場の畝a上に降ろされる。圃場を歩きながら農作業機1の操縦等を行う作業者は、案内ローラ81,82上から離れた満杯のコンテナbを手で支えながら畝a上に降ろす。なお、後側の案内ローラ82をより低い位置に配設することで、作業者が手で支えることなく、満杯のコンテナbが案内ローラ81,82上から畝a上に直接滑り降りるようにすることも可能である。
また、農作物Wで満杯のコンテナbが自重で一方の案内ローラ81を中心として他方の案内ローラ82に当接するまで下方回動して傾斜状態になった時点で、回動ストッパ91は、コンテナbから離れ、ばね95の付勢力によって支軸92を中心として上方回動して元の作用状態に復帰する。作業者は、搬送面71a上の空のコンテナbを左方向へ押動して回動ストッパ91に当接させて農作物落下位置に位置させる。
さらに、載せ換え作業用空間部80の前方でかつ第1載置搬送手段45と搬送手段5との間の位置には、複数個のコンテナb、すなわち例えば1組のコンテナセットcが載置される水平状の載置台100が配設されている。載置台100は、コンテナbが水平状の台部97上から落下するのを防止する矩形環状の落下防止板部98を外周端部に有している。そして、第1載置搬送手段45と第2載置搬送手段71と載置台100とにてコンテナ載置部101が構成され、作業開始時においてコンテナ載置部101上には合計30個のコンテナbを載置することが可能である。
また、作業機本体2には作業椅子55およびステップ台56が載置台100の前方近傍に設けられている。その作業椅子55に座った作業者は、搬送手段5の搬送部21にて搬送されてきた土、石、茎葉くず、腐った農作物W等の不要物を選別して例えばステップ台56上に載せたコンテナb内に入れる。
さらに、作業機本体2にはハンドル58および操作パネル59等が設けられている。操作パネル59は、例えば圃場を歩きながら農作業機1の操縦等を行う作業者にて操作される。また、その作業者は、農作物Wで満杯のコンテナbの圃場の畝a上への降ろし作業、および、空のコンテナbの第1載置搬送手段45上から第2載置搬送手段71上への載せ換え作業をする。
次に、上記農作業機1の作用等を説明する。
クローラ部3の作動によって作業機本体2が圃場上を畝aに沿って移動すると、圃場の農作物Wは、掻込手段7の掻込弾性板17にて掻き込まれて後方に送られ、搬送手段5の搬送部21の搬送体26上に載って上斜め後方に搬送される。
すなわち、掻込手段7の掻込弾性板17と搬送手段5の搬送部21の搬送体26との両方の力によって圃場の農作物Wが圃場の畝aの土中から持ち上げられるように掘り取られ、この掘り取られた農作物Wは、搬送部21の搬送体26にて上斜め後方に向けて載置搬送される。
この際、搬送手段5の搬送部21のうち掻込弾性板17の先端部と近接対向する部分の搬送体26は、振動部22の作用によって上下に振動する。
このため、農作物Wに付着した土や、農作物Wとともに搬送部21上に載置された土、石、茎葉くず等は、農作物Wから分離除去され、隣り合う搬送体26間の間隙27から圃場に落下する。
また、搬送部21の掻込弾性板17と対向する部分の振動、つまり搬送部21の搬送始端側に位置する搬送体26の振動に基づいて農作物Wが搬送部21上を転げ落ちようとしても、農作物Wは、掻込弾性板17との接触により移動規制されるため、搬送部21上を転がり落ちることはない。
また、農作物Wは、搬送手段5の搬送部21の搬送体26にて載置搬送された後、スクリーン手段44の可動スクリーン体63上を経て、搬送面71a上に載置され回動ストッパ91にて農作物落下位置に位置決めされたコンテナb内に落下して収容される。なお、搬送手段5の間隙27および作業者の選別にて分離除去されずに搬送手段5から搬出された土、石、茎葉くず等の不要物は、可動スクリーン体63の間隙部44aから圃場上に落下することにより分離除去される。
さらに、コンテナb内が農作物Wで満杯になると、作業者は、手作業でコンテナbを左方向へ押動することにより、回動ストッパ91をばね95の付勢力に抗して下方回動させつつ、コンテナbを搬送面71a上から一方の案内ローラ81上に移動させる。
一方の案内ローラ81上に載った満杯のコンテナbは、自重によって一方の案内ローラ81を中心として他方の案内ローラ82に当接するまで下方回動し、両案内ローラ81,82にて下斜め後方に案内される。
そして、作業者は、案内ローラ81,82上から離れた満杯のコンテナbを手で支えながら畝a上に降ろす。
また、作業者は、載せ換え作業用空間部80を利用して、空のコンテナbを第1載置搬送手段45の搬送面45a上から第2載置搬送手段71の搬送面71a上に載せ換える。すなわち例えば搬送面45aの搬送終端部である後端部上のコンテナセットcの上側のコンテナbを持ち上げ、載せ換え作業用空間部80で180度回動させて開口部b1を上方に向けてから、第2載置搬送手段71の搬送面71a上に載置する。なお、第1載置搬送手段45の搬送面71aの後端部上にコンテナbがなくなると、搬送面71a上のコンテナセットcが自重で搬送ローラ51にて下斜め後方に搬送される。
こうして搬送面45a上の空のコンテナbを搬送面71a上に順次載せ換え、搬送面45a上にコンテナbがなくなると、作業者は、載せ換え作業用空間部80を利用して、載置台100上の空のコンテナbを搬送面71a上に載せ換える。
そして、このような農作業機1によれば、作業機本体2の右側部に設けられた第1載置搬送手段45と、作業機本体2の後部に設けられた第2載置搬送手段71と、第1載置搬送手段45の後端部と第2載置搬送手段71の右端部との間に位置し空のコンテナbを第1載置搬送手段45上から第2載置搬送手段71上に載せ換えるための載せ換え作業用空間部80とを備える構成であるから、載せ換え作業用空間部80を利用して空のコンテナbの載せ換え作業を容易に行うことができ、作業効率の向上を図ることができる。
また、第1載置搬送手段45は、後方に向って下り傾斜する傾斜状に配設され第1載置搬送手段45の傾斜角度αが調整可能になっているため、圃場の状態等に応じた所望の傾斜角度αに設定でき、例えば操作レバー等を操作することなく、第1載置搬送手段45にてコンテナbを自重で後方に適切に載置搬送できる。
さらに、第1載置搬送手段45と第2載置搬送手段71と載置台100とにて構成されたコンテナ載置部101を備えるため、作業開始時にコンテナ載置部101上に最大30個のコンテナbを載置でき、作業効率の向上を図ることができる。
また、互いに異なる高さ位置に配設されコンテナ搬送手段71からのコンテナbを受け入れて下斜め方向に案内する少なくとも2本の案内ローラ81,82を備える構成であるから、農作物Wが満杯に収容されたコンテナbの圃場上への降ろし作業を容易に行うことができるばかりでなく、コンテナ搬送部99の構成の簡素化を図ることができ、コンテナ搬送部99の組立て作業およびメンテナンス作業を容易に行うことができる。
さらに、一方の案内ローラ81は搬送面71aと同じ高さ位置でかつコンテナbの前後方向中央位置より前側の位置に配設され、他方の案内ローラ82は搬送面71aより低い高さ位置でかつコンテナbの前後方向中央位置より後側の位置に配設されているため、コンテナbを搬送面71a上から一方の案内ローラ81上に押動するだけで、コンテナbが両案内ローラ81,82にて下斜め後方に案内されることとなり、農作物Wで満杯のコンテナbの圃場上への降ろし作業を適切かつ容易に行うことができる。
また、搬送面71a上のコンテナbと当接してこのコンテナbの案内ローラ81,82側への移動を規制する回動ストッパ91を備えるため、この回動ストッパ91にてコンテナbをスクリーン手段44の案内終端部の下方の農作物落下位置に適切に位置決めすることができる。
なお、上記実施の形態では、2本の案内ローラ81,82を備えた構成について説明したが、例えば3本、4本、或いはそれ以上の案内ローラを備えた構成でもよく、また例えば案内ローラの下流に傾斜状の案内板を設けた構成等でもよい。そして、このような場合に、例えば作業者が手で支えることなく、満杯のコンテナbが案内ローラ上或いは案内板上から圃場上に直接滑り降りるようにしてもよい。
また、例えばコンテナ搬送手段71の搬送面71aを案内ローラ81,82側に向って下り傾斜する傾斜状にしてもよい。
さらに、第1載置搬送手段45を作業機本体2の進行方向右側部に設け、第1載置搬送手段45の後端部とコンテナbを左方向に載置搬送可能な第2載置搬送手段71の右端部との間に載せ換え作業用空間部80を設けた構成には限らず、第1載置搬送手段45を作業機本体2の進行方向左側部に設け、第1載置搬送手段45の後端部とコンテナbを右方向に載置搬送可能な第2載置搬送手段71の左端部との間に載せ換え作業用空間部80を設けた構成でもよい。
また、第1載置搬送手段45の全体が傾斜状に配設された構成には限定されず、第1載置搬送手段45の一部、例えば後端部のみが傾斜状に配設された構成等でもよい。
さらに、第1載置搬送手段45の傾斜角度αを調整する調整手段54は、例えば油圧式のシリンダ装置等にて構成してもよい。
また、農作業機1による収穫対象物である農作物Wは、圃場の畝a上に地干された玉葱でもよく、また玉葱には限らず、じゃがいも、さつまいも等にも適用可能である。