JP2009255199A - パラレルメカニズム - Google Patents
パラレルメカニズム Download PDFInfo
- Publication number
- JP2009255199A JP2009255199A JP2008104335A JP2008104335A JP2009255199A JP 2009255199 A JP2009255199 A JP 2009255199A JP 2008104335 A JP2008104335 A JP 2008104335A JP 2008104335 A JP2008104335 A JP 2008104335A JP 2009255199 A JP2009255199 A JP 2009255199A
- Authority
- JP
- Japan
- Prior art keywords
- socket
- rod
- resin
- side engaging
- parallel mechanism
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Landscapes
- Manipulator (AREA)
- Transmission Devices (AREA)
- Pivots And Pivotal Connections (AREA)
Abstract
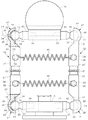
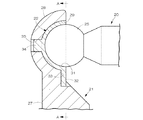
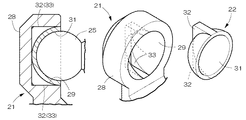
【解決手段】ベースに配置される複数個の駆動モーターと、駆動モーターで駆動操作される駆動アームおよびロッドと、ロッドで支持される1個の操作ヘッドとを備えている。ロッドの両端は、駆動アームおよび操作ヘッドに対してボール継手で連結する。ボール継手は、球体を備えたボール軸と、ボール軸に連結されるソケットロッドと、樹脂ソケットとからなる。樹脂ソケットとソケットロッドの装着座の間に、互いに係合して樹脂ソケットの移動を規制するストッパー構造を設ける。ストッパー構造は突起と、突起と係合する凹部(または穴、溝)で構成する。
【選択図】図1
Description
2 ブレイダー装置
8 ブレイダー装置の開口空間
9 糸条の組成中心
11 支持部材
12 レール
13 駆動装置
21 原動ローラ
22 従動ローラ
23 無端ベルト
26 縦ガイドローラ対
27 横ガイドローラ対
Claims (8)
- ベースに配置される複数個の駆動モーターと、前記駆動モーターで駆動操作される駆動アームおよびロッドと、前記ロッドで支持される1個の操作ヘッドとを備えており、前記ロッドの両端が前記駆動アームおよび前記操作ヘッドに対してボール継手で連結してあるパラレルメカニズムであって、
前記ボール継手は、連結端に球体を備えたボール軸と、前記球体を介して前記ボール軸に連結されるソケットロッドと、前記ソケットロッドの装着座に装着される樹脂ソケットとを備えており、
前記樹脂ソケットと前記ソケットロッドとの間に、互いに係合して前記樹脂ソケットの移動を規制するストッパー構造が設けてあることを特徴とするパラレルメカニズム。 - 前記ストッパー構造が、前記樹脂ソケットの開口周縁に設けたソケット側係合部と、前記ソケットロッドに設けたロッド側係合部とで構成してある請求項1記載のパラレルメカニズム。
- 前記ストッパー構造が、前記樹脂ソケットの装着座との接合面に突設したソケット側係合部と、前記装着座に設けたロッド側係合部とで構成してある請求項1記載のパラレルメカニズム。
- 前記ストッパー構造が、前記樹脂ソケットの開口周縁、および前記装着座との接合面のそれぞれに設けた複数個のソケット側係合部と、前記ソケット側係合部に対応して前記ソケットロッドに設けた複数個のロッド側係合部とで構成してある請求項1記載のパラレルメカニズム。
- 前記ソケット側係合部が前記樹脂ソケットの外面に突設した突起で形成してあり、前記ロッド側係合部が凹部、穴、溝のいずれかひとつで形成してある請求項2から4のいずれかに記載のパラレルメカニズム。
- 前記樹脂ソケットの内面に部分球面状の軸受面が形成されて、前記軸受面の開口周縁に複数個のソケット側係合部が軸対称に突設してある請求項2、4または5記載のパラレルメカニズム。
- 前記樹脂ソケットの内面に部分球面状の軸受面が形成されて、前記軸受面の球頂部に臨んで丸軸状のソケット側係合部が突設してある請求項3、4または5記載のパラレルメカニズム。
- 前記樹脂ソケットが半球殻状に形成してある請求項2から7のいずれかに記載のパラレルメカニズム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008104335A JP2009255199A (ja) | 2008-04-14 | 2008-04-14 | パラレルメカニズム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008104335A JP2009255199A (ja) | 2008-04-14 | 2008-04-14 | パラレルメカニズム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2009255199A true JP2009255199A (ja) | 2009-11-05 |
Family
ID=41383297
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008104335A Pending JP2009255199A (ja) | 2008-04-14 | 2008-04-14 | パラレルメカニズム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2009255199A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103009399A (zh) * | 2012-12-04 | 2013-04-03 | 天津大学 | 一种可为半杯式球铰接杆件提供张紧力的弹簧连接装置 |
| EP3056228A1 (en) * | 2012-09-12 | 2016-08-17 | Memorial University of Newfoundland | Parallel kinematic mechanism and bearings and actuators thereof |
| WO2017072999A1 (ja) * | 2015-10-26 | 2017-05-04 | ソニー株式会社 | パラレルリンクロボットおよび操作装置 |
| CN114249113A (zh) * | 2021-12-10 | 2022-03-29 | 深圳航天科技创新研究院 | 一种缸盖搬运夹具 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62114018A (ja) * | 1985-11-08 | 1987-05-25 | デ−ナ、コ−ポレイシヨン | シフトレバ−軸受アセンブリ |
| JPS6342921A (ja) * | 1986-08-07 | 1988-02-24 | Nitto Boseki Co Ltd | 長繊維状ピッチ繊維の製造方法および装置 |
| JPS63140106A (ja) * | 1986-11-22 | 1988-06-11 | テーエルヴェー エーレンライヒ ゲゼルシャフト ミット ベシュレンクテル ハフツンク ウント コンパニー コマンデイットゲゼルシャフト | 球継手 |
| JPS63163018A (ja) * | 1986-12-26 | 1988-07-06 | Tokai Rubber Ind Ltd | 球面摺動型継手装置の製造方法 |
| JP2564416Y2 (ja) * | 1992-04-24 | 1998-03-09 | 豊田工機株式会社 | パラレルロボットのアーム構造 |
| JP2002531778A (ja) * | 1998-12-03 | 2002-09-24 | エービービー エービー | ロボット装置 |
-
2008
- 2008-04-14 JP JP2008104335A patent/JP2009255199A/ja active Pending
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62114018A (ja) * | 1985-11-08 | 1987-05-25 | デ−ナ、コ−ポレイシヨン | シフトレバ−軸受アセンブリ |
| JPS6342921A (ja) * | 1986-08-07 | 1988-02-24 | Nitto Boseki Co Ltd | 長繊維状ピッチ繊維の製造方法および装置 |
| JPS63140106A (ja) * | 1986-11-22 | 1988-06-11 | テーエルヴェー エーレンライヒ ゲゼルシャフト ミット ベシュレンクテル ハフツンク ウント コンパニー コマンデイットゲゼルシャフト | 球継手 |
| JPS63163018A (ja) * | 1986-12-26 | 1988-07-06 | Tokai Rubber Ind Ltd | 球面摺動型継手装置の製造方法 |
| JP2564416Y2 (ja) * | 1992-04-24 | 1998-03-09 | 豊田工機株式会社 | パラレルロボットのアーム構造 |
| JP2002531778A (ja) * | 1998-12-03 | 2002-09-24 | エービービー エービー | ロボット装置 |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3056228A1 (en) * | 2012-09-12 | 2016-08-17 | Memorial University of Newfoundland | Parallel kinematic mechanism and bearings and actuators thereof |
| CN103009399A (zh) * | 2012-12-04 | 2013-04-03 | 天津大学 | 一种可为半杯式球铰接杆件提供张紧力的弹簧连接装置 |
| WO2017072999A1 (ja) * | 2015-10-26 | 2017-05-04 | ソニー株式会社 | パラレルリンクロボットおよび操作装置 |
| JPWO2017072999A1 (ja) * | 2015-10-26 | 2018-08-16 | ソニー株式会社 | パラレルリンクロボットおよび操作装置 |
| US10744639B2 (en) | 2015-10-26 | 2020-08-18 | Sony Corporation | Parallel link robot and operation apparatus |
| CN114249113A (zh) * | 2021-12-10 | 2022-03-29 | 深圳航天科技创新研究院 | 一种缸盖搬运夹具 |
| CN114249113B (zh) * | 2021-12-10 | 2024-03-29 | 深圳航天科技创新研究院 | 一种缸盖搬运夹具 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4803841B2 (ja) | パラレルメカニズム | |
| CN105377514B (zh) | 具有可枢转剃须单元的剃须头 | |
| US20110070019A1 (en) | Joint | |
| JP4420959B2 (ja) | パラレルメカニズム | |
| JP4861533B2 (ja) | スケートボードのトラック構造 | |
| CN107159904B (zh) | 联接元件以及包含联接元件的管道加工设备 | |
| CN108098757B (zh) | 柔性自调位机构及机械手 | |
| TW201521979A (zh) | 水平多關節機械手臂 | |
| CN101408219B (zh) | 转动定位结构 | |
| JP5719706B2 (ja) | ボールねじ | |
| CN106662147A (zh) | 运动引导装置以及促动器 | |
| TWI757591B (zh) | 電動致動器 | |
| JP5085216B2 (ja) | 球面軸受 | |
| US11624476B2 (en) | Enclosed pivot unit | |
| CN202546177U (zh) | 可调角度的支撑架 | |
| US5620232A (en) | Mechanism to convert angular reciprocal movements into intermittent undirectional rotary movement | |
| JP2012159124A (ja) | 送りねじ機構 | |
| CN205930873U (zh) | 一种带o型圈的齿条支撑环结构 | |
| KR20090036679A (ko) | 무급유형 로드엔드 베어링 | |
| KR20170003067U (ko) | 선형 액추에이터 | |
| US20140312738A1 (en) | Ultrasonic motor | |
| JP2024117568A (ja) | パラレルリンクロボット | |
| CN214870683U (zh) | 球节组件和机器人 | |
| JP3187429U (ja) | グリス供給策を施した温室用軸受け | |
| JP2007327572A (ja) | トルクリミター |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20101216 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20101222 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110216 |
|
| A131 | Notification of reasons for refusal |
Effective date: 20110803 Free format text: JAPANESE INTERMEDIATE CODE: A131 |
|
| A02 | Decision of refusal |
Effective date: 20111207 Free format text: JAPANESE INTERMEDIATE CODE: A02 |