JP2010002402A - 測定装置 - Google Patents
測定装置 Download PDFInfo
- Publication number
- JP2010002402A JP2010002402A JP2008163715A JP2008163715A JP2010002402A JP 2010002402 A JP2010002402 A JP 2010002402A JP 2008163715 A JP2008163715 A JP 2008163715A JP 2008163715 A JP2008163715 A JP 2008163715A JP 2010002402 A JP2010002402 A JP 2010002402A
- Authority
- JP
- Japan
- Prior art keywords
- light
- target
- measurement
- measuring apparatus
- reference axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000005259 measurement Methods 0.000 claims abstract description 70
- 238000012545 processing Methods 0.000 claims description 13
- 230000001678 irradiating effect Effects 0.000 claims description 11
- 230000000149 penetrating effect Effects 0.000 claims 1
- 241000282326 Felis catus Species 0.000 description 8
- 230000005540 biological transmission Effects 0.000 description 8
- 238000012986 modification Methods 0.000 description 7
- 230000004048 modification Effects 0.000 description 7
- 238000000034 method Methods 0.000 description 6
- 230000003287 optical effect Effects 0.000 description 4
- 238000001514 detection method Methods 0.000 description 3
- 238000010586 diagram Methods 0.000 description 3
- 238000004891 communication Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005286 illumination Methods 0.000 description 1
- 238000007689 inspection Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 230000001788 irregular Effects 0.000 description 1
Images




Landscapes
- Length Measuring Devices By Optical Means (AREA)
Abstract
【解決手段】空間の任意の位置に設置され、入射光に平行な反射光を返す反射体2Aを有したターゲット2と、空間の他の任意の位置に設置されるとともに、第1の基準軸線L1上の基準点Pから略扇形に広がる測定光B3を発生してターゲット2を照射する照射手段22と、ターゲット2からの反射光B4を受光して受光位置を検出する受光素子23と、基準点Pおよびターゲット2を結ぶ線と第1の基準軸線L1との交わる仰角αを、受光位置から演算する演算処理手段50とを備える。
【選択図】図1
Description
また、特許文献2に記載の測定装置では、ターゲットの受信情報を通信手段で授受する必要があり、装置の構成が煩雑となってしまう。また、複数のターゲットを用いて一度に複数個所の測定点を測定する場合には、受信機能を有するターゲットを複数用いなければならず、装置のコストが上がってしまう。
以下、本発明の第1実施形態を図面に基づいて説明する。
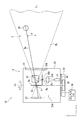
図1および図2は、本実施形態の測定装置1の構成を模式的に示す側面図および上面図である。なお、図1では、説明の便宜上、紙面上下方向をZ軸とし、このZ軸に直交する2軸をX軸(紙面左右方向)、Y軸(紙面垂直方向)とする。
測定装置1は、空間の任意の位置に設置され、入射光に平行な反射光を返す反射体2Aを有するターゲット2と、空間の他の任意の位置に設置されたステーション3とを備え、図1および図2に示すようにステーション3を基準にターゲット2の位置情報(仰角αおよび方位角β)を測定するための装置である。本実施形態では、例えば、ターゲット2は、検査台などに載置された被測定物の所定の測定箇所に設けられるものとし、ステーション3は、被測定物から所定距離の位置の床上などに設置されるものとする。
ここで、旋回部20は、Z軸に平行な旋回中心軸を中心に旋回するものとする。この旋回中心軸を通り、X-Y平面上の線を第1の基準軸線L1とし、旋回部20の旋回中心軸を第2の基準軸線L2とする。各基準軸線L1,L2の交点を基準点Pとする。なお、旋回部20の旋回に応じて第1の基準軸線L1が基準点Pを中心にX-Y平面上を旋回するものとして、以下の説明を行う。
旋回角度検出手段40は、例えば、ロータリーエンコーダであって、図2に示すように基準点PからX軸方向を基準に、旋回部20(第1の基準軸線L1)の旋回角度を検出して、演算処理手段50に出力する。
次に、旋回部20の内部構造について説明する。
旋回部20の収納空間には、照射手段22と、受光素子23とが収納されている。
照射手段22は、光源31と、第1の円筒レンズ32と、ビームスプリッタ33と、第2の円筒レンズ34と、ピンホール板35とを備える。基準点Pにピンホール板35が配設され、このピンホール板35から第1の基準軸線L1に沿って、光透過窓21側とは反対側へ順に第2の円筒レンズ34、ビームスプリッタ33、受光素子23が配設される。
光源31とビームスプリッタ33の間に、第1の円筒レンズ32が配設され、光源31からのレーザ光B1を平行光B2にする。
ビームスプリッタ33は、第1の円筒レンズ32からの平行光B2を基準点P側に反射して、平行光B2の進行方向を第1の基準軸線L1に平行な方向にする。
第2の円筒レンズ34は、ビームスプリッタ33からの平行光B2を基準点Pに集光する。
なお、第1の円筒レンズ(cylindrical lens)32および第2の円筒レンズ34は、レンズの二面が円筒の一部を形成するレンズである。第1の円筒レンズ32、第2の円筒レンズ34としては、レンズの一面が円筒の一部を形成するレンズであってもよい。
なお、ピンホール36は、外部から光透過窓21を通って旋回部20の内部に入射される光のうち、反射光B4以外の光をカットするために設けられている。
ターゲット2からの反射光B4は、ピンホール36を通過した後、第2の円筒レンズ34で第1の基準軸線L1に平行な反射光B5とされ、さらに反射光B5は、ビームスプリッタ33を真っ直ぐに進行して受光素子23に到達するようになっている。
演算処理手段50は、取得した受光位置の情報に基づいて、基準点Pおよびターゲット2を結ぶ線と、第1の基準軸線L1との交わる仰角α(図1)を演算処理して算出するようになっている。
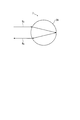
ターゲット2の反射体2Aとしては、図3に示すように、屈折率が2である材料から略球状に形成されたキャッツアイレンズを用いている。キャッツアイレンズは照射された測定光B3の一部を反射して、測定光B3に平行な一本のビーム状の反射光B4をステーションに向けて返す機能を備えた光学素子である。なお、反射体2Aとしては、キャッツアイレンズに限らず、いわゆるレトロリフレクタと呼ばれる再帰反射体を用いてもよい。図3では図示を省略するが、ターゲット2は、キャッツアイレンズを保持するとともに、所定の測定箇所にキャッツアイレンズを設置可能な保持部材を備えているものとする。
まず、図1にて駆動手段30は、第2の基準軸線L2を中心に旋回部20を旋回させる。そして、旋回部20が旋回する状態で、照射手段は、以下のようにして略扇形の測定光B3を照射する。
光源31は、第1の円筒レンズ32に向かってレーザ光B1を発光する。レーザ光B1は、第1の円筒レンズ32にて平行光B2とされた後、ビームスプリッタ33で進行方向を変え、第2の円筒レンズ34に入射する。平行光B2は、第2の円筒レンズ34によって基準点Pに向かって集光しピンホール36に達する。そして、ピンホール36(基準点P)から、光透過窓21を通って旋回部20の外側へ向かって、略扇形に広がるライン状の測定光B3として照射される。すなわち、測定光B3は、基準点Pから第1の基準軸線L1に沿って略扇形に広がるとともに、第1の基準軸線L1および第2の基準軸線L2を含む平面に沿った平坦なレーザ光として照射される。図2のように上方向(Z軸方向)から見た場合、測定光B3は基準点PからX-Y平面内を広がらずに、第1の基準軸線L1に沿って直線状に照射される。
このようにして照射手段によって照射された測定光B3は、旋回部20の旋回に伴って、第2の基準軸線L2を中心に旋回する。
反射光B4は、光透過窓21を通って旋回部20の内部に入射して、ピンホール36を通過する。この際、反射光B4以外の入射光は、ピンホール36でカットされるので、ピンホール36を通過する反射光B4は、1本のビーム状のレーザ光のまま第2の円筒レンズ34に入射され第1の基準軸線L1に平行な反射光B5となる。そして、反射光B5はビームスプリッタ33を通過して受光素子23に到達する。
受光素子23は、反射光B5の受光位置を検出して、演算処理手段50に出力する。具体的に、例えば、受光素子23における基準位置を第1の基準軸線L1と交差する点に設定して、受光素子23は、基準位置から受光位置までの距離情報を受光位置として出力してもよい。
そして、演算処理手段50は、取得した受光位置に基づいて、ターゲット2の第1の基準軸線L1に対する仰角(緯度)αを演算処理して算出する。
演算処理手段50は、取得した旋回部20の旋回角度、すなわち図2に示す第1の基準軸線L1の方向とX軸に平行な方向との交角に基づいてターゲット2の方位角(経度)βを演算処理して算出する。
このように受光素子23での反射光B5の受光位置に基づいて、空間の任意位置に設置されたターゲット2の仰角αが取得されるとともに、受光素子23がターゲット2からの反射光B4を受光するタイミングに基づいて、ターゲット2の方位角βが取得される。
(1)基準点Pから扇形に広がる測定光B3を用いているので、従来の円錐状に広がる測定光に比べて測定距離に対する測定光の強度を大きく維持でき、高精度な測定を実現できる。
次に、本発明の第2実施形態を図面に基づいて説明する。
図4は、本実施形態の測定装置1Aの構成を模式的に示す側面図である。なお、測定装置1Aは、前述の実施形態の旋回部20に対して、照射手段22Aの構成が相違するもので、その他の構成は略同様である。すなわち、照射手段22Aは、図1の第2の円筒レンズ34を備えず、図4に示すように光源31およびビームスプリッタ33の設置位置を変更し、ビームスプリッタ33と第1の円筒レンズ32Aとの間に新たに第2のピンホール36Aを有する第2のピンホール板35Aを備えている。すなわち、光源31は、略扇形のレーザ光B1を発生して、第1の円筒レンズ32Aに向かって照射する。第1の円筒レンズ32Aは、レーザ光B1を第2のピンホール36Aに集光する。ビームスプリッタ33は、第2のピンホール36Aからのレーザ光B1を光透過窓21側に反射して、基準点Pを中心とした略扇形に広がる測定光B3をターゲット2に向かって照射するようになっている。
ターゲット2からの反射光B4は、再び旋回部20の内部に入射され、ビームスプリッタ33を透過する。そして、基準点Pである第1のピンホール36を通過して、反射光B4は、直接受光素子23に到達するようになっている。
これによって、前述の実施形態で示した測定装置1の小型化を図ることができる。
次に、本発明の第3実施形態を図面に基づいて説明する。
図5は、2つのステーション3,3Aを用いてターゲット2の空間的な位置座標を測定する方法を説明する図である。
本実施形態の測定装置は、2つのステーション3,3Aを備えて構成される。各ステーション3,3Aは、相対的に離れた位置に設置されている。
このような構成によれば、前述と同様の方法によって各ステーション3,3Aにてターゲット2の仰角α1,α2および方位角β1,β2を測定できる。さらに、2つのステーション3,3Aの相対位置および相対角度を予め取得しておけば、それぞれのステーション3,3Aが受光した反射光B4同士の交点を特定できるので、ターゲット2の三次元位置座標を演算処理して算出することができる。
なお、本発明は前述の実施形態に限定されるものではなく、本発明の目的を達成できる範囲での変形、改良等は本発明に含まれるものである。
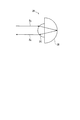
前記実施形態では、反射体2Aは、屈折率が2である材料から略球体に形成されたキャッツアイレンズで構成されていたが、これに限らず、例えば、図7に示すように、互いに曲率の異なる半球体2C,2Dをそれぞれの断面同士を貼り合わせて構成した反射体2Bでもよい。このような形状の反射体2Bであれば、屈折率が2以外の材料であっても反射体を形成することができる。
例えば、前記第1実施形態における略扇形のレーザ光を発生する光源31の代わりに、一般の円錐状のレーザ光を発生する光源を用いて、光源と第1の円筒レンズ32との間にスリットを配置してもよい。そして、スリットに円錐状のレーザ光を照射して、スリットの通過光によってライン状の略扇形の測定光B3を発生させてもよい。あるいは、通常の円錐状のレーザ光の光源を用いる場合、単に光透過窓21をスリット状に形成することで、略扇形の測定光B3を発生させてもよい。あるいは、光源からの円錐状のレーザ光をコリメータレンズで平行光とした後、ビームスプリッタ33に照射される手前で、スリットを通過するようにしてもよいし、または、光源からの円錐状のレーザ光をビームスプリッタ33で反射した後、円筒レンズ34に照射される手前で、スリットを通過するようにしてもよい。
従って、上記に開示した形状、材質等を限定した記載は、本発明の理解を容易にするために例示的に記載したものであり、本発明を限定するものではないから、それらの形状、材質等の限定の一部もしくは全部の限定を外した部材の名称での記載は、本発明に含まれるものである。
2…ターゲット
2A,2B…反射体
3,3A,3B…ステーション
20…旋回部(旋回手段)
22…照射手段
23…受光素子(受光手段)
30…駆動手段(旋回手段)
31…光源
32…第1の円筒レンズ
33…ビームスプリッタ
34…第2の円筒レンズ
35…ピンホール板
36…ピンホール
40…旋回角度検出手段
50…演算処理手段。
Claims (5)
- 空間の任意の位置に設置され、入射光に平行な反射光を返す反射体を有したターゲットと、
前記空間の他の任意の位置に設置されるとともに、第1の基準軸線上の基準点を中心とした略扇形に広がる測定光を発生して前記ターゲットを照射する照射手段と、
前記ターゲットからの反射光を受光して当該反射光の受光位置を検出する受光手段と、
前記基準点および前記ターゲットを結ぶ線と前記第1の基準軸線との交わる仰角を、前記受光位置から演算する演算処理手段と、
を備えることを特徴とする測定装置。 - 請求項1に記載の測定装置において、
前記第1の基準軸線に略直交するとともに前記略扇形の測定光を含む面と平行で、かつ、前記基準点を通る、第2の基準軸線を中心に前記測定光を旋回させる旋回手段と、
前記旋回手段の旋回角度を検出する旋回角度検出手段と、
を備えることを特徴とする測定装置。 - 請求項1または請求項2に記載の測定装置において、
前記反射体は、屈折率が2である略球状に形成されていることを特徴とする測定装置。 - 請求項1から請求項3のいずれかに記載の測定装置において、
前記基準点を通り、前記第1の基準軸線に直交する面に沿ってピンホール板が設けられ、このピンホール板には、前記第1の基準軸線に沿って貫通するピンホールが形成されていることを特徴とする測定装置。 - 請求項1から請求項4のいずれかに記載の測定装置において、
前記照射手段および前記受光手段は、少なくとも2つの位置にそれぞれ設けられ、
前記ターゲットに対して前記少なくとも2つの位置から前記測定光を照射する
ことを特徴とする測定装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008163715A JP5285974B2 (ja) | 2008-06-23 | 2008-06-23 | 測定装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008163715A JP5285974B2 (ja) | 2008-06-23 | 2008-06-23 | 測定装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010002402A true JP2010002402A (ja) | 2010-01-07 |
| JP5285974B2 JP5285974B2 (ja) | 2013-09-11 |
Family
ID=41584240
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008163715A Expired - Fee Related JP5285974B2 (ja) | 2008-06-23 | 2008-06-23 | 測定装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5285974B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023038543A (ja) * | 2021-09-07 | 2023-03-17 | 川崎車両株式会社 | レーザ計測装置 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02201109A (ja) * | 1989-01-28 | 1990-08-09 | Toshihiro Tsumura | 光を利用した計測システム |
| JPH07190772A (ja) * | 1993-12-24 | 1995-07-28 | Mitsui Constr Co Ltd | 測量装置 |
| JPH07333412A (ja) * | 1994-06-07 | 1995-12-22 | Agency Of Ind Science & Technol | リトロリフレクター |
| JPH0861926A (ja) * | 1994-08-22 | 1996-03-08 | Honda Motor Co Ltd | 画像認識装置 |
| JPH08304072A (ja) * | 1995-05-13 | 1996-11-22 | Topcon Corp | 方向検出装置 |
| JPH10221073A (ja) * | 1997-01-31 | 1998-08-21 | Topcon Corp | 位置検出測量機 |
| JP2001142643A (ja) * | 1999-11-18 | 2001-05-25 | Ricoh Co Ltd | 座標入力/検出装置 |
| JP2004138530A (ja) * | 2002-10-18 | 2004-05-13 | Topcon Corp | 位置測定装置 |
| JP2006003119A (ja) * | 2004-06-15 | 2006-01-05 | Topcon Corp | 位置測定システム |
-
2008
- 2008-06-23 JP JP2008163715A patent/JP5285974B2/ja not_active Expired - Fee Related
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02201109A (ja) * | 1989-01-28 | 1990-08-09 | Toshihiro Tsumura | 光を利用した計測システム |
| JPH07190772A (ja) * | 1993-12-24 | 1995-07-28 | Mitsui Constr Co Ltd | 測量装置 |
| JPH07333412A (ja) * | 1994-06-07 | 1995-12-22 | Agency Of Ind Science & Technol | リトロリフレクター |
| JPH0861926A (ja) * | 1994-08-22 | 1996-03-08 | Honda Motor Co Ltd | 画像認識装置 |
| JPH08304072A (ja) * | 1995-05-13 | 1996-11-22 | Topcon Corp | 方向検出装置 |
| JPH10221073A (ja) * | 1997-01-31 | 1998-08-21 | Topcon Corp | 位置検出測量機 |
| JP2001142643A (ja) * | 1999-11-18 | 2001-05-25 | Ricoh Co Ltd | 座標入力/検出装置 |
| JP2004138530A (ja) * | 2002-10-18 | 2004-05-13 | Topcon Corp | 位置測定装置 |
| JP2006003119A (ja) * | 2004-06-15 | 2006-01-05 | Topcon Corp | 位置測定システム |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023038543A (ja) * | 2021-09-07 | 2023-03-17 | 川崎車両株式会社 | レーザ計測装置 |
| JP7564791B2 (ja) | 2021-09-07 | 2024-10-09 | 川崎車両株式会社 | レーザ計測装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5285974B2 (ja) | 2013-09-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| AU2008250667B2 (en) | Method for determining position, laser beam detector and detector-reflector device for a system for determining position | |
| EP1174682B1 (en) | Position determination system | |
| JP5016245B2 (ja) | 物体の六つの自由度を求めるための測定システム | |
| JP3977303B2 (ja) | 位置検出システム、位置検出システムにおける発信装置および受信装置 | |
| JP4531965B2 (ja) | 振れ検出装置、振れ検出装置付き回転レーザ装置及び振れ検出補正装置付き位置測定設定システム | |
| JP2016505838A (ja) | 目標物の位置座標を決定するための方法及び装置 | |
| JP2015111090A (ja) | 物体検出装置 | |
| JP2002116025A (ja) | 位置測定設定システム | |
| JP6221197B2 (ja) | レーザトラッカ | |
| CN103727892A (zh) | 校准装置、校准方法和测量装置 | |
| US10512059B2 (en) | Positioning base station, positioning system and positioning method | |
| CN104807437B (zh) | 一种多光路自校准激光跟踪测量系统 | |
| JP2010197282A (ja) | 変位計測装置、及び変位計測システム | |
| JP5285974B2 (ja) | 測定装置 | |
| JP4172882B2 (ja) | 移動体の位置検出方法およびその設備 | |
| JP2025160262A (ja) | 測定システム、及び測定方法 | |
| JP3982959B2 (ja) | 移動体の位置検出設備 | |
| JPH07190772A (ja) | 測量装置 | |
| WO2018143093A1 (ja) | 計測装置 | |
| CN105700131A (zh) | 一种后视光学扫描镜组与扫描装置 | |
| CN204439061U (zh) | 一种新型激光跟踪测量系统 | |
| JP2689266B2 (ja) | 三次元位置測量装置 | |
| JPH07174557A (ja) | 光射出ユニット及び測量装置 | |
| KR20050026293A (ko) | 레이저 광을 회전시키는 좌표 인식 방법 및 장치 | |
| JP2023050684A (ja) | 測量装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20110506 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20120704 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120710 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120906 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130528 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130603 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5285974 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |