JP2010253155A - 内視鏡システム、内視鏡、並びに内視鏡駆動方法 - Google Patents

内視鏡システム、内視鏡、並びに内視鏡駆動方法 Download PDF

Info

Publication number
JP2010253155A
JP2010253155A JP2009108982A JP2009108982A JP2010253155A JP 2010253155 A JP2010253155 A JP 2010253155A JP 2009108982 A JP2009108982 A JP 2009108982A JP 2009108982 A JP2009108982 A JP 2009108982A JP 2010253155 A JP2010253155 A JP 2010253155A
Authority
JP
Japan
Prior art keywords
image
endoscope
shift
image guide
guide
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Abandoned
Application number
JP2009108982A
Other languages
English (en)
Inventor
Takao Ozaki
多可雄 尾崎
Takayuki Nakamura
貴行 仲村
Osamu Kuroda
黒田  修
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Fujifilm Corp
Original Assignee
Fujifilm Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Fujifilm Corp filed Critical Fujifilm Corp
Priority to JP2009108982A priority Critical patent/JP2010253155A/ja
Priority to US12/768,502 priority patent/US20100274090A1/en
Priority to EP10161277A priority patent/EP2245980A3/en
Publication of JP2010253155A publication Critical patent/JP2010253155A/ja
Abandoned legal-status Critical Current

Links

Images

Classifications

    • A—HUMAN NECESSITIES
    • A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
    • A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
    • A61B1/00—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor
    • A61B1/04—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor combined with photographic or television appliances
    • A—HUMAN NECESSITIES
    • A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
    • A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
    • A61B1/00—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor
    • A61B1/00064—Constructional details of the endoscope body
    • A61B1/00071—Insertion part of the endoscope body
    • A61B1/0008—Insertion part of the endoscope body characterised by distal tip features
    • A61B1/00096—Optical elements
    • A—HUMAN NECESSITIES
    • A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
    • A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
    • A61B1/00—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor
    • A61B1/00163—Optical arrangements
    • A61B1/00165—Optical arrangements with light-conductive means, e.g. fibre optics
    • A—HUMAN NECESSITIES
    • A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
    • A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
    • A61B1/00—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor
    • A61B1/06—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor with illuminating arrangements
    • A61B1/0607—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor with illuminating arrangements for annular illumination
    • A—HUMAN NECESSITIES
    • A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
    • A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
    • A61B1/00—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor
    • A61B1/06—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor with illuminating arrangements
    • A61B1/0653—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor with illuminating arrangements with wavelength conversion
    • A—HUMAN NECESSITIES
    • A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
    • A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
    • A61B1/00—Instruments for performing medical examinations of the interior of cavities or tubes of the body by visual or photographical inspection, e.g. endoscopes; Illuminating arrangements therefor
    • A61B1/00163—Optical arrangements
    • A61B1/00188—Optical arrangements with focusing or zooming features

Landscapes

  • Health & Medical Sciences (AREA)
  • Life Sciences & Earth Sciences (AREA)
  • Surgery (AREA)
  • Optics & Photonics (AREA)
  • Physics & Mathematics (AREA)
  • Biomedical Technology (AREA)
  • Medical Informatics (AREA)
  • Radiology & Medical Imaging (AREA)
  • Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
  • Engineering & Computer Science (AREA)
  • Biophysics (AREA)
  • Heart & Thoracic Surgery (AREA)
  • Pathology (AREA)
  • Molecular Biology (AREA)
  • Animal Behavior & Ethology (AREA)
  • General Health & Medical Sciences (AREA)
  • Public Health (AREA)
  • Veterinary Medicine (AREA)
  • Endoscopes (AREA)
  • Instruments For Viewing The Inside Of Hollow Bodies (AREA)

Abstract

【課題】極細径化の達成と質の高い体内画像の取得という要請を両方満たす。
【解決手段】内視鏡2は、イメージガイド31をシフト動作させるためのシフト機構32を備える。シフト機構32は、圧電素子35を駆動源として、イメージガイド31を構成する光ファイバ52のクラッド51の影を埋めるようにイメージガイド31の入射端をシフトさせ、各シフト位置でその都度止める。三板式CCD56のCCD58は、各シフト位置で撮影を行う。画像合成部65aは、CCD58から出力された各シフト位置での画像から、一つの合成画像を生成する。
【選択図】図3

Description

本発明は、内視鏡システム、内視鏡、並びに内視鏡駆動方法に関する。
医療分野において、内視鏡は今や欠くことのできない医療器具の一つである。内視鏡は、いわゆる胃カメラやファイバスコープを使用していた黎明期から、現在はCCD等のイメージセンサを用いた電子内視鏡、あるいは患者に飲み込ませて体内画像を取得するカプセル型内視鏡が開発されるに到り、着実に技術的進歩を遂げている。
内視鏡検査の分野では、患者の体内に挿入する挿入部の極細径化が希求されている。実際、現在に到るまで様々な細径化の試みがなされており、例えば膵管、胆管、乳管、気管支末端といった細管部の観察が可能な内視鏡も検討されている。
ファイバスコープは、極言すれば、体内の被観察部位の像を伝達するイメージガイドと被観察部位に照明光を照射するライトガイドさえあれば体内画像を取得することが可能であるため、構造上極細径化に向いている。しかしながら、イメージガイドを構成する光ファイバ束のクラッドが像の伝達に寄与しないので、クラッドを投影した網目模様が体内画像に映り込み、体内画像の画質が悪くなるという問題があった。
上記問題を踏まえて、特許文献1の第一実施形態のファイバスコープは、イメージガイドの入射端に配置された、イメージガイドの入射端に結像させるレンズ等の結像系光学部材を圧電素子で振動させることで、体内画像に網目模様が映り込むことを防止している。圧電素子は、イメージガイドの光ファイバまたはCCDの画素の配列ピッチに応じて、結像系光学部材を上下左右方向に所定量振動させている。
また、特許文献1の第二実施形態では、イメージガイドを用いずに、挿入部の先端にCCDを配置した例が開示されている。第二実施形態では、CCDの前方に配置された結像系光学部材を第一実施形態と同じく振動させている。そして、この振動の間に、時分割的にCCDの画素で像を受光し、得られたデータをフレームメモリに順次記憶して一フレーム分の画像を得ることで、高解像度化を実現している。
特開昭60−053919号公報
結像系光学部材は、画像の明るさを確保するために、イメージガイドよりも径が大きいが、特許文献1では、結像系光学部材を圧電素子で振動させている。このため、ただでさえイメージガイドよりも径が大きい結像系光学部材を揺動可能に保持するための枠体や保持機構を取り付けるスペースがさらに必要になり、その分挿入部の径方向寸法が大きくなる。つまり、結像系光学部材を圧電素子で振動させることは、極細径化の妨げとなる。数十μm〜数mmオーダーの極細径化を目指すためには、枠体や保持機構の取り付けスペースですら憂慮すべき問題となる。
特許文献1の第二実施形態は、高解像度化は実現可能となるものの、結像系光学部材に加えてCCDを挿入部先端に配置する構成であるため、極細径化には程遠い。
本発明は、上記背景を鑑みてなされたものであり、その目的は、極細径化の達成と質の高い体内画像の取得という要請を両方満たすことにある。
上記目的を達成するために、本発明の内視鏡システムは、複数本の光ファイバをバンドル化してなるイメージガイド、イメージセンサ、シフト機構、同期制御手段、および画像合成手段を備えることを特徴とする。
前記イメージガイドは、内視鏡の挿入部に挿通され、対物光学系で入射端に結像された被観察部位の像を出射端に伝達する。前記イメージセンサは、前記イメージガイドで伝達された像を撮像する。
前記シフト機構は、前記イメージガイドの入射端の外周に形成された圧電素子で前記イメージガイドの入射端を揺動させ、対物光学系で結像された像に対して前記イメージガイドの入射端を周期的にシフト動作させる。
前記同期制御手段は、前記シフト機構によるシフト動作に同期して前記イメージセンサに複数回撮像させ、対物光学系で結像された像に対する前記イメージガイドの入射端の位置が異なる状態で撮像された複数の画像が得られるよう、前記イメージセンサと前記シフト機構の動作を制御する。
前記画像合成手段は、得られた複数の画像を合成して、一つの合成画像を生成する。
前記シフト機構は、前記イメージガイドの入射端を第一の位置から第二の位置、第二の位置から第三の位置と順に移動させ、最後は第一の位置に戻すことで一回の周期的なシフト動作をさせる。前記イメージセンサは、各位置でその都度撮像する。
あるいは、前記シフト機構は、前記イメージガイドの入射端を第一の位置から第二の位置に移動させたら止め、さらに第二の位置から第三の位置に移動させたら止めるという間欠シフト動作を繰り返す。
前記シフト機構で前記イメージガイドの入射端が移動させられる各位置の距離は、前記イメージガイドを構成する光ファイバの配列ピッチの1/nに相当する。各位置の数は四個、または九個であり、辺のなす角が60°および120°で一辺が二個、または三個の位置を結ぶ線からなる菱形をなす。
前記シフト機構は、前記イメージガイドの入射端を、各位置を巡る最短の移動経路で移動させることが好ましい。
前記同期制御手段は、前記圧電素子の駆動順序をシフト動作の周期で毎回同じにすることが好ましい。
前記シフト機構を駆動させるか否かを選択させる操作入力手段を備えることが好ましい。また、被観察部位に照明光を照射するライトガイドを、前記イメージガイド以外の内視鏡の挿入部の隙間を埋めるように配置することが好ましい。
被観察部位に照明光を照射するライトガイドに照明光を供給する照明光発生手段であり、レーザ光を出射するレーザ光源と、ライトガイドの光出射側に配置され、レーザ光により励起発光する波長変換材とを有し、レーザ光と前記第一波長変換材からの励起発光光とを混合して白色光を得る照明光発生手段を備えることが好ましい。
さらに、前記シフト機構は、防湿コーティングがされていることが好ましい。
前記イメージセンサは、色分解素子と複数のイメージセンサからなる多板式であることが好ましい。
前記イメージセンサ、前記同期制御手段、および前記画像合成手段が搭載され、内視鏡と内視鏡用プロセッサ装置とを中継する中継ボックスを備えることが好ましい。前記操作入力手段を前記中継ボックスに設けてもよい。
本発明の内視鏡は、複数本の光ファイバをバンドル化してなるイメージガイドと、シフト機構を備えることを特徴とする。
前記イメージガイドは、挿入部に挿通され、対物光学系で入射端に結像された被観察部位の像を出射端に伝達する。
前記シフト機構は、前記イメージガイドの入射端の外周に形成された圧電素子で前記イメージガイドの入射端を揺動させ、対物光学系で結像された像に対して前記イメージガイドの入射端を周期的にシフト動作させる。
前記シフト機構は、前記イメージガイドの入射端が内挿固定され、前記イメージガイドの入射端をシフト動作可能な状態で保持する保持筒を有する。前記保持筒の外周面には前記圧電素子が形成され、前記圧電素子の駆動力が前記保持筒を介して前記イメージガイドに伝えられる。
前記シフト機構によるシフト動作に同期してイメージセンサに複数回撮像させ、対物光学系で結像された像に対する前記イメージガイドの入射端の位置が異なる状態で撮像された複数の画像が得られるよう、前記イメージセンサと前記シフト機構の動作が制御される。そして、得られた複数の画像を合成して、一つの合成画像が生成される。
前記保持筒は、円筒状または四角筒状である。また、前記保持筒は、前記圧電素子の下部電極を兼ねる。
前記シフト機構は、前記イメージガイドとともに揺動する揺動部と、前記揺動部の後端に連設され、内視鏡の挿入部の内壁に固定された固定部とに分れる。
前記圧電素子は、前記揺動部と前記固定部を含めた前記シフト機構の全長にわたって形成されている。前記圧電素子の上部電極は、前記固定部の後端まで延在している。
前記圧電素子の上部電極は、前記揺動部よりも前記固定部における幅が狭く形成されている。また、前記圧電素子の電極は、前記固定部よりも後端側で配線ケーブルと接続されている。
前記揺動部、または内視鏡の挿入部の内壁に、前記揺動部を止めるための突き当て部を有することが好ましい。
本発明の内視鏡駆動方法は、複数本の光ファイバをバンドル化してなるイメージガイドであり、内視鏡の挿入部に挿通され、対物光学系で入射端に結像された被観察部位の像を出射端に伝達するイメージガイドの入射端を、その外周に形成された圧電素子で揺動させ、対物光学系で結像された像に対してイメージガイドの入射端を周期的にシフト動作させるステップと、シフト動作に同期してイメージセンサに複数回撮像させるステップと、複数回の撮像により得られた、対物光学系で結像された像に対するイメージガイドの入射端の位置が異なる状態で撮像された複数の画像を合成して、画像合成手段で一つの合成画像を生成するステップとを備えることを特徴とする。
本発明によれば、イメージガイドの入射端をシフト機構で周期的にシフト動作させ、このシフト動作に同期してイメージセンサで複数回の撮像を行い、複数回の撮像で得られた複数の画像から一つの合成画像を生成するので、極細径化の達成と質の高い体内画像の取得という要請を両方満たすことができる。
内視鏡システムの構成を示す外観図である。 内視鏡先端部の構成を示す平面図である。 内視鏡先端部周辺の断面図である。 シフト機構の構成を示す斜視図である。 イメージガイドの光ファイバ束を示す平面図である。 内視鏡システムの電気的構成を示すブロック図である。 コアが伝達する像とCCDの画素の位置関係を示す図である。 シフトの仕方の例を示す説明図である。 コア一本の移動軌跡を示す説明図である。 シフト撮影モードが選択されたときに機能する各部を示すブロック図である。 CCDの駆動と圧電素子制御信号、画像合成信号の関係を示すタイミングチャートである。 内視鏡システムの処理手順を示すフローチャートである。 別の実施形態における内視鏡先端部の構成を示す平面図である。 シフト機構の別の実施形態を示す斜視図である。 シフトの仕方の別の例を示す説明図である。 シフトの仕方のさらに別の例を示す説明図である。 コア一本の移動軌跡を示す説明図である。 シフト機構に突起、先端部内壁に凹部を設けた例を示す図である。 先端部内壁に突起を設けた例を示す図である。 中継ボックスを備えた内視鏡システムの外観図である。 中継ボックスを備えた内視鏡システムのブロック図である。 レーザ光源を用いた光源装置の別例を示すブロック図である。
図1において、内視鏡システム2は、内視鏡10、プロセッサ装置11、および光源装置12からなる。内視鏡10は、例えば膵管、胆管、乳管、気管支末端といった細管部を観察する際に用いられる。内視鏡10は、患者の体内に挿入される可撓性の挿入部13と、挿入部13の基端部分に連設された操作部14と、プロセッサ装置11および光源装置12にそれぞれ接続されるプロセッサ用コネクタ15および光源用コネクタ16と、操作部14、各コネクタ15、16間を繋ぐユニバーサルコード17とを有する。
挿入部13は、例えば厚み50μm、外径0.9mmのテフロン(登録商標)等の可撓性材料からなる。操作部14には、体内画像を静止画記録するためのレリーズボタン18といった操作部材が設けられている。また、操作部14の先端側には、電気メス等の処置具が挿通される鉗子口19が設けられている。鉗子口19は、挿入部13内の鉗子チャンネル46(図3参照)を通して、挿入部13の先端部20に設けられた鉗子出口26(図2参照)に連通している。
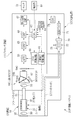
プロセッサ装置11は、光源装置12と電気的に接続され、内視鏡システム2の動作を統括的に制御する。プロセッサ装置11は、ユニバーサルコード17や挿入部13内に挿通された配線ケーブル45(図3参照)を介して内視鏡10に給電を行い、シフト機構32(図3参照)の駆動を制御する。また、プロセッサ装置11は、イメージガイド31(図3参照)で伝達された被観察部位の像を、内蔵のCCD58R、58G、58B(図6参照、以下、まとめてCCD58という)で受像し、これにより得られた撮像信号に各種処理を施して画像を生成する。プロセッサ装置11で生成された画像は、プロセッサ装置11にケーブル接続されたモニタ21に体内画像として表示される。
先端部20は、例えば厚み25μm、外径0.8mmのステンレス製パイプを基体とする。図2において、先端部20の先端面20aには、上方中央に観察窓25が、その直下に鉗子出口26が設けられている。また、観察窓25、鉗子出口26以外の隙間を埋めるように、複数のライトガイド27の先端がランダムに配置されている。
鉗子出口26は、例えば外径0.34mm、内径0.3mmであり、ポリイミド等からなる鉗子チャンネル46(図3参照)に連通している。ライトガイド27は、例えば外径50μmの光ファイバからなる。ライトガイド27は、挿入部13、ユニバーサルコード17に亘って挿通され、その入射端が光源用コネクタ16内に位置している。ライトガイド27は、入射端に入射した光源装置12からの照明光を導光して、先端面20aから露呈した先端(出射端)から照明光を被観察部位に照射する。
ライトガイド27は、複数本の光ファイバをバラで挿入部13内に挿通させ、その後先端部20に接着剤を流し込むことで先端部20に固着される。必要に応じて、固着後にライトガイド27の出射端を表面研磨したり、各ライトガイド27の出射端前方に、ライトガイド27の出射端が配された部分を覆う照明窓を設けてもよい。さらには、照明窓に蛍光物質を塗り込む等して照明光を拡散させてもよい。
図3に示すように、観察窓25の奥には、対物光学系30、イメージガイド31、およびイメージガイド31をシフトさせるシフト機構32が配されている。対物光学系30は、鏡筒33に保持され、被観察部位の像をイメージガイド31の入射端に結像させる。対物光学系30、鏡筒33の外径はそれぞれ、例えば0.35mm、0.4mmである。また、鏡筒33の軸方向長さは、例えば3.2mmである。
イメージガイド31は、例えば外径0.2mmの光ファイバ束からなる(図5参照)。イメージガイド31は、挿入部13、ユニバーサルコード17内を挿通され、その出射端がプロセッサ用コネクタ15内に位置している。イメージガイド31は、対物光学系30に面した入射端から取り込んだ被観察部位の像を出射端に伝達する。
図4にも示すように、シフト機構32は、保持筒34、圧電素子35、および電極36で構成される。保持筒34は、例えば外径0.26mm、内径0.2mmのステンレス製パイプからなり、イメージガイド31が内挿固定される。圧電素子35は、例えば厚み15μmであり、保持筒34の外周面を覆う円筒状に成膜されている。電極36は、例えば厚み5μmであり、圧電素子35の外周面に成膜されている。
シフト機構32は、先端部20の基体内に収容されている。シフト機構32の外周面と先端部20の基体の内周面との間には、例えば0.1mm程度の空洞37が形成されている。
シフト機構32は、イメージガイド31の入射端とともに揺動する、先端面20a側の揺動部38と、イメージガイド31とともに固定される、挿入部13側の固定部39とに分れる。揺動部38では、シフト機構32は先端部20の基体に固着されておらず、イメージガイド31は、固定部39を支点として空洞37内を揺動可能である。固定部39では、シフト機構32は接着剤40で先端部20の基体の内周面に固着されている。接着剤40は、イメージガイド31が剥き出しになるシフト機構32の終端手前から、挿入部13の先端途中に掛けて充填されている。揺動部38、固定部39の軸方向長さはそれぞれ、例えば4mm、1.9mmであり、固定部39と挿入部13の先端途中を含む接着剤40の充填範囲の軸方向長さは、例えば3.2mmである。
電極36は、周方向に90°間隔(図2の上下左右方向に対して45°傾いた位置)に設けられ、軸方向に平行に形成された四本の溝41によって、上下、左右の二対、計四個に分割されている。揺動部38では、各電極36の間隔が溝41の幅分しか空いておらず、各電極36が幅広となっている。対して、固定部39では溝41が周方向に対称に拡がった形の切欠き42が形成されて、幅狭部43となっている。幅狭部43は、圧電素子35の後端付近まで延在している。溝41および切欠き42は、圧電素子35の外周面全体に電極材料を成膜した後、エッチングによって形成される。
幅狭部43の終端にはパッド44が形成され、パッド44には配線ケーブル45が接続されている。パッド44は、保持筒34の終端にも形成されており、これにも配線ケーブル45が接続されている。すなわち、保持筒34は、圧電素子35の共通電極としても機能する。
配線ケーブル45は、例えば導線径15μm、被覆外径20μmである。配線ケーブル45は、イメージガイド31の周囲を這うように挿入部13、ユニバーサルコード17内を挿通され、プロセッサ用コネクタ15を介してプロセッサ装置11に接続される。
上下、左右で対になった電極36には、共通電極である保持筒34に掛かる電圧を基準として、逆の極性の電圧が供給される。例えば保持筒34の電位が0Vであった場合、上側の電極36には+5V、下側には−5Vといった具合である。こうすることで電極36下の圧電素子35が軸方向に伸縮し、この圧電素子35の伸縮に連れて、固定部39から先の揺動部38が、イメージガイド31の入射端とともに空洞37内を揺動する。電圧を供給する電極36の組み合わせや印加電圧の値を種々変更することで、揺動部38を所定角度で所定量移動させることができる。
図5において、イメージガイド31は、周知の如く、コア50とクラッド51からなる複数本(例えば6000本)の光ファイバ52を、六角最密状に束ねてバンドル化した構成である。本例では、コア50、クラッド51の径はそれぞれ、3μm、6μmであり、光ファイバ52の配列ピッチPは6μmである。
図6において、プロセッサ装置11は、拡大光学系55および三板式CCD56を有する。拡大光学系55は、プロセッサ用コネクタ15から露呈したイメージガイド31の出射端に面する箇所に配置されている。拡大光学系55は、イメージガイド31で伝達された被観察部位の像を、適当な倍率で拡大して三板式CCD56に入射させる。
三板式CCD56は、拡大光学系55の背後に配置されている。三板式CCD56は、周知の如く、色分解プリズム57と、三台のCCD58とから構成される。色分解プリズム57は、三個のプリズムブロックと、プリズムブロックの接合面に配された二枚のダイクロイックミラーとからなる。色分解プリズム57は、拡大光学系55からの被観察部位の像を赤、青、緑色の波長帯域を有する光に分け、それぞれの光をCCD58に向けて出射する。CCD58は、色分解プリズム57からの各色光の入射光量に応じた撮像信号を出力する。なお、CCDの代わりにCMOSイメージセンサを用いてもよい。
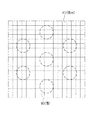
イメージガイド31のコア50で伝達する像80を、画素81が配列されたCCD58の撮像面に投影した図7において、像80の中心は、画素81の九個分の枡目の中心と略一致する。イメージガイド31の出射端と色分解プリズム57、CCD58は、像80と画素81が図示する位置関係となるように位置決めされている。
図6に戻って、CCD58からの撮像信号は、アナログフロントエンド(以下、AFEと略す)59に入力される。AFE59は、相関二重サンプリング回路(以下、CDSと略す)、自動ゲイン制御回路(以下、AGCと略す)、およびアナログ/デジタル変換器(以下、A/Dと略す)から構成されている。CDSは、CCD58から出力される撮像信号に対して相関二重サンプリング処理を施し、CCD58で生じるリセット雑音およびアンプ雑音の除去を行う。AGCは、CDSによりノイズ除去が行われた撮像信号を所定のゲイン(増幅率)で増幅する。A/Dは、AGCにより増幅された撮像信号を、所定のビット数のデジタル信号に変換する。A/Dでデジタル化された撮像信号は、デジタル信号処理回路(以下、DSPと略す)65のフレームメモリ(図示せず)に一旦格納される。
CCD駆動回路60は、CCD58の駆動パルス(垂直/水平走査パルス、電子シャッタパルス、読み出しパルス、リセットパルス等)とAFE59用の同期パルスとを発生する。CCD58は、CCD駆動回路60からの駆動パルスに応じて撮像動作を行い、撮像信号を出力する。AFE59の各部は、CCD駆動回路60からの同期パルスに基づいて動作する。なお、図では便宜上、CCD駆動回路60とAFE59はCCD58Gのみに繋がれているが、これらは実際にはCCD58R、58Bにも繋がれている。
圧電素子駆動回路61は、配線ケーブル45を介して電極36および保持筒34に繋がれている。圧電素子駆動回路61は、CPU62の制御の下、圧電素子35に電圧を供給する。
CPU62は、プロセッサ装置11全体の動作を統括的に制御する。CPU62は、図示しないデータバスやアドレスバス、制御線を介して各部と接続している。ROM63には、プロセッサ装置11の動作を制御するための各種プログラム(OS、アプリケーションプログラム等)やデータ(グラフィックデータ等)が記憶されている。CPU62は、ROM63から必要なプログラムやデータを読み出して、作業用メモリであるRAM64に展開し、読み出したプログラムを逐次処理する。また、CPU62は、検査日時、患者や術者の情報等の文字情報といった検査毎に変わる情報を、後述する操作部68やLAN(Local Area Network)等のネットワークより得て、RAM64に記憶する。
DSP65は、AFE59からの撮像信号をフレームメモリから読み出す。DSP65は、読み出した撮像信号に対して、色分離、色補間、ゲイン補正、ホワイトバランス調整、ガンマ補正等の各種信号処理を施し、一フレーム分の画像を生成する。またDSP65は、後述するシフト撮影モードが選択されたときに、シフトの一周期で得られた複数の画像を合成して一つの高解像度な画像(以下、合成画像という)を出力する画像合成部65a(図10参照)を有する。このためDSP65には、複数のフレームメモリが設けられている。DSP65で生成された画像(合成画像も含む)は、デジタル画像処理回路(以下、DIPと略す)66のフレームメモリ(図示せず)に入力される。
DIP66は、CPU62の制御に従って各種画像処理を実行する。DIP66は、DSP65で処理された画像をフレームメモリから読み出す。DIP66は、読み出した画像に対して、電子変倍、あるいは色強調、エッジ強調等の各種画像処理を施す。DIP66で各種画像処理を施された画像は、表示制御回路67に入力される。
表示制御回路67は、DIP66からの処理済みの画像を格納するVRAMを有する。表示制御回路67は、CPU62からROM63およびRAM64のグラフィックデータを受け取る。グラフィックデータには、体内画像の無効画素領域を隠して有効画素領域のみを表示させる表示用マスク、検査日時、あるいは患者や術者の情報等の文字情報、グラフィカルユーザインターフェース(GUI;Graphical User Interface)といったものがある。表示制御回路67は、DIP66からの画像に対して、表示用マスク、文字情報、GUIの重畳処理、モニタ21の表示画面への描画処理といった各種表示制御処理を施す。
表示制御回路67は、VRAMから画像を読み出し、読み出した画像をモニタ21の表示形式に応じたビデオ信号(コンポーネント信号、コンポジット信号等)に変換する。これにより、モニタ21に体内画像が表示される。
操作部68は、プロセッサ装置11の筐体に設けられる操作パネル、内視鏡10の操作部14にあるボタン、あるいは、マウスやキーボード等の周知の入力デバイスである。CPU62は、操作部68からの操作信号に応じて、各部を動作させる。
プロセッサ装置11には、上記の他にも、画像に所定の圧縮形式(例えばJPEG形式)で画像圧縮を施す圧縮処理回路や、レリーズボタン18の操作に連動して、圧縮された画像をCFカード、光磁気ディスク(MO)、CD−R等のリムーバブルメディアに記録するメディアI/F、LAN等のネットワークとの間で各種データの伝送制御を行うネットワークI/F等が設けられている。これらはデータバス等を介してCPU62と接続されている。
光源装置12は、光源70を有する。光源70は、赤から青までのブロードな波長の光(例えば、480nm以上750nm以下の波長帯の光)を発生するキセノンランプや白色LED(発光ダイオード)等である。光源70は、光源ドライバ71によって駆動される。絞り機構72は、光源70の光射出側に配置され、集光レンズ73に入射される光量を増減させる。集光レンズ73は、絞り機構72を通過した光を集光して、ライトガイド27の入射端に導光する。CPU74は、プロセッサ装置11のCPU62と通信し、光源ドライバ71および絞り機構72の動作制御を行う。
内視鏡システム2には、シフト機構32を動作させないで撮影する通常撮影モードと、シフト機構32を使用するシフト撮影モードとが用意されている。シフト撮影モードでは、シフト回数を四回、九回の二種類設定することが可能である。各モードの切り替えおよびシフト回数の設定は、操作部68を操作することにより行われる。
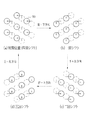
シフト撮影モードが選択されてシフト回数が四回に設定(以下、単に四回シフトという)された場合、圧電素子駆動回路61は、シフト機構32の揺動部38を駆動して、イメージガイド31の入射端を図8に示すようにシフト動作させる。まず、揺動部38は、(a)の初期位置から30°左斜め下方向に、光ファイバ52の配列ピッチPの半分、つまり1/2P分イメージガイド31の入射端を揺動させ、(b)に示す一回シフトの位置に移動させる。そして、順次右斜め下方向、右斜め上方向、左斜め上方向に、最初と同じ角度、同じ移動量でシフトさせて、(c)の二回シフト、(d)の三回シフトの位置に移動させ、再び(a)の初期位置(四回シフトの位置)に戻す。揺動部38は、圧電素子駆動回路61によって、各シフト位置でその都度止められる。なお、実線はイメージガイド31の入射端における実際のコア50の位置、破線は一つ前の位置を表す。
イメージガイド31の入射端におけるコア50は、(a)〜(d)、そして再び(a)に戻る一周期のシフト動作を繰り返すことで、(a)の初期位置だけでは画像化されないクラッド51の部分を埋めるような、図9(a)に示す菱形状の移動軌跡を辿る。
因みにシフト回数が九回に設定(以下、単に九回シフトという)された場合の移動軌跡は、例えば図9(b)に示す如くである。四回シフトの場合と比べて、各方向へのシフト動作が一回多くなる。但し、七回シフトから八回シフトの位置に移るときは、六回シフトから七回シフトの位置に移ったときの左斜め上方向から、左斜め下方向に方向が変えられる。また、八回シフトから初期位置(九回シフトの位置)に移るときは、角度が90°に変えられて上方向に移動される。九回シフトの場合も四回シフトの場合と同様に、初期位置だけでは画像化されないクラッド51の部分を埋めるような移動軌跡となる。そのうえ、隣接する三つのコア50の初期位置と同じ位置(二回、四回、六回シフトの位置)に移動される。
図10において、シフト撮影モードが選択されると、プロセッサ装置11のCPU62には、同期制御部62a、圧電素子制御部62bが構築され、また、DSP65の画像合成部65aが動作する。画像合成部65aおよび各制御部62a、62bは、シフト情報85に基づいて互いに協働しながら各種処理を行う。
シフト情報85は、シフト機構32の揺動部38のシフト動作に関する情報である。シフト情報85は、シフト回数、シフト方向とそのピッチ、図7に示すイメージガイド31のコア50で伝達する像80とCCD58の画素81の位置関係等を含む。シフト回数の情報は操作部68から与えられる。シフト方向、ピッチ、像80と画素81の位置関係といった基本的な情報は例えばROM63に記憶されており、ROM63から画像合成部65aおよび各制御部62a、62bに読み出される。
同期制御部62aは、CCD駆動回路60からCCD58の駆動パルスの情報を受けて、圧電素子制御部62bに圧電素子制御信号Saを、画像合成部65aに画像合成信号Sbをそれぞれ送信する。圧電素子制御部62bは、圧電素子制御信号Saに同期してシフト動作が行われるよう、圧電素子駆動回路61の動作を制御する。同様に、画像合成部65aは、画像合成信号Sbに同期して画像合成処理を実行し、各回のシフト位置で得られた画像G0、G1、G2、G3(四回シフトの場合を例示)の画素を、各シフト位置に対応させてマッピングすることにより、一つの合成画像Gcを生成する。
より詳しくは、四回シフトの場合を例示した図11において、同期制御部62aは、CCD58の電荷蓄積が終了した直後、すなわちCCD58の画素81から垂直転送路に一フレーム分の信号電荷が読み出されたとき(CCD駆動回路60からCCD58に読み出しパルスが出力されたとき)に、圧電素子制御信号Saを発する。また、同期制御部62aは、三回シフトの位置で得られた画像G3に該当するCCD58の電荷読出出力が終了したときに、画像合成信号Sbを発する。電荷読出出力とは、読み出しパルスに応じてCCD58の画素81から垂直転送路に信号電荷が読み出され、垂直転送、水平転送を経て、一フレーム分の撮像信号が出力されるまでの一連のCCD動作をいう。
圧電素子駆動回路61は、圧電素子制御信号Saを受けて圧電素子35に相応の電圧を供給し、揺動部38を前回のシフト位置から次回のシフト位置に移動させる。同期制御部62aから圧電素子駆動回路61に圧電素子制御信号Saが発せられてから、揺動部38が次回のシフト位置に移動するまでの時間は、CCD58が前回の電荷蓄積を終えてから次回の電荷蓄積を開始するまでの時間よりも短い。従って、揺動部38が圧電素子駆動回路61により次回のシフト位置に移動されて制止された状態で、常に次回の電荷蓄積が開始される。
画像合成部65aは、画像合成信号Sbを受けて、各回のシフト位置で得られた画像G0〜G3をフレームメモリから読み出す。画像合成部65aは、各画像G0〜G3の画素を、各シフト位置に対応させてマッピングし、合成画像Gcを出力する。合成時に各画像G0〜G3や合成画像Gcに対して画素補間を施してもよい。
合成画像Gcは、画像化されないクラッド51の部分が画像化され、しかもその部分の画素値が一フレーム内の隣接画素の補間で得た擬似値ではなく、被観察部位の像を反映したものとなる。言い換えれば、通常撮影モードや各回のシフト位置で得られた画像よりも画素数が増え、よりきめ細かい画像となる。この画像の鮮明さは、四回シフトよりもサンプリング数が多い九回シフトのほうが当然より顕著になる。
なお、ここで注意すべきは、各画像G0〜G3の実態は、シフト動作で各シフト位置にずらされたそれぞれ異なる像80であるが、イメージガイド31の出射端を固定して入射端における像80のみをシフトさせており、CCD58の撮像面とイメージガイド31の出射端の相対的な位置関係は変わらないので、データ上は各シフト位置とも同じ画素81から出力されていて区別がつかないという点である。例えば、画像G0内のある位置の像80と画像G1内の同じ位置の像80とは、それぞれシフト位置が異なる像80であるが、CCD58の同じ画素81で撮像される。他の画像も同様である。このため、画像合成部65aは、シフト情報85の像80と画素81の位置関係を元に、各画像の画素値が本来どの画素81に該当するかをマッピングで割り出し、上記の画素補間等を行う。
次に、上記のように構成された内視鏡システム2の作用について説明する。内視鏡10で患者の体内を観察する際、術者は、内視鏡10と各装置11、12とを繋げ、各装置11、12の電源をオンする。そして、操作部68を操作して、患者に関する情報等を入力し、検査開始を指示する。
検査開始を指示した後、術者は、挿入部13を体内に挿入し、光源装置12からの照明光で体内を照明しながら、CCD58による体内画像をモニタ21で観察する。
CCD58から出力された撮像信号は、AFE59の各部で各種処理を施された後、DSP65に入力される。DSP65では、入力された撮像信号に対して各種信号処理が施されて画像が生成される。DSP65で生成された画像は、DIP66に出力される。
DIP66では、CPU62の制御の下、DSP65からの画像に各種画像処理が施される。DIP66で処理された画像は、表示制御回路67に入力される。表示制御回路67では、CPU62からのグラフィックデータに応じて、各種表示制御処理が実行される。これにより、画像がモニタ21に体内画像として表示される。
図12において、シフト撮影モードが選択された場合(S10でyes)、プロセッサ装置11のCPU62に同期制御部62a、圧電素子制御部62bが構築される。そして、シフト情報85、およびCCD駆動回路60からのCCD58の駆動パルスの情報に基づいて、同期制御部62aから圧電素子制御部62bに圧電素子制御信号Saが、画像合成部65aに画像合成信号Sbがそれぞれ送信される。
圧電素子制御信号Saを受けた圧電素子制御部62bによって、圧電素子駆動回路61の動作が制御され、圧電素子駆動回路61から圧電素子35に相応の電圧が供給される。これにより、設定されたシフト回数に応じて、揺動部38が所定角度、所定ピッチ分順次シフトされる(S11)。そして、揺動部38が各シフト位置に止まっているときに、CCD58による電荷蓄積が行われ、イメージガイド31で伝達された被観察部位の像80が各画素81で撮像される(S12)。揺動部38が初期位置からシフトされて再び初期位置に戻り、一周期のシフト動作が終了するまで、S11、S12の処理が繰り返される(S13でno)。
一周期のシフト動作が終了すると(S13でyes)、画像合成信号Sbを受けた画像合成部65aによって画像合成処理が実行され、各回のシフト位置で得られた画像から、一つの合成画像が生成される(S14)。生成された合成画像は、前述のようにDIP66、表示制御回路67を経由して、モニタ21に表示される(S15)。一方、通常撮影モードが選択された場合は、S12の撮影は行われるが、S11、S14の処理は実行されない。これら一連の処理は、検査終了が指示される(S16でyes)まで繰り返される。
以上説明したように、イメージガイド31の入射端を圧電素子35でシフト動作させ、シフトの一周期で複数回撮影を行い、得られた複数フレームの画像を合成して一つの合成画像を生成するので、挿入部13の極細径化を達成しつつ、診断に供する質の高い画像を提供することができる。
イメージガイド31を含めたシフト機構32の外径は、配線ケーブル45を含めても鏡筒33の外径と同じかそれ以下である。シフト機構32を構成する各部材の厚みも数十μm程度であり、径方向に寸法を増大させる要素が殆どない。従って、レンズ等の結像系光学部材を揺動させる従来技術よりも極細径化を実現することができる。
同期制御部62aによって、シフト機構32とCCD58の動作を同期させ、イメージガイド31を各シフト位置に止めた状態で撮影するので、各シフト位置でブレのない画像を得ることができ、より高精細な画像を生成することができる。
保持筒34を円筒状として圧電素子35をこれに倣うように成膜して、上下、左右二対の電極36に電圧を供給することで、図9(a)または(b)に示すように、揺動部38を一筆書きのように各シフト位置を最短の移動経路で移動させるので、シフト動作に時間が掛からず、CCD58の撮像動作に余裕をもって追随することができる。
揺動部38では電極36を幅広として高い駆動力を得られるようにし、固定部39では電極36を幅狭部43として固定部39に余計な力が加わらないようにしているので、駆動効率を高めることができ、機械的強度を保つことができる。
固定部39よりも後端側で電極36と配線ケーブル45とを接続するので、配線ケーブル45にシフト動作によるストレスが掛からない。また、配線ケーブル45を保持筒34の外周に配した場合の径方向寸法の増加を抑えることができる。
保持筒34でイメージガイド31を保持し、保持筒34に圧電素子35を設けるので、イメージガイド31に圧電素子35を直接設ける場合と比べて、製造組み立てが容易になる。さらには、保持筒34を圧電素子35の共通電極として用いるので、電極および配線ケーブルの数を削減することができ、ひいては極細径化に寄与することができる。
通常撮影モードとシフト撮影モードを選択可能としたので、術者の意図を反映させることができる。術者が患者の体内に内視鏡10の挿入部13を挿入し、体内で挿入部13を移動させているときは、少なくとも先端部付近の様子が分かればよいので、比較的画質は悪いが、被写体の動きに対するタイムディレイがなく動画がスムーズに流れるため、通常撮影モードで事足りる。対して、挿入部13の先端部が病変等の被観察部位に到達し、術者が詳細な観察をしているときには、通常撮影モードよりも高画質なシフト撮影モードを選択することで、診断に適した画像を提供することができる。
なお、レリーズボタン18が押下されて静止画取得の指示がなされたときに、高画質なシフト撮影モードに自動的に切り替える構成でもよい。例えば通常撮影モードまたは四回シフトのシフト撮影モードのときにレリーズボタン18が押下されたら、九回シフトのシフト撮影モードに切り替える。こうすれば、常に良好な画質で体内画像を静止画記録することができ、検査後の診断にも役立てることができる。
挿入部13内の隙間を埋めるように、ライトガイド27を先端面20aにランダムに配置するので、照明光を広範囲に拡散させることができる。また、三板式CCD56を用いるので、単板式と比べて画素数が増加し、より高精細な画像を得ることができる。
シフト機構の構成は、上記実施形態の円柱状に限らない。例えば図13および図14に示すように、四角柱状のシフト機構90を用いてもよい。なお、以下では上記実施形態のシフト機構32と異なる点のみを説明し、同様の構成は符号のみを付し説明を省略する。
シフト機構90は、四角筒状の保持筒91を有する。保持筒91は、例えば厚み50μm、0.7mm角のステンレス製パイプからなり、接着剤等(図示せず)でイメージガイド31が内挿固定される。圧電素子92は、例えば厚み50μmで、保持筒91の四辺を覆う短冊状に直接成膜されるか、保持筒91の四辺に導電性の接着剤で接着されて配置されており、その上面に電極93が成膜されている。
シフト機構90は、先端部20の基体内に収容されている。シフト機構90の外周面と先端部20の基体の内壁面との間には、例えば0.1mm程度の空洞94が形成されている。
上記実施形態と同様、電極93は、上下、左右で対になっている。また、電極93には切欠き95が形成されて幅狭部96が設けられており、幅狭部96および保持筒91の終端には、配線ケーブル45が接続されるパッド97が形成されている。
シフト機構90を用いた場合、揺動部38は、例えば図15または図16に示すシフト動作をする。図15において、揺動部38は、(a)の初期位置から90°左方向に√3/4P分シフトされ、(b)に示す一回シフトの位置に移動される。そして、(b)の一回シフトの位置での撮影が終了した後、初期位置に戻されてから90°下方向に1/4P分シフトされ、(c)に示す二回シフトの位置に移動される。揺動部38は、二回シフトの位置から初期位置に戻された後に、順次右方向((d)の三回シフトの位置、角度、シフト量は、一回シフトの場合と同様)、上方向((e)の四回シフトの位置、角度、シフト量は、二回シフトの場合と同様)にシフトされ、再び(a)の初期位置に戻される。イメージガイド31の入射端におけるコア50は、初期位置に戻るのと(b)〜(e)のシフト動作を繰り返すことで、図17(a)に示す十字状の移動軌跡を辿る。
あるいは図16において、揺動部38は、(a)の初期位置から90°左方向に√3/4P分シフトされた後、90°下方向に1/4P分シフトされ、(b)に示す一回シフトの位置に移動される。そして、(b)の一回シフトの位置での撮影が終了した後、一回シフトの位置から90°下方向に1/4P分シフトされた後、右方向に√3/4P分シフトされ、(c)に示す二回シフトの位置に移動される。揺動部38は、順次右および上方向((d)の三回シフトの位置、角度、シフト量は、一回シフトの場合と同様)、上および左方向(角度、シフト量は、二回シフトの場合と同様)にシフトされ、再び(a)の初期位置に戻される。コア50は、初期位置に戻るのと(a)〜(d)のシフト動作を繰り返すことで、図17(b)に示す矩形状の移動軌跡を辿る。
もしくは、図17(c)に示すように、下および左方向、下および右方向、上および右方向、上および左方向と移動させ、上下方向の移動を必ず先に行うようにし、略卍状の移動軌跡を辿らせてもよい。いずれも移動軌跡は異なるが、上記実施形態と同様、初期位置だけでは画像化されないクラッド51の部分を埋めるように移動される。
上記実施形態の円柱状のシフト機構32は、圧電素子35を円筒状に成膜することで、シフト機構32の外径を鏡筒33の外径と略同じにすることができ、挿入部13の極細径化に寄与することができる。対して図13や図14に示す四角柱状のシフト機構90は、四隅が鏡筒33の外径から若干はみ出るために、シフト機構32と比べて挿入部13の径は大きくなるが、圧電素子92を短冊状に成膜または接着して配置することに製造上の困難性はないため、安価且つ簡単に製造することが可能である。
図15〜図17で示した、90°でシフトさせる例は、上記実施形態の円柱状のシフト機構32でも実施することができる。また、図13の符号98は、治療用レーザ光を患部に照射するための光ファイバの出射端が覗いたレーザ光照射部であり、鉗子チャンネル46に代わる他の例として挙げている。勿論、シフト機構32にレーザ光照射部98を設けてもよい。
以上、シフト機構の構成やそのシフト方法の例を列挙したが、ここで挙げた例は一例に過ぎず、特にシフト方法には様々な変形例が考えられる。例えば四回シフトの三回シフトの位置を飛ばして、シフト機構を30°の方向に三回シフトさせた後、初期位置に戻してもよいし、九回シフトの八回シフトの位置を飛ばして八回シフトとしても可である。あるいは、九回シフトの一回、二回シフトをさせた後、初期位置に戻してもよい。
但し、圧電素子にはヒステリシス特性があり、無秩序に駆動させるとシフト位置がずれるため、移動軌跡は毎回同じとし、常に同じ移動経路でシフト機構をシフトさせる。つまり、シフト機構をシフトさせる際の圧電素子の駆動順序を毎回同じにする。また、上下、左右で対になった電極に電圧を供給する順序も同じにする。
上記実施形態では、圧電素子駆動回路61により圧電素子35への供給電圧を制御し、イメージガイド31をシフト位置に停止させているが、これに代えて、あるいは加えて、機械的な構成でシフト機構32をシフト位置に停止させてもよい。例えば図18に示すシフト機構100(シフトの仕方はシフト機構32と同じ)のように、先端外周面のシフト方向にあたる位置に突起101を設け、シフト機構100が収まる先端部20の基体の、突起101に対向する位置に凹部102を設ける。突起101と凹部102とは、シフト機構100のシフト量分離れており、シフト機構100がシフトされたときに、突起101が凹部102に嵌まってシフト機構100が停止される。
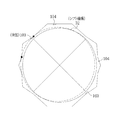
あるいは図19に示すように、先端部20の基体の内壁に突起103を設けてもよい。突起103は、シフト機構32が各シフト位置に移動したときに、シフト機構32の外周面に二点(黒丸で示す)で接触する位置に設けられている。符号104は、シフト機構32の各シフト位置への移動を許すための逃がし用凹部である。シフト機構に突起を設ける必要がない分、図18の例よりも製造コストが安く済む。
イメージガイドの入射端をシフトさせる場合、レンズ等の結像系光学部材を動かす場合と異なり、固定部から先のイメージガイドの一部分を揺動させるので、シフト動作によってイメージガイドに掛かる力には、圧電素子によって加えられる力と元の位置に戻ろうとする反力とがある。イメージガイドの慣性質量は比較的重いため、特に反力によってイメージガイドの移動がスムーズにいかなくなることが考えられるが、図18の如く機械的にシフト位置に停止させる構成を採用することで、イメージガイドのシフト位置がずれることがなくなり、より安定した高速なシフト動作を実現することができる。また、ある程度アバウトな電圧制御でよくなる。
先端部は使用中体内に挿入され、使用後は洗浄、消毒、あるいは滅菌されるため、高湿度環境下に置かれることが多い。そこで、配線ケーブルを含むシフト機構全体に対して防湿コーティングを行った後、先端部に組み込むことが好ましい。防湿コーティングとしては、例えば低真空、低温度の化学気相成長で均一なコーティングが可能なパリレンコートを実施する。
イメージガイドは揺動部が根元から撓ることでシフトをするので、各シフト位置にすぐには停止せず、しばらく振動してから止まる可能性がある。このため、シフト機構の停止後、シフト方向とは逆方向に瞬間的に揺動部が振れるように、圧電素子駆動回路で圧電素子を駆動する等の制振対策を講じることが好ましい。具体的には、反力をシミュレーションや実測で求めて、これを打ち消すための圧電素子の駆動電圧をROMに記憶させておき、圧電素子制御部がその駆動電圧の情報をROMから読み出して圧電素子駆動回路に与える。あるいは、空洞に絶縁性の粘性流体を封入してダンピング効果を利用し、制振対策を講じてもよい。
上記実施形態では、揺動部が次回のシフト位置に移動するまでの時間が、CCDが前回の電荷蓄積を終えてから次回の電荷蓄積を開始するまでの時間よりも短いと説明しているが、揺動部の長さ、材質、あるいはシフト量、さらには圧電素子自体の性能等が要因で、前者の時間が後者の時間よりも長くなることもあり得る。前述のようにイメージガイドの慣性質量が比較的重いことから、前者の時間が後者の時間よりも長くなる可能性が高い。
こうした場合には、揺動部がシフト位置に移動している間は、プロセッサ装置のCPUの制御の下、CCD駆動回路からCCDに電子シャッタパルスを供給して電荷蓄積を開始する時間を遅らせ、揺動部がシフト位置に停止してから電荷蓄積を開始する。あるいは、揺動部がシフト位置に移動している間は光源を消灯し、揺動部がシフト位置に停止したら光源を点灯する。
揺動部が次回のシフト位置に移動するまでの時間を基準にしてCCDを駆動しようとすると、前者の時間が後者の時間よりも長くなる場合はフレームレートを落とさなければならないが、電子シャッタパルスで電荷を掃き出すか、光源を点消灯させる上記いずれかの方法を採用すれば、フレームレートは現行を維持しつつブレのない画像を得ることができる。
上記実施形態では、シフト撮影モードが選択されたときのみ画像合成部で画像合成処理をしているが、通常撮影モード時にも画像合成処理をしてもよい。クラッドの位置に対応する被観察部位の像を反映した画像は得られないが、クラッドの影は埋めることができる。
上記実施形態では、シフトの一周期毎に画像合成部で画像合成処理を行い、一つの合成画像を出力しているが、この方法であると通常撮影モードに比べてフレームレートが落ちる。このフレームレート低下の対策としては、四回シフトの場合は通常撮影モードの四倍といったように、シフト撮影モードが選択されたときにフレームレートを上げることが考えられる。
具体的には、CPU62のシステムクロックのクロック信号の周期を変化させることで、CCD駆動回路60の駆動信号の周期を変化させる。あるいは、システムクロックのクロック信号は変化させずに、CCD駆動回路60に分周器を設け、この分周器でシステムクロックのクロック信号を分周することで変化させてもよい。
三板式CCD、モード切り替えとシフト回数の設定をする操作部、および画像合成部と同期制御部と圧電素子制御部の機能を実現するハードウェアを、プロセッサ装置とは別の筐体に搭載してもよいし、内視鏡に搭載してもよい。
例えば図20、21に示す内視鏡システム110のように、プロセッサ装置111とは別に中継ボックス112を設ける。なお、上記実施形態と同様の機能には同じ符号を付し、説明を省略する。
図20において、中継ボックス112には、内視鏡10のプロセッサ用コネクタ15が接続されている。そして、プロセッサ装置111と中継ボックス112とは、中継ケーブル113で互いに接続されている。中継ボックス112の前面パネルには、モード切り替えとシフト回数の設定をする操作部114が設けられている。
図21において、中継ボックス112は、三板式CCD56、AFE59、CCD駆動回路60、圧電素子駆動回路61、CPU115、画像合成部116、およびROM117を有する。CPU115は、中継ケーブル113を介してプロセッサ装置111のCPU62と通信する。CPU115は、上記実施形態のCPU62と同様に、CCD駆動回路60、圧電素子駆動回路61の駆動制御を行い、同期制御部、圧電素子制御部の各機能を担う。画像合成部116は、シフト撮影モードが操作部114で選択された場合に、CPU115の制御の下、上記実施形態の画像合成部65aと同じ画像合成処理をAFE59からの撮像信号に対して施す。ROM117には、上記実施形態のROM63と同様、シフト情報85が記憶されている。画像合成部116で生成された合成画像は、中継ケーブル113を経由してプロセッサ装置111のDSP65に入力される。
CCD等のイメージセンサを先端部に配置した電子内視鏡と汎用プロセッサ装置のシステムに本発明を適用した場合、上記実施形態ではシフト動作および画像合成に関わる機能を汎用プロセッサ装置に追加する必要があり、汎用プロセッサ装置の改造は必須となる。あるいは、汎用プロセッサ装置に代えて上記実施形態のプロセッサ装置11を新たに購入しなければならない。対して、図20および図21に示す中継ボックス112を用いれば、汎用プロセッサ装置(プロセッサ装置111)を流用することができ、設備投資費用も中継ボックス112の分だけで済むので、病院側の費用負担が減り、本発明の内視鏡システムの病院への導入障壁も低くなる。
また、図22に示す内視鏡システム120の光源装置121を用いてもよい。光源装置121は、中心波長445nmの青色レーザ光源122と、青色レーザ光源122からのレーザ光を平行光化するコリメータレンズ123と、レーザ光を集光する集光レンズ124とを有する。CPU74は、光源ドライバ71を経由して青色レーザ光源122の動作制御を行う。
青色レーザ光源122からのレーザ光は、集光レンズ124によりライトガイド27の入射端に入射される。ライトガイド27は、入射されたレーザ光を、内視鏡10の先端部20まで伝搬する。
一方、ライトガイド27の光出射側には、波長変換部材125が配置されている。波長変換部材125は、複数種の蛍光物質を分散配置して一体に形成された一塊のブロックである。波長変換部材125は、青色レーザ光源122からのレーザ光の一部を吸収して、緑色〜黄色に励起発光する複数種の蛍光体を有する。これにより、青色レーザ光源122からのレーザ光と、このレーザ光から変換された緑色〜黄色の励起光とが合波されて、白色光が生成される。
青色レーザ光源122と波長変換部材125とで、上記実施形態と比べて高輝度な白色光を供給するので、僅かな本数(一、二本)のライトガイドで十分な照明光を得ることができる。従って、極細径化をさらに促進することができる。
なお、イメージセンサとしては、単板式を用いてもよい。また、上記実施形態では、イメージガイドと配線ケーブルのプロセッサ装置への接続を同じコネクタで果たしているが、イメージガイドと配線ケーブルを別のコネクタに実装してもよい。
2、110、120 内視鏡システム
10 内視鏡
11、111 プロセッサ装置
12、121 光源装置
13 挿入部
20 先端部
27 ライトガイド
31 イメージガイド
32、90、100 シフト機構
34、91 保持筒
35、92 圧電素子
36、93 電極
38 揺動部
39 固定部
43 幅狭部
45 配線ケーブル
56 三板式CCD
58R、58G、58B CCD
60 CCD駆動回路
61 圧電素子駆動回路
62 CPU
62a 同期制御部
62b 圧電素子制御部
63、117 ROM
65 デジタル信号処理回路(DSP)
65a、116 画像合成部
68、114 操作部
80 像
81 画素
85 シフト情報
101、103 突起
102 凹部
112 中継ボックス
115 CPU
122 青色レーザ光源
125 波長変換部材

Claims (24)

  1. 複数本の光ファイバをバンドル化してなるイメージガイドであり、内視鏡の挿入部に挿通され、対物光学系で入射端に結像された被観察部位の像を出射端に伝達するイメージガイドと、
    前記イメージガイドで伝達された像を撮像するイメージセンサと、
    前記イメージガイドの入射端の外周に形成された圧電素子で前記イメージガイドの入射端を揺動させ、対物光学系で結像された像に対して前記イメージガイドの入射端を周期的にシフト動作させるシフト機構と、
    前記シフト機構によるシフト動作に同期して前記イメージセンサに複数回撮像させ、対物光学系で結像された像に対する前記イメージガイドの入射端の位置が異なる状態で撮像された複数の画像が得られるよう、前記イメージセンサと前記シフト機構の動作を制御する同期制御手段と、
    得られた複数の画像を合成して、一つの合成画像を生成する画像合成手段とを備えることを特徴とする内視鏡システム。
  2. 前記シフト機構は、前記イメージガイドの入射端を第一の位置から第二の位置、第二の位置から第三の位置と順に移動させ、最後は第一の位置に戻すことで一回の周期的なシフト動作をさせ、
    前記イメージセンサは、各位置でその都度撮像することを特徴とする請求項1に記載の内視鏡システム。
  3. 前記シフト機構は、前記イメージガイドの入射端を第一の位置から第二の位置に移動させたら止め、さらに第二の位置から第三の位置に移動させたら止めるという間欠シフト動作を繰り返すことを特徴とする請求項2に記載の内視鏡システム。
  4. 前記シフト機構で前記イメージガイドの入射端が移動させられる各位置の距離は、前記イメージガイドを構成する光ファイバの配列ピッチの1/nに相当することを特徴とする請求項2または3に記載の内視鏡システム。
  5. 各位置の数は四個、または九個であり、辺のなす角が60°および120°で一辺が二個、または三個の位置を結ぶ線からなる菱形をなすことを特徴とする請求項2ないし4のいずれかに記載の内視鏡システム。
  6. 前記シフト機構は、前記イメージガイドの入射端を、各位置を巡る最短の移動経路で移動させることを特徴とする請求項2ないし5のいずれかに記載の内視鏡システム。
  7. 前記同期制御手段は、前記圧電素子の駆動順序をシフト動作の周期で毎回同じにすることを特徴とする請求項1ないし6のいずれかに記載の内視鏡システム。
  8. 前記シフト機構を駆動させるか否かを選択させる操作入力手段を備えることを特徴とする請求項1ないし7のいずれかに記載の内視鏡システム。
  9. 被観察部位に照明光を照射するライトガイドを、前記イメージガイド以外の内視鏡の挿入部の隙間を埋めるように配置することを特徴とする請求項1ないし8のいずれかに記載の内視鏡システム。
  10. 被観察部位に照明光を照射するライトガイドに照明光を供給する照明光発生手段であり、レーザ光を出射するレーザ光源と、
    ライトガイドの光出射側に配置され、レーザ光により励起発光する波長変換材とを有し、
    レーザ光と前記第一波長変換材からの励起発光光とを混合して白色光を得る照明光発生手段を備えることを特徴とする請求項1ないし9のいずれかに記載の内視鏡システム。
  11. 前記シフト機構は、防湿コーティングがされていることを特徴とする請求項1ないし10のいずれかに記載の内視鏡システム。
  12. 前記イメージセンサは、色分解素子と複数のイメージセンサからなる多板式であることを特徴とする請求項1ないし11のいずれかに記載の内視鏡システム。
  13. 前記イメージセンサ、前記同期制御手段、および前記画像合成手段が搭載され、内視鏡と内視鏡用プロセッサ装置とを中継する中継ボックスを備えることを特徴とする請求項1ないし12のいずれかに記載の内視鏡システム。
  14. 複数本の光ファイバをバンドル化してなるイメージガイドであり、挿入部に挿通され、対物光学系で入射端に結像された被観察部位の像を出射端に伝達するイメージガイドと、
    前記イメージガイドの入射端の外周に形成された圧電素子で前記イメージガイドの入射端を揺動させ、対物光学系で結像された像に対して前記イメージガイドの入射端を周期的にシフト動作させるシフト機構とを備え、
    前記シフト機構は、前記イメージガイドの入射端が内挿固定され、前記イメージガイドの入射端をシフト動作可能な状態で保持する保持筒を有し、
    前記保持筒の外周面には前記圧電素子が形成され、前記圧電素子の駆動力が前記保持筒を介して前記イメージガイドに伝えられることを特徴とする内視鏡。
  15. 前記シフト機構によるシフト動作に同期してイメージセンサに複数回撮像させ、対物光学系で結像された像に対する前記イメージガイドの入射端の位置が異なる状態で撮像された複数の画像が得られるよう、前記イメージセンサと前記シフト機構の動作が制御され、得られた複数の画像を合成して、一つの合成画像が生成されることを特徴とする請求項14に記載の内視鏡。
  16. 前記保持筒は、円筒状であることを特徴とする請求項14または15に記載の内視鏡。
  17. 前記保持筒は、四角筒状であることを特徴とする請求項14または15に記載の内視鏡。
  18. 前記保持筒は、前記圧電素子の下部電極を兼ねることを特徴とする請求項14ないし17のいずれかに記載の内視鏡。
  19. 前記シフト機構は、前記イメージガイドとともに揺動する揺動部と、
    前記揺動部の後端に連設され、内視鏡の挿入部の内壁に固定された固定部とに分れることを特徴とする請求項14ないし18のいずれかに記載の内視鏡。
  20. 前記圧電素子は、前記揺動部と前記固定部を含めた前記シフト機構の全長にわたって形成されており、
    前記圧電素子の上部電極は、前記固定部の後端まで延在していることを特徴とする請求項19に記載の内視鏡。
  21. 前記圧電素子の上部電極は、前記揺動部よりも前記固定部における幅が狭く形成されていることを特徴とする請求項20に記載の内視鏡。
  22. 前記圧電素子の電極は、前記固定部よりも後端側で配線ケーブルと接続されていることを特徴とする請求項20または21に記載の内視鏡。
  23. 前記揺動部、または内視鏡の挿入部の内壁に、前記揺動部を止めるための突き当て部を有することを特徴とする請求項19ないし22のいずれかに記載の内視鏡。
  24. 複数本の光ファイバをバンドル化してなるイメージガイドであり、内視鏡の挿入部に挿通され、対物光学系で入射端に結像された被観察部位の像を出射端に伝達するイメージガイドの入射端を、その外周に形成された圧電素子で揺動させ、対物光学系で結像された像に対してイメージガイドの入射端を周期的にシフト動作させるステップと、
    シフト動作に同期してイメージセンサに複数回撮像させるステップと、
    複数回の撮像により得られた、対物光学系で結像された像に対するイメージガイドの入射端の位置が異なる状態で撮像された複数の画像を合成して、画像合成手段で一つの合成画像を生成するステップとを備えることを特徴とする内視鏡駆動方法。
JP2009108982A 2009-04-28 2009-04-28 内視鏡システム、内視鏡、並びに内視鏡駆動方法 Abandoned JP2010253155A (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2009108982A JP2010253155A (ja) 2009-04-28 2009-04-28 内視鏡システム、内視鏡、並びに内視鏡駆動方法
US12/768,502 US20100274090A1 (en) 2009-04-28 2010-04-27 Endoscope system, endoscope, and driving method
EP10161277A EP2245980A3 (en) 2009-04-28 2010-04-28 Endoscope system, encoscope, and driving method

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2009108982A JP2010253155A (ja) 2009-04-28 2009-04-28 内視鏡システム、内視鏡、並びに内視鏡駆動方法

Publications (1)

Publication Number Publication Date
JP2010253155A true JP2010253155A (ja) 2010-11-11

Family

ID=42288844

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2009108982A Abandoned JP2010253155A (ja) 2009-04-28 2009-04-28 内視鏡システム、内視鏡、並びに内視鏡駆動方法

Country Status (3)

Country Link
US (1) US20100274090A1 (ja)
EP (1) EP2245980A3 (ja)
JP (1) JP2010253155A (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2014502902A (ja) * 2011-01-05 2014-02-06 バル・イラン・ユニバーシティ 多芯ファイバを使用する撮像システムおよび方法

Families Citing this family (15)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US10588486B2 (en) * 2013-09-19 2020-03-17 Physio-Control, Inc Multi-function video system with interchangeable medical tool
JP2010253156A (ja) * 2009-04-28 2010-11-11 Fujifilm Corp 内視鏡システム、内視鏡、並びに内視鏡駆動方法
US9801551B2 (en) * 2012-07-20 2017-10-31 Intuitive Sugical Operations, Inc. Annular vision system
BR112015001293A2 (pt) 2012-07-26 2017-07-04 Olive Medical Corp esquema de iluminação pulsada ycbcr em ambiente com deficiência de luz
CA2878511A1 (en) 2012-07-26 2014-01-30 Olive Medical Corporation Continuous video in a light deficient environment
AU2014233464B2 (en) 2013-03-15 2018-11-01 DePuy Synthes Products, Inc. Scope sensing in a light controlled environment
US9777913B2 (en) 2013-03-15 2017-10-03 DePuy Synthes Products, Inc. Controlling the integral light energy of a laser pulse
CA2906798A1 (en) 2013-03-15 2014-09-18 Olive Medical Corporation Super resolution and color motion artifact correction in a pulsed color imaging system
EP3119265B1 (en) 2014-03-21 2019-09-11 DePuy Synthes Products, Inc. Card edge connector for an imaging sensor
KR102186739B1 (ko) * 2015-06-26 2020-12-04 인더스마트 주식회사 저속 장거리 인터페이스용 안드로이드 시스템을 위한 다중 영상 장치 및 이미지 처리 방법
WO2017104048A1 (ja) * 2015-12-17 2017-06-22 オリンパス株式会社 内視鏡用照明装置及び内視鏡システム
US10078211B2 (en) * 2015-12-29 2018-09-18 INTHESMART Inc. Apparatus for transferring image data and endoscopy system including the same
KR101786840B1 (ko) * 2015-12-29 2017-10-18 인더스마트 주식회사 이미지 데이터 전송장치 및 이를 포함한 내시경 시스템
US11166628B2 (en) 2016-02-02 2021-11-09 Physio-Control, Inc. Laryngoscope with handle-grip activated recording
NL2026240B1 (en) * 2020-08-07 2022-04-08 Limis Dev B V Device for coupling coherent light into an endoscopic system

Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS63265215A (ja) * 1987-04-23 1988-11-01 Olympus Optical Co Ltd 内視鏡装置
JPH02277016A (ja) * 1989-04-19 1990-11-13 Olympus Optical Co Ltd 撮像装置
JPH06304124A (ja) * 1993-04-27 1994-11-01 Olympus Optical Co Ltd 可撓管湾曲操作装置
JPH10295632A (ja) * 1997-04-30 1998-11-10 Asahi Optical Co Ltd 蛍光診断装置
JP2003525462A (ja) * 2000-01-07 2003-08-26 インスティテュート・フュール・ミクロテヒニーク・マインツ・ゲゼルシャフト・ミット・ベシュレンクテル・ハフツング 光ファイバスイッチング素子
JP2007148418A (ja) * 2001-08-31 2007-06-14 Smith & Nephew Inc 固体光源
JP2007516760A (ja) * 2003-12-31 2007-06-28 マウナ ケア テクノロジーズ イメージガイドを通じて取得した共焦点画像の超解像度方法および装置、並びにこの方法を実施するための機器

Family Cites Families (27)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS6053919A (ja) * 1983-09-05 1985-03-28 Olympus Optical Co Ltd 内視鏡用撮像装置
US4882619A (en) * 1986-04-07 1989-11-21 Olympus Optical Co., Ltd. High resolution image pickup system with color dispersion means
US4867136A (en) * 1987-04-23 1989-09-19 Olympus Optical Co., Ltd. Endoscope apparatus
US5103497A (en) * 1989-11-14 1992-04-07 Hicks John W Flying spot endoscope
US5436655A (en) * 1991-08-09 1995-07-25 Olympus Optical Co., Ltd. Endoscope apparatus for three dimensional measurement for scanning spot light to execute three dimensional measurement
US5281960A (en) * 1991-11-19 1994-01-25 Silhouette Technology, Inc. Helmet mounted display
US6294775B1 (en) * 1999-06-08 2001-09-25 University Of Washington Miniature image acquistion system using a scanning resonant waveguide
JP2001174744A (ja) * 1999-10-06 2001-06-29 Olympus Optical Co Ltd 光走査プローブ装置
US6856712B2 (en) * 2000-11-27 2005-02-15 University Of Washington Micro-fabricated optical waveguide for use in scanning fiber displays and scanned fiber image acquisition
US7349098B2 (en) * 2001-05-07 2008-03-25 University Of Washington Simultaneous beam-focus and coherence-gate tracking for real-time optical coherence tomography
US6887270B2 (en) * 2002-02-08 2005-05-03 Boston Scientific Scimed, Inc. Implantable or insertable medical device resistant to microbial growth and biofilm formation
US20050027164A1 (en) * 2003-07-29 2005-02-03 Scimed Life Systems, Inc. Vision catheter
US7298938B2 (en) * 2004-10-01 2007-11-20 University Of Washington Configuration memory for a scanning beam device
US7784697B2 (en) * 2004-12-23 2010-08-31 University Of Washington Methods of driving a scanning beam device to achieve high frame rates
US7159782B2 (en) * 2004-12-23 2007-01-09 University Of Washington Methods of driving a scanning beam device to achieve high frame rates
EP1838206B1 (en) * 2005-01-21 2018-04-04 Optiscan Pty Ltd Fibre bundle confocal endomicroscope
US7530948B2 (en) * 2005-02-28 2009-05-12 University Of Washington Tethered capsule endoscope for Barrett's Esophagus screening
WO2007084915A2 (en) * 2006-01-17 2007-07-26 University Of Washington Scanning fiber-optic nonlinear optical imaging and spectroscopy endoscope
DE102006046925A1 (de) * 2006-09-28 2008-04-03 Jenlab Gmbh Verfahren und Anordnung zur Laser-Endoskopie für die Mikrobearbeitung
US7783133B2 (en) * 2006-12-28 2010-08-24 Microvision, Inc. Rotation compensation and image stabilization system
US7583872B2 (en) * 2007-04-05 2009-09-01 University Of Washington Compact scanning fiber device
US7608842B2 (en) * 2007-04-26 2009-10-27 University Of Washington Driving scanning fiber devices with variable frequency drive signals
US8437587B2 (en) * 2007-07-25 2013-05-07 University Of Washington Actuating an optical fiber with a piezoelectric actuator and detecting voltages generated by the piezoelectric actuator
DE102007041439A1 (de) * 2007-08-28 2009-03-05 Carl Zeiss Surgical Gmbh Sekundäre Lichtquelle
US7522813B1 (en) * 2007-10-04 2009-04-21 University Of Washington Reducing distortion in scanning fiber devices
US8411922B2 (en) * 2007-11-30 2013-04-02 University Of Washington Reducing noise in images acquired with a scanning beam device
US20090177042A1 (en) * 2008-01-09 2009-07-09 University Of Washington Color image acquisition with scanning laser beam devices

Patent Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS63265215A (ja) * 1987-04-23 1988-11-01 Olympus Optical Co Ltd 内視鏡装置
JPH02277016A (ja) * 1989-04-19 1990-11-13 Olympus Optical Co Ltd 撮像装置
JPH06304124A (ja) * 1993-04-27 1994-11-01 Olympus Optical Co Ltd 可撓管湾曲操作装置
JPH10295632A (ja) * 1997-04-30 1998-11-10 Asahi Optical Co Ltd 蛍光診断装置
JP2003525462A (ja) * 2000-01-07 2003-08-26 インスティテュート・フュール・ミクロテヒニーク・マインツ・ゲゼルシャフト・ミット・ベシュレンクテル・ハフツング 光ファイバスイッチング素子
JP2007148418A (ja) * 2001-08-31 2007-06-14 Smith & Nephew Inc 固体光源
JP2007516760A (ja) * 2003-12-31 2007-06-28 マウナ ケア テクノロジーズ イメージガイドを通じて取得した共焦点画像の超解像度方法および装置、並びにこの方法を実施するための機器

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2014502902A (ja) * 2011-01-05 2014-02-06 バル・イラン・ユニバーシティ 多芯ファイバを使用する撮像システムおよび方法

Also Published As

Publication number Publication date
EP2245980A3 (en) 2010-12-22
EP2245980A2 (en) 2010-11-03
US20100274090A1 (en) 2010-10-28

Similar Documents

Publication Publication Date Title
JP2010284369A (ja) 内視鏡システム、内視鏡、並びに内視鏡駆動方法
JP2010253156A (ja) 内視鏡システム、内視鏡、並びに内視鏡駆動方法
JP5340089B2 (ja) 内視鏡
JP6956805B2 (ja) 内視鏡システム、内視鏡システムの制御方法
US20100274090A1 (en) Endoscope system, endoscope, and driving method
JP2011045525A (ja) 内視鏡
JP5317893B2 (ja) 内視鏡システム
JP4786910B2 (ja) 電子内視鏡
CN103262522B (zh) 摄像装置
JP5245022B1 (ja) 撮像装置
JP2011045461A (ja) 光走査型内視鏡プロセッサ
WO2011048886A1 (ja) 蛍光観察装置
JP5145299B2 (ja) 校正方法および装置
JP2012170640A (ja) 内視鏡システム、および粘膜表層の毛細血管の強調画像表示方法
JP5210991B2 (ja) 校正方法および装置
JP6137892B2 (ja) 撮像システム
JP4744279B2 (ja) 電子内視鏡装置
JP7068438B2 (ja) 画像処理装置、内視鏡システム、画像処理方法およびプログラム
JP5340085B2 (ja) 内視鏡
JP2010184046A (ja) 内視鏡、内視鏡駆動方法、並びに内視鏡システム
JP7224963B2 (ja) 医療用制御装置及び医療用観察システム
JP7213245B2 (ja) 内視鏡用光源装置、内視鏡用光源の制御方法および内視鏡システム
JP2020141853A (ja) 画像処理装置、画像処理方法およびプログラム
JP7660099B2 (ja) 医療用観察システム、制御装置および制御方法
JP2020141917A (ja) 医療用画像処理装置及び医療用観察システム

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20111206

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20121226

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20130212

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20130814

A762 Written abandonment of application

Free format text: JAPANESE INTERMEDIATE CODE: A762

Effective date: 20130926