JP2011079009A - ポータブル溶接ロボット - Google Patents
ポータブル溶接ロボット Download PDFInfo
- Publication number
- JP2011079009A JP2011079009A JP2009232339A JP2009232339A JP2011079009A JP 2011079009 A JP2011079009 A JP 2011079009A JP 2009232339 A JP2009232339 A JP 2009232339A JP 2009232339 A JP2009232339 A JP 2009232339A JP 2011079009 A JP2011079009 A JP 2011079009A
- Authority
- JP
- Japan
- Prior art keywords
- welding
- guide rail
- traveling carriage
- head
- torch
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images





Landscapes
- Manipulator (AREA)
Abstract
【課題】一台の溶接ロボットで、管の内外面溶接、シーム溶接など、各種の溶接に対応可能とする。
【解決手段】溶接線に沿って配設されるガイドレール10、10’、10”と、該ガイドレール上を移動可能な、該ガイドレールに対して着脱自在とされた走行台車12と、該走行台車12に搭載された溶接ヘッド20と、該溶接ヘッド20、該溶接ヘッド20に溶接ワイヤを送給するためのワイヤ送給装置40、前記溶接ヘッド20に電源を供給するための溶接電源50、前記溶接ヘッド20による溶接を制御するための制御装置60の少なくとも一部を分散し、又は、まとめて搭載した、相互に連結可能な複数の運搬台車80とを備えてなるポータブル溶接ロボットを用いる。
【選択図】図1
【解決手段】溶接線に沿って配設されるガイドレール10、10’、10”と、該ガイドレール上を移動可能な、該ガイドレールに対して着脱自在とされた走行台車12と、該走行台車12に搭載された溶接ヘッド20と、該溶接ヘッド20、該溶接ヘッド20に溶接ワイヤを送給するためのワイヤ送給装置40、前記溶接ヘッド20に電源を供給するための溶接電源50、前記溶接ヘッド20による溶接を制御するための制御装置60の少なくとも一部を分散し、又は、まとめて搭載した、相互に連結可能な複数の運搬台車80とを備えてなるポータブル溶接ロボットを用いる。
【選択図】図1
Description
本発明は、ポータブル溶接ロボットに係り、特に、現地配管の継手の溶接に用いるのに好適な、一台の溶接ロボットで、管の内外面溶接、シーム溶接など様々な溶接が可能な、汎用性の高いポータブル溶接ロボットに関する。
現地溶接継手の開先ギャップ、目違いなどの変動は比較的大きい。特に大径管溶接継手の場合は仮付けビードもある。このような溶接継手を溶接ロボットにて自動溶接するために、溶接ロボットに開先形状を計測するセンサと、このセンサ情報に基づく自動制御機能を備える必要がある。また、溶接中に、これらの制御誤差をリアルタイムに検出し補正制御を行って溶接品質を確保することも重要である。
現地配管の特徴として、ほとんどが固定管である。したがって、溶接場所の変更に伴って、溶接対象の管でなく、溶接に使われる溶接ロボットを移動せざるをえない。この場合、軽量小型である、なおかつ移動、組立とセッティングなどを簡便に行えるポータブル溶接ロボットが必要である。
先行技術として、管の自動溶接に関する技術の一例が、特許文献1に記載され、管体中継ぎ部の内面溶接に関する技術が特許文献2に記載され、溶接機器を搭載した台車を何台も接続して走行する管内走行台車に関する技術が特許文献3に記載され、自動溶接制御に関する技術が特許文献4に記載されている。
又、出願人は、溶接ロボットの溶接トーチに配設するのに好適なレーザ・視覚複合センサを特許文献5や6で提案している。
しかしながら、現地配管の溶接継手は、円周継手だけではなく、管軸方向でのシーム継手もある。これらの継手は、管内という場所の狭さから、複数機種のロボットではなく、一台の溶接ロボットで全部施工ができることも望まれているが、従来、そのような汎用性を備えた溶接ロボットは提案されていなかった。
本発明は、前記従来の問題点を解消するべくなされたもので、一台の溶接ロボットで、管の内外面溶接、シーム溶接など様々な溶接が可能なポータブル溶接ロボットを提供することを課題とする。
本発明は、溶接線に沿って配設されるガイドレールと、該ガイドレール上を移動可能な、該ガイドレールに対して着脱自在とされた走行台車と、該走行台車に搭載された溶接ヘッドと、該溶接ヘッド、該溶接ヘッドに溶接ワイヤを送給するためのワイヤ送給装置、前記溶接ヘッドに電源を供給するための溶接電源、前記溶接ヘッドによる溶接を制御するための制御装置の少なくとも一部を分散し、又は、まとめて搭載した、相互に連結可能な複数の運搬台車とを備えたことを特徴とするポータブル溶接ロボットにより、前記課題を解決したものである。
ここで、前記走行台車を、前記ガイドレールを両側から挟む走行車輪及び締め付け車輪と、該締め付け車輪を締め付けるための車輪締め付けレバーを備えることができる。
又、前記溶接ヘッドに、センサ付の溶接トーチと、前記ガイドレールに対する走行台車の位置を制御するための機構と、前記ガイドレールに対する走行台車の位置を検出するセンサと、前記溶接トーチの高さを制御するための機構と、前記溶接トーチの揺動を制御するための機構と、を取付けることができる。
又、前記センサを、溶接トーチの中心軸に対して回転自在とすることができる。
又、1本の前記ガイドレールに、複数の前記走行台車を配設することができる。
本発明によれば、ガイドレールを溶接線に沿って配設することにより、一台の溶接ロボットで、管の内外面溶接、シーム溶接など様々な溶接が可能となる。
以下、図面を参照して、本発明の実施形態を詳細に説明する。
図1は、本発明に係るポータブル溶接ロボットの実施形態の溶接前の状態、図2は同じく溶接中の状態の全体構成を示すものである。この溶接ロボットは、主に、溶接対象パイプ8の例えば円周状の溶接線に沿って配設される、例えばリング状のガイドレール10、図2に示す如く、該ガイドレール10上を移動可能な、該ガイドレール10に対して着脱自在とされた走行台車12、該走行台車12に搭載された溶接ヘッド20、該溶接ヘッド20に溶接ワイヤを送給するためのワイヤ送給装置40、前記溶接ヘッド20に電源を供給するための溶接電源50、前記溶接ヘッド20による溶接を制御するための制御装置60およびケーブル・ホース収納機70等により構成される。また補助設備として、各装置を搭載可能な、相互に連結された運搬台車80、例えば先頭台車の走行モータ82、溶接ヘッド20の近傍に配設された半自動ワイヤ送給装置42などもある。
管内の細長く狭い場所に設置することや、曲がった管路内でも移動できることなどを考慮して、図1のようにワイヤ送給装置40、溶接電源50、制御装置60およびケーブル、ガスホースなどの収納機70を、それぞれの運搬台車80に搭載する。また各運搬台車80を連結しておけば、同時に移動することもできる。なお先頭の運搬台車には、その車輪を駆動する動力の電気モータである走行モータ82を付けて、動力で移動させることが可能である。
ここで、溶接ヘッド20の走行台車12は、図1に示す如く、溶接前は先頭の運搬台車80に載せられ、ガイドレール10の近くまで運ばれた後、図2に示す如く、溶接に備えてガイドレール10上に装着される。
図3(A)(正面図)及び(B)(側面図)は、本実施形態の溶接ロボット本体を示すものである。このロボット本体は、ガイドレール10と、このガイドレール10に簡単に着脱できる走行台車12と溶接ヘッド20の組み合わせタイプを採用する。これにより同一機種のロボットが、ガイドレール10さえ変えれば、幅広い管径の円周溶接継手にも適用できるし、直線のシーム溶接継手の溶接にも適用できる。
前記溶接ヘッド20には、出願人が特許文献5や6で提案したレーザ・視覚複合センサ24付きの溶接トーチ22が取付けられている。これにより、開先形状の変動や仮付けビード位置などの自動計測が溶接前に事前に行え、また溶接中に溶接状態の計測もできるので、高精度な溶接線倣い制御および溶接条件の適応制御ができ、高品質な溶接が保証される。
前記溶接ロボット本体は、溶接トーチ22を移動する走行台車12のZ軸機構と、溶接トーチ22の高さを調整するY軸機構30Yと、溶接トーチ22の揺動を制御するX軸機構30Xと、レーザ・視覚複合センサ付き溶接トーチ22と、ガイドレール10上の走行台車12の位置から溶接位置を検知する位置センサ32およびケーブル・ガスホースなどの出入りを集約するコネクタボックス34などにより構成されている。
ロボット本体の自由度構造はX−Y−Z軸の直交型である。ここで、溶接トーチ22は、トーチホルダ36を介してX軸機構30Xのスライダーに直接取付けて、X軸からのトーチ揺動制御を受ける。
一方、X軸機構30Xは、Y軸機構30Yのスライダーに固定し、Y軸のトーチ高さ制御を溶接トーチ22に伝達する。そして、このように構成したX−Y軸ブロック30は、Y軸機構30Yで走行台車12に固定して、走行台車12の走行速度制御を、溶接トーチ22の走行速度制御に使用する。
図4は走行台車12の構造を示すものである。この走行台車12は、ガイドレール10の一方側(図では上側)を走行する走行車輪12Aと、該走行車輪12Aを回転するための走行モータ12Bと、前記走行車輪12Aと協働して、ガイドレール10を他方側(図では下側)から挟むための締め付け車輪12Cと、該締め付け車輪12Cを締め付けるための車輪締め付けレバー12Dとを備えている。図において、12EはX−Yブロック30の取り付け面である。
この走行台車12は、図4に示すような管の内面溶接に用いるガイドレール10に取付けることはもちろん、図5に示す管のシーム溶接に用いる直線ガイドレール10’にも、または図6に示す管の外面溶接に用いるガイドレール10”にも取付けられることが特徴である。
さらに、この走行台車12のガイドレール10、10’、10”への着脱も簡単である。図7は、走行台車12をガイドレール10に着脱する機構を示すものである。この着脱機構は、前記締め付けレバー12Dを締め付けるための締め付けナット12Fと締め付けばね12Gを備えている。この機構の特徴は、たった一つの締め付けナット12Fにて、走行台車12のガイドレール10への着脱作業が行えることである。
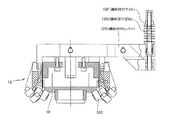
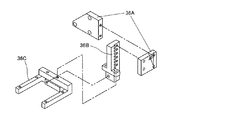
図8はトーチホルダ36の構造を示すものであり、図9は、トーチホルダ36の分解斜視図を示すものである。このトーチホルダ36は、トーチの傾きを事前に調整できる回転部36Aと、ガイドレール10の高さに応じて溶接トーチ22の上下高さを事前に調整できるアーム部36Bと、溶接トーチ22を捕まえるハンド部36Cで構成される。前記回転部36Aは、隅肉溶接や管内シーム継手を溶接するときに、溶接トーチ22が所定の角度で開先を狙えるようにするために設けられている。前記アーム部36Bは、ガイドレール高さの変化を吸収して、溶接時のトーチ高さ調整を、Y軸機構30Yのストローク範囲を抑えられるために設けられている。
図10は、本実施形態で使用した溶接トーチ22を示すものである。この溶接トーチ22には、出願人が特許文献5、6で提案したようなレーザ・視覚複合センサ24の、カメラを含むセンサヘッド24Aが取付けられている。また、このセンサヘッド24Aは、回転ブロック24Bに取付けられ、溶接トーチ22の中心軸22Cを中心に簡単に180度回転できるようにされているため、溶接時に使用する視覚センサのセンサヘッド24Aの設置位置が、例えば溶接方向前方に制限される場合であっても、溶接を双方向に行える。
図において、24Cは、レーザセンサ使用時の画像をカメラ視野中央部におくように、センサヘッド24Aの設置位置を調整するためのスライダー、24Dは、その固定ボルトである。
図11(A)(縦断面図)(B)(横断面図)は、管内溶接ロボットのシーム継手溶接への適用例を示すものである。この場合、溶接ヘッド20を直線ガイドレール10’に乗せ、またワイヤ送給装置40は溶接ヘッドと連動できるワイヤ送給装置の架台44に乗せている。
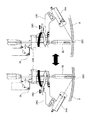
図12(A)(横断面図)(B)(縦断面図)は、2台の溶接ヘッド(走行台車)を使って同時に一つの円周継手を溶接する例である。
図中に示した溶接方法は、振り分け上進溶接する方法であるが、無論、2台を同じ方向に走行させ、連続周回転して溶接することもできる。
なお、前記実施形態においては、センサとしてレーザ・視覚複合センサが用いられていたが、センサの種類はこれに限定されず、レーザセンサ以外の光るセンサや、複合センサでなく単体センサであってもよい。又、溶接対象もパイプに限定されない。
8…溶接対象パイプ
10、10’、10”…ガイドレール
12…走行台車
12A…走行車輪
12B…走行モータ
12C…締め付け車輪
12D…締め付けレバー
12F…締め付けナット
20…溶接ヘッド
22…溶接トーチ
24…レーザ・視覚複合センサ
24A…センサヘッド
24B…回転ブロック
30…X−Y軸ブロック
30X…X軸機構
30Y…Y軸機構
36…トーチホルダ
40…ワイヤ送給装置
42…半自動ワイヤ送給装置
50…溶接電源
60…制御装置
70…ケーブル・ホース収納機
80…運搬台車
82…運搬台車走行モータ
10、10’、10”…ガイドレール
12…走行台車
12A…走行車輪
12B…走行モータ
12C…締め付け車輪
12D…締め付けレバー
12F…締め付けナット
20…溶接ヘッド
22…溶接トーチ
24…レーザ・視覚複合センサ
24A…センサヘッド
24B…回転ブロック
30…X−Y軸ブロック
30X…X軸機構
30Y…Y軸機構
36…トーチホルダ
40…ワイヤ送給装置
42…半自動ワイヤ送給装置
50…溶接電源
60…制御装置
70…ケーブル・ホース収納機
80…運搬台車
82…運搬台車走行モータ
Claims (5)
- 溶接線に沿って配設されるガイドレールと、
該ガイドレール上を移動可能な、該ガイドレールに対して着脱自在とされた走行台車と、
該走行台車に搭載された溶接ヘッドと、
該溶接ヘッド、該溶接ヘッドに溶接ワイヤを送給するためのワイヤ送給装置、前記溶接ヘッドに電源を供給するための溶接電源、前記溶接ヘッドによる溶接を制御するための制御装置の少なくとも一部を分散し、又は、まとめて搭載した、相互に連結可能な複数の運搬台車とを備えたことを特徴とするポータブル溶接ロボット。 - 前記走行台車が、前記ガイドレールを両側から挟む走行車輪及び締め付け車輪と、該締め付け車輪を締め付けるための車輪締め付けレバーを備えていることを特徴とする請求項1に記載のポータブル溶接ロボット。
- 前記溶接ヘッドに、センサ付の溶接トーチと、前記ガイドレールに対する走行台車の位置を制御するための機構と、前記ガイドレールに対する走行台車の位置を検出するセンサと、前記溶接トーチの高さを制御するための機構と、前記溶接トーチの揺動を制御するための機構と、が取付けられている請求項1又は2に記載のポータブル溶接ロボット。
- 前記センサが、溶接トーチの中心軸に対して回転自在とされている請求項1乃至3のいずれかに記載のポータブル溶接ロボット。
- 1本の前記ガイドレールに、複数の前記走行台車が配設されている請求項1乃至4のいずれかに記載のポータブル溶接ロボット。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009232339A JP2011079009A (ja) | 2009-10-06 | 2009-10-06 | ポータブル溶接ロボット |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009232339A JP2011079009A (ja) | 2009-10-06 | 2009-10-06 | ポータブル溶接ロボット |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2011079009A true JP2011079009A (ja) | 2011-04-21 |
Family
ID=44073628
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009232339A Pending JP2011079009A (ja) | 2009-10-06 | 2009-10-06 | ポータブル溶接ロボット |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2011079009A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108746787A (zh) * | 2018-08-14 | 2018-11-06 | 太原科技大学 | 一种管道坡口加工装置 |
| CN112743282A (zh) * | 2021-01-08 | 2021-05-04 | 厦门航天思尔特机器人系统股份公司成都分公司 | 一种桥壳焊接气动对中夹紧及翻转机构 |
| CN115890053A (zh) * | 2023-03-02 | 2023-04-04 | 成都熊谷加世电器有限公司 | 内焊机对口方法、装置、内焊机及存储介质 |
| WO2024000952A1 (zh) * | 2022-06-28 | 2024-01-04 | 中国十七冶集团有限公司 | 一种高空钢梁焊接机器人、焊头调节机构及焊接方法 |
-
2009
- 2009-10-06 JP JP2009232339A patent/JP2011079009A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108746787A (zh) * | 2018-08-14 | 2018-11-06 | 太原科技大学 | 一种管道坡口加工装置 |
| CN112743282A (zh) * | 2021-01-08 | 2021-05-04 | 厦门航天思尔特机器人系统股份公司成都分公司 | 一种桥壳焊接气动对中夹紧及翻转机构 |
| WO2024000952A1 (zh) * | 2022-06-28 | 2024-01-04 | 中国十七冶集团有限公司 | 一种高空钢梁焊接机器人、焊头调节机构及焊接方法 |
| CN115890053A (zh) * | 2023-03-02 | 2023-04-04 | 成都熊谷加世电器有限公司 | 内焊机对口方法、装置、内焊机及存储介质 |
| CN115890053B (zh) * | 2023-03-02 | 2023-08-18 | 成都熊谷加世电器有限公司 | 内焊机对口方法、装置、内焊机及存储介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8210418B1 (en) | Multi-station, gantry-based automated welding system | |
| US8434657B2 (en) | Gantry-based welding system and method | |
| CN109396700B (zh) | 爬行焊接机器人及其控制方法 | |
| RU2750760C2 (ru) | Системы и способы, используемые при сварке отрезков трубы в трубопроводе | |
| KR102094152B1 (ko) | 용접 장치 | |
| US11458571B2 (en) | Systems and methods for use in welding pipe segments of a pipeline | |
| KR20080094905A (ko) | 용접, 브레이징, 절단 및 표면 처리 프로세스를 자동화하는캐리지 | |
| CN108620782A (zh) | 基于视觉伺服的箱型钢结构现场全位置焊接机器人 | |
| KR100982126B1 (ko) | 선체 횡향 자동 용접 장치 및 용접 방법 | |
| KR20230009967A (ko) | 가반형 용접 로봇의 제어 방법, 용접 제어 장치, 가반형 용접 로봇 및 용접 시스템 | |
| MX2012008990A (es) | Sistema soldador basdo en corona dentada. | |
| KR100908277B1 (ko) | 서브머지드 아크 용접용 전자동 용접 로봇 | |
| JPH1024370A (ja) | 突合せ自動溶接装置 | |
| KR102886494B1 (ko) | 길이가 짧은 배관에 대한 초층 접합 용접을 자동으로 수행할 수 있는 로봇 시스템 | |
| CN111299768A (zh) | 一种双机器人焊接系统及其焊接方法 | |
| CN106112299A (zh) | 一种u肋的焊接装置和焊接系统 | |
| KR20160037322A (ko) | 용접 서보 캐리지 | |
| RU2548842C1 (ru) | Модуль лазерно-дуговой для орбитальной сварки неповоротных кольцевых стыков труб | |
| KR20110101493A (ko) | 용접용 캐리지의 가이드 장치 및 이를 구비한 자동용접장치 | |
| JP5104611B2 (ja) | 現場固定管の内外面兼用自動溶接ヘッド | |
| KR101649498B1 (ko) | 타워 서포트 캡 용접 장치 및 용접 방법 | |
| KR20180080529A (ko) | 파이프 자동 용접장치 | |
| KR20200086135A (ko) | 무레일 수평 맞대기 일렉트로 가스용접 장치 | |
| KR20120103429A (ko) | 학습형 강관 이음부 자동용접 장치 | |
| KR20090016299A (ko) | 용접 토치 회전 구조를 갖는 강관티그(tig)자동용접장치 |