JP2011103757A - モータ制御部、用紙搬送制御部および用紙搬送部 - Google Patents
モータ制御部、用紙搬送制御部および用紙搬送部 Download PDFInfo
- Publication number
- JP2011103757A JP2011103757A JP2009258738A JP2009258738A JP2011103757A JP 2011103757 A JP2011103757 A JP 2011103757A JP 2009258738 A JP2009258738 A JP 2009258738A JP 2009258738 A JP2009258738 A JP 2009258738A JP 2011103757 A JP2011103757 A JP 2011103757A
- Authority
- JP
- Japan
- Prior art keywords
- motor
- amount
- control unit
- advance
- paper
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000003247 decreasing effect Effects 0.000 claims abstract description 8
- 238000001514 detection method Methods 0.000 claims description 17
- 230000008859 change Effects 0.000 claims description 15
- 230000006870 function Effects 0.000 abstract description 5
- 238000000034 method Methods 0.000 description 19
- 230000032258 transport Effects 0.000 description 16
- 230000007423 decrease Effects 0.000 description 11
- 230000008569 process Effects 0.000 description 10
- 230000005284 excitation Effects 0.000 description 6
- 230000003111 delayed effect Effects 0.000 description 5
- 238000010586 diagram Methods 0.000 description 5
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical group [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 3
- 238000004804 winding Methods 0.000 description 2
- 238000012935 Averaging Methods 0.000 description 1
- 230000009471 action Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 239000013598 vector Substances 0.000 description 1
Images


Landscapes
- Control Of Motors That Do Not Use Commutators (AREA)
- Handling Of Sheets (AREA)
Abstract
【課題】モータ電流値が最適となるように進角量を調整する際、オーバーシュートを招くことなくモータの効率を向上させる。
【解決手段】モータの回転速度を設定・制御する機能を有するモータ制御部において、設定回転速度およびモータ電流量に応じた進角量データを示す進角量データテーブルを格納した記憶部を備え、モータ回転速度、モータ電流量およびモータ回転子位置をもとに、前記進角量データテーブルを参照し、前記モータ回転子位置に基づいてモータの進角量を制御するので、速度のオーバーシュートを極力回避して、モータを効率よく運転することを可能にする。進角量の増加または減少を段階的に行い、最終的に最適な進角量となるように進角制御する。
【選択図】図1
【解決手段】モータの回転速度を設定・制御する機能を有するモータ制御部において、設定回転速度およびモータ電流量に応じた進角量データを示す進角量データテーブルを格納した記憶部を備え、モータ回転速度、モータ電流量およびモータ回転子位置をもとに、前記進角量データテーブルを参照し、前記モータ回転子位置に基づいてモータの進角量を制御するので、速度のオーバーシュートを極力回避して、モータを効率よく運転することを可能にする。進角量の増加または減少を段階的に行い、最終的に最適な進角量となるように進角制御する。
【選択図】図1
Description
この発明は、画像データに基づいて用紙に画像形成を行う画像形成装置などに備えられて前記用紙の搬送・プロセス駆動系などに好適に用いられるモータ制御部、用紙搬送制御部および用紙搬送部に関するものである。
画像データに基づいて用紙に画像形成を行う複写機、ファクシミリ、プリンタ、これら機能を複合した複合機などの画像形成装置では、像担持体や用紙搬送ローラなどを駆動するためのモータを備えている。この中で用紙を搬送するためのモータでは、用紙を断続的に搬送するためモータ負荷の変動が繰り返し生じ、モータを効率的に動作させることが難しい。従来、巻線の端子電圧と基準電圧との比較結果、およびモータ回転速度とパルス幅変調信号のデューティとに基づいて得た補正値により転流タイミングを決定してモータの効率向上を図るインバータ装置が提案されている(特許文献1参照)
しかし、上記した転流タイミングの決定方法では、巻き線の端子電圧の変化に対し、瞬間的に最適な進角量に制御されるため、進角制御を行なう瞬間に速度のn0が生じやすいという問題がある。
本発明は、上記事情を背景としてなされたものであり、進角制御を行なう際に速度のオーバーシュートが極力生じないようにしてモータを効率的に動作させることが可能となるモータ制御部、用紙搬送制御部および用紙搬送部を提供することを目的とする。
すなわち、本発明のモータ制御部は、モータの回転速度を設定・制御する機能を有するモータ制御部において、設定回転速度およびモータ電流量に応じた進角量データを示す進角量データテーブルを格納した記憶部を備え、モータ回転速度、モータ電流量およびモータ回転子位置をもとに、前記進角量データテーブルを参照し、前記モータ回転子位置に基づいてモータの進角量を制御することを特徴とする。
本発明の用紙搬送制御部は、上記モータ制御部からなり、制御対象となるモータが用紙搬送を行う駆動源であることを特徴とする。
さらに、本発明の用紙搬送部は、上記本発明の用紙搬送制御部を有し、用紙を搬送する搬送ローラと、該搬送ローラを駆動し、前記用紙搬送制御部によって制御がなされるモータとを備えることを特徴とする。
本発明の用紙搬送制御部は、上記モータ制御部からなり、制御対象となるモータが用紙搬送を行う駆動源であることを特徴とする。
さらに、本発明の用紙搬送部は、上記本発明の用紙搬送制御部を有し、用紙を搬送する搬送ローラと、該搬送ローラを駆動し、前記用紙搬送制御部によって制御がなされるモータとを備えることを特徴とする。
上記進角量データテーブルは、予め、モータ回転速度と進角量とモータ負荷に対応するモータ電流とを測定し、関連付けたものとして記憶部に格納することができる。
想定される回転速度が複数ある場合には、各回転速度に応じてデータが用意され、また、複数のモータ負荷、電流に応じてデータが用意される。さらに、用紙搬送を行うものでは、搬送される用紙の紙坪量、紙種、紙サイズを考慮して上記データが用意されるものであってもよい。例えば、紙種毎に進角量データテーブルが用意される。
想定される回転速度が複数ある場合には、各回転速度に応じてデータが用意され、また、複数のモータ負荷、電流に応じてデータが用意される。さらに、用紙搬送を行うものでは、搬送される用紙の紙坪量、紙種、紙サイズを考慮して上記データが用意されるものであってもよい。例えば、紙種毎に進角量データテーブルが用意される。
上記記憶部には、データを不揮発に保持できるフラッシュメモリ、ROM、HDDなどを用いることができるが、データを書き込みできるものが望ましい。
例えば、所定の進角量に制御したモータのモータ電流量を検出し、前記進角量に対する電流量によって前記進角量データテーブルを更新することができる。該更新に基づいて、記憶部の進角量データテーブルを書き換える。この更新された進角量データテーブルを用いて上記進角量の制御に反映させることで、制御対象となるモータの実情にあった形でより的確な制御が可能になる。
例えば、所定の進角量に制御したモータのモータ電流量を検出し、前記進角量に対する電流量によって前記進角量データテーブルを更新することができる。該更新に基づいて、記憶部の進角量データテーブルを書き換える。この更新された進角量データテーブルを用いて上記進角量の制御に反映させることで、制御対象となるモータの実情にあった形でより的確な制御が可能になる。
モータ制御部は、任意の回転速度を設定して、該設定回転速度でモータを制御する。モータは、好適にはブラシレスモータで構成され、モータ制御部で設定回転速度に応じて出力されるPWM指令値によって回転制御される。
該PWM指定値を用いることで、上記したモータ負荷を算出することができる。
PWM指令値は前記モータ制御部で生成されており、該指令値とモータの回転速度とから該モータの負荷トルクを容易に算出することができる。例えば、搬送ローラの一回転分について、PWM指令値の平均値とモータの回転速度とからモータ負荷の平均値を算出することができる。なお、PWM指令値は、ここではPWMデューティーを制御するためのPWMデューティー指令値を意味している。
PWM指令値は、モータの固定子に設けられたコイルにおいて所望の電流が得られるように、モータ制御部においてデューティーが決定される。例えば、コイルに正弦波電流が流れるように、回転子の回転位置に従って、デューティーを設定する。
モータ制御部による進角量の制御では、上記進角量データテーブルを参照し、同じモータ速度の条件で電流値が略最小となるように進角量を設定することができる。例えば、現状のモータ負荷、電流値に対する進角量を進角量データテーブルより求め、これに対する最小電流値を示す進角量を求める。この進角量と現状の進角量との差に基づいて進角量を所定量遅らせるか進めるかの制御を行う。これにより、(モータ速度は一定の条件で)電流値を小さくして効率的にモータを運転させることができる。なお、進角量の制御では、実際のモータでは、電流値が直ちに最小(最適)にならない場合には、上記進角量の制御を繰り返し行うことができる。
また、進角量の制御では、目標値に直ちに変更しないで、所定時間で段階的に進角量を増加または減少させるようにするのが望ましい。これにより、急激な進角量の変更に伴って、速度のオーバーシュートが生じるのを確実に防止することができる。段階的な変更における所定時間および段階数は、本発明としては特定のものに限定されるものではない。ただし、長い時間をかけて進角量を制御すると、適正な進角量に達するまでの時間が長くなり、モータの効率を十分に向上させることができない。また、同様に段階数を多くすると、進角量を適正にするために長い時間を要し、同様にモータの効率を十分に向上させることができない。一方、進角量を適正値にするまでの時間が短かったり、段階数が少ないと、制御が急激になってオーバーシュートが生じやすくなる。したがって、これらを勘案して、所定時間、段階数を適宜決定すればよい。なお、段階的な進角量の増減では、各段階の増減量を同じにしてもよく、また、各段階で増減量が異なるようにしてもよい。
なお、段階的に進角量を増減する際には、同時間間隔で増減を行うのが望ましい。その際に、モータ回転子の位置検出を利用することで、制御タイミングを容易に決定することができる。すなわち、位置検出の周期を基に増減を行うのが望ましい。なお、制御タイミングは、位置検出時に合わせる他、位置検出時に所定時間遅延させるなどしてタイミングを決定することができる。
なお、予めモータ負荷の変動が予測されている場合、例えば、用紙搬送を行う場合には、該モータ負荷の変動に応じて進角量を制御することができる。上記用紙搬送では、搬送ローラへの用紙の侵入時にモータ負荷が急激に増加し、その後、用紙の通紙状態でモータ負荷が低下して安定し、さらに用紙の後端が搬送ローラ間から排出される際に、モータ負荷が急激に低下する。これらのタイミングは、紙線速、紙サイズおよび紙間のパラメータにより把握することができる。これらの情報は、用紙の搬送を行う制御部においてパラメータとして保持しており、容易に情報を取得することができる。
モータ負荷の変動においては、モータ電流値がピークとなる時点付近や、極小となる時点付近などを適正な進角量の制御時点に設定して、その前から進角量を段階的に増減することにより進角制御を行うことができる。進角量の制御を開始するタイミングは適宜設定することができるが、前記したように、モータの運転効率やオーバーシュートの発生を考慮して定めることができる。該タイミングとしては、前記したようにモータ回転子の位置検出を利用することができる。
また、モータ制御部では、モータの回転速度を検出するモータ回転速度検出器と、モータ電流量を検出するモータ電流検出器と、モータの回転子位置を検出するモータ回転位置位置検出器とによる検出結果に基づいて、進角制御を行うことができる。
モータの回転速度検出器には既知のものを用いることができ、回転軸の回転を測定するエンコーダなどを用いることができる。また、モータ電流の変化を検知して、モータの回転速度を検出することも可能である。また、モータの回転数を検出することによって、モータ制御部によりモータ速度を算出することができる。
モータの回転速度検出器には既知のものを用いることができ、回転軸の回転を測定するエンコーダなどを用いることができる。また、モータ電流の変化を検知して、モータの回転速度を検出することも可能である。また、モータの回転数を検出することによって、モータ制御部によりモータ速度を算出することができる。
モータ回転子位置検出器には、ホール素子などの既知の検出器を用いることができる。ブラシレスモータは、その回転子に永久磁石が用いられ、固定子には多相の駆動電圧の印加により励磁されるコイルが配置されている。したがって、駆動電圧を多相で印加する際には、固定子に対する回転子の相対的な位置を把握することが必要になる。この回転子の位置を検知するセンサとしてホール素子を用いるものが一般的である。ホール素子は磁気センサとして磁界の強弱や磁極の判別作用があり、ホール素子を回転方向に沿って配置しておくことで、駆動電圧の多相切り換えを行うために必要な回転子の回転位置を検知することができる。さらに、ホール素子は磁気センサとして磁界の強弱や磁極の判別作用があり、ホール素子を回転方向に沿って配置しておくことで、駆動電圧の多相切り換えを行うために必要な回転子の回転位置を検知することができる。
モータ電流検出器は、モータに対する駆動電流を検出することで、モータ電流の情報を取得することができる。
モータ電流検出器は、モータに対する駆動電流を検出することで、モータ電流の情報を取得することができる。
以上説明したように、本発明によれば、モータの回転速度を設定・制御する機能を有するモータ制御部において、設定回転速度およびモータ電流量に応じた進角量データを示す進角量データテーブルを格納した記憶部を備え、モータ回転速度、モータ電流量およびモータ回転子位置をもとに、前記進角量データテーブルを参照し、前記モータ回転子位置に基づいてモータの進角量を制御するので、速度のオーバーシュートを極力回避して、モータを効率よく運転することを可能にする。
以下に、本発明の一実施形態を添付図面に基づいて説明する。
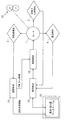
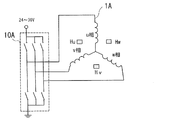
図1は、用紙搬送部の制御ブロックを示すものであり、図2は、ブラシレスモータ1の回路図を示すものである。
図1は、用紙搬送部の制御ブロックを示すものであり、図2は、ブラシレスモータ1の回路図を示すものである。
ブラシレスモータ1は、永久磁石によって複数の磁極が形成された回転子を有し、該回転子の磁極に対峙可能に複数の鉄心が配置され、該鉄心にコイル1Aが巻線された固定子が配置されたDCブラシレスモータで構成されている。該ブラシレスモータ1は、用紙を搬送する搬送ローラ20を駆動する。
ブラシレスモータ1には、回転子の回転方向に沿って所定の角度間隔(例えば120度間隔で3つのホール素子Hu、Hv、Hw)が配置されて、回転子位置検出器2が構成されている。なお、本発明としては、回転子位置検出器2の種別がホール素子に限定されるものではないが、センサの設置スペースを考慮して、ホール素子のような磁気センサが好適である。
ブラシレスモータ1には、回転子の回転方向に沿って所定の角度間隔(例えば120度間隔で3つのホール素子Hu、Hv、Hw)が配置されて、回転子位置検出器2が構成されている。なお、本発明としては、回転子位置検出器2の種別がホール素子に限定されるものではないが、センサの設置スペースを考慮して、ホール素子のような磁気センサが好適である。
該ブラシレスモータ1では、図2に示すように、上記各コイル1Aがデルタ結線またはスター結線により3相に接続され(図ではスター結線)、図1に示すように駆動制御部10が接続されている。駆動制御部10は、U相、V相、W相の3相でスイッチングしてコイル1Aに駆動電流を与えるようにブリッジ回路10Aを有している。該ブリッジ回路10Aは、上記鉄心の数に合わせた数のトランジスタを備え、フルブリッジ回路、ハーフブリッジ回路などにより構成されている。ブリッジ回路10Aには既知の構成を採用することができる。
ブラシレスモータ1では、該モータの回転数の検出が可能な回転数検出器3が配置されており、該回転数検出器3の検知結果が速度制御部11に入力されている。速度制御部11では、検知された回転数に基づいてモータの回転速度を算出する。
速度制御部11では、回転数検出器3の検出結果を受けて回転子の回転が目標の設定回転速度となるように演算をしてPWM指令値を生成し、駆動制御部10に制御指令がなされる。
また、上記ブリッジ回路10AからU相、V相、W相としてコイル1Aに通電される電流を検知する電流検出器4が設けられており、該電流検出器4の検出結果および前記回転子位置検出器2の検知結果が進角制御部12に入力され、進角制御がなされる。
速度制御部11では、回転数検出器3の検出結果を受けて回転子の回転が目標の設定回転速度となるように演算をしてPWM指令値を生成し、駆動制御部10に制御指令がなされる。
また、上記ブリッジ回路10AからU相、V相、W相としてコイル1Aに通電される電流を検知する電流検出器4が設けられており、該電流検出器4の検出結果および前記回転子位置検出器2の検知結果が進角制御部12に入力され、進角制御がなされる。
進角制御部12には、回転速度に応じた電流−進角量データテーブルが格納された記憶部13がデータの読み書き可能に接続されており、該記憶部13には、前記速度制御部11が同様に接続されている。記憶部13は、フラッシュメモリ、HDDなどの不揮発にデータを保持し、また、データを更新できるものが用いられる。
上記記憶部13では、速度制御部11から、設定回転速度情報が与えられると、該設定回転速度に応じた進角量データテーブルの参照が可能になる。進角制御部12は、該進角量データテーブルからモータ電流と進角量の関係データを取得することができ、また、この関係データを必要に応じて更新することができる。
進角量データテーブルを参照した進角制御部12では、進角量を設定して、指令値を駆動制御部10に与える。
上記記憶部13では、速度制御部11から、設定回転速度情報が与えられると、該設定回転速度に応じた進角量データテーブルの参照が可能になる。進角制御部12は、該進角量データテーブルからモータ電流と進角量の関係データを取得することができ、また、この関係データを必要に応じて更新することができる。
進角量データテーブルを参照した進角制御部12では、進角量を設定して、指令値を駆動制御部10に与える。
前記駆動制御部10のブリッジ回路10Aでは、PWM駆動指令値および進角指令値に応じて、スイッチが切り替わり、各相のコイル1Aに電流を流す。各相のコイル1Aは、電流が流れることで磁界を発生する。そして、永久磁石により形成された回転子は、コイルの磁界の作用を受けて設定回転速度で回転し、搬送ローラ20を駆動する。
上記駆動制御部10、速度制御部11、進角制御部12、記憶部13は、本発明のモータ制御部および用紙搬送制御部を構成している。
上記駆動制御部10、速度制御部11、進角制御部12、記憶部13は、本発明のモータ制御部および用紙搬送制御部を構成している。
なお、進角制御とは、モータに供給される電流方向の切り替えのタイミングを制御することであり、通常は進角量を0にしてホール素子の信号切り替わりタイミングで電流方向を切り換える。
図3(a)は、各ホール素子Hu、Hv、Hwの検知結果と、U相を基準にして、回転子の位置が60°回転するごとにコイル1Aを流れる電流の向きが変わる、通常(進角量0)の120度矩形駆動での励磁シーケンスを示している。
図3(a)は、各ホール素子Hu、Hv、Hwの検知結果と、U相を基準にして、回転子の位置が60°回転するごとにコイル1Aを流れる電流の向きが変わる、通常(進角量0)の120度矩形駆動での励磁シーケンスを示している。
ホール素子Hu、Hv、Hwは、回転子の回転に伴って、それぞれ60度の位相差で180度毎にHi、Loを出力する。したがって、モータ制御部では、ホール素子Hu、Hv、Hwの出力結果に基づいて、回転子が60度回転する毎に通電を切り替える励磁シーケンスを決定する。この切り替え指令を指令信号に含ませることで、ブリッジ回路10Aが動作して、通電を切り替える。これにより図3(a)に示すように各相のコイルに流れる電流の方向が切り換えられ、励磁シーケンスのセクタが決定される。
該励磁シーケンスにより、例えば、セクタ4は、ホール素子からの信号が(101)の場合で、U相、W相でON、V相でOFFの状態(010)であり、それに伴って、各相のコイルに電流が流れる。電流の方向は、V相からU相およびV相からW相へと流れることで、各コイルの磁極(010)は、V相側がN極、U相側及びW相側がS極に、それぞれ励磁される。すなわち、上記のようにホール素子Hu、Hv、Hwの検知タイミングに合わせ、U、V、Wの各相の電流ベクトルを決めている。
該励磁シーケンスにより、例えば、セクタ4は、ホール素子からの信号が(101)の場合で、U相、W相でON、V相でOFFの状態(010)であり、それに伴って、各相のコイルに電流が流れる。電流の方向は、V相からU相およびV相からW相へと流れることで、各コイルの磁極(010)は、V相側がN極、U相側及びW相側がS極に、それぞれ励磁される。すなわち、上記のようにホール素子Hu、Hv、Hwの検知タイミングに合わせ、U、V、Wの各相の電流ベクトルを決めている。
一方、図3(b)は、進角制御がなされている場合の励磁シーケンスを示すものである。
各ホール素子の切り替わりタイミングに対し、所定の時間ずらしたタイミングでモータ電流を切り換えている。図では、ホール素子の切り替わりタイミングに対し、モータ電流の切り替わりが遅れる方向に制御されている。
各ホール素子の切り替わりタイミングに対し、所定の時間ずらしたタイミングでモータ電流を切り換えている。図では、ホール素子の切り替わりタイミングに対し、モータ電流の切り替わりが遅れる方向に制御されている。
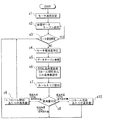
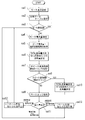
次に、モータ制御部による進角制御の手順について図4のフローチャートに基づいて説明する。
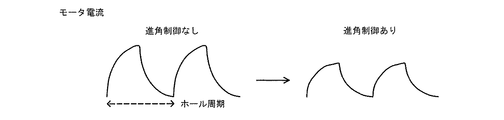
なお、この例では、図5のモータ電流グラフに示すように、モータのホール切り替わり時のピーク電流を抑えることを効果の狙いとしており、進角量データテーブルを参照する際には、平均化したモータ電流値によってテーブルを参照するものとする。
先ず、モータの回転速度の設定がなされ、該設定に応じて、速度制御部11でPWM指令値が生成され、駆動制御部10によりモータの駆動がなされる(ステップs1)。
次いで、該設定回転速度(例えば1500rpm)に対応する参照進角量データテーブルを設定する(ステップs2)。図6は、回転速度:1500rpmにおける進角量データテーブルを示すものである。(あるモータモデルに限定される)
参照進角量データテーブルの設定後、モータの設定回転速度に変更があるか否かの判定がなされ(ステップs3)、変更がある場合(ステップs3、YES)、変更されたモータ回転速度に応じて再度、参照進角量データテーブルを設定する(ステップs2)。
一方、回転速度の変更がない場合(ステップs3、NO)、モータ電流検出器3によって検出されているモータ電流データを取得する(ステップs4)。なお、モータ負荷は、前記したPWM指令値を求めて算出することができ、これらのデータから、進角量データテーブルを参照する(ステップs5)。該参照では、モータ負荷値とモータ電流とから現況の進角量を進角量データテーブルから求める。例えば、モータ負荷(N・m)が0.023、モータ電流が452.65mAであれば、進角量は、+3PWMパルス分(進角予測値175μs)となる。ここで、モータの効率的な運転がなされるのは、各モータ負荷において、モータ電流が最小となる場合である。図では、各負荷における最小モータ電流を示すポイントが網掛けで示されている。上記モータ負荷で最小モータ電流は、435.73mAであり、進角量は+6PWMパルス分となる。したがって、現況より+3PWMパルス分進角させればよいことが分かる。
一方、回転速度の変更がない場合(ステップs3、NO)、モータ電流検出器3によって検出されているモータ電流データを取得する(ステップs4)。なお、モータ負荷は、前記したPWM指令値を求めて算出することができ、これらのデータから、進角量データテーブルを参照する(ステップs5)。該参照では、モータ負荷値とモータ電流とから現況の進角量を進角量データテーブルから求める。例えば、モータ負荷(N・m)が0.023、モータ電流が452.65mAであれば、進角量は、+3PWMパルス分(進角予測値175μs)となる。ここで、モータの効率的な運転がなされるのは、各モータ負荷において、モータ電流が最小となる場合である。図では、各負荷における最小モータ電流を示すポイントが網掛けで示されている。上記モータ負荷で最小モータ電流は、435.73mAであり、進角量は+6PWMパルス分となる。したがって、現況より+3PWMパルス分進角させればよいことが分かる。
上記進角量は瞬時に変更すると、前記したようにオーバーシュートが生じやすくなるため、段階的に進角させる。段階数は適宜設定が可能であり、例えば数段階とする。段階的な進角制御は、ホール素子による検知結果を用いることができ、該検知の周期を基に段階的に進角させて進角量データテーブルで求めた進角量となるように、1ホール周期毎の進角量とTOTAL進角量(上記例では6PWMパルス)を設定する(ステップs6)。
次いで、ホールエッジを検出すると(ステップs7)、現進角量と、TOTAL進角量の大小を比較判定し、現進角量がTOTAL進角量に至らなければ、1ホール当たりの設定進角量だけ、進角を遅らせ(ステップs9)、ステップs3に移行する。一方、現進角量がTOTAL進角量を越えていれば、1ホール当たりの設定進角量だけ、進角を早め(ステップs10)、ステップs3に移行する。また、現進角量がTOTAL進角量と同じであれば、進角を変更することなく(ステップs8)、ステップs3に移行する。
上記を繰り返すことで、最も効率の良い進角量でブラシレスモータを運転することができる。また、速度が変更された場合にも、容易に進角制御を行うことができる。
上記を繰り返すことで、最も効率の良い進角量でブラシレスモータを運転することができる。また、速度が変更された場合にも、容易に進角制御を行うことができる。
なお、モータ電流を測定して進角量を調整した後に測定されるモータ電流値によって、上記進角量データテーブルを書き換えて更新するようにしてもよい。これによって、現状に合った進角量データテーブルに修正して、より適正な進角制御を行うことが可能になる。
上記進角制御の結果、図5に示すように、進角制御を行わないものに比較してホール切り替わり時のモータ電流のピーク電流は抑えられており、モータが効率的に稼働していることが分かる。
上記進角制御の結果、図5に示すように、進角制御を行わないものに比較してホール切り替わり時のモータ電流のピーク電流は抑えられており、モータが効率的に稼働していることが分かる。
次に、モータ制御部による他の進角制御の手順について図7のフローチャートに基づいて説明する。
なお、この例では、図8のモータ電流のグラフに示すように、搬送ローラでの用紙の侵入、排出に伴うモータ負荷の急激な変動を予測し、モータの効率化を図るものである。すなわち、用紙が侵入すると、モータ電流が急激に増加してピーク電流値を示し、その後、通紙中は安定したモータ電流を示す、用紙が排紙されると、モータ負荷が急激に減少し、電流は一気に極小値に減少する。
進角量データテーブルを参照する際には、予測した負荷変動によって生じるピーク電流値など、最適な進角量に制御される時点でのモータ電流値によってテーブルを参照するものとする。
なお、この例では、図8のモータ電流のグラフに示すように、搬送ローラでの用紙の侵入、排出に伴うモータ負荷の急激な変動を予測し、モータの効率化を図るものである。すなわち、用紙が侵入すると、モータ電流が急激に増加してピーク電流値を示し、その後、通紙中は安定したモータ電流を示す、用紙が排紙されると、モータ負荷が急激に減少し、電流は一気に極小値に減少する。
進角量データテーブルを参照する際には、予測した負荷変動によって生じるピーク電流値など、最適な進角量に制御される時点でのモータ電流値によってテーブルを参照するものとする。
前記手順と同様に、モータの回転速度の設定がなされ、該設定に応じて、速度制御部11でPWM指令値が生成され、駆動制御部10によりモータの駆動がなされる(ステップsa1)。次いで、設定回転速度(例えば1500rpm)に対応する参照進角量データテーブル(例えば図6)を設定する(ステップsa2)。
参照進角量データテーブルの設定後、モータの設定回転速度に変更があるか否かの判定がなされ(ステップsa3)、変更がある場合(ステップsa3、YES)、変更されたモータ回転速度に応じて再度、参照進角量データテーブルを設定する(ステップsa2)。
一方、回転速度の変更がない場合(ステップsa3、NO)、モータ電流検出器3によって検出されているモータ電流量データを取得する(ステップsa4)。
次いで、負荷変動周期、負荷変動に伴うピーク電流量などの予測データを取得する(ステップsa5)。負荷変動周期は、例えば、ピーク電流発生〜ピーク電流発生の周期で示される。負荷変動は、用紙の紙線速、紙サイズ、紙種、紙間を考慮することによって予測することが可能になる。
次いで、通紙に伴う急激な負荷変動を考慮しない平均したモータ電流値に基づいて、ホール切り替わり時のピーク電流を抑えるように、前記手順と同様に、進角量データテーブルを参照して、最適なTOTAL進角量および1ホール周期当たりの進角量を設定する(ステップsa6)。
次いで、負荷変動に応じた対ピーク進角制御開始タイミングを設定する(ステップsa7)。該タイミングは、例えば電流ピークが発生したときに、最適な進角量に達するように開始時点を設定する。したがって、開始タイミングの設定では、最適な進角量に達する迄の所定の時間と、進角量を段階的に増減される回数、タイミングが同様に設定される。該開始タイミングは、用紙の紙線速、紙サイズ、紙間を考慮して設定することができる。
上記設定後、対ピーク進角制御開始タイミングに至っているか否かの判定がなされる(ステップsa8)。該タイミングに至っていなければ(ステップsa8、NO)、ホールエッジを検知して(ステップsa9)、進角量の判定を行う(ステップsa11)。現進角量がTOTAL進角量に至らなければ、1ホール当たりの設定進角量だけ、進角を遅らせ(ステップsa12)、ステップsa3に移行する。一方、現進角量がTOTAL進角量を越えていれば、1ホール当たりの設定進角量だけ、進角を早め(ステップsa13)、ステップsa3に移行する。また、現進角量がTOTAL進角量と同じであれば、進角を変更することなく(ステップsa11)、ステップsa3に移行する。これを繰り返すことで、負荷変動がない際にもホール切り換え時のピーク電流を抑えられて、前記手順と同様に、効率の良い進角量でブラシレスモータを運転することができる。
また、対ピーク進角制御開始タイミングに至っていると判定される場合(ステップsa8、YES)、開始タイミングから最適な進角量となるまでのTOTAL進角量を前記進角量データテーブルを参照して設定する。また、進角量を1ホール周期毎に増減するものとして、増減する段階数に応じて1ホール周期当たりの進角量を設定する(ステップsa10)。最適なTOTAL進角量は、例えば、ピーク時にピーク電流が最小となるように進角量を設定することにより得ることができる。
次いで、ホールエッジを検知して(ステップsa9)、進角量の判定を行う(ステップsa11)。現進角量がTOTAL進角量に至らなければ、1ホール当たりの設定進角量だけ、進角を遅らせ(ステップsa12)、ステップsa3に移行する。一方、現進角量がTOTAL進角量を越えていれば、1ホール当たりの設定進角量だけ、進角を早め(ステップsa13)、ステップsa3に移行する。また、現進角量がTOTAL進角量と同じであれば、進角を変更することなく(ステップsa11)、ステップsa3に移行する。これを繰り返すことで、負荷変動がある状態でピーク電流を抑えられて、効率の良い進角量でブラシレスモータを運転することができる。また、同様に、負荷が急激に減少する際の急激な電流減少に対してもTOTAL進角量と1ホール周期当たりの進角量を設定して、対ピーク進角制御開始タイミングで同様に進角制御を行うことで、電流変化を緩やかにして、オーバーシュートや速度変動が生じるのを防止することもできる。
図8は、急激な負荷変動がある場合に、上記制御手順による進角制御を行わない場合のモータ電流の変化と、前記進角制御を行った場合のモータ電流の変化を示す図である。
本発明の進角制御を行うことで、負荷が急激に増加する際のモータ電流のピーク値を抑えることができ、また、負荷が急激に減少する際のモータ電流の変化を緩やかにすることができる。
図8は、急激な負荷変動がある場合に、上記制御手順による進角制御を行わない場合のモータ電流の変化と、前記進角制御を行った場合のモータ電流の変化を示す図である。
本発明の進角制御を行うことで、負荷が急激に増加する際のモータ電流のピーク値を抑えることができ、また、負荷が急激に減少する際のモータ電流の変化を緩やかにすることができる。
以上、上記実施形態に基づいて本発明を説明したが、本発明は、上記実施形態の内容に限定されるものではなく、本発明の範囲を逸脱しない限りは適宜の変更が可能である。
1 ブラシレスモータ
2 回転子位置検出器
3 回転数検出器
4 電流検出器
10 駆動制御部
11 速度制御部
12 進角制御部
13 記憶部
2 回転子位置検出器
3 回転数検出器
4 電流検出器
10 駆動制御部
11 速度制御部
12 進角制御部
13 記憶部
Claims (18)
- モータの回転速度を設定・制御する機能を有するモータ制御部において、
設定回転速度およびモータ電流量に応じた進角量データを示す進角量データテーブルを格納した記憶部を備え、
モータ回転速度、モータ電流量およびモータ回転子位置をもとに、前記進角量データテーブルを参照し、前記モータ回転子位置に基づいてモータの進角量を制御することを特徴とするモータ制御部。 - 前記進角量データテーブルは、予め、モータ回転速度と進角量とモータ負荷に対応するモータ電流とを測定し、関連付けたものであることを特徴とする請求項1記載のモータ制御部。
- 前記設定回転速度に応じたPWM指令値を出力することを特徴とする請求項1または2に記載のモータ制御部。
- 前記PWM指令値に基づいてモータ負荷を算出することを特徴とする請求項3記載のモータ制御部。
- 前記ローラ回転子位置に基づいて制御される進角量は、モータ電流値が略最小となる進角量を目標値とすることを特徴とする請求項1〜4のいずれかに記載のモータ制御部。
- 前記進角量の制御を繰り返し行ってモータ電流値が略最小となる進角量とすることを特徴とする請求項1〜5のいずれかに記載のモータ制御部。
- 所定の進角量で動作しているモータのモータ電流量を検出し、前記進角量に対する電流量によって前記進角量データテーブルを更新し、以降の前記進角量の制御に反映することを特徴とする請求項1〜6のいずれかに記載のモータ制御部。
- 進角制御を開始するタイミングから段階的に進角量を増加または減少させ、所定時間内に最終的に上記制御により決定された最適な進角量に達するように進角量を制御することを特徴とする請求項1〜7のいずれかに記載のモータ制御部。
- 前記の段階的な進角量の増加または減少は、モータ回転子位置の検出周期を基に行うことを特徴とする請求項8記載のモータ制御部。
- モータの回転速度を検出するモータ回転速度検出器と、
モータ電流量を検出するモータ電流検出器と、
モータの回転子位置を検出するモータ回転位置位置検出器と、を備え、
前記モータ制御部は、前記モータ回転速度、前記モータ電流量および前記モータ回転子位置の検出結果をもとに、前記進角量を制御することを特徴とする請求項1〜9のいずれかに記載のモータ制御部。 - 請求項1〜10のいずれかに記載のモータ制御部からなり、制御対象となるモータが用紙搬送を行う駆動源であることを特徴とする用紙搬送制御部。
- 用紙搬送に際しての紙線速、紙サイズおよび紙間に基づいてモータ負荷変動を予測し、該負荷変動に伴うモータ電流量の変化に応じて進角量を制御することを特徴とする請求項11記載の用紙搬送制御部。
- 前記通紙による負荷変動は、用紙搬送ローラ間への用紙先端の侵入または用紙後端の排出により生じるものであることを特徴とする請求項12記載の用紙搬送制御部。
- 前記進角量データテーブルは、搬送される用紙の紙坪量、紙種、紙サイズをパラメータの一部として決定されていることを特徴とする請求項10〜13のいずれかに記載の用紙搬送制御部。
- 前記進角制御を開始するタイミングは、搬送される用紙の紙線速、紙サイズ、紙間をパラメータの一部として決定されることを特徴とする請求項10〜14のいずれかに記載の用紙搬送制御部。
- 前記記憶部に、搬送される前記用紙の紙線速、紙サイズおよび紙間データが格納されていることを特徴とする請求項10〜15のいずれかに記載の用紙搬送制御部。
- 請求項10〜16のいずれかに記載の用紙搬送制御部と、用紙を搬送する搬送ローラと、該搬送ローラを駆動し、前記用紙搬送制御部によって制御がなされるモータとを備えることを特徴とする用紙搬送部。
- 画像データに基づいて用紙に画像を形成する画像形成装置に備えられ、前記画像形成がなされる用紙または前記画像形成がなされた用紙を搬送するものであることを特徴とする請求項17記載の用紙搬送部。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009258738A JP2011103757A (ja) | 2009-11-12 | 2009-11-12 | モータ制御部、用紙搬送制御部および用紙搬送部 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009258738A JP2011103757A (ja) | 2009-11-12 | 2009-11-12 | モータ制御部、用紙搬送制御部および用紙搬送部 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2011103757A true JP2011103757A (ja) | 2011-05-26 |
Family
ID=44193837
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009258738A Pending JP2011103757A (ja) | 2009-11-12 | 2009-11-12 | モータ制御部、用紙搬送制御部および用紙搬送部 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2011103757A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20130030138A (ko) * | 2011-09-16 | 2013-03-26 | 콘티넨탈 오토모티브 시스템 주식회사 | 진상각 보정을 통한 브러시리스 모터 구동 방법 |
| JP2020096506A (ja) * | 2018-08-09 | 2020-06-18 | キヤノン株式会社 | モータ駆動装置およびその制御方法 |
| CN113014156A (zh) * | 2019-12-18 | 2021-06-22 | 珠海格力电器股份有限公司 | 电机控制方法、装置、电机及可读存储介质 |
-
2009
- 2009-11-12 JP JP2009258738A patent/JP2011103757A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20130030138A (ko) * | 2011-09-16 | 2013-03-26 | 콘티넨탈 오토모티브 시스템 주식회사 | 진상각 보정을 통한 브러시리스 모터 구동 방법 |
| KR101881067B1 (ko) * | 2011-09-16 | 2018-07-23 | 콘티넨탈 오토모티브 시스템 주식회사 | 진상각 보정을 통한 브러시리스 모터 구동 방법 |
| JP2020096506A (ja) * | 2018-08-09 | 2020-06-18 | キヤノン株式会社 | モータ駆動装置およびその制御方法 |
| JP7467036B2 (ja) | 2018-08-09 | 2024-04-15 | キヤノン株式会社 | モータ駆動装置およびその制御方法 |
| CN113014156A (zh) * | 2019-12-18 | 2021-06-22 | 珠海格力电器股份有限公司 | 电机控制方法、装置、电机及可读存储介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6745659B2 (ja) | モータ制御装置、シート搬送装置及び画像形成装置 | |
| JP5403765B2 (ja) | 電気機械の制御 | |
| US9431940B2 (en) | Motor control apparatus for sensorless motor, and image forming apparatus | |
| JP6753291B2 (ja) | 永久磁石同期電動機の制御装置、および回転子の初期位置推定のための制御方法 | |
| JP6557512B2 (ja) | モータ制御装置、シート搬送装置、原稿読取装置及び画像形成装置 | |
| JP5848070B2 (ja) | ブラシレスモータ制御装置、及びブラシレスモータ | |
| JP2018011403A (ja) | 永久磁石同期電動機の制御装置、画像形成装置、および制御方法 | |
| JP2019195232A (ja) | モータ制御装置、搬送装置、画像形成装置、およびモータ制御方法 | |
| JP7152875B2 (ja) | モータ制御装置及び画像形成装置 | |
| JP2019103326A (ja) | モータ制御装置及び画像形成装置 | |
| JP7210672B2 (ja) | モータ制御装置及び画像形成装置 | |
| JP2021191123A (ja) | モータ制御装置及び画像形成装置 | |
| JP2018064381A (ja) | 永久磁石同期電動機の制御装置、制御方法、および画像形成装置 | |
| JP2011109866A (ja) | モータ制御装置 | |
| JP5665383B2 (ja) | モータ制御装置及び制御方法 | |
| US20140159627A1 (en) | Motor driving control apparatus and method, and motor using the same | |
| JP2016226217A (ja) | モータ制御装置及び画像形成装置 | |
| JP2018098856A (ja) | 永久磁石同期電動機の制御装置、画像形成装置、および制御方法 | |
| JP2001186797A (ja) | スイッチドリラクタンスモータの駆動回路及び圧縮機 | |
| JP2019097254A (ja) | モータ制御装置、シート搬送装置及び画像形成装置 | |
| JP5709464B2 (ja) | モータ駆動制御装置 | |
| JP2019041488A (ja) | モータ制御装置および画像形成装置 | |
| JP2022184571A (ja) | モータ制御装置及び画像形成装置 | |
| US11646688B2 (en) | Control device of brushless DC motor | |
| US12601997B2 (en) | Image forming apparatus that detects stopping position of rotor of motor |