JP2012017137A - 容器処理装置 - Google Patents
容器処理装置 Download PDFInfo
- Publication number
- JP2012017137A JP2012017137A JP2010157218A JP2010157218A JP2012017137A JP 2012017137 A JP2012017137 A JP 2012017137A JP 2010157218 A JP2010157218 A JP 2010157218A JP 2010157218 A JP2010157218 A JP 2010157218A JP 2012017137 A JP2012017137 A JP 2012017137A
- Authority
- JP
- Japan
- Prior art keywords
- container
- cleaning
- filling
- processing apparatus
- liquid
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000012545 processing Methods 0.000 title claims abstract description 60
- 238000004140 cleaning Methods 0.000 claims abstract description 90
- 239000007788 liquid Substances 0.000 claims abstract description 61
- 238000005406 washing Methods 0.000 claims description 17
- 230000032258 transport Effects 0.000 description 38
- 230000003028 elevating effect Effects 0.000 description 19
- 238000000034 method Methods 0.000 description 13
- 238000005429 filling process Methods 0.000 description 5
- 238000003780 insertion Methods 0.000 description 5
- 230000037431 insertion Effects 0.000 description 5
- 238000003860 storage Methods 0.000 description 5
- 238000010586 diagram Methods 0.000 description 3
- 239000000945 filler Substances 0.000 description 3
- 230000002093 peripheral effect Effects 0.000 description 3
- 238000012546 transfer Methods 0.000 description 3
- 238000011144 upstream manufacturing Methods 0.000 description 3
- 239000000470 constituent Substances 0.000 description 2
- 230000008602 contraction Effects 0.000 description 2
- 238000002347 injection Methods 0.000 description 2
- 239000007924 injection Substances 0.000 description 2
- 238000009434 installation Methods 0.000 description 2
- 238000000926 separation method Methods 0.000 description 2
- TVEXGJYMHHTVKP-UHFFFAOYSA-N 6-oxabicyclo[3.2.1]oct-3-en-7-one Chemical compound C1C2C(=O)OC1C=CC2 TVEXGJYMHHTVKP-UHFFFAOYSA-N 0.000 description 1
- JOYRKODLDBILNP-UHFFFAOYSA-N Ethyl urethane Chemical compound CCOC(N)=O JOYRKODLDBILNP-UHFFFAOYSA-N 0.000 description 1
- 230000001174 ascending effect Effects 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 235000013361 beverage Nutrition 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 238000007599 discharging Methods 0.000 description 1
- 235000011194 food seasoning agent Nutrition 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 230000000149 penetrating effect Effects 0.000 description 1
- 239000011347 resin Substances 0.000 description 1
- 229920005989 resin Polymers 0.000 description 1
- 238000005549 size reduction Methods 0.000 description 1
- 239000007921 spray Substances 0.000 description 1
- 238000005507 spraying Methods 0.000 description 1
Images











Landscapes
- Basic Packing Technique (AREA)
- Filling Of Jars Or Cans And Processes For Cleaning And Sealing Jars (AREA)
Abstract
【課題】装置全体のコンパクト化を図ることができる容器処理装置を提供する。
【解決手段】容器処理装置1は、容器aを仮想円cに沿って搬送する搬送手段3を備える。搬送手段3の搬送始端側の位置には、容器a内を洗浄する洗浄手段6を配設する。搬送手段3の搬送中間側の位置には、洗浄手段6による洗浄後の容器a内に液体を充填する充填手段7を配設する。搬送手段3の搬送終端側の位置には、充填手段7による液体充填後の容器aに蓋を取り付ける蓋取付手段8を配設する。
【選択図】図1
【解決手段】容器処理装置1は、容器aを仮想円cに沿って搬送する搬送手段3を備える。搬送手段3の搬送始端側の位置には、容器a内を洗浄する洗浄手段6を配設する。搬送手段3の搬送中間側の位置には、洗浄手段6による洗浄後の容器a内に液体を充填する充填手段7を配設する。搬送手段3の搬送終端側の位置には、充填手段7による液体充填後の容器aに蓋を取り付ける蓋取付手段8を配設する。
【選択図】図1
Description
本発明は、装置全体のコンパクト化を図ることができる容器処理装置に関する。
従来、例えば特許文献1に記載された容器処理装置が知られている。
この従来の容器処理装置は、容器内を洗浄する洗浄手段(リンサ)と、この洗浄手段による洗浄後の容器内に液体を充填する充填手段(フィラ)と、この充填手段による液体充填後の容器に蓋を取り付ける蓋取付手段(キャッパ)とを備えている。
また、洗浄手段の出口スターホイールと充填手段の入口スターホイールとの間には、容器を所定の搬送ピッチで出口スターホイールから排出して入口スターホイールへ供給する容器搬送路が設けられ、この容器搬送路はガイドレールおよびタイミングスクリュー等に構成されている。
しかしながら、上記従来の容器処理装置では、洗浄手段、充填手段および蓋取付手段が略一直線上に配設されているため、装置全体が比較的長くなり、コンパクト化を図れないおそれがある。
本発明は、このような点に鑑みなされたもので、装置全体のコンパクト化を図ることができる容器処理装置を提供することを目的とする。
請求項1記載の容器処理装置は、容器を仮想円に沿って搬送する搬送手段と、この搬送手段の搬送始端側の位置に配設され、容器内を洗浄する洗浄手段と、前記搬送手段の搬送中間側の位置に配設され、前記洗浄手段による洗浄後の容器内に液体を充填する充填手段と、前記搬送手段の搬送終端側の位置に配設され、前記充填手段による液体充填後の容器に蓋を取り付ける蓋取付手段とを備えるものである。
請求項2記載の容器処理装置は、請求項1記載の容器処理装置において、処理前の容器を搬送手段に搬入し、処理後の容器を前記搬送手段から搬出するターンテーブル手段を備えるものである。
請求項3記載の容器処理装置は、請求項2記載の容器処理装置において、平面視で、前後方向の一方側にターンテーブル手段が位置し、前後方向の他方側に充填手段が位置し、左右方向の一方側に洗浄手段が位置し、左右方向の他方側に蓋取付手段が位置するものである。
請求項4記載の容器処理装置は、請求項3記載の容器処理装置において、処理前の容器をターンテーブル手段上に載せる作業と処理後の容器を前記ターンテーブル手段上から取る作業とが、1人の作業者の手作業によって行われるものである。
本発明によれば、容器を仮想円に沿って搬送する搬送手段と、搬送手段の搬送始端側の位置に配設され容器内を洗浄する洗浄手段と、搬送手段の搬送中間側の位置に配設され洗浄後の容器内に液体を充填する充填手段と、搬送手段の搬送終端側の位置に配設され液体充填後の容器に蓋を取り付ける蓋取付手段とを備える構成であるため、装置全体のコンパクト化を図ることができる。
本発明の一実施の形態を図面を参照して説明する。
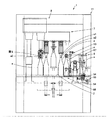
図1および図2において、1は容器処理装置で、この容器処理装置1は、複数の容器aに対して円周方向への搬送途中で所定の処理、すなわち例えば洗浄処理、液体充填処理および蓋取付処理を順次連続的に行うものである。つまり、容器処理装置1は、1台で3役を担う外形略直方体状のコンパクトな装置である。
なお、容器aは、例えば飲料や調味料等の液体が充填される瓶等である。容器aは、上方に向かって開口する開口部a1を有し、この開口部a1は、容器aの上端部の蓋取付部a2に蓋(キャップ)bが螺着されることにより閉鎖される。
容器処理装置1は、容器aを立ち姿勢のまま搬送始端位置から搬送終端位置まで略300度回動するように仮想円cに沿って容器載置面2上でスライドさせながら間欠的に搬送する搬送手段(スターホイール)3と、処理前の容器aを搬送手段3に搬入しかつ処理後の容器aを搬送手段3から搬出するターンテーブル手段4とを備えている。なお、仮想円cは、例えば搬送手段3の回転支点である回転中心軸線Aを中心とした真円である。
また、容器処理装置1は、搬送手段3の搬送始端側の位置に配設され容器a内を洗浄液で洗浄する洗浄手段(リンサ)6と、搬送手段3の搬送中間側の位置に配設され洗浄手段6による洗浄後の容器a内に液体を充填する充填手段(フィラ)7と、搬送手段3の搬送終端側の位置に配設され充填手段7による液体充填後の容器aの蓋取付部a2に蓋bを取り付ける蓋取付手段(キャッパ)8とを備えている。
そして、図1に示されるように、平面視で、前後方向の一方側である前側にターンテーブル手段4が位置し、前後方向の他方側である後側に充填手段7が位置し、左右方向の一方側である右側(正面からみて右側)に洗浄手段6が位置し、左右方向の他方側である左側(正面からみて左側)に蓋取付手段8が位置している。
また、容器処理装置1では、処理前の容器aをターンテーブル手段4の右側上面に載せる作業と処理後の容器aをターンテーブル手段4の左側上面から取る作業とが、例えば容器処理装置1の前方に立つ1人の作業者Xの手作業によって行われるようになっている。
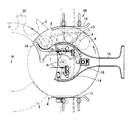
ここで、容器処理装置1は、装置本体11を備え、この装置本体11から作業台12が前方に向かって水平状に突出している。そして、図3および図4等に示されるように、作業台12には、入口側案内面13および出口側案内面14を有する固定案内体15が立設されている。
固定案内体15の入口側案内面13とともに容器aを案内する入口側案内体16が、入口側案内面13と離間対向して位置している。入口側案内体16と入口側案内面13との離間距離は、容器aの大きさ(例えば外径寸法)に応じて調整可能である。固定案内体15の出口側案内面14とともに容器aを案内する出口側案内体17が、出口側案内面14と離間対向して位置している。出口側案内体17と出口側案内面14との離間距離は、容器aの大きさ(例えば外径寸法)に応じて調整可能である。
操作部18の操作によって固定案内体15に対して回動調整可能な回動案内体19が設けられている。回動案内体19は、容器aの大きさ(例えば外径寸法)に応じて、ターンテーブル手段4の回転板5の上下方向の回転中心軸線Aを中心として回動調整可能となっている。そして、回動案内体19は、容器aの大きさに拘らず、容器aの中心が仮想円c上に位置する所定位置、つまり搬送手段3の搬送始端位置まで、容器aを案内する。
なお、固定案内体15、入口側案内体16、出口側案内体17および回動案内体19にて、ターンテーブル手段4による容器aの搬送時に容器aを案内する案内手段20が構成されている。
ターンテーブル手段4は、図5等に示されるように、回転中心軸線Aが軸芯を通る上下方向の回転軸21と、この回転軸21を回転させる駆動手段22と、回転軸21の上端部に設けられ回転中心軸線Aを中心として回転軸21とともに回転しながら容器aをこの容器aが回転中心軸線Aを中心とする円弧を描くように搬送する略円形状の回転板5とを有している。
駆動手段22は、例えばモータ23およびウレタン車輪24,25等にて構成されている。回転板5の上面、作業台12の上面および固定板30の上面(容器載置面2)は、容器aが円滑に乗り移るように、同一面上に位置している。
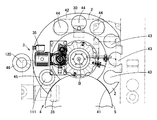
搬送手段3は、図6および図7等に示されるように、回転中心軸線Bが軸芯を通る上下方向の回転軸31と、この回転軸31を間欠的に回転させる駆動手段32と、回転軸31の上端部に放射状に設けられたアーム33と、アーム33の先端部に設けられ容器aを挟持して仮想円cに沿って間欠的に搬送する複数(例えば12個)のハンド部である挟持体34とを有している。
駆動手段32は、例えばモータ35、ロータリカム36、ボス37および安全キーユニット37等にて構成されている。
複数の挟持体34は、回転中心軸線Bを中心とする仮想円cの周方向に略30度間隔をおいて並設されている。各挟持体34は、互いに離間対向し容器aの外周面を両側から挟持する対をなす開閉動作可能な挟持部39を有している。つまり、この挟持部39は、閉動作により容器aを挟持し、開動作によりその容器aの挟持を解除する。
そして、挟持体34は、挟持部39で容器aを挟持した状態で、回転中心軸線Bを中心として回転軸31とともに間欠的に回転しながら容器aをこの容器aが回転中心軸線Bを中心とする円弧を描くように仮想円cに沿って間欠的に搬送する。
つまり、挟持体34は、ターンテーブル手段4の回転板5にて搬送始端位置へ搬入された処理前の容器aをその搬送始端位置で挟持した後、回転中心軸線Bを中心とする回転により容器aを固定板30の容器載置面2上でスライドさせながら搬送する。また、挟持体34は、処理後の容器aを挟持した状態で搬送終端位置まで搬送すると、その搬送終端位置で容器aの挟持を解除する。すると、処理後の容器aは、ターンテーブル手段4の回転板5にて搬送終端位置から搬出される。
また、固定板30は、挿入用切欠部41を有する平面視略C字状をなすもので、例えば容器aの底面部との間で生じる摩擦が小さい樹脂板42にて構成されている。そして、固定板30の挿入用切欠部41にターンテーブル手段4の回転板5の一部が嵌合挿入され、これら回転板5と固定板30とが繋がった状態となっている。
さらに、固定板30には、側方に向かって開口する複数、例えば3つの切欠孔部43が上下面に貫通して形成されている。また、固定板30には、複数、例えば3つの略円形状の孔部44が上下面に貫通して形成されている。さらに、固定板30には、1つの略円形状の単一孔部45が上下面に貫通して形成されている。なお、単一孔部45の近傍には、1つの略円形状の追加単一孔部46が形成されている。
洗浄手段(リンサ)6は、図8ないし図11等に示されるように、複数、例えば3本の容器aを一斉に立ち姿勢から倒立姿勢に姿勢変更した後、これら3本の容器a内に洗浄液を一斉に噴射して洗浄する洗浄装置である。つまり、この洗浄手段6は、容器aを3本ずつ洗浄処理可能なものである。
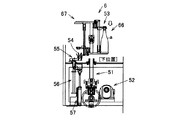
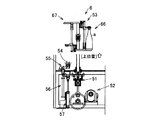
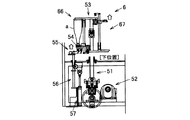
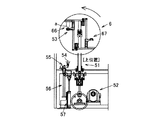
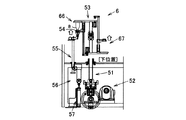
ここで、洗浄手段6は、下位置(待機位置)と上位置(回動位置)との間で昇降する昇降体51と、この昇降体51を装置本体11に対して昇降させる駆動手段52と、昇降体51とともに昇降し昇降体51が上位置に位置した状態時に処理前の容器aを倒立姿勢にするために容器aを保持したまま略180度回動する容器保持体53と、昇降体51が下位置に位置した状態時に容器保持体53にて保持された倒立姿勢の容器a内に向けて洗浄液を噴射して容器a内を洗浄する複数、例えば3本の洗浄ノズル54と、この洗浄ノズル54による洗浄の際に倒立姿勢の容器a内から流出する流出液を受け入れこの受け入れた流出液を流して外部(容器処理装置1外)へ排出する排出用流路55とを備えている。
また、洗浄手段6は、下位置(待機位置)と上位置(洗浄位置)との間で昇降し容器aの大きさ(例えば上下方向長さ寸法)に応じて昇降距離が異なる昇降部材56と、この昇降部材56を装置本体11に対して昇降させるエアーシリンダ等からなる伸縮可能な駆動手段57とを備えている。
そして、洗浄ノズル54および排出用流路55が、駆動手段57の作動で昇降部材56とともに昇降するようになっている。なお、伸縮可能な駆動手段57の伸縮量の調整により、昇降部材56の昇降距離の調整が可能となっている。
昇降体51を昇降させる駆動手段52は、例えばモータ58、タイミングプーリ59、タイミングベルト60およびクランクベース61等にて構成されている。
昇降体51は、その下端部がクランクベース61に水平方向の軸62を中心として回動可能に連結されている。昇降体51の上端部には、複数、例えば最大で6本の容器aを同時に保持可能な容器保持体53が水平方向の軸63を中心として回動可能に設けられている。そして、容器保持体53は、昇降体51が上位置に位置した状態時において、容器aを上下反転させるために、図示しないモータ等の駆動手段の作動で略180度回動する。
容器保持体53は、複数、例えば3本の容器aを上下から同時に挟持する一方側容器保持部66を一方側(搬送手段3側である内側)に有し、複数、例えば3本の容器aを上下から同時に挟持する他方側容器保持部67を他方側(搬送手段3側とは反対側である外側)に有している。これら一方側容器保持部66と他方側容器保持部67とは、上下対称に構成されている。つまり、一方側容器保持部66と他方側容器保持部67とが上下対称である点のみ異なるため、一方側容器保持部66の構成部材について説明し、他方側容器保持部67の構成部材は、一方側容器保持部66の対応する構成部材と同一符号を付してその説明を省略する。
一方側容器保持部66は、容器aの底面部を支持する略円形板状の底面支持部68を複数、例えば3つ有している。底面支持部68は、軸63を中心として回動可能な回動フレーム部69に固着されている。なお、底面支持部68は、昇降体51が下位置に位置した状態時には、固定板30の切欠孔部43内にその切欠孔部43と嵌合した状態で位置する。このため、容器aは、搬送手段3による搬送により容器載置面2上から底面支持部68上に乗り移る。
また、一方側容器保持部66は、容器aの上端部の蓋取付部a2を支持する上端支持部70を複数、例えば3つ有している。上端支持部70は、回動フレーム部69に対して昇降可能な昇降ロッド部71に容器aの大きさに対応できるように高さ位置調整可能に設けられている。
つまり、昇降ロッド部71を回動フレーム部69に対して昇降させる伸縮可能な駆動手段であるエアーシリンダ72の本体73が回動フレーム部69に固着され、このエアーシリンダ72のロッド74に連結部材75を介して昇降ロッド部71の上端部が連結され、この昇降ロッド部71に上端支持部70が高さ位置調整可能に取り付けられている。
上端支持部70は、昇降ロッド部71に高さ位置調整可能に取り付けられた取付部76と、この取付部76に設けられ容器aの上端部の蓋取付部a2を支持する上下面開口状の筒状支持部77とを有している。筒状支持部77の内周面は、上方に向かって徐々に縮径する略截頭円錐状に形成され容器aの上端と接触する截頭円錐面78と、この截頭円錐面78の上端である縮径端に連続する略円筒面状の円筒面79とにて構成されている。
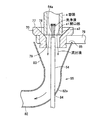
そして、上端支持部70の筒状支持部77は、エアーシリンダ72の縮み動作に基づいて昇降ロッド部71とともに下降することにより容器aの蓋取付部a2を支持し、その結果、容器aが上端支持部70と底面支持部68とにて上下から挟持される。なお、洗浄ノズル54による洗浄の際には、倒立姿勢の容器aの開口部a1から流出する流出液は、上端支持部70の筒状支持部77内を通って排出用流路55内に流れ込む(図11参照)。
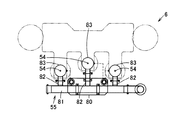
また一方、排出用流路55は、昇降部材56の上端部の昇降ベース部80に固着され倒立姿勢の容器a内からの流出液を流して排出する排出用管81を有している。
排出用管81の上流端側には、水平状に位置する複数、例えば3本の分岐管82の下流端部が接続されている。3本の分岐管82のうち中央の分岐管82が両側の分岐管82よりも長く、これら各分岐管82の上流端側が上方に向かって湾曲状に曲がった湾曲管部82aにて構成されている。この湾曲管部82aにはノズル挿通孔84が形成され、このノズル挿通孔84に洗浄ノズル54が挿通され、この洗浄ノズル54は分岐管82に対して固定されている。
また、各分岐管82の湾曲管部82aの上端部には、上方に向かって徐々に拡径する略截頭円錐筒状の流出液受入筒部83が一体に設けられている。流出液受入筒部83の上面開口部85の開口径寸法は、上端支持部70の筒状支持部77の内径寸法よりも大きい。
そして、上面開口部85である噴射口54aから上方に向かって洗浄液を噴射する洗浄ノズル54が、各流出液受入筒部83内にそれぞれ配設されている。洗浄ノズル54は、流出液受入筒部83内でこの流出液受入筒部83の中心を通るように鉛直状に位置している。洗浄ノズル54の上端側は、流出液受入筒部83の上面開口部85よりも上方に向かって突出し、洗浄時には上端支持部70の筒状支持部77内に入り込むようになっている。また、洗浄ノズル54の下端側は、ノズル挿通孔84から流出液受入筒部83外に導出され、この導出部分には洗浄ノズル54に洗浄液を供給する洗浄液供給手段(図示せず)が接続されている。なお、排出用管81の下流端部には例えば可撓性のあるホース等が接続されている。
充填手段(フィラ)7は、図24および図25等に示されるように、洗浄後の複数、例えば3本の容器aを一斉に所定位置まで上昇させた後、これら3本の容器a内に液体を一斉に供給して充填する充填装置である。つまり、この充填手段7は、容器aを3本ずつ液体充填処理可能なものである。なお、図24が容器aとしての大瓶に液体を充填している状態を示す図であり、図25が容器aとしての小瓶に液体を充填している状態を示す図である。
ここで、充填手段7は、下位置と上位置との間で昇降し容器aの大きさ(例えば上下方向長さ寸法)に応じて昇降距離が異なる複数、例えば3つの昇降体91と、この昇降体91を装置本体11に対して昇降させるエアーシリンダ等からなる伸縮可能な駆動手段(図示せず)とを備えている。
各昇降体91は、立ち姿勢の容器aの底面部を支持する略円形板状の底面支持部92を上端部に有している。底面支持部92は、昇降体91が下位置に位置した状態時には、固定板30の孔部44内にその孔部44と嵌合した状態で位置する。このため、容器aは、搬送手段3による搬送により容器載置面2上から底面支持部92上に乗り移る。
また、充填手段7は、容器aの上端部の蓋取付部a2を支持する上端支持部90を有している。昇降体91が上位置に位置した状態時には、立ち姿勢の容器aは、上端支持部90と底面支持部92とにて上下から挟持される。
さらに、充填手段7は、昇降体91が上位置に位置した状態時に、上端支持部90と底面支持部92とで挟持された立ち姿勢の容器a内に液体を充填する充填部93を備えている。
充填部93は、充填対象物である容器aよりも下方に配設され液体を貯留する液体貯留部101と、液体貯留部101に上流端部が接続された接続管102と、接続管102の途中に設けられ液体貯留部101から接続管102に液体を供給する充填用ポンプ103と、接続管102の途中に設けられ充填用ポンプ103による液体の供給量を検出する供給量検出手段104とを有している。なお、充填用ポンプ103は、停止時に液体の逆流を許容するものである。
また、充填部93は、接続管102の下流端側に接続され下流端開口部から容器a内に液体を充填する複数、例えば3本の充填太管106と、この各充填太管106の途中に設けられた太管用バルブ(図示せず)と、接続管102の下流端側に接続され充填太管106よりも細く形成され下流端開口部から容器a内に液体を充填する複数、例えば3本の充填細管108と、この各充填細管108の途中に設けられた細管用バルブ(図示せず)と、供給量検出手段104にて検出される検出供給量に基づいて充填用ポンプ103、太管用バルブおよび細管用バルブを制御するコントローラ等の制御手段110とを有している。
そして、制御手段110は、充填用ポンプ103の作動により容器a内に挿入された両管106,108の下流端開口部から容器a内に液体が充填されている際において検出供給量が第1設定供給量に達したと判断した場合には太管用バルブを閉状態に切り換え、その後、検出供給量が第2設定供給量に達したと判断した場合には細管用バルブを閉状態に切り換えるとともに充填用ポンプ103を停止させ、その後、容器aで充填細管108の下流端開口部よりも上方に位置する余分の液体が液体貯留部101内の液面と容器a内の液面との落差に基づいて充填細管108の下流端開口部から吸引されるように、細管用バルブを開状態に切り換える。こうして、容器a内には、その容器aに応じた一定量の液体が充填される。なお、容器a内の液面は、液体貯留部101内の液面よりも上方に位置する。
蓋取付手段8は、図26等に示されるように、液体充填後の容器aに対して1本ずつ蓋bを取り付ける装置である。
蓋取付手段8は、固定板30の単一孔部45内に位置して立ち姿勢の容器aの底面部を支持する略円形板状の底面支持部111を備え、この底面支持部111は装置本体11に対して固定された固定ロッド部112の上端部に固着されている(図6、図7参照)。
また、蓋取付手段8は、底面支持部111にて支持された立ち姿勢の容器aに向かって回転しながら下降してその容器aの蓋取付部a2に蓋bを取り付けるヘッド部113を備えている。
ヘッド部113はヘッドシャフト114の下端部に取り付けられ、このヘッドシャフト114は駆動手段115からの動力で昇降および回転する。駆動手段115は、例えばモータ(図示せず)、カムローラ116、平歯車117、カムフォロアー118およびカムフォロアーハンガ119等にて構成されている。
なお、蓋取付手段8は、図1の2点鎖線で示されるように、上下方向の回動中心軸線Yを中心として回動可能となっている。そして、例えば特殊な容器aに関しては、固定板30の追加単一孔部46内に位置した底面支持部120上に作業者Xが手作業でその特殊な容器aを載置すれば、蓋取付手段8で蓋取付処理を行うことが可能である。同様に、特殊な容器aに関しては、1本ずつ、洗浄手段6および充填手段7で洗浄処理および液体充填処理を行うことが可能である。このように、洗浄手段6、充填手段7および蓋取付手段8は、搬送手段3で搬送できない特殊な容器aに対して処理可能であり、各手段6,7,8に対向する右板121、後板122および左板123が装置本体11に回動可能に取り付けられた開閉扉にて構成されている。
次に、容器処理装置1の作用等について説明する。
処理前の容器a、例えば大瓶を作業者Xがターンテーブル手段4の回転板5上に順次載置すると、処理前の容器aは、案内手段20にて案内されながら、ターンテーブル手段4の回転板5にて搬送手段3の搬送始端位置まで円弧状の搬送方向に搬送される。
続いて、処理前の容器aは、固定板30の容器載置面2上をスライドしながら、搬送手段3の挟持体34にて仮想円cに沿って洗浄手段6側に向かって円弧状の搬送方向に挟持搬送される。
そして、洗浄手段6の容器保持体53の一方側容器保持部66が有する3つの底面支持部68上に、処理前の容器aが載置されると、洗浄手段6による洗浄処理が開始される。
ここで、洗浄手段6による洗浄処理について、図12ないし図23等を参照しつつ説明する。
図12および図13に示されるように、処理前の容器(大瓶)aが一方側容器保持部66の底面支持部68上に立ち姿勢で3本揃うと、一方側容器保持部66の上端支持部70が下降して容器aの蓋取付部a2を支持し、容器aが上端支持部70と底面支持部68とにて上下から挟持される。
続いて、図14に示されるように、搬送手段3の挟持体34による挟持解除後、昇降体51が下位置から上位置まで上昇することにより、容器保持体53が一方側容器保持部66で容器aを立ち姿勢に保持したまま所定位置まで上昇する。
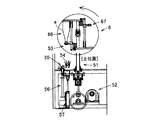
続いて、図15に示されるように、昇降体51が上位置に位置した状態時において、容器保持体53が一方側容器保持部66で容器aを保持したまま略180度回動し、その結果、一方側容器保持部66にて保持された容器aが倒立姿勢となる。つまり、容器aは、開口部a1が下方に向かって開口した状態となる。
なお、容器保持体53は、所定位置まで上昇した後に回動するため、容器保持体53の回動領域内に搬送手段3、洗浄ノズル54や排出用流路55が存在せず、容器保持体53と搬送手段3等とが干渉するようなことがない。
続いて、図16に示されるように、昇降体51が上位置から下位置まで下降することにより、容器保持体53が一方側容器保持部66で容器aを倒立姿勢に保持したまま所定位置まで下降する。
またこのとき、昇降部材56が下位置から上位置まで上昇することにより、洗浄ノズル54および排出用流路55が容器aに応じた所定の作用位置まで上昇する。
すると、図11に示されるように、洗浄ノズル54の上端部が上端支持部70の筒状支持部77内に入り込むとともに、分岐管82の流出液受入筒部83が筒状支持部77の下方部を覆い、流出液受入筒部83の上面開口部85と筒状支持部77の下面とが略同一面上に位置する。
そして、この状態で、洗浄液供給手段が作動して洗浄液が洗浄ノズル54に供給されると、洗浄液が洗浄ノズル54の噴射口54aから倒立姿勢の容器a内に向かって噴射され、この洗浄液によって容器aの内面が洗浄される。
この際、一方側容器保持部66にて保持された倒立姿勢の容器aの開口部a1から流出した流出液は、筒状支持部77内を流れた後、流出液受入筒部83から分岐管82内に入り、その後、排出用管81を流れて排出される。
また、図16および図17に示されるように、このようにして一方側容器保持部66にて保持された容器aの洗浄処理が行われている間に、他方側容器保持部67の上端支持部70が上昇し、次に洗浄処理すべき後続の容器aを受け入れる。
そして、図示しないが、処理前の容器aが他方側容器保持部67の底面支持部68上に立ち姿勢で3本揃うと、他方側容器保持部67の上端支持部70が下降して容器aの蓋取付部a2を支持し、容器aが上端支持部70と底面支持部68とにて上下から挟持される。
その一方で、一方側容器保持部66にて保持された容器aの洗浄処理が完了すると、昇降部材56が上位置から下位置まで下降することにより、洗浄ノズル54および排出用流路55がもとの一定の待機位置まで下降する。
その後、容器保持体53が両側の容器保持部66,67で容器aを保持したまま所定位置まで上昇してから略180度回動し、その後、容器保持体53がもとの所定位置まで下降し、他方側容器保持部67にて保持された容器aに対して洗浄処理が行われる。
また、一方側容器保持部66にて保持された洗浄済みの容器aは、上端支持部70の上昇によりその保持が解除された後、充填手段7側に向けて搬送手段3にて搬送されることとなる。このように一方側容器保持部66で保持された容器aと他方側容器保持部67で保持された容器aとが交互に洗浄処理される。
なお、容器aが小瓶であっても、図18ないし図23に示すように、上述した大瓶の場合と同様に洗浄手段6によって洗浄処理される。
次いで、洗浄後の容器aは、固定板30の容器載置面2上をスライドしながら、搬送手段3の挟持体34にて仮想円cに沿って充填手段7側に向かって円弧状の搬送方向に挟持搬送される。
そして、充填手段7が有する3つの底面支持部92上に、洗浄後の容器aが載置されると、充填手段7による液体充填処理が開始される。
つまり、図24や図25に示されるように、搬送手段3の挟持体34による挟持解除後、立ち姿勢の3本の容器aが底面支持部92とともに所定位置まで上昇し、上端支持部90に当接し、充填太管106の下端部および充填細管108の下端部が容器a内に挿入される。
そして、この状態で、充填用ポンプ103が作動して液体が液体貯留部101から接続管102に供給されて充填太管106および充填細管108を流れて容器a内に充填される。なお、充填終期では、太管用バルブが閉状態に切り換えられ、充填細管108のみで少量ずつ充填が行われる。また、容器a内に入った余分は、充填用ポンプ103の停止後、細管用バルブが開状態に切り換えられると、液体貯留部101内の液面と容器a内の液面との落差に基づいて吸引され、接続管102内を逆流する。
こうして液体充填処理が完了すると、立ち姿勢の3本の容器aが底面支持部92とともに所定位置まで下降し、搬送手段3の挟持体34にて挟持される。
次いで、液体充填後の容器aは、固定板30の容器載置面2上をスライドしながら、搬送手段3の挟持体34にて仮想円cに沿って蓋取付手段8側に向かって円弧状の搬送方向に挟持搬送される。
そして、蓋取付手段8が有する1つの底面支持部111上に、液体充填後の容器aが載置されると、蓋取付手段8による蓋取付処理が開始される。
つまり、蓋bを保持したヘッド部113が底面支持部111にて支持された立ち姿勢の容器aに向かって回転しながら下降し、その結果、蓋bが容器aの蓋取付部a2の外周側に取り付けられ、この蓋bにて開口部a1が閉鎖される。
こうして蓋取付処理が完了すると、その容器aは、固定板30の容器載置面2上をスライドしながら、搬送手段3の挟持体34にて仮想円cに沿って搬送終端位置まで挟持搬送される。
この搬送終端位置で、挟持体34の挟持が解除されると、処理後の容器aは、案内手段20にて案内されながら、ターンテーブル手段4の回転板5にて円弧状の搬送方向に搬送される。
そして、作業者Xは、処理後の容器aをターンテーブル手段4の回転板5上から取り上げ、例えば箱やケース等の収容体に収容する。
なお、図示しない特殊な容器aに関しては、開閉扉を開き、各手段6,7,8を使用して1本ずつ個別的に処理する。
そして、このような容器処理装置1によれば、容器aを仮想円に沿って搬送する搬送手段3と、搬送手段3の搬送始端側の位置に配設され容器a内を洗浄する洗浄手段6と、搬送手段3の搬送中間側の位置に配設され洗浄後の容器a内に液体を充填する充填手段7と、搬送手段3の搬送終端側の位置に配設され液体充填後の容器aに蓋を取り付ける蓋取付手段8とを備える構成であるため、装置全体のコンパクト化を図ることができ、例えば設置スペースが狭くても使用できる。すなわち例えば容器処理装置1のサイズの一例は、縦1500mm、横1500mm、高さ2100mmであり、1坪の設置スペースがあれば設置できる。
また、1人の作業者Xが処理前の容器aをターンテーブル手段4上に載せる作業と処理後の容器aをターンテーブル手段4上から取る作業とを行うことができるため、複数人の作業者を必要とせず、作業効率の向上を図ることができる。
さらに、洗浄手段6の洗浄ノズル54による洗浄の際に倒立姿勢の容器a内から流出する流出液を受け入れこの受け入れた流出液を流して排出する排出用流路55を備えるため、洗浄の際に容器a内からの流出液が周囲に飛び散ることを防止でき、掃除およびメンテナンス等が容易である。
また、洗浄手段6の容器保持体53は、昇降体51が上位置に位置した状態時に容器aを保持したまま回動するため、容器保持体53が洗浄ノズル54、排出用流路55や搬送手段3等に干渉することを防止できる。
さらに、排出用流路55は上方に向かって徐々に拡径する截頭円錐筒状の流出液受入筒部83を有し、洗浄ノズル54は流出液受入筒部83内に配設されているため、流出液を流出液受入筒部83によって適切に受けることができ、洗浄の際に容器a内からの流出液が飛び散ることを効果的に防止できる。
また、容器保持体53が2つの容器保持部66,67を有し、これら一方側容器保持部66と他方側容器保持部67とが上下対称に構成されているため、例えば一方側容器保持部66にて保持された倒立姿勢の容器aに対して洗浄が行われている際に、他方側容器保持部67側に容器aを供給でき、よって、作業効率の向上を図ることができる。
なお、容器処理装置1で処理可能な容器aは、瓶には限定されず、その大きさも任意であり、例えば180〜1800mlのものに対応可能である。
また、蓋取付手段8は、容器1本ずつに対して蓋を取り付ける装置には限定されず、例えば洗浄手段6や充填手段7と同様、複数、例えば3本の容器に対して一斉に蓋を取り付けるようにしてもよい。
さらに、例えばターンテーブル手段4を有さず、作業者が処理前の容器を搬送手段3に手作業で搬入しかつ処理後の容器を搬送手段3から手作業で搬出するようにしてもよい。
また、搬送手段3の搬送方向に沿った仮想円cは、回転中心軸線Aを中心とした真円には限定されず、例えば左右方向或いは前後方向に長手方向を有する楕円等でもよい。
1 容器処理装置
3 搬送手段
4 ターンテーブル手段
6 洗浄手段
7 充填手段
8 蓋取付手段
a 容器
b 蓋
c 仮想円
X 作業者
3 搬送手段
4 ターンテーブル手段
6 洗浄手段
7 充填手段
8 蓋取付手段
a 容器
b 蓋
c 仮想円
X 作業者
Claims (4)
- 容器を仮想円に沿って搬送する搬送手段と、
この搬送手段の搬送始端側の位置に配設され、容器内を洗浄する洗浄手段と、
前記搬送手段の搬送中間側の位置に配設され、前記洗浄手段による洗浄後の容器内に液体を充填する充填手段と、
前記搬送手段の搬送終端側の位置に配設され、前記充填手段による液体充填後の容器に蓋を取り付ける蓋取付手段と
を備えることを特徴とする容器処理装置。 - 処理前の容器を搬送手段に搬入し、処理後の容器を前記搬送手段から搬出するターンテーブル手段を備える
ことを特徴とする請求項1記載の容器処理装置。 - 平面視で、前後方向の一方側にターンテーブル手段が位置し、前後方向の他方側に充填手段が位置し、左右方向の一方側に洗浄手段が位置し、左右方向の他方側に蓋取付手段が位置する
ことを特徴とする請求項2記載の容器処理装置。 - 処理前の容器をターンテーブル手段上に載せる作業と処理後の容器を前記ターンテーブル手段上から取る作業とが、1人の作業者の手作業によって行われる
ことを特徴とする請求項3記載の容器処理装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010157218A JP2012017137A (ja) | 2010-07-09 | 2010-07-09 | 容器処理装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010157218A JP2012017137A (ja) | 2010-07-09 | 2010-07-09 | 容器処理装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012017137A true JP2012017137A (ja) | 2012-01-26 |
Family
ID=45602680
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010157218A Pending JP2012017137A (ja) | 2010-07-09 | 2010-07-09 | 容器処理装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012017137A (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103449348A (zh) * | 2013-09-12 | 2013-12-18 | 成都硅宝科技股份有限公司 | 用于粘稠流体包装的自动包装机 |
| KR101371675B1 (ko) * | 2012-09-24 | 2014-03-07 | 주식회사 프로팩코리아 | 용기의 내용물 충전 및 실링장치 |
| KR101391563B1 (ko) * | 2013-05-03 | 2014-05-02 | 드림인 영농조합법인 | 페트병 충전 및 캡핑장치 |
| KR101459329B1 (ko) * | 2013-02-13 | 2014-11-12 | 종 해 김 | 다층식 필링 및 캡핑 시스템 장치 |
| KR101785553B1 (ko) * | 2015-03-04 | 2017-10-17 | (주)현대 와코텍 | 이동식 생수 충진 자동화 소형장치 |
| WO2018049516A1 (en) * | 2016-09-13 | 2018-03-22 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the aseptic filling and sealing of pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| US10524980B2 (en) | 2016-09-13 | 2020-01-07 | Vanrx Pharmasystems, Inc. | Apparatus and method for aseptically filling pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| US10710758B2 (en) | 2017-07-12 | 2020-07-14 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the removal of a cover from a sealed tub in an aseptic environment |
| JP2020527336A (ja) * | 2017-06-29 | 2020-09-10 | ジー.デー ソチエタ ペル アツィオニG.D Societa Per Azioni | 電子タバコを組み立て充填するためのシステム |
| US11530064B2 (en) | 2016-09-13 | 2022-12-20 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the removal of a cover from a sealed tube in an aseptic environment |
| CN117263124A (zh) * | 2023-08-10 | 2023-12-22 | 中拓生物有限公司 | 一种具有消毒功能的生化试剂分装装置 |
| US12037150B2 (en) | 2022-01-31 | 2024-07-16 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the aseptic filling and sealing of pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| EP4660128A1 (fr) * | 2024-06-03 | 2025-12-10 | Be Wtr Sa | Dispositif et méthode de traitement de bouteilles |
| US12528615B2 (en) | 2016-09-13 | 2026-01-20 | Vanrx Pharmasystems Inc. | Apparatus and method for aseptically filling pharmaceutical containers with a pharmaceutical fluid using rotary stage |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3043019A1 (de) * | 1980-11-14 | 1982-10-07 | Seitz-Werke Gmbh, 6550 Bad Kreuznach | Flaschen u.ae. behaelter von einer abfuellmaschine zu einer verschliessmaschine transportierende einrichtung |
| JPH02502452A (ja) * | 1987-12-04 | 1990-08-09 | カビヴイトルム・アクチエボラーグ | びんの充填およびシール装置 |
| JP2003524560A (ja) * | 1999-09-07 | 2003-08-19 | アルコア ドイチュラント ゲーエムベーハー フェルパックングスヴェルケ | 容器を充填するための装置および方法 |
| JP2007217061A (ja) * | 2006-02-17 | 2007-08-30 | Khs Ag | 液体の充填品を瓶又は同等の容器に低温無菌充填するための設備 |
| US20070214748A1 (en) * | 2006-03-15 | 2007-09-20 | Pietro Dovesi | Method For Packaging Of Phials In A Sterile Environment, And Apparatus For Carrying Out The Aforesaid Method |
| JP2010013134A (ja) * | 2008-07-02 | 2010-01-21 | Minoru Aoki | 作業台設備 |
| WO2010032217A1 (en) * | 2008-09-19 | 2010-03-25 | Four One S.R.L. | Apparatus and system for processing containers |
-
2010
- 2010-07-09 JP JP2010157218A patent/JP2012017137A/ja active Pending
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3043019A1 (de) * | 1980-11-14 | 1982-10-07 | Seitz-Werke Gmbh, 6550 Bad Kreuznach | Flaschen u.ae. behaelter von einer abfuellmaschine zu einer verschliessmaschine transportierende einrichtung |
| JPH02502452A (ja) * | 1987-12-04 | 1990-08-09 | カビヴイトルム・アクチエボラーグ | びんの充填およびシール装置 |
| JP2003524560A (ja) * | 1999-09-07 | 2003-08-19 | アルコア ドイチュラント ゲーエムベーハー フェルパックングスヴェルケ | 容器を充填するための装置および方法 |
| JP2007217061A (ja) * | 2006-02-17 | 2007-08-30 | Khs Ag | 液体の充填品を瓶又は同等の容器に低温無菌充填するための設備 |
| US20070214748A1 (en) * | 2006-03-15 | 2007-09-20 | Pietro Dovesi | Method For Packaging Of Phials In A Sterile Environment, And Apparatus For Carrying Out The Aforesaid Method |
| JP2010013134A (ja) * | 2008-07-02 | 2010-01-21 | Minoru Aoki | 作業台設備 |
| WO2010032217A1 (en) * | 2008-09-19 | 2010-03-25 | Four One S.R.L. | Apparatus and system for processing containers |
Cited By (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101371675B1 (ko) * | 2012-09-24 | 2014-03-07 | 주식회사 프로팩코리아 | 용기의 내용물 충전 및 실링장치 |
| KR101459329B1 (ko) * | 2013-02-13 | 2014-11-12 | 종 해 김 | 다층식 필링 및 캡핑 시스템 장치 |
| KR101391563B1 (ko) * | 2013-05-03 | 2014-05-02 | 드림인 영농조합법인 | 페트병 충전 및 캡핑장치 |
| CN103449348B (zh) * | 2013-09-12 | 2015-10-21 | 成都硅宝科技股份有限公司 | 用于粘稠流体包装的自动包装机 |
| CN103449348A (zh) * | 2013-09-12 | 2013-12-18 | 成都硅宝科技股份有限公司 | 用于粘稠流体包装的自动包装机 |
| KR101785553B1 (ko) * | 2015-03-04 | 2017-10-17 | (주)현대 와코텍 | 이동식 생수 충진 자동화 소형장치 |
| US12528615B2 (en) | 2016-09-13 | 2026-01-20 | Vanrx Pharmasystems Inc. | Apparatus and method for aseptically filling pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| WO2018049516A1 (en) * | 2016-09-13 | 2018-03-22 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the aseptic filling and sealing of pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| US10524980B2 (en) | 2016-09-13 | 2020-01-07 | Vanrx Pharmasystems, Inc. | Apparatus and method for aseptically filling pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| US11530064B2 (en) | 2016-09-13 | 2022-12-20 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the removal of a cover from a sealed tube in an aseptic environment |
| JP2020527336A (ja) * | 2017-06-29 | 2020-09-10 | ジー.デー ソチエタ ペル アツィオニG.D Societa Per Azioni | 電子タバコを組み立て充填するためのシステム |
| JP7177102B2 (ja) | 2017-06-29 | 2022-11-22 | ジー.デー ソチエタ ペル アツィオニ | 電子タバコを組み立て充填するためのシステム |
| US10710758B2 (en) | 2017-07-12 | 2020-07-14 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the removal of a cover from a sealed tub in an aseptic environment |
| US12037150B2 (en) | 2022-01-31 | 2024-07-16 | Vanrx Pharmasystems Inc. | Apparatus and method for monitoring and controlling the aseptic filling and sealing of pharmaceutical containers with a pharmaceutical fluid using rotary stage |
| CN117263124B (zh) * | 2023-08-10 | 2024-05-10 | 中拓生物有限公司 | 一种具有消毒功能的生化试剂分装装置 |
| CN117263124A (zh) * | 2023-08-10 | 2023-12-22 | 中拓生物有限公司 | 一种具有消毒功能的生化试剂分装装置 |
| EP4660128A1 (fr) * | 2024-06-03 | 2025-12-10 | Be Wtr Sa | Dispositif et méthode de traitement de bouteilles |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2012016686A (ja) | 洗浄装置 | |
| CN107601416B (zh) | 一种饮料瓶的自动清洗装料机 | |
| CN101910005B (zh) | 盖杀菌清洗方法及装置 | |
| CN104617016A (zh) | 晶圆处理装置 | |
| CN106111644B (zh) | 试剂瓶清洗装置 | |
| CN207188404U (zh) | 一种塑料瓶清洗装置 | |
| JP5881298B2 (ja) | 異物除去装置 | |
| CN103987650A (zh) | 填充密封方法以及装置 | |
| JP2022080821A (ja) | 自動荷降ろし可能な油の瓶詰め設備 | |
| TW201250893A (en) | Liquid Processing Apparatus | |
| CN116902895A (zh) | 一种苏打水自动化灌装流水线 | |
| JP4627190B2 (ja) | 容器兼用可能な充填ラインの容器搬送システム | |
| CN204407300U (zh) | 晶圆处理装置 | |
| KR20180039907A (ko) | 파우치 제품용 회전식 제조장치 | |
| JP4008011B2 (ja) | 充填装置 | |
| US5624540A (en) | Device for the electrophoretic coating of the internal surface of hollow bodies | |
| CN111517086B (zh) | 具有预定位功能的输入输送线、内胆检漏系统及检漏方法 | |
| CN208373609U (zh) | 一种喷码视觉检测一体化设备 | |
| CN114042715B (zh) | 油桶的全自动清洗装置的清洗方法 | |
| JP2012017138A (ja) | 充填装置 | |
| CN101913549B (zh) | 用于制造pet桶状容器的设备和方法 | |
| CN108262238A (zh) | 一种管体内壁液态介质自动涂覆工艺 | |
| CN221619910U (zh) | 一种晶圆的匀胶装置 | |
| CN220127110U (zh) | 一种玻璃酒瓶生产用清洗装置 | |
| CN105344637B (zh) | 血型板清洗设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130708 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140219 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140326 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140723 |