JP2012100518A - 回転電機 - Google Patents
回転電機 Download PDFInfo
- Publication number
- JP2012100518A JP2012100518A JP2011103629A JP2011103629A JP2012100518A JP 2012100518 A JP2012100518 A JP 2012100518A JP 2011103629 A JP2011103629 A JP 2011103629A JP 2011103629 A JP2011103629 A JP 2011103629A JP 2012100518 A JP2012100518 A JP 2012100518A
- Authority
- JP
- Japan
- Prior art keywords
- rotor
- stator
- rotating electrical
- electrical machine
- magnetic
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images







Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K19/00—Synchronous motors or generators
- H02K19/02—Synchronous motors
- H02K19/10—Synchronous motors for multi-phase current
- H02K19/103—Motors having windings on the stator and a variable reluctance soft-iron rotor without windings
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K1/00—Details of the magnetic circuit
- H02K1/06—Details of the magnetic circuit characterised by the shape, form or construction
- H02K1/22—Rotating parts of the magnetic circuit
- H02K1/24—Rotor cores with salient poles ; Variable reluctance rotors
- H02K1/246—Variable reluctance rotors
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K11/00—Structural association of dynamo-electric machines with electric components or with devices for shielding, monitoring or protection
- H02K11/01—Structural association of dynamo-electric machines with electric components or with devices for shielding, monitoring or protection for shielding from electromagnetic fields, i.e. structural association with shields
- H02K11/012—Shields associated with rotating parts, e.g. rotor cores or rotary shafts
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K3/00—Details of windings
- H02K3/04—Windings characterised by the conductor shape, form or construction, e.g. with bar conductors
- H02K3/18—Windings for salient poles
- H02K3/20—Windings for salient poles for auxiliary purposes, e.g. damping or commutating
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K37/00—Motors with rotor rotating step by step and without interrupter or commutator driven by the rotor, e.g. stepping motors
- H02K37/02—Motors with rotor rotating step by step and without interrupter or commutator driven by the rotor, e.g. stepping motors of variable reluctance type
- H02K37/04—Motors with rotor rotating step by step and without interrupter or commutator driven by the rotor, e.g. stepping motors of variable reluctance type with rotors situated within the stators
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Iron Core Of Rotating Electric Machines (AREA)
- Synchronous Machinery (AREA)
Abstract
【課題】リラクタンストルクが発生する回転電機において、トルクの向上を図ることにある。
【解決手段】回転電機は、ロータ2が有する各磁気突極部5の反ロータ回転方向側部に、ロータ2の回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体として導体板11が設けられている。これによれば、導体板11に渦電流が発生すると、ステータ3とロータ2との間に生じる固定子巻線7への通電により発生する磁束を妨げる方向に磁束が発生するため、導体板11周辺の磁束が低下し、負の電磁力が低下する。そして、負の電磁力を弱めることができるので、トルクを向上させることができる。
【選択図】図2
【解決手段】回転電機は、ロータ2が有する各磁気突極部5の反ロータ回転方向側部に、ロータ2の回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体として導体板11が設けられている。これによれば、導体板11に渦電流が発生すると、ステータ3とロータ2との間に生じる固定子巻線7への通電により発生する磁束を妨げる方向に磁束が発生するため、導体板11周辺の磁束が低下し、負の電磁力が低下する。そして、負の電磁力を弱めることができるので、トルクを向上させることができる。
【選択図】図2
Description
本発明は、自動車やトラック等に搭載される回転電機に関する。また、産業用機器、家庭電化製品等への適用も可能である。
従来より、図20に示すように、回転電機100として、複数のティース101が周方向に設けられたステータコア102に固定子巻線103を巻装してなるステータ104と、ステータ104の内周に回転可能に設けられたロータ105とを備え、各ティース101の先端部に複数の小歯(以下、ステータ小歯108と呼ぶ)が設けられ、ロータ105の外周にステータ小歯108とエアギャップ109を介して対向する複数の小歯(以下、ロータ小歯110と呼ぶ)が設けられているものがある(特許文献1参照)。そして、ステータ小歯108とロータ小歯110との間に生じる電磁力によって、ロータ105は回転する。
ところで、ステータ小歯108及びロータ小歯110を有する回転電機100では、トルクを向上させるために、ステータ小歯108及びロータ小歯110を周方向に設けるピッチを細かくする(すなわち、歯数を増やす)ことが望まれる。
ステータ小歯108及びロータ小歯110を有する回転電機100では、ステータ小歯108とロータ小歯110との間に作用する電磁力によりロータ105が回転するが、ステータ小歯108及びロータ小歯110を周方向に設けるピッチを細かくする(すなわち、歯数を増やす)と、トルクに寄与する電磁力の他に、ステータ小歯108とロータ小歯110との間にロータ105の回転を妨げる方向への電磁力(以下、負の電磁力と呼ぶ)が発生し、トルクが減少してしまうという問題点がある。
このようなステータとロータとの間に発生する負の電磁力によるトルク減少は、リラクタンス同期モータ等のリラクタンストルクが発生する回転電機全般において問題となっている。
そこで、本発明は、リラクタンストルクが発生する回転電機において、トルクの向上を図ることを課題とする。
そこで、本発明は、リラクタンストルクが発生する回転電機において、トルクの向上を図ることを課題とする。
〔請求項1の手段〕
請求項1に記載の回転電機は、複数のティースが周方向に設けられたステータコアに固定子巻線が巻装されてなるステータと、ティースとエアギャップを介して対向する磁気突極部が複数形成されたロータコアを有するロータとを備え、ステータとロータとの間に作用する電磁力によりロータが回転する。
請求項1に記載の回転電機は、複数のティースが周方向に設けられたステータコアに固定子巻線が巻装されてなるステータと、ティースとエアギャップを介して対向する磁気突極部が複数形成されたロータコアを有するロータとを備え、ステータとロータとの間に作用する電磁力によりロータが回転する。
そして、ティースの先端部のロータ回転方向側、もしくは磁気突極部の反ロータ回転方向側の少なくとも一方に、ロータの回転を妨げる方向に働く電磁力を弱める磁束を発生する磁気遮蔽体が設けられている。
これによれば、磁気遮蔽体周辺の磁束密度を低下させることにより負の電磁力を低減することができるため、負の電磁力によるトルクの減少を抑え、トルクの向上を図ることができる。
〔請求項2の手段〕
請求項2に記載の回転電機によれば、磁気遮蔽体は導体で形成されている。
すなわち、磁気遮蔽体は、導体に発生する渦電流または短絡電流により生じる磁束によって、磁気遮蔽体周辺の磁束密度を低下させ、ステータとロータとの間に生じる負の電磁力を発生させる磁束を弱めることができる。
請求項2に記載の回転電機によれば、磁気遮蔽体は導体で形成されている。
すなわち、磁気遮蔽体は、導体に発生する渦電流または短絡電流により生じる磁束によって、磁気遮蔽体周辺の磁束密度を低下させ、ステータとロータとの間に生じる負の電磁力を発生させる磁束を弱めることができる。
〔請求項3の手段〕
請求項3に記載の回転電機によれば、磁気遮蔽体は、ステータコア及びロータコアから絶縁されている。
これによれば、磁気遮蔽体に発生する渦電流や短絡電流がステータやロータに生じることはないため、トルクに寄与する電磁力を発生させる磁束にまで影響を及ぼすことなく、負の電磁力を発生させる磁束のみを弱めることができる。
請求項3に記載の回転電機によれば、磁気遮蔽体は、ステータコア及びロータコアから絶縁されている。
これによれば、磁気遮蔽体に発生する渦電流や短絡電流がステータやロータに生じることはないため、トルクに寄与する電磁力を発生させる磁束にまで影響を及ぼすことなく、負の電磁力を発生させる磁束のみを弱めることができる。
〔請求項4の手段〕
請求項4に記載の回転電機によれば、磁気遮蔽体は銅またはアルミニウムで形成されている。
銅またはアルミは、回転電機に用いられる一般的な材料である上、電気抵抗が低く、渦電流が発生しやすいため、負の電磁力を発生させる磁束を弱める効果が向上する。
請求項4に記載の回転電機によれば、磁気遮蔽体は銅またはアルミニウムで形成されている。
銅またはアルミは、回転電機に用いられる一般的な材料である上、電気抵抗が低く、渦電流が発生しやすいため、負の電磁力を発生させる磁束を弱める効果が向上する。
〔請求項5の手段〕
請求項5に記載の回転電機によれば、磁気遮蔽体は短絡コイルである。
これによれば、短絡電流により発生する磁束によって、短絡コイル周辺の磁束密度を低下させ、ステータとロータとの間に生じる負の電磁力を発生させる磁束を弱めることができる。
請求項5に記載の回転電機によれば、磁気遮蔽体は短絡コイルである。
これによれば、短絡電流により発生する磁束によって、短絡コイル周辺の磁束密度を低下させ、ステータとロータとの間に生じる負の電磁力を発生させる磁束を弱めることができる。
〔請求項6の手段〕
請求項6に記載の回転電機によれば、磁気突極部は、ステータ側に突出する凸部として設けられている。
〔請求項7の手段〕
請求項7に記載の回転電機によれば、ロータコアは、周方向の両端に径方向に突出する突出部を有するコの字状のセグメントを周方向に複数個並べることにより形成されている。
〔請求項8の手段〕
請求項8に記載の回転電機によれば、ロータコアには、周方向の複数箇所に磁気抵抗の高い磁束遮断部が設けられており、磁気突極部は、周方向において磁束遮断部同士の間に形成されて磁束遮断部よりも磁気抵抗の小さい部分として設けられている。
請求項6〜8の手段は、リラクタンス同期モータに使われるタイプのロータの一実施態様を示すものである。
〔請求項9の手段〕
請求項9に記載の回転電機によれば、ティースの先端部は、複数のステータ小歯を有し、磁気突極部は、ステータ小歯とエアギャップを介して対向するロータ小歯であり、磁気遮蔽体は、各ステータ小歯のロータ回転方向側、もしくは各ロータ小歯の反ロータ回転方向側の少なくとも一方に設けられている。
本手段は、ステータ及びロータの一実施態様を示すものであり、ステータ及びロータは、ステッピングモータやスイッチトリラクタンスモータに代表される回転電機に用いられるステータ小歯及びロータ小歯を有する構成となっている。
請求項9に記載の回転電機によれば、ティースの先端部は、複数のステータ小歯を有し、磁気突極部は、ステータ小歯とエアギャップを介して対向するロータ小歯であり、磁気遮蔽体は、各ステータ小歯のロータ回転方向側、もしくは各ロータ小歯の反ロータ回転方向側の少なくとも一方に設けられている。
本手段は、ステータ及びロータの一実施態様を示すものであり、ステータ及びロータは、ステッピングモータやスイッチトリラクタンスモータに代表される回転電機に用いられるステータ小歯及びロータ小歯を有する構成となっている。
〔請求項10の手段〕
請求項10に記載の回転電機は、複数のティースが周方向に設けられたステータコアに固定子巻線が巻装されてなり、各ティースの先端部に複数のステータ小歯を有するステータと、複数のステータ小歯とエアギャップを介して対向する複数のロータ小歯を有するロータとを備え、ステータとロータとの間に作用する電磁力によりロータが回転する。
請求項10に記載の回転電機は、複数のティースが周方向に設けられたステータコアに固定子巻線が巻装されてなり、各ティースの先端部に複数のステータ小歯を有するステータと、複数のステータ小歯とエアギャップを介して対向する複数のロータ小歯を有するロータとを備え、ステータとロータとの間に作用する電磁力によりロータが回転する。
そして、ステータ小歯に、ロータの回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体を設ける。
これによれば、磁気遮蔽体周辺の磁束密度を低下させることにより負の電磁力を低減することができるため、ステータ小歯及びロータ小歯の歯数を増やすことによるトルクの減少を抑え、トルクの向上を図ることができる。
〔請求項11の手段〕
請求項11に記載の回転電機によれば、磁気遮蔽体は導体で形成されている。
すなわち、磁気遮蔽体は、導体に発生する渦電流または短絡電流により生じる磁束によって、磁気遮蔽体周辺の磁束密度を低下させ、ステータ小歯とロータ小歯間に生じる負の電磁力を発生させる磁束を弱めることができる。
請求項11に記載の回転電機によれば、磁気遮蔽体は導体で形成されている。
すなわち、磁気遮蔽体は、導体に発生する渦電流または短絡電流により生じる磁束によって、磁気遮蔽体周辺の磁束密度を低下させ、ステータ小歯とロータ小歯間に生じる負の電磁力を発生させる磁束を弱めることができる。
〔請求項12の手段〕
請求項12に記載の回転電機によれば、磁気遮蔽体とステータ小歯との間は絶縁されている。
これによれば、磁気遮蔽体に発生する渦電流や短絡電流がステータ小歯に生じることはないため、トルクに寄与する電磁力を発生させる磁束にまで影響を及ぼすことなく、負の電磁力を発生させる磁束のみを弱めることができる。
請求項12に記載の回転電機によれば、磁気遮蔽体とステータ小歯との間は絶縁されている。
これによれば、磁気遮蔽体に発生する渦電流や短絡電流がステータ小歯に生じることはないため、トルクに寄与する電磁力を発生させる磁束にまで影響を及ぼすことなく、負の電磁力を発生させる磁束のみを弱めることができる。
〔請求項13の手段〕
請求項13に記載の回転電機によれば、磁気遮蔽体は銅またはアルミニウムで形成されている。
銅またはアルミは、回転電機に用いられる一般的な材料である上、電気抵抗が低く、渦電流が発生しやすいため、負の電磁力を発生させる磁束を弱める効果が向上する。
請求項13に記載の回転電機によれば、磁気遮蔽体は銅またはアルミニウムで形成されている。
銅またはアルミは、回転電機に用いられる一般的な材料である上、電気抵抗が低く、渦電流が発生しやすいため、負の電磁力を発生させる磁束を弱める効果が向上する。
〔請求項14の手段〕
請求項14に記載の回転電機によれば、磁気遮蔽体は短絡コイルである。
これによれば、短絡電流により発生する磁束によって、短絡コイル周辺の磁束密度を低下させ、ステータ小歯とロータ小歯間に生じる負の電磁力を発生させる磁束を弱めることができる。
請求項14に記載の回転電機によれば、磁気遮蔽体は短絡コイルである。
これによれば、短絡電流により発生する磁束によって、短絡コイル周辺の磁束密度を低下させ、ステータ小歯とロータ小歯間に生じる負の電磁力を発生させる磁束を弱めることができる。
〔請求項15の手段〕
請求項15に記載の回転電機によれば、各ロータ小歯の形状は、ロータ回転方向におけるロータ小歯の中心とロータの回転軸とを通る線を中心に非対称となっており、反ロータ回転方向側のエアギャップが、ロータ回転方向側のエアギャップよりも大きくされている。
これによれば、磁気遮蔽体による磁束により負の電磁力を発生させる磁束を弱めることに加えて、ロータ小歯の反ロータ回転方向側とステータとの間の透磁率を小さくすることによって、負の電磁力を低減することができる。
請求項15に記載の回転電機によれば、各ロータ小歯の形状は、ロータ回転方向におけるロータ小歯の中心とロータの回転軸とを通る線を中心に非対称となっており、反ロータ回転方向側のエアギャップが、ロータ回転方向側のエアギャップよりも大きくされている。
これによれば、磁気遮蔽体による磁束により負の電磁力を発生させる磁束を弱めることに加えて、ロータ小歯の反ロータ回転方向側とステータとの間の透磁率を小さくすることによって、負の電磁力を低減することができる。
本発明を実施するための形態を以下の実施例により詳細に説明する。
〔実施例1の構成〕
実施例1の回転電機1の構成を、図1〜図4を用いて説明する。
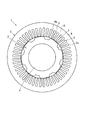
図1に示すように、本実施例の回転電機1は、リラクタンス同期モータであり、回転可能に支持されたロータ2と、ロータ2の外周側にロータ2を取り囲むように配置されたステータ3とを備える。
実施例1の回転電機1の構成を、図1〜図4を用いて説明する。
図1に示すように、本実施例の回転電機1は、リラクタンス同期モータであり、回転可能に支持されたロータ2と、ロータ2の外周側にロータ2を取り囲むように配置されたステータ3とを備える。
ロータ2は、積層電磁鋼板により円筒状に形成されたロータコア2aからなっており、中心がシャフト4に固定されている。ロータコア2aには、リラクタンストルクを発生するための磁気突極部5が周方向に複数個設けられている。本実施例では、8個の磁気突極部5が、それぞれ、ステータ3側(外周側)に突出する凸部として設けられている。
ステータ3は、積層電磁鋼板により円筒状に形成されたステータコア6に複数の相コイルからなる固定子巻線7を分布巻き方式で巻装してなる。
ステータコア6の内周面には、複数のティース9が設けられており、固定子巻線7はティース9に巻かれるとともに、ティース9とティース9の間に設けられたスロット10内に配される。本実施例では、48個のティース9が設けられており、固定子巻線7は3相コイルである。
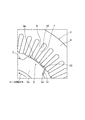
図2に示すように、各ティース9の先端部、つまり、ロータ2の外周面に対面する側(内周側)の端部には、固定子巻線7の内周端よりも内周側に突出するとともにティース幅が大きくされたティース端部9aが設けられている。
ステータコア6の内周面には、複数のティース9が設けられており、固定子巻線7はティース9に巻かれるとともに、ティース9とティース9の間に設けられたスロット10内に配される。本実施例では、48個のティース9が設けられており、固定子巻線7は3相コイルである。
図2に示すように、各ティース9の先端部、つまり、ロータ2の外周面に対面する側(内周側)の端部には、固定子巻線7の内周端よりも内周側に突出するとともにティース幅が大きくされたティース端部9aが設けられている。
そして、ティース9は、エアギャップ13を介して磁気突極部5と径方向に対向しており、固定子巻線7への通電により発生する磁束によって、ティース9と磁気突極部5との間に電磁力を生じ、この電磁力によってロータ2は回転する。
〔実施例1の特徴〕
実施例1の回転電機1は、各磁気突極部5の反ロータ回転方向側部に、ロータ2の回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体が設けられている。
本実施例では、ロータ2の磁気突極部5の反ロータ回転方向側の端面5aに、磁気遮蔽体として導体板11が設けられている。
実施例1の回転電機1は、各磁気突極部5の反ロータ回転方向側部に、ロータ2の回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体が設けられている。
本実施例では、ロータ2の磁気突極部5の反ロータ回転方向側の端面5aに、磁気遮蔽体として導体板11が設けられている。
導体板11はアルミニウム材料または銅材料により形成されている。そして、導体板11と磁気突極部5の端面5aとの間には絶縁板もしくは絶縁皮膜が設けられており、導体板11と磁気突極部5とは電気的に絶縁されている。
〔実施例1の作用効果〕
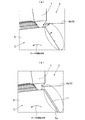
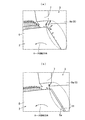
図3(a)は磁気遮蔽体を設けない場合のティース9の先端部及び磁気突極部5近傍の電磁力分布を示す図であり、図3(b)は磁気遮蔽体として導体板11を設けた場合(本実施例の回転電機1)のティース9の先端部及び磁気突極部5近傍の電磁力分布を示す図である。
図3(a)は磁気遮蔽体を設けない場合のティース9の先端部及び磁気突極部5近傍の電磁力分布を示す図であり、図3(b)は磁気遮蔽体として導体板11を設けた場合(本実施例の回転電機1)のティース9の先端部及び磁気突極部5近傍の電磁力分布を示す図である。
図3(a)に示すように、磁気遮蔽体を設けない場合は、ティース9の先端部と磁気突極部5との間に、負の電磁力が大きく発生している(図3(a)中の点線で囲った部分参照)。一方、図3(b)に示すように、磁気遮蔽体として導体板11を設けた場合には、図3(a)に比べて、負の電磁力が抑えられている(図3(b)中の点線で囲った部分参照)。
これは、固定子巻線7への通電により発生する磁界によって、導体板11の表面には渦電流が発生し、負の電磁力を生じる磁束を弱める磁束が発生するためである。
すなわち、導体板11に渦電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)を妨げる方向に磁束が発生するため、導体板11周辺の磁束密度が低下し、負の電磁力が低下する。そして、負の電磁力を弱めることができるので、トルクを向上させることができる。
すなわち、導体板11に渦電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)を妨げる方向に磁束が発生するため、導体板11周辺の磁束密度が低下し、負の電磁力が低下する。そして、負の電磁力を弱めることができるので、トルクを向上させることができる。
したがって、磁気突極部5の反ロータ回転方向側の端面5aに磁気遮蔽体として導体板11を設けることで負の電磁力を弱めることができるので、トルクを向上させることができる。図4は、磁気遮蔽体がある場合と磁気遮蔽体がない場合とで、発生するトルクを解析したものであるが、磁気遮蔽体がない場合と比較して、磁気遮蔽体がある場合の方が高いトルクを得られることがわかる。例えば、本実施例では、平均すると、磁気遮蔽体がある場合の方が磁気遮蔽体がない場合よりも10%程度高いトルクが得られた。
〔実施例2〕
実施例2の回転電機1の構成を、実施例1とは異なる点を中心に、図5を用いて説明する。
本実施例の回転電機1では、磁気突極部5の端面5aに磁気遮蔽体として短絡コイル11aが設けられている。
短絡コイル11aは、短絡して閉回路を構成するコイルであり、銅線又はアルミ線に絶縁皮膜を施した被覆導線を巻回して形成されているため、短絡コイル11aと磁気突極部5との間は電気的に絶縁されている。
実施例2の回転電機1の構成を、実施例1とは異なる点を中心に、図5を用いて説明する。
本実施例の回転電機1では、磁気突極部5の端面5aに磁気遮蔽体として短絡コイル11aが設けられている。
短絡コイル11aは、短絡して閉回路を構成するコイルであり、銅線又はアルミ線に絶縁皮膜を施した被覆導線を巻回して形成されているため、短絡コイル11aと磁気突極部5との間は電気的に絶縁されている。
各磁気突極部5のロータ回転方向の端面5aには、短絡コイル11aが巻かれる突部5bと、突部5bの周囲に形成された溝部5cとが設けられ、短絡コイル11aは突部5bの周囲に巻かれるとともに溝部5c内に配される。
本実施例においても、実施例1と同様に、磁気遮蔽体(短絡コイル11a)によって負の電磁力が小さくなり、トルクを向上させることができる。
これは、固定子巻線7への通電により発生する磁界によって、短絡コイル11aに短絡電流が発生し、負の電磁力を生じる磁束を弱める磁束が発生するためである。
すなわち、短絡コイル11aに短絡電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)より位相が遅れた磁束が発生するため、磁束の流れが変化し、短絡コイル11a周辺の磁束密度が低下し、負の電磁力が低下する。
したがって、磁気遮蔽体(短絡コイル11a)を設けることで負の電磁力を弱めることができるので、トルクを向上させることができる。
これは、固定子巻線7への通電により発生する磁界によって、短絡コイル11aに短絡電流が発生し、負の電磁力を生じる磁束を弱める磁束が発生するためである。
すなわち、短絡コイル11aに短絡電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)より位相が遅れた磁束が発生するため、磁束の流れが変化し、短絡コイル11a周辺の磁束密度が低下し、負の電磁力が低下する。
したがって、磁気遮蔽体(短絡コイル11a)を設けることで負の電磁力を弱めることができるので、トルクを向上させることができる。
〔実施例3〕
実施例3の回転電機1の構成を、実施例1とは異なる点を中心に、図6〜図8を用いて説明する。
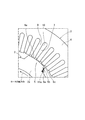
本実施例の回転電機1によれば、ロータコア2aは、複数のセグメント2bを周方向に並べることにより形成されている。
実施例3の回転電機1の構成を、実施例1とは異なる点を中心に、図6〜図8を用いて説明する。
本実施例の回転電機1によれば、ロータコア2aは、複数のセグメント2bを周方向に並べることにより形成されている。
セグメント2bは、周方向の両端に径方向外側(外周側)に突出する突出部2cと、突出部2c同士を内周部で連結する連結部2dとを有するコの字状を呈している。
複数のセグメント2bは、突出部2cが径方向外側に向くように並べられ、シャフト4に各セグメント2bが固定されることによって、複数のセグメント2b同士が連結されている。なお、セグメント2b同士の間には隙間が設けられている。
これにより、セグメント2bの一方の突出部2cと、隣合うセグメント2bの他方の突出部2cとが周方向に隣合い、この隣合う2本の突出部2cで1つの磁気突極部5を形成している。
本実施例では、8個のセグメント2bによって、8個の磁気突極部5が形成されている。
本実施例では、8個のセグメント2bによって、8個の磁気突極部5が形成されている。
そして、各磁気突極部5の反ロータ回転方向側の端面5aに、磁気遮蔽体として導体板11が設けられている。本実施例の磁気突極部5の反ロータ回転方向側の端面5aとは、隣合うセグメント2bの内で反ロータ回転方向側にあるセグメント2bのロータ回転方向側にある突出部2cの反ロータ回転方向側の端面のことである。
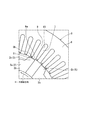
図8(a)は磁気遮蔽体を設けない場合のティース9の先端部及び磁気突極部5近傍の電磁力分布を示す図であり、図8(b)は磁気遮蔽体として導体板11を設けた場合(本実施例の回転電機1)のティース9の先端部及び磁気突極部5近傍の電磁力分布を示す図である。
図8(a)に示すように、磁気遮蔽体を設けない場合は、ティース9の先端部と磁気突極部5との間に、負の電磁力が大きく発生している(図8(a)中の点線で囲った部分参照)。セグメント型のロータ構造では、実施例1の一体型のロータ構造と比較して、負の電磁力が発生しやすい。
一方、図8(b)に示すように、磁気遮蔽体として導体板11を設けた場合には、図8(a)に比べて、負の電磁力が抑えられている(図8(b)中の点線で囲った部分参照)。
したがって、負の電磁力が発生しやすいセグメント型のロータ構造であっても、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
したがって、負の電磁力が発生しやすいセグメント型のロータ構造であっても、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
〔実施例4〕
実施例4の回転電機1の構成を、実施例3とは異なる点を中心に、図9を用いて説明する。
本実施例の回転電機1では、磁気突極部5ではなく、各ティース9の先端部のロータ回転方向側部に磁気遮蔽体としての導体板11が設けられている。
すなわち、各ティース9において、ティース端部9aのロータ回転方向側の端面9bに導体板11が設けられている。
これによって、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
実施例4の回転電機1の構成を、実施例3とは異なる点を中心に、図9を用いて説明する。
本実施例の回転電機1では、磁気突極部5ではなく、各ティース9の先端部のロータ回転方向側部に磁気遮蔽体としての導体板11が設けられている。
すなわち、各ティース9において、ティース端部9aのロータ回転方向側の端面9bに導体板11が設けられている。
これによって、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
〔実施例5〕
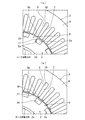
実施例5の回転電機1の構成を、実施例1とは異なる点を中心に、図10(a)を用いて説明する。
本実施例の回転電機1では、ロータコア2aに、周方向の複数箇所に磁気抵抗の高い磁束遮断部が設けられており、磁気突極部5は、周方向において磁束遮断部同士の間に形成されて磁束遮断部よりも磁気抵抗の小さい部分として設けられている。
実施例5の回転電機1の構成を、実施例1とは異なる点を中心に、図10(a)を用いて説明する。
本実施例の回転電機1では、ロータコア2aに、周方向の複数箇所に磁気抵抗の高い磁束遮断部が設けられており、磁気突極部5は、周方向において磁束遮断部同士の間に形成されて磁束遮断部よりも磁気抵抗の小さい部分として設けられている。
すなわち、実施例1のロータ2のようにステータ3側に突出する凸部によって磁気突極部5を形成するのではなく、ロータコア2a内で相対的に磁気抵抗の小さい部分を設けることで、リラクタンストルクを発生するための磁気突極部5が形成されている。
例えば、図10(a)に示すように、ロータコア2aの周方向に所定ピッチで、磁束遮断部として空隙2eを設けている。そして、空隙2e同士の間のロータコア2aの部分は、空隙2eよりも磁気抵抗の小さい部分として磁気突極部5となっている。
そして、各磁気突極部5の反ロータ回転方向側の端面5aに、磁気遮蔽体として導体板11が設けられている。なお、磁気突極部5の反ロータ回転方向側の端面5aは、空隙2eのロータ回転方向側の端面でもある。
これによって、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
これによって、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
〔実施例6〕
実施例6の回転電機1の構成を、実施例5とは異なる点を中心に、図10(b)を用いて説明する。
実施例5の回転電機1では、磁気突極部5ではなく、各ティース9の先端部に磁気遮蔽体としての導体板11が設けられている。
本実施例の回転電機1では、磁気突極部5ではなく、各ティース9の先端部のロータ回転方向側の端面9bに磁気遮蔽体としての導体板11が設けられている。
すなわち、各ティース9において、ロータ回転方向側に突出するティース端部9aに導体板11が設けられている。
これによって、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
実施例6の回転電機1の構成を、実施例5とは異なる点を中心に、図10(b)を用いて説明する。
実施例5の回転電機1では、磁気突極部5ではなく、各ティース9の先端部に磁気遮蔽体としての導体板11が設けられている。
本実施例の回転電機1では、磁気突極部5ではなく、各ティース9の先端部のロータ回転方向側の端面9bに磁気遮蔽体としての導体板11が設けられている。
すなわち、各ティース9において、ロータ回転方向側に突出するティース端部9aに導体板11が設けられている。
これによって、磁気遮蔽体によって負の電磁力が小さくなり、トルクを向上させることができる。
〔実施例7の構成〕
実施例7の回転電機1の構成を、図11〜図14を用いて説明する。
本実施例の回転電機1は、リラクタンス型ステッピングモータであり、回転可能に支持されたロータ2と、ロータ2の外周側にロータ2を取り囲むように配置されたステータ3とを備える(図11参照)。
実施例7の回転電機1の構成を、図11〜図14を用いて説明する。
本実施例の回転電機1は、リラクタンス型ステッピングモータであり、回転可能に支持されたロータ2と、ロータ2の外周側にロータ2を取り囲むように配置されたステータ3とを備える(図11参照)。
ロータ2は、積層電磁鋼板により円筒状に形成されており、中心がシャフト4に固定されている。
ステータ3は、積層電磁鋼板により円筒状に形成されたステータコア6に複数の相コイルからなる固定子巻線7を集中巻き方式で巻装してなる。
ステータコア6の内周面には、複数のティース9(磁気突極部)が設けられており、固定子巻線7はティース9に巻かれるとともに、ティース9とティース9の間に設けられたスロット10内に配される。
ステータ3は、積層電磁鋼板により円筒状に形成されたステータコア6に複数の相コイルからなる固定子巻線7を集中巻き方式で巻装してなる。
ステータコア6の内周面には、複数のティース9(磁気突極部)が設けられており、固定子巻線7はティース9に巻かれるとともに、ティース9とティース9の間に設けられたスロット10内に配される。
各ティース9の先端部(ロータ2の外周面に対面する側の端部)には、ロータ2側に突出する複数の小歯(ステータ小歯12と呼ぶ)が設けられている(図12参照)。
また、ロータ2の外周面には、ステータ小歯12とエアギャップ13を介して対向する複数の小歯(ロータ小歯14と呼ぶ)を有している(図12参照)。
また、ロータ2の外周面には、ステータ小歯12とエアギャップ13を介して対向する複数の小歯(ロータ小歯14と呼ぶ)を有している(図12参照)。
そして、固定子巻線7の各相コイルへの通電をパルス信号により順次切り替えることで回転磁界が生じ、ロータ2が回転する。すなわち、固定子巻線7への通電により発生する磁束によって、ステータ小歯12とロータ小歯14との間に電磁力を生じ、この電磁力によってロータ2は回転する。
なお、各ティース9のステータ小歯12の数及びロータ小歯14の数は、ティース9の数や必要なトルク等の条件により適宜設計される。
なお、各ティース9のステータ小歯12の数及びロータ小歯14の数は、ティース9の数や必要なトルク等の条件により適宜設計される。
〔実施例7の特徴〕
実施例7の回転電機1は、ステータ小歯12に、ロータ2の回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体が設けられている。
実施例7の回転電機1は、ステータ小歯12に、ロータ2の回転を妨げる方向に働く電磁力(負の電磁力)を弱める磁束を発生する磁気遮蔽体が設けられている。
ステータ小歯12及びロータ小歯14を有する回転電機1では、トルクに寄与する電磁力の他に、ステータ小歯12とロータ小歯14との間に負の電磁力が発生する。
そこで、本実施例では、各ティース9において、各ステータ小歯12の間及び、ロータ2の回転方向の下流端(すなわち、ロータ回転方向側端)に位置するステータ小歯12のロータ回転方向の下流端部に、それぞれ短絡コイル20〜22が磁気遮蔽体として設けられている。なお、短絡コイル20〜22は、短絡して閉回路を構成するコイルである。
そこで、本実施例では、各ティース9において、各ステータ小歯12の間及び、ロータ2の回転方向の下流端(すなわち、ロータ回転方向側端)に位置するステータ小歯12のロータ回転方向の下流端部に、それぞれ短絡コイル20〜22が磁気遮蔽体として設けられている。なお、短絡コイル20〜22は、短絡して閉回路を構成するコイルである。
例えば、本実施例では、各ティース9に設けられるステータ小歯12は3つであり、回転方向の上流側からステータ小歯12a、12b、12cとすると、短絡コイル20は、隣り合うステータ小歯12aとステータ小歯12bとの間の溝内に設けられている。また、短絡コイル21は、隣り合うステータ小歯12bとステータ小歯12cとの間の溝内に設けられ、短絡コイル22は、ステータ小歯12のロータ回転方向側の端面24に設けられている。
なお、短絡コイル20〜22は、それぞれ、銅線又はアルミ線に絶縁皮膜を施した被覆導線を巻回して形成されているため、短絡コイル20〜22とステータ小歯12との間は電気的に絶縁されている。
なお、短絡コイル20〜22は、それぞれ、銅線又はアルミ線に絶縁皮膜を施した被覆導線を巻回して形成されているため、短絡コイル20〜22とステータ小歯12との間は電気的に絶縁されている。
〔実施例7の作用効果〕
図13(a)は磁気遮蔽体を設けない場合のステータ小歯12及びロータ小歯14近傍の電磁力分布を示す図であり、図13(b)は磁気遮蔽体(短絡コイル20〜22)を設けた場合(実施例7の回転電機1)のステータ小歯12及びロータ小歯14近傍の電磁力分布を示す図である。
図13(a)は磁気遮蔽体を設けない場合のステータ小歯12及びロータ小歯14近傍の電磁力分布を示す図であり、図13(b)は磁気遮蔽体(短絡コイル20〜22)を設けた場合(実施例7の回転電機1)のステータ小歯12及びロータ小歯14近傍の電磁力分布を示す図である。
図13(a)に示すように、磁気遮蔽体を設けない場合は、ステータ小歯12とロータ小歯14との間に、負の電磁力が大きく発生している(図13(a)中の点線丸で囲った部分参照)。一方、図13(b)に示すように、磁気遮蔽体(短絡コイル20〜22)を設けた場合には、図13(a)に比べて、負の電磁力が小さくなっている(図13(b)中の点線丸で囲った部分参照)。
これは、固定子巻線7への通電により発生する磁界によって、短絡コイル20〜22に短絡電流が発生し、負の電磁力を生じる磁束を弱める磁束が発生するためである。
すなわち、短絡コイル20〜22に短絡電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)より位相が遅れた磁束が発生するため、磁束の流れが変化し、短絡コイル20〜22周辺の磁束密度が低下し、負の電磁力が低下する。
すなわち、短絡コイル20〜22に短絡電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)より位相が遅れた磁束が発生するため、磁束の流れが変化し、短絡コイル20〜22周辺の磁束密度が低下し、負の電磁力が低下する。
したがって、磁気遮蔽体(短絡コイル20〜22)を設けることで負の電磁力を弱めることができるので、トルクを向上させることができる。図14は、磁気遮蔽体がある場合と磁気遮蔽体がない場合とで、発生するトルクを解析したものであるが、磁気遮蔽体がない場合と比較して、磁気遮蔽体がある場合の方が高いトルクを得られることがわかる。
〔実施例8〕
実施例8の回転電機1の構成を、実施例7とは異なる点を中心に、図15を用いて説明する。
本実施例の回転電機1では、各ティース9において、各ステータ小歯12のロータ回転方向側の端面24に磁気遮蔽体として導体板26が設けられている。
実施例8の回転電機1の構成を、実施例7とは異なる点を中心に、図15を用いて説明する。
本実施例の回転電機1では、各ティース9において、各ステータ小歯12のロータ回転方向側の端面24に磁気遮蔽体として導体板26が設けられている。
導体板26はアルミニウム材料または銅材料により形成されている。そして、導体板26とステータ小歯12の端面24との間には絶縁板もしくは絶縁皮膜が設けられており、導体板26とステータ小歯12とは電気的に絶縁されている。
本実施例においても、実施例7と同様に、磁気遮蔽体(導体板26)によって負の電磁力が小さくなり、トルクを向上させることができる。
これは、固定子巻線7への通電により発生する磁界によって、導体板26の表面には渦電流が発生し、負の電磁力を生じる磁束を弱める磁束が発生するためである。
すなわち、導体板26に渦電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)を妨げる方向に磁束が発生するため、導体板26周辺の磁束密度が低下し、負の電磁力が低下する。そして、負の電磁力を弱めることができるので、トルクを向上させることができる。
これは、固定子巻線7への通電により発生する磁界によって、導体板26の表面には渦電流が発生し、負の電磁力を生じる磁束を弱める磁束が発生するためである。
すなわち、導体板26に渦電流が発生すると、固定子巻線7への通電により発生する磁束(主磁束)を妨げる方向に磁束が発生するため、導体板26周辺の磁束密度が低下し、負の電磁力が低下する。そして、負の電磁力を弱めることができるので、トルクを向上させることができる。
また、本実施例では、アルミニウム材料または銅材料により形成された導体板26を磁気遮蔽体として用いている。回転電機に用いられる一般的な材料の中でもアルミニウムや銅は電気抵抗が低く、渦電流が発生しやすいため、負の電磁力を弱める効果が向上する。
なお、導体板26をステータ小歯12の端面24に設ける方法としては、例えば、端面24に導体板26を設置して仮固定し、固定子巻線7ごとステータ3をモールドする方法等が考えられる。
〔実施例9〕
実施例9の回転電機1の構成を、実施例8とは異なる点を中心に、図16を用いて説明する。
本実施例の回転電機1では、各ティース9において、各ステータ小歯12のロータ回転方向側の端面24及び反ロータ回転方向側の端面27のそれぞれに導体板26、28が設けられている。そして、端面24に設けられる導体板26は、端面27に設けられる導体板28よりもステータ径方向に大きく、この大きさの差が大きいほど、磁気遮蔽体としての負の電磁力を弱める作用が向上する。
実施例9の回転電機1の構成を、実施例8とは異なる点を中心に、図16を用いて説明する。
本実施例の回転電機1では、各ティース9において、各ステータ小歯12のロータ回転方向側の端面24及び反ロータ回転方向側の端面27のそれぞれに導体板26、28が設けられている。そして、端面24に設けられる導体板26は、端面27に設けられる導体板28よりもステータ径方向に大きく、この大きさの差が大きいほど、磁気遮蔽体としての負の電磁力を弱める作用が向上する。
〔実施例10〕
実施例10の回転電機1の構成を、実施例7とは異なる点を中心に、図17を用いて説明する。
本実施例の回転電機1では、各ステータ小歯12のロータ回転方向側の端面24に、短絡コイル30が磁気遮蔽体として設けられている。
すなわち、各ステータ小歯12の端面24には、短絡コイル30が巻かれる突部31と、突部31の周囲に形成された溝部32とが設けられ、短絡コイル30は突部31の周囲に巻かれるとともに溝部32内に配される。
実施例10の回転電機1の構成を、実施例7とは異なる点を中心に、図17を用いて説明する。
本実施例の回転電機1では、各ステータ小歯12のロータ回転方向側の端面24に、短絡コイル30が磁気遮蔽体として設けられている。
すなわち、各ステータ小歯12の端面24には、短絡コイル30が巻かれる突部31と、突部31の周囲に形成された溝部32とが設けられ、短絡コイル30は突部31の周囲に巻かれるとともに溝部32内に配される。
これによれば、実施例1と同様に、短絡コイル30に発生する短絡電流により生じる磁束によって、負の電磁力を弱めることができるので、トルクを向上させることができる。
〔実施例11〕
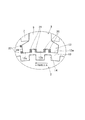
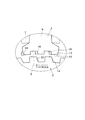
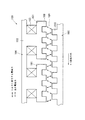
実施例11の回転電機1の構成を、実施例8とは異なる点を中心に、図18、図19を用いて説明する。なお、図18は、図19の部分拡大図である。
各ロータ小歯14の形状が、回転方向におけるロータ小歯14の中心とロータ2のシャフト4の中心とを通る線X(図19参照)を中心に非対称となっており、反ロータ回転方向側のエアギャップ13が、ロータ回転方向側のエアギャップ13よりも大きくされている(図18参照)。
実施例11の回転電機1の構成を、実施例8とは異なる点を中心に、図18、図19を用いて説明する。なお、図18は、図19の部分拡大図である。
各ロータ小歯14の形状が、回転方向におけるロータ小歯14の中心とロータ2のシャフト4の中心とを通る線X(図19参照)を中心に非対称となっており、反ロータ回転方向側のエアギャップ13が、ロータ回転方向側のエアギャップ13よりも大きくされている(図18参照)。
例えば、各ロータ小歯14は、反ロータ回転方向側の端面33がテーパ面となる台形状を呈しており、ロータ回転方向におけるロータ小歯14の形状が線Xを中心に非対称になっている。すなわち、ロータ回転方向の上流側のエアギャップ13が図18に点線で示す三角形の分だけ広がり、回転時にステータ小歯12との間に生じるエアギャップ13が線Xを中心に非対称になっている。
これによれば、磁気遮蔽体(導体板26)による磁束により負の電磁力を発生させる磁束を弱めることに加えて、ロータ小歯14の反ロータ回転方向側とステータ3との間の透磁率を小さくすることによって、負の電磁力を低減することができる。
〔変形例〕
本発明の実施態様は、実施例に限定されず種々の変形例を考えることができる。
例えば、実施例1〜3、5の回転電機1では、ロータ2の磁気突極部5のみに磁気遮蔽体が設けられていたが、磁気突極部5とティース9の先端部の両方に磁気遮蔽体を設けてもよい。
本発明の実施態様は、実施例に限定されず種々の変形例を考えることができる。
例えば、実施例1〜3、5の回転電機1では、ロータ2の磁気突極部5のみに磁気遮蔽体が設けられていたが、磁気突極部5とティース9の先端部の両方に磁気遮蔽体を設けてもよい。
また、実施例7〜11の回転電機1はリラクタンス型ステッピングモータであったが、ステータ小歯12及びロータ小歯14を有するものであればよく、例えば、スイッチトリラクタンスモータやバーニャモータであってもよい。
また、このステータ小歯12に磁気遮蔽体を設ける技術は、回転電機だけでなく、例えば、リニアモータに適用することもできる。
また、このステータ小歯12に磁気遮蔽体を設ける技術は、回転電機だけでなく、例えば、リニアモータに適用することもできる。
また、実施例7の回転電機1では、ステータ3がステータコア6に固定子巻線7を集中巻き方式で巻装してなっていたが、固定子巻線7は分布巻き方式でステータコア6に巻装されていてもよい。
また、実施例7〜11では、ステータ小歯12に磁気遮蔽体が設けられていたが、ロータ小歯14に磁気遮蔽体を設けてもよいし、ステータ小歯12及びロータ小歯14の両方に磁気遮蔽体を設けてもよい。
また、実施例8、9では、導体板26、28の断面形状が矩形であり、実施例11では、導体板26の断面形状が台形であったが、導体板26、28の形状は、ステータ小歯12の形状や必要な磁束等により適宜定められるものであり、これらに限定されない。
また、実施例9では、ステータ小歯12のロータ回転方向の端面24及び反ロータ回転方向側の端面27のそれぞれに大きさの異なる導体板26、28が設けられていたが、大きさを異ならせるのではなく、例えば、導体板26、28の材質を異ならせてもよい。すなわち、ステータ小歯12の端面24及び端面27での磁束の生じ方が非対称になればよい。
1 回転電機
2 ロータ
2a ロータコア
2b セグメント
2c 突出部
2e 空隙(磁束遮断部)
3 ステータ
5 磁気突極部
6 ステータコア
7 固定子巻線
9 ティース(磁気突極部)
9a ティース端部
11 導体板(磁気遮蔽体)
11a 短絡コイル(磁気遮蔽体)
12 ステータ小歯
13 エアギャップ
14 ロータ小歯
20〜22、30 短絡コイル(磁気遮蔽体)
26、28 導体板(磁気遮蔽体)
2 ロータ
2a ロータコア
2b セグメント
2c 突出部
2e 空隙(磁束遮断部)
3 ステータ
5 磁気突極部
6 ステータコア
7 固定子巻線
9 ティース(磁気突極部)
9a ティース端部
11 導体板(磁気遮蔽体)
11a 短絡コイル(磁気遮蔽体)
12 ステータ小歯
13 エアギャップ
14 ロータ小歯
20〜22、30 短絡コイル(磁気遮蔽体)
26、28 導体板(磁気遮蔽体)
Claims (15)
- 複数のティースが周方向に設けられたステータコアに固定子巻線が巻装されてなるステータと、
前記ティースとエアギャップを介して対向する複数の磁気突極部が形成されたロータコアを有するロータとを備え、
前記ステータと前記ロータとの間に作用する電磁力により前記ロータが回転する回転電機であって、
前記ティースの先端部のロータ回転方向側、もしくは前記磁気突極部の反ロータ回転方向側の少なくとも一方に、前記ロータの回転を妨げる方向に働く電磁力を弱める磁束を発生する磁気遮蔽体が設けられていることを特徴とする回転電機。 - 請求項1に記載の回転電機において、
前記磁気遮蔽体は導体で形成されていることを特徴とする回転電機。 - 請求項1または2に記載の回転電機において、
前記磁気遮蔽体は、前記ステータコア及び前記ロータコアから絶縁されていることを特徴とする回転電機。 - 請求項2または3に記載の回転電機において、
前記磁気遮蔽体は銅またはアルミニウムで形成されていることを特徴とする回転電機。 - 請求項2または3に記載の回転電機において、
前記磁気遮蔽体は短絡コイルであることを特徴とする回転電機。 - 請求項1〜5のいずれか1つに記載の回転電機において、
前記磁気突極部は、前記ステータ側に突出する凸部として設けられていることを特徴とする回転電機。 - 請求項6に記載の回転電機において、
前記ロータコアは、周方向の両端に径方向に突出する突出部を有するコの字状のセグメントを周方向に複数個並べることにより形成されていることを特徴とする回転電機。 - 請求項1〜5のいずれか1つに記載の回転電機において、
前記ロータコアには、周方向の複数箇所に磁気抵抗の高い磁束遮断部が設けられており、
前記磁気突極部は、周方向において前記磁束遮断部同士の間に形成されて前記磁束遮断部よりも磁気抵抗の小さい部分として設けられていることを特徴とする回転電機。 - 請求項1〜5のいずれかに記載の回転電機において、
前記ティースの先端部は、複数のステータ小歯を有し、
前記磁気突極部は、前記ステータ小歯とエアギャップを介して対向するロータ小歯であり、
前記磁気遮蔽体は、前記各ステータ小歯のロータ回転方向側、もしくは前記各ロータ小歯の反ロータ回転方向側の少なくとも一方に設けられていることを特徴とする回転電機。 - 複数のティースが周方向に設けられたステータコアに固定子巻線が巻装されてなり、前記各ティースの先端部に複数のステータ小歯を有するステータと、
前記ステータ小歯とエアギャップを介して対向する複数のロータ小歯を有するロータとを備え、
前記ステータと前記ロータとの間に作用する電磁力により前記ロータが回転する回転電機であって、
前記ステータ小歯に、前記ロータの回転を妨げる方向に働く電磁力を弱める磁束を発生する磁気遮蔽体を設けることを特徴とする回転電機。 - 請求項10に記載の回転電機において、
前記磁気遮蔽体は導体で形成されていることを特徴とする回転電機。 - 請求項10または11に記載の回転電機において、
前記磁気遮蔽体と前記ステータ小歯との間は絶縁されていることを特徴とする回転電機。 - 請求項11または12に記載の回転電機において、
前記磁気遮蔽体は銅またはアルミニウムで形成されていることを特徴とする回転電機。 - 請求項11または12に記載の回転電機において、
前記磁気遮蔽体は短絡コイルであることを特徴とする回転電機。 - 請求項10〜14のいずれかに記載の回転電機において、
前記各ロータ小歯の形状は、ロータ回転方向における前記ロータ小歯の中心と前記ロータの回転軸とを通る線を中心に非対称となっており、反ロータ回転方向側の前記エアギャップが、ロータ回転方向側の前記エアギャップよりも大きくされていることを特徴とする回転電機。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011103629A JP2012100518A (ja) | 2010-10-08 | 2011-05-06 | 回転電機 |
| FR1158974A FR2965987A1 (fr) | 2010-10-08 | 2011-10-05 | Machine electrique rotative |
| DE102011054243A DE102011054243A1 (de) | 2010-10-08 | 2011-10-06 | Drehende elektrische Maschine |
| US13/268,076 US20120086288A1 (en) | 2010-10-08 | 2011-10-07 | Electric rotating machine |
| CN2011103068017A CN102447320A (zh) | 2010-10-08 | 2011-10-08 | 电动旋转机械 |
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010228316 | 2010-10-08 | ||
| JP2010228316 | 2010-10-08 | ||
| JP2011103629A JP2012100518A (ja) | 2010-10-08 | 2011-05-06 | 回転電機 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012100518A true JP2012100518A (ja) | 2012-05-24 |
Family
ID=45872504
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011103629A Withdrawn JP2012100518A (ja) | 2010-10-08 | 2011-05-06 | 回転電機 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20120086288A1 (ja) |
| JP (1) | JP2012100518A (ja) |
| CN (1) | CN102447320A (ja) |
| DE (1) | DE102011054243A1 (ja) |
| FR (1) | FR2965987A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021533718A (ja) * | 2018-08-07 | 2021-12-02 | タウ モーターズ,インコーポレイテッド | 電動機 |
Families Citing this family (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| NZ716318A (en) * | 2014-01-17 | 2017-07-28 | Resmed Motor Technologies Inc | Switched reluctance motor |
| DE102016203616A1 (de) * | 2016-03-04 | 2017-09-07 | Lenze Drives Gmbh | Vernier-Außenläufermaschine und Motorsystem |
| CN105720745B (zh) * | 2016-04-11 | 2018-04-03 | 哈尔滨理工大学 | 一种汽轮发电机定子端部导磁结构 |
| CN209709764U (zh) * | 2016-10-18 | 2019-11-29 | 金成浩 | 一种削弱发电机转子受到的电磁制动力的结构 |
| EP3704786B1 (en) * | 2017-11-01 | 2025-06-25 | Anumecs Bv | Termination unit |
| EP3490113B1 (en) * | 2017-11-24 | 2021-04-21 | Goodrich Actuation Systems Limited | Damped electric motor |
| ES2925389T3 (es) * | 2018-07-31 | 2022-10-17 | Ge Renewable Tech | Rotor para un generador síncrono |
| BE1026688B1 (nl) * | 2018-10-04 | 2020-05-07 | Anumecs Bvba | Terminatie-eenheid |
| KR20200086087A (ko) * | 2019-01-08 | 2020-07-16 | 엘지이노텍 주식회사 | 모터 |
| US10910920B2 (en) * | 2019-05-01 | 2021-02-02 | General Electric Company | Magnetic shield for a superconducting generator |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO1985005507A1 (en) * | 1984-05-21 | 1985-12-05 | Sigma Instruments, Inc. | Magnetically assisted stepping motor |
| JP2001268868A (ja) | 2000-03-22 | 2001-09-28 | Daikin Ind Ltd | スイッチトリラクタンスモータ |
| CN101752990A (zh) * | 2008-12-09 | 2010-06-23 | 李建康 | 无反向力发电机 |
| JP2010228316A (ja) | 2009-03-27 | 2010-10-14 | Fujifilm Corp | 三次元造形物の製造方法 |
-
2011
- 2011-05-06 JP JP2011103629A patent/JP2012100518A/ja not_active Withdrawn
- 2011-10-05 FR FR1158974A patent/FR2965987A1/fr not_active Withdrawn
- 2011-10-06 DE DE102011054243A patent/DE102011054243A1/de not_active Withdrawn
- 2011-10-07 US US13/268,076 patent/US20120086288A1/en not_active Abandoned
- 2011-10-08 CN CN2011103068017A patent/CN102447320A/zh active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021533718A (ja) * | 2018-08-07 | 2021-12-02 | タウ モーターズ,インコーポレイテッド | 電動機 |
| JP7408628B2 (ja) | 2018-08-07 | 2024-01-05 | タウ モーターズ,インコーポレイテッド | 電動機 |
| US12249874B2 (en) | 2018-08-07 | 2025-03-11 | Tau Motors, Inc. | Electric motors |
| JP2025123240A (ja) * | 2018-08-07 | 2025-08-22 | タウ モーターズ,インコーポレイテッド | 電動機 |
| JP7763383B2 (ja) | 2018-08-07 | 2025-10-31 | タウ モーターズ,インコーポレイテッド | 電動機 |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102011054243A1 (de) | 2012-04-12 |
| US20120086288A1 (en) | 2012-04-12 |
| CN102447320A (zh) | 2012-05-09 |
| FR2965987A1 (fr) | 2012-04-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5270640B2 (ja) | ステータコア | |
| JP5682600B2 (ja) | 回転電機のロータ | |
| EP3163716B1 (en) | Permanent magnet electric motor | |
| US20120086288A1 (en) | Electric rotating machine | |
| US10277099B2 (en) | Synchronous motor | |
| CN104380576B (zh) | 旋转电机的定子 | |
| JP4900132B2 (ja) | 回転子及び回転電機 | |
| JP2011010375A (ja) | アキシャル型モータ | |
| JP2015115985A (ja) | 回転電機 | |
| EP4080743B1 (en) | Magnetic geared rotary electric machine | |
| JP6048191B2 (ja) | マルチギャップ型回転電機 | |
| JP2017169280A (ja) | 回転電機 | |
| WO2021250790A1 (ja) | 回転電機の固定子 | |
| JP2013005601A (ja) | 直流モータ | |
| JP2010130839A (ja) | 回転電機 | |
| JP2019126143A (ja) | 回転電機 | |
| JP5419991B2 (ja) | 永久磁石式同期モータ | |
| JP6035957B2 (ja) | 回転機 | |
| JP2017077133A (ja) | 回転電機 | |
| JP6391826B2 (ja) | 固定子コア及び永久磁石同期電動機 | |
| JP2016077098A (ja) | 回転電機 | |
| JP5884464B2 (ja) | 回転電機 | |
| JP2012205387A (ja) | 回転電機 | |
| JP2018148675A (ja) | 回転電機のステータ | |
| JP7666109B2 (ja) | 回転電機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Application deemed to be withdrawn because no request for examination was validly filed |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20140805 |