JP2012102546A - 地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機 - Google Patents
地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機 Download PDFInfo
- Publication number
- JP2012102546A JP2012102546A JP2010252131A JP2010252131A JP2012102546A JP 2012102546 A JP2012102546 A JP 2012102546A JP 2010252131 A JP2010252131 A JP 2010252131A JP 2010252131 A JP2010252131 A JP 2010252131A JP 2012102546 A JP2012102546 A JP 2012102546A
- Authority
- JP
- Japan
- Prior art keywords
- ground excavator
- existing tunnel
- receivers
- reference line
- tunnel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000001514 detection method Methods 0.000 claims description 17
- 230000002093 peripheral effect Effects 0.000 abstract description 6
- 238000005259 measurement Methods 0.000 description 14
- 238000005096 rolling process Methods 0.000 description 11
- 238000000034 method Methods 0.000 description 10
- 230000005251 gamma ray Effects 0.000 description 7
- 229910000831 Steel Inorganic materials 0.000 description 6
- 238000013459 approach Methods 0.000 description 6
- 238000013461 design Methods 0.000 description 6
- 239000010959 steel Substances 0.000 description 6
- 238000000926 separation method Methods 0.000 description 4
- 230000007423 decrease Effects 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 238000009412 basement excavation Methods 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 239000007769 metal material Substances 0.000 description 1
- 239000012466 permeate Substances 0.000 description 1
- 230000002265 prevention Effects 0.000 description 1
- 230000005855 radiation Effects 0.000 description 1
- 230000008707 rearrangement Effects 0.000 description 1
Images




Landscapes
- Excavating Of Shafts Or Tunnels (AREA)
Abstract
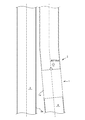
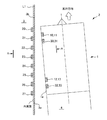
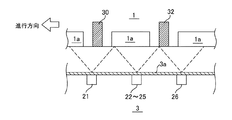
【解決手段】位置検出システム2は、地山掘削機1の外殻1aに取り付けられて、既設トンネル3までの距離を測定可能な距離センサー10〜13と、既設トンネル3の内周面に取り付けられて、既設トンネル3の外殻3a及び地山を透過可能な信号を発信する発信器20〜27と、地山掘削機1の外殻1aに取り付けられて、発信器20〜27から発信された信号を受信可能な受信器30〜33と、を備えている。
【選択図】 図2
Description
そこで、従来より、例えば、特許文献1に示すように、既設トンネルの地山掘削機側の外側面に発信器を、地山掘削機の既設トンネル側の側部に受信器をそれぞれ設置して、発信器から発信された信号を受信器で受信することにより、両者間の距離を測定しながらトンネルを掘削する工法が用いられている。
前記既設トンネルに向かって発信する所定の信号に起因して、前記既設トンネルまでの距離に応じて生じる信号を受信し、前記既設トンネルまでの距離を測定可能な距離センサーを備えることを特徴とする。
なお、外殻3aを構成するセグメントがRCセグメントである等、外殻3aが金属材を含んでいない場合は、既設トンネル3の外殻3aの側面を覆うように鋼板を設置するものとする。
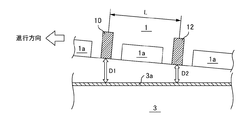
そして、両方の結果を平均して地山掘削機1のヨーイングとしてもよいし、両方の結果のうち、何れか一方の結果を採用して地山掘削機1のヨーイングとしてもよい。
なお、本実施形態では、地山掘削機1のヨーイングについて測定したが、例えば、既設トンネル3の上方に新設トンネル4を構築する場合は、地山掘削機1の下方に存在する既設トンネル3までの距離の測定値に基づいてピッチングを測定することができる。
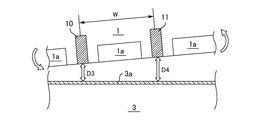
そして、両方の結果を平均して地山掘削機1のローリングとしてもよいし、両方の結果のうち、何れか一方の結果を採用して地山掘削機1のローリングとしてもよい。
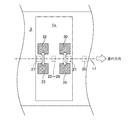
受信器30と31、及び受信器32と33は、地山掘削機1の中心軸に平行で、かつ、当該中心軸と同じ高さ位置となるように設定された第2基準線L2の両側に互いに間隔M1をおいて配置されている。すなわち、受信器30と31、及び受信器32と33の中央に第2基準線L2が位置するように配置されている。また、一対の受信器30と31、及び一対の受信器32と33は、第2基準線L2に沿って所定の間隔をおいてそれぞれ配置されている。
γ線レベル計を用いた場合の測定誤差は、数mm程度であり、高い精度での計測が可能である。
ただし、発信器21、27が、受信器30、32よりも受信器31、33の近くに位置するため、受信器31、33のカウント値は、それぞれ受信器30、32のカウント値よりも大きくなる。
また、発信器21から受信器31までの距離は、発信器27から受信器33までの距離よりも短いため、受信器31のカウント値は、受信器33のカウント値よりも大きくなる。
さらに、発信器27から受信器32までの距離は、発信器21から受信器30までの距離よりも短いため、受信器32のカウント値は、受信器30のカウント値よりも大きくなる。
ここで、受信器30、31の設置されている部位のずれ量は、受信器32、33の設置されている部位のずれ量よりも大きな値となる。
以下の説明において、第一実施形態に対応する部分には同一の符号を付して説明を省略し、主に相違点について説明する。
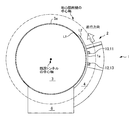
図11に示すように、既設トンネル3の底盤を開削して構築された発進立坑6から既設トンネル3の外殻3aに沿って地山掘削機1を推進させて、新設トンネル4を構築する。
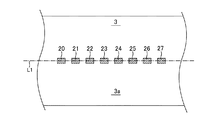
本実施形態において、既設トンネル3内に設定される第1基準線L1は、既設トンネル3の周方向に、リング状に設定されている。
地山掘削機1は、第1基準線L1に沿って既設トンネル3の外周部を掘削する。地山掘削機1は、図示しないが、発進立坑6に設置されたジャッキにより、円弧状の押管を介して進行方向へ押し出されることによって推進する。
また、地山掘削機1の既設トンネル3側の底面には、地山掘削機1の中心軸を鉛直真下に投影した第2基準線L2が設定されている。
1a 外殻
2 位置検出システム
3 既設トンネル
3a 外殻
4 新設トンネル
6 発進立坑
10〜13 距離センサー
20〜27 発信器
30〜33 受信器
L1 第1基準線
L2 第2基準線
Claims (4)
- 既設トンネルに近接するトンネルを構築する際に、前記既設トンネルを基準とした、前記トンネルを掘削するための地山掘削機の位置を検出する地山掘削機の位置検出システムであって、
前記既設トンネルに向かって発信する所定の信号に起因して、前記既設トンネルまでの距離に応じて生じる信号を受信し、前記既設トンネルまでの距離を測定可能な距離センサーを備えることを特徴とする地山掘削機の位置検出システム。 - 前記距離センサーは、進行方向に沿って所定の間隔をおいて複数配置されていることを特徴とする請求項1に記載の地山掘削機の位置検出システム。
- 前記距離センサーは、進行方向に対して直交する向きに沿って所定の間隔をおいて複数配置されていることを特徴とする請求項1又は2に記載の地山掘削機の位置検出システム。
- 請求項1〜3のうち、何れか1項に記載された地山掘削機の位置検出システムを備えることを特徴とする地山掘削機。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010252131A JP5754111B2 (ja) | 2010-11-10 | 2010-11-10 | 地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機、地山掘削機のヨーイング又はピッチングの検出方法、地山掘削機のローリングの検出方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010252131A JP5754111B2 (ja) | 2010-11-10 | 2010-11-10 | 地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機、地山掘削機のヨーイング又はピッチングの検出方法、地山掘削機のローリングの検出方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012102546A true JP2012102546A (ja) | 2012-05-31 |
| JP5754111B2 JP5754111B2 (ja) | 2015-07-22 |
Family
ID=46393247
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010252131A Expired - Fee Related JP5754111B2 (ja) | 2010-11-10 | 2010-11-10 | 地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機、地山掘削機のヨーイング又はピッチングの検出方法、地山掘削機のローリングの検出方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5754111B2 (ja) |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS53111630A (en) * | 1977-03-11 | 1978-09-29 | Tekken Constr Co | Method of shield excavating and shield excavator |
| JPH01164390U (ja) * | 1988-04-28 | 1989-11-16 | ||
| JPH03259779A (ja) * | 1990-03-08 | 1991-11-19 | Komatsu Ltd | 地中レーダの情報処理方法及びその装置 |
| JPH09242470A (ja) * | 1996-03-06 | 1997-09-16 | Taisei Corp | 隣接シールドトンネルの施工方法 |
-
2010
- 2010-11-10 JP JP2010252131A patent/JP5754111B2/ja not_active Expired - Fee Related
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS53111630A (en) * | 1977-03-11 | 1978-09-29 | Tekken Constr Co | Method of shield excavating and shield excavator |
| JPH01164390U (ja) * | 1988-04-28 | 1989-11-16 | ||
| JPH03259779A (ja) * | 1990-03-08 | 1991-11-19 | Komatsu Ltd | 地中レーダの情報処理方法及びその装置 |
| JPH09242470A (ja) * | 1996-03-06 | 1997-09-16 | Taisei Corp | 隣接シールドトンネルの施工方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5754111B2 (ja) | 2015-07-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CA3038066C (en) | System and method for measuring geometric change in a subterranean structure | |
| CN109900208A (zh) | 一种矿山法隧道开挖与初支质量检测方法 | |
| CA2915099C (en) | Method and facility for manufacturing a continuous wall in the ground | |
| JP6721449B2 (ja) | 真円度計測装置 | |
| US10495500B2 (en) | Flow measuring instrument comprising a wind velocity sensor | |
| CN108267210A (zh) | 一种盾构机出土量测量及预警系统 | |
| KR101173161B1 (ko) | 지중관로 탐사측정시스템 | |
| JP2020197082A (ja) | 計測システム、計測方法および間隔決定方法 | |
| CN104236488A (zh) | 一种基于雷达探测技术的标识带实时测深系统 | |
| CN108104822B (zh) | 一种隧道穿越大型岩溶空洞施工地质灾害实时预测方法 | |
| CN107167193A (zh) | 传送带上的物料体积流量测量方法及系统 | |
| KR101433877B1 (ko) | 방사성 폐기물 지하처분장용 배수형 터널 굴착에 따른 그라우팅을 위한 지하수 유동 특성 모니터링 시스템 | |
| RU2362972C2 (ru) | Система управления добычей для бурового комбайна непрерывного действия | |
| CN203008974U (zh) | 一种盾构机出土量检测装置 | |
| JP5754111B2 (ja) | 地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機、地山掘削機のヨーイング又はピッチングの検出方法、地山掘削機のローリングの検出方法 | |
| JP5754112B2 (ja) | 地山掘削機の位置検出システム及びそのシステムを備えた地山掘削機、並びに、地山掘削機の姿勢検出方法 | |
| JP6162024B2 (ja) | 配管形状測定装置および配管形状測定方法 | |
| CN106840119B (zh) | 一种隧道安全监测系统 | |
| CN105548362A (zh) | 一种用于检测桩孔基底地质缺陷的声波反射装置及方法 | |
| JP3723661B2 (ja) | 地中掘進機の位置計測装置 | |
| KR102142124B1 (ko) | 혼합현실 기반 매설정보 제공 시스템 및 방법 | |
| US20150293040A1 (en) | Calculation system and calculation method | |
| CN103389524A (zh) | 隧道地质的预报方法和系统 | |
| CN213419101U (zh) | 一种盾构机声波探测系统 | |
| KR101224078B1 (ko) | 지중시설물에 적용된 기준점을 따라 3차원 위치정보를 기록하는 수치지도 갱신시스템 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20131018 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140529 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140930 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20141125 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150428 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150511 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5754111 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |