JP2012106523A - 電動車両 - Google Patents
電動車両 Download PDFInfo
- Publication number
- JP2012106523A JP2012106523A JP2010254993A JP2010254993A JP2012106523A JP 2012106523 A JP2012106523 A JP 2012106523A JP 2010254993 A JP2010254993 A JP 2010254993A JP 2010254993 A JP2010254993 A JP 2010254993A JP 2012106523 A JP2012106523 A JP 2012106523A
- Authority
- JP
- Japan
- Prior art keywords
- wheel
- electric vehicle
- controller
- vehicle according
- wheels
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000006399 behavior Effects 0.000 description 9
- 230000005540 biological transmission Effects 0.000 description 2
- 239000003638 chemical reducing agent Substances 0.000 description 2
- 238000001514 detection method Methods 0.000 description 2
- 230000009191 jumping Effects 0.000 description 2
- 239000006096 absorbing agent Substances 0.000 description 1
- 230000000994 depressogenic effect Effects 0.000 description 1
- 230000035939 shock Effects 0.000 description 1
Images
Landscapes
- Arrangement Or Mounting Of Propulsion Units For Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
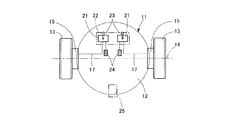
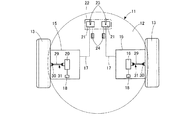
【解決手段】左右又は前後に配置された一対の車輪13、前記車輪13を駆動するモータ16、ブレーキ装置18、操舵装置19及び前記各装置のコントローラ21を備えた電動車両において、前記モータ16、ブレーキ装置18、操舵装置19及びコントローラ21が車輪13ごとに個別に設けられた構成とした。
【選択図】図2
Description
[実施形態1]
[実施形態2]
[実施形態3]
[実施形態4]
[実施形態5]
[実施形態6]
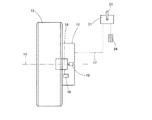
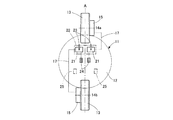
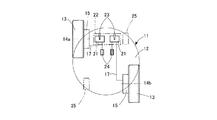
12 車体
13 車輪
14、14a、14b 回転軸
15 動力ユニット
16 モータ
17 ドライブバイワイヤ
18 ブレーキ装置
19 操舵装置
20 モータ
21 コントローラ
22 運転席
23 ジョイスティック
24 フットペダル
25 補助輪
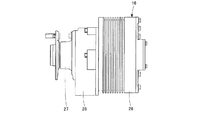
26 モータ部
27 車輪ハブ
28 減速部
29 ドライブシャフト
30 車輪ハブ
31 動力伝達部
Claims (12)
- 左右又は前後に配置された一対の車輪、前記車輪の駆動装置、ブレーキ装置、操舵装置及び前記各装置を制御するコントローラを備えた電動車両において、前記駆動装置、ブレーキ装置、操舵装置及びコントローラが車輪ごとに個別に設けられたことを特徴とする電動車両。
- 前記車輪ごとの駆動装置、ブレーキ装置、操舵装置によって車輪ごとの動力ユニットが構成され、前記動力ユニットの各装置が前記車輪ごとのコントローラによって制御されることを特徴とする請求項1に記載の電動車両。
- 前記コントローラが、入力手段としてジョイスティック等の手操作入力手段及びフットペダル等の足操作入力手段を備えていることを特徴とする請求項1又は2に記載の電動車両。
- 前記動力ユニットの各装置が前記コントローラからドライブバイワイヤによって制御されることを特徴とする請求項1から3のいずれかに記載の電動車両。
- 前記駆動装置が、インホイールモータ形式であることを特徴とする請求項1から4のいずれかに記載の電動車両。
- 前記駆動装置が車体搭載式であることを特徴とする請求項1から4のいずれかに記載の電動車両。
- 前記車体搭載式の駆動装置が、モータ部、ドライブシャフト及び車輪ハブを含むことを特徴とする請求項6に記載の電動車両。
- 前記ドライブシャフトが等速ジョイントを介在したものであることを特徴とする請求項7に記載の電動車両。
- 前記駆動装置のモータ部と車輪ハブの間に減速部が介在されたことを特徴とする請求項7又は8に記載の電動車両。
- 前記車輪が左右に一対、前後に一対又は車体センターを挟んで斜め方向に一対設けられたことを特徴とする請求項1から9のいずれかに記載の電動車両。
- 前記車体に補助輪を設けたことを特徴とする請求項1から10のいずれかに記載の電動車両。
- 前記補助輪が、固定式又は出し入れ式のいずれかであることを特徴とする請求項11に記載の電動車両。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010254993A JP2012106523A (ja) | 2010-11-15 | 2010-11-15 | 電動車両 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010254993A JP2012106523A (ja) | 2010-11-15 | 2010-11-15 | 電動車両 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012106523A true JP2012106523A (ja) | 2012-06-07 |
Family
ID=46492668
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010254993A Pending JP2012106523A (ja) | 2010-11-15 | 2010-11-15 | 電動車両 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012106523A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20130142790A (ko) * | 2012-06-20 | 2013-12-30 | 삼성테크윈 주식회사 | 비상조향 시스템 및 비상조향 시스템의 제어방법 |
| CN104890499A (zh) * | 2015-06-18 | 2015-09-09 | 杭州伯坦科技工程有限公司 | 车轮独立驱动系统及应用该系统控制车辆行驶状态的方法 |
| EP3337712A4 (en) * | 2015-08-17 | 2018-08-29 | BYD Company Limited | Auxiliary steering system and auxiliary steering method for electric vehicle and electric vehicle |
| JP2021181293A (ja) * | 2020-05-20 | 2021-11-25 | 学校法人自治医科大学 | 電気自動車 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005094858A (ja) * | 2003-09-12 | 2005-04-07 | Sony Corp | 走行装置及びその制御方法 |
| JP2005343283A (ja) * | 2004-06-02 | 2005-12-15 | Kanzaki Kokyukoki Mfg Co Ltd | 四輪駆動車輌 |
| JP2006264511A (ja) * | 2005-03-24 | 2006-10-05 | Honda Motor Co Ltd | 自動車の操舵装置 |
| JP2010030523A (ja) * | 2008-07-30 | 2010-02-12 | Toyota Motor Corp | 二輪自動車 |
-
2010
- 2010-11-15 JP JP2010254993A patent/JP2012106523A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005094858A (ja) * | 2003-09-12 | 2005-04-07 | Sony Corp | 走行装置及びその制御方法 |
| JP2005343283A (ja) * | 2004-06-02 | 2005-12-15 | Kanzaki Kokyukoki Mfg Co Ltd | 四輪駆動車輌 |
| JP2006264511A (ja) * | 2005-03-24 | 2006-10-05 | Honda Motor Co Ltd | 自動車の操舵装置 |
| JP2010030523A (ja) * | 2008-07-30 | 2010-02-12 | Toyota Motor Corp | 二輪自動車 |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20130142790A (ko) * | 2012-06-20 | 2013-12-30 | 삼성테크윈 주식회사 | 비상조향 시스템 및 비상조향 시스템의 제어방법 |
| KR101726688B1 (ko) | 2012-06-20 | 2017-04-14 | 한화테크윈 주식회사 | 비상조향 시스템 및 비상조향 시스템의 제어방법 |
| CN104890499A (zh) * | 2015-06-18 | 2015-09-09 | 杭州伯坦科技工程有限公司 | 车轮独立驱动系统及应用该系统控制车辆行驶状态的方法 |
| EP3337712A4 (en) * | 2015-08-17 | 2018-08-29 | BYD Company Limited | Auxiliary steering system and auxiliary steering method for electric vehicle and electric vehicle |
| JP2021181293A (ja) * | 2020-05-20 | 2021-11-25 | 学校法人自治医科大学 | 電気自動車 |
| JP7557848B2 (ja) | 2020-05-20 | 2024-09-30 | 学校法人自治医科大学 | 電気自動車 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107074318B (zh) | 车辆 | |
| CN103079946B (zh) | 车辆 | |
| WO2013080886A1 (ja) | 自動車 | |
| JP6243134B2 (ja) | 車両の停車制御装置 | |
| CN104619530A (zh) | 用于三轮车辆的转向和控制系统 | |
| JP6898428B2 (ja) | 車両 | |
| CN107376312A (zh) | 立乘式移动装置 | |
| JP5165112B2 (ja) | 電気自動車の車両構造 | |
| JP5992237B2 (ja) | 転舵アシスト制御装置 | |
| JP5893221B2 (ja) | 自動三輪車 | |
| JP3952796B2 (ja) | 車両用操舵装置 | |
| JP2013112112A (ja) | インホイールモータ車用転舵装置 | |
| JP2005255074A (ja) | スケータ型車両 | |
| JP5202078B2 (ja) | 自動三輪車 | |
| JP2010247741A (ja) | 同軸二輪車 | |
| JP2013067260A (ja) | 車両用転舵装置とその装置を用いた車両の駐車方法及び車両 | |
| JP2012148640A (ja) | 車両 | |
| JP4650065B2 (ja) | 車両用制駆動力制御装置 | |
| JP2010188863A (ja) | 電動三輪車 | |
| JP2013220762A (ja) | 自動三輪車 | |
| JP2009190649A (ja) | 自動三輪車 | |
| JP2010208614A (ja) | 三輪車両 | |
| GB2318555A (en) | Vehicle for leisure or competitive use | |
| CN108025783A (zh) | 车辆 | |
| JP2018134969A (ja) | リーン機構を備える車両 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130820 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140421 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140430 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140630 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140722 |