JP2012107750A - 装置 - Google Patents
装置 Download PDFInfo
- Publication number
- JP2012107750A JP2012107750A JP2011251614A JP2011251614A JP2012107750A JP 2012107750 A JP2012107750 A JP 2012107750A JP 2011251614 A JP2011251614 A JP 2011251614A JP 2011251614 A JP2011251614 A JP 2011251614A JP 2012107750 A JP2012107750 A JP 2012107750A
- Authority
- JP
- Japan
- Prior art keywords
- gas
- temperature
- working
- energy recovery
- cylinder
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Classifications
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2217—Hydraulic or pneumatic drives with energy recovery arrangements, e.g. using accumulators, flywheels
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/22—Hydraulic or pneumatic drives
- E02F9/2278—Hydraulic circuits
- E02F9/2296—Systems with a variable displacement pump
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B11/00—Servomotor systems without provision for follow-up action; Circuits therefor
- F15B11/06—Servomotor systems without provision for follow-up action; Circuits therefor involving features specific to the use of a compressible medium, e.g. air, steam
- F15B11/064—Servomotor systems without provision for follow-up action; Circuits therefor involving features specific to the use of a compressible medium, e.g. air, steam with devices for saving the compressible medium
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16F—SPRINGS; SHOCK-ABSORBERS; MEANS FOR DAMPING VIBRATION
- F16F9/00—Springs, vibration-dampers, shock-absorbers, or similarly-constructed movement-dampers using a fluid or the equivalent as damping medium
- F16F9/32—Details
- F16F9/50—Special means providing automatic damping adjustment, i.e. self-adjustment of damping by particular sliding movements of a valve element, other than flexions or displacement of valve discs; Special means providing self-adjustment of spring characteristics
- F16F9/52—Special means providing automatic damping adjustment, i.e. self-adjustment of damping by particular sliding movements of a valve element, other than flexions or displacement of valve discs; Special means providing self-adjustment of spring characteristics in case of change of temperature
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Mining & Mineral Resources (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Fluid-Pressure Circuits (AREA)
- Operation Control Of Excavators (AREA)
Abstract
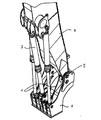
【解決手段】少なくとも1つのワーキングドライブ1を介して可動な可動部材2を有する、エキスカベータ、または部材のハンドリングのための機械であって、可動部材の動きからのエネルギ回収のために、ガスが充填されたチャンバを含む少なくとも1つのエネルギ回収シリンダ3が設けられ、装置の作動が、直接的に、または間接的に決定された、ガスが充填されたチャンバ内のガスの温度に依存して、制御される。
【選択図】図1
Description
2 可動部材
3 エネルギ回収シリンダ
4 溶接構造
5 旋回軸
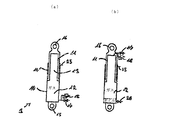
10 シリンダ
11 ピストンロッド
12 底部側
13 空洞
14 環状スペース
15 底部側支持アイ
16 ピストンロッド側支持アイ
17 充填バルブ
18 圧力制限バルブ
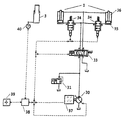
20 ポート
30 油圧ポンプ
31 プライマリプレッシャ制限バルブ
32 コントロールバルブ
33 コントロールバルブ
34 パイプラプチャバルブ
35,36 圧力チャンバ
37 内燃機関
38 コントローラ
39 コントロールエレメント
40 温度センサ
41 コントローラ
42 調整ユニット
Claims (10)
- 装置、特に、少なくとも1つのワーキングドライブを介して可動な可動部材を有する、エキスカベータ、または部材のハンドリングのための機械であって、
可動部材の動きからのエネルギ回収のために、ガスが充填されたチャンバを含む少なくとも1つのエネルギ回収シリンダが設けられ、
装置の作動が、直接的に、または間接的に決定された、ガスが充填されたチャンバ内のガスの温度に依存して、影響されることを特徴とする装置。 - 請求項1の装置であって、
ワーキングドライブの作動が、ガスが充填されたチャンバ内のガスの温度に依存して影響されることを特徴とする装置。 - 請求項1および請求項2のうち何れか1項の装置であって、
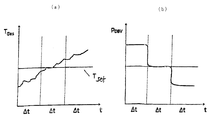
温度信号が所定の期間だけ平均化され、コントローラの入力変数として用いられることを特徴とする装置。 - 請求項1から請求項3のうち何れか1項の装置であって、
ワーキングドライブの最大力が、温度信号に依存して調整されることを特徴とする装置。 - 請求項1から請求項4のうち何れか1項の装置であって、
ワーキングドライブのワークダイナミクスが、温度信号に依存して調整されることを特徴とする装置。 - 請求項1から請求項5のうち何れか1項の装置であって、
ワーキングドライブが、少なくとも1つのワーキングハイドロリックシリンダを含み、上記ハイドロリックシリンダのハイドロリックスの作動が、温度信号に依存して影響されることを特徴とする装置。 - 請求項6の装置であって、
ワーキングドライブのハイドロリックスのプライマリプレッシャが、特に、プライマリプレッシャ制限バルブの作動によって、温度信号に依存して調整されることを特徴とする装置。 - 請求項6および請求項7のうち何れか1項の装置であって、
特に、可動部材の上昇および/または下降のための、パイロットプレッシャおよび/またはバルブの作動電流によって、および/またはワーキングポンプおよび/またはドライブモータの作動によって、ワーキングハイドロリックシリンダのハイドロリックスのワークダイナミクスが、温度信号に依存して調整されることを特徴とする装置。 - 装置、特に少なくとも1つのワーキングドライブを介して可動な可動部材を有し、可動部材の動きからのエネルギ回収のために、ガスが充填されたチャンバを含む少なくとも1つのエネルギ回収シリンダが設けられた、請求項1から請求項8のうち何れか1項の装置の運転方法であって、
ワーキングドライブの作動が、直接的に、または間接的に決定された、ガスが充填されたチャンバ内のガスの温度に依存して、影響されることを特徴とする方法。 - 請求項1から請求項9のうち何れか1項の装置のためのワーキングドライブのための、エネルギ回収シリンダ、および/またはコントローラ。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102010051650.3 | 2010-11-17 | ||
| DE102010051650A DE102010051650A1 (de) | 2010-11-17 | 2010-11-17 | Arbeitsgerät |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012107750A true JP2012107750A (ja) | 2012-06-07 |
| JP5886605B2 JP5886605B2 (ja) | 2016-03-16 |
Family
ID=45442743
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011251614A Active JP5886605B2 (ja) | 2010-11-17 | 2011-11-17 | 装置 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US8938956B2 (ja) |
| EP (1) | EP2455552B1 (ja) |
| JP (1) | JP5886605B2 (ja) |
| CN (1) | CN102535554B (ja) |
| DE (1) | DE102010051650A1 (ja) |
| RU (1) | RU2584701C2 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102013013690A1 (de) * | 2013-08-16 | 2015-02-19 | Hydac Technology Gmbh | System zur automatischen Anpassung einer vorgebbaren Gaseintragsmenge und Betätigungseinrichtung mit einem solchen System |
| WO2021035477A1 (en) * | 2019-08-26 | 2021-03-04 | Guangxi Liugong Machinery Co., Ltd. | Electric excavator |
| CN111577810B (zh) * | 2020-05-26 | 2021-07-30 | 杭州斡维电子科技有限公司 | 气体弹簧阻尼器与同轴扫描开关端子连接器及控制方法 |
| US11668072B1 (en) * | 2022-10-26 | 2023-06-06 | Bourgault Industries Ltd. | Potential energy storage and control system for a hydraulically actuated element |
| US12522477B2 (en) | 2022-10-26 | 2026-01-13 | Brandt Industries Canada Ltd. | Hydraulic circuit and method for a material handler |
| US12419204B1 (en) * | 2024-05-24 | 2025-09-23 | Cnh Industrial America Llc | System and method for controlling the operation of an agricultural implement |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004526113A (ja) * | 2001-05-22 | 2004-08-26 | ブラーン,ラーズ | 移動作業機 |
| JP2010032046A (ja) * | 2008-07-24 | 2010-02-12 | Liebherr-Hydraulikbagger Gmbh | 作動機ユニット及び作動機ユニットに用いるエネルギ回収シリンダ |
Family Cites Families (21)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| SU121082A1 (ru) * | 1956-04-24 | 1958-11-30 | Б.П. Катюхин | Насосно-аккумул торный привод одноковшовых экскаваторов и других машин цикличного действи |
| US3912096A (en) * | 1974-06-27 | 1975-10-14 | American Hoist & Derrick Co | Hydraulic support for cylinder of piston cylinder motor |
| SU1382920A1 (ru) * | 1986-08-12 | 1988-03-23 | Специальное Конструкторско-Технологическое Бюро По Землеройным Машинам "Земмаш" Воронежского Производственного Объединения По Выпуску Экскаваторов Им.Коминтерна | Гидропривод одноковшового экскаватора с рекуперацией энергии |
| SU1642100A1 (ru) * | 1989-04-14 | 1991-04-15 | Симферопольское Производственное Объединение "Фотон" | Позиционный пневмопривод |
| MX9301133A (es) * | 1992-03-03 | 1993-12-01 | Lloyd Stanley | Sistema de accionamiento hidraulico para bomba de pozos petroliferos. |
| WO1997016371A1 (en) * | 1995-11-02 | 1997-05-09 | Lars Bruun | Arrangement for a crane |
| DE19647940C2 (de) * | 1996-11-20 | 1999-05-12 | Mannesmann Sachs Ag | Hydraulischer Stellantrieb |
| EP1092878A1 (en) * | 1999-10-12 | 2001-04-18 | Palmstiernas Instrument AB | Pneumatic control circuit for positioner |
| US6494765B2 (en) * | 2000-09-25 | 2002-12-17 | Center For Tribology, Inc. | Method and apparatus for controlled polishing |
| US6918247B1 (en) * | 2003-11-19 | 2005-07-19 | Jack E Warner | Assisted hydraulic system for moving a structural member |
| DE102004032868A1 (de) * | 2004-07-07 | 2006-02-09 | Liebherr-Hydraulikbagger Gmbh | Bagger und Maschine zum Materialumschlag |
| DE102005060990A1 (de) * | 2005-12-20 | 2007-06-28 | Bosch Rexroth Aktiengesellschaft | Antrieb und hydrostatische Kolbenmaschine mit Rückgewinnung von Bremsenergie |
| DE202006009223U1 (de) * | 2006-05-17 | 2007-09-27 | Liebherr-Werk Bischofshofen Ges.M.B.H. | Maschine, insbesondere Baumaschine |
| RO122787B1 (ro) * | 2006-07-24 | 2010-01-29 | Sorin Dinu | Dispozitiv de recuperare a energiei din operaţia de coborâre a braţului unui utilaj |
| JP5046690B2 (ja) * | 2007-03-12 | 2012-10-10 | 日立建機株式会社 | 作業車両の制御装置 |
| RU2007123290A (ru) * | 2007-06-21 | 2008-12-27 | Борис Владимирович Погорелов (RU) | Пневмоцилиндр с регулируемым ходом штока и устройство регулирования хода штока |
| EP2052889B1 (de) * | 2007-10-26 | 2016-06-15 | Strömsholmen AB | Hydropneumatische Feder-Dämpfungsvorrichtung und Verfahren zum Betreiben einer Hydropneumatischen Feder-Dämpfungsvorrichtung |
| DE102008040054A1 (de) * | 2008-07-01 | 2010-01-07 | Zf Friedrichshafen Ag | Verfahren zum Betreiben eines Hydraulikspeichers |
| US8234860B2 (en) * | 2008-08-29 | 2012-08-07 | Caterpillar Inc. | Machine control system having hydraulic warmup procedure |
| CN101435451B (zh) * | 2008-12-09 | 2012-03-28 | 中南大学 | 一种液压挖掘机动臂势能回收方法及装置 |
| US8833078B2 (en) * | 2009-02-27 | 2014-09-16 | D2Bg Llc | Compressed gas-driven device with passive thermodynamic composition |
-
2010
- 2010-11-17 DE DE102010051650A patent/DE102010051650A1/de not_active Withdrawn
-
2011
- 2011-10-26 EP EP11008589.1A patent/EP2455552B1/de active Active
- 2011-11-16 RU RU2011146560/03A patent/RU2584701C2/ru active
- 2011-11-17 CN CN201110374936.7A patent/CN102535554B/zh active Active
- 2011-11-17 US US13/298,429 patent/US8938956B2/en active Active
- 2011-11-17 JP JP2011251614A patent/JP5886605B2/ja active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004526113A (ja) * | 2001-05-22 | 2004-08-26 | ブラーン,ラーズ | 移動作業機 |
| JP2010032046A (ja) * | 2008-07-24 | 2010-02-12 | Liebherr-Hydraulikbagger Gmbh | 作動機ユニット及び作動機ユニットに用いるエネルギ回収シリンダ |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5886605B2 (ja) | 2016-03-16 |
| EP2455552B1 (de) | 2018-03-21 |
| US20120291430A1 (en) | 2012-11-22 |
| CN102535554A (zh) | 2012-07-04 |
| EP2455552A1 (de) | 2012-05-23 |
| RU2584701C2 (ru) | 2016-05-20 |
| US8938956B2 (en) | 2015-01-27 |
| CN102535554B (zh) | 2017-04-12 |
| RU2011146560A (ru) | 2013-05-27 |
| DE102010051650A1 (de) | 2012-05-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5886605B2 (ja) | 装置 | |
| EP1979548B1 (en) | Method for springing a movement of an implement of a work machine | |
| CN104619999B (zh) | 工程机械 | |
| KR101630733B1 (ko) | 작동 기계의 지브 및 작동 기계를 위한 리프팅 시스템 및 리프팅 방법 | |
| RU2016136706A (ru) | Погрузочно-разгрузочное транспортное средство, рассчитывающее скорость подвижного узла по скорости двигателя механизма подъёма | |
| KR20020026850A (ko) | 작업용 차량의 속도제어장치 및 그의 속도제어방법 | |
| GB2390595A (en) | Safety control system for a load handling machine | |
| KR20100011917A (ko) | 작업장비 | |
| JP5957207B2 (ja) | 作業機械及びそれに使用されるエネルギー回生シリンダ | |
| JP2010230039A (ja) | 流体圧回路 | |
| CA2580680A1 (en) | Electronically controlled valve for a materials handling vehicle | |
| CN110342437B (zh) | 用于液压系统中的高效液压泵操作的系统和方法 | |
| CN102575693B (zh) | 控制方案 | |
| JP2002227233A (ja) | 作業機械におけるブームシリンダの油圧制御回路 | |
| EP3789338B1 (en) | Variable hydraulic pressure relief systems and methods for a material handling vehicle | |
| SE1400288A1 (sv) | Hydraulcylinder | |
| JP5357073B2 (ja) | 建設機械のポンプ制御装置 | |
| US11427987B2 (en) | Hydraulic system for a fall-back support and work machine | |
| KR101250718B1 (ko) | 프론트로더 유압장치 | |
| KR100276424B1 (ko) | 크레인 부착용 항타기의 모듈레이팅장치 | |
| JP2008019680A (ja) | 作業機械用ブームの動作助力機構 | |
| CN118668779B (zh) | 一种属具调平系统和工程车辆 | |
| JP2008002172A (ja) | 浮き上がり防止機能を有する制御弁を備えた建設機械 | |
| HK40014389B (en) | Systems and methods for efficient hydraulic pump operation in a hydraulic system | |
| HK40014389A (en) | Systems and methods for efficient hydraulic pump operation in a hydraulic system |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20130215 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20140627 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20150512 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150519 |
|
| A601 | Written request for extension of time |
Free format text: JAPANESE INTERMEDIATE CODE: A601 Effective date: 20150721 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150831 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20160126 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20160212 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5886605 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |