JP2012123631A - 注目領域検出方法、注目領域検出装置、及びプログラム - Google Patents
注目領域検出方法、注目領域検出装置、及びプログラム Download PDFInfo
- Publication number
- JP2012123631A JP2012123631A JP2010273899A JP2010273899A JP2012123631A JP 2012123631 A JP2012123631 A JP 2012123631A JP 2010273899 A JP2010273899 A JP 2010273899A JP 2010273899 A JP2010273899 A JP 2010273899A JP 2012123631 A JP2012123631 A JP 2012123631A
- Authority
- JP
- Japan
- Prior art keywords
- attention area
- low
- order feature
- region
- visual saliency
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images






Landscapes
- Image Analysis (AREA)
Abstract
【解決手段】 注目領域検出方法に、入力画像中の所定の領域において複数の低次特徴量を算出する第1の算出工程と、前記複数の低次特徴量のそれぞれの確率密度の関係に基づいて視覚的顕著度を算出する第2の算出工程と、前記視覚的顕著度の統計的分布に基づいて注目領域を検出する検出工程とを備える。
【選択図】 図2
Description
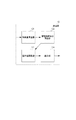
図1は、本発明の第1の実施形態に係る注目領域検出装置1の機能構成を示すブロック図である。本実施形態に係わる物体識別装置は、半導体集積回路(LSI)を用いて実現されるものとする。図1に示すように注目領域検出装置1は、学習部11、検出部12、制御部13を有する。これらの構成要素は注目領域検出装置1が果たす機能にそれぞれ対応している。
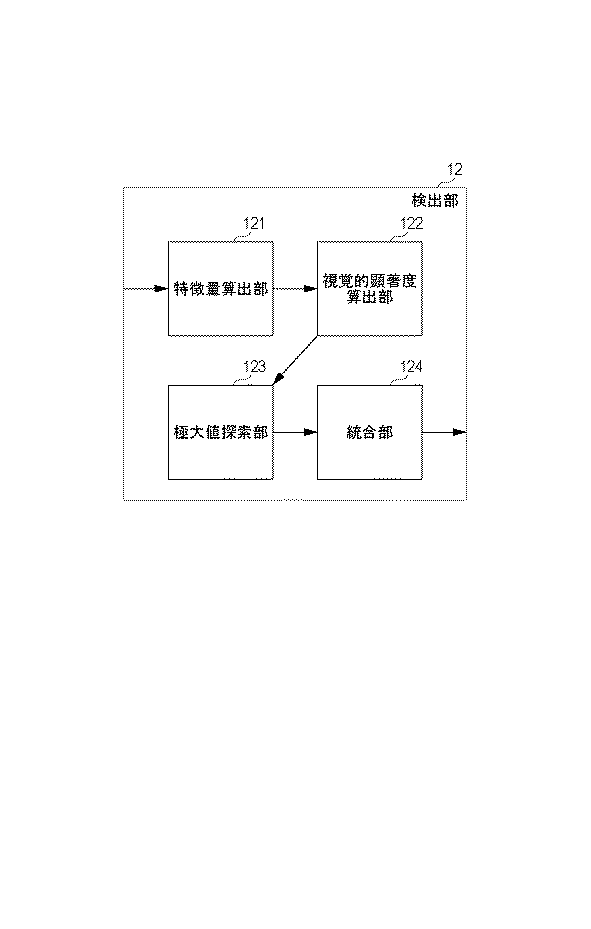
第1の実施形態では、注目領域検出装置は学習機能および識別機能の両者を実行するものとしたが、学習機能および検出機能のいずれか一方のみを実行するようにしてもよい。
Claims (8)
- 入力画像中の所定の領域において複数の低次特徴量を算出する第1の算出工程と、
前記複数の低次特徴量のそれぞれの確率密度の関係に基づいて視覚的顕著度を算出する第2の算出工程と、
前記視覚的顕著度の統計的分布に基づいて注目領域を検出する検出工程と
を有することを特徴とする注目領域検出方法。 - 前記第1の算出工程は、
前記所定の領域として、前記入力画像内の所定の点に対して第1の抽出領域と、該第1の抽出領域と大きさの異なる第2の抽出領域とを設定する抽出領域設定工程と、
前記複数の低次特徴量として、前記第1の抽出領域および前記第2の抽出領域のそれぞれから低次特徴量を抽出する低次特徴量抽出工程と
を有することを特徴とする請求項1に記載の注目領域検出方法。 - 前記低次特徴量抽出工程では、前記第1の抽出領域および前記第2の抽出領域のそれぞれから、複数種類の低次特徴量を抽出することを特徴とする請求項2に記載の注目領域検出方法。
- 前記第2の算出工程では、前記視覚的顕著度を、前記第1の抽出領域の低次特徴量のヒストグラムと前記第2の抽出領域の低次特徴量に対するヒストグラムの対応するヒストグラムビン間の差分絶対値に基づいて算出することを特徴とする請求項2に記載の注目領域検出方法。
- 前記第2の算出工程では、前記視覚的顕著度を、前記第1の抽出領域で得られた低次特徴量に対する確率密度と前記第2の抽出領域で得られた低次特徴量に対する確率密度の比に基づいて算出することを特徴とする請求項2に記載の注目領域検出方法。
- 前記検出工程は、
前記視覚的顕著度に基づいて複数の局所的注目領域を設定する局所的注目領域設定工程と、
前記複数の局所的注目領域をそれらの距離の大きさに基づいて統合して局所的注目領域群を生成する統合工程と、
前記局所的注目領域群ごとに視覚的顕著度の合計値を算出し、その最大値を与える局所的注目領域群を特定する特定工程と、
特定された前記局所的注目領域群を包含する領域を前記注目領域として設定する注目領域設定工程と
を有することを特徴とする請求項1乃至5のいずれか1項に記載の注目領域検出方法。 - 入力画像中の所定の領域において複数の低次特徴量を算出する第1の算出手段と、
前記複数の低次特徴量のそれぞれの確率密度の関係に基づいて視覚的顕著度を算出する第2の算出手段と、
前記視覚的顕著度の統計的分布に基づいて注目領域を検出する検出手段と
を有することを特徴とする注目領域検出装置。 - 請求項1に記載の注目領域検出方法の各工程をコンピュータに実行させるためのプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010273899A JP5704909B2 (ja) | 2010-12-08 | 2010-12-08 | 注目領域検出方法、注目領域検出装置、及びプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010273899A JP5704909B2 (ja) | 2010-12-08 | 2010-12-08 | 注目領域検出方法、注目領域検出装置、及びプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012123631A true JP2012123631A (ja) | 2012-06-28 |
| JP5704909B2 JP5704909B2 (ja) | 2015-04-22 |
Family
ID=46504999
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010273899A Expired - Fee Related JP5704909B2 (ja) | 2010-12-08 | 2010-12-08 | 注目領域検出方法、注目領域検出装置、及びプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5704909B2 (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102999926A (zh) * | 2012-11-12 | 2013-03-27 | 北京交通大学 | 一种基于底层特征融合的图像视觉显著性计算方法 |
| CN103020974A (zh) * | 2012-12-31 | 2013-04-03 | 哈尔滨工业大学 | 基于显著区域差异和显著密度实现显著物体自动检测的方法 |
| CN103247051A (zh) * | 2013-05-16 | 2013-08-14 | 北京工业大学 | 一种基于期望步数的图像显著程度检测方法 |
| CN103561261A (zh) * | 2013-10-12 | 2014-02-05 | 重庆邮电大学 | 基于视觉注意的全景可定位视频编码方法 |
| US10121067B2 (en) | 2014-09-30 | 2018-11-06 | Canon Kabushiki Kaisha | Image processing apparatus that determines processing target area of an image based on degree of saliency, image processing method, and storage medium |
| WO2023095520A1 (ja) * | 2021-11-29 | 2023-06-01 | 富士フイルム株式会社 | 教師データ生成装置、教師データ生成方法、プログラム及び欠陥検査装置 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000207564A (ja) * | 1998-12-31 | 2000-07-28 | Eastman Kodak Co | 画像の被写体の検出方法 |
-
2010
- 2010-12-08 JP JP2010273899A patent/JP5704909B2/ja not_active Expired - Fee Related
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000207564A (ja) * | 1998-12-31 | 2000-07-28 | Eastman Kodak Co | 画像の被写体の検出方法 |
Non-Patent Citations (2)
| Title |
|---|
| CSNG201000880012; 藤川 哲也: '物体領域抽出による画像の識別率向上に関する検討' 映像情報メディア学会技術報告 , 20100914, p.73〜78, (社)映像情報メディア学会 * |
| JPN6014034679; 藤川 哲也: '物体領域抽出による画像の識別率向上に関する検討' 映像情報メディア学会技術報告 , 20100914, p.73〜78, (社)映像情報メディア学会 * |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102999926A (zh) * | 2012-11-12 | 2013-03-27 | 北京交通大学 | 一种基于底层特征融合的图像视觉显著性计算方法 |
| CN103020974A (zh) * | 2012-12-31 | 2013-04-03 | 哈尔滨工业大学 | 基于显著区域差异和显著密度实现显著物体自动检测的方法 |
| CN103020974B (zh) * | 2012-12-31 | 2015-05-13 | 哈尔滨工业大学 | 基于显著区域差异和显著密度实现显著物体自动检测的方法 |
| CN103247051A (zh) * | 2013-05-16 | 2013-08-14 | 北京工业大学 | 一种基于期望步数的图像显著程度检测方法 |
| CN103561261A (zh) * | 2013-10-12 | 2014-02-05 | 重庆邮电大学 | 基于视觉注意的全景可定位视频编码方法 |
| CN103561261B (zh) * | 2013-10-12 | 2016-10-26 | 重庆邮电大学 | 基于视觉注意的全景可定位视频编码方法 |
| US10121067B2 (en) | 2014-09-30 | 2018-11-06 | Canon Kabushiki Kaisha | Image processing apparatus that determines processing target area of an image based on degree of saliency, image processing method, and storage medium |
| WO2023095520A1 (ja) * | 2021-11-29 | 2023-06-01 | 富士フイルム株式会社 | 教師データ生成装置、教師データ生成方法、プログラム及び欠陥検査装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5704909B2 (ja) | 2015-04-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10936911B2 (en) | Logo detection | |
| CN113496525B (zh) | 通过2d相机的3d姿态估计 | |
| US11017210B2 (en) | Image processing apparatus and method | |
| US20180260669A1 (en) | Image processing apparatus, image processing method, template generation apparatus, object recognition processor, and object recognition processing program | |
| JP5261501B2 (ja) | 不変の視覚場面及び物体の認識 | |
| JP5455787B2 (ja) | 動作解析装置および動作解析方法 | |
| JP6397379B2 (ja) | 変化領域検出装置、方法、及びプログラム | |
| CN109448007B (zh) | 图像处理方法、图像处理装置及存储介质 | |
| US8526679B2 (en) | Image processing apparatus and image processing method | |
| JP5704909B2 (ja) | 注目領域検出方法、注目領域検出装置、及びプログラム | |
| JP6684475B2 (ja) | 画像処理装置、画像処理方法及びプログラム | |
| JP6071002B2 (ja) | 信頼度取得装置、信頼度取得方法および信頼度取得プログラム | |
| US11989928B2 (en) | Image processing system | |
| US10891740B2 (en) | Moving object tracking apparatus, moving object tracking method, and computer program product | |
| CN102473312B (zh) | 标记生成装置、标记生成检测系统、标记生成检测装置及标记生成方法 | |
| JP5936561B2 (ja) | 画像における外観及びコンテキストに基づく物体分類 | |
| CN105426901A (zh) | 用于对摄像头视野中的已知物体进行分类的方法 | |
| US8164633B2 (en) | Calibration apparatus and method for imaging devices and computer program | |
| CN117173545B (zh) | 一种基于计算机图形学的证照原件识别方法 | |
| US10395090B2 (en) | Symbol detection for desired image reconstruction | |
| US9942465B2 (en) | Imaging apparatus and imaging condition setting method and program | |
| CN114419451B (zh) | 电梯内外识别方法、装置、电子设备及存储介质 | |
| JP2016206909A (ja) | 情報処理装置、情報処理方法 | |
| KR20130081126A (ko) | 손 제스처 인식 방법 및 그 장치 | |
| CN106651950A (zh) | 一种基于二次曲线透视投影不变性的单相机位姿估计方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20131209 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140722 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140819 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20141017 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20141111 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150105 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150127 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150224 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5704909 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| LAPS | Cancellation because of no payment of annual fees |