JP2012127706A - 物体のサイズ検査方法 - Google Patents
物体のサイズ検査方法 Download PDFInfo
- Publication number
- JP2012127706A JP2012127706A JP2010277543A JP2010277543A JP2012127706A JP 2012127706 A JP2012127706 A JP 2012127706A JP 2010277543 A JP2010277543 A JP 2010277543A JP 2010277543 A JP2010277543 A JP 2010277543A JP 2012127706 A JP2012127706 A JP 2012127706A
- Authority
- JP
- Japan
- Prior art keywords
- point
- contour
- pixel
- moved
- pixels
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images





Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/02—Measuring arrangements characterised by the use of optical techniques for measuring length, width or thickness
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/60—Analysis of geometric attributes
- G06T7/62—Analysis of geometric attributes of area, perimeter, diameter or volume
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V10/00—Arrangements for image or video recognition or understanding
- G06V10/40—Extraction of image or video features
- G06V10/46—Descriptors for shape, contour or point-related descriptors, e.g. scale invariant feature transform [SIFT] or bags of words [BoW]; Salient regional features
- G06V10/469—Contour-based spatial representations, e.g. vector-coding
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Theoretical Computer Science (AREA)
- Multimedia (AREA)
- Geometry (AREA)
- Image Analysis (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Measuring Or Testing Involving Enzymes Or Micro-Organisms (AREA)
Abstract
【課題】信頼性が高く、簡易で日常的な検査に適した物体のサイズ検査方法を提供する。
【解決手段】物体の二次元形状が二次元空間である所定長さのスリットを通過するか否かにより、物体のサイズを検査する。物体を撮像して画像データを取得し、画像データを二値化処理し、二値化処理した二値画像に基づいて物体に対応する画素の連結領域を特定し、画素の連結領域において輪郭構成画素を順次特定し、輪郭構成画素の一つを起点として、第一の点は第一の方向に移動させ、第二の点は第二の方向に移動させるとともに第一の点との直線距離がスリットの所定長さである規定値以上となる場合にのみ第一の方向に移動させ、第一の点が輪郭構成画素を一巡し起点となる画素に戻るまでの間に、輪郭構成画素のすべてを、第一の点と第二の点の少なくともいずれかが通過した状態で該第一の点と第二の点とが一致することで、物体の二次元形状がスリットを通過するものと判断する。
【選択図】図2
Description
本発明は、物体のサイズ検査方法に関し、特に、バラスト水中に含まれる微生物などの微小物体のサイズを検査するのに適した物体のサイズ検査方法に関する。
荷物を積載していない船舶は、当該船舶を安定させるためにバラスト水を搭載して航行し、当該バラスト水を荷物を積載する海域において排出する。
通常、バラスト水は、搭載する海域と異なる海域に排出されるため、該バラスト水に混入するプランクトンや細菌等の微生物が本来の生息地以外の海域に運ばれて生態系を破壊するなどの問題を引き起こす虞がある。
通常、バラスト水は、搭載する海域と異なる海域に排出されるため、該バラスト水に混入するプランクトンや細菌等の微生物が本来の生息地以外の海域に運ばれて生態系を破壊するなどの問題を引き起こす虞がある。
このような問題に対処するため、バラスト水の規制に関する国際的なルールが策定され、「船舶のバラスト水および沈殿物の規制および管理のための国際条約(バラスト水管理条約)」が採択されている。
上記バラスト水管理条約に関連する「バラスト水サンプリングに関するガイドライン(G2)」は、「バラスト水排出基準(D−2)」において、プランクトンなどの微生物を最小サイズにより区分し、船舶から排出されるバラスト水に含まれる微生物の個体数を前記区分毎に規定している。
また、上記ガイドライン(G2)は、上記排出基準(D−2)における「微生物の最小サイズ」について、刺、鞭毛あるいは触覚を除く生体の最小寸法を意味するものである旨定義している。
そのため、近年、上記排出基準(D−2)を満たすよう、バラスト水の処理装置の開発が盛んに行われている。
また、上記ガイドライン(G2)は、上記排出基準(D−2)における「微生物の最小サイズ」について、刺、鞭毛あるいは触覚を除く生体の最小寸法を意味するものである旨定義している。
そのため、近年、上記排出基準(D−2)を満たすよう、バラスト水の処理装置の開発が盛んに行われている。
ところで、バラスト水に含まれる微生物の内、プランクトンなどの比較的大きな微生物については、前記最小サイズの検査は、顕微鏡等を用いた検査員の目視により行われている。
しかしながら、検査員の目視による最小サイズの検査は、時間と費用がかかるため、これに代わる簡易な検査方法の開発が望まれている。
しかしながら、検査員の目視による最小サイズの検査は、時間と費用がかかるため、これに代わる簡易な検査方法の開発が望まれている。
特許文献1には、微生物のデジタル画像を取得し、該デジタル画像を二値化して得られた二値画像において画素の連結領域を1微生物と認識し、該微生物の面積を算出し、該算出された面積と等しい面積を有し短径と長径が1:1.1〜1:8の任意の比を有する楕円形の短径を算出し、該算出した短径を前記微生物の最小サイズとする検査方法が記載されている。
ところが、上記特許文献1に記載された方法は、微生物の形状を、当該微生物と同面積の楕円形であると仮定し、その短径を該微生物の最小サイズとするものであり、当該楕円形の短径は、上記ガイドライン(G2)の「最小サイズ」の定義とは明らかに異なるものである。また、プランクトンなどの微生物には様々な形状を有するものがあるが、上記特許文献1に記載された方法は、形状を単に楕円形と仮定するものであり、実測とのバラツキが大きく信頼性に乏しいものである。
そこで、本発明は、信頼性が高く、日常的な簡易検査に適した物体のサイズ検査方法を提供することを目的とする。
上記目的を達成するため、本発明における物体のサイズ検査方法は、物体が所定寸法の二次元空間を通過するか否かにより当該物体のサイズを検査するものであり、具体的には、物体の二次元形状が二次元空間である所定長さのスリットを通過するか否かにより、当該物体のサイズを検査するものである。
本発明の検査方法は、前記物体の二次元形状における輪郭上の起点から、該輪郭に沿って二点を時計回り又は反時計回りに移動させるに際し、第一の点は第一の方向に移動させ、第二の点は前記第一の方向と反対の第二の方向に移動させるとともに前記第一の点との直線距離が前記スリットの所定長さである規定値以上となる場合にのみ前記第一の方向に移動させ、前記第一の点が前記輪郭を一巡し前記起点に戻るまでの間に前記第二の点と交差することで、前記物体の二次元形状が前記スリットを通過するものと判断することが好ましい。
本発明の検査方法は、前記物体を撮像して画像データを取得し、
該画像データを二値化処理し、
該二値化処理した二値画像に基づいて前記物体に対応する画素の連結領域を特定し、
該画素の連結領域において輪郭を構成する画素を順次特定し、
該輪郭を構成する画素の一つを起点として、該輪郭を構成する画素に沿って二点を時計回り又は反時計回りに移動させるに際し、第一の点は第一の方向に移動させ、第二の点は前記第一の方向と反対の第二の方向に移動させるとともに前記第一の点との直線距離が前記スリットの所定長さである規定値以上となる場合にのみ前記第一の方向に移動させ、前記第一の点が前記輪郭を構成する画素を一巡し前記起点となる画素に戻るまでの間に、前記輪郭を構成するすべての画素を前記第一の点と第二の点の少なくともいずれかが通過した段階で該第一の点と第二の点とが一致することで、前記物体の二次元形状が前記スリットを通過するものと判断することが好ましい。
また、前記第二の点は、前記第一の点を第一の方向に一画素移動させる毎に、前記第一の点との直線距離が前記規定値未満の範囲で第二の方向に移動させ、又は前記第一の点との直線距離が前記規定値未満となるまで第一の方向に移動させることが好ましい。
さらに、前記物体の画像データは、スキャナーにより撮像し取得することが好ましい。
本発明の検査方法は、前記物体が微生物であることが好ましい。
本発明における物体のサイズ検査方法は、物体が所定寸法の二次元空間を通過するか否かにより当該物体のサイズを検査する、即ち当該物体のサイズが前記所定寸法以上か否かを検査するものであり、具体的には、物体の二次元形状が二次元空間である所定長さのスリットを通過するか否かにより、該物体のサイズを検査したり、物体の三次元形状が二次元空間である所定直径の円内を通過するか否かにより、該物体のサイズを検査したりするものであるから、信頼性が高く、簡易で日常的な検査に適する。
また、本発明の検査方法は、前記物体の二次元形状における輪郭上の起点から、該輪郭に沿って二点を時計回り又は反時計回りに移動させるに際し、第一の点は第一の方向に移動させ、第二の点は前記第一の方向と反対の第二の方向に移動させるとともに前記第一の点との直線距離が前記スリットの所定長さである規定値以上となる場合にのみ前記第一の方向に移動させ、前記第一の点が前記輪郭を一巡し前記起点に戻るまでの間に前記第二の点と一致することで、前記物体の二次元形状が前記スリットを通過するものと判断することとすれば、前記物体の輪郭をなぞる簡単な作業によって、当該物体のサイズが規定値以上か否かを検査することができる。
さらに、本発明の検査方法は、前記物体を撮像して画像データを取得し、該画像データを二値化処理し、該二値化処理した二値画像に基づいて前記物体に対応する画素の連結領域を特定し、該画素の連結領域において輪郭を構成する画素を順次特定し、該輪郭を構成する画素の一つを起点として、該輪郭を構成する画素に沿って二点を時計回り又は反時計回りに移動させるに際し、第一の点は第一の方向に移動させ、第二の点は前記第一の方向と反対の第二の方向に移動させるとともに前記第一の点との直線距離が前記スリットの所定長さである規定値以上となる場合にのみ前記第一の方向に移動させ、前記第一の点が前記輪郭を構成する画素を一巡し前記起点となる画素に戻るまでの間に、前記輪郭を構成するすべての画素を前記第一の点と第二の点の少なくともいずれかが通過した段階で該第一の点と第二の点とが一致することで、前記物体の二次元形状が前記スリットを通過するものと判断することとすれば、物体のサイズが規定値以上か否かを画像処理技術を用いて精度良く簡単に検査することができる。
ここで、本発明の検査方法は、前記物体の画像データを、スキャナーにより取得することとすれば、日常的な簡易検査に適するものとなる。
そして、本発明の検査方法は、前記物体が微生物であれば、バラスト水に含まれる微生物の最小サイズを精度良く簡単に検査することができる。
本発明の実施の形態を図面を参照しながら説明する。
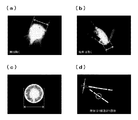
図1は、本発明の実施の形態において検査対象となる各種プランクトンの蛍光顕微鏡画像の一例を示す。
図1(a)はフジツボの幼生(動物性プランクトン)、(b)はカイアシ類(動物性プランクトン)、(c)及び(d)はケイ藻類(植物性プランクトン)の画像を示す。
各画像において、矢印で示す部分が、前記バラスト水管理条約のガイドライン(G2)で定義される「微生物の最小サイズ」に対応する。
図1は、本発明の実施の形態において検査対象となる各種プランクトンの蛍光顕微鏡画像の一例を示す。
図1(a)はフジツボの幼生(動物性プランクトン)、(b)はカイアシ類(動物性プランクトン)、(c)及び(d)はケイ藻類(植物性プランクトン)の画像を示す。
各画像において、矢印で示す部分が、前記バラスト水管理条約のガイドライン(G2)で定義される「微生物の最小サイズ」に対応する。
ここで、本発明の実施の形態において、プランクトンの「最小サイズ」とは、画像中のプランクトンの平面形状が通過することのできるスリット長さの最小サイズであると仮定する。
そして、本発明の実施の形態におけるプランクトンの「最小サイズ」の検査方法は、画像中におけるプランクトンに対応する画素の連結領域が、規定長さのスリットを通過することができるか否かにより、当該プランクトンの最小サイズが規定長さ以上か否かを判断しようとするものである。
そして、本発明の実施の形態におけるプランクトンの「最小サイズ」の検査方法は、画像中におけるプランクトンに対応する画素の連結領域が、規定長さのスリットを通過することができるか否かにより、当該プランクトンの最小サイズが規定長さ以上か否かを判断しようとするものである。
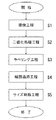
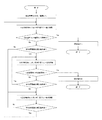
図2は、プランクトンの最小サイズ検査方法のフローを示す。
本実施の形態において、ブランクトンの最小サイズの検査は、撮像工程(S1)、二値化処理工程(S2)、ラベリング工程(S3)、輪郭追跡工程(S4)、サイズ判断工程(S5)の各工程を経て行われる。
本実施の形態において、ブランクトンの最小サイズの検査は、撮像工程(S1)、二値化処理工程(S2)、ラベリング工程(S3)、輪郭追跡工程(S4)、サイズ判断工程(S5)の各工程を経て行われる。
(1)撮像工程:S1
本工程では、バラスト水の検体をろ過したものをスキャナーで走査・撮像し、プランクトンの画像データを取得する。
ここで、予めプランクトンを染色しておけば、前記画像データにおいて当該プランクトンを判別することが容易となる。また、生細胞のみ染色する色素を使用すれば、前記画像データにおいて生細胞をもつ生きたプランクトンを判別することが容易となる。
そして、予め公知の蛍光色素によりプランクトンの生細胞を蛍光染色しておけば、蛍光イメージスキャナーにより該生細胞をもつ生きたプランクトンを撮像することができる。
本工程では、バラスト水の検体をろ過したものをスキャナーで走査・撮像し、プランクトンの画像データを取得する。
ここで、予めプランクトンを染色しておけば、前記画像データにおいて当該プランクトンを判別することが容易となる。また、生細胞のみ染色する色素を使用すれば、前記画像データにおいて生細胞をもつ生きたプランクトンを判別することが容易となる。
そして、予め公知の蛍光色素によりプランクトンの生細胞を蛍光染色しておけば、蛍光イメージスキャナーにより該生細胞をもつ生きたプランクトンを撮像することができる。
(2)二値化処理工程:S2
本工程では、前記撮像工程(S1)で取得した画像データの二値化処理を行い、二値画像を取得する。
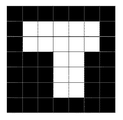
ここで、図3は前記二値化処理により取得される二値画像のイメージを示す。図3における白又は黒の複数の四角は、それぞれ画素を示す。なお、図3において、プランクトンに対応する画素は白で示される。
本工程では、前記撮像工程(S1)で取得した画像データの二値化処理を行い、二値画像を取得する。
ここで、図3は前記二値化処理により取得される二値画像のイメージを示す。図3における白又は黒の複数の四角は、それぞれ画素を示す。なお、図3において、プランクトンに対応する画素は白で示される。
(3)ラベリング工程:S3
本工程では、前記二値化処理工程(S2)で取得した二値画像の中から、ラスタスキャンなどの手法によりプランクトンに対応する画素の領域を特定し、各々の画素の領域が区別できるようにラベリングを行う。
ここで、前記画素の領域は、画素値1の一つの画素が独立した一画素領域、又は画素値1の複数の画素が連結した連結領域のことである。
図3に示す例は、プランクトンに対応する画素の連結領域を示すものである。
本工程では、前記二値化処理工程(S2)で取得した二値画像の中から、ラスタスキャンなどの手法によりプランクトンに対応する画素の領域を特定し、各々の画素の領域が区別できるようにラベリングを行う。
ここで、前記画素の領域は、画素値1の一つの画素が独立した一画素領域、又は画素値1の複数の画素が連結した連結領域のことである。
図3に示す例は、プランクトンに対応する画素の連結領域を示すものである。
(4)輪郭追跡工程:S4
本工程では、前記ラベリング工程(S3)で特定された画素の連結領域について、輪郭を構成する画素(輪郭画素)の一つを起点とし、該連結領域の輪郭を画素単位で追跡する。ここで、本実施の形態において輪郭とは、前記画素の連結領域の外輪郭を指す。
この時、前記起点となる第一輪郭画素は、例えばラスタスキャンにより特定することができる。また、前記輪郭の追跡は、連結画素の境界を求める4近傍追跡や8近傍追跡などの公知の手法により行うことができる。
本工程では、前記ラベリング工程(S3)で特定された画素の連結領域について、輪郭を構成する画素(輪郭画素)の一つを起点とし、該連結領域の輪郭を画素単位で追跡する。ここで、本実施の形態において輪郭とは、前記画素の連結領域の外輪郭を指す。
この時、前記起点となる第一輪郭画素は、例えばラスタスキャンにより特定することができる。また、前記輪郭の追跡は、連結画素の境界を求める4近傍追跡や8近傍追跡などの公知の手法により行うことができる。
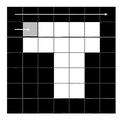
図4は、図3に示す二値画像においてラスタスキャンにより第一輪郭画素を探索する例を示す。ラスタスキャンは、画像の左上を起点とし、左端から右に画素を調べ、右端に着いたら行を1つ下がって左端から右に画素を調べることを順次繰り返す走査手法である。
また、図5(a)は前記4近傍追跡により輪郭を追跡する手法を、図5(b)は前記8近傍追跡により輪郭を追跡する手法をそれぞれ示す。図5(a),(b)に示す各近傍追跡は、それぞれ探索した輪郭画素Oを中心として、追跡方向から時計回りに図示する番号順に次の輪郭画素を探索する手法である。
また、図5(a)は前記4近傍追跡により輪郭を追跡する手法を、図5(b)は前記8近傍追跡により輪郭を追跡する手法をそれぞれ示す。図5(a),(b)に示す各近傍追跡は、それぞれ探索した輪郭画素Oを中心として、追跡方向から時計回りに図示する番号順に次の輪郭画素を探索する手法である。
本実施の形態では、画素の連結領域において、第一輪郭画素をラスタスキャンにより特定し、該第一輪郭画素から8近傍追跡により時計回りに順次輪郭画素を探索する。そして、当該輪郭の追跡は、探索した画素が前記第一輪郭画素であり、かつ次に探索する画素が探索済みの画素である場合に終了する。
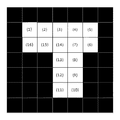
図6は、図3に示す二値画像において、第一輪郭画素を輪郭No.(1)とし、輪郭画素の追跡順に輪郭番号(輪郭No.(2)〜No.(16))を付したものである。
図6は、図3に示す二値画像において、第一輪郭画素を輪郭No.(1)とし、輪郭画素の追跡順に輪郭番号(輪郭No.(2)〜No.(16))を付したものである。
(5)サイズ判断工程:S5
本工程では、前記輪郭追跡工程(S4)で輪郭画素が特定された連結領域について、該連結領域に対応するプランクトンの最小サイズが規定長さ以上か否かを判断する。
本実施の形態では、図6に示す二値画像において、前記輪郭No.(1)を起点画素Aとし、当該起点画素Aから二点B,Cを前記輪郭番号順に輪郭画素に沿って移動させる。
本工程では、前記輪郭追跡工程(S4)で輪郭画素が特定された連結領域について、該連結領域に対応するプランクトンの最小サイズが規定長さ以上か否かを判断する。
本実施の形態では、図6に示す二値画像において、前記輪郭No.(1)を起点画素Aとし、当該起点画素Aから二点B,Cを前記輪郭番号順に輪郭画素に沿って移動させる。
第一の点Bについては、輪郭No.(1)→No.(2)→No.(3)→・・・と時計回りに第一の方向に移動させる。また、第二の点Cについては、輪郭No.(1)→No.(16)→No.(15)→・・・と反時計回りに第二の方向に移動させる。
ここで、第二の点Cについては、前記第一の点Bを次の輪郭番号の画素に移動させる毎に、前記第一の点Bとの距離が前記規定長さ未満の範囲で、前記輪郭番号順に前記第二の方向に連続して移動させる。また、前記第一の点Bとの距離が前記規定長さ以上となる場合には、当該距離が前記規定長さ未満となるまで、前記輪郭番号順に前記第一の方向に連続して移動させる。
ここで、第二の点Cについては、前記第一の点Bを次の輪郭番号の画素に移動させる毎に、前記第一の点Bとの距離が前記規定長さ未満の範囲で、前記輪郭番号順に前記第二の方向に連続して移動させる。また、前記第一の点Bとの距離が前記規定長さ以上となる場合には、当該距離が前記規定長さ未満となるまで、前記輪郭番号順に前記第一の方向に連続して移動させる。
そして、前記第一の点Bが前記輪郭番号順に輪郭画素を一巡し輪郭No.(1)の起点画素Aに戻るまでの間に、前記第一の点Bと第二の点Cとが同じ輪郭番号の画素で交差した場合、即ち、前記輪郭画素のすべてを前記第一の点Bと第二の点Cの少なくともいずれかが通過した段階で該第一の点Bと第二の点Cとが一致した場合、前記連結領域は規定長さのスリットを通過することができるとして、当該連結領域に対応するプランクトンの最小サイズが規定長さ未満であると判断する。
一方、前記第一の点Bが、前記第二の点Cと同じ輪郭番号の画素で一致することなく前記輪郭画素を一巡し、輪郭No.(1)の起点画素Aに戻れば、前記連結領域は規定長さのスリットを通過することができないとして、前記連結領域に対応するプランクトンの最小サイズが規定長さ以上であると判断する。
以下、本実施の形態におけるプランクトンの「最小サイズ」の判断について、実施例に基づいて説明する。
<プランクトンの最小サイズを規定長さ未満と判断する例>
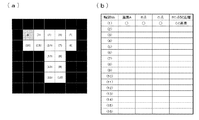
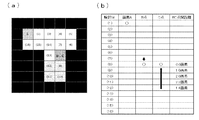
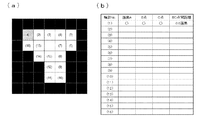
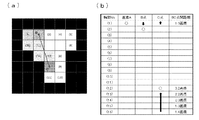
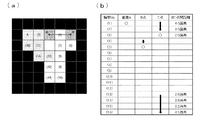
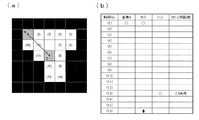
図7は、画像処理を用いてプランクトンの最小サイズを判断するためのフローチャートを示す。また、図8〜12は、図7に示すフローチャートを図3に示す二値画像へ適用する例を示す。図8〜図12の各図とも(a)は二値画像のイメージを、(b)は図6に示す輪郭番号に基づいて作成される輪郭リストを示す。
なお、本実施例において、B点とC点との間の距離(BC点間距離)は、各点が位置する画素中心間の距離であるものとする。また、規定長さは2.5画素とする。
図7は、画像処理を用いてプランクトンの最小サイズを判断するためのフローチャートを示す。また、図8〜12は、図7に示すフローチャートを図3に示す二値画像へ適用する例を示す。図8〜図12の各図とも(a)は二値画像のイメージを、(b)は図6に示す輪郭番号に基づいて作成される輪郭リストを示す。
なお、本実施例において、B点とC点との間の距離(BC点間距離)は、各点が位置する画素中心間の距離であるものとする。また、規定長さは2.5画素とする。
まず、図8(a)に示すように、輪郭No.(1)を起点画素Aと決定する。この時、B点及びC点は、ともに起点画素A上に位置するため、図8(b)の輪郭リストに示すように、BC点間距離は0.0画素である。
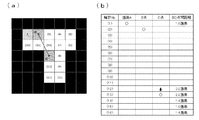
次に、前記B点及びC点を前記輪郭番号順に移動させる。まず、図9に示すように、B点を輪郭No.(1)→No.(2)と時計回りに第一の方向に一画素移動させる。この場合、図9(b)の輪郭リストに示すように、BC点間距離は1.0画素であるから規定長さ未満と判断し、次にC点を輪郭No.(1)→No.(16)と反時計回りに第二の方向に一画素移動させる。そして、この場合、図10(b)の輪郭リストに示すように、BC点間距離は1.4画素であるから規定長さ未満と判断し、続けてC点を輪郭No,(16)→No,(15)と前記第二の方向に一画素移動させる。
その後、BC点間距離を規定長さ以上と判断するまで、輪郭リストに従いC点を輪郭No.(15)→No.(14)→No.(13)→・・・と前記第二の方向に連続して移動させる。そして、図10に示すように、C点を輪郭No.(12)に移動させた際、図10(b)の輪郭リストに示すように、BC点間距離が3.2画素となり規定長さ以上と判断すると、次に図11に示すように、C点を輪郭No.(12)→No.(13)と、これまでとは逆に時計回りに第一の方向に一画素移動させる。そうすると、図11(b)の輪郭リストに示すように、BC点間距離が2.2画素となるから規定長さ未満と判断し、次にB点を輪郭No.(2)→No.(3)と前記第一の方向に一画素移動させる。
上記のようにB点とC点の移動を繰り返し、図12に示すように、B点を輪郭No.(7)→No.(8)と前記第一の方向に一画素移動させる。この場合、図12(b)の輪郭リストに示すように、BC点間距離を規定長さ以上と判断するまで、C点を輪郭No.(12)→No.(11)→No.(10)→No.(9)→No.(8)と前記第二の方向に連続して移動させる。
このように、本実施例ではB点及びC点が輪郭No.(8)の画素で一致する。したがって、本実施例において、図3に示す二値画像の連結領域に対応するプランクトンの最小サイズは規定長さ未満であると判断する。
<プランクトンの最小サイズを規定長さ以上と判断する例>
図13は、本実施例において使用する二値画像のイメージを示す。図13に示す二値画像は、輪郭追跡工程(S4)で探索した輪郭画素に、第一輪郭画素を輪郭No.(1)として追跡順に輪郭番号(輪郭No.(2)〜No.(16))を付したものである。
また、図14〜18は、図7に示すフローを図13に示す二値画像へ適用する例を示す。図14〜図18の各図とも(a)は二値画像のイメージを、(b)は図13に示す輪郭番号に基づいて作成される輪郭リストを示す。
なお、本実施例においても、BC点間距離は、各点が位置する画素中心間の距離であるものとする。また、規定長さは2.5画素とする。
図13は、本実施例において使用する二値画像のイメージを示す。図13に示す二値画像は、輪郭追跡工程(S4)で探索した輪郭画素に、第一輪郭画素を輪郭No.(1)として追跡順に輪郭番号(輪郭No.(2)〜No.(16))を付したものである。
また、図14〜18は、図7に示すフローを図13に示す二値画像へ適用する例を示す。図14〜図18の各図とも(a)は二値画像のイメージを、(b)は図13に示す輪郭番号に基づいて作成される輪郭リストを示す。
なお、本実施例においても、BC点間距離は、各点が位置する画素中心間の距離であるものとする。また、規定長さは2.5画素とする。
まず、図14(a)に示すように、輪郭No.(1)を起点画素Aと決定する。この時、B点及びC点は、ともに起点画素A上に位置するため、図14(b)の輪郭リストに示すように、BC点間距離は0.0画素である。
次に、前記B点及びC点を前記輪郭番号順に移動させる、まず、図15に示すように、B点を輪郭No.(1)→No.(2)と時計回りに第一の方向に一画素移動させる。この場合、図15(b)の輪郭リストに示すように、BC点間距離は1.0画素であるから規定長さ未満と判断し、次にC点を輪郭No.(1)→No.(16)と反時計回りに第二の方向に一画素移動させる。そして、この場合、図15(b)の輪郭リストに示すように、BC点間距離は1.4画素であるから規定長さ未満と判断し、続けてC点を輪郭No.(16)→No.(15)と前記第二の方向に一画素移動させる。
その後、BC点間距離を規定長さ以上と判断するまで、輪郭リストに従いC点を輪郭No.(15)→No.(14)→No.(13)→・・・と前記第二の方向に連続して移動させる。そして、図15に示すように、C点を輪郭No.(12)に移動させた場合、図15(b)の輪郭リストに示すように、BC点間距離が3.2画素となり規定長さ未満でないと判断すると、次にC点を輪郭No.(12)→No.(13)と、これまでとは逆に時計回りに第一の方向に一画素移動させる。そうすると、BC点間距離が2.2画素となるから規定長さ未満と判断し、次にB点を輪郭No.(2)→No.(3)と前記第一の方向に一画素移動させる。
上記のようにB点とC点の移動を繰り返し、図16に示すように、B点を輪郭No.(4)→No.(5)と前記第一の方向に一画素移動させる。この場合、図16(b)の輪郭リストに示すように、C点は輪郭No.(13)に位置しているから、BC点間距離が2.8画素となり規定長さ以上と判断し、前記BC点間距離を規定長さ未満と判断するまで、C点を輪郭No.(13)→No.(14)→No.(15)→No.(16)→No.(1)→No.(2)→No.(3)と第一の方向に連続して移動させる。
さらに、上記のようにしてB点とC点の移動を繰り返し、図17に示すように、B点を輪郭No.(15)→No.(16)と前記第一の方向に一画素移動させる。この場合、図17(b)の輪郭リストに示すように、BC点間距離を規定長さ未満と判断するまで、C点を輪郭No.(7)→No.(8)→No.(9)→No.(10)→No.(11)→No.(12)→No.(13)と第一の方向に連続して移動させる。
そして、図18に示すように、B点を輪郭No.(16)→No.(1)と前記第一の方向に一画素移動させる。
このように、本実施例では、B点及びC点が同じ輪郭番号の画素で交差することがないままに、該B点が輪郭画素を一巡し、輪郭No.(1)の起点画素Aに戻る。したがって、本実施例において、図13に示す二値画像の連結領域に対応するプランクトンの最小サイズは規定長さ以上であると判断する。
なお、上記実施例1及び2では、画像の連結領域の輪郭を、輪郭画素の中心を結ぶラインと仮定し、BC点間距離を、各点が位置する画素中心間の距離であるとしたが、前記連結領域の輪郭を、輪郭画素の最外郭にある頂点を結ぶラインと仮定し、BC点間距離を、各点が位置する画素の四隅の頂点を使った距離であるとすれば、より精度良くプランクトンの最小サイズを判断することが可能となる。
上記本発明の実施の形態は、プランクトンの「最小サイズ」を、当該プランクトンの平面形状が通過することのできるスリット長さの最小サイズであると仮定し、プランクトンの平面形状が、所定長さのスリットを通過することができるか否かにより、当該プランクトンの最小サイズが所定長さ以上か否かを判断しようとするものであるが、前記スリットの長さを種々変化させながら本実施の形態の検査を繰り返すことで、上記プランクトンの最小サイズ自体を求めることができる。
上記本発明の実施の形態は、プランクトンの平面形状が、二次元空間である所定長さのスリットを通過することができるか否かにより、当該プランクトンの最小サイズが所定長さ以上か否かを判断しようとするものであるが、プランクトンの立体形状を特定できれば、該立体形状が二次元空間である所定直径の円内を通過できるか否かにより、当該プランクトンの最小サイズが所定サイズ以上か否かを、より精度良く判断することができる。
上記本発明の実施の形態は、プランクトンの最小サイズを検査するものであったが、それ以外の微生物の最小サイズやその他の各種物体のサイズの検査にも適用できることは明らかである。
本発明は、上記実施の形態に限るものでなく発明の範囲を逸脱しない限りにおいて、その構成を適宜変更できることはいうまでもない。
本発明の物体のサイズ検査方法は、信頼性が高く、また簡易で日常的な検査に適したものであり、極めて利用価値の高いものである。
Claims (6)
- 物体の二次元形状が二次元空間である所定長さのスリットを通過するか否かにより、当該物体のサイズを検査する物体のサイズ検査方法。
- 前記物体の二次元形状における輪郭上の起点から、該輪郭に沿って二点を時計回り又は反時計回りに移動させるに際し、第一の点は第一の方向に移動させ、第二の点は前記第一の方向と反対の第二の方向に移動させるとともに前記第一の点との直線距離が前記スリットの所定長さである規定値以上となる場合にのみ前記第一の方向に移動させ、前記第一の点が前記輪郭を一巡し前記起点に戻るまでの間に前記第二の点と一致することで、前記物体の二次元形状が前記スリットを通過するものと判断する請求項1記載の物体の最小サイズ検査方法。
- 前記物体を撮像して画像データを取得し、
該画像データを二値化処理し、
該二値化処理した二値画像に基づいて前記物体に対応する画素の連結領域を特定し、
該画素の連結領域において輪郭を構成する画素を順次特定し、
該輪郭を構成する画素の一つを起点として、該輪郭を構成する画素に沿って二点を時計回り又は反時計回りに移動させるに際し、第一の点は第一の方向に移動させ、第二の点は前記第一の方向と反対の第二の方向に移動させるとともに前記第一の点との直線距離が前記スリットの所定長さである規定値以上となる場合にのみ前記第一の方向に移動させ、前記第一の点が前記輪郭を構成する画素を一巡し前記起点となる画素に戻るまでの間に、前記輪郭を構成するすべての画素を前記第一の点と第二の点の少なくともいずれかが通過した状態で該第一の点と第二の点とが一致することで、前記物体の二次元形状が前記スリットを通過するものと判断する請求項1又は2記載の物体のサイズ検査方法。 - 前記第二の点を、前記第一の点を第一の方向に一画素移動させる毎に、前記第一の点との直線距離が前記規定値未満の範囲で第二の方向に移動させ、又は前記第一の点との直線距離が前記規定値未満となるまで第一の方向に移動させる請求項3記載の物体のサイズ検査方法。
- 前記物体の画像データは、スキャナーにより撮像し取得する請求項3又は4記載の物体のサイズ検査方法。
- 前記物体は、微生物である請求項1乃至5の何れか一項記載の物体のサイズ検査方法。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010277543A JP2012127706A (ja) | 2010-12-13 | 2010-12-13 | 物体のサイズ検査方法 |
| PCT/JP2011/006844 WO2012081200A1 (ja) | 2010-12-13 | 2011-12-07 | 物体のサイズ検査方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010277543A JP2012127706A (ja) | 2010-12-13 | 2010-12-13 | 物体のサイズ検査方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012127706A true JP2012127706A (ja) | 2012-07-05 |
Family
ID=46244320
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010277543A Pending JP2012127706A (ja) | 2010-12-13 | 2010-12-13 | 物体のサイズ検査方法 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2012127706A (ja) |
| WO (1) | WO2012081200A1 (ja) |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0636188B2 (ja) * | 1985-08-30 | 1994-05-11 | 株式会社日立製作所 | 画像計測装置 |
| JPH076777B2 (ja) * | 1989-07-06 | 1995-01-30 | 大日本スクリーン製造株式会社 | パターンの輪郭検出方法及びこの方法を用いた測長装置 |
| JPH05263411A (ja) * | 1992-03-19 | 1993-10-12 | Hitachi Ltd | 物体の観察方法および装置 |
| JP3853034B2 (ja) * | 1997-08-13 | 2006-12-06 | シスメックス株式会社 | 物体の境界決定方法および装置並びに物体の境界決定プログラムを記録した記録媒体 |
| JP2006010395A (ja) * | 2004-06-23 | 2006-01-12 | Yuji Motomiya | 2次元画像のコピー画像に領域指定した画像を中間画像とし、3次元画像を形成および体積を測定するシステム |
| JP2010063403A (ja) * | 2008-09-10 | 2010-03-25 | Ihi Corp | 微生物の簡易計数方法 |
-
2010
- 2010-12-13 JP JP2010277543A patent/JP2012127706A/ja active Pending
-
2011
- 2011-12-07 WO PCT/JP2011/006844 patent/WO2012081200A1/ja not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| WO2012081200A1 (ja) | 2012-06-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Prasanna et al. | Automated crack detection on concrete bridges | |
| Li et al. | Cable surface damage detection in cable-stayed bridges using optical techniques and image mosaicking | |
| KR101868379B1 (ko) | 검사 영상들 내의 분류를 위한 시스템, 방법 및 컴퓨터 프로그램 제품 | |
| KR100361385B1 (ko) | 2차원코드인식방법 | |
| TWI605249B (zh) | 使用無固定形式管理區域之晶圓檢查 | |
| JP2003059984A (ja) | 欠陥データ解析方法および検査装置並びにレビューシステム | |
| JP6079948B1 (ja) | 表面欠陥検出装置および表面欠陥検出方法 | |
| CN105718931B (zh) | 用于确定采集图像中的杂斑的系统和方法 | |
| Sioma | Assessment of wood surface defects based on 3D image analysis | |
| JP4521386B2 (ja) | 欠陥データ解析方法およびその装置 | |
| US10209203B2 (en) | Wafer inspection apparatus and wafer inspection method | |
| IL189010A (en) | Advanced cell-to-cell inspection | |
| KR102828290B1 (ko) | 광 신호를 포인트 확산 함수에 피팅하는 것에 의한 결함 분류 | |
| CN107220972B (zh) | 一种基于红外图像的禽蛋品质鉴别方法 | |
| JP2013050375A (ja) | バラスト水の検査方法 | |
| JP6566903B2 (ja) | 表面欠陥検出方法および表面欠陥検出装置 | |
| Deng et al. | Defect detection of bearing surfaces based on machine vision technique | |
| WO2012081200A1 (ja) | 物体のサイズ検査方法 | |
| Pan et al. | Research on the examination technology of connector pin skewing according to Blob analysis | |
| JP4279833B2 (ja) | 外観検査方法及び外観検査装置 | |
| JP2006047102A (ja) | 検査対象物の所定の表面状態の原因を自動的に求める装置 | |
| JP4534599B2 (ja) | 画像処理方法 | |
| JP4018091B2 (ja) | 表面状態を判定するための装置およびプログラム | |
| JP5033077B2 (ja) | 成形品の外観検査方法およびその装置 | |
| JP2019215258A (ja) | 画像処理プログラム、画像処理装置、及び画像処理方法 |