[第1実施形態]
以下、本発明を具体化した第1実施形態を図面に基づき詳細に説明する。
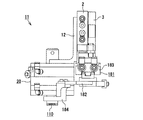
図1に示されるように、非接触搬送装置が備える搬送ヘッド11は、被搬送物である配線基板110を気流の作用を利用して搬送するものである。
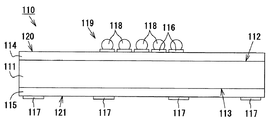
図2に示されるように、本実施形態の配線基板110は、ICチップ搭載用のオーガニック・パッケージ(樹脂製配線基板)であり、複数の製造工程後であって検査工程前の状態を示している。配線基板110は、縦30mm×横30mmの平面視略矩形板状である。また、配線基板110は、略矩形板状のコア基板111と、コア基板111のコア主面112(図2では上面)上に形成される第1ビルドアップ層114と、コア基板111のコア裏面113(図2では下面)上に形成される第2ビルドアップ層115とからなる。ビルドアップ層114,115は、熱硬化性樹脂(エポキシ樹脂)からなる樹脂絶縁層と、銅からなる導体層とを交互に積層した構造を有している。また、配線基板110の基板主面120上(第1ビルドアップ層114の上面上)における複数箇所には、端子パッド116(突起電極)がアレイ状に形成され、配線基板110の基板裏面121上(第2ビルドアップ層115の下面上)における複数箇所には、BGA用パッド117がアレイ状に形成されている。さらに、端子パッド116の表面上には、複数のはんだバンプ118(突起電極)が配設されている。各はんだバンプ118には、矩形平板状をなすICチップの端子が接続されるようになっている。なお、各端子パッド116及び各はんだバンプ118からなる領域は、ICチップを搭載可能な電極形成領域119である。
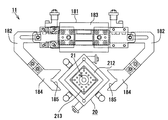
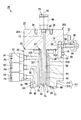
図1,図3に示される搬送ヘッド11は、搬送用多関節ロボット(図示略)のアームの先端に装着されている。搬送ヘッド11は、スライドテーブル2と、正面視L字状をなす接続板12を介してスライドテーブル2に取り付けられる吸引部20とを備えている。スライドテーブル2は、上下方向に沿って延びるテーブル本体3に取り付けられており、上下動可能になっている。吸引部20は、吸引面21を配線基板110に向けた状態で配線基板110に対して接近及び離間するようになっている。
また、搬送ヘッド11は、配線基板110を位置ずれ不能に保持固定するエアチャック181を備えている。エアチャック181は、チャック本体183と、基端部においてチャック本体183に固定されるとともに互いに離間した状態で吸引部20側に延びる一対の腕部182と、腕部182の先端部に接続されるとともに互いに対向する一対の接触部184とを備えている。チャック本体183は、両腕部182を駆動することにより、両接触部184を互いに接近及び離間させるようになっている。また、両接触部184は、配線基板110よりも硬度が高い樹脂(本実施形態ではPEEK樹脂)によって形成され、内側にそれぞれ係合凹部185を有している。両係合凹部185は、スライドテーブル2を下降させた基板保持固定時に、配線基板110を構成する4つの角部のうち互いに反対側に位置する2つの角部を保持するようになっている。
図4,図5に示されるように、吸引部20は、吸引部本体22、突出部材支持体51及び樹脂製パッド40を備えている。吸引部本体22は、金属材料(本実施形態では、プラチナを含有するアルミニウム合金)によって形成され、縦50mm×横50mm×高さ67mmの略直方体状をなしている。吸引部本体22は、吸引部本体22の下部を構成する吸引ヘッド211と、同吸引部本体22の上部を構成しかつ吸引ヘッド211を支持するヘッド支持部201とからなり、吸引ヘッド211及びヘッド支持部201は互いに分割可能な構造となっている。ヘッド支持部201は、縦50mm×横50mm×高さ22mmの略直方体状をなすブロック材によって形成されている。
ヘッド支持部201の中央部には、同ヘッド支持部201の上面202にて開口する第1ポート取付孔30が設けられている。第1ポート取付孔30には第1ポート90が取り付けられている。なお、第1ポート90は、導電性金属によって形成され、第1ポート90には、ポリウレタンにカーボンブラックを混入させた材料からなる帯電防止チューブ(図示略)が接続されている。さらに、ヘッド支持部201における第1ポート取付孔30の外側領域には、上面202にて開口する一対のネジ挿通孔34が設けられている。なお、搬送ヘッド11の接続板12を貫通したネジ(図示略)をネジ挿通孔34に螺着させることにより、吸引部20が搬送ヘッド11に取り付けられる。また、ヘッド支持部201の下面203(即ち、吸引ヘッド211との接続面)における中央部には、突出部材61が突設されている。さらに、ヘッド支持部201には、下面203にて開口する上側ピン収容穴35と、ヘッド支持部201の側面(即ち、吸引部20の外周面25)にて開口するとともに上側ピン収容穴35に連通する係合ピン孔36とが設けられている。そして、ヘッド支持部201の側面には、部材接続コネクタ37が装着されている。部材接続コネクタ37は係合ピン38を備え、係合ピン38の先端部は係合ピン孔36内に挿入されている。係合ピン38は、バネ39によって上側ピン収容穴35側に付勢されるようになっている。
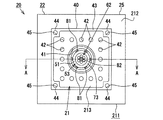
図4,図5に示されるように、吸引ヘッド211は、ヘッド本体212と、吸引ヘッド211の下端部を構成するヘッド先端部213とを一体形成した構造となっている。ヘッド本体212は、縦50mm×横50mm×高さ36mmの略直方体状をなし、ヘッド先端部213は、縦28mm×横28mm×高さ9mmの略直方体状をなしている。ヘッド本体212には、ヘッド本体212の側面(即ち、吸引部20の外周面25)にて開口する第2ポート取付孔31、第3ポート取付孔32及び第4ポート取付孔33が設けられている。第2ポート取付孔31には第2ポート91が取り付けられ、第3ポート取付孔32には第3ポート92が取り付けられている。さらに、第4ポート取付孔33には第4ポート93が取り付けられている。なお、各ポート91〜93は、導電性金属によって形成され、各ポート91〜93には帯電防止チューブが接続されている。
図5に示されるように、吸引ヘッド211の中央部には、同吸引ヘッド211の上面23及び下面24を貫通する支持体挿通孔26が設けられている。なお、支持体挿通孔26の上面23側端部はネジ孔となっており、支持体挿通孔26の下面24側端部は、後述するエア流路221の環状流路223となる凹部となっている。さらに、ヘッド本体212における支持体挿通孔26の外側領域には、上面23にて開口する下側ピン収容穴28と、ヘッド本体212の側面にて開口するとともに下側ピン収容穴28に連通する空気抜き穴29とが設けられている。よって、ヘッド支持部201側の上側ピン収容穴35にピン19の先端部を挿入するとともに、下側ピン収容穴28にピン19の基端部を挿入した状態で、ピン19の先端部に設けられたくびれ部18に係合ピン38の先端部を係合させることにより、ヘッド支持部201と吸引ヘッド211とが互いに固定される。
図5に示されるように、吸引ヘッド211には、下面24にて開口する16個の集塵流路191が設けられている。各集塵流路191は、吸引ヘッド211における支持体挿通孔26の外側領域に配置されている。そして、各集塵流路191は、第3ポート取付孔32に連通し、集塵ユニット151(図11参照)に接続されている。また、吸引ヘッド211には、下面24にて開口する4個の吸着流路195が設けられている。各吸着流路195は、吸引ヘッド211における支持体挿通孔26及び各集塵流路191の外側領域に配置されている。そして、吸着流路195は、第4ポート取付孔33に連通し、吸着ユニット161(図11参照)に接続されている。
また、突出部材支持体51は、吸引ヘッド211の支持体挿通孔26に収容され、上端部が支持体挿通孔26の上面23側端部に螺着されている。突出部材支持体51は、金属材料(本実施形態ではアルミニウム)によって形成され、外径11mm×高さ42mmの略円環状をなしている。また、突出部材支持体51には、内径9mmの突出部材挿入孔55が設けられている。突出部材挿入孔55は、突出部材支持体51の上面52及び下面53(図7参照)を貫通している。
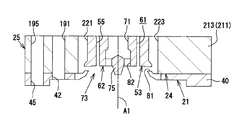
図4〜図7に示されるように、突出部材61は、突出部材挿入孔55に挿入され、外径7mm×高さ42mmの略円環状をなしている。突出部材61の内部には、イオンエアを供給する内径2.5mmのイオンエア流路71が設けられている。イオンエア流路71は、吸引面21の一部を構成する突出部材61の先端面62(下端面)にて開口している。また、イオンエア流路71は、第1ポート取付孔30に連通し、イオナイザ141(図11参照)に接続されている。さらに、吸引面21には、下方から見て円形状をなす凹部73が設けられている。また、凹部73の中心には、断面略台形状であって下方から見て円形状をなすノズル先端部75が突設されている。なお、イオンエア流路71は、凹部73の中心軸A1に沿って延びる直線状の流路である。
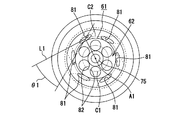
また、凹部73の中心部には、イオンエア流路71に連通するイオンエア吹出穴82が6箇所に設けられている。詳述すると、各イオンエア吹出穴82は、中心軸A1と同心状に設定された仮想円C1上において、ノズル先端部75を取り囲むように設けられている。また、各イオンエア吹出穴82は、中心軸A1を基準として等角度(60°)間隔で配置されている。なお、各イオンエア吹出穴82は、円形状をなし、内径が1.0mmに設定されている。そして、各イオンエア吹出穴82は、中心軸線が配線基板110の基板主面120に対して垂直に配置されており、イオンエア流路71から供給されてきたイオンエアを基板主面120に向けて垂直に吹き付けるようになっている。また、各イオンエア吹出穴82の中心軸線は、イオンエア流路71の中心軸A1に沿って延びるとともに、中心軸A1と平行に配置されている。
図5,図7に示されるように、吸引ヘッド211には、エアを供給するエア流路221がイオンエア流路71とは別々に設けられている。エア流路221は、導入流路222及び環状流路223からなっている。導入流路222は、吸引部20(ヘッド本体212)の外周面25から突出部材挿入孔55側(イオンエア流路71側)に延びている。また、導入流路222は、第2ポート91に連通し、エアユニット231(図11参照)に接続されている。環状流路223は、支持体挿通孔26と突出部材支持体51との間に形成された流路であり、突出部材挿入孔55(イオンエア流路71)を包囲するとともに、突出部材挿入孔55の中心軸線(イオンエア流路71の中心軸線)に沿って延びる環状をなしている。環状流路223は、上流側の端部において導入流路222に連通している。
図4〜図7に示されるように、吸引部20(ヘッド先端部213)には、環状流路223の下流側の端部に連通するとともに、凹部73の内周面にて開口するエア吹出穴81が6箇所に設けられている。各エア吹出穴81は、エア流路221から供給されてきたエアを凹部73内に噴出するようになっている。そして、それぞれのエア吹出穴81から噴出されるエアは、凹部73の周方向に沿って導かれ、イオンエア吹出穴82から基板主面120に向けて吹き付けられたイオンエアに衝突することにより、イオンエアを基板主面120全体に拡散させるようになっている。なお、本実施形態の吸引部20は、吸引部本体22と配線基板110との間に発生する空気流によって生じるベルヌーイ効果を利用して配線基板110を保持するようにしたベルヌーイチャックである。
なお図6に示されるように、各エア吹出穴81は、凹部73の中心軸A1を基準としたときに回転対称となるように配置されており、凹部73の周方向に沿って開口している。詳述すると、各エア吹出穴81は、中心軸A1と同心状に設定された仮想円C2上において、各イオンエア吹出穴82を取り囲むように配置されている。また、各エア吹出穴81は、中心軸A1を基準として等角度(60°)間隔で配置されている。さらに、各エア吹出穴81は、エア吹出穴81の位置にて接する仮想円C2の接線L1に対して、凹部73の中心側に同じ角度θ1(本実施形態では30°)だけ傾斜した状態で開口している。また、各エア吹出穴81は、吸引面21に対して凹部73の外側に傾斜していない状態で開口している。即ち、各エア吹出穴81は、吸引面21に対して平行に開口している。さらに、エア吹出穴81は、隣接するエア吹出穴81に向かって開口している。なお、各エア吹出穴81の内径は1.2mmに設定されている。
図4に示されるように、樹脂製パッド40は、ヘッド先端部213に取り付けられ、正面(下面)が吸引面21となっている。樹脂製パッド40は、樹脂材料(本実施形態ではエーテル系ウレタン)によって形成され、縦28mm×横28mm×高さ2.0mmの略矩形板状をなしている。また、樹脂製パッド40の中央部には、直径16mmの貫通孔41が設けられている。貫通孔41は、吸引部本体22の凹部73等を露出させるようになっている。さらに、樹脂製パッド40には、略矩形状をなす吸引面21の外周部に、吸引面21より1.0mmだけ突出した平面視略矩形環状の凸部43が形成されている。凸部43は、吸引面21を包囲するように突設された幅が1.0mmの突条である。なお、凸部43を構成する4つの角部44は、縦4.5mm×横4.5mmの平面視略矩形状をなしている。また、樹脂製パッド40には、4個の真空吸着穴45がそれぞれの角部44にて開口するように配設されている。即ち、各真空吸着穴45は、貫通孔41及び凹部73の外側領域にて開口するように配設されている。そして、各真空吸着穴45は、吸引ヘッド211の吸着流路195に連通している(図5参照)。
さらに、樹脂製パッド40には、配線基板110の基板主面120(図2参照)上の異物を回収する集塵穴42が設けられている。集塵穴42は、凹部73を包囲するように凸部43に沿って16箇所に配設され、凸部43に沿って等間隔に配置されている。詳述すると、各集塵穴42は、凹部73(貫通孔41)の外側領域であって、凸部43の内側領域にて開口するように配設されている。そして、各集塵穴42は、集塵流路191に連通するようになっている。なお、各集塵穴42の内径は、凸部43の幅(1.0mm)よりも大きく設定され、本実施形態では2.5mmに設定されている。また本実施形態では、集塵穴42から吸引されるエアの総流量が、吸引面21における凸部43の内側領域に噴出されるエアの総流量よりも大きく設定されている。
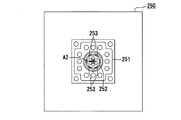
なお、本実施形態の吸引ヘッド211は、搬送する配線基板の外形寸法に応じて、4種類の吸引ヘッドの中から選択したものである。具体的に言うと、吸引ヘッド211は、縦及び横の長さが29mm以上37.5mm以下の配線基板である場合に選択されるようになっている。なお、縦及び横の長さが19mm以上22mm以下の配線基板である場合には、吸引ヘッド250(図8参照)が選択される。さらに、縦及び横の長さが23mm以上27mm以下の配線基板である場合には、吸引ヘッド260(図9参照)が選択され、縦及び横の長さが40mm以上50mm以下、または50mmの配線基板である場合には、吸引ヘッド270(図10参照)が選択される。以上のことから、縦及び横の長さが30mmの配線基板110(図2参照)を搬送する場合には、吸引ヘッド211が選択される。なお、配線基板110は、外形寸法が互いに異なる複数種類の配線基板の中から選択したものである。また、吸引ヘッド211は、吸引ヘッド250,260,270に交換可能となっている。なお、ヘッド支持部201は、各吸引ヘッド211,250,260,270に対して共通して用いられるものである。
また、吸引ヘッド211,250,260,270は、ヘッド先端部213,251,261,271の縦及び横の長さが互いに異なっている。さらに、吸引ヘッド211,250,260,270は、エア吹出穴81,253,263,273の設置態様が互いに異なっている。具体的に言うと、吸引ヘッド211,250,260,270は、凹部73,252,262,272の中心軸A1,A2,A3,A4からエア吹出穴81,253,263,273までの距離が互いに異なっている。なお、本実施形態の吸引ヘッド211は、ヘッド先端部213の縦及び横の長さが28mmに設定され、中心軸A1からエア吹出穴81までの距離が9mmに設定されている。また、吸引ヘッド250は、ヘッド先端部251の縦及び横の長さが18mmに設定され、凹部252の中心軸A2からエア吹出穴253までの距離が9mmに設定されている。吸引ヘッド260は、ヘッド先端部261の縦及び横の長さが22mmに設定され、凹部262の中心軸A3からエア吹出穴263までの距離が9mmに設定されている。吸引ヘッド270は、ヘッド先端部271の縦及び横の長さが38mmに設定され、凹部272の中心軸A4からエア吹出穴273までの距離が15mmに設定されている。
また、エアチャック181の接触部184には、静電電位センサ105(図11参照)が設置されている。静電電位センサ105は、接触部184内に埋設されており、接触部184の係合凹部185から露出するように配置されている。つまり、静電電位センサ105は、配線基板110の外周縁に接触する位置に設けられている。静電電位センサ105は、配線基板110に帯電した静電気を測定して、静電気測定信号を出力するようになっている。
次に、非接触搬送装置のシステム構成について説明する。
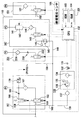
図11に示されるように、非接触搬送装置は、加圧エアを送り出すエア供給源131を備えている。また、非接触搬送装置は、エア供給源131と吸引部20との間を連通しうるエア供給流路130を備えている。エア供給流路130は、下流側において、第1エア流路140、第2エア流路150及び第3エア流路160に分岐している。第1エア流路140は、帯電防止チューブ及び第1ポート90(図5,図11のP3参照)を介して吸引部20のイオンエア流路71に連通している。第2エア流路150は、帯電防止チューブ及び第2ポート91(図5,図11のP2参照)を介して吸引部20のエア流路221に連通している。第3エア流路160は、帯電防止チューブ及び第4ポート93(図5,図11のP1参照)を介して吸引部20の吸着流路195に連通している。
図11に示されるように、エア供給流路130上にはエア供給バルブ132が設置されている。エア供給バルブ132は、エア供給源131の下流側に配置されており、エア供給流路130を開状態または閉状態に切り替えるようになっている。エア供給バルブ132は、開状態に切り替えられた際に、下流側にエアを供給可能とするようになっている。なお、本実施形態のエア供給バルブ132は、図示しないソレノイドにより作動する電磁弁である。
また、エア供給流路130上には、エア供給流路130内のエア圧力を一定値に調整する空気圧調整ユニット133が設置されている。即ち、空気圧調整ユニット133は、エア供給流路130を介してエア供給バルブ132及びエア供給源131と流路的に接続されている。空気圧調整ユニット133は、エアフィルタ134、圧力計135及び減圧弁136を備えている。エアフィルタ134は、エア供給バルブ132の下流側に配置されており、エア供給流路130内を通過するエアに含まれる異物を除去するようになっている。また、圧力計135は、エアフィルタ134の下流側に配置されており、エア供給流路130内を通過するエアの圧力を計測するようになっている。さらに、減圧弁136は、圧力計135の下流側に配置されており、エア供給流路130内を通過するエアの減圧を行い、減圧したエアを下流側に供給するようになっている。また、エア供給流路130上にはエアフィルタ137が設置されている。エアフィルタ137は、減圧弁136の下流側に配置されており、エア供給流路130内を通過するエアに含まれる水分を除去するようになっている。
図11に示されるように、第1エア流路140上にはイオンエアユニット147が設置されている。イオンエアユニット147は、減圧弁145、圧力計146、電磁弁143、エアフィルタ144及びイオナイザ141を備えている。減圧弁145は、エアフィルタ137の下流側に配置されており、第1エア流路140内を通過するエアの減圧を行い、減圧したエアを下流側に供給するようになっている。圧力計146は、減圧弁145の下流側に配置されており、第1エア流路140内を通過するエアの圧力を計測するようになっている。
また、電磁弁143は、圧力計146の下流側に配置されており、第1エア流路140を開状態または閉状態に切り替えるようになっている。電磁弁143は、開状態に切り替えられた際に、下流側にエアを供給可能とするとともに、エアを適宜排気してエア圧力を減圧調整するようになっている。なお、本実施形態の電磁弁143は、単動ソレノイドによって作動する2位置、直動ノーマルクローズの電磁弁であり、後述する制御装置101から出力される制御信号に基づいて開状態に切り替えられる。また、エアフィルタ144は、電磁弁143の下流側に配置されており、第1エア流路140内を通過するイオンエアに含まれる異物を除去するようになっている。
図11に示されるように、イオナイザ141は、DC方式のイオナイザであり、エアフィルタ144の下流側に配置されている。イオナイザ141は、第1エア流路140と連通するイオナイザ本体142と、イオナイザ本体142内に突出する2本の放電針(正極側及び負極側の放電針)と、各放電針に直流電圧を印加する高圧電源とを備えている。各放電針は、直流電圧が印加された際にコロナ放電を行うことにより、先端部分の周囲にイオンを発生させるようになっている。詳述すると、正極側の放電針は、印加する直流電圧の極性が正(+)である場合に陽イオンを発生させ、負極側の放電針は、印加する直流電圧の極性が負(−)である場合に陰イオンを発生させるようになっている。そして、イオナイザ141は、イオナイザ本体142内に導かれてきたエアに発生させたイオンを混合させることにより、イオンエアを生成するようになっている。さらに、イオナイザ141は、生成したイオンエアを第1エア流路140の下流側に放出するようになっている。なお、イオンエアは、帯電防止チューブ及び第1ポート90を介して吸引部20のイオンエア流路71に導かれる。
図11に示されるように、第2エア流路150上にはエアユニット231が設置されている。エアユニット231は、電磁弁232、流量調整弁233及びエアフィルタ234を備えている。電磁弁232は、エアフィルタ137の下流側に配置されており、第2エア流路150を開状態または閉状態に切り替えるようになっている。電磁弁232は、開状態に切り替えられた際に、下流側にエアを供給可能とするとともに、エアを適宜排気してエア圧力を減圧調整するようになっている。なお、本実施形態の電磁弁232は、単動ソレノイドによって作動する2位置、直動ノーマルクローズの電磁弁であり、制御装置101から出力される制御信号に基づいて開状態に切り替えられる。また、流量調整弁233は、電磁弁232とエアフィルタ234とをつなぐ流路の途中に配置されており、第2エア流路150を流れるエアを定量的に排気してそのエアの圧力が一定値となるよう減圧調整する絞り弁である。エアフィルタ234は、流量調整弁233の下流側に配置されており、第2エア流路150内を通過するエアに含まれる異物を除去するようになっている。
図11に示されるように、第3エア流路160上には吸着ユニット161が設置されている。また、吸着ユニット161は、基板吸着流路158と、第3エア流路160に連通する真空破壊流路159とに分岐している。
基板吸着流路158上には、第1電磁弁162及びエアフィルタ167が設置されている。第1電磁弁162は、エアフィルタ137の下流側に配置されており、基板吸着流路158を開状態または閉状態に切り替えるようになっている。第1電磁弁162は、開状態に切り替えられた際に、吸引部20の真空吸着穴45近傍にあるエアを、吸着流路195、第4ポート93及びエアフィルタ167等を介して真空引きするとともに、エアを適宜吸入してエア圧力を加圧調整するようになっている。なお、本実施形態の第1電磁弁162は、単動ソレノイドによって作動する2位置、直動ノーマルクローズの電磁弁であり、制御装置101から出力される制御信号に基づいて開状態に切り替えられる。
図11に示されるように、真空破壊流路159上には、第2電磁弁168、流量調整弁169及び圧力スイッチ170が設置されている。第2電磁弁168は、エアフィルタ137の下流側に配置されており、真空破壊流路159を開状態または閉状態に切り替えるようになっている。第2電磁弁168は、開状態に切り替えられた際に、エアフィルタ167と吸引部20とをつなぐ接続流路にエアを供給して、その接続流路の真空度を弱めるようになっている。それとともに、第2電磁弁168は、開状態に切り替えられた際に、真空破壊流路159を流れるエアを適宜排気して減圧調整するようになっている。なお、本実施形態の第2電磁弁168は、単動ソレノイドによって作動する2位置、直動ノーマルクローズの電磁弁であり、制御装置101から出力される制御信号に基づいて開状態に切り替えられる。また、流量調整弁169は、第2電磁弁168と圧力スイッチ170とをつなぐ流路の途中に配置されており、真空破壊流路159を流れるエアを定量的に排気してそのエアの圧力が一定値となるよう減圧調整する絞り弁である。圧力スイッチ170は、流量調整弁169及びエアフィルタ167の下流側に配置されている。圧力スイッチ170は、真空破壊流路159内の圧力が所定値を超えたこと(即ち、真空破壊されていること)を契機としてオン状態となり、真空破壊信号を制御装置101のCPU102に対して出力するようになっている。
図11に示されるように、非接触搬送装置は真空流路153を備え、真空流路153上には集塵ユニット151が設置されている。真空流路153は、帯電防止チューブ及び第3ポート92(図5,図11のP4参照)を介して吸引部20の集塵流路191に連通している。集塵ユニット151は、電磁弁152及びエアフィルタ157を備えている。電磁弁152は、真空流路153を開状態または閉状態に切り替えるようになっている。電磁弁152は、開状態に切り替えられた際に、吸引部20の集塵穴42近傍にあるエアを、集塵流路191、第3ポート92及びエアフィルタ157等を介して吸引するとともに、エアを適宜吸入してエア圧力を加圧調整するようになっている。即ち、集塵ユニット151は、集塵穴42からエアを吸引(真空引き)することにより、基板主面120上の異物を回収する真空引き手段としての機能を有している。また、本実施形態の電磁弁152は、単動ソレノイドによって作動する2位置、直動ノーマルクローズの電磁弁であり、制御装置101から出力される制御信号に基づいて開状態に切り替えられる。
次に、非接触搬送装置の電気的構成について説明する。
図11に示されるように、非接触搬送装置は、装置全体を制御する制御装置101を備えている。制御装置101は、CPU102、ROM103、RAM104及び入出力回路等により構成されている。CPU102は、エア供給バルブ132、イオナイザ141、電磁弁143,152,232、第1電磁弁162及び第2電磁弁168に電気的に接続されており、各種の駆動信号によってそれらを制御する。
また、CPU102には、静電電位センサ105から出力された静電気測定信号が入力されるようになっている。そして、CPU102は、静電気測定信号が示す静電気の電荷の極性に基づいて、吸引部20によって吸引される配線基板110が正(+)に帯電しているか負(−)に帯電しているかを判定するようになっている。配線基板110が正に帯電していると判定された場合、CPU102は、イオナイザ141に駆動信号を出力し、直流電圧を印加して負極側の放電針に陰イオンを発生させる制御を行うようになっている。一方、配線基板110が負に帯電していると判定された場合、CPU102は、イオナイザ141に駆動信号を出力し、直流電圧を印加して正極側の放電針に陽イオンを発生させる制御を行うようになっている。このような制御によれば、配線基板110に帯電した静電気を確実に中和させることができる。
なお本実施形態では、DC方式のイオナイザ141を用いているが、それに代えてAC方式のイオナイザを用いてもよい。AC方式のイオナイザは、イオナイザ本体と、イオナイザ本体に突出する1本の放電針と、放電針に交流電圧を印加する高圧電源とを備えている。放電針は、交流電圧が印加された際に、印加する交流電圧の極性に応じて陽イオンまたは陰イオンを発生させるようになっている。この場合、CPU102は、静電電位センサ105から出力された静電気測定信号が入力されると、静電気測定信号が示す静電気の電荷量に基づいて配線基板110が帯電しているか否かを判定する。配線基板110が帯電していると判定された場合、CPU102は、イオナイザ141に駆動信号を出力し、イオナイザ141の出力を強くする制御を行う。一方、配線基板110が帯電していないと判定された場合、CPU102は、イオナイザ141に駆動信号を出力し、イオナイザ141の出力を弱くする制御を行う。このような制御によれば、配線基板110の帯電を確実に防止することができる。また、イオナイザ141が必要以上に作動することを防止することができる。
次に、配線基板110の非接触搬送方法を説明する。
本実施形態の配線基板110は、複数の製造工程を経て製造され、導通検査を行う検査工程を受けた後に出荷される。なお、配線基板110は、製造工程が終了する度に基板支持台(図示略)上に配置される。この状態において、非接触搬送装置を用いて配線基板110を搬送する。詳述すると、搬送用多関節ロボットのアームを駆動して搬送ヘッド11を下降させる。なお本実施形態では、配線基板の外形寸法に応じて、4種類の吸引ヘッド211,250,260,270の中から1つの吸引ヘッド(ここでは吸引ヘッド211)を選択し、選択した吸引ヘッドをヘッド支持部201に取り付けた状態で、搬送ヘッド11を下降させる。
続くエア噴出工程において、CPU102は、エア供給バルブ132及び電磁弁232に駆動信号を出力して、エア供給バルブ132及び電磁弁232を開状態に切り替える。その結果、エア供給源131から送り出された加圧エアが、エア供給流路130を通過して第2エア流路150に導かれる。そして、第2エア流路150に導かれたエアは、第2ポート91(図5,図11のP2参照)を介して吸引部20内に流入し、エア流路221に導かれる。
なお本実施形態では、エア流路221に導かれたエアは、エア吹出穴81を通過し、エア吹出穴81から凹部73の内周面に沿って噴出する。その結果、エア吹出穴81から噴出したエアの大部分は、エア吹出穴81が開口する方向に流れて凹部73外に流出した後、吸引面21と基板主面120との隙間を通過し、この際に高速流となって吸引部20の外側に放出される。その結果、吸引面21と基板主面120との間に生じた空間が負圧となり、配線基板110の基板主面120が吸引面21に吸引保持される(図1参照)。また、エア吹出穴81から噴出されたエアの一部は、凹部73の周方向に沿って流れて旋回流を形成する。
続く集塵工程において、CPU102は、電磁弁152に駆動信号を出力して、電磁弁152を開状態に切り替える。その結果、吸引部20の集塵穴42近傍にあるエアが、集塵流路191及び第3ポート92(図5,図11のP4参照)を介して吸引される。その結果、配線基板110の基板主面120上に付着している異物がエアとともに回収される。
続くイオンエア噴出工程において、CPU102は、イオナイザ141及び電磁弁143に駆動信号を出力する。その結果、電磁弁143が開状態に切り替わるとともに、イオナイザ141が作動する。そして、エア供給源131から送り出された加圧エアが、エア供給流路130を通過して第1エア流路140上のイオナイザ141に流入する。イオナイザ141は、イオナイザ本体142内に導かれてきたエアにイオンを混合させることにより、イオンエアを生成する。そして、イオナイザ141は、生成したイオンエアをイオナイザ141の下流側に放出する。さらに、イオナイザ141から放出されたイオンエアが、第1エア流路140及び第1ポート90(図5,図11のP3参照)を介して吸引部20内に流入し、イオンエア流路71に導かれる。
なお本実施形態では、イオンエア流路71に導かれたイオンエアを、イオンエア吹出穴82から配線基板110の基板主面120に向けて垂直に吹き付けることにより、基板主面120上の異物を除去する。また、イオンエア吹出穴82から吹き付けられたイオンエアには、エア吹出穴81から噴出したエアが衝突する。その結果、イオンエアが基板主面120全体に拡散するため、基板主面120上の異物が、吹き飛ばされることによって確実に除去される。
また本実施形態では、基板主面120を吸引面21に吸引保持すると同時に、イオンエア吹出穴82から吹き付けられたイオンエアを、吸引保持される配線基板110によって吸引面21側に押し戻しつつ基板主面120全体に拡散させる。その結果、イオンエアに含まれるイオンが基板主面120全体に接触して、配線基板110に帯電した静電気が除去される。
続く位置決め工程では、搬送用多関節ロボットのアームを駆動して搬送ヘッド11とともに配線基板110を上昇させる。さらに、搬送ヘッド11のスライドテーブル2を駆動して吸引部20を下降させ、配線基板110の基板主面120に吸引部20の吸引面21を接近させる。そして、搬送ヘッド11のエアチャック181を駆動して腕部182の接触部184を配線基板110に近付ける。その結果、各接触部184の係合凹部185が配線基板110の2つの角部に係合し、配線基板110が位置ずれ不能に保持固定される。
続く吸着工程において、CPU102は、第1電磁弁162に駆動信号を出力する。その結果、第1電磁弁162が開状態に切り替わり、吸引部20の真空吸着穴45近傍にあるイオンエアが、吸着流路195及び第4ポート93(図5,図11のP1参照)を介して真空引きされる。その結果、ベルヌーイ効果による吸引力と真空引きによる吸着力とによって、配線基板110の基板主面120が吸引面21により安定的に吸引保持される。
その後、搬送ヘッド11のエアチャック181を駆動して接触部184を配線基板110から離間させる。その結果、配線基板110の角部に対する係合凹部185の係合が解除される。さらに、搬送ヘッド11のスライドテーブル2を駆動して、吸引部20を上昇させる。
そして、搬送用多関節ロボットのアームを駆動し、検査工程用のラインに配線基板110を搬送する。配線基板110が検査工程用のラインに到達すると、配線基板110の釈放を行い、検査工程用のラインの支持台上に配線基板110を配置する。具体的に言うと、CPU102は、電磁弁143を閉状態に切り替える制御を行い、第1エア流路140を遮断する。その結果、吸引部20へのイオンエアの供給が停止され、イオンエア吹出穴82からのイオンエアの噴出が終了する。それと同時に、CPU102は、電磁弁152を閉状態に切り替える制御を行って真空流路153を遮断する。その結果、集塵穴42からのエアの吸引が終了する。また、搬送用多関節ロボットのアームを駆動して搬送ヘッド11とともに配線基板110を下降させる。
次に、CPU102は、電磁弁232を閉状態に切り替える制御を行い、第2エア流路150を遮断する。その結果、吸引部20へのエアの供給が停止され、エア吹出穴81からのエアの噴出が終了する。それと同時に、CPU102は、第1電磁弁162を閉状態に切り替える制御を行って真空流路153を遮断する。
また、CPU102は、第2電磁弁168に駆動信号を出力する。その結果、第2電磁弁168が開状態に切り替わり、エア供給源131から送り出された加圧エアが、エア供給流路130及び第3エア流路160を通過して真空破壊流路159に導かれ、エアフィルタ167と吸引部20とをつなぐ接続流路に供給される。そして、接続流路の真空破壊が行われ、接続流路の真空度が弱められ、配線基板110を吸引する力が弱くなる。その結果、真空吸着穴45からのイオンエアの真空引きが終了する。その後、CPU102は、第2電磁弁168を閉状態に切り替える制御を行って第3エア流路160を遮断する。
そして、搬送用多関節ロボットのアームを駆動して搬送ヘッド11を上昇させる。その結果、搬送ヘッド11が配線基板110から離間し、配線基板110が検査工程用のラインの支持台上に配置される。
従って、本実施形態によれば以下の効果を得ることができる。
(1)本実施形態の非接触搬送装置では、吸引部20に設けられた集塵穴42からエアを吸引することで、基板主面120上の異物を回収することができる。その結果、配線基板110の周囲への異物の拡散が抑えられるため、別の配線基板110への異物の付着が抑えられる。しかも、凹部73外に流出して基板主面120に対してほぼ平行に流れるエアが凸部43の外部に流出しにくくなるため、吸引面21において凸部43の内側領域にある集塵穴42からエアを吸引すれば、拡散する異物をエアとともに効率良く回収することができる。その結果、環状の凸部43が存在しない構成に比べて、配線基板110の周囲への異物の拡散がより確実に抑えられ、別の配線基板110への異物の付着がより確実に抑えられる。ゆえに、搬送後の導通検査において、基板主面120上のはんだバンプ118に対してプローブ(図示略)を当接させた際に、プローブとはんだバンプ118との間に導通しない異物が噛み込むことが防止される。その結果、配線基板110が異物の存在に起因して不良品であると判定されにくくなるため、配線基板110の歩留まりが向上する。
(2)本実施形態では、配線基板110の搬送中においても、エア及びイオンエアを噴出し続けることによって異物の除去や配線基板110の除電を行っている。即ち、配線基板110の搬送工程と、異物の除去や除電を行う工程とを同時に行うことができるため、配線基板110の製造効率が向上する。
(3)例えば、真空吸着穴45からの真空引きによって、配線基板110の基板主面120を吸引面21に吸引保持すると同時に、真空吸着穴45から吸引されるエアとともに基板主面120上の異物を回収することが考えられる。しかし、真空吸着穴45や、真空吸着穴45に連通する吸着流路195などからなる真空引き経路に異物が侵入することにより、真空引き経路の一部または全部が塞がれるおそれがある。その結果、真空吸着穴45から真空引きする力が弱くなるため、配線基板110を安定的に保持できない可能性がある。
そこで本実施形態では、真空引き用の真空吸着穴45とは別に、異物回収用の集塵穴42を設けている。その結果、真空引き経路が異物の侵入によって塞がれにくくなるため、基板主面120上に異物が付着していたり、配線基板110の周囲に異物が浮遊していたりしても、真空引きする力が低下しにくくなる。ゆえに、真空引きする力によって配線基板110を確実に吸引保持することができる。
[第2実施形態]
以下、本発明を具体化した第2実施形態を図面に基づき説明する。ここでは、第1実施形態と相違する部分を中心に説明し、共通する部分については同じ部材番号を付す代わりに説明を省略する。
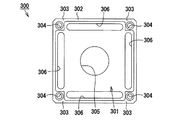
本実施形態では、樹脂製パッド及び吸引部の構造などが前記第1実施形態とは異なっている。詳述すると、図12,図13に示される樹脂製パッド300には、略矩形状をなす吸引面301の外周部に、吸引面301より1.0mmだけ突出した平面視略矩形環状の凸部302が形成されている。凸部302は、吸引面301を包囲するように突設された幅が1.0mmの突条である。なお、凸部302を構成する4つの角部303は、縦4.5mm×横4.5mmの平面視略矩形状をなしている。さらに、樹脂製パッド300には、4個の真空吸着穴304がそれぞれの角部303にて開口するように配設されている。各真空吸着穴304は、前記第1実施形態の真空吸着穴45と同じものである。
また、樹脂製パッド300の中央部には、凹部(図示略)を露出させる貫通孔305が設けられている。本実施形態の凹部は、前記第1実施形態の凹部73と同じものであり、貫通孔305は、前記第1実施形態の貫通孔41と同じものである。さらに、樹脂製パッド300には、配線基板110の基板主面120(図2参照)上の異物を回収する長孔306(集塵穴)が設けられている。長孔306は、凹部を包囲するように凸部302に沿って4箇所に配設されている。詳述すると、各長孔306は、凹部(貫通孔305)の外側領域であって、凸部302の内側領域にて開口するように配設され、凸部302に沿って延びている。また、各長孔306は、吸引面301を構成する4つの辺に対してそれぞれ平行に配置されている。さらに、長孔306と凸部302との距離は、長孔306と貫通孔305との距離よりも短くなっている。よって、長孔306は、吸引面301の外周部において凸部302に接近して配置されている。なお、各長孔306の長さは、吸引面301を構成する一辺の長さ(33mm)の約67%(具体的には22mm)に設定されている。また、各長孔306の幅は、凸部302の幅(1.0mm)よりも大きく設定され、本実施形態では2.5mmに設定されている。
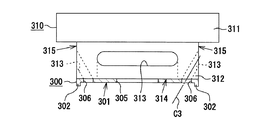
また、図13に示されるように、吸引部を構成する吸引ヘッド310は、ヘッド本体311と、吸引ヘッド310の下端部を構成するヘッド先端部312とを一体形成した構造を有し、前記第1実施形態のヘッド支持部201(図5参照)に取り付けられるようになっている。ヘッド本体311は、縦50mm×横50mm×高さ8mmの略直方体状をなし、ヘッド先端部312は、縦33mm×横33mm×高さ10mmの略直方体状をなしている。ヘッド先端部312には、各長孔306に連通する4つの集塵流路313が設けられている。各集塵流路313は、下面314(吸引面301)及び側面315にて開口するとともに、中心軸線C3が下面314に対して60°傾斜した状態に配置されている。また、各集塵流路313の中心軸線C3は、下面314に垂直な直線(垂線)に対してヘッド先端部312の外周側(側面315側)に傾斜している。換言すると、各集塵流路313は、始端(下面314側開口)から終端(側面315側開口)に行くに従ってヘッド先端部312の外周側に傾斜している。なお、各集塵流路313は、中心軸線C3に沿って延びる直線状の流路である。そして、各集塵流路313の長さは、長孔306の長さと同じ大きさ(本実施形態では22mm)に設定されている。また、各集塵流路313の幅は約3.0mmに設定されている。そして、各集塵流路313は、同集塵流路313の側面315側開口に接続された集塵管(図示略)等を介して集塵機(図示略)に接続されている。集塵機は、長孔306からエアを吸引(真空引き)することにより、基板主面120上の異物を回収する真空引き手段としての機能を有している。なお本実施形態では、長孔306から吸引されるエアの総流量が、吸引面301における凸部302の内側領域に噴出されるエアの総流量よりも大きく設定されている。
従って、本実施形態によれば以下の効果を得ることができる。
(4)本実施形態の非接触搬送装置では、凹部外に流出して基板主面120に対してほぼ平行に流れるエアが凸部302の外部に流出しにくくなるため、吸引面301において凸部302の内側領域にある長孔306からエアを吸引すれば、拡散する異物をエアとともに効率良く回収することができる。その結果、環状の凸部302が存在しない構成に比べて、配線基板110の周囲への異物の拡散がより確実に抑えられ、別の配線基板110への異物の付着がより確実に抑えられる。ゆえに、導通検査において、異物の付着に起因して配線基板110が不良品であると判定される確率がさらに小さくなるため、配線基板110の歩留まりがよりいっそう向上する。
(5)本実施形態では、4つの長孔306が、吸引面301の外周部において凸部302に接近して配置されている。即ち、各長孔306は、できるだけ吸引面301の外周部に近付けて配置されている。その結果、各長孔306同士を互いに離間させることができるため、断面積(長さ)の大きい長孔306を容易に形成することができる。しかも、各長孔306が凸部302に接近しているため、凸部302に衝突することによって流れなくなったエアを長孔306から即座に吸引することができる。ゆえに、長孔306による異物の回収効率がよりいっそう高くなる。
(6)集塵穴が例えば円形状の孔である場合、一旦異物が入り込むと、集塵穴が塞がってしまう可能性が高い。その結果、集塵穴から吸引されるエアの総流量が急激に少なくなるため、拡散する異物をエアとともに効率良く回収できなくなる。一方、本実施形態の集塵穴は長孔306であるため、例えば長孔306の一端が塞がったとしても、長孔306の他端は塞がらずに機能し続ける可能性が高い。その結果、長孔306から吸引されるエアの総流量は殆ど低下しないため、拡散する異物をエアとともに確実に回収することができる。
(7)例えば、真空吸着穴304からの真空引きによって、配線基板110の基板主面120を吸引面301に吸引保持すると同時に、真空吸着穴304から吸引されるエアとともに基板主面120上の異物を回収することが考えられる。しかし、真空吸着穴304や、真空吸着穴304に連通する吸着流路(図示略)などからなる真空引き経路に異物が侵入することにより、真空引き経路の一部または全部が塞がれるおそれがある。その結果、真空吸着穴304から真空引きする力が弱くなるため、配線基板110を安定的に保持できない可能性がある。
そこで本実施形態では、真空引き用の真空吸着穴304とは別に、異物回収用の長孔306を設けている。その結果、真空引き経路が異物の侵入によって塞がれにくくなるため、基板主面120上に異物が付着していたり、配線基板110の周囲に異物が浮遊していたりしても、真空引きする力が低下しにくくなる。ゆえに、真空引きする力によって配線基板110を確実に吸引保持することができる。
(8)例えば、基板主面120上の異物をエアで吹き飛ばして除去し、吹き飛ばされた異物を板状部材などに衝突させて落下させることにより、異物の拡散を防止することが考えられる。しかし、一旦落下した異物が再び吹き飛ばされて拡散し、拡散した異物が配線基板110に付着する可能性がある。そこで本実施形態では、異物を落下させるのではなく、長孔306からイオンエアを吸引することで異物を回収している。よって、回収された異物が再び拡散して配線基板110に付着することが防止される。
なお、上記実施形態を以下のように変更してもよい。
・上記第2実施形態の集塵流路313は、集塵機に接続されていたが、例えば上記第1実施形態の集塵ユニット151(図11参照)などに接続されていてもよい。この場合、集塵ユニット151が真空引き手段としての機能を有するようになる。
・上記第2実施形態の集塵流路313は、中心軸線C3に沿って延びる直線状の流路であったが、曲線状の流路であってもよい。しかし、加工の容易さを考慮すると、集塵流路313は直線状の流路であることが好ましい。
・上記実施形態において、真空吸着穴45,304を省略し、集塵穴42,306からエアを吸引することで基板主面120上の異物を回収すると同時に、集塵穴42,306からの真空引きによって、配線基板110の基板主面120を吸引面21に吸引保持するようにしてもよい。
・上記実施形態では、ヘッド支持部201の下面203における中央部に突出部材61が突設されていた。即ち、突出部材61はヘッド支持部201に一体形成されていた。しかし、突出部材61をヘッド支持部201から分離できる構造としてもよい。例えば、突出部材61をヘッド支持部201に対してネジ止めするようにしてもよい。
・上記第1実施形態では、エア供給バルブ132、イオナイザ141、電磁弁143、電磁弁152、電磁弁232、第1電磁弁162及び第2電磁弁168の制御を1つのCPU102で制御するようにしたが、各制御を別々のCPUで行うように構成してもよい。
・上記実施形態の非接触搬送装置は、単一製品の配線基板110を搬送するようになっていたが、例えば、配線基板110となるべき基板形成領域が平面方向に沿って複数配置された多数個取り用配線基板を搬送するようにしてもよい。
・上記実施形態では、吸引部を装着した搬送用多関節ロボットを用いて配線基板110を搬送していたが、吸引部を装着したコンベアなどの搬送手段を用いて配線基板110を搬送してもよい。
次に、前述した実施形態によって把握される技術的思想を以下に列挙する。
(1)上記手段1において、前記集塵穴は、前記凸部に沿って延びる長孔であり、前記長孔の幅が2mm以上に設定されていることを特徴とする配線基板の非接触搬送装置。
(2)上記手段1において、前記吸引面の中央部に、前記凹部を露出させる貫通孔が設けられ、前記集塵穴と前記凸部との距離が、前記集塵穴と前記貫通孔との距離よりも短いことを特徴とする配線基板の非接触搬送装置。
(3)上記手段1において、前記吸引部に、前記集塵穴に連通する集塵流路が設けられ、前記集塵穴は、前記凸部に沿って延びる長孔であり、前記集塵流路の長さは、前記長孔の長さと同じ大きさに設定されていることを特徴とする配線基板の非接触搬送装置。
(4)技術的思想(3)において、前記集塵流路の中心軸線が、前記吸引面に垂直な直線に対して前記吸引部の側面側に傾斜していることを特徴とする配線基板の非接触搬送装置。
(5)技術的思想(3)または(4)において、前記集塵流路は、中心軸線に沿って延びる直線状の流路であることを特徴とする配線基板の非接触搬送装置。