JP2012137455A - ジャイロ用ゼロ点補正方法及び装置 - Google Patents
ジャイロ用ゼロ点補正方法及び装置 Download PDFInfo
- Publication number
- JP2012137455A JP2012137455A JP2010291530A JP2010291530A JP2012137455A JP 2012137455 A JP2012137455 A JP 2012137455A JP 2010291530 A JP2010291530 A JP 2010291530A JP 2010291530 A JP2010291530 A JP 2010291530A JP 2012137455 A JP2012137455 A JP 2012137455A
- Authority
- JP
- Japan
- Prior art keywords
- gyro
- zero point
- point correction
- correction value
- vehicle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000012937 correction Methods 0.000 title claims abstract description 276
- 238000000034 method Methods 0.000 title claims abstract description 60
- 238000004364 calculation method Methods 0.000 claims abstract description 26
- 238000001514 detection method Methods 0.000 description 22
- 238000012545 processing Methods 0.000 description 7
- 238000010586 diagram Methods 0.000 description 3
- 230000003466 anti-cipated effect Effects 0.000 description 1
- 244000309464 bull Species 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 230000006641 stabilisation Effects 0.000 description 1
- 238000011105 stabilization Methods 0.000 description 1
- 230000000087 stabilizing effect Effects 0.000 description 1
Images


Landscapes
- Gyroscopes (AREA)
- Navigation (AREA)
Abstract
【解決手段】車両の停止判定時に、ジャイロの出力によってそのゼロ点補正値を算出するとき、ジャイロの標準出力値の上下に、車両がターンテーブルに乗って回転している時のジャイロの出力以内の範囲に閾値を設定する。車両の停止判定時のジャイロの出力が、閾値の範囲外にあることを検出したときから継続して閾値を超えている経過時間を算出し、経過時間が1分等の所定時間を超えたとき、車両はターンテーブルに乗っていなかったと判定して、車両の停車判定開始時のゼロ点補正値を採用する。
【選択図】図1
Description
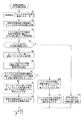
前記停車判定手段で車両が停止していることを検出したとき、ジャイロの出力によって該ジャイロのゼロ点を補正するゼロ点補正値を算出するジャイロゼロ点補正値算出手段とを備えたジャイロ用ゼロ点補正装置において、前記ジャイロの標準出力値の上下に、少なくとも車両がターンテーブルに乗って回転している時のジャイロの出力以内の範囲に閾値を設定するジャイロ出力閾値設定手段と、前記車両停止判定手段で車両が停止していることを検出したときのジャイロの出力が、前記ジャイロ出力閾値設定手段で設定した閾値の範囲外にあることを検出したときから継続して閾値を越えている経過時間を算出するジャイロ出力閾値超え後経過時間算出手段と、前記ジャイロ出力閾値超え後経過時間算出手段で算出した経過時間が所定時間を超えないでジャイロの出力が前記閾値の範囲内になったとき、車両がターンテーブルに乗って回転していたものと判定し、前記所定時間を超えたとき、車両はターンテーブルに乗っていなかったと判定するターンテーブル上回転判定手段と、前記ターンテーブル上回転判定手段でターンテーブルに乗っていなかったと判定したときには、前記停車判定手段で車両の停止判定を開始したときのゼロ点補正値を以降のゼロ点補正値として設定するジャイロゼロ点補正値設定手段とを備えたことを特徴とする。
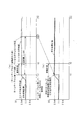
Vgyro0=2.5[V]+4[deg/s]/40[(deg/s)/V]=2.6[V]
これから右回りと左回りを考慮し、閾値Aは100mVに設定することができる。
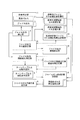
2 車速パルス
3 ジャイロ出力
4 ジャイロ出力検出部
5 ジャイロ出力平均値算出部
6 ジャイロ出力閾値超え検出部
7 ターンテーブル上回転判定部
8 ターンテーブル上回転仮判定部
9 ジャイロゼロ点補正値出力部
10 停車時ジャイロゼロ点補正値記憶部
11 停車判定開始ゼロ点補正値
12 停車判定開始時ゼロ点補正値
13 停車判定後ジャイロゼロ点補正値算出記憶部
14 ジャイロ出力閾値設定部
15 ジャイロ出力閾値超え後経過時間算出部
16 ジャイロゼロ点補正値設定部
17 停車時ゼロ点補正値取込部
Claims (20)
- 車両が停止していると判定したとき、車両の現在の方位を検出するジャイロの出力によって該ジャイロのゼロ点補正値を算出するジャイロ用ゼロ点補正方法において、
前記ジャイロの標準出力値の上下に、少なくとも車両がターンテーブルに乗って回転している時のジャイロの出力以内の範囲に閾値を設定し、
車両が停止していることを検出したときのジャイロの出力が、前記閾値の範囲外にあることを検出したときから継続して閾値を超えている経過時間を算出し、
前記経過時間が所定時間を超えないでジャイロの出力が前記閾値の範囲内になったとき、車両がターンテーブルに乗って回転していたものと判定すると共に、前記所定時間を超えたとき、車両はターンテーブルに乗っていなかったと判定し、
前記ターンテーブルに乗っていなかったと判定したときには、車両の停車判定を開始したときのゼロ点補正値を以降のゼロ点補正値として設定することを特徴とするジャイロ用ゼロ点補正方法。 - 前記車両が停止していることの判定は、ジャイロの出力が所定時間一定範囲内にあるとき、車両が停止したものと判定することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記車両が停止していることの判定は、車両の車速パルスを検出して判定することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記ジャイロゼロ点補正値の算出では、ジャイロ出力の平均値のデータによって算出することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記ジャイロゼロ点補正値の設定に際しては、ジャイロ出力ゼロ点補正値記憶手段に記憶した停車判定開始時のゼロ点補正値を取り込んでゼロ点補正値として設定することを特徴とする請求項1記載のジャイロゼロ点補正方法。
- 前記ジャイロゼロ点補正値の設定に際しては、車両がターンテーブルに乗って回転していたと判定したときには、停車判定を行う前のゼロ点補正値に設定することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記ジャイロゼロ点補正値の設定に際しては、停車判定をした後ジャイロ出力が前記設定した閾値を超えなかったとき、停車判定時のゼロ点補正値を以降のゼロ点補正値として設定することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記ジャイロゼロ点補正値の設定に際しては、停車判定をした後ジャイロ出力が前記設定した閾値を超えなかったとき、その後車両が走行を開始した時には、走行開始を検出した時の所定時間前のゼロ点補正値を、走行開始後のゼロ点補正値として設定することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記ジャイロゼロ点補正値の設定に際しては、車両がターンテーブルに乗って回転していたものと判定した後、車両が走行を開始した時に、走行開始を検出した時の所定時間前のゼロ点補正値を、走行開始後のゼロ点補正値として設定することを特徴とする請求項1記載のジャイロ用ゼロ点補正方法。
- 前記ジャイロ用ゼロ点補正装置をナビゲーション装置のジャイロ出力に適用したことを特徴とする請求項1〜9記載のジャイロ用ゼロ点補正方法
。 - 車両の現在の走行方向を検出するジャイロと、
車両が停止したことを判定する停車判定手段と、
前記停車判定手段で車両が停止していることを検出したとき、ジャイロの出力によって該ジャイロのゼロ点を補正するゼロ点補正値を算出するジャイロゼロ点補正値算出手段とを備えたジャイロ用ゼロ点補正装置において、
前記ジャイロの標準出力値の上下に、少なくとも車両がターンテーブルに乗って回転している時のジャイロの出力以内の範囲に閾値を設定するジャイロ出力閾値設定手段と、
前記車両停止判定手段で車両が停止していることを検出したときのジャイロの出力が、前記ジャイロ出力閾値設定手段で設定した閾値の範囲外にあることを検出したときから継続して閾値を越えている経過時間を算出するジャイロ出力閾値超え後経過時間算出手段と、
前記ジャイロ出力閾値超え後経過時間算出手段で算出した経過時間が所定時間を超えないでジャイロの出力が前記閾値の範囲内になったとき、車両がターンテーブルに乗って回転していたものと判定し、前記所定時間を超えたとき、車両はターンテーブルに乗っていなかったと判定するターンテーブル上回転判定手段と、
前記ターンテーブル上回転判定手段でターンテーブルに乗っていなかったと判定したときには、前記停車判定手段で車両の停止判定を開始したときのゼロ点補正値を以降のゼロ点補正値として設定するジャイロゼロ点補正値設定手段とを備えたことを特徴とするジャイロ用ゼロ点補正装置。 - 前記停車判定手段は、ジャイロの出力が所定時間一定範囲内にあるとき、車両が停止したものと判定することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記停車判定手段は、車両の車速パルスを検出して判定することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記ジャイロゼロ点補正値算出手段は、ジャイロ出力の平均値のデータによって算出することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記ジャイロゼロ点補正値算出手段で算出したゼロ点補正値を記憶するジャイロ出力ゼロ点補正値記憶手段を備え、
前記ジャイロゼロ点補正値設定手段では、前記ジャイロ出力ゼロ点補正値記憶手段に記憶した停車判定開始時のゼロ点補正値を取り込んでゼロ点補正値として設定することを特徴とする請求項11記載のジャイロゼロ点補正装置。 - 前記ジャイロゼロ点補正値設定手段では、前記ターンテーブル上回転判定手段で車両がターンテーブルに乗って回転していたものと判定したときには、前記停車判定手段で停車判定を行う前のゼロ点補正値に設定することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記ジャイロゼロ点補正値設定手段では、前記停車判定手段で停車判定をした後、ジャイロ出力が前記閾値を超えなかったとき、停車判定時のゼロ点補正値を以降のゼロ点補正値として設定することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記ジャイロゼロ点補正値設定手段では、前記停車判定手段で停車判定をした後、ジャイロ出力が前記閾値を超えなかったとき、その後車両が走行を開始した時には、走行開始を検出した時の所定時間前のゼロ点補正値を以降のゼロ点補正値として設定することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記ジャイロゼロ点補正値設定手段では、前記ターンテーブル上回転判定手段で車両がターンテーブルに乗って回転していたものと判定した後、車両が走行を開始した時には、走行開始を検出した時の所定時間前のゼロ点補正値を、走行開始後のゼロ点補正値として設定することを特徴とする請求項11記載のジャイロ用ゼロ点補正装置。
- 前記ジャイロ用ゼロ点補正装置をナビゲーション装置のジャイロ出力に適用したことを特徴とする請求項11〜19記載のジャイロ用ゼロ点補正装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010291530A JP5545663B2 (ja) | 2010-12-28 | 2010-12-28 | ジャイロ用ゼロ点補正方法及び装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010291530A JP5545663B2 (ja) | 2010-12-28 | 2010-12-28 | ジャイロ用ゼロ点補正方法及び装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012137455A true JP2012137455A (ja) | 2012-07-19 |
| JP5545663B2 JP5545663B2 (ja) | 2014-07-09 |
Family
ID=46674976
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010291530A Active JP5545663B2 (ja) | 2010-12-28 | 2010-12-28 | ジャイロ用ゼロ点補正方法及び装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5545663B2 (ja) |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014066624A (ja) * | 2012-09-26 | 2014-04-17 | Advics Co Ltd | 車両のヨーレート検出装置 |
| US9470544B2 (en) | 2013-02-08 | 2016-10-18 | Denso Corporation | Vehicle navigation apparatus |
| US9766770B2 (en) | 2013-01-18 | 2017-09-19 | Denso Corporation | Vehicle navigation device |
| CN111912428A (zh) * | 2020-07-20 | 2020-11-10 | 北京京东乾石科技有限公司 | 一种检测陀螺仪的方法和系统 |
| CN112857397A (zh) * | 2021-01-11 | 2021-05-28 | 中国船舶重工集团公司第七0七研究所 | 一种新型双自由度陀螺传感器零位调整系统及方法 |
| CN113029193A (zh) * | 2021-02-23 | 2021-06-25 | 上海航天控制技术研究所 | 一种陀螺仪死区的在线辨识方法 |
| CN114088110A (zh) * | 2021-09-26 | 2022-02-25 | 湖北三江航天红峰控制有限公司 | 一种高精度光纤陀螺阈值测试方法 |
| CN114111836A (zh) * | 2020-09-01 | 2022-03-01 | 北京原子机器人科技有限公司 | Mems陀螺仪零位消除系统和方法 |
| DE102021107520A1 (de) | 2021-03-25 | 2022-09-29 | Valeo Schalter Und Sensoren Gmbh | Verfahren zum Ermitteln eines Gierraten-Offsetwertes |
| CN115451932A (zh) * | 2022-09-16 | 2022-12-09 | 湖南航天机电设备与特种材料研究所 | 多通道陀螺仪数据同步采集与计算方法、系统 |
| JP2023057395A (ja) * | 2021-10-11 | 2023-04-21 | 株式会社Jvcケンウッド | 補正装置 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0392713A (ja) * | 1989-09-04 | 1991-04-17 | Sumitomo Electric Ind Ltd | ジヤイロオフセツト除去法 |
| JPH0552578A (ja) * | 1991-08-22 | 1993-03-02 | Toshiba Corp | 車両用走行方位検出装置 |
| JPH05157572A (ja) * | 1991-12-10 | 1993-06-22 | Pioneer Electron Corp | ナビゲーション装置 |
| JPH07218276A (ja) * | 1994-02-03 | 1995-08-18 | Zanabui Informatics:Kk | 車両用ナビゲーション装置 |
| JPH1194874A (ja) * | 1997-09-19 | 1999-04-09 | Honda Motor Co Ltd | ヨーレートセンサの較正方法 |
| JPH11148828A (ja) * | 1997-11-17 | 1999-06-02 | Nissan Motor Co Ltd | 車載ヨーレートセンサの出力補正方法 |
| JP2000137040A (ja) * | 1998-10-30 | 2000-05-16 | Kenwood Corp | 移動体の角速度検出装置、移動体の角度検出装置 |
| JP2005331332A (ja) * | 2004-05-19 | 2005-12-02 | Denso Corp | センサ装置 |
| JP2008032591A (ja) * | 2006-07-31 | 2008-02-14 | Alpine Electronics Inc | 角速度算出装置およびそのオフセット決定方法並びに車両停車検出装置 |
-
2010
- 2010-12-28 JP JP2010291530A patent/JP5545663B2/ja active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0392713A (ja) * | 1989-09-04 | 1991-04-17 | Sumitomo Electric Ind Ltd | ジヤイロオフセツト除去法 |
| JPH0552578A (ja) * | 1991-08-22 | 1993-03-02 | Toshiba Corp | 車両用走行方位検出装置 |
| JPH05157572A (ja) * | 1991-12-10 | 1993-06-22 | Pioneer Electron Corp | ナビゲーション装置 |
| JPH07218276A (ja) * | 1994-02-03 | 1995-08-18 | Zanabui Informatics:Kk | 車両用ナビゲーション装置 |
| JPH1194874A (ja) * | 1997-09-19 | 1999-04-09 | Honda Motor Co Ltd | ヨーレートセンサの較正方法 |
| JPH11148828A (ja) * | 1997-11-17 | 1999-06-02 | Nissan Motor Co Ltd | 車載ヨーレートセンサの出力補正方法 |
| JP2000137040A (ja) * | 1998-10-30 | 2000-05-16 | Kenwood Corp | 移動体の角速度検出装置、移動体の角度検出装置 |
| JP2005331332A (ja) * | 2004-05-19 | 2005-12-02 | Denso Corp | センサ装置 |
| JP2008032591A (ja) * | 2006-07-31 | 2008-02-14 | Alpine Electronics Inc | 角速度算出装置およびそのオフセット決定方法並びに車両停車検出装置 |
Cited By (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014066624A (ja) * | 2012-09-26 | 2014-04-17 | Advics Co Ltd | 車両のヨーレート検出装置 |
| US9766770B2 (en) | 2013-01-18 | 2017-09-19 | Denso Corporation | Vehicle navigation device |
| US9470544B2 (en) | 2013-02-08 | 2016-10-18 | Denso Corporation | Vehicle navigation apparatus |
| CN111912428A (zh) * | 2020-07-20 | 2020-11-10 | 北京京东乾石科技有限公司 | 一种检测陀螺仪的方法和系统 |
| CN114111836A (zh) * | 2020-09-01 | 2022-03-01 | 北京原子机器人科技有限公司 | Mems陀螺仪零位消除系统和方法 |
| CN114111836B (zh) * | 2020-09-01 | 2023-09-19 | 北京原子机器人科技有限公司 | Mems陀螺仪零位消除系统和方法 |
| CN112857397B (zh) * | 2021-01-11 | 2022-07-26 | 中国船舶重工集团公司第七0七研究所 | 一种新型双自由度陀螺传感器零位调整系统及方法 |
| CN112857397A (zh) * | 2021-01-11 | 2021-05-28 | 中国船舶重工集团公司第七0七研究所 | 一种新型双自由度陀螺传感器零位调整系统及方法 |
| CN113029193A (zh) * | 2021-02-23 | 2021-06-25 | 上海航天控制技术研究所 | 一种陀螺仪死区的在线辨识方法 |
| DE102021107520A1 (de) | 2021-03-25 | 2022-09-29 | Valeo Schalter Und Sensoren Gmbh | Verfahren zum Ermitteln eines Gierraten-Offsetwertes |
| WO2022200403A1 (de) * | 2021-03-25 | 2022-09-29 | Valeo Schalter Und Sensoren Gmbh | Verfahren, system und computerprogrammprodukt zum ermitteln eines gierraten-offsetwertes |
| JP2024511128A (ja) * | 2021-03-25 | 2024-03-12 | ヴァレオ・シャルター・ウント・ゼンゾーレン・ゲーエムベーハー | ヨーレートオフセット値を確認するための方法、システム、およびコンピュータプログラム製品 |
| JP7799700B2 (ja) | 2021-03-25 | 2026-01-15 | ヴァレオ・シャルター・ウント・ゼンゾーレン・ゲーエムベーハー | ヨーレートオフセット値を確認するための方法、システム、およびコンピュータプログラム製品 |
| CN114088110A (zh) * | 2021-09-26 | 2022-02-25 | 湖北三江航天红峰控制有限公司 | 一种高精度光纤陀螺阈值测试方法 |
| CN114088110B (zh) * | 2021-09-26 | 2023-04-18 | 湖北三江航天红峰控制有限公司 | 一种高精度光纤陀螺阈值测试方法 |
| JP2023057395A (ja) * | 2021-10-11 | 2023-04-21 | 株式会社Jvcケンウッド | 補正装置 |
| JP7687182B2 (ja) | 2021-10-11 | 2025-06-03 | 株式会社Jvcケンウッド | 補正装置 |
| CN115451932A (zh) * | 2022-09-16 | 2022-12-09 | 湖南航天机电设备与特种材料研究所 | 多通道陀螺仪数据同步采集与计算方法、系统 |
| CN115451932B (zh) * | 2022-09-16 | 2024-05-24 | 湖南航天机电设备与特种材料研究所 | 多通道陀螺仪数据同步采集与计算方法、系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5545663B2 (ja) | 2014-07-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5545663B2 (ja) | ジャイロ用ゼロ点補正方法及び装置 | |
| CN111309001B (zh) | 具有基于主方向的坐标校正的航位推算引导系统和方法 | |
| TWI403694B (zh) | 導航系統及導航方法 | |
| US8538671B2 (en) | Apparatus and method for detecting position and orientation of mobile object | |
| US7337062B2 (en) | Walker navigation device and program | |
| JP4417583B2 (ja) | ナビゲーション装置 | |
| JP2009058242A (ja) | 車両位置・方位修正方法及び車両位置・方位修正装置 | |
| US20090150075A1 (en) | Angular Velocity Correcting Device, Angular Velocity Correcting Method, and Navigation Device | |
| CN106289275A (zh) | 用于改进定位精度的单元和方法 | |
| JP2009075005A (ja) | ナビゲーション装置 | |
| JPH02266221A (ja) | 自立航法装置に用いる角速度センサの較正装置 | |
| KR20140073977A (ko) | 차량 요레이트센서의 바이어스 획득방법 | |
| JP4561802B2 (ja) | 地図表示装置及びプログラム | |
| KR100870091B1 (ko) | 센서를 이용한 회전상태 판단 방법 및 장치 | |
| CN100430730C (zh) | 测量路面交通工具速度的方法和设备 | |
| JP2012137361A (ja) | 軌跡情報補正装置、方法およびプログラム | |
| JP5891120B2 (ja) | 速度算出装置、速度算出方法、速度算出プログラム、および記録媒体 | |
| JPH05209756A (ja) | 速度センサ係数算出装置 | |
| JP2011191243A (ja) | 車載用ジャイロのオフセット補正装置 | |
| JP5916540B2 (ja) | 速度算出装置、速度算出方法、速度算出プログラム、および記録媒体 | |
| JP4688534B2 (ja) | 加速度の較正方法、及びナビゲーション装置 | |
| JP4822938B2 (ja) | ナビゲーション装置 | |
| JP2015059805A (ja) | 方位測定装置 | |
| JP2007298339A (ja) | 車載用ナビゲーション装置 | |
| TW201300739A (zh) | 車輛動態慣性感測器學習校正方法及其裝置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20130712 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130821 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140226 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140304 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140409 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140507 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140507 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5545663 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |