JP2012152246A - ホワイトバランス調整システム、内視鏡プロセッサ、補正とバランス調整キャップ - Google Patents
ホワイトバランス調整システム、内視鏡プロセッサ、補正とバランス調整キャップ Download PDFInfo
- Publication number
- JP2012152246A JP2012152246A JP2011011383A JP2011011383A JP2012152246A JP 2012152246 A JP2012152246 A JP 2012152246A JP 2011011383 A JP2011011383 A JP 2011011383A JP 2011011383 A JP2011011383 A JP 2011011383A JP 2012152246 A JP2012152246 A JP 2012152246A
- Authority
- JP
- Japan
- Prior art keywords
- white balance
- balance adjustment
- mark
- image
- image signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000012937 correction Methods 0.000 title description 2
- 238000012545 processing Methods 0.000 claims abstract description 25
- 238000003780 insertion Methods 0.000 claims description 26
- 230000037431 insertion Effects 0.000 claims description 26
- 238000003384 imaging method Methods 0.000 claims description 21
- 230000002093 peripheral effect Effects 0.000 claims description 5
- 230000005540 biological transmission Effects 0.000 claims description 3
- 238000000034 method Methods 0.000 description 49
- 238000005286 illumination Methods 0.000 description 6
- 238000010606 normalization Methods 0.000 description 4
- 238000010586 diagram Methods 0.000 description 2
- 239000003086 colorant Substances 0.000 description 1
- 230000006870 function Effects 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000035945 sensitivity Effects 0.000 description 1
Images
Landscapes
- Instruments For Viewing The Inside Of Hollow Bodies (AREA)
- Endoscopes (AREA)
- Color Television Image Signal Generators (AREA)
Abstract
【課題】適切なホワイトバランス調整係数を算出する。
【解決手段】内視鏡プロセッサ20はDSP23および入力部27を有する。ホワイトバランス初期化の操作が入力部27に入力されるとき、DSP23がホワイトバランス初期化処理を実行する。ホワイトバランス初期化処理においてDSP23はリアルタイムの動画像にターゲット領域の外縁を表示させる。また、DSP23は撮像素子43から送信される画像信号に相当する画像のターゲット領域内に識別マークが含まれるか否かを判別する。識別マークが含まれるときに、DSP23は画像信号を用いてR、Bゲインを算出する。
【選択図】図1
【解決手段】内視鏡プロセッサ20はDSP23および入力部27を有する。ホワイトバランス初期化の操作が入力部27に入力されるとき、DSP23がホワイトバランス初期化処理を実行する。ホワイトバランス初期化処理においてDSP23はリアルタイムの動画像にターゲット領域の外縁を表示させる。また、DSP23は撮像素子43から送信される画像信号に相当する画像のターゲット領域内に識別マークが含まれるか否かを判別する。識別マークが含まれるときに、DSP23は画像信号を用いてR、Bゲインを算出する。
【選択図】図1
Description
本発明は、電子内視鏡により撮像された画像のホワイトバランス調整処理に用いるホワイトバランス調整係数を適切に算出させるホワイトバランス調整システムに関する。
光が照射されない体内を観察するために、電子内視鏡を有する内視鏡ユニットが用いられている。内視鏡ユニットでは、挿入管が体内に挿入され、照明された体内の生体組織などが撮像され、撮像された被写体像がモニタで観察可能である。
被写体像はカラー撮像素子によって撮像され、電気信号である画像信号が生成される。カラー撮像素子では受光する光の帯域によって受光感度が異なるため、被写体の実際の色と異なる色で被写体がモニタに表示される。モニタに表示される被写体の色を実際の被写体の色に近付けるために、ホワイトバランス調整処理が画像信号に対して施すことが知られている(特許文献1参照)。
ホワイトバランス調整処理は、予め算出されたホワイトバランス調整係数をR信号成分およびB信号成分などの特定の色信号成分に対して乗じることにより実行される。適切なホワイトバランス調整処理を実行するためには、適切なホワイトバランス調整係数を算出することが必要である。
白色の被写体の撮像により生成された画像信号に相当する画像が白色となるように、ホワイトバランス調整係数が算出される。それゆえ、適切なホワイトバランス調整係数を算出するためには、適切な白色の被写体を撮像する必要がある。
適切な白色の被写体の撮像のために、専用のホワイトバランス調整キャップが用いられている。ホワイトバランス調整キャップは挿入管の先端に装着可能で、内面が白色に色付けられている。このようなホワイトバランス調整キャップを装着した状態で、白色に色づけられたキャップ内面を撮影することにより適切なホワイトバランス調整係数を算出することが可能である。
しかし、白色の紙やガーゼなどの白色の被写体が専用の調整キャップの代わりに用いられることがある。しかし、紙やガーゼなどはホワイトバランス調整係数の算出に適した色温度と異なることや、全面が白色でないことが一般的である。このような代用の被写体の撮像により得られた画像信号では適切なホワイトバランス調整係数の算出が困難であった。
したがって、本発明では、専用のホワイトバランス調整キャップを用いるときにホワイトバランス調整係数の算出を行うホワイトバランス調整システムの提供を目的とする。
本発明のホワイトバランス調整システムは、電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出するホワイトバランス調整システムであって、挿入管の先端に装着されるホワイトバランス調整具の撮影面に描かれるマークと撮像素子による撮像範囲内においてマークが撮像されるべき位置として定めた所定の位置とを記憶するメモリと、ホワイトバランス調整係数の算出の実行の入力操作を検知する入力部と、入力部にホワイトバランス調整係数の算出入力があったときに画像信号に相当する画像である撮像画像に所定の位置の周辺領域であるターゲット領域を重畳させる画像処理部と、ターゲット領域が重畳された撮像画像を表示するモニタと、入力部にホワイトバランス調整係数の算出入力があったときに画像信号に基づいてターゲット領域内にマークが含まれるか否かを判別する判別部と、判別部がターゲット領域内にマークが含まれていると判別するときに画像信号を用いてホワイトバランス調整係数を算出する算出部とを備えることを特徴としている。
なお、メモリは撮像画像における特定の画素の位置を記憶し、判別部は撮像画像の特定の画素における部分画像がマークと一致するか否かを判別することによりターゲット領域にマークが含まれるか否かを判別することが好ましい。
また、ターゲット領域にマークが含まれないと判別されるときにはターゲット領域内部にマークを位置付けることを警告する第1のメッセージを発する警告部を備えることが好ましい。
さらに、入力部へのホワイトバランス調整係数の算出入力後から経過した時間である経過時間を計測するタイマを備え、警告部は経過時間が所定の切替時間を超えるまでターゲット領域にマークが含まれないと判別され続けるときにはホワイトバランス調整具を用いることを警告する第2のメッセージを発することが好ましい。
本発明の第1の内視鏡プロセッサは、電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出する内視鏡プロセッサであって、画像信号を受信する画像受信部と、挿入管の先端に装着されるホワイトバランス調整具の撮影面に描かれるマークと撮像素子による撮像範囲内においてマークが撮像されるべき位置として定めた所定の位置とを記憶するメモリと、ホワイトバランス調整係数の算出の実行の入力操作を検知する入力部と、入力部にホワイトバランス調整係数の算出入力があったときに画像信号に相当する画像である撮像画像に所定の位置の周辺領域であるターゲット領域を重畳させる画像処理部と、ターゲット領域が重畳された撮像画像に相当する画像信号をモニタに送信する送信部と、入力部にホワイトバランス調整係数の算出入力があったときに画像信号に基づいてターゲット領域内にマークが含まれるか否かを判別する判別部と、判別部がターゲット領域内にマークが含まれていると判別するときに画像信号を用いてホワイトバランス調整係数を算出する算出部とを備えることを特徴としている。
本発明の第2の内視鏡プロセッサは、電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出する内視鏡プロセッサであって、画像信号を受信する画像受信部と、挿入管の先端に装着されるホワイトバランス調整具の撮影面に描かれるマークと撮像素子による撮像範囲内においてマークが撮像されるべき位置として定めた所定の位置とを記憶するメモリからマークおよび所定の位置に相当するマークデータおよび位置データを受信するマーク受信部と、ホワイトバランス調整係数の算出の実行の入力操作を検知する入力部と、入力部に前記ホワイトバランス調整係数の算出入力があったときに画像信号に相当する画像である撮像画像に所定の位置の周辺領域であるターゲット領域を重畳させる画像処理部と、ターゲット領域が重畳された撮像画像に相当する画像信号をモニタに送信する送信部と、入力部にホワイトバランス調整係数の算出入力があったときに画像信号に基づいてターゲット領域内にマークが含まれるか否かを判別する判別部と、判別部がターゲット領域内にマークが含まれていると判別するときに画像信号を用いてホワイトバランス調整係数を算出する算出部とを備えることを特徴としている。
本発明のホワイトバランス調整具は、電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出するために挿入管の先端に装着可能なホワイトバランス調整具であって、挿入管に装着された状態における撮像素子に相対する面に無彩色に色付けられた背景にマークが描かれることを特徴としている。
なお、背景は白色に色付けられることが好ましい。
また、マークは背景と異なる無彩色に色付けられることが好ましい。
また、マークは黒色に色付けられることが好ましい。
また、マークは内面の中央付近に描かれることが好ましい。
また、マークは環状または円形状であることが好ましい。
本発明によれば、専用のホワイトバランス調整具の撮影面が撮像されるときにホワイトバランス調整係数が算出される。したがって、適切なホワイトバランス調整が可能となる。また、ホワイトバランス調整具を位置付けるべきターゲット領域が表示されるので、使用者による位置合わせが容易になる。
以下、本発明の実施形態について図面を参照して説明する。
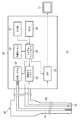
図1は、本発明の一実施形態を適用したホワイトバランス調整システムを有する内視鏡プロセッサによって構成される内視鏡ユニットの内部構成を概略的に示すブロック図である。
図1は、本発明の一実施形態を適用したホワイトバランス調整システムを有する内視鏡プロセッサによって構成される内視鏡ユニットの内部構成を概略的に示すブロック図である。
内視鏡システム10は、内視鏡プロセッサ20、電子内視鏡40、およびモニタ11によって構成される。内視鏡プロセッサ20は、電子内視鏡40、およびモニタ11に接続される。
内視鏡プロセッサ20から被写体を照明するための照明光が電子内視鏡40に供給される。照明光を照射された被写体が電子内視鏡40により撮像される。電子内視鏡40の撮像により生成する画像信号が内視鏡プロセッサ20に送られる。
内視鏡プロセッサ20では、電子内視鏡40から得られた画像信号に対して所定の信号処理が施される。所定の信号処理を施した画像信号はモニタ11に送信され、送信された画像信号に相当する画像がモニタ11に表示される。
次に、内視鏡プロセッサ20の構成について説明する。内視鏡プロセッサ20には光源システム21、撮像素子ドライバ22、DSP23、不揮発性メモリ24(メモリ)、システムコントローラ25、ROM26、および入力部27などが設けられる。
光源システム21から出射される照明光は、電子内視鏡40に設けられるライトガイド41に入射される。照明光はライトガイド41により挿入管42の先端まで伝達される。伝達された照明光は、挿入管42の先端方向の被写体に照射される。
照明光が照射された被写体の反射光による光学像が、挿入管42の先端に設けられた対物レンズ(図示せず)により、撮像素子43の受光面に結像する。撮像素子43は、一定の周期、例えば、1/60秒毎に1フィールドの画像信号を生成するように撮像素子ドライバ22に制御される。
なお、撮像素子43の受光面には複数の画素(図示せず)が2次元状に配置される。各画素はRGBいずれかのカラーフィルタ(図示せず)によって覆われる。各画素では、カラーフィルタを透過した光成分の受光量に応じた画素信号が生成される。画像信号は、全画素において生成される画素信号によって構成される。
生成された画像信号は、電子内視鏡40に設けられるAFE(図示せず)においてCDS処理およびAGC処理が施された後、デジタル信号に変換される。デジタル信号に変換された画像信号は、DSP23に送信される。
DSP23では、ホワイトバランス調整処理、色補間処理、ガンマ補正処理などの所定のデータ処理が画像信号に対して施される。ここで、ホワイトバランス調整処理について詳細に説明する。
前述のように、画像信号は、赤色光、緑色光、および青色光の受光量に応じたR画素信号成分、G画素信号成分、およびB画素信号成分によって構成される。ホワイトバランス調整処理では、R画素信号成分およびB画素信号成分にそれぞれ、Rゲイン(ホワイトバランス調整係数)およびBゲイン(ホワイトバランス調整係数)が乗じられる。
後述するように、RゲインおよびBゲインはホワイトバランス初期化時に算出される。算出されたRゲインおよびBゲインは不揮発性メモリ24に格納される。被写体の観察時に、RゲインおよびBゲインはシステムコントローラ25を介してDSP23に伝達され、ホワイトバランス調整処理に用いられる。
所定のデータ処理の施された画像信号がモニタ11に送信される。モニタ11には、受信した画像信号に相当する画像が表示される。前述のように、撮像素子43は1/60秒毎に画像信号を生成するように駆動され、モニタ11にも1/60秒毎に画像信号が送信される。1/60秒毎に表示する画像を切換えることにより、モニタ11には動画像が表示される。
光源システム21、撮像素子ドライバ22、およびDSP23はシステムコントローラ25によって動作が制御される。なお、内視鏡プロセッサ20に設けられる各部位の動作もシステムコントローラ25によって制御される。システムコントローラ25にはROM26が接続されており、各部位の制御に必要なデータがROM26に格納される。ROM26に格納されたデータは必要に応じてシステムコントローラ25に読出される。
システムコントローラ25には入力部27が接続される。入力部27は、キーボード(図示せず)、ボタン(図示せず)、スイッチ(図示せず)などによって構成される。入力部27によって内視鏡ユニット20に設けられる様々な機能の実行や調整を実行するための入力操作が検知される。検知された入力操作がシステムコントローラ25に伝達され、検知された入力操作に基づいて、システムコントローラ25により内視鏡プロセッサ20の各部位が制御される。
次に、RゲインおよびBゲインの算出について以下に説明する。入力部27にホワイトバランス初期化の入力操作が行われると、R、Bゲイン算出のためのホワイトバランスの初期化処理が実行される。
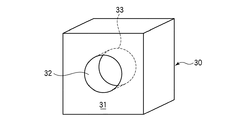
適切なR、Bゲインを算出するためには、均一に白色に色付けられた被写体を撮影する必要がある。均一に白色に色付けられた被写体として、図2に示すホワイトバランス調整キャップ30が用いられる。ホワイトバランス調整キャップ30は直方体状に形成され、装着面31に窪部32が設けられる。
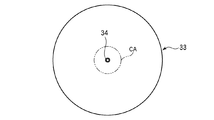
窪部32は、使用が想定される様々な電子内視鏡40の挿入管42の外径より内径が長くなるように形成される。窪部32には、装着面31に平行な底面33が形成される。図3に示すように、底面33には白色に色付けられた背景に、黒色に色付けられた環状の識別マーク34が描かれる。識別マーク34は、底面33の中央に描かれる。また、識別マーク34の大きさは、使用が想定される電子内視鏡40の撮像範囲CAより小さくなるように定められる。
ホワイトバランス初期化処理では、図2に示すホワイトバランス調整キャップ30が挿入管42の先端に装着されているかの判別が行われ、装着されている場合にR、Bゲインが算出される。
ホワイトバランス初期化処理の実行入力を受信すると、前述のように撮像素子43およびDSP23などが駆動され、モニタ11にリアルタイムの動画像が表示される。また、DSP23では警告メッセージに相当する画像信号がシステムコントローラ25を介してROM26から読出される。DSP23では、警告メッセージが動画像にスーパーインポーズされる。
警告メッセージをスーパーインポーズした画像信号がモニタ11に転送され、“識別マークをターゲット領域内に映して下さい。”などの第1のメッセージが表示される。第1のメッセージは第1の時間経過後に消去される。なお、第1の時間経過後に消去するのは、一定時間である第1の時間だけ第1のメッセージを表示するためである。
第1のメッセージの消去後、DSP23にはターゲット領域データがシステムコントローラ25を介してROM26から読出される。なお、ターゲット領域データとは、後述するように判別のために識別マーク34を表示させるべきターゲット領域に相当するデータである。
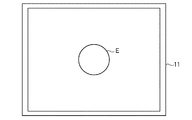
DSP23では、ターゲット領域が動画像にスーパーインポーズされる。ターゲット領域をスーパーインポーズした画像信号がモニタ11に転送され、図4に示すように、動画像上の中央付近にターゲット領域の外縁Eが点線によって表示される。
ターゲット領域の外縁Eが表示されると、以後のフィールドの画像信号を用いてホワイトバランス調整キャップ30装着されているか否かの判別が実行される。
ホワイトバランス調整キャップ30が装着されているか否かは、ターゲット領域内に識別マーク34が位置付けられていることを判別することにより判別される。判別のために、識別マーク34の位置がシステムコントローラ25を介してROM26からDSP23に読出される。
識別マーク34がターゲット領域内に位置付けられていない場合には、再び第1のメッセージがシステムコントローラ25を介してROM26から読出され、動画像上にスーパーインポーズされる。
なお、ホワイトバランス初期化処理の実行入力後から第2の時間(切替時間)が経過するまでに識別マーク34がターゲット領域内に位置付けられない場合には、正規のホワイトバランス調整キャップ30を装着することを警告する第2のメッセージがシステムコントローラ25を介してROM26から読出され、動画像上にスーパーインポーズされる。第2のメッセージの表示後、ホワイトバランス初期化処理は停止する。
識別マーク34がターゲット領域内に位置付けられている場合に、R、Bゲインの算出が開始される。識別マーク34が中央付近に位置付けられる、と判別したときの次のフィールドの画像信号を用いてR、Bゲインが算出される。対象となる画像信号がDSP23に送信されると、DSPでは、R、G、B画素信号成分の信号強度の平均値が算出される。
G画素信号成分の平均値をR画素信号成分の平均値で除すことにより、Rゲインが算出される(正規化)。同様に、G画素信号成分の平均値をB画素信号成分の平均値で除すことにより、Bゲインが算出される(正規化)。算出されたR、Bゲインが不揮発性メモリ24に格納される。
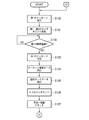
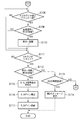
次に、システムコントローラ25およびDSP23において実行されるホワイトバランス初期化処理について、図5、6のフローチャートを用いて説明する。ホワイトバランス初期化処理は、前述のように、入力部27への操作入力により実行される。
ステップS100では、システムコントローラ25は第1のメッセージに相当する画像信号成分をROM26から読出し、DSP23に送信する。DSP23は第1のメッセージ、すなわち識別マーク34をターゲット領域に位置付けするように警告するメッセージを動画像上に重畳するスーパーインポーズ処理を実行し、動画像上に第1のメッセージを表示させる。第1のメッセージの表示後、ステップS101に進む。
ステップS101では、システムコントローラ25は第1、第2のタイマ(図示せず)に計時を開始させる。計時を開始させると、ステップS102に進む。なお、ステップS100における処理は瞬間的に終わりステップS101の処理が始まるので、第2のタイマにより計時される時間(経過時間)は、実質的にホワイトバランスの初期化処理の操作入力後の経過時間とみなせる
ステップS102では、システムコントローラ25は第1のタイマの計測時間が第1の時間を経過しているか否かを判別する。なお、第1の時間の経過の判別は、第1のメッセージを第1の時間だけ表示させるためである。第1の時間を経過していない場合にはステップS102に戻り、第1の時間を経過するまでステップS102を繰返す。第1の時間を経過している場合には、第1のタイマの計時を停止させ、ステップS103に進む。
ステップS103では、DSP23は第1のメッセージのスーパーインポーズ処理を停止し、第1のメッセージを動画像から消去する。第1のメッセージの消去後、ステップS104に進む。
ステップS104では、システムコントローラ25はターゲット領域データをROM26から読出し、DSP23に伝達する。DSP23は、受信したターゲット領域データを用いて、電子内視鏡40から受信する画像信号にスーパーインポーズ処理を実行開始する。スーパーインポーズ処理の実行開始後、ステップS105に進む。
ステップS105では、システムコントローラ25は識別マーク34のデータとして、識別マーク34を形成する画素のアドレスをROM26から読出し、DSP23に伝達する。識別マーク34のデータの読出し後、ステップS106に進む。なお、識別マーク34を形成する画素とは、前述の黒色の環状部分を形成する画素である。
ステップS106では、システムコントローラ25は画像信号に含まれる水平同期信号および垂直同期信号をカウントするHカウンタ(図示せず)およびVカウンタ(図示せず)を起動し、水平同期信号および垂直同期信号の認識を開始する。HカウンタおよびVカウンタの起動後、ステップS107に進む。
ステップS107では、DSP23は黒の一致数をゼロにリセットする。なお、黒の一致数とは、電子内視鏡40から受信する画像信号を構成する画素信号成分において、識別マーク34の位置と同じ位置であって黒色である画素の個数である。黒の一致数のリセット後、ステップS108に進む。
図6に示すように、ステップS108では、システムコントローラ25はH、Vカウンタによりカウントされた水平同期信号および垂直同期信号が、ステップS105において読出された識別マーク34を構成するいずれかの画素のアドレスに対応するH、V同期信号に一致するか否かを判別する。
いずれかの画素のアドレスと一致する場合には、ステップS109に進む。すべての画素のアドレスと一致しない場合には、ステップS109およびステップS110をスキップして、ステップS111に進む。
ステップS109では、ステップS108における水平同期信号および垂直同期信号に対応するアドレスの画素信号がDSP23に受信されている。DSP23は受信した画素信号の輝度信号成分が第1の閾値未満であるか否かを判別する。なお、第1の閾値は、黒色の画素と判別可能な適切な値に定められる。
輝度信号成分が第1の閾値未満である場合には画素が黒色であると判別して、ステップS110に進む。輝度信号成分が第1の閾値以上である場合にはステップS110をスキップして、ステップS111に進む。
ステップS110では、DSP23は黒の一致数に+1をインクリメントする。インクリメント後、ステップS112に進む。
ステップS111では、システムコントローラ25はVカウンタによりカウントされた垂直同期信号がリセット状態であるか否か、すなわち、1フィールドの画像信号を構成するすべての画素信号に対する判別が終了しているか否かを判別する。
リセット状態で無い場合には、ステップS108に戻る。以後、ステップS111においてリセット状態となるまで、ステップS108〜ステップS111を繰返す。リセット状態である場合には、ステップS112に進む。
ステップS112では、DSP23は黒の一致数が第2の閾値を超えるか否かを判別する。なお、第2の閾値は、ゼロより大きく、識別マーク34を形成する画素の数より小さい所定の値に定められる。
黒の一致数が第2の閾値以下である場合には、ステップS113に進む。黒の一致数が第2の閾値を超える場合には、ステップS115に進む。
ステップS113では、システムコントローラ25は第2のタイマにより計時された時間が第2の時間を超えるか否かを判別する。第2のタイマにより計時された時間が第2の時間の経過前である場合には、ステップS100に戻る。第2のタイマにより計時された時間が第2の時間を超える場合には、ステップS114に進む。
ステップS114では、システムコントローラ25は第2のメッセージに相当する画像信号成分をROM26から読出し、DSP23に送信する。DSP23は第2のメッセージ、すなわち正規のホワイトバランス調整キャップ30を用いるように警告するメッセージを動画像上に重畳するスーパーインポーズ処理を実行し、動画像上に第2のメッセージを表示させる。第2のメッセージの表示後、ホワイトバランス初期化処理を終了する。
前述のように、ステップS112において黒の一致数が第2の閾値を超えると判別した場合、すなわちホワイトバランス調整キャップ34が挿入管42の先端に装着されていると判断される場合には、ステップS115に進む。ステップS115では、DSP23は1フィールドの画僧信号を構成するすべてのR画素信号成分、G画素信号成分、およびB画素信号成分ごとに平均値を算出する。平均値を算出すると、ステップS116に進む。
ステップS116では、DSP23はG画素信号成分の平均値をR画素信号成分の平均値で除すことによりRゲインを算出する(正規化)。また、DSP23はG画素信号成分の平均値をB画素信号成分の平均値で除すことによりBゲインを算出する(正規化)。R、Bゲインを算出すると、ステップS117に進む。
ステップS117では、システムコントローラ25はステップS115において算出したR、Bゲインを不揮発性メモリ24に格納する。不揮発性メモリ24へのR、Bゲインの格納後、ホワイトバランス初期化処理を終了する。
以上のように、本実施形態のホワイトバランス調整システムによれば、識別マーク34が撮像されていない場合には、R、Bゲインの算出を開始させないことが可能である。すなわち、識別マーク34が描かれた専用のホワイトバランス調整キャップを装着した場合にのみ、R、Bゲインの算出を実行させることが可能である。それゆえ、適切なR、Bゲインが算出されるので、通常観察時における画像の色再現性の向上が可能である。
さらに、本実施形態のホワイトバランス調整システムでは、ホワイトバランス初期化処理の実行中に撮像素子43が撮像する画像上にターゲット領域の外縁Eが表示される。また、使用者はモニタ11を見ながら識別マーク34をターゲット領域内に位置付けると自動的にR、Bゲインの算出が開始される。
したがって、撮像範囲CAの特定の領域に位置付けられた識別マーク34のデータが予めROM26に格納され、特定の位置における識別マーク34と実際の撮像画像とを比較する構成において、使用者の位置合わせが容易となる。また、特定の位置近辺に位置合わせをした後に判別を実行する操作入力が不要なので、使用者の利便性が向上する。
なお、本実施形態において、ROM26に格納された識別マーク34を形成する画素が黒色であるか否かを判別することによって、ターゲット領域に識別マーク34が含まれるか否かを判別する構成であるが、他の公知のいかなる方法によって撮像された画像に識別マーク34が含まれるか否かを判別してもよい。ただし、本実施形態のような方法が簡便で正確である。
また、本実施形態において、撮像素子43によりRGB画素信号成分が生成される構成だが、他の色信号成分が生成されてもよい。他の色信号成分が生成される場合には、R、Bゲインの代わりに生成される色信号成分に適したホワイトバランス調整係数がホワイトバランス初期化処理によって算出され、ホワイトバランス処理に用いられる。
また、本実施形態において、識別マーク34の位置は内視鏡プロセッサ20のROM26に記憶される構成であるが、電子内視鏡40に設けられるROM(図示せず)に記憶される構成であってもよい。電子内視鏡40に記憶される場合には、電子内視鏡40と内視鏡プロセッサ20を接続した状態でホワイトバランス初期化処理の実行時に電子内視鏡40から内視鏡プロセッサ20に読出させればよい。
また、本実施形態において、識別マーク34の位置合わせが不十分である場合に第1のメッセージが表示され、ホワイトバランス調整キャップ30を装着せずにホワイトバランス初期化処理を実行した場合に第2のメッセージが表示される構成である。しかし、第1、第2のメッセージを発しなくても、ホワイトバランス調整キャップ30が装着されていない場合に、R、Bゲインの算出を開始させないことが可能である。
また、本実施形態において、ホワイトバランス調整キャップ30の窪部32の底面33における識別マーク34の背景は白色に色付けられる構成であるが、黒以外の他の無彩色に色付けられていても、適切なR、Bゲインを算出することは可能である。
また、本実施形態において、識別マーク34は黒色であるが、背景と異なる色であれば他の色であってもよい。ただし、識別マーク34が有彩色である場合には、識別マーク34を構成する全画素をR、Bゲインの算出から除外する必要がある。識別マーク34が無彩色である場合には、本実施形態のようにR、Bゲインの算出にそのまま用いることが可能である。
また、本実施形態において、ターゲット領域の位置は撮像範囲の中央付近であるが、撮像範囲の何れの位置であってもよい。
また、本実施形態において、識別マーク34は環状であるがどのような形状の記号や文字形状であってもよい。ただし、環状や円形であれば、ホワイトバランス調整キャップ30の角度によらず、一定の判別精度を得ることが可能である。
10 内視鏡システム
20 内視鏡プロセッサ
23 DSP
24 不揮発性メモリ
25 システムコントローラ
26 ROM
27 入力部
30 ホワイトバランス調整キャップ
33 底面
34 識別マーク
40 電子内視鏡
43 撮像素子
E ターゲット領域の外縁
20 内視鏡プロセッサ
23 DSP
24 不揮発性メモリ
25 システムコントローラ
26 ROM
27 入力部
30 ホワイトバランス調整キャップ
33 底面
34 識別マーク
40 電子内視鏡
43 撮像素子
E ターゲット領域の外縁
Claims (12)
- 電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出するホワイトバランス調整システムであって、
前記挿入管の先端に装着されるホワイトバランス調整具の撮影面に描かれるマークと、前記撮像素子による撮像範囲内において前記マークが撮像されるべき位置として定めた所定の位置とを記憶するメモリと、
前記ホワイトバランス調整係数の算出の実行の入力操作を検知する入力部と、
前記入力部に前記ホワイトバランス調整係数の算出実行の入力があったときに、前記画像信号に相当する画像である撮像画像に前記所定の位置の周辺領域であるターゲット領域を重畳させる画像処理部と、
前記ターゲット領域が重畳された前記撮像画像を表示するモニタと、
前記入力部に前記ホワイトバランス調整係数の算出実行の入力があったときに、前記画像信号に基づいて、前記ターゲット領域内に前記マークが含まれるか否かを判別する判別部と、
前記判別部が、前記ターゲット領域内に前記マークが含まれていると判別するときに前記画像信号を用いて前記ホワイトバランス調整係数を算出する算出部とを備える
ことを特徴とするホワイトバランス調整システム。 - 前記メモリは、前記撮像画像における特定の画素の位置を記憶し、
前記判別部は、前記撮像画像の特定の画素における部分画像が前記マークと一致するか否かを判別することにより、前記ターゲット領域に前記マークが含まれるか否かを判別する
ことを特徴とする請求項1に記載のホワイトバランス調整システム。 - 前記ターゲット領域に前記マークが含まれないと判別されるときには、前記ターゲット領域内部に前記マークを位置付けることを警告する第1のメッセージを発する警告部を備えることを特徴とする請求項1または請求項2に記載のホワイトバランス調整システム。
- 前記入力部への前記ホワイトバランス調整係数の算出入力後から経過した時間である経過時間を計測するタイマを備え、
前記警告部は、前記経過時間が所定の切替時間を超えるまで前記ターゲット領域に前記マークが含まれないと判別され続けるときには、前記ホワイトバランス調整具を用いることを警告する第2のメッセージを発する
ことを特徴とする請求項3に記載のホワイトバランス調整システム。 - 電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出する内視鏡プロセッサであって、
前記画像信号を受信する画像受信部と、
前記挿入管の先端に装着されるホワイトバランス調整具の撮影面に描かれるマークと、前記撮像素子による撮像範囲内において前記マークが撮像されるべき位置として定めた所定の位置とを記憶するメモリと、
前記ホワイトバランス調整係数の算出の実行の入力操作を検知する入力部と、
前記入力部に前記ホワイトバランス調整係数の算出実行の入力があったときに、前記画像信号に相当する画像である撮像画像に前記所定の位置の周辺領域であるターゲット領域を重畳させる画像処理部と、
前記ターゲット領域が重畳された前記撮像画像に相当する画像信号をモニタに送信する送信部と、
前記入力部に前記ホワイトバランス調整係数の算出実行の入力があったときに、前記画像信号に基づいて、前記ターゲット領域内に前記マークが含まれるか否かを判別する判別部と、
前記判別部が、前記ターゲット領域内に前記マークが含まれていると判別するときに前記画像信号を用いて前記ホワイトバランス調整係数を算出する算出部とを備える
ことを特徴とする内視鏡プロセッサ。 - 電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出する内視鏡プロセッサであって、
前記画像信号を受信する画像受信部と、
前記挿入管の先端に装着されるホワイトバランス調整具の撮影面に描かれるマークと前記撮像素子による撮像範囲内において前記マークが撮像されるべき位置として定めた所定の位置とを記憶するメモリから前記マークおよび前記所定の位置に相当するマークデータおよび位置データを受信するマーク受信部と、
前記ホワイトバランス調整係数の算出の実行の入力操作を検知する入力部と、
前記入力部に前記ホワイトバランス調整係数の算出実行の入力があったときに、前記画像信号に相当する画像である撮像画像に前記所定の位置の周辺領域であるターゲット領域を重畳させる画像処理部と、
前記ターゲット領域が重畳された前記撮像画像に相当する画像信号をモニタに送信する送信部と、
前記入力部に前記ホワイトバランス調整係数の算出実行の入力があったときに、前記画像信号に基づいて、前記ターゲット領域内に前記マークが含まれるか否かを判別する判別部と、
前記判別部が、前記ターゲット領域内に前記マークが含まれていると判別するときに前記画像信号を用いて前記ホワイトバランス調整係数を算出する算出部とを備える
ことを特徴とする内視鏡プロセッサ。 - 電子内視鏡の挿入管の先端に設けられる撮像素子が生成する画像信号に相当する画像のホワイトバランスの調整に用いるホワイトバランス調整係数を算出するために、前記挿入管の先端に装着可能なホワイトバランス調整具であって、
前記挿入管に装着された状態における前記撮像素子に相対する面に、無彩色に色付けられた背景にマークが描かれる
ことを特徴とするホワイトバランス調整具。 - 前記背景は白色に色付けられることを特徴とする請求項7に記載のホワイトバランス調整具。
- 前記マークは、背景と異なる無彩色に色付けられることを特徴とする請求項7または請求項8に記載のホワイトバランス調整具。
- 前記マークは、黒色に色付けられることを特徴とする請求項9に記載のホワイトバランス調整具。
- 前記マークは、前記内面の中央付近に描かれることを特徴とする請求項7〜請求項10のいずれか1項に記載のホワイトバランス調整具。
- 前記マークは、環状または円形状であることを特徴とする請求項7〜請求項11のいずれか1項に記載のホワイトバランス調整具。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011011383A JP2012152246A (ja) | 2011-01-21 | 2011-01-21 | ホワイトバランス調整システム、内視鏡プロセッサ、補正とバランス調整キャップ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011011383A JP2012152246A (ja) | 2011-01-21 | 2011-01-21 | ホワイトバランス調整システム、内視鏡プロセッサ、補正とバランス調整キャップ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012152246A true JP2012152246A (ja) | 2012-08-16 |
Family
ID=46834668
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011011383A Pending JP2012152246A (ja) | 2011-01-21 | 2011-01-21 | ホワイトバランス調整システム、内視鏡プロセッサ、補正とバランス調整キャップ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012152246A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113366366A (zh) * | 2019-01-30 | 2021-09-07 | 富士胶片株式会社 | 内窥镜系统 |
| JP2021153779A (ja) * | 2020-03-26 | 2021-10-07 | 株式会社フジクラ | 内視鏡 |
-
2011
- 2011-01-21 JP JP2011011383A patent/JP2012152246A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113366366A (zh) * | 2019-01-30 | 2021-09-07 | 富士胶片株式会社 | 内窥镜系统 |
| US12185904B2 (en) | 2019-01-30 | 2025-01-07 | Fujifilm Corporation | Endoscope system |
| JP2021153779A (ja) * | 2020-03-26 | 2021-10-07 | 株式会社フジクラ | 内視鏡 |
| JP7491711B2 (ja) | 2020-03-26 | 2024-05-28 | 株式会社フジクラ | 内視鏡 |
| US12053157B2 (en) | 2020-03-26 | 2024-08-06 | Fujikura Ltd. | Endoscope |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8313425B2 (en) | Apparatus and method for measuring displacement amount of endoscope image, electronic endoscope, and image processing device for endoscope | |
| JP5714875B2 (ja) | 蛍光内視鏡装置 | |
| CN109310301A (zh) | 电子内窥镜用处理器以及电子内窥镜系统 | |
| US20140037179A1 (en) | Fluoroscopy apparatus and fluoroscopy system | |
| US20120147165A1 (en) | Control device, endoscope apparatus, and focus control method | |
| JP2012070937A (ja) | 内視鏡システム | |
| US10813541B2 (en) | Endoscopic diagnosis apparatus, image processing method, program, and recording medium | |
| US10456021B2 (en) | Endoscope apparatus and method for operating endoscope apparatus | |
| CN106714651B (zh) | 评价值计算装置以及电子内窥镜系统 | |
| WO2016117277A1 (ja) | 内視鏡システム | |
| JP2010039284A (ja) | 撮像装置及び撮像装置の制御方法 | |
| JP2011136005A (ja) | 内視鏡装置 | |
| JPH0472162B2 (ja) | ||
| JP2012050621A5 (ja) | ||
| JP2012152314A (ja) | ホワイトバランス調整システム、内視鏡プロセッサ、補正とバランス調整キャップ | |
| JPWO2019017019A1 (ja) | 内視鏡装置及び計測支援方法 | |
| JP2012143464A (ja) | ホワイトバランス調整システムおよび内視鏡プロセッサ | |
| US11457795B2 (en) | Processor for electronic endoscope and electronic endoscope system | |
| JP6270581B2 (ja) | 電子内視鏡および電子内視鏡システム | |
| JP5985916B2 (ja) | 内視鏡装置 | |
| JP2002263064A (ja) | 内視鏡用自動調光装置およびそれを含む電子内視鏡装置のプロセッサ | |
| JP3995954B2 (ja) | 自動調光機能を備えた電子内視鏡装置 | |
| JP5557757B2 (ja) | 内視鏡ライトガイド検査システム、内視鏡プロセッサ、および内視鏡ユニット | |
| JP2012130573A (ja) | ホワイトバランス調整システムおよび内視鏡プロセッサ | |
| JP2008229219A (ja) | 電子内視鏡システム |