JP2012159429A - 音叉振動型角速度センサ - Google Patents

音叉振動型角速度センサ Download PDF

Info

Publication number
JP2012159429A
JP2012159429A JP2011019971A JP2011019971A JP2012159429A JP 2012159429 A JP2012159429 A JP 2012159429A JP 2011019971 A JP2011019971 A JP 2011019971A JP 2011019971 A JP2011019971 A JP 2011019971A JP 2012159429 A JP2012159429 A JP 2012159429A
Authority
JP
Japan
Prior art keywords
feedback
angular velocity
axis direction
weights
displacement
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2011019971A
Other languages
English (en)
Inventor
Hikari Watanabe
光 渡辺
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Toyota Motor Corp
Original Assignee
Toyota Motor Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Toyota Motor Corp filed Critical Toyota Motor Corp
Priority to JP2011019971A priority Critical patent/JP2012159429A/ja
Publication of JP2012159429A publication Critical patent/JP2012159429A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Gyroscopes (AREA)

Abstract

【課題】差動共振を抑えることが可能な音叉振動型角速度センサの提供。
【解決手段】 X軸方向へ互いに逆相に励起振動され、所定軸周りの角速度が生じた際にX軸方向と直交するY軸方向へ互いに逆相に変位振動される2つの錘を設け、該2つの錘のY軸方向での変位量の差に基づいて所定軸周りの角速度を検出する音叉振動型角速度センサ1,2であって、Y軸方向における2つの錘の変位の同相分に基づいて、2つの錘をY軸方向の同相方向にフィードバック駆動する第1フィードバック系と、Y軸方向における2つの錘の変位の逆相分に基づいて、2つの錘をY軸方向の逆相方向にフィードバック駆動する第2フィードバック系とを備える。
【選択図】図1

Description

本発明は、2つの錘を備える音叉振動型角速度センサに関する。
振動型角速度センサの検出原理は広く知られている。振動子(錘)に一定振幅の駆動信号(X軸方向)を与えた状態で、これに垂直な軸(Z軸)に回転、つまり角速度が働くと、振動(X軸)と角速度回転軸(Z軸)に直角な方向(Y軸)にコリオリ力が発生し、検出振動を励起する。この検出振動の振幅により角速度を検出する。コリオリ力は一般的にごく微小な力であるため、真空封止などにより共振振動子に高い共振Q値(Quality Factor)を持たせ、これを利用して、検出すべき振動周波数帯における振幅、つまり感度を上げて検出分解能を向上するのが一般的である。
しかし、急激且つ過大な衝撃G(ここでは加速度をGと表現する)や車両振動Gなどの外乱Gが角速度センサに加わると、センサ出力に誤差が生じることがある(尚、Gは、2つの錘に同じ向き、つまり同相に作用する)。特に振動子の駆動振動周波数と同じ周波数の振動Gが錘振動子の検出方向(Y軸)に加わると、角速度で発生するコリオリ力による振動と区別できずに、角速度検出出力に誤差を生じてしまう。また、センサ振動子の共振周波数やセンサ装置の構造共振点付近の外乱振動が印加されると、共振Q値により振動振幅が増大し、大きな出力誤差となりやすい。
この衝撃又は振動Gの影響を軽減するために、従来から特許文献1にあるような音叉振動型角速度センサが一般的に用いられている。音叉振動型角速度センサは2つの錘が逆向き(対称)に振動し、コリオリ力は逆相に作用する。一方、Gは2つの錘に同じ向き(同相)に働くため、2つの信号の差を取ることによりG成分はキャンセルされ、コリオリ力とGを区別することができる。しかし、実際は、センサ素子の加工ばらつきにより、2つの錘の質量、ばね定数、ダンピング定数、検出電極や検出回路の変位−電圧変換ゲインにミスマッチが存在するため、同相に錘が変位した場合(加速度変位が生じた場合)にも差動成分は完全にキャンセルできず、差動成分への漏れが生じる。よって、音叉型をとっても、完全には誤出力を抑えることができないことがある。
特許文献2では、音叉構成の2つの錘の検出方向(Y軸)の同相変位成分を検出し、この時間微分値に基づく力を、別に設定した同相フィードバック電極から振動子に静電気力を印加フィードバックし、錘の同相方向の振動ダンピングを大きくする技術が提案されている。
特許第3512004号公報 特開2009−47649号公報
しかしながら、音叉振動型角速度センサの2つの錘の間には、上述の如く、錘質量、ばね定数、ダンピング定数、更にフィードバック電極特性等においてメカニカル又は電気的なミスマッチがある。上記の特許文献2に開示されるような同相単独のフィードバックでは、これらの錘間のミスマッチの影響を十分に抑えることができない。例えば、同相の静電気フィードバックを印加しても、フィードバック電極のミスマッチによって静電気力が2つの錘に均等に印加されない、或いは、2つの錘質量差により加速度が均等に発生しないため、差動変位が発生し、これが角速度分として検出され出力誤差となることがある。特に大きな衝撃Gが印加された場合は、同相フィードバック力もこれに対応した大きなものとなるため、発生する差動成分も大きくなる。車載センサでは、悪路走行中に石跳ねがあったときにセンサに発生する衝撃Gは、ピーク時に数10G〜100Gに達することがある。一方、角速度センサとして検出すべきコリオリ力の分解能はこれよりも桁違いに小さいため(例えば0.1mGオーダ)、このようなミスマッチによる差動成分は敏感に検出される。
更に、このような大きな衝撃Gや共振周波数の振動Gが一定時間印加されると、ミスマッチにより差動モードの共振が励起され、特にHigh Q振動子では(真空封止の振動子の共振Q値は一般的に数百以上)、これが大振幅共振振動に至ることがある。差動モード共振が発生すると、検出出力に共振周波数と同期検波周波数との差のビートを発生したり、更に大振幅になると検出容量や検出回路が非線形な特性となり、或いは、回路出力が飽和することがある。このような大振幅非線形特性は、後段におけるキャリブレーションやトリミング等による調整は一般的に困難である。また、High
Q振動子では、一旦発生した共振振動は長時間続くため、発生した誤出力を後段のLPF(ローパスフィルタ)で十分に除去できないことがある。同相フィードバックは錘の同相変位分しか制御しないため、差動共振を抑えることができない。
このように複数の錘を持つ音叉振動型角速度センサに同相単独のフィードバックを行っても、振動子のメカニカルミスマッチや電気的ミスマッチにより差動共振を励起するという新たな問題を発生してしまう。
また、音叉振動型角速度センサに回転方向の衝撃や振動が加わると、差動モードの共振が発生することがある。同相フィードバックには回転、つまり差動方向の共振を抑える効果はない。
上記の特許文献2が提案する同相微分値のフィードバック制御は、衝撃又は振動Gの印加に対して同相の共振を抑える効果はあるが、印加Gの低周波成分に対して錘の変位を抑える効果はない。従って、G印加時にはGに略比例した錘変位が発生し、検出電極の容量値そのものが変化する。このため同じコリオリ力が加わったときの容量変化分も変化が生じ、これが誤差成分となる、或いは検出感度が変化し検出誤差を生じてしまう。Gが更に大きくなると、錘変位、検出容量変化、さらに検出回路の特性が非線形な領域となる、或いは回路出力が飽和し、更に大きな出力誤差を発生することがある。
そこで、本発明は、上述の課題を少なくとも部分的に解決するため、差動共振を抑えることが可能な音叉振動型角速度センサの提供を目的とする。
上記目的を達成するため、本発明の一局面によれば、X軸方向へ互いに逆相に励起振動され、所定軸周りの角速度が生じた際にX軸方向と直交するY軸方向へ互いに逆相に変位振動される2つの錘を設け、該2つの錘のY軸方向での変位量の差に基づいて前記所定軸周りの角速度を検出する音叉振動型角速度センサであって、
Y軸方向における前記2つの錘の変位の同相分に基づいて、前記2つの錘をY軸方向の同相方向にフィードバック駆動する第1フィードバック系と、
Y軸方向における前記2つの錘の変位の逆相分に基づいて、前記2つの錘をY軸方向の逆相方向にフィードバック駆動する第2フィードバック系とを備えることを特徴とする、音叉振動型角速度センサが提供される。
また、本発明の他の一局面によれば、X軸方向へ互いに逆相に励起振動され、所定軸周りの角速度が生じた際にX軸方向と直交するY軸方向へ互いに逆相に変位振動される第1及び第2錘を設け、該第1及び第2錘のY軸方向での変位量の差に基づいて前記所定軸周りの角速度を検出する音叉振動型角速度センサであって、
Y軸方向における前記第1錘の変位に基づいて、前記第1錘をY軸方向にフィードバック駆動する第1フィードバック系と、
Y軸方向における前記第2錘の変位に基づいて、前記第2錘をY軸方向にフィードバック駆動する第2フィードバック系とを備えることを特徴とする、音叉振動型角速度センサが提供される。
本発明によれば、差動共振を抑えることが可能な音叉振動型角速度センサが得られる。
本発明の一実施例(実施例1)による音叉振動型角速度センサ1の要部構成を示す図である。 本発明の他の一実施例(実施例2)による音叉振動型角速度センサ2の要部構成を示す図である。 上述の実施例1に対して角速度検出出力の対G感度補正を適用したときの演算フローを示す図である。 上述の実施例1に対して角速度検出出力の対G感度補正、G検出出力の対角速度感度補正を適用すると共に、角速度検出出力及びG検出出力に対して変位補正を適用したときの演算フローの一例を示す図である。 上述の実施例1による音叉振動型角速度センサ1をベースとした構成における信号処理フローの一例を示す図である。
以下、図面を参照して、本発明を実施するための最良の形態の説明を行う。
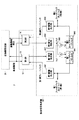
図1は、本発明の一実施例(実施例1)による音叉振動型角速度センサ1の要部構成を示す図である。
音叉振動型角速度センサ1は、例えば車両に搭載されるものであってよい。この場合、音叉振動型角速度センサ1は、搭載される車両に生ずる車体前後方向又は車幅方向の加速度に応じた信号を出力する加速度センサと、車両の重心軸回りに生ずる角速度に応じた信号を出力するヨーレートセンサとを一体的に構成してもよい。この場合、音叉振動型角速度センサ1は、車両の重心位置付近(フロアトンネル等)に設けられ、当該搭載位置に発生するヨーレート及び加速度を検出する。検出されたヨーレート及び加速度は、例えば、横滑り等を防止して車両の挙動を安定化させる車両走行制御に利用されてよい。
音叉振動型角速度センサ1は、センサ本体部10と、励振駆動回路20と、検出信号処理部30とを含む。尚、励振駆動回路20と検出信号処理部30とは、同一のICチップ(基板)により具現化されてもよい。
センサ本体部10は、2つの錘12,14(第1錘12、第2錘14ともいう)を備える。2つの錘12,14は、励振駆動回路20によりX軸方向に逆相に振動するように駆動される。2つの錘12,14は、Y軸方向に振動可能に構成される。2つの錘12,14は、リンクばね(図示せず)によって結合される。尚、このようなセンサ本体部10の構造は、上述のような左右の錘(振動子)がリンクばねによって結合される音叉構造である限り、任意であってよい。例えば、センサ本体部10の詳細は、例えば特開2006−242730公報や特許文献2に記載されるような構造に基づいて構成されてもよい。また、センサ本体部10は、典型的には、SOI(Silicon on Insulator)ウェーハを用いたマイクロマシーン技術によって製造される。この場合、センサ本体部10の各要素は、にMEMS(Micro Electro Mechanical Systems)で構成される。センサ本体部10は、真空封止などにより高い共振Q値を有してもよい。
励振駆動回路20は、錘12,14をX軸方向に逆相に一定振幅で振動するように励振駆動する。尚、錘12,14に一定振幅の駆動振動(X軸方向)を与えた状態で角速度が働くと、駆動振動と角速度回転軸(Z軸)に垂直な方向(Y軸方向)にコリオリ力が働き、検出方向(Y軸方向)に検出振動が励起される。この検出振動の振幅に基づいて角速度が検出される。
検出信号処理部30は、第1錘12の検出方向(Y軸方向)の変位を検出する第1変位検出部321と、第1ループゲイン/フィルタ341と、第1駆動出力部361と、加算器381とを含む。第1変位検出部321、第1ループゲイン/フィルタ341、第1駆動出力部361及び加算器381は、後述の第2変位検出部322と協動して、第1フィードバック系(フィードバック制御回路)を構成する。
第1フィードバック系は、2つの錘12,14のY軸方向の変位の同相分に対してフィードバックを行うように構成される。
具体的には、第1変位検出部321は、センサ本体部10の検出電極(図示せず)を介して第1錘12のY軸方向の変位を検出し、当該変位を表す変位信号Vy1が加算器381に入力される。加算器381では、変位信号Vy1に、後述の第2変位検出部322からの変位信号Vy2が加算される。加算された信号(同相分)は、第1ループゲイン/フィルタ341に入力され、第1(同相)フィードバック出力Vo1が生成される。第1フィードバック出力Vo1は、加速度(G)の算出用に取り出されると共に、第1駆動出力部361を介してセンサ本体部10の錘12,14のそれぞれのフィードバック電極(図示せず)に印加される。このようにして、2つの錘12,14に対する同相フィードバックが実現される。
尚、同相フィードバックに用いる検出電極とフィードバック電極は、同一の電極を使用して、タイミングをずらす(時分割使用する)ことにより、検出電極とフィードバック電極を兼用してもよい。かかる場合には、電極及び配線数を削減することができる。また、フィードバックは、出力をアナログ電圧で行うアナログフィードバックであってよいし、デジタル2値(H/L値、例えば5V/0V)で印加するデジタルフォースフィードバック(Digital Force Feedback)であってよいし、又は、デジタル多値ビット値でフィードバックするものであってもよい。
また、同相フィードバック用のフィードバック量を決定する第1ループゲイン/フィルタ341としては、微分値Dに基づいてフィードバックを決定するものであってよいし、更に微分D,比例Pを組み合わせたもの(PD制御)であってよいし、微分D、比例P及び積分Iを組み合わせたもの(PID制御)であってよいし、バンドパスフィルタを組み合わせたものであってよいし、また、その他の制御方式(H∞制御、適応制御等)を組み合わせたものであってよく、制御方式は任意であってよい。
検出信号処理部30は、第2錘14の検出方向(Y軸方向)の変位を検出する第2変位検出部322と、第2ループゲイン/フィルタ342と、第2駆動出力部362と、加算器382とを含む。第2変位検出部322、第2ループゲイン/フィルタ342、第2駆動出力部362及び加算器382は、第1変位検出部321と協動して、第2フィードバック系(フィードバック制御回路)を構成する。即ち、検出信号処理部30は、上述の第1フィードバック系と第2フィードバック系との2つの系のフィードバック制御回路(複合フィードバック回路)を有する。
第2フィードバック系は、2つの錘12,14のY軸方向の変位の差動分に対してフィードバックを行うように構成される。
具体的には、第2変位検出部322は、センサ本体部10の検出電極(図示せず)を介して第2錘14のY軸方向の変位を検出し、当該変位を表す変位信号Vy2が加算器382に入力される。加算器382では、変位信号Vy2の反転信号に、上述の第1変位検出部321からの変位信号Vy1が加算される。加算された信号(差動分)は、第2ループゲイン/フィルタ342に入力され、第2(差動)フィードバック出力Vo2が生成される。第2フィードバック出力Vo2は、コリオリ力(角速度)の算出用に取り出されると共に、第2駆動出力部362を介してセンサ本体部10の錘12,14のそれぞれのフィードバック電極(図示せず)に印加される。尚、第2フィードバック出力Vo2は、2つの錘12,14に対して正負逆(逆相)で印加される。このようにして、2つの錘12,14に対する差動フィードバックが実現される。
同様に、差動フィードバックに用いる検出電極とフィードバック電極は、同一の電極を使用して、タイミングをずらす(時分割使用する)ことにより、検出電極とフィードバック電極を兼用してもよい。かかる場合には、電極及び配線数を削減することができる。また、フィードバックは、出力をアナログ電圧で行うアナログフィードバックであってよいし、デジタル2値(H/L値、例えば5V/0V)で印加するデジタルフォースフィードバックであってよいし、又は、デジタル多値ビット値でフィードバックするものであってもよい。
また、差動フィードバック用のフィードバック量を決定する第2ループゲイン/フィルタ342としては、微分値Dに基づいてフィードバックを決定するものであってよいし、更に微分D,比例Pを組み合わせたもの(PD制御)であってよいし、微分D、比例P及び積分Iを組み合わせたもの(PID制御)であってよいし、バンドパスフィルタを組み合わせたものであってよいし、また、その他の制御方式(H∞制御、適応制御等)を組み合わせたものであってよく、制御方式は任意であってよい。尚、第1ループゲイン/フィルタ341と第2ループゲイン/フィルタ342は、それぞれ異なるループゲイン/フィルタ特性を有してもよい。
動作時、2つの錘12,14は、同一方向(X軸方向)に互いに逆向きに振動するように励振駆動されている。回転(角速度)が加わると、コリオリ力は振動に同期して、2つの錘12,14にY軸方向逆向きに発生し、差動成分となって検出される。一方、Y軸方向の加速度(G)が印加された場合の慣性力は、2つの錘12,14にY軸方向同じ向きに作用するため、同相分となって検出される。本実施例では、これらの差動成分及び同相成分の双方に対してフォースフィードバックを行って、2つの錘12,14の変位が共に中立位置になるように制御する。
角速度は、この差動フィードバック量(Vo2)に対して励起信号に同期した同期検波を行い、更に一定の周波数フィルタにより必要な信号周波数成分のみ取り出すことで得られる。尚、コリオリ力Fcは、質量m、速度v、角速度Ωとすると、vとΩの外積として、Fc=2mv×Ω(×は外積を表す)で得られる。つまりコリオリ力として検出する差動信号は、角速度Ωに錘12,14の速度vを乗じた(変調がかかった)信号となっている。従って、角速度Ωは、この差動信号に速度vによる同期検波(一般的には乗算処理)を行った後の低周波成分として得られる。また、加速度は、同相フィードバック量(Vo1)に対して同様のフィルタリング処理を行って不要な雑音成分を除去し、必要な信号周波数成分のみ取り出すことで得られる。
このように、本実施例1においては、2つの錘12,14は、上述の如く、振動(X軸方向)と直交する方向(Y軸方向)の2つのフィードバック系からなり、変位同相分のフィードバックと、変位差動分のフィードバックの双方の変位を抑えるように制御される。制御回路(検出信号処理部30)は、慣性力及びコリオリ力による2つの錘変位を検出電極により検出し、これらの変位(同相分及び差動分)を抑える向きにフィードバック電極に電圧、つまり静電気力を印加し、フォースフィードバックを行う。尚、フォースフィードバックは、検出振動子の共振周波数(例えば数十kHz)を越える帯域まで安定に追従制御可能な態様で実現されてもよい。このような高性能なフォースフィードバックによれば、衝撃や車両振動が加わった場合においても、錘変位や共振を抑え、錘12,14を設定位置に安定制御することができる。これは同相の衝撃Gや振動Gだけでなく、回転方向の衝撃や振動が加わった場合も同様である。
また、上述の如く、フィードバック量を決定する第1ループゲイン/フィルタ341と第2ループゲイン/フィルタ342としては、微分値Dに基づく制御に加えて、PD制御又はPID制御とすることができる。例えば、信号成分に対する伝達関数(SFT:Signal Transfer Function)に、微分D、比例P及び積分Iの特性を持たせられる、つまりPID制御を実現することができる。これにより、錘12,14の共振だけでなく、低周波の成分を含めて、錘12,14の変位を略中立位置に制御し、検出電極の容量値変化を抑え、コリオリ力が加わったときの容量変化分を一定にして、角速度計測精度を向上できる。
ここで、上述の[発明が解決しようとする課題]の欄で記載したように、音叉振動型角速度センサの2つの錘に対して同相フィードバックを単独で施すと、錘間の同相フィードバックのミスマッチなどによって差動共振を励起することがあるという課題がある。これに対して、本実施例によれば、新たに追加した差動フィードバックを含む複合フィードバック系によって、同相及び差動の双方の共振モードを抑えることができる。外乱である衝撃や車両振動が加わっても、フォースフィードバックできる力の範囲内であれば、素子共振を抑え、リニアリティを損なうことなく制御可能となる。この効果により、High
Q素子を使用した場合でも、錘12,14や検出回路(検出信号処理部30)は常に線形特性の領域に維持され、衝撃Gや振動Gに対してロバストな音叉振動型角速度センサ1を実現することができる。結果として、音叉振動型角速度センサ1の外付け防振ゴム等、衝撃吸収材の緩和或いは削減による小型・低コスト化を実現することができる。
尚、検出電極とフィードバックは、上述の如く、時分割使用により兼用することができる。つまり、同一電極を使用して変位検出とフォースフィードバックを、時間タイミングをずらして行うことができる。この電極兼用により配線数を減らすことができる。従って、特許文献2に開示されるのと同様のセンサチップ、電極に新たなフィードバック用の電極を追加設定する必要はなく、検出電極とフィードバック電極(同相フィードバック用でも、差動フィードバック用でもどちらでもよい)を兼用することができる。例えば、特許文献2に開示される構成における検出電極を同相フィードバック電極として兼用し、ダンピング電極を差動フィードバック電極として使えば、電極数や配線数を増やすことなく実現することができる。
図2は、本発明の一実施例(実施例2)による音叉振動型角速度センサ2の要部構成を示す図である。図2において、上述の実施例1と同様であったよい構成については、同一の参照符号が付されている。
本実施例2では、2つの錘12,14は、それぞれ単一のフィードバック出力によって制御される。つまり、2つの錘12,14は、2つのシングルエンドフィードバック系により制御される。
検出信号処理部30’は、第1錘12の検出方向(Y軸方向)の変位を検出する第1変位検出部321と、第1ループゲイン/フィルタ341と、第1駆動出力部361とを含む。第1変位検出部321、第1ループゲイン/フィルタ341及び第1駆動出力部361は、第1フィードバック系(フィードバック制御回路)を構成する。
第1フィードバック系は、第1錘12のY軸方向の変位に対してフィードバックを行うように構成される。具体的には、第1変位検出部321は、センサ本体部10の検出電極(図示せず)を介して第1錘12のY軸方向の変位を検出し、当該変位を表す変位信号Vy1が第1ループゲイン/フィルタ341に入力され、第1フィードバック出力Vo1が生成される。第1フィードバック出力Vo1は、加速度及び角速度算出用に取り出されると共に、第1駆動出力部361を介してセンサ本体部10の第1錘12のフィードバック電極(図示せず)に印加される。このようにして、第1錘12に対するフィードバックが実現される。
検出信号処理部30’は、第2錘14の検出方向(Y軸方向)の変位を検出する第2変位検出部322と、第2ループゲイン/フィルタ342と、第2駆動出力部362とを含む。第2変位検出部322、第2ループゲイン/フィルタ342及び第2駆動出力部362は、第2フィードバック系(フィードバック制御回路)を構成する。即ち、検出信号処理部30は、上述の第1フィードバック系と第2フィードバック系との2つの系のフィードバック制御回路(複合フィードバック回路)を有する。
第2フィードバック系は、第2錘14のY軸方向の変位に対してフィードバックを行うように構成される。具体的には、第2変位検出部322は、センサ本体部10の検出電極(図示せず)を介して第2錘14のY軸方向の変位を検出し、当該変位を表す変位信号Vy2が第2ループゲイン/フィルタ342に入力され、第2フィードバック出力Vo2が生成される。第2フィードバック出力Vo2は、加速度及び角速度算出用に取り出されると共に、第2駆動出力部362を介してセンサ本体部10の第2錘14のフィードバック電極(図示せず)に印加される。このようにして、第2錘14に対する差動フィードバックが実現される。
尚、コリオリ力である差動成分は(Vo1−Vo2)の演算結果として求められ、Gである同相成分は(Vo1+Vo2)の演算結果として求められる。
本実施例2によれば、擬似的に同相フィードバックと差動フィードバックを実現することができる。即ち、本実施例2によっても、上述の実施例1とフィードバック出力形態は異なるが、2つの錘12,14に2つのフィードバックを行って、2つの錘12,14の同相・差動の2つの共振モードを抑えることができる。尚、本実施例2において、図2に符号390にて示すように、第1ループゲイン/フィルタ341及び第2ループゲイン/フィルタ342には、それぞれ、変位信号Vy2及び変位信号Vy1のそれぞれの反転成分が所定係数を乗じて入力されてもよい。
また、実施例2では、2つのフィードバック回路系は、同じ回路特性のものを使用することができる。従って、上述の実施例1のように回路構成の異なる2系列の制御回路を設計する必要はなく、同一内部回路・レイアウトを単に2つ並べればよい。このため、回路・チップレイアウト設計時間を低減することができる。
次に、上述の実施例1及び実施例2に適用可能な感度補正等の方法について説明する。
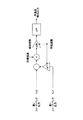
図3は、上述の実施例1に対して角速度検出出力の対G感度補正を適用したときの演算フロー(調整演算部)の一例を示す図である。
図3に示す例では、第2フィードバック出力Vo2に、第1フィードバック出力Vo1に補正係数(a21)を乗じたものを加算し、この後に励起信号によって同期検波して、補正係数(a20)を乗じ、更に必要なフィルタリング処理を行って、角速度検出出力が導出される。補正係数(a20)は、角速度検出自身の感度補正係数である。尚、加速度(G)についても同様に、別の補正係数を乗じて加算をし、G検出出力が導出されてもよい(図4参照)。
補正係数(a20,a21)の設定方法として、第1フィードバック出力Vo1と第2フィードバック出力Vo2の、角速度に対する感度(対角速度感度)と加速度(G)に対する感度(対G感度)をそれぞれ計測しておく。コリオリ力検出出力は、第1フィードバック出力Vo1に、この調整感度係数を乗算して、第2フィードバック出力Vo2に加算(減算)することで、角速度検出の対G感度(Gに対する変動分)がゼロになるように補正調整(キャリブレーション)する。これは、G検出調整方法についても同様である(図4参照)。調整は、例えば製品出荷前に、先ず加振試験を行って上記感度を測定し、特性補正係数を製品に記憶させる。補正係数の書き込みは、例えば書き換え可能なROM(PROM(Programmable ROM)(図5のPROM500参照)で、例えばEPROM、EEPROM、フラッシュメモリ、ツェナーザップ、ヒューズROM等を含む)などが使用されてもよい。また、素子トリミングでもよい。
尚、図3に示す例において、調整加算と同期検波の順序を入れ替えて、第1及び第2フィードバック出力Vo1,Vo2に対してそれぞれ励起信号によって同期検波した後に、補正係数を乗じて重み付け加算してもよい。更に、温度特性調整、電源電圧依存性調整を組み合わせてもよい(図5参照)。また、調整演算部への入力は、フィードバック出力だけに限定されず、第1及び第2ループゲイン/フィルタ341,342の内部又はその前後の、フィードバック出力と同等の信号成分を持っている途中信号に対して同等の調整処理を行ってもよい。これらのいずれの場合も、フィルタリング後に得られる信号成分は同じである。
図3に示す例によれば、錘12,14、検出電極等の検出系だけでなく、フィードバック電極を含めて、2つの錘12,14間のミスマッチが調整され、上述の[発明が解決しようとする課題]の欄で記載した問題点を抜本的に改善することができる。また、上述の実施例1,2の複合フィードバック制御により検出リニアリティが格段に向上しているため、調整演算は加減算と乗算により、比較的容易に安定で高精度なミスマッチ調整が可能となる。
また、A/D変換器により信号をデジタル化すれば、特性調整演算をデジタル化することができる(図5参照)。デジタルフィードバック技術を採用した場合も、フィードバック出力はデジタル値であるため、同様に信号処理をデジタル演算化することができる。これにより、回路を小チップ面積化、演算を高精度化することができる。また、温度特性調整、電源電圧依存性調整についても、温度センサ(PNダイオード、温度特性の異なる抵抗を使った抵抗分圧回路等)、基準電圧回路、そしてA/D変換器により温度・電源電圧をデジタル値として、後段のフィルタ、同期検波を含む検出信号処理を含めて回路のほとんどの部分をデジタル信号処理化することができる。
図4は、上述の実施例1に対して角速度検出出力の対G感度補正、G検出出力の対角速度感度補正を適用すると共に、角速度検出出力及びG検出出力に対して変位補正を適用したときの演算フロー(調整演算部)の一例を示す図である。
ここで、補正係数a21は、角速度検出出力の対G感度補正係数であり、補正係数a20は、角速度検出自身の感度補正係数であり、図3と同様である。また、補正係数a11は、G検出出力の対角速度感度補正係数であり、補正係数a10は、G検出自身の感度補正係数である。更に、図4に示す例では、変位補正部400,402が設けられ、変位信号Vy1,Vy2による感度及びオフセット調整を行っている。具体的には、補正係数a22は、角速度検出出力に対する感度補正係数であり、補正係数a23は、角速度検出出力に対するオフセット補正係数であり、補正係数a12は、G検出出力に対する感度補正係数であり、補正係数a13は、G検出出力に対するオフセット補正係数である。これらの補正係数は、他の補正量(オフセット、感度、これらの温度特性)と共に、出荷時特性調整時にPROM(EPROM等)(図5のPROM500参照)に書き込まれる。
尚、図4に示す例においても、図3に示した例に関連して上述したように、デジタル演算化が可能である。即ち、変位補正部400,402(オフセット調整や感度調整)においてデジタル信号処理が実行されてもよい。
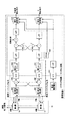
図5は、上述の実施例1による音叉振動型角速度センサをベースとした構成における信号処理フローの一例を示す。図5において、図1に示した構成については、同一の参照符号が付されている。
図5に示す例では、A/D変換器332,331、333の後段がデジタル回路により構成される。具体的には、各錘12,14の変位検出を行い、同相分及び差動分を求めた後に、A/D変換器332,331によりA/D変換を行ってこれらをデジタル値に変換し、以降の第1及び第2ループゲイン/フィルタ341,342の信号処理はデジタル演算で実現している。これにより、フォースフィードバック出力を離散値(デジタル値)とする、いわゆるデジタルフォースフィードバックが実現される。尚、ここでは各錘12,14の同相分及び差動分を求める演算(加減算)をアナログ回路で行った後にA/D変換しているが、この順序を入れ替えて、各錘12,14の変位検出出力をそれぞれA/D変換した後に、デジタル演算で加減算して同相分及び差動分を求めてもよい。
また、図5に示す例では、温度及び電源電圧等の補正調整演算を行う特性調整部411,412が設けられる。また、PROM500には、上述の各種補正係数が格納される。
以上、本発明の好ましい実施例について詳説したが、本発明は、上述した実施例に制限されることはなく、本発明の範囲を逸脱することなく、上述した実施例に種々の変形及び置換を加えることができる。
例えば、上述の実施例では、同相分及び差動分の2つのフィードバックを実行しているが、その他のフィードバックを含めた3つ以上のフィードバックを行ってもよい。
1,2 音叉振動型角速度センサ
10 センサ本体部
12,13 錘
20 励振駆動回路
30、30’ 検出信号処理部
321 第1変位検出部
322 第2変位検出部
331,332,333 A/D変換器
341 第1ループゲイン/フィルタ
342 第2ループゲイン/フィルタ
361 第1駆動出力部
362 第2駆動出力部
381,382 加算器
400,402 変位補正部
411,412 特性調整部
500 PROM

Claims (3)

  1. X軸方向へ互いに逆相に励起振動され、所定軸周りの角速度が生じた際にX軸方向と直交するY軸方向へ互いに逆相に変位振動される2つの錘を設け、該2つの錘のY軸方向での変位量の差に基づいて前記所定軸周りの角速度を検出する音叉振動型角速度センサであって、
    Y軸方向における前記2つの錘の変位の同相分に基づいて、前記2つの錘をY軸方向の同相方向にフィードバック駆動する第1フィードバック系と、
    Y軸方向における前記2つの錘の変位の逆相分に基づいて、前記2つの錘をY軸方向の逆相方向にフィードバック駆動する第2フィードバック系とを備えることを特徴とする、音叉振動型角速度センサ。
  2. X軸方向へ互いに逆相に励起振動され、所定軸周りの角速度が生じた際にX軸方向と直交するY軸方向へ互いに逆相に変位振動される第1及び第2錘を設け、該第1及び第2錘のY軸方向での変位量の差に基づいて前記所定軸周りの角速度を検出する音叉振動型角速度センサであって、
    Y軸方向における前記第1錘の変位に基づいて、前記第1錘をY軸方向にフィードバック駆動する第1フィードバック系と、
    Y軸方向における前記第2錘の変位に基づいて、前記第2錘をY軸方向にフィードバック駆動する第2フィードバック系とを備えることを特徴とする、音叉振動型角速度センサ。
  3. 前記第2フィードバック系の出力に、所定の補正係数を乗じた前記第1フィードバック系の出力を加算した信号に基づいて、角速度を算出する、請求項1又は2に記載の音叉振動型角速度センサ。
JP2011019971A 2011-02-01 2011-02-01 音叉振動型角速度センサ Pending JP2012159429A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011019971A JP2012159429A (ja) 2011-02-01 2011-02-01 音叉振動型角速度センサ

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2011019971A JP2012159429A (ja) 2011-02-01 2011-02-01 音叉振動型角速度センサ

Publications (1)

Publication Number Publication Date
JP2012159429A true JP2012159429A (ja) 2012-08-23

Family

ID=46840080

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011019971A Pending JP2012159429A (ja) 2011-02-01 2011-02-01 音叉振動型角速度センサ

Country Status (1)

Country Link
JP (1) JP2012159429A (ja)

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104122410A (zh) * 2013-04-24 2014-10-29 精工爱普生株式会社 物理量检测电路、物理量检测装置、电子设备以及移动体
CN104122409A (zh) * 2013-04-24 2014-10-29 精工爱普生株式会社 物理量检测电路、物理量检测装置、电子设备以及移动体
JP2018084480A (ja) * 2016-11-24 2018-05-31 セイコーエプソン株式会社 物理量センサー、電子機器及び移動体
JP2018151200A (ja) * 2017-03-10 2018-09-27 住友精密工業株式会社 振動型角速度センサ
US11479195B2 (en) * 2019-07-01 2022-10-25 Continental Automotive Systems, Inc. Crash sensor system for determining crash events independent of polarity of satellite sensors
WO2025182297A1 (ja) * 2024-02-29 2025-09-04 パナソニックIpマネジメント株式会社 ジャイロセンサ

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH08184448A (ja) * 1994-12-28 1996-07-16 Murata Mfg Co Ltd 角速度センサ
JP2004004127A (ja) * 1998-10-23 2004-01-08 Toyota Motor Corp 角速度検出装置
JP3512004B2 (ja) * 2000-12-20 2004-03-29 トヨタ自動車株式会社 力学量検出装置
JP2009047649A (ja) * 2007-08-22 2009-03-05 Toyota Motor Corp 音叉振動型センサ、力学量検出装置、及び力学量検出方法
JP2010107326A (ja) * 2008-10-30 2010-05-13 Hitachi Automotive Systems Ltd 角速度センサ

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH08184448A (ja) * 1994-12-28 1996-07-16 Murata Mfg Co Ltd 角速度センサ
JP2004004127A (ja) * 1998-10-23 2004-01-08 Toyota Motor Corp 角速度検出装置
JP3512004B2 (ja) * 2000-12-20 2004-03-29 トヨタ自動車株式会社 力学量検出装置
JP2009047649A (ja) * 2007-08-22 2009-03-05 Toyota Motor Corp 音叉振動型センサ、力学量検出装置、及び力学量検出方法
JP2010107326A (ja) * 2008-10-30 2010-05-13 Hitachi Automotive Systems Ltd 角速度センサ

Cited By (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN104122410A (zh) * 2013-04-24 2014-10-29 精工爱普生株式会社 物理量检测电路、物理量检测装置、电子设备以及移动体
CN104122409A (zh) * 2013-04-24 2014-10-29 精工爱普生株式会社 物理量检测电路、物理量检测装置、电子设备以及移动体
JP2014215097A (ja) * 2013-04-24 2014-11-17 セイコーエプソン株式会社 物理量検出回路、物理量検出装置、電子機器及び移動体
JP2014215096A (ja) * 2013-04-24 2014-11-17 セイコーエプソン株式会社 物理量検出回路、物理量検出装置、電子機器及び移動体
US9658065B2 (en) 2013-04-24 2017-05-23 Seiko Epson Corporation Physical quantity detection circuit, physical quantity detection device, electronic apparatus and moving object
US10302671B2 (en) 2013-04-24 2019-05-28 Seiko Epson Corporation Physical quantity detection circuit, physical quantity detection device, electronic apparatus and moving object
JP2018084480A (ja) * 2016-11-24 2018-05-31 セイコーエプソン株式会社 物理量センサー、電子機器及び移動体
JP2018151200A (ja) * 2017-03-10 2018-09-27 住友精密工業株式会社 振動型角速度センサ
US10775169B2 (en) 2017-03-10 2020-09-15 Sumitomo Precision Products Co., Ltd. Vibrating structure angular rate sensor
US11479195B2 (en) * 2019-07-01 2022-10-25 Continental Automotive Systems, Inc. Crash sensor system for determining crash events independent of polarity of satellite sensors
WO2025182297A1 (ja) * 2024-02-29 2025-09-04 パナソニックIpマネジメント株式会社 ジャイロセンサ

Similar Documents

Publication Publication Date Title
US8220328B2 (en) Accelerometer with offset compensation
JP4392599B2 (ja) センサシステム
KR100592985B1 (ko) 진동형 각속도 센서
JP5705953B2 (ja) 慣性センサ
US10260878B2 (en) Gyroscope with simplified calibration and simplified calibration method for a gyroscope
JP2005283481A (ja) センサシステム
US7779688B2 (en) Vibration gyro sensor
CN109579810B (zh) 物理量测量装置、电子设备和移动体
JPH10267658A (ja) 振動型角速度センサ
JP2010054431A (ja) 外力検出装置およびその出力信号の補正方法
US20110252886A1 (en) Angular Velocity Sensor
JP2018021850A (ja) バイアス補正機能を有する振動型ジャイロ、及び振動型ジャイロの使用方法
JP2007255890A (ja) ジャイロ装置
JP6305223B2 (ja) バイアス安定化が図られた振動型ジャイロ、及び振動型ジャイロの使用方法
CN106525015B (zh) 物理量检测系统、电子设备以及移动体
RU2447403C1 (ru) Микромеханический гироскоп
US20210284527A1 (en) Methods for vibration immunity to suppress bias errors in sensor devices
JP5018337B2 (ja) 音叉振動型センサ、力学量検出装置、及び力学量検出方法
RU2301970C1 (ru) Микромеханический гироскоп вибрационного типа
JP4524571B2 (ja) 振動型角速度センサ
JP2022115891A (ja) 抵抗素子、フィルター回路、回路装置、物理量測定装置、電子機器及び移動体
JP2012163477A (ja) 角速度センサ
JP4600590B2 (ja) 角速度センサ
JP6572585B2 (ja) 回路装置、物理量検出装置、電子機器、移動体、回路装置の製造方法
RU2370733C1 (ru) Микромеханический гироскоп вибрационного типа

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20131017

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20140326

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20140415

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20140613

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20141216