JP2012169636A - 回路パターン検査装置及び方法 - Google Patents
回路パターン検査装置及び方法 Download PDFInfo
- Publication number
- JP2012169636A JP2012169636A JP2012061581A JP2012061581A JP2012169636A JP 2012169636 A JP2012169636 A JP 2012169636A JP 2012061581 A JP2012061581 A JP 2012061581A JP 2012061581 A JP2012061581 A JP 2012061581A JP 2012169636 A JP2012169636 A JP 2012169636A
- Authority
- JP
- Japan
- Prior art keywords
- circuit pattern
- image
- pattern inspection
- inspection apparatus
- focus correction
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Testing Or Measuring Of Semiconductors Or The Like (AREA)
Abstract
【課題】回路パターンの検査が妨げられることなく、焦点補正を行うことができる回路パターン検査装置及び方法を提供する。
【解決手段】回路パターン検査装置では、同一の回路パターンを有する複数のチップ領域(ダイ)を有する半導体ウエハを検査するとき、チップ領域毎の検出用画像522,523,524をモニタ50に表示し、チップ領域毎の検出用画像522,523,524から、回路パターンの欠陥を検査する。また、チップ領域毎の検出用画像522,523,524から所定の画像領域を切り出し、切り出した画像を用いて自動焦点補正を行う。
【選択図】図5
【解決手段】回路パターン検査装置では、同一の回路パターンを有する複数のチップ領域(ダイ)を有する半導体ウエハを検査するとき、チップ領域毎の検出用画像522,523,524をモニタ50に表示し、チップ領域毎の検出用画像522,523,524から、回路パターンの欠陥を検査する。また、チップ領域毎の検出用画像522,523,524から所定の画像領域を切り出し、切り出した画像を用いて自動焦点補正を行う。
【選択図】図5
Description
本発明は、半導体ウエハの回路パターンの検査に用いて好適な回路パターン検査装置及び検査方法に関する。
半導体製造工程では、回路パターン検査装置を用いてウエハ上に形成された回路パターンを検査し、欠陥の有無を検出する。回路パターンの検査では、電子ビームをウエハに照射し、二次電子を検出して検査用画像を得る。この検査用画像から欠陥を検出する。
ウエハに電子ビームを照射すると、一次電子のエネルギーや試料材質等の影響により、ウエハ表面の帯電状態が変動し、電子ビームの結像精度が悪化することがある。結像精度が悪化すると、電子ビームの収束点がずれ、焦点のずれた検査用画像を得ることになる。焦点がずれた画像を検査用画像として用いると、欠陥の検出精度が低下する。
欠陥の検出精度を確保するには、回路パターンの検査中に焦点ずれが起きた場合に、焦点補正を行う必要がある。特許文献1、2、3には、回路パターンの検査において焦点補正を行う方法の例が記載されている。
上述のように、回路パターンの検査中の焦点ずれに対する焦点補正方法として様々な方法が知られている。しかしながら、これらの方法では、回路パターンの検査とは別に焦点補正を行う。そのため、焦点補正処理によって、回路パターンの検査が妨げられることになる。即ち、回路パターンの検査と同時に、即ち、リアルタイムにて、焦点補正処理を行うことが望ましい。
本発明の目的は、回路パターンの検査が妨げられることなく、焦点補正を行うことができる回路パターン検査装置及び方法を提供することにある。
本発明の回路パターン検査装置によって、同一の回路パターンを有する複数のチップ領域(ダイ)を有する半導体ウエハを検査することができる。チップ領域毎の検出用画像をモニタに表示し、チップ領域毎の検出用画像から、回路パターンの欠陥を検査する。また、チップ領域毎の検出用画像から所定の画像領域を切り出し、切り出した画像を用いて自動焦点補正を行う。
本発明によると、回路パターンの検査が妨げられることなく、焦点補正を行うことができる。
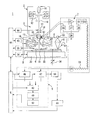
以下、図面を用いて、本発明の実施例を説明する。図1は、本発明による回路パターン検査装置の概略構成を示す。本例の回路パターン検査装置1は、真空排気された検査室2と、検査室2内に検査対象の試料9を搬送するための予備室(本実施例では図示しない)を備えており、この予備室は検査室2と独立して真空排気できるように構成されている。検査室2内には、電子光学系3、二次電子検出器20、試料室8、及び、光学顕微鏡部4が設けられている。
電子光学系3は、電子銃10、電子線引き出し電極11、コンデンサレンズ12、ブランキング偏向器13、絞り14、走査偏向器15、対物レンズ16、反射板17、及び、ExB(イークロスビー)偏向器18を有する。二次電子検出器20は、対物レンズ16の上方に配置されている。二次電子検出器20には、吸引電極53が設けられてよい。
試料室8内には、試料台30、Xステージ31、及び、Yステージ32が設けられ、試料室8外には、位置モニタ測長器34、及び、被検査基板高さ測定器35が設けられている。被検査基板高さ測定器35は、電子ビーム以外の測定方式である光学式測定器、例えばレーザ干渉測定器や反射光の位置で変化を測定する反射光式測定器を用い、X、Yステージ上31、32に搭載された試料9の高さをリアルタイムで測定するように構成されている。試料台30上の試料9に、電源36からの負電圧が印加されてよい。
光学顕微鏡部4は、光源40、光学レンズ41、及び、CCDカメラ42を有する。光学顕微鏡部4は、電子光学系3の近傍であって、互いに影響を及ぼさない程度に離れた位置に設置されている。電子光学系3と光学顕微鏡部4の間の距離は既知である。Xステージ31又はYステージ32は、電子光学系3と光学顕微鏡部4との間の既知の距離を往復移動する。
本例の回路パターン検査装置1は、更に、二次電子検出部7、走査信号発生器44、レンズ電源45、偏向制御回路43、画像処理部5、制御部6、モニタ50、及び、自動焦点補正部61を有する。二次電子検出部7は、プリアンプ21、AD変換器22、光変換手段23、光伝送手段24、電気変換手段25、高圧電源26、プリアンプ駆動電源27、AD変換器駆動電源28、及び、逆バイアス電源29を有する。
画像処理部5は、第一画像記憶部46、第二画像記憶部47、演算部48、欠陥判定部49、及び、欠陥自動分類装置60を有する。
回路パターン検査装置の各部への動作命令及び動作条件は制御部6から供給される。制御部6は、電子線発生時の加速電圧、電子線偏向幅、偏向速度、二次電子検出装置の信号取り込みタイミング、試料台移動速度等の条件を、目的に応じて予め記憶している。制御部6は予め設定された条件を用いてもよいが、ユーザが任意に選択した条件を用いてもよい。
制御部6は、偏向制御回路43を介して、位置モニタ測長器34からの位置信号と被検査基板高さ測定器35からの高さ信号を入手し、位置及び高さのずれを計算してモニタ50に表示する。更に、その計算結果から電子線が常に正しい位置に照射されるよう補正信号を生成し、それを対物レンズ電源45及び走査信号発生器44に送る。対物レンズ電源45によって対物レンズ16の制御電流が制御され、走査信号発生器44によって走査偏向器15が制御される。
電子銃10からの一次電子線19は、電極11によって引き出され、コンデンサレンズ12によって収束され、絞り14によって不要な成分が除去され、走査偏向器15によって走査偏向され、対物レンズ16によって収束され、試料9上に照射される。試料9からは二次電子線51が発生する。
一次電子線19は、試料9の表面から内部に進入するが、試料9の殻内電子を励起するため、進入深さに応じて、エネルギーを失う。また、同時に、一次電子線が後方に散乱されたことによる反射電子が、試料9の内部で電子を励起させながら表面へ向かって進む現象が起きる。これら複数の過程を経て、殻内電子は試料の表面から表面障壁を越えて二次電子となり、試料9の表面から真空中へ放出される。一次電子線19と試料9の表面のなす角度が浅いほど、一次電子線19の進入距離と進入位置から表面までの距離との比が小さくなり、二次電子が表面から放出されやすくなる。従って、二次電子の発生は、一次電子と試料の表面の角度に依存し、二次電子の発生量は試料表面の凹凸や試料を構成する材料を示す情報となる。
二次電子線51は、ExB(イークロスビー)偏向器18によって偏向され、反射板17に衝突する。反射板17からの二次電子線52は、二次電子検出器20によって検出される。二次電子検出器20の出力信号は、二次電子検出部7を経由して、画像処理部5に送られる。即ち、二次電子検出器20の出力信号は、プリアンプ21で増幅され、AD変換機22によりディジタル画像データに変換される。ディジタル画像データは光変換手段23によって光信号に変換され、光伝送手段24を経由して、電気変換手段25に送られる。電気変換手段25は光信号をディジタル画像データに変換し、画像処理部5に送られる。
次に、本例の回路パターン検査装置1の欠陥検出機能を説明する。欠陥検出機能は画像処理部5と制御部6によって提供される。本例の回路パターン検査装置1の検査対象は、規則正しく繰り返された同一のパターンを有するものであればどのようなものであってもよい。ここでは、同一の回路パターンを有する複数のダイが形成された半導体ウエハを検査する場合を説明する。二次電子検出部7を経由して画像処理部5に送られた画像は、交互に、2つの画像記憶部46、47に保存される。例えば、第1の画像記憶部46に前回の画像が保存され、第2の画像記憶部47に現在の画像が保存された場合、次の画像は、第1の画像記憶部46に保存される。
画像記憶部46、47には、2つのダイの画像がそれぞれ保存される。画像記憶部46、47に保存される画像は、隣接する2つのダイの画像であってよい。全てのダイは同一の回路パターンを有するから、回路パターンに欠陥が無ければ、画像記憶部46、47に記憶された画像は同一となるはずである。演算部48は、2つの画像記憶部46、47からの画像の差画像信号を生成し、それを欠陥判定部49に送る。欠陥判定部49は、差画像信号の絶対値を閾値と比較し、閾値よりも差画像信号が大きい場合にそのダイの回路パターンを欠陥候補と判定し、モニタ50にその位置や欠陥数等を表示する。
欠陥自動分類装置60は、欠陥の形状に基づいて欠陥の種類を分類する。欠陥候補と判定された電子線画像又は光学画像はモニタ50に表示される。
二次電子検出部7を経由して画像処理部5に送られた画像は、2つの画像記憶部46、47の一方に保存されるが、同時にモニタ50に送られる。モニタ50は、二次電子検出部7から送られた画像、即ち、リアルタイム画像を表示する。従って、ユーザは、現時点における回路パターン検査装置の焦点制御状態、画像のS/N、画像のコントラストをリアルタイムにて監視することができる。ここで、焦点制御状態は焦点の深さの変動のレベルを意味する。
更に、制御部6は、焦点制御状態、画像のS/N、画像のコントラストを計算し、計算値をモニタ50にリアルタイムにて表示する。
自動焦点補正部61は、二次電子検出部7から送られたリアルタイム画像を用いて焦点補正を行うが、それについては後に説明する。こうして本例では、リアルタイム画像を用いて焦点補正を行うため、焦点補正によって欠陥検出機能の動作を妨げることがない。
図1の回路パターン検査装置では、試料に電子線を照射するが、電子線の代わりに荷電粒子線を用いてもよい。
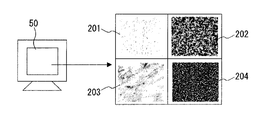
図2は、モニタ50に表示された画面の例を示す。本例では、モニタ50の画面に、四枚の画像201、202、203、204を同時に表示する。例えば、画像201は、検査用画像であり、検査中の画像をリアルタイムにて表示する。他の3つの画像202、203、204は、例えば、欠陥候補と判定された画像である。
四枚の画像201、202、203、204が全て検査用画像であってもよい。画像201は、第一画像記憶部46に記憶されている画像、画像202は、第二画像記憶部47に記憶されている画像、画像203は、第一画像記憶部46に記憶されていた前画像、画像204は、第二画像記憶部47に記憶されていた前画像であってよい。これらの4つの画像は、時系列的に得られた画像を示す。従って、例えば、画像201は、順次、画像202、203、204の位置に移動する。
この例では、四枚の画像を同時にモニタに表示したが、一枚又は任意の枚数の画像を同時にモニタに表示してもよい。
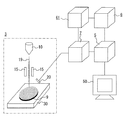
図3は、図1に示す回路パターン検査装置より主要部のみを取り出して描いた概略図である。図示のように、回路パターン検査装置のうち、電子銃10、走査偏向器15、試料9を保持する試料台30、二次電子検出器20、二次電子検出部7、画像処理部5、制御部6、モニタ50、及び自動焦点補正部61のみが描かれている。
試料9からの二次電子は二次電子検出器20によって検出され、二次電子検出部7によって画像データが生成される。画像データは、二次電子検出部7から画像処理部5及び自動焦点補正部61に送られる。
画像処理部5と制御部6によって、欠陥検出機能が提供される。欠陥検出機能については、図1を参照して説明した。自動焦点補正部61の処理の詳細は、以下に、図4〜図8を参照して説明する。欠陥検出及び自動焦点補正では、二次電子検出部7から送られたリアルタイム画像を用いる。従って、欠陥検出処理及び自動焦点補正処理を、互いに他方に影響を与えることなく、独立的に実行することができる。即ち、自動焦点補正処理によって欠陥検出処理が妨げられることはない。
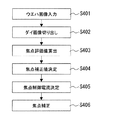
図4を参照して、本発明による回路パターン検査装置において自動焦点補正を行う方法を説明する。ステップS401にて、自動焦点補正部61は、二次電子検出部7からリアルタイム画像を入手する。即ち、二次電子検出器20によって検出された現時点におけるウエハのダイの画像を入力する。こうして本例では、リアルタイム画像を用いて自動焦点補正を行うから、欠陥検出機能を妨げることがない。ステップS402にて、自動焦点補正部61は、ウエハの全てのダイの画像から、所定の寸法の画像を切り出す。画像の切り出し方法の例は、後に図5を参照して説明する。ここでは全てのダイの画像から画像を切り出したが、所定の検査対象のダイの画像のみから画像を切り出してもよい。こうして、切り出した画像を、順次、モニタ50に表示する。それにより、ユーザは、焦点制御状態、画像のS/N、画像のコントラストの状態等を監視することができる。図2に示したように、複数の切り出し画像を同時に表示してもよい。
ステップS403にて、自動焦点補正部61は、切り出した画像から、焦点ずれの大きさを算出する。ここでは、焦点ずれの大きさを表わすパラメータとして焦点評価値を算出する。焦点評価値の算出方法の例は、図6を参照して説明する。ステップS404にて、自動焦点補正部61は、焦点評価値に対する焦点補正値を決定する。焦点補正値の決定方法の例は、図7を参照して説明する。ステップS405にて、自動焦点補正部61は、焦点補正値から焦点制御電流を決め、それを制御部6に送る。
焦点制御電流とは、焦点深さを制御する電流であり、例えば、コンデンサレンズ12、及び、対物レンズ16の制御電流である。焦点制御電流の決定方法の例は、図8を参照して説明する。ステップS406にて、制御部6は、焦点制御電流値によって電子ビームを制御し、焦点補正を行う。焦点ずれの大きさが所定の閾値を超えた場合には、警告を発生し警告発生前後の焦点ずれの変動状態をモニタに表示する。
図5を参照して、画像の切り出し処理を説明する。図示のように、ウエハ500にX軸及びY軸を設定する。矢印Yにて示すように、ウエハ500のダイの右側の列から順に検査する。各列では、Y軸の正の方向に沿ってダイを検査する。先ず、ウエハに含まれる複数のダイより所定のダイ501を選択する。このダイの全体の画像511内に任意の位置を基準位置511aとして設定する。基準位置511aは、例えば、画像511の中心であってよい。基準位置511aの周辺の画像521をダイの画像511から切り出す。切り出された画像521をモニタ50に表示する。
全てのダイの画像に対して同様な工程を行う。例えば、右端の列の最上行のダイ502の全体の画像512内に基準位置を設定し、その周辺の画像522をダイの画像512から切り出す。同様に、ダイ503、504の全体の画像513、514内に、それぞれ、同一の位置を設定し、その周辺の画像523、524を、それぞれダイの画像513、514から切り出す。こうして切り出した画像522、523、524を、順次、モニタ50に表示する。
モニタ50には、ダイの画像から切り出した画像が順次表示される。例えば、図2に示したように、複数の切り出し画像をモニタ50に表示してよい。ユーザは、この画像を監視することにより、焦点制御状態、画像のS/N、コントラストの状態等を把握することができる。
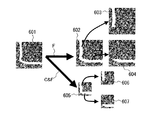
図6を参照して焦点評価値の算出方法の例を説明する。先ず、図5に示した方法により、切り出し画像601を作成する。次に、この切り出し画像601に対して、矢印Fにて示すように、フィルタ処理を行う。フィルタ処理によって高周波成分が除去される。ここでは一般的なフィルタ処理であるガウシアンフィルタ処理を実行する。ガウシンアンフィルタ処理によって画像602が得られる。
次に、フィルタ処理後の画像602に対して、所定の二方向のエッジ成分を抽出してエッジ強調画像を生成する。例えば、画像602に対して縦方向のエッジ成分を抽出して縦エッジ強調画像603を生成し、横方向のエッジ成分を抽出して横エッジ強調画像604を生成する。ここでは、一般的なエッジ成分の抽出法であるソーベルフィルタ処理を実行する。縦方向と横方向のエッジ成分を抽出するソーベルフィルタを、それぞれix,iyとする。縦エッジ強調画像603、及び、横エッジ強調画像604は、それぞれ次の式によって表わされる。

ここでは、切り出し画像601に対してフィルタ処理を行った場合を説明したが、切り出し画像601に対して、矢印C&Fにて示すように、縮小処理及びフィルタ処理を行ってもよい。縮小処理は、例えば、画像より画素間引きを行うことを含む。縮小処理及びフィルタ処理後の画像605の場合も、同様に、数1の式に示すように、縦方向のエッジ成分を抽出して縦エッジ強調画像606を生成し、横方向のエッジ成分を抽出して横エッジ強調画像607を生成する。次に、数2の式に従って、エッジ強調画像を生成し、数3の式に従って、焦点評価値である分散値を求める。
図7を参照して、焦点評価値を用いて焦点補正値を決定する方法を説明する。焦点評価値は、焦点ずれの大きさを示していると解釈することができる。従って、合焦点を得るには、焦点評価値に対応して焦点補正を行う必要がある。図7は、焦点評価値Feと焦点補正値ΔFの関係を示し、横軸は焦点評価値Fe、縦軸は焦点補正値ΔFである。本例では、焦点補正値が0、すなわち合焦点評価値が得られるところに原点Oを設定した一次関数701を用いる。一次関数701を用いることによって、焦点評価値に対して焦点補正値が一対一の関係で求められる。尚、焦点評価値と焦点補正値の関係として一次関数以外に、絶対値関数、高次関数を用いてもよい。
焦点評価値が所定の閾値Fe1、Fe2を超える場合、焦点補正値は通常の動作範囲を超える。従って、この場合には、焦点ずれの大きさが所定の閾値を超えたことになり、アラーム音の発生等の警告を発生し、モニタの画面上にて警告を表示する。焦点評価値の経過をモニタに表示する。ユーザは、警告が発動された前後の焦点評価値の変動状態を知ることができる。
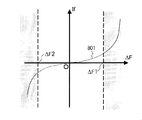
図8を参照して、焦点補正値ΔFを用いて焦点制御電流を決定する方法を説明する。合焦点を得るには、焦点補正値に対応して焦点制御電流を補正する必要がある。焦点制御電流とは、焦点深さを制御する電流であり、例えば、コンデンサレンズ12、及び、対物レンズ16の制御電流である。図8は、焦点補正値ΔFと焦点制御電流Ifの関係を示し、横軸は焦点補正値ΔF、縦軸は焦点制御電流Ifである。本例では、焦点制御電流値が0、すなわち焦点補正をする必要のないところに原点Oを設定した三次曲線801を用いる。本例では、図8に示す焦点補正値ΔFと焦点制御電流Ifの関係に基づいて、焦点制御電流を調整し、自動的に合焦状態を得る。図8に示すように、焦点補正値の絶対値が比較的小さいとき、焦点制御電流値は小さい値をとなる。従って、小さな焦点制御電流値によって焦点の自動補正を行う。逆に焦点補正値の絶対値が比較的大きい場合、焦点制御電流値は大きくなる。従って、焦点ずれが大きい場合に、大きな焦点制御電流値によって焦点の自動補正を迅速に行う。尚、焦点補正値と焦点制御電流の関係として三次関数以外に、一次関数、二次関数、その他の高次関数を用いてもよい。
焦点補正値が所定の閾値ΔF1、ΔF2を超える場合、焦点制御電流は通常の動作範囲を超える。従って、この場合には、アラーム音の発生、モニタの画面上での通知等による警告を発動される。焦点評価値の経過をモニタに表示してもよい。ユーザは、警告が発動された前後の焦点評価値の変動状態を知ることができる。
以上本発明の例を説明したが本発明は上述の例に限定されるものではなく、特許請求の範囲に記載された発明の範囲にて様々な変更が可能であることは当業者によって容易に理解されよう。
1…回路パターン検査装置、2…検査室、3…電子光学系、4…光学顕微鏡部、5…画像処理部、6…制御部、7…二次電子検出部、8…試料室、9…試料、10…電子銃、11…引き出し電極、12…コンデンサレンズ、13…ブランキング偏向器、14…絞り、15…走査偏向器、16…対物レンズ、17…反射板、18…ExB偏向器、19…一次電子線、20…二次電子検出器、21…プリアンプ、22…AD変換機、23…光変換手段、24…光伝送手段、25…電気変換手段、26…高圧電源、27…プリアンプ駆動電源、28…AD変換器駆動電源、29…逆バイアス電源、30…試料台、31…Xステージ、32…Yステージ、34…位置モニタ測長器、35…被検査基板高さ測定器、36…リターディング電源、40…白色光源、41…光学レンズ、42…CCDカメラ、43…偏向制御回路、44…走査信号発生器、45…対物レンズ電源、46…第一画像記憶部、47…第二画像記憶部、48…演算部、49…欠陥判定部、50…モニタ、51、52…二次電子線、53…吸引電極、60…欠陥自動分類装置、61…自動焦点補正部
Claims (14)
- 荷電粒子線を発生させる荷電粒子線源と、
該荷電粒子線を収束させる収束レンズと、
上記荷電粒子線を偏向走査させる偏向走査器と、
上記荷電粒子線を同一の回路パターンを有する複数のチップ領域を有する半導体ウエハ上に収束させる対物レンズと、
上記半導体ウエハから発生する二次信号を検出する二次信号検出部と、
上記二次信号検出部によって生成された上記チップ領域毎の検査用画像より上記回路パターンの欠陥を検出する欠陥検出部と、
上記チップ領域毎の検査用画像を表示するモニタと、
上記二次信号検出部からの上記チップ領域毎の検査用画像のそれぞれを用いて自動焦点補正を行う自動焦点補正部と、を有し、
上記欠陥検出部および上記自動焦点補正部には、上記二次信号検出部から上記検出用画像が並列に入力されることを特徴とする回路パターン検査装置。 - 請求項1の回路パターン検査装置において、
上記自動焦点補正部は、上記チップ領域毎の検査用画像から同一の画像領域を切り取って得られた切り取り画像を用いて自動焦点補正を行うことを特徴とする回路パターン検査装置。 - 請求項2の回路パターン検査装置において、
上記自動焦点補正部は、上記切り取り画像より焦点ずれの大きさを算出し、該焦点ずれの大きさに基づいて、焦点深さを制御する電流を補正することを特徴とする回路パターン検査装置。 - 請求項3の回路パターン検査装置において、
上記自動焦点補正部は、上記焦点ずれの大きさとして、上記切り取り画像の焦点評価値を算出することを特徴とする回路パターン検査装置。 - 請求項4の回路パターン検査装置において、
上記自動焦点補正部は、上記切り取り画像をフィルタ処理し、該フィルタ処理後の画像からエッジ強調画像を生成し、該エッジ強調画像の分散値を求め、該分散値を上記焦点評価値とすることを特徴とする回路パターン検査装置。 - 請求項1の回路パターン検査装置において、
上記自動焦点補正部は、上記焦点ずれが閾値を超えた場合に、警告を発生し上記モニタに警告発生前後の焦点ずれの変動状態を表示することを特徴とする回路パターン検査装置。 - 同一の回路パターンを有する複数のチップ領域を有する半導体ウエハに荷電粒子線を照射し、
上記荷電粒子線を上記半導体ウエハ上で収束させ、
上記半導体ウエハから発生する二次信号を検出し、
上記二次信号から上記チップ領域毎の検査用画像を生成し、
上記チップ領域毎の検査用画像より上記回路パターンの欠陥を検出し、
上記チップ領域毎の検査用画像のそれぞれを用いて自動焦点補正を行い、
上記検出用画像に対して、上記回路パターンの欠陥検出と上記自動焦点補正が並列して行われることを特徴とする回路パターン検査方法。 - 請求項7の回路パターン検査方法において、
上記自動焦点補正は、上記チップ領域毎の検査用画像より同一の画像領域を切り取り、該切り取られた画像より焦点ずれの大きさを算出し、該焦点ずれの大きさに基づいて焦点深さを制御する電流を補正することにより実行されることを特徴とする回路パターン検査方法。 - 請求項8の回路パターン検査方法において、
上記切り取られた画像は、所定のチップ領域内にて任意の位置を設定し、該設定した位置を囲む領域を設定して切り出されることを特徴とする回路パターン検査方法。 - 請求項8の回路パターン検査方法において、
上記自動焦点補正では、上記焦点ずれの大きさが焦点評価値として算出され、
該焦点評価値は、上記切り取り画像をフィルタ処理し、該フィルタ処理後の画像からエッジ強調画像を生成し、該エッジ強調画像の分散値を求め、該分散値を焦点評価値とすることにより取得されることを特徴とする回路パターン検査方法。 - 請求項8の回路パターン検査方法において、
上記自動焦点補正は、上記焦点ずれの大きさが閾値を超えた場合に、警告を発生し警告発生前後の焦点ずれの変動状態をモニタに表示することを特徴とする回路パターン検査方法。 - 請求項7の回路パターン検査方法において、
上記回路パターンの欠陥の検出によって欠陥が検出された検査結果画像と上記検査用画像を同時にモニタに表示することを特徴とする回路パターン検査方法。 - 請求項1の回路パターン検査装置において、
上記モニタは、上記チップ領域毎の検査用画像をリアルタイムにて表示することを特徴とする回路パターン検査装置。 - 請求項7の回路パターン検査方法において、
更に上記チップ領域毎の検査用画像をリアルタイムにて表示することを特徴とする回路パターン検査方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012061581A JP2012169636A (ja) | 2012-03-19 | 2012-03-19 | 回路パターン検査装置及び方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012061581A JP2012169636A (ja) | 2012-03-19 | 2012-03-19 | 回路パターン検査装置及び方法 |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006103374A Division JP2007281084A (ja) | 2006-04-04 | 2006-04-04 | 回路パターン検査装置及び方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012169636A true JP2012169636A (ja) | 2012-09-06 |
Family
ID=46973437
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012061581A Pending JP2012169636A (ja) | 2012-03-19 | 2012-03-19 | 回路パターン検査装置及び方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012169636A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190089296A (ko) * | 2018-01-22 | 2019-07-31 | 현대제철 주식회사 | 표면 결함 탐상기의 제어장치 및 그 방법 |
| JP2022071251A (ja) * | 2020-10-28 | 2022-05-16 | 株式会社日立ハイテク | 荷電粒子線装置 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0325357A (ja) * | 1989-06-23 | 1991-02-04 | Nippon Steel Corp | 画像欠陥検出方法 |
| JPH10154479A (ja) * | 1996-11-22 | 1998-06-09 | Toshiba Corp | 合焦位置算出装置及びその方法 |
-
2012
- 2012-03-19 JP JP2012061581A patent/JP2012169636A/ja active Pending
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0325357A (ja) * | 1989-06-23 | 1991-02-04 | Nippon Steel Corp | 画像欠陥検出方法 |
| JPH10154479A (ja) * | 1996-11-22 | 1998-06-09 | Toshiba Corp | 合焦位置算出装置及びその方法 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190089296A (ko) * | 2018-01-22 | 2019-07-31 | 현대제철 주식회사 | 표면 결함 탐상기의 제어장치 및 그 방법 |
| KR102012121B1 (ko) * | 2018-01-22 | 2019-08-19 | 현대제철 주식회사 | 표면 결함 탐상기의 제어장치 및 그 방법 |
| JP2022071251A (ja) * | 2020-10-28 | 2022-05-16 | 株式会社日立ハイテク | 荷電粒子線装置 |
| JP7381432B2 (ja) | 2020-10-28 | 2023-11-15 | 株式会社日立ハイテク | 荷電粒子線装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5500871B2 (ja) | テンプレートマッチング用テンプレート作成方法、及びテンプレート作成装置 | |
| US10984981B2 (en) | Charged particle beam device having inspection scan direction based on scan with smaller dose | |
| JP2006332296A (ja) | 電子ビーム応用回路パターン検査における焦点補正方法 | |
| JP5851352B2 (ja) | 荷電粒子線装置 | |
| TWI836541B (zh) | 非暫時性電腦可讀媒體及用於監測檢測系統中之束的系統 | |
| JP5164598B2 (ja) | レビュー方法、およびレビュー装置 | |
| JP4359232B2 (ja) | 荷電粒子線装置 | |
| JPWO2018138875A1 (ja) | 荷電粒子線装置 | |
| JP4194526B2 (ja) | 荷電粒子線の調整方法、及び荷電粒子線装置 | |
| CN116964721A (zh) | 学习器的学习方法以及图像生成系统 | |
| JP4767270B2 (ja) | 走査電子顕微鏡を備えた外観検査装置及び走査電子顕微鏡を用いた画像データの処理方法 | |
| US10665420B2 (en) | Charged particle beam apparatus | |
| JP5174863B2 (ja) | 画像取得条件設定装置、及びコンピュータプログラム | |
| JP5178558B2 (ja) | 荷電粒子線の光軸調整方法、及び荷電粒子線装置 | |
| JP2007200595A (ja) | 荷電粒子線装置、荷電粒子線の焦点調整方法、微細構造の測定方法、微細構造の検査方法および半導体装置の製造方法 | |
| JP2011003480A (ja) | Sem式外観検査装置およびその画像信号処理方法 | |
| JP2010244740A (ja) | レビュー装置、及びレビュー方法 | |
| JP2007281084A (ja) | 回路パターン検査装置及び方法 | |
| JP2014143031A (ja) | 荷電粒子線装置および試料観察方法 | |
| JP4231891B2 (ja) | 荷電粒子線の調整方法、及び荷電粒子線装置 | |
| JP2014232082A (ja) | パターン検査方法及びパターン検査装置 | |
| JP2010251128A (ja) | 透過型電子顕微鏡の自動最適合焦点調整方法及び装置 | |
| KR20110120684A (ko) | 노이즈 제거 효과가 향상된 주사 전자 현미경 및 그 제어방법 | |
| JP5500868B2 (ja) | 走査電子顕微鏡、および走査電子顕微鏡における像表示方法 | |
| JP2015015201A (ja) | 荷電粒子線装置および画像取得方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20131023 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20131203 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140408 |