JP2012171071A - ロボットのねじ締め作業異常検知方法 - Google Patents
ロボットのねじ締め作業異常検知方法 Download PDFInfo
- Publication number
- JP2012171071A JP2012171071A JP2011037520A JP2011037520A JP2012171071A JP 2012171071 A JP2012171071 A JP 2012171071A JP 2011037520 A JP2011037520 A JP 2011037520A JP 2011037520 A JP2011037520 A JP 2011037520A JP 2012171071 A JP2012171071 A JP 2012171071A
- Authority
- JP
- Japan
- Prior art keywords
- screw tightening
- robot
- abnormality
- screw
- force sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- Manipulator (AREA)
Abstract
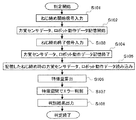
【解決手段】ロボット2の先端部に力覚センサ3およびねじ締めドライバ4を備え、力覚センサ3が前記先端部に作用する力を測定するねじ締めロボットシステム1において、ねじ締め異常判定手段6により、力覚センサ3の出力に基づいてねじ締め作業の正常または異常の判定を行うステップを有するロボットのねじ締め作業異常検知方法。
【選択図】図3
Description
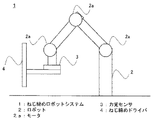
図1に、ねじ締めロボットシステム1の概略図を示す。ロボット2は先端近辺(先端部)に力覚センサ3を備える。ロボット2は、図1のような垂直多関節ロボットだけでなく、スカラロボットや全て直動軸(直線上を動作する軸)で構成される直交ロボットでもよい。力覚センサ3はロボット2の手先先端方向の軸方向に作用する力と手先先端方向の軸周りのモーメントが測定できるセンサとする。ロボット2は、力覚センサ3よりも先端側にねじ締めドライバ4を備える。ねじ締めドライバ4は、ロボット2の先端に常時備え付けられていてもよいし、ねじ締めドライバ4よりもロボット2の本体側に開閉ハンドもしくはツールチェンジャーを備え、ねじ締め作業を行う場合のみ、ねじ締めドライバ4を把持もしくは取り付ける構成としてもよい。さらに、ねじ締めロボットシステム1はねじ締め作業のみ行ってもよいし、搬送や組み付けなどの他の作業を行ってもよい。
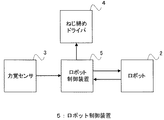
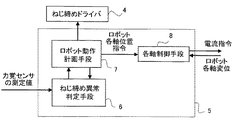
この実施の形態2では、実施の形態1とねじ締めロボットシステム1の制御システムの構成が異なる。具体的には、実施の形態1では、ねじ締め異常判定手段6をロボット制御装置5の内部に備えていたが、実施の形態2では、図5に示すように、ねじ締め異常判定手段6をロボット制御装置5とは異なる異常判定装置10内部に設けている。異常判定装置10は、例えば、ねじ締め異常判定のために専用に設けるパソコンでもよいし、ねじ締めロボットシステム1全体を制御するシーケンサの内部に設けてもよい。なお、これ以外は実施の形態1と同様であるので説明を省略する。
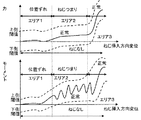
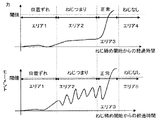
この実施の形態3では、実施の形態1とねじ締め異常判定手段6でのねじ締め作業異常検知方法が異なる。それ以外は実施の形態1と同様であるので、ここでは、ねじ締め異常判定手段6での作業異常検知方法(判定方法)についてのみ説明する。
この実施の形態4では、実施の形態1とねじ締めエラー判定後の作用、動作が異なる。実施の形態4では、ロボット動作計画手段7は、ねじ締め異常判定手段6から正常終了通知を受け取った場合には特別な作用はなにもせず、ロボットプログラムに記載されている次の処理を行う。ねじ締め異常判定手段6から、位置ずれエラー、ねじつまりエラー、ねじなしエラーのいずれかの通知を受け取った場合は、ロボットを停止させる。さらに受信したエラーの種類を、ロボット制御装置5に接続されている表示器(図示せず)に表示する。
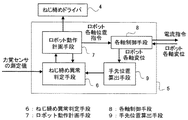
この実施の形態5では、実施の形態1とねじ締め異常判定手段6への信号の流れと、ねじ締め異常判定手段6内部での処理が異なる。実施の形態5のねじ締め異常判定手段6への信号の流れを、図7に示す。
この実施の形態6では、実施の形態3とねじ締め異常判定手段6内部の判定方法とロボット動作計画手段7の作用が異なる。それ以外は、実施の形態3と同様なので説明を省略する。
この実施の形態7では、実施の形態1とねじ締め異常判定手段6でのねじ締め作業異常検知方法が異なる。それ以外は実施の形態1と同様であるので、ここでは、ねじ締め異常判定手段6での作業異常検知方法(判定方法)についてのみ説明する。
L1=Nz×Lp/2
で、算出される値である。なお、上記の説明では、挿入推定量L1は、ねじ締め方向の軸周りのモーメントの変化率が0を横切る回数であるゼロクロス回数をNzとしたが、ねじ締め方向の軸周りのモーメントが0を横切る回数であるゼロクロス回数をNzとしてもよい。
L2=|Z0―Ze|
で、算出される値である。ここで、| |は絶対値を示している。ここで、ねじ締め開始の手先位置はモーメントの変化率が大きくなった最初の時点でもよいし、ねじ締め方向の力が大きくなり始めた時点でもよい。また、ねじ締め終了時の手先位置はモーメントの変化率が充分に小さくなった時点でもよいし、ねじ締め方向の力が充分に小さくなった時点でもよい。
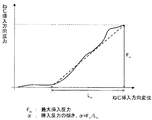
α=Fm/Lm
により算出できる。ここでLmは、ねじ締め挿入方向変位とねじ締め方向の反力を直線近似した場合の直線において、ねじ締め方向の反力が0からFmまで変化したときのねじ挿入方向変位の変化分である。
Claims (4)
- ロボットの先端部に力覚センサおよびねじ締めドライバを備え、前記力覚センサが前記ロボットの先端部に作用する力を測定するねじ締めロボットシステムにおいて、
ねじ締め異常判定手段により、前記力覚センサの出力に基づいてねじ締め作業の正常または異常の判定を行うステップを有するロボットのねじ締め作業異常検知方法。 - 力覚センサの出力とねじ締めドライバの位置情報とからねじ締め挿入量を算出するステップを有し、ねじ締め異常判定手段により、前記挿入量と前記力覚センサの出力とに基づいてねじ締め作業の正常または異常の判定を行うステップを有することを特徴とする請求項1記載のロボットのねじ締め作業異常検知方法。
- 異常の判定を行った場合に、ねじ締め異常判定手段により異常の種類の判別を行うステップを有することを特徴とする請求項1記載のロボットのねじ締め作業異常検知方法。
- ねじ締め異常判定手段が判別した異常の種類に応じて、ロボット動作計画手段にて復旧方法を自動で選択して実行するステップを有することを特徴とする請求項3記載のロボットのねじ締め作業異常検知方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011037520A JP5496129B2 (ja) | 2011-02-23 | 2011-02-23 | ロボットのねじ締め作業異常検知方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011037520A JP5496129B2 (ja) | 2011-02-23 | 2011-02-23 | ロボットのねじ締め作業異常検知方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012171071A true JP2012171071A (ja) | 2012-09-10 |
| JP5496129B2 JP5496129B2 (ja) | 2014-05-21 |
Family
ID=46974448
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011037520A Active JP5496129B2 (ja) | 2011-02-23 | 2011-02-23 | ロボットのねじ締め作業異常検知方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5496129B2 (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013018067A (ja) * | 2011-07-08 | 2013-01-31 | Nitto Seiko Co Ltd | 自動ねじ締め装置 |
| CN109922931A (zh) * | 2016-11-11 | 2019-06-21 | 精工爱普生株式会社 | 机器人控制装置、机器人、机器人系统及机器人控制方法 |
| CN110125638A (zh) * | 2019-06-03 | 2019-08-16 | 格力电器(武汉)有限公司 | 一种用于元件安装检测的方法和工装 |
| WO2020158239A1 (ja) * | 2019-02-01 | 2020-08-06 | 三菱電機株式会社 | 作業判別装置および作業判別方法 |
| WO2020195325A1 (ja) * | 2019-03-27 | 2020-10-01 | オムロン株式会社 | ねじ締め不良判定装置、ねじ締め装置、ねじ締め不良判定方法、および制御プログラム |
| JP2020163557A (ja) * | 2019-03-27 | 2020-10-08 | オムロン株式会社 | ねじ締め不良判定装置、ねじ締め装置、ねじ締め不良判定方法、および制御プログラム |
| KR20210097193A (ko) * | 2019-02-27 | 2021-08-06 | 오므론 가부시키가이샤 | 나사 조임 불량 판정 장치, 나사 조임 불량 판정 방법, 나사 조임 장치, 및 기록 매체 |
| CN113628524A (zh) * | 2021-08-11 | 2021-11-09 | 菲烁易维(重庆)科技有限公司 | 一种利用机器视觉技术获取拧紧过程轨迹的方法 |
| CN113899538A (zh) * | 2021-09-29 | 2022-01-07 | 上汽大众汽车有限公司 | 一种螺栓拧紧监测方法及系统 |
| CN114683032A (zh) * | 2020-12-30 | 2022-07-01 | 宝能汽车集团有限公司 | 汽车的部件紧固方法、装置及具有其的汽车 |
| EP4183532A1 (en) | 2021-11-19 | 2023-05-24 | OMRON Corporation | Robot system, control method and control program |
| CN118204757A (zh) * | 2024-04-23 | 2024-06-18 | 捷普电子(广州)有限公司 | 螺丝供料系统 |
| CN118720713A (zh) * | 2024-07-19 | 2024-10-01 | 梅菲尔德自动化科技(苏州)有限公司 | 一种带有异物检测结构的螺丝机及其使用方法 |
| CN119910401A (zh) * | 2025-03-20 | 2025-05-02 | 深圳市时纬自动化有限公司 | 一种固定过程的在线装配测试方法及系统 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61209829A (ja) * | 1985-03-14 | 1986-09-18 | Fujitsu Ltd | 回転作業用装置 |
| JPS6219335A (ja) * | 1985-07-18 | 1987-01-28 | Oki Electric Ind Co Ltd | 自動ねじ締め機におけるねじ締め不良検出装置 |
| JPH10138057A (ja) * | 1996-11-08 | 1998-05-26 | Nachi Fujikoshi Corp | 型枠締結ボルトの自動締緩装置 |
| JP2000343347A (ja) * | 1999-05-28 | 2000-12-12 | Nitto Seiko Co Ltd | 自動ねじ締め機におけるねじ締め高さ検出ユニット |
| JP2009255241A (ja) * | 2008-04-18 | 2009-11-05 | Kanto Auto Works Ltd | ねじの締付座面の異物有無判定装置及びその判定方法 |
-
2011
- 2011-02-23 JP JP2011037520A patent/JP5496129B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61209829A (ja) * | 1985-03-14 | 1986-09-18 | Fujitsu Ltd | 回転作業用装置 |
| JPS6219335A (ja) * | 1985-07-18 | 1987-01-28 | Oki Electric Ind Co Ltd | 自動ねじ締め機におけるねじ締め不良検出装置 |
| JPH10138057A (ja) * | 1996-11-08 | 1998-05-26 | Nachi Fujikoshi Corp | 型枠締結ボルトの自動締緩装置 |
| JP2000343347A (ja) * | 1999-05-28 | 2000-12-12 | Nitto Seiko Co Ltd | 自動ねじ締め機におけるねじ締め高さ検出ユニット |
| JP2009255241A (ja) * | 2008-04-18 | 2009-11-05 | Kanto Auto Works Ltd | ねじの締付座面の異物有無判定装置及びその判定方法 |
Cited By (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013018067A (ja) * | 2011-07-08 | 2013-01-31 | Nitto Seiko Co Ltd | 自動ねじ締め装置 |
| CN109922931A (zh) * | 2016-11-11 | 2019-06-21 | 精工爱普生株式会社 | 机器人控制装置、机器人、机器人系统及机器人控制方法 |
| WO2020158239A1 (ja) * | 2019-02-01 | 2020-08-06 | 三菱電機株式会社 | 作業判別装置および作業判別方法 |
| JP2020124760A (ja) * | 2019-02-01 | 2020-08-20 | 三菱電機株式会社 | 作業判別装置および作業判別方法 |
| US11865721B2 (en) | 2019-02-01 | 2024-01-09 | Mitsubishi Electric Corporation | Work determination apparatus and work determination method |
| DE112019006789B4 (de) | 2019-02-01 | 2023-09-07 | Mitsubishi Electric Corporation | Arbeitsbestimmungsgerät und arbeitsbestimmungsverfahren |
| JP7092307B2 (ja) | 2019-02-01 | 2022-06-28 | 三菱電機株式会社 | 作業判別装置および作業判別方法 |
| EP3932612A4 (en) * | 2019-02-27 | 2022-11-30 | OMRON Corporation | BOLT ATTACHMENT FAILURE EVALUATION DEVICE, BOLT ATTACHMENT DEVICE, BOLT ATTACHMENT FAILURE EVALUATION METHOD AND CONTROL PROGRAM |
| CN113286679B (zh) * | 2019-02-27 | 2024-03-29 | 欧姆龙株式会社 | 螺固不良判定装置与方法、螺固装置、以及存储介质 |
| KR20210097193A (ko) * | 2019-02-27 | 2021-08-06 | 오므론 가부시키가이샤 | 나사 조임 불량 판정 장치, 나사 조임 불량 판정 방법, 나사 조임 장치, 및 기록 매체 |
| CN113286679A (zh) * | 2019-02-27 | 2021-08-20 | 欧姆龙株式会社 | 螺固不良判定装置、螺固装置、螺固不良判定方法以及控制程序 |
| US11999024B2 (en) | 2019-02-27 | 2024-06-04 | Omron Corporation | Screw fastening fault assessment device, screw fastening device, screw fastening fault assessment method, and control program |
| KR102520163B1 (ko) | 2019-02-27 | 2023-04-10 | 오므론 가부시키가이샤 | 나사 조임 불량 판정 장치, 나사 조임 불량 판정 방법, 나사 조임 장치, 및 기록 매체 |
| KR102606705B1 (ko) | 2019-03-27 | 2023-11-29 | 오므론 가부시키가이샤 | 나사 체결 불량 판정 장치, 나사 체결 장치, 나사 체결 불량 판정 방법, 및 제어 프로그램 |
| KR20210125576A (ko) * | 2019-03-27 | 2021-10-18 | 오므론 가부시키가이샤 | 나사 체결 불량 판정 장치, 나사 체결 장치, 나사 체결 불량 판정 방법, 및 제어 프로그램 |
| JP7247807B2 (ja) | 2019-03-27 | 2023-03-29 | オムロン株式会社 | ねじ締め不良判定装置、ねじ締め装置、ねじ締め不良判定方法、および制御プログラム |
| US11964351B2 (en) | 2019-03-27 | 2024-04-23 | Omron Corporation | Screw fastening failure determination device, screw fastening device, screw fastening failure determination method, and non-transitory computer readable medium |
| WO2020195325A1 (ja) * | 2019-03-27 | 2020-10-01 | オムロン株式会社 | ねじ締め不良判定装置、ねじ締め装置、ねじ締め不良判定方法、および制御プログラム |
| JP2020163557A (ja) * | 2019-03-27 | 2020-10-08 | オムロン株式会社 | ねじ締め不良判定装置、ねじ締め装置、ねじ締め不良判定方法、および制御プログラム |
| CN110125638A (zh) * | 2019-06-03 | 2019-08-16 | 格力电器(武汉)有限公司 | 一种用于元件安装检测的方法和工装 |
| CN114683032A (zh) * | 2020-12-30 | 2022-07-01 | 宝能汽车集团有限公司 | 汽车的部件紧固方法、装置及具有其的汽车 |
| CN113628524A (zh) * | 2021-08-11 | 2021-11-09 | 菲烁易维(重庆)科技有限公司 | 一种利用机器视觉技术获取拧紧过程轨迹的方法 |
| CN113628524B (zh) * | 2021-08-11 | 2022-11-22 | 菲烁易维(重庆)科技有限公司 | 一种利用机器视觉技术获取拧紧过程轨迹的方法 |
| CN113899538B (zh) * | 2021-09-29 | 2023-09-05 | 上汽大众汽车有限公司 | 一种螺栓拧紧监测方法及系统 |
| CN113899538A (zh) * | 2021-09-29 | 2022-01-07 | 上汽大众汽车有限公司 | 一种螺栓拧紧监测方法及系统 |
| EP4183532A1 (en) | 2021-11-19 | 2023-05-24 | OMRON Corporation | Robot system, control method and control program |
| CN118204757A (zh) * | 2024-04-23 | 2024-06-18 | 捷普电子(广州)有限公司 | 螺丝供料系统 |
| CN118720713A (zh) * | 2024-07-19 | 2024-10-01 | 梅菲尔德自动化科技(苏州)有限公司 | 一种带有异物检测结构的螺丝机及其使用方法 |
| CN119910401A (zh) * | 2025-03-20 | 2025-05-02 | 深圳市时纬自动化有限公司 | 一种固定过程的在线装配测试方法及系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5496129B2 (ja) | 2014-05-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5496129B2 (ja) | ロボットのねじ締め作業異常検知方法 | |
| CN102785253B (zh) | 具有机器人的异常检测功能的机器人系统及其控制方法 | |
| US6892110B2 (en) | Numerical control unit | |
| CN104227715B (zh) | 对运动学冗余的机器人的监视 | |
| JP6711854B2 (ja) | 故障予測装置及び機械学習装置 | |
| US20160279794A1 (en) | Robot controller capable of performing fault diagnosis of robot | |
| JP3422456B2 (ja) | サーボプレスの制御装置 | |
| JP6484287B2 (ja) | リニアガイドの損傷検知装置及び損傷検知方法 | |
| US9796415B2 (en) | Control apparatus and control method of on-vehicle electronic equipment | |
| CN112643657A (zh) | 机器人急停制动安全防控方法、装置、机器人和存储介质 | |
| US9889881B2 (en) | Control apparatus and control method of on-vehicle electronic equipment | |
| JP2010069585A (ja) | 衝突検出装置及び方法並びにロボット制御装置 | |
| JP2009012031A (ja) | スポット溶接ガンの加圧性能劣化判定方法 | |
| CN111113119B (zh) | 进给轴异常判定系统及蜗轮异常判定系统 | |
| JP2008183680A (ja) | 負荷機械の制御装置とその衝突検出しきい値更新方法 | |
| US20180099410A1 (en) | Robot control device having function for limiting speed and/or acceleration of robot | |
| WO2013137059A1 (ja) | トルクセンサの異常診断装置及び異常診断方法 | |
| US11541541B2 (en) | Gripping system | |
| CN110286612A (zh) | 控制装置 | |
| CN109129417A (zh) | 基于压力传感器阵列的协作机器人系统及其实现方法 | |
| JP6858353B2 (ja) | ロボット制御装置、異常診断方法、及び異常診断プログラム | |
| CN115389240B (zh) | 机器人关节检测方法、装置、计算机设备及可读存储介质 | |
| CN109454653A (zh) | 一种具有柔性腕关节机器人的控制系统及控制方法 | |
| CN114074323B (zh) | 一种确保机器人速度和动量边界限制的安全系统 | |
| JPH08286701A (ja) | 複数ロボット制御方法およびシステム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20121010 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130619 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130702 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130830 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140204 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140304 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5496129 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313117 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |