JP2012183644A - 基板の分割方法及び分割装置 - Google Patents

基板の分割方法及び分割装置 Download PDF

Info

Publication number
JP2012183644A
JP2012183644A JP2011046338A JP2011046338A JP2012183644A JP 2012183644 A JP2012183644 A JP 2012183644A JP 2011046338 A JP2011046338 A JP 2011046338A JP 2011046338 A JP2011046338 A JP 2011046338A JP 2012183644 A JP2012183644 A JP 2012183644A
Authority
JP
Japan
Prior art keywords
substrate
dividing
divided
cutting line
blade
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2011046338A
Other languages
English (en)
Other versions
JP5589899B2 (ja
Inventor
Kenji Okayu
健司 小粥
Toru Nomura
徹 野村
Naoki Yonezawa
直樹 米沢
Yonosuke Horii
洋之介 堀井
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Denso Corp
Original Assignee
Denso Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Denso Corp filed Critical Denso Corp
Priority to JP2011046338A priority Critical patent/JP5589899B2/ja
Publication of JP2012183644A publication Critical patent/JP2012183644A/ja
Application granted granted Critical
Publication of JP5589899B2 publication Critical patent/JP5589899B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Processing Of Stones Or Stones Resemblance Materials (AREA)

Abstract

【課題】基板を第1の切断線及び第2の切断線に分割して複数個の単位基板を得る方法及び装置にあって、作業効率を高め、分割の作業を良好に行う。
【解決手段】基板11に、直交する第1切断線L1及び第2切断線L2に沿って溝11aを設ける。枠部材14の内周に張り渡された保持フィルム13に、基板11の下面を貼付ける。基板11の第1切断線L1の両側を受け刃18によって受けた状態で、ブレード25を下降させて分割を行うことを、第1切断線L1の全てに関して順に実行し、その後、基板11の第2切断線L2の両側を受け刃18によって受けた状態で、ブレード25を下降させて分割を行うことを、第2切断線L2の全てに関して順に実行する。その際の分割順序を、分割対象となる切断線L1,L2を含んだ基板11の領域における重心Gの位置が、受け刃18により受けられる範囲の内側に常に位置されるような順序とする。
【選択図】図2

Description

本発明は、薄板状の基板を、複数の第1切断線及びそれとは交差する複数の第2切断線に沿って分割して複数個の小片状の単位基板を得るための基板の分割方法及び分割装置に関する。
例えば電子部品用のセラミック基板を製造するにあたっては、予め、必要な基板(単位基板)を縦横に並ぶように多数個有した大型の基板を形成し、その後、その基板を縦横に分割して、個々の単位基板とする方法が採用される。この種の基板の分割方法として、例えば特許文献1に開示された方法が一般的であり、この従来の分割方法について、図10及び図11を参照して説明する。
即ち、図10(a)に示すように、分割前のセラミック基板1は、四角形状をなし、その上面には、前後方向(Y方向)及び左右方向(X方向)に延びる複数本の分割スリット1a(図11参照)が形成されている。具体的には、図10(c)、(d)に示すように、1枚の基板1から、例えば525個の単位基板2が得られるようになっている。これに対し、分割装置は、図11に示すように、基板1を図で横方向に搬送するベルト搬送機構3、基板1の図で右端部が当接するストッパ4、基板1の図で右端部上面を保持する保持ガイド5、基板1上面の図で前後に延びる未分割の分割スリット1aのうち最も右側に位置する分割スリット1aの左側を押圧する押え部材6、当該分割スリット1aの下方に位置し上下動する支点部材7を備えている。
これにて、図11(a)に示すように、まず、基板1は、その右端部がストッパ4に当接するまでベルト搬送機構3により搬送され、図11(b)に示すように、基板1のうちY方向に延び且つ最も右側に位置する分割スリット1aを挟む両側(右及び左)部分が、保持ガイド5及び押え部材6により保持される。次に、図11(c)に示すように、支点部材7が上昇されることにより、前記分割スリット1aでの分割が行われる。この後、図11(d)に示すように、基板1のうち分割された部分(中間分割体8)が搬出され、図11(e)に示すように、次の部分を分割すべく基板1が図で右方に搬送される。
以上の工程を繰返すことにより、まず、図10(b)に示すように、基板1は、Y方向延びる複数本の分割スリット1aで分割され、前後方向に長い棒状の複数本(例えば21本)の中間分割体8が得られる。次いで、各中間分割体8に関して、X方向に延びる分割スリット1aに沿って複数個(例えば25個)に分割して個々の単位基板2とする工程が実行される。全ての中間分割体8に対する分割が完了することにより、図10(c)に示すように、多数個(例えば525個)の単位基板2が得られる。これら多数個の単位基板2は、図10(d)に示すように、トレイ9に整列状態に載置され、次の工程に供給される。
特許第3353159号公報
上記のような、基板1を複数本の細長い中間分割体8に分割し、この後、各中間分割体8に対する分割作業を行って個々の単位基板2を得る方法では、分割作業回数が極めて多くなるため、作業効率が悪いという問題点があった。そこで、その問題点を解決すべく、本発明者らは、上記基板1を、例えば樹脂製の透明なフィルムに接着剤により貼付けて保持させ、その保持状態のまま分割作業を行うことを試みた。
この場合、基板1の下面をフィルムに貼付け、例えばリング状の枠により、そのフィルムの外周部をピンと張った状態で保持し、前記枠を移動機構に連結して水平方向に自在に移動させるようにする。これと共に、上記図11の構成とは上下逆に、枠にフィルムを介して保持された基板1のうち分割対象となる分割スリット1aの下面側を、受け刃により受けた状態に位置合せした上で、上方からブレードを下降させることにより、分割スリット1aに沿って分割することができる。
これによれば、基板1が分割スリット1aで一部分割された後も、個々の中間分割体8や単位基板2をバラバラにすることなくフィルムに保持させたままで作業を続けることができるので、取扱いが容易となり、作業効率を高めることができる。しかし、上記図11の従来例と同様に、フィルムに保持された基板1を右側端部に位置する分割スリット1aから順に分割するようにすると、分割作業を行う際に、最初に受け刃により受ける位置が基板1の端部寄り部位となるため、基板1が安定せず(図7(b)参照)、分割作業時に基板1が斜めに浮上って分割作業がうまく行えなくなる事態の発生が予想される。
本発明は上記事情に鑑みてなされたもので、その目的は、基板を第1の切断線及び第2の切断線に分割して複数個の単位基板を得るようにしたものにあって、作業効率を高めることができ、しかも、分割の作業を良好に行うことができる基板の分割方法及び分割装置を提供するにある。
上記目的を達成するために、本発明の基板の分割方法は、薄板状の基板(11)を、第1の方向に平行に延びる複数の第1切断線(L1)に沿って複数に分割すると共に、前記第1の方向とは交差する第2の方向に平行に延びる複数の第2切断線(L2)に沿って複数に分割して複数個の小片状の単位基板(12)を得るための基板の分割方法であって、前記基板(11)の下面全体を、保持フィルム(13)に貼付けて保持させる貼付工程と、前記保持フィルム(13)に保持された基板(11)を、前記第1切断線(L1)のうち分割対象となる一の切断線(L1)の両側の下面側を受け部材(18)によって受けた状態で、上方からブレード(25,31,32,33)を下降させて当該一の切断線(L1)に沿って分割することを、前記第1切断線(L1)の全てに関して順に実行する第1分割工程と、この第1分割工程を経た基板(11)を、前記保持フィルム(13)に保持させたままで、前記第2切断線(L2)のうち分割対象となる一の切断線(L2)の両側の下面側を受け部材(18)によって受けた状態で、上方からブレード(25,31,32,33)を下降させて当該一の切断線(L2)に沿って分割することを、前記第2切断線(L2)の全てに関して順に実行する第2分割工程とを含むと共に、前記第1分割工程における複数の第1切断線(L1)に沿う分割、及び、前記第2分割工程における複数の第2切断線(L2)に沿う分割は、前記基板(11)が既にいずれかの切断線(L1,L2)で分割されて複数の領域に分離されている状態であっても、常に、当該基板(11)のうち前記分割対象となる切断線(L1,L2)を含んだ領域における重心(G)位置が、前記受け部材(18)により受けられる範囲の内側に位置されるような順序で実行されるところに特徴を有する(請求項1の発明)。
また、本発明の基板の分割装置は、薄板状の基板(11)を、第1の方向に平行に延びる複数の第1切断線(L1)に沿って複数に分割すると共に、前記第1の方向とは交差する第2の方向に平行に延びる複数の第2切断線(L2)に沿って複数に分割して複数個の小片状の単位基板(12)を得るための基板の分割装置(15)であって、前記基板(11)をその下面全体を保持フィルム(13)に貼付けて保持された状態で移動させる移動機構(16)と、前記基板(11)の下面側の分割対象となる一の切断線(L1,L2)の両側部分を受ける受け部材(18)と、前記基板(11)を前記受け部材(18)により受けた状態で、上方からブレード(25,31,32,33)を下降させて当該一の切断線(L1,L2)に沿って分割するブレード機構(19)と、前記移動機構(16)及びブレード機構(19)を制御して、前記保持フィルム(13)に保持された基板(11)に対する、前記第1切断線(L1)の全てに関する分割の作業を順に実行させ、その後、前記第2切断線(L2)の全てに関する分割の作業を順に実行させる制御手段(21)とを備えると共に、前記制御手段(21)は、前記基板(11)の前記第1切断線(L1)に沿う分割、及び、前記第2切断線(L2)に沿う分割を、前記基板(11)が既にいずれかの切断線(L1,L2)で分割されて複数の領域に分離されている状態であっても、常に、当該基板(11)のうち前記分割対象となる切断線(L1,L2)を含んだ領域における重心(G)位置が、前記受け部材(18)により受けられる範囲の内側に位置されるような順序で実行するところに特徴を有する(請求項7の発明)。
本発明の基板の分割方法及び分割装置によれば、基板(11)は、その下面全体が保持フィルム(13)により貼付け保持されているので、第1切断線(L1)に沿う分割の作業(第1分割工程)が行なわれて基板(11)が第1切断線(L1)方向に沿って延びる複数の領域(中間分割体)に分割されていても、それら中間分割体同士間における第2切断線(L2)のずれが生じることのない状態としておくことができる。これにより、基板(11)に対する次の第2切断線(L2)に沿う分割作業(第2分割工程)を、中間分割体毎に行うのではなく、第2切断線(L2)を基板(11)全体に関して連続した線として取扱いながら行うことができる。従って、中間分割体毎に第2切断線(L2)に沿う分割作業を行う場合に比べて、分割の作業回数を少なくして効率的な作業を行うことができる。
そして、上記した基板(11)の第1切断線(L1)に沿う分割の作業(第1分割工程)、及び、次の第2切断線(L2)に沿う分割の作業(第2分割工程)は、常に、当該基板(11)のうち分割対象となる切断線(L1,L2)を含んだ領域における重心(G)位置が、受け部材(18)により受けられる範囲の内側に位置されるような順序で実行される。つまり、基板(11)のうち分割対象となる切断線(L1,L2)を含む領域の重心(G)が、常に受け部材(18)上に乗った状態で分割の作業が行なわれるので、当該重心(G)位置が受け部材(18)の受ける範囲から外れていることに伴う基板(11)の斜めの浮上り、ひいては基板(11)の浮上りに起因した分割作業の不良を未然に防止することができる。
本発明においては、ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)を、前記基板(11)に対して低速で押付けて押し割る押圧方式により分割の作業(第1分割工程及び第2分割工程)を実行する構成とすることができる(請求項2、請求項8の発明)。これによれば、ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)を、基板(11)の表面に押込むことにより、基板(11)をきれいに割ることができる。
或いは、ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)によって、前記基板(11)に打撃を与えて割る衝撃方式により分割の作業(第1分割工程及び第2分割工程)を実行する構成とすることができる(請求項3、請求項9の発明)。これによれば、基板(11)に対して瞬間的な衝撃を加えることにより、基板(11)の欠け等の発生を抑えることができる。尚、これら押圧方式及び衝撃方式は、分割の対象となる基板(11)の材質、基板(11)に形成される分割用の溝(11a)の深さ、ブレード(25,31,32,33)の形状などによって、適切な分割作業が行なえるように使い分けることができる。
このとき、前記ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)の形状として、前記基板(11)の板面に対し平行な直線状のものを採用したり(請求項10の発明)、前記基板(11)の板面に対し傾斜する直線状のものを採用したり(請求項11の発明)、反りを有した形状のものを採用したり(請求項12の発明)することができる。これらは、例えば分割の対象となる基板(11)の材質、基板(11)に形成される分割用の溝(11a)の深さ、分割の方式等に応じて、適切な分割作業が行なえるように使い分けることができる。
本発明においては、前記基板(11)に、少なくとも下面側に位置して、予め前記第1切断線(L1)及び第2切断線(L2)に沿って分割用の溝(11a)を形成しておくことができる(請求項4の発明)。又は、前記基板(11)に、上下両面に位置して、予め前記第1切断線(L1)及び第2切断線(L2)に沿って分割用の溝(11a)を形成すると共に、それら溝(11a)の深さを、下面側の溝(11a)の方が上面側の溝(11a)に比べて大きく形成することができる(請求項5の発明)。これらによれば、基板(11)の分割の作業を容易にすることができ、基板(11)の異常な割れや、クラックの発生を防止することができる。
また、本発明においては、前記基板(11)の切断線(L1,L2)を撮影する撮影手段(20)を設け、基板(11)の分割作業時(第1分割工程及び第2分割工程)において、前記基板(11)の切断線(L1,L2)を撮影手段(20)により撮影することに基づき、受け部材18に対して該基板(11)を位置合せするように構成することができる(請求項6、請求項13の発明)。これにより、切断線(L1,L2)に沿う分割の作業を、より正確に行うことができる。
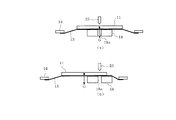
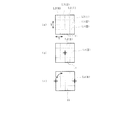
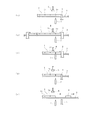
本発明の一実施例を示すもので、分割装置の電気的構成を概略的に示すブロック図 基板の分割の工程を説明するための概略的な縦断側面図 基板が受け刃に受けられている様子を示す平面図 ブレードの形状を3種類について示す正面図 ブレードの刃先部の形状を2種類について示す側面図 基板が分割される様子を順に概略的に示す基板の平面図 基板の領域の重心が受け刃の内側にある場合(a)及び受け刃の外側に外れた場合(b)を示す縦断側面図 位置調整の方法を説明するための図 分割作業の実行の順序を説明するための基板の概略的平面図 従来例を示すもので、図6相当図 図2相当図
以下、本発明を、薄板状をなすセラミック基板を、縦横に分割して多数個の四角形の小片状の単位基板を得る場合に適用した一実施例について、図1ないし図9を参照しながら説明する。まず、基板としてのセラミック基板11(以下単に基板11という)について簡単に述べておく。
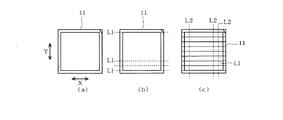
図6等に示すように、基板11は、長方形状(ほぼ正方形)の薄板状をなし、第1の方向であるX方向(図6で左右方向)に平行に延びる複数本の第1切断線L1に沿って複数に分割されると共に、第1の方向(X方向)とは交差この場合直交する第2の方向であるY方向(図6で前後方向)に平行に延びる複数本の第2切断線L2に沿って複数に分割される。これにより、1枚の基板11から、例えば525個(21×25)の小片状の単位基板12(図6(d)参照)を得るものとされている。
このとき、本実施例では、図2等に示すように、基板11の上下(表裏)両面には、第1切断線L1及び第2切断線L2に沿って、断面がV字状をなすような分割用の溝11aが格子状に形成されている。また、前記分割用の溝11aの深さは、基板11の下面側の溝11aの方が上面側の溝11aに比べて大きく形成されている。ちなみに、基板11の厚み寸法は、例えば0.8mmとされ、上面側の溝11aの深さ寸法が、例えば0.05mm、下面側の溝11aの深さ寸法が、例えば0.15mmとされている。この場合、基板11に形成する溝11aについては、ある程度深く形成する方が分割時に発生するばりを小さくすることができる。しかし、溝11aが深すぎると、その分だけ基板11の強度が低下するので、強度と分割性とのバランスを考慮した深さで形成されている。
尚、図2、図3、図8、図9等では、説明の簡素化のために、便宜上、基板11を簡略化して図示しており、1枚の基板11を縦横各4個(合計16個の単位基板12)に分割するものとしている。ここでは、基板11の縁部(耳)の切断(分割)もなく、基板11の上下両面に設けられる第1及び第2切断線L1及びL2(分割用の溝11a)の数を夫々3本ずつとしている。また、図8(a)等に示すように、3本の第1切断線L1を区別する必要がある場合には、図で奥側のものから順に、符号L1の後に、(I)、(II)、(III)を付して区別し、3本の第2切断線L2を区別する必要がある場合には、図で右側のものから順に、符号L2の後に、(I)、(II)、(III)を付して区別する。
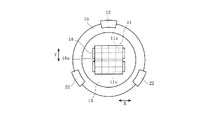
さて、本実施例では、前記基板11は、後述する分割装置によって分割の作業を行う際に、図2、図3、図7に示すように、透明な合成樹脂製の保持フィルム13、及び、リング状をなす枠部材14により保持された状態で取扱われる。前記保持フィルム13は、例えばPVC(ポリ塩化ビニル)からなり、前記枠部材14の内周部に、張り渡された状態に取付けられている。そして、前記基板11は、枠部材14の内周部の中央部に位置するようにして、その下面が保持フィルム13の上面に接着剤により貼付けられている。この場合、保持フィルム13は透明であるため、基板11の下面側(溝11aの位置等)を下方から視認することができる。
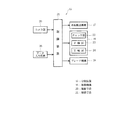
次に、上記した基板11を分割する本実施例に係る分割装置15について述べる。図1に示すように、この分割装置15は、図示しないベース上に、移動機構を構成するY−θテーブル16を備えると共に、基板搬送機構17、受け部材としての金属製の受け刃18(図2、図3、図7参照)、ブレード機構19、撮像手段としてのカメラ部20、制御手段としての制御装置21等を備えている。
詳しく図示はしないが、前記Y−θテーブル16は、ベースの中央部に設けられ、その左側に位置して基板搬入部が設けられ、右側に位置して基板搬出部が設けられる。基板搬入部には、上記のように、基板11が、保持フィルム13及び枠部材14により保持された状態で(貼付工程を経た後)供給され、複数枚がストックされる。前記基板搬送機構17は、基板搬入部にストックされている基板11(枠部材14)を、1枚ずつ右方(X方向に)へ移動させY−θテーブル16(載置台)まで搬送する。また、基板搬送機構17は、分割作業が行なわれた後の基板11(枠部材14)を、Y−θテーブル16から基板搬出部までX方向に搬送する。基板搬出部に搬送された分割後の基板11は、保持フィルム13及び枠部材14により保持されたままの状態で、次の工程に送られる。
図1に一部示すように、前記Y−θテーブル16は、チャック部22を有し前記枠部材14が水平状に載置されるリング状の載置台、垂直軸を中心として前記載置台を回転方向に自在に移動させるθ軸部23、θ軸部23及び載置台をY方向(前後方向)に自在に移動させるY軸部24を備えて構成されている。前記チャック部22は、図2、図3等にも示すように、前記枠部材14の外周の3箇所を上下から挟んで保持することにより、枠部材14(基板11)を載置台上に固定する。そして、その枠部材14(基板11)は、θ軸部23及びY軸部24によって回転方向及びY(前後)方向に自在に移動される。
前記受け刃18は、基板11の分割時にその下面を受けるためのもので、図2、図3等に示すように、前記載置台の内周部の中央部に位置して、横長な矩形板状のものを、前後に位置して2枚並べたように構成されている。つまり、受け刃18は、前後方向中央部に、左右方向(X方向)に延びる一定間隔のスリット18aを有した矩形板状に構成されている。これにて、受け刃18は、基板11のうち、左右方向に延びて配置された分割対象となる一の切断線L1,L2の前後両側部分を受けるようになっている。尚、前記スリット18aの間隔寸法は、基板11における隣り合う切断線L1,L2の間隔の2倍未満とすることが望ましい。
前記ブレード機構19は、前記基板11を分割するための例えば硬質セラミック製のブレード25を備えると共に、そのブレード25を上下動させるためのZ軸部を備えて構成されている。前記ブレード25は、例えば図4(a)に示すように、左右方向(X方向)に延び、基板11の大きさ(縦横寸法)よりやや長く構成され、下端部に下向きの刃先部25aを備えている。本実施例では、この刃先部25aの形状として、前記基板11の板面(上面)に対し平行(水平)に配置される直刃状のものを採用している。また、図5(a)に示すように、刃先部25aの断面形状は、例えば、刃の両側に対称的な斜面を有した鋭角形状(90°よりやや小さい角度)とされている。
このブレード25は、前記受け刃18のスリット18aに対応して、つまり、刃先部25aが、スリット18aの中心線に沿う位置に落ちるように配置され、前記Z軸部によって駆動される。これにて、基板11の板面(上面)に対し、上方からブレード25を下降させることによって、切断線L1,L2に沿う分割が行なわれるようになっている。尚、本実施例では、ブレード機構19は、前記ブレード25の刃先部25aによって、前記基板11に打撃を与えて割る衝撃方式により分割の作業を実行するようになっている。
前記カメラ部20は、図2に示すように、前記受け刃18の下方に位置して設けられ、受け刃18のスリット18aを通し、透明な保持フィルム13を透視して基板11の下面側を撮影する。後述するように、前記制御装置21は、カメラ部20の撮影画像データから、画像処理により、基板11に形成された溝11aの縦横の交差点の位置を複数個所について検出する。そして、検出した溝11aの複数の交差点の位置に基づき、基板11のXY方向(特にY方向)の位置及びX方向に対する傾き(θ方向のずれ)を演算し、ひいては基板11の回転方向(θ方向)及びY方向の位置補正(受け刃18のスリット18aの中心線と、切断線L1、L2との位置合せ)を行うようになっている。
前記制御装置21は、コンピュータ(CPU)を主体として構成され、図1に示すように、前記カメラ部20からの撮影画像データが入力されると共に、データ入力装置26から必要なデータ、即ち分割作業を行う基板11の大きさや第1及び第2切断線L1及びL2(分割用の溝11a)の位置等のデータが入力される。制御装置21は、そのソフトウエア的構成(基板分割プログラムの実行)により、前記基板搬送機構17、Y−θテーブル16のチャック部22、θ軸部23、Y軸部24、ブレード機構19を制御し、基板11に対する分割の各工程(本実施例に係る分割方法)を実行する。
このとき、詳しくは後の作用説明でも述べるように、本実施例では、まず、基板搬入部の1枚の基板11(枠部材14)が、基板搬送機構17によりY−θテーブル16(載置台)上に搬送される。このとき、基板11は、第1分割線L1がほぼ左右(X)方向に延びた状態に配置される。そして、基板11を受け刃18により受けた状態で、ブレード機構19によって第1切断線L1に沿って分割することを、基板11(枠部材14)をY軸部24によりY方向に移動させながら全ての第1切断線L1に関して順に行う第1分割工程が実行される。
この第1分割工程が完了すると、次に、Y−θテーブル16により、基板11(枠部材14)が、約90°回転されることにより、今度は、第2分割線L2が、左右(X)方向に延びて配置される。そこで、同様に、基板11を受け刃18により受けた状態で、ブレード機構19によって第2切断線L2に沿って分割することを、基板11(枠部材14)をY軸部24によりY方向に移動させながら全ての第2切断線L2に関して順に行う第2分割工程が実行される。この後、分割が完了した基板11は基板搬出部に搬送される。尚、上記第1分割工程及び第2分割工程における各分割作業を行う際には、カメラ部20により基板11の溝11aを撮影することに基づき、前記受け刃18に対する基板11の位置合せ(Y方向及びθ方向の位置調整)を行う工程が実行される。
そして、本実施例では、制御装置21は、データ入力装置26から入力された基板11のデータに基づいて、第1分割工程における複数の第1切断線L1に沿う分割の順序、及び、第2分割工程における複数の第2切断線L2に沿う分割の順序を決定し、決定した順序で作業を実行する。このとき、分割の順序は、基板11が既にいずれかの切断線L1,L2(溝11a)で分割されて複数の領域に分離されている状態であっても、常に、基板11のうち分割対象となる切断線L1,L2を含んだ領域における重心位置Gが、受け刃18により受けられる範囲の内側に位置される順序となるように決定される。
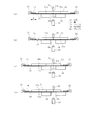
ここで、第1切断線L1及び第2切断線L2の夫々についての、分割作業の順序の決定の手法について、図8、図9等に示す簡略化された基板11を例としてあげながら説明する。即ち、まず基板11の第1切断線L1に沿っての分割作業が行なわれるのであるが、最初には、図2(a)や図7(a)、図9(a)にも示すように、基板11の重心Gは、基板11の中心部に位置しているので、その重心Gの位置に最も近い(一致する)第1切断線L1(II)が選択される。この場合、重心Gの位置に最も近い切断線L1,L2を分割対象とすることにより、当該基板11の領域の重心Gが、受け刃18により受けられる範囲の内側に位置し、そこから外れることはない。
この第1切断線L1(II)に沿う分割によって、基板11は、前後2つの領域に分離されることになる。そこで、次の順序として、図2(c)や図9(b)に示すように、そのうち例えば手前側の領域において、その領域の重心Gに最も最も近い(一致する)第1切断線L1(III)が選択される。最後に、図9(c)に示すように、第1切断線L1(I)が選択される。従って、第1切断線L1に沿う分割作業の順序は、第1切断線L1(II)、第1切断線L1(III)、第1切断線L1(I)の順となる。このとき、重心Gに最も近い切断線L1を分割対象としていくことにより、当該基板11の領域の重心Gが、受け刃18により受けられる範囲の内側に常に位置し、そこから外れることはない。
また、同様に、第2切断線L2に沿っての分割作業は、重心位置に基づいて、第2切断線L2(II)、第2切断線L2(III)、第2切断線L2(I)の順に決定される。この場合、基板11は、全ての第1切断線L1に沿って既に分割されていることになるが、分割順序の決定(重心Gの位置の想定)は、各第2切断線L2を基板11全体に関して連続した線として取扱いながら、つまり基板11が第1切断線L1に沿って分割されていないものと仮定して行なわれる。
次に、上記構成の分割装置15を用いて、基板11を分割する工程(分割方法)について、図7〜図9も参照して述べる。上記したように、分割前の基板11は、分割装置15の前段の装置において、その下面を、リング状の枠部材14の内周部に張り渡された保持フィルム13に接着する貼付工程が実行される。そして、その基板11は、枠部材14及び保持フィルム13による保持状態で、分割装置15の基板搬入部に供給(ストック)される。
分割装置15において、制御装置21は以下のように各機構を制御する。基板11の分割作業を行うにあたっては、まず、基板搬送機構17により、基板搬入部の1枚の基板11(枠部材14)が、Y−θテーブル16に搬送され、チャック部22によって枠部材14が載置台上に固定される。この状態では、基板11のX方向の位置については、特に問題は生じない状態にセットされる。この場合、図2(a)や図3等に示すように、基板11の第1切断線L1がX方向(左右方向)を指向すると共に、例えば基板11の下面側中央部が受け刃18により受けられるような、大まかな位置合せ状態で供給される。
次に、基板11を第1切断線L1に沿って順に分割する第1分割工程が実行され、その後、基板11を第2切断線L2に沿って順に分割する第2分割工程が実行される。このとき、制御装置21は、上記したように、予め決定された順序で分割作業を実行する。これら分割の工程は、簡略化された基板11を例とすると、図9に示す手順で実行される。尚、この図9では、分割対象となる分割線L1,L2を太線で示し、既に分割された分割線L1,L2を細線で示し、分割前(未分割)の分割線L1,L2を点線で示す。
即ち、第1分割工程が開始されると、図9(a)に示すように、中央の第1分割線L1(II)に対する分割作業が行なわれるのであるが、この際、図2(a)に示すように、まずカメラ部20により基板11の下面側の溝11aを撮影することに基づき、前記受け刃18に対する基板11の位置合せ(Y方向及びθ方向の位置調整)を行う工程が実行される。
この位置合せの工程では、図8(b)に示すように、カメラ部20の撮影画像データに基づいて、中央の溝11aの交差点(第1分割線L1(II)と第2分割線L2(II)との交点)の位置を認識し、更に、図8(c)に示すように、中央の溝11a(第1分割線L1(II))の左右両端を認識することが行なわれる。そして、それらの位置認識に基づいて、Y−θテーブル16(Y軸部24及びθ軸部23)を制御し、基板11の位置が、第1分割線L1(II)が、受け刃18のスリット18aの中心線に一致するように、調整される。
この位置合せの後、ブレード機構19のZ軸部を制御し、ブレード25を下降させることにより、図2(b)にも示すように、基板11の第1分割線L1(II)に沿う分割作業が実行される。この分割作業は、ブレード25の刃先部25aによって、基板11に打撃を与えて割る衝撃方式により実行される。基板11に打撃を与えた後、ブレード25は元の位置まで上昇される。
ここで、図7(b)に示すように、仮に、最初に基板11の第1切断線L1のうち端部に位置するもの(第1切断線L1(I))を分割対象とすると、重心Gが受け刃18により受けられる範囲から外れるため、基板11の斜めの浮上り、ひいては分割作業の不良を招く虞がある。これに対し、本実施例では、図7(a)に示すように、基板11の重心Gが、受け刃18により受けられる範囲の内側に乗った状態に位置しているので、基板11の一部が受け刃18から浮上ることなく、分割作業を安定して行なうことができる。
また、この分割作業において、基板11には、第1分割線L1に沿って上下両面に溝11aが形成されているので、溝11aに沿って基板11を容易に分割することができ、基板11の異常な割れや、クラックの発生を防止することができる。更に、カメラ部20による視覚認識に基づいて、第1切断線L1とブレード25の刃先部25aとの位置合せが行われているので、切断線L1に沿う分割の作業をより正確に行うことができる。この場合、本実施例では、第1切断線L1と刃先部25aとの位置ずれ量を、例えば±0.1mm(100μm)以内とすることができ、これにより、基板11の分割面におけるばりの発生を小さく抑えることができるのである。
基板11の第1分割線L1(II)に沿う分割が完了すると、次に、Y軸部24により枠部材14が前後(Y)方向に平行移動され、図2(c)に示すように、基板11の第1分割線L1(III)が、受け刃18のスリット18aの中心線に一致する位置まで移動される。これにて、図9(b)に示すように、ブレード25を下降させて基板11の第1分割線L1(III)に沿う分割作業が同様に実行される。この場合も、基板11のうち、第1分割線L1(III)を含む領域(既に基板11は第1分割線L1(II)で2分割されている)の重心Gは、受け刃18により受けられる範囲の内側に位置しているので、分割作業を安定して行なうことができる。
基板11の第1分割線L1(III)に沿う分割が完了すると、同様に、Y軸部24により枠部材14が前後(Y)方向に平行移動され、図9(c)に示すように、ブレード25を下降させて基板11の第1分割線L1(I)に沿う分割作業が実行される。この場合も、やはり基板11のうち第1分割線L1(I)を含む領域の重心Gは、受け刃18により受けられる範囲の内側に位置しているので、分割作業を安定して行なうことができる。
基板11の全ての第1分割線L1に沿う分割の作業(第1分割工程)が完了すると、図9(d)に示すように、基板11(枠部材14)は、θ軸部23により、例えば反時計回り方向に90°回転される。これにて、今度は基板11の第2分割線L2が、左右(X)方向に延びるように配置される。そして、同様に、カメラ部20の撮影に基づき、中央の第2分割線L2(II)が受け刃18のスリット18aの中心線に一致するように、基板11の位置合せ(Y方向及びθ方向の位置調整)が行なわれる。
引続き、第2分割工程が開始され、まず、図9(e)に示すように、ブレード25を下降させて基板11の第2分割線L2(II)に沿う分割作業が実行される。この場合も、基板11のうち第2分割線L2(II)を含む領域の重心Gは、受け刃18により受けられる範囲の内側に位置しているので、分割作業を安定して行なうことができる。
このとき、基板11は、その下面全体が保持フィルム13により貼付け保持されているので、既に基板11が第1切断線L1方向に沿って延びる複数領域(4個の中間分割体)に分割されていても、それら中間分割体同士間における第2切断線L2のずれが生じることのない状態としておくことができる。これにより、基板11に対する第2切断線L2に沿う分割作業(第2分割工程)を、中間分割体毎に行うのではなく、第2切断線L2を基板11全体に関して連続した線として取扱いながら行うことができるのである。
この後、図9(f)に示すように、基板11の第2分割線L2(III)に沿う分割が行なわれ、引続き、図9(g)に示すように、基板11の第2分割線L2(I)に沿う分割が行なわれる。これらの場合も、基板11のうち分割対象となる第2分割線L2を含む領域の重心Gは、受け刃18により受けられる範囲の内側に位置しているので、分割作業を安定して行なうことができる。
以上の工程により、図9(h)に示すように、基板11は、16個の単位基板12に分割される。分割後の16個の単位基板12は、やはり保持フィルム13(枠部材14)に保持されたままで、チャック部22による固定が解除され、基板搬送機構17により、基板搬出部に搬送される。この後、16個の単位基板12は、枠部材14及び保持フィルム13に保持されたままで次工程に送られる。またこれと共に、新たな基板11に対する分割の作業が実行される。
このように、本実施例の分割方法及び分割装置15によれば、基板11を保持フィルム13により貼付けて保持させているので、第1分割工程が行なわれて基板11が第1切断線L1方向に沿って延びる複数の領域(中間分割体)に分割されていても、それら中間分割体同士間における第2切断線L2のずれが生じることのない状態で、第2切断線L2を基板11全体に関して連続した線として取扱いながら第2分割工程を行うことができる。従って、従来例で述べたような、中間分割体毎に第2切断線に沿う分割作業を行う場合に比べて、分割の作業回数を少なくして極めて効率的な作業を行うことができる。
そして、第1分割工程及び第2分割工程は、常に、当該基板11のうち分割対象となる切断線L1,L2を含んだ領域における重心Gの位置が、受け刃8により受けられる範囲の内側に位置されるような順序で実行されるので、当該重心Gの位置が受け刃18の受ける範囲から外れていることに伴う基板11の斜めの浮上り、ひいては基板11の浮上りに起因した分割作業の不良を未然に防止することができ、分割の作業を良好に行うことができる。
また、本実施例では、基板11の切断線L1,L2に沿って溝11aを設けたことにより、基板11の分割の作業を容易にすることができ、基板11の異常な割れや、クラックの発生を防止することができる。さらに、カメラ部20による撮影画像に基づいて、受け刃18に対して基板11を位置合せするように構成したので、基板11の切断線L1,L2に沿う分割の作業を、より正確に行うことができる。ちなみに、溝11aとブレード25の刃先部25aとの位置ずれを、100μm以下とすることにより、良好な分割作業を行なうことができる。
尚、上記実施例では、ブレード25の刃先部25aの形状として、基板11の板面に対し平行な直線状のもの(図4(a)参照)を採用したが、図4(b)に示すブレード31のような、刃先部31aが下方に凸状に湾曲した(反りを有した)形状のものを採用したり、或いは、図4(c)に示すブレード32のような、刃先部32aが基板11の板面に対し傾斜する直線状のものを採用したりすることができる。また、ブレードの刃先部の断面形状としても、図5(b)に示すブレード33のような、刃先部33aが、片面が垂直面でもう片方の面が鋭角的な傾斜面となるものを採用しても良い。これらブレードの刃先部形状は、例えば分割の対象となる基板11の材質、基板11に形成される分割用の溝11aの深さ、分割の方式等に応じて、適切な分割作業が行なえるように使い分けることができる。
上記実施例では、衝撃方式により基板11の分割を行うようにしたが、ブレード25の刃先部25aを、基板11に対して低速で押付けて押し割る押圧方式により分割の作業を実行する構成としても良い。これら押圧方式及び衝撃方式についても、分割の対象となる基板11の材質、基板に11形成される分割用の溝11aの深さ、ブレード25の形状などによって、適切な分割作業が行なえるように使い分けることができる。ブレード25の長さ寸法は、基板11の長さ寸法よりやや短い場合でも、分割作業が可能である。
また、上記実施例では、カメラ部20を、基板11の下面側を撮影するように構成したが、基板11の上面を上方から撮影する構成としても良い。カメラ部20により基板11の中心及び四隅部を撮影(スキャン)し、より厳密な位置調整を行う構成とすることもできる。更に、カメラ部20の撮影画像から基板11の溝11aを検出するものに限らず、溝11aとは別途に、基板11の表面に位置合せ用のマーク等を設けておき、そのマークを検出するようにしても良い。
その他、本発明は、上記し図面に示した実施例に限定されるものではなく、例えば、分割対象となる基板11としては、セラミック基板に限定されるものではなく、半導体ウエハの分割や、合成樹脂を主体としたいわゆるPC板の分割にも適用することができる。基板の形状としては長方形に限らず、単位基板の形状としても、長方形(正方形)に限らず、菱形や平行四辺形状であっても良く、更には、第3の方向に延びる第3切断線を設けて三角形の単位基板に分割する場合にも適用することができる。また、溝11aは基板11の裏面(下面)側だけに設けるようにしても良い等、本発明は要旨を逸脱しない範囲内で適宜変更して実施し得る。
図面中、11は基板、11aは溝、12は単位基板、13は保持フィルム、15は分割装置、16はY−θテーブル(移動機構)、18は受け刃(受け部材)、19はブレード機構、20はカメラ部(撮影手段)、21は制御装置(制御手段)、25,31,32,33はブレード、25a,31a,32a,33aは刃先部、L1は第1切断線、L2は第2切断線、Gは重心を示す。

Claims (13)

  1. 薄板状の基板(11)を、第1の方向に平行に延びる複数の第1切断線(L1)に沿って複数に分割すると共に、前記第1の方向とは交差する第2の方向に平行に延びる複数の第2切断線(L2)に沿って複数に分割して複数個の小片状の単位基板(12)を得るための基板の分割方法において、
    前記基板(11)の下面全体を、保持フィルム(13)に貼付けて保持させる貼付工程と、
    前記保持フィルム(13)に保持された基板(11)を、前記第1切断線(L1)のうち分割対象となる一の切断線(L1)の両側の下面側を受け部材(18)によって受けた状態で、上方からブレード(25,31,32,33)を下降させて当該一の切断線(L1)に沿って分割することを、前記第1切断線(L1)の全てに関して順に実行する第1分割工程と、
    この第1分割工程を経た基板(11)を、前記保持フィルム(13)に保持させたままで、前記第2切断線(L2)のうち分割対象となる一の切断線(L2)の両側の下面側を受け部材(18)によって受けた状態で、上方からブレード(25,31,32,33)を下降させて当該一の切断線(L2)に沿って分割することを、前記第2切断線(L2)の全てに関して順に実行する第2分割工程とを含むと共に、
    前記第1分割工程における複数の第1切断線(L1)に沿う分割、及び、前記第2分割工程における複数の第2切断線(L2)に沿う分割は、前記基板(11)が既にいずれかの切断線(L1,L2)で分割されて複数の領域に分離されている状態であっても、常に、当該基板(11)のうち前記分割対象となる切断線(L1,L2)を含んだ領域における重心(G)位置が、前記受け部材(18)により受けられる範囲の内側に位置されるような順序で実行されることを特徴とする基板の分割方法。
  2. 前記第1分割工程及び第2分割工程は、前記ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)を、前記基板(11)に対して低速で押付けて押し割る押圧方式により実行されることを特徴とする請求項1記載の基板の分割方法。
  3. 前記第1分割工程及び第2分割工程は、前記ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)によって、前記基板(11)に打撃を与えて割る衝撃方式により実行されることを特徴とする請求項1記載の基板の分割方法。
  4. 前記基板(11)には、少なくとも下面側に位置して、予め前記第1切断線(L1)及び第2切断線(L2)に沿って分割用の溝(11a)が形成されていることを特徴とする請求項1ないし3のいずれかに記載の基板の分割方法。
  5. 前記基板(11)には、上下両面に位置して、予め前記第1切断線(L1)及び第2切断線(L2)に沿って分割用の溝(11a)が形成されていると共に、前記溝(11a)の深さは、下面側の溝(11a)の方が上面側の溝(11a)に比べて大きく形成されていることを特徴とする請求項1ないし3のいずれかに記載の基板の分割方法。
  6. 前記第1分割工程及び第2分割工程においては、前記基板(11)の切断線(L1,L2)を撮影手段(20)により撮影することに基づき、前記受け部材(18)に対して該基板(11)を位置合せする工程が実行されることを特徴とする請求項1ないし5のいずれかに記載の基板の分割方法。
  7. 薄板状の基板(11)を、第1の方向に平行に延びる複数の第1切断線(L1)に沿って複数に分割すると共に、前記第1の方向とは交差する第2の方向に平行に延びる複数の第2切断線(L2)に沿って複数に分割して複数個の小片状の単位基板(12)を得るための基板の分割装置(15)において、
    前記基板(11)をその下面全体を保持フィルム(13)に貼付けて保持された状態で移動させる移動機構(16)と、
    前記基板(11)の下面側の分割対象となる一の切断線(L1,L2)の両側部分を受ける受け部材(18)と、
    前記基板(11)を前記受け部材(18)により受けた状態で、上方からブレード(25,31,32,33)を下降させて当該一の切断線(L1,L2)に沿って分割するブレード機構(19)と、
    前記移動機構(16)及びブレード機構(19)を制御して、前記保持フィルム(13)に保持された基板(11)に対する、前記第1切断線(L1)の全てに関する分割の作業を順に実行させ、その後、前記第2切断線(L2)の全てに関する分割の作業を順に実行させる制御手段(21)とを備えると共に、
    前記制御手段(21)は、前記基板(11)の前記第1切断線(L1)に沿う分割、及び、前記第2切断線(L2)に沿う分割を、前記基板(11)が既にいずれかの切断線(L1,L2)で分割されて複数の領域に分離されている状態であっても、常に、当該基板(11)のうち前記分割対象となる切断線(L1,L2)を含んだ領域における重心(G)位置が、前記受け部材(18)により受けられる範囲の内側に位置されるような順序で実行することを特徴とする基板の分割装置。
  8. 前記ブレード機構(19)は、前記ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)を、前記基板(11)に対して低速で押付けて押し割る押圧方式により分割の作業を実行することを特徴とする請求項7記載の基板の分割装置。
  9. 前記ブレード機構(19)は、前記ブレード(25,31,32,33)の刃先部(25a,31a,32a,33a)によって、前記基板(11)に打撃を与えて割る衝撃方式により分割の作業を実行することを特徴とする請求項7記載の基板の分割装置。
  10. 前記ブレード(25、33)の刃先部(25a,33a)は、前記基板(11)の板面に対し平行な直線状に構成されていることを特徴とする請求項7ないし9のいずれかに記載の基板の分割装置。
  11. 前記ブレード(32)の刃先部(32a)は、前記基板(11)の板面に対し傾斜する直線状に構成されていることを特徴とする請求項7ないし9のいずれかに記載の基板の分割装置。
  12. 前記ブレード(31)の刃先部(31a)は、反りを有した形状に構成されていることを特徴とする請求項7ないし9のいずれかに記載の基板の分割装置。
  13. 前記基板(11)の切断線(L1,L2)を撮影する撮影手段(20)を備え、
    前記制御手段(21)は、分割作業時において、前記撮影手段(20)の撮影した切断線に(L1,L2)基づいて前記移動機構(16)を制御し、前記受け部材(18)に対する前記基板(11)の位置合せを実行することを特徴とする請求項7ないし12のいずれかに記載の基板の分割装置。
JP2011046338A 2011-03-03 2011-03-03 基板の分割方法及び分割装置 Active JP5589899B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011046338A JP5589899B2 (ja) 2011-03-03 2011-03-03 基板の分割方法及び分割装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2011046338A JP5589899B2 (ja) 2011-03-03 2011-03-03 基板の分割方法及び分割装置

Publications (2)

Publication Number Publication Date
JP2012183644A true JP2012183644A (ja) 2012-09-27
JP5589899B2 JP5589899B2 (ja) 2014-09-17

Family

ID=47014183

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011046338A Active JP5589899B2 (ja) 2011-03-03 2011-03-03 基板の分割方法及び分割装置

Country Status (1)

Country Link
JP (1) JP5589899B2 (ja)

Cited By (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2014200896A (ja) * 2013-04-08 2014-10-27 三菱マテリアル株式会社 分割体の製造方法及び製造装置
KR20160019849A (ko) * 2014-08-12 2016-02-22 미쓰보시 다이야몬도 고교 가부시키가이샤 취성재료 기판의 분단방법 및 분단장치
KR20160024734A (ko) * 2014-08-26 2016-03-07 미쓰보시 다이야몬도 고교 가부시키가이샤 브레이크 장치
CN106273010A (zh) * 2015-06-29 2017-01-04 三星钻石工业股份有限公司 切断装置
CN106273011A (zh) * 2015-06-29 2017-01-04 三星钻石工业股份有限公司 切断装置

Citations (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS61110509A (ja) * 1984-11-06 1986-05-28 関西日本電気株式会社 基板ブレ−キング方法
JPH0236094A (ja) * 1988-07-21 1990-02-06 Matsushita Electric Ind Co Ltd セラミック基板の分割方法
JPH0231619U (ja) * 1988-08-18 1990-02-28
JP2000124159A (ja) * 1998-10-13 2000-04-28 Sharp Corp 半導体素子の製造方法
JP2004214262A (ja) * 2002-12-27 2004-07-29 Oputo System:Kk ウエハの割断方法及び装置
JP2010045252A (ja) * 2008-08-14 2010-02-25 Fuji Xerox Co Ltd 劈開装置
JP2010118545A (ja) * 2008-11-13 2010-05-27 Sumitomo Electric Ind Ltd 半導体バーを作製する方法
JP2010159187A (ja) * 2009-01-09 2010-07-22 Epson Imaging Devices Corp 基板ブレイク方法、基板ブレイク装置及びブレイクバー
JP2010280043A (ja) * 2009-06-05 2010-12-16 Mitsuboshi Diamond Industrial Co Ltd ブレイクバー
JP2013038434A (ja) * 2012-09-13 2013-02-21 Daitron Technology Co Ltd ブレーキング装置

Patent Citations (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS61110509A (ja) * 1984-11-06 1986-05-28 関西日本電気株式会社 基板ブレ−キング方法
JPH0236094A (ja) * 1988-07-21 1990-02-06 Matsushita Electric Ind Co Ltd セラミック基板の分割方法
JPH0231619U (ja) * 1988-08-18 1990-02-28
JP2000124159A (ja) * 1998-10-13 2000-04-28 Sharp Corp 半導体素子の製造方法
JP2004214262A (ja) * 2002-12-27 2004-07-29 Oputo System:Kk ウエハの割断方法及び装置
JP2010045252A (ja) * 2008-08-14 2010-02-25 Fuji Xerox Co Ltd 劈開装置
JP2010118545A (ja) * 2008-11-13 2010-05-27 Sumitomo Electric Ind Ltd 半導体バーを作製する方法
JP2010159187A (ja) * 2009-01-09 2010-07-22 Epson Imaging Devices Corp 基板ブレイク方法、基板ブレイク装置及びブレイクバー
JP2010280043A (ja) * 2009-06-05 2010-12-16 Mitsuboshi Diamond Industrial Co Ltd ブレイクバー
JP2013038434A (ja) * 2012-09-13 2013-02-21 Daitron Technology Co Ltd ブレーキング装置

Cited By (12)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2014200896A (ja) * 2013-04-08 2014-10-27 三菱マテリアル株式会社 分割体の製造方法及び製造装置
KR20160019849A (ko) * 2014-08-12 2016-02-22 미쓰보시 다이야몬도 고교 가부시키가이샤 취성재료 기판의 분단방법 및 분단장치
JP2016040079A (ja) * 2014-08-12 2016-03-24 三星ダイヤモンド工業株式会社 脆性材料基板の分断方法及び分断装置
TWI650292B (zh) * 2014-08-12 2019-02-11 日商三星鑽石工業股份有限公司 脆性材料基板之分斷方法及分斷裝置
KR102474314B1 (ko) 2014-08-12 2022-12-06 미쓰보시 다이야몬도 고교 가부시키가이샤 취성재료 기판의 분단방법 및 분단장치
KR20160024734A (ko) * 2014-08-26 2016-03-07 미쓰보시 다이야몬도 고교 가부시키가이샤 브레이크 장치
JP2016043638A (ja) * 2014-08-26 2016-04-04 三星ダイヤモンド工業株式会社 ブレーク装置
CN106142369A (zh) * 2014-08-26 2016-11-23 三星钻石工业股份有限公司 切断装置
KR102351929B1 (ko) * 2014-08-26 2022-01-14 미쓰보시 다이야몬도 고교 가부시키가이샤 브레이크 장치
CN106273010A (zh) * 2015-06-29 2017-01-04 三星钻石工业股份有限公司 切断装置
CN106273011A (zh) * 2015-06-29 2017-01-04 三星钻石工业股份有限公司 切断装置
CN106273011B (zh) * 2015-06-29 2020-09-08 三星钻石工业股份有限公司 切断装置

Also Published As

Publication number Publication date
JP5589899B2 (ja) 2014-09-17

Similar Documents

Publication Publication Date Title
JP5589899B2 (ja) 基板の分割方法及び分割装置
JP6282194B2 (ja) ウェーハの加工方法
TW201608626A (zh) 對準方法
CN107210206A (zh) 切断装置以及切断方法
CN102214605A (zh) 封装基板的分割方法
JP2009148982A (ja) ブレーキング装置
JP6975557B2 (ja) パッケージ基板の切削方法
CN107564833A (zh) 半导体导带排列装置及半导体导带排列方法
CN1875455A (zh) 传送电子元件的定位设备和方法
CN105321864B (zh) 基板切断装置及基板切断方法
JP2019038044A (ja) 研削方法
JP5574690B2 (ja) 部品実装装置及び部品実装方法
JP4381755B2 (ja) 切削装置
JP5709593B2 (ja) 加工装置
KR20150013613A (ko) 본딩 장치 및 본딩 장치에 의한 반도체 다이의 파손 검출 방법
JP5693376B2 (ja) セラミックスチップコンデンサシートの分割方法
JP4436641B2 (ja) 切削装置におけるアライメント方法
JP6008419B2 (ja) 部品積層精度測定治具セット及びその使用方法並びに部品実装機の部品積層精度測定装置及び3次元実装基板の生産方法
KR102089097B1 (ko) 반도체 패키지 배치 장치, 제조 장치, 반도체 패키지의 배치 방법 및 전자 부품의 제조 방법
JP2017038028A (ja) 切削ブレードの位置ずれ検出方法
CN103117207B (zh) 首颗晶粒的自动定位方法
JP4645844B2 (ja) マルチ式ワイヤソー及びワイヤソーによる加工方法
JP2012023256A (ja) 分割予定ラインの検出方法
JP5064181B2 (ja) 基板切断装置
JP2007266425A (ja) 実装装置および実装方法

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20130308

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20140124

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20140225

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20140416

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20140701

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20140714

R151 Written notification of patent or utility model registration

Ref document number: 5589899

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R151

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250