JP2012188899A - 建設機械 - Google Patents
建設機械 Download PDFInfo
- Publication number
- JP2012188899A JP2012188899A JP2011055290A JP2011055290A JP2012188899A JP 2012188899 A JP2012188899 A JP 2012188899A JP 2011055290 A JP2011055290 A JP 2011055290A JP 2011055290 A JP2011055290 A JP 2011055290A JP 2012188899 A JP2012188899 A JP 2012188899A
- Authority
- JP
- Japan
- Prior art keywords
- camera
- image
- traveling
- speed
- angle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000010276 construction Methods 0.000 title claims abstract description 27
- 238000012544 monitoring process Methods 0.000 claims abstract description 7
- 238000001514 detection method Methods 0.000 claims description 10
- 239000000284 extract Substances 0.000 claims description 4
- 230000002093 peripheral effect Effects 0.000 abstract description 5
- 230000000994 depressogenic effect Effects 0.000 abstract description 3
- 238000000034 method Methods 0.000 description 15
- 238000012790 confirmation Methods 0.000 description 13
- 239000012141 concentrate Substances 0.000 description 4
- 238000012986 modification Methods 0.000 description 4
- 230000004048 modification Effects 0.000 description 4
- 238000003384 imaging method Methods 0.000 description 3
- 230000000007 visual effect Effects 0.000 description 3
- 239000000446 fuel Substances 0.000 description 2
- 239000010720 hydraulic oil Substances 0.000 description 2
- 238000002347 injection Methods 0.000 description 2
- 239000007924 injection Substances 0.000 description 2
- 239000002826 coolant Substances 0.000 description 1
- 230000000881 depressing effect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000004973 liquid crystal related substance Substances 0.000 description 1
- 239000003921 oil Substances 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 239000000243 solution Substances 0.000 description 1
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 1
Images


Landscapes
- Operation Control Of Excavators (AREA)
- Component Parts Of Construction Machinery (AREA)
Abstract
【解決手段】キャブ5の後方領域を監視するカメラ8で撮影したカメラ画像と、機械の作動状況を示す機械情報を含む機械情報画像とが表示装置20に入力される。カメラ画像又は機械情報画像の何れを表示装置20に表示させるかは、画像切換スイッチ20aによって選択的に切り換えられる。ここで、下部走行体1の走行速度は、走行ペダル18の踏み込み量に応じて調整されるが、カメラ画像が選択されると、走行ペダル18の踏み込み量に応じた走行速度よりも低下するように制御される。
【選択図】図3
Description
前記カメラで撮影したカメラ画像と、機械の作動状況を示す機械情報を含む機械情報画像とが入力される表示装置と、
前記カメラ画像又は前記機械情報画像の何れを前記表示装置に表示させるかを選択的に切り換える画像切換手段と、
前記下部走行体の走行速度を調整する操作手段と、
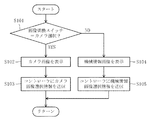
前記画像切換手段で前記カメラ画像が選択された場合に、前記下部走行体の走行速度を、前記操作手段の操作量に応じた走行速度よりも低下させる速度制御手段とを備えたことを特徴とするものである。
前記下部走行体の走行速度を制御するための少なくとも走行低速モードを含む複数の走行モードを選択的に設定可能な走行モード設定手段を備え、
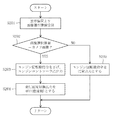
前記走行モード設定手段で前記走行低速モードが選択された場合に、前記速度制御手段により前記下部走行体の走行速度を前記操作手段の操作量に応じた走行速度よりも低下させるとともに、前記画像切換手段により前記カメラ画像を選択して前記表示装置に表示させることを特徴とするものである。
前記下部走行体に対する前記上部旋回体の旋回角度を検出する角度検出手段と、
前記カメラの撮影方向を変更するカメラ角度変更手段を備え、
前記カメラ角度変更手段は、前記角度検出手段で検出された旋回角度に対応した方向に前記カメラの撮影方向を変更するように構成されていることを特徴とするものである。
前記下部走行体に対する前記上部旋回体の旋回角度を検出する角度検出手段を備え、
前記表示手段は、前記画像切換手段で前記カメラ画像が選択された場合に、前記角度検出手段で検出された旋回角度に対応した該カメラ画像の画角を抽出し、抽出した画角の該カメラ画像を表示するように構成されていることを特徴とするものである。
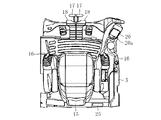
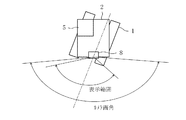
図7は、本変形例に係る建設機械のカメラの撮影範囲を示す概略平面図である。前記実施形態との違いは、下部走行体1の進行方向に対応したカメラ画像の画角を抽出するようにした点であるため、以下、実施形態と同じ部分については同じ符号を付し、相違点についてのみ説明する。
2 上部旋回体
5 キャブ(運転室)
8 カメラ
8a 旋回台(カメラ角度変更手段)
10 建設機械
18 走行ペダル(操作手段)
20 表示装置
20a 画像切換スイッチ(画像切換手段)
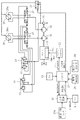
23 走行速度切換弁(速度制御手段)
28 走行モード設定部(走行モード設定手段)
29 角度検出器(角度検出手段)
Claims (4)
- 下部走行体上に上部旋回体が旋回自在に搭載され、該上部旋回体に運転室が設けられた建設機械であって、
前記運転室の周辺領域を監視するカメラと、
前記カメラで撮影したカメラ画像と、機械の作動状況を示す機械情報を含む機械情報画像とが入力される表示装置と、
前記カメラ画像又は前記機械情報画像の何れを前記表示装置に表示させるかを選択的に切り換える画像切換手段と、
前記下部走行体の走行速度を調整する操作手段と、
前記画像切換手段で前記カメラ画像が選択された場合に、前記下部走行体の走行速度を、前記操作手段の操作量に応じた走行速度よりも低下させる速度制御手段とを備えたことを特徴とする建設機械。 - 請求項1において、
前記下部走行体の走行速度を制御するための少なくとも走行低速モードを含む複数の走行モードを選択的に設定可能な走行モード設定手段を備え、
前記走行モード設定手段で前記走行低速モードが選択された場合に、前記速度制御手段により前記下部走行体の走行速度を前記操作手段の操作量に応じた走行速度よりも低下させるとともに、前記画像切換手段により前記カメラ画像を選択して前記表示装置に表示させることを特徴とする建設機械。 - 請求項1又は2において、
前記下部走行体に対する前記上部旋回体の旋回角度を検出する角度検出手段と、
前記カメラの撮影方向を変更するカメラ角度変更手段を備え、
前記カメラ角度変更手段は、前記角度検出手段で検出された旋回角度に対応した方向に前記カメラの撮影方向を変更するように構成されていることを特徴とする建設機械。 - 請求項1又は2において、
前記下部走行体に対する前記上部旋回体の旋回角度を検出する角度検出手段を備え、
前記表示手段は、前記画像切換手段で前記カメラ画像が選択された場合に、前記角度検出手段で検出された旋回角度に対応した該カメラ画像の画角を抽出し、抽出した画角の該カメラ画像を表示するように構成されていることを特徴とする建設機械。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011055290A JP2012188899A (ja) | 2011-03-14 | 2011-03-14 | 建設機械 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011055290A JP2012188899A (ja) | 2011-03-14 | 2011-03-14 | 建設機械 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012188899A true JP2012188899A (ja) | 2012-10-04 |
Family
ID=47082351
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011055290A Pending JP2012188899A (ja) | 2011-03-14 | 2011-03-14 | 建設機械 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012188899A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013245509A (ja) * | 2012-05-28 | 2013-12-09 | Yanmar Co Ltd | 旋回作業車 |
| WO2014070205A1 (en) * | 2012-11-05 | 2014-05-08 | Deere & Company | Integrated door control system and method of control thereof |
| WO2014121810A1 (de) * | 2013-02-06 | 2014-08-14 | Volvo Construction Equipment Germany GmbH | Baumaschine mit einer überwachungseinrichtung |
| CN111541849A (zh) * | 2020-06-07 | 2020-08-14 | 三一重机有限公司 | 一种挖掘机环境监控系统及挖掘机 |
| JP2022033088A (ja) * | 2020-08-15 | 2022-02-28 | 株式会社クボタ | 作業機 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006336275A (ja) * | 2005-06-01 | 2006-12-14 | Hitachi Constr Mach Co Ltd | 建設機械の表示装置 |
| JP2008179986A (ja) * | 2007-01-24 | 2008-08-07 | Komatsu Ltd | 後方監視カメラ付き車両 |
| JP2008240362A (ja) * | 2007-03-27 | 2008-10-09 | Komatsu Ltd | 建設機械および建設機械の後進移動ガイダンス方法 |
| JP2010168746A (ja) * | 2009-01-20 | 2010-08-05 | Kobelco Contstruction Machinery Ltd | 建設機械の表示装置 |
-
2011
- 2011-03-14 JP JP2011055290A patent/JP2012188899A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006336275A (ja) * | 2005-06-01 | 2006-12-14 | Hitachi Constr Mach Co Ltd | 建設機械の表示装置 |
| JP2008179986A (ja) * | 2007-01-24 | 2008-08-07 | Komatsu Ltd | 後方監視カメラ付き車両 |
| JP2008240362A (ja) * | 2007-03-27 | 2008-10-09 | Komatsu Ltd | 建設機械および建設機械の後進移動ガイダンス方法 |
| JP2010168746A (ja) * | 2009-01-20 | 2010-08-05 | Kobelco Contstruction Machinery Ltd | 建設機械の表示装置 |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013245509A (ja) * | 2012-05-28 | 2013-12-09 | Yanmar Co Ltd | 旋回作業車 |
| WO2014070205A1 (en) * | 2012-11-05 | 2014-05-08 | Deere & Company | Integrated door control system and method of control thereof |
| CN103917731A (zh) * | 2012-11-05 | 2014-07-09 | 迪尔公司 | 集成的门控制系统及控制方法 |
| RU2601634C1 (ru) * | 2012-11-05 | 2016-11-10 | Дир Энд Компани | Интегрированная система управления дверцей и способ ее управления |
| CN103917731B (zh) * | 2012-11-05 | 2016-11-23 | 迪尔公司 | 集成的门控制系统及控制方法 |
| WO2014121810A1 (de) * | 2013-02-06 | 2014-08-14 | Volvo Construction Equipment Germany GmbH | Baumaschine mit einer überwachungseinrichtung |
| US10458098B2 (en) | 2013-02-06 | 2019-10-29 | Volvo Construction Equiptment Germany GmbH | Construction machine having a monitoring device |
| CN111541849A (zh) * | 2020-06-07 | 2020-08-14 | 三一重机有限公司 | 一种挖掘机环境监控系统及挖掘机 |
| JP2022033088A (ja) * | 2020-08-15 | 2022-02-28 | 株式会社クボタ | 作業機 |
| JP7413203B2 (ja) | 2020-08-15 | 2024-01-15 | 株式会社クボタ | 作業機 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6901605B2 (ja) | 油圧ショベル | |
| US8917292B2 (en) | Display system for working machine | |
| US12590436B2 (en) | Shovel capable of preventing motion thereof from being uniformly restricted | |
| US11408148B2 (en) | Working machine with control device to control operation allowable state and operation restriction state | |
| JP6067858B2 (ja) | 作業機械の状態情報表示装置、作業機械の警告表示方法、及び作業機械の警告表示プログラム | |
| JP5809988B2 (ja) | 作業機械の走行支援装置 | |
| WO2017047654A1 (ja) | ショベル | |
| JP6775602B2 (ja) | 作業車両および作業車両の制御システム | |
| WO2020138462A1 (ja) | 表示制御装置、作業機、プログラム、及びその記録媒体 | |
| CN108884669A (zh) | 挖土机 | |
| CN1621628B (zh) | 工程建筑机械的显示装置 | |
| WO2021010250A1 (ja) | 作業機械 | |
| JP4535277B2 (ja) | 建設機械の表示装置 | |
| JP2020105883A (ja) | 表示制御装置、作業機、プログラム、及びその記録媒体 | |
| JP5020528B2 (ja) | 建設機械の監視装置 | |
| US11905681B2 (en) | Prime mover speed control for hydrostatic working machine | |
| JP2011157751A (ja) | 油圧作業機 | |
| JP4951650B2 (ja) | 油圧作業機 | |
| JP2013002101A (ja) | 作業機械の視野補助装置 | |
| JP2020104810A (ja) | 表示制御装置、作業機、プログラム、及びその記録媒体 | |
| US12031297B2 (en) | Work machine | |
| JP5677672B2 (ja) | ホイール式作業機械 | |
| JP2020104812A (ja) | 表示制御装置、作業機、プログラム、及びその記録媒体 | |
| JP2020163919A (ja) | 作業機械 | |
| JP2020104813A (ja) | 表示制御装置、作業機、プログラム、及びその記録媒体 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20131107 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20140304 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140331 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150303 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20150707 |