JP2012190073A - 家事計画作成支援装置および家事計画作成支援方法 - Google Patents
家事計画作成支援装置および家事計画作成支援方法 Download PDFInfo
- Publication number
- JP2012190073A JP2012190073A JP2011050607A JP2011050607A JP2012190073A JP 2012190073 A JP2012190073 A JP 2012190073A JP 2011050607 A JP2011050607 A JP 2011050607A JP 2011050607 A JP2011050607 A JP 2011050607A JP 2012190073 A JP2012190073 A JP 2012190073A
- Authority
- JP
- Japan
- Prior art keywords
- housework
- task
- input
- place
- image
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- User Interface Of Digital Computer (AREA)
- Management, Administration, Business Operations System, And Electronic Commerce (AREA)
Abstract
【解決手段】家事計画作成支援装置は、家事を行う対象となる場所の画像を表示する画像表示手段と、実行すべき家事タスクの種類を、ユーザが入力可能な種類入力手段と、家事タスクが行われる場所を、画像上でユーザが入力可能な場所入力手段と、家事タスクが行われる時刻を、ユーザが入力可能な時刻入力手段と、入力された家事タスクについての情報を記憶する家事タスク記憶手段と、家事タスク毎に、該家事タスクの実行領域を、画像レイヤーとして、家事を行う対象となる場所の画像に重ね合わせて表示可能な家事タスク表示手段と、を備える。家事実行領域は、家事タスクに応じた色で表示する。
【選択図】図4
Description
クに応じた文字やアイコンを表示したり、家事タスクに応じて選択領域の境界線(線の太さや種類など)を変更して表示したりしてもかまわない。
支援システムとして捉えることができる。また、これらの処理を行う家事計画作成支援方法および、この方法をコンピュータで実行するためのプログラムとして捉えることもできる。
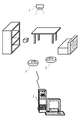
図1は、家事ロボットによって家事を実行する家事システムの概要を示す図である。コンピュータ(家事計画作成支援装置)1によって家事計画が作成され、その家事計画にしたがって、家事ロボット(家事実行装置)2が家事を実行する。家事計画を作成するためのコンピュータ1は図では1台のみを示しているが、ユーザが家事計画を入力可能であり、入力された家事計画が家事ロボット2へ伝達可能であれば、任意の形態のシステムを採用可能である。ユーザが任意の場所から家事計画を入力できるように、家庭内に設けられたコンピュータにネットワークを介してアクセスしたり、モバイル端末などにおいて入力された家事計画が家庭内に設けられたコンピュータにネットワークを介して伝達されたりするようにすることができる。
ンプログラムを実行することで、以下で説明する各機能部として機能する。
では、これらの家事ロボットを採用している。Roombaは、障害物を含む部屋の中を移動して掃除(吸引)を行うロボットである。CreateはRoombaから掃除機の機能を外したロボットであり、オプションとして、アームやカメラなどを取り付けることができる。RoombaおよびCreateはBluetooth(登録商標)を介してコンピュータと通信可能であり、API(Application Programming Interface)により制御可能である。また、Rovioはカメラを有
する、移動可能なロボットであり、HTTPベースの遠隔制御APIを介して制御可能である。
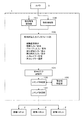
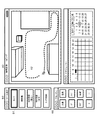
図3は、家事計画作成支援装置1の詳細な機能ブロックを示す図である。図4は家事計画作成支援装置におけるユーザインタフェース(画面表示)を示す図である。部屋画像表示画面40に部屋画像が表示されている。ユーザは、ツール選択画面50の中から家事タスクの種類を選択し、部屋画像表示画面40においてその家事タスクが実行される領域を入力する。また、スケジューラ画面70において家事タスクが実行される時刻を入力する。なお、必要に応じて、家事タスクを実行する際の付加的な情報をプロパティ選択画面60から入力することができる。このように、1つの家事タスクの入力は、種類・場所・時刻を入力することによって行われる。各家事タスクは、実行領域が部屋画像に重畳して表示されるが、レイヤー機構を採用することで、各タスク毎に表示・非表示を切り替え可能とする。
部屋画像取得部101は、カメラ3が撮影した部屋画像を取得する。部屋画像取得部101が取得した画像は、家事計画入力インタフェース部103が表示する(図4の部屋画像表示画面40)。ユーザはこの部屋画像表示画面40上で、家事タスクを実行する領域を入力する。ユーザが家事タスクを入力する際の部屋画像は俯瞰画像であることが好ましいので、天井に設けられたカメラ3から俯瞰画像を取得することが好ましい。
物体検知部102は、部屋内の物体や家事ロボット2などを検出する機能部であり、カメラ3の撮影画像から物体を検出する。物体検知部3によって物体を検知するために、カメラ3を天井に複数(例えば8個)設けて物体を3次元的に撮影する。なお、ユーザに提示するための部屋画像はカメラによって撮影し、物体検出のための情報は電波や超音波などを用いたセンサによって取得するようにしても良い。物体を検出するためには、あらかじめ物体の形状を登録しておく必要がある。この際、その情報に関連づけて、各物体の属性(移動可能であるか否かなど)を登録しておくことができる。また、これは自動的に認識することもできる。そして、部屋画像表示画面40に俯瞰画像を表示する際に、必要に応じて、検出された物体に対応したアイコンを表示する。
家事計画入力インタフェース部103は、家事計画をユーザに入力させたり、入力済みの家事計画をユーザに提示したりするためのGUIである。入力された家事タスクは、家事タスク記憶部104に格納される。家事計画入力インタフェース部103は、家事計画を入力する対象の部屋の俯瞰画像を表示する機能、家事タスクの種類・実行領域・実行時刻を入力および表示する機能、入力レイヤーを切り替える機能、表示レイヤーを切り替える機能を有する。GUIの具体例を図4〜図9に示す。
部屋画像表示画面40には、家事タスクを入力する対象の部屋の俯瞰画像が表示される。ここで、表示される画像は、カメラ3が撮影したそのままの画像であっても良いし、物体検知結果などに基づいて物体(家具など)をアイコン化して表示しても良い。なお、複数の部屋に対して家事計画を作成する場合には、家事タスクを入力する部屋を切り替えることで、部屋画像表示画面40に表示される画像が切り替えられる。
ツール選択画面50は、入力する家事タスクの種類を指定するために用いられる。家事タスクの種類は、ユーザの利便性を考慮して適当な単位を1つの種類として定義する。図4では、モップ掛け51、掃除機掛け52、物を掴んで移動53、物を押して移動54、カメラ撮影55が家事タスクの種類として定義され表示されている。家事タスクとして、これら以外にも、洗濯・料理など、家事ロボットで実行可能なタスクを定義可能である。ユーザは、ツール選択画面50において、家事タスクに対応したアイコンを選択することで、入力する家事タスクの種類を指定可能である。
プロパティ選択画面60は、家事タスクをどのように行うかを表す付加情報(プロパティ)を入力するために用いられる。プロパティ選択画面60に表示されたアイコンを選択することでプロパティが選択可能である。ここでは、注意深く実行する、至急実行する、カメラの仰角を0度、30度、60度に設定する、特定の物体や領域を回避して行動する、家事タスクに割り当てるリソース(ロボット数)を増やす・減らすといった付加情報を選択可能としている。なお、家事タスクの種類によって、指定可能なプロパティは異なる。そこで、入力している家事タスクの種類に応じて、表示されるプロパティあるいは選択
可能なプロパティの種類を変える。
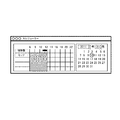
スケジューラ画面70は家事タスクが実行される時刻を入力するために用いられる。スケジューラ画面70は、時刻入力画面71と日付入力画面72から構成される。ユーザは、日付入力画面72で家事タスクが実行される日付を指定し、時刻入力画面で家事タスクが実行される時刻を指定する。家事タスクが実行される時刻の指定においては、開始時刻のみを入力するようにして、終了時刻は家事計画作成支援装置1が算出するようにしても良い。また、ユーザが開始時刻と終了時刻の両方を入力するようにしても良い。また、家事タスクが定期的に(例えば、毎日、毎週、指定曜日)などに行われるという設定をユーザに入力させても良い。また、スケジューラ画面70で家事タスクが実行される時刻を入力しないで、直ちに実行するという指示を入力可能としても良い。
本実施形態においては、入力された家事タスクについての一部の情報(家事タスクの種類、実行領域、プロパティなど)が部屋画像表示画面40において部屋画像と重ね合わせて表示される。そして、1つの家事タスクを1つのレイヤーとして扱っている。レイヤーダイアログ80は、これらのレイヤー(家事タスク)を管理するための画面である。
以下、図4〜図8を参照して具体的な家事タスクの入力方法を説明する。
まず初めにモップ掛けや掃除機掛けのような、実行される領域を指定する必要のある家事タスクを入力する場合を、図5を参照して説明する。モップ掛けや掃除機掛けのように
部屋画像表示画面40において領域を指定する場合には、図5に示すように、ユーザがマウスを移動させて領域の境界42を指定する方法、いわゆる、なげなわツール(あるいは自由選択)の手法によって領域を入力することができる。また、たとえば、入力開始位置と入力終了位置を対角頂点とした矩形領域として指定しても良い(矩形領域選択)。また、既に領域が選択されている状態で、さらに領域を追加したり、除外する領域を指定したりするようにしても良い。また、物体検知部102によって物体の形状が認識されている場合には、ある点を選択するだけでその位置にある物体全体を入力とするような方法(自動選択)を採用しても良い。
物体を移動させるタスクの場合には、図7に示すように、部屋画像における移動可能物体をマウスでドラッグすることにより、移動させる物体の元の位置、移動後の目標位置、および移動経路を指定可能である。物体検知部102が部屋の内部にある移動可能な物体を検知するので、物体移動タスクが選択されている場合に、その物体を画面上で移動可能なアイコンとして表示する。こうすることで、マウスのドラッグによる入力が可能となる。物体の元の位置、目標位置、移動経路は、部屋画像表示画面40上で軌跡45として表示される。
カメラ撮影タスクの場合には、図8に示すように、どの地点から撮影を行うかと、どの方向に向かって撮影を行うかという情報を入力する。図8では、直線47をマウスのドラッグにより入力することでカメラ撮影タスクの場所に関する情報を入力する。ただし、カメラの画角を指定できるように撮影を行う地点と画角を撮影地点で折れ曲がった直線として入力しても良いし、撮影地点を要とする扇形として入力しても良い。
家事計画入力インタフェース部103は、家事タスクが実行される時刻として入力可能な値の範囲を限定するようにしても良い。たとえば、複数の家事タスクの実行順序(前後関係)を制約として記憶しており、このような制約に沿った入力のみを許可するようにしても良い。すなわち、現在入力中の家事タスクが制約が課せられている家事タスクの1つであり、制約に対応する他の家事タスクが既に家事タスク記憶部104に記憶されている場合には、この入力済みの家事タスクとの間で制約を満たすような家事実行時刻の入力を許可する。
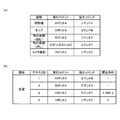
コマンド作成部105は、家事タスク記憶部104に記憶されている家事タスクから、家事ロボット2に対して与えるコマンドを作成する機能部である。図10にはコマンド作成部105が備える、家事タスクの種類と、家事ロボット2に伝達するコマンド(スクリプト)を対応付けて記憶する記憶部を示す。図10(a)は、1つの家事タスク種類が、1つのロボットによって行われる場合の例である。タスクの種類毎にコマンドが用意されており、実行領域や実行時刻などをパラメータとして与えることで、ユーザに入力されたとおりの動作を実現する。
合に子タスクを実行することとする。図10(b)の例では、子タスク1,2については即座に開始されるが、子タスク3は子タスク1,2が終了した時点で開始され、子タスク4は子タスク3が終了した時点で開始される。
なお、コマンド作成部105が家事計画をコマンドに変換する前に、整合性検証部106が、入力された家事計画において家事タスクの間でコンフリクトが生じていないかを検証する。ここで、コンフリクトというのは入力された家事計画に沿って家事ロボット2を操作すると不都合が生じる場合や、家事計画に沿って家事ロボット2を操作することができない場合のことである。例えば、整合性検証部106が同時実行不可能な家事タスクを記憶しておき、この家事タスクが同一時刻に同一領域で実行するように家事計画が作成している場合に、コンフリクトが生じていると判断することができる。また、同一時刻に実行するように指定されている家事タスクが複数ある場合に、これらの家事タスクを全て実行するためのリソース、すなわち家事ロボット2が十分でない場合も、コンフリクトが生じていると判断することができる。また、家事タスクについて制約が課されている場合に、その制約を満足するか否か検証してコンフリクトの有無を判断しても良い。制約の例としては、家事タスクの実行可能領域・実行可能時刻、複数の家事タスク間における実行順序などが挙げられる。
コマンド送信部107は、コマンド作成部105によって作成されたコマンドを対象とする家事ロボット2へ送信する。コマンド送信部107は、コマンドを送信する対象の家事ロボット2に合わせて適切な通信方式で送信する。
本実施形態では、また、家事タスクは、家事タスクの種類を選択した上で、部屋画像上でスケッチを描くようにして入力する手法を採用している。このような入力方法は直感的に理解しやすい。また、個々の家事タスクをレイヤーとして管理し、家事タスク毎に編集や表示の設定可能としているため、ユーザは家事タスクの管理を容易に行える。また、家事タスクの表示においては、部屋画像に重ね合わせて家事の実行領域等を表す画像を表示している。ここで実行領域等を表す画像をタスクの種類毎に異なる色で表示しているため、それぞれの家事タスクを容易に把握することができる。さらに、レイヤーダイアログにおいても、レイヤー(家事タスク)ごとに、部屋画像と実行領域とを重ね合わせた画像のサムネイルを表示しており、この実行領域の画像もタスク種類に応じた色としているので、レイヤーダイアログを見てどのような家事タスクが既に入力されているのかを、ユーザは容易に判断することができる。
上記の説明は本発明を説明する上での例示であり、上記の説明のみに本発明を限定して解釈するべきではない。上記の実施例は、本発明の技術的思想の範囲内で種々の変形が可能である。たとえば、図面等で示したグラフィカルユーザインタフェースは、種々の変形が可能であることは容易に把握できるであろう。また、家事タスクの種類も、上記で例示
した分類に限られず種々の分類が可能である。また、家事ロボットも上記で例示した物に限られない。特に、上記の説明では車輪によって走行可能なロボットのみを紹介しているが、無限軌道や二足・多足によって移動するロボットや、移動手段を持たないロボットなどを家事実行のための装置として採用しても良い。近年、ホームオートメーションやインテリジェントハウスなどと呼ばれる、住宅の各種設備(照明、空調装置、扉、窓、セキュリティシステム等)を制御可能とするコンピュータシステムが研究されている。このようなシステムを家事ロボット(家事実行装置)と捉えることもできる。また、物体検知に専用のセンサを使用可能であることも容易に把握できるであろう。カメラだけではなく近距離電波通信を用いたRTLS(リアルタイムロケーションシステム)による物体位置認識などを利用することもできる。
2 家事ロボット
3 カメラ
40 部屋画像表示画面
50 ツール(家事タスク種類)選択画面
60 プロパティ選択画面
70 スケジューラ
80 レイヤーダイアログ
Claims (12)
- 家事を行う対象となる場所の画像を表示する画像表示手段と、
実行すべき家事タスクの種類を、ユーザが入力可能な種類入力手段と、
前記家事タスクが行われる場所を、前記画像上でユーザが入力可能な場所入力手段と、
前記家事タスクが行われる時刻を、ユーザが入力可能な時刻入力手段と、
前記種類入力手段、前記場所入力手段、および前記時刻入力手段によって入力された家事タスクについての情報を記憶する家事タスク記憶手段と、
前記家事タスク記憶手段に記憶されている家事タスク毎に、該家事タスクが行われる場所を、画像レイヤーとして、前記家事を行う対象となる場所の画像に重ね合わせて表示可能な家事タスク表示手段と、
を備える家事計画作成支援装置。 - 前記家事タスク記憶手段に記憶されている家事タスク毎に、該家事タスクの画像レイヤーを前記家事タスク表示手段によって表示するか否か選択可能である、
請求項1に記載の家事計画作成支援装置。 - 前記種類入力手段、前記場所入力手段、および前記時刻入力手段は、前記家事タスク記憶手段に記憶されている家事タスクの種類、場所および時刻を編集可能であり、
前記家事タスク記憶手段に複数の家事タスクが記憶されている場合に、いずれの家事タスクを編集するかを、前記画像レイヤーの選択によってユーザが指定可能である、
請求項1または2に記載の家事計画作成支援装置。 - 前記家事タスク表示手段は、家事タスクの種類に応じた色で、前記家事タスクが行われる場所を表示する、
請求項1〜3のいずれかに記載の家事計画作成支援装置。 - 前記家事タスク表示手段は、前記家事タスク記憶手段に記憶されている家事タスクについて、各家事タスクが行われる時刻をグラフィカルに表示する
請求項1〜4のいずれかに記載の家事計画作成支援装置。 - 前記種類入力手段は、さらに、入力されるタスクに応じて定められる付加情報も入力可能である、
請求項1〜5のいずれかに記載の家事計画作成支援装置。 - 前記家事タスク記憶手段に記憶されている家事タスクの間でのコンフリクトの有無を判断する検証手段を、更に備える、
請求項1〜6のいずれかに記載の家事計画作成支援装置。 - 複数の家事タスクが実行されるべき時間的な前後関係を記憶する制約記憶手段を有し、
前記種類入力手段によってユーザに入力された家事タスクの種類が、前記制約記憶手段に記憶されている家事タスクの1つであり、前後関係が定められた他の家事タスクが前記家事タスク記憶手段に記憶されている場合には、前記時刻入力手段は、前記他の家事タスクが行われる時刻と前記制約記憶手段に記憶された前後関係とに基づいて、当該制約を満たす範囲内でユーザに入力された家事タスクが行われる時刻を入力可能とする、
請求項1〜7のいずれかに記載の家事計画作成支援装置。 - 前記家事タスク記憶手段に記憶された家事タスクを、家事を実行する家事実行装置に対するコマンドに変換して、家事実行装置へ送信する送信手段を、更に備える、
請求項1〜8のいずれかに記載の家事計画作成支援装置。 - 前記家事タスクは、複数の家事実行装置によって実行されるものであり、
前記送信手段は、家事タスクを複数の家事実行装置に対するコマンドに変換して、複数の家事実行装置へ送信する、
請求項9に記載の家事計画作成支援装置。 - コンピュータが、
家事を行う対象となる場所の画像を表示する画像表示ステップと、
実行すべき家事タスクの種類の入力をユーザから受け付ける種類入力ステップと、
前記家事タスクが行われる場所の入力を、前記画像上でユーザから受け付ける場所入力ステップと、
前記家事タスクが行われる時刻の入力を、ユーザから受け付ける時刻入力ステップと、
前記種類入力ステップ、前記場所入力ステップ、および前記時刻入力ステップによって入力された家事タスクについての情報を記憶手段に記憶する家事タスク記憶ステップと、
前記記憶手段に記憶されている家事タスク毎に、該家事タスクが行われる場所を、画像レイヤーとして、前記家事を行う対象となる場所の画像に重ね合わせて表示する家事タスク表示ステップと、
を行う、家事計画作成支援方法。 - コンピュータに、
家事を行う対象となる場所の画像を表示する画像表示ステップと、
実行すべき家事タスクの種類の入力をユーザから受け付ける種類入力ステップと、
前記家事タスクが行われる場所の入力を、前記画像上でユーザから受け付ける場所入力ステップと、
前記家事タスクが行われる時刻の入力を、ユーザから受け付ける時刻入力ステップと、
前記種類入力ステップ、前記場所入力ステップ、および前記時刻入力ステップによって入力された家事タスクについての情報を記憶手段に記憶する家事タスク記憶ステップと、
前記記憶手段に記憶されている家事タスク毎に、該家事タスクが行われる場所を、画像レイヤーとして、前記家事を行う対象となる場所の画像に重ね合わせて表示する家事タスク表示ステップと、
を行わせる、家事計画作成支援プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011050607A JP5488930B2 (ja) | 2011-03-08 | 2011-03-08 | 家事計画作成支援装置および家事計画作成支援方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011050607A JP5488930B2 (ja) | 2011-03-08 | 2011-03-08 | 家事計画作成支援装置および家事計画作成支援方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012190073A true JP2012190073A (ja) | 2012-10-04 |
| JP5488930B2 JP5488930B2 (ja) | 2014-05-14 |
Family
ID=47083195
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011050607A Expired - Fee Related JP5488930B2 (ja) | 2011-03-08 | 2011-03-08 | 家事計画作成支援装置および家事計画作成支援方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5488930B2 (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2014148215A1 (ja) * | 2013-03-21 | 2014-09-25 | 株式会社Nttドコモ | 端末装置及びオブジェクト選択方法 |
| JP2016515311A (ja) * | 2013-01-18 | 2016-05-26 | アイロボット コーポレイション | 移動ロボットを備える環境管理システム及び移動ロボットを用いる方法 |
| US9874873B2 (en) | 2013-01-18 | 2018-01-23 | Irobot Corporation | Environmental management systems including mobile robots and methods using same |
| US10391638B2 (en) | 2013-01-18 | 2019-08-27 | Irobot Corporation | Mobile robot providing environmental mapping for household environmental control |
| JP2024020582A (ja) * | 2018-06-13 | 2024-02-14 | Groove X株式会社 | ロボットおよびその制御方法、ならびにプログラム |
| JPWO2025074651A1 (ja) * | 2023-10-03 | 2025-04-10 |
Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH05225144A (ja) * | 1991-11-15 | 1993-09-03 | Internatl Business Mach Corp <Ibm> | カレンダ表示方法及びカレンダを表示する装置 |
| JPH064541A (ja) * | 1992-06-19 | 1994-01-14 | Matsushita Electric Ind Co Ltd | プロジェクト計画支援装置 |
| JPH11267074A (ja) * | 1998-03-25 | 1999-10-05 | Sharp Corp | 掃除ロボット |
| JP2002041736A (ja) * | 2000-07-31 | 2002-02-08 | Casio Comput Co Ltd | スケジュール表示装置及びスケジュール表示処理プログラムを記憶した記憶媒体 |
| JP2002085305A (ja) * | 2000-09-12 | 2002-03-26 | Toshiba Tec Corp | ロボットクリーナ及びロボットクリーナシステム |
| JP2004148090A (ja) * | 2002-10-31 | 2004-05-27 | Samsung Kwangju Electronics Co Ltd | ロボット掃除機とそのシステム及び制御方法 |
| JP2004216528A (ja) * | 2003-01-16 | 2004-08-05 | Matsushita Electric Works Ltd | 対人サービスロボット及び対人サービスロボットの作業計画作成方法 |
| JP2004259116A (ja) * | 2003-02-27 | 2004-09-16 | Matsushita Electric Ind Co Ltd | 情報処理装置および生活提案方法 |
| JP2005324278A (ja) * | 2004-05-13 | 2005-11-24 | Honda Motor Co Ltd | ロボット制御装置 |
| JP2007111854A (ja) * | 2003-06-02 | 2007-05-10 | Matsushita Electric Ind Co Ltd | 物品取扱いシステムおよび物品取扱いサーバ |
| JP2008217741A (ja) * | 2007-03-08 | 2008-09-18 | Kenwood Corp | 移動機器の移動設定方法および移動設定システム |
| JP2010198064A (ja) * | 2009-02-23 | 2010-09-09 | Japan Science & Technology Agency | ロボット制御システム及びロボット制御方法 |
-
2011
- 2011-03-08 JP JP2011050607A patent/JP5488930B2/ja not_active Expired - Fee Related
Patent Citations (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH05225144A (ja) * | 1991-11-15 | 1993-09-03 | Internatl Business Mach Corp <Ibm> | カレンダ表示方法及びカレンダを表示する装置 |
| JPH064541A (ja) * | 1992-06-19 | 1994-01-14 | Matsushita Electric Ind Co Ltd | プロジェクト計画支援装置 |
| JPH11267074A (ja) * | 1998-03-25 | 1999-10-05 | Sharp Corp | 掃除ロボット |
| JP2002041736A (ja) * | 2000-07-31 | 2002-02-08 | Casio Comput Co Ltd | スケジュール表示装置及びスケジュール表示処理プログラムを記憶した記憶媒体 |
| JP2002085305A (ja) * | 2000-09-12 | 2002-03-26 | Toshiba Tec Corp | ロボットクリーナ及びロボットクリーナシステム |
| JP2004148090A (ja) * | 2002-10-31 | 2004-05-27 | Samsung Kwangju Electronics Co Ltd | ロボット掃除機とそのシステム及び制御方法 |
| JP2004216528A (ja) * | 2003-01-16 | 2004-08-05 | Matsushita Electric Works Ltd | 対人サービスロボット及び対人サービスロボットの作業計画作成方法 |
| JP2004259116A (ja) * | 2003-02-27 | 2004-09-16 | Matsushita Electric Ind Co Ltd | 情報処理装置および生活提案方法 |
| JP2007111854A (ja) * | 2003-06-02 | 2007-05-10 | Matsushita Electric Ind Co Ltd | 物品取扱いシステムおよび物品取扱いサーバ |
| JP2005324278A (ja) * | 2004-05-13 | 2005-11-24 | Honda Motor Co Ltd | ロボット制御装置 |
| JP2008217741A (ja) * | 2007-03-08 | 2008-09-18 | Kenwood Corp | 移動機器の移動設定方法および移動設定システム |
| JP2010198064A (ja) * | 2009-02-23 | 2010-09-09 | Japan Science & Technology Agency | ロボット制御システム及びロボット制御方法 |
Non-Patent Citations (1)
| Title |
|---|
| 五十嵐 健夫: "ロボットを進化させる最先端IT技術", 日本ロボット学会誌, vol. 第28巻 第3号, JPN6013024867, 15 April 2010 (2010-04-15), JP, pages 6 - 8, ISSN: 0002719162 * |
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2016515311A (ja) * | 2013-01-18 | 2016-05-26 | アイロボット コーポレイション | 移動ロボットを備える環境管理システム及び移動ロボットを用いる方法 |
| US9874873B2 (en) | 2013-01-18 | 2018-01-23 | Irobot Corporation | Environmental management systems including mobile robots and methods using same |
| US10391638B2 (en) | 2013-01-18 | 2019-08-27 | Irobot Corporation | Mobile robot providing environmental mapping for household environmental control |
| US10488857B2 (en) | 2013-01-18 | 2019-11-26 | Irobot Corporation | Environmental management systems including mobile robots and methods using same |
| US11648685B2 (en) | 2013-01-18 | 2023-05-16 | Irobot Corporation | Mobile robot providing environmental mapping for household environmental control |
| US12496727B2 (en) | 2013-01-18 | 2025-12-16 | Irobot Corporation | Mobile robot providing environmental mapping for household environmental control |
| WO2014148215A1 (ja) * | 2013-03-21 | 2014-09-25 | 株式会社Nttドコモ | 端末装置及びオブジェクト選択方法 |
| JP2024020582A (ja) * | 2018-06-13 | 2024-02-14 | Groove X株式会社 | ロボットおよびその制御方法、ならびにプログラム |
| JPWO2025074651A1 (ja) * | 2023-10-03 | 2025-04-10 | ||
| WO2025074650A1 (ja) | 2023-10-03 | 2025-04-10 | パナソニックIpマネジメント株式会社 | タスク管理方法、プログラム、及びタスク管理システム |
| WO2025074651A1 (ja) | 2023-10-03 | 2025-04-10 | パナソニックIpマネジメント株式会社 | タスク管理方法、プログラム、及びタスク管理システム |
| WO2025074652A1 (ja) | 2023-10-03 | 2025-04-10 | パナソニックIpマネジメント株式会社 | タスク管理方法、プログラム、及びタスク管理システム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5488930B2 (ja) | 2014-05-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5488930B2 (ja) | 家事計画作成支援装置および家事計画作成支援方法 | |
| JP5807686B2 (ja) | 画像処理装置、画像処理方法及びプログラム | |
| US11175741B2 (en) | Frameworks, devices and methods configured for enabling gesture-based interaction between a touch/gesture controlled display and other networked devices | |
| JP6469706B2 (ja) | 深度センサを用いた構造のモデル化 | |
| JP6271960B2 (ja) | 情報処理システム | |
| Ishii et al. | Designing laser gesture interface for robot control | |
| US20210283773A1 (en) | Robot cleaner, terminal device and control method therefor | |
| US20180018826A1 (en) | Method for controlling an object | |
| JP2021186670A (ja) | コンテキストおよびユーザエクスペリエンスベースの移動ロボットスケジューリングおよび制御 | |
| CN108209745B (zh) | 清洁设备的控制方法、装置、计算机设备和存储介质 | |
| US20150227285A1 (en) | Electronic device configured to display three dimensional (3d) virtual space and method of controlling the electronic device | |
| KR20140126539A (ko) | 이동로봇, 사용자단말장치 및 그들의 제어방법 | |
| CN110955421A (zh) | 用于机器人编程的方法、系统、电子设备、存储介质 | |
| CN112041803A (zh) | 电子设备及其操作方法 | |
| JP2014502755A5 (ja) | ||
| KR102557736B1 (ko) | 드로잉을 통한 이동 로봇 제어 장치 및 그것의 동작 방법 | |
| JP2019087284A (ja) | ユーザインタフェースのための対話方法 | |
| US8836802B2 (en) | Method of defining camera scan movements using gestures | |
| WO2014203459A1 (ja) | 入力装置及び動作要求を入力する方法 | |
| KR101845046B1 (ko) | 요소 선택 장치, 요소 선택 방법 및 프로그램 | |
| CN104301661A (zh) | 一种智能家居监控方法、客户端及相应装置 | |
| US20220350626A1 (en) | Device navigational maps for connected devices | |
| JP7213924B2 (ja) | ロボット遠隔制御方法及びシステム | |
| CN104142736B (zh) | 视频监控设备控制方法和装置 | |
| EP3352421B1 (en) | Device location management for automated electrical installation |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130516 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130528 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20130729 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140114 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140212 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5488930 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |