JP2012196759A - 移動物体の位置管理方法、該方法を適用したロボットコントローラ - Google Patents
移動物体の位置管理方法、該方法を適用したロボットコントローラ Download PDFInfo
- Publication number
- JP2012196759A JP2012196759A JP2012140593A JP2012140593A JP2012196759A JP 2012196759 A JP2012196759 A JP 2012196759A JP 2012140593 A JP2012140593 A JP 2012140593A JP 2012140593 A JP2012140593 A JP 2012140593A JP 2012196759 A JP2012196759 A JP 2012196759A
- Authority
- JP
- Japan
- Prior art keywords
- queue
- position data
- registered
- moving object
- storage unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000000034 method Methods 0.000 title claims abstract description 14
- 238000007726 management method Methods 0.000 claims abstract description 21
- 238000003384 imaging method Methods 0.000 claims description 15
- 238000012545 processing Methods 0.000 abstract description 11
- 238000010586 diagram Methods 0.000 description 12
- 238000012217 deletion Methods 0.000 description 5
- 230000037430 deletion Effects 0.000 description 5
- 238000001514 detection method Methods 0.000 description 5
- 238000011144 upstream manufacturing Methods 0.000 description 5
- 238000007796 conventional method Methods 0.000 description 3
- 230000006870 function Effects 0.000 description 2
- 210000000707 wrist Anatomy 0.000 description 2
- 238000013500 data storage Methods 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005070 sampling Methods 0.000 description 1
- 238000012546 transfer Methods 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
- 238000003466 welding Methods 0.000 description 1
Images

Landscapes
- Manipulator (AREA)
Abstract
【課題】装置を複雑化することなく移動物体の2重登録を防止することが可能な移動物体の位置管理方法及び該方法を適用したロボットコントローラを提供する。
【解決手段】コンベヤ1によって搬送されるワークの位置をカメラ2及び画像処理装置によって検出し、その検出したワークの位置データを管理する方法であって、位置データを管理するキューを設け、キューに位置データを登録してコンベヤ1の動作量に基づき逐次更新するようにし、位置データをキューに登録する際には、その登録しようとする位置データと、既にキューに登録されている位置データとを比較し、同じワークを示す位置データが既にキューに登録されている場合には登録しないようにしたものである。
【選択図】図1
【解決手段】コンベヤ1によって搬送されるワークの位置をカメラ2及び画像処理装置によって検出し、その検出したワークの位置データを管理する方法であって、位置データを管理するキューを設け、キューに位置データを登録してコンベヤ1の動作量に基づき逐次更新するようにし、位置データをキューに登録する際には、その登録しようとする位置データと、既にキューに登録されている位置データとを比較し、同じワークを示す位置データが既にキューに登録されている場合には登録しないようにしたものである。
【選択図】図1
Description
本発明は、コンベヤ等の運搬装置によって搬送される移動物体の位置を管理する方法、及び該方法を適用したロボットコントローラに関する。
従来、コンベヤによって搬送される移動物体(以下、ワークという)を追跡し、そのワークに対してロボット操作を行うロボットシステムがあるが、この種のシステムで、複数のワークを操作対象としている場合には、ワークの位置検出にカメラと画像処理装置を用いて、各ワークがコンベヤ上に離散して配置された場合にも対応できるように構成したものが多く見受けられる。
ところで、従来の自動車の溶接ラインのように低速で流れるワークに対してロボット作業を行う場合においては、検出したワークの情報、例えばワークの種類やワークの位置といった情報を、処理装置へ即、伝達して処理しても問題ないが、上述したようにワークが複数あったり、またワークがロボットの可動範囲に到着する間隔にばらつきがある場合には、あるワークに対する操作中に次のワークがロボットの可動範囲に到着することがあることから、検出したワークの情報を処理装置に即、伝達してしまうと不具合が生じる。このため、現在の操作が終わるまで何らかの方法で情報を記憶しておく必要があり、このような場合の一般的なデータ保存方法としてキュー(FIFO)構造がある。このキューとは、データの登録・参照・削除、の3つの操作が可能な構造で、同時に複数の情報を記憶でき、登録順にデータの参照が行なわれる特徴を有し、上述したカメラと画像処理装置を用いて位置検出を行うシステムでも、このキューを用いた位置管理が行われている。
ここで、カメラと画像処理装置を用いた位置検出について簡単に説明する。
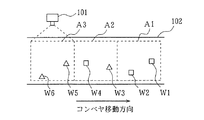
図10は、カメラでの各撮影タイミングにおけるカメラ視野を図示したものである。図のA1〜A3がその各カメラ視野(A3:今回のカメラ視野、A2:前回のカメラ視野、A1:前々回のカメラ視野)を示している。なお、コンベヤ102の移動方向は図示右方向である。このようにカメラ101と画像処理装置を用いた位置検出においては、図から明らかなように、各撮影タイミングにおける各カメラ視野が互いに重ならないような撮影タイミングを以て撮影が実施されるようになっている。これは、1つのワークが2度撮影されることによる同じワークの位置データのキューへの2重登録を排除するための構成である。
図10は、カメラでの各撮影タイミングにおけるカメラ視野を図示したものである。図のA1〜A3がその各カメラ視野(A3:今回のカメラ視野、A2:前回のカメラ視野、A1:前々回のカメラ視野)を示している。なお、コンベヤ102の移動方向は図示右方向である。このようにカメラ101と画像処理装置を用いた位置検出においては、図から明らかなように、各撮影タイミングにおける各カメラ視野が互いに重ならないような撮影タイミングを以て撮影が実施されるようになっている。これは、1つのワークが2度撮影されることによる同じワークの位置データのキューへの2重登録を排除するための構成である。
このように、互いにカメラ視野が重なることなく撮影された各撮影画像から検出された各ワークの位置データは、上述したようにキューに順次登録され、適宜処理部へと与えられ、ロボット動作が実施されるようになっている。後述の図12(a)は図10に示した全てのワークW1〜W6が登録された状態のキューを示している。
以下、このようにしてキューに登録された位置データの利用に係るロボット動作について説明する。
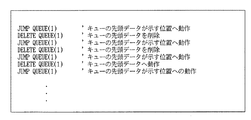
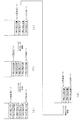
図11はロボット動作を記述したユーザプログラムの一例を示す図で、コンベヤ102上を流れてくるワークW1〜W6を順次ハンドリングするロボット動作を記述したものである。図12は図11のユーザプログラムが実行されたときのキューの変化の様子を示した図である。なお、図12に示すキューの各格納場所は、下から順にユーザプログラムのQUEUE(1)〜QUEUE(6)にそれぞれ対応している。
図11はロボット動作を記述したユーザプログラムの一例を示す図で、コンベヤ102上を流れてくるワークW1〜W6を順次ハンドリングするロボット動作を記述したものである。図12は図11のユーザプログラムが実行されたときのキューの変化の様子を示した図である。なお、図12に示すキューの各格納場所は、下から順にユーザプログラムのQUEUE(1)〜QUEUE(6)にそれぞれ対応している。
図11に示すユーザプログラムが実行されると、まず、1行目の実行によってキューの先頭データで示される位置へロボットが移動して当該位置にあるワークW1のハンドリングが行われ、2行目において、そのキューの先頭データ(即ち、ワークW1の位置データ)が削除される。これにより、キューは図12(b)に示すようにワークW2〜W6の各位置データが先頭方向にシフトした構成となる。続いて3行目において、同様にしてワークW2がハンドリングされ、4行目においてそのワークW2の位置データが削除される。これにより、キューは図12(c)に示すようにワークW3〜W6の各位置データが先頭方向にシフトした構成となる。次いで、5行目においてワークW3がハンドリングされ、そのワークW3の位置データが削除される。その結果、キューは図12の(d)に示すようになる。同様にしてW4〜W6のハンドリング、キューデータの削除が繰り返されるようになっている。
このように、従来の方法では、一つのワークがキューに2重登録されることのないように各撮影タイミングにおけるカメラ視野が互い重ならないように撮影しており、そのタイミングを合わせるのが困難であった。また、そのタイミングを合わせるための構成が必要となることから装置が複雑化する上、また、このような構成を採用してもコンベヤ速度にムラが有る場合には、その補償が困難であった。
また、キューは登録順に読み出し(データ参照)が行われるデータ構造であるため、上述したようなワークの搬送順にハンドリングを行うアプリケーションにしか対応できず、近年の多様なアプリケーションへの対応が困難で、柔軟性に欠けていた。具体的には、例えばコンベヤ上を流れる細長い部品の胴部分を、先が二股に分かれたロボットハンドで把持する場合、コンベヤ上に前記細長部品が3つ、最初と3つ目の部品が同じ方向を向き、2つ目の部品が最初と3つ目の部品に対して90度傾いて搬送されている場合、従来の方法では、流れてくる順番に把持する必要があるため、1つ目の部品を把持後、手首を90度回転させて2つ目の部品を把持し、再度90度回転させて3つ目の部品を把持する動作が必要となる。ところが、このように搬送順にハンドリングするのではなく、1つ目の部品を把持後、3つ目の部品を取りに行ってから2つ目の部品を取りに行くようにすれば、手首の回転動作は1回で良く、高速な動作が得られる。にもかかわらず、従来の位置管理方法では、このような動作は行えず、アプリケーションの開発を妨げていた。また、同様に二股のロボットハンドを使い、コンベヤ上を2種類のワークA、Bが流れてくる場合に、A,B,Aの順番で流れてきたワークをAのワークを続けてハンドリングすることも従来は不可能であった。
本発明は、このような点に鑑みなされたもので、装置を複雑化することなく移動物体の2重登録を防止することが可能な移動物体の位置管理方法及び該方法を適用したロボットコントローラを提供することを第1の目的としたものである。
また、本発明は上記第1の目的に加え、種々のアプリケーションにも柔軟に対応することが可能な移動物体の位置管理方法及び該方法を適用したロボットコントローラを提供することを第2の目的としたものである。
(1)本発明の一つの態様に係る移動物体の位置管理方法は、運搬装置によって搬送される移動物体の位置を撮像手段によって検出し、その検出した移動物体の位置データを管理する方法であって、位置データを管理するキューを設け、キューに位置データを登録して運搬装置の動作量に基づき逐次更新するようにし、位置データをキューに登録する際には、その登録しようとする位置データと、既にキューに登録されている位置データとを比較し、同じ移動物体を示す位置データが既にキューに登録されている場合には登録しないようにしたものである。
本発明によれば、位置データをキューに登録する際に、その登録しようとする位置データと、既にキューに登録されている位置データとを比較し、同じ移動物体を示す位置データが既にキューに登録されている場合には登録しないようにしたので、撮像手段による撮影領域が前回と今回の撮影タイミングにおいて重複する領域がある場合に、その重複領域に移動物体が存在する場合にも、その移動物体の位置データがキューに2重に登録されるのを防止することが可能となる。
(2)本発明の他の態様に係る移動物体の位置管理方法は、上記(1)において、キューが、その先頭データに限られず、任意位置の位置データが参照されるものである。
本発明によれば、キュー内の任意位置の位置データが参照可能であるので、キューへの登録順に限定されない位置データの参照が可能となり、位置データを利用するアプリケーションの開発に際して、柔軟性に優れた移動物体の位置管理方法を得ることができる。
(3)本発明の他の態様に係る移動物体の位置管理方法は、上記(1)又は(2)において、キューに登録された位置データを、移動物体に対して所定の操作を行うロボットに対する動作位置として参照するものである。
本発明によれば、キューに登録された位置データを、移動物体に対して所定の操作を行うロボットに対する動作位置として参照することが可能となる。
(4)本発明の他の態様に係る移動物体の位置管理方法は、上記(3)において、キューを複数のロボットで共有するようにしたものである。
本発明によれば、キューを複数のロボットで共有するようにしたので、複数のロボットで運搬装置上の移動物体を追跡してその移動物体に操作を行うロボットシステムの構築が簡単に行える移動物体の位置管理方法を得ることができる。
(5)本発明の一つの態様に係るロボットコントローラは、運搬装置によって搬送される移動物体の位置を撮像手段によって検出し、その検出した移動物体の位置データをキューによって管理するロボットコントローラであって、移動物体の位置データを格納するキュー記憶部と、撮像手段で検出した移動物体の位置データをキュー記憶部に順次登録するキュー操作部と、キュー記憶部に登録された移動物体の位置データを運搬装置の動作量に基づいて逐次更新するキュー更新部とを備え、キュー操作部は、位置データをキュー記憶部に登録する際、その登録しようとする位置データと、キュー記憶部に既に登録されている位置データとを比較し、同じ移動物体を示す位置データが既にキュー記憶部に登録されている場合には登録しないようにしたものである。
本発明によれば、位置データをキューに登録する際に、その登録しようとする位置データと、既にキューに登録されている位置データとを比較し、同じ移動物体を示す位置データが既にキューに登録されている場合には登録しないようにしたので、撮像手段による撮影領域が前回と今回の撮影タイミングにおいて重複する領域がある場合に、その重複領域に移動物体が存在する場合にも、その移動物体の位置データがキューに2重に登録されるのを防止することが可能となる。
(6)本発明の他の態様に係るロボットコントローラは、上記(5)において、キュー操作部を、キュー記憶部の先頭データに限られず、任意位置に登録された位置データを参照可能に構成したものである。
本発明によれば、キュー操作部からキュー記憶部内の任意位置の位置データが参照可能であるので、キューへの登録順に限定されない位置データの参照が可能となり、位置データを利用するアプリケーションの開発に際して、柔軟性に優れた位置管理方法を提供したロボットコントローラを得ることができる。
(7)本発明の他の態様に係るロボットコントローラは、上記(5)又は(6)において、キュー操作部は、キュー記憶部に登録された位置データを参照し、移動物体に対して所定の動作を行うロボットを動作させるための位置データとして出力するものである。
本発明によれば、移動物体に対して所定の操作を行うロボットに対する動作位置としてキュー記憶部内の位置データを参照することができる。
(8)本発明の他の態様に係るロボットコントローラは、上記(7)において、キュー記憶部を複数のロボットで共有したものである。
本発明によれば、キューを複数のロボットで共有するようにしたので、複数のロボットで運搬装置上の移動物体を追跡してその移動物体に操作を行うロボットシステムの構築が簡単に行えるロボットコントローラを得ることができる。
実施の形態1.
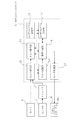
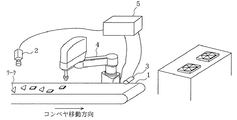
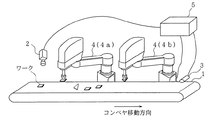
図1は本発明の実施の形態1のロボットコントローラの機能ブロック図、図2は本発明の実施の形態1のソフトウェア構成を示す図、図3は本発明の実施の形態1の移動物体の位置管理方法を適用したシステムの概略構成図である。
図において、1は運搬装置としてのコンベヤ、2はコンベヤ1上を撮影し、その撮影画像を処理する画像処理装置(図示せず)と共にワークの位置検出を行う撮像手段としてのカメラ、3はコンベヤ1に取り付けられ、コンベヤ1の動作量を検出するためのエンコーダ、4はロボットで、これらコンベヤ1、カメラ2、エンコーダ3及びロボット4がロボットコントローラ5に接続されてシステムが構成されている。
図1は本発明の実施の形態1のロボットコントローラの機能ブロック図、図2は本発明の実施の形態1のソフトウェア構成を示す図、図3は本発明の実施の形態1の移動物体の位置管理方法を適用したシステムの概略構成図である。
図において、1は運搬装置としてのコンベヤ、2はコンベヤ1上を撮影し、その撮影画像を処理する画像処理装置(図示せず)と共にワークの位置検出を行う撮像手段としてのカメラ、3はコンベヤ1に取り付けられ、コンベヤ1の動作量を検出するためのエンコーダ、4はロボットで、これらコンベヤ1、カメラ2、エンコーダ3及びロボット4がロボットコントローラ5に接続されてシステムが構成されている。
ロボットコントローラ5は、ユーザプログラムを記憶するユーザプログラム記憶部11、該ユーザプログラム記憶部11に記憶されたユーザプログラムを実行するユーザプログラム実行部12、カメラ2と画像処理装置により検出されたワークの現在位置を示す位置データキュー(以下、単に位置データという)を記憶するキュー記憶部13、該キュー記憶部13への位置データの登録、参照、削除、の操作を行うキュー操作部14、前記キュー記憶部13の位置データをコンベヤ1の動作量に基づいて逐次更新するキュー更新部15、作業ポイント(ロボット手先)の軌道(各関節の角度)を生成し、これをモータ指令値に変換して後述のモータ制御部18に出力する軌道生成部16、軌道生成部16からのモータ指令値に従って各関節のモータ4aを制御するモータ制御部17を備えた構成となっている。なお、軌道生成部16は外部タイマなどのハードウェアや後述のオペレーティングシステム(OS)により所定のサンプリングタイム毎に起動される。
また、ロボットコントローラ5のソフトウェア構成は、図2に示すようにユーザプログラムと、ロボットコントローラ5を制御し、イベント機能やマルチタスク機能等を有するオペレーティングシステム(OS)と、ロボット4やコンベヤ1の位置検出等を行う制御プログラムとを備えた構成となっている。
キュー記憶部13は、任意位置の要素(ここでは位置データ)の参照が可能なデータ構造を有し、一般的なFIFO(First In First Out)型のキューとは厳密には多少異なるものであるが、キュー記憶部13内の要素の参照及び削除後においてその削除要素より後に登録された各要素がキューの先頭方向にシフトする構造については変わりはない。
キュー操作部14は、キュー記憶部13に位置データを登録する際に、その位置データとキュー記憶部13に既に登録されている位置データとを比較し、同じ位置データが既にキュー記憶部13内に登録されている場合には、同じワークが既に登録済であると判断して、その位置データの登録は行なわない。このように、位置データを登録する際にキュー記憶部13内の位置データと比較して、その比較結果に応じてキューへの登録に制限を加えることにより、以下のような利点を奏する。
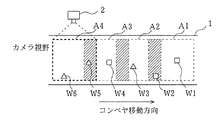
図4は、その利点を説明するための図で、特にカメラ2による各撮影タイミングにおけるカメラ視野を示している。図のA1〜A4が、その各カメラ視野(A4:今回のカメラ視野、A3:前回のカメラ視野、A2:前々回のカメラ視野、A1:前々々回のカメラ視野)を示しており、W1〜W6はそれぞれワークを示している。
従来は上述したように各カメラ視野が互いに重ならないような構成を以てワークの2重登録を防止していたが、ここではカメラ視野が重なっても何等問題とならない。即ち、各カメラ視野A1〜A4が互いに重なった領域(図中のハッチング領域)にある例えばワークW2は、カメラ視野A1,A2のそれぞれ領域において位置検出が行われるが、その位置データはカメラ視野A1においてはキュー記憶部13へ登録されるが、次のカメラ視野A2においては、先のカメラ視野A1において既に登録されているため、登録が行われない。このようにキュー記憶部13への登録時にチェックを行うことによりワークの2重登録の防止が簡単に行えるようになる。なお、同様にしてワークW5に関しても2重登録が防止される。
従来は上述したように各カメラ視野が互いに重ならないような構成を以てワークの2重登録を防止していたが、ここではカメラ視野が重なっても何等問題とならない。即ち、各カメラ視野A1〜A4が互いに重なった領域(図中のハッチング領域)にある例えばワークW2は、カメラ視野A1,A2のそれぞれ領域において位置検出が行われるが、その位置データはカメラ視野A1においてはキュー記憶部13へ登録されるが、次のカメラ視野A2においては、先のカメラ視野A1において既に登録されているため、登録が行われない。このようにキュー記憶部13への登録時にチェックを行うことによりワークの2重登録の防止が簡単に行えるようになる。なお、同様にしてワークW5に関しても2重登録が防止される。
また、キュー操作部14は、キュー記憶部13の位置データを参照し、該位置データを必要とする構成部に出力する動作を行っている。例えばユーザプログラム実行部12で位置データの表示を指示するような命令が実行された場合、キュー記憶部13の位置データを参照し、該位置データをユーザプログラム実行部12に出力し、また、例えば「JUMP QUEUE(1)」のような動作命令が実行された場合、キューの先頭データを参照して、軌道生成部16に出力する動作を行う。
次に、本実施の形態1の動作を説明する。
所定のプログラムが実行されると、カメラ2によってコンベヤ1上を流れるワークの撮影が開始され、その撮影画像からワークが検出されてその位置データがキュー操作部14によりキュー記憶部13に登録される。このとき、キュー操作部14は今回登録しようとする位置データと既にキュー記憶部13に登録されている位置データとの比較を行って、キュー記憶部13内に同じワークを示す位置データの登録がないときへの登録を行う。キュー記憶部13に登録された位置データは、キュー更新部15によりエンコーダ3からのパルス信号に基づき順次更新されている。
所定のプログラムが実行されると、カメラ2によってコンベヤ1上を流れるワークの撮影が開始され、その撮影画像からワークが検出されてその位置データがキュー操作部14によりキュー記憶部13に登録される。このとき、キュー操作部14は今回登録しようとする位置データと既にキュー記憶部13に登録されている位置データとの比較を行って、キュー記憶部13内に同じワークを示す位置データの登録がないときへの登録を行う。キュー記憶部13に登録された位置データは、キュー更新部15によりエンコーダ3からのパルス信号に基づき順次更新されている。
ここで、例えば図4に示すようにコンベヤ1上にワークW1〜W6が搬送されている場合、まずカメラ2の最初のカメラ視野A1に含まれるワークW1及びワークW2の位置データがこの順にキュー記憶部13に登録される。次いで、次のカメラ視野A2からワークW2及びワークW3が検出され、これらの位置データがキュー記憶部13に登録されることになるが、ワークW2の位置データについては既に登録されているため登録は行なわれず、ワークW3のみがキュー記憶部13に登録されることとなる。同様にしてワークW4〜W6も登録され、結果、キュー記憶部13のキューは後述の図6(a)示すように先頭から順にワークW1〜W6が登録された構成となる。
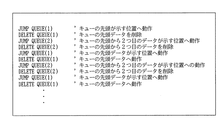
図5はユーザプログラムの一例を示す図である。
ここで、図5に示すユーザプログラムを実行した場合について考える。このユーザプログラムは、コンベヤ1上に2種類のワーク(三角形と四角形)が混在して流れており、交互にハンドリングを行う場合のプログラム例を示している。ここで、W1,W2,W4が四角形のワーク、W3,W5,W6が三角形のワークとする。なお、図中「’」以降はコメント文である。
ここで、図5に示すユーザプログラムを実行した場合について考える。このユーザプログラムは、コンベヤ1上に2種類のワーク(三角形と四角形)が混在して流れており、交互にハンドリングを行う場合のプログラム例を示している。ここで、W1,W2,W4が四角形のワーク、W3,W5,W6が三角形のワークとする。なお、図中「’」以降はコメント文である。
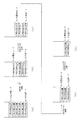
図6は図5のユーザプログラムが実行されたときのキュー記憶部のキューの変化の様子を示す図で、(a)はユーザプログラム実行前の状態を示している。なお、キューの各格納場所は下から順にユーザプログラムのQUEUE(1)〜QUEUE(6)にそれぞれ対応している。
このユーザプログラムがユーザプログラム実行部12で実行されると、まず、1行目(JUMP QUEUE(1))の実行により、キュー操作部14はキューの先頭データを参照し、その先頭データ、即ちワークW1の位置データを軌道生成部16に出力する。軌道生成部16は、ワークW1へロボット4を動作させる軌道を生成し、その関節角度をモータ指令値に変換してモータ制御部17へ出力する。モータ制御部17はそのモータ指令値に従ってロボット4の各関節を動作させるように制御する。これによりロボット4はロボット手先をワークW1(四角形ワーク)へ移動してハンドリングする動作を行う。そして、2行目においてキュー操作部14は、キューの先頭データ(即ちワークW1の位置データ)を削除する。これにより、最初、図6(a)に示す状態にあったキューが(b)に示すように先頭データが削除され、ワークW2〜W6の位置データが先頭方向にシフトし、ワークW2の位置データがキューの先頭に位置した状態となる。
続いて3行目においてキューの先頭から2つ目の位置データで示されるワークW3(三角形ワーク)のハンドリングが実行され、4行目においてキューの先頭から2つ目のデータ、即ちワークW3の位置データがキューから削除される。この削除後のキューは図6(c)に示すようにワークW3の位置データが削除されてワークW4〜W6の位置データがキューの先頭方向にシフトした構成となる。
続いて5行目においてキューの先頭データ(即ちワークW2の位置データ)で示される位置へのロボット動作が行われて当該位置にあるワークW2(四角形ワーク)のハンドリングが行われ、そのワークW2の位置データをキューから削除する。この削除後のキューは図6(d)に示すようにワークW2の位置データが削除されてワークW4〜W6の位置データがキューの先頭方向にシフトし、ワークW4の位置データがキューの先頭に位置した状態となる。同様にしてワークW5(三角形ワーク)がハンドリングされ、その位置データが削除されてキューは図6(e)に示すようになり、続いてワークW4(四角形ワーク),ワークW6(三角形ワーク)とハンドリングが続けられ、該当の位置データの削除も同様に行われる。
本実施の形態1によれば、位置データをキュー記憶部13に登録する際に、既にキュー記憶部13に登録された位置データと比較して同じワークを示す位置データが登録されている場合には登録しないようにしたので、特別なハードウェア構成を取ることなく、ソフトウェアによって2重登録を防止することが可能となる。
また、キュー記憶部13のキューを参照する際は、キューの先頭のみでなく任意位置を参照できるようにしたので、所望の順序でワークをハンドリングするアプリケーションの開発が可能となり、キューの先頭データから順に参照するように限られていた従来技術に比べ汎用性に優れたシステムを構築することが可能となる。具体的には例えば上述したようにコンベヤ1上を多種類のワークが混在して流れる場合に、交互にワークをハンドリングする等のシステムの構築が可能となる。
また、ワークの位置データをキューによって管理するようにしたので、コンベヤ1上を複数のワークが流れる場合の各ワークの位置管理が容易になる。
実施の形態2.
上記実施の形態1は1台のコンベヤに対して1台のロボットを配置したシステムにおける位置管理を示したものであるが、本実施の形態2は図7に示すように1台のコンベヤ1に対して複数のロボット4(ここでは2台で、特に上流側のロボットを4a、下流側を4bと符号を付す)を配置したシステムにおける位置管理に関するものである。このように複数のロボット4を設置する場合、1つのキューを複数のロボット4で共有するようにする。また、ここでは、図4と同様の撮影により、ユーザプログラム実行前においてキューが後述の図9(a)の状態にあるとして説明を行う。
上記実施の形態1は1台のコンベヤに対して1台のロボットを配置したシステムにおける位置管理を示したものであるが、本実施の形態2は図7に示すように1台のコンベヤ1に対して複数のロボット4(ここでは2台で、特に上流側のロボットを4a、下流側を4bと符号を付す)を配置したシステムにおける位置管理に関するものである。このように複数のロボット4を設置する場合、1つのキューを複数のロボット4で共有するようにする。また、ここでは、図4と同様の撮影により、ユーザプログラム実行前においてキューが後述の図9(a)の状態にあるとして説明を行う。
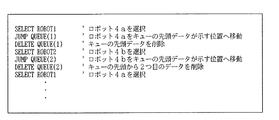
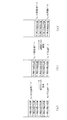
図8はユーザプログラムの一例を示す図である。図9は図8のユーザプログラムを実行した場合のキュー記憶部のキューの変化の様子を示す図である。
このユーザプログラムがユーザプログラム実行部12で実行されると、まず1行目の実行により、ROBOT1(ここではロボット4aとする)が選択される。そして、2行目の実行によりキュー操作部14がキューの先頭データを参照し、その先頭データ、即ちワークW1の位置データを軌道生成部16に出力する。これによりロボット4aでワークW1のハンドリングが行われる。そして、3行目においてキュー操作部14はそのワークW1の位置データを削除する。これにより、最初、図9(a)に示す状態にあったキューが(b)に示すようにキューの先頭データが削除されてワークW2〜W6の位置データがキューの先頭方向にシフトした構成となる。
このユーザプログラムがユーザプログラム実行部12で実行されると、まず1行目の実行により、ROBOT1(ここではロボット4aとする)が選択される。そして、2行目の実行によりキュー操作部14がキューの先頭データを参照し、その先頭データ、即ちワークW1の位置データを軌道生成部16に出力する。これによりロボット4aでワークW1のハンドリングが行われる。そして、3行目においてキュー操作部14はそのワークW1の位置データを削除する。これにより、最初、図9(a)に示す状態にあったキューが(b)に示すようにキューの先頭データが削除されてワークW2〜W6の位置データがキューの先頭方向にシフトした構成となる。
続いて4行目においてROBOT2(ここではロボット4b)が選択され、5行目においてキューの先頭データが示すワークW2がロボット4bでハンドリングされ、6行目においてそのワークW2の位置データが削除される。この削除後のキューは図9(b)に示すようにワークW2の位置データが削除されてワークW3〜W6の位置データがキューの先頭方向にシフトした構成となる。
このように、複数のロボットを配置する場合にも、キューは1つとして、複数のロボットで共有するようにしたことにより、実施の形態1とほぼ同じ作用及び効果が得られると共に、コンベヤ1上の複数のワークを複数のロボット4でハンドリングするシステムの構築が簡単に実現できる。
なお、従来、1台のコンベヤに2台のロボットを設置して各ロボット4にワークをハンドリングさせる場合には、各ロボット毎にカメラを設置し、また、ロボット毎にキューを設けるようにしていた。このように構成した従来のシステムで、例えば上流のロボットで取りこぼしたワークを下流のロボットでハンドリングするアプリケーションを実施する場合には、上流のロボットで取りこぼしたワークを、下流のカメラで再認識し、該ワークの位置データを上流側のロボットのキューから削除して下流側のロボットのキューに登録し、下流側のロボットにハンドリングさせるようにすることになる。
このように、従来の方法ではカメラをロボット毎に用意していることから装置構成が複雑となり、また、キューの再登録が必要となって処理が煩雑となっていた。これに対し、本実施の形態1においては、ロボットの設置台数によらずコンベヤに対してカメラを1台設置し、そのカメラで認識したワークの位置データを1つのキューに登録して、該キューを各ロボットで共有するようにしたことにより、これと同様のアプリケーションを実施する場合には、上流のロボット4aで取りこぼしたワークの位置データをキューから削除することなく下流のロボット4bに割り当てることにより対応できるので(なお、ロボット4bに割り当てた後はその位置データはキューから削除される)、システム構成が簡単で済み、また、キューの再登録処理を不要とすることができる。
1 コンベヤ、2 カメラ、4 ロボット、5 ロボットコントローラ、13 キュー記憶部、14 キュー操作部、15 キュー更新部。
Claims (8)
- 運搬装置によって搬送される移動物体の位置を撮像手段によって検出し、その検出した移動物体の位置データを管理する方法であって、
前記位置データを管理するキューを設け、該キューに位置データを登録して運搬装置の動作量に基づき逐次更新するようにし、位置データをキューに登録する際には、その登録しようとする位置データと、既にキューに登録されている位置データとを比較し、同じ移動物体を示す位置データが既にキューに登録されている場合には登録しないようにしたことを特徴とする移動物体の位置管理方法。 - 前記キューは、該キューの先頭データに限られず、任意位置の位置データが参照されることを特徴とする請求項1記載の移動物体の位置管理方法。
- 前記キューに登録された位置データを、移動物体に対して所定の操作を行うロボットに対する動作位置として参照することを特徴とする請求項1又は2記載の移動物体の位置管理方法。
- 前記キューを複数のロボットで共有することを特徴とする請求項3記載の移動物体の位置管理方法。
- 運搬装置によって搬送される移動物体の位置を撮像手段によって検出し、その検出した移動物体の位置データをキューによって管理するロボットコントローラであって、
移動物体の位置データを格納するキュー記憶部と、
前記撮像手段で検出した移動物体の位置データを前記キュー記憶部に順次登録するキュー操作部と、
前記キュー記憶部に登録された移動物体の位置データを運搬装置の動作量に基づいて逐次更新するキュー更新部とを備え、
前記キュー操作部は、位置データをキュー記憶部に登録する際、その登録しようとする位置データと、キュー記憶部に既に登録されている位置データとを比較し、同じ移動物体を示す位置データが既にキュー記憶部に登録されている場合には登録しないことを特徴とするロボットコントローラ。 - 前記キュー操作部を、前記キュー記憶部の先頭データに限られず、任意位置に登録された位置データを参照可能に構成したことを特徴とする請求項5記載のロボットコントローラ。
- 前記キュー操作部は、前記キュー記憶部に登録された位置データを参照し、移動物体に対して所定の動作を行うロボットを動作させるための位置データとして出力することを特徴とする請求項5又は請求項6記載のロボットコントローラ。
- 前記キュー記憶部を複数のロボットで共有したことを特徴とする請求項7記載のロボットコントローラ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012140593A JP2012196759A (ja) | 2012-06-22 | 2012-06-22 | 移動物体の位置管理方法、該方法を適用したロボットコントローラ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012140593A JP2012196759A (ja) | 2012-06-22 | 2012-06-22 | 移動物体の位置管理方法、該方法を適用したロボットコントローラ |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010176202A Division JP2010240838A (ja) | 2010-08-05 | 2010-08-05 | 移動物体の位置管理方法、該方法を適用したロボットコントローラ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012196759A true JP2012196759A (ja) | 2012-10-18 |
Family
ID=47179497
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012140593A Withdrawn JP2012196759A (ja) | 2012-06-22 | 2012-06-22 | 移動物体の位置管理方法、該方法を適用したロボットコントローラ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012196759A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103802106A (zh) * | 2012-11-13 | 2014-05-21 | 株式会社安川电机 | 机器人系统 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0748018A (ja) * | 1993-08-03 | 1995-02-21 | Omori Mach Co Ltd | 物品移載装置用物品検出装置 |
| JPH09131683A (ja) * | 1995-11-10 | 1997-05-20 | Fanuc Ltd | 複数のロボットにトラッキング動作を行なわせるための視覚センサ・ロボットシステム |
| JPH1190871A (ja) * | 1997-09-19 | 1999-04-06 | Yaskawa Electric Corp | ロボットとコンベアの同期制御方法 |
-
2012
- 2012-06-22 JP JP2012140593A patent/JP2012196759A/ja not_active Withdrawn
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0748018A (ja) * | 1993-08-03 | 1995-02-21 | Omori Mach Co Ltd | 物品移載装置用物品検出装置 |
| JPH09131683A (ja) * | 1995-11-10 | 1997-05-20 | Fanuc Ltd | 複数のロボットにトラッキング動作を行なわせるための視覚センサ・ロボットシステム |
| JPH1190871A (ja) * | 1997-09-19 | 1999-04-06 | Yaskawa Electric Corp | ロボットとコンベアの同期制御方法 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103802106A (zh) * | 2012-11-13 | 2014-05-21 | 株式会社安川电机 | 机器人系统 |
| JP2014097540A (ja) * | 2012-11-13 | 2014-05-29 | Yaskawa Electric Corp | ロボットシステム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109313417B (zh) | 帮助机器人定位 | |
| US9604365B2 (en) | Device and method of transferring articles by using robot | |
| TWI595987B (zh) | 機械臂系統 | |
| JP6308248B2 (ja) | コンベアトラッキング等に向けられたガイダンス装置 | |
| JP5316563B2 (ja) | 画像処理装置および画像処理システム | |
| CN104039511B (zh) | 摄像检查装置及该摄像检查装置的控制装置及控制方法 | |
| JP2012187651A (ja) | 画像処理装置および画像処理システム、ならびにそれらに向けられたガイダンス装置 | |
| JP7281349B2 (ja) | 遠隔操作システム | |
| CN103770122B (zh) | 机器人系统 | |
| WO2009148089A1 (ja) | ハンドリング装置、制御装置、制御方法およびプログラム | |
| US11633852B2 (en) | Computing device, machine learning method, and storage medium | |
| JP2004249391A (ja) | ワーク搬送装置 | |
| CN109421048A (zh) | 机器人系统 | |
| JP2002192486A (ja) | ロボット制御方法及び該方法を適用したロボットコントローラ | |
| CN102785249A (zh) | 机械手控制系统,机械手系统以及程序 | |
| CN112894799B (zh) | 显示装置和显示程序 | |
| WO2020179416A1 (ja) | ロボット制御装置、ロボット制御方法、及びロボット制御プログラム | |
| JP2021121974A (ja) | 経路データ作成装置、経路データ作成システム及び経路データ作成方法 | |
| JP2011140084A (ja) | 制御装置、ロボット、ロボットシステム及びロボットの追従方法 | |
| JPWO2022124004A5 (ja) | ||
| JP5198161B2 (ja) | ハンドリング装置およびワークハンドリング方法 | |
| WO1998054673A1 (fr) | Dispositif d'acquisition d'image | |
| JP2002283257A (ja) | 移動物体の位置管理方法、該方法を適用したロボットコントローラ | |
| JP2010240838A (ja) | 移動物体の位置管理方法、該方法を適用したロボットコントローラ | |
| CN112469538B (zh) | 数据生成装置及方法、数据生成程序、以及远程操作系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120719 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20120719 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130611 |
|
| A761 | Written withdrawal of application |
Free format text: JAPANESE INTERMEDIATE CODE: A761 Effective date: 20130701 |