JP2012202694A - カメラ校正方法 - Google Patents
カメラ校正方法 Download PDFInfo
- Publication number
- JP2012202694A JP2012202694A JP2011064466A JP2011064466A JP2012202694A JP 2012202694 A JP2012202694 A JP 2012202694A JP 2011064466 A JP2011064466 A JP 2011064466A JP 2011064466 A JP2011064466 A JP 2011064466A JP 2012202694 A JP2012202694 A JP 2012202694A
- Authority
- JP
- Japan
- Prior art keywords
- camera
- feature point
- calculated
- calculating
- correction amount
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Length Measuring Devices By Optical Means (AREA)
- Measurement Of Optical Distance (AREA)
- Image Processing (AREA)
- Image Analysis (AREA)
Abstract
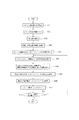
【解決手段】複数の特徴点が設けられ、各特徴点の相対位置が既知である校正器を撮像する(S2)。撮像した校正器の画像情報から校正器の特徴点を抽出する(S3)。2つのカメラそれぞれのカメラパラメータの初期値を算出する(S4)。算出したカメラパラメータを用いて、2つ以上の特徴点の三次元位置座標を算出する(S5)。三次元位置座標を算出した各特徴点のうち、2つの特徴点間の距離を算出する(S6)。算出した距離と実際の距離との誤差を算出する(S7)。算出した誤差を用いてカメラパラメータの修正量を算出する(S8)。算出した修正量の分、カメラパラメータを修正して更新する(S9)。
【選択図】図3
Description
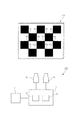
図1は、本発明の第1実施形態に係るステレオ撮像装置の概略構成を示す説明図である。ステレオ撮像装置100は、被測定物を撮像する複数(本第1実施形態では2台)のカメラ1Lとカメラ1Rが接続された制御装置2と、制御装置2に接続された入力装置3とを備えている。制御装置2は、CPU2a及び記憶部2b等を備えたコンピュータであり、装置全体を制御するものである。そして、制御装置2は、被測定物の三次元位置を測定する測定モードと、各カメラ1L,1Rのカメラパラメータ(内部パラメータ及び外部パラメータ)を校正する校正モードとに切り替え可能に構成されている。制御装置2は、測定モードでは、各カメラ1L,1Rにより被測定物を撮像して得られたそれぞれの画像データをカメラ1L,1Rのカメラパラメータを用いて補正し、補正後の各画像データを用いて被測定物の三次元位置の測定を行う処理部として機能する。

次に、本発明の第2実施形態に係るステレオ撮像装置におけるカメラ校正方法について説明する。図4は、本発明の第2実施形態に係るステレオ撮像装置の制御装置による各カメラのカメラ校正の処理動作を示すフローチャートである。なお、本第2実施形態のステレオ撮像装置では、上記第1実施形態のステレオ撮像装置と同様の構成であり、また、校正器も同一の構成であるので、各構成については上記第1実施形態と同様の符号を用いて説明する。また、図4のフローチャートの各ステップの説明において、図3のフローチャートのステップと同様の処理を行うものについては、同一符号を付してその詳細な説明を省略する。
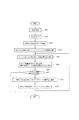
次に、本発明の第3実施形態に係るステレオ撮像装置におけるカメラ校正方法について説明する。図5は、本発明の第3実施形態に係るステレオ撮像装置の制御装置による各カメラのカメラ校正の処理動作を示すフローチャートである。なお、本第3実施形態のステレオ撮像装置では、上記第1実施形態のステレオ撮像装置と同様の構成であり、また、校正器も同一の構成であるので、各構成については上記第1実施形態と同様の符号を用いて説明する。また、図5のフローチャートの各ステップの説明において、図3のフローチャートのステップと同様の処理を行うものについては、同一符号を付してその詳細な説明を省略する。
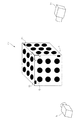
次に、本発明の第4実施形態に係るステレオ撮像装置におけるカメラ校正方法について説明する。図6は、カメラ校正を実行するために校正器を撮像している様子を示す模式図である。上記第1〜第3実施形態では、平面状の校正器C1を用いたが、本第4実施形態では、姿勢の異なる3面の平面を有する校正器C2を用いている。なお、本第4実施形態のステレオ撮像装置では、上記第1実施形態のステレオ撮像装置と同様の構成であり、各構成については上記第1実施形態と同様の符号を用いて説明する。
次に、本発明の第5実施形態に係るステレオ撮像装置におけるカメラ校正方法について説明する。図8は、本発明の第5実施形態に係るステレオ撮像装置の制御装置による各カメラのカメラ校正の処理動作を示すフローチャートである。なお、本第5実施形態のステレオ撮像装置では、上記第1及び第4実施形態のステレオ撮像装置と同様の構成であり、各構成については上記第1実施形態と同様の符号を用いて説明する。また、校正器も上記第4実施形態と同一の構成であるので、上記第4実施形態と同様の符号を用いて説明する。また、図8のフローチャートの各ステップの説明において、図7のフローチャートのステップと同様の処理を行うものについては、同一符号を付してその詳細な説明を省略する。
次に、本発明の第6実施形態に係るステレオ撮像装置におけるカメラ校正方法について説明する。図9は、本発明の第6実施形態に係るステレオ撮像装置の制御装置による各カメラのカメラ校正の処理動作を示すフローチャートである。なお、本第6実施形態のステレオ撮像装置では、上記第1及び第4実施形態のステレオ撮像装置と同様の構成であるので、各構成については上記第1実施形態と同様の符号を用いて説明する。また、校正器も上記第4実施形態と同一の構成であるので、上記第4実施形態と同様の符号を用いて説明する。また、図9のフローチャートの各ステップの説明において、図7のフローチャートのステップと同様の処理を行うものについては、同一符号を付してその詳細な説明を省略する。
Claims (10)
- 被測定物を撮像する複数のカメラと、前記各カメラにより前記被測定物を撮像して得られたそれぞれの画像データを前記カメラのカメラパラメータを用いて補正し、補正後の各画像データを用いて前記被測定物の三次元位置の測定を行う処理部とを有するステレオ撮像装置における前記各カメラのカメラパラメータを校正するカメラ校正方法において、
複数の特徴点が設けられ前記各特徴点の相対位置が既知である校正器を、前記各カメラで撮像してそれぞれの校正用画像データを取得する撮像工程と、
前記各校正用画像データにおける前記各特徴点の画像上の位置を抽出する抽出工程と、
前記抽出工程で得られた前記各校正用画像データにおける前記各特徴点の画像上の位置および前記各特徴点の既知である相対位置から前記各カメラのカメラパラメータの初期値を算出する初期値算出工程と、
ステレオ法により前記各カメラのカメラパラメータを用いて前記各校正用画像データにおける前記複数の特徴点のうち2つ以上の特徴点の三次元位置座標を算出する特徴点座標算出工程と、
前記特徴点座標算出工程で算出された各特徴点の三次元位置座標から2つの特徴点の間の距離を算出する距離算出工程と、
前記距離算出工程で算出された2つの特徴点の間の距離と、実際の2つの特徴点の間の距離との誤差を算出する誤差算出工程と、
前記誤差算出工程で算出された誤差から前記各カメラのカメラパラメータの修正量を算出する修正量算出工程と、
前記修正量算出工程で算出された修正量の分、前記各カメラのカメラパラメータを修正するカメラパラメータ修正工程と、を備えたことを特徴とするカメラ校正方法。 - 閾値を設定する閾値設定工程と、
前記修正量算出工程で算出された修正量と前記閾値設定工程で設定された閾値とを比較する比較工程と、を備え、
前記比較工程による比較の結果、前記修正量算出工程で算出された修正量が前記閾値設定工程で設定された閾値を上回る場合、前記特徴点座標算出工程、前記距離算出工程、前記誤差算出工程、前記修正量算出工程及び前記カメラパラメータ修正工程を再度実行することを特徴とする請求項1に記載のカメラ校正方法。 - 前記特徴点座標算出工程、前記距離算出工程、前記誤差算出工程、前記修正量算出工程及び前記カメラパラメータ修正工程の一連の工程を実行した数をカウントするカウント工程と、
前記カウント工程におけるカウント数の上限を示すカウント数上限値を設定する上限値設定工程と、を備え、
前記カウント工程におけるカウント数が、前記上限値設定工程で設定されたカウント数上限値に達するまで、前記一連の工程を繰り返し実行することを特徴とする請求項1に記載のカメラ校正方法。 - 被測定物を撮像する複数のカメラと、前記各カメラにより前記被測定物を撮像して得られたそれぞれの画像データを前記カメラのカメラパラメータを用いて補正し、補正後の各画像データを用いて前記被測定物の三次元位置の測定を行う処理部とを有するステレオ撮像装置における前記各カメラのカメラパラメータを校正するカメラ校正方法において、
複数の特徴点が設けられ前記各特徴点の相対位置が既知である校正器を、前記各カメラで撮像してそれぞれの校正用画像データを取得する撮像工程と、
前記各校正用画像データにおける前記各特徴点の画像上の位置を抽出する抽出工程と、
前記抽出工程で得られた前記各校正用画像データにおける前記各特徴点の画像上の位置および前記各特徴点の既知である相対位置から前記各カメラのカメラパラメータの初期値を算出する初期値算出工程と、
ステレオ法により前記各カメラのカメラパラメータを用いて前記各校正用画像データにおける前記複数の特徴点のうち2つ以上の特徴点の三次元位置座標を算出する特徴点座標算出工程と、
前記特徴点座標算出工程で算出された各特徴点の三次元位置座標から2つの特徴点の間の距離を算出する距離算出工程と、
前記距離算出工程で算出された前記2つの特徴点の間の距離と、実際の前記2つの特徴点の間の距離との誤差を算出する誤差算出工程と、
閾値を設定する閾値設定工程と、
前記誤差算出工程で算出された誤差と前記閾値設定工程で設定された閾値とを比較する比較工程と、
前記比較工程による比較の結果、前記誤差算出工程で算出された誤差が、前記閾値設定工程で設定された閾値を上回る場合に、前記誤差算出工程で算出された誤差から前記各カメラのカメラパラメータの修正量を算出する修正量算出工程と、
前記修正量算出工程で算出された修正量の分、前記各カメラのカメラパラメータを修正するカメラパラメータ修正工程と、を備えたことを特徴とするカメラ校正方法。 - 前記カメラパラメータ修正工程にて前記各カメラのカメラパラメータを修正した後、前記特徴点座標算出工程、前記距離算出工程、前記誤差算出工程及び前記比較工程を再度実行することを特徴とする請求項4に記載のカメラ校正方法。
- 被測定物を撮像する複数のカメラと、前記各カメラにより前記被測定物を撮像して得られたそれぞれの画像データを前記カメラのカメラパラメータを用いて補正し、補正後の各画像データを用いて前記被測定物の三次元位置の測定を行う処理部とを有するステレオ撮像装置における前記各カメラのカメラパラメータを校正するカメラ校正方法において、
複数の特徴点が設けられ、前記複数の特徴点のうち少なくとも1つの特徴点の実際の三次元位置座標が既知である校正器を、前記各カメラで撮像してそれぞれの校正用画像データを取得する撮像工程と、
前記各校正用画像データにおける前記各特徴点の画像上の位置を抽出する抽出工程と、
前記抽出工程で得られた前記各校正用画像データにおける前記各特徴点の画像上の位置および前記各特徴点の既知である相対位置から前記各カメラのカメラパラメータの初期値を算出する初期値算出工程と、
ステレオ法により前記各カメラのカメラパラメータを用いて前記各校正用画像データにおける実際の三次元位置座標が既知の特徴点の三次元位置座標を算出する特徴点座標算出工程と、
前記特徴点座標算出工程で算出された特徴点の三次元位置座標と、実際の特徴点の三次元位置座標との誤差を算出する誤差算出工程と、
前記誤差算出工程で算出された誤差から前記各カメラのカメラパラメータの修正量を算出する修正量算出工程と、
前記修正量算出工程で算出された修正量の分、前記各カメラのカメラパラメータを修正するカメラパラメータ修正工程と、を備えたことを特徴とするカメラ校正方法。 - 閾値を設定する閾値設定工程と、
前記修正量算出工程で算出された修正量と前記閾値設定工程で設定された閾値とを比較する比較工程と、を備え、
前記比較工程による比較の結果、前記修正量算出工程で算出された修正量が前記閾値設定工程で設定された閾値を上回る場合、前記特徴点座標算出工程、前記誤差算出工程、前記修正量算出工程及び前記カメラパラメータ修正工程を再度実行することを特徴とする請求項6に記載のカメラ校正方法。 - 前記特徴点座標算出工程、前記誤差算出工程、前記修正量算出工程及び前記カメラパラメータ修正工程の一連の工程を実行した数をカウントするカウント工程と、
前記カウント工程におけるカウント数の上限を示すカウント数上限値を設定する上限値設定工程と、を備え、
前記カウント工程におけるカウント数が、前記上限値設定工程で設定されたカウント数上限値に達するまで、前記一連の工程を繰り返し実行することを特徴とする請求項6に記載のカメラ校正方法。 - 被測定物を撮像する複数のカメラと、前記各カメラにより前記被測定物を撮像して得られたそれぞれの画像データを前記カメラのカメラパラメータを用いて補正し、補正後の各画像データを用いて前記被測定物の三次元位置の測定を行う処理部とを有するステレオ撮像装置における前記各カメラのカメラパラメータを校正するカメラ校正方法において、
複数の特徴点が設けられ、前記複数の特徴点のうち少なくとも1つの特徴点の実際の三次元位置座標が既知である校正器を、前記各カメラで撮像してそれぞれの校正用画像データを取得する撮像工程と、
前記各校正用画像データにおける前記各特徴点の画像上の位置を抽出する抽出工程と、
前記抽出工程で得られた前記各校正用画像データにおける前記各特徴点の画像上の位置および前記各特徴点の既知である相対位置から前記各カメラのカメラパラメータの初期値を算出する初期値算出工程と、
ステレオ法により前記各カメラのカメラパラメータを用いて前記各校正用画像データにおける実際の三次元位置座標が既知の特徴点の三次元位置座標を算出する特徴点座標算出工程と、
前記特徴点座標算出工程で算出された特徴点の三次元位置座標と、実際の特徴点の三次元位置座標との誤差を算出する誤差算出工程と、
閾値を設定する閾値設定工程と、
前記誤差算出工程で算出された誤差と前記閾値設定工程で設定された閾値とを比較する比較工程と、
前記比較工程による比較の結果、前記誤差算出工程で算出された誤差が、前記閾値設定工程で設定された閾値を上回る場合に、前記誤差算出工程で算出された誤差から前記各カメラのカメラパラメータの修正量を算出する修正量算出工程と、
前記修正量算出工程で算出された修正量の分、前記各カメラのカメラパラメータを修正するカメラパラメータ修正工程と、を備えたことを特徴とするカメラ校正方法。 - 前記カメラパラメータ修正工程にて前記各カメラのカメラパラメータを修正した後、前記特徴点座標算出工程、前記誤差算出工程及び前記比較工程を再度実行することを特徴とする請求項9に記載のカメラ校正方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011064466A JP2012202694A (ja) | 2011-03-23 | 2011-03-23 | カメラ校正方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011064466A JP2012202694A (ja) | 2011-03-23 | 2011-03-23 | カメラ校正方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012202694A true JP2012202694A (ja) | 2012-10-22 |
| JP2012202694A5 JP2012202694A5 (ja) | 2014-05-01 |
Family
ID=47183878
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011064466A Pending JP2012202694A (ja) | 2011-03-23 | 2011-03-23 | カメラ校正方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012202694A (ja) |
Cited By (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102980528A (zh) * | 2012-11-21 | 2013-03-20 | 上海交通大学 | 无位姿约束线激光单目视觉三维测量传感器参数标定方法 |
| JP2014092495A (ja) * | 2012-11-06 | 2014-05-19 | Roland Dg Corp | キャリブレーション方法および三次元加工装置 |
| WO2014181581A1 (ja) * | 2013-05-07 | 2014-11-13 | 日立オートモティブシステムズ株式会社 | キャリブレーション装置、キャリブレーションシステム、及び撮像装置 |
| JP2017161245A (ja) * | 2016-03-07 | 2017-09-14 | 株式会社明電舎 | ラインセンサカメラのステレオキャリブレーション装置及びステレオキャリブレーション方法 |
| JP2018156617A (ja) * | 2017-03-15 | 2018-10-04 | 株式会社東芝 | 処理装置および処理システム |
| EP3392836A1 (en) | 2017-04-18 | 2018-10-24 | Panasonic Intellectual Property Management Co., Ltd. | Camera calibration method, recording medium, and camera calibration apparatus |
| EP3392837A1 (en) | 2017-04-18 | 2018-10-24 | Panasonic Intellectual Property Management Co., Ltd. | Camera calibration method, recording medium, and camera calibration apparatus |
| WO2019087253A1 (ja) * | 2017-10-30 | 2019-05-09 | オリンパス株式会社 | ステレオカメラのキャリブレーション方法 |
| US10484665B2 (en) | 2017-04-20 | 2019-11-19 | Panasonic Intellectual Property Management Co., Ltd. | Camera parameter set calculation method, recording medium, and camera parameter set calculation apparatus |
| CN110569682A (zh) * | 2019-09-10 | 2019-12-13 | 湖南海森格诺信息技术有限公司 | 龙门吊末端的三维定位方法 |
| US10645365B2 (en) | 2017-05-01 | 2020-05-05 | Panasonic Intellectual Property Management Co., Ltd. | Camera parameter set calculation apparatus, camera parameter set calculation method, and recording medium |
| CN111279352A (zh) * | 2017-10-27 | 2020-06-12 | 汉阳大学校产学协力团 | 通过投球练习的三维信息获取系统及摄像头参数算出方法 |
| JP2020190438A (ja) * | 2019-05-20 | 2020-11-26 | 株式会社リコー | 計測装置および計測システム |
| JP2020537242A (ja) * | 2017-10-08 | 2020-12-17 | マジック アイ インコーポレイテッド | 複数の可動センサを含むセンサシステムの校正 |
| WO2021131950A1 (ja) * | 2019-12-26 | 2021-07-01 | ソニーグループ株式会社 | 情報処理装置、情報処理方法、及びプログラム |
| JP2022085910A (ja) * | 2021-04-26 | 2022-06-08 | 阿波▲羅▼智▲聯▼(北京)科技有限公司 | カメラの校正方法、装置、電子デバイス、記憶媒体、プログラム、及び路側装置 |
| CN115797458A (zh) * | 2022-02-28 | 2023-03-14 | 南京汉图信息技术有限公司 | 一种基于Tsai算法的摄像机标定方法 |
Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09170914A (ja) * | 1995-12-19 | 1997-06-30 | Canon Inc | 画像計測方法及び画像計測装置 |
| JPH10267616A (ja) * | 1997-03-26 | 1998-10-09 | Sony Corp | キャリブレーション方法およびキャリブレーション装置、並びに補正方法および補正装置 |
| JP2002202124A (ja) * | 2000-12-28 | 2002-07-19 | Kajima Corp | 画像計測方法及び画像計測プログラムを記録した記録媒体 |
| JP2005017286A (ja) * | 2003-06-06 | 2005-01-20 | Mitsubishi Electric Corp | カメラキャリブレーション方法およびカメラキャリブレーション装置 |
| JP2007147457A (ja) * | 2005-11-28 | 2007-06-14 | Topcon Corp | 三次元形状演算装置及び三次元形状演算方法 |
| JP2008224626A (ja) * | 2007-03-15 | 2008-09-25 | Canon Inc | 情報処理装置、情報処理方法、校正治具 |
| JP2009088726A (ja) * | 2007-09-28 | 2009-04-23 | Fujifilm Corp | 複眼撮像装置のキャリブレーション方法および装置ならびにこれに用いられるキャリブレーションチャート |
| JP2010121987A (ja) * | 2008-11-18 | 2010-06-03 | Panasonic Corp | 車載カメラ用のキャリブレーションターゲット及びキャリブレーションシステム |
| JP2010186265A (ja) * | 2009-02-10 | 2010-08-26 | Nippon Telegr & Teleph Corp <Ntt> | カメラ校正装置、カメラ校正方法、カメラ校正プログラムおよびそのプログラムを記録した記録媒体 |
| WO2010132791A1 (en) * | 2009-05-15 | 2010-11-18 | Purdue Research Foundation | Calibration of large camera networks |
-
2011
- 2011-03-23 JP JP2011064466A patent/JP2012202694A/ja active Pending
Patent Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09170914A (ja) * | 1995-12-19 | 1997-06-30 | Canon Inc | 画像計測方法及び画像計測装置 |
| JPH10267616A (ja) * | 1997-03-26 | 1998-10-09 | Sony Corp | キャリブレーション方法およびキャリブレーション装置、並びに補正方法および補正装置 |
| JP2002202124A (ja) * | 2000-12-28 | 2002-07-19 | Kajima Corp | 画像計測方法及び画像計測プログラムを記録した記録媒体 |
| JP2005017286A (ja) * | 2003-06-06 | 2005-01-20 | Mitsubishi Electric Corp | カメラキャリブレーション方法およびカメラキャリブレーション装置 |
| JP2007147457A (ja) * | 2005-11-28 | 2007-06-14 | Topcon Corp | 三次元形状演算装置及び三次元形状演算方法 |
| JP2008224626A (ja) * | 2007-03-15 | 2008-09-25 | Canon Inc | 情報処理装置、情報処理方法、校正治具 |
| JP2009088726A (ja) * | 2007-09-28 | 2009-04-23 | Fujifilm Corp | 複眼撮像装置のキャリブレーション方法および装置ならびにこれに用いられるキャリブレーションチャート |
| JP2010121987A (ja) * | 2008-11-18 | 2010-06-03 | Panasonic Corp | 車載カメラ用のキャリブレーションターゲット及びキャリブレーションシステム |
| JP2010186265A (ja) * | 2009-02-10 | 2010-08-26 | Nippon Telegr & Teleph Corp <Ntt> | カメラ校正装置、カメラ校正方法、カメラ校正プログラムおよびそのプログラムを記録した記録媒体 |
| WO2010132791A1 (en) * | 2009-05-15 | 2010-11-18 | Purdue Research Foundation | Calibration of large camera networks |
| JP2012526995A (ja) * | 2009-05-15 | 2012-11-01 | パーデュー・リサーチ・ファウンデーション | 大規模カメラネットワークの較正 |
Cited By (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014092495A (ja) * | 2012-11-06 | 2014-05-19 | Roland Dg Corp | キャリブレーション方法および三次元加工装置 |
| CN102980528A (zh) * | 2012-11-21 | 2013-03-20 | 上海交通大学 | 无位姿约束线激光单目视觉三维测量传感器参数标定方法 |
| WO2014181581A1 (ja) * | 2013-05-07 | 2014-11-13 | 日立オートモティブシステムズ株式会社 | キャリブレーション装置、キャリブレーションシステム、及び撮像装置 |
| JPWO2014181581A1 (ja) * | 2013-05-07 | 2017-02-23 | 日立オートモティブシステムズ株式会社 | キャリブレーション装置、キャリブレーションシステム、及び撮像装置 |
| JP2017161245A (ja) * | 2016-03-07 | 2017-09-14 | 株式会社明電舎 | ラインセンサカメラのステレオキャリブレーション装置及びステレオキャリブレーション方法 |
| JP2018156617A (ja) * | 2017-03-15 | 2018-10-04 | 株式会社東芝 | 処理装置および処理システム |
| EP3392836A1 (en) | 2017-04-18 | 2018-10-24 | Panasonic Intellectual Property Management Co., Ltd. | Camera calibration method, recording medium, and camera calibration apparatus |
| EP3392837A1 (en) | 2017-04-18 | 2018-10-24 | Panasonic Intellectual Property Management Co., Ltd. | Camera calibration method, recording medium, and camera calibration apparatus |
| CN108734741A (zh) * | 2017-04-18 | 2018-11-02 | 松下知识产权经营株式会社 | 摄像头校正方法、摄像头校正程序以及摄像头校正装置 |
| JP2018179981A (ja) * | 2017-04-18 | 2018-11-15 | パナソニックIpマネジメント株式会社 | カメラ校正方法、カメラ校正プログラム及びカメラ校正装置 |
| US10664998B2 (en) | 2017-04-18 | 2020-05-26 | Panasonic Intellectual Property Management Co., Ltd. | Camera calibration method, recording medium, and camera calibration apparatus |
| US10607371B2 (en) | 2017-04-18 | 2020-03-31 | Panasonic Intellectual Property Management Co., Ltd. | Camera calibration method, recording medium, and camera calibration apparatus |
| US10484665B2 (en) | 2017-04-20 | 2019-11-19 | Panasonic Intellectual Property Management Co., Ltd. | Camera parameter set calculation method, recording medium, and camera parameter set calculation apparatus |
| US10645365B2 (en) | 2017-05-01 | 2020-05-05 | Panasonic Intellectual Property Management Co., Ltd. | Camera parameter set calculation apparatus, camera parameter set calculation method, and recording medium |
| JP2020537242A (ja) * | 2017-10-08 | 2020-12-17 | マジック アイ インコーポレイテッド | 複数の可動センサを含むセンサシステムの校正 |
| JP2024012508A (ja) * | 2017-10-08 | 2024-01-30 | マジック アイ インコーポレイテッド | 複数の可動センサを含むセンサシステム、方法、及び記憶媒体 |
| CN111279352A (zh) * | 2017-10-27 | 2020-06-12 | 汉阳大学校产学协力团 | 通过投球练习的三维信息获取系统及摄像头参数算出方法 |
| CN111279352B (zh) * | 2017-10-27 | 2023-11-10 | 汉阳大学校产学协力团 | 通过投球练习的三维信息获取系统及摄像头参数算出方法 |
| WO2019087253A1 (ja) * | 2017-10-30 | 2019-05-09 | オリンパス株式会社 | ステレオカメラのキャリブレーション方法 |
| US11295478B2 (en) | 2017-10-30 | 2022-04-05 | Olympus Corporation | Stereo camera calibration method and image processing device for stereo camera |
| JP2020190438A (ja) * | 2019-05-20 | 2020-11-26 | 株式会社リコー | 計測装置および計測システム |
| CN110569682A (zh) * | 2019-09-10 | 2019-12-13 | 湖南海森格诺信息技术有限公司 | 龙门吊末端的三维定位方法 |
| WO2021131950A1 (ja) * | 2019-12-26 | 2021-07-01 | ソニーグループ株式会社 | 情報処理装置、情報処理方法、及びプログラム |
| JP2022085910A (ja) * | 2021-04-26 | 2022-06-08 | 阿波▲羅▼智▲聯▼(北京)科技有限公司 | カメラの校正方法、装置、電子デバイス、記憶媒体、プログラム、及び路側装置 |
| CN115797458A (zh) * | 2022-02-28 | 2023-03-14 | 南京汉图信息技术有限公司 | 一种基于Tsai算法的摄像机标定方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5297403B2 (ja) | 位置姿勢計測装置、位置姿勢計測方法、プログラムおよび記憶媒体 | |
| JP6664000B2 (ja) | 較正装置、較正方法、光学装置、撮影装置、および投影装置 | |
| JP6576945B2 (ja) | 較正装置、較正方法、光学装置、撮影装置、投影装置、計測システムおよび計測方法 | |
| CN107564069B (zh) | 标定参数的确定方法、装置及计算机可读存储介质 | |
| KR101857472B1 (ko) | 카메라 보정 방법 및 이에 대한 시스템 | |
| US20130258060A1 (en) | Information processing apparatus that performs three-dimensional shape measurement, information processing method, and storage medium | |
| CN116051634B (zh) | 一种视觉定位方法、终端及存储介质 | |
| CN109754434A (zh) | 相机标定方法、装置、用户设备及存储介质 | |
| WO2012008618A1 (en) | Position/orientation measurement apparatus, measurement processing method thereof, and non-transitory computer-readable storage medium | |
| JP2014169990A (ja) | 位置姿勢計測装置及び方法 | |
| JPWO2018168757A1 (ja) | 画像処理装置、システム、画像処理方法、物品の製造方法、プログラム | |
| JP5998532B2 (ja) | 補正式算出方法、補正方法、補正装置及び撮像装置 | |
| JP2012147281A (ja) | 画像処理装置 | |
| JP6696230B2 (ja) | ラインセンサカメラのステレオキャリブレーション装置及びステレオキャリブレーション方法 | |
| JP2016218815A (ja) | ラインセンサカメラのキャリブレーション装置及び方法 | |
| JP6594170B2 (ja) | 画像処理装置、画像処理方法、画像投影システムおよびプログラム | |
| CN117994359B (zh) | 一种基于辅助相机的线阵相机标定方法及相关装置 | |
| JP5487946B2 (ja) | カメラ画像の補正方法およびカメラ装置および座標変換パラメータ決定装置 | |
| JP2013036831A (ja) | キャリブレーション装置及び歪み誤差算出方法 | |
| CN101901502A (zh) | 光学三维测量中多视点云数据的全局优化配准方法 | |
| WO2021145280A1 (ja) | ロボットシステム | |
| JP2023121596A (ja) | カメラのパラメーター算出方法、及びカメラシステム | |
| CN109313811B (zh) | 基于视觉系统振动移位的自动校正方法、装置及系统 | |
| CN110232715B (zh) | 一种多深度相机自校准的方法、装置及系统 | |
| JP6560159B2 (ja) | 位置計測装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20130228 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140318 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20140318 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20141222 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150106 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150309 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150818 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20151215 |