JP2012203682A - 水中航走体用船上管制装置の表示方法 - Google Patents

水中航走体用船上管制装置の表示方法 Download PDF

Info

Publication number
JP2012203682A
JP2012203682A JP2011068164A JP2011068164A JP2012203682A JP 2012203682 A JP2012203682 A JP 2012203682A JP 2011068164 A JP2011068164 A JP 2011068164A JP 2011068164 A JP2011068164 A JP 2011068164A JP 2012203682 A JP2012203682 A JP 2012203682A
Authority
JP
Japan
Prior art keywords
projection image
image display
display unit
display
underwater vehicle
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2011068164A
Other languages
English (en)
Inventor
Hiroshi Sudo
拓 須藤
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
IHI Corp
Original Assignee
IHI Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by IHI Corp filed Critical IHI Corp
Priority to JP2011068164A priority Critical patent/JP2012203682A/ja
Publication of JP2012203682A publication Critical patent/JP2012203682A/ja
Pending legal-status Critical Current

Links

Images

Landscapes

  • Navigation (AREA)
  • Traffic Control Systems (AREA)

Abstract

【課題】 水中航走体の航走状態の把握を容易にする。
【解決手段】 船上管制装置のディスプレイ1に、水平面投影像表示部2、X軸方向鉛直面投影像表示部3及びY軸方向鉛直面投影像表示部4を備える。水平面投影像表示部2には、表示対象領域内に存在する表示対象となる水中航走体AUVとその軌跡11、母船MV、ウェイポイントP1,P2,P3,P4の三次元空間内での位置を水平面に投影した像の位置を表示させる。X軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4には、各表示対象の三次元空間内での位置を、水平面投影像表示部2における横方向であるX軸と、縦方向であるY軸にそれぞれ沿う鉛直面に投影した像の位置を表示する。水中航走体AUVとその軌跡11、母船MV、ウェイポイントP1,P2,P3,P4の三次元空間での相対的な位置を、三面図と同様に表示して立体的に捉えることができるようにさせる。
【選択図】図1

Description

本発明は、自律航行型の水中航走体を管制するために母船に設けた水中航走体用船上管制装置の表示方法に関するものである。
従来、水中における各種の観測や採取作業等を行うための装置の1つとして、いわゆるROV(remotely operated vehicle)と呼ばれる遠隔操作型の水中航走体が使用されていたが、上記ROVはケーブルが繋がれていて動きが制限されてしまうことや、長いケーブルをさばくための装備が必要になる等の点に鑑みて、近年では、海や湖沼における比較的深い領域や広範な領域の水中調査等の作業を行うための装置として、いわゆるAUV(autonomous underwater vehicle)と呼ばれる自律航行型の水中航走体(自律型水中ロボット)が利用されるようになってきている。
この種の自律航行型の水中航走体は、胴体の所要個所、たとえば、胴体の後端側に推進器と舵が設けてあり、且つ胴体内部に、電池の如き動力源と、該動力源より電力等の供給を受けて上記推進器を駆動する電動モータの如き動力装置と、上記動力源より電力等の供給を受けて動作する操舵装置を備えて、該操舵装置で上記舵を駆動することで、航走体自体の姿勢、航走方位、深度を変えることができるようにしてあり、更に、胴体内部に搭載した航走制御装置によって航走状態を管制制御することで、水中で自走できるようにした構成としてある(たとえば、特許文献1参照)。
ところで、上記のような自律航行型の水中航走体を使用して海や湖沼等の調査や探索を行う場合、水中航走体にセンサを搭載し、この航走体を、監視対象領域内に予め設定(指定)したコースに従って航走させることが考えられてきている。
上記のように航走体を所定のコースに従って自律的に航走させるための制御手法の1つとしては、ウェイポイント制御が知られている。
上記ウェイポイント制御は、航走体の航走を望む領域に、該航走体を辿らせるべき経路に沿っていくつかの中間地点、たとえば、上記経路上にて航走体の進行方向を変えるべき場所等の中間地点ごとに、その場所の緯度、経度、深度又は水底からの高度の値と、辿る順序とを定めたウェイポイントを設定して、航走体に各ウェイポイントの場所と辿る順序のデータを記憶させておく。そして、上記航走体が、各ウェイポイントに定められた辿る順序にしたがって該各ウェイポイントの場所を順次目標地点に設定することにより、上記航走体を、上記各ウェイポイントの場所を該各ウェイポイントに設定されている辿る順序にしたがって順次経由して航走させることができるようにしてある。
上記のような自律航行型の水中航走体を運用する場合、通常は、母船に船上管制装置を装備して、母船に設けてある音響測位装置により音響測位した水中航走体の位置(緯度、経度及び深度)、あるいは、水中航走体の航走制御装置で慣性航法装置と深度計を用いて検出している水中航走体自身の位置(緯度、経度及び深度)を、母船と水中航走体との音響通信によって得るようにし、その結果を基に、上記母船の船上管制装置により、運用中の水中航走体の位置を常に監視するようにしてある。
又、上記船上管制装置では、上記水中航走体へ、新たなウェイポイントを挿入したり、一次的に設定するための指令や、作業を中断して母船へ帰投させるための指令等の必要に応じた指令を、音響通信を介して適宜送ることで、上記水中航走体を遠隔操作できるようにしてある。
ところで、移動体の位置を表示するための装置としては、車両用のナビゲーション装置や、船舶用のGPSプロッタが広く知られている。
上記車両用のナビゲーション装置は、ディスプレイに、地図上における自車の位置を表示するようにしてあり、この際、通常は、地図を北が画面上方となるように固定した状態で、該方位が固定された地図上で移動体である自車が移動するようにした、いわゆるノースアップ表示と、移動体である自車の前方方向が常に画面上方となるように固定した状態で、自車の前方方向の変化に応じて地図を相対的に適宜回転させながら表示するようにした、いわゆるヘディングアップ表示とを切り替えることができるようにしてある(たとえば、特許文献2参照)。
同様に、船舶用のGPSプロッタにおいても、通常は、地図(海図)上における移動体である自船の位置を表示するときに、ノースアップ表示と、ヘディングアップ表示で表示形式を切り替えて表示することができるようにしてある。
特開2001−180587号公報 特開2003−240589号公報
ところが、前記した水中航走体は、水中にて緯度、経度、深度で規定される三次元空間の移動を行うものであるため、従来の移動体の位置を表示するための装置である車両用のナビゲーション装置や船舶用のGPSプロッタのように、水平面に投影した地図(海図)上で水中航走体の位置を表示させるようにしても、水中航走体の深度方向の位置は把握することができない。
この場合、水中航走体の深度を表示させるための手段としては、上記地図上における水中航走体の位置の表示とは別に、水中航走体の深度を数値で表示させるようにしたり、更には、この深度の変化を時系列に沿ってグラフ等で表示させることが考えられる。これらの手法によれば、水中航走体の深度を監視したり、該深度の変化を監視することはできるが、ある深度に設定されたウェイポイントに対応して航走する水中航走体の該ウェイポイントに対する三次元空間内での追従性を容易に把握することは困難である。
更に、水中航走体用の船上管制装置にて、水平面に投影した地図上に水中航走体の位置を表示させるようにしたものでは、たとえ、ディスプレイ上に地図の北が画面上方となるよう設定したノースアップ表示と、水中航走体の前端が向いた方向である該水中航走体の前方方向を画面上方となるよう設定したヘディングアップ表示とを切り替えることができるようにしたとしても、母船から見て水中航走体が存在している方向を容易に判断することが難しい。
そのため、たとえば、水中航走体の回収を行うために母船を水中航走体に近づく方向へ航走させようとしても、母船の前方方向となる該母船の船首を、どの角度方向に向ければよいかを速やかに判断することが難しい。
又、母船に装備してある音響通信装置が指向性を有している場合、該音響通信装置の指向性の中心を水中航走体の方向へ向けると、音響通信の安定性を高めることができるようになるが、上記したように、母船から見て水中航走体が存在している方向を容易に判断することが難しい場合は、上記指向性のある音響通信装置を母船上でどの方向へ向ければよいかを速やかに判断することが難しい。
そこで、本発明は、水中航走体の母船に装備する水中航走体用の船上管制装置にて、水中航走体の三次元空間での航走状態を容易に把握することができて、或る深度に設定されたウェイポイントに対応して航走する水中航走体の該ウェイポイントに対する三次元空間内での追従性を容易に監視することができるようにするために用いる水中航走体用船上管制装置の表示方法を提供しようとするものである。
本発明は、上記課題を解決するために、請求項1に対応して、船上管制装置のディスプレイ上に水平面投影像表示部と、X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部を備えて、水中航走体を航走させる領域に設定する或る表示対象領域内に存在する表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を水平面に投影した像の位置を、上記水平面投影像表示部に表示し、且つ上記或る表示対象領域内の表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を上記水平面投影像表示部の横方向となるX軸方向に沿う鉛直面に投影した像の位置と、上記或る表示対象領域内の表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を上記水平面投影像表示部の縦方向となるY軸方向に沿う鉛直面に投影した像の位置を、上記X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部にそれぞれ表示するようにする。
又、上記構成において、水平面投影像表示部におけるX軸方向及びY軸方向の単位寸法と、X軸方向鉛直面投影像表示部における上記水平面投影像表示部のX軸に対応する方向の単位寸法と、Y軸方向鉛直面投影像表示部における上記水平面投影像表示部のY軸に対応する方向の単位寸法の対応する実寸法を、連係して変更できるようにする。
更に、上記各構成において、X軸方向鉛直面投影像表示部の深度軸方向の単位寸法と、Y軸方向鉛直面投影像表示部の深度軸方向の単位寸法の対応する実寸法を、連係して変更できるようにする。
更に又、上記各構成において、水平面投影像表示部とX軸方向鉛直面投影像表示部とY軸方向鉛直面投影像表示部に、水中航走体の軌跡を表示対象として表示させるようにする。
上述の構成において、水平面投影像表示部とX軸方向鉛直面投影像表示部とY軸方向鉛直面投影像表示部に、水中航走体の軌跡を、軌跡表示長さ調整手段で設定する長さで表示させるようにする。
又、上述の各構成において、水平面投影像表示部に、水中航走体をディスプレイ上で位置固定する固定点とし且つ地図の北がディスプレイの上方側に位置するように設定した水中航走体固定ノースアップ表示と、上記水中航走体を固定点とし且つ該水中航走体の前方方向が常にディスプレイの上方に向くよう設定した水中航走体固定ヘディングアップ表示と、水中航走体の母船を固定点とし且つ地図の北がディスプレイの上方側に位置するように設定した母船固定ノースアップ表示と、上記母船を固定点とし且つ該母船の前方方向が常にディスプレイの上方に向くよう設定した母船固定ヘディングアップ表示と、上記母船を固定点とし且つディスプレイの下辺を回転軸としてディスプレイを床面に並行に傾けたときに該母船の向きとディスプレイ上の母船の向きが同じになるよう設定したディスプレイ向きを考慮した母船固定ヘディングアップ表示の5種の表示形式の表示を行うことができるようにする。
更に、上述の各構成において、水平面投影像表示部に、表示対象領域の外に存在する表示対象までの距離と方向の情報を表示するようにする。
本発明の水中航走体用船上管制装置の表示方法によれば、以下のような優れた効果を発揮する。
(1)船上管制装置のディスプレイ上に水平面投影像表示部と、X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部を備えて、水中航走体を航走させる領域に設定する或る表示対象領域内に存在する表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を水平面に投影した像の位置を、上記水平面投影像表示部に表示し、且つ上記或る表示対象領域内の表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を上記水平面投影像表示部の横方向となるX軸方向に沿う鉛直面に投影した像の位置と、上記或る表示対象領域内の表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を上記水平面投影像表示部の縦方向となるY軸方向に沿う鉛直面に投影した像の位置を、上記X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部にそれぞれ表示するようにしてあるので、上記水平面投影像表示部と、X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部に表示対象として表示された水中航走体や母船やウェイポイントについて、上記表示対象領域の三次元空間での位置を、三面図と同様にして立体的に捉えることが容易にできるようになる。このため、上記表示対象領域内に存在する表示対象としての水中航走体や、母船や、ウェイポイントについて、水面及び水中という三次元空間での相対的な配置を容易に把握することができる。
(2)更に、上記水平面投影像表示部、X軸方向鉛直面投影像表示部、Y軸方向鉛直面投影像表示部に、上記水中航走体の航走した軌跡を表示させることにより、航走する水中航走体のウェイポイントに対する水中という三次元空間での追従性を容易に監視することができる。
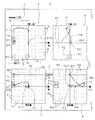
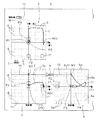
本発明の水中航走体用船上管制装置の表示方法の実施の一形態を示すもので、船上管制装置のディスプレイにおける水平面投影像表示部に、水中航走体を固定点としたノースアップ表示を行わせる状態を示す概要図である。 図1の表示方法にて、船上管制装置のディスプレイにおける水平面投影像表示部に、水中航走体を固定点とし、該水中航走体の前方方向を基準としたヘディングアップ表示を行わせる状態を示す概要図である。 図1の表示方法にて、船上管制装置のディスプレイにおける水平面投影像表示部に、水中航走体の母船を固定点としたノースアップ表示を行わせる状態を示す概要図である。 図1の表示方法にて、船上管制装置のディスプレイにおける水平面投影像表示部に、水中航走体の母船を固定点とし、該母船の前方方向を基準としたヘディングアップ表示を行わせる状態を示す概要図である。 船上管制装置のディスプレイにおける水平面投影像表示部に、該水平面投影像表示部の表示対象領域外に存在する表示対象の情報を表示させた状態を示す拡大図である。
以下、本発明を実施するための形態を図面を参照して説明する。
図1乃至図5は本発明の水中航走体用船上管制装置の表示方法の実施の一形態を示すもので、以下のような構成としてある。
すなわち、本発明の水中航走体用船上管制装置の表示方法の実施に用いる表示装置は、図1に示すように、水中航走体の母船に設けてある船上管制装置のディスプレイ1に、水中航走体AUVを航走させる或る範囲の領域(以下、単に表示対象領域と云う)内に存在する表示対象としての水中航走体AUV、母船MV、ウェイポイントP1,P2,P3,P4の位置を、水平面に投影した像を示す方形の水平面投影像表示部2と、上記表示対象領域内に存在する上記各表示対象物の位置を、上記水平面投影像表示部2における横方向となるX軸方向に沿う鉛直面に投影した像を示すX軸方向鉛直面投影像表示部3と、上記表示対象領域内に存在する上記各表示対象物の位置を、上記水平面投影像表示部2における縦方向となるY軸方向に沿う鉛直面に投影した像を示すY軸方向鉛直面投影像表示部4を備えた構成としてある。
詳述すると、上記水平面投影像表示部2は、縦方向と横方向に延びる平面スケール用のグリッド線5と6が、それぞれX軸方向及びY軸方向にそれぞれ或る一定間隔で配列して表示してある。更に、該水平面投影像表示部2には、平面スケール変更手段7を備えて、該平面スケール変更手段7により、上記縦と横の平面スケール用の各グリッド線5と6により形成される正方形単位の一辺を、たとえば、実寸法の1m、2m、5m、10m、20m、50m、100m、200m、500m、1000mに対応させて設定することができるようにしてある。なお、図1では、上記平面スケール変更手段7を、上記ディスプレイ1の画面上に、ドロップダウンメニュー(プルダウンメニュー)として設けた状態が示してある。
これにより、上記平面スケール変更手段7を用いて、上記グリッド線5と6により形成された正方形単位の一辺を、実寸法の大きな値に設定することにより、上記水平面投影像表示部2に、広い表示対象領域を表示することができるようにしてある。一方、上記平面スケール変更手段7により上記正方形単位の一辺を、実寸法の小さい値に設定することにより、上記水平面投影像表示部2に、比較的狭い表示対象領域を表示することができるようにしてある。
具体的には、たとえば、図1に示すように、上記水平面投影像表示部2に上記グリッド線5と6により10×10の正方形単位が表示されている場合、上記平面スケール変更手段7により上記正方形単位の一辺を実寸法の1000mに設定すると、上記水平面投影像表示部2には、10km(1000m×10)四方の領域を表示対象領域とした表示を行うことができる。よって、上記表示対象である水中航走体AUVや母船MVや複数のウェイポイントP1,P2,P3,P4が広い範囲に分散している状態を把握するのに有利な表示とすることができるようにしてある。
一方、上記平面スケール変更手段7により上記正方形単位の一辺を実寸法の1mに設定すると、上記水平面投影像表示部2には、10m四方の領域を表示対象領域とした表示を行うことができるようになるため、上記表示対象となる水中航走体AUVや母船MVのうち、後述するように固定点に設定するもの自体の動きや、その周辺のものに関する詳細な情報を表示させることができるようにしてある。
上記X軸方向鉛直面投影像表示部3は、上記ディスプレイ1における水平面投影像表示部2の下側位置に、上記水平面投影像表示部2に表示されている平面形状が方形の表示対象領域を常に該水平面投影像表示部2の下辺側から見た状態に対応する図を表示するようにしてある。
又、上記X軸方向鉛直面投影像表示部3には、横方向に上記水平面投影像表示部2のX軸に対応するX軸が示してあると共に、縦方向に深度軸が示してある。
更に、上記X軸方向鉛直面投影像表示部3におけるX軸上には、縦方向に延びる平面スケール用のグリッド線5aが、上記水平面投影像表示部2におけるX軸上に配列されたグリッド線5と同一間隔で配列して表示してあり、且つ該グリッド線5a同士の間を、上記平面スケール変更手段7により上記水平面投影像表示部2におけるグリッド線5同士の間、すなわち、上記正方形単位の一辺に設定する実寸法と同一の実寸法に設定できるようにしてある。
一方、上記深度軸上には、横方向に延びる深度スケール用のグリッド線8が、或る一定間隔で表示してある。更に、上記X軸方向鉛直面投影像表示部3には、深度スケール変更手段9を備えて、該深度スケール変更手段9により、上記深度スケール用のグリッド線8同士の間を、たとえば、実寸法の1m、2m、5m、10m、20m、50m、100m、200m、500m、1000mに対応させて設定することができるようにしてある。なお、図1では、上記深度スケール変更手段9を、上記ディスプレイ1の画面上に、ドロップダウンメニュー(プルダウンメニュー)として設けた状態が示してある。
これにより、上記深度スケール変更手段9を用いて、上記深度スケール設定用のグリッド線8同士の間を、実寸法の大きな値に設定することにより、上記X軸方向鉛直面投影像表示部3に、深度方向の広い範囲を高い縮尺率で表示することができるようにしてある一方、上記深度スケール変更手段9により上記グリッド線8同士の間を、実寸法の小さい値に設定することにより、上記X軸方向鉛直面投影像表示部3に、深度方向の比較的狭い範囲をより低い縮尺率で表示することができるようにしてある。
上記Y軸方向鉛直面投影像表示部4は、図1に二点鎖線で示すように、上記水平面投影像表示部2に表示されている平面形状が方形の表示対象領域を常に該水平面投影像表示部2の右辺側から見た状態に対応する図を、90度時計回り方向に回転させた状態として、上記ディスプレイ1における上記X軸方向鉛直面投影像表示部3の横に並ぶ位置に表示するようにしてある。
又、上記Y軸方向鉛直面投影像表示部4には、横方向に上記水平面投影像表示部2のY軸に対応するY軸が示してあると共に、縦方向に上記X軸方向鉛直面投影像表示部3における深度軸と同様の深度軸が示してある。
更に、上記Y軸方向鉛直面投影像表示部4におけるY軸上には、縦方向に延びる平面スケール用のグリッド線6aが、上記水平面投影像表示部2におけるY軸上に配列されたグリッド線6と同一間隔で配列して表示してあり、且つ該グリッド線6a同士の間を、上記平面スケール変更手段7により上記水平面投影像表示部2におけるグリッド線6同士の間、すなわち、上記正方形単位の一辺に設定する実寸法と同一の実寸法に設定できるようにしてある。
一方、上記深度軸上には、横方向に延びる深度スケール用のグリッド線8aが、上記X軸方向鉛直面投影像表示部3における深度スケール用のグリッド線8と対応する位置に表示してあり、且つ該グリッド線8a同士の間を、上記深度スケール変更手段9により上記X軸方向鉛直面投影像表示部3における深度スケール用のグリッド線8同士の間に設定する実寸法と同一の実寸法に設定できるようにしてある。
上記X軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4における符号10は、水面の位置を表示するための水面表示ラインである。
以上の構成としてある表示装置を用いて本発明の水中航走体用船上管制装置の表示方法を実施する場合は、上記ディスプレイ1上に備えた水平面投影像表示部2に、上記平面スケール変更手段7の操作により或る範囲の平面形状方形の領域として設定された表示対象領域内に存在する表示対象としての水中航走体AUVと母船MVとウェイポイントP1,P2,P3,P4の緯度、経度、深度によって規定される三次元空間での位置をそれぞれ水平面に投影してなる位置を、それぞれ表示させる。
同時に、上記ディスプレイ1上に備えたX軸方向鉛直面投影像表示部3に、上記水中航走体AUVと母船MVとウェイポイントP1,P2,P3,P4の三次元空間での位置を上記水平面投影像表示部2におけるX軸方向に沿う鉛直面に投影した位置を表示させると共に、上記ディスプレイ1上に備えたY軸方向鉛直面投影像表示部4に、上記水中航走体AUVと母船MVとウェイポイントP1,P2,P3,P4の三次元空間での位置を上記水平面投影像表示部2におけるY軸方向に沿う鉛直面に投影した位置を表示させる。
更に、上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4には、上記水中航走体AUVの表示を行う時点から過去の或る時点までの該水中航走体AUVの軌跡11を、表示させるようにする。
上記のように水中航走体AUVの軌跡11を表示させる場合は、該水中航走体AUVに搭載されている航走制御装置により慣性航法等に基づいて検出している水中航走体AUV自身の位置を、所要の時間間隔で母船MVと水中航走体AUVとの間で行う音響通信により母船MV側の船上管制装置へ順次入力させて、この船上管制装置に上記所要の時間間隔で入力される上記水中航走体AUVの位置(緯度、経度、深度)に応じた位置に点(ポイント)を配置させると共に、該各点を時間経過に沿って順次直線で結んだ状態として、上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4に表示するようにすればよい。
なお、上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4に上記水中航走体AUVの軌跡11を表示させる場合は、たとえば、図1に示すように、船上管制装置のディスプレイ1に、軌跡表示長さ調整手段12を、スライドバー等として備えて、該軌跡表示長さ調整手段12の操作により、上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4に表示させる水中航走体AUVの軌跡11の点の数(軌跡点数)を指定することで、上記各表示部2,3,4に表示させる水中航走体AUVの軌跡11の長さを調整できるようにすることが望ましい。
これは、たとえば、水中航走体AUVを複数のウェイポイントP1,P2,P3,P4によって設定された周回コースを複数回周回するように航走させるときには、該水中航走体AUVの軌跡11が長くなると、現在の周回の軌跡11と、以前の周回時の軌跡11との判別が難しくなる虞があり、又、水中航走体AUVの軌跡11の表示が込み入ってくると、上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4における他の表示対象の表示が上記軌跡11の表示と干渉して識別しにくくなる虞が懸念されるが、上記のように軌跡表示長さ調整手段12を備えて、上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4に表示させる水中航走体AUVの軌跡11の長さを適宜調整するようにすれば、上記のような問題が生じる虞を回避することができるようになるためである。
更に、本発明の水中航走体用船上管制装置の表示方法では、上記水平面投影像表示部2に、表示対象である上記水中航走体AUV、母船MV、及び、ウェイポイントP1,P2,P3,P4の緯度、経度、深度によって規定される三次元空間での位置を水平面に投影した位置を表示させる際、図1に示すように、水中航走体AUVをディスプレイ1上で位置を固定する固定点に設定し且つ地図(海図)の北がディスプレイ1の上方側に位置するように、すなわち、Y軸方向上向きが北、X軸方向右向きが東になるように設定した水中航走体固定ノースアップ表示と、図2に示すように、水中航走体AUVを固定点に設定し且つ該水中航走体AUVの前方方向がディスプレイ1の上方側に位置するように、すなわち、上記水中航走体AUVの前方方向が常にY軸方向上向きとなるように設定した水中航走体固定ヘディングアップ表示と、図3に示すように、水中航走体AUVの母船MVを固定点に設定し且つ地図(海図)の北がディスプレイ1の上方側に位置するように、すなわち、Y軸方向上向きが北、X軸方向右向きが東になるように設定した母船固定ノースアップ表示と、図4に示すように、上記母船MVを固定点に設定し且つ該母船MVの前方方向がディスプレイ1の上方側に位置するように、すなわち、上記母船MVの前方方向が常にY軸方向上向きとなるように設定した母船固定ヘディングアップ表示に、表示形式を適宜切り替えて表示させるようにする。
ところで、水中航走体の母船に設けてある船上管制装置のディスプレイ1の向きは、常に母船の前方を向いているわけではなく、母船の前方以外の方向に向いている場合があり、その場合は、上記図4に示した母船固定ヘディングアップ表示の表示形式では、上記ディスプレイ1の水平面投影像表示部2に表示された母船MVの前方方向と、実際の母船の前方の向きに感覚的なずれが生じ、この感覚的なずれを解消するためには、更にディスプレイ1の向きを考慮して該ディスプレイ1の水平面投影像表示部2に表示させる母船MVの向きを回転させる必要がある。この点に鑑みて、本発明の水中航走体用船上管制装置の表示方法では、図示してないが、上記母船MVを固定点に設定し、且つディスプレイ1の下辺を回転軸としてディスプレイ1を床面に並行に傾けたときに該ディスプレイ1の水平面投影像表示部2に表示させる母船MVの前方方向が実際の母船の前方方向と同じ向きになるような設定としてなるディスプレイ向きを考慮した母船固定ヘディングアップ表示の表示形式にも切り換えて表示できるようにしてある。
上記図1乃至図4に示したように水平面投影像表示部2の表示形式を、水中航走体固定ノースアップ表示と水中航走体固定ヘディングアップ表示と母船固定ノースアップ表示と母船固定ヘディングアップ表示とディスプレイ向きを考慮した母船固定ヘディングアップ表示で切り替える際、上記X軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4の表示は、図1乃至図4にそれぞれ示すように、対応する水平面投影像表示部2の表示形式に応じて、各表示対象の表示対象領域における三次元空間での位置をX軸方向に沿う鉛直面と、Y軸方向に沿う鉛直面にそれぞれ投影した図に自動的に切り替わるようになる。
なお、図4に示すように、水平面投影像表示部2に表示することが所望される表示対象領域の範囲と、該表示対象領域にて固定点に設定する表示対象物である母船MVの配置に応じて、該水平面投影像表示部2における固定点としての母船MVの位置は、該水平面投影像表示部2の中央以外の位置に配置するようにしてもよい。したがって、上記水平面投影像表示部2に対応するX軸方向鉛直面投影像表示部3やY軸方向鉛直面投影像表示部4においても、上記固定点である母船MVの位置は、該各表示部3,4における横方向(左右方向)の中央以外の位置に配置するようにしてもよい。
ところで、たとえば、図1に示したと同様に、水平面投影像表示部2にて、水中航走体AUVを固定点に設定した状態において、平面スケール変更手段7により、グリッド線5,6により形成される正方形単位の一辺が実寸法の20mに設定されている状態から、図5に示すように、上記平面スケール変更手段7を操作して、上記正方形単位の一辺を、実寸法の1m、2m、5m、10mと、より小さい値に設定すると(図5では10mに設定した状態が示してある。)、上記固定点に設定した水中航走体AUV以外の表示対象である母船MVやウェイポイントP1,P2,P3,P4が、表示対象領域の外に出てしまうことがある。
この点に鑑みて、本発明では、表示対象領域の外に存在する表示対象であっても、その位置と配置を、水平面投影像表示部2の表示から容易に把握できるようにするために、図5に示すように、水平面投影像表示部2に、表示対象領域外に存在する所定の表示対象について、固定点である水中航走体AUVからの方向と距離の情報を、必要に応じて表示するようにしてある。図5では、破線の矢印13と14により、母船MVと、水中航走体AUVが現在目標地点としているウェイポイントP1についての方向と距離をそれぞれ表示した状態が示してある。なお、上記水平面投影像表示部2の表示対象領域外に存在する表示対象の方向を表示する手法の一例として、図5では、上記水平面投影像表示部2における固定点としての水中航走体AUVの位置を中心として、Y軸方向上向きをゼロとし且つ時計回り方向を正とする角度を表示するようにしてある。
このように、本発明の水中航走体用船上管制装置の表示方法によれば、水中航走体AUVを航走させる或る範囲の領域である表示対象領域について、水平面投影像表示部2に、該表示対象領域内に存在する表示対象としての水中航走体AUVと、母船MVと、ウェイポイントP1,P2,P3,P4の水面あるいは水中の三次元空間内での位置を水平面に投影した像の位置を表示すると同時に、X軸方向鉛直面投影像表示部3に、上記水平面投影像表示部2に表示した表示対象の水中での位置を該水平面投影像表示部2における横軸としてのX軸方向に沿う鉛直面に投影した像の位置を、又、Y軸方向鉛直面投影像表示部4に、上記水平面投影像表示部2に表示した表示対象の水中での位置を該水平面投影像表示部2における縦軸としてのY軸方向に沿う鉛直面に投影した像の位置を、それぞれ表示させるようにしてあるので、上記表示対象領域の三次元空間に存在する上記表示対象の位置を、三面図と同様にして立体的に捉えることが容易になる。このため、上記表示対象領域内に存在する表示対象としての水中航走体AUVや、母船MVや、ウェイポイントP1,P2,P3,P4の水中と云う三次元空間での相対的な配置を容易に把握することができる。
更に、上記水平面投影像表示部2、X軸方向鉛直面投影像表示部3、Y軸方向鉛直面投影像表示部4に、上記水中航走体AUVの航走した軌跡11を表示させることにより、航走する水中航走体AUVのウェイポイントP1,P2,P3,P4に対する三次元空間内での追従性を容易に監視することが可能になる。
又、上記X軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4では、深度スケール変更手段9を用いて深度軸方向のグリッド線8,8a同士の間を実寸法の大きな値に設定することにより、深度方向の広い範囲を高い縮尺率で表示することができるため、深深度航走する水中航走体AUVを、母船MVと同時表示することができる。一方、上記深度スケール変更手段9を用いて深度軸方向のグリッド線8,8a同士の間を実寸法の小さい値に設定することにより、深度方向の比較的狭い範囲をより低い縮尺率で表示することができるため、深度誤差を拡大して表示することができて、水中航走体AUVのウェイポイント深度追従の把握を精度よく行うことができる。
更に、本発明の水中航走体用船上管制装置の表示方法においては、上記水平面投影像表示部2の表示形式を、図1に示した水中航走体固定ノースアップ表示と、図2に示した水中航走体固定ヘディングアップ表示と、図3に示した母船固定ノースアップ表示と、図4に示した母船固定ヘディングアップ表示と、ディスプレイ向きを考慮した母船固定ヘディングアップ表示に自在に切り替えることができるようにしてあるため、上記水平面投影像表示部2を、図1の水中航走体固定ノースアップ表示、あるいは、図2の水中航走体固定ヘディングアップ表示の表示形式とすることにより、航走する水中航走体AUVが障害物を検知して回避する状況を容易に把握することができる。
又、一般に、水中航走体AUVの航走計画を立てるときには上が真北の地図(海図)を用いることが多いため、上記水平面投影像表示部2を、図1の水中航走体固定ノースアップ表示、あるいは、図3の母船固定ノースアップ表示の表示形式とすることにより、予め立てられた航走計画のうち、水中航走体AUVの航走がどこまで実現されたかを容易に判断することができる。
上記水平面投影像表示部2の表示形式を、図4の母船固定ヘディングアップ表示に切り替えた場合は、母船MVから見て水中航走体AUVが存在している方向を、容易に判断することができる。これにより、水中航走体AUVの回収を行うために母船MVを水中航走体AUVに近づく方向へ航走させる場合に、母船MVの前方方向となる船首方向を、どちらの方向に動かせばよいかを容易に且つ速やかに判断することができる。
更に、母船MVに装備してある音響通信装置(図示せず)が指向性を有している場合に、該音響通信装置の指向性の中心を水中航走体AUVが存在している方向へ向けるために、該母船MV上でどの方向へ向ければよいかを速やかに判断することができるようになるため、上記母船MVの指向性のある音響通信装置を介した水中航走体AUVとの音響通信の安定性を高める操作を容易に実施することができる。
更に又、上記水平面投影像表示部2の表示形式を、上記ディスプレイ向きを考慮した母船固定ヘディングアップ表示に切り替えた場合は、該水平面投影像表示部2に表示された母船MVの前方方向を基準とする表示対象領域内に存在する水中航走体AUV等の表示対象の相対的な配置(方位)を基に、実際の母船の前方方向を基準とする上記水中航走体AUV等の表示対象の実際のものの相対的な配置(方位)を、より容易に且つ直感的に判断することができるようになる。このため、水中航走体AUVの回収を行うために母船MVを水中航走体AUVに近づく方向へ航走させる場合に、母船MVの前方方向となる船首方向を、どちらの方向に動かせばよいかという判断や、母船MVに装備してある音響通信装置(図示せず)の指向性の中心を水中航走体AUVが存在している方向へ向けるために、該母船MV上でどの方向へ向ければよいかという判断を、より速やかに行うことが可能になる。
なお、本発明は、上記実施の形態のみに限定されるものではなく、船上管制装置のディスプレイ1上における水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4の配置は、図1に示した以外の配置としてもよく、図1のY軸方向鉛直面投影像表示部4は、図1に二点鎖線で示すように、水平面投影像表示部2の右側にY軸方向を回転させない状態で配置してもよい。また、ディスプレイ1上の適当な部分に、斜め上方などからの透視図を加えてもよいのはもちろんのことである。
船上管制装置のディスプレイ1の表示面積が広い場合は、水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4の組について、図1の水中航走体固定ノースアップ表示、図2の水中航走体固定ヘディングアップ表示、図3の母船固定ノースアップ表示、図4の母船固定ヘディングアップ表示の各表示形式のうちの複数の表示形式のものを上記船上管制装置のディスプレイ1に同時に表示させるようにしてもよい。
上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4に、水中航走体AUVの航走経路(航走予定経路)の近傍に存在する障害物や、母船MV以外の表示対象領域に存在する船舶を、表示対象として表示させるようにしてもよい。
水平面投影像表示部2、X軸方向鉛直面投影像表示部3、Y軸方向鉛直面投影像表示部4に表示する水中航走体AUVとその軌跡11、母船MV、ウェイポイントP1,P2,P3,P4の表示マークの形状、サイズは、他のものとの識別を行うことができるようにしてあれば、色や形状は自在に設定してよい。又、ウェイポイントP1,P2,P3,P4の数や配置は、水中航走体の航走を望む経路に応じて数の増減や、配置の変更は自在に行ってよい。
平面スケール変更手段7による実寸法の設定値は、水中航走体AUVの平面的な航走範囲の大小等に応じて、1m、2m、5m、10m、20m、50m、100m、200m、500m、1000m以外の値に適宜変更してもよい。
深度スケール変更手段9による実寸法の設定値は、水中航走体AUVの潜航する深度軸方向の範囲に応じて、1m、2m、5m、10m、20m、50m、100m、200m、500m、1000m以外の値に適宜変更してもよい。
平面スケール変更手段7と深度スケール変更手段9、及び、軌跡表示長さ調整手段12は、それぞれ対応する設定値を変更できるようにしてあれば、船上管制装置のディスプレイ1上で設定値を変更する方式は、任意の方式を採用してよく、更には、たとえば、キーボード等の入力機器により設定値を入力する方式を採用してもよい。
上記水平面投影像表示部2とX軸方向鉛直面投影像表示部3とY軸方向鉛直面投影像表示部4にて、固定点に設定する水中航走体AUV又は母船MV以外の表示対象である、母船MV又は水中航走体AUVや、ウェイポイントP1,P2,P3,P4は、必ずしもすべて常に表示させなくてもよい。すなわち、表示を望むもの以外は適宜表示を消すことができるようにしてもよい。このようにすれば、上記各表示部2,3,4に表示される情報を、より見易いものとすることが可能になる。
図5では、水平面投影像表示部2の表示対象領域外に存在する表示対象の方向を表示する手法として、水平面投影像表示部2における固定点としての水中航走体AUVの位置を中心として、Y軸方向上向きをゼロとし且つ時計回り方向を正とする角度を表示するものを示したが、上記表示対象領域外に存在する表示対象の方向が確定できるようにしてあれば、その方向を示す手法は、固定点とする水中航走体AUVや母船MVを中心とし、その前方方向をゼロとする角度を表示させるようにする等、任意の手法を採用してもよい。
図2の水中航走体固定ヘディングアップ表示と、図3の母船固定ノースアップ表示と、図4の母船固定ヘディングアップ表示の各表示形式における水平面投影像表示部2に、図5に示したものと同様に、上記水平面投影像表示部2の表示対象領域外に存在する表示対象の距離と方向を表示させるようにしてもよい。
また、北向きがどちらか、現在の固定点は何か、何を水平面投影像表示部2の上方側に位置するように設定しているかが分かるような記号を、船上管制装置のディスプレイ1に表示させるようにしてもよい。
その他本発明の要旨を逸脱しない範囲内で種々変更を加え得ることは勿論である。
1 ディスプレイ
2 水平面投影像表示部
3 X軸方向鉛直面投影像表示部
4 Y軸方向鉛直面投影像表示部
11 軌跡
12 軌跡表示長さ調整手段
AUV 水中航走体
MV 母船
P1,P2,P3,P4 ウェイポイント

Claims (7)

  1. 船上管制装置のディスプレイ上に水平面投影像表示部と、X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部を備えて、水中航走体を航走させる領域に設定する或る表示対象領域内に存在する表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を水平面に投影した像の位置を、上記水平面投影像表示部に表示し、且つ上記或る表示対象領域内の表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を上記水平面投影像表示部の横方向となるX軸方向に沿う鉛直面に投影した像の位置と、上記或る表示対象領域内の表示対象となる水中航走体、母船、ウェイポイントのうちの任意のものの三次元空間での位置を上記水平面投影像表示部の縦方向となるY軸方向に沿う鉛直面に投影した像の位置を、上記X軸方向鉛直面投影像表示部と、Y軸方向鉛直面投影像表示部にそれぞれ表示することを特徴とする水中航走体用船上管制装置の表示方法。
  2. 水平面投影像表示部におけるX軸方向及びY軸方向の単位寸法と、X軸方向鉛直面投影像表示部における上記水平面投影像表示部のX軸に対応する方向の単位寸法と、Y軸方向鉛直面投影像表示部における上記水平面投影像表示部のY軸に対応する方向の単位寸法の対応する実寸法を、連係して変更できるようにする請求項1記載の水中航走体用船上管制装置の表示方法。
  3. X軸方向鉛直面投影像表示部の深度軸方向の単位寸法と、Y軸方向鉛直面投影像表示部の深度軸方向の単位寸法の対応する実寸法を、連係して変更できるようにする請求項1又は2記載の水中航走体用船上管制装置の表示方法。
  4. 水平面投影像表示部とX軸方向鉛直面投影像表示部とY軸方向鉛直面投影像表示部に、水中航走体の軌跡を表示対象として表示させるようにする請求項1、2又は3記載の水中航走体用船上管制装置の表示方法。
  5. 水平面投影像表示部とX軸方向鉛直面投影像表示部とY軸方向鉛直面投影像表示部に、水中航走体の軌跡を、軌跡表示長さ調整手段で設定する長さで表示させるようにする請求項4記載の水中航走体用船上管制装置の表示方法。
  6. 水平面投影像表示部に、水中航走体をディスプレイ上で位置固定する固定点とし且つ地図の北がディスプレイの上方側に位置するように設定した水中航走体固定ノースアップ表示と、上記水中航走体を固定点とし且つ該水中航走体の前方方向が常にディスプレイの上方に向くよう設定した水中航走体固定ヘディングアップ表示と、水中航走体の母船を固定点とし且つ地図の北がディスプレイの上方側に位置するように設定した母船固定ノースアップ表示と、上記母船を固定点とし且つ該母船の前方方向が常にディスプレイの上方に向くよう設定した母船固定ヘディングアップ表示と、上記母船を固定点とし且つディスプレイの下辺を回転軸としてディスプレイを床面に並行に傾けたときに実際の母船の向きとディスプレイ上の母船の向きが同じになるよう設定したディスプレイ向きを考慮した母船固定ヘディングアップ表示の5種の表示形式の表示を行うことができるようにする請求項1、2、3、4又は5記載の水中航走体用船上管制装置の表示方法。
  7. 水平面投影像表示部に、表示対象領域の外に存在する表示対象までの距離と方向の情報を表示するようにする請求項1、2、3、4、5又は6記載の水中航走体用船上管制装置の表示方法。
JP2011068164A 2011-03-25 2011-03-25 水中航走体用船上管制装置の表示方法 Pending JP2012203682A (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2011068164A JP2012203682A (ja) 2011-03-25 2011-03-25 水中航走体用船上管制装置の表示方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2011068164A JP2012203682A (ja) 2011-03-25 2011-03-25 水中航走体用船上管制装置の表示方法

Publications (1)

Publication Number Publication Date
JP2012203682A true JP2012203682A (ja) 2012-10-22

Family

ID=47184623

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2011068164A Pending JP2012203682A (ja) 2011-03-25 2011-03-25 水中航走体用船上管制装置の表示方法

Country Status (1)

Country Link
JP (1) JP2012203682A (ja)

Cited By (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN102980579A (zh) * 2012-11-15 2013-03-20 哈尔滨工程大学 一种自主水下航行器自主导航定位方法
CN105890589A (zh) * 2016-04-05 2016-08-24 西北工业大学 一种水下机器人单目视觉定位方法
JP2017165332A (ja) * 2016-03-17 2017-09-21 株式会社Ihi 航走管理装置及び航走管理方法
CN107562074A (zh) * 2017-07-24 2018-01-09 哈尔滨工程大学 一种面向mauvs围捕的任务分配方法
JP2018052418A (ja) * 2016-09-30 2018-04-05 三菱重工業株式会社 航走体回収装置および航走体の回収方法
CN107966153A (zh) * 2017-11-24 2018-04-27 中国海洋大学 水下航行器路径规划算法
CN110155255A (zh) * 2018-02-13 2019-08-23 大西洋造船厂 包括带有图像投影装置的居住空间的船
KR20240081546A (ko) * 2022-11-30 2024-06-10 한국항공우주연구원 다수 무인이동체 동시 운용을 위한 지상 임무제어 시스템 및 그 제어 방법

Citations (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH03126066A (ja) * 1989-10-11 1991-05-29 Furuno Electric Co Ltd 地図表示装置
JPH08178686A (ja) * 1994-12-26 1996-07-12 Matsushita Electric Ind Co Ltd 航法装置
JPH08233595A (ja) * 1995-02-27 1996-09-13 Fuji Royal:Kk 航行情報表示装置
JP2000048218A (ja) * 1998-07-27 2000-02-18 Fujitsu Ltd コンピュータ支援設計装置及びコンピュータ支援設計方法並びにコンピュータ支援設計プログラムを記録した記録媒体
JP2002350172A (ja) * 2001-05-24 2002-12-04 Furuno Electric Co Ltd 船舶位置表示装置
JP2003344537A (ja) * 2002-05-31 2003-12-03 Nichiyu Giken Kogyo Co Ltd 切離装置の位置検知システム
JP2005127994A (ja) * 2003-09-30 2005-05-19 Clarion Co Ltd ナビゲーション装置、方法及びプログラム
JP2005208466A (ja) * 2004-01-26 2005-08-04 Kenwood Corp ナビゲーション装置、移動軌跡表示方法、およびナビゲーション用プログラム
JP2006305203A (ja) * 2005-04-28 2006-11-09 Morita Mfg Co Ltd Ct画像表示方法および装置
JP2010247766A (ja) * 2009-04-20 2010-11-04 Ihi Corp 自律航走体運動モニタ用ディスプレイ装置

Patent Citations (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH03126066A (ja) * 1989-10-11 1991-05-29 Furuno Electric Co Ltd 地図表示装置
JPH08178686A (ja) * 1994-12-26 1996-07-12 Matsushita Electric Ind Co Ltd 航法装置
JPH08233595A (ja) * 1995-02-27 1996-09-13 Fuji Royal:Kk 航行情報表示装置
JP2000048218A (ja) * 1998-07-27 2000-02-18 Fujitsu Ltd コンピュータ支援設計装置及びコンピュータ支援設計方法並びにコンピュータ支援設計プログラムを記録した記録媒体
JP2002350172A (ja) * 2001-05-24 2002-12-04 Furuno Electric Co Ltd 船舶位置表示装置
JP2003344537A (ja) * 2002-05-31 2003-12-03 Nichiyu Giken Kogyo Co Ltd 切離装置の位置検知システム
JP2005127994A (ja) * 2003-09-30 2005-05-19 Clarion Co Ltd ナビゲーション装置、方法及びプログラム
JP2005208466A (ja) * 2004-01-26 2005-08-04 Kenwood Corp ナビゲーション装置、移動軌跡表示方法、およびナビゲーション用プログラム
JP2006305203A (ja) * 2005-04-28 2006-11-09 Morita Mfg Co Ltd Ct画像表示方法および装置
JP2010247766A (ja) * 2009-04-20 2010-11-04 Ihi Corp 自律航走体運動モニタ用ディスプレイ装置

Cited By (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN102980579A (zh) * 2012-11-15 2013-03-20 哈尔滨工程大学 一种自主水下航行器自主导航定位方法
JP2017165332A (ja) * 2016-03-17 2017-09-21 株式会社Ihi 航走管理装置及び航走管理方法
CN105890589A (zh) * 2016-04-05 2016-08-24 西北工业大学 一种水下机器人单目视觉定位方法
JP2018052418A (ja) * 2016-09-30 2018-04-05 三菱重工業株式会社 航走体回収装置および航走体の回収方法
CN107562074A (zh) * 2017-07-24 2018-01-09 哈尔滨工程大学 一种面向mauvs围捕的任务分配方法
CN107562074B (zh) * 2017-07-24 2020-05-22 哈尔滨工程大学 一种面向mauvs围捕的任务分配方法
CN107966153A (zh) * 2017-11-24 2018-04-27 中国海洋大学 水下航行器路径规划算法
CN107966153B (zh) * 2017-11-24 2020-02-18 中国海洋大学 水下航行器路径规划算法
CN110155255A (zh) * 2018-02-13 2019-08-23 大西洋造船厂 包括带有图像投影装置的居住空间的船
KR20240081546A (ko) * 2022-11-30 2024-06-10 한국항공우주연구원 다수 무인이동체 동시 운용을 위한 지상 임무제어 시스템 및 그 제어 방법
KR102782354B1 (ko) 2022-11-30 2025-03-13 한국항공우주연구원 다수 무인이동체 동시 운용을 위한 지상 임무제어 시스템 및 그 제어 방법

Similar Documents

Publication Publication Date Title
US12632049B2 (en) Autonomous marine autopilot system
US10431099B2 (en) Collision avoidance systems and methods
US20250201129A1 (en) Collision avoidance systems and methods
EP3486742B1 (en) System and method for controlling a position of a marine vessel near an object
US10338800B2 (en) Enhanced pilot display systems and methods
ES2327874T3 (es) Sistema de amarre automatico.
JP4301861B2 (ja) 移動体の操縦方法及び装置
US20220214171A1 (en) Passage planning and navigation systems and methods
US10460484B2 (en) Systems and associated methods for route generation and modification
JP6288933B2 (ja) ルート表示装置及びルート表示方法
US12117832B2 (en) Dynamic proximity alert systems and methods
KR20100061367A (ko) 무인 보트 자동관측시스템 및 무인 보트 자동관측방법
JPWO2020111044A1 (ja) 制御目標生成装置及び操船制御装置
US20240271943A1 (en) Assisted navigation systems and methods
JP2015215532A (ja) 情報表示装置
JP2021146778A (ja) 航路生成装置
JP6686249B2 (ja) 船舶の自動操縦システム、船舶、及び船舶の自動操縦方法
EP3874337B1 (en) Assisted docking graphical user interface systems and methods
Wu et al. Development and field testing of an unmanned surface vehicle system for guidance control and target tracking
JP2025028789A (ja) 情報処理システム
WO2014171228A1 (ja) 自機姿勢表示装置
JP2021116019A (ja) 水中航走体の自己位置推定誤差補正方法及び水中航走体の自己位置推定誤差補正システム
WO2021252982A1 (en) Dynamic proximity alert systems and methods
JP2025032334A (ja) 移動経路生成システム
US12197714B2 (en) Dynamically zoomed gauges systems and methods

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20140122

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20140910

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20141111

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20150108

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20150804